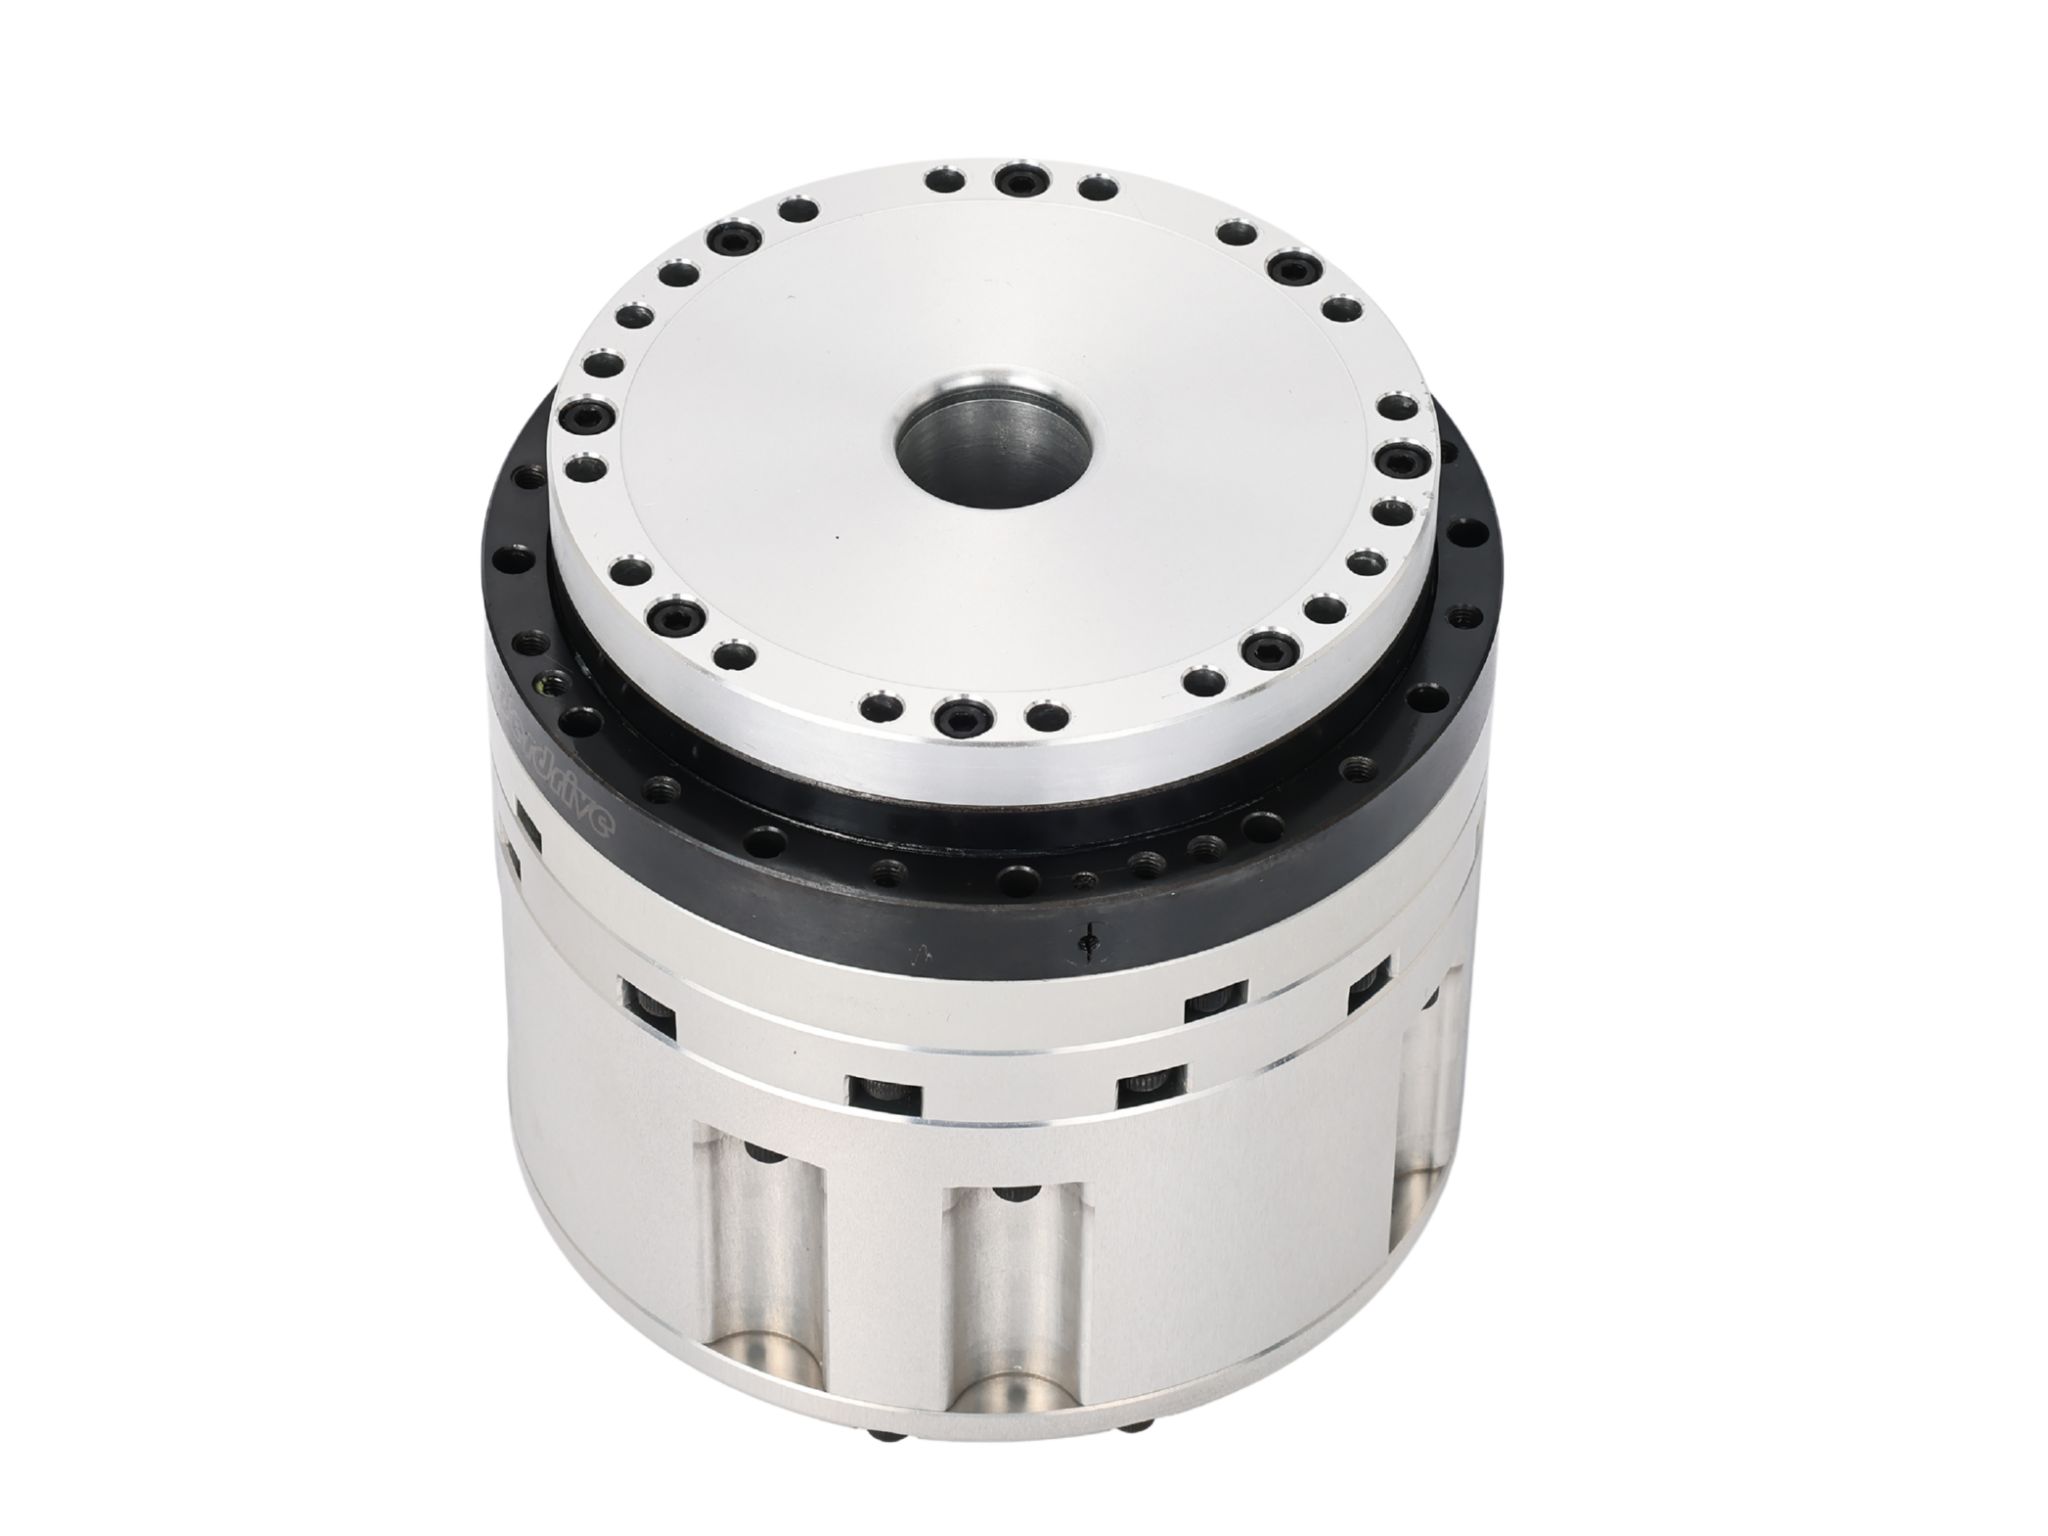
Birharmonik dişli robotik eklem motoruçok çeşitli robotik sistemlerde kullanılabilir, ancak her eklemin gerçek gereksinimleri önemli ölçüde farklılık gösterebilir. Bilek, dirsek, omuz, kalça ve diğer robot eklemleri; tork, hız, hassasiyet, rijitlik, boyut ve geri bildirim açısından farklı kombinasyonlar gerektirebilir.
Bu nedenle, harmonik dişli robot eklem motoru seçimi, yalnızca genel robot tipine bakmak yerine her zaman ilgili eklemin mekanik gereksinimleriyle başlamalıdır.
Endüstriyel Robot Kolları
Endüstriyel robot kolları genellikle altı veya daha fazla eksene sahiptir ve her eksen farklı bir mekanik görevi yerine getirir. Bu durum, aktüatör seçimini özellikle önemli hâle getirir.
Bilek eklemleri için harmonik dişli robotik eklem motoru çoğu zaman mükemmel bir seçimdir; çünkü bu eksenler hassas açısal konumlandırma, düşük boşluk, kompakt boyutlar ve nispeten düşük hareket ataleti gerektirir. Bilek, bir kaynak torcu, kavrayıcı, parlatma aleti, işleme mili veya diğer uç efektörün yönünü sık sık değiştirmelidir; bu nedenle doğru ve tekrarlanabilir dönme hareketi esastır.
Dirsek ve ön kol eklemleri için gereksinimler daha zorlu hâle gelir; çünkü aktüatörün sonraki kol yapısını ve yükü hareket ettirmesi gerekir. Harmonik dişli robotik eklem motoru, kolu nispeten kompakt tutarken yüksek tork yoğunluğu ve düşük boşluklu hareket sağlayabilir. Nihai seçim; gerçek yük ataletine, gerekli ivmelenmeye, sürekli torka ve tepe torka göre yapılmalıdır.
Büyük omuz, taban veya yüksek yük taşıyan eksenlerde mekanik yük önemli ölçüde artabilir. Bu eklemler, robot yapısının büyük bir bölümünü hızlandırmak zorundadır ve önemli dış kuvvetlere maruz kalabilir. Ağır endüstriyel robotlarda, son derece yüksek rijitlik ve yük kapasitesi gerektiğinde RV redüktör de değerlendirilebilir. Ancak kompakt ve hassasiyet odaklı robot eksenleri için uygun boyutlandırılmış bir harmonik transmisyon, tork yoğunluğu, hassasiyet ve mekanik entegrasyon arasında hâlâ cazip bir denge sunabilir.
Temel nokta, aynı endüstriyel robot içinde bile farklı eksenlerin çok farklı aktüatör gereksinimlerine sahip olabilmesidir.
İş Birlikçi Robotlar
İş birlikçi robotlarda kompakt boyut, düşük ağırlık, yumuşak hareket ve hassas kontrol büyük önem taşır.
Harmonik dişli robotik eklem motoru, kompakt cobot eklemleri için özellikle uygundur; çünkü harmonik transmisyon nispeten küçük bir mekanik hacim içinde yüksek redüksiyon oranı ve düşük boşluk sağlayabilir.
Dirsek ve bilek özellikle önemlidir. Bu eklemler uç efektörün konumunu ve yönünü doğrudan etkiler; dolayısıyla transmisyon doğruluğu, robotun montaj, alma, inceleme ve insan-robot etkileşimi görevlerini gerçekleştirme yeteneği üzerinde doğrudan etkilidir.
Gelişmiş iş birlikçi robotlarda, aktüatör seçiminde yalnızca dişli kutusu özelliklerine bakmak yerine enkoder konfigürasyonu, tork geri bildirimi, iletişim, güvenlik işlevleri ve kontrol bant genişliği de dikkate alınmalıdır.
İnsansı Robotlar
İnsansı robotlar, robotun kompakt boyutları, düşük ağırlığı, yüksek tork yoğunluğunu, doğru kontrolü ve dinamik hareketi bir araya getirmesi gerektiğinden robotik eklem aktüatörlerine yönelik en yüksek gereksinimlerden bazılarını ortaya koyar.
Harmonik dişli robotik eklem motoru; aktüatörün hassas hareket ve manipülasyon için yeterli tork sağlarken kompakt kalması gereken bilek ve dirsekte özellikle yararlı olabilir.
Omuz, kolu ve elin taşıdığı her türlü yükü hızlandırması gerektiği için daha yüksek tork gerektirir. Burada aktüatör boyutu, yalnızca mevcut en büyük motoru seçmek yerine kol uzunluğuna, sonraki kütleye, atalete ve gerekli ivmelenmeye göre seçilmelidir.
Kalça, diz ve ayak bileği eklemleri için gereksinimler daha da zorlaşır; çünkü bu eklemler doğrudan vücut ağırlığını desteklemeye ve dinamik hareket oluşturmaya katılır. Yüksek tork yoğunluğu, burulma rijitliği, termal performans, enkoder geri bildirimi ve mekanik dayanımın tümü önem kazanır.
Hafif insansı tasarımlarda harmonik dişli robotik eklem motorları, eklem kütlesini kontrol altında tutarken yüksek redüksiyon oranları, düşük boşluk ve yüksek tork yoğunluğu elde etmek için kompakt bir çözüm sağlayabilir.
Hassas Montaj Robotları
Hassas montaj, harmonik transmisyonun düşük boşluk özelliklerinin özellikle değerli hâle geldiği uygulamalardan biridir.
Elektronik montajı, konektör takma, optik bileşen elleçleme, hassas konumlandırma ve küçük parça manipülasyonu için kullanılan robotların çoğu zaman çok küçük açısal hatalarla tekrarlanan hareketler yapması gerekir.
Bu uygulamalarda bilek ve yönlendirme eklemleri transmisyon boşluğuna özellikle duyarlıdır. Eklemdeki küçük bir açısal boşluk, özellikle robotun uzun bir kolu olduğunda uç efektörde daha büyük bir konum hatasına dönüşebilir.
Düşük boşluklu ve yüksek çözünürlüklü geri bildirimli bir harmonik dişli robotik eklem motoru, kompakt eklem yapısını korurken tekrarlanabilirliği ve yörünge doğruluğunu iyileştirmeye yardımcı olabilir.
Yarı İletken ve Elektronik Otomasyonu
Yarı iletken ve elektronik üretim ekipmanları genellikle konumlandırma doğruluğu, tekrarlanabilirlik, temizlik, kompaktlık ve kontrollü hareket açısından katı gereksinimlere sahiptir.
Robotik elleçleme mekanizmalarının, yüksek derecede tekrarlanabilir döner konumlandırmayla waferleri, tepsileri, bileşenleri, inceleme sistemlerini veya diğer hassas parçaları hareket ettirmesi gerekebilir.
Bu uygulamalar için robot ekleminin mutlaka son derece yüksek çıkış torkuna ihtiyacı yoktur. Bunun yerine düşük boşluk, hassas geri bildirim, kararlı hareket ve kompakt montaj daha önemli unsurlar hâline gelebilir.
Bu durum, harmonik dişli robot eklem motorlarını hassas otomasyonda kullanılan kompakt robotik konumlandırma eksenleri için özellikle uygun kılar.
Görüntü Kılavuzlu Robotlar
Görüntü kılavuzlu robotlar, nesnelerin konumunu belirlemek ve hareketlerini sürekli ayarlamak için kameralara ve sensörlere dayanır.
Ancak doğru görüntü geri bildirimi, robot eklemi içindeki aşırı mekanik boşluğu telafi edemez.
Kontrolör küçük bir açısal düzeltme komutu verdiğinde ancak transmisyonda önemli boşluk bulunduğunda, çıkış mili tepki vermeden önce komut edilen hareketin bir kısmı kaybolabilir. Bu, görsel hizalama ve nesne manipülasyonu doğruluğunu azaltabilir.
Bu nedenle düşük boşluklu bir harmonik dişli robotik eklem motoru, öngörülebilir ve tekrarlanabilir dönme hareketi sağlayarak görüntü tabanlı kontrolü tamamlayabilir.
Bu, özellikle hassas alma, inceleme, montaj, sınıflandırma ve kamera kılavuzlu manipülasyon gibi uygulamalar için yararlıdır.
Robotik Kaynak
Robotik kaynak, kaynak yörüngesi boyunca kararlı konumlandırma ve tekrarlanabilir takım yönelimi gerektirir.
Geleneksel ark kaynağında robot bileğinin kaynak torcunun yönünü sürekli kontrol etmesi gerekirken, daha büyük kol eklemleri kolun ve kaynak ekipmanının ağırlığını taşır.
Harmonik dişli robotik eklem motoru, düşük boşluk tekrarlanan yön değişimleri sırasında doğru torç yönelimini korumaya yardımcı olduğundan bilek ve diğer hassasiyet odaklı eksenler için özellikle caziptir.
Lazer kaynak sistemlerinde gereksinimler daha da hassas hâle gelebilir; çünkü optik mekanizmadaki küçük açısal hatalar lazer ışınının konumunu etkileyebilir.
Bu nedenle kompakt harmonik dönme hareketi, doğru döner konumlandırma ve dinamik tepki gerektiren hassas lazer kaynak mekanizmalarında da kullanılabilir.
Tıbbi ve Laboratuvar Robotları
Tıbbi ve laboratuvar robotları genel olarak hassas konumlandırmaya, yumuşak harekete, kompakt mekanik yapılara ve tekrarlanabilirliğe öncelik verir.
Örnekler arasında laboratuvar otomasyon kolları, numune elleçleme sistemleri, tıbbi konumlandırma mekanizmaları, inceleme ekipmanları ve robotik destek sistemleri bulunur.
Bu mekanizmaların çoğu nispeten küçük yüklerle çalışır, ancak kontrollü ve tekrarlanabilir hareket gerektirir.
Harmonik dişli robotik eklem motoru, aktüatörü kompakt tutarken gerekli redüksiyon oranını ve konumlandırma kabiliyetini sağlayabilir.
Özellikle laboratuvar otomasyonu için kompakt bir aktüatör, tüm mekanizmanın boyutunu azaltmaya yardımcı olabilir; bu da birden fazla hareket ekseninin sınırlı bir montaj alanına entegre edilmesi gerektiğinde önemlidir.
AGV ve Mobil Manipülatörler
Mobil manipülatörlerin robot yükü, kol performansı ve toplam araç ağırlığı arasında denge kurması gerekir.
Robotik koldaki her ek kilogram mobil platformun enerji tüketimini ve dinamik kararlılığını etkileyebileceğinden, kompakt ve yüksek tork yoğunluklu aktüatörler değerli olabilir.
Harmonik dişli robotik eklem motorları, düşük boşluğun, kompakt boyutun ve doğru konumlandırmanın önemli olduğu bilek, dirsek ve diğer kol eklemlerinde kullanılabilir.
Daha ağır mobil manipülatörlerde aktüatör boyutu; yüke, kol erişimine, ivmelenmeye ve eklem ataletine göre seçilmelidir.
İnceleme ve Hassas Konumlandırma Sistemleri
Robotik inceleme sistemleri genellikle kameraları, sensörleri, optik ekipmanları veya ölçüm araçlarını çok eksenli konumlandırma mekanizmalarıyla birleştirir.
Bu sistemlerde eklemin yalnızca hareket etmesi yeterli değildir. Sensörü veya optik bileşeni doğru ve tekrarlanabilir şekilde konumlandırması gerekir.
Harmonik dişli robotik eklem motoru, düşük boşluklu ve hassas geri bildirimli kompakt bir döner eksen sağlayarak inceleme, optik hizalama, ölçüm ve diğer hassas konumlandırma uygulamaları için uygun hâle gelir.
Bu, özellikle robotun aynı açısal konuma tekrar tekrar dönmesi veya küçük açısal düzeltmeler yapması gerektiğinde yararlıdır.
Harmonik Eklem Motorunu Robot Eklemiyle Eşleştirin
Uygulamanın kendisi yalnızca ilk adımdır. Nihai aktüatör her zaman her eklemin gerçek gereksinimlerine göre seçilmelidir.
Örneğin, aynı robotik kol bilek, dirsek ve omuz için farklı aktüatör boyutları kullanabilir:
Bilek → Kompakt, düşük boşluklu harmonik eklem motoru
Dirsek → Yeterli burulma rijitliğine sahip, daha yüksek torklu harmonik eklem motoru
Omuz → Yüksek torklu, yüksek rijitlikli harmonik eklem motoru
Seçim daha sonra aşağıdakilere göre doğrulanmalıdır:
Gerekli tork → Yük ataleti → Hız → İvmelenme → Boşluk → Burulma rijitliği → Enkoder → Termal performans → Montaj alanı
Bu yaklaşım, robot üreticilerinin hem yetersiz boyutlandırmadan hem de gereksiz aşırı boyutlandırmadan kaçınmasını sağlar.
Bir robotik eklem, yalnızca en yüksek torka veya en büyük çapa sahip olduğu için seçilmemelidir. Amaç; tork, hassasiyet, ağırlık, boyut ve dinamik tepki arasında uygun dengeyi korurken gerekli performansı sağlayan harmonik dişli robotik eklem motorunu bulmaktır.
HONPINE için bu, her robot eklemini aynı uygulama olarak ele almak yerine farklı mekanik gereksinimler için farklı robotik eklem aktüatörü konfigürasyonları geliştirmek anlamına gelir.
- DD Motor nedir? DD Motor nasıl seçilir?24-04-2026DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
- İnsansı Robot Servo Motoru Nasıl Seçilir?16-04-2026Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
- Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?14-04-2026Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
- DD Motorları VS Harmonik Döner Aktüatörler01-04-2026Bu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
- Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem Modülü27-01-2026HONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.