Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?
Tek veya çift enkoderli robot mafsal modülünü mü seçmelisiniz? Yanıt; konumlandırma gereksinimlerinize, transmisyon özelliklerine, kuvvet kontrol stratejinize ve bütçenize bağlıdır.
Çift enkoderli sistem, hem motor konumunu hem de mafsal çıkışının gerçek konumunu ölçer. Bu ek geri besleme kontrol performansını artırabilir; ancak bu avantajlardan yararlanmak için uygun donanım, kontrol algoritmaları ve kalibrasyon gerekir.
Bu kılavuzda çift enkoderli robot mafsal modüllerinin çalışma şeklini, tek enkoderin hangi durumlarda yeterli olabileceğini ve çift geri beslemenin hassasiyet, kuvvet tahmini ve fonksiyonel güvenliğe neler katabileceğini açıklıyoruz.
Çift Enkoderli Robot Mafsal Modülü Nedir?
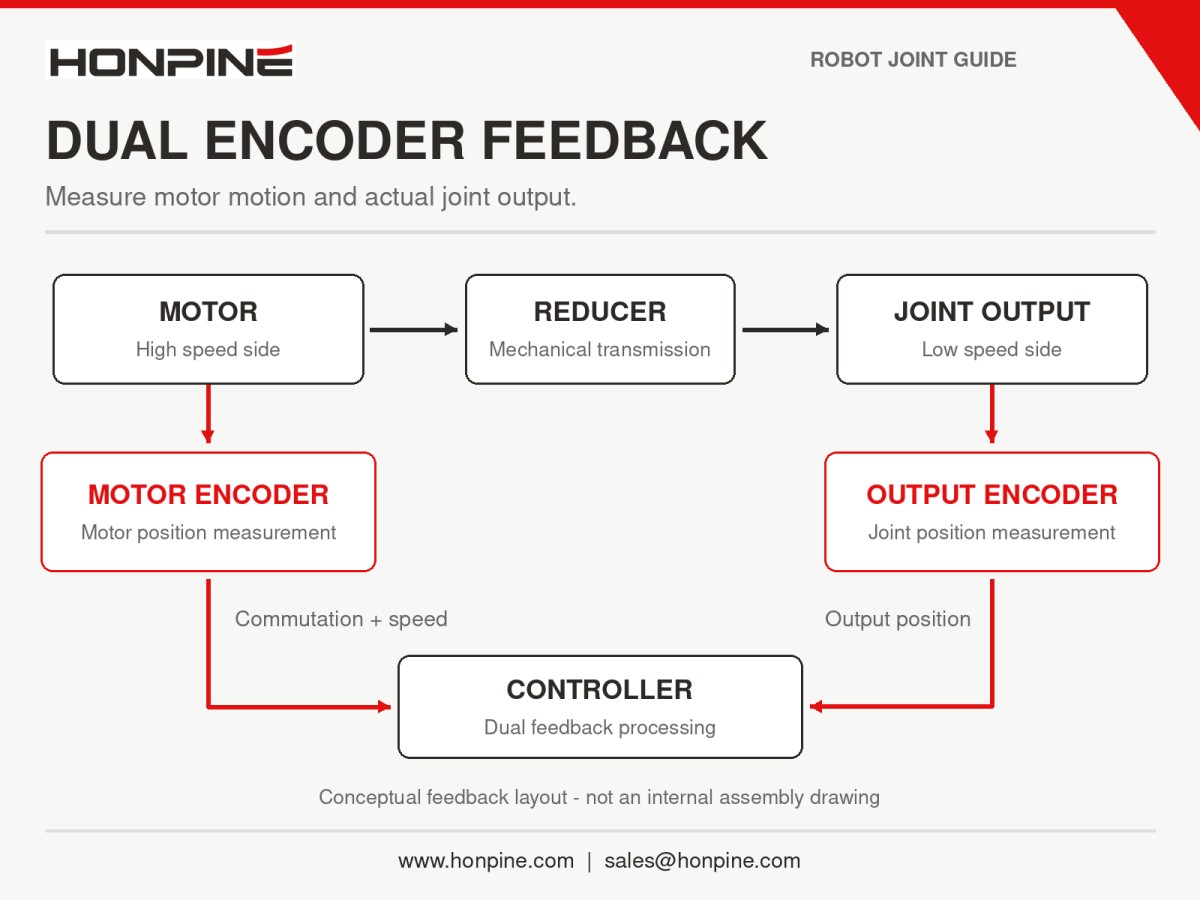
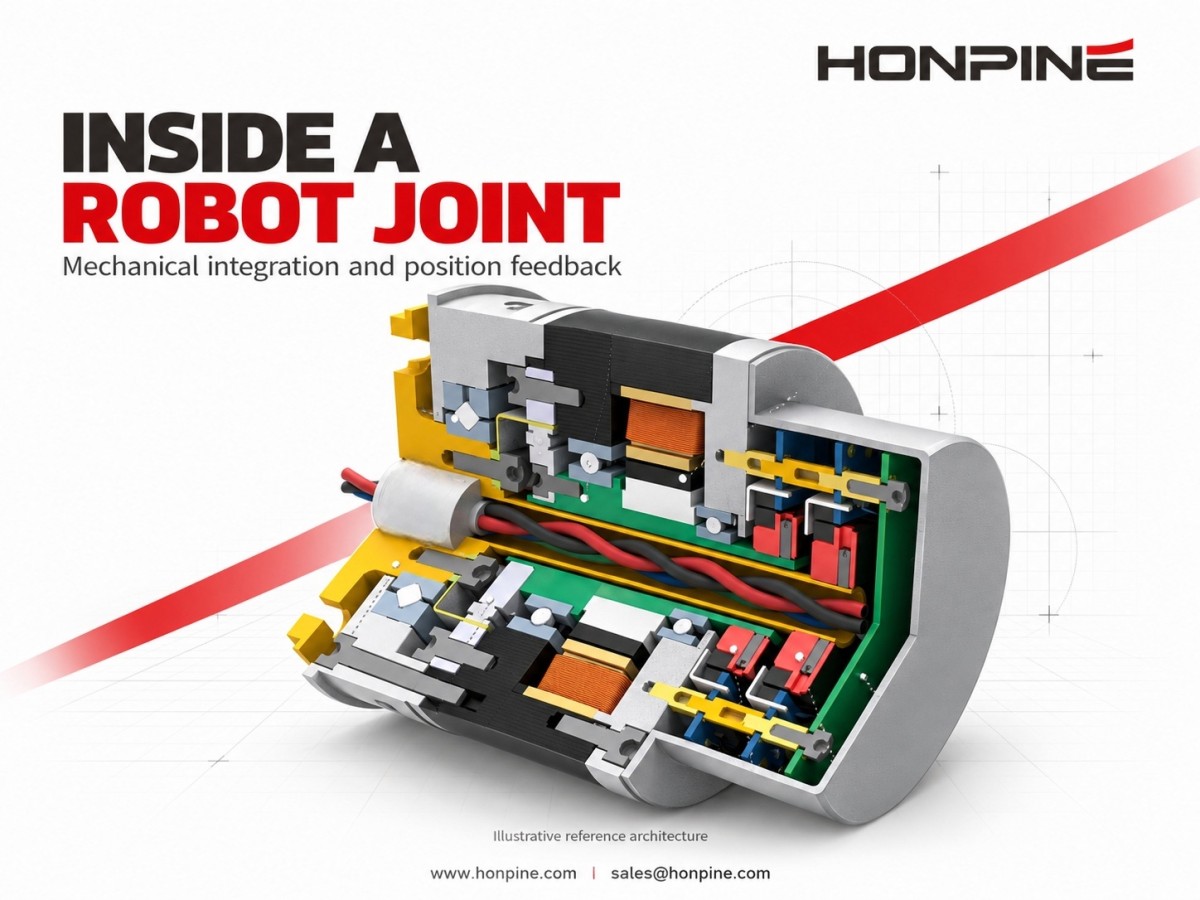
Birçift enkoderli robot mafsal modülügenellikle transmisyonun karşılıklı iki tarafında bulunan iki açısal konum sensörü içerir.
Motor Tarafı Enkoderi
Motor tarafı enkoderi, redüktörün yüksek hızlı tarafında, motor milindeki rotor açısını ölçer.
Geri bildirimi genellikle motor komütasyonu ve hız kontrolü için kullanılır.
Çıkış Tarafı Enkoderi
Çıkış tarafı enkoderi, redüktörün çıkış milinde veya mafsal çıkış flanşında, düşük hızlı taraftaki gerçek çıkış açısını ölçer.
Yalnızca motor dönüşüne dayalı bir hesaplamaya güvenmek yerine mafsal konumu hakkında doğrudan geri bildirim sağlar.
Bu enkoderler birlikte motor ve yük tarafındaki konum bilgilerini sağlar. Uyumlu bir kontrolörle çift döngülü bir kontrol mimarisini destekleyebilirler. Yalnızca iki enkoder takmak, çift döngülü kontrolü otomatik olarak sağlamaz.
Çift Enkoderli Robot Mafsal Modüllerinin Başlıca Avantajları Nelerdir?
Başlıca avantajı, transmisyon davranışının daha iyi gözlemlenebilmesidir. Gerçek çıkış konumunu ölçen kontrolör, motor tarafı enkoderinin doğrudan algılayamadığı hataların etkisini azaltabilir.
Transmisyon kaynaklı konumlandırma hatalarının yaygın nedenleri şunlardır:
Boşluk ve hareket kaybı: Dönüş yönü değiştiğinde motor hareketi, beklenen çıkış hareketini hemen oluşturmayabilir.
Elastik deformasyon: Redüktörler, kayışlar, kaplinler ve diğer transmisyon bileşenleri yük altında burulabilir.
Transmisyon hatası: Üretim ve montaj farklılıkları, nominal dişli oranı sabit olsa bile ideal açısal transmisyondan sapmalara neden olabilir.
Sıcaklık ve aşınma: Çalışma koşullarındaki ve bileşen durumundaki değişiklikler transmisyon davranışını etkileyebilir.
Tek bir motor tarafı enkoderi kullanıldığında çıkış açısı, motor konumu ve redüksiyon oranından tahmin edilir. Redüksiyon oranı, bir çıkış devri başına motor devri olarak tanımlandığında:
Tahmini çıkış açısı = Motor açısı ÷ Redüksiyon oranı
Bu hesaplamada dönüş yönü ve referans ofsetleri de dikkate alınmalıdır. Yük tarafındaki sapmayı veya hareket kaybını doğrudan ölçmez.
Daha Hassas Çıkış Konumu Kontrolü
Tipik bir çift döngülü düzende çıkış enkoderi dış konum döngüsüne geri besleme sağlarken motor enkoderi komütasyonu ve iç hız döngüsünü destekler. Motor akımı geri bildirimi enkoderin kendisinden değil, akım ölçümünden elde edilir.
Bu düzen, kontrolörün ölçülen çıkış konumuna göre yanıt vermesini ve transmisyon kaynaklı bazı hataları telafi etmesini sağlar.
Ancak çift geri besleme, konumlandırma hatalarının tüm kaynaklarını ortadan kaldırmaz. Performans hâlâ enkoder hassasiyetine, montaj kalitesine, kalibrasyona, mekanik davranışa ve kontrolör ayarlarına bağlıdır.
Ayrıca robot bağlantı elemanının veya uç efektörün bükülmesi gibi, çıkış enkoderinin ötesinde meydana gelen yapısal deformasyonları doğrudan ölçemez.
Boşluk ve Elastik Deformasyon Telafisi
Her iki enkoder okumasını aynı referans çerçevesine dönüştürdükten sonra kontrolör, motordan türetilen çıkış konumunu ölçülen çıkış konumuyla karşılaştırabilir.
Aradaki fark, hareket kaybının, elastik deformasyonun ve diğer transmisyon etkilerinin belirlenmesine yardımcı olabilir. Kontrol stratejisine bağlı olarak bu bilgi, geri besleme düzeltmesini veya model tabanlı telafiyi destekleyebilir.
Pratik faydası, konumlandırma hatasının azalmasıdır. Mekanik boşluk varlığını sürdürür; yön değiştirme performansı yine de temsili yük ve hız koşullarında doğrulanmalıdır.
Uygun Mafsal Tasarımlarında Tork Tahmini
Bilinen ve kalibre edilmiş bir elastik elemana sahip mafsalda, bu elemandaki açısal sapma iletilen torku tahmin etmek için kullanılabilir.
Bu nedenle çift enkoder geri beslemesi, bazı esnek mafsallarda ve seri elastik aktüatörlerde tork tahminini destekleyebilir.
Tahmin; rijitlik modeline, enkoder hassasiyetine, sürtünmeye, histerezise, sıcaklığa ve dinamik davranışa bağlıdır. Her iki ucuna enkoder takılması, sıradan bir dişli kutusunu otomatik olarak hassas bir tork sensörüne dönüştürmez.
Hassas tork ölçümünün gerekli olduğu durumlarda özel bir mafsal tork sensörü yine de uygun olabilir.
Ek Tanılama Bilgileri
Motor tarafı ve çıkış tarafı ölçümleri arasındaki beklenmedik farklar; transmisyon kayması, aşırı deformasyon veya belirli sensör ve mekanik arızalar gibi anormal durumlara işaret edebilir.
Bu karşılaştırmalar arıza izlemeyi destekleyebilir. Her çarpışmanın veya arızanın algılanacağını garanti etmez; güvenlikle ilgili kullanım için doğrulanmış bir tanılama ve yanıt stratejisi gerekir.
Çift Enkoderli Mafsal Modülü Tek Enkoderli Modülden Her Zaman Daha mı İyidir?
Hayır. Çift enkoder ek geri bildirim sağlar, ancak maliyet ve entegrasyon gereksinimlerini de artırır.
Uygun seçim, doğrudan çıkış ölçümünün uygulama açısından anlamlı bir fayda sağlayıp sağlamadığına bağlıdır.
Sistemin tamamı konumlandırma, hareket ve güvenlik gereksinimlerini karşılıyorsa tek enkoderli robot mafsal modülü yeterli olabilir.
Tek Enkoder Hangi Durumlarda Yeterli Olabilir?
1. Transmisyon hataları uygulamanın tolerans sınırları içinde kaldığında
Uygun şekilde seçilmiş hassas bir redüktör, motor tarafı geri beslemesiyle yeterli performans sağlayabilir.
Ancak düşük boşluk ve yüksek rijitlik farklı özelliklerdir. Bir redüktörün boşluğu çok düşük olsa da yük altında önemli ölçüde burulma deformasyonu gösterebilir.
Her harmonik veya RV redüktörün aynı şekilde davrandığını varsaymak yerine gerçek redüktör özelliklerini ve yük koşullarını değerlendirin.
2. Gerekli konumlandırma performansı çıkış geri beslemesi olmadan elde edilebildiğinde
Bazı taşıma, kaynak, püskürtme ve tekrarlı otomasyon görevleri motor tarafı geri beslemesiyle verimli şekilde gerçekleştirilebilir.
Sonuç, robotun tamamı üzerinde doğrulanmalıdır. Enkoder sayısı tek başına ±0.1 mm gibi belirli bir uç efektör hassasiyetini kanıtlayamaz. Hassasiyet ve tekrarlanabilirlik de ayrı ayrı değerlendirilmelidir.
3. Kuvvet kontrolünde başka bir ölçüm kaynağı kullanıldığında
Bazı sistemlerde, mafsallar ağırlıklı olarak konum kontrolü altında çalışırken etkileşim kuvvetlerini ölçmek için uç efektörde altı eksenli kuvvet/tork sensörü kullanılır.
Bu uygulamalarda çift enkoderlerden doğrudan mafsal torku tahmini gerekli olmayabilir.
4. Maliyet ve entegrasyon kolaylığı öncelikli olduğunda
İkinci bir enkoder; bileşen maliyetini, mekanik entegrasyon çalışmalarını, sinyal işleme gereksinimlerini ve devreye alma çabasını artırabilir.
Gerçek maliyet farkı enkoder teknolojisine, modül tasarımına ve üretim hacmine bağlıdır. Her yerde geçerli tek bir yüzde yerine tedarikçi teklifleri üzerinden değerlendirilmelidir.
5. Yükler ve çalışma koşulları öngörülebilir olduğunda
Yük profili istikrarlıysa ve transmisyon hataları çalışma döngüsü boyunca kabul edilebilir düzeyde kalıyorsa ikinci enkoderin performans katkısı sınırlı olabilir.
Yanıtı yalnızca çalışma hızı belirlemez. Dinamik davranış ve kontrol kararlılığı da dikkate alınmalıdır.
Örnek: Mobil Manipülatörle Kuvvet Kontrollü Temizlik
Temizlik temas kuvvetini düzenlemek için uç efektörde altı eksenli kuvvet/tork sensörü kullanan bir mobil manipülatörü ele alalım.
Robot mafsalları konum kontrolünde çalışırken bir admittans kontrolörü, ölçülen temas kuvvetini kullanarak komut verilen hareketi ayarlayabilir.
Bu mimaride, testler izleme performansının, temas kuvveti düzenlemesinin ve kararlılığın kabul edilebilir olduğunu doğruladığı sürece uygun bir redüktörle birlikte tek enkoderli mafsal modülü yeterli olabilir.
Gelecekte elle yönlendirmeli öğretme veya mafsal uzayında empedans kontrolü gereksinimleri ortaya çıkarsa ek geri bildirim yararlı olabilir. Olası seçenekler arasında çıkış enkoderleri, özel mafsal tork sensörleri veya doğrulanmış diğer algılama ve tahmin yöntemleri bulunur.
Seçim, hedeflenen kontrol mimarisine ve performans gereksinimlerine göre yapılmalıdır.
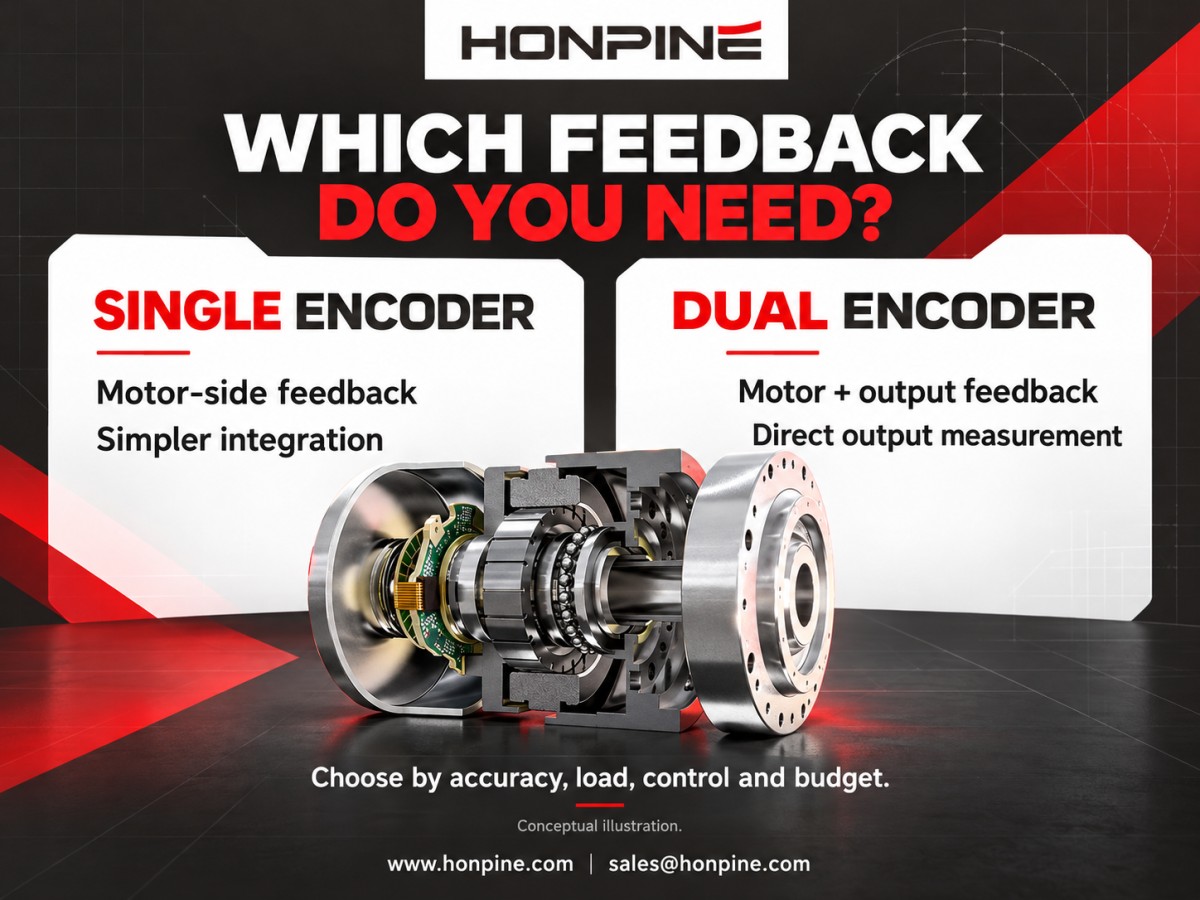
Tek ve Çift Enkoderli Robot Mafsal Modüllerinin Karşılaştırması
Çift Enkoderler Robot Fonksiyonel Güvenliğine Nasıl Katkıda Bulunabilir?
Çift geri besleme bir güvenlik mimarisine katkıda bulunabilir; ancak iki enkoder otomatik olarak Kategori 3, PL d, PL e veya SIL 3 kapasitesi sağlamaz.
Hareket kontrolüne yönelik konum geri beslemesi ile fonksiyonel güvenlik için yedeklilik, birbiriyle ilişkili ancak farklı tasarım konularıdır.
1. Kanal Mimarisi ve Ortak Nedenli Arızalar
Farklı konumlarda bulunan iki sensör, mutlaka birbirinden bağımsız güvenlik kanalları değildir. Güç kaynaklarını, elektroniği, iletişim yollarını veya çevresel hassasiyetleri paylaşabilirler.
İlgili ISO 13849-1 değerlendirmesinde ortak nedenli arızalara karşı önlemler bir puan sistemiyle değerlendirilir. Yaygın olarak belirtilen eşik, “CCF ≤%65” değil, 100 üzerinden en az 65 puandır.
Yalnızca farklı montaj konumları veya iletişim protokolleri kullanılması, uygunluğu kanıtlamaz.
2. Gerekli Güvenlik Fonksiyonlarıyla Entegrasyon
Güvenlikle ilgili geri besleme, algılama, mantık ve sürücü mimarisinin tamamına entegre edilmelidir.
Uygulamaya bağlı olarak gerekli fonksiyonlar güvenli durdurma, hız sınırlama, konum sınırlama veya fren kontrolünü içerebilir.
Arıza eşikleri ve yanıt süreleri sistem gereksinimlerinden türetilmelidir. ±0,5° gibi sabit bir enkoder uyuşmazlığı sınırı evrensel bir ayar olarak değerlendirilmemelidir.
Güç ve kuvvet sınırlaması kullanan işbirlikçi uygulamalarda kabul edilebilir temas koşulları; etkilenen vücut bölgesi, temas türü, kuvvet ve basınç gibi etkenlere bağlıdır. Tek bir 150 N sınırı, insan-robot güvenli teması için evrensel bir ölçüt değildir.
3. Güvenilirlik ve Tanılama Kapsamı
Güvenlik değerlendirmesinde mimari, bileşen güvenilirliği, tanılama kapsamı ve ortak nedenli arızalar dikkate alınır.
Saat başına tehlikeli arıza olasılığı, yani PFHD, iki enkoderin arıza oranı değerini paralel bağlayarak basitçe hesaplanamaz.
Referans olarak PL d ve PL e ile ilişkilendirilen PFHD aralıkları şöyledir:
PL d: Saat başına 10⁻⁷ ≤ PFHD < 10⁻⁶.
PL e: Saat başına 10⁻⁸ ≤ PFHD < 10⁻⁷.
Yalnızca sayısal aralığı karşılamak, performans seviyesini kanıtlamaz; geçerli diğer gereksinimlerin de karşılanması gerekir.
4. Arıza Algılama ve Uygun Güvenlik Yanıtı
Uygun şekilde tasarlanmış bir sistem, belirli arızaları algılamak ve uygun bir yanıt başlatmak için geri bildirim uyuşmazlığından yararlanabilir.
Ancak enkoder sayısı tek başına sistemin arıza durumunda güvenli kalıp kalmadığını belirlemez. Tek bir fiziksel enkoder, uygun bir güvenlik kontrolörüyle entegre edilmesi koşuluyla, güvenlikle ilgili uygulamalar için tasarlanmış bağımsız ölçüm kanalları ve tanılama özellikleri içerebilir.
Bu nedenle, her tek enkoderli sistemin herhangi bir enkoder arızasında kontrolsüz kaldığını veya her çift enkoderli sistemin belirli bir güvenlik bütünlüğü seviyesini karşıladığını varsaymak yanlıştır.
Çift Enkoder Geri Beslemesi İnsansı Robot Mafsallarında Neden Yararlı Olabilir?
İnsansı robotlarda değişen yükler, denge gereksinimleri ve çevreyle sık etkileşim bir arada bulunur.
Bu özellikler, hassas mafsal durumu geri beslemesini değerli kılar. Ancak algılama mimarisi robot tasarımına göre değişir ve çift enkoderin her durumda kullanılması gerektiği varsayılmamalıdır.
Transmisyon Davranışının Daha İyi Gözlemlenmesi
Dişli tahrikli bir mafsalda boşluk, transmisyon hatası veya elastik deformasyon nedeniyle motor hareketi ile çıkış hareketi farklı olabilir.
Motor tarafı enkoderi yalnızca motor konumunu ölçer. Çıkış enkoderi, gerçek mafsal açısı hakkında doğrudan ek bilgi sağlar.
Bu, robot kontrolörünün kullanabildiği mafsal konumu bilgisini iyileştirebilir.
Yüke Bağlı Deformasyonun Ölçülmesi
Robot ağırlığını aktarırken, yere basarken veya harici bir yükü taşırken mafsalları ve transmisyon bileşenleri deforme olabilir.
Seri elastik aktüatör gibi özellikle esnek tasarlanmış bir mafsalda elastik elemanın iki tarafı arasında ek göreli hareket görülebilir.
Transmisyonun her iki tarafını ölçmek bu davranışın gözlemlenmesine yardımcı olabilir. Uygun bir modelle birleştirildiğinde geri besleme, kontrolü ve tahmini destekleyebilir.
Ancak çift enkoder tek başına dinamik dengeyi garanti etmez. Genel performans robotun mekanik tasarımına, ataletsel algılamaya, temas bilgisine, durum kestirimine ve kontrol algoritmalarına da bağlıdır.
Başlangıçta Mutlak Çıkış Konumu
Mutlak çıkış enkoderi, güç verildiğinde ölçüm aralığı içindeki mafsal konumunu bildirebilir ve referanslama hareketi ihtiyacını azaltabilir.
Bu özellik, iki enkoder kullanılmasından değil, enkoderin mutlak ölçüm teknolojisinden kaynaklanır.
Tek bir enkoder de mutlak ölçüm yapabilir; çift enkoderli bir düzenek ise artımlı sensörler kullanabilir.
Kalibrasyon, gerektiğinde tur takibi ve başlangıç kontrolleri yine gereklidir. Güç verildiğinde mafsal açısını bilmek, insansı robotun güvenli şekilde ayakta durabileceğini veya harekete başlayabileceğini tek başına garanti etmez.
Tek ve Çift Enkoderli Mafsal Modülleri Arasında Nasıl Seçim Yapılır?
Robotun tamamına ilişkin gereksinimlerden başlayın, ardından her mafsalda hangi geri bildirimin gerektiğini belirleyin.
Aşağıdaki soruları değerlendirin:
Hangi çıkış konumlandırma hassasiyeti ve tekrarlanabilirliği gerekiyor?
Beklenen yük altında ne kadar boşluk, hareket kaybı ve burulma deformasyonu oluşuyor?
Kuvvet kontrolünde motor akımı tahmini, elastik eleman modeli, mafsal tork sensörü veya uç efektör kuvvet/tork sensöründen hangisi kullanılacak?
Kontrolör çift döngülü çalışmayı ve uygun ayarlamayı destekliyor mu?
Başlangıçta mutlak çıkış konumu gerekiyor mu?
Sistemin hangi tanılama ve güvenlik fonksiyonlarını sağlaması gerekiyor?
Performans avantajı, ek entegrasyon maliyetini haklı çıkarıyor mu?
Sistemin tamamı motor tarafı geri beslemesiyle gereksinimleri karşılıyorsa tek enkoder etkili bir seçim olabilir.
Doğrudan çıkış ölçümü konumlandırma, transmisyon izleme veya esnek mafsal kontrolünde belirgin bir avantaj sağlıyorsa çift enkoderli robot mafsal modülü değerlendirmeye değerdir.
Yeni bir proje için robot mafsal modülleri seçiyorsanız konumlandırma hedeflerinizi, yük profilinizi, kuvvet kontrol stratejinizi ve geri besleme gereksinimlerinizi HONPINE ile görüşün.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.