Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor?
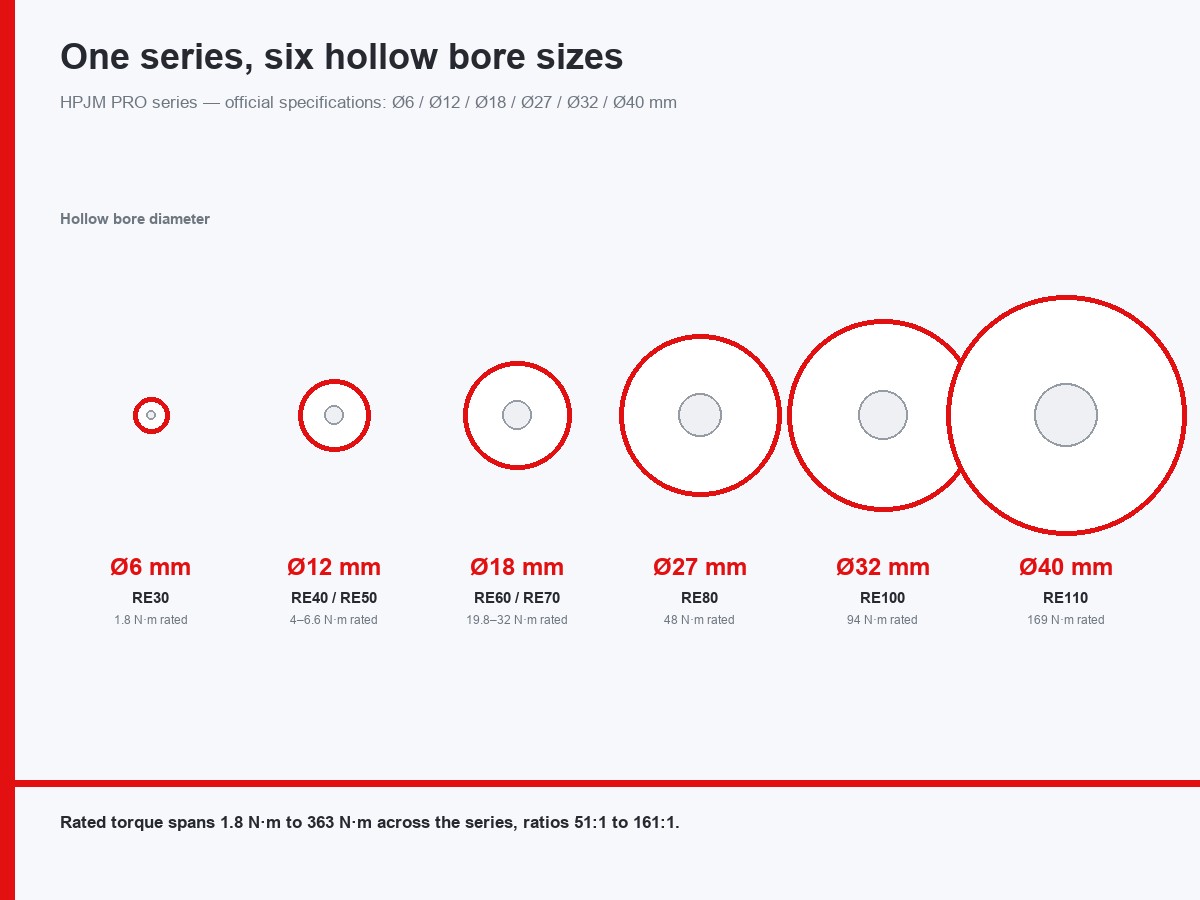
Bazı müşteriler neden yalnızca 2 mm daha büyük içi boş delik çapı için HONPINEHPJM harmonik mafsal modülünütercih ediyor? Kompakt robotik mafsallarda delik çapındaki küçük bir artış, iç kablo yönlendirmesi, kablolama esnekliği ve genel sistem entegrasyonu açısından önemli bir fark yaratabilir. Delik alanı çapının karesiyle arttığından, fazladan 2 mm beklenenden çok daha fazla kullanılabilir alan sağlayabilir. Bu makalede, içi boş delik çapının mühendislik üzerindeki etkisi inceleniyor, seçili HPJM modelleri benzer ürünlerle karşılaştırılıyor ve delik çapının insansı robotlarda, işbirlikçi robotlarda ve endüstriyel otomasyonda neden önemli olduğu açıklanıyor.
1. Fazladan 2 mm, yalnızca %25 değil, alanda %78 artış anlamına gelir
İçi boş delik çapı, kullanılabilir alanın doğrusal bir ölçüsü değildir. Dairesel bir deliğin kesit alanı A = πD²/4 formülüyle hesaplanır. Bu nedenle, çapta yalnızca 2 mm'lik bir artış bile özellikle daha küçük deliklerde kullanılabilir alanda önemli bir artış sağlayabilir.
Örneğin, delik çapının Ø6 mm'den Ø8 mm'ye çıkarılması kesit alanını yaklaşık %78 artırır. Aynı 2 mm'lik artış, Ø10 mm'den Ø12 mm'ye geçişte %44, Ø16 mm'den Ø18 mm'ye geçişte %27 ve Ø30 mm'den Ø32 mm'ye geçişte %14 artış sağlar.
2. İçi boş delik çapı, bir robot mafsalının dahili kablo yönlendirmesini destekleyip destekleyemeyeceğini neden belirler?
Robot mafsallarında içi boş delik çapı; güç kablolarının, haberleşme kablolarının ve fren ya da sensör kablolarının içeriden yönlendirilip yönlendirilemeyeceğini doğrudan etkiler. Harici kabloların hareketi engelleyebildiği, takılma riskini artırabildiği ve sistem entegrasyonunu zorlaştırabildiği insansı robotlar, işbirlikçi robotlar ve kompakt robotik kollar için bu özellikle önemlidir.
Tipik olarak tam entegre bir kablo yönlendirme düzeninin üç kablo grubunu barındırması gerekebilir:
Güç kabloları: Yaklaşık 3,5 mm eşdeğer kablo çapına sahip iki iletken.
EtherCAT haberleşme kablosu: Yaklaşık 4,5 mm dış çapa sahip ekranlı bir kablo.
Fren ve sensör kabloları: Yaklaşık 3 mm çapında.
Koruyucu kılıflar ve burçlar kullanılabilir alanı daha da azaltabilir. Bu bileşenler için toplamda yaklaşık 2 mm pay bırakıldığı varsayılırsa, etkin iç çap şu şekilde tahmin edilebilir:
Etkin delik çapı ≈ nominal delik çapı − 2 mm
Bu, basitleştirilmiş bir mühendislik tahminidir. Gerçek kablo kapasitesi; kablo yapısına, konnektör boyutlarına, yönlendirme geometrisine, yalıtıma, ekranlamaya ve gerekli boşluğa bağlıdır.
Ø6 mm: Dahili kablolama için sınırlı alan
Nominal delik çapı Ø6 mm olduğunda, tahmini etkin çap yalnızca yaklaşık Ø4 mm'dir. Bu alana küçük bir kablo sığabilir; ancak güç, haberleşme ve fren ya da sensör kablolarını aynı mafsaldan geçirmek son derece zorlaşır.
Her üç kablo grubunun da mafsalın içinden geçirilmesini gerektiren tasarımlarda, farklı bir kablo düzeni veya ek harici yönlendirme olmadan Ø6 mm'lik bir delik önerilen yönlendirme düzenini uygulanamaz hâle getirebilir.
Ø8 mm: Dahili kablo yönlendirmesini mümkün kılabilecek küçük bir artış
Delik çapının Ø8 mm'ye çıkarılması, yaklaşık Ø6 mm etkin çap sağlar. Kablo boyutlarına ve yönlendirme düzenine bağlı olarak bu ek alan, birden fazla kablo grubunun mafsaldan geçirilmesine olanak tanıyabilir.
Bu sayede daha entegre bir dahili kablo yönlendirme tasarımı uygulanabilir hâle gelebilir. Bununla birlikte, gerçek uyum; kablo demeti, konnektör boyutları, koruyucu bileşenler ve montaj toleransları dikkate alınarak doğrulanmalıdır. Tek başına kablo doluluk oranı, kablo demetinin sığacağını veya çalışma sırasında güvenilir kalacağını garanti etmez.
Tekrarlayan bükülmelere maruz kalan robotik mafsallarda kablo esnekliği ve minimum bükülme yarıçapı da aynı derecede önemlidir. Dinamik kablo yönlendirmesi için yaygın olarak kullanılan bir ön tasarım kılavuzu, minimum bükülme yarıçapını kablonun dış çapının yaklaşık dört katı olarak belirler; ancak kablo üreticisinin teknik özellikleri öncelikli olmalıdır.
Dış çapı 3,5 mm olan bir kablo için bu kılavuz, yaklaşık 14 mm minimum bükülme yarıçapı verir.
Bu nedenle, kablo yönlendirme tasarımının tamamına bağlı olarak Ø8 mm'lik bir delik, yaklaşık ±90° ila ±120° arasında sınırlı ileri geri dönüş hareketine sahip bazı bilek mafsalları veya diğer uygulamalar için uygun olabilir. Ancak bu, söz konusu dönüş aralığını garanti etmez: kablo uzunluğu, dahili yönlendirme geometrisi, mafsal yapısı ve çalışma çevrimleri de dikkate alınmalıdır.
Kesintisiz 360° dönüş genellikle daha büyük bir içi boş delik, uygun bir döner elektrik arayüzü veya gerekli durumlarda bir kayar bilezik gibi daha dikkatli tasarlanmış bir kablo yönetimi çözümü gerektirir.
Daha büyük HPJM modellerinin Ø25 mm veya Ø32 mm içi boş delik seçenekleri sunmasının nedenlerinden biri de budur: daha geniş iç alan, zorlu robotik ve endüstriyel otomasyon uygulamalarında kablo yönlendirme ve sistem entegrasyonu için daha fazla esneklik sağlayabilir.
3. HONPINE HPJM serisi, içi boş delik çapı bakımından diğer harmonik mafsal modülleriyle nasıl karşılaştırılır?
İçi boş delik çapı, birharmonik mafsal modülüseçimindeki etkenlerden yalnızca biridir. Nihai kararı genel boyutlar, tork kapasitesi, modül uzunluğu, ağırlık, enkoder yapılandırması ve entegrasyon gereksinimleri de etkiler.
Ancak dahili kablo yönlendirmesi temel bir tasarım gereksinimi olduğunda, delik çapındaki küçük bir fark bile mafsal mimarisinin tamamını etkileyebilir.
Aşağıdaki karşılaştırmada, seçili HONPINE HPJM modellerinin yanı sıra diğer üreticilerin benzer ürünleri için kamuya açık olarak listelenen teknik özellikler sunulmaktadır. Veriler mevcut ürün bilgilerine dayanmaktadır ve doğrudan mühendislik karşılaştırması yapılmadan önce üreticilerin güncel teknik veri sayfalarıyla doğrulanmalıdır.
4. Daha büyük bir içi boş delik, robotik ve otomasyon uygulamaları için neden önemlidir?
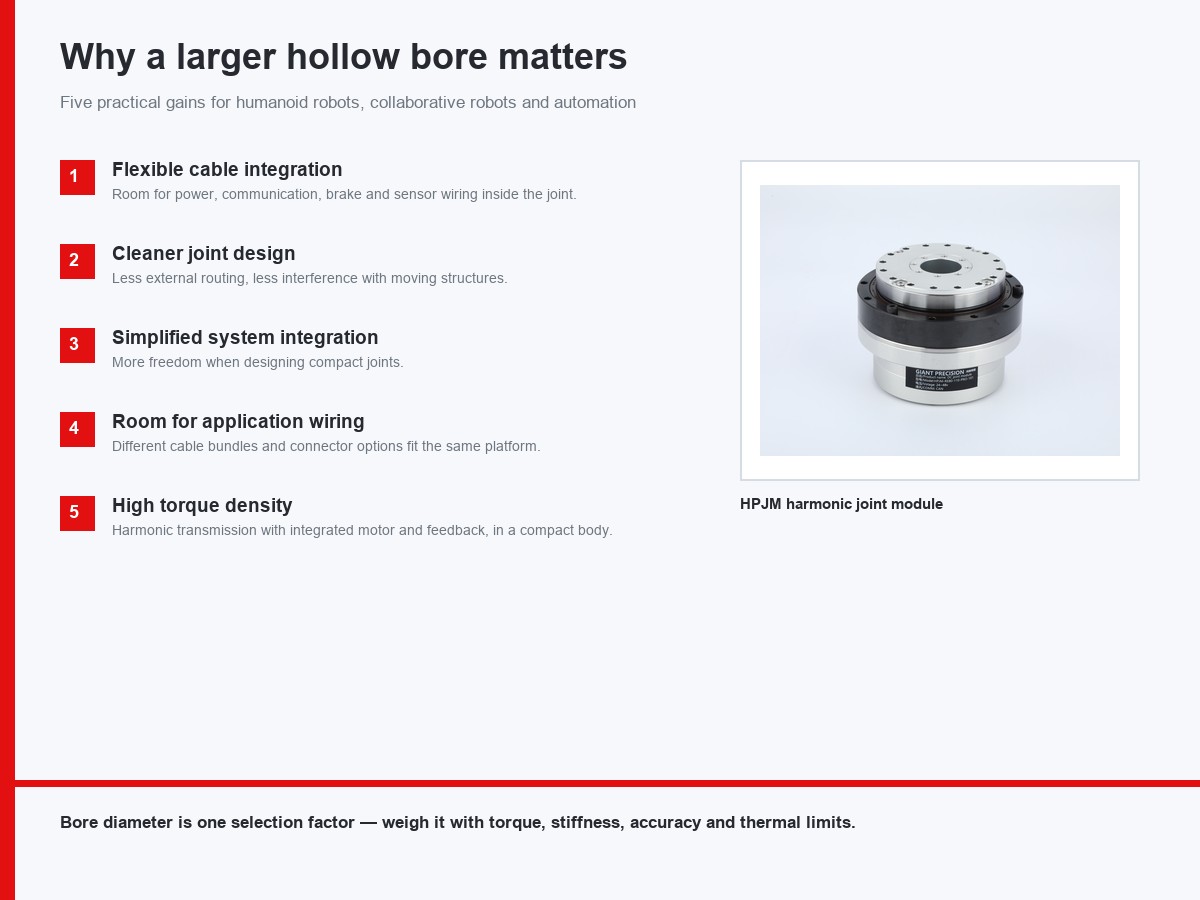
HPJM harmonik mafsal modülü, seçili model boyutlarında nispeten büyük bir içi boş delikle kompakt ve entegre bir tasarımı bir araya getirir. Bu, mühendislerin dahili kablolamayı yerleştirmesine yardımcı olurken harici kablo yönlendirmesi ve ek yapısal değişiklik ihtiyacını azaltabilir.
Daha esnek kablo entegrasyonu
Kablo boyutları ve yönlendirme gereksinimlerine bağlı olarak ek alan, güç, haberleşme, fren ve sensör kablolarının yerleştirilmesini kolaylaştırabilir.
Daha düzenli bir robotik mafsal tasarımı
Harici kablo yönlendirmesine daha az ihtiyaç duyulması, hareketli yapılarla etkileşimi en aza indirmeye ve daha kompakt bir robot tasarımını desteklemeye yardımcı olabilir.
Daha basit sistem entegrasyonu
Daha büyük bir delik, insansı robotlar, işbirlikçi robotlar ve robotik kollar için kompakt mafsallar tasarlanırken daha fazla esneklik sağlayabilir.
Uygulamaya özel kablolama için daha fazla alan
Daha büyük bir içi boş delik, boyutların doğrulanması koşuluyla farklı kablo demetlerinin ve entegrasyon gereksinimlerinin karşılanmasına yardımcı olabilir.
Kompakt bir yapıda yüksek tork yoğunluğu
HPJM serisi, alanın kısıtlı olduğu hareket kontrolü uygulamalarını desteklemek için harmonik redüksiyon teknolojisini entegre motor ve geri bildirim bileşenleriyle bir araya getirir.
Daha büyük bir içi boş delik, tek başına bir mafsal modülünü her uygulama için üstün kılmaz. Mühendisler delik çapını; nominal tork, tepe tork, burulma rijitliği, konumlandırma hassasiyeti, termal performans, ağırlık ve kablo bükülme gereksinimleriyle birlikte değerlendirmelidir.
5. HONPINE HPJM harmonik mafsal modüllerini keşfedin
HONPINEHPJM harmonik mafsal modülleri; kompakt boyutlar, entegre işlevsellik ve yüksek tork yoğunluğu gerektiren uygulamalar için tasarlanmıştır. İçi boş delik yapılandırmaları, özellikle montaj alanının sınırlı olduğu robotik mafsallarda dahili kablo yönlendirmesi için ek esneklik sunar.
İnsansı robotlar, işbirlikçi robotlar, robotik kollar veya endüstriyel otomasyon ekipmanları için geniş içi boş delikli harmonik mafsal modüllerini değerlendiriyorsanız, güncel HPJM ürün kataloğunu ve teknik veri sayfalarını talep etmek için HONPINE ile iletişime geçin.
Ekibimiz, uygulamanıza uygun bir çözüm belirlemek üzere model boyutlarını, içi boş delik çapını, tork özelliklerini ve entegrasyon seçeneklerini karşılaştırmanıza yardımcı olabilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
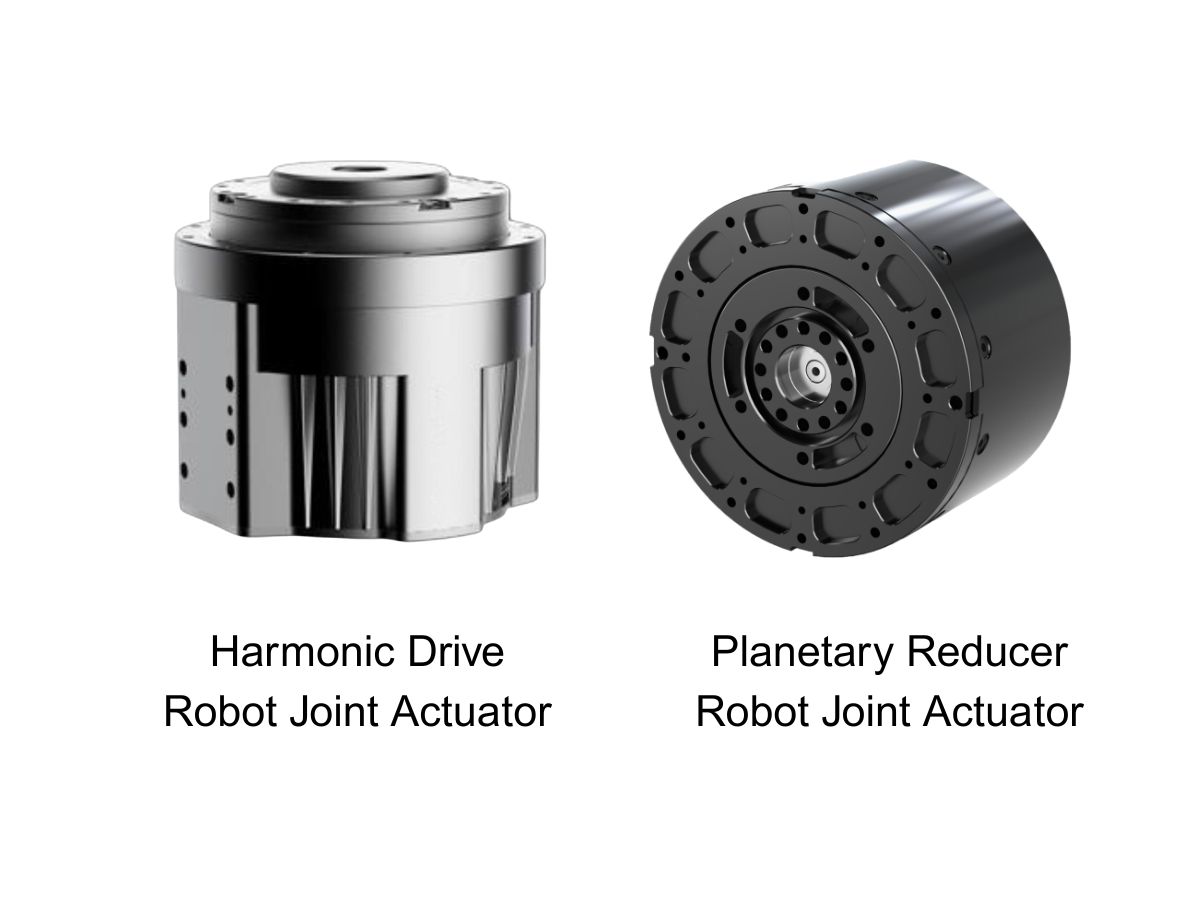
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
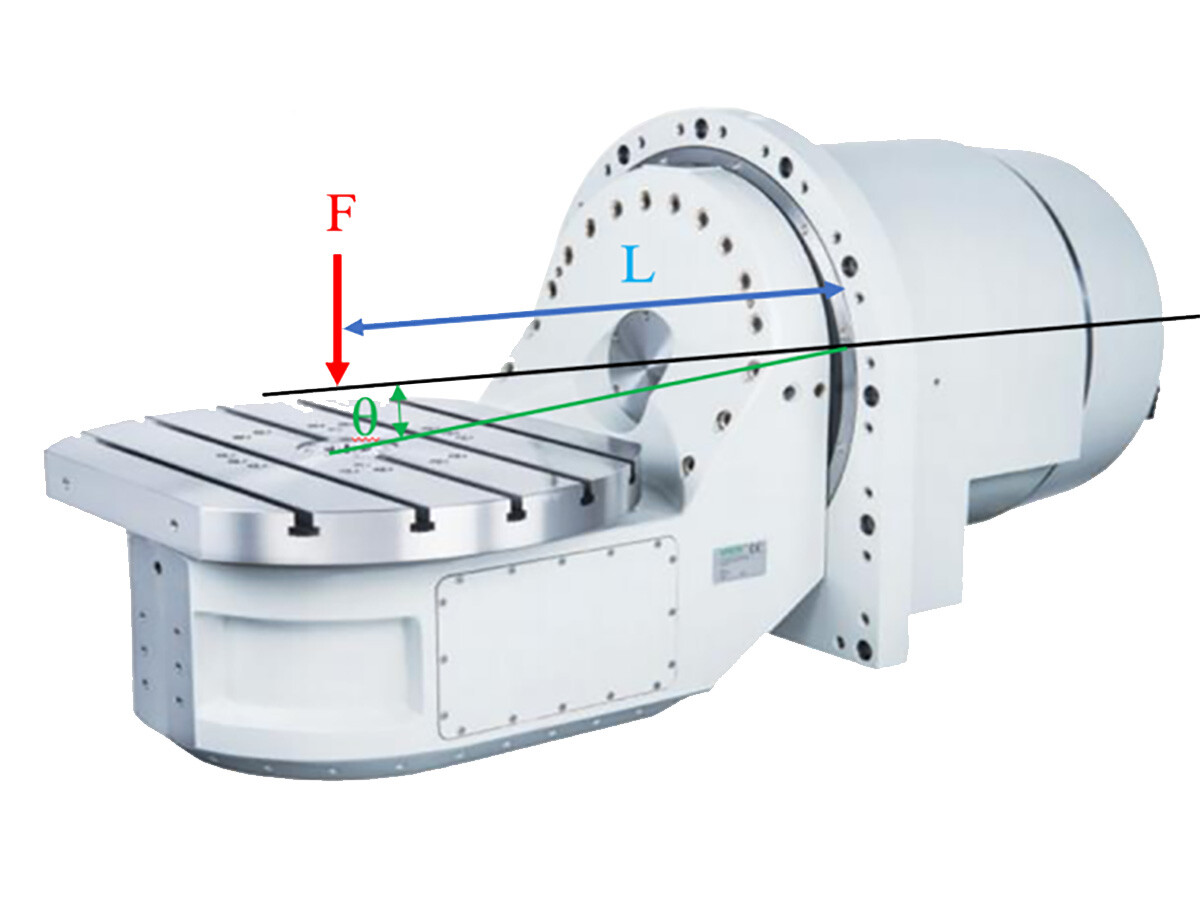
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor?Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor? Kompakt robot mafsallarında bu küçük boyut farkı, kullanılabilir alanda şaşırtıcı derecede büyük bir artış sağlayabilir. Dairesel bir deliğin kesit alanı, çapının karesiyle arttığından, fazladan 2 mm; dahili kablo yönlendirmesini önemli ölçüde iyileştirebilir ve sistem entegrasyonunu kolaylaştırabilir. Bu makalede içi boş mil çapının etkisi inceleniyor, belirli HONPINE HPJM modelleri benzer harmonik mafsal modülleriyle karşılaştırılıyor ve delik boyutunun insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyonda neden önemli olduğu açıklanıyor.
: Teknik Özellikler Size Gerçekte Ne Söylüyor?") Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?Doğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
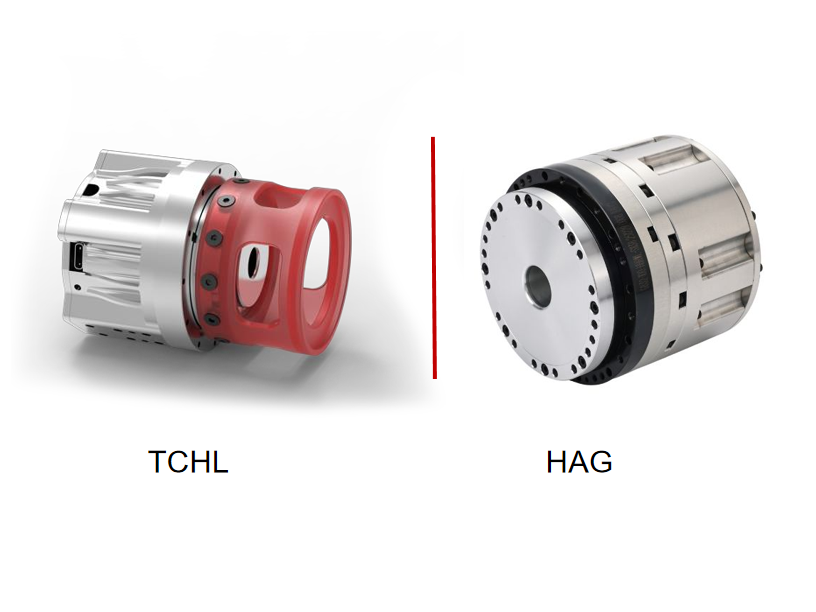
 Kuvvet kontrollü harmonik mafsal aktüatörü nasıl seçilir? HONPINE TCHL ve HAG'ın ayrıntılı karşılaştırmasıDoğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.

Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
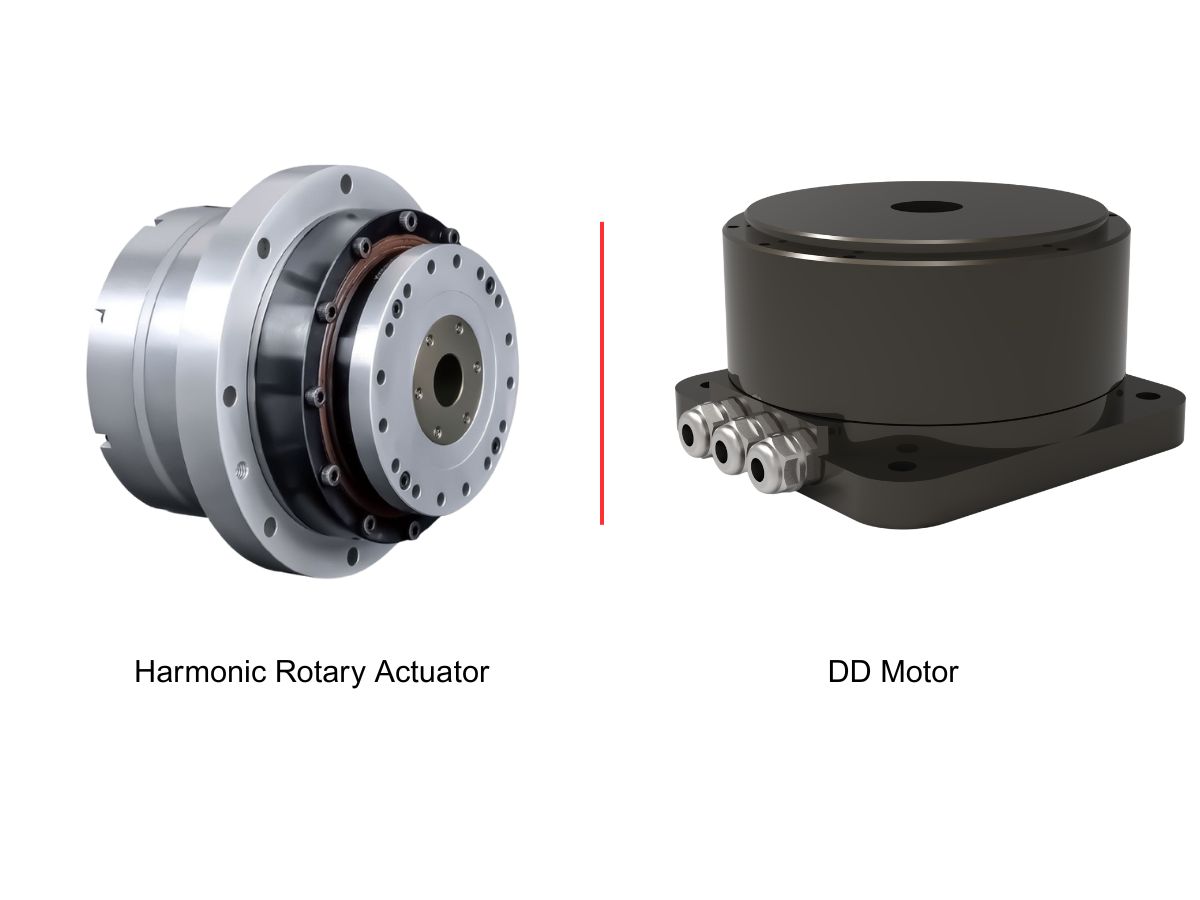
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
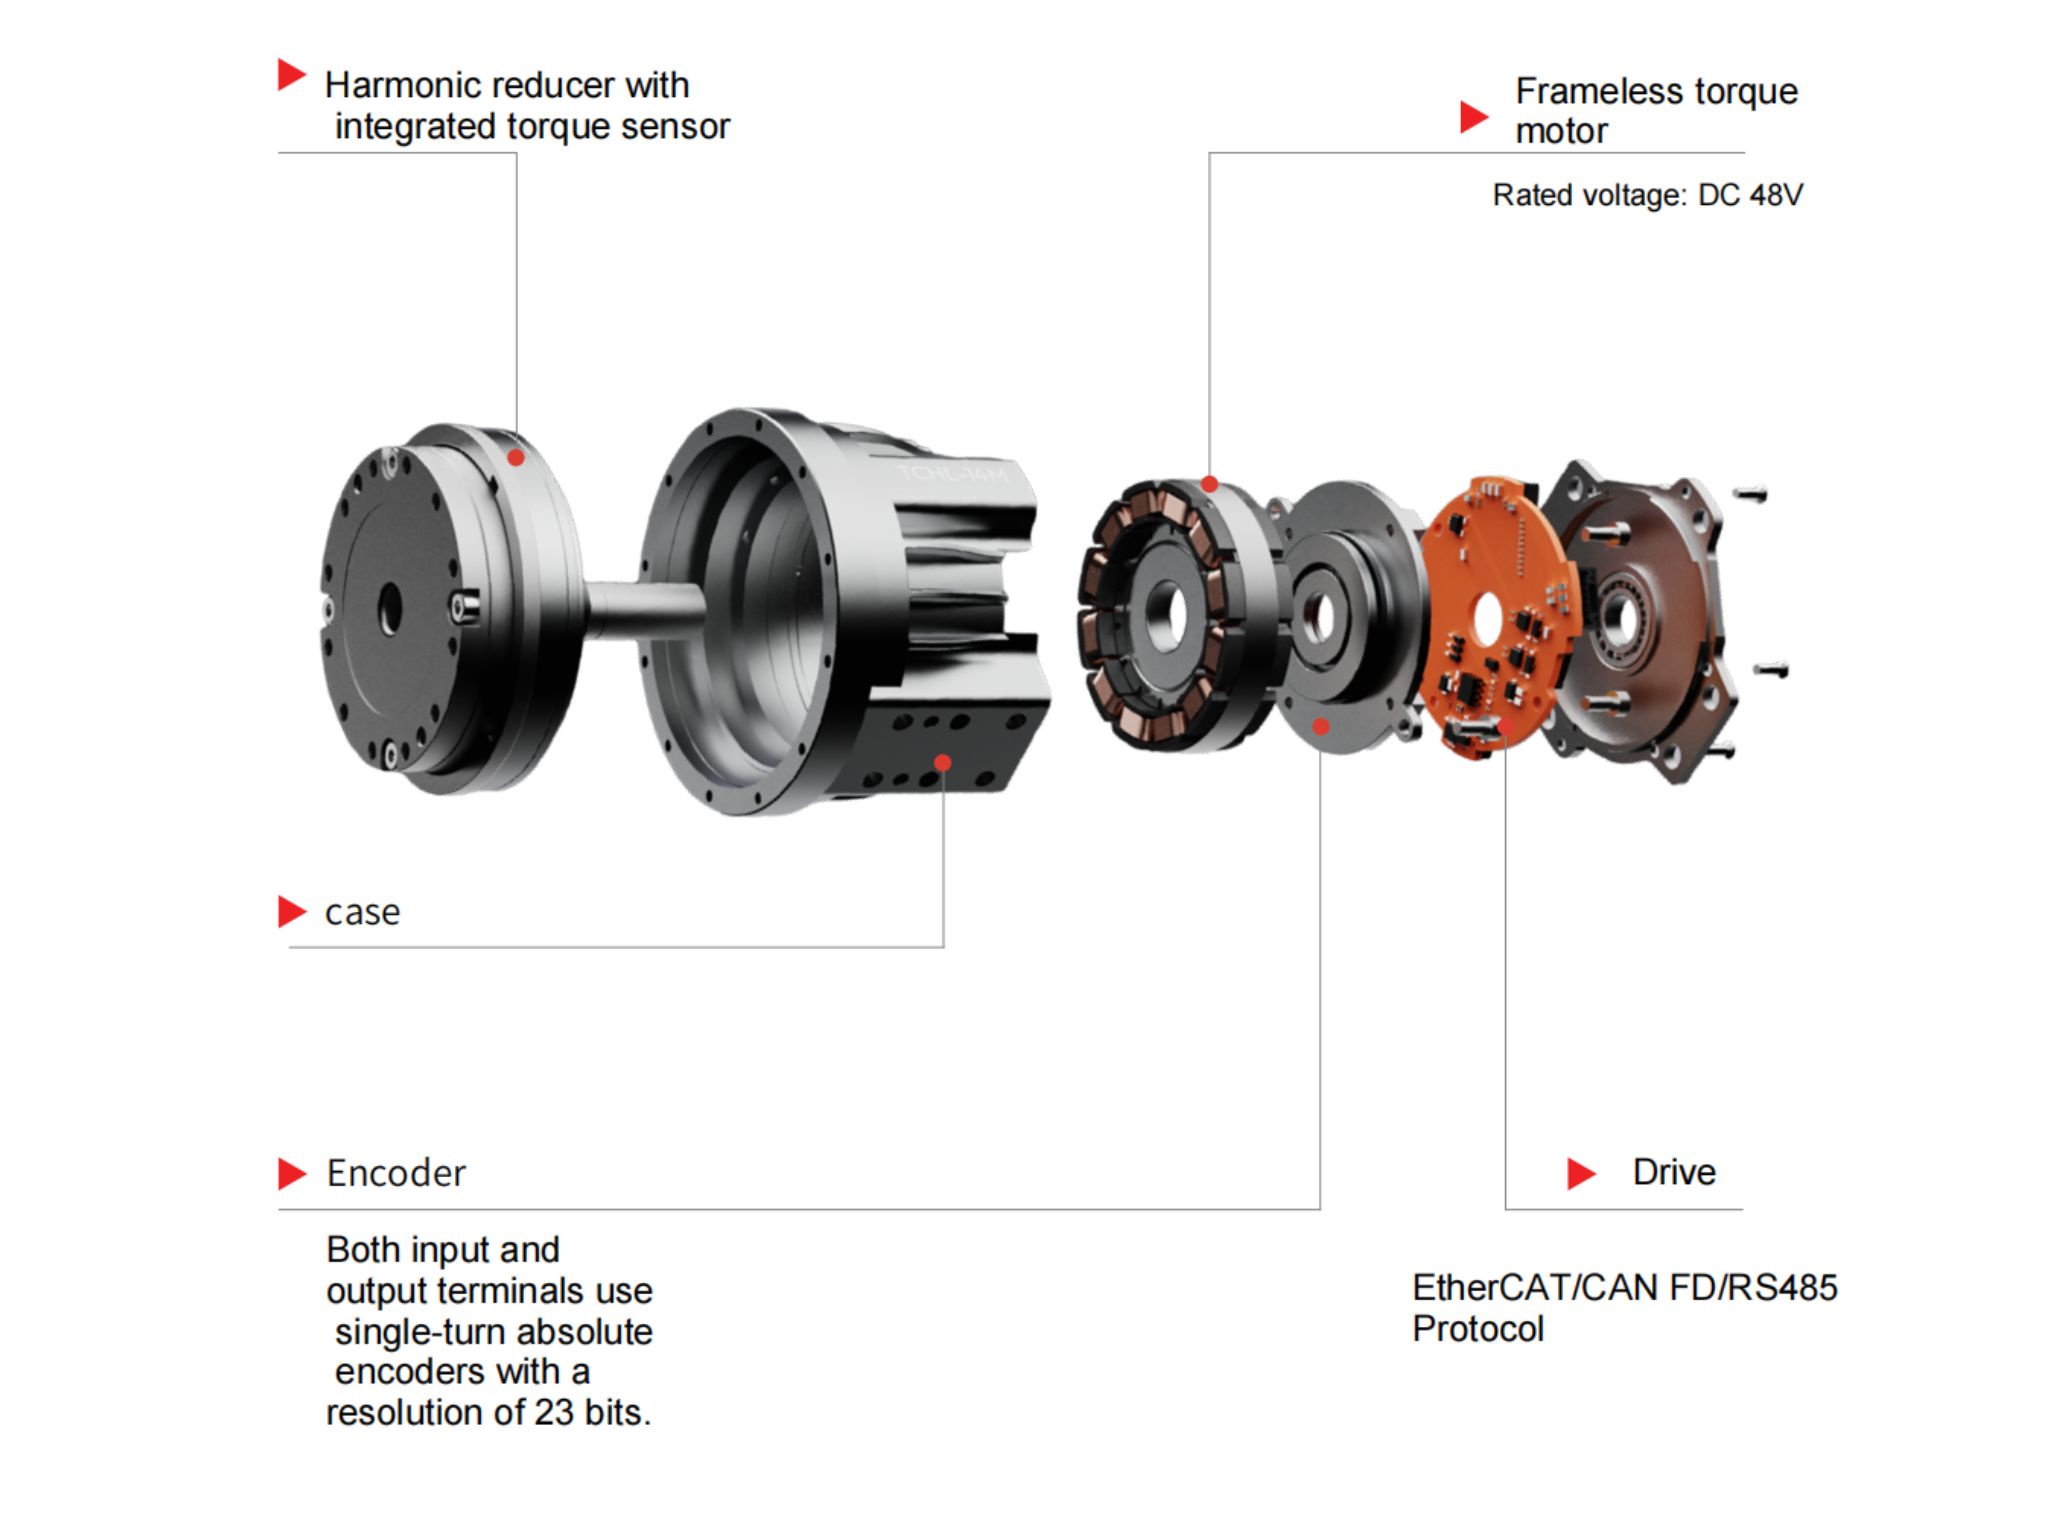
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor?Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor? Kompakt robot mafsallarında bu küçük boyut farkı, kullanılabilir alanda şaşırtıcı derecede büyük bir artış sağlayabilir. Dairesel bir deliğin kesit alanı, çapının karesiyle arttığından, fazladan 2 mm; dahili kablo yönlendirmesini önemli ölçüde iyileştirebilir ve sistem entegrasyonunu kolaylaştırabilir. Bu makalede içi boş mil çapının etkisi inceleniyor, belirli HONPINE HPJM modelleri benzer harmonik mafsal modülleriyle karşılaştırılıyor ve delik boyutunun insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyonda neden önemli olduğu açıklanıyor.
: Teknik Özellikler Size Gerçekte Ne Söylüyor?") Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?Doğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
 Kuvvet kontrollü harmonik mafsal aktüatörü nasıl seçilir? HONPINE TCHL ve HAG'ın ayrıntılı karşılaştırmasıDoğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
 HONPINE TCHL Harmonik Eklem Modülleri: Robotik Kuvvet Kontrolü ve Gerçek Dünya UygulamalarıHerkese merhaba, ben Theodore Li, HONPINE Teknik Direktörü.
HONPINE TCHL harmonik mafsal modülleri; çift kollu insansı robotlar, tek kollu uyumlu kuvvet kontrolü ve tekerlekli insansı robotlar için katlanır bel mekanizmaları dâhil olmak üzere çeşitli robotik hareket kontrolü uygulamalarında kullanılmaktadır. Entegre hareket bileşenleri olarak robotik, akıllı üretim ve endüstriyel otomasyonda geniş bir uygulama yelpazesini desteklerler.
HONPINE, temel bileşenlerden entegre hareket ünitelerine kadar uzanan ürün portföyü ve uygulamalı hareket gösterimleriyle hassas güç aktarım teknolojisinin farklı robotik uygulamalardaki olanaklarını ortaya koyuyor. NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.