Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?
Herharmonik tahrik teknik veri sayfası, arkdakika cinsinden bir boşluk değeriyle başlar. Bu, bir mühendisin genellikle karşılaştırdığı ilk sayıdır ve eklem modülü tasarımında en sık yanlış yorumlanan değerdir. “Boş hareket ≤ 1 arkdakika” ibaresi, eklemin rijit olduğu anlamına gelmez; konumlandırma hatanızın 1 arkdakika olduğu anlamına da gelmez. Bu makalede harmonik tahrik boşluğu spesifikasyonunun gerçekte neyi ölçtüğü, harmonik redüktörlerin neden arkdakikanın altında değerlere ulaşabildiği, arkdakikanın gerçek dünyadaki doğruluğa nasıl dönüştürüleceği ve uygulamanıza uygun boşluk hedefinin nasıl belirleneceği açıklanmaktadır.
Harmonik Tahrikte Boşluk Gerçekte Neyi Ölçer?
Harmonik tahrik teknik veri sayfasında “boş hareket” veya “boşluk” olarak belirtilen değer, belirli ve sınırlı koşullar altında ölçülür:
Giriş mili kilitlenir (tahrik edilmez).
Çıkışa nominal torkun ±%2'si kadar yük uygulanır ve ardından yönü tersine çevrilir.
Sıfır tork geçişlerinin iki noktasındaki çıkış açısı farkı, boş hareket değeridir.
Bu, sıfıra yakın torkta ölçülen bir ölü bölgedir; rijitlik eğrisi veya konumlandırma hata bütçesi değildir. Bir arkdakika, derecenin 1/60'ına veya 0.291 mrad'a eşittir. Teknik veri sayfasındaki değerler tipik değil, azami değerlerdir. Çıkış yatağı ve flanşı bulunan ünite tipi bir redüktörün ölçüm değeri genellikle bir bileşen setininkinden biraz daha yüksektir. Tedarikçileri karşılaştırırken önce ölçüm koşulunu doğrulayın: nominal torkun ±%2'si mi, ±%5'i mi ve hangi seri hassasiyet sınıfı?
Mühendislerin Birbirine Karıştırdığı Üç Değer
Önemli nokta şudur: boş hareket sıfır tork civarında ölçülürken, tam histerezis döngüsünün genişliği — eklemin gerçek yük yönü değişimlerinde karşılaştığı değer — genellikle bunun iki ila üç katıdır. Yalnızca arkdakika cinsinden boşluk değerini okuyup rijitlik varsaymak, eklem seçiminde en sık yapılan yanlış değerlendirmedir.
Harmonik Tahrikler Arkdakikanın Altında Boşluğu Nasıl Sağlar?
İki yapısal özellik, bu düşük arkdakika değerlerini mümkün kılar:
Yüksek diş kavrama oranı. Bir harmonik tahrikte, esnek çark ile rijit çarkın dişlerinin yaklaşık %30'u aynı anda kavraşır. Geleneksel planet kademelerde ise bu sayı iki veya üç diştir. Üretim hataları tek bir diş çiftinde yoğunlaşmak yerine, onlarca kavraşan diş boyunca ortalamaya yayılır.
Ön yüklemeli esnek dişli mekanizması. Dalga jeneratörü esnek çarkı elastik olarak deforme ederek sürekli ön yük altında kavraşmasını sağlar. Planet tasarımlarda yüzer güneş dişlisi veya bölünmüş dişlilerle giderilmesi gereken, tasarımdan kaynaklanan bir boşluk yoktur.
Bu elastik ön yüklemenin bedeli, ölü bölge kapandıktan hemen sonra ortaya çıkan düşük rijitlikli yumuşak bölgedir (K1 segmenti). Bu nedenle bir harmonik redüktör mükemmel boş hareket değerine sahipken tam yük altında geniş bir histerezis döngüsü gösterebilir. Boşluk ve burulma rijitliği birlikte değerlendirilmelidir; yalnızca arkdakika değeri, gerçek yük yönü değişimi hatasını olduğundan düşük gösterir.
Arkdakikayı Ölçülebilir Milimetre Değerlerine Dönüştürme
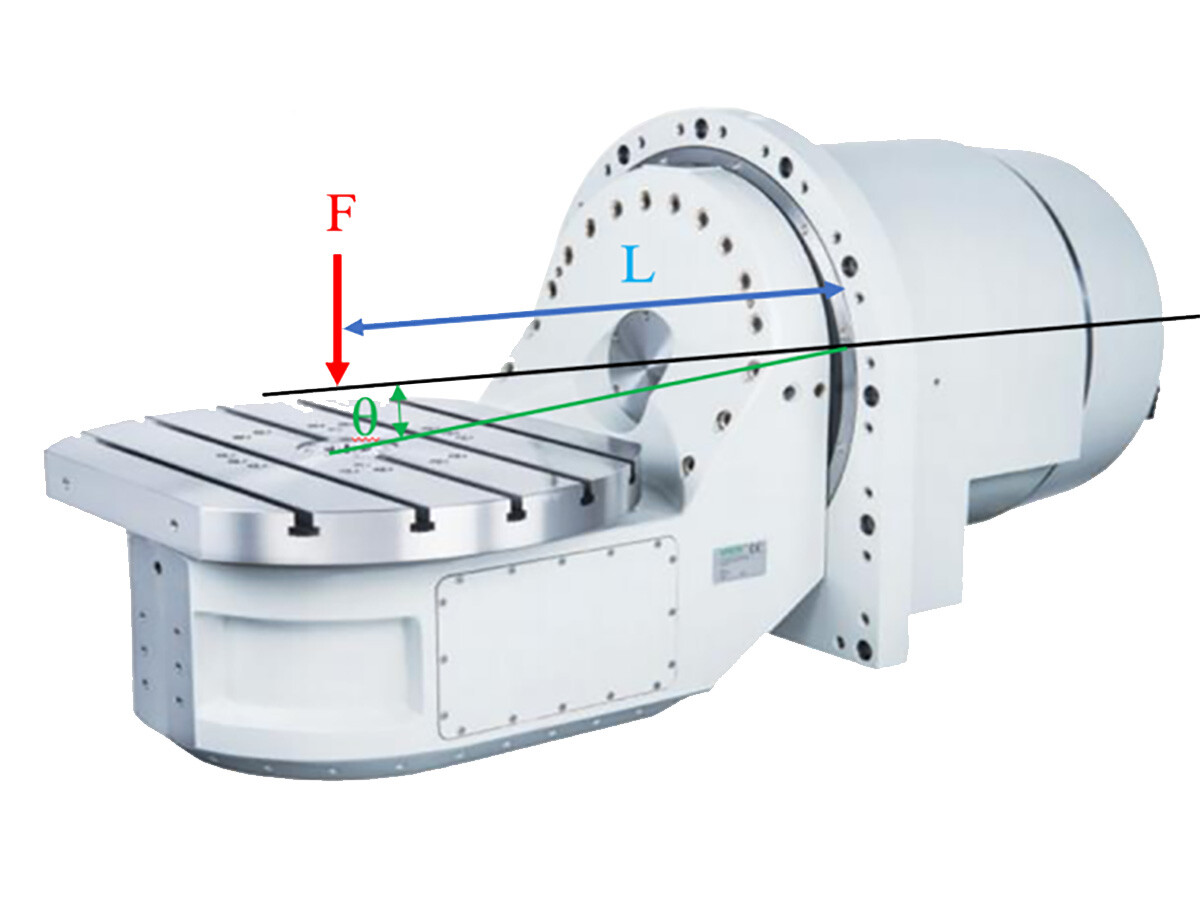
Boşluk, yalnızca takım merkez noktasında doğrusal hataya dönüştüğünde önem taşır. L kol uzunluğu, θ ise radyan cinsinden boşluk olmak üzere hata e = L × θ şeklindedir:
Sistem düzeyinde iki dönüşüm daha önemlidir:
Motor tarafına yansıtıldığında, çıkıştaki 1 arkdakika girişte i × 1 arkdakikaya dönüşür. 100:1 redüktörde bu, motorda 1.67°'dir. Motor tarafındaki enkoder ölü bölgeyi hiç algılayamaz; bunu yalnızca çıkış tarafındaki (çift) enkoder algılayabilir.
Toleranstan geriye doğru hesaplayın: 0.5 m erişimde ±0.05 mm'yi korumak için izin verilen boşluk yaklaşık 0.34 arkdakikadır; bu değer hassas sınıf harmonik tahriklerin sınırına yakındır. Bu noktada çıkış enkoderiyle boşluk telafisi zorunludur; tek başına redüktör toleransı karşılayamaz.H2: Ölü Bölgenin Gerçekte Sorun Yarattığı Yer: Kontrol Tarafındaki Belirtiler
Yön değişiminde sürünme ve limit çevrimleri
Ölü bölgenin içindeyken konum döngüsündeki integratör doyuma ulaşır; bölge kapandığında ise aşım meydana gelir. Bu durum, tarama, dozajlama ve muayene eksenlerinin tipik çalışma profili olan düşük hızlı ileri-geri harekette salınım veya limit çevrimi şeklinde görülür.
Kuvvet kontrolünde kör noktalar
Ölü bölgede motor torku çıkışa iletilmez. Bu nedenle kuvvet kontrollü eklemler ve çarpışma algılama, genişliği boş hareket ve sürtünme tarafından belirlenen bir tork “kör bölgesi” ile karşılaşır; kuvvet kontrol bant genişliği bu nedenle sınırlanır.
Çift enkoderli telafideki tuzak
Çıkış enkoderi boş hareketi ölçüp telafi edebilir; ancak düzeltme döngüsü faz gecikmesi ve harmonik hata ekler. Bant genişliği sınırlanmalı ve çentik filtreleme kullanılmalıdır. Dış döngü kazancını basitçe artırmak eklemi kararsızlaştırır.
Yapışma sürtünmesi ve boşluk
Her yön değişiminde statik sürtünme ile ölü bölge birleşerek, tek başlarına olduklarından daha zor telafi edilen yapışma-kayma davranışına yol açar. Bu, eklemin test tezgâhında “boşluk spesifikasyonunu karşılamasına” rağmen hücrede salınım yapmasının sık rastlanan temel nedenlerinden biridir.H2: Uygulamaya Göre Boşluk Hedefi Belirleme
Temel kural: boşluğu, doğruluk bütçesini belirledikten sonra spesifikasyona ekleyin. Uç efektör toleransını eklemdeki arkdakika bütçesine dönüştürün; histerezis (2–3×), sıcaklık artışı ve aşınma için pay ayırın, ardından hassasiyet sınıfını seçin.
Kullanım Sırasında Boşluğun Artmasının Üç Nedeni
Diş atlama (aşırı yükte kayma): Tepe tork sınırının aşılması, esnek çarkın rijit çarkı diş atlayarak geçmesine yol açar; boş hareket kalıcı ve geri döndürülemez biçimde artar. Redüktörü yalnızca nominal torka göre değil, tepe torkun üzerinde pay bırakarak boyutlandırın.
Sıcaklık ve aşınma: Çalışma saati ve ısıyla birlikte boş hareket artar; kullanım ömrünün sonunda sevkiyat sırasındaki değerin %30–100 üzerine çıkabilir. Hassas uygulamalarda kullanım ömrü sonundaki değerler esas alınmalıdır.
Montaj eksantrikliği: Montaj yüzeyinin düz olmaması veya gövde hizasızlığı, dönme boyunca boşluğun eşit dağılmamasına yol açar. Tek bir noktada ölçülen 1 arkdakikalık tezgâh değeri, belirli bir bölgede 3 arkdakika ile birlikte görülebilir. Çıkışı birden fazla konumda doğrulayın.H2: HONPINE Boşluğu Nasıl Belirtir?
HONPINE harmonik redüktörleri, standart ve mini serilerde bileşen seti ve ünite konfigürasyonlarında sunulur. Güncel katalogda mini harmonik serisinin (kap tipi CSF, silindir şapka tipi SHD) tüm boyut ve oranlarda boşluk değeri 20 ark-saniye, yani yaklaşık 0.33 arkdakika olarak belirtilmiştir. Nominal torklar 0.06 N·m (CSF-2.5) ile 5 N·m (CSF-11) arasındadır. Böylece serinin tamamı, hassas konumlandırma eklemleri için gereken ≤ 0.5 arkdakika aralığında kalır. Standart serinin değerleri, hassasiyet sınıfları ve ünite-bileşen ölçüm koşulları, ilgili gövde boyutuna ait güncel teknik veri sayfasından doğrulanmalıdır — [HONPINE ile doğrulanacak].
Talep gönderirken üç bilgiyi belirtin: istediğiniz ölçüm koşulu (±%2 veya ±%5), beklediğiniz hassasiyet sınıfı ve boş hareket değerinin teslimat anı için mi yoksa kullanım ömrünün sonu için mi belirtileceği. Bu üçünü de net biçimde yanıtlayan bir tedarikçi, arkdakika değerine göre tasarım yapabileceğiniz bir tedarikçidir.
Satın Alma Öncesi Boşluk Kontrol Listesi
1. Ölçüm koşulunu doğrulayın: giriş kilitli, nominal torkun ±%2'si veya ±%5'i, sıfır tork geçişleri.
2. Değerin azami mi yoksa tipik mi olduğunu ve üniteye mi yoksa bileşen sete mi ait olduğunu sorun.
3. Yalnızca boş hareket değerini değil, histerezis döngüsünü (veya K1/K2 rijitlik verilerini) isteyin.
4. Uç efektör toleransınızı arkdakika bütçesine dönüştürün ve histerezis sonrasındaki payı kontrol edin.
5. Çıkış enkoderini planlayın; motor tarafındaki enkoderler ölü bölgeyi algılayamaz.
6. Kurulumdan sonra boşluğu birkaç çıkış konumunda doğrulayın.
7. Diş atlamasını önlemek için tepe torka göre, pay bırakarak boyutlandırın.
8. Spesifikasyonda kullanım ömrü sonundaki boşluk için izin verilen değeri kararlaştırın.
SSS
Harmonik tahrikte 1 arkdakika boşluk iyi midir?
Evet — 1 arkdakikalık (0.291 mrad) boş hareket, hassas bir harmonik tahrik için kataloglarda görülen normal bir değerdir ve 0.5 m erişimde 0.145 mm'lik bir ölü bölgeye karşılık gelir. Hassas sınıf üniteler 0.5 arkdakika ve altına ulaşır. Önemli olan, uç efektör toleransını dönüştürdükten sonra kendi arkdakika bütçenizdir.
Harmonik tahrik boşluğu histerezisle aynı mıdır?
Hayır. Boşluk (boş hareket), giriş kilitliyken sıfıra yakın torkta ölçülür; histerezis ise ±nominal tork altında tam tork-açı döngüsünün genişliğidir ve genellikle bunun 2–3 katıdır. Her ikisi de eklem spesifikasyonunda yer almalıdır, ancak farklı değerlerdir.
Ardakikayı milimetreye nasıl dönüştürürüm?
Kol uzunluğunu radyan cinsinden boşlukla çarpın: 1 arkdakika = 0.0002909 rad olduğundan, 0.5 m'de ölü bölge 0.5 × 0.0002909 ≈ 0.145 mm'dir.
Boşluk spesifikasyon dahilinde olmasına rağmen eklemim neden salınım yapıyor?
Yaygın nedenler; boş hareket değerinden daha büyük olan histerezis, ölü bölgeyle etkileşen statik sürtünme ve faz gecikmesi ekleyen aşırı agresif çift enkoder telafi döngüsüdür. Kazançları yeniden ayarlamadan önce tork-açı döngüsünü inceleyin.
Sonuç: harmonik tahrik teknik veri sayfasındaki arkdakika cinsinden boşluk değeri, elastik ön yük altında çoklu dişlerin %30 oranında kavraşmasının sağladığı yapısal bir avantajdır; ancak burulma rijitliği ve enkoder bant genişliğiyle tamamlanan üç terimden yalnızca biridir. Bu değeri sıfıra yakın torkta ölçülen bir ölü bölge olarak yorumlayın, kendi erişim mesafenizde milimetreye dönüştürün ve çevresindeki döngüyü buna göre belirleyin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
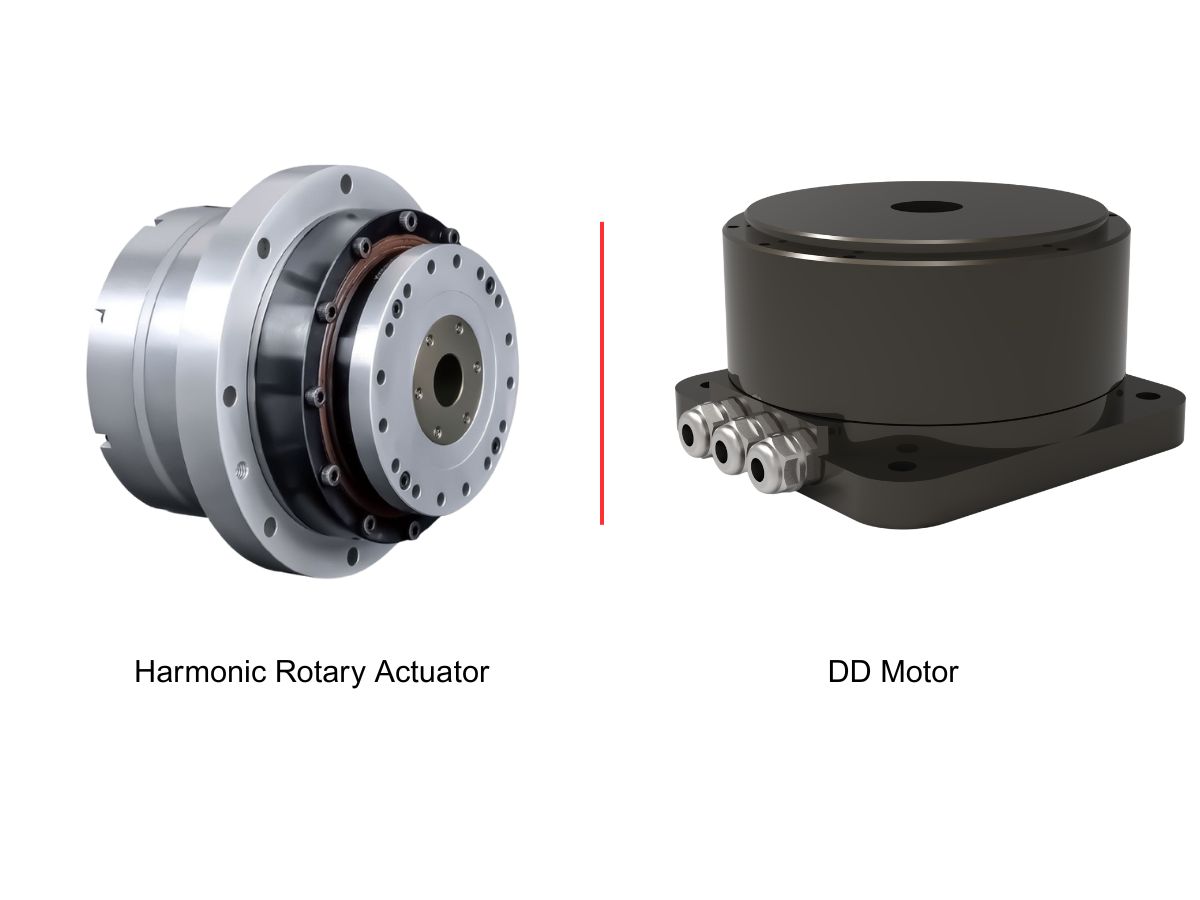
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
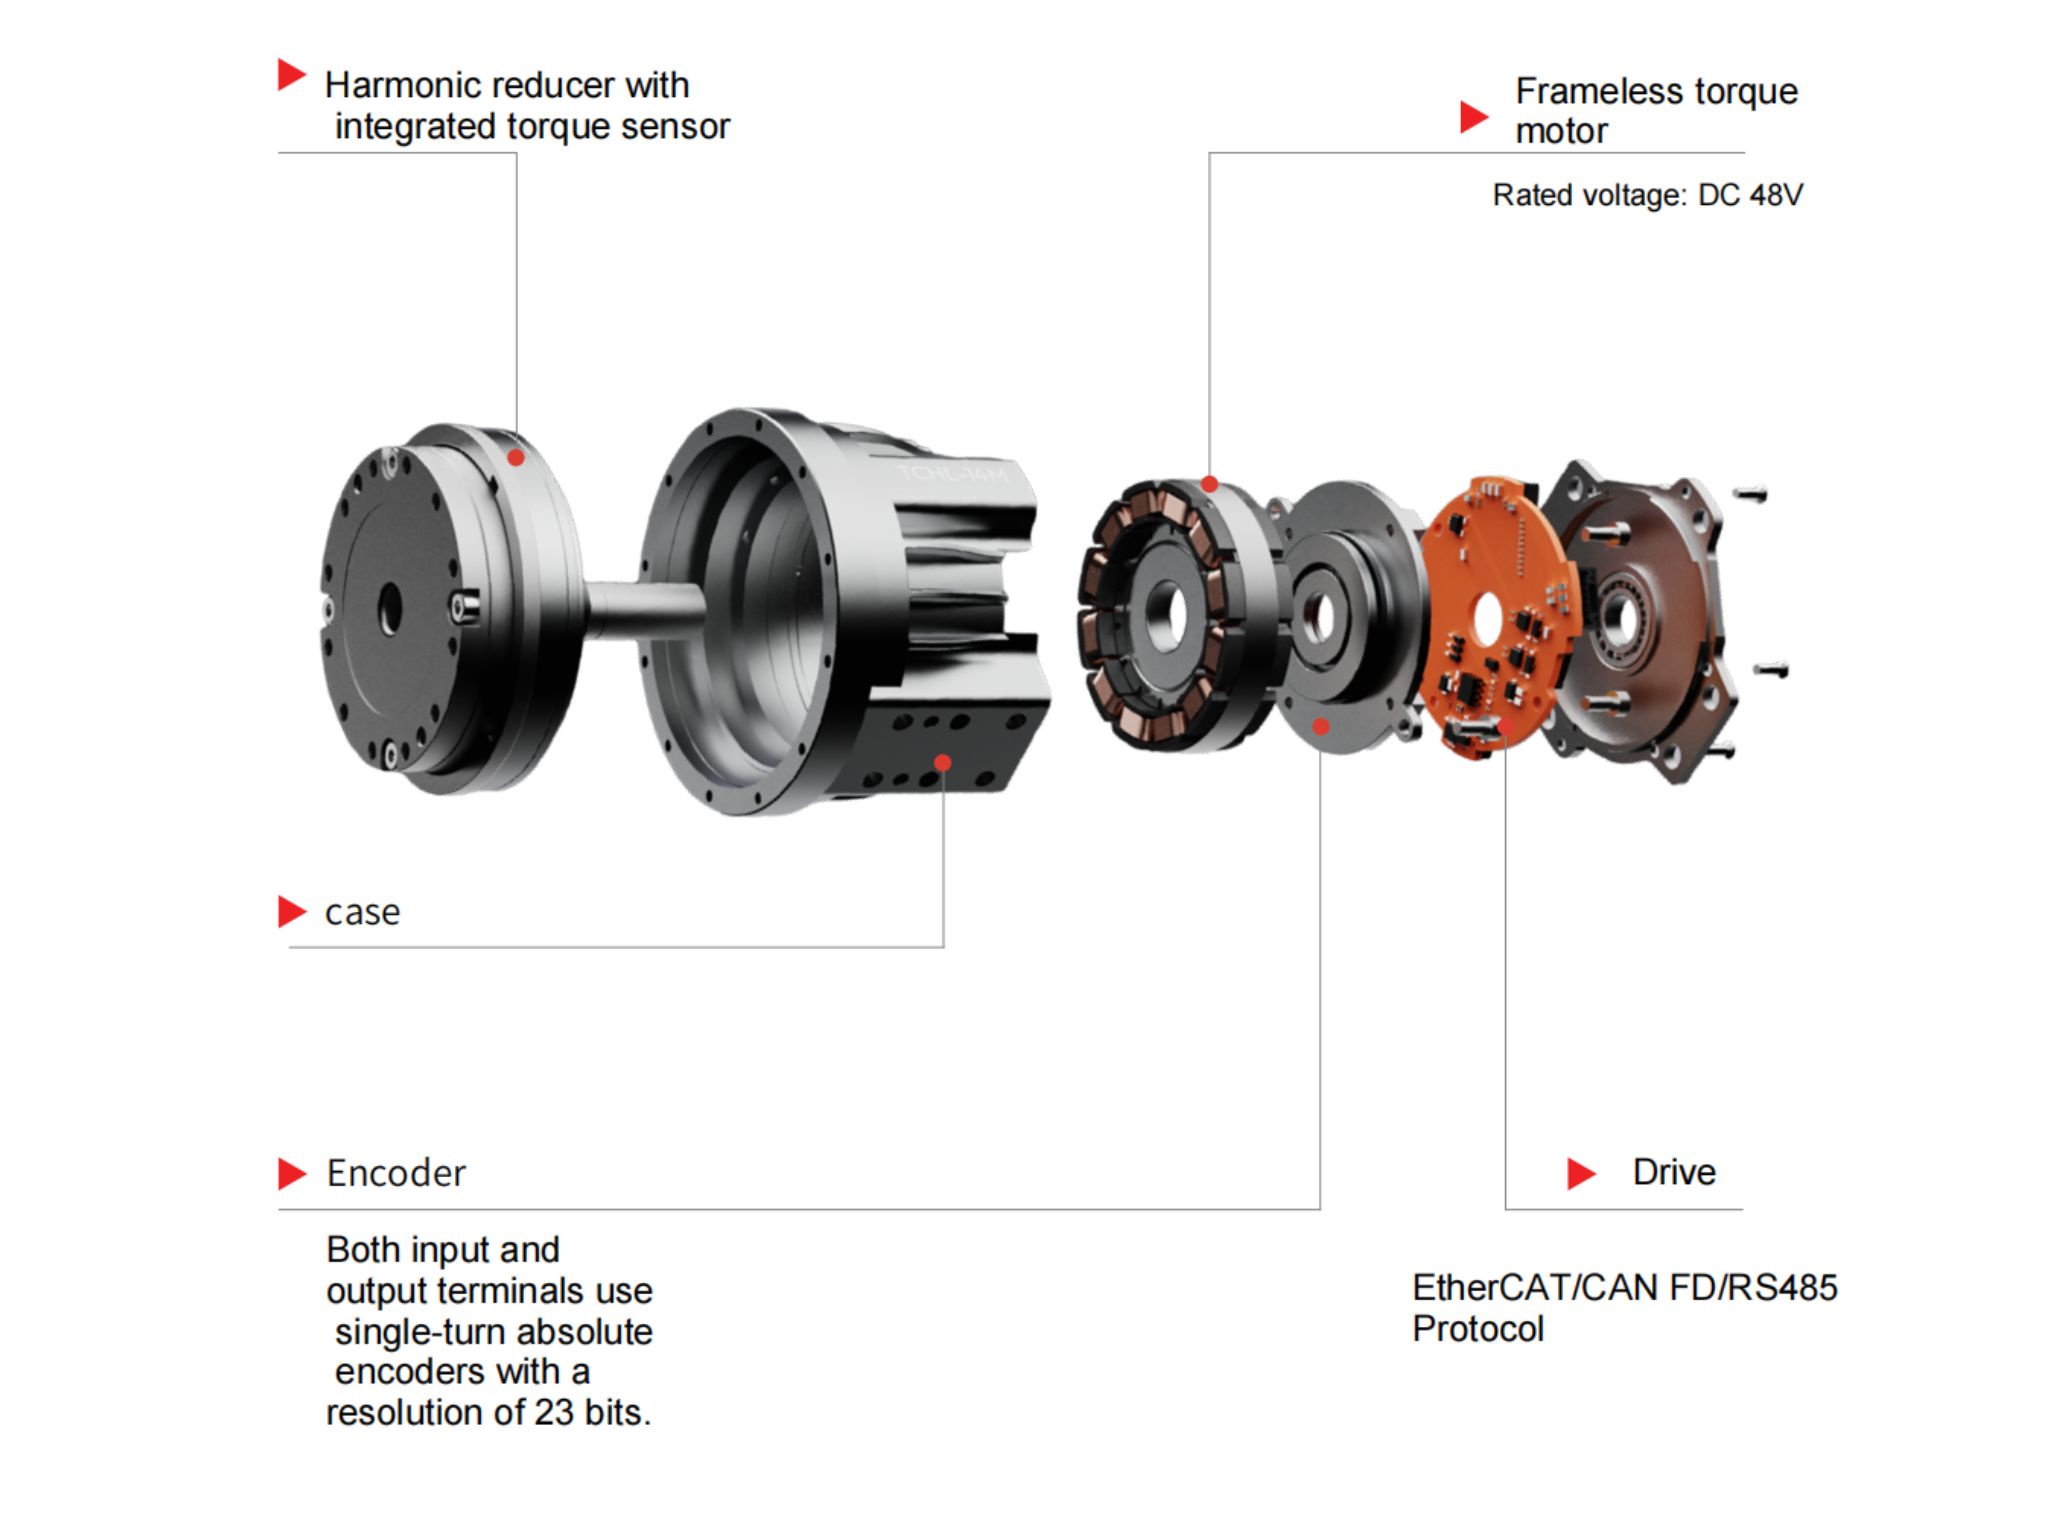
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
: Teknik Özellikler Size Gerçekte Ne Söylüyor?") Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?Doğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
 Yatak başı fizik tedavi robotları neden kuvvet kontrollü eklem modüllerine ihtiyaç duyar?Bir terapi robotu robot kolu satmaz; insan vücuduna uygulanan kuvveti sunar. Basınç, ritim ve derinlik reçetenin bir parçasıdır ve konum kontrolü bunları sağlayamaz: yumuşak dokular esnektir ve zamanla değişir; bu nedenle aynı konum komutu, kas ve kemik üzerinde birkaç kat farklı temas kuvvetleri oluşturabilir. Kuvvet kontrollü harmonik eklem modülleri, temas kuvvetini kapalı çevrim kontrol değişkenine dönüştürür; dozun tekrarlanabilir, insanla temasın güvenli ve terapistin tekniğinin öğretilebilir olmasını sağlayan tek yöntem budur. Bu makale, yatak başı terapi robotunun tek bir saha fotoğrafından yapılandırmayı inceliyor, kuvvet kontrolünün neden kaçınılmaz olduğuna dair beş gerekçe sunuyor, HONPINE'ın TCHL ile HAG arasındaki seçim ölçütlerini tek tek değerlendiriyor ve çerçeve boyutlarının seçimini belirleyen tork sensörü çözünürlük bütçesini açıklıyor.
 NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.

Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
: Teknik Özellikler Size Gerçekte Ne Söylüyor?") Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?Doğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
 NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
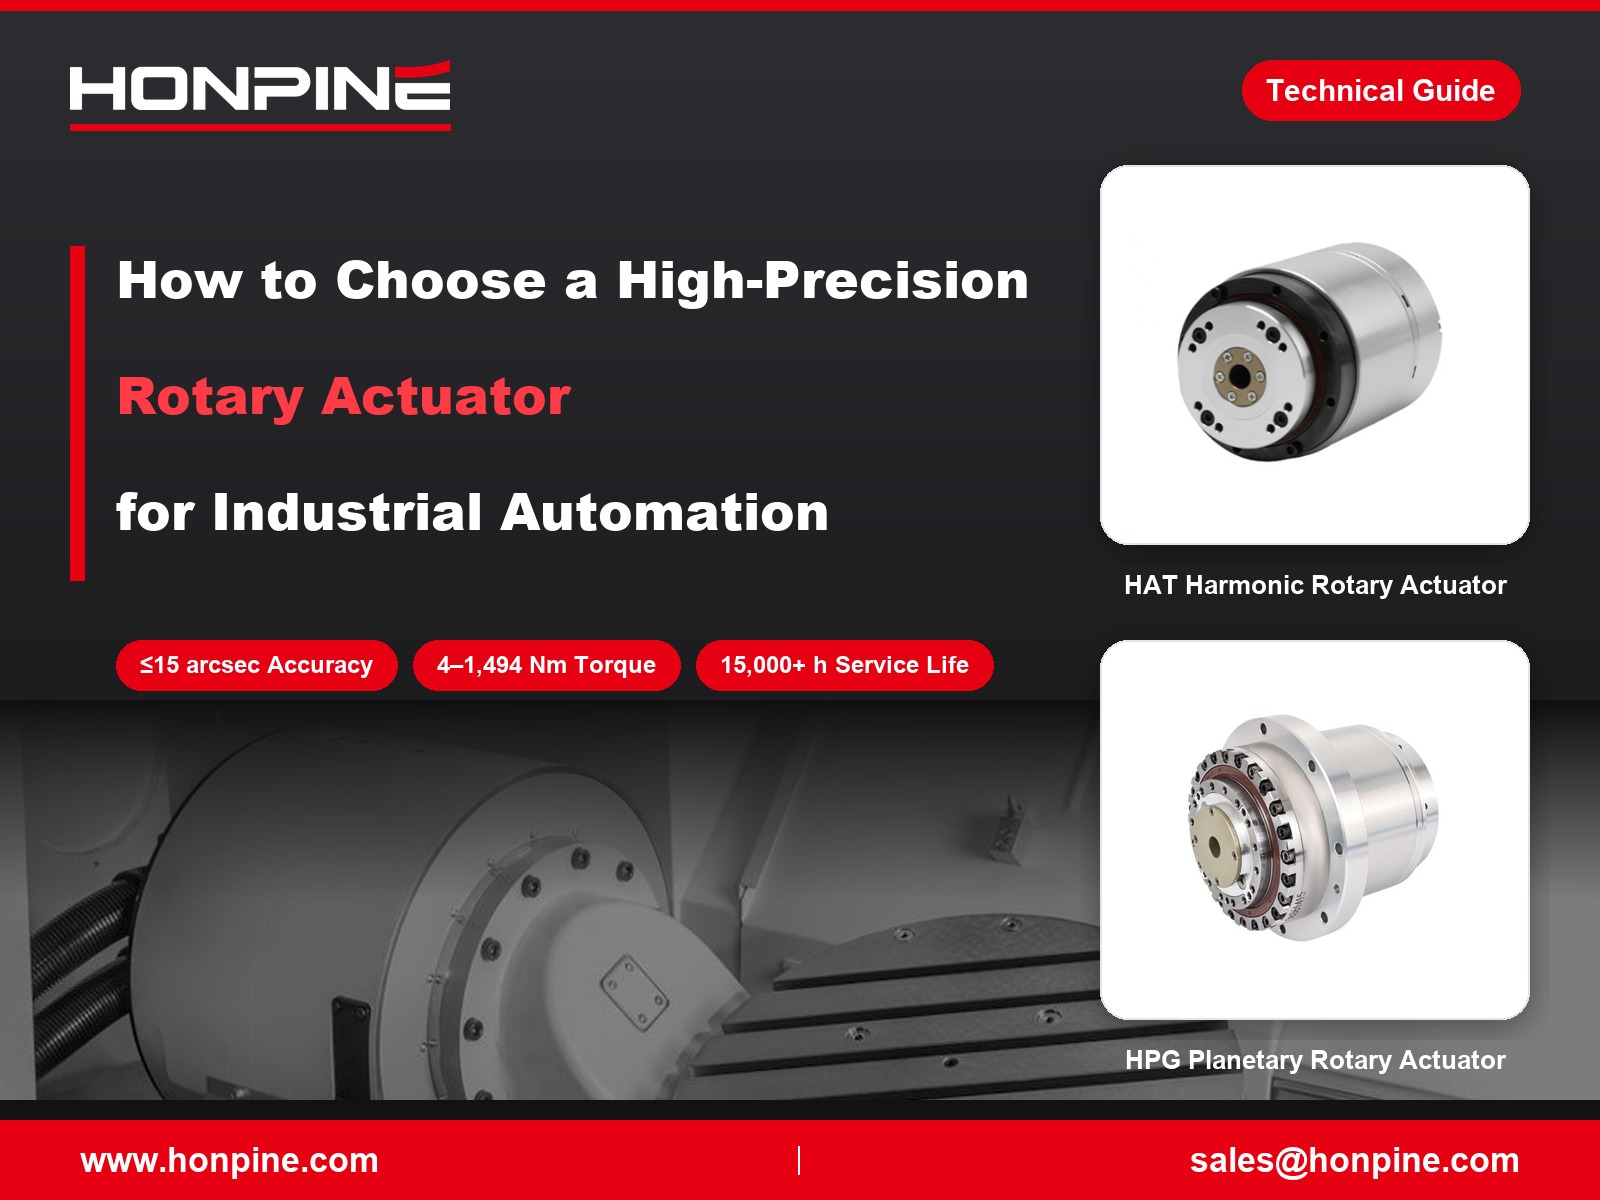
 Endüstriyel Otomasyon için Yüksek Hassasiyetli Döner Aktüatörler Nasıl Seçilir?Yüksek hassasiyetli döner aktüatörler, konumlandırma hassasiyetinin, tekrarlanabilirliğin, dayanıklılığın ve montaj esnekliğinin ekipman performansını doğrudan etkilediği endüstriyel otomasyonda önemli bir rol oynar. HONPINE, HAT, HAM ve HAS harmonik döner aktüatörleri ile HPG düşük boşluklu planet aktüatörlerini içeren dört ana hassas döner aktüatör serisi sunar. Ürün yelpazesinde 4–1.494 Nm tork değerlerine sahip bu çözümler; yarı iletken üretimi, 3C otomasyonu, lazer işleme ve CNC tezgâhlarındaki uygulamalar için tasarlanmıştır. Çalışma koşullarına, hassasiyet gereksinimlerine ve mekanik entegrasyon ihtiyaçlarına göre doğru döner aktüatörü nasıl belirleyeceğinizi öğrenin.
 Harmonik Redüktörler Yüksek Hassasiyetli Otomasyon Ekipmanları İçin Neden Uygundur?Hassas otomasyon ekipmanları; kararlı dönme hareketine, güvenilir konumlandırmaya ve kompakt bir aktarım tasarımına bağlıdır. Dozajlama kafasının yönlendirilmesinden bileşenlerin açısal hizalanmasına ve otomatik muayene indekslemesine kadar, harmonik redüktörler sınırlı montaj alanında düşük boşluk ve yüksek redüksiyon oranı gerektiren uygulamalar için pratik bir çözüm sunar. Bu makalede harmonik redüktörlerin tekrarlanabilir hareketi nasıl desteklediği açıklanmakta, temel tasarım konfigürasyonları karşılaştırılmakta ve yük, hız, hassasiyet ve makine çevrim süresi gereksinimlerine göre uygun redüksiyon oranı ile redüktör yapısının nasıl seçileceği özetlenmektedir.
 Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.