Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?
Herkese merhaba, ben HONPINE Teknik Direktörü Theodore Li.
3C otomasyon ekipmanları için harmonik döner aktüatör seçerken birçok müşterimiz bize sıkça şu soruyu soruyor:
"Devirme mekanizmamın 10 kg'lık bir yükü 180 derece döndürmesi gerekiyor. Harmonik döner aktüatörün torku ne kadar olmalı?"
Bu, hassas otomasyon ekipmanı tasarımında sık karşılaşılan bir zorluktur.
Akıllı telefon çerçevesi devirme makinelerinde, PCB devirme sistemlerinde, elektronik bileşen montaj ekipmanlarında ve otomatik görsel denetim makinelerinde devirme mekanizmalarının, sınırlı montaj alanında hassas ve kararlı dönme hareketi sağlaması gerekir.
Ancak yalnızca yük ağırlığını ve devirme açısını bilmek, gerekli aktüatör torkunu belirlemek için yeterli değildir.
Mühendislerin ayrıca ağırlık merkezi ile dönme ekseni arasındaki mesafeyi, yük atalet momentini, devirme hızını, hızlanma ve yavaşlama sürelerini ve çalışma sıklığını da dikkate alması gerekir.
Bu makalede, 3C otomasyonunda kullanılan bir devirme mekanizmasından pratik bir örnekle harmonik döner aktüatör için gerekli çıkış torkunun nasıl hesaplanacağını açıklayacağım.
3C Otomasyonunda Devirme Mekanizmaları için Tork Hesabı Neden Önemlidir?
Elektronik üretiminde birçok otomatik makine, üretim süreçleri arasında iş parçalarının yönünü değiştirmek için devirme mekanizmaları kullanır.
Tipik uygulamalar arasında akıllı telefon çerçevesi devirme, PCB taşıma, kamera modülü montajı ve çok açılı görsel denetim yer alır.
Bu uygulamaların hareket gereksinimleri birbirinden farklıdır.
Örneğin, bir akıllı telefon çerçevesi devirme makinesinin kısa bir çevrim süresinde 180° dönüşü tamamlaması gerekebilirken hassas bir görsel denetim makinesinde konumlandırma sonrasındaki kararlılık ve tekrarlanabilirlik daha fazla önem taşıyabilir.
Aktüatör yeterli tork sağlayamazsa mekanizma gerekli hızlanmayı sağlayamayabilir, aşırı yük alarmını tetikleyebilir veya devirme hareketini tamamlayamayabilir.
Öte yandan, gereğinden büyük bir aktüatör seçmek, konumlandırma performansını artırmadan ekipman maliyetini, ağırlığını ve montaj alanı ihtiyacını artırabilir.
Bu nedenle, otomatik devirme mekanizmaları için harmonik döner aktüatör seçerken doğru tork hesabı temel bir adımdır.
Devirme Mekanizması Torkunu Hesaplamak için Hangi Parametreler Gerekir?
Gerekli tork hesaplanmadan önce mühendisler dönen kütleyi, ağırlık merkezinin konumunu, yük atalet momentini, dönme açısını, hareket süresini ve çalışma koşullarını doğrulamalıdır.
Sıklıkla gözden kaçan iki önemli etken vardır.
İş Parçasının Ağırlığı, Dönen Toplam Yük Değildir
Bir akıllı telefon çerçevesinin yalnızca 0.5 kg, onu tutan fikstürün ise 4 kg olduğunu varsayalım.
Tork hesabında yalnızca akıllı telefon çerçevesi değil, dönen montajın tamamı dikkate alınmalıdır.
Uygun olduğu durumlarda montaj plakaları ve adaptörler gibi dönen ek bileşenler de hesaba katılmalıdır.
Ağırlık Merkezinin Konumu Kritik Öneme Sahiptir
Aynı kütleye sahip iki yük, çok farklı yerçekimi torkları gerektirebilir.
Ağırlık merkezi doğrudan dönme ekseni üzerindeyse bu eksen etrafındaki statik yerçekimi torku sıfırdır.
Ancak ağırlık merkezi 100 mm kaçıklığa sahipse dönme sırasında yerçekimi önemli bir tork oluşturabilir.
Bu nedenle, gerekli aktüatör torku hesaplanmadan önce mekanik düzen ve ağırlık merkezinin konumu belirlenmelidir.
Devirme Mekanizması Torkunun Başlıca Bileşenleri Nelerdir?
Yatay eksen etrafında dönen bir devirme mekanizması için gerekli aktüatör çıkış torku genellikle üç ana bileşenden oluşur:
Yerçekimi torku
Hızlanma torku
Sürtünme ve diğer direnç torkları
Tutarlı bir pozitif dönme yönü kullanıldığında temel hareket denklemi şöyledir:
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Burada:
T_out: Anlık gerekli çıkış torku (N·m)
J_total: Çıkış eksenine indirgenmiş toplam atalet momenti (kg·m²)
α: Açısal ivme (rad/s²)
T_g: Yerçekimine karşı koymak için gereken tork (N·m)
T_f: Sürtünme direnci torku (N·m)
T_ext: Harici proses kuvvetlerinden kaynaklanan ek tork (N·m)
Bu tork bileşenlerinin yönleri vardır.
Çalışma sırasında yerçekimi, hareketin bir bölümünde dönmeye karşı koyarken başka bir bölümünde dönmeye yardımcı olabilir.
Bu nedenle, tüm tork bileşenlerinin aynı yönde etki ettiğini varsaymak her zaman doğru değildir.
Ön boyutlandırma için mühendisler ihtiyatlı bir tahmin kullanabilir:
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Bu denklem, ilk aşamada aktüatör modellerini elemek için kullanışlıdır.
Ancak nihai boyutlandırma, gerçek hareket profiline ve çalışma çevrimi boyunca gereken anlık tork değerlerine dayanmalıdır.
Adım 1: Devirme Mekanizmasında Yerçekimi Torku Nasıl Hesaplanır?
Yerçekimi torku, yatay eksenli bir devirme mekanizması tasarlanırken dikkate alınması gereken en önemli etkenlerden biridir.
Yükün ağırlık merkezi dönme ekseniyle çakışmıyorsa yerçekimi bu eksen etrafında bir moment oluşturur.
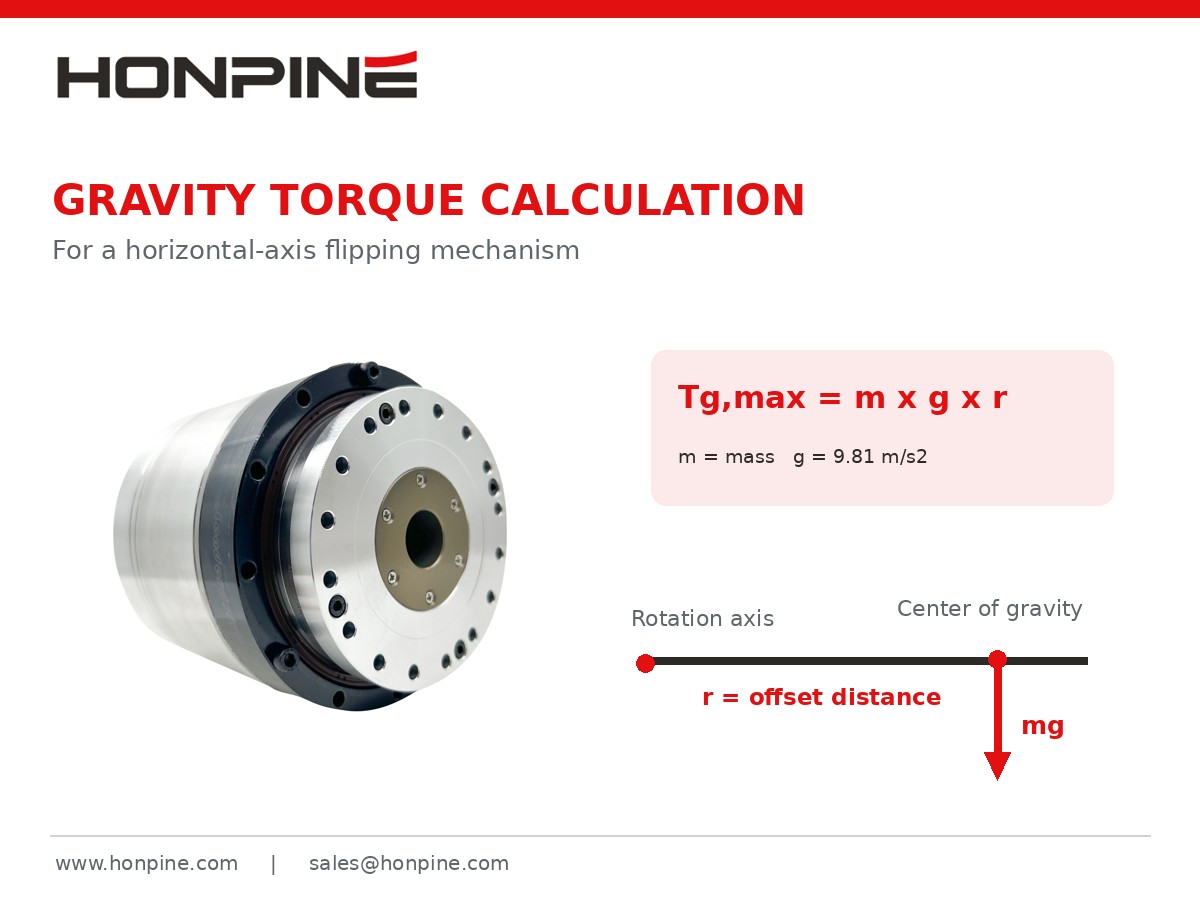
Maksimum yerçekimi torku şu şekilde hesaplanabilir:
T_g,max = m × g × r
Burada:
m: Dönen montajın toplam kütlesi (kg)
g: Yerçekimi ivmesi, yaklaşık 9.81 m/s²
r: Ağırlık merkezi ile dönme ekseni arasındaki mesafe (m)
r mesafesi, aktüatör çıkış milinin yarıçapını değil, ağırlık merkezinin kaçıklığını ifade eder.
Örnek: Ağırlık Merkezi 100 mm Kaçık Olan 10 kg'lık Yük
Bir akıllı telefon çerçevesi devirme makinesinde iş parçası ve fikstürün toplam kütlesinin 10 kg olduğunu varsayalım.
Ağırlık merkezi, yatay dönme ekseninden 100 mm uzaklıkta olsun.
Verilenler:
Toplam kütle = 10 kg
Ağırlık merkezi kaçıklığı = 0.1 m
Yerçekimi ivmesi = 9.81 m/s²
Bu değerleri denklemde yerine koyalım:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
Buna göre, ağırlık merkezi ile dönme eksenini birleştiren çizgi yatay olduğunda maksimum yerçekimi torku yaklaşık 9.81 N·m'dir.
Ancak ağırlık merkezi dönme ekseninin tam üstünde veya altında olduğunda statik yerçekimi torku sıfıra iner.
Bu durum, yerçekimi torkunun devirme işlemi boyunca sabit kalmadığını, dönme konumuna göre değiştiğini gösterir.
Dikey eksenli bir döner mekanizmada, ek yerçekimi kaynaklı yük etkileri bulunmadığı sürece yerçekimi genellikle dönme ekseni etrafında doğrudan statik tork oluşturmaz.
Adım 2: Yükün Atalet Momenti Nasıl Hesaplanır?
Aktüatör seçimi için yalnızca yerçekimi torkunu bilmek yeterli değildir.
Otomatik ekipmanlarda devirme mekanizmaları genellikle kısa bir süre içinde hızlanır, döner ve yavaşlar.
Bu nedenle atalet momenti de dikkate alınmalıdır.
Atalet momenti, bir cismin açısal hızındaki değişime karşı gösterdiği direnci ifade eder.
Noktasal kütle olarak yaklaşık kabul edilebilen bir yük için:
J = m × r²
Ancak bu denklem yalnızca noktasal kütle yaklaşımı veya ağırlık merkezinin kaçıklığından kaynaklanan atalet katkısının hesabı için uygundur.
Ölçülebilir boyutları olan gerçek iş parçalarında cismin kendi atalet momenti de hesaba katılmalıdır.
Paralel eksen teoremine göre:
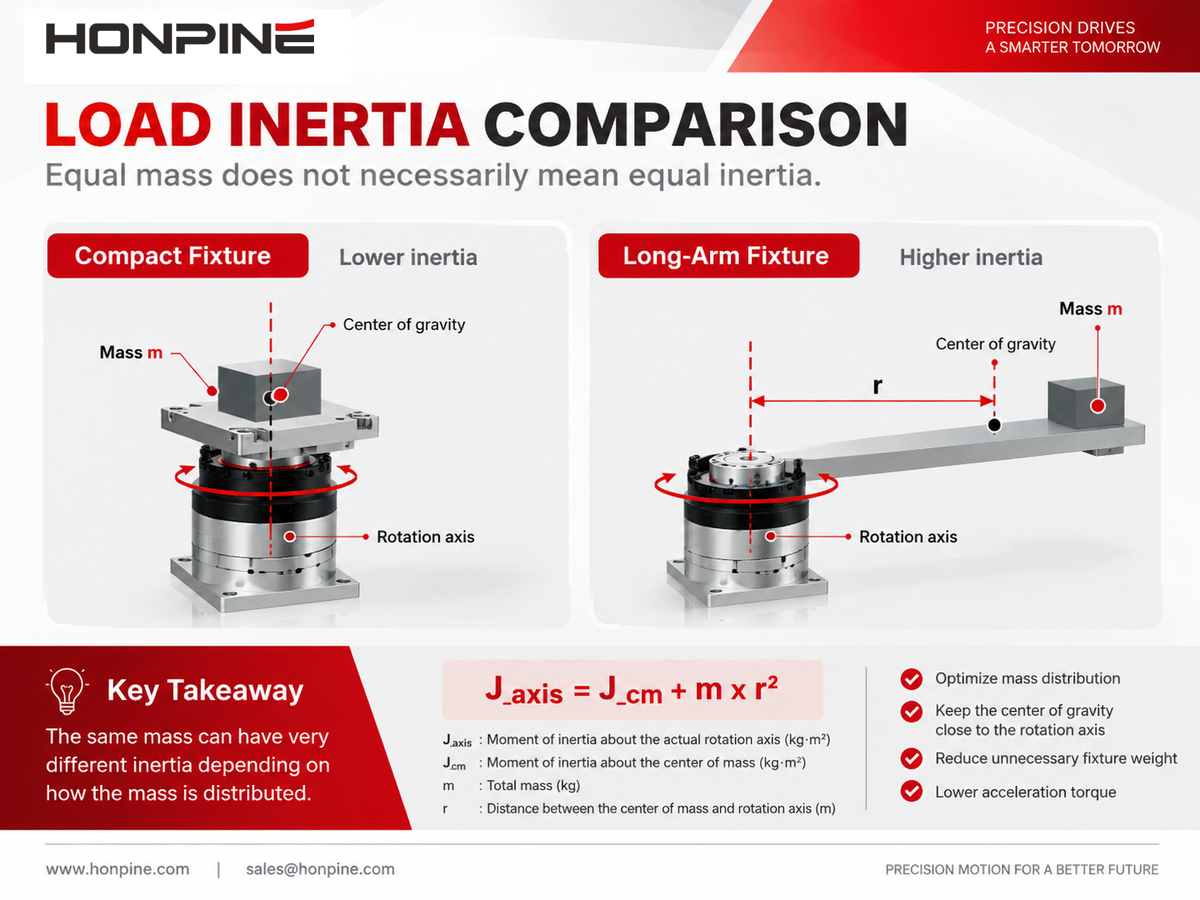
J_axis = J_cm + m × r²
Burada:
J_axis: Gerçek dönme ekseni etrafındaki atalet momenti
J_cm: Kütle merkezinden geçen paralel eksen etrafındaki atalet momenti
m: Yük kütlesi
r: Kütle merkezi ile dönme ekseni arasındaki mesafe
Atalet Momentini Belirlemek için Yük Ağırlığı Neden Tek Başına Yeterli Değildir?
Toplam kütleleri aynı olan iki fikstürü ele alalım.
İlk fikstür kompakt bir yapıya sahiptir ve kütlesinin büyük bölümü dönme eksenine yakın toplanmıştır.
İkinci fikstür daha uzun bir yapıya sahiptir ve kütlesinin daha büyük bir bölümü dönme ekseninden daha uzakta bulunur.
Her iki fikstürün kütlesi aynı olsa da ikincisinin atalet momenti önemli ölçüde daha yüksek olabilir.
Dolayısıyla aynı açısal ivmeye ulaşmak için daha yüksek hızlanma torku gerekir.
Karmaşık akıllı telefon çerçevesi fikstürlerinde, PCB tutucu çerçevelerde ve çift taraflı devirme mekanizmalarında mühendisler, tasarlanan dönme ekseni etrafındaki gerçek atalet momentini belirlemek için SolidWorks veya Inventor gibi CAD yazılımlarını kullanmayı tercih etmelidir.
Adım 3: Hızlanma Torku Nasıl Hesaplanır?
Bir devirme mekanizmasının ihtiyaç duyduğu hızlanma torku, esas olarak toplam atalet momentine ve gerekli açısal ivmeye bağlıdır.
Formül şöyledir:
T_a = J_total × α
Hedef açısal hız ve hızlanma süresi biliniyorsa, sabit açısal ivme varsayımıyla:
α = ω_max / t_a
Burada:
ω_max: Maksimum açısal hız (rad/s)
t_a: Hızlanma süresi (s)
180°'lik Bir Devirme Mekanizması Her Zaman Daha Fazla Tork mu Gerektirir?
Şart değil.
Yalnızca devirme açısı, gerekli maksimum torku belirlemez.
Bir iş parçasını 180° döndüren iki makineyi ele alalım:
A makinesi hareketi 3 saniyede tamamlar.
B makinesi hareketi 0.6 saniyede tamamlar.
Her iki makinenin yükleri aynıysa ve aynı tür hareket profili kullanılıyorsa B makinesinin genellikle daha yüksek açısal ivmeye, dolayısıyla daha fazla hızlanma torkuna ihtiyacı olur.
Ancak nihai sonuç; hızlanma ve yavaşlama aşamalarına, hareket profiline ve yükün yönelimine de bağlıdır.
Kısa hareketlerde sabit hızlı bir aşama içermeyen üçgen hız profili kullanılabilir.
Bu nedenle devirme açısını toplam hareket süresine bölmek, açısal ivmeyi doğrudan vermez.
Adım 4: Sürtünme Torku ve Emniyet Katsayıları Nasıl Hesaba Katılır?
Mühendisler, yerçekimi ve hızlanma torkuna ek olarak rulmanlardan, keçelerden ve diğer mekanik bileşenlerden kaynaklanan direnci de dikkate almalıdır.
Ön tasarım aşamasında sürtünme torku; rulman teknik özelliklerine, benzer makinelerdeki ölçümlere veya ihtiyatlı mühendislik varsayımlarına dayanarak tahmin edilebilir.
Ancak her mekanizmanın gerçek yapısını göz önünde bulundurmadan sabit bir sürtünme yüzdesi uygulamak önerilmez.
Hangi Emniyet Katsayısı Kullanılmalıdır?
Mühendislik tasarımlarında yük koşullarındaki belirsizliği karşılamak için genellikle bir tork payı bırakılır.
Örneğin, ön hesaplamada 1.5 katsayısı kullanılabilir:
T_design = 1.5 × T_estimate
Buradaki 1.5 katsayısı yalnızca açıklayıcı bir varsayım olarak kullanılmıştır. HONPINE aktüatörleri için evrensel bir seçim şartı değildir.
Sık çalıştırma ve durdurma, darbe yükleri veya faydalı yükte önemli değişimler içeren uygulamalarda farklı paylar gerekebilir.
Seçilen aktüatör ayrıca üreticinin nominal tork, tekrarlanan tepe torku ve anlık tepe torku sınırlarını da karşılamalıdır.
Önemli bir nokta olarak, emniyet katsayısı sürekli tork ve termal hesaplamaların yerini tutamaz.
Tek bir devirme çevrimini başarıyla tamamlayan aktüatör, yüksek görev çevriminde tekrar tekrar çalıştırıldığında aşırı ısınabilir.
Pratik Örnek: Akıllı Telefon Çerçevesi Devirme Makinesi için Harmonik Döner Aktüatör Nasıl Seçilir?
3C otomasyon uygulamasına dayanan eksiksiz bir hesaplama örneğini inceleyelim.
Bir otomasyon ekipmanı üreticisinin akıllı telefon çerçevesi devirme makinesi geliştirdiğini varsayalım.
Makinede iş parçasını tutan bir fikstür ve montajı yatay bir eksen etrafında 180° döndüren bir harmonik döner aktüatör kullanılıyor.
1. Çalışma Parametrelerini Tanımlayın
Dönen kütlenin ve atalet momentinin CAD yazılımı kullanılarak belirlendiğini varsayalım.
Bu değerler varsayımsaldır ve hesaplama yöntemini göstermek amacıyla verilmiştir. Belirli bir HONPINE aktüatörünün ölçülmüş teknik özellikleri veya gerçek bir müşteri projesine ait veriler değildir.
2. Maksimum Yerçekimi Torkunu Hesaplayın
Formülü kullanarak:
T_g,max = m × g × r
Değerleri yerine koyun:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. Açısal İvmeyi Hesaplayın
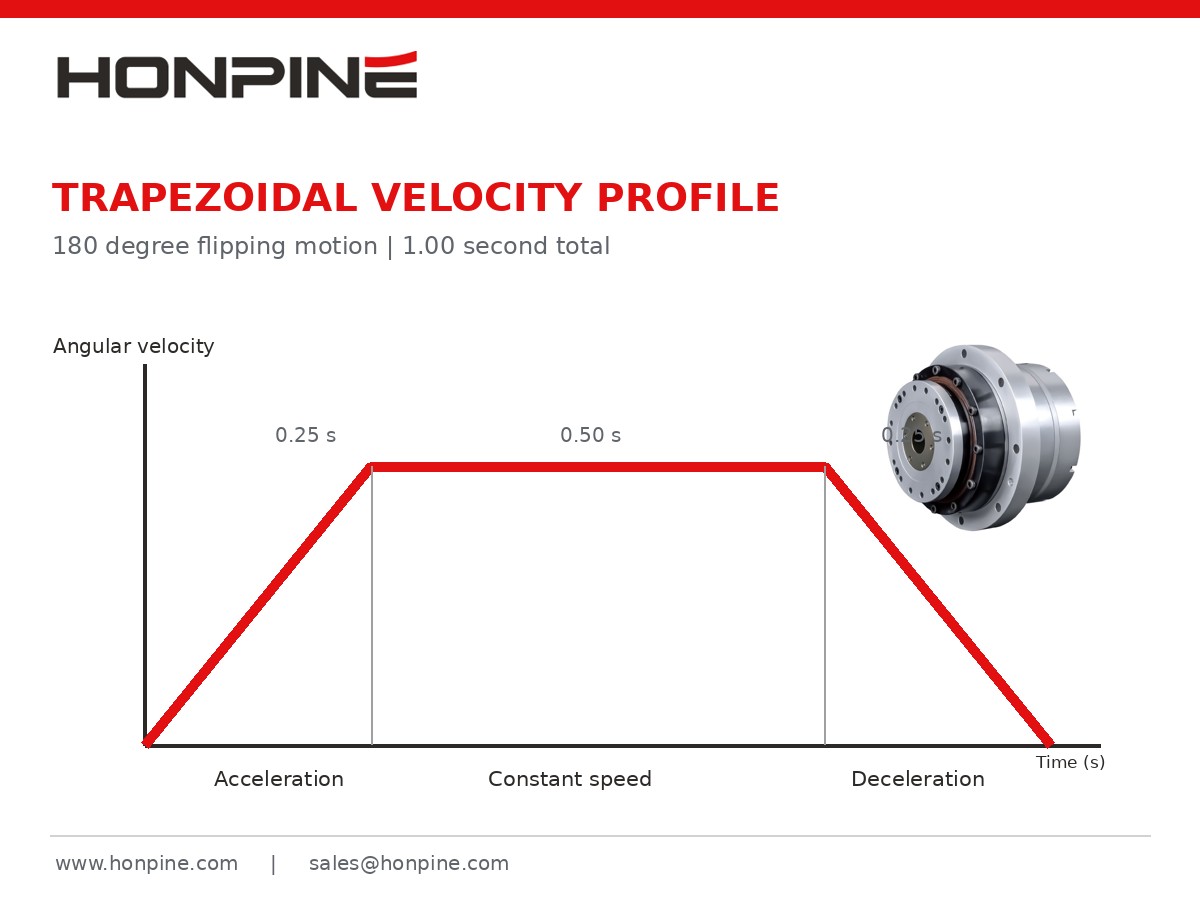
Bu örnekte mekanizma, simetrik trapezoidal hız profili kullanır:
Hızlanma: 0.25 saniye
Sabit hız: 0.50 saniye
Yavaşlama: 0.25 saniye
Önce devirme açısını radyana çevirin:
180° = π rad
Simetrik trapezoidal hız profili için:
ω_max = θ / (t − t_a)
Değerleri yerine koyun:
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
Ardından açısal ivmeyi hesaplayın:
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. Hızlanma Torkunu Hesaplayın
Verilenler:
J = 0.12 kg·m²
α = 16.76 rad/s²
Şu formülü kullanarak:
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
Bu değer, varsayılan yük ataletine karşılık gelen hızlanma torkudur.
Aktüatörün iç bileşenlerinden kaynaklanan ek atalet henüz hesaba katılmamıştır.
5. Gerekli Tepe Çıkış Torkunu Tahmin Edin
Ön aktüatör seçimi için maksimum yerçekimi torkunu, hızlanma torkunu ve varsayılan sürtünme torkunu ihtiyatlı bir yaklaşımla topluyoruz.
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
Ardından açıklayıcı tasarım payını uygulayın:
T_design = 12.32 × 1.5
T_design = 18.48 N·m
Hesaplama sonuçları aşağıda özetlenmiştir.
Bu varsayılan koşullarda, ilk tepe çıkış torku tarama hedefi olarak yaklaşık 18.5 N·m kullanılabilir.
Ancak bu, nominal torku 18.5 N·m'nin üzerinde olan bir aktüatör seçmenin uygunluğu otomatik olarak garanti ettiği anlamına gelmez.
Hesaplamada torklar ihtiyatlı bir yaklaşımla toplanmıştır; iç döner atalet, her açıda tek tek tork bileşenlerinin yönü veya tekrarlı çalışmadaki termal yük tam olarak hesaba katılmamıştır.
Nihai seçimde tekrarlanan tepe torku, sürekli nominal tork, çalışma hızı ve gerçek görev çevrimi kontrol edilmelidir.
Harmonik Döner Aktüatör Seçiminde Yalnızca Tepe Torku Neden Yeterli Değildir?
Gerçek 3C otomasyon ekipmanlarında tek bir devirme hareketi, genel çalışma çevriminin yalnızca bir bölümünü oluşturur.
Örneğin, bir akıllı telefon çerçevesi devirme makinesi dakikada 20 veya daha fazla devirme işlemi gerçekleştirebilir.
Aktüatör art arda hızlanabilir, dönebilir, yavaşlayabilir ve konumunu koruyabilir.
Tepe torku gereksinimi karşılansa bile sık çalışma önemli bir termal yüke neden olabilir.
Bu nedenle mühendisler, genellikle RMS torku olarak adlandırılan kök ortalama kare torku da değerlendirmelidir.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Burada:
T_i: Her çalışma aşamasındaki tork
t_i: Her aşamanın süresi
n: Tam bir çalışma çevrimindeki aşama sayısı
Hesaplamaya, bekleme süreleri de dahil olmak üzere ileri-geri hareketin tamamı dahil edilmelidir.
Mekanik freni olmayan aktüatörlerde yerçekimine karşı sabit konumu korumak sürekli motor torku gerektirebilir ve ek ısı üretebilir.
Motor tarafındaki RMS torku, çıkış tarafındaki RMS torkuyla aynı olmak zorunda değildir. Dönüşüm için aktarım oranı, verim, iç kayıplar ve aktüatör teknik özellikleri dikkate alınmalıdır.
Bu nedenle tepe torku ile sürekli termal performans ayrı ayrı kontrol edilmelidir.
Tork Dışında Hangi Parametreler Kontrol Edilmelidir?
1. Çıkış Rulmanının Yük Kapasitesi
Birçok devirme mekanizmasında iş parçası ve fikstür, tahrik torkunun yanı sıra başka yükler de oluşturur.
Aktüatörün çıkış rulmanına radyal yük, eksenel yük veya devrilme momenti de uygulayabilirler.
Bu durum özellikle büyük PCB fikstürleri, akıllı telefon çerçevesi taşıma mekanizmaları ve eksantrik takımlar için önemlidir.
Mühendisler şunları kontrol etmelidir:
İzin verilen radyal yük
İzin verilen eksenel yük
İzin verilen devrilme momenti
Çıkış rulmanının rijitliği
Tahrik torku ile rulman devrilme momenti farklı mekanik gereksinimlerdir ve birbirinin yerine kullanılabilen parametreler olarak değerlendirilmemelidir.
2. Burulma Rijitliği ve Konumlandırma Hassasiyeti
Görsel denetim ve hassas montaj uygulamalarında aktüatör yalnızca iş parçasını döndürmekle kalmamalı, durduktan sonra da kararlı konumu korumalıdır.
Harmonik döner aktüatörün burulma rijitliği, yük altındaki açısal deformasyonu etkiler.
Eksantrik yük nispeten büyük olduğunda enkoder komut verilen konuma ulaşıldığını gösterse bile mekanik çıkışta elastik deformasyon meydana gelebilir.
Bu nedenle yüksek hassasiyetli devirme sistemlerinde burulma rijitliği, çıkış tarafı konumlandırma hassasiyeti, tekrarlanabilirlik ve genel montaj yapısının rijitliği dikkate alınmalıdır.
3. Çıkış Hızı ve Devirme Çevrim Süresi
Hızlı devirme uygulamalarında maksimum çıkış hızı da önemli bir husustur.
Hesaplama örneğimizde:
ω_max = 4.189 rad/s
Açısal hızı dönme hızına çevirin:
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
Dolayısıyla seçilen aktüatör, ilgili tork ve çalışma gereksinimlerini karşılarken çıkışta yaklaşık 40 rpm hız sağlayabilmelidir.
Model seçimi için yalnızca statik tork teknik özellikleri yeterli değildir.
4. Güç Kesintisinde Yükü Tutma Kabiliyeti
Eksantrik yük bulunan yatay bir devirme ekseninde güç kesildiğinde yerçekimi istenmeyen bir dönmeye yol açabilir.
Harmonik tahrik mekanizmaları yüksek redüksiyon oranları sağlasa da güvenilir kendinden kilitlemeli cihazlar olarak otomatik biçimde kabul edilmemelidir.
Makinenin güç kesintisi veya acil durdurma sırasında iş parçasını güvenli biçimde tutması gerekiyorsa, makinenin risk değerlendirmesine bağlı olarak mekanik fren, kilitleme mekanizması, karşı denge veya başka bir koruyucu önlem gerekebilir.
3C Devirme Ekipmanı için HONPINE Harmonik Döner Aktüatör Nasıl Seçilir?
HONPINE, kompakt yapı, kontrollü konumlandırma ve uygun çıkış torku gerektiren hassas hareket uygulamaları için entegre harmonik döner aktüatörler sunar.
Ayrı bir servo motor, harmonik redüktör, kaplin ve geri besleme sisteminden oluşan geleneksel düzenekle karşılaştırıldığında entegre harmonik döner aktüatör, mekanik arayüz sayısını azaltabilir ve ekipman montajı ile devreye alma işlemlerinin bazı yönlerini basitleştirebilir.
Akıllı telefon çerçevesi devirme makineleri, PCB devirme sistemleri ve hassas montaj robotları gibi uygulamalarda HONPINE mühendislik ekibi, müşterinin gerçek yük ve hareket koşullarını temel alarak aktüatör gereksinimlerini değerlendirmeye yardımcı olabilir.
Seçim sürecini desteklemek için müşterilerin ayrıntılı teknik bilgiler sağlaması önerilir.
Bu parametrelerle mühendisler gerekli nominal torku, tepe torkunu, dönme hızını, rulman yüklerini ve mekanik arayüzleri daha ayrıntılı değerlendirebilir.
Nihai aktüatör seçimi, gerçek HONPINE ürün teknik özelliklerine, sürücü yapılandırmasına ve mühendislik gereksinimlerine göre doğrulanmalıdır.
Devirme Mekanizması Tork Hesabı Hakkında Sıkça Sorulan Sorular
1. 10 kg'lık Bir Yükü Devirmek için Harmonik Döner Aktüatörün Torku Ne Kadar Olmalıdır?
Gerekli torku belirlemek için yalnızca yük ağırlığı yeterli değildir.
Mühendisler ayrıca ağırlık merkezi kaçıklığını, atalet momentini, devirme süresini, hızlanma profilini ve mekanik direnci de dikkate almalıdır.
Örneğin, yatay dönme ekseninde ağırlık merkezi 100 mm kaçık olan 10 kg'lık bir yük, yaklaşık 9.81 N·m maksimum yerçekimi torku oluşturur.
Ancak aktüatör seçilmeden önce hızlanma torku ve diğer yükler de dikkate alınmalıdır.
2. 90° ve 180° Devirme Mekanizmaları Aynı Torku mu Gerektirir?
Şart değil.
Her iki mekanizmanın da hareketini aynı sürede tamamlaması gerekiyorsa 180° dönüş genellikle daha yüksek hız gerektirir ve daha fazla hızlanma ihtiyacı doğurabilir.
Ancak maksimum yerçekimi torku da dönme eksenine, ağırlık merkezinin konumuna ve hareketin açısal aralığına bağlıdır.
3. Devirme Mekanizmasında Geleneksel Servo Motor, Harmonik Döner Aktüatörün Yerine Kullanılabilir mi?
Uygulamaya bağlı olarak evet.
Uygun bir redüktörle birleştirilmiş geleneksel bir servo motor da hassas dönme hareketi sağlayabilir.
Entegre harmonik döner aktüatör, kompaktlık, yüksek redüksiyon oranı ve mekanik entegrasyon açısından avantajlar sunabilir.
Ancak en uygun çözüm; torka, hıza, hassasiyete, rulman desteğine, montaj alanına ve genel ekipman gereksinimlerine bağlıdır.
4. Mühendisler Devirme Mekanizmasının Gerektirdiği Torku Nasıl Azaltabilir?
Aşağıdaki tasarım iyileştirmeleri gerekli torku azaltmaya yardımcı olabilir:
Ağırlık merkezini dönme eksenine yaklaştırın.
Gereksiz fikstür ağırlığını azaltın.
Hareket profilini ve hızlanma gereksinimlerini optimize edin.
Yerçekimi torkunu azaltmak için karşı ağırlık veya dengeleme mekanizması kullanın.
Ancak yerçekimi torkunu azaltmak, atalet momentini mutlaka azaltmaz.
Bu iki etken ayrı ayrı değerlendirilmelidir.
5. Harmonik Döner Aktüatörde Nominal Tork ile Tepe Torku Arasındaki Fark Nedir?
Nominal tork genellikle aktüatörün belirtilen koşullardaki sürekli çalışma kapasitesini ifade eder.
Tepe torku, sınırlı bir süre için izin verilen daha yüksek tork seviyesidir.
Bazı aktüatörlerde tekrarlanan tepe torku ile maksimum anlık tork ayrı ayrı belirtilir.
İzin verilen tork seviyeleri ve süreleri üreticinin teknik belgeleri kullanılarak doğrulanmalıdır.
Devirme Mekanizmalarına Yönelik Harmonik Döner Aktüatör Çözümleri için HONPINE ile İletişime Geçin
3C otomasyon ekipmanı üreticileri için doğru harmonik döner aktüatörü seçmek, devirme mekanizmasının başarıyla dönüp dönemeyeceğinden daha fazlasını etkiler.
Konumlandırma hassasiyetini, çevrim süresini, ekipman güvenilirliğini ve genel mekanik tasarımı da etkileyebilir.
Yerçekimi ve hızlanma torku hesaplarından yük ataleti, çıkış rulmanı kapasitesi, rijitlik ve sürekli çalışma performansına kadar her parametre dikkatle değerlendirilmelidir.
HONPINE; robotik, hassas otomasyon ekipmanları ve endüstriyel hareket kontrol sistemleri için harmonik tahrik ve entegre döner aktüatör çözümleri sunar.
Bir akıllı telefon çerçevesi devirme makinesi, PCB devirme sistemi, elektronik bileşen montaj makinesi veya başka bir hassas devirme mekanizması geliştiriyorsanız yükünüzü, boyutlarınızı ve hareket gereksinimlerinizi HONPINE mühendislik ekibiyle paylaşmak için bizimle iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.