Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?
Servo motorlar veplanet redüktörlerendüstriyel otomasyon, robotik, CNC tezgâhları ve hassas hareket kontrol sistemlerinde yaygın olarak kullanılır. Ancak bir servo motor için uygunplanet redüktör seçimi, yalnızca motor gücünü eşleştirmekten veya dişli oranı seçmekten daha fazlasını gerektirir.
Uygun olmayan bir kombinasyon; aşırı motor yüküne, zayıf dinamik tepkiye, yetersiz çıkış torkuna, artan konumlandırma hatalarına ve hatta bileşenlerin vaktinden önce arızalanmasına neden olabilir. Güvenilir bir aktarım performansı elde etmek için mühendislerin torku, hızı, atalet uyumunu, boşluğu, burulma rijitliğini ve mekanik uyumluluğu dikkate alması gerekir.
Bu kılavuzda, planet redüktörlerin servo motorlarla nasıl eşleştirileceği açıklanmakta; temel seçim ilkeleri, önemli hesaplamalar, altı büyük servo motor markasına yönelik eşleştirme stratejileri ve yaygın montaj gereklilikleri ele alınmaktadır.
1. Servo Motor ve Planet Redüktörün Doğru Eşleştirilmesi Neden Önemlidir?
Servo motor, kontrollü dönme hareketi sağlarken planet redüktör çıkış hızını düşürür ve çıkış torkunu artırır. Birlikte, uygulamanın mekanik ve dinamik gereksinimlerini karşılaması gereken bir aktarma sistemi oluştururlar.
Motor ve redüktör ayrı ayrı uygun olsa bile, birlikte kullanıldıklarında beklenen performansı sağlamayabilirler.
1.1 Yetersiz Çıkış Torku
Planet redüktörün temel işlevi dönme hızını düşürmek ve çıkış torkunu artırmaktır. Dişli oranı çok düşükse redüktör, yükü çalıştırmak için yeterli tork sağlayamayabilir.
Seçilen redüktörün tork kapasitesi yetersizse hızlanma, yavaşlama veya sık dur-kalk çalışması sırasında aşırı iç gerilime de maruz kalabilir.
1.2 Atalet Uyumsuzluğundan Kaynaklanan Zayıf Dinamik Tepki
Yük ile servo motor arasındaki atalet oranı, servo sisteminin dinamik tepkisini ve kararlılığını etkiler.
Motora yansıtılan yük ataleti, motor rotor ataletine kıyasla aşırı yüksekse sistemde hızlanma ve yavaşlama süreleri uzayabilir, aşım artabilir, titreşim oluşabilir veya kararlı kontrol sağlamak zorlaşabilir.
Uygun bir planet redüktör, motora yansıtılan ataleti azaltarak sistemin tepki hızını artırmaya yardımcı olabilir.
1.3 Konumlandırma Hataları ve Boşluk
Robot eklemleri, indeksleme tablaları ve hassas konumlandırma ekipmanları gibi uygulamalarda boşluk, hareket hassasiyetini doğrudan etkiler.
Boşluğu aşırı olan bir planet redüktör, özellikle sistem sık sık yön değiştirdiğinde konumlandırma sapmalarına neden olabilir.
Bu nedenle mühendisler, uygulamanın konumlandırma hassasiyeti ve tekrarlanabilirlik gereksinimlerine göre uygun boşluk değerine sahip bir redüktör seçmelidir.
1.4 Yetersiz Rijitlik ve Aktarım Kararlılığı
Burulma rijitliği, uygulanan tork altında meydana gelen açısal deformasyon miktarını belirler.
Redüktörün burulma rijitliği yetersizse hızlanma, yavaşlama veya yük değişimleri sırasında aktarma sisteminde elastik deformasyon meydana gelebilir. Bu durum konumlandırma hassasiyetini ve dinamik tepkiyi etkileyebilir.
Ağır yük, sık yön değiştirme veya yüksek ivme içeren uygulamalarda burulma rijitliği; nominal tork ve boşluğun yanı sıra değerlendirilmelidir.
2. Servo Motorları Planet Redüktörlerle Eşleştirmede Önemli Parametreler
Bir servo motor için planet redüktör seçerken çalışma koşulları ve mekanik gereksinimler sistematik olarak değerlendirilmelidir.
Aşağıdaki üç adım, redüktör seçiminde yer alan temel parametreleri değerlendirmek için pratik bir çerçeve sunar.
2.1 Gerekli Çıkış Torkunu ve Dişli Oranını Belirleyin
İlk adım, redüktör çıkışında gereken torku ve dönme hızını belirlemektir.
Bir planet redüktörün çıkış torku aşağıdaki formülle tahmin edilebilir:
Tout = Tmotor × i × η
Burada:
- Tout = redüktör çıkış torku
- Tmotor = servo motor çıkış torku
- i = redüktör tahvil oranı
- η = redüktör aktarım verimi
Örneğin, bir servo motor 2 Nm tork sağlıyor ve 10:1 tahvil oranına, %95 aktarım verimine sahip bir planet redüktöre bağlanıyorsa teorik çıkış torku şöyledir:
Tout = 2 × 10 × 0.95 = 19 Nm
Bu hesaplama ilk tahmini sağlar. Gerçek seçimde redüktörün nominal çıkış torku, izin verilen maksimum torku, ivmelenme torku ve çalışma koşulları da dikkate alınmalıdır.
Tahvil oranı çıkış hızını da belirler:
n_out = n_motor / i
Burada:
- n_out = redüktör çıkış hızı
- n_motor = servo motor hızı
- i = redüktör tahvil oranı
Daha yüksek bir tahvil oranı, daha düşük çıkış hızı ve genellikle daha yüksek çıkış torku sağlar. Ancak mevcut en büyük oranı seçmek her zaman avantajlı değildir. Tahvil oranı; gereken çalışma hızına, motor özelliklerine ve uygulamanın dinamiklerine uygun olmalıdır.
2.2 Motora Yansıtılan Yük Ataletini Hesaplayın
Servo motor ve planet redüktör seçerken atalet uyumu önemli bir husustur.
Motor tarafına yansıtılan yük ataleti şu formülle tahmin edilebilir:
Jref = Jload / i² + Jgearbox_in
Burada:
- Jref = motor tarafına yansıtılan toplam atalet
- Jload = redüktör çıkışındaki yük ataleti
- i = redüktör tahvil oranı
- Jgearbox_in = redüktör giriş tarafı ataleti
Atalet oranı daha sonra şu şekilde hesaplanabilir:
K = Jref / Jmotor
Burada:
- K = atalet oranı
- Jref = motora yansıtılan toplam yük ataleti
- Jmotor = servo motor rotor ataleti
Uygun atalet oranı servo motora, sürücü sistemine, kontrol parametrelerine ve uygulama gereksinimlerine bağlıdır. Daha düşük atalet oranı genellikle sistemin kontrolünü kolaylaştırır; ancak her uygulamaya uygun tek bir oran yoktur.
Yüksek hızlı konumlandırma ve sık dur-kalk çalışması için mühendisler atalet oranına ve sistemin ivmelenme gereksinimlerine özellikle dikkat etmelidir.
2.3 Gerekli Torku Hesaplayın ve Uygun Bir Emniyet Katsayısı Seçin
Seçilen redüktör, normal çalışma sırasında gereken torkun yanı sıra hızlanma, yavaşlama ve yük dalgalanmaları sırasında oluşan ek torka da dayanmalıdır.
Gerekli tork şu formülle tahmin edilebilir:
Tneed = (Tfric + Tacc) × Fs
Burada:
- Tneed = gerekli tasarım torku
- Tfric = sürtünmeyi ve dış direnci yenmek için gereken tork
- Tacc = hızlanma için gereken tork
- Fs = emniyet katsayısı
Hızlanma torku şu formülle tahmin edilebilir:
Tacc = Jtotal × α
Burada:
- Jtotal = hesaplama referans noktasındaki eşdeğer toplam atalet
- α = açısal ivme
Emniyet katsayısı; yük dalgalanmaları, darbe, çalışma çevrimi ve dur-kalk sıklığı dâhil çalışma koşullarına göre seçilmelidir.
Redüktörün nominal çıkış torku sürekli çalışma koşulları için yeterli olmalı, izin verilen tepe torku ise kısa süreli dinamik yüklere dayanmalıdır.
Tepe torkunun nominal torkun yerine kullanılmaması önemlidir. Kısa süreli bir tepe yüke dayanabilen redüktör, aynı torkta sürekli çalışmaya uygun olmayabilir.
3. 6 Büyük Markanın Servo Motorları için Planet Redüktör Eşleştirme Stratejileri
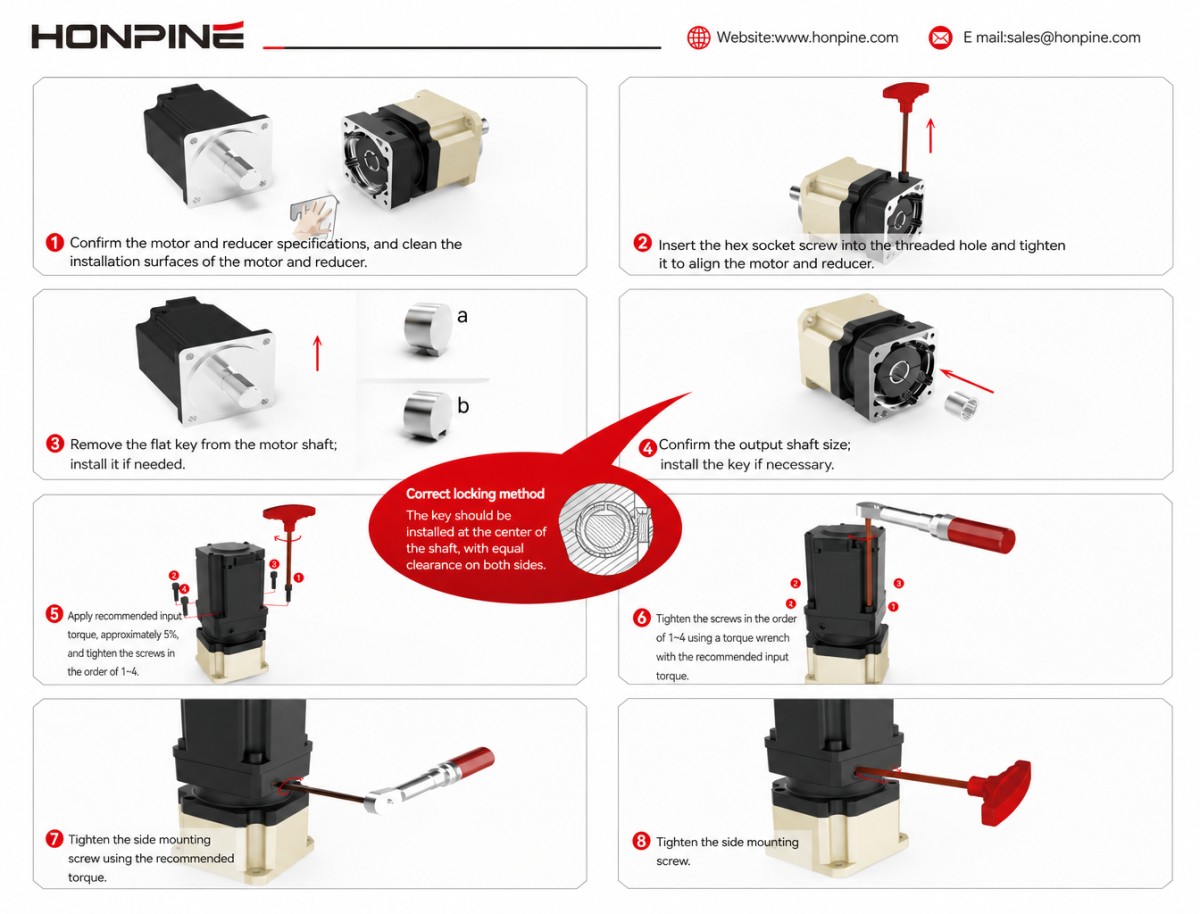
Farklı servo motor üreticileri farklı motor gövde ölçüleri, mil boyutları, montaj arayüzleri ve performans özellikleri kullanır. Bu nedenle planet redüktör seçimi yalnızca marka adına göre değil, gerçek motor modeli ve mekanik arayüz dikkate alınarak yapılmalıdır.
Aşağıdaki altı marka, endüstriyel otomasyon uygulamalarında yaygın olarak karşımıza çıkar.
3.1 Inovance Servo Motorları
Inovance servo motorları otomasyon ekipmanlarında, ambalaj makinelerinde, elektronik üretiminde ve genel endüstriyel hareket kontrol sistemlerinde yaygın olarak kullanılır.
Bir Inovance servo motoru planet redüktörle eşleştirirken mühendisler öncelikle motor gövde ölçüsünü, mil çapını, mil uzunluğunu, montaj flanşı ölçülerini ve nominal torku doğrulamalıdır.
Redüktör, gereken tahvil oranına, çıkış torkuna ve konumlandırma hassasiyetine göre de seçilmelidir.
Kompakt otomasyon ekipmanlarında uygun bir montaj adaptörüne sahip planet redüktör, gereken aktarım performansını korurken montaj alanını azaltmaya yardımcı olabilir.
3.2 Estun Servo Motorları
Estun servo motorları endüstriyel robotlarda, CNC ekipmanlarında ve otomatik üretim sistemlerinde kullanılır.
Bir Estun servo motoru için planet redüktör seçerken motorun nominal torku, maksimum hızı, mil ölçüleri ve montaj arayüzü dikkatle kontrol edilmelidir.
Sık hızlanma ve yavaşlama gerektiren uygulamalarda mühendisler redüktörün nominal torkuna, tepe torkuna, burulma rijitliğine ve atalet özelliklerine özellikle dikkat etmelidir.
Uygun bir planet redüktör, servo sisteminin dinamik tepkisini olumsuz etkilemeden yeterli tork kapasitesi sağlamalıdır.
3.3 Panasonic Servo Motorları
Panasonic MINAS servo motorları hassas otomasyon, elektronik üretimi, ambalaj makineleri ve konumlandırma ekipmanlarında yaygın olarak kullanılır.
Bir planet redüktörü Panasonic servo motoruyla eşleştirirken mühendisler redüktör seçmeden önce motor serisini ve tam modelini doğrulamalıdır.
Dikkate alınması gereken temel unsurlar arasında montaj flanşı, mil ölçüleri, nominal çıkış torku, motor hızı ve gerekli tahvil oranı yer alır.
Hassas konumlandırma uygulamalarında, aktarma sisteminin gerekli konumlandırma performansını karşılayabilmesi için redüktör boşluğu ve burulma rijitliği de değerlendirilmelidir.
3.4 Mitsubishi Servo Motorları
Mitsubishi MELSERVO motorları endüstriyel otomasyonda, takım tezgâhlarında, robotikte ve hassas konumlandırma sistemlerinde yaygın olarak kullanılır.
Bir Mitsubishi servo motoru için planet redüktör seçerken mühendisler ilgili MELSERVO serisini ve motor modelini doğrulamalıdır.
Farklı motor modellerinin flanş ölçüleri, mil çapları, mil uzunlukları ve nominal tork özellikleri farklı olabilir.
Yüksek konumlandırma hassasiyeti ve sık yön değiştirme gerektiren uygulamalarda temel mekanik arayüzün yanı sıra boşluk, burulma rijitliği ve izin verilen tepe torkunun da değerlendirilmesi önemlidir.
3.5 Yaskawa Servo Motorları
Yaskawa Sigma servo motorları yüksek performanslı otomasyon sistemlerinde, robotikte ve hassas makinelerde yaygın olarak kullanılır.
Bir planet redüktörü Yaskawa servo motoruyla eşleştirirken mühendisler motorun tam serisini ve model numarasını belirlemelidir.
Motorun nominal torku, maksimum dönme hızı, mil konfigürasyonu ve montaj ölçüleri redüktör teknik özellikleriyle karşılaştırılarak kontrol edilmelidir.
Yüksek dinamik performans gerektiren uygulamalarda atalet uyumu özellikle önemlidir. Seçilen tahvil oranı, gerekli hızlanma, yavaşlama ve konumlandırma performansını korurken motorun yükü verimli şekilde çalıştırmasına yardımcı olmalıdır.
3.6 MOONS' Servo Motorları
MOONS', otomasyon ekipmanlarında, endüstriyel makinelerde ve hassas konumlandırma uygulamalarında kullanılan hareket kontrol ürünleri sunar.
Bir MOONS' servo motoru için planet redüktör seçerken mühendisler motor tipini, gövde ölçüsünü, mil ölçülerini, montaj arayüzünü ve tork gereksinimlerini doğrulamalıdır.
Redüktör tahvil oranı, gereken çıkış hızı ve torka göre belirlenmelidir. Sık dur-kalk veya yön değiştirme içeren uygulamalarda redüktör boşluğu, nominal torku ve burulma rijitliği de dikkate alınmalıdır.
Önemli seçim notu: Yukarıdaki eşleştirme hususları genel mühendislik kılavuzlarıdır; her markanın ürün gamındaki tüm motorlar için geçerli sabit uyumluluk kuralları değildir. Aynı marka içinde bile farklı motor serilerinde farklı montaj arayüzleri ve mil özellikleri kullanılabilir. Redüktör modelini kesinleştirmeden önce daima ilgili motorun teknik çizimini ve teknik veri sayfasını kontrol edin.
4. Servo Motor ve Planet Redüktör Grubu için Temel Montaj Gereklilikleri
Motor ve redüktör doğru seçilmiş olsa bile hatalı montaj, aktarım hassasiyetini etkileyebilir, titreşimi artırabilir ve hizmet ömrünü kısaltabilir.
Montaj sırasında aşağıdaki ayrıntılar dikkate alınmalıdır.
4.1 Motor ve Redüktör Montaj Uyumluluğunu Doğrulayın
Montajdan önce motor flanşının, redüktör giriş flanşının, mil çapının, mil uzunluğunun ve montaj deliklerinin konumlarının birbiriyle uyumlu olduğunu doğrulayın.
Motor ve redüktörün arayüzleri eşleşmiyorsa uygun bir adaptör plakası veya bağlantı flanşı gerekebilir.
Adaptör yeterli mekanik dayanım sağlamalı ve motor ile redüktör arasında hassas hizalamayı korumalıdır.
4.2 Mil Hizalamasının Doğru Olmasını Sağlayın
Motor mili ile redüktör girişi arasındaki hatalı hizalama, ek radyal ve eksenel yüklere yol açabilir.
Montaj sırasında motorun ve redüktörün doğru konumlandırıldığından ve bağlantının aşırı mekanik gerilime maruz kalmadığından emin olun.
Hatalı hizalama anormal gürültüye, titreşime, artan rulman yüklerine ve vaktinden önce aşınmaya neden olabilir.
4.3 Aşırı Sıkma Kuvvetinden Kaçının
Montaj sırasında bağlantı elemanları, üreticinin belirttiği tork değerlerine göre sıkılmalıdır.
Aşırı sıkma kuvveti montaj yüzeylerine zarar verebilir, bileşenleri deforme edebilir veya aktarma sisteminin hizalamasını etkileyebilir.
Kararlı mekanik bağlantılar sağlamak için motor ve redüktör eşit şekilde sabitlenmelidir.
4.4 Yağlamayı ve Çalışma Koşullarını Kontrol Edin
Devreye almadan önce redüktörde belirtilen yağlayıcının kullanıldığını ve montaj yönünün yağlama düzenine uygun olduğunu doğrulayın.
Çalışma sıcaklığı, ortam koşulları, çalışma çevrimi ve yük özellikleri de redüktörün izin verilen çalışma aralığında kalmalıdır.
Sürekli çalışma veya sık hızlanma ve yavaşlama içeren uygulamalarda, sistem devreye alınırken termal koşullar değerlendirilmelidir.
5. Servo Motorunuz için Doğru Yüksek Hassasiyetli Planet Redüktör Nasıl Seçilir?
Doğru planet redüktörü seçmek, motor gücünü ve dişli oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı elde etmek için tork kapasitesi, atalet oranı, boşluk, burulma rijitliği ve mekanik montaj uyumluluğu dikkate alınmalıdır.
Projeniz yüksek hassasiyetli bir planet redüktör gerektiriyorsa motor çizimlerinizi ve teknik özelliklerinizi bize gönderebilirsiniz. HONPINE mühendislik ekibi, motor uyumluluğunu değerlendirecek ve gerçek uygulama gereksinimlerinize göre uygun bir planet redüktör önerecektir.
Profesyonelplanet redüktör seçimidesteği için HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?Bir servo motor için doğru planet redüktörü seçmek, motor gücü ve redüksiyon oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı sağlamak için mühendislerin çıkış torku, yük ataleti, boşluk, burulma rijitliği ve montaj uyumluluğunu da dikkate alması gerekir. Inovance, Estun, Panasonic, Mitsubishi, Yaskawa ve MOONS' dahil olmak üzere farklı servo motor markalarının mil ölçüleri ve montaj arayüzleri farklı olabilir. Peki mühendisler her servo motor için doğru planet redüktörü nasıl belirleyebilir? Bu kılavuz, bilinçli bir seçim yapmanıza yardımcı olmak için temel eşleştirme ilkelerini, gerekli hesaplamaları ve pratik seçim hususlarını ele alıyor.
 Tıbbi Ekipmanlar için Harmonik Döner Aktüatör: ≤10 Ark Saniyesi Tekrarlanabilirlik ve Yüksek Devrilme RijitliğiTıbbi ekipmanlar, hareket iletim sistemlerinden olağanüstü hassasiyet, yapısal kararlılık ve operasyonel güvenlik bekler. Cerrahi robotlardan BT görüntüleme sistemlerine ve rehabilitasyon ekipmanlarına kadar aktüatörlerin, karmaşık mekanik yükleri desteklerken tutarlı konumlandırma doğruluğu sağlaması gerekir. Üreticiler tıbbi uygulamalarda hem yüksek tekrarlanabilirliği hem de yapısal rijitliği nasıl sağlayabilir? HONPINE harmonik döner aktüatörler, ≤10 ark saniyesine varan tekrarlanabilirlik, sıfır boşluklu aktarım, yüksek devrilme rijitliği ve içi boş mil konfigürasyonları sunarak yeni nesil tıbbi ekipmanlar için güvenilir hareket kontrolü çözümleri sağlar.
 Beş eksenli CNC döner tablalar A ekseni ve C ekseni için neden farklı redüktörler kullanır?Beş eksenli CNC döner tablalar, A ekseni ve C ekseni için farklı aktarım özellikleri gerektirir. A ekseninin beşik düzeneğini ve iş parçasını desteklemek için genellikle yüksek burulma rijitliğine ve yük taşıma kapasitesine ihtiyacı vardır. C ekseninde ise düşük boşluk, açısal konumlandırma hassasiyeti ve dinamik tepki daha fazla önem taşır. Bu makalede, A ekseni uygulamalarında neden sıklıkla RV redüktörlerin, C ekseni uygulamalarında ise harmonik redüktörlerin tercih edildiği; çalışma prensipleri, mekanik avantajları, çıkış tarafındaki geri bildirim ve CNC takım tezgâhı üreticileri için temel seçim kriterleri ele alınmaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?Bir servo motor için doğru planet redüktörü seçmek, motor gücü ve redüksiyon oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı sağlamak için mühendislerin çıkış torku, yük ataleti, boşluk, burulma rijitliği ve montaj uyumluluğunu da dikkate alması gerekir. Inovance, Estun, Panasonic, Mitsubishi, Yaskawa ve MOONS' dahil olmak üzere farklı servo motor markalarının mil ölçüleri ve montaj arayüzleri farklı olabilir. Peki mühendisler her servo motor için doğru planet redüktörü nasıl belirleyebilir? Bu kılavuz, bilinçli bir seçim yapmanıza yardımcı olmak için temel eşleştirme ilkelerini, gerekli hesaplamaları ve pratik seçim hususlarını ele alıyor.
 Beş eksenli CNC döner tablalar A ekseni ve C ekseni için neden farklı redüktörler kullanır?Beş eksenli CNC döner tablalar, A ekseni ve C ekseni için farklı aktarım özellikleri gerektirir. A ekseninin beşik düzeneğini ve iş parçasını desteklemek için genellikle yüksek burulma rijitliğine ve yük taşıma kapasitesine ihtiyacı vardır. C ekseninde ise düşük boşluk, açısal konumlandırma hassasiyeti ve dinamik tepki daha fazla önem taşır. Bu makalede, A ekseni uygulamalarında neden sıklıkla RV redüktörlerin, C ekseni uygulamalarında ise harmonik redüktörlerin tercih edildiği; çalışma prensipleri, mekanik avantajları, çıkış tarafındaki geri bildirim ve CNC takım tezgâhı üreticileri için temel seçim kriterleri ele alınmaktadır.
 HONPINE HPJM Entegre Robot Eklem Modülü Kompakt Bir Alanda Nasıl Yüksek Tork Sağlar?Robot eklemlerinde yüksek tork yoğunluğu elde ederken montaj alanını nasıl optimize edebileceğinizi öğrenin. Bu makalede, HONPINE HPJM entegre robot eklem modülünün insansı robotlarda ve robotik kollarda gereksiz alan kullanımını azaltmak için entegre bileşenlerden, içi boş mil üzerinden kablo yönlendirmesinden, kompakt elektrik konnektörlerinden ve optimize edilmiş mekanik montaj yapılarından nasıl yararlandığı ele alınıyor.
 Harmonik Dişli Motor ile Harmonik Aktüatör Arasındaki Farklar Nelerdir?Bu makale, harmonik dişli motorlar ile harmonik aktüatörler arasındaki farkları ürün tasarımı, sistem entegrasyonu, geri bildirim ve kontrol işlevleri, kurulum ve uygulama gereksinimleri açısından açıklamaktadır. Üreticiler bu ürün adlarını farklı şekillerde kullanabildiğinden, gerçek konfigürasyonların nasıl değerlendirileceğini ve robotik ile endüstriyel otomasyon için doğru hassas hareket çözümünün nasıl seçileceğini de ele almaktadır.
 HONPINE JM Dördüncü Nesil Çerçevesiz Tork Motoru: %30 Daha Yüksek Tork Yoğunluğu ve %10 Daha Düşük Çalışma SıcaklığıRobotik teknolojisi ilerledikçe çerçevesiz tork motorlarından tork yoğunluğu, hareket kararlılığı ve termal yönetim açısından giderek daha yüksek performans bekleniyor. HONPINE JM dördüncü nesil çerçevesiz tork motoru, elektromanyetik tasarım, çekirdek malzemeleri ve sargı teknolojisindeki iyileştirmeler sayesinde %30 daha yüksek tork yoğunluğu ve %10 daha düşük çalışma sıcaklığı sunuyor. Tork dalgalanması %1'in altında tutulduğundan, düşük hızlarda daha akıcı çalışma ve gelişmiş hareket tutarlılığı sağlıyor. Bu özellikleriyle cerrahi robotlar, insansı robotlar ve hassas otomasyon ekipmanları gibi zorlu uygulamalar için uygun. HONPINE bu performans iyileştirmelerini nasıl sağlıyor? Daha yakından inceleyelim.
 Harmonik Redüktör Nasıl Seçilir: Bilmeniz Gereken 9 Temel FaktörDaha fazla robotik şirketi neden geleneksel dağıtık tahrik sistemleri yerine entegre robot eklem modüllerini tercih ediyor? İnsansı robotlar, işbirlikçi robotlar ve rehabilitasyon dış iskeletleri gelişmeye devam ederken üreticiler daha kompakt, hafif ve entegrasyonu daha kolay hareket çözümleri arıyor. Entegre bir robot eklem modülü; çerçevesiz tork motoru, harmonik redüktör, servo sürücü, enkoderler ve çıkış yatağı gibi temel bileşenleri tek bir düzende bir araya getirir. Bu mimari mekanik karmaşıklığı azaltabilir, kablolamayı basitleştirebilir, hareket kontrolü entegrasyonunu iyileştirebilir ve robot geliştirme döngülerini kısaltabilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, entegre robot eklem modüllerinin altı temel avantajını açıklıyor ve bunları geleneksel dağıtık tahrik konfigürasyonlarıyla karşılaştırıyor.