HONPINE HPJM Entegre Robot Eklem Modülü Kompakt Bir Alanda Nasıl Yüksek Tork Sağlar?
Robotlar daha kompakt ve giderek daha gelişmiş hâle geldikçe, robot üreticileri yaygın bir mühendislik sorunuyla karşı karşıya kalıyor: Her bir eklemin kapladığı montaj alanını artırmadan daha yüksek çıkış torku nasıl elde edilebilir?
HONPINEHPJM entegre robot eklem modülü, kompakt mekanik entegrasyon, optimize edilmiş kablo güzergâhı ve yerden tasarruf sağlayan montaj yapılarının birleşimiyle bu soruna çözüm sunar. Mühendisler yalnızca modülün dış boyutlarını küçültmeye odaklanmak yerine iç bileşenleri, elektrik bağlantılarını, montaj arayüzlerini ve çoklu eklem yerleşimini de kapsayan tüm eklem grubunu optimize edebilir.
Bu makalede, HONPINE entegre robot eklem modülüyle kompakt bir alanda yüksek tork elde etmenin üç temel yaklaşımı açıklanmaktadır.
1. Modülün Kendini Optimize Edin: Alan Gereksinimlerini Azaltmak İçin Yerleşik Özelliklerinden Yararlanın
Modülün donanımı, mekanik yapısı ve elektrik mimarisi, alan optimizasyonunun temelini oluşturur. Bu özellikler, gerekli minimum montaj hacmini belirledikleri için ilk seçim aşamasında dikkate alınmalıdır.
Yüksek Tork Yoğunluğuna Sahip Entegre Bir Eklem Modülü Seçin
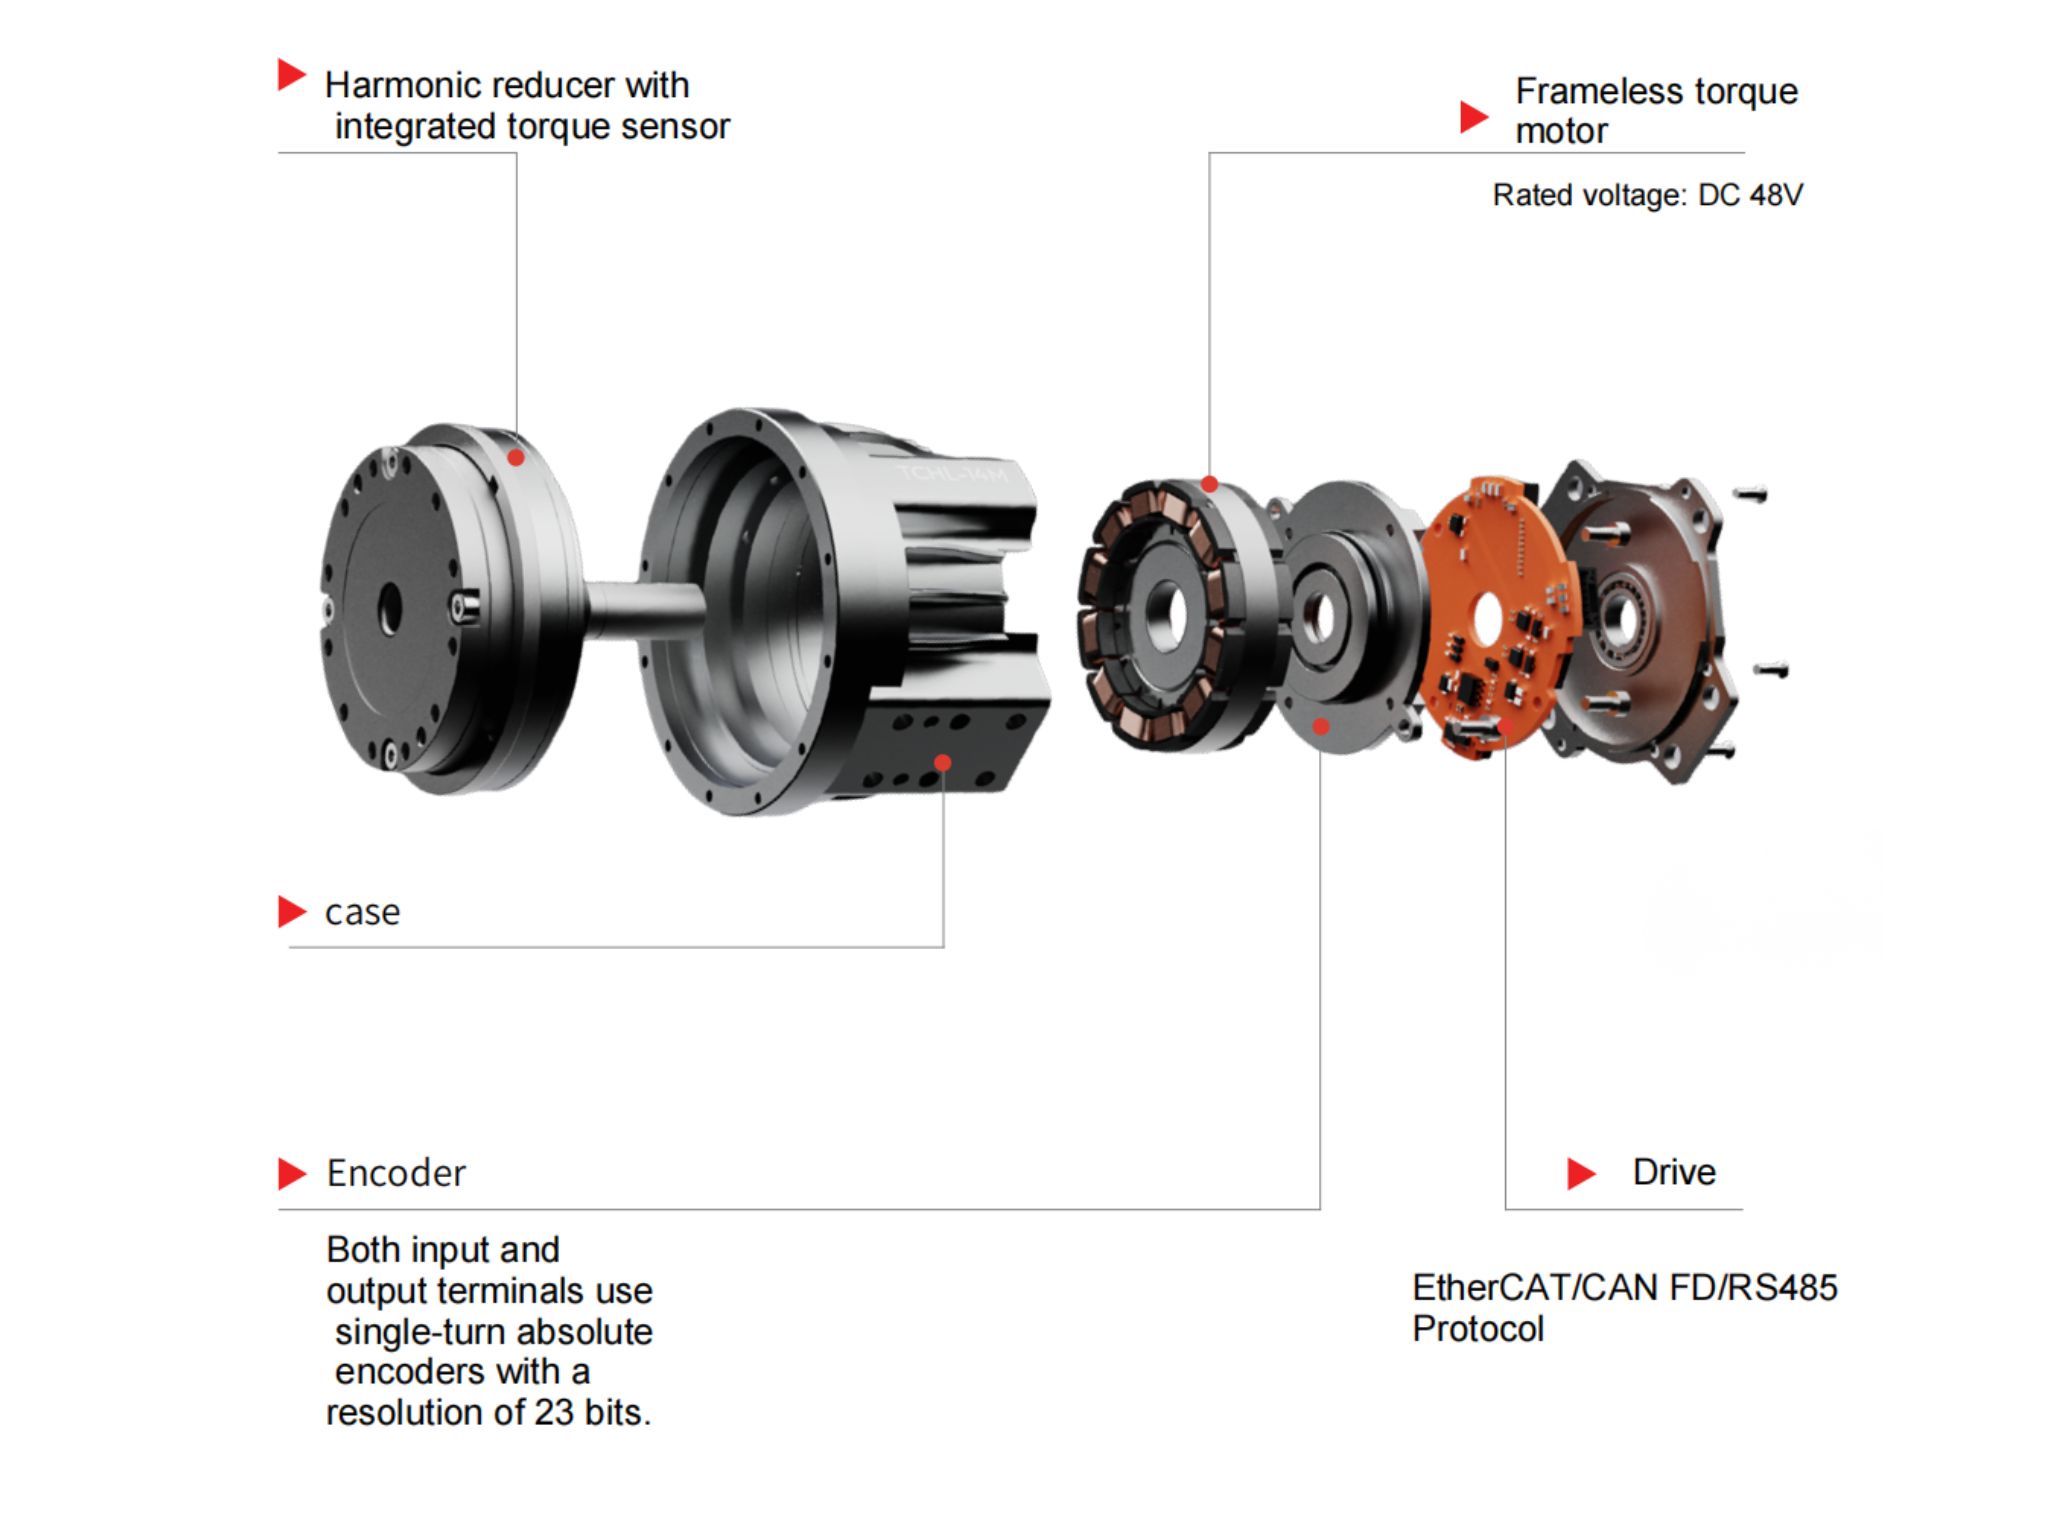
HPJM modülü; FOC servo sürücü kartını, çerçevesiz tork motorunu, yüksek hassasiyetli enkoderi, harmonik redüktörü ve çapraz makaralı rulmanı tek bir gövde içinde birleştirir.
Servo motor, harici sürücü ve ayrı bir redüktörden oluşan geleneksel dağıtık yapılandırmayla karşılaştırıldığında bu entegre tasarım, harici sürücü muhafazasına, ek montaj braketlerine ve bağlantı kaplinlerine duyulan ihtiyacı ortadan kaldırır. Ayrıca ayrı bileşenler arasındaki montaj boşluklarını ve hizalama gereksinimlerini azaltarak eklem grubunun kapladığı toplam alanı küçültmeye yardımcı olur.
Seçim ipucu: Öncelikle seçilen modülün gerekli sürekli nominal torku ve tepe torkunu karşıladığından emin olun. Ardından, uygulamanın izin verdiği durumlarda daha küçük dış çapa sahip bir modeli değerlendirin. Gereğinden fazla tork payı sağlamak amacıyla ihtiyaçtan büyük bir modül seçmekten kaçının. Ürün teknik özellikleri tablolarına bakın ve çıkış torkları benzer olan modelleri karşılaştırın. Giriş hızı, verimlilik, ısıl performans ve diğer çalışma koşullarının da uygun olması şartıyla, daha yüksek bir redüksiyon oranı aynı çıkış torku gereksinimini daha küçük çaplı bir modülle karşılamaya olanak sağlayabilir.
Dahili Kablo Yönlendirmesi İçin İçi Boş Mil Tasarımından Yararlanın
Modül, güç ve iletişim kablolarının doğrudan eklemin içinden geçirilmesine olanak tanıyan geniş bir merkezî içi boş deliğe sahiptir.
Tasarımcılar kabloları eklemin dışından geçirmek yerine içi boş merkezden yönlendirebilir. Bu sayede harici kablo halkalarının ve konektörlerin grubun radyal boyutlarını artırması önlenebilir.
Birden fazla eklemin seri bağlandığı robot kolları ve insansı robot uzuvlarında kablolar, ardışık eklemlerin iç geçişlerinden yönlendirilebilir. Bu, harici kablo kanallarına ve koruyucu kapaklara duyulan ihtiyacı azaltarak genel yapıyı daha kompakt hâle getirir.
Enkoder Yapılandırmasını Alan Gereksinimleriyle Dengeleyin
Enkoder yapılandırması seçimi, hem modülün işlevselliğini hem de çevre bileşenlerinin gerektirdiği alanı etkiler.
Çift enkoderli sürüm (2E): Modülde çıkış tarafı geri bildirim enkoderi bulunur ve harici bir 3.6 V çok turlu yedek pil gerekmez. Bu, ayrı bir pil bölmesi ve montaj braketi için gereken alanı ortadan kaldırabilir. Ancak güç kesintisinden sonra çok turlu konum bilgisi korunmaz; bu nedenle güç geri geldiğinde sistemin referanslama işlemi yapması gerekebilir.
Tek enkoderli sürüm: Seçilen yapılandırma çok turlu yedek pil gerektiriyorsa, robotun genel tasarımında pil ve montaj yapısı için alan ayrılmalıdır. Bu seçenek, güç kesintisinden sonra çok turlu konumun korunmasını gerektiren ve yeterli montaj alanı bulunan uygulamalar için uygun olabilir.
Alan kısıtlaması bulunan uygulamalarda çift enkoderli sürüm, çevre bileşenlerinin sayısını azaltmaya yardımcı olabilir. Ancak nihai seçimde konumun korunmasına yönelik gereksinimler ve robotun kontrol stratejisi de dikkate alınmalıdır.
Freni Yalnızca Uygulama Gerektiriyorsa Seçin
Modül, frenli ve frensiz yapılandırmalarla sunulur.
Robotun mekanik yapısında bağımsız bir kilitleme mekanizması varsa veya eklemin güç kesildiğinde önemli bir yer çekimi yükünü tutması gerekmiyorsa frensiz sürüm değerlendirilebilir. Bu, modülün eksenel uzunluğunu azaltabilir ve montaj yapısını basitleştirebilir.
Eklem, güç bağlantısı kesildiğinde konumunu korumalıysa frenli sürüm genellikle daha uygundur. Seçim yapılmadan önce gerekli tutma torku ve güvenlik koşulları değerlendirilmelidir.
2. Kablo Güzergâhını Optimize Edin: Konektör ve Kablolama Düzenini İyileştirerek Dışa Çıkıntıları Azaltın
Kötü kablo güzergâhı, konektörler ve kablo kıvrımları çevresinde gereksiz çıkıntılar oluşturarak hem radyal hem de eksenel montaj alanını tüketebilir. Bu, kompakt robot tasarımında kolayca gözden kaçabilen bir konudur.
Ayrıntılı konektör ölçüleri ve kablolama gereksinimleri için ürün kılavuzundaki 4. Bölüm Elektrik Arayüzleri ve 7. Bölüm Kablo Güzergâhı bölümlerine bakın.
Adaptör Kartlarını Ortadan Kaldırmak İçin Arka Taraf Kart Konektörlerini Tercih Edin
TümHPJM modelleri, iletişim, güç ve pil arayüzlerini doğrudan motorun arka kapağına kart montajlı konektörlerle entegre eder. Bu tasarım ek bir harici adaptör PCB'si gerektirmez; böylece adaptör kartının kalınlığı ve montaj braketleri için gereken alan ortadan kalkar.
Konektör seçimi:
80–110 mm boyut aralığındaki ve daha küçük modüller için 1 mm aralıklı kompakt XKB X1002 serisi konektörler kullanılabilir.
Daha büyük modüllerde kompakt MOLEX konektörler kullanılır. XT60 konektörleri veya daha büyük endüstriyel dairesel konektörlerle karşılaştırıldığında bu küçük konektörler, motor arka kapağının arkasındaki eksenel çıkıntıyı azaltmaya yardımcı olabilir.
Kullanılacak konektör tipi; modül modeli, akım gereksinimleri ve ürün kılavuzundaki arayüz teknik özelliklerine göre seçilmelidir.
Kablo Yönünü ve Konektör Boşluğunu Kontrol Edin
Ürün kılavuzundaki kablo teknik özellikleri tablolarında, farklı arayüzler için gereken boşluk yükseklikleri belirtilmiştir. Robot gövdesinin iç boşluğunu tasarlarken gövde boyutlarını gereksiz yere artırmak yerine belirtilen boşluk değerlerine uyun.
EtherCAT ve CAN iletişim kablolarının konektörleri arka kapak düzlemine dik yönde çıkarılır. Bağlantıdan sonra kabloları gövdenin iç boşluğu boyunca yönlendirin ve yeterli bükülme alanı bırakın. Kabloların radyal yönde dışarı doğru bükülmesine veya çıkıntı yapmasına izin vermeyin; bu, eklemin toplam çapını artırabilir.
Güç konektörü seçimi:
Kompakt 30–40 mm modülde, güç arayüzünün çıkıntısını azaltmak için XT30 konektörü yerine 1.25 mm aralıklı 2 pinli bir konektör kullanılabilir. Bu, özellikle montaj alanının son derece kısıtlı olduğu durumlarda yararlıdır.
Daha yüksek güçlü modüllerde, elektrik teknik özelliklerinin gerektirdiği durumlarda XT30UPB-M güç soketi seçilebilir.
Fazla Kabloları Azaltmak İçin Çok Modüllü Ağ Topolojisini Optimize Edin
Çok eklemli robot kollarında ve insansı robot uzuvlarında ağ topolojisi, kablo miktarını ve montaj alanını doğrudan etkiler.
EtherCAT iletişimi: IN ve OUT bağlantı noktalarının art arda bağlandığı papatya zinciri bağlantı kullanın. Ana kontrolörün ilk eklem modülüne ulaşmak için yalnızca bir ağ kablosuna ihtiyacı vardır; modüller birbirine kısa kablolarla bağlanır. Böylece her eklemden kontrolöre ayrı bir ağ kablosu çekilmesi önlenir.
CAN iletişimi: Papatya zinciri veya elden ele veri yolu bağlantısı da kullanılabilir. Her eklemden ana kontrolöre ayrı bir kablo çekilmesi gerekmez.
Güç kaynağı: Güvenilirlik ve gerilim kararlılığı öncelikliyse her ekleme doğrudan güç bağlantısı yapılması genellikle tercih edilir. Elektrik mimarisine bağlı olarak ağaç topolojisi de değerlendirilebilir. Kablo sayısını azaltabilse de gerilim düşümü ve akım dağılımının dikkatle değerlendirilmesi gerektiğinden papatya zinciri güç beslemesini temkinli kullanın. Kablolama ve güç gereksinimlerinin izin verdiği durumlarda bu yöntem daha düşük güçlü modüller için daha uygundur.
Daha yüksek güçlü eklemlerde ayrı güç bağlantıları daha fazla kablo gerektirebilir; ancak gerilim düşümü ve güç dağılımı üzerinde daha iyi kontrol sağlayabilir.
Harici Kablo Kanallarını Ortadan Kaldırmak İçin Kabloları İçi Boş Mildan Geçirin
Güç, CAN ve EtherCAT kabloları, mekanik yapının içinde kalacak şekilde eklemin içi boş deliğinden geçirilebilir.
Bu, harici kablo kanallarına ve koruyucu kapaklara duyulan ihtiyacı azaltır. Böylece dış gövde, açıkta kalan kablolar için ek radyal alan gerektirmeden modülün motor çapına daha yakın tasarlanabilir.
Önemli kablolama önlemleri:
Kablolar gergin çekilmemelidir. Eklemin tüm dönme hareketini karşılayacak kadar gevşeklik bırakılmalıdır. Mekanik hareket sınırlarında bile kablolar konektörlere aşırı gerilim uygulamamalıdır.
Yabancı cisimlerin, dışarı taşan kablo bağlarının ve diğer bileşenlerin içi boş deliğin iç duvarına baskı yapması veya bu duvarı engellemesi de önlenmelidir.
3. Montaj Yapısını Optimize Edin: Mekanik Montaj Boşluklarını En Aza İndirin
Eklem modülünün kendisi kompakt olsa bile verimsiz bir montaj yapısı robotun toplam boyutlarını artırabilir. Konumlandırma özelliklerinin, bağlantı elemanı düzeninin ve bitişik eklemler arasındaki arayüzlerin optimize edilmesi, gereksiz montaj alanının ortadan kaldırılmasına yardımcı olur.
Ara Adaptör Flanşlarını Ortadan Kaldırmak İçin Konumlandırma Kılavuzu Kullanın
Mekanik tasarımın izin verdiği durumlarda yük tarafındaki yapısal bileşene, eklem modülünün çıkış flanşına uyacak bir konumlandırma kılavuzunu doğrudan işleyin. Böylece yük tarafındaki bileşen modüle doğrudan bağlanabilir ve ara adaptör flanşı ortadan kaldırılabilir.
Modülün çıkış flanşında zaten bir konumlandırma özelliği bulunur. Yük tarafındaki bileşene buna uygun bir özellik tasarlayarak mühendisler grubun eksenel kalınlığını azaltabilir ve mekanik bağlantıyı basitleştirebilir.
Konumlandırma geçmesi, gerçek kılavuz ölçülerine, toleranslara ve montaj gereksinimlerine göre belirlenmelidir. Uygun durumlarda H7/h7 geçmesi değerlendirilebilir; ancak bu, her eklem montajı için geçerli evrensel bir gereklilik olarak görülmemelidir.
Eşleşen yüzeylerin daireselliği, düzlüğü ve yüzey durumu da kontrol edilmelidir. Uygulamanın gerektirdiği durumlarda 0.01 mm düzlemsellik toleransı tasarım hedefi olarak kullanılabilir. Kaplama kalınlığı geçmeyi ve konumlandırma hassasiyetini etkileyebileceğinden hassas eşleşme yüzeylerine boya uygulamaktan kaçının.
Cıvataları Çapraz Sırayla Sıkın ve Gömme Bağlantı Elemanı Delikleri Kullanın
Cıvata başlarının yapısal yüzeyden dışarı taşmaması için yük tarafındaki montaj flanşında gömme veya havşa başlı cıvata delikleri tasarlayın. Bu, gereksiz eksenel boşluğu azaltmaya yardımcı olur.
Montaj sırasında cıvataları çapraz sırayla ve belirtilen sıkma torkuna uygun şekilde sıkın. Montaj teknik şartnamesinin gerektirdiği durumlarda orta mukavemetli diş sabitleyici kullanılabilir.
İstiflenen bileşen sayısını ve toplam montaj kalınlığını artırdıkları için gereksiz rondela veya ara parça eklemekten kaçının. Ancak tasarım ya da bağlantı elemanı üreticisinin teknik özellikleri gerektiriyorsa rondelalar ve diğer sabitleme elemanları kullanılmaya devam edilmelidir.
HPJM ekleminde, nominal kapasitesi dâhilinde radyal ve eksenel yükleri destekleyen çapraz makaralı rulman entegre edilmiştir. Entegre rulman uygulamanın harici yüklerini ve devrilme momentlerini yeterli düzeyde karşılayabiliyorsa genellikle ek bir harici destek rulmanına ihtiyaç duyulmaz.
Açık bir yapısal gereklilik olmadan ilave rulman eklemek eksenel ve radyal boyutları artırabilir. Ayrıca aşırı kısıtlanmış bir montaj düzeni oluşturarak titreşime, anormal gürültüye, erken aşınmaya veya kullanım ömrünün kısalmasına yol açabilir.
Ek desteğe ihtiyaç olup olmadığına karar vermeden önce harici yük kapasitesi ve montaj düzeni mutlaka modülün teknik özelliklerine göre kontrol edilmelidir.
Gövdeyi Montaj Yüzeyine Yakın Tutun
Eklem modülünün arka kapağı, konektörler, kablo montajı ve bakım için gerekli minimum boşluk korunarak robot gövdesinin montaj yüzeyine mümkün olduğunca yakın konumlandırılmalıdır.
Kompakt bir hacim elde etmek için dış gövde motorun dış çapına göre tasarlanabilir. Motor gövdesi ile çevresindeki yapısal bileşenler arasında gereğinden büyük iç boşluklar veya boşluklar bırakmaktan kaçının.
Bu yaklaşım kullanılmayan alanı azaltır ve robotun genel yapısının kompakt kalmasına yardımcı olur.
Gereksiz Boşluk Oluşturan Montaj Hatalarından Kaçının
Yaygın bazı montaj hataları, tasarımcıları bileşenler arasındaki boşluğu artırmaya zorlayarak montaj alanının israf edilmesine yol açabilir.
Bunlar arasında konumlandırma kılavuzu olmadan yalnızca düz yüzey temasına güvenmek, yetersiz derinlikte konumlandırma özelliği kullanmak ve eşleşen yüzeylerde işleme çapakları veya çıkıntılar bırakmak bulunur.
Konumlandırma yapısı yetersiz olduğunda, girişimi önlemek için tasarımcının montaj aralığını artırması gerekebilir. Bu, yalnızca toplam boyutları artırmakla kalmaz, montaj tutarlılığını da olumsuz etkileyebilir.
Montajdan önce yük tarafındaki flanştaki çapakları ve işleme kalıntılarını temizleyin. Bileşenlerin uygun şekilde birleşmesini sağlamak için tüm eşleşen yüzeyleri iyice temizleyin.
Birden Fazla Eklemi Kompakt Bir Seri Düzeninde Yerleştirin
İnsansı robotların kolları ve bacakları gibi çok eklemli yapılarda kompakt bir seri düzen, uzvun toplam uzunluğunu azaltmaya yardımcı olabilir.
Mekanik arayüzün izin verdiği durumlarda bir eklemin çıkış flanşını doğrudan sonraki eklemin arka kapağına veya montaj arayüzüne bağlayın. Kablo bükülmesi ve montaj için gereken minimum boşluğu korurken gereksiz ara parçaları ve adaptör yapılarını ortadan kaldırın.
Bağlı modüllerin içi boş delikleri hizalanırsa kablolar ardışık eklemlerden iç güzergâh boyunca geçirilebilir. Bu, harici kablo yönlendirmesini azaltır ve genel uzuv yapısının daha kompakt olmasına yardımcı olur.
Sonuç
Kompakt bir alanda yüksek tork elde etmek, yalnızca daha küçük bir robot eklem modülü seçmekten ibaret değildir. Modülün iç mimarisinin, enkoder ve fren yapılandırmasının, konektör seçiminin, kablo güzergâhının, montaj arayüzlerinin ve çoklu eklem düzeninin eşgüdümlü biçimde optimize edilmesini gerektirir.
HONPINEHPJM entegre robot eklem modülü, temel hareket kontrol bileşenlerini kompakt bir gövdede birleştirir. Robot üreticileri, entegre yapısından ve içi boş mil tasarımından tam anlamıyla yararlanarak, çevresindeki mekanik ve elektrik düzenini optimize ederek tork ve hareket kontrolü gereksinimlerini karşılarken gereksiz montaj alanını azaltabilir.
İnsansı robotlar, robot kolları ve diğer çok eklemli sistemlerde etkili alan optimizasyonu, modül seçim aşamasında başlar ve mekanik ile elektrik tasarım süreci boyunca devam eder.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
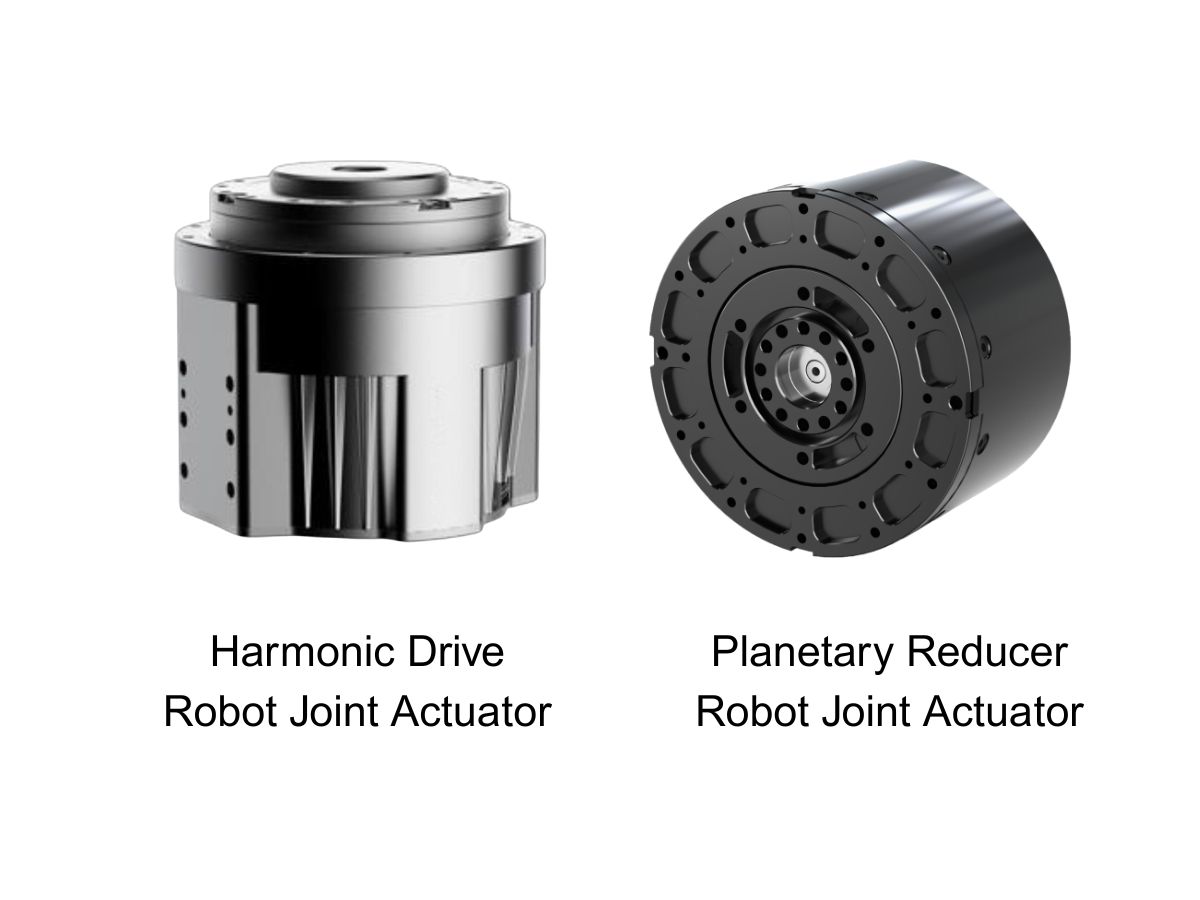
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
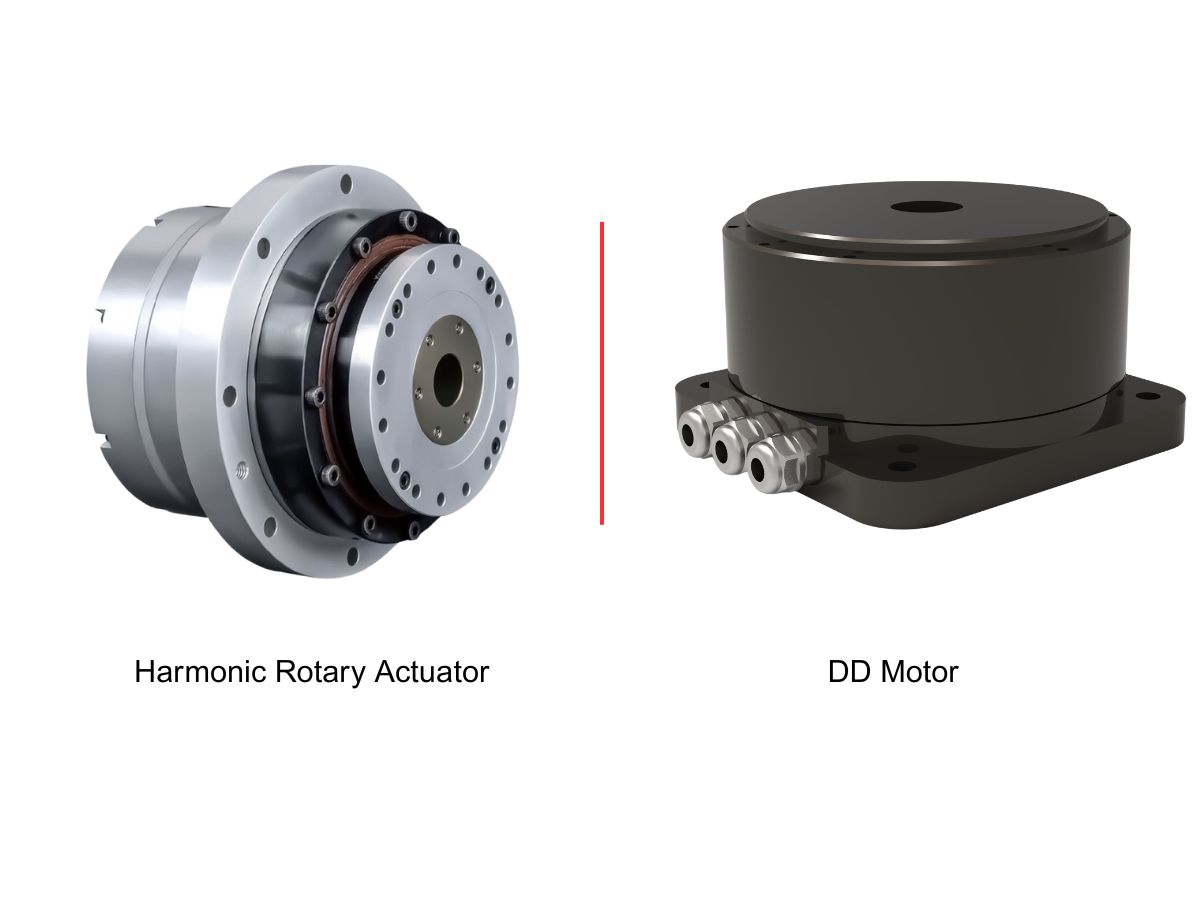
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Beş eksenli CNC döner tablalar A ekseni ve C ekseni için neden farklı redüktörler kullanır?Beş eksenli CNC döner tablalar, A ekseni ve C ekseni için farklı aktarım özellikleri gerektirir. A ekseninin beşik düzeneğini ve iş parçasını desteklemek için genellikle yüksek burulma rijitliğine ve yük taşıma kapasitesine ihtiyacı vardır. C ekseninde ise düşük boşluk, açısal konumlandırma hassasiyeti ve dinamik tepki daha fazla önem taşır. Bu makalede, A ekseni uygulamalarında neden sıklıkla RV redüktörlerin, C ekseni uygulamalarında ise harmonik redüktörlerin tercih edildiği; çalışma prensipleri, mekanik avantajları, çıkış tarafındaki geri bildirim ve CNC takım tezgâhı üreticileri için temel seçim kriterleri ele alınmaktadır.
 HONPINE HPJM Entegre Robot Eklem Modülü Kompakt Bir Alanda Nasıl Yüksek Tork Sağlar?Robot eklemlerinde yüksek tork yoğunluğu elde ederken montaj alanını nasıl optimize edebileceğinizi öğrenin. Bu makalede, HONPINE HPJM entegre robot eklem modülünün insansı robotlarda ve robotik kollarda gereksiz alan kullanımını azaltmak için entegre bileşenlerden, içi boş mil üzerinden kablo yönlendirmesinden, kompakt elektrik konnektörlerinden ve optimize edilmiş mekanik montaj yapılarından nasıl yararlandığı ele alınıyor.
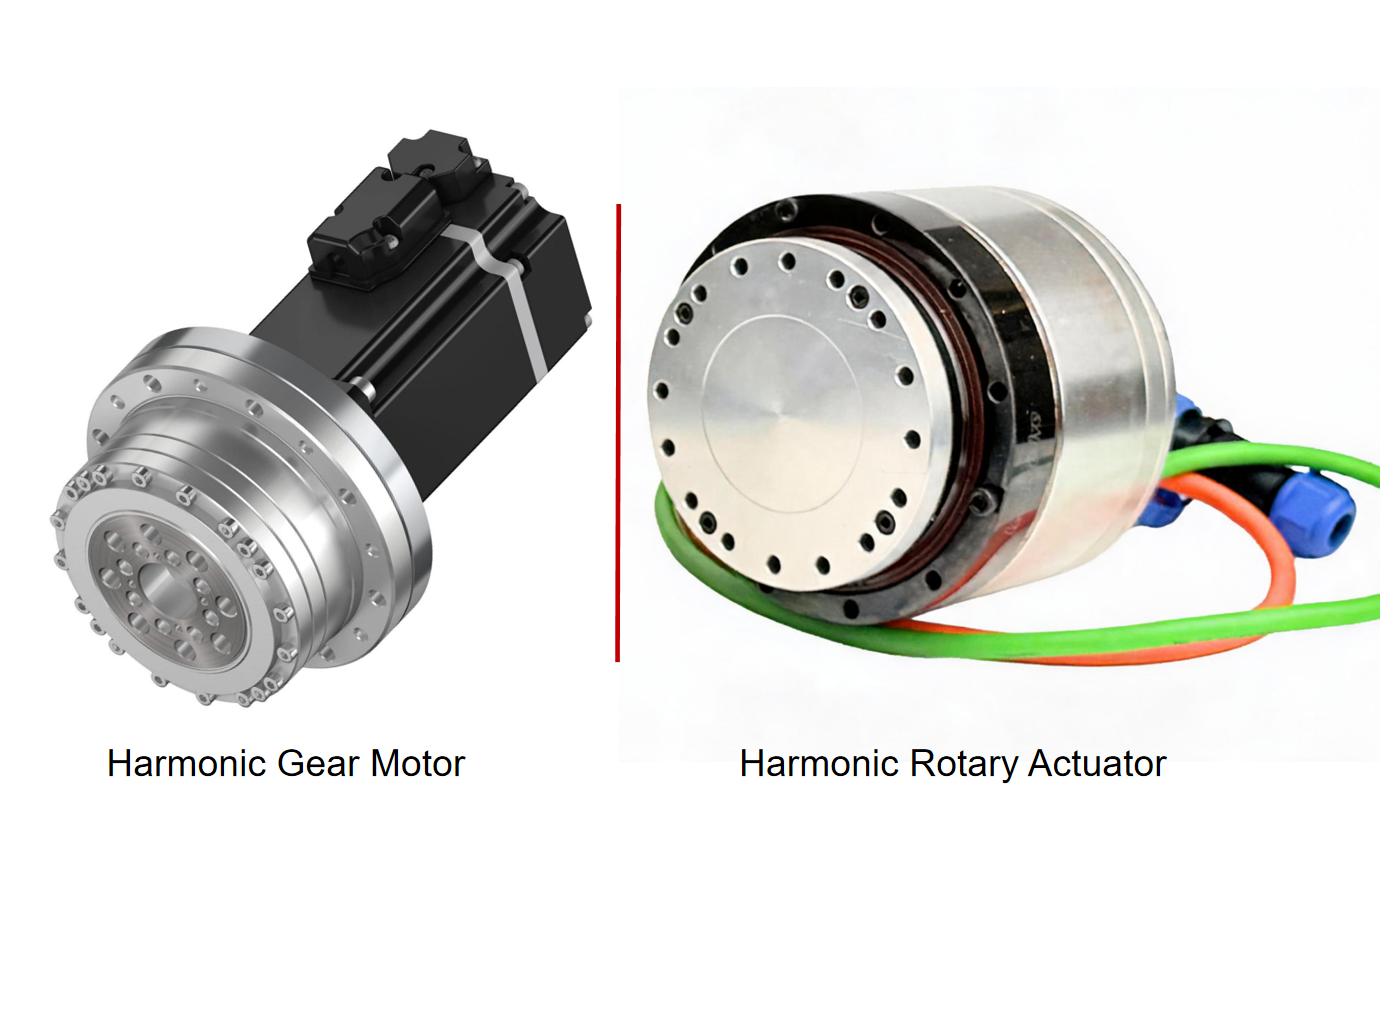
 Harmonik Dişli Motor ile Harmonik Aktüatör Arasındaki Farklar Nelerdir?Bu makale, harmonik dişli motorlar ile harmonik aktüatörler arasındaki farkları ürün tasarımı, sistem entegrasyonu, geri bildirim ve kontrol işlevleri, kurulum ve uygulama gereksinimleri açısından açıklamaktadır. Üreticiler bu ürün adlarını farklı şekillerde kullanabildiğinden, gerçek konfigürasyonların nasıl değerlendirileceğini ve robotik ile endüstriyel otomasyon için doğru hassas hareket çözümünün nasıl seçileceğini de ele almaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Beş eksenli CNC döner tablalar A ekseni ve C ekseni için neden farklı redüktörler kullanır?Beş eksenli CNC döner tablalar, A ekseni ve C ekseni için farklı aktarım özellikleri gerektirir. A ekseninin beşik düzeneğini ve iş parçasını desteklemek için genellikle yüksek burulma rijitliğine ve yük taşıma kapasitesine ihtiyacı vardır. C ekseninde ise düşük boşluk, açısal konumlandırma hassasiyeti ve dinamik tepki daha fazla önem taşır. Bu makalede, A ekseni uygulamalarında neden sıklıkla RV redüktörlerin, C ekseni uygulamalarında ise harmonik redüktörlerin tercih edildiği; çalışma prensipleri, mekanik avantajları, çıkış tarafındaki geri bildirim ve CNC takım tezgâhı üreticileri için temel seçim kriterleri ele alınmaktadır.
 HONPINE HPJM Entegre Robot Eklem Modülü Kompakt Bir Alanda Nasıl Yüksek Tork Sağlar?Robot eklemlerinde yüksek tork yoğunluğu elde ederken montaj alanını nasıl optimize edebileceğinizi öğrenin. Bu makalede, HONPINE HPJM entegre robot eklem modülünün insansı robotlarda ve robotik kollarda gereksiz alan kullanımını azaltmak için entegre bileşenlerden, içi boş mil üzerinden kablo yönlendirmesinden, kompakt elektrik konnektörlerinden ve optimize edilmiş mekanik montaj yapılarından nasıl yararlandığı ele alınıyor.
 Harmonik Dişli Motor ile Harmonik Aktüatör Arasındaki Farklar Nelerdir?Bu makale, harmonik dişli motorlar ile harmonik aktüatörler arasındaki farkları ürün tasarımı, sistem entegrasyonu, geri bildirim ve kontrol işlevleri, kurulum ve uygulama gereksinimleri açısından açıklamaktadır. Üreticiler bu ürün adlarını farklı şekillerde kullanabildiğinden, gerçek konfigürasyonların nasıl değerlendirileceğini ve robotik ile endüstriyel otomasyon için doğru hassas hareket çözümünün nasıl seçileceğini de ele almaktadır.
 HONPINE JM Dördüncü Nesil Çerçevesiz Tork Motoru: %30 Daha Yüksek Tork Yoğunluğu ve %10 Daha Düşük Çalışma SıcaklığıRobotik teknolojisi ilerledikçe çerçevesiz tork motorlarından tork yoğunluğu, hareket kararlılığı ve termal yönetim açısından giderek daha yüksek performans bekleniyor. HONPINE JM dördüncü nesil çerçevesiz tork motoru, elektromanyetik tasarım, çekirdek malzemeleri ve sargı teknolojisindeki iyileştirmeler sayesinde %30 daha yüksek tork yoğunluğu ve %10 daha düşük çalışma sıcaklığı sunuyor. Tork dalgalanması %1'in altında tutulduğundan, düşük hızlarda daha akıcı çalışma ve gelişmiş hareket tutarlılığı sağlıyor. Bu özellikleriyle cerrahi robotlar, insansı robotlar ve hassas otomasyon ekipmanları gibi zorlu uygulamalar için uygun. HONPINE bu performans iyileştirmelerini nasıl sağlıyor? Daha yakından inceleyelim.
 Harmonik Redüktör Nasıl Seçilir: Bilmeniz Gereken 9 Temel FaktörDaha fazla robotik şirketi neden geleneksel dağıtık tahrik sistemleri yerine entegre robot eklem modüllerini tercih ediyor? İnsansı robotlar, işbirlikçi robotlar ve rehabilitasyon dış iskeletleri gelişmeye devam ederken üreticiler daha kompakt, hafif ve entegrasyonu daha kolay hareket çözümleri arıyor. Entegre bir robot eklem modülü; çerçevesiz tork motoru, harmonik redüktör, servo sürücü, enkoderler ve çıkış yatağı gibi temel bileşenleri tek bir düzende bir araya getirir. Bu mimari mekanik karmaşıklığı azaltabilir, kablolamayı basitleştirebilir, hareket kontrolü entegrasyonunu iyileştirebilir ve robot geliştirme döngülerini kısaltabilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, entegre robot eklem modüllerinin altı temel avantajını açıklıyor ve bunları geleneksel dağıtık tahrik konfigürasyonlarıyla karşılaştırıyor.
 Daha Fazla Şirket Neden Entegre Robot Eklem Modüllerini Tercih Ediyor?Entegre robot eklem modülleri; motorları, harmonik redüktörleri, servo sürücüleri, enkoderleri ve çıkış yataklarını kompakt ünitelerde bir araya getirir. Bu makalede entegre ve dağıtık tahrik mimarileri karşılaştırılarak tork yoğunluğu, mekanik güvenilirlik, hareket kontrolü, geliştirme verimliliği ve pratik robotik uygulamalar açısından aralarındaki farklar inceleniyor.