Dört Ayaklı Robotlar İçin Planet Redüktörlü Eklem Motorları Nasıl Seçilir?
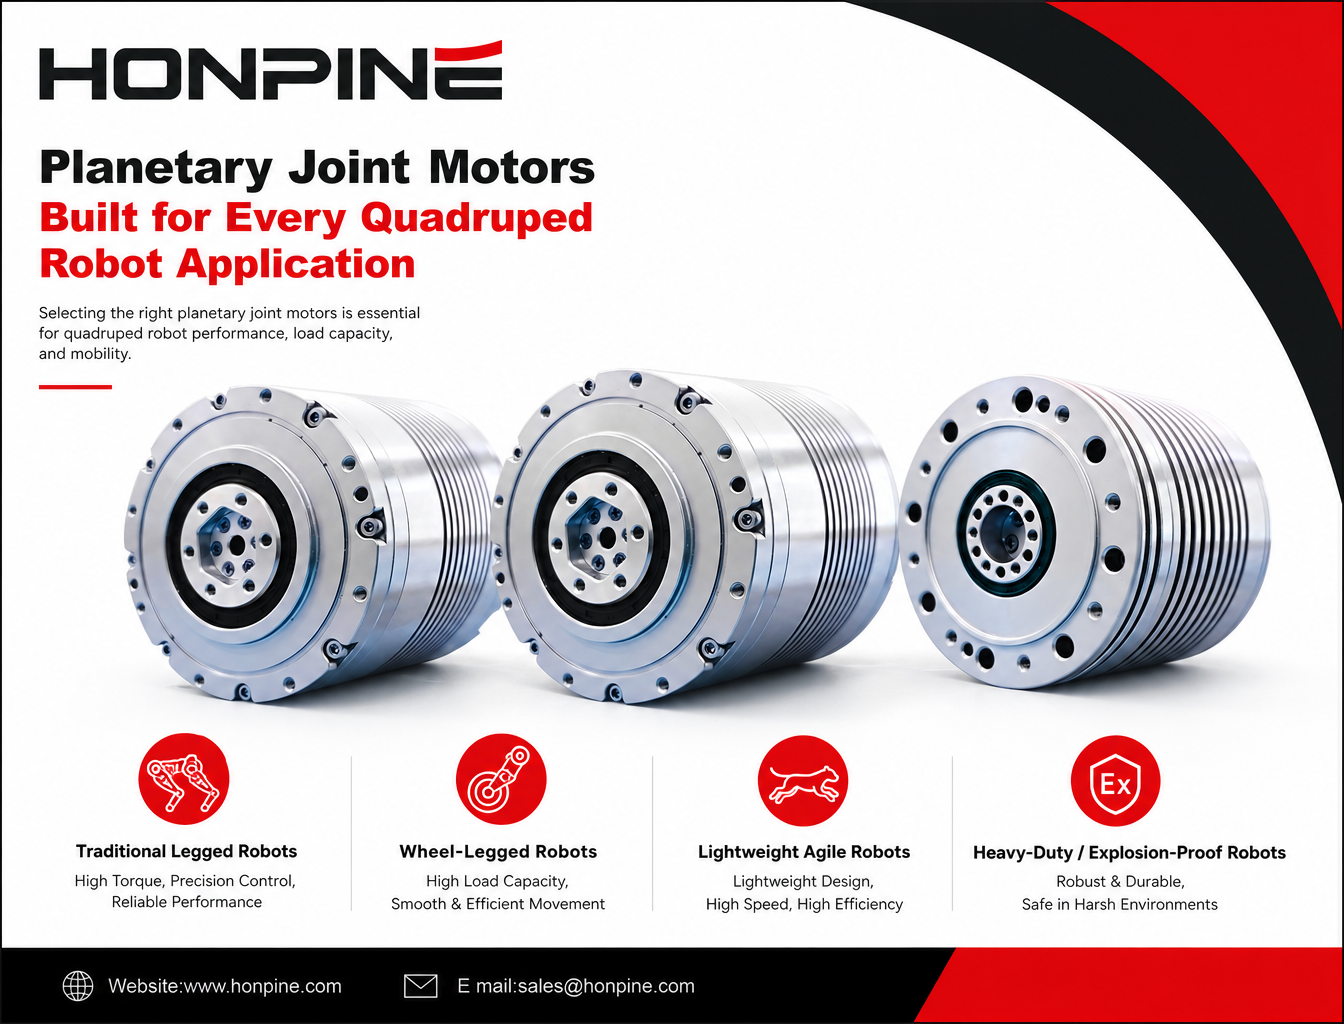
Dört ayaklı robotlar genel olarak üç ana kategoriye ayrılır: geleneksel bacaklı robotlar, tekerlek-bacaklı robotlar ve ağır hizmet tipi veya özel amaçlı dört ayaklı robotlar. Herkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Farklı dört ayaklı robot türlerinin eklem gereksinimleri farklı olduğundan, her uygulama için farklı planetary joint motor modelleri öneriyoruz.
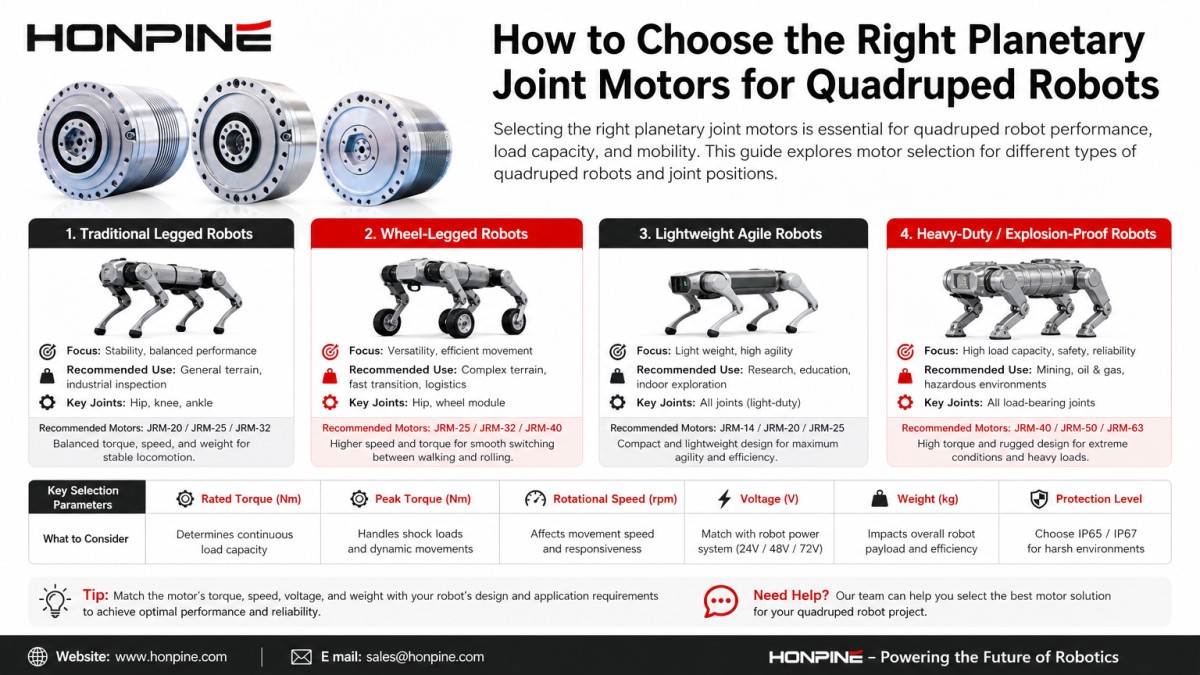
1. Geleneksel Orta ve Büyük Boy Bacaklı Dört Ayaklı Robotlar (12 DOF: 4 Bacak × 3 Eklem)
Kalça Abdüksiyon Eklemi
Gereksinimler: Öncelikli olarak bacakların dışa ve içe hareket etmesini sağlar. Bu eklemin yanal kuvvetlere dayanması ve genellikle orta düzeyde tork çıkışı sunması gerekir.
Önerilen Modeller:
JRM-C9577-024: 46 N·m nominal tork, 155 N·m tepe torku, 48 V.
JRM-C10483.5-20.4: 48 V sürümü; 42 N·m nominal tork ve 200 N·m tepe torku.
Her iki model de uygun boyutları ve robot gövdesine sağlam destek sağlayacak yeterli torku sunar.
Kalça Fleksiyon Eklemi
Gereksinimler: Dört ayaklı bir robotun başlıca yük taşıyan eklemlerinden biridir. Robotun gövdesini kaldırıp desteklemek ve iniş sırasında darbe kuvvetlerine dayanmak için yüksek tork gerektirir.
Önerilen Modeller:
JRM-C12585-022: 76 N·m nominal tork, 376 N·m tepe torku, 48 V.
JRM-C150100-22: 160 N·m nominal tork, 600 N·m tepe torku, 72 V.
Bu yüksek torklu modeller robotun başlıca bacak kasları işlevini görür ve yüksek eklem çıkışı gerektiren orta ve büyük boy dört ayaklı robotlar için uygundur.
Diz Eklemi
Gereksinimler: Bacakların hızla uzayıp kısalması için yüksek dönüş hızı ve özellikle koşu sırasında güçlü darbe dayanımı gerektirir.
Önerilen Modeller:
JRM-C9577-024: Yüksek hızlı seçenek, 48 V.
JRM-C8567-032: 38 N·m nominal tork, 155 N·m tepe torku; orta boy dört ayaklı robotlar için uygundur.
2. Tekerlek-Bacaklı Dört Ayaklı Robotlar
Kalça ve Diz Eklemleri
Kalça ve diz eklemlerinde, JRM-C12585 ve JRM-C9577 serileri gibi geleneksel bacaklı dört ayaklı robotlar için önerilen modeller kullanılabilir.
Tekerlek Göbeği Motor Tahriki (Uç Tekerlek Tahriki)
Gereksinimler: Tekerlek tahriki hızlı yuvarlanma için yüksek dönüş hızı, kompakt ve düz bir tasarım ve kablo yönlendirmesi için içi boş bir yapı gerektirir.
Önerilen Modeller:
JRM-C9579.6-008: Tekerlek göbeği motor serisi, 72 V, 18 N·m nominal tork, 400 rpm hız.
JRM-C12582-008: Tekerlek göbeği motor serisi, 72 V, 32 N·m nominal tork, 375 rpm hız, 145 N·m tepe torku.
Tekerlek göbeği motor serisi, tekerlek-ayak yapılandırmalarına doğal olarak uygundur ve dört ayaklı robotların bacaklı yürüme ile tekerlekli hareket arasında geçiş yapmasını sağlar.
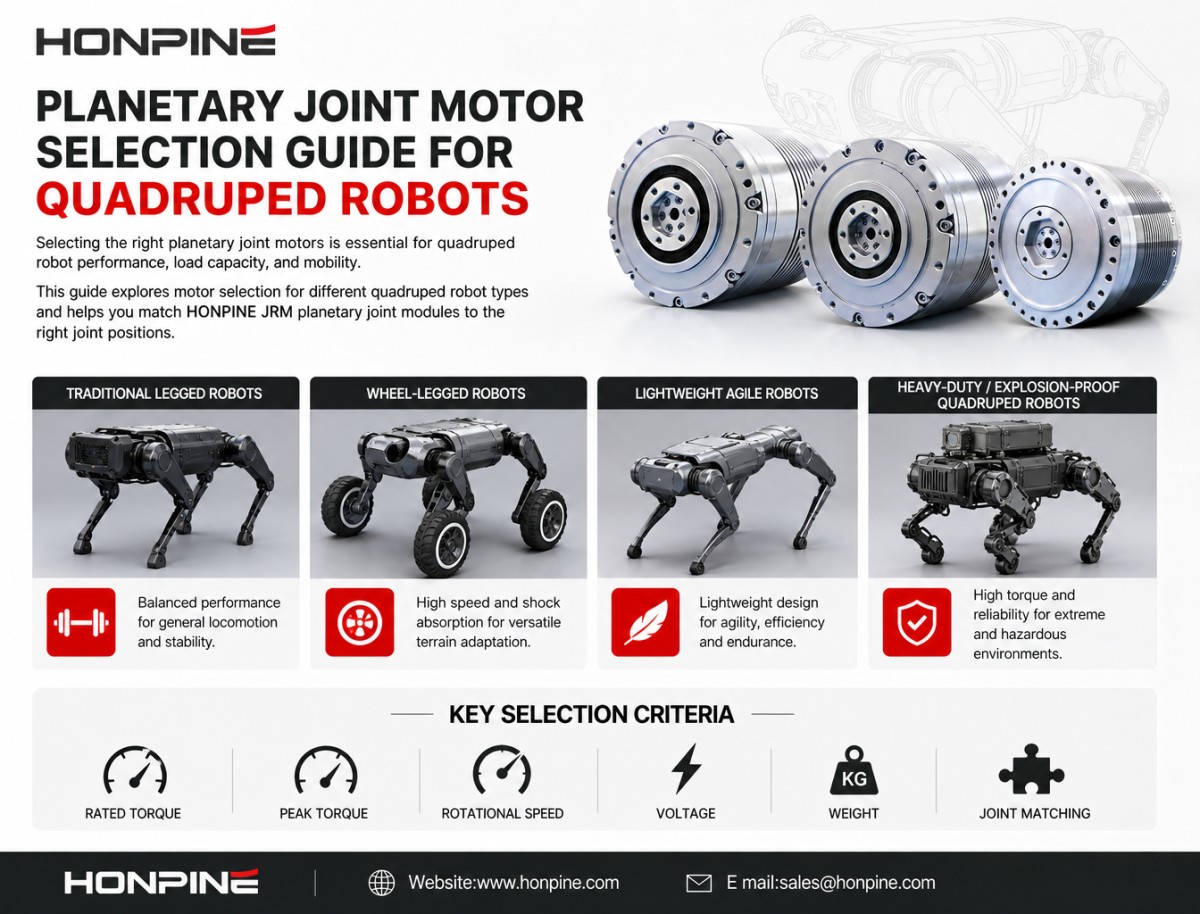
3. Hafif ve Çevik Orta Boy Dört Ayaklı Robotlar
Boston Dynamics Spot'a benzer boyut sınıfındaki robotlar gibi ağırlık kısıtlamaları katı olan orta boy dört ayaklı robotlarda, robotun tamamında orta boy eklem modülleri kullanılabilir.
Kalça ve Diz Eklemleri:
JRM-C8567-032: 48 V, 38 N·m nominal tork, 155 N·m tepe torku; yalnızca 1,2 kg ağırlığındadır.
JRM-C9577-024: Bu eklemler için uygun bir diğer seçenektir.
Kalça Abdüksiyon Eklemleri:
JRM-C7068.5-024: 48 V, 20 N·m nominal tork, 80 N·m tepe torku; 850 g ağırlığındadır.
Bu kompakt ve hafif modeller, gereken eklem çıkışını sağlarken robotun toplam ağırlığını azaltmaya yardımcı olur.
4. Ağır Hizmet Tipi ve Patlamaya Karşı Korumalı Dört Ayaklı Robotlar
Ağır robotik kollar veya yangınla mücadele sistemleri gibi ekipmanlar taşıyan ağır hizmet tipi ya da özel amaçlı dört ayaklı robotlarda, 72 VDC güç beslemeli yüksek torklu eklem modülleri önerilir.
Kalça Abdüksiyon Eklemleri:
JRM-C10483.5-20.4: 72 V sürümü, 30 N·m nominal tork.
Kalça Fleksiyon ve Diz Eklemleri:
JRM-C150100-22: 72 V, 600 N·m'ye kadar tepe torku, 4,2 kg ağırlık. Bu model, yüksek tork çıkışı gerektiren uygulamalar için tasarlanmıştır.
Özel kimyasal veya patlama riski taşıyan ortamlarda çalışan dört ayaklı robotlar için özel patlamaya karşı korumalı planet eklem aktüatörleri önerilir.
Planetary Joint ModuleBilgi için HONPINE ile iletişime geçin
Dört ayaklı robotlara yönelik planet eklem modüllerimizin en güncel kataloglarını ve teknik bilgilerini edinmek için HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
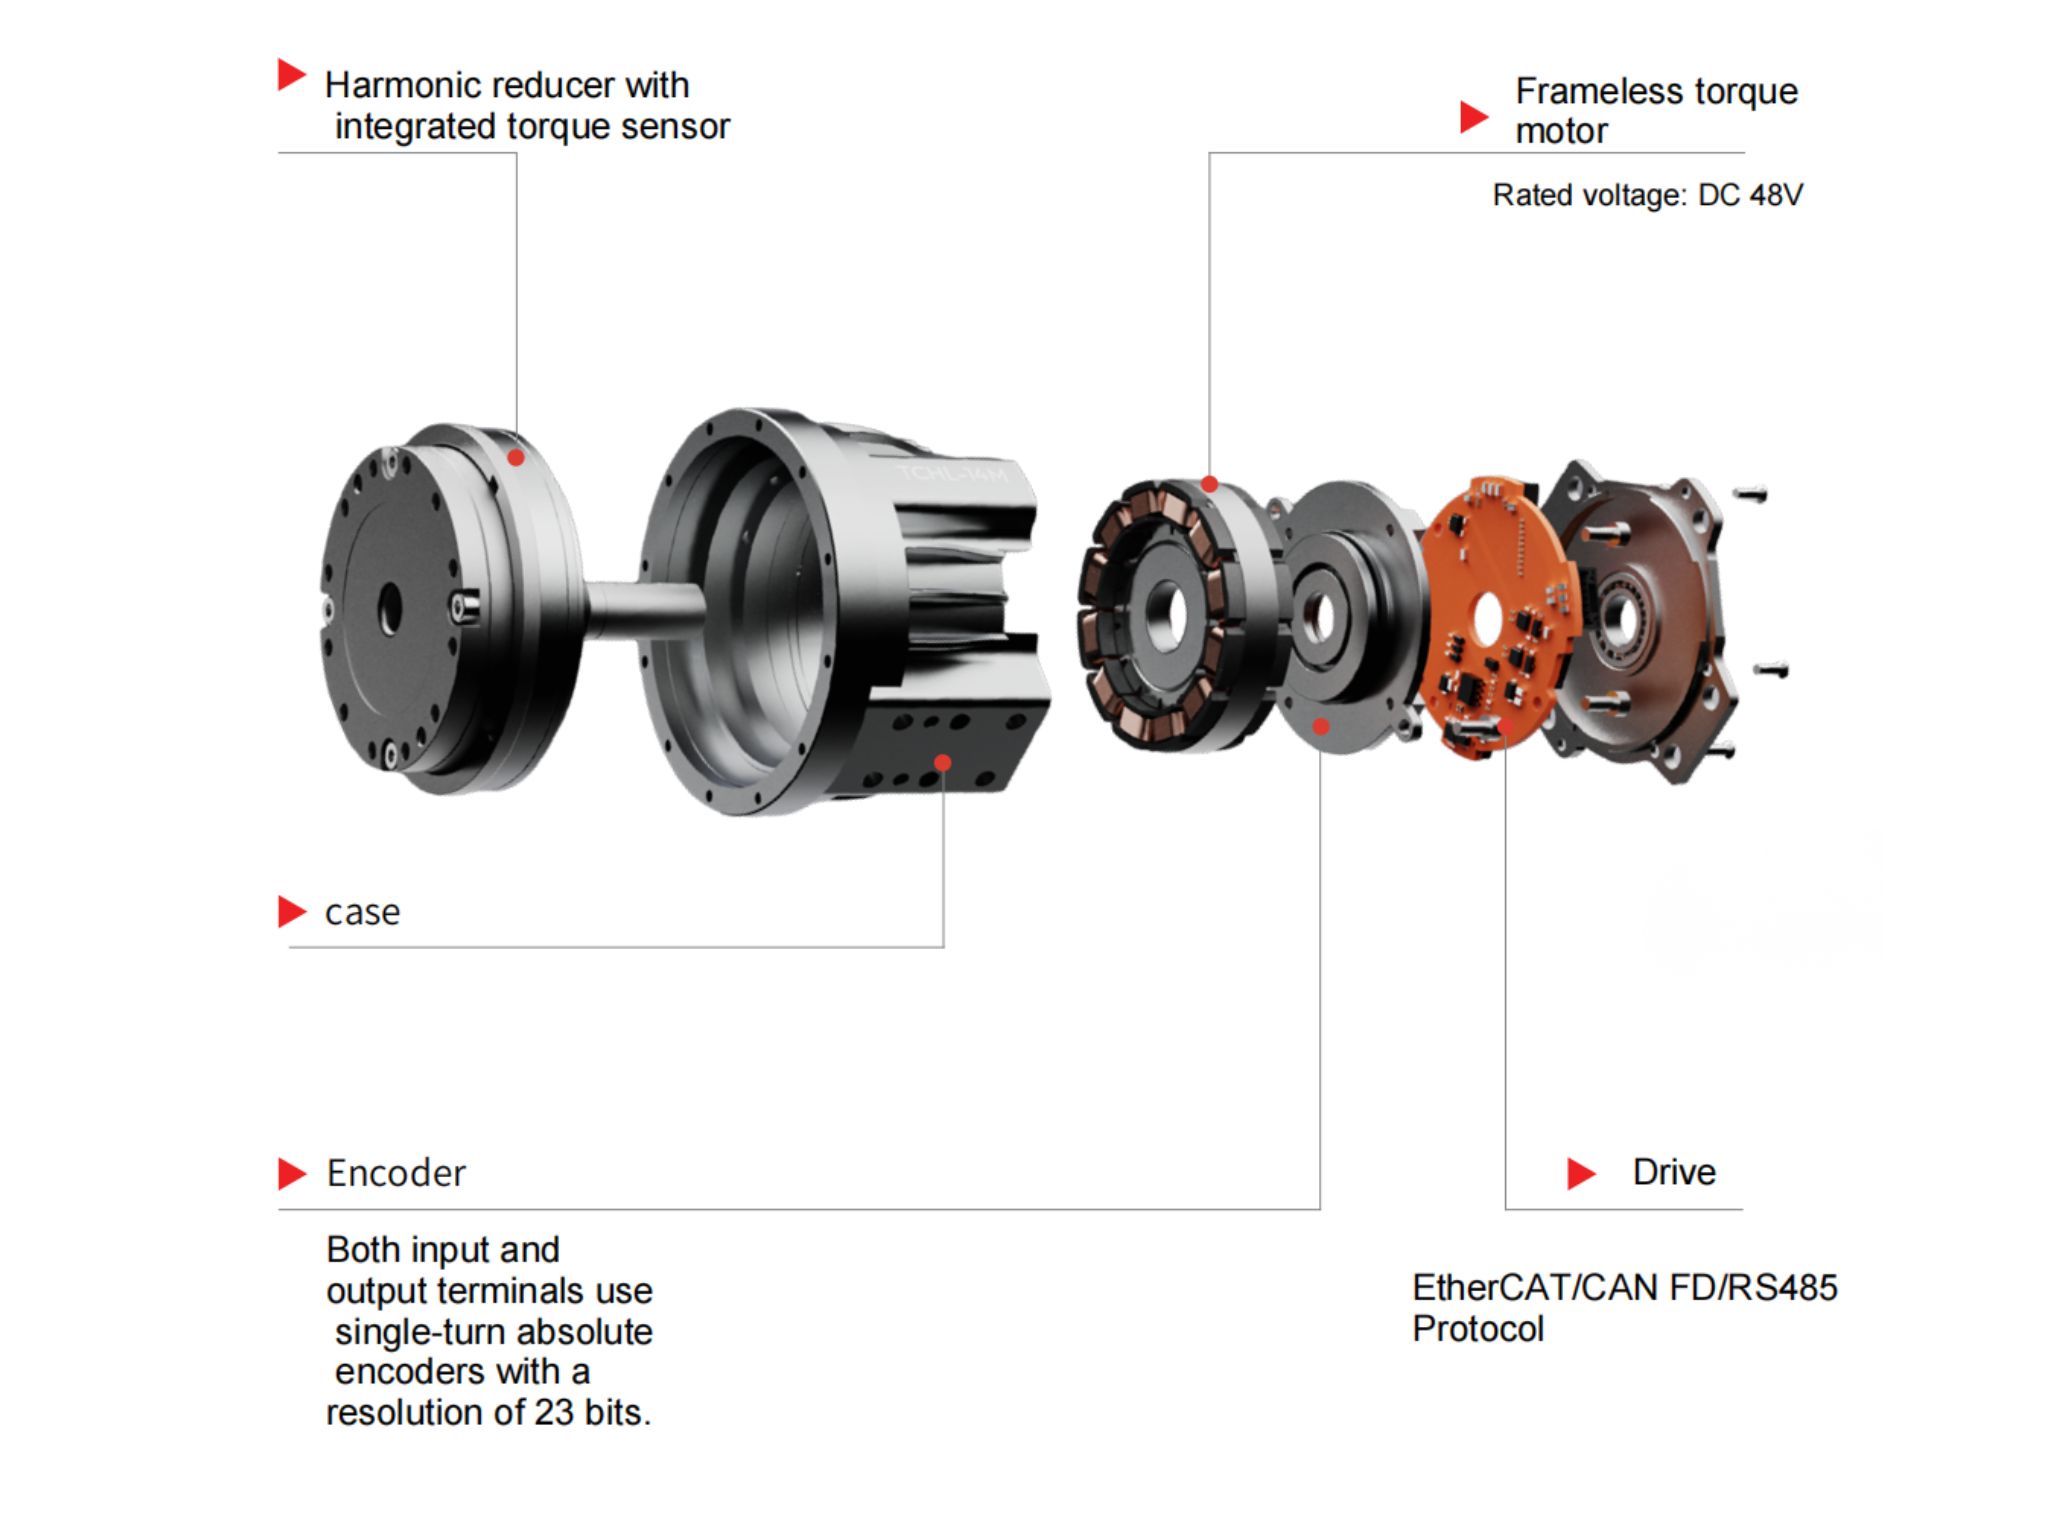
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
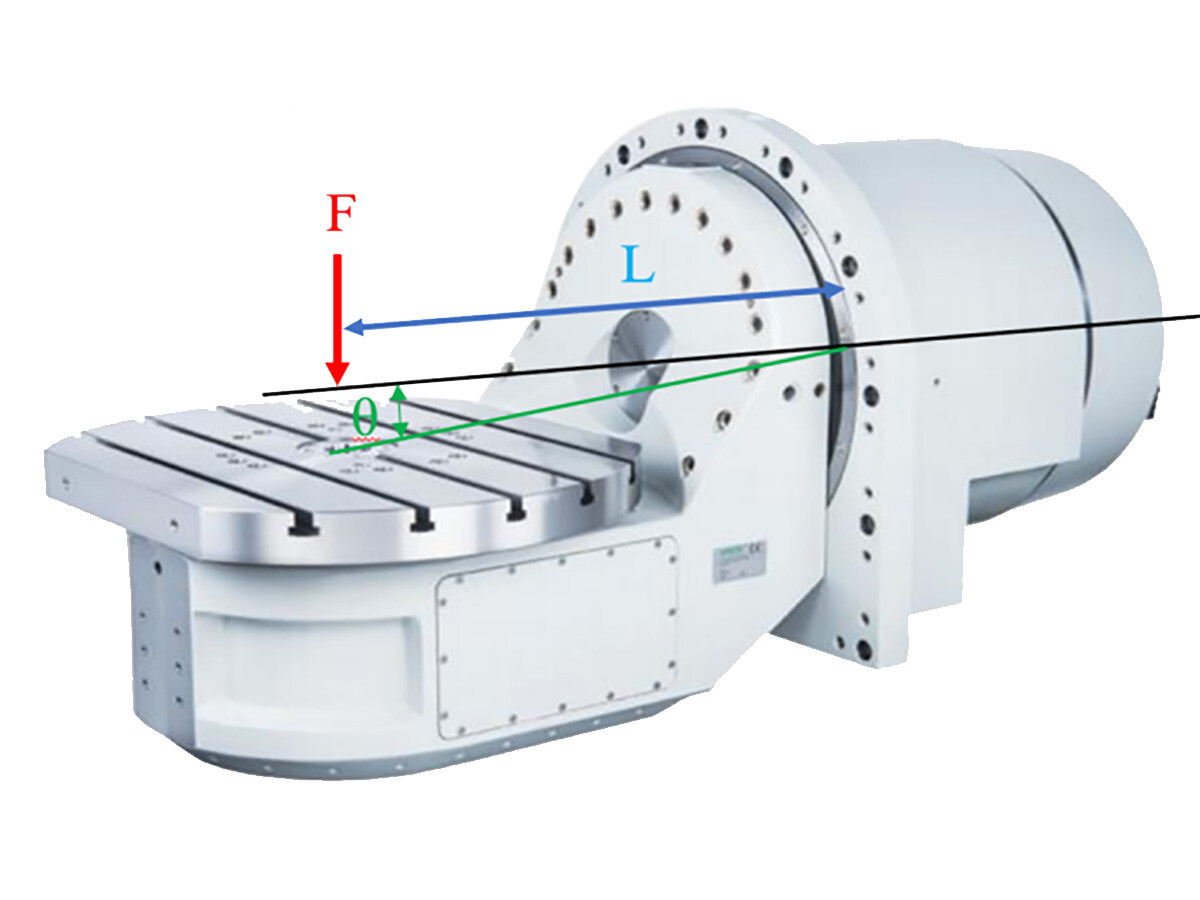
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
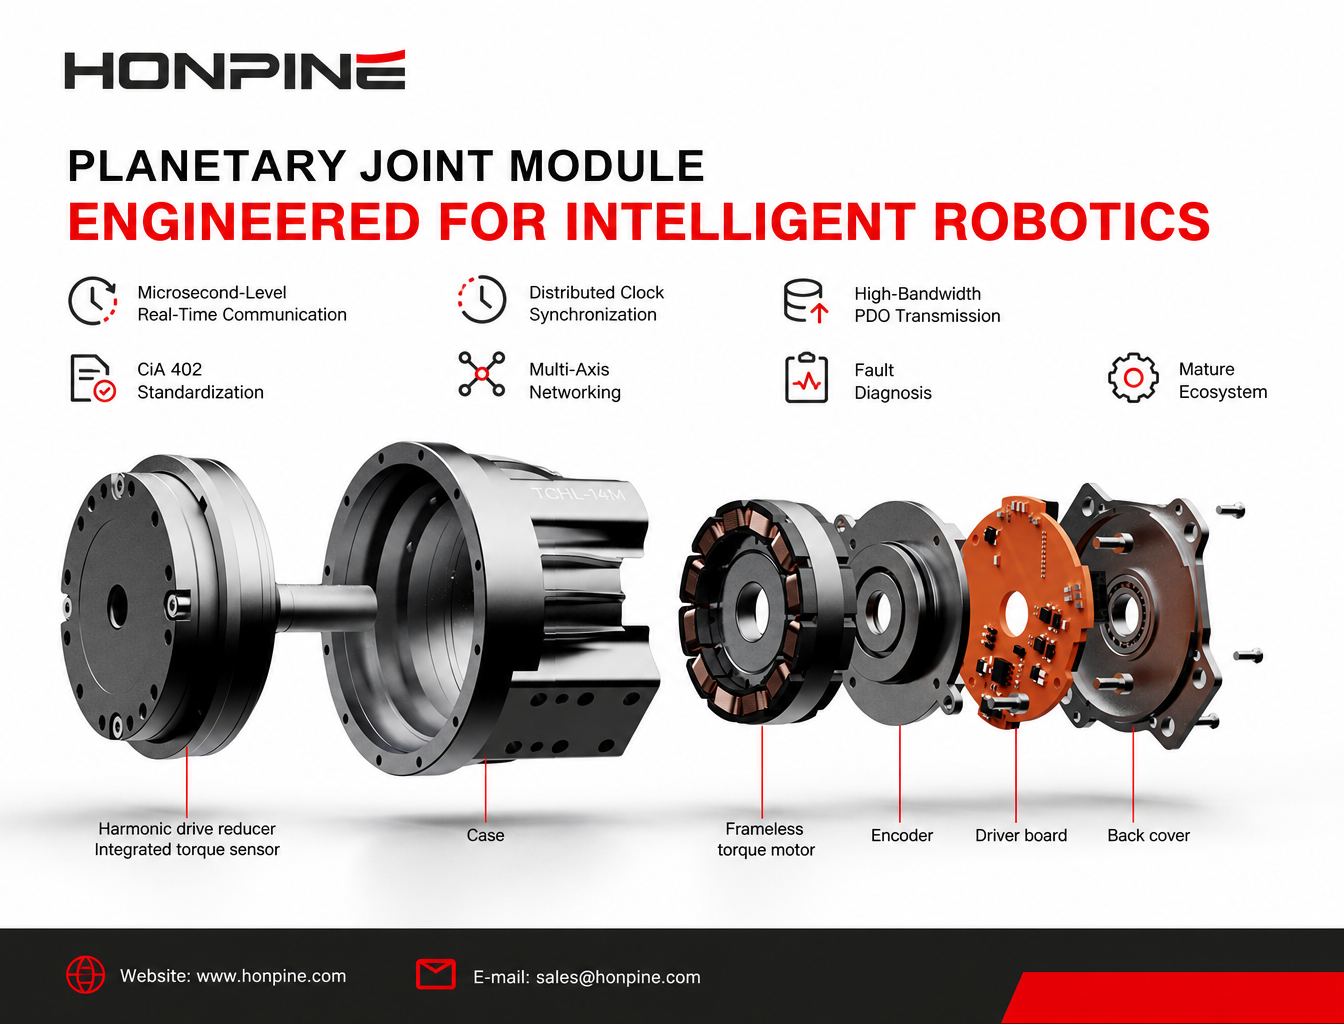
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Dört Ayaklı Robotlar İçin Planet Redüktörlü Eklem Motorları Nasıl Seçilir?Doğru planet redüktörlü eklem motorlarını seçmek, dört ayaklı robotların performansı, yük kapasitesi ve hareket kabiliyeti açısından büyük önem taşır. Bu kılavuzda geleneksel bacaklı robotlar, tekerlek-bacaklı robotlar, hafif ve çevik robotlar ile ağır hizmet tipi veya patlamaya dayanıklı dört ayaklı robotlar için motor seçimi ele alınmaktadır. Anma torku, tepe torku, dönme hızı, gerilim ve ağırlık gereksinimlerine göre HONPINE JRM planet redüktörlü eklem modüllerini farklı eklem konumlarına nasıl uygun şekilde seçeceğinizi öğrenin.
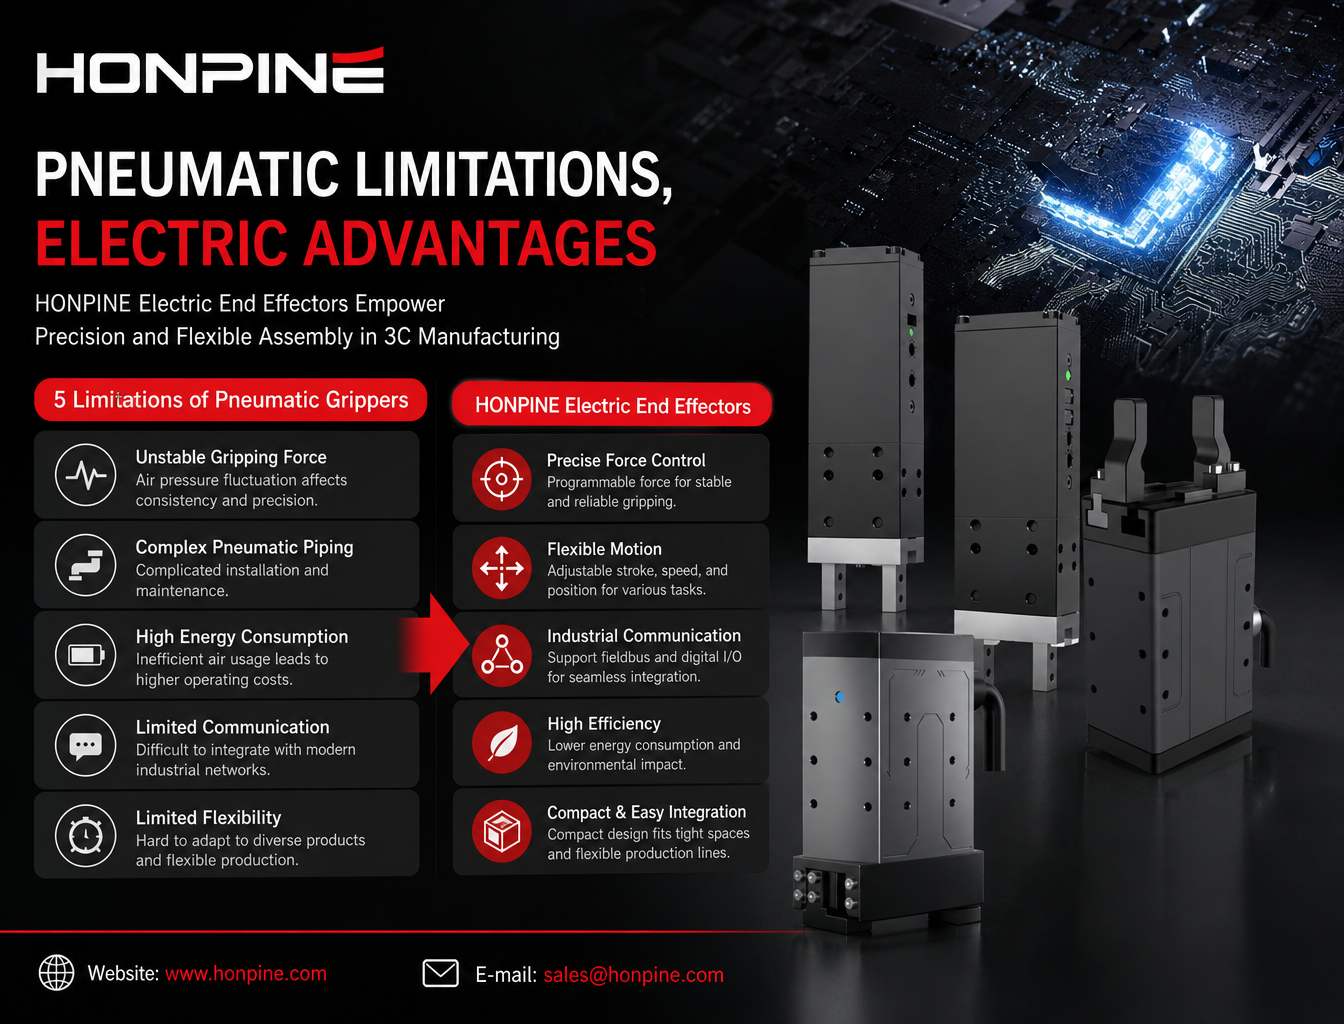
 3C otomasyonunda uç iş elemanları neden pnömatik gripper'lardan elektrikli gripper'lara geçiyor?3C üretimi daha ince bileşenlere, daha yüksek montaj hassasiyetine ve daha esnek üretim hatlarına doğru ilerlerken, geleneksel pnömatik gripper'lar giderek daha fazla sınırlamayla karşılaşıyor. Değişken kavrama kuvveti, karmaşık pnömatik borulama, yüksek enerji tüketimi ve sınırlı iletişim özellikleri, bu gripper'ları modern hassas montaj uygulamaları için daha az uygun hâle getiriyor. Elektrikli gripper'lar programlanabilir kuvvet kontrolü, esnek hareket ve endüstriyel iletişim özellikleri sunarak giderek daha cazip bir alternatif hâline geliyor. Bu makalede, pnömatik gripper'ların beş temel sınırlamasını ele alıyor ve HONPINE elektrikli uç iş elemanlarının 3C sektöründe hassas montajı, esnek otomasyonu ve dijital üretimi nasıl desteklediğini açıklıyoruz.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Dört Ayaklı Robotlar İçin Planet Redüktörlü Eklem Motorları Nasıl Seçilir?Doğru planet redüktörlü eklem motorlarını seçmek, dört ayaklı robotların performansı, yük kapasitesi ve hareket kabiliyeti açısından büyük önem taşır. Bu kılavuzda geleneksel bacaklı robotlar, tekerlek-bacaklı robotlar, hafif ve çevik robotlar ile ağır hizmet tipi veya patlamaya dayanıklı dört ayaklı robotlar için motor seçimi ele alınmaktadır. Anma torku, tepe torku, dönme hızı, gerilim ve ağırlık gereksinimlerine göre HONPINE JRM planet redüktörlü eklem modüllerini farklı eklem konumlarına nasıl uygun şekilde seçeceğinizi öğrenin.
 3C otomasyonunda uç iş elemanları neden pnömatik gripper'lardan elektrikli gripper'lara geçiyor?3C üretimi daha ince bileşenlere, daha yüksek montaj hassasiyetine ve daha esnek üretim hatlarına doğru ilerlerken, geleneksel pnömatik gripper'lar giderek daha fazla sınırlamayla karşılaşıyor. Değişken kavrama kuvveti, karmaşık pnömatik borulama, yüksek enerji tüketimi ve sınırlı iletişim özellikleri, bu gripper'ları modern hassas montaj uygulamaları için daha az uygun hâle getiriyor. Elektrikli gripper'lar programlanabilir kuvvet kontrolü, esnek hareket ve endüstriyel iletişim özellikleri sunarak giderek daha cazip bir alternatif hâline geliyor. Bu makalede, pnömatik gripper'ların beş temel sınırlamasını ele alıyor ve HONPINE elektrikli uç iş elemanlarının 3C sektöründe hassas montajı, esnek otomasyonu ve dijital üretimi nasıl desteklediğini açıklıyoruz.
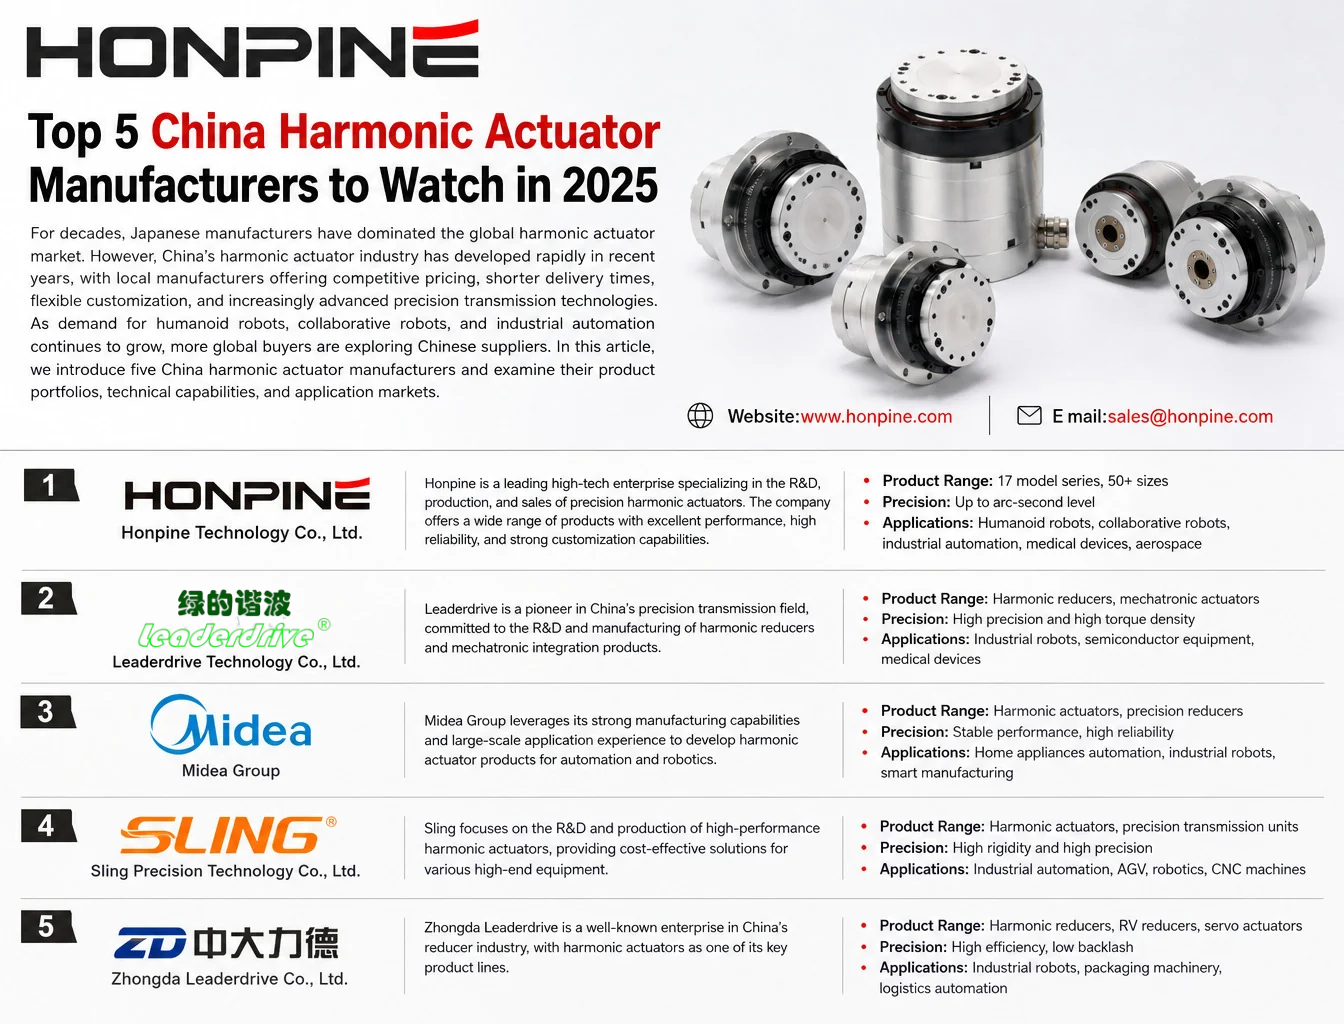
 2026'da Çin'in En İyi 5 Harmonik Aktüatör ÜreticisiJapon üreticiler, onlarca yıldır küresel harmonik aktüatör pazarında tanınmaktadır. Ancak Çin'in harmonik aktüatör sektörü son yıllarda hızla gelişti. Yerel üreticiler rekabetçi fiyatlar, daha kısa teslimat süreleri ve giderek gelişen hassas hareket aktarım teknolojileri sunuyor. İnsansı robotlara, iş birlikçi robotlara ve endüstriyel otomasyona yönelik talep artmaya devam ettikçe, daha fazla küresel alıcı Çinli tedarikçileri değerlendiriyor. Bu makalede, Çin'deki beş harmonik aktüatör üreticisini tanıtıyor; ürünlerini, teknik yetkinliklerini ve uygulama pazarlarını inceliyoruz.
 Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzuİşbirlikçi ve insansı robotlar için tork, hız, redüktörler, enkoderler, tork sensörleri, tahrik sistemleri ve termal yönetimini kapsayan Robot Mafsal Modülü Seçim Kılavuzu.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.