EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?
İnsansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının hızla gelişmesi, entegre akıllı robot eklem modüllerini çok eksenli koordinasyona, yüksek frekanslı gerçek zamanlı kontrole, esnek kuvvet etkileşimine ve yüksek hassasiyetli yörünge takibine yöneltiyor.
RS485 ve CANopen gibi geleneksel iletişim veri yolları; senkronizasyon doğruluğu, iletişim bant genişliği, gerçek zamanlı performans ve çok eksenli ölçeklenebilirlik açısından yeni nesil akıllı eklemlerin kontrol gereksinimlerini artık tam olarak karşılayamıyor.
Resmî TCHL serisi eklem modülü kılavuzunda açıklanan iletişim mimarisi, kontrol modları, PDO eşlemesi, Distributed Clocks ve sorun giderme çerçevesine dayanan EtherCAT, üst düzey robot eklem modülleri için yaygın bir iletişim çözümü hâline gelmiştir. Bu teknolojinin yaygın kullanımı yalnızca bir sektör trendini takip etmenin sonucu değildir. Aksine, modern robotların gelişmiş kontrol gereksinimleri ile EtherCAT'in teknik mimarisi arasındaki güçlü uyumu yansıtır.
Bu makale, TCHL serisi kılavuzunda belgelenen teknik özelliklerden yararlanarak EtherCAT'in akıllı robot eklem modüllerinde yaygın olarak kullanılmasının başlıca nedenlerini inceliyor.
1. Yüksek Frekanslı Servo Kontrolü için Mikrosaniye Düzeyinde Gerçek Zamanlı İletişim
Robot eklemlerindeki konum, hız, akım ve tork geri besleme döngüleri; iletişim çevrim süreleri ve gerçek zamanlı performans açısından son derece yüksek gereksinimler doğurur.
TCHL eklem modülü kılavuzu, aşağıdakiler dâhil olmak üzere çeşitli yüksek hassasiyetli gerçek zamanlı kontrol modlarını açıkça destekler:
Çevrimsel Senkron Konum Modu (CSP)
Çevrimsel Senkron Hız Modu (CSV)
Çevrimsel Senkron Tork Modu (CST)
Bu kontrol modları, son derece düşük iletişim gecikmesine ve kararlı senkronizasyon çevrimlerine dayanır.
Geleneksel seri iletişim ve RS485 genellikle yoklama mekanizması kullanır; bu da daha yüksek gecikmeye ve daha fazla titreşime yol açabilir. CANopen senkron iletişimi desteklese de iletişim çevrimi genellikle milisaniye düzeyindedir ve daha fazla eksen bağlandıkça belirgin biçimde uzayabilir.
Buna karşılık EtherCAT, donanım tabanlı bir işleme mekanizması kullanır. Slave cihazları, her mesajın işlemci tarafından yazılım üzerinden yorumlanmasını gerektirmeden verileri doğrudan donanım Fieldbus Memory Management Unit'leri (FMMU) aracılığıyla işler. Bu mimari, mikrosaniye düzeyinde iletişim çevrimleri ve senkronizasyon titreşimi sağlar.
TCHL modül kılavuzunda belgelenen parametrelere göre EtherCAT, 1 ms, 2 ms ve 3 ms'lik kararlı senkronizasyon çevrimlerini destekler. Bu çevrimler, yüksek frekanslı servo kapalı döngü kontrolü, tork örneklemesi ve dinamik yörünge güncellemeleri için uygundur ve yüksek hassasiyetli hareket kontrolüne temel oluşturur.
2. Distributed Clocks, Yüksek Hassasiyetli Çok Eksenli Senkronizasyon Sağlar
Çok serbestlik dereceli robot kolları ve insansı robotlar, birbirine bağlı çok sayıda eklem içerir. Farklı eklemlerden gelen konum geri bildirimi, hız geri bildirimi ve tork sensörü verileri; doğru dinamik hesaplamalar, atalet telafisi, çarpışma algılama ve kuvvet kontrolü algoritmaları için ortak bir zaman referansını paylaşmalıdır.
TCHL eklem modülü kılavuzu, EtherCAT'i geleneksel iletişim veri yollarından ayıran başlıca avantajlardan biri olan EtherCAT Distributed Clocks (DC) yapılandırmasını özellikle açıklar.
EtherCAT Distributed Clocks Birden Fazla Eklemi Nasıl Senkronize Eder?
EtherCAT DC mekanizması, ağdaki tüm eklem modülleri için birleşik bir donanım saati sağlar. Böylece farklı eksenlerdeki enkoder örneklemesi, tork örneklemesi ve kontrol komutu güncellemeleri yüksek hassasiyetle senkronize edilebilir ve eksenler arasındaki zamanlama farklılıkları donanım düzeyinde en aza indirilir.
Buna karşılık CANopen ve RS485 genellikle aynı tür donanım saati senkronizasyonu yerine yazılım tabanlı yayın senkronizasyon sinyallerine dayanır. Bu durum, daha fazla senkronizasyon titreşimine ve zamanlama farklılıklarına yol açabilir.
Çok eksenli koordineli hareket sırasında bu tür zamanlama hataları, yörünge hizasızlığına, kuvvet kontrolü salınımlarına ve artan dinamik takip hatalarına katkıda bulunabilir.
Birden fazla eklem arasında koordineli hareket gerektiren robotik sistemlerde, hareket doğruluğunu ve kontrol kararlılığını korumak için hassas senkronizasyon şarttır.
3. Standartlaştırılmış CiA 402 Protokolü Uyumluluğu ve Birlikte Çalışabilirliği Artırır
TCHL modülü kılavuzundaki nesne sözlüğü, durum makinesi ve kontrol modu tanımları; robot eklemlerinde kullanılan yaygın EtherCAT iletişim mimarisini yansıtır: CiA 402 sürücü ve hareket kontrol cihazı profiliyle uyumlu CoE (CANopen over EtherCAT).
CiA 402, endüstriyel servo cihazlar için yaygın olarak benimsenmiş bir standarttır. Standartlaştırılmış sürücü durum geçişlerini, kontrol sözcüklerini, durum sözcüklerini, çalışma modlarını ve veri nesnelerini tanımlar.
Standartlaştırılmış Nesne Sözlüğü Entegrasyonu Kolaylaştırır
Bu mimaride hedef konum, hedef hız, hedef tork, gerçek konum, gerçek tork ve hata kodları dâhil olmak üzere temel kontrol ve geri bildirim verileri, standartlaştırılmış nesne sözlüğü indeksleri üzerinden tanımlanır.
Örnekler:
0x6040: Controlword
0x607A: Target Position
0x6071: Target Torque
0x303A: Torque Sensor Feedback
Standartlaştırılmış iletişim protokolleri, farklı üreticilerin eklem modüllerinin uyumluluğunu ve birbirinin yerine kullanılabilirliğini artırır. Geliştiriciler; farklı cihazları entegre ederken, kontrol modlarını değiştirirken, ekipmanları devreye alırken veya programları taşırken üreticiye özel iletişim protokollerine uyarlama ihtiyacını azaltabilir.
Eklem modülü üreticileri için yerleşik bir standarda dayalı ürünler geliştirmek, geliştirme karmaşıklığını ve deneme-yanılma maliyetlerini azaltmaya da yardımcı olur. Bu standardizasyon, EtherCAT tabanlı eklem modüllerinin benimsenmesine katkıda bulunan bir diğer önemli etkendir.
4. Yüksek Bant Genişlikli PDO Aktarımı Çok Boyutlu Sensör Verilerini Destekler
Yeni nesil entegre eklem modülleri artık yalnızca basit hareket yürütme birimleri değildir. Çift enkoderleri, çıkış tarafı tork sensörlerini, sıcaklık izlemeyi, arıza algılamayı ve titreşim verisi toplamayı entegre edebilen akıllı algılama sistemleridir.
Geleneksel servo sistemlerle karşılaştırıldığında akıllı eklemlerin; konum, hız, tork, sıcaklık, arıza kodları ve ofset telafisi değerleri dâhil olmak üzere çok daha fazla gerçek zamanlı veri iletmesi gerekir.
Esnek RxPDO ve TxPDO Eşlemesi
TCHL kılavuzunun PDO eşleme bölümüne göre EtherCAT, özelleştirilebilir birden fazla RxPDO ve TxPDO eşleme grubunu destekler. Böylece kontrolör, tek bir iletişim çevrimi içinde eklem modülüne komut iletebilir ve çok boyutlu durum geri bildirimi alabilir.
EtherCAT, yüksek frekanslı senkronizasyon çevrimlerinde büyük miktarda veriyi taşıyabilecek yeterli bant genişliğine sahip, Ethernet tabanlı bir fiziksel katman kullanır. Bu özellik, birden fazla sensör sinyali aynı anda iletilirken iletişim yoğunluğunu ve örnekleme frekansını düşürme ihtiyacını önlemeye yardımcı olur.
Geleneksel iletişim veri yollarının bant genişliği daha sınırlıdır. Birden fazla veri toplama görevi yürütülürken daha düşük örnekleme frekansları gerekebilir; bu da kuvvet kontrolü doğruluğunu ve dinamik tepki hızını olumsuz etkileyebilir.
Bu nedenle bu veri yolları, tork sensörleri ve diğer entegre algılama işlevleriyle donatılmış gelişmiş akıllı eklem uygulamaları için daha az uygundur.
5. Zincirleme Topoloji Çok Eksenli Kablolamayı ve Genişletmeyi Kolaylaştırır
İnsansı robotlar ve altı eksenli robot kolları genellikle 6 ila 16 eklem modülü içerir. İç alanları dardır; bu da kablo güzergâhını ve sistem entegrasyonunu zorlaştırır.
EtherCAT, birden fazla eklem modülünün ağ arayüzleri üzerinden sırayla bağlanmasına olanak tanıyan zincirleme topolojiyi destekler. Bu, ağ kablolamasını kolaylaştırır ve her eklemden kontrolöre ayrı iletişim hattı çekme ihtiyacını azaltır.
Robot Entegrasyonu için Esnek IN/OUT Bağlantıları
EtherCAT IN/OUT arayüz düzeni ve zincirleme bağlantı yöntemi, modüllerin birden fazla aşamada kurulmasını ve kabloların içi boş yapılardan geçirilmesini destekler.
Bu özellik, kablolama için ayrılan alanın sınırlı olduğu robot eklemlerinin kompakt mekanik yerleşimleri için özellikle uygundur.
CANopen ağlarının düğüm sınırları ve genişletme kısıtlamalarıyla ve RS485 ağlarının daha düşük yoklama verimliliğiyle karşılaştırıldığında EtherCAT, çok eksenli uygulamalar için güçlü bir ölçeklenebilirlik sunar. Daha fazla eksen eklenmesi iletişim çevrim süresinde mutlaka belirgin bir artışa neden olmaz; bu da EtherCAT'i birden fazla robot eklemi arasında koordineli kontrol için uygun hâle getirir.
6. Kapsamlı Arıza Teşhisi Sistem Güvenilirliğini ve Bakımını İyileştirir
TCHL modülü kılavuzunda açıklanan EtherCAT sorun giderme yönergeleri ve alarm sistemi, veri yolunun kapsamlı durum yönetimi ve arıza teşhisi yeteneklerini gösterir.
EtherCAT dört temel iletişim durumu tanımlar:
Init: Başlatma
Pre-Operational: Ön çalışma
Safe-Operational: Güvenli çalışma
Operational: Tam çalışma
Bu durumlar, geliştiricilerin cihaz başlatma, PDO eşlemesi, senkronizasyon ve ağ bağlantısının kesilmesi veya çerçeve kaybıyla ilgili iletişim sorunlarını belirlemesine yardımcı olur.
Sistem ayrıca takip hataları, senkronizasyon sapmaları ve PDO alım anormallikleri gibi arıza bilgilerini gerçek zamanlı olarak bildirebilir.
Bu sayede geliştiriciler iletişim sorunlarını daha verimli biçimde belirleyip giderebilir; devreye alma süresi ve satış sonrası bakımın karmaşıklığı azalır. Kapsamlı teşhis yetenekleri, EtherCAT'i uzun süre kararlı çalışması gereken endüstriyel otomasyon sistemleri ve robotik ekipmanlar için uygun hâle getirir.
7. Olgun EtherCAT Ekosistemi Geliştirme ve Entegrasyon Maliyetlerini Azaltır
EtherCAT, çok çeşitli endüstriyel uygulamaları kapsayan olgun bir ekosisteme kavuşmuştur. Beckhoff TwinCAT, SOEM, IgH ve gerçek zamanlı Linux tabanlı platformlar dâhil olmak üzere birçok yaygın ana kontrolör çözümü mevcuttur.
Bu çözümler PLC'ler, endüstriyel bilgisayarlar ve gömülü kontrolörler dâhil farklı donanım platformlarını destekler.
Buna ek olarak devreye alma, paket yakalama ve parametre yapılandırma için profesyonel araçlar mevcuttur. Geliştiriciler senkronizasyon çevrimlerini, DC ofsetlerini, PDO verilerini ve veri yolu durumlarını izleyerek sistem geliştirme ve sorun gidermeyi kolaylaştırabilir.
Ekipman üreticileri için EtherCAT yüksek düzeyde standardizasyon, güçlü taşınabilirlik ve yerleşik bir yetkin iş gücü havuzu sunar. Üreticiye özel iletişim veri yollarıyla karşılaştırıldığında geliştirme, devreye alma, eğitim ve değiştirme maliyetlerini azaltmaya yardımcı olabilir; bu da EtherCAT'i büyük ölçekli üretim ve ticari kullanıma daha uygun hâle getirir.
Sonuç: EtherCAT Robot Eklem İletişiminde Neden Yaygın Tercih Hâline Geliyor?
EtherCAT'in yaygın biçimde benimsenmesinin temel nedeni, geleneksel düşük hızlı iletişim veri yollarının akıllı robot eklemlerinin gelişmiş kontrol gereksinimlerini tam olarak karşılayamamasıdır.
Mikrosaniye düzeyinde donanım tabanlı gerçek zamanlı iletişim, yüksek hassasiyetli Distributed Clock senkronizasyonu, standartlaştırılmış CiA 402 servo protokolleri, yüksek bant genişlikli PDO veri aktarımı, basitleştirilmiş çok eksenli ağ bağlantısı ve kapsamlı arıza teşhisi sayesinde EtherCAT; tork algılama, çok eksenli koordinasyon, esnek kuvvet kontrolü ve yüksek hassasiyetli yörünge takibi özelliklerine sahip yeni nesil entegre eklem modülleri için uygundur.
İnsansı robotlar, işbirlikçi robotlar ve üst düzey otomasyon ekipmanları gelişmeye devam ettikçe EtherCAT, robot eklem modülleri için önde gelen yaygın iletişim çözümlerinden biri hâline gelmiştir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
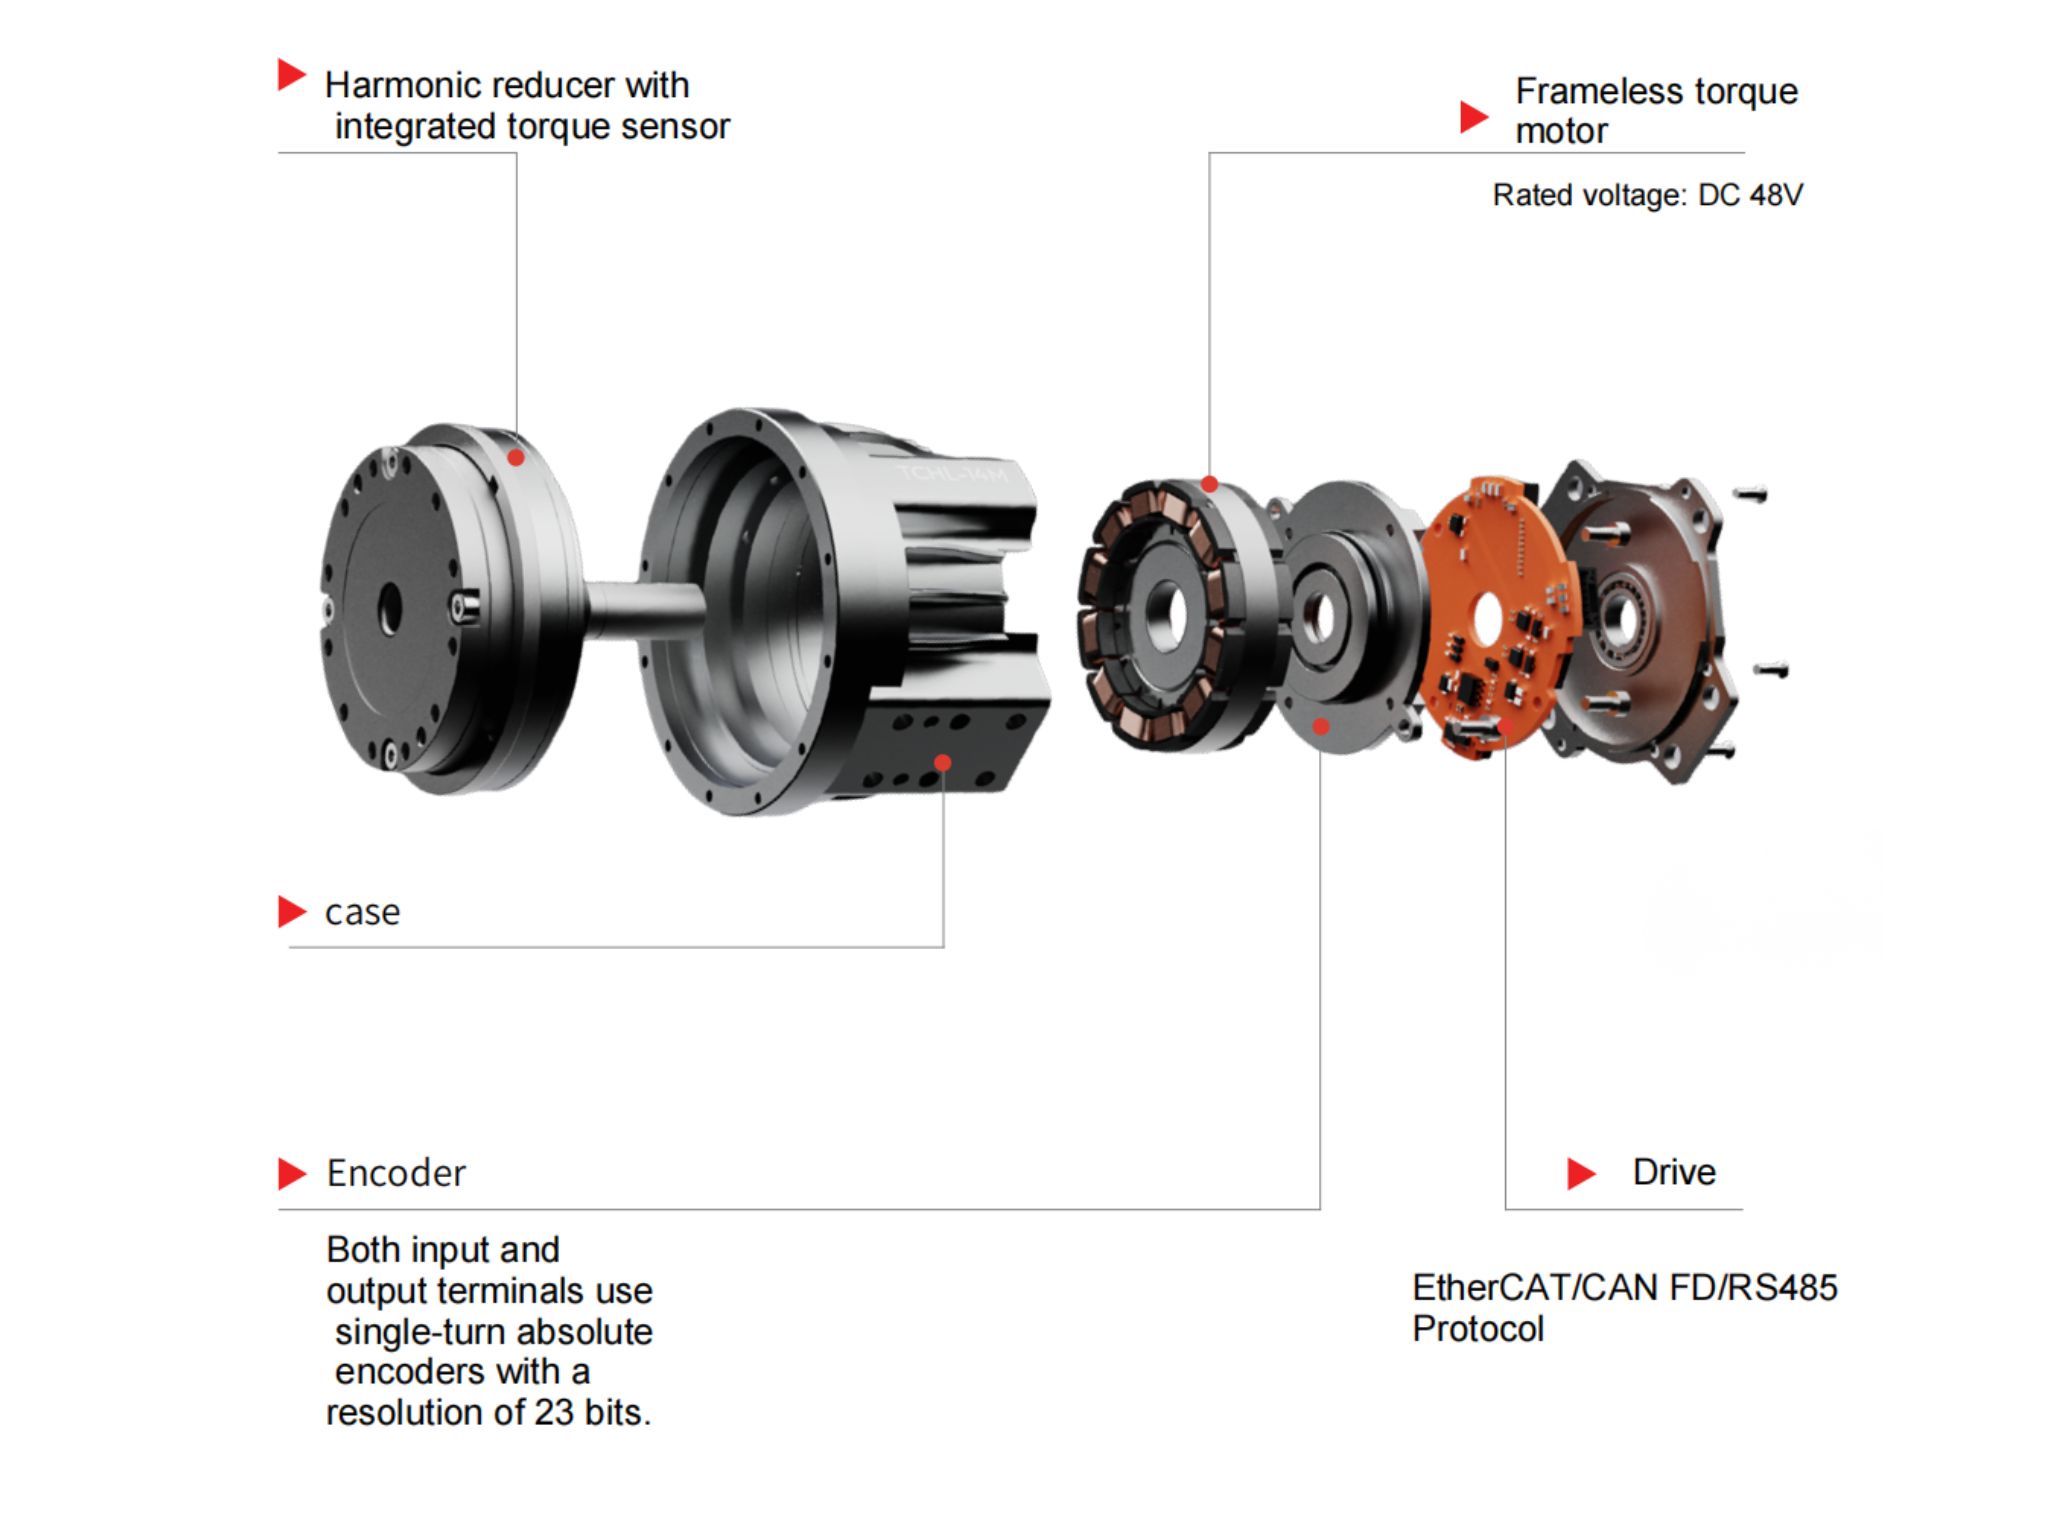
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
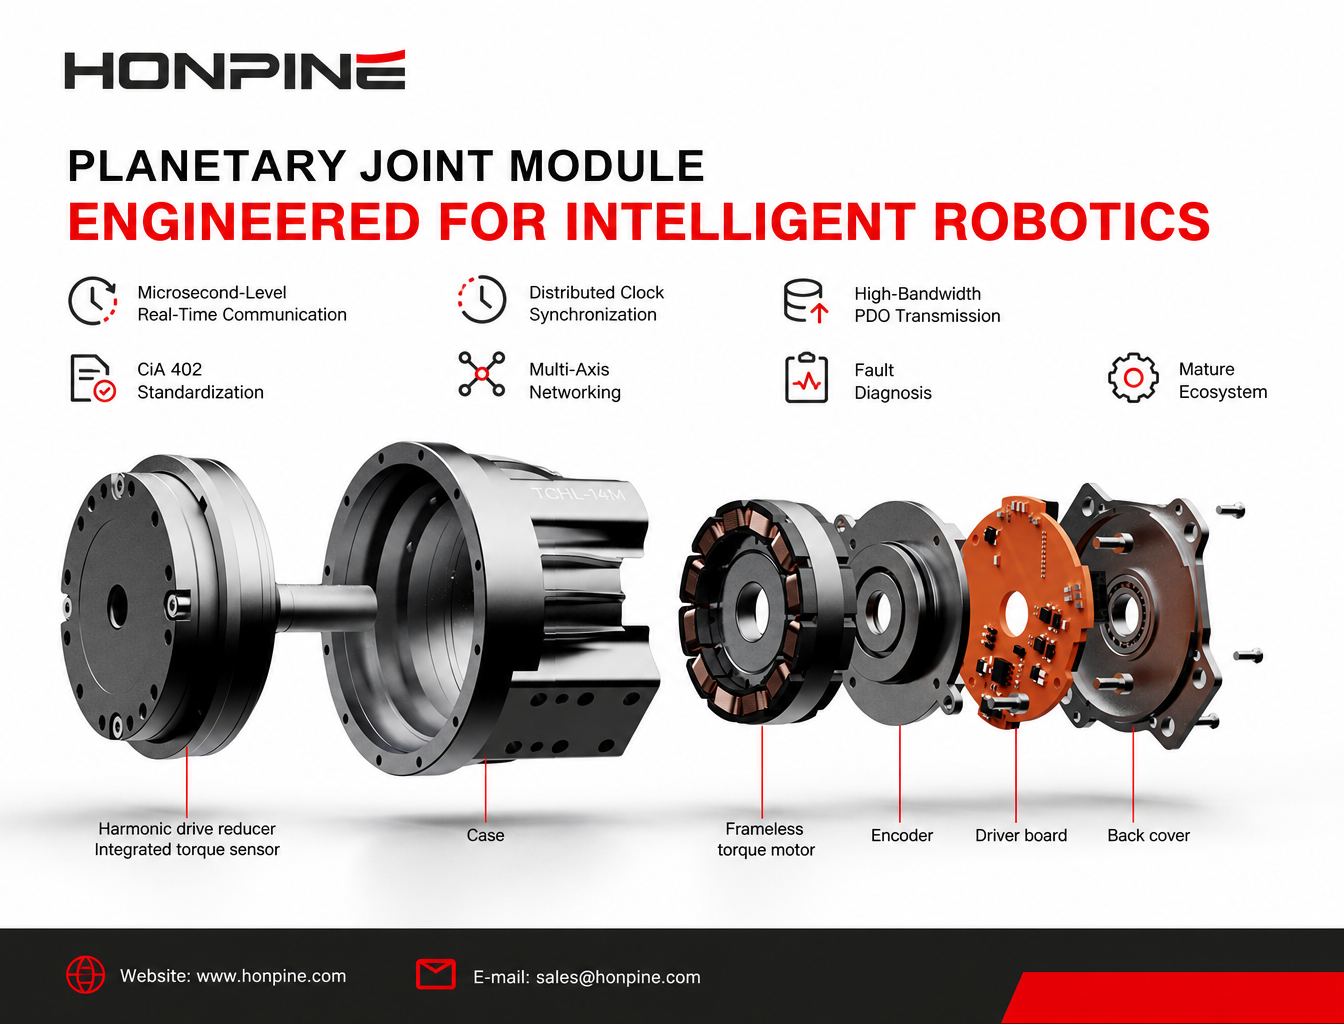
 Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzuİşbirlikçi ve insansı robotlar için tork, hız, redüktörler, enkoderler, tork sensörleri, tahrik sistemleri ve termal yönetimini kapsayan Robot Mafsal Modülü Seçim Kılavuzu.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzuİşbirlikçi ve insansı robotlar için tork, hız, redüktörler, enkoderler, tork sensörleri, tahrik sistemleri ve termal yönetimini kapsayan Robot Mafsal Modülü Seçim Kılavuzu.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.
 Yüksek hassasiyetli insansı robot kontrolü için hangi robot eklem modülünü seçmelisiniz?İnsansı robotlar temel yürüme ve gösteri görevlerinin ötesine geçerek karmaşık gerçek dünya uygulamalarına yöneldikçe, eklem modüllerinin yüksek torktan daha fazlasını sunması gerekir. Hassas konumlandırma, doğru tork kontrolü, yapısal rijitlik ve dinamik tepki, hassas işlemlerin gerçekleştirilmesinde önemli rol oynar. Peki, yüksek hassasiyetli görevleri yerine getirmek üzere tasarlanmış bir insansı robot için nasıl bir eklem modülü seçmelisiniz? Bu yazıda HONPINE Teknik Direktörü Theodore Li, HAG Harmonic Joint Module’ü tanıtıyor ve bu modülü zorlu insansı robot uygulamaları için uygun kılan beş temel özelliği açıklıyor.
 HONPINE HPJM Harmonik Eklem Motoru: Konum Modu ve Hız Modu – Doğru Kontrol Modu Nasıl Seçilir?Konum modu ve hız modu, robotik sistemlerde farklı hareket kontrolü gereksinimlerini karşılar. Bu makalede, örnek olarak HONPINE HPJM harmonik eklem motoru ele alınarak bu modların kontrol mimarileri, çalışma prensipleri, temel farkları ve uygulama senaryoları açıklanmaktadır. İnsansı robot eklemlerinden rehabilitasyon dış iskeletlerine, mobil robot tahrik tekerleklerinden sürekli dönüş test sistemlerine kadar; hareket hedeflerine, mekanik yüklere ve sistem güvenliği gereksinimlerine göre uygun kontrol modunu nasıl seçeceğinizi keşfedin.
 Yarı İletken Ekipmanları için En İyi 3 Harmonik RedüktörYarı iletken üretim ekipmanları; yüksek hassasiyetli hareket kontrolü, kompakt mekanik yapılar ve güvenilir aktarım performansı gerektirir. Gofret taşıma robotlarından OHT sistemlerine, litografi ve metroloji ekipmanlarına kadar farklı uygulamalar, harmonik redüktörlerden farklı beklentiler doğurur. Bu makalede HONPINE Teknik Direktörü Theodore Li, üç harmonik redüktör çözümünü tanıtıyor: FHG içi boş milli seri, FHD ultra ince seri ve FSD ultra düz seri. Ayrıca yarı iletken ekipmanları için harmonik redüktör seçerken mühendislerin dikkate alması gereken nominal tork, boşluk, burulma rijitliği, içi boş mil çapı ve izin verilen moment yükü dahil 10 temel teknik parametreyi inceleyeceğiz.