Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bu makalede, mekanik montaj, elektrik bağlantıları, iletişim yapılandırması ve kontrol ayarlarını ele alarak robotik eklem modüllerinin nasıl seçileceğini ve devreye alınacağını HONPINE HPJM harmonik eklem modülü serisi üzerinden açıklayacağım.
Bir robotik eklem modülü; sürücü elektroniğini, redüksiyon mekanizmasını, enkoderleri ve freni kompakt, silindirik bir gövdede bir araya getirir. Ancak modülün teslim alınması, robotunuzun çalışmaya hazır olduğu anlamına gelmez. Yanlış seçim, kablo bağlantılarını ve iletişim mimarisini yeniden tasarlamanıza yol açabilir; hatalı bağlantılar ise devreye alma sırasında iletişim hatalarına ve tekrarlanan alarmlara neden olabilir.
Uygulama sürecini çoğu zaman yavaşlatan unsur, ürün seçimini başarılı bir işletime bağlayan net bir iş akışının bulunmamasıdır. Sürecin tamamını anlamak, mühendislerin gereksiz değişikliklerden kaçınmasına ve sistemlerini daha verimli biçimde çalıştırmasına yardımcı olur.
1. Robotik Eklem Modülü Nasıl Seçilir: Örnek Olarak HPJM Serisi
HONPINE HPJM serisi, 30 ila 170 mm arasında dış çap seçenekleri sunar; ürün gamının tamamında tek enkoderli ve çift enkoderli konfigürasyonlar mevcuttur. Böylece el becerisi gerektiren robotik ellerdeki kompakt eklemlerden daha büyük insansı robot kalça eklemlerine kadar farklı boyutlardaki eklemler için seçenekler sunulur.
Erken aşamada kesinleştirilmesi gereken kararlardan biri iletişim arayüzüdür. Tek enkoderli HPJM modülleri CAN iletişimi kullanırken çift enkoderli sürümler CAN ve EtherCAT'i destekler. El uygulamalarında, seçilen aktüatöre ve sistem mimarisine bağlı olarak genellikle RS-485 kullanılır.
HONPINE olarak, mekanik tasarımı tamamlamadan önce iletişim veri yolunun ve güç kaynağı mimarisinin belirlenmesini vurguluyoruz. Bu kararlar kontrol cihazını, kablo yerleşimini ve entegrasyon stratejisini etkiler. Bunları prototip montajından sonraya bırakmak gereksiz değişikliklere yol açabilir.
2. Entegre Eklem Modüllerinin Kurulumu ve Kullanımı Neden Daha Kolaydır?
Modern hafif eklem modüllerinin başlıca avantajlarından biri, entegrasyon işlerinin büyük bölümünün fabrikada tamamlanması ve böylece müşterinin uygulama sürecinin kolaylaşmasıdır. HPJM harmonik eklem modülü; servo sürücüyü, enkoder sistemini, çerçevesiz tork motorunu, freni ve harmonik redüktörü tek bir ünitede birleştirir.
Bu entegre tasarım, kurulum ve işletimi kolaylaştırırken rutin bakım gereksinimlerini de azaltır. Geniş merkezî delik, kabloların ve pnömatik hortumların geçirilmesi için de alan sağlar ve mühendislerin robot boyunca bağlantıları düzenlemesine yardımcı olur.
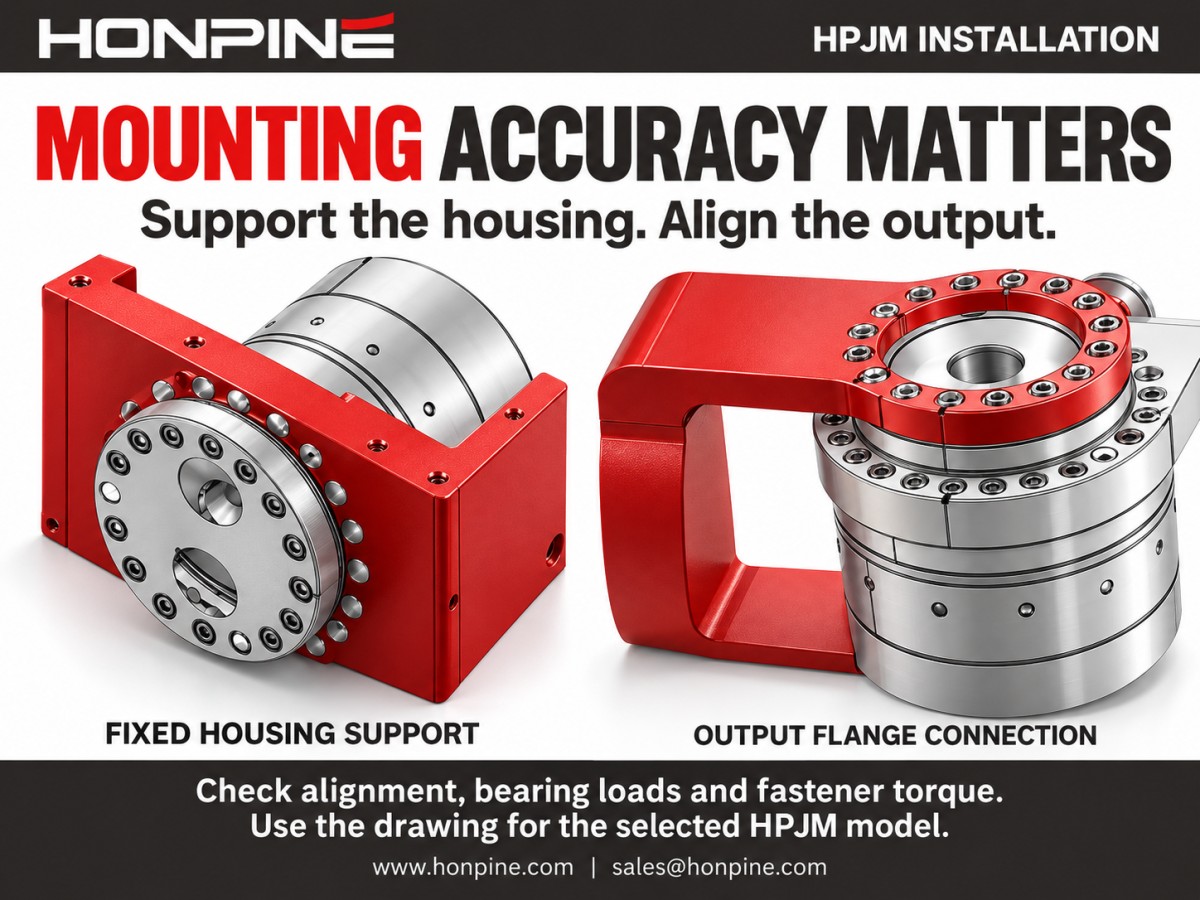
Mekanik montaj yine de özen gerektirir. Modül entegrasyonu kolaylaştırsa da montaj hassasiyeti, çevresindeki yapıyla sağlanmalıdır. Montaj yüzeyleri ve hizalama, mekanik bileşenleriniz tarafından uygun şekilde oluşturulmalıdır. Entegre tasarım, hassas ve sağlam montaj gerekliliğini ortadan kaldırmaz.
3. Elektrik Bağlantıları: Güç ve İletişim
Elektrik bağlantıları iki temel bağlantıdan oluşur: güç ve iletişim. Yanlış bir bağlantı modülün çalışmasını engelleyebileceği veya devreye alma sırasında arızalara neden olabileceği için her iki bağlantı da dikkatle yapılmalıdır.
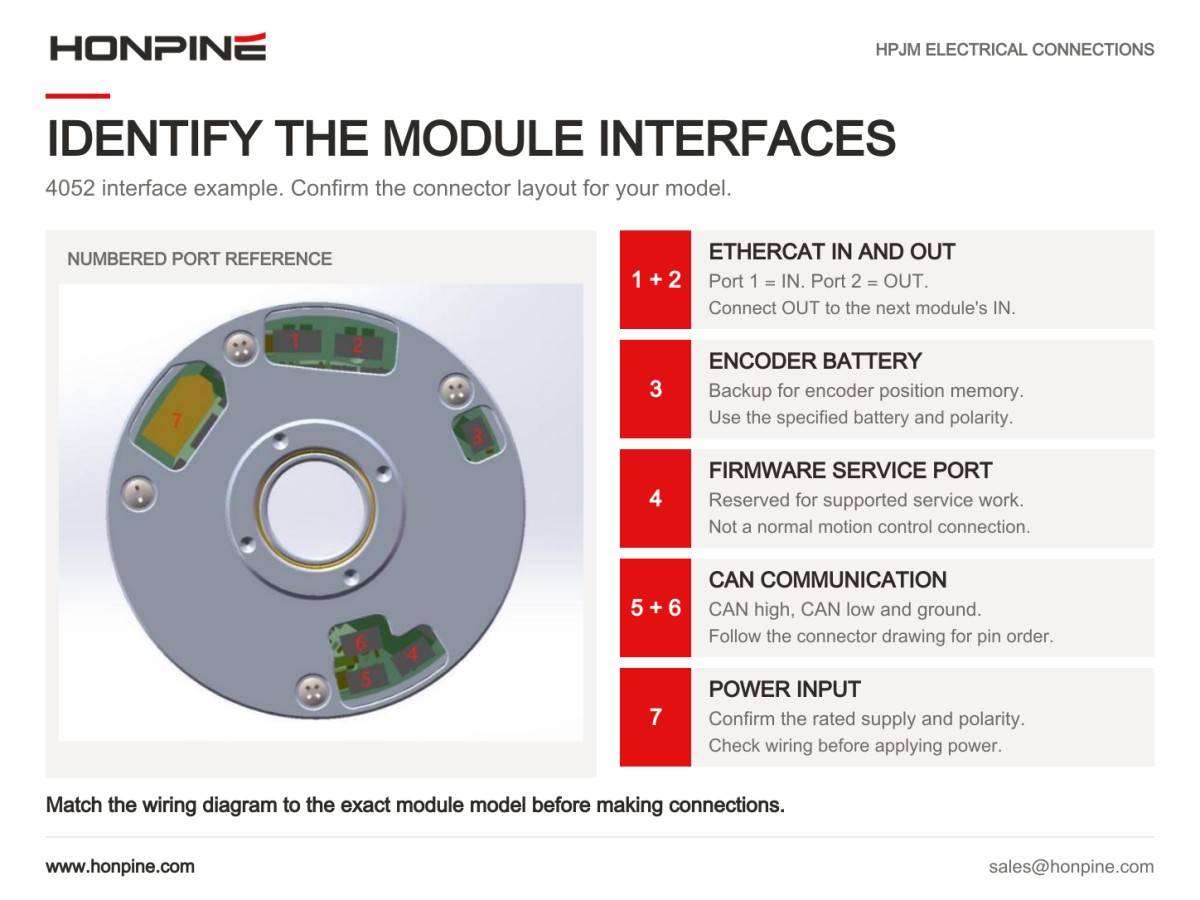
HPJM modülü, belirlenmiş pozitif ve negatif terminallere sahip dikdörtgen bir güç konnektörü kullanır. Güç kaynağını bağlamadan önce, ilgili modelin konnektör çizimini kullanarak kutupları doğrulayın. CAN arayüzünde üç bağlantı bulunur: CAN high için H, CAN low için L ve toprak için G.
EtherCAT arayüzünde Tx+, Tx−, Rx+ ve Rx− iletişim sinyallerinin bulunduğu ayrı IN ve OUT portları yer alır. T568B kablo renk kodlamasına göre bunlar sırasıyla beyaz/turuncu, turuncu, beyaz/yeşil ve yeşil renklere karşılık gelir. Kabloları hazırlarken veya kontrol ederken daima modül için belirtilen konnektör pin dizilimini izleyin.
Çift enkoderli modüllerde EtherCAT ve CAN arayüzleri aynı anda mevcut olabilir. Ancak her iki arayüzden gelen kontrol komutları aynı anda etkin olamaz. EtherCAT, CAN'e göre önceliklidir; bu nedenle kontrol cihazı yapılandırmasında kullanılacak komut kaynağı dikkate alınmalıdır.
4. İletişim Yapılandırması: CAN ve EtherCAT
İletişim, ayrı eklemleri koordineli bir robotik sisteme bağlar. CAN ve EtherCAT'in kendilerine özgü yapılandırma gereksinimleri vardır; seçim, kontrol cihazı platformuna, eklem sayısına ve gereken güncelleme hızına göre yapılmalıdır.
HPJM serisi için belirtilen CAN iletişim hızı 1 Mbps'dir. Yedi motorlu bir uygulamada iletişim güncelleme hızı yaklaşık 300 Hz'dir. Her modüle benzersiz bir CAN ID atanmalıdır. ID'lerin sıralı atanması, birden fazla modül içeren sistemlerin yönetimini, sorun gidermesini ve genişletilmesini kolaylaştırır.
HPJM serisi, 100 Mbps hızında EtherCAT iletişimini ve 4 kHz'e kadar desteklenen iletişim güncelleme hızlarını destekler. EtherCAT, birden fazla slave cihaz arasında kısa iletişim çevrimlerini sürdürmek üzere tasarlanmıştır. Bununla birlikte, ulaşılabilir güncelleme hızı gerçek master, ağ yapılandırması ve proses verisi gereksinimleri için doğrulanmalıdır.
Bir EtherCAT sistemi bir master ve birden fazla slave cihazdan oluşur. Master, TwinCAT veya CODESYS gibi bir yazılım platformu ya da Inovance ve HCFA gibi üreticilerin uyumlu bir PLC'si olabilir. İlk testlerde TwinCAT veya CODESYS çalıştıran bir bilgisayar, iletişimi ve temel işlevleri doğrulamak için kullanışlı bir platform sunar.
Ağı bağlarken master'ın EtherCAT bağlantısını ilk slave'in IN portuna bağlayın, ardından bu slave'in OUT portunu sonraki slave'in IN portuna bağlayın. Kalan modüller için aynı sırayı izleyin. IN'den OUT'a doğru doğru bağlantı sırasını korumak, beklenen ağ topolojisinin ve slave tanımlamasının korunmasına yardımcı olur.
5. Kontrol ve Devreye Alma: Eklem Hareket Ettiriliyor
Kablo bağlantıları ve iletişim yapılandırması tamamlandıktan sonraki adım, eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlamaktır. Kullanılabilir çalışma modları arasında konum kontrolü, hız kontrolü, akım veya tork kontrolü ve hibrit kuvvet-konum kontrolü bulunur. Bu modlar; konumlandırma ve yörünge takibinden insanlarla, araçlarla ve çevreyle uyumlu etkileşime kadar çeşitli uygulamaları destekler.
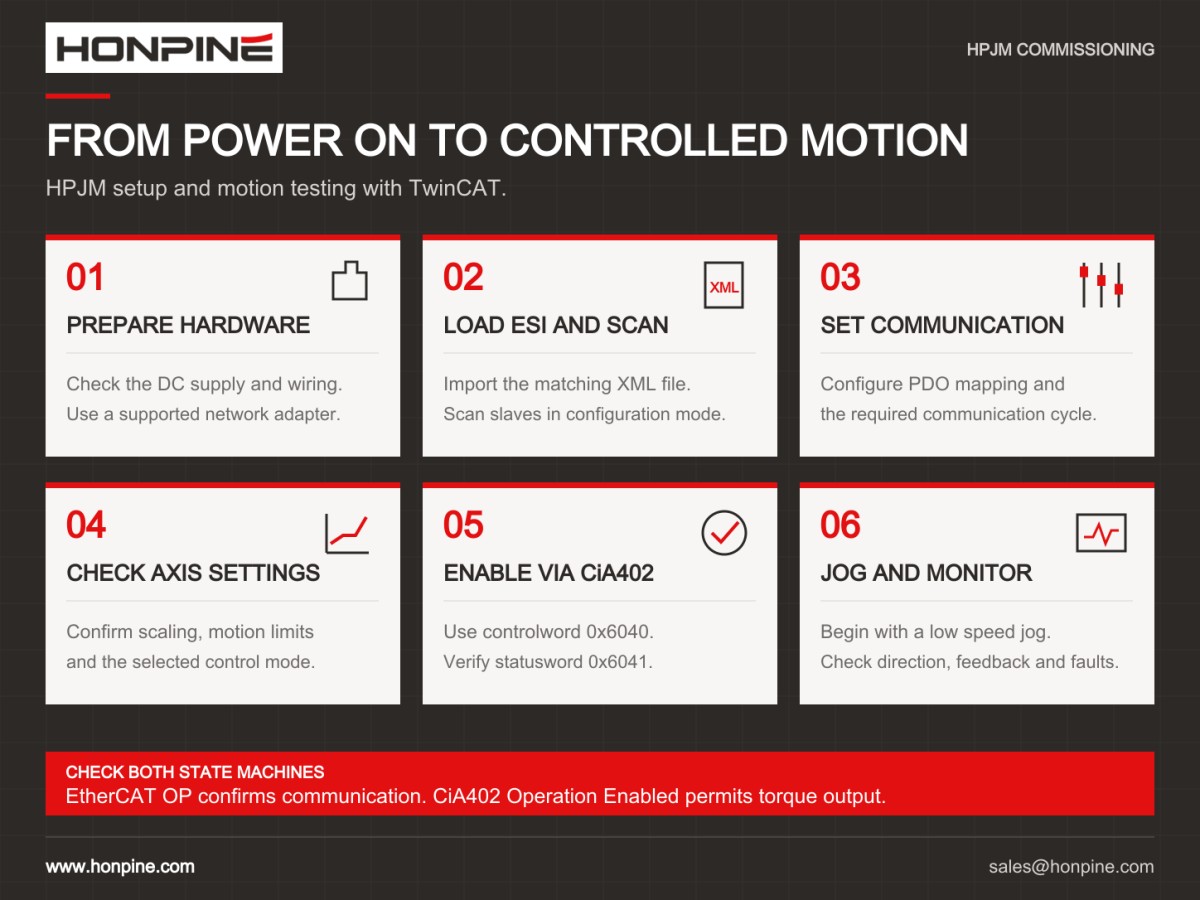
HPJM eklem motorları IEC 61800-7 çerçevesini ve CiA 402 sürücü durum makinesini izler. Uygulamada devreye alma; başlatma, devre dışı durum, hazır olma, etkinleştirme ve çalışma aşamalarından geçer. Kontrol cihazı, açılıştan hemen sonra hareket komutları göndermek yerine her durum geçişi için uygun komutları vermelidir. Kesin geçiş sırası ve controlword ayarları, seçilen modülün belgelerine uygun olmalıdır.
HPJM modüllerinde sorun gidermeye yardımcı olmak için alarm kodları ile yeşil ve mavi durum göstergeleri de bulunur. Yaygın sorunlar arasında CAN arayüzünün açılamaması, bir iletişim cihazının başka bir uygulama tarafından kullanılıyor olması, sürücü çipi arızaları, aşırı gerilim, düşük gerilim ve enkoder arızaları yer alır. İlgili sorun giderme talimatları, bu durumların nasıl kontrol edileceğini ve çözüleceğini açıklar.
Devreye alma sırasında hareket komutları vermeden önce statusword değerini ve etkin arıza bilgilerini okuyun. Bu, gerçek sorunun belirlenmesine yardımcı olur ve gereksiz deneme yanılmaları azaltır.
6. HONPINE, Müşterilerin Seçim Hatalarından Kaçınmasına Nasıl Yardımcı Olur?
HONPINE, farklı uygulama gereksinimlerine yönelik çeşitli robotik eklem modülü serileri sunar. Harmonik eklem modüllerimiz arasında HPJM, TCHL ve HAG serileri; planet eklem modüllerimiz arasında ise JRM ve HPA serileri bulunur. Seçim sürecinin başlangıcında, uygun bir konfigürasyon önermek için müşterinin bütçesini ve çalışma koşullarını değerlendiriyoruz.
Bir robotik eklem modülünün başarıyla uygulanması, birbiriyle bağlantılı beş adımdan oluşur: doğru teknik özelliklerin seçilmesi, modülün hassas ve sağlam biçimde monte edilmesi, elektrik bağlantılarının tamamlanması, iletişim ağının yapılandırılması ve modülün sürücü durum makinesine göre devreye alınması. Her adım güvenilir çalışmaya katkıda bulunur ve sürecin başında alınan kararlar sonraki çalışmaları etkiler.
HONPINE; seçim, prototip oluşturma, küçük parti üretimi ve seri teslimat boyunca bire bir teknik destek sağlar. Eklem yükü gereksinimlerinizi, kontrol cihazı platformunuzu ve üretim takviminizi bize iletin; uygulamanıza uygun bir robotik eklem modülü seçmenize yardımcı olalım.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.
 En İyi 7 RV Redüktör Üreticisi: Nabtesco Neden Hâlâ Pazara Hâkim?RV redüktör üreticilerini birbirinden ayıran nedir ve Nabtesco neden bu pazarda hâlâ bir ölçüt olmaya devam ediyor? RV redüktör üretimi; bileşenlerin hassas işlenmesini, özenli montajı ve kapsamlı mühendislik bilgisini gerektirir. Bu makale, RV redüktörleri ve ilgili transmisyon teknolojileri alanındaki yedi üreticiyi tanıtıyor, Nabtesco’nun konumunun ardındaki güçlü yönleri inceliyor ve tedarikçi seçeneklerini anlamanıza yardımcı olmak için HONPINE’ın geliştirme kabiliyetlerini ele alıyor.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.
 En İyi 7 RV Redüktör Üreticisi: Nabtesco Neden Hâlâ Pazara Hâkim?RV redüktör üreticilerini birbirinden ayıran nedir ve Nabtesco neden bu pazarda hâlâ bir ölçüt olmaya devam ediyor? RV redüktör üretimi; bileşenlerin hassas işlenmesini, özenli montajı ve kapsamlı mühendislik bilgisini gerektirir. Bu makale, RV redüktörleri ve ilgili transmisyon teknolojileri alanındaki yedi üreticiyi tanıtıyor, Nabtesco’nun konumunun ardındaki güçlü yönleri inceliyor ve tedarikçi seçeneklerini anlamanıza yardımcı olmak için HONPINE’ın geliştirme kabiliyetlerini ele alıyor.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Harmonik Redüktörler CNC Takım Tezgâhı Döner Tablaları İçin Neden Uygundur?CNC döner tablalarında neden harmonik redüktörler tercih edilmeli? Hassas indeksleme yalnızca motora bağlı değildir: boşluk, burulma rijitliği ve tork kapasitesinin tümü, işleme sırasında döner tablanın konumunu ne kadar güvenilir şekilde koruduğunu etkiler. Bu kılavuz, dördüncü ve beşinci eksen döner tablalarının temel aktarma gereksinimlerini açıklar, yaygın takım tezgâhı uygulamalarını ele alır ve farklı montaj ve yük gereksinimlerine yönelik HONPINE harmonik redüktör konfigürasyonlarını tanıtır.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.