NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle Eşleştirilmesi
100:1harmonik redüktöre cıvatalanmış bir NEMA 17 step motor, masaüstü robotik, laboratuvar otomasyonu ve döner indeksleme uygulamalarında en sık kullanılan eşleşmelerden biridir. Aynı zamanda en sık yanlış seçilen kombinasyonlardan biridir; çünkü çalışıp çalışmayacağını belirleyen kontroller, insanların ilk yaptığı kontroller değildir.
Kısaca:
1. Bu eşleşme popülerdir; çünkü iki cihaz birbirlerinin zayıf yönlerini giderir. Step motor, düşük maliyetli, basit ve açık çevrimli konumlandırma sağlar; harmonik redüktör ise bunu yüksek torka, ark saniyesi düzeyinde çözünürlüğe ve sıfıra yakın boşluğa dönüştürür.
2. Sekiz parametrenin eşleştirilmesi gerekir, ancak sonucu üçü belirler: montaj arayüzü, giriş tarafındaki yüksüz kalkış torku ve aşırı yük sınırları. En sık göz ardı edilen, giriş tarafındaki kalkış torkudur. Küçük bir step motorun büyük bir harmonik redüktör gövdesini döndürememesinin nedeni budur ve redüksiyon oranıyla hiçbir ilgisi yoktur.
3. Asıl zayıflık, sessiz arızadır. Açık çevrimli bir step motor adım kaçırdığında hata bildirmez; anlık izin verilen torku aşan bir harmonik redüktör ise diş atlar ve diş yüzeyleri kalıcı olarak hasar görür. İkisi birlikte, hiçbir sinyal vermeden arızaya yol açabilir. Bu nedenle mühendislik yaklaşımı şudur: çevrimi kapatın veya yeterli güvenlik payı bırakın.
Step Motor ve Harmonik Redüktör Neden Bu Kadar Sık Birlikte Kullanılır?
Harmonik redüktörün giderdiği üç zayıf nokta
OEM'lerin bu eşleşmeyi seçmeye devam etmesinin üç ticari nedeni
En iyi maliyet yapısı. Bir step motor ile pulse/yön sürücüsünün maliyeti, servo motor, enkoder ve servo sürücüden çok daha düşüktür. Harmonik redüktör tek başına en büyük maliyet kalemidir; ancak toplam maliyet yine de servo ve harmonik redüktör çözümünden oldukça düşüktür. Hassasiyet gereksinimlerinin yüksek, dinamik performans gereksinimlerinin düşük olduğu durumlarda bu, mevcut en iyi değer kombinasyonudur.
Ayar gerektirmez. Pulse/yön arayüzünde PID ayarı veya enkoder kablolaması gerekmez. OEM ekipmanlarında, laboratuvar cihazlarında ve düşük hacimli ürünlerde hem geliştirme süresi hem de gereken uzmanlık düzeyi önemli ölçüde azalır.
Olgun ve tedarikçiye bağımlı olmayan tedarik. NEMA çerçeve boyutları, birden fazla tedarikçisi bulunan ve kolayca ikame edilebilen küresel standart ürünlerdir; harmonik redüktörler de standart ürünlerdir. Bu eşleşmenin farklı bir tedarik kaynağına geçiş ve ikincil geliştirme engeli en düşüktür.
Montaj Arayüzünde “NEMA” Gerçekte Ne Anlama Gelir?
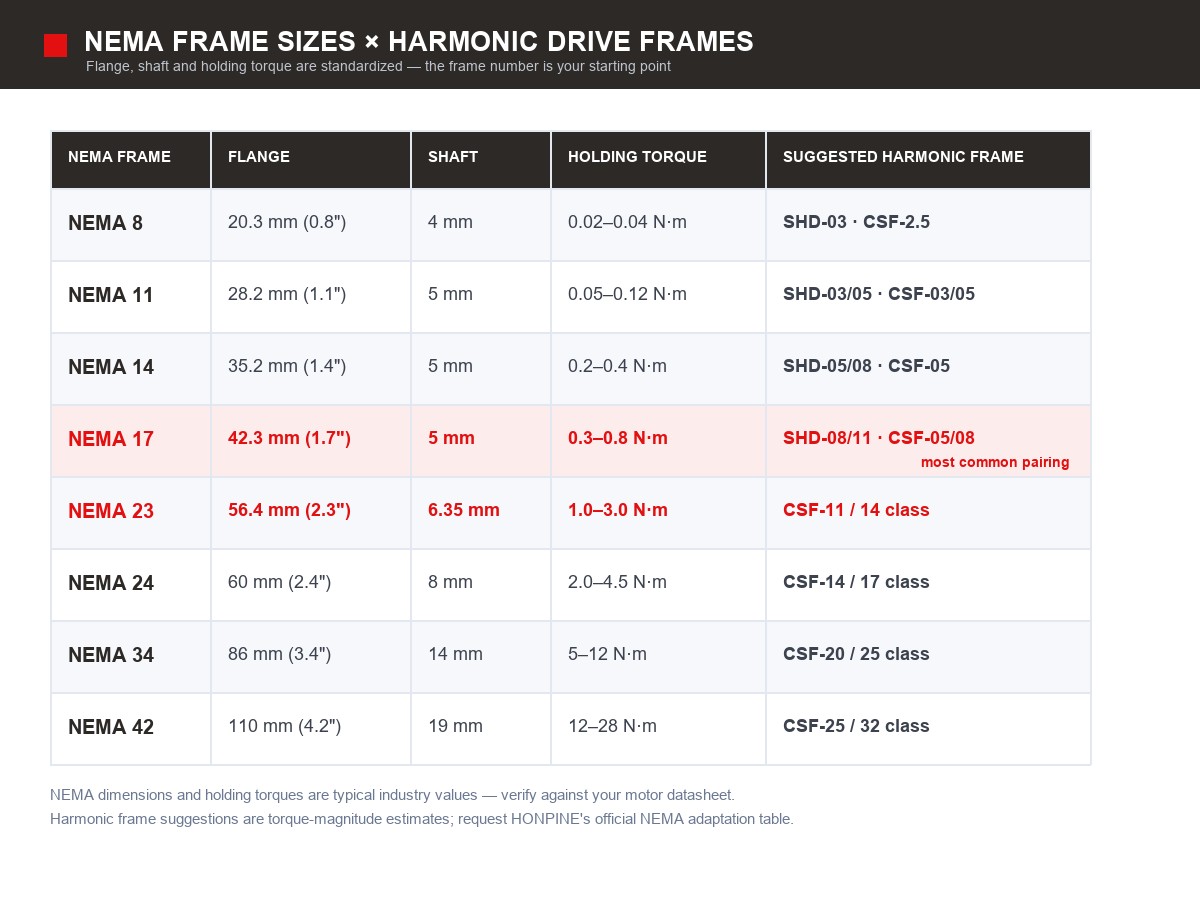
NEMA, National Electrical Manufacturers Association (Ulusal Elektrik Üreticileri Birliği) anlamına gelir. Hareket kontrolünde “NEMA motor” neredeyse her zaman NEMA çerçeve boyutuna göre standartlaştırılmış bir step motoru ifade eder: çerçeve numarası, flanş genişliğinin inç cinsinden değeridir. Flanş ölçüleri, montaj deliklerinin aralığı ve mil çapı standartlaştırıldığı için farklı üreticilerin motorları birbirinin yerine kullanılabilir. Bu nedenle eşleştirmeye marka değil, çerçeve boyutu temel alınarak başlanır.
NEMA çerçeve boyutları ve bunlara uyan harmonik redüktör gövdeleri
NEMA ölçüleri ve tutma torkları sektörde tipik değerlerdir ve üreticiden üreticiye değişir. Tasarımınızı daima kullandığınız belirli motorun teknik özelliklerine göre yapın. Yukarıdaki harmonik redüktör gövdesi önerileri tork büyüklüğüne dayanır ve analitik tahminlerdir; HONPINE talep üzerine her gövde için resmî uyumluluk tablosunu yayımlar.
Flanş, mil ve giriş tipi: doğrudan motor girişinin önemi
Arayüz üç alt öğeden oluşur. Bu adımdaki bir hata, sonrasında yapılan tüm hesaplamaları geçersiz kılar:
1. Flanş. NEMA çerçeve numarası flanş boyutunu, montaj deliklerinin aralığını ve merkezleme çapını belirler.
2. Giriş tipi. Harmonik redüktörler, mil girişli ve doğrudan motor girişli modellerde sunulur. Doğrudan motor girişi (içi boş giriş mili ve sıkma halkası) eksenel yönde en kısa çözümdür ve kaplin gerektirmez; mil girişinde ayrı bir kaplin gerekir.
3. Mil uyumu. Motor mili çapı ile harmonik redüktörün giriş deliği toleransı (genellikle h7/H7) ve kama ya da sıkma yöntemi.
HONPINE mini harmonik redüktörlerin parça numaralandırmasında giriş/çıkış kodu bu bilgiyi doğrudan belirtir. CSF-05-XXX-2XH-A gibi bir modelde 2XH, doğrudan motor bağlantısı; 1U ise mil girişidir. Çıkış konumundaki A flanşı, B / C / D / E / U ise mil veya diğer çıkış biçimlerini belirtir. Bir NEMA motorla eşleştirme yaparken önce 2XH giriş seçeneğini tercih edin; böylece hem kaplin hem de adaptör flanşı ortadan kalkar.
Sırasıyla Yapılması Gereken Sekiz Eşleştirme Kontrolü
1. Arayüz uyumluluğu
Önce bunu tamamlayın. Flanş boyutu, montaj deliği düzeni, giriş tipi, mil uyumu ve sıkma yöntemi olmak üzere beşinin tamamını gerçek motor çizimine göre kontrol edin.
2. Oran seçimi: iki yönden sınırlandırma
Redüksiyon oranı aynı anda iki yönden sınırlandırılır:
Çıkış hızı: gereken oran ≥ motor çalışma hızı ÷ hedef çıkış hızı
Çıkış torku: gereken oran ≥ gereken çıkış torku ÷ (hedef hızdaki motor torku × verim)
Standart harmonik redüksiyon oranları: 30 / 50 / 80 / 100 / 120 / 160. İki sonuçtan büyük olanı alın ve bir sonraki standart değere yuvarlayın. Verim değerlerini dikkate alın: çanak tipi (CSF) yaklaşık %70–85'tir, şapka tipi (SHD) biraz daha düşüktür ve oran arttıkça verim azalır. Hesaplamalarda asla %100 kullanmayın.
3. Dört kademeli çıkış torku doğrulaması
Harmonik redüktörün tek bir tork sınırı yoktur; dördü vardır ve dördünün de dikkate alınması gerekir.
Dahili oranlara da dikkat edin: mini seride anlık maksimum torkun nominal torka oranı yaklaşık 2.2–3.1×, çalıştırma/durdurma tepe torkunun nominal torka oranı ise yaklaşık 1.9–2.2×'tir. “Tepe değerler için 3–5× pay bırakın” şeklindeki genel sektör kuralını uygulamayın; belirli modelin teknik özelliklerinde verilen değerleri kullanın.
4. Giriş tarafındaki yüksüz kalkış torku (en sık atlanan kontrol)
Motor milinin yenmesi gereken değer, harmonik redüktör girişindeki yüksüz kalkış torkudur (sürtünme torku). Bu değer giriş için tanımlanmıştır ve doğrudan motor torkuyla karşılaştırılır; redüksiyon oranıyla çarpılmaz.
Neden belirleyicidir: harmonik redüktör gövdesi büyüdükçe giriş tarafındaki yüksüz kalkış torku da artar. Bu değer mevcut motor torkuna yaklaştığında veya onu aştığında motor ya redüktörü döndüremez ya da aşırı ısınarak kötü çalışır. Bu durum redüksiyon oranından ve çıkış torkundan tamamen bağımsızdır. Küçük bir step motorun yalnızca küçük bir harmonik redüktör gövdesini çalıştırabilmesinin gerçek nedeni budur ve birçok seçim hatasının temelinde bu yatar.
Boşluksuz (ön yüklemeli) modellerin sürtünme torku, standart modellerinkinin 2–4 katıdır. Sıfıra yakın boşluk istiyorsanız bunun için ek motor torku ayırın.
Tanımla ilgili bir uyarı: kamuya açık kaynaklarda bu parametre için birbiriyle çelişen iki yaklaşım vardır. Birinde sürtünme torku doğrudan giriş tarafı değeri olarak karşılaştırılır, diğerinde karşılaştırmadan önce redüksiyon oranıyla çarpılır. Bu iki yaklaşım, büyüklük mertebesi bakımından farklı sonuçlara yol açar. Kullanımdan önce bu konu netleştirilmelidir: üreticinin teknik özelliklerinde yer alan tanımı (ölçüm noktası: giriş veya çıkış tarafı) esas alın ve ikinci elden edinilmiş formülleri uygulamayın.
5. Motor çalışma noktası: tutma torkunu değil, hız-tork eğrisini kullanın
Tutma torku statik bir değerdir; seçim, hız-tork eğrisinden okunan hedef hızdaki torka göre yapılmalıdır. Yaygın mühendislik uygulaması şöyledir:
Sürekli çalışma noktası ≤ söz konusu hızda mevcut torkun %70'i
Geçici tepe noktası ≤ söz konusu hızda mevcut torkun %85'i
Sezgilere aykırı bir uyarı: uzun gövdeli, küçük çerçeveli bir motor (örneğin 60 mm uzunluğunda bir NEMA 17) 0.8 N·m tutma torkuna ulaşabilir; ancak daha yüksek rotor ataleti ve endüktansı nedeniyle 400 rpm'deki torku, standart gövdeli bir NEMA 23 motorunkinden belirgin biçimde düşük olabilir. Flanş alanından tasarruf ederken dinamik performanstan ödün verirsiniz.
6. Yansıtılmış atalet ve rezonansın önlenmesi
Motor miline yansıtılan yük ataleti J_reflected = J_load ÷ i² şeklindedir; burada i redüksiyon oranıdır. Açık çevrimli step motor sistemlerinde genellikle katı bir atalet eşleştirmesi gerekmez, ancak rezonans önlenmelidir: yüksek mikro adımlama ve yüksek oran kullanan bir step motor, sistemin doğal frekansını sürüş frekansı aralığına taşıyabilir. Bu durum adım kaçırma ve duyulabilir uğultu olarak ortaya çıkar. Çözümler: rezonans bandından kaçınmak, sönümleme veya atalet diski eklemek ya da kapalı çevrimli bir step motora geçmek.
7. Çözünürlük ve tekrarlanabilirlik ayrı ayrı hesaplanmalıdır
Çözünürlük (teorik) = adım açısı ÷ oran ÷ mikro adım ayarı
Tekrarlanabilirlik (taahhüt edilebilecek değer) = boşluk + step motorun kendi konumlandırma hatası + histerezis toplamı
Çözünürlük, doğruluk değildir. Çok yüksek mikro adım ayarlarında bile açık çevrimli bir step motorun gerçek konumlandırma hatası; dişli tork değişimi ve manyetik doğrusal olmama nedeniyle tam adımın yaklaşık ±%5'i düzeyinde kalır.
8. Ömür ve ısı
Harmonik redüktörün toplam ömür sınırını esnek dişli (flexspline) yorulma ömrü belirler ve bu ömür yük spektrumuna bağlıdır. Anlık aşırı tepe yükü, diş dibi yorulma çatlaklarını başlatabilir ve birkaç yüz saat içinde arızaya yol açabilir.
Dalga jeneratörü rulmanının izin verilen giriş hızını aşmayın. Mini seride SHD-03/05 için 10,000 rpm, SHD-08/11 için 8,500 rpm izin verilir; izin verilen ortalama hız ise daha düşüktür: 3,500–6,500 rpm.
Arızaların ikinci en büyük nedeni grestir. Sürekli step motor çalışmasından kaynaklanan ısı flanş üzerinden ilerleyerek gres ömrünü önemli ölçüde kısaltır.
Tam akımda çalıştırılan bir step motorun sıcaklığı 80 K artabilir. Isıl arıza genellikle ancak 20–40 dakikalık çalışmadan sonra ortaya çıkar; kısa süreli tezgâh testinde görülmez.
Örnek Hesaplama: 100:1 Harmonik Redüktörlü NEMA 17
100:1 harmonik redüktörle çalışan, devir başına 200 adımlı (1.8° adım açılı) motor:
Bu tablodan çıkarılacak önemli sonuç şudur: çözünürlük gereksinimini karşılamak kolaydır; başarıyı belirleyen tekrarlanabilirliktir. Teorik çözünürlük 4 ark saniyeye inmişken redüktör boşluğu 20 ark saniyeyse mikro adım ayarını artırmak gerçek dünyada bir kazanım sağlamaz. Bütçeyi daha yüksek mikro adım ayarına değil, boşluk sınıfına ayırın.
Asıl Zayıf Nokta: Sessiz Arıza
Kendini bildirmeyen iki arıza modu
1. Açık çevrimde adım kaçırma. Aşırı yük, fazla ivmelenme veya rezonans durumunda step motor adım kaçırır; geri bildirim olmadığı için konum bilgisi tamamen kaybolur, ancak sistem hâlâ doğru konumda olduğunu varsayar.
2. Harmonik redüktörde diş atlama. Çıkış torku anlık izin verilen değeri aştığında esnek dişli diş atlar ve diş yüzeyi kalıcı olarak hasar görür; bunun sonucunda anormal ses ve hassasiyet kaybı ortaya çıkar.
Bu iki durum bir araya geldiğinde arıza hiçbir sinyal vermeden meydana gelir ve genellikle ancak ürün veya iş parçası hurdaya ayrıldığında fark edilir.
Üç mühendislik ilkesi
Enkoderli, kapalı çevrimli bir step motor kullanın. Sessiz arızayı önlemenin en doğrudan yolu budur ve ek maliyeti tek bir parti kazasının maliyetinden çok daha düşüktür.
Anlık izin verilen maksimum torka göre ölçülen maksimum darbe torkuna karşı mekanik güvenlik katsayısını ≥1.5–2 seviyesinde tutun.
En kötü durumu titizlikle hesaplayın: yalnızca kararlı çalışma koşullarını değil, ivmelenme torkunu, dış yükleri, merkezden kaçık yüklemeyi ve montaj gerilimini de hesaba katın.
Bu Kombinasyon Gerçekte Nerelerde Kullanılır?
NEMA Motorları için HONPINE Mini Harmonik Redüktörler
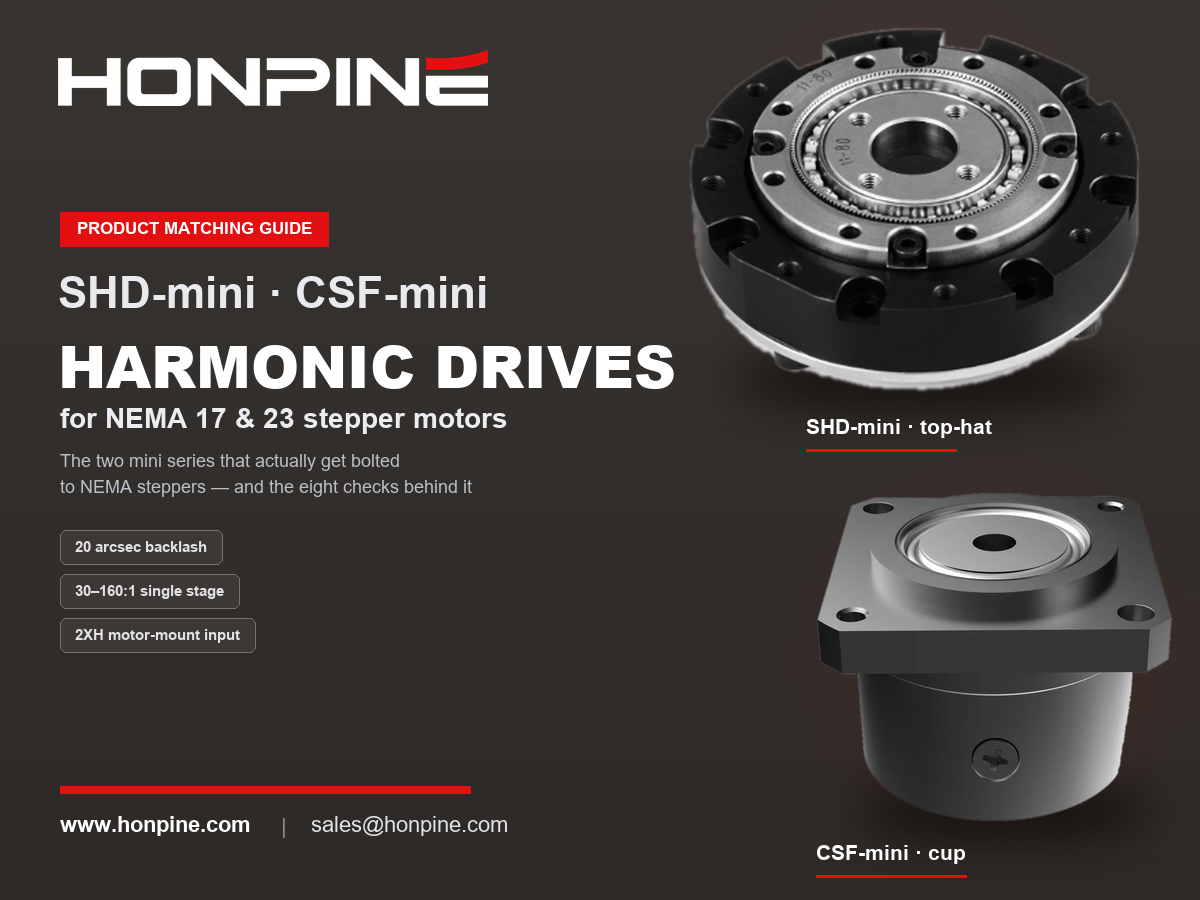
HONPINE mini harmonik redüktörler iki yapılandırmada sunulur: SHD = şapka tipi ve CSF = çanak tipi. Her ikisi de 20 ark saniye boşluk değerine göre belirtilmiştir. Bu değer, çoğu “standart endüstriyel sınıf” harmonik redüktörden (3–6 ark dakika) daha iyidir. NEMA motorlarla eşleştirmenin temel avantajı, boşluğun tüm makinenin hassasiyetini sınırlayan unsur hâline gelmemesidir.
SHD ve CSF özellikleri
2,000 rpm giriş hızında nominal tork, N·m cinsinden. Değerler 30 / 50 / 80–100–120 oran sütunlarına göre verilmiştir.
Giriş ve çıkış kodları
Fiyat teklifi vermeden önce doğrulanması gereken üç nokta
NEMA adaptör flanşının standart bir aksesuar olup olmadığı. 2XH girişi motor milinin doğrudan takılmasını sağlar; ancak motor flanşı tarafında standart bir NEMA çerçeve adaptörünün sunulup sunulmadığı doğrulanmalıdır: aksesuar mı, özel üretim mi?
Her harmonik redüktör gövdesi için resmî olarak önerilen NEMA çerçeve boyutu. Yukarıdaki eşleştirme tablosu tork büyüklüğünden çıkarılmıştır; HONPINE her gövde için resmî uyumluluk tablosunu sağlayabilir.
Her modelin giriş tarafındaki yüksüz kalkış torku (sürtünme torku) ve ölçüm tanımı. Bu, 4. kontrolün temel girdisidir ve şu anda katalogda listelenmemiştir. Ölçülen değerler için sales@honpine.com adresinden satış ekibiyle iletişime geçin.
Hızlı Başvuru
Hesaplama yöntemi (sekiz adım): arayüz → oran → dört kademeli çıkış torku → giriş tarafı kalkış torku → motor çalışma noktası (tutma torku değil, eğri) → atalet ve rezonans → çözünürlük ve tekrarlanabilirliği ayrı ayrı değerlendirme → ömür ve ısı.
Eşleşmenin yaygın olma nedeni: harmonik redüktör, step motorun üç zayıf yönünü (kaba adım açısı, yüksek hızda tork düşüşü, hassas aktarma organının olmaması) giderir ve motorun çalışma noktasını düşük hız-yüksek tork aralığındaki ideal noktaya taşır. Ticari açıdan yüksek hassasiyet, düşük maliyet ve ayar gerektirmeme özelliklerini en iyi şekilde bir araya getirir.
En büyük risk: sessiz arıza (hata bildirmeden adım kaçırma ve kalıcı diş atlama hasarı). Aşağıdakilerden birini seçin ve atlamayın: kapalı çevrimli bir step motor veya ≥1.5–2 güvenlik katsayısı.
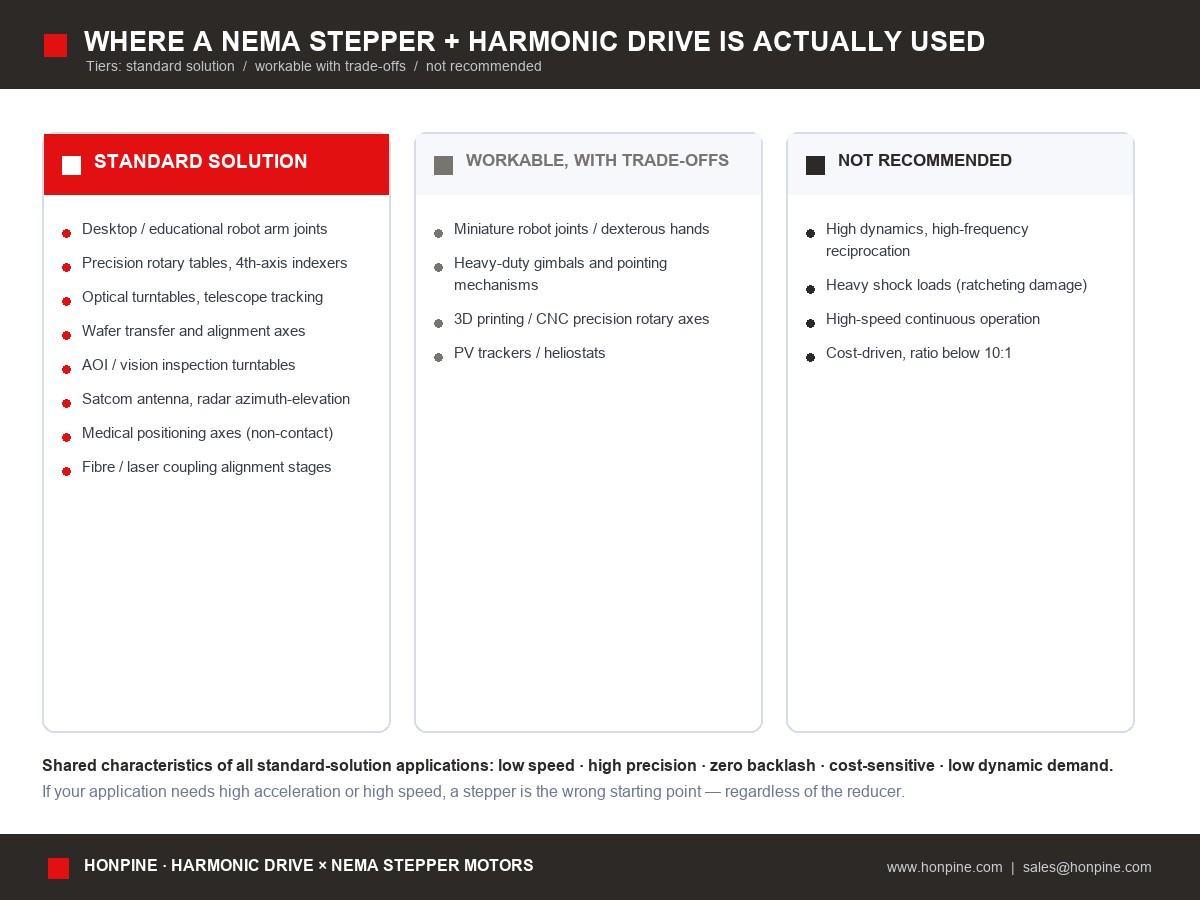
Kullanım alanları: masaüstü ve eğitim robotlarının eklemleri, hassas döner tablalar ve 4. eksenler, optik ve teleskop döner tablaları, wafer aktarma ve hizalama, AOI döner tablaları, anten ve radar takibi, tıbbi konumlandırma eksenleri (temassız), fiber lazer hizalama. Ortak özellikleri düşük hız, yüksek hassasiyet, sıfır boşluk, maliyet duyarlılığı ve düşük dinamik performans gereksinimleridir.
Daha fazla bilgi almak veya resmî NEMA uyumluluk tablosunu talep etmek için: Web sitesi: www.honpine.com | E-posta: sales@honpine.com
Kaynaklar, Güven Düzeyleri ve Sorumluluk Reddi
Sorumluluk reddi
1. HONPINE parametreleri üretici kataloğundan alınmış olup teknik özellik düzeyindedir. Katalogda giriş tarafındaki yüksüz kalkış torku veya resmî NEMA uyumluluk tablosu yer almadığından, buradaki eşleştirme önerileri çıkarıma dayanır ve kullanımdan önce yazılı olarak doğrulanmalıdır.
2. NEMA çerçeve ölçüleri ve tutma torkları sektörde tipik değerlerdir ve üreticiler arasında farklılık gösterir; nihai tasarım hedef motorun teknik özelliklerine göre yapılmalıdır.
3. Bu makale, sürtünme torkunun redüksiyon oranıyla çarpılıp çarpılmaması konusunda kamuya açık kaynaklardaki çelişkiye dikkat çeker ve iki yaklaşımdan hiçbirini varsayılan olarak kabul etmez. Bu parametre eşleştirme sonucunu doğrudan belirlediğinden, kullanımdan önce tanımı üreticiyle netleştirilmelidir.
4. Sertifikasyon, mevzuata uygunluk ve güvenlik seviyeleriyle ilgili sonuçlar resmî duyurulara ve meslek kuruluşlarına tabidir; bu makale sertifikasyon dayanağı olarak kullanılamaz.
HONPINE tarafından yayımlanmıştır · Harmonik Redüktör × NEMA Step Motor Eşleştirme Serisi
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
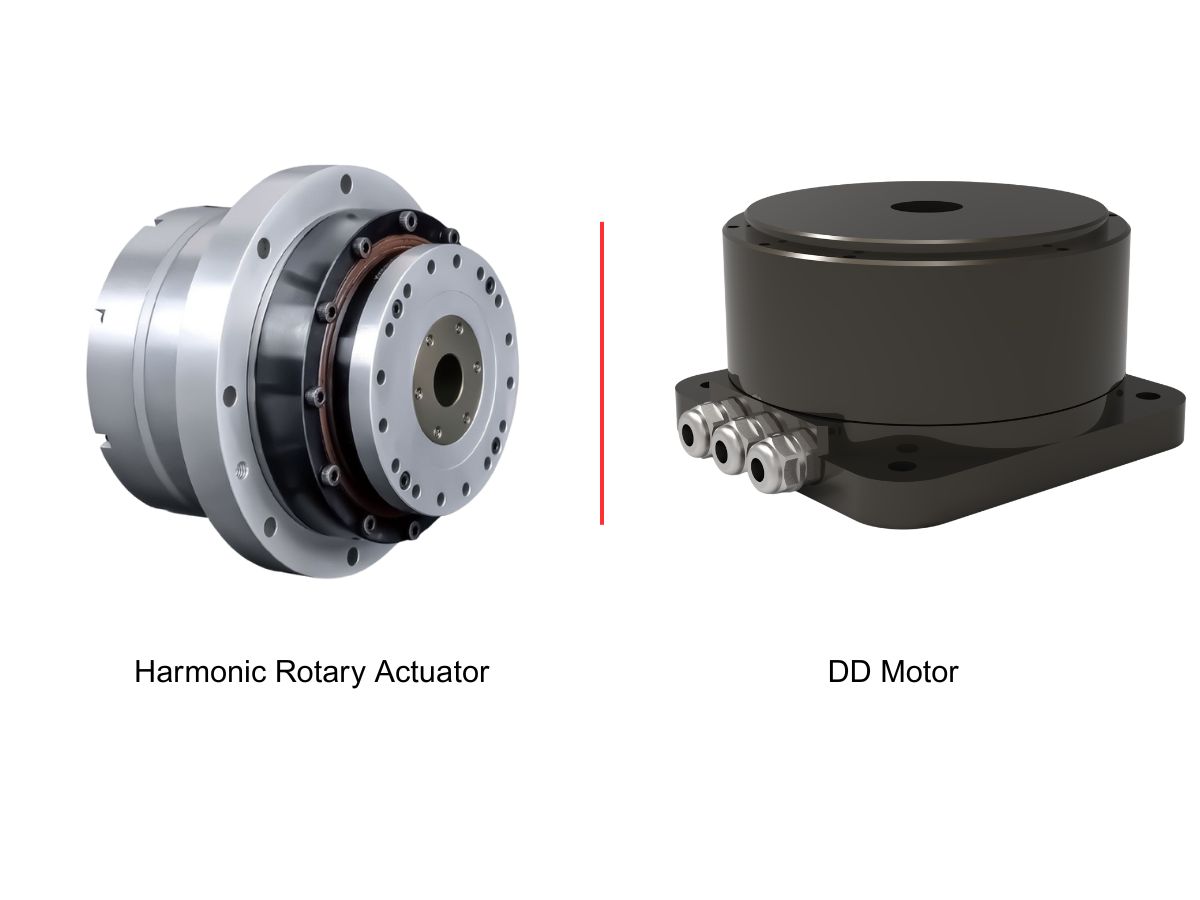
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
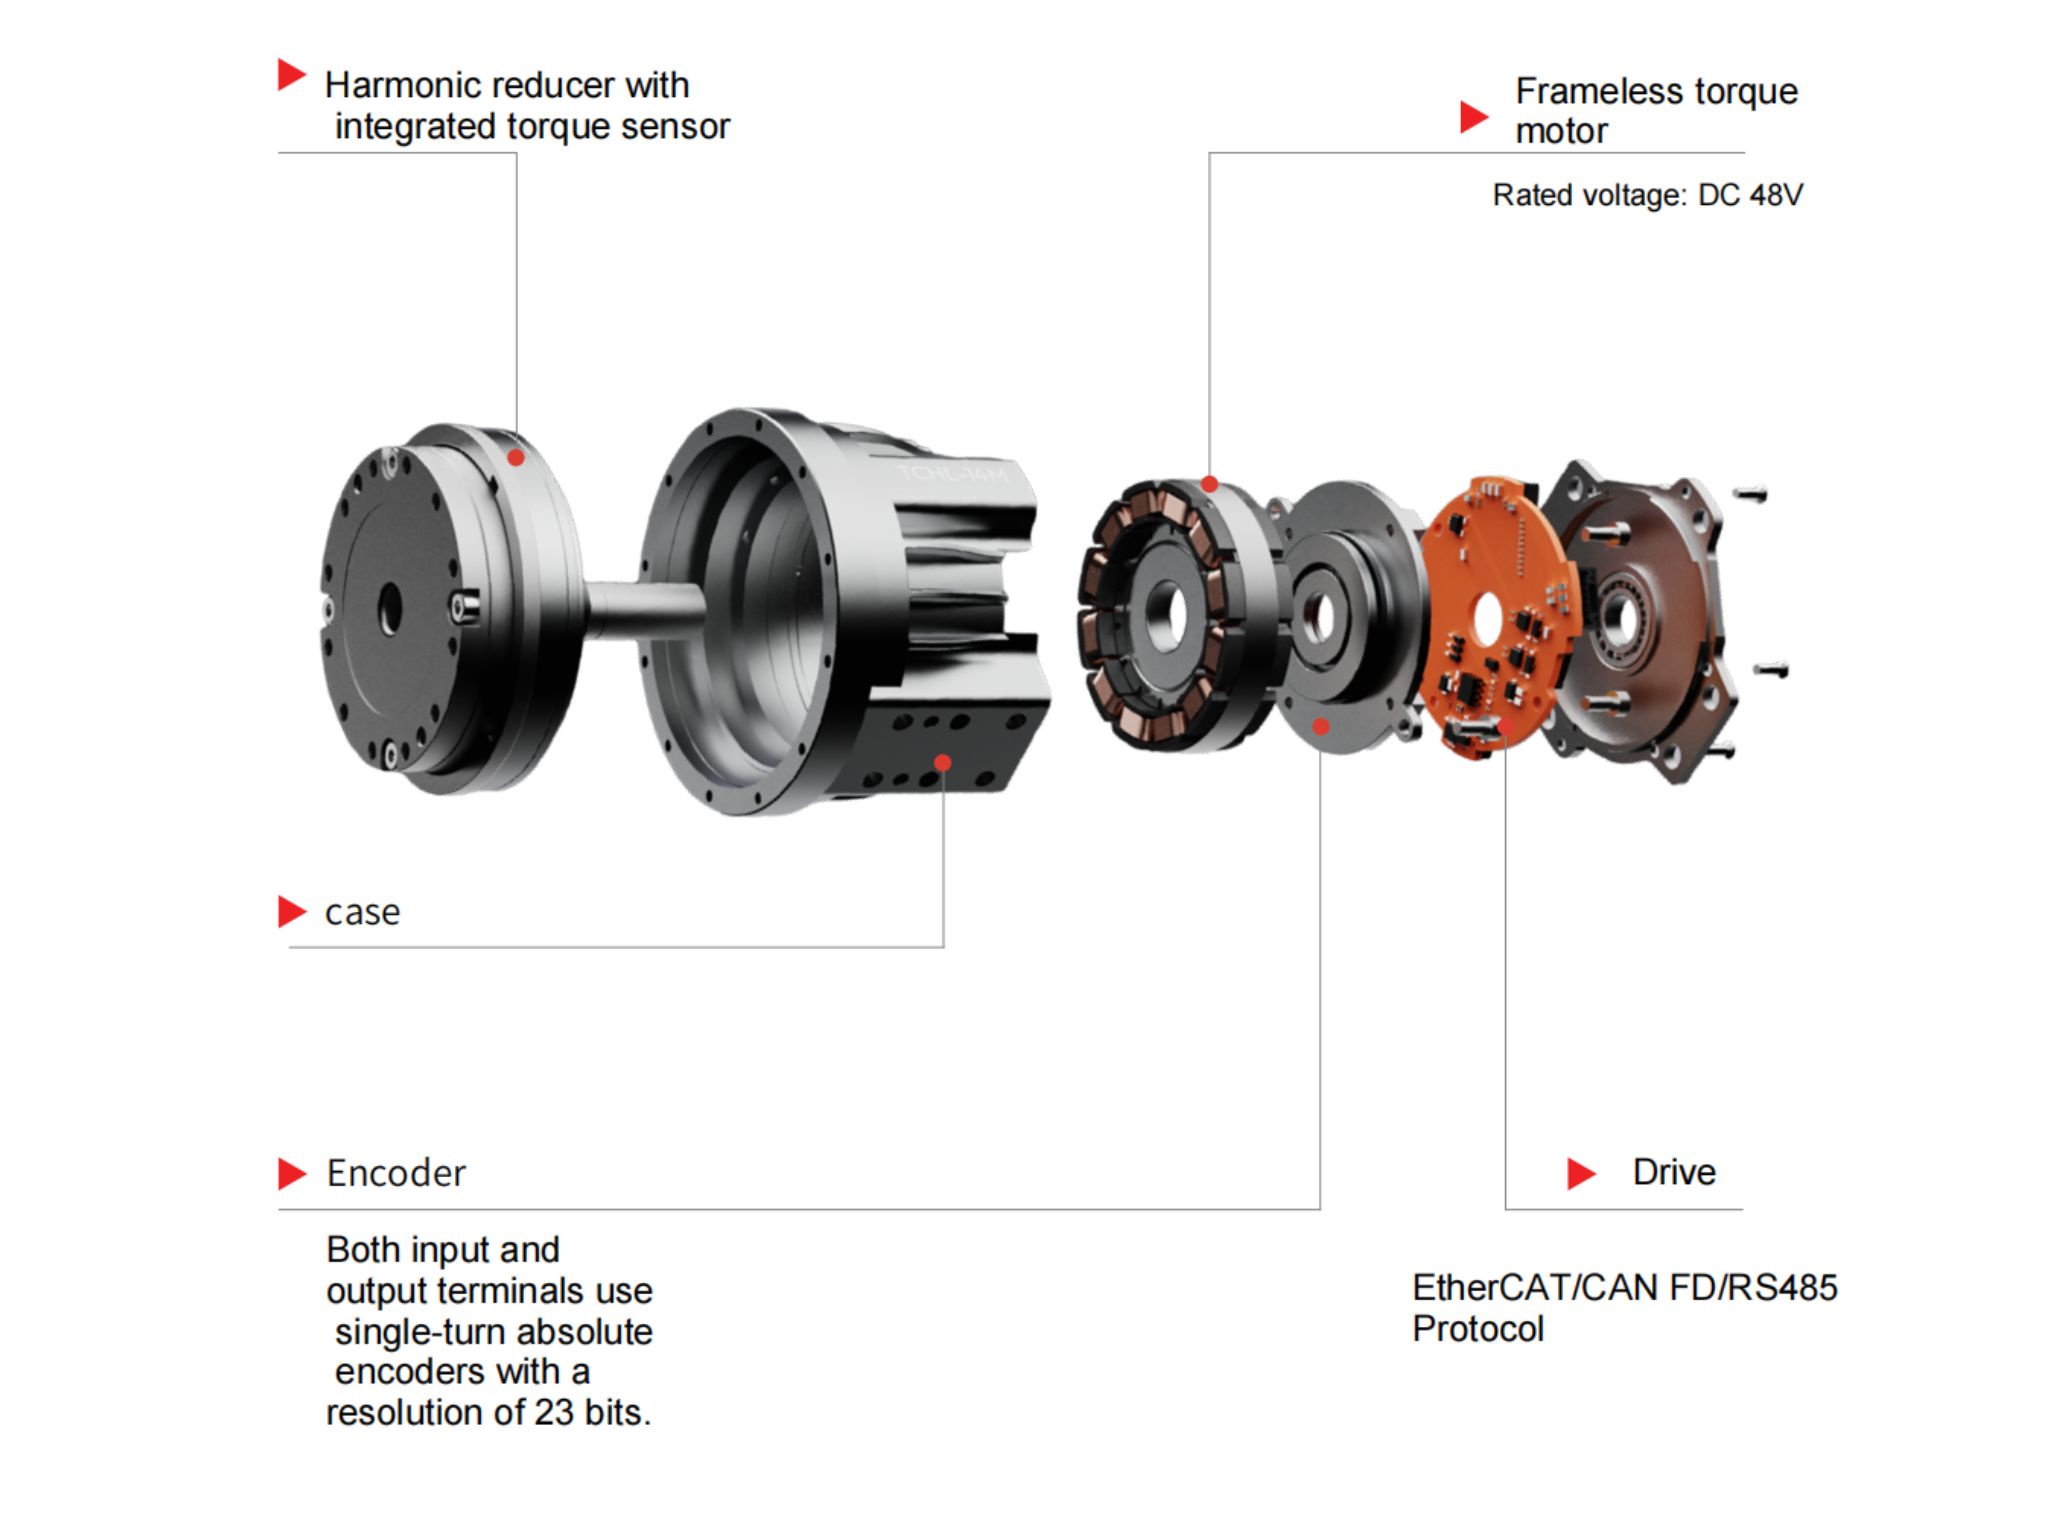
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
 Endüstriyel Otomasyon için Yüksek Hassasiyetli Döner Aktüatörler Nasıl Seçilir?Yüksek hassasiyetli döner aktüatörler, konumlandırma hassasiyetinin, tekrarlanabilirliğin, dayanıklılığın ve montaj esnekliğinin ekipman performansını doğrudan etkilediği endüstriyel otomasyonda önemli bir rol oynar. HONPINE, HAT, HAM ve HAS harmonik döner aktüatörleri ile HPG düşük boşluklu planet aktüatörlerini içeren dört ana hassas döner aktüatör serisi sunar. Ürün yelpazesinde 4–1.494 Nm tork değerlerine sahip bu çözümler; yarı iletken üretimi, 3C otomasyonu, lazer işleme ve CNC tezgâhlarındaki uygulamalar için tasarlanmıştır. Çalışma koşullarına, hassasiyet gereksinimlerine ve mekanik entegrasyon ihtiyaçlarına göre doğru döner aktüatörü nasıl belirleyeceğinizi öğrenin.
Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
 Endüstriyel Otomasyon için Yüksek Hassasiyetli Döner Aktüatörler Nasıl Seçilir?Yüksek hassasiyetli döner aktüatörler, konumlandırma hassasiyetinin, tekrarlanabilirliğin, dayanıklılığın ve montaj esnekliğinin ekipman performansını doğrudan etkilediği endüstriyel otomasyonda önemli bir rol oynar. HONPINE, HAT, HAM ve HAS harmonik döner aktüatörleri ile HPG düşük boşluklu planet aktüatörlerini içeren dört ana hassas döner aktüatör serisi sunar. Ürün yelpazesinde 4–1.494 Nm tork değerlerine sahip bu çözümler; yarı iletken üretimi, 3C otomasyonu, lazer işleme ve CNC tezgâhlarındaki uygulamalar için tasarlanmıştır. Çalışma koşullarına, hassasiyet gereksinimlerine ve mekanik entegrasyon ihtiyaçlarına göre doğru döner aktüatörü nasıl belirleyeceğinizi öğrenin.
 Harmonik Redüktörler Yüksek Hassasiyetli Otomasyon Ekipmanları İçin Neden Uygundur?Hassas otomasyon ekipmanları; kararlı dönme hareketine, güvenilir konumlandırmaya ve kompakt bir aktarım tasarımına bağlıdır. Dozajlama kafasının yönlendirilmesinden bileşenlerin açısal hizalanmasına ve otomatik muayene indekslemesine kadar, harmonik redüktörler sınırlı montaj alanında düşük boşluk ve yüksek redüksiyon oranı gerektiren uygulamalar için pratik bir çözüm sunar. Bu makalede harmonik redüktörlerin tekrarlanabilir hareketi nasıl desteklediği açıklanmakta, temel tasarım konfigürasyonları karşılaştırılmakta ve yük, hız, hassasiyet ve makine çevrim süresi gereksinimlerine göre uygun redüksiyon oranı ile redüktör yapısının nasıl seçileceği özetlenmektedir.
 Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.