Servo motorlar ve redüktörler neden ideal bir uyum sağlar?
Servo Motorların Avantajları Nelerdir?
Servo motorlar üç temel avantaj sunar: hızlı tepki, yüksek konumlandırma hassasiyeti ve mükemmel kontrol edilebilirlik. Ancak geleneksel servo motorlar nominal güçlerini genellikle nispeten yüksek hızlarda sağlar ve motor milinde doğrudan kullanılabilen tork sınırlıdır.
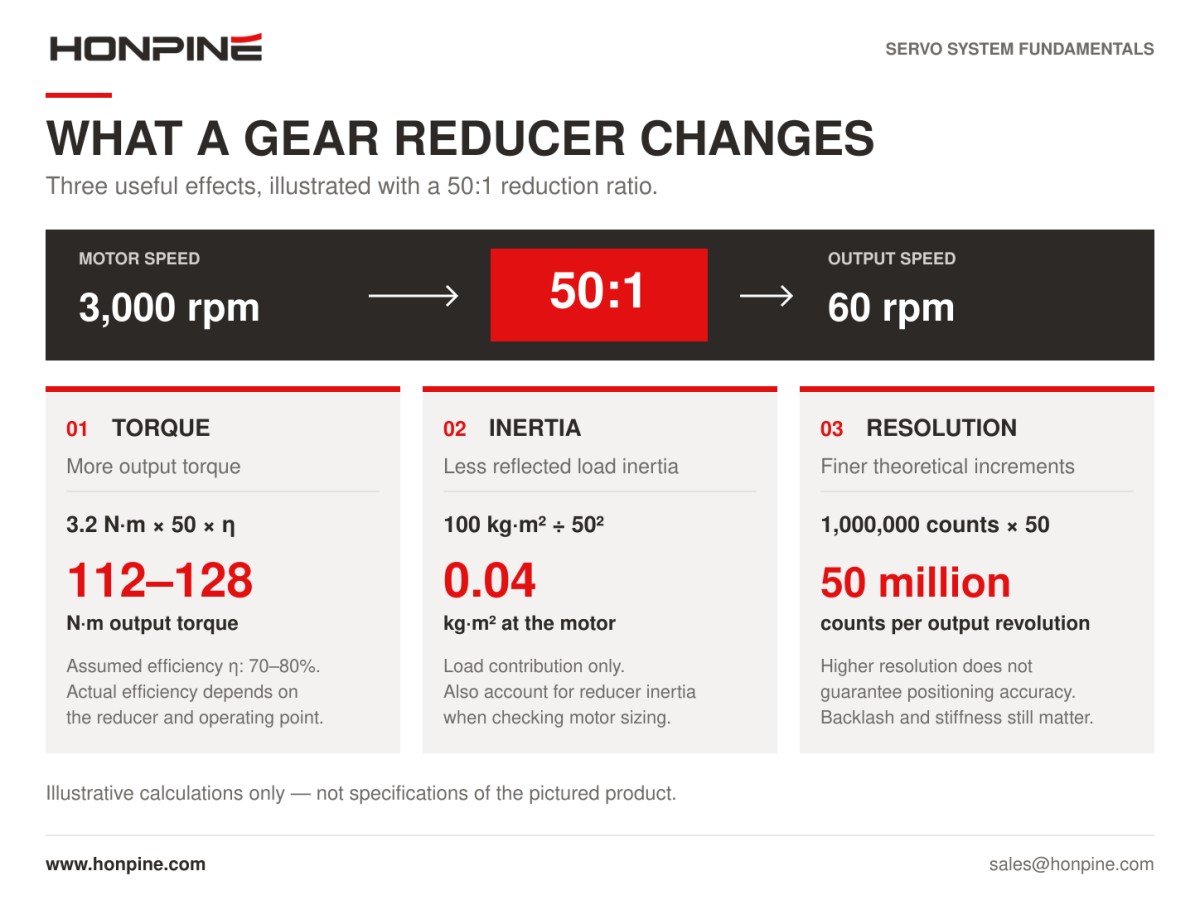
Birçok AC servo motorun nominal hızı yaklaşık 1.500–3.000 rpm’dir; bazı yüksek hızlı modellerde bu değer 5.000 rpm’yi aşar. Belirli bir mekanik güçte dönüş hızı arttıkça tork azalır. Örneğin, 3.000 rpm’de çalışan 1 kW’lık bir servo motor yaklaşık 3,2 N·m nominal tork üretir.
Bu tork, onlarca kilogram ağırlığındaki bir robot kolunu doğrudan hareket ettirmek için yetersiz kalabilir. Robotun boyutuna ve uygulamaya bağlı olarak bilek eklemlerinde onlarca, hatta yüzlerce newton-metre tepe torku gerekebilirken taban eklemlerinde birkaç yüz newton-metre gerekebilir.
Düşük hızda yüksek tork sağlayacak şekilde bir servo motor tasarlanabilir mi? Evet—doğrudan tahrikli tork motorlarıbu amaçla tasarlanır. Ancak gerekli torku elde etmek; motor boyutu, ağırlığı, maliyeti ve termal yönetim açısından ödünler gerektirebilir. Bu etkenler, alan ve ağırlık kısıtlarının katı olduğu robot eklemlerinde doğrudan tahriki zorlaştırabilir.
Temel zorluk, motorun çalışma özelliklerini yüke uygun hâle getirmektir: servo motor nispeten yüksek hızda çalışırken robot eklemi çoğu zaman daha düşük hız ve daha yüksek tork gerektirir. Redüktör bu farkı gidermeye yardımcı olur.
Redüktör Servo Motor Performansını Nasıl Artırır?
Redüktör yalnızca dönüş hızını düşürmez. Ayrıca çıkış torkunu artırır, motora yansıyan yük ataletini azaltır ve teorik çıkış konum çözünürlüğünü iyileştirir.
1. Daha Düşük Hız ve Daha Yüksek Çıkış Torku
Kayıplar göz ardı edildiğinde, mekanik güç redüktör boyunca yaklaşık olarak sabit kalır. Hızın düşürülmesi, kullanılabilir çıkış torkunu redüksiyon oranıyla orantılı olarak artırır. Uygulamada transmisyon verimi de hesaba katılmalıdır:
Çıkış torku = Motor torku × Redüksiyon oranı × Transmisyon verimi
Redüksiyon oranı 50:1 olan bir harmonik redüktörüele alalım. 3,2 N·m giriş torku ve varsayılan %70–80 transmisyon verimiyle hesaplanan çıkış torku 3,2 × 50 × 0,70–0,80 = 112–128 N·m olur.
Bu örnek, kompakt bir servo motorun redüktör aracılığıyla önemli ölçüde daha yüksek tork sağlayabileceğini gösterir. Gerçek çıkış değeri yine de redüktörün nominal tork, ivmelenme torku ve tepe torku sınırları içinde kalmalıdır; ayrıca verim, amaçlanan çalışma koşulları için kontrol edilmelidir.
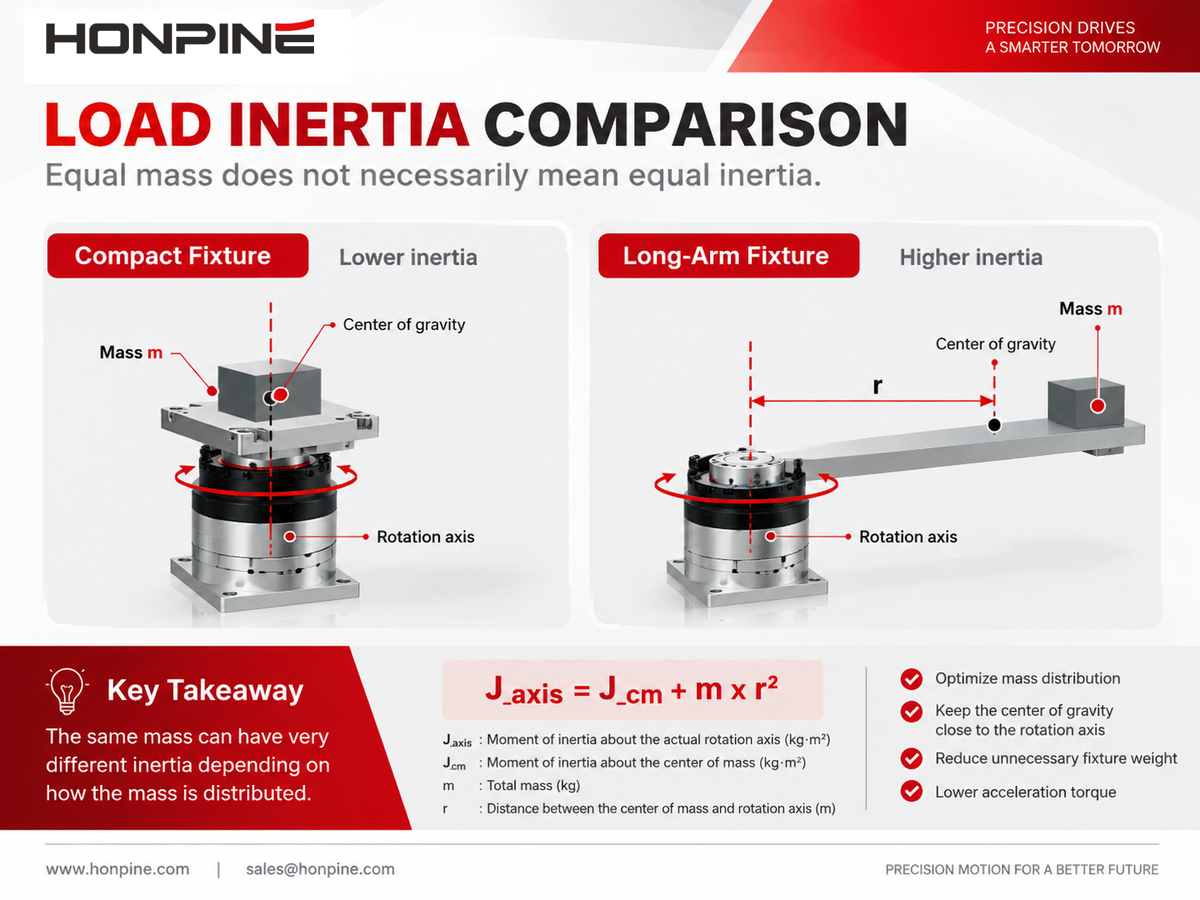
2. Yansıyan Yük Ataletinin Azaltılması
Redüktörün bir diğer önemli işlevi, motor miline yansıyan yük ataletini azaltmaktır. Yansıyan yük ataleti, redüksiyon oranının karesine bölünür:
Yansıyan yük ataleti = Yük ataleti ÷ Redüksiyon oranı²
Örneğin, yük ataleti 100 kg·m² olan döner bir tabla düşünelim. 50:1 redüktör kullanıldığında motora yansıyan yük ataleti 100 ÷ 50² = 0,04 kg·m² olur; yani 2.500 kat azalır.
Bu, tam bir motor boyutlandırma hesabı değil, atalet yansımasının matematiksel bir örneğidir. Redüktör ataleti, gerekli ivmelenme, sürtünme ve çalışma hızı da dikkate alınmalıdır. Bununla birlikte, yansıyan yük ataletinin azaltılması zorlu yüklerin servo sistemi tarafından kontrol edilmesini kolaylaştırabilir.
3. Daha İnce Teorik Çıkış Konum Çözünürlüğü
Motor enkoderinin çözünürlüğü sabittir. Enkoder motor devri başına bir milyon sayım sağlıyorsa doğrudan tahrik, çıkış devri başına bir milyon sayım sağlar.
50:1 redüktörle motor, her bir çıkış devri için 50 devir yapar. Böylece sistem, çıkış devri başına eşdeğer 50 milyon enkoder sayımı sağlayarak teorik çıkış konum çözünürlüğünü 50 kat artırır.
Ancak çözünürlük, konumlandırma hassasiyetiyle aynı şey değildir. Boşluk, transmisyon hatası, elastik deformasyon, enkoder hassasiyeti ve kontrol performansı gerçek çıkış konumunu etkiler.
Tork çarpanı, atalet azaltımı ve daha ince teorik konum çözünürlüğü birlikte değerlendirildiğinde, redüktörlerin robotik ve otomasyonda servo motorlarla neden yaygın olarak kullanıldığı anlaşılır.
Servo Motor ve Redüktör Birlikte Nasıl Verimli Çalışır?
Başarılı bir kombinasyon, hızlı bir motoru daha yavaş bir çıkışla eşleştirmekten fazlasını gerektirir. Atalet uyumu, boşluk ve burulma rijitliği sistemin tamamının performansını etkiler.
Atalet Uyumu: Motor Yükü Kontrol Edebilir mi?
Servo performansı, motor miline yansıyan atalet ile motor rotor ataleti arasındaki ilişkiden etkilenir. Yüksek bir atalet oranı, özellikle transmisyon rijitliği sınırlı olduğunda, hızlı ivmelenme, yavaşlama ve kararlı hâle gelmeyi zorlaştırabilir.
İlk boyutlandırma kılavuzu olarak genellikle yaklaşık 10:1 veya daha düşük bir atalet oranı kullanılır. Daha yüksek tepki gereksinimleri olan uygulamalarda tasarımcılar yaklaşık 5:1 veya daha düşük bir oranı hedefleyebilir. Bunlar evrensel sınırlar değil, başlangıç değerleridir. Kabul edilebilir oran; servo sürücüye, motora, mekanik yapıya, hareket profiline ve ayarlara bağlıdır.
Daha düşük bir atalet oranı kendi başına kararsızlığa neden olmaz ve optimum performansı garanti etmez. Sistemin tamamı değerlendirilmelidir.
Redüksiyon oranı bir ayar faktörü görevi görür: oranı artırmak yansıyan yük ataletini hızla azaltırken oranı düşürmek motorun gördüğü ataleti artırır. Bu nedenle, redüksiyon oranı seçilirken atalet uyumu önemli bir husustur.
Boşluk: Dönüş Yönü Değiştiğinde Ne Olur?
Boşluk, transmisyon yön değiştirdiğinde hareket kaybına neden olan mekanik aralıktır. Boşluk fazla olduğunda, çıkış tepki vermeye başlamadan önce motor küçük bir açı kadar dönebilir.
Bu gecikme konumlandırma hatalarına, yön değiştirme darbelerine ve tutarsız harekete yol açabilir. Bu nedenle hassas uygulamalarda genellikle boşluğu veya kayıp hareketi çok düşük olan redüktörler gerekir.
Model ve ölçüm yöntemine bağlı olarak hassas harmonik redüktörlerve RV redüktörlerbir yay dakikası veya daha düşük değerlere ulaşabilir. Standart hassas planet redüktörlerin boşluk değerleri genellikle yaklaşık 3–10 yay dakikasıdır; daha yüksek hassasiyetli modeller de bir yay dakikası aralığına ulaşabilir.
Bir yay dakikası, derecenin 1/60’ına eşittir. Seçilen üreticinin teknik özelliklerini, test koşullarını ve kullandığı terminolojiyi daima kontrol edin: boşluk, kayıp hareket ve histerezis birbiriyle ilişkili özelliklerdir ancak birbirinin yerine kullanılabilecek ölçümler olarak değerlendirilmemelidir.
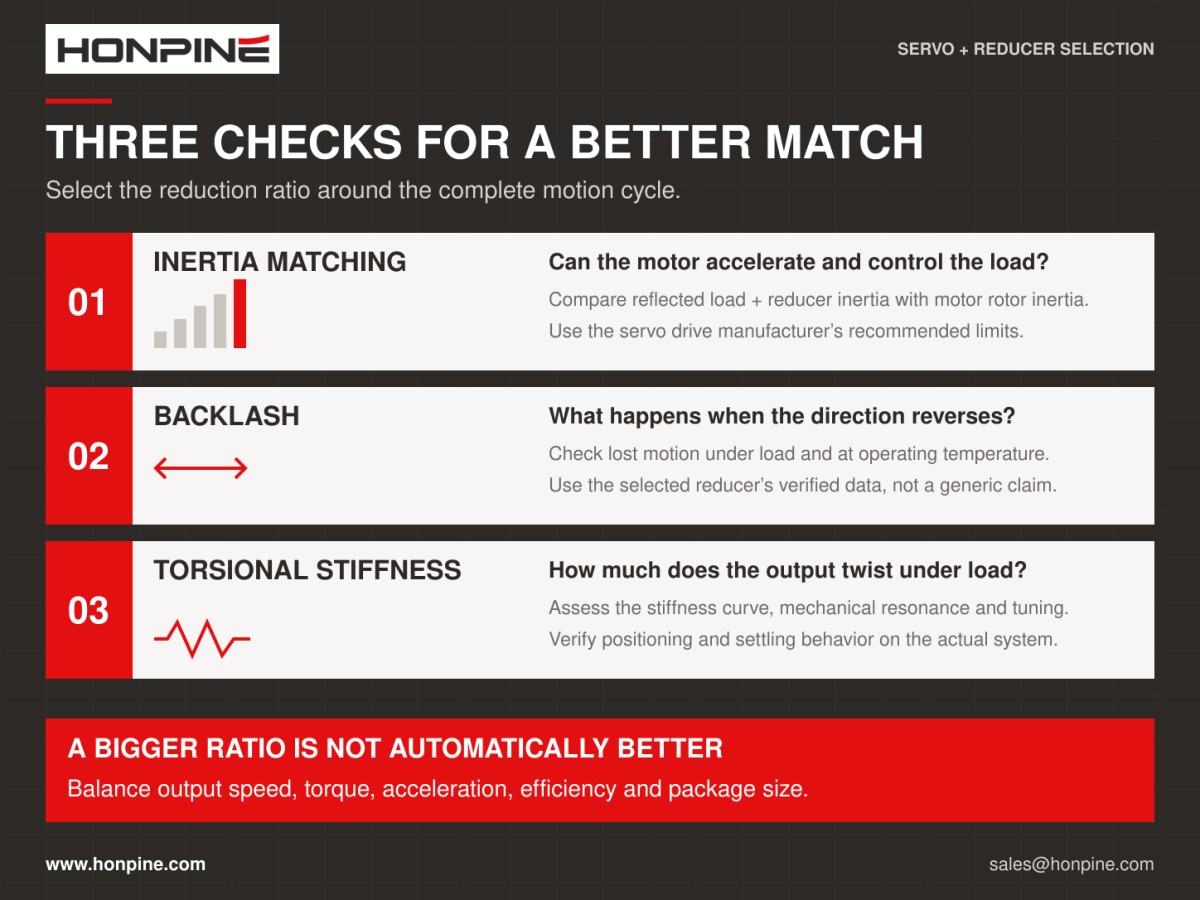
Burulma Rijitliği: Transmisyon Ne Kadar Burulur?
Burulma rijitliği, bir transmisyonun tork altında açısal deformasyona karşı gösterdiği direnci ifade eder. Rijitlik yetersizse yük değiştiğinde çıkış elastik olarak burulabilir.
Konum geri bildirimi yalnızca motor tarafından alındığında kontrolör, çıkış sapmış olsa bile komut verilen konuma ulaşıldığını gösterebilir. Mekanik esneklik ayrıca rezonanslara yol açarak kontrol kazançlarını sınırlayabilir ve ayarlamayı zorlaştırabilir.
Düşük boşluk ve yüksek burulma rijitliğini birlikte sağlamak tasarım karmaşıklığını, üretim gereksinimlerini ve maliyeti artırabilir. Uygun bir redüktör, bu özellikleri yük kapasitesi, hizmet ömrü ve uygulamanın performans gereksinimleriyle dengeler.
Daha Yüksek Bir Redüksiyon Oranı Her Zaman Daha mı İyidir?
Çıkış torkunu artırdığı için daha yüksek bir redüksiyon oranının her zaman tercih edilmesi gerektiğini düşünmek cazip gelebilir. Uygulamada oran; tork, hız, ivmelenme, atalet ve montaj kısıtları arasında denge kurmalıdır.
Aynı motor ivmelenmesinde daha yüksek redüksiyon oranı, daha düşük çıkış ivmelenmesi sağlar. Bu nedenle hızlı başlatma ve durdurma ya da sık ileri-geri hareket gerektiren uygulamalarda motorun tork-hız kapasitesi ve ivmelenme profilinin tamamı dikkatle değerlendirilmelidir.
Daha yüksek bir oran, motor ataleti ile yansıyan yük ataleti arasındaki ilişkiyi de değiştirir. Motorun gördüğü yük ataleti azalsa da bu durum tek başına daha iyi dinamik performans garantilemez. Redüktör ataleti, mekanik rijitlik, sürtünme ve kontrolör ayarları önemini korur.
Çıkış hızı da bir diğer sınırlamadır. Aşırı redüksiyon, mekanizmanın gerekli çalışma hızına ulaşmasını önleyerek çevrim süresini uzatabilir ve verimliliği düşürebilir.
Redüktör tasarımına bağlı olarak daha yüksek bir oran elde etmek ek transmisyon kademeleri, boyut değişiklikleri veya daha yüksek maliyet gerektirebilir. Bu ödünler harmonik, RV ve planet redüktörler arasında farklılık gösterir ve seçilen ürün için kontrol edilmelidir.
Seçim ilkesi basittir: motor ile yansıyan yük ataletini kontrol sistemiyle uyumlu tutarken gerekli çıkış hızını, torkunu ve konumlandırma performansını karşılayın. Nihai oran, hesaplamalar ve uygulama testleriyle doğrulanmalıdır.
Harmonik, RV ve Planet Redüktörler Arasında Nasıl Seçim Yapmalısınız?
Harmonik redüktörler; yüksek redüksiyon oranı ve hassas konumlandırma gerektiren kompakt, hafif eklemlerde sıklıkla tercih edilir. RV redüktörler, rijitlik ve yük kapasitesinin öncelikli olduğu ağır yüklü eklemler, robot omuzları ve tabanları için yaygın olarak değerlendirilir. Hassas planet redüktörler ise birçok genel otomasyon uygulamasında performans, verimlilik ve maliyet arasında pratik bir denge sunar.
Bunlar iyi bir başlangıç noktasıdır; ancak nihai seçim her bir eksenin yük gereksinimlerine göre yapılmalıdır. Üç redüktör türünün daha ayrıntılı karşılaştırması ayrı bir makalede ele alınacaktır.
Sonuç
Servo sistemi duyarlı ve hassas hareket kontrolü sağlarken redüktör, motorun hız ve torkunu yüke uyarlar. Birbirini tamamlayan bu işlevleri sayesinde birçok robot eklemi ve otomasyon mekanizması için etkili bir kombinasyon oluştururlar.
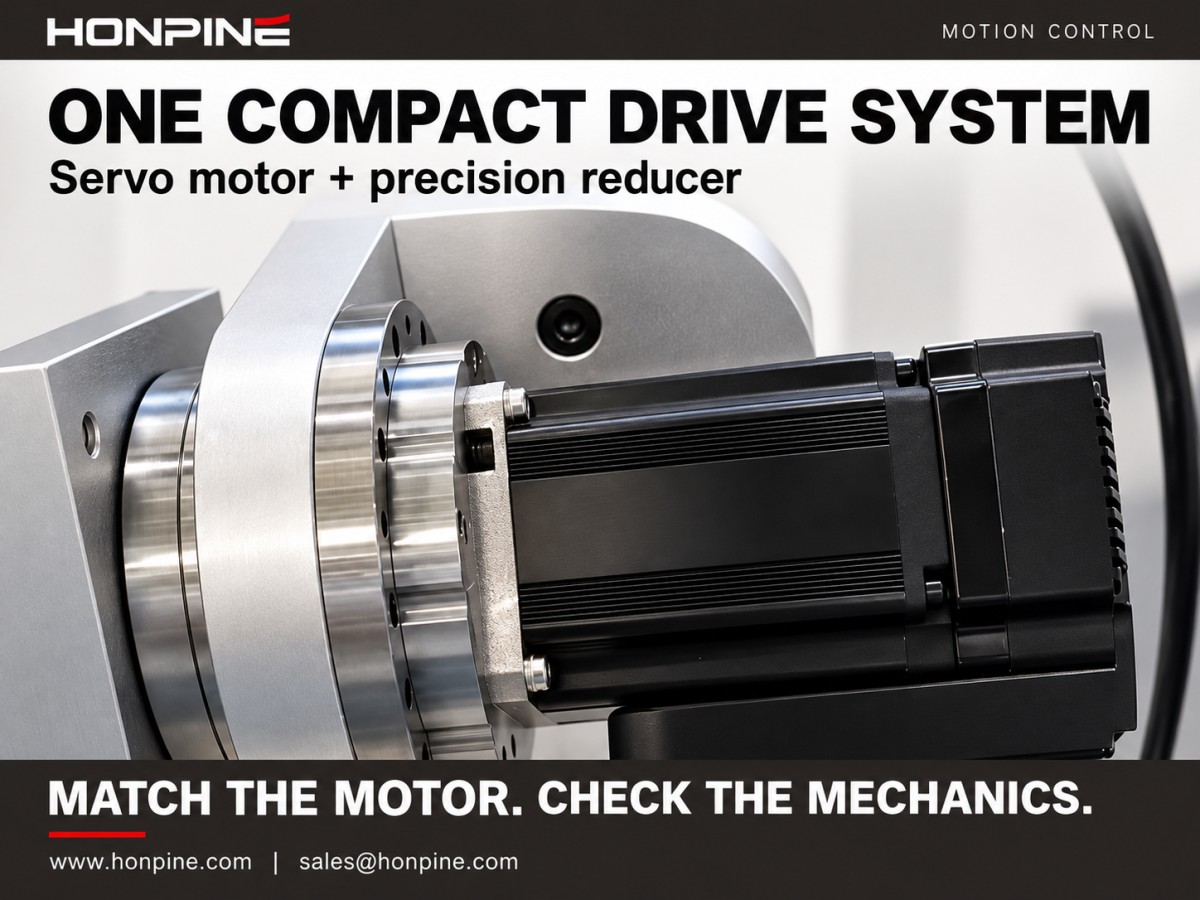
En iyi sonuçlar, bu bileşenlerin eksiksiz bir tahrik sistemi olarak seçilmesiyle elde edilir. Tork, hız, atalet, boşluk ve rijitliğin uyumlu hâle getirilmesi, mühendislerin mevcut alan, ağırlık ve bütçe sınırları içinde gerekli hareket performansına ulaşmasına yardımcı olur.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.
 En İyi 7 RV Redüktör Üreticisi: Nabtesco Neden Hâlâ Pazara Hâkim?RV redüktör üreticilerini birbirinden ayıran nedir ve Nabtesco neden bu pazarda hâlâ bir ölçüt olmaya devam ediyor? RV redüktör üretimi; bileşenlerin hassas işlenmesini, özenli montajı ve kapsamlı mühendislik bilgisini gerektirir. Bu makale, RV redüktörleri ve ilgili transmisyon teknolojileri alanındaki yedi üreticiyi tanıtıyor, Nabtesco’nun konumunun ardındaki güçlü yönleri inceliyor ve tedarikçi seçeneklerini anlamanıza yardımcı olmak için HONPINE’ın geliştirme kabiliyetlerini ele alıyor.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Harmonik Redüktörler CNC Takım Tezgâhı Döner Tablaları İçin Neden Uygundur?CNC döner tablalarında neden harmonik redüktörler tercih edilmeli? Hassas indeksleme yalnızca motora bağlı değildir: boşluk, burulma rijitliği ve tork kapasitesinin tümü, işleme sırasında döner tablanın konumunu ne kadar güvenilir şekilde koruduğunu etkiler. Bu kılavuz, dördüncü ve beşinci eksen döner tablalarının temel aktarma gereksinimlerini açıklar, yaygın takım tezgâhı uygulamalarını ele alır ve farklı montaj ve yük gereksinimlerine yönelik HONPINE harmonik redüktör konfigürasyonlarını tanıtır.