HONPINE HPJM Harmonik Eklem Motoru: Konum Modu ve Hız Modu – Doğru Kontrol Modu Nasıl Seçilir?
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Müşterilerle çalışırken sık karşılaştığım sorulardan biri, harmonik redüktörlü mafsal motorlarında pozisyon modu ile hız modu arasındaki farktır.
Her iki mod da robotik hareket sistemlerinde yaygın olarak kullanılsa da farklı kontrol gereksinimlerini karşılar. Yanlış modu seçmek hareket hassasiyetini, çalışma verimliliğini ve sistem güvenliğini etkileyebilir.
Bu makalede, pozisyon modu ile hız modunun nasıl çalıştığını, aralarındaki farkları ve her birinin hangi uygulamalara daha uygun olduğunu açıklamak için HONPINE HPJM harmonik mafsal motorunu örnek olarak kullanacağım.
1. Robot Mafsal Motorunda Pozisyon Modu Nedir?
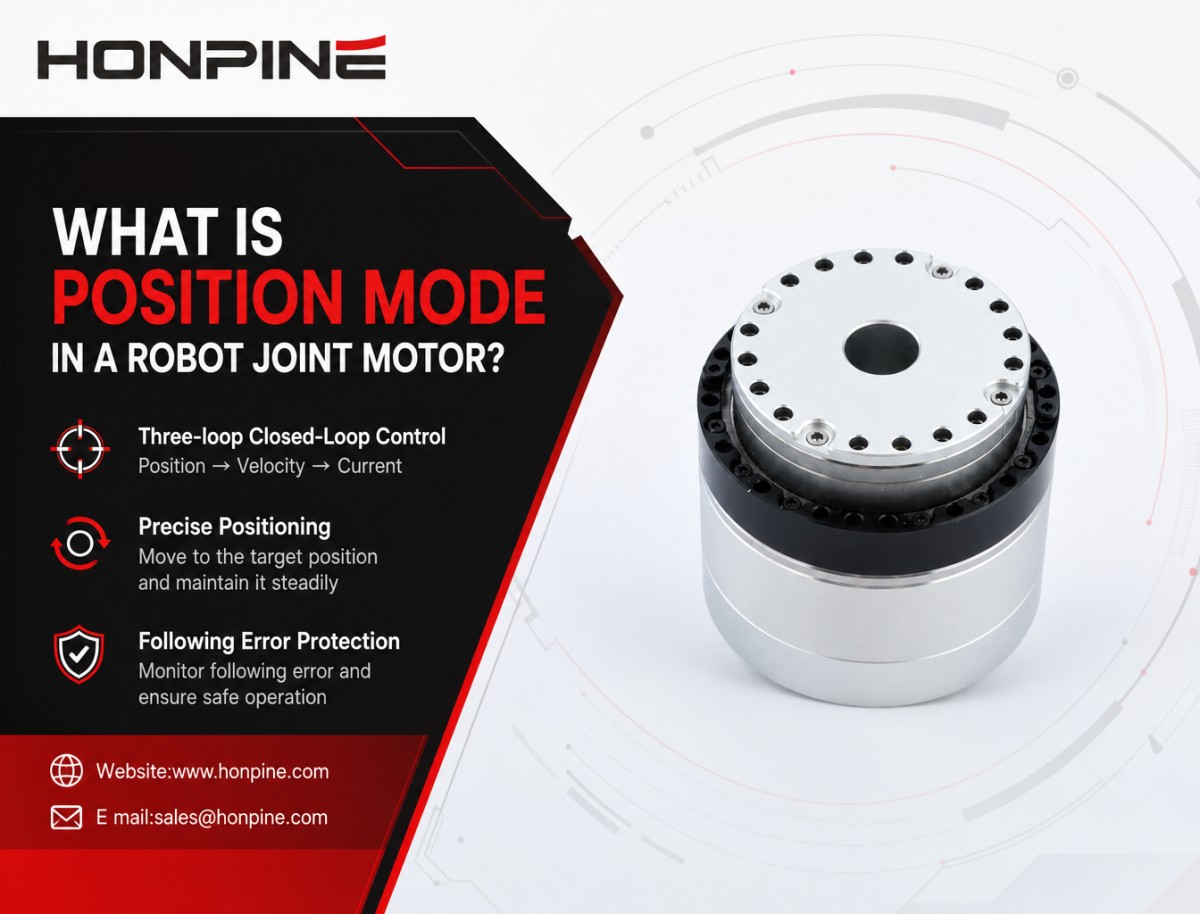
Pozisyon modu, motoru belirlenen bir hedef konuma hareket ettirecek şekilde kontrol eder. Bu modda genellikle üç döngülü kapalı çevrim kontrol mimarisi kullanılır:
Pozisyon Döngüsü → Hız Döngüsü → Akım Döngüsü
Dıştaki pozisyon döngüsü, hedef konum ile gerçek konumu karşılaştırmak için bir PID denetleyicisi kullanır. Hedef konum genellikle belirli bir açısal konuma karşılık gelen enkoder sayımlarıyla (cnt) ifade edilir.
Pozisyon denetleyicisi, içteki hız döngüsü için bir hız komutu üretir. Ardından motor denetleyicisi, yapılandırılmış hareket profiline göre hızlanmayı ve yavaşlamayı yöneterek mafsalı hedef açıya doğru hareket ettirir.
Hedef konuma ulaşıldığında denetleyici, kapalı çevrim kontrol aracılığıyla komut edilen konumu korur.
Takip hatası izleme: Denetleyici, hedef konum ile gerçek konum arasındaki farkı izler. Bu takip hatası yapılandırılmış eşiği aşarsa motor, sürücünün koruma yapılandırmasına bağlı olarak 0x8611 (Takip Hatası) arıza kodunu tetikleyebilir ve çalışmayı durdurabilir.
Bu özellik, bir mafsalın belirli bir açıya ulaşması ve konumunu koruması gereken uygulamalarda özellikle kullanışlıdır.
2. Robot Mafsal Motorunda Hız Modu Nedir?
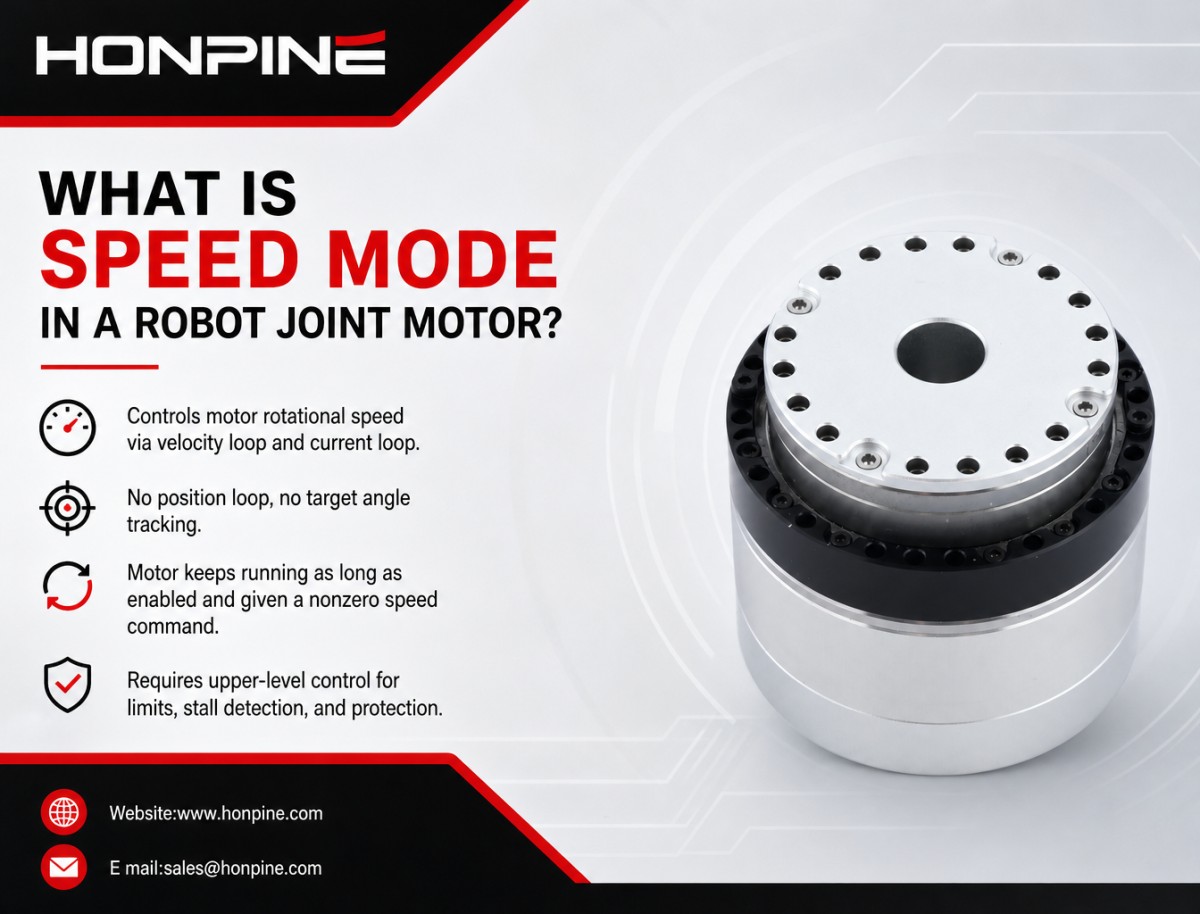
Hız modu, motorun dönme hızını doğrudan kontrol eder. Bu modda genellikle iki döngülü kapalı çevrim kontrol mimarisi kullanılır:
Hız Döngüsü → Akım Döngüsü
Pozisyon modundan farklı olarak hız modu, hedef açı komutu vermek için etkin bir pozisyon döngüsü kullanmaz. Bunun yerine denetleyici, motor tarafında 0.01 Hz birimleriyle belirtilen hedef dönme hızını alır.
Motor, hızını verilen komuta göre düzenler ve etkin kaldığı ve sıfırdan farklı bir hız komutu aldığı sürece dönmeye devam eder.
Bu modda:
Motor, hedef açısal konum yerine dönme hızını kontrol eder.
Mafsal belirli bir açıya ulaştığında otomatik olarak durmaz.
Dıştaki bir pozisyon döngüsü üzerinden pozisyon takip hatasını etkin biçimde düzeltmez.
Bu nedenle pozisyon moduyla ilişkili takip hatası koruması aynı şekilde kullanılamaz.
Önemli: Hız modu, motorun hiçbir koruması olmadığı anlamına gelmez. Ancak mekanik yük sıkışırsa motor, akım sınırlarına ve koruma ayarlarına göre tork üretmeye devam edebilir. Üst seviye denetleyici uygun akım izleme, durma algılama ve hareket sınırı koruması uygulamalıdır.
3. Pozisyon Modunu Ne Zaman Kullanmalısınız?
Bir robot mafsalının belirli bir açıya ulaşması, tanımlanmış konumlar arasında hareket etmesi veya hedeflenen duruşu koruması gerektiğinde genellikle pozisyon modu tercih edilir.
Tipik uygulamalar arasında insansı robotlar, rehabilitasyon dış iskeletleri, işbirlikçi robot kolları, pan-tilt sistemleri ve salınımlı mekanizmalar bulunur.
İnsansı Robot Mafsalları: Kalça, Diz, Ayak Bileği, Omuz ve Dirsek
Uygulama gereksinimleri:
Yürüme, çömelme, ayağa kalkma ve diğer hareketler sırasında her mafsal hedef bir açıya hareket etmeli ve gerekli duruşu korumalıdır.
Önerilen mod: Pozisyon Modu
Üst seviye hareket planlayıcısı her mafsal için hedef açıyı hesaplar ve bunu karşılık gelen enkoder sayımına (cnt) dönüştürür. Ardından bu pozisyon komutları HPJM motora gönderilir.
Motorun dahili üç döngülü kontrol sistemi; hızlanma, yavaşlama ve pozisyonu koruma dâhil olmak üzere her hedef konuma doğru hareketi yönetir.
Bu sayede ana denetleyici, her mafsalın düşük seviyeli pozisyon döngüsünü dışarıdan uygulamak yerine robotun genel hareketini koordine etmeye odaklanabilir.
Koruma ile ilgili hususlar:
Bir mafsalda mekanik sıkışma veya aşırı direnç oluşursa takip hatası yapılandırılmış eşiği aşabilir, 0x8611 takip hatası arızasını tetikleyebilir ve ilgili korumanın etkinleştirilip doğru şekilde yapılandırılmış olması koşuluyla motoru durdurabilir.
Ayar önerileri:
Çömelme ve ayağa kalkma gibi yüksek yük gerektiren hareketlerde pozisyon döngüsünün Kp kazancını aşırı yükseltmekten kaçının; bu, titreşime veya salınıma neden olabilir.
Uygulamada izlenebilecek bir ayar sırası, önce hız döngüsünün Kp ve Ki kazançlarını optimize etmek, ardından pozisyon döngüsünün kazançlarını ayarlamaktır. Denetleyicinin desteklediği ve uygulamanın gerektirdiği durumlarda pozisyon döngüsünün Kd değeri daha sonra ayarlanabilir.
Hızlanma ayarları da mafsalın eylemsizliğine uygun olmalıdır. Aşırı hızlanma, takip hatasını artırabilir ve özellikle mafsal büyük bir eylemsizlik yükü taşıdığında arızayı tetikleyebilir.
Rehabilitasyon Dış İskeleti Mafsalları: Yürüme Desteği ve Rehabilitasyon Eğitimi
Uygulama gereksinimleri:
Dış iskelet, kullanıcının uzvunu belirli bir mafsal açısına yönlendirmeli, hedeflenen duruşu korumalı ve anormal direnç oluştuğunda güvenli biçimde tepki vermelidir.
Önerilen mod: Pozisyon Modu
Denetleyici, rehabilitasyon programına göre hedef mafsal açısını belirler. Motor daha sonra mafsalı belirlenen konuma doğru hareket ettirir.
Güvenlikle ilgili hususlar:
Kullanıcı harekete direnirse veya harici yük aşırı artarsa pozisyon takip hatası yapılandırılmış eşiği aşabilir ve bir arızayı tetikleyebilir.
Ancak tek başına takip hatası koruması, insanla etkileşim içeren uygulamalarda güvenliği sağlamak için yeterli değildir. Rehabilitasyon dış iskeletlerinde uygun tork veya kuvvet sınırları, mekanik hareket sınırları, acil durdurma ve bağımsız güvenlik mekanizmaları da bulunmalıdır.
İşbirlikçi Robotlar ve Küçük Robot Kolları
Uygulama gereksinimleri:
Robot, tanımlanmış konumlar arasında hareket etmeli, al-bırak işlemleri gerçekleştirmeli ve belirtilen mafsal duruşunu korumalıdır.
Önerilen mod: Pozisyon Modu
Üst seviye denetleyici, mafsal motoruna hedef konumları gönderir. Basit noktadan noktaya hareketler oluşturmak için birden fazla hedef konum yapılandırılabilir.
Örneğin, temel motor devreye alma işlemi sırasında farklı hedef konumlar art arda komut edilerek ileri-geri pozisyonlama testi yapılabilir.
Pozisyon modu, tekrarlanabilir mafsal konumlandırması ve tanımlanmış hareket uç noktaları gerektiren uygulamalar için uygundur.
Pan-Tilt Sistemleri ve Salınımlı Aktüatörler
Uygulama gereksinimleri:
Mekanizmanın belirli bir açıya dönmesi, durması ve yeniden hareket etmeden önce bu konumda kalması gerekir.
Önerilen mod: Pozisyon Modu
Denetleyici bir hedef enkoder sayımı (cnt) gönderir. Motor, kapalı çevrim kontrolüyle bu konumu korumadan önce karşılık gelen açısal konuma hareket eder.
Pozisyon modunun sınırlamaları:
Pozisyon modu, belirtilen hızda sürekli ve sınırsız dönüş gerektiren uygulamalar için genellikle tercih edilen seçenek değildir.
Yüksek redüksiyon oranına sahip motorlarda mühendisler, enkoder sayımları ile gerçek çıkış açısı arasındaki dönüşüme de dikkat etmelidir. Çift enkoderli yapılandırmalarda motor tarafındaki ve çıkış tarafındaki enkoder okumaları birbirinden ayırt edilmeli; kullanılan tek turlu veya çok turlu sayım yöntemi doğrulanmalıdır.
4. Hız Modunu Ne Zaman Kullanmalısınız?
Bir mekanizmanın belirtilen hızda sürekli dönmesi gerektiğinde veya üst seviye denetleyicinin pozisyon ve yörünge kontrolünden sorumlu olduğu durumlarda genellikle hız modu tercih edilir.
Bu yapılandırmada motor dönme hızını düzenlerken ana denetleyici harici geri bildirimi işler ve gerekli hız komutunu belirler.
Önemli güvenlik hususu: Hız modu, pozisyon modundakiyle aynı pozisyon takip hatası izlemesini sağlamaz. Mekanik sistem sıkışırsa motor, yapılandırılmış sınırları dâhilinde tork üretmeye devam edebilir. Bu nedenle üst seviye kontrol sistemi uygun hareket sınırları, durma algılama ve akım eşiği izleme işlevlerini uygulamalıdır.
Mobil Robot Tahrik Tekerlekleri
Uygulama gereksinimleri:
Robot mafsal motoru, mobil robot tekerleği için tahrik motoru olarak da kullanılabilir. Robotun ileriye, geriye veya dönüş güzergâhında hareket etmesi için tekerleğin belirtilen hızda dönmesi gerekir.
Önerilen mod: Hız Modu
Ana denetleyici motora hedef dönme hızını gönderir; komut motor tarafında 0.01 Hz birimleriyle ifade edilir.
Motor, komut edilen hızı korumaktan sorumludur; üst seviye denetleyici ise robotun konum ve hareket kontrolünü yürütür.
Örneğin ana denetleyici, gerekli tekerlek hızlarını hesaplamak ve robotun hareketini tahmin etmek için IMU ve tekerlek enkoderlerinden veya odometriden gelen geri bildirimleri kullanabilir.
Koruma ile ilgili hususlar:
Bir tekerlek bir engel nedeniyle bloke olursa hız modu otomatik olarak pozisyon takip hatası arızası oluşturmaz. Motor, akım sınırlarına göre tork üretmeye devam edebilir.
Bu nedenle üst seviye denetleyici motor akımını ve ilgili diğer geri bildirim sinyallerini izlemelidir. Akım tanımlanmış bir eşiği aşarsa veya durma durumu algılanırsa sistem, güvenlik stratejisine göre motor çıkışını azaltmalı ya da durdurmalıdır.
Dayanıklılık Testleri ve Sürekli Dönüş Test Düzenekleri
Uygulama gereksinimleri:
Mafsal motorunun yorulma testleri, dayanıklılık testleri veya uzun süreli performans değerlendirmeleri sırasında sabit hızda sürekli dönmesi gerekir.
Önerilen mod: Hız Modu
Sabit bir hedef hız belirleyin ve motoru gerekli test süresi boyunca sürekli çalıştırın.
Bu uygulamalar için hız modu uygundur; çünkü temel gereksinim belirli bir hedef konuma hareket etmek değil, sabit dönme hızıdır.
Test sistemlerinde uygun sıcaklık izleme, aşırı yük koruması ve acil durdurma işlevleri de bulunmalıdır.
5. Hız Modu Kuvvet Kontrolü ve Empedans Kontrolü İçin Uygun mudur?
Her zaman değil.
HONPINE HPJM motoru, pozisyon ve hız kontrol modlarının yanı sıra akım modunu da destekler. Kuvvet kontrolü, tork kontrolü veya empedans kontrolü içeren uygulamalarda akım modu, hız moduna kıyasla genellikle daha uygun bir başlangıç noktasıdır.
Akım modunda denetleyici motor akımını doğrudan düzenler. Motor torku motor akımıyla ilişkili olduğundan bu, torkla ilgili kontrol stratejileri geliştirmek için temel oluşturur.
Empedans kontrolü ve daha gelişmiş kuvvet kontrolü uygulamaları için mühendislerin harici bir kontrol algoritmasının yanı sıra çıkış tarafı tork algılama gibi ek geri bildirim sinyallerine ihtiyacı olabilir.
Hız modu bazı kontrol mimarilerinin bir parçası olarak kullanılabilir; ancak akım tabanlı tork kontrolünün doğrudan yerine geçecek bir yöntem olarak değerlendirilmemelidir.
6. Pozisyon Modu ve Hız Modu: Temel Farklar
7. Sonuç: Kontrol Modunu Uygulamanıza Göre Seçin
Pozisyon modu ve hız modu, farklı hareket kontrolü gereksinimleri için tasarlanmıştır. Bu modlardan biri her durumda diğerinden daha iyi değildir.
Bir robot mafsalının belirli bir açıya ulaşması, noktadan noktaya hareketler yapması veya tanımlanmış bir duruşu koruması gerekiyorsa genellikle pozisyon modu daha iyi bir seçimdir.
Motorun belirtilen bir hızda sürekli dönmesi ve üst seviye denetleyicinin robotun konumunu ve hareketini yönetmesi gerekiyorsa genellikle hız modu daha uygundur.
Kuvvet kontrolü ve empedans kontrolü uygulamaları için akım modu daha uygun bir temel sağlayabilir.
HONPINE HPJM harmonik mafsal motoru için kontrol modu seçerken mühendisler hareket hedefini, mekanik yükü, kontrol mimarisini, geri bildirim yapılandırmasını ve güvenlik gereksinimlerini birlikte değerlendirmelidir.
Robotik uygulamalara yönelik HPJM harmonik mafsal motorları, kontrol modları, teknik özellikler ve entegrasyon çözümleri hakkında daha fazla bilgi almak için HONPINE ile iletişime geçin.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.
 Yüksek hassasiyetli insansı robot kontrolü için hangi robot eklem modülünü seçmelisiniz?İnsansı robotlar temel yürüme ve gösteri görevlerinin ötesine geçerek karmaşık gerçek dünya uygulamalarına yöneldikçe, eklem modüllerinin yüksek torktan daha fazlasını sunması gerekir. Hassas konumlandırma, doğru tork kontrolü, yapısal rijitlik ve dinamik tepki, hassas işlemlerin gerçekleştirilmesinde önemli rol oynar. Peki, yüksek hassasiyetli görevleri yerine getirmek üzere tasarlanmış bir insansı robot için nasıl bir eklem modülü seçmelisiniz? Bu yazıda HONPINE Teknik Direktörü Theodore Li, HAG Harmonic Joint Module’ü tanıtıyor ve bu modülü zorlu insansı robot uygulamaları için uygun kılan beş temel özelliği açıklıyor.
 HONPINE HPJM Harmonik Eklem Motoru: Konum Modu ve Hız Modu – Doğru Kontrol Modu Nasıl Seçilir?Konum modu ve hız modu, robotik sistemlerde farklı hareket kontrolü gereksinimlerini karşılar. Bu makalede, örnek olarak HONPINE HPJM harmonik eklem motoru ele alınarak bu modların kontrol mimarileri, çalışma prensipleri, temel farkları ve uygulama senaryoları açıklanmaktadır. İnsansı robot eklemlerinden rehabilitasyon dış iskeletlerine, mobil robot tahrik tekerleklerinden sürekli dönüş test sistemlerine kadar; hareket hedeflerine, mekanik yüklere ve sistem güvenliği gereksinimlerine göre uygun kontrol modunu nasıl seçeceğinizi keşfedin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.
 Yüksek hassasiyetli insansı robot kontrolü için hangi robot eklem modülünü seçmelisiniz?İnsansı robotlar temel yürüme ve gösteri görevlerinin ötesine geçerek karmaşık gerçek dünya uygulamalarına yöneldikçe, eklem modüllerinin yüksek torktan daha fazlasını sunması gerekir. Hassas konumlandırma, doğru tork kontrolü, yapısal rijitlik ve dinamik tepki, hassas işlemlerin gerçekleştirilmesinde önemli rol oynar. Peki, yüksek hassasiyetli görevleri yerine getirmek üzere tasarlanmış bir insansı robot için nasıl bir eklem modülü seçmelisiniz? Bu yazıda HONPINE Teknik Direktörü Theodore Li, HAG Harmonic Joint Module’ü tanıtıyor ve bu modülü zorlu insansı robot uygulamaları için uygun kılan beş temel özelliği açıklıyor.
 HONPINE HPJM Harmonik Eklem Motoru: Konum Modu ve Hız Modu – Doğru Kontrol Modu Nasıl Seçilir?Konum modu ve hız modu, robotik sistemlerde farklı hareket kontrolü gereksinimlerini karşılar. Bu makalede, örnek olarak HONPINE HPJM harmonik eklem motoru ele alınarak bu modların kontrol mimarileri, çalışma prensipleri, temel farkları ve uygulama senaryoları açıklanmaktadır. İnsansı robot eklemlerinden rehabilitasyon dış iskeletlerine, mobil robot tahrik tekerleklerinden sürekli dönüş test sistemlerine kadar; hareket hedeflerine, mekanik yüklere ve sistem güvenliği gereksinimlerine göre uygun kontrol modunu nasıl seçeceğinizi keşfedin.
 Yarı İletken Ekipmanları için En İyi 3 Harmonik RedüktörYarı iletken üretim ekipmanları; yüksek hassasiyetli hareket kontrolü, kompakt mekanik yapılar ve güvenilir aktarım performansı gerektirir. Gofret taşıma robotlarından OHT sistemlerine, litografi ve metroloji ekipmanlarına kadar farklı uygulamalar, harmonik redüktörlerden farklı beklentiler doğurur. Bu makalede HONPINE Teknik Direktörü Theodore Li, üç harmonik redüktör çözümünü tanıtıyor: FHG içi boş milli seri, FHD ultra ince seri ve FSD ultra düz seri. Ayrıca yarı iletken ekipmanları için harmonik redüktör seçerken mühendislerin dikkate alması gereken nominal tork, boşluk, burulma rijitliği, içi boş mil çapı ve izin verilen moment yükü dahil 10 temel teknik parametreyi inceleyeceğiz.
 Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?Bir servo motor için doğru planet redüktörü seçmek, motor gücü ve redüksiyon oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı sağlamak için mühendislerin çıkış torku, yük ataleti, boşluk, burulma rijitliği ve montaj uyumluluğunu da dikkate alması gerekir. Inovance, Estun, Panasonic, Mitsubishi, Yaskawa ve MOONS' dahil olmak üzere farklı servo motor markalarının mil ölçüleri ve montaj arayüzleri farklı olabilir. Peki mühendisler her servo motor için doğru planet redüktörü nasıl belirleyebilir? Bu kılavuz, bilinçli bir seçim yapmanıza yardımcı olmak için temel eşleştirme ilkelerini, gerekli hesaplamaları ve pratik seçim hususlarını ele alıyor.
 Strain wave dişli üreticileri neden bu kadar farklı kalite ve hassasiyet seviyelerinde ürünler üretiyor?Strain wave dişlileri aynı çalışma prensibini paylaşsa da kalite, hassasiyet ve hizmet ömrü üreticiler arasında önemli ölçüde farklılık gösterebilir. Bu farklılıklara ne yol açar? HONPINE Kurucusu Allen Li, malzeme seçiminin, diş profili tasarımının, hassas işlemenin, montaj tekniklerinin ve kalite kontrolünün strain wave dişlilerinin nihai performansını nasıl etkilediğini açıklıyor. Çinli ve Japon üreticiler arasındaki temel farkları ve güvenilir bir strain wave dişli tedarikçisi seçerken nelere dikkat edilmesi gerektiğini keşfedin.