Yatak başı fizik tedavi robotları neden kuvvet kontrollü eklem modüllerine ihtiyaç duyar?
Bir terapi robotu robot kol satmaz; insan vücuduna uygulanan kuvveti sunar. Basınç, ritim ve derinlik tedavinin dozunu belirler ve konum kontrolü bunları sağlayamaz: yumuşak dokular esnektir ve zamanla değişir; bu nedenle aynı konum komutu, kas ve kemik üzerinde birkaç kat farklı temas kuvvetleri oluşturur.Kuvvet kontrollü harmonik eklem modülleri, temas kuvvetini kapalı çevrimli bir değişkene dönüştürür. Dozun tekrarlanabilir, insanla temasın güvenli ve terapistin tekniğinin öğretilebilir olmasını sağlamanın tek yolu budur. Bu makale, bir yatak başı terapi robotunun saha fotoğrafından başlayarak konfigürasyonu inceliyor, kuvvet kontrolünün kaçınılmaz olmasının beş nedenini sıralıyor, HONPINE'ın TCHL ile HAG arasındaki seçim ölçütlerini madde madde açıklıyor ve gövde boyutlarını belirleyen tork sensörü çözünürlük bütçesini sunuyor.
1. Makineyi tanımak: Bu nasıl bir robot?
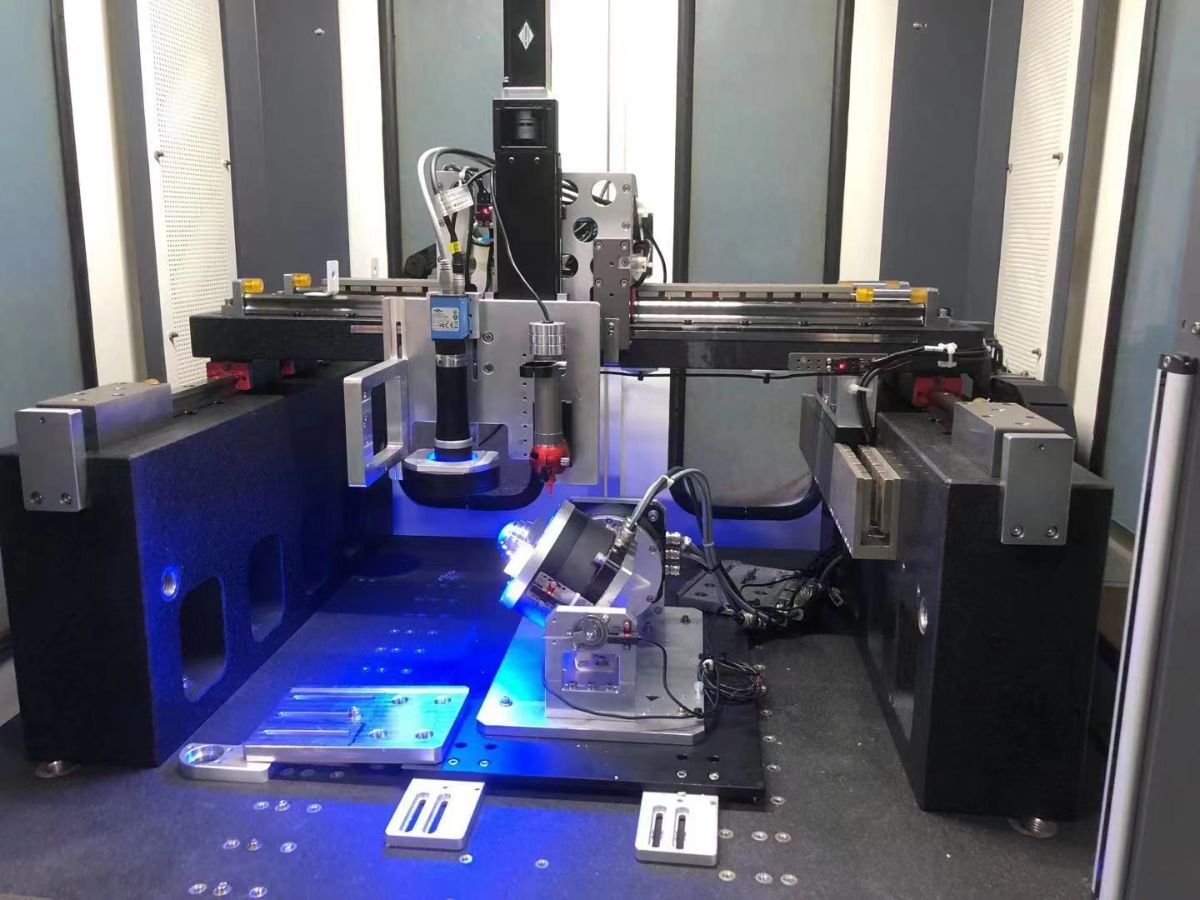
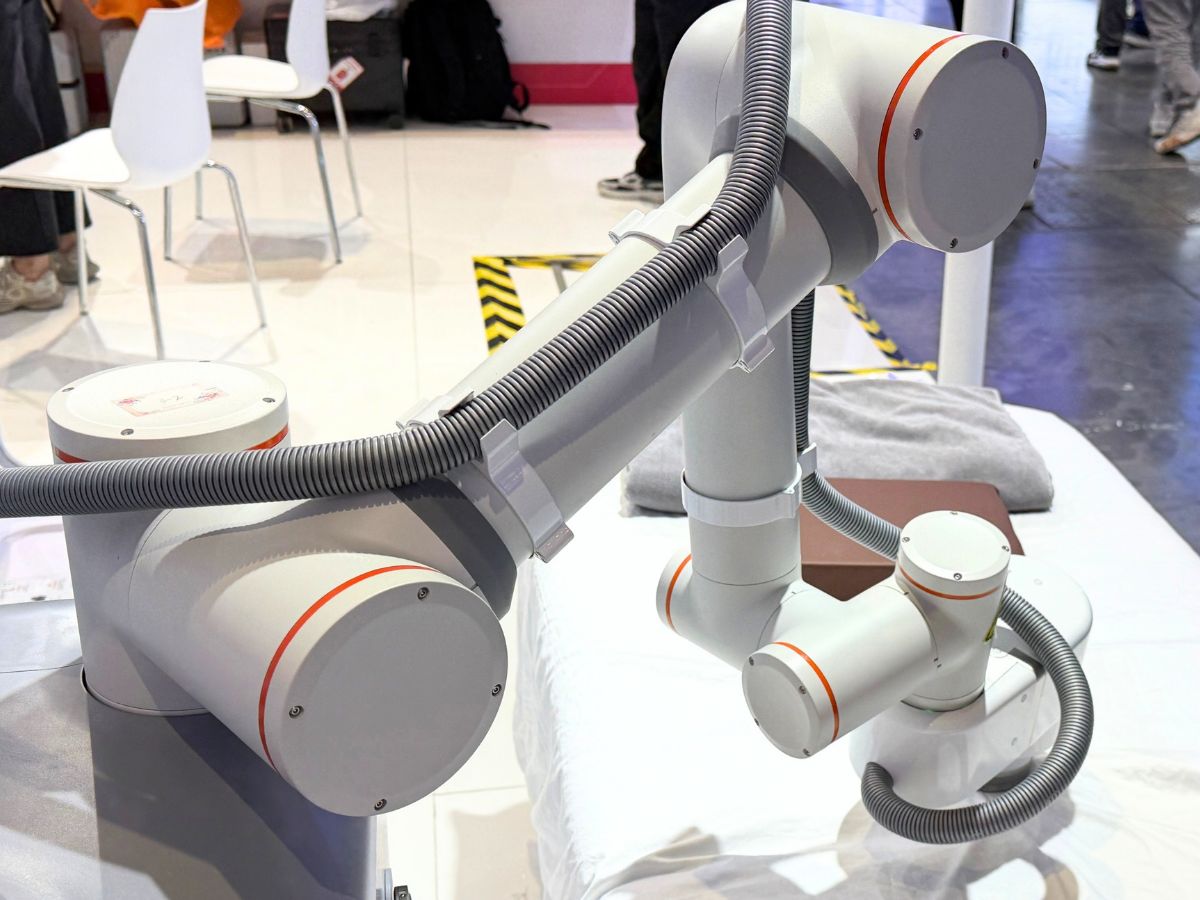
Tek bir saha fotoğrafı bile seçim açısından önemli olanların çoğunu gösterir. Makine, terapi yatağının üzerinde çalışan, büyük çaplı tek parça eklem modüllerinden oluşan 6-7 DOF dikey mafsallı bir koldur. Burada yüksek dinamik gereksinimi yoktur: çalışma çevrimi düşük hız, sürekli temas ve uzun seanslardan oluşur. Fotoğrafta görülen bir unsur ise gerçek bir entegrasyon sorunu ve büyük içi boş mil lehine bir gerekçedir: birkaç eklem boyunca uzanan dış oluklu kablo kanalı. Aşağıdaki değerlendirmeler, bu makinenin gerçek tasarım parametreleri değil, yöntemi göstermek için kullanılan görsel tahminlerdir.
2. Terapi robotlarında kuvvet kontrolünün vazgeçilmez olmasının beş nedeni
2.1 Sertlik paradoksu: Konum kontrolü, esnek dokular üzerindeki kuvveti yönetemez
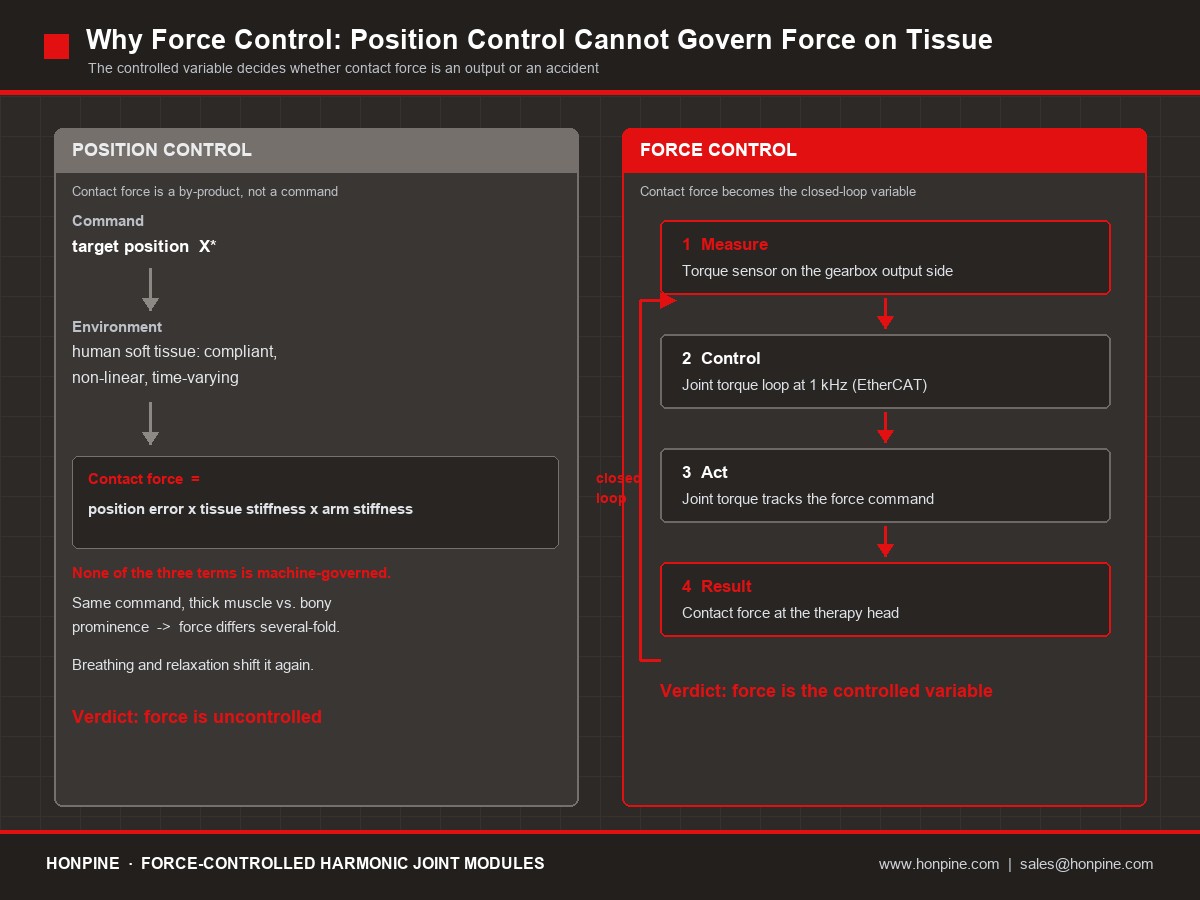
Konum kontrolü, rijit ve esnek olmayan bir ortam varsayar. İnsan yumuşak dokusu ise bunun tam tersidir: düşük sertlikte, doğrusal olmayan ve zamanla değişkendir. Aynı konum komutu kalın bir kas dokusuna ve kemiksi bir çıkıntıya temas ettiğinde, birkaç kat farklı temas kuvvetleri oluşturur; solunum ve hastanın ne ölçüde gevşediği de konum değişmese bile kuvveti değiştirir. Konum kontrolündeki temas kuvveti, konum hatası x ortam sertliği x kolun eşdeğer sertliğine bağlıdır ve bu üç terimin hiçbirini makine yönetmez.
Kuvvet kontrolü, kontrol edilen değişkeni konumdan kuvvete dönüştürür ve böylece temas kuvvetini kapalı çevrimli bir büyüklük hâline getirir. İnsan vücuduna uygulanan kuvvetin sorumluluğunu üstlenebilecek tek kontrol mimarisi budur.
2.2 Terapi doz ölçümü: Reçete edilen kuvvettir ve tekrarlanabilir olmalıdır
Manuel terapinin klinik parametreleri kuvvet (veya basınç), sıklık, süre ve derinliktir. Terapi robotunun ticari vaadi standartlaştırılmış kuvvet ve tekrarlanabilir tedavidir: aynı reçete, ilk ve onuncu seansta; hangi terapist veya klinikte uygulanırsa uygulansın aynı hissi vermelidir. Kuvvet çevrimi olmadan “doz”, fiziksel bir gerçek değil, yalnızca yazılımdaki bir sayıdır.
2.3 İnsanla temas güvenliği: Çarpışma algılama ve güvenli duruş, asgari uyumluluk koşuludur
Hastalar uyarı vermeden hareket edebilir, öksürebilir veya dönebilir. Tork algılayan eklemler, eklem torku artıklarının izlenmesiyle tüm kolda çarpışma algılaması sağlar ve STO (güvenli tork kesme) ile birlikte anormal bir temas olayını güvenli tork kesme duruşuna dönüştürür. Bu, insanla temas içeren her duruma geçişin güvenlik temelidir: ISO 10218 ve ISO/TS 15066 iş birliğine dayalı robotlar için referans çerçevesi sunarken, tıbbi cihaz olarak sınıflandırılan bir cihaz IEC 60601 ve ISO 14971 risk yönetimi kapsamında değerlendirilmelidir. Sertifikasyonla ilgili sonuçlar bu makalenin değil, onaylanmış kuruluşun sorumluluğundadır.
2.4 Elle yönlendirmeli öğretim: Terapistin dokunuşu aktarılabilir olmalıdır
Günümüzde teknik, deneyimli terapistlerin ellerinde yaşar; bu nedenle ürün yaklaşımı bellidir: terapist kolu hareket boyunca yönlendirir, makine yörüngeyi ve kuvveti kaydeder, ardından bunları yeniden oynatır. Elle yönlendirme için eklemlerin sıfır kuvvet veya uyumlu modda çalışması gerekir; bu, tork kapalı çevriminin doğrudan uygulamasıdır. Kuvvet kontrolü yoksa kol ya hareket ettirilemez ya da en hafif itmede çarpışır.
2.5 Kompanzasyon ve birimler arası tutarlılık
Harmonik eklemlerde sürtünme ve histerezis bulunur; kolun duruşundaki her değişiklik yerçekimi torkunu da değiştirir. Ölçülen eklem torku, yerçekimi ve sürtünme için ileri beslemeli kompanzasyonun veri kaynağıdır. Kompanzasyon yetersiz yapılırsa mekanik taraf uç nokta kuvveti doğruluğunu bozar. Benzer şekilde her modülle birlikte verilen kalibrasyon kaydı (sertlik ve histerezis eğrisi), bir parti içindeki tüm robotların aynı hissi vermesini sağlar.
3. Ya o ya bu değil, iki katman: Eklem torku algılama ve uç efektör kuvvet algılama
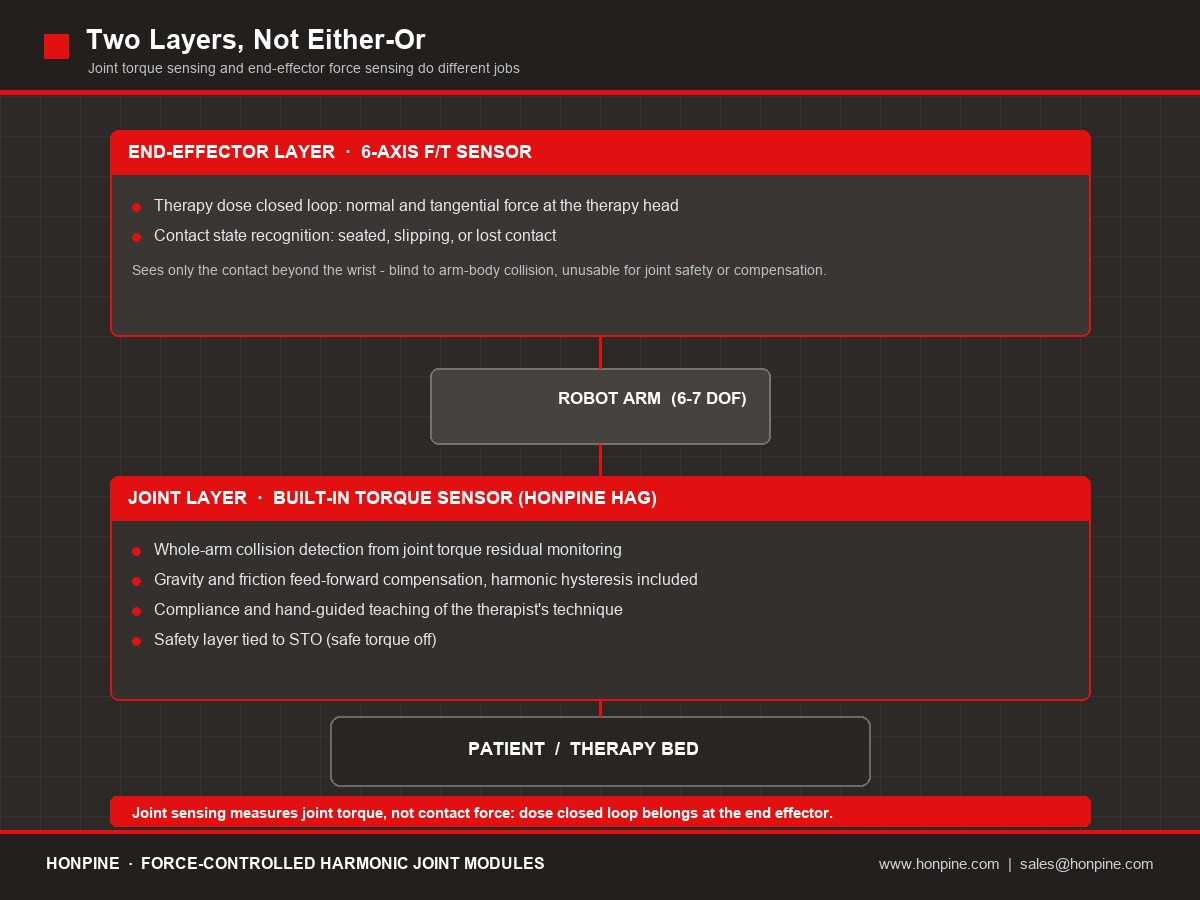
En sık yapılan spesifikasyon hatası, eklem torku algılama ile bilek kuvvet/tork sensörünü birbirinin alternatifi olarak görmektir. Bunlar farklı görevleri olan iki katmandır ve bir terapi robotunun ikisine de ihtiyacı vardır. Eklem katmanı temas kuvvetini değil, eklem torkunu ölçer: kol uzunluğu ve duruş üzerinden eşleştirilmesi gerekir; ayrıca yerçekimi, atalet ve harmonik dişli sürtünmesi ölçümü etkiler. Bu nedenle değeri doğrudan “masaj kuvveti” olarak yorumlamak ciddi hataya yol açar. Uç efektör katmanı yalnızca bileğin ötesindeki teması algılar; kol-gövde çarpışmasını algılayamaz ve eklem güvenliği veya kompanzasyonu için kullanılamaz.
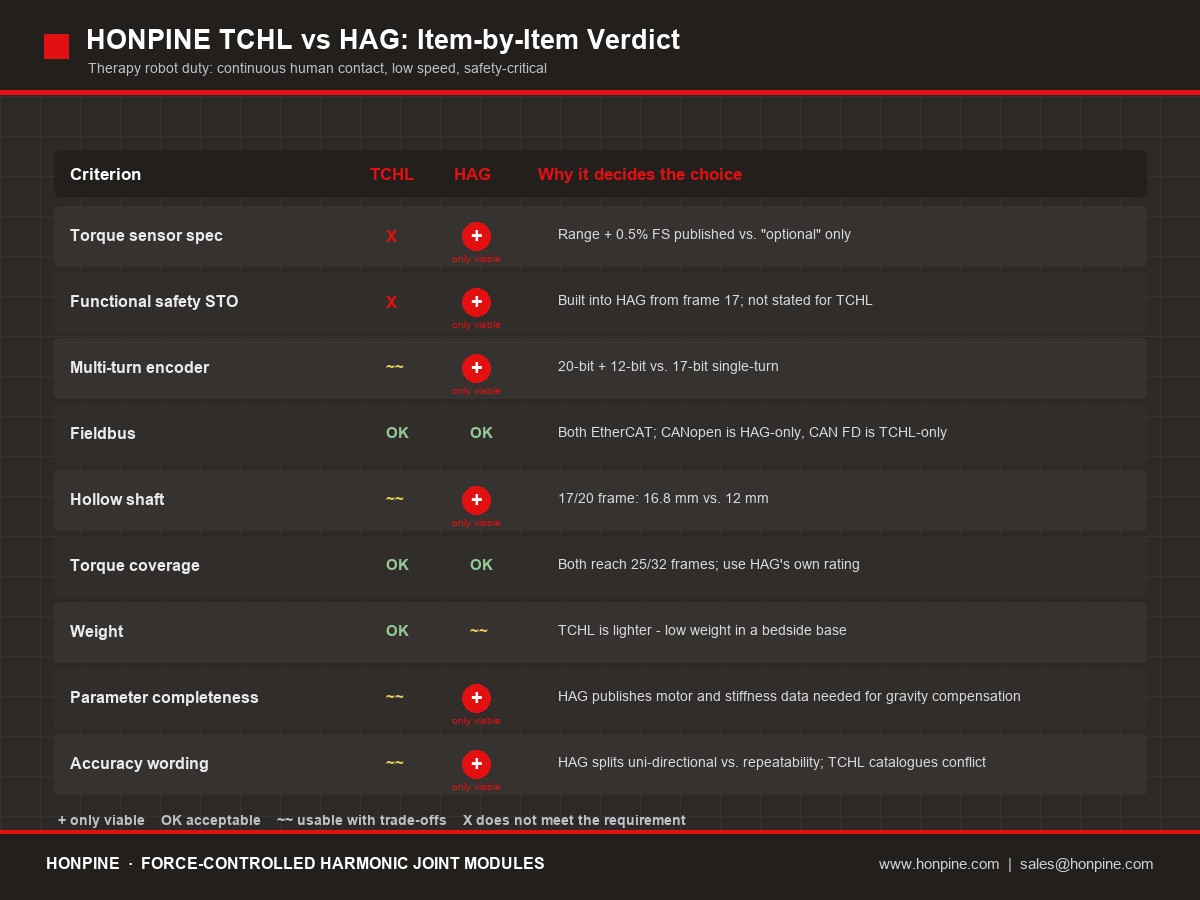
4. TCHL ve HAG: Terapi robotları için madde madde değerlendirme
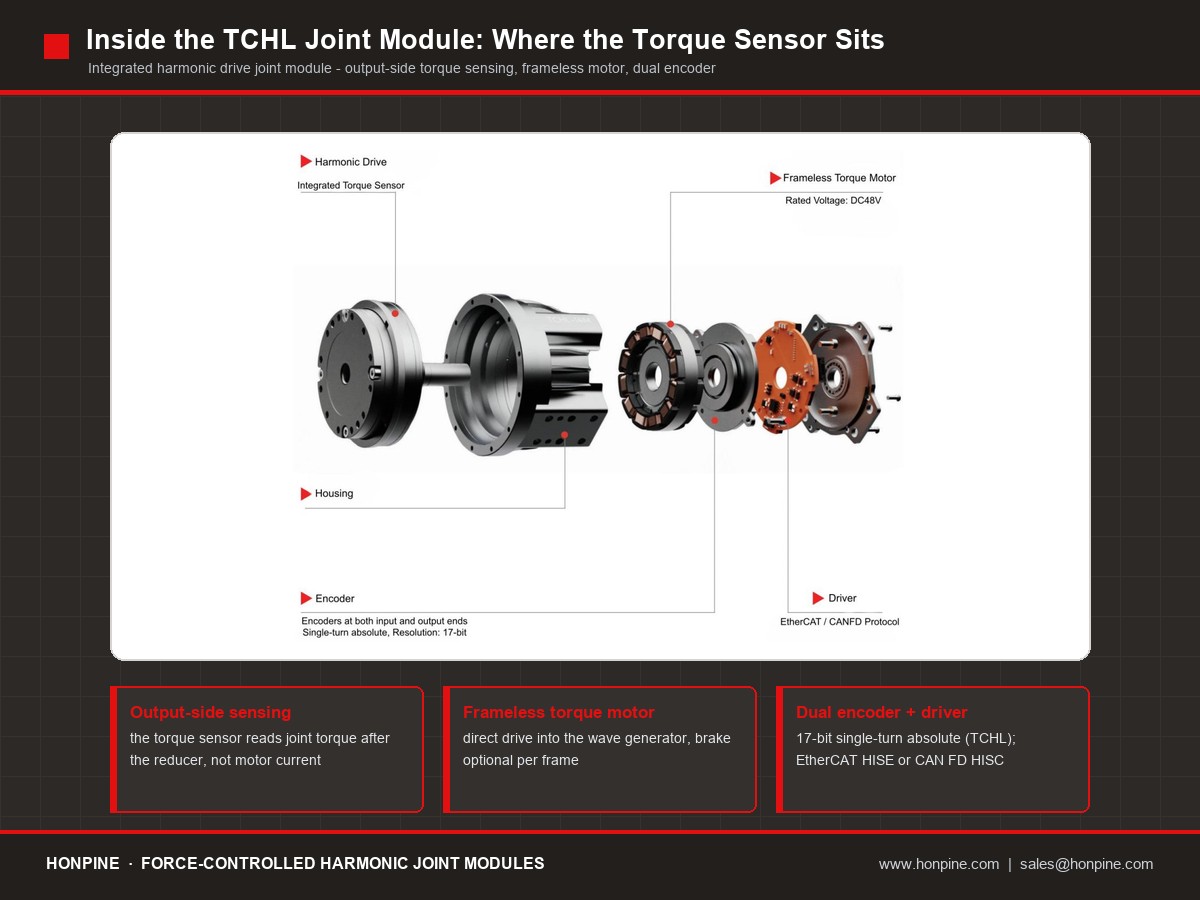
HONPINE'ın TCHL ve HAG serileri iki nesil değil, aynı platform üzerindeki iki ürün tanımıdır. TCHL, yurt dışı kanalları için tasarlanmış hafif ve kompakt seridir; HAG ise işlevsel güvenlik özelliklerine sahip, yüksek entegrasyonlu seridir. Her ikisinde de isteğe bağlı tork sensörü bulunur ve değerlendirmeyi belirleyen fark budur.
4.1 HAG'ın açık ara öne çıktığı noktalar
4.1.1 Taahhüt edebileceğiniz, yayımlanmış tork sensörü spesifikasyonu
Kuvvet kontrollü bir ürünün yazılı olarak yanıtlaması gereken bir soru vardır: çözünürlük nedir? HAG için yanıt yayımlanmıştır: gövde boyutuna göre ölçüm aralığı ve tam skalanın %0,5'i oranında doğrusal olmama. Böylece çözünürlük değeri belirtilebilir, kalibre edilebilir ve savunulabilir. TCHL için yalnızca “isteğe bağlı” bilgisi yayımlanır. Tüm değer önerisi kuvvete dayanan bir üründe sensör özelliklerinin belirtilmemesi ciddi bir kusurdur.
4.1.2 İşlevsel güvenliğin temeli olarak entegre STO
İnsanla fiziksel temas, yazılıma bağlı olmayan bir güvenlik tabanı gerektirir. HAG, 17 numaralı gövde boyutundan itibaren STO'yu entegre eder; bu özellik, çarpışma algılamasını güvenli tork kesme işlevine dönüştürür. Sipariş vermeden önce her gövde boyutu için güvenlik seviyesini ve sertifikasyon durumunu yazılı olarak doğrulayın.
4.1.3 Hastayı konumlandırmak için çok turlu mutlak enkoder
Klinik seans sırasında acil durdurma veya elektrik kesintisi yaşandığında hasta hâlâ yataktadır. Tek turlu mutlak enkoder, kolun altında bir insan varken yeniden referanslama işlemini zorunlu kılar; HAG'ın 12 bit çok turlu enkoderi bu adımı tamamen ortadan kaldırır.
4.2 TCHL'nin hâlâ uygun olduğu durumlar
Ağırlığın belirleyici kısıt olduğu durumlarda (giyilebilir veya havada çalışan yapılar, operatörün taşıdığı taşınabilir cihazlar) ve ana kontrolör CAN FD kullanıyorsa TCHL daha uygun bir seçenektir. Sabit veya tekerlekli tabanlı yatak başı terapi robotunda ağırlık belirleyici kısıt değildir; dolayısıyla TCHL'nin temel avantajı burada geçerli olmaz.
5. Gövde boyutlarının eşleştirilmesi ve kuvvet kontrolü çözünürlük bütçesi
5.1 Yayımlanmış HAG sensör aralıkları ve çözünürlük
Doğrusal olmama değeri tam skalaya göre belirtildiğinden çözünürlük, aralığın tam skalanın %0,5'i ile çarpılmasıyla hesaplanır. Buradan pratik kural çıkar: çalışma torkuna yakın bir ölçüm aralığı seçin. Gereğinden büyük aralık çözünürlüğü düşürür; 500 N.m'lik sensör 2,5 N.m çözünürlük sunar ve bu değer 25 N.m'lik sensöre kıyasla yirmi kat daha kabadır.
5.1.1 Hesaplama örneği: Uç nokta kuvvetinden eklem torkuna
Manuel terapide 10-50 N normal kuvvet, yaklaşık 0,10-0,20 m'lik bilek moment koluyla uygulandığında 1-10 N.m bilek torku sinyaline dönüşür. Yukarıdaki tabloya göre HAG-17'nin 0,375 N.m çözünürlüğü uç noktada yaklaşık 2-4 N'ye karşılık gelir. Bu kullanılabilir olmakla birlikte, 5 N'lik adımlarla belirlenen bir doz için yeterince hassas değildir; ayrıca eklem ölçümüne yerçekimi, atalet, harmonik dişli sürtünmesi ve histerezis etkileri de eklenir.
5.2 Açıkça belirtilmesi gereken sınır: Eklem algılaması, terapi dozunu kapalı çevrimde kontrol etmek demek değildir
Eklem seviyesindeki tork sensörü, tek başına terapi dozunun kapalı çevrim kontrolünü sağlamaz. Doğru mimari iki katmanlıdır: güvenlik, çarpışma algılama ve kompanzasyon için eklem torku algılama; doz için uç efektör kuvvet algılama. Bunu açıkça belirtmek, güvenilir bir spesifikasyonu pazarlama iddiasından ayırır; bileşen listesinde bilek F/T sensörüne yer vermenin dürüst gerekçesi de budur.
6. HAG'ı doğru seçmek: Sipariş ve doğrulama kontrol listesi
6.1 Sipariş vermeden önce
1. Her gövde boyutu için STO. HAG-XX T-XXX-DC1-02-B-E model kodundaki gövde numarasının gerçekten STO içerdiğini doğrulayın; güvenlik seviyesini (SIL/PL) ve sertifikasyon durumunu sorun. HONPINE dokümantasyonunda STO hakkında çelişkili ifadeler bulunuyor (HAU-14 için “dahil değil”, HAG-14 için “entegre”); bu konu yazılı olarak açıklığa kavuşturulmalıdır.
2.Yayımlanan değerlerin ölçüm koşulları. HAG, T (sensörlü) ve N (sensörsüz) konfigürasyonlarda sunuluyor; ancak katalogda tek bir parametre tablosu bulunuyor. Nominal ve tepe tork değerlerinin tork sensörü takılıyken mi, yoksa sensörsüz mü ölçüldüğünü yazılı olarak teyit edin.
3.Sensörün dinamik davranışı. Bant genişliği, histerezis ve termal kayma. Terapi uzun seanslar boyunca kesintisiz sürer: kayma, 30. dakikadaki ölçümün ilk dakikadakiyle aynı olup olmadığını belirler; bant genişliği ise elde edilebilecek uyum kontrolünün sınırını belirler.
4.Tork ölçümlerinin haberleşme ağına nasıl ve ne sıklıkta iletildiği. Kuvvet çevriminin sürücü içinde mi yoksa ana kontrolörde mi çalışacağına karar verin. 1 kHz altındaki kontrolde sensörün raporlama hızı gereksinimi karşılamalıdır; EtherCAT sürümünü tercih edin.
6.2 Sevkiyattan önce
5. Fabrika kalibrasyon kaydı. Her modül için sertlik, histerezis ve sıfır kayması kalibrasyon raporu isteyin; kontrolörün kompanzasyon amacıyla bu parametreleri okuyabildiğini doğrulayın. Seri teslimatta “her makine aynı hissi verir” koşulunu sağlayan dayanak budur.
6.Test düzeneğinde doğrulama maddeleri. Uç nokta kuvvetinin basamak yanıtı ve kararlı durum doğruluğu; oda sıcaklığında ve ısınma sonrasında ölçüm; STO ile birlikte çarpışma algılama eşiği ve tepki süresi; elle yönlendirme hissi; bir milyon çevrimden sonraki doğruluk kaybı.
7.Uyumluluk süreci. Cihazın tıbbi cihaz mevzuatına tabi olduğu durumlarda risk yönetimini IEC 60601 ve ISO 14971'e göre yürütün. Bu makale sertifikasyon dayanağı değildir; ilgili profesyonel kuruluşun görüşü belirleyicidir.
7. Tek sayfalık sonuç
Kuvvet kontrolü neden gereklidir? Terapi robotunun uyguladığı şey insan vücuduna kuvvettir ve insan vücudu şekil değiştirebilen bir temas nesnesidir; bu nedenle konum kontrolü kuvveti yönetemez. Kuvvet kontrolü ek bir seçenek değil, ön koşuldur: doz, güvenlik ve öğretilebilir teknik buna bağlıdır.
TCHLmi, yoksaHAG mı?HAG. Üç belirleyici avantaj bu senaryonun kritik ihtiyaçlarını doğrudan karşılar: taahhüt edilebilecek kuvvet spesifikasyonu (yayımlanmış aralık ve %0,5 doğrusal olmama), STO işlevsel güvenlik temeli ve hastanın konumunu yeniden kazanmayı sağlayan çok turlu mutlak enkoder. Yatak başı bir makinede TCHL'nin hafiflik avantajı çok az önem taşır; yayımlanmamış sensör spesifikasyonu ise kuvvet kontrollü bir üründe ciddi bir kusurdur.
Nasıl kullanılmalı? Başlangıç kombinasyonu olarak bilekte HAG-17, dirsekte HAG-20 ve omuzda HAG-25 kullanın; her eklem için ölçüm aralığının çalışma torkuna uygunluğunu kontrol edin. İki katmanlı sistem kurun: güvenlik ve uyumluluk için eklem torku algılama, doz için uç efektör kuvvet algılama. Siparişi onaylamadan önce 6. bölümdeki yedi maddeyi tamamlayın.
Kaynaklar ve güven düzeyleri
Sorumluluk reddi
· Konfigürasyona ilişkin değerlendirmeler (serbestlik derecesi, eklem çapı, erişim mesafesi ve tork sınıfları), fotoğraflanan makinenin gerçek tasarım parametreleri değil, görsel tahminlerdir. Bunlar bir seçim yöntemini açıklamak için kullanılmıştır ve ilgili model hakkında teknik sonuç olarak sunulmamalıdır.
·Üretici değerleri, kendi içinde çeşitli tutarsızlıklar içeren kataloglardan alınmıştır; bu makale bu değerlerden birini sessizce seçmez. Herhangi bir dış taahhütte bulunmadan önce en güncel spesifikasyonu ve üreticinin yazılı teyidini esas alın.
·Terapi cihazının tıbbi cihaz olarak sınıflandırıldığı durumlarda güvenlik ve mevzuata uygunluk (IEC 60601 serisi, ISO 14971 ve ilgili düzenlemeler), profesyonel sertifikasyon kuruluşunun sorumluluğundadır. Bu makale sertifikasyon dayanağı değildir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Yatak başı fizik tedavi robotları neden kuvvet kontrollü eklem modüllerine ihtiyaç duyar?Bir terapi robotu robot kolu satmaz; insan vücuduna uygulanan kuvveti sunar. Basınç, ritim ve derinlik reçetenin bir parçasıdır ve konum kontrolü bunları sağlayamaz: yumuşak dokular esnektir ve zamanla değişir; bu nedenle aynı konum komutu, kas ve kemik üzerinde birkaç kat farklı temas kuvvetleri oluşturabilir. Kuvvet kontrollü harmonik eklem modülleri, temas kuvvetini kapalı çevrim kontrol değişkenine dönüştürür; dozun tekrarlanabilir, insanla temasın güvenli ve terapistin tekniğinin öğretilebilir olmasını sağlayan tek yöntem budur. Bu makale, yatak başı terapi robotunun tek bir saha fotoğrafından yapılandırmayı inceliyor, kuvvet kontrolünün neden kaçınılmaz olduğuna dair beş gerekçe sunuyor, HONPINE'ın TCHL ile HAG arasındaki seçim ölçütlerini tek tek değerlendiriyor ve çerçeve boyutlarının seçimini belirleyen tork sensörü çözünürlük bütçesini açıklıyor.
 NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 Yatak başı fizik tedavi robotları neden kuvvet kontrollü eklem modüllerine ihtiyaç duyar?Bir terapi robotu robot kolu satmaz; insan vücuduna uygulanan kuvveti sunar. Basınç, ritim ve derinlik reçetenin bir parçasıdır ve konum kontrolü bunları sağlayamaz: yumuşak dokular esnektir ve zamanla değişir; bu nedenle aynı konum komutu, kas ve kemik üzerinde birkaç kat farklı temas kuvvetleri oluşturabilir. Kuvvet kontrollü harmonik eklem modülleri, temas kuvvetini kapalı çevrim kontrol değişkenine dönüştürür; dozun tekrarlanabilir, insanla temasın güvenli ve terapistin tekniğinin öğretilebilir olmasını sağlayan tek yöntem budur. Bu makale, yatak başı terapi robotunun tek bir saha fotoğrafından yapılandırmayı inceliyor, kuvvet kontrolünün neden kaçınılmaz olduğuna dair beş gerekçe sunuyor, HONPINE'ın TCHL ile HAG arasındaki seçim ölçütlerini tek tek değerlendiriyor ve çerçeve boyutlarının seçimini belirleyen tork sensörü çözünürlük bütçesini açıklıyor.
 Lityum Pil Merdane Pres Ekipmanı için Harmonik Döner AktüatörLityum pil üretim ekipmanları, üretim süreçleri gelişmeye devam ettikçe daha yüksek hassasiyet, stabilite ve entegrasyon verimliliği gerektirir. Rulo pres ekipmanlarında, elektrot kalitesi ve tutarlılığının sağlanması için hassas rulo konumlandırması, basınç kontrolü ve dinamik tepki kritik öneme sahiptir.
HONPINE harmonik döner aktüatörler, lityum pil rulo pres ekipmanları için yüksek hassasiyet, yüksek rijitlik, hızlı tepki ve kompakt entegrasyon sağlar. Sıfıra yakın boşluk, yüksek tork yoğunluğu ve güvenilir hareket kontrol performansı sayesinde ekipman hassasiyetinin ve üretim stabilitesinin artırılmasına yardımcı olurlar. Boru Hattı Robotları ve Diğer Özel Amaçlı Ekipmanlar için Harmonik Robot Eklem AktüatörleriBoru hattı robotları, sınırlı kurulum alanı, yüksek yük gereksinimleri, kablo yönlendirmesi ve hassas hareket kontrolünün kritik zorluklar olduğu dar ve karmaşık ortamlarda çalışır. Güvenilir bir eklem aktüatörü, zorlu çalışma koşullarına uyum sağlarken yüksek tork çıkışı, kompakt boyutlar ve kararlı performans sunmalıdır. Harmonik robot eklem aktüatörleri, hassas transmisyonu, motor tahrikini ve algılama özelliklerini kompakt bir hareket ünitesinde birleştirerek boru hattı robotları ve diğer özel amaçlı robotik sistemler için uygun hâle gelir. Bu makale, boru hattı robotlarının temel tasarım gereksinimlerini incelemekte ve HONPINE HPJM harmonik robot eklem modüllerinin kompakt, yüksek performanslı ve güvenilir robotik çözümlerin elde edilmesine nasıl yardımcı olduğunu açıklamaktadır.
 Kaldırma Ekipmanları için Harmonik Aktüatör: Hassasiyet, Tork Yoğunluğu ve Kompakt Hareket Kontrolüne GirişModern kaldırma ekipmanları, bir yükü yalnızca dikey olarak hareket ettirmekten daha fazlasını gerektirir. Robotik kaldırma eksenleri, AGV ve AMR kaldırma modülleri, yarı iletken ekipmanları, denetim platformları ve özel vinçler; giderek daha yüksek tork yoğunluğu, hassas konumlandırma, düşük boşluk, yüksek rijitlik ve kompakt hareket kontrolü gerektirmektedir. Harmonik aktüatör, harmonik tahrik sistemini bir motorla ve yapılandırmaya bağlı olarak enkoderler, frenler, servo sürücüler ve iletişim arayüzleriyle kompakt bir hareket modülünde birleştirir. Bu makale, harmonik aktüatörlerin farklı kaldırma sistemlerine nasıl uygulanabileceğini ve hassasiyet, tork yoğunluğu, rijitlik ve entegrasyon özelliklerinin birleşiminin onları otomatik kaldırma ve konumlandırma uygulamaları için neden uygun kıldığını ele almaktadır.
 Yarı İletken Ekipmanları için Harmonik Döner Aktüatörler: Hassas Hareket, İçi Boş Mil Tasarımı ve FOC KontrolüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Yarı iletken üretim ekipmanlarında dönme hareketi, yalnızca bir mekanizmayı döndürmekten ibaret değildir. Sınırlı montaj alanı, kablo ve boru yönlendirmesi, düşük hız kararlılığı, hassas konumlandırma ve sürekli ayarlanabilir hareket profillerinin tümü makinenin performansını etkileyebilir. Bu nedenle harmonik döner aktüatörler, yarı iletken ekipmanları için önemli bir hareket çözümü hâline gelmektedir. Bu makalede, ekipman geliştirme, tavan üstü taşıma, wafer elleçleme, temizleme ve kristal büyütme uygulamalarındaki deneyimlerimize dayanarak; harmonik transmisyonun, FOC tabanlı motor kontrolünün, enkoder geri bildiriminin, büyük içi boş mil tasarımının ve esnek mekanik arayüzlerin pratik yarı iletken hareket gereksinimlerini karşılamak üzere nasıl birlikte çalıştığını ele alacağım.
 Minimal İnvaziv Cerrahi Robotlar için Minyatür Harmonik TahrikMinimal invaziv cerrahi robotlar, son derece sınırlı mekanik alanlarda hassas hareket sağlayabilen yüksek derecede kompakt aktarma sistemleri gerektirir. Robotik aletler küçülüp daha hünerli hâle geldikçe, geleneksel aktarma mimarileri boyut, tendon esnekliği, sürtünme, histerezis ve mekanik entegrasyonla ilgili zorluklarla karşılaşabilir. Minyatür bir harmonik tahrik, küçük bir mekanik hacimde yüksek oranlı hassas aktarma, düşük boşluk ve kompakt boyutlar sunarak olası bir yaklaşım sağlar. Bu makalede, minyatür harmonik aktarımın cerrahi robotik için neden önemli olduğunu açıklayacak, harici tendon tahrikli ve distal aktarma mimarilerini karşılaştıracak ve HONPINE'in kompakt robotik eklemler, esnek robotik aletler ve diğer hassas mekanizmalar için geliştirdiği CSF-mini minyatür harmonik redüktörün arkasındaki temel mühendislik hususlarını ele alacağım.
 Lazer Salınımlı Kaynak Sistemleri Neden Yüksek Hassasiyetli Harmonik Döner Aktüatöre İhtiyaç Duyar?Lazer salınımlı kaynak; pil üretimi, bara kaynağı, elektronik, tıbbi cihazlar, robotik kaynak ve ışın hareketinin hassas ve tekrarlanabilir olması gereken diğer hassas üretim uygulamalarında giderek daha fazla kullanılmaktadır. Ancak mekanik salınımlı kaynak sistemlerinde kaynak kalitesi yalnızca lazer parametrelerine değil, aynı zamanda salınımlı kafayı tahrik eden döner hareket mekanizmasının hassasiyetine de bağlıdır. Boşluk, yetersiz burulma rijitliği, sınırlı tork yoğunluğu ve konumlandırma hataları, gerçek ışın yörüngesini ve eriyik havuzunun kararlılığını doğrudan etkileyebilir. Bu nedenle yüksek hassasiyetli bir döner hareket çözümü, modern lazer salınımlı kaynak ekipmanlarının önemli bir parçası hâline gelmektedir. Harmonik Döner Aktüatör; hassas transmisyonu, yüksek rijitliği, düşük boşluğu ve kompakt entegrasyonu bir araya getirerek dinamik yükler altında kontrollü döner hareket gerektiren mekanik salınımlı kafalar için son derece uygundur.
 Dıştan Takma Motor Yönlendirmesi Ne Zaman Harmonik Döner Aktüatör Gerektirir?Elektrikli dıştan takma motor yönlendirmesi, basit bir mekanik işlevden hassas bir hareket kontrolü uygulamasına dönüşmektedir. Bu makale, bir Harmonik Döner Aktüatörün ne zaman uygun bir çözüm hâline geldiğini açıklamakta ve hassas transmisyonun, düşük boşluğun, yüksek tork yoğunluğunun, enkoder geri bildiriminin ve kompakt mekanik entegrasyonun rolünü incelemektedir. Ayrıca elektrikli tekneler, otonom su üstü araçları, insansız tekneler, deniz robotikleri ve elektrikli deniz tahrik sistemlerindeki uygulamaları ele alarak mühendislerin yönlendirme torku, hızı, konumlandırma hassasiyeti, çalışma koşulları ve montaj gereksinimlerine göre doğru döner aktüatörü seçmelerine yardımcı olur.
 Özel robotik uygulamalar için doğru robot eklem aktüatörü nasıl seçilir?Doğru robot eklem aktüatörünü seçmek artık yalnızca tork özelliklerini karşılaştırmak veya bir motor ile dişli kutusunu ayrı ayrı seçmek meselesi değildir. İnsansı robotlar, iş birlikçi robotlar, endüstriyel robotik kollar, tıbbi robotlar, mobil manipülatörler ve özel robotik sistemler çeşitlendikçe, robot üreticileri aynı anda tork, hız, hassasiyet, rijitlik, ağırlık, montaj alanı, geri bildirim, iletişim ve güvenlik arasında denge kurmalıdır. Bu makale, mühendislerin gerçek uygulama probleminden yola çıkarak ve komple robotun mekanik yapısı ile kontrol gereksinimlerine uygun eklem düzeyinde bir çözüm geliştirerek doğru harmonik eklem aktüatörünü veya robot eklem motorunu nasıl seçebileceğini açıklamaktadır.