Kaldırma Ekipmanları için Harmonik Aktüatör: Hassasiyet, Tork Yoğunluğu ve Kompakt Hareket Kontrolüne Giriş
Modern kaldırma ekipmanları artık yalnızca bir yükü bir yükseklikten diğerine taşımak için tasarlanmamaktadır. Endüstriyel otomasyon, robotik, malzeme taşıma ve hassas makineler gelişmeye devam ettikçe, kaldırma sistemlerinin yüksek yük kapasitesini hassas konumlandırma, kompakt mekanik entegrasyon, güvenilir hareket kontrolü ve uzun vadeli çalışma kararlılığıyla giderek daha fazla birleştirmesi gerekmektedir.
Bu durum, özellikle bir kaldırma mekanizması sınırlı bir montaj alanı içinde çalıştığında veya daha büyük bir otomatik sistemin parçasını oluşturduğunda önemlidir. Robotik bir kaldırma ekseni, AGV veya AMR kaldırma modülü, yarı iletken konumlandırma mekanizması, otomatik muayene platformu ya da özel bir vinç; değişen yükler altında hassas konumlandırmayı ve kararlı hareketi korurken bir yükü tekrar tekrar hareket ettirmek zorunda olabilir.
Bu uygulamalarda, transmisyon sistemi motorun kendisi kadar önemli hâle gelir. Harmonik tahrik redüktörünü bir motorla ve yapılandırmaya bağlı olarak enkoderler, frenler ve servo sürücüler gibi bileşenlerle birleştiren bir Harmonic Actuator, yüksek hassasiyetli döner hareket kontrolü için kompakt bir yaklaşım sunar.
Harmonik aktüatörler yaygın olarak robot eklemleriyle ilişkilendirilse de avantajları robotikle sınırlı değildir. Bir kaldırma mekanizması döner bir transmisyon üzerinden tahrik edildiğinde, harmonik aktüatör teknolojisi; yüksek tork yoğunluğu, düşük boşluk, yüksek rijitlik, hassas konumlandırma ve kompakt entegrasyon gerektiren kaldırma ekipmanları ve özel kaldırma sistemleri için de pratik bir çözüm sağlayabilir.
Kaldırma Ekipmanları Neden Daha Entegre Hareket Sistemlerine Yöneliyor?
Geleneksel kaldırma ekipmanları genellikle motor, dişli kutusu, kaplin, fren, enkoder ve harici kontrolörden oluşan nispeten yalın bir mimari kullanır. Bu yapılandırma geleneksel kaldırma uygulamalarında iyi çalışabilir; ancak ekipmanlar daha kompakt ve otomatik hâle geldikçe, her hareket ekseni için gereken bileşen sayısı önemli bir tasarım unsuru olabilir.
Ekipman üreticileri için her ilave mekanik arayüz; montaj, hizalama, kablolama, devreye alma ve bakım için yeni bir gereksinim oluşturur. Motor ve dişli kutusunun da dikkatle eşleştirilmesi gerekirken, enkoder ve fren genel kontrol ve güvenlik mimarisine entegre edilmelidir.
Entegre bir Harmonic Actuator, transmisyon ve hareket kontrolü bileşenlerini kompakt bir modülde birleştirerek farklı bir yaklaşım sunar. Aktüatör yapılandırmasına bağlı olarak harmonik tahrik, motor, enkoder, fren, servo sürücü ve iletişim arayüzleri tek bir sisteme entegre edilebilir.
Bu yaklaşım, kaldırma mekanizmasının sınırlı bir mekanik hacme sığması gerektiğinde veya ekipman üreticisinin birden fazla makine modeli arasında tahrik mimarisini standartlaştırmak istediğinde özellikle caziptir.
Amaç yalnızca bileşen sayısını azaltmak değildir. Daha önemlisi, entegre bir aktüatör tahrik sistemi ile kaldırma mekanizması arasındaki mekanik, elektriksel ve kontrol arayüzlerini basitleştirerek ekipman üreticilerinin hassas hareket performansını korurken entegrasyon işini azaltmasına yardımcı olabilir.
Harmonik Aktüatörler Kaldırma Ekipmanlarında Nerede Kullanılabilir?
Harmonik aktüatörler, döner hareketin doğrusal harekete dönüştürüldüğü veya kaldırmanın konumlandırma, döndürme ya da robotik hareketle birleştirildiği kaldırma uygulamalarında en yüksek değeri sunar.
Bu durum onları robotik dikey eksenler, AGV ve AMR kaldırma modülleri, yarı iletken ekipmanları, hassas muayene sistemleri, tıbbi konumlandırma ekipmanları, otomatik platformlar ve özel vinç mekanizmaları için uygun kılar.
Önemli ayrım, bir Harmonic Actuator'ün mutlaka doğrusal bir aktüatörün veya bilyalı vida sisteminin doğrudan yerine geçmediğidir. Temel işlevi kontrollü döner çıkış sağlamaktır. Mekanik sistem daha sonra bu döner hareketi vida, tambur, kasnak, bağlantı mekanizması, kam veya başka bir transmisyon mekanizması aracılığıyla dikey harekete dönüştürebilir.
Dolayısıyla en güçlü uygulama fırsatı, ekipman mimarisinin zaten kompakt, yüksek torklu ve hassas bir döner tahrikten fayda sağladığı durumlarda ortaya çıkar.
Robotik Kaldırma Eksenleri için Harmonik Aktüatör
Robotik kaldırma eksenleri, kompakt harmonik aktüatörler için önemli bir uygulama alanıdır. Endüstriyel robotlar, işbirlikçi robotlar, mobil manipülatörler ve diğer robotik sistemler, robotun çalışma yüksekliğini ayarlamak veya çalışma alanını genişletmek için dikey mekanizmalar kullanabilir.
Bu sistemlerde kaldırma mekanizmasının, robotun, takımın veya faydalı yükün ağırlığını desteklerken genellikle önceden tanımlanmış konumlar arasında tekrar tekrar hareket etmesi gerekir. Bu nedenle aktüatörün konumlandırma hassasiyetini ve yapısal kararlılığı korurken yeterli tork sağlaması gerekir.
Bir harmonik tahrik aktüatörü, yüksek redüksiyon oranını düşük boşluk ve yüksek tork yoğunluğuyla birleştirerek tahrik sisteminin nispeten kompakt bir pakette önemli bir çıkış torku üretmesini sağlayabilir. Enkoder geri bildirimiyle birleştirildiğinde, tekrarlanan dikey konumlandırma için gerekli kapalı çevrim hareket kontrolünü sağlayabilir.
Robotik ekipman üreticileri için bir diğer avantaj entegrasyondur. Ayrı bir servo motor, harmonik redüktör, enkoder ve fren etrafında tam bir tahrik grubu tasarlamak yerine, entegre bir aktüatör robotik kaldırma ekseni içinde standartlaştırılmış bir hareket modülü olarak kullanılabilir.
AGV ve AMR Kaldırma Modülleri için Harmonik Aktüatör
AGV ve AMR platformları, palet taşıma, malzeme transferi, otomatik yanaşma ve konveyör etkileşimi için giderek daha fazla kaldırma mekanizmasıyla donatılmaktadır. Bu kaldırma sistemleri, aktüatörün mobil robotun sınırlı iç alanını aküler, kontrolörler, sensörler, tekerlekler ve yapısal bileşenlerle paylaşması gerektiğinden özellikle zorlu alan kısıtlamaları altında çalışır.
Bu durum tork yoğunluğunu özellikle önemli kılar.
Büyük bir motor ve dişli kutusu kombinasyonu yeterli tork sağlayabilir, ancak değerli alan tüketir ve mobil platforma gereksiz ağırlık ekler. Kompakt bir harmonik aktüatör, nispeten küçük bir mekanik yerleşim alanını korurken yüksek redüksiyon oranı ve yüksek çıkış torku sağlayabilir.
Kaldırma modülünün bir faydalı yükü başka bir ekipmanla hizalaması gerektiğinde düşük boşluk da yararlı olabilir. Örneğin, bir AGV'nin paleti bir konveyöre aktarmadan önce belirli bir yüksekliğe kaldırması gerekebilir. Kaldırma sistemi konumunu ne kadar hassas kontrol edebilirse, tekrarlanabilir yanaşma ve malzeme transferi sağlamak o kadar kolay olur.
Bu nedenle harmonik aktüatör teknolojisi; kompakt boyutların, tork yoğunluğunun, konumlandırma hassasiyetinin ve entegre kontrolün yalnızca kaldırma hızını en üst düzeye çıkarmaktan daha önemli olduğu AGV ve AMR kaldırma sistemleri için değerlendirilebilir.
Yarı İletken Kaldırma ve Konumlandırma Ekipmanları için Harmonik Aktüatör
Yarı iletken üretim ekipmanları, hareket bileşenleri üzerinde özellikle zorlu gereksinimler oluşturur. Plaka taşıma, muayene, hizalama, konumlandırma ve proses ekipmanları, sıkı şekilde kısıtlanmış mekanik alanlarda çalışırken son derece kararlı ve tekrarlanabilir hareket gerektirebilir.
Bu uygulamalarda kaldırma mekanizması büyük bir stroka sahip olmayabilir, ancak gerekli konumlandırma hassasiyeti geleneksel endüstriyel kaldırma ekipmanlarına göre önemli ölçüde daha yüksek olabilir.
Bir harmonik aktüatör, kontrollü dikey hareket üreten döner bir mekanizmayı tahrik etmek veya birleşik kaldırma ve konumlandırma işlevi sağlamak için kullanılabilir. Harmonik transmisyonun düşük boşluk özellikleri yön değişimleri sırasında mekanik boşluğu azaltmaya yardımcı olurken, transmisyonun yüksek rijitliği yük altında kararlı harekete katkıda bulunur.
Kompakt yapı ayrıca ekipman tasarımcılarının sensörler, optik sistemler, kablolar ve proses modülleri gibi diğer bileşenlerin etrafındaki kullanılabilir montaj alanını optimize etmesine yardımcı olabilir.
Bu nedenle yarı iletken ekipmanı üreticileri için fayda tork iletiminin ötesine geçer. Aktüatör, genel hassas hareket kontrol mimarisinin bir parçası hâline gelir.
Hassas Muayene ve Konumlandırma Kaldırma Sistemleri için Harmonik Aktüatör
Otomatik muayene ekipmanları sıklıkla kameraların, optik bileşenlerin, sensörlerin, muayene kafalarının, fikstürlerin veya iş parçalarının dikey olarak ayarlanmasını gerektirir.
Bu mekanizmalar çok yüksek kaldırma kuvvetleri gerektirmese de çok hassas ve tekrarlanabilir konumlandırma gerektirebilir. Küçük bir konumlandırma hatası, muayene sonuçlarını, optik hizalamayı veya üretim prosesinin tutarlılığını etkileyebilir.
Mekanik tasarım döner hareketi dikey harekete dönüştürdüğünde, harmonik aktüatör düşük boşluk ve yüksek tekrarlanabilirlikle hassas bir döner giriş sağlayabilir.
Bu yaklaşım, ekipmanın hem yükseklik ayarı hem de döner konumlandırma gerektirdiği durumlarda da yararlı olabilir. Tamamen bağımsız tahrik sistemleri kullanmak yerine, mekanik mimari birden fazla eksen için kontrollü hareket sağlayan kompakt döner aktüatörler etrafında tasarlanabilir.
Bu durum, montaj alanı, hareket hassasiyeti ve sistem entegrasyonunun yakından ilişkili tasarım gereksinimleri olduğu hassas otomasyon sistemleri için özellikle önemlidir.
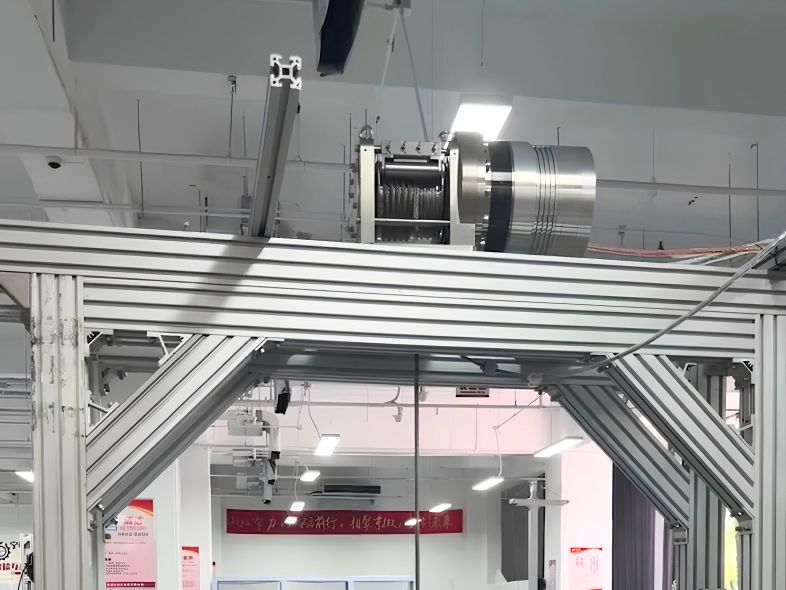
Gerçek Uygulama: Bir Vinç Sisteminde Kullanılan Harmonik Aktüatör
Harmonik aktüatörlerin uygulaması robot eklemleri ve hassas otomasyonla sınırlı değildir. HONPINE ayrıca harmonik aktüatör teknolojisini bir vinç sistemine uygulayarak, entegre harmonik tahrik çözümünün özel kaldırma ve yük taşıma ekipmanlarında nasıl kullanılabileceğini göstermiştir.
Bir vinç mekanizmasında tahrik sisteminin, yük altında kontrollü hareketi korurken sarma mekanizmasını döndürmek için yeterli çıkış torku üretmesi gerekir. Motor, redüksiyon mekanizması, fren ve geri bildirim bileşenleri, kararlı kaldırma performansı sağlamak üzere birlikte çalışmalıdır.
Bu uygulamada harmonik aktüatör, vinç mekanizmasını tahrik etmek ve döner hareketini kontrol etmek için kullanılır. Harmonik tahrikin yüksek redüksiyon kapasitesi, motorun kompakt bir transmisyon yapısı içinde gerekli çıkış torkunu üretmesini sağlarken, düşük boşluklu transmisyon daha hassas ve tekrarlanabilir hareket kontrolünü destekler.
Bir diğer önemli husus sistem entegrasyonudur. Ayrı motor, dişli kutusu, kaplin, enkoder ve diğer bileşenleri kullanan geleneksel bir mimariyle karşılaştırıldığında, entegre bir harmonik aktüatör mekanik arayüzlerin sayısını azaltabilir ve genel tahrik yapısını basitleştirebilir. Bu, özellikle vinç veya kaldırma mekanizmasının sınırlı montaj alanına sahip olduğu durumlarda yararlı olabilir.
Vinç uygulaması, ekipman tasarımcıları için önemli bir noktayı da göstermektedir: harmonik aktüatörler robotik uygulamalarla sınırlı değildir. Yüksek tork yoğunluğu, düşük boşluk, kompakt yapı ve hassas döner hareket kombinasyonları, özel kaldırma ve yük taşıma mekanizmalarında da değerli olabilir.
Aşağıdaki video, bir vinç sistemindeki gerçek bir HONPINE harmonik aktüatör uygulamasını göstermektedir.
Vinç ve Kaldırma Ekipmanlarında Harmonik Aktüatör Uygulaması
Video: Vinç sisteminde kullanılan HONPINE Harmonic Actuator
Kaldırma Ekipmanlarında Yüksek Tork Yoğunluğu Neden Önemlidir?
Bir kaldırma sisteminin sınırlı bir montaj alanı içinde yüksek çıkış torku sağlaması gerektiğinde tork yoğunluğu özellikle önemli hâle gelir.
Motor boyutunu basitçe artırmak her zaman pratik bir çözüm değildir. Daha büyük bir motor, tahrik sisteminin hacmini ve ağırlığını artırır ve daha büyük bir destek yapısı gerektirebilir. Mobil ekipmanlarda ilave ağırlık enerji tüketimini de artırabilir ve genel sistem verimliliğini azaltabilir.
Harmonik tahrik, motor torkunu kompakt bir transmisyon içinde çoğaltmak için yüksek redüksiyon oranı kullanır. Bu transmisyon uygun boyutlandırılmış bir motorla birleştirildiğinde, ortaya çıkan aktüatör genel boyutuna göre yüksek çıkış torku sağlayabilir.
Bu, harmonik aktüatörlerin robotik kaldırma eksenleri, AGV ve AMR kaldırma modülleri, kompakt vinçler ve kullanılabilir alanın sınırlı olduğu diğer kaldırma mekanizmaları için cazip olmasının nedenlerinden biridir.
Aktüatörün ayrıca bir enkoder, fren, sürücü veya iletişim arayüzünü barındırması gerektiğinde tasarım avantajı daha da önemli hâle gelir. Entegre bir aktüatör, her bir bileşenin ayrı bir montaj konumunu işgal etmesini gerektirmeden bu işlevleri sağlayabilir.
Kaldırma ve Konumlandırma için Düşük Boşluk Neden Önemlidir?
Yalnızca bir yükü yaklaşık iki konum arasında hareket ettirmesi gereken temel bir kaldırma mekanizmasında boşluk önemli bir sorun olmayabilir. Ancak kaldırma sistemi otomatik bir konumlandırma prosesinin parçası olduğunda çok daha önemli hâle gelir.
Aşağıdaki sırayı tekrar tekrar gerçekleştiren bir kaldırma mekanizmasını düşünün: bir platformu kaldırmak, tanımlanmış bir konumda durmak, indirmek ve ardından başlangıç konumuna dönmek. Her yön değişikliği, transmisyon içindeki mekanik boşluğun nihai konumu etkileme olasılığını doğurur.
Düşük boşluklu harmonik transmisyon bu mekanik boşluğu en aza indirir ve komut verilen hareket ile gerçek çıkış hareketi arasında daha öngörülebilir bir ilişki oluşturmaya yardımcı olur.
Bu; tekrarlanabilirliğin yalnızca kaldırma stroku elde etmekten daha önemli olduğu robotik kaldırma eksenleri, yarı iletken ekipmanları, muayene sistemleri ve otomatik konumlandırma platformları için özellikle değerli olabilir.
Aktüatör Harici Yükleri Desteklediğinde Yüksek Rijitlik Önemlidir
Kaldırma ekipmanları transmisyon sistemini genellikle salt dönme torkundan daha fazlasına maruz bırakır. Mekanik yapılandırmaya bağlı olarak aktüatör radyal kuvvetler, eksenel kuvvetler ve devrilme momentleri de deneyimleyebilir.
Örneğin, bir kaldırma platformu robotik bir kolu veya merkezden kaçık bir faydalı yükü taşıyorsa, yük merkezi ile aktüatör çıkışı arasındaki mesafe önemli bir devrilme momenti oluşturabilir.
Bu koşullar altında aktüatörün rijitliği ve yataklama kapasitesi önemli seçim kriterleri hâline gelir.
Yüksek rijitlikli bir harmonik aktüatör, harici yük altında kararlı çıkış hareketinin korunmasına yardımcı olabilir. Ancak ekipman tasarımcıları rijitliği yalnızca redüktör spesifikasyonuna göre değerlendirmemelidir. Çıkış yatağı, montaj yapısı, yük konumu ve destek mekanizması dâhil olmak üzere tüm mekanik sistem dikkate alınmalıdır.
Bu durum özellikle ağır yüklü robotik kaldırma sistemleri ve hassas kaldırma platformları için önemlidir.
Entegre Harmonik Aktüatör ve Geleneksel Motor-Dişli Kutusu Karşılaştırması
Hassas bir kaldırma ekseni için geleneksel mimari genellikle servo motor, harmonik redüktör, enkoder, fren, kaplin ve harici servo sürücüden oluşur. Her bileşen seçilmeli ve sisteme entegre edilmelidir; bu bileşenler arasındaki mekanik arayüzler montaj hassasiyetini ve montaj süresini etkileyebilir.
Entegre bir Harmonic Actuator bu işlevlerin birkaçını tek bir modülde birleştirir. Bu, tahrik ve makine arasındaki arayüz sayısını azaltırken kablolamayı, montajı ve devreye almayı basitleştirebilir.
Bu nedenle ekipman üreticileri için gerçek avantaj yalnızca bileşen azaltımı değildir. Tahrik sistemini her kaldırma eksenini tekil bileşenlerden tasarlamak yerine standartlaştırılmış bir hareket kontrol modülü olarak ele alma yeteneğidir.
Bu, benzer hareket mimarileri kullanan birden fazla makine yapılandırması veya robotik platform geliştiren üreticiler için özellikle değerli olabilir.
Kaldırma Uygulamaları için Harmonik Aktüatör ve Bilyalı Vida Karşılaştırması
Bir Harmonic Actuator ve bir bilyalı vida aktüatörü, farklı temel işlevleri yerine getirdikleri için her kaldırma uygulamasında doğrudan ikame olarak değerlendirilmemelidir.
Bilyalı vida, döner hareketi doğrusal harekete dönüştürmek üzere özel olarak tasarlanmıştır ve bu nedenle geleneksel doğrusal kaldırma eksenleri için doğal bir seçimdir. Makinenin uzun bir doğrusal strok gerektirdiği ve mekanik mimarinin zaten vida tahrikli bir eksene dayandığı durumlarda özellikle uygundur.
Bir Harmonic Actuator, sistemin tambur, vida, kasnak, bağlantı mekanizması, kam veya başka bir mekanizma aracılığıyla doğrusal harekete dönüştürülebilecek yüksek hassasiyetli bir döner tahrik gerektirdiği durumlarda daha caziptir. Uygulama ayrıca yüksek tork yoğunluğu, düşük boşluk, yüksek rijitlik, kompakt entegrasyon veya kaldırma ile döner hareketin bir kombinasyonunu gerektirdiğinde özellikle ilgi çekici hâle gelir.
Bu nedenle bir ekipman üreticisi için doğru soru yalnızca “Hangi aktüatör daha iyidir?” değildir; bunun yerine şudur:
Hangi transmisyon mimarisi kaldırma sisteminin yüküne, hareket profiline, montaj alanına, konumlandırma gereksinimlerine ve kontrol mimarisine en iyi şekilde uyar?
Kaldırma Ekipmanları için Harmonik Aktüatör Nasıl Seçilir?
Kaldırma ekipmanları için harmonik aktüatör seçimi, nominal torkun yükle eşleştirilmesinden daha fazlasını gerektirir.
İlk adım, mekanizma tarafından gerekli gerçek çıkış torkunu hesaplamaktır. Yük ağırlığı, moment kolu, ivmelenme, sürtünme, mekanik verimlilik, harici kuvvetler ve güvenlik katsayılarının tümü dâhil edilmelidir. Merkezden kaçık yüklere sahip mekanizmalarda ortaya çıkan radyal kuvvetler ve devrilme momentleri de dikkate alınmalıdır.
Redüksiyon oranı, yalnızca mevcut en yüksek oran seçilerek değil, gerekli çıkış hızı ve torka göre seçilmelidir. Daha yüksek bir redüksiyon oranı tork çarpımını artırabilir ve çıkış hızını düşürebilir; ancak ideal oran yine de motorun çalışma aralığıyla ve kaldırma sisteminin dinamik gereksinimleriyle uyumlu olmalıdır.
Boşluk ve burulma rijitliği, gerekli konumlandırma performansına göre değerlendirilmelidir. Sık sık yön değiştiren veya hassas konumlandırma gerçekleştiren bir sistem, sınırlı konumlandırma gereksinimlerine sahip basit bir kaldırma mekanizmasına kıyasla genel olarak düşük boşluktan daha fazla fayda sağlar.
Enkoder yapılandırması, kapalı çevrim kaldırma sistemleri için bir diğer önemli husustur. Kontrol mimarisine bağlı olarak tek bir enkoder yeterli olabilirken, daha ayrıntılı motor tarafı ve çıkış tarafı geri bildirimi gerektiren uygulamalar çift enkoder yapılandırmasından fayda sağlayabilir.
Dikey yükler için fren yapılandırması da özel dikkat gerektirir. Fren, yalnızca başka bir aktüatör spesifikasyonu olarak değerlendirilmek yerine makinenin gerçek yük tutma ve güvenlik gereksinimlerine göre seçilmelidir.
Son olarak, nihai aktüatör seçiminden önce çalışma çevrimi, çalışma sıcaklığı, beklenen hizmet ömrü, montaj yönü, çevresel koşullar ve iletişim arayüzünün tümü dikkate alınmalıdır.
Ekipman Üreticileri Neden Daha Entegre Aktüatörleri Seçiyor?
Entegre aktüatörlerin giderek artan kullanımı, ekipman üreticilerinin değişen öncelikleriyle yakından ilişkilidir.
Makine üreticileri, otomasyonu, hassasiyeti ve işlevselliği artırırken ekipmanları daha küçük hâle getirme baskısı altındadır. Aynı zamanda montaj süresinin azaltılması ve bakımın basitleştirilmesi, üretim maliyetlerini kontrol etmede önemli faktörler hâline gelmiştir.
Entegre bir harmonik aktüatör bu zorlukların birkaçını eşzamanlı olarak ele alabilir.
Ekipman üreticisi motoru, redüktörü, enkoderi, freni ve sürücüyü ayrı bileşenler olarak entegre etmek yerine, önceden tasarlanmış bir aktüatör modülüyle çalışabilir. Bu, mekanik arayüzlerin sayısını azaltır ve hareket ekseninin tasarımını daha standartlaştırılmış hâle getirebilir.
Birden fazla ekipman platformu üreten üreticiler için bu modüler yaklaşım, mühendislik değişikliklerini ve yedek parça yönetimini de basitleştirebilir.
Bu eğilim özellikle robotik, mobil robotlar, yarı iletken ekipmanları, hassas otomasyon ve kompakt hareket sistemlerinin giderek önem kazandığı diğer sektörlerde görülmektedir.
Yeni Nesil Kaldırma ve Robotik Sistemler için Harmonik Aktüatör
Kaldırma ekipmanlarının geleceği, akıllı ve otomatik makinelerin gelişimiyle yakından bağlantılıdır.
Modern bir kaldırma mekanizması artık izole bir dikey eksen olarak çalışmayabilir. Yükseklik, konum, kuvvet ve hareketin diğer eksenlerle koordine edilmesi gereken bir robotik sistemin parçası olabilir.
Bir mobil robot, bir faydalı yükü başka bir makineyle hassas şekilde hizalarken kaldırmak zorunda olabilir. Robotik bir manipülatör, uç efektörünün konumunu korurken yüksekliğini ayarlamak zorunda olabilir. Bir yarı iletken sistemin dikey hareketi son derece hassas döner konumlandırmayla birleştirmesi gerekebilir.
Bu uygulamalar tahrik sistemi üzerinde daha yüksek talepler oluşturur.
Aktüatör yeterli tork sağlamalıdır; ancak mevcut mekanik alan içinde hassasiyet, rijitlik, geri bildirim, kompaktlık ve güvenilir iletişim de sunmalıdır.
Entegre harmonik aktüatör teknolojisinin anlamlı bir avantaj sağlayabileceği nokta burasıdır.
Sonuç
Harmonik aktüatörler her tür kaldırma aktüatörünün yerine geçmek üzere tasarlanmamıştır. En büyük değerleri, bir kaldırma sisteminin aynı zamanda yüksek tork yoğunluğu, düşük boşluk, yüksek konumlandırma hassasiyeti, yüksek rijitlik, kompakt montaj ve entegre hareket kontrolü gerektirdiği durumlarda ortaya çıkar.
Robotik kaldırma eksenleri, AGV ve AMR kaldırma modülleri, yarı iletken ekipmanları, hassas konumlandırma sistemleri, otomatik muayene ekipmanları ve özel vinç sistemleri için harmonik aktüatör, döner hareket kontrolüne kompakt ve yüksek düzeyde entegre bir yaklaşım sağlayabilir.
Gerçek dünyadaki vinç uygulaması, harmonik aktüatör teknolojisinin geleneksel robot eklemlerinin ötesine geçerek özel kaldırma ve yük taşıma ekipmanlarına uzanabileceğini göstermektedir. Mekanik mimari döner tahrik transmisyonundan, yüksek redüksiyon oranlarından, hassas konumlandırmadan ve kompakt entegrasyondan fayda sağladığında, harmonik aktüatör geleneksel motor ve dişli kutusu yapılandırmasına etkili bir alternatif olabilir.
Ekipman üreticileri için en önemli husus, yalnızca bir Harmonic Actuator'ün yeterli tork sağlayıp sağlayamayacağı değildir. Daha önemli soru, tork yoğunluğunun, boşluğunun, rijitliğinin, entegrasyon seviyesinin, geri bildirim yapılandırmasının ve mekanik mimarisinin kaldırma sisteminin gerçek gereksinimleriyle eşleşip eşleşmediğidir.
Bu unsurlar uyum sağladığında, entegre bir Harmonic Actuator ekipman üreticilerinin daha kompakt, entegrasyonu daha kolay, daha hassas ve yeni nesil otomatik makinelere daha uygun kaldırma sistemleri geliştirmesine yardımcı olabilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Lityum Pil Merdane Pres Ekipmanı için Harmonik Döner AktüatörLityum pil üretim ekipmanları, üretim süreçleri gelişmeye devam ettikçe daha yüksek hassasiyet, stabilite ve entegrasyon verimliliği gerektirir. Rulo pres ekipmanlarında, elektrot kalitesi ve tutarlılığının sağlanması için hassas rulo konumlandırması, basınç kontrolü ve dinamik tepki kritik öneme sahiptir.
HONPINE harmonik döner aktüatörler, lityum pil rulo pres ekipmanları için yüksek hassasiyet, yüksek rijitlik, hızlı tepki ve kompakt entegrasyon sağlar. Sıfıra yakın boşluk, yüksek tork yoğunluğu ve güvenilir hareket kontrol performansı sayesinde ekipman hassasiyetinin ve üretim stabilitesinin artırılmasına yardımcı olurlar. Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
 Kaldırma Ekipmanları için Harmonik Aktüatör: Hassasiyet, Tork Yoğunluğu ve Kompakt Hareket Kontrolüne GirişModern kaldırma ekipmanları, bir yükü yalnızca dikey olarak hareket ettirmekten daha fazlasını gerektirir. Robotik kaldırma eksenleri, AGV ve AMR kaldırma modülleri, yarı iletken ekipmanları, denetim platformları ve özel vinçler; giderek daha yüksek tork yoğunluğu, hassas konumlandırma, düşük boşluk, yüksek rijitlik ve kompakt hareket kontrolü gerektirmektedir. Harmonik aktüatör, harmonik tahrik sistemini bir motorla ve yapılandırmaya bağlı olarak enkoderler, frenler, servo sürücüler ve iletişim arayüzleriyle kompakt bir hareket modülünde birleştirir. Bu makale, harmonik aktüatörlerin farklı kaldırma sistemlerine nasıl uygulanabileceğini ve hassasiyet, tork yoğunluğu, rijitlik ve entegrasyon özelliklerinin birleşiminin onları otomatik kaldırma ve konumlandırma uygulamaları için neden uygun kıldığını ele almaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 Lityum Pil Merdane Pres Ekipmanı için Harmonik Döner AktüatörLityum pil üretim ekipmanları, üretim süreçleri gelişmeye devam ettikçe daha yüksek hassasiyet, stabilite ve entegrasyon verimliliği gerektirir. Rulo pres ekipmanlarında, elektrot kalitesi ve tutarlılığının sağlanması için hassas rulo konumlandırması, basınç kontrolü ve dinamik tepki kritik öneme sahiptir.
HONPINE harmonik döner aktüatörler, lityum pil rulo pres ekipmanları için yüksek hassasiyet, yüksek rijitlik, hızlı tepki ve kompakt entegrasyon sağlar. Sıfıra yakın boşluk, yüksek tork yoğunluğu ve güvenilir hareket kontrol performansı sayesinde ekipman hassasiyetinin ve üretim stabilitesinin artırılmasına yardımcı olurlar. Kaldırma Ekipmanları için Harmonik Aktüatör: Hassasiyet, Tork Yoğunluğu ve Kompakt Hareket Kontrolüne GirişModern kaldırma ekipmanları, bir yükü yalnızca dikey olarak hareket ettirmekten daha fazlasını gerektirir. Robotik kaldırma eksenleri, AGV ve AMR kaldırma modülleri, yarı iletken ekipmanları, denetim platformları ve özel vinçler; giderek daha yüksek tork yoğunluğu, hassas konumlandırma, düşük boşluk, yüksek rijitlik ve kompakt hareket kontrolü gerektirmektedir. Harmonik aktüatör, harmonik tahrik sistemini bir motorla ve yapılandırmaya bağlı olarak enkoderler, frenler, servo sürücüler ve iletişim arayüzleriyle kompakt bir hareket modülünde birleştirir. Bu makale, harmonik aktüatörlerin farklı kaldırma sistemlerine nasıl uygulanabileceğini ve hassasiyet, tork yoğunluğu, rijitlik ve entegrasyon özelliklerinin birleşiminin onları otomatik kaldırma ve konumlandırma uygulamaları için neden uygun kıldığını ele almaktadır.
 Yarı İletken Ekipmanları için Harmonik Döner Aktüatörler: Hassas Hareket, İçi Boş Mil Tasarımı ve FOC KontrolüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Yarı iletken üretim ekipmanlarında dönme hareketi, yalnızca bir mekanizmayı döndürmekten ibaret değildir. Sınırlı montaj alanı, kablo ve boru yönlendirmesi, düşük hız kararlılığı, hassas konumlandırma ve sürekli ayarlanabilir hareket profillerinin tümü makinenin performansını etkileyebilir. Bu nedenle harmonik döner aktüatörler, yarı iletken ekipmanları için önemli bir hareket çözümü hâline gelmektedir. Bu makalede, ekipman geliştirme, tavan üstü taşıma, wafer elleçleme, temizleme ve kristal büyütme uygulamalarındaki deneyimlerimize dayanarak; harmonik transmisyonun, FOC tabanlı motor kontrolünün, enkoder geri bildiriminin, büyük içi boş mil tasarımının ve esnek mekanik arayüzlerin pratik yarı iletken hareket gereksinimlerini karşılamak üzere nasıl birlikte çalıştığını ele alacağım.
 Minimal İnvaziv Cerrahi Robotlar için Minyatür Harmonik TahrikMinimal invaziv cerrahi robotlar, son derece sınırlı mekanik alanlarda hassas hareket sağlayabilen yüksek derecede kompakt aktarma sistemleri gerektirir. Robotik aletler küçülüp daha hünerli hâle geldikçe, geleneksel aktarma mimarileri boyut, tendon esnekliği, sürtünme, histerezis ve mekanik entegrasyonla ilgili zorluklarla karşılaşabilir. Minyatür bir harmonik tahrik, küçük bir mekanik hacimde yüksek oranlı hassas aktarma, düşük boşluk ve kompakt boyutlar sunarak olası bir yaklaşım sağlar. Bu makalede, minyatür harmonik aktarımın cerrahi robotik için neden önemli olduğunu açıklayacak, harici tendon tahrikli ve distal aktarma mimarilerini karşılaştıracak ve HONPINE'in kompakt robotik eklemler, esnek robotik aletler ve diğer hassas mekanizmalar için geliştirdiği CSF-mini minyatür harmonik redüktörün arkasındaki temel mühendislik hususlarını ele alacağım.
 Lazer Salınımlı Kaynak Sistemleri Neden Yüksek Hassasiyetli Harmonik Döner Aktüatöre İhtiyaç Duyar?Lazer salınımlı kaynak; pil üretimi, bara kaynağı, elektronik, tıbbi cihazlar, robotik kaynak ve ışın hareketinin hassas ve tekrarlanabilir olması gereken diğer hassas üretim uygulamalarında giderek daha fazla kullanılmaktadır. Ancak mekanik salınımlı kaynak sistemlerinde kaynak kalitesi yalnızca lazer parametrelerine değil, aynı zamanda salınımlı kafayı tahrik eden döner hareket mekanizmasının hassasiyetine de bağlıdır. Boşluk, yetersiz burulma rijitliği, sınırlı tork yoğunluğu ve konumlandırma hataları, gerçek ışın yörüngesini ve eriyik havuzunun kararlılığını doğrudan etkileyebilir. Bu nedenle yüksek hassasiyetli bir döner hareket çözümü, modern lazer salınımlı kaynak ekipmanlarının önemli bir parçası hâline gelmektedir. Harmonik Döner Aktüatör; hassas transmisyonu, yüksek rijitliği, düşük boşluğu ve kompakt entegrasyonu bir araya getirerek dinamik yükler altında kontrollü döner hareket gerektiren mekanik salınımlı kafalar için son derece uygundur.
 Dıştan Takma Motor Yönlendirmesi Ne Zaman Harmonik Döner Aktüatör Gerektirir?Elektrikli dıştan takma motor yönlendirmesi, basit bir mekanik işlevden hassas bir hareket kontrolü uygulamasına dönüşmektedir. Bu makale, bir Harmonik Döner Aktüatörün ne zaman uygun bir çözüm hâline geldiğini açıklamakta ve hassas transmisyonun, düşük boşluğun, yüksek tork yoğunluğunun, enkoder geri bildiriminin ve kompakt mekanik entegrasyonun rolünü incelemektedir. Ayrıca elektrikli tekneler, otonom su üstü araçları, insansız tekneler, deniz robotikleri ve elektrikli deniz tahrik sistemlerindeki uygulamaları ele alarak mühendislerin yönlendirme torku, hızı, konumlandırma hassasiyeti, çalışma koşulları ve montaj gereksinimlerine göre doğru döner aktüatörü seçmelerine yardımcı olur.
 Özel robotik uygulamalar için doğru robot eklem aktüatörü nasıl seçilir?Doğru robot eklem aktüatörünü seçmek artık yalnızca tork özelliklerini karşılaştırmak veya bir motor ile dişli kutusunu ayrı ayrı seçmek meselesi değildir. İnsansı robotlar, iş birlikçi robotlar, endüstriyel robotik kollar, tıbbi robotlar, mobil manipülatörler ve özel robotik sistemler çeşitlendikçe, robot üreticileri aynı anda tork, hız, hassasiyet, rijitlik, ağırlık, montaj alanı, geri bildirim, iletişim ve güvenlik arasında denge kurmalıdır. Bu makale, mühendislerin gerçek uygulama probleminden yola çıkarak ve komple robotun mekanik yapısı ile kontrol gereksinimlerine uygun eklem düzeyinde bir çözüm geliştirerek doğru harmonik eklem aktüatörünü veya robot eklem motorunu nasıl seçebileceğini açıklamaktadır.
 CNC Döner Ekseni için Harmonik Döner Aktüatör: Gravür Makineleri için Hassas ÇözümHarmonik döner aktüatörlerin, hassas konumlandırma, düşük boşluk, yüksek rijitlik ve kompakt entegrasyon sayesinde 4 eksenli ve 5 eksenli gravür makinelerinin CNC döner ekseni performansını nasıl iyileştirdiğini keşfedin.
 Doğru CNC Döner Tabla Tahrik Sistemini Seçmek İçin 12 İpucu: Harmonik Redüktör, Harmonik Döner Aktüatör, DD Motor ve Planet RedüktörDoğruluk, boşluk, tork, hız, rijitlik, termal kararlılık ve entegrasyona göre doğru CNC döner tabla tahrikinin nasıl seçileceğini öğrenin. Harmonik redüktörleri, harmonik döner aktüatörleri, DD motorlarını, RV redüktörlerini ve planet redüktörleri karşılaştırın.