







Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim Rehberi
Bir lityum pil tesisinde robot kolu için redüktör seçimi, "en iyi" tek bir redüktörü seçmekten ibaret değildir. İş, her eklemin taşıdığı tork düzeyine, koruması gereken hassasiyete ve çalıştığı ortama göre eklemler arasında paylaştırılmalıdır.
Bu nedenle seçim yapmak zorunda bırakmak yerine, iki ürün serisini tek bir çözüm olarak sunuyoruz:
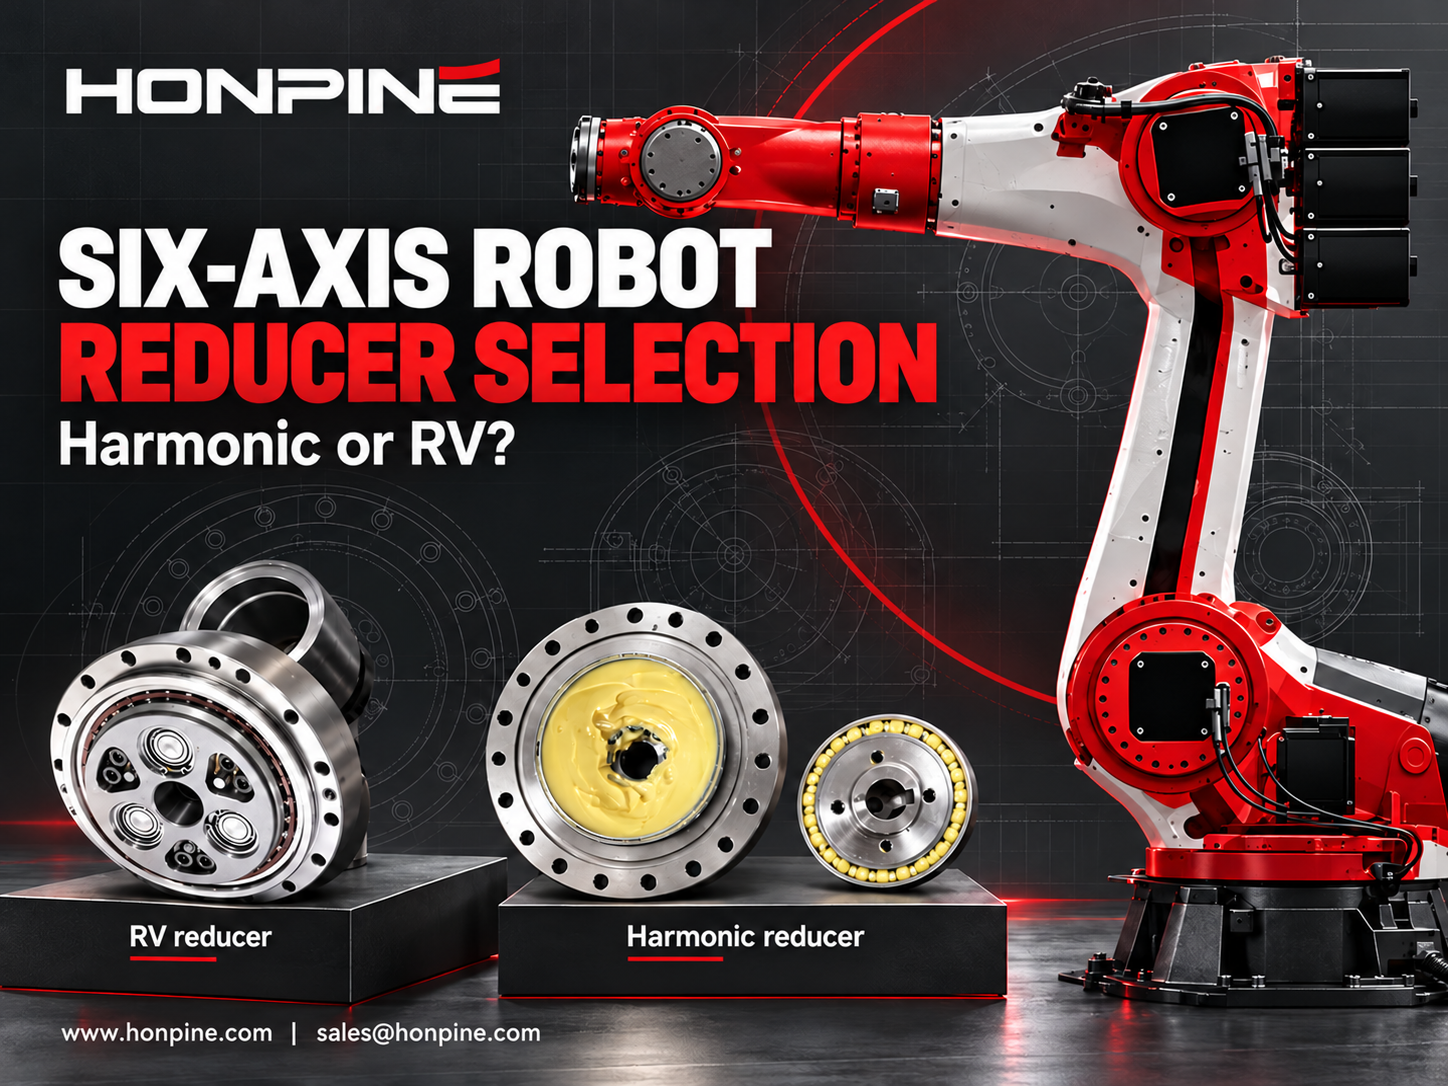
Omuz ve dirsek eklemleri (J1–J3) →RV redüktörler: yüksek rijitlik, darbe dayanımı ve yüksek redüksiyon oranları.
Bilek eklemleri (J4–J6) →harmonik redüktörler: sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlık.
Kartezyen koordinatlar ve portal transferi → planet redüktörler: düşük maliyet ve uzun hareket mesafesi.
Bu genel yaklaşımın yanı sıra lityum pil üretimi iki katı kısıtlama getirir: tepe torkunun doğrulanması ve temiz yağlama (metal parçacıkların pil hücrelerini kirletmesini önlemek için).
Bir Redüktör Robot Ekleminin İçinde Gerçekte Ne İş Yapar?
Birçok seçim tartışması, redüktörün basit bir "tork çarpanı" olarak görülmesi nedeniyle yanlış yöne gider. Oysa redüktör, eklemin içinde aynı anda dört işlevi yerine getirir.
Bir Eklem Redüktörünün Dört İşlevi
1. Hız düşürme ve tork artırma — motorun çalışma noktasını yüksek verim bölgesine taşır; böylece daha küçük bir motor daha fazla tork sağlar.
2. Hassasiyetin ters yönde aktarımı — motor tarafındaki hatalar redüksiyon oranı N'ye bölünür; ancak redüktörün kendi boşluğu ve aktarım hatası kolun ucuna %100 oranında aktarılır ve ardından kolun tüm uzunluğu boyunca büyüyerek uç eleman konum hatasına dönüşür.
3. Yük taşıma — yük torku motor milinden yapıya aktarılır; motor yalnızca kuvvet üretir ve hızı kontrol eder.
4. Rijitlik — burulma rijitliği mekanik rezonans frekansını doğrudan belirler; bu frekans da servo bant genişliğini ve ulaşılabilir çevrim süresini belirler.
Seçimin Tamamını Belirleyen İki Sonuç
Bir eklem tabana ne kadar yakınsa o kadar rijit olmalıdır. En yüksek torkları taşır: tüm kolun ve taşıma yükünün yerçekimi torku ile hızlanma sırasındaki atalet torkları.
Bir eklem uç elemana ne kadar yakınsa o kadar hafif olmalıdır. Bilekteki her ilave kilogram, yukarı akıştaki tüm eklem ve yapıların kademeli olarak güçlendirilmesini gerektirir — bu, "ağırlık sarmalı" olarak bilinir.
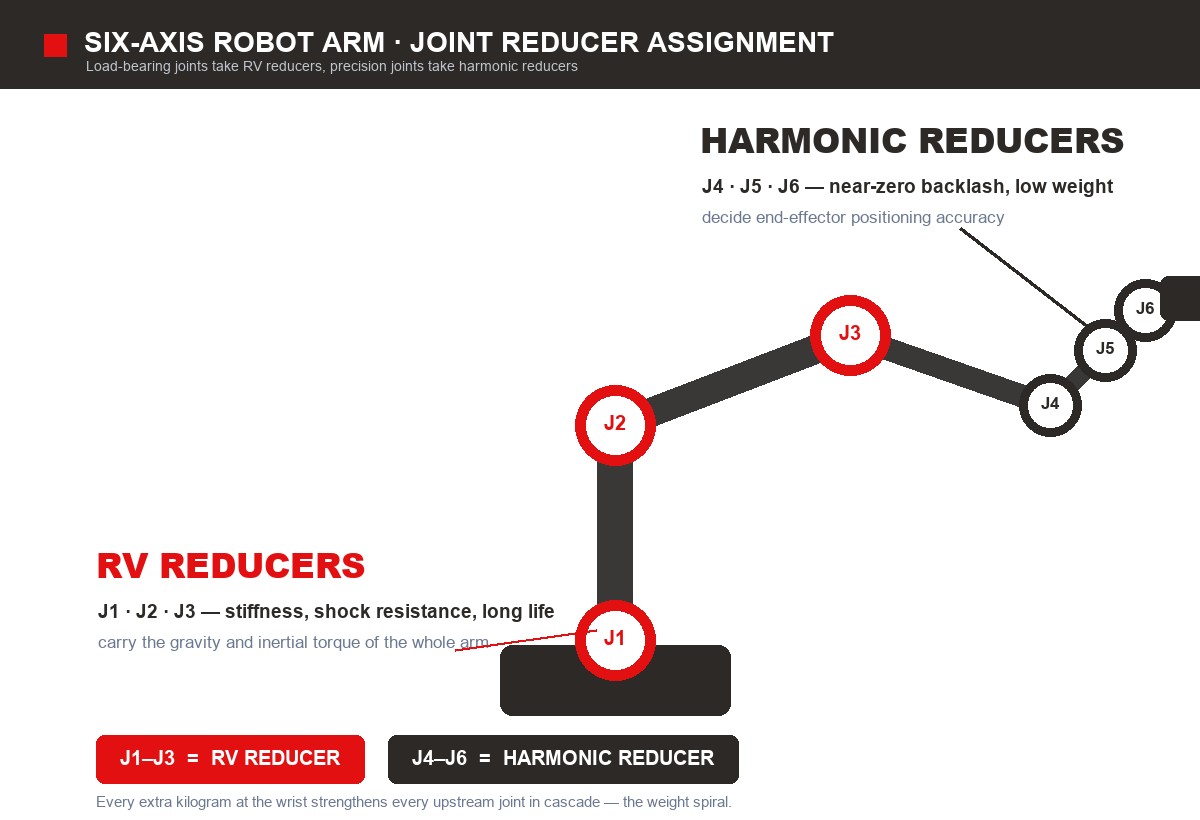
RV ve harmonik redüktörlerin kol boyunca mekânsal olarak paylaştırılmasının mühendislikteki nedeni budur; iki seriyi eşleştirilmiş tek bir çözüm olarak geliştirmemizin nedeni de budur.
Harmonik, RV ve Planet Redüktörler: İş Bölümü Nerede Biter?
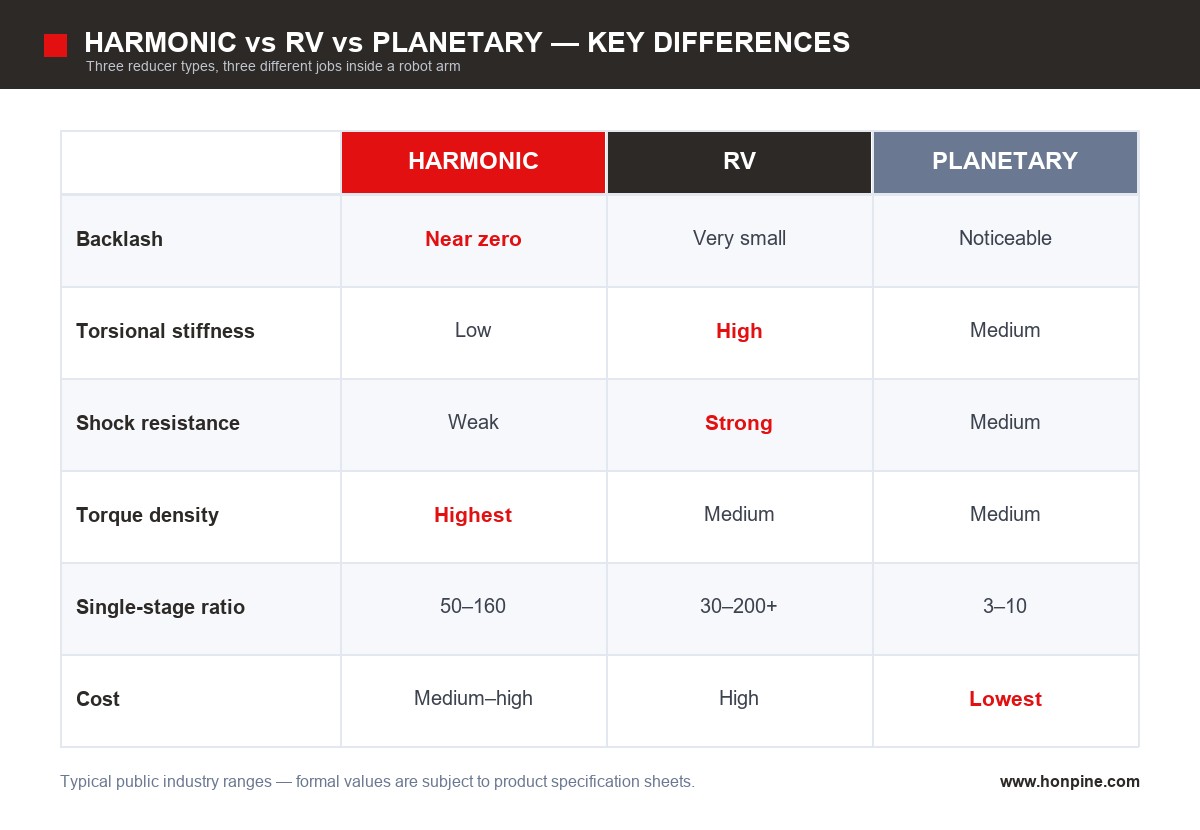
Tek cümlelik kural: harmonik redüktör, hassasiyet ve hafiflik karşılığında rijitlikten ödün verir; RV redüktör ise rijitlik ve hizmet ömrü karşılığında boyut ve maliyetten ödün verir.
Yüksek çevrimli lityum pil hatlarında sık sık sert hızlanma ve frenleme görülür; bu da yüksek atalet torkları ve acil duruşlarda yüksek darbe yükleri anlamına gelir. Yük taşıyan eklemlerde öncelik rijitlik olmalıdır; harmonik redüktörler yalnızca hassasiyet gerektiren eklemlerde kullanılmalıdır. Bu bir tercih değil, mekaniğin gereğidir.
Ürün Serisi 1: Hassas Eklemler İçin Harmonik Redüktörler (J4–J6, Hafif Eklemler ve Kolaboratif Robotların Tüm Eklemleri)
Harmonik Redüktörlerin Uygun Olduğu Yerler
Altı eksenli robotların bilekleri (J4–J6)
Hafif yük taşıyan robotların tüm eklemleri (5–20 kg sınıfı)
Kolaboratif robotların tüm eklemleri — hafiflik, çarpışma kuvvetlerinin kontrol edilebilir olmasını sağlayan doğal bir güvenlik unsurudur
SCARA ve Delta robotlardaki yüksek hızlı al-bırak, ayıklama ve tarama istasyonları
Tipik Parametre Aralıkları
Uygun Olmadıkları Yerler
Sık acil duruşların görüldüğü, uzun erişimli ve yüksek ataletli yük taşıyan eklemler: esnek dişli darbelere karşı zayıftır — tepe torku doğrulaması başarısız olursa bu seçimi zorlamayın.
Gres değişimi için çok dar zaman aralıklarının bulunduğu sürekli çalışma uygulamaları: L10 hesabıyla esnek dişlinin ömrü mutlaka dikkate alınmalıdır.
Ürün Serisi 2: Yük Taşıyan Eklemler İçin RV Redüktörler (J1–J3, Pozisyonerler ve Somun Sıkma Üniteleri)
RV Redüktörlerin Uygun Olduğu Yerler
Altı eksenli robotların omuz ve dirsek eklemleri (J1–J3), özellikle 30–200 kg ağır yük modelleri
Modül montajı, bara kaynağı ve yapıştırma: uzun kol erişimi ve yüksek çevrim hızı
Devirme / pozisyoner üniteleri ve somun sıkma istasyonları: esas olarak devrilme momentlerine karşı koyma
Yüksek redüksiyon oranı gerektiren ve acil duruş darbesini absorbe etmesi gereken tüm eklemler
Tipik Parametre Aralıkları
Uygun Olmadıkları Yerler
Bilek ve hafif uç eleman eklemleri: boyutları ve ağırlıkları yukarı akıştaki tüm eklemlere ek yük bindirir ve ekonomik açıdan uygun olmaz.
Uzun mesafeli doğrusal hareket: yapı uzun hareket mesafesi için tasarlanmamıştır — kremayer ve pinyonlu bir planet redüktör daha iyi bir çözümdür.
İki Seri Altı Eksenli Bir Kolda Nasıl Birlikte Çalışır?
Özellikle belirtilmesi gereken yaygın bir hata: J3 için J1/J2'de varılan sonuç körü körüne uygulanmamalıdır. Hafif yük modellerinde yüksek kapasiteli bir harmonik redüktör gerçek anlamda ağırlık ve maliyet tasarrufu sağlar; ağır modellerde ise RV redüktör vazgeçilmezdir. Sınır alışkanlığa göre değil, tork hesabına göre belirlenmelidir.
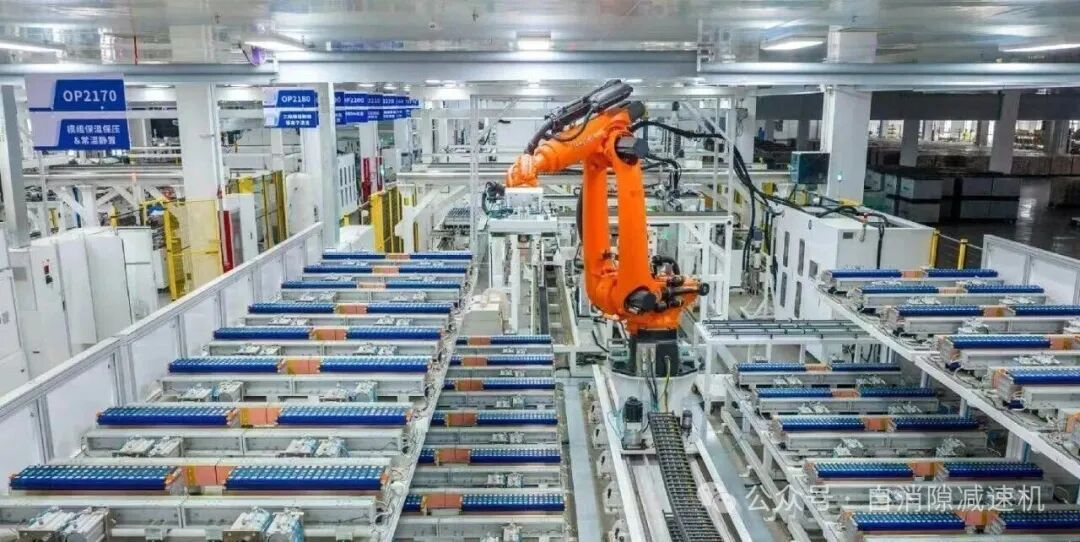
Lityum Pil Üretimi Neden Genel Otomasyondan Daha Yüksek Taleplere Sahiptir?
Otomotiv kaynak hattında çalışan aynı RV + harmonik kombinasyonu, lityum pil hattında kabul testini geçemeyebilir. Farkı yaratan üç ek kriter vardır.
Kriter 1: Çok Yüksek Hassasiyet Gereksinimleri
Tab / kapak hizalama, bara kaynağı ve modülden pakete yükleme işlemlerinde altı eksenli tekrarlanabilirlik genellikle ±0.02–0.05 mm'dir. Bu değer, "boşluk + açısal aktarım hatası, kol uzunluğuyla çarpıldığında" ortaya çıkar. Kol ne kadar uzunsa aynı boşluk uç elemanda o kadar fazla büyür. Bu nedenle bilek eklemi boşluğu, makine etiketinden okunmak yerine ayrı ayrı doğrulanmalıdır.
Kriter 2: Hızlı Çevrimler ve Yüksek Çalışma Yükü
Hücre ayıklama ve yükleme dakikada onlarca, hatta yüzden fazla parçaya ulaşabilir ve sürekli hızlanma-yavaşlama içerir. Yüksek servo bant genişliği kesin bir gerekliliktir; bant genişliğinin üst sınırı ise redüktörün burulma rijitliğinin belirlediği mekanik rezonans frekansına eşittir. Yetersiz rijitlik, tipik "durduktan sonra titreme" kalıcı titreşimi olarak ortaya çıkar. Boyutlandırmayı anlık tepe değere göre değil, izin verilen ortalama giriş hızına göre yapın.
Kriter 3: Parçacık Kirliliğine Sıfır Tolerans
Lityum piller metal parçacıklara karşı son derece hassastır; tek bir aşınma parçacığı dahili kısa devreye veya kendiliğinden deşarja neden olabilir. Üç unsur kontrol edilmelidir:
Sızdırmazlık sınıfı — aşınma kalıntılarını eklemin içinde tutun.
Düşük toz / düşük buhar oluşturan gres — PFPE (perfloropolieter) türleri yaygındır.
Bölgeye özgü farklılıklar — elektrolit dolum ve sarım alanlarında kuru çalışma veya özel gresler gerekebilir; dolum / formasyon bölgelerinde yanıcı elektrolit buharı nedeniyle ayrıca patlamaya karşı koruma ve antistatik önlemler gerekir.
Bunlara 7/24 kesintisiz çalışmayı da eklediğimizde redüktör ömrü ve gres aralıkları doğrudan duruş planlamasını etkiler. Harmonik esnek dişlilerin ömrü L10 hesabıyla doğrulanmalıdır — yalnızca nominal tork yeterli değildir.
İstasyona Göre Önerilen Redüktör Konfigürasyonu
Bu taşıma yükü aralıkları sektörde yaygın görülen değerlerdir. Gerçek seçim, istasyonunuzun fiilî taşıma yükü, erişim mesafesi ve çevrim süresine göre yeniden hesaplanmalıdır.
Beş Adımlı Seçim Yöntemi: İstasyon Verilerinden Model Aralığına
1. Eklem yükü modelini oluşturun. Her eklemin statik yerçekimi torkunu (kol + taşıma yükü), dinamik atalet torkunu ve acil duruş darbe torkunu belirleyin; nominal ve tepe değer veri setlerini oluşturun.
2. Tipi tepe torkuna göre eleyin. Yüksek tepe torku, uzun erişim ve sık acil duruş → RV. Orta tepe torku ancak hassasiyet kritik → harmonik. Yalnızca uzun mesafeli doğrusal hareket → planet.
3. Torku ve devrilme momentini doğrulayın. Başlangıç referansı olarak 1.5–2 tepe güvenlik katsayısı, darbe yükünde 2–3 kullanın; bilek flanşının devrilme momentini ayrıca kontrol edin, aksi takdirde erken arıza meydana gelir.
4. Ataleti, hızı ve ısıyı birlikte kontrol edin. Redüksiyon oranı, atalet oranı, izin verilen ortalama giriş hızı ve sıcaklık artışı birlikte hesaplanmalıdır. Aşırı yüksek atalet oranının yol açtığı titreşim ve rezonans, ayarla giderilemez — çevrim süresinin kısaltılamaması ve hassasiyetin korunamaması tipik belirtilerdir.
5. Çevresel kısıtları ekleyin. Sızdırmazlık sınıfını, gres türünü (düşük toz / düşük buhar gereksinimleri dâhil) ve üretim bölgesine göre antistatik ya da patlamaya karşı koruma gereksinimlerini doğrulayın; her harmonik esnek dişli için L10 ömür hesabı ekleyin.
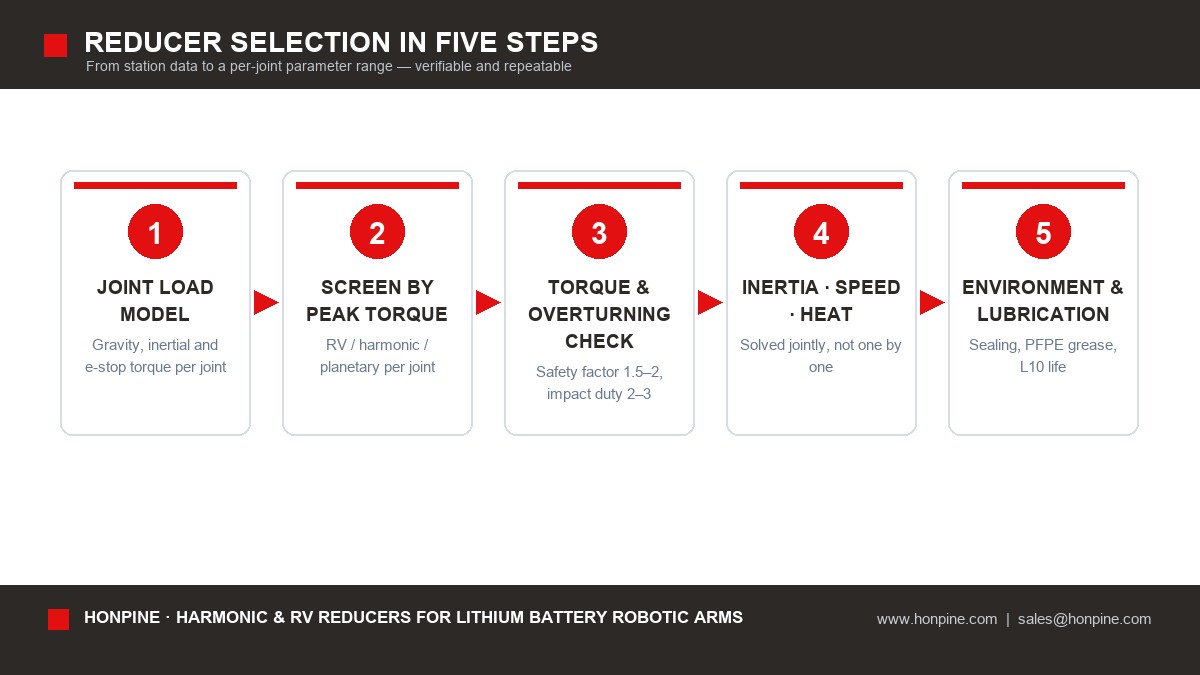
Bu beş adımın girdilerini bize gönderin; tek bir bağımsız model önerisi yerine her eklem için parametre aralıklarını ve model aralıklarını paylaşalım.
Erken Arızaya Yol Açan Dört Hata
1. Tepe torku ve devrilme yüklerini göz ardı ederek yalnızca nominal torku kontrol etmek. Lityum pil hatlarındaki acil duruşlar anlık torku nominal değerin 3–5 katına çıkarır; bilek flanşının devrilme momenti ise çoğu zaman tamamen göz ardı edilir. Tepe güvenlik katsayısı olarak 1.5–2, darbe yükü için 2–3 kullanın.
2. Isıyı ve çalışma çevrimini göz ardı etmek. Sık hızlanma redüktörü ısıtır, gresin yaşlanmasına ve hassasiyetin kaymasına neden olur. Boyutlandırmayı anlık değere göre değil, izin verilen ortalama giriş hızına göre yapın.
3. Gresin temiz oda ile uyumluluğunu göz ardı etmek. Buhar ve toz oluşumu hücreleri kirletir; dolum / formasyon bölgelerinde patlamaya karşı koruma ve antistatik gereksinimler de vardır. Genel otomotiv hatlarından temel fark budur; kopyalanmış konfigürasyon tablolarının yetersiz kaldığı nokta da burasıdır.
4. Redüktör ile motor arasında uyumsuz atalet. Aşırı yüksek atalet oranı, ayarlanması zor titreşim ve rezonansa neden olur; bunun sonucu çevrim süresinin kısaltılamaması ve hassasiyetin korunamamasıdır. Atalet eşleştirmesi; redüksiyon oranı, hassasiyet ve rijitlikle birlikte yapılmalıdır.
Mühendislik SSS
Boşluk gerçekte nasıl karşılaştırılmalıdır?
Önce tanımı ve ölçüm koşullarını (yükleme yöntemi, ölçüm konumu, histerezisin dâhil olup olmadığı) doğrulayın, ardından değerleri karşılaştırın. Farklı tanımlarla ölçülen boşluk değerleri doğrudan karşılaştırılamaz — bazı "daha iyi değerlere" sahip redüktörlerin sahada neden daha kötü performans gösterdiği de bununla açıklanır.
J3 için RV mi yoksa harmonik redüktör mü kullanılmalı?
Sınırı tork hesabıyla belirleyin. Hafif yük modellerinde yüksek kapasiteli harmonik redüktör ağırlık ve maliyet tasarrufu sağlar; ağır ve uzun erişimli modellerde RV zorunludur. Alışkanlığa göre karar vermeyin.
Temiz oda uygulamaları için gres nasıl belirlenmelidir?
Düşük toz / düşük buhar oluşturan PFPE gres yaygın tercihtir; sarım ve dolum alanlarında kuru çalışma veya özel gresler gerekebilir. Sınıfı ve temizlik sınıfını bölgeye göre doğrulayın. [Doğrulanacak: HONPINE yağlama seçenekleri ve uyumluluk notları]
Harmonik esnek dişlinin ömrü nasıl doğru biçimde boyutlandırılır?
Yalnızca nominal torka göre asla karar vermeyin: L10 ömrünü hesaplayın, önerilen gres değişim aralığını belirtin ve bu süreyi duruş planına ekleyin.
7/24 çalışma için bakım nasıl planlanmalıdır?
Ömrü ve gres aralıklarını doğrudan duruş planına aktarın, ardından kabul edilebilir bakım sıklığını OEE hedefinizden geriye doğru hesaplayın. OEE hedefi yükseldikçe redüktör ömrü kapasiteye daha fazla karşılık gelir.
Doğrudan belirli bir model önerebilir misiniz?
Önce parametre aralıklarıyla başlamayı tercih ediyoruz: taşıma yükünü, erişim mesafesini, çevrim süresini, hassasiyeti ve bölgeyi paylaşın; önce her eklem için tork aralıklarını ve tip atamalarını, ardından model aralıklarını belirleyelim. Tedarikçiyi değiştirdiğinizde veya tasarımı yenilediğinizde bu yaklaşım yeniden kullanılabilir. [Doğrulanacak: HONPINE model adlandırması ve teknik özellik tabloları]
Sonraki Adım: Bize Bir İstasyon Gönderin
Belirli bir istasyonunuz varsa aşağıdaki altı girdiyi paylaşın; yukarıdaki beş adımlı yöntemi kullanarak her eklem için redüktör parametre aralığını hesaplayalım:
1. Taşıma yükü kütlesi (kol ucu ekipmanı dâhil)
2. Erişim mesafesi / kol uzunluğu dağılımı
3. Çevrim süresi ve hareket profili (maksimum hızlanma dâhil)
4. Hedef tekrarlanabilirlik
5. Üretim bölgesi (kuru oda / temiz oda / elektrolit dolumu / formasyon / montaj …)
6. Montaj arayüzü ve alan sınırları
[Doğrulanacak: talep formu alanları, numune talebi girişi, servis ve yedek parça politikası, teknik destek yanıt süresi]
Parametre ve Uygunluk Notları
Bu makaledeki tüm parametre aralıkları, seçim mantığını açıklamak amacıyla kullanılan kamuya açık ve sektörde yaygın değerlerdir; performans taahhüdü değildir. Resmî parametreler HONPINE ürün teknik özellik föylerine tabidir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
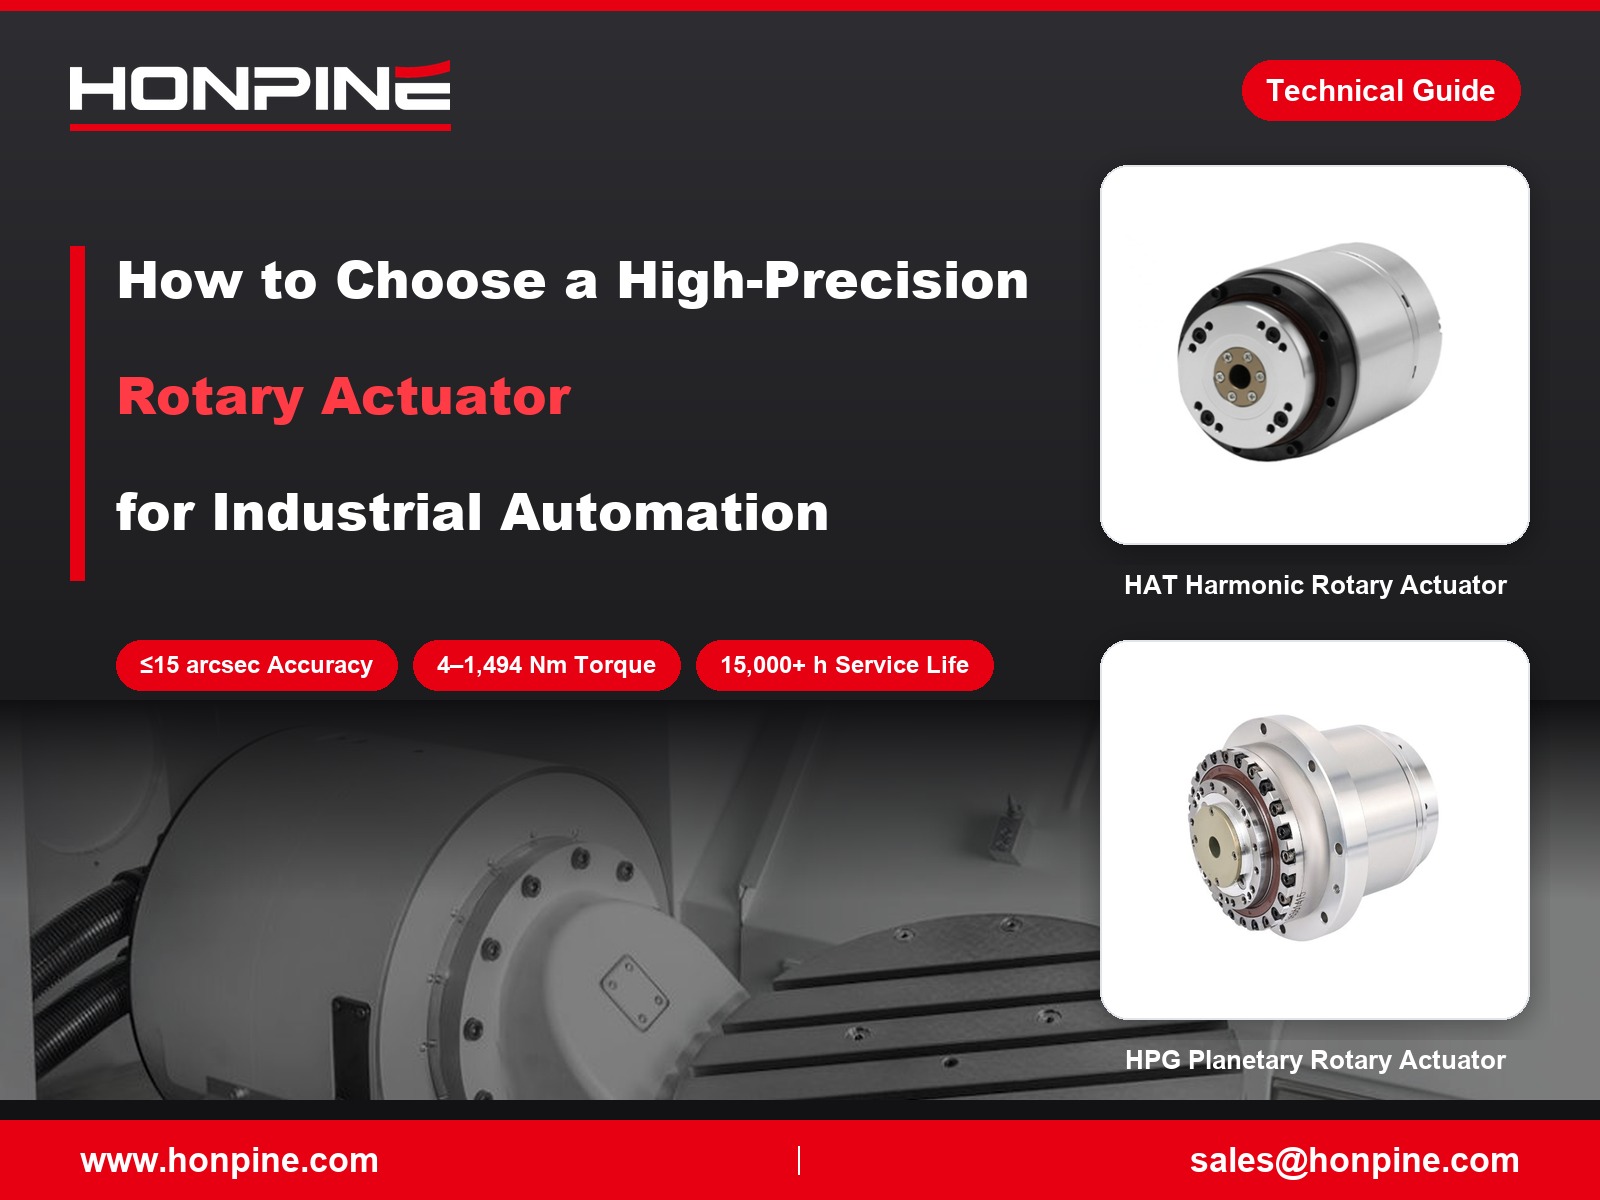
 Endüstriyel Otomasyon için Yüksek Hassasiyetli Döner Aktüatörler Nasıl Seçilir?Yüksek hassasiyetli döner aktüatörler, konumlandırma hassasiyetinin, tekrarlanabilirliğin, dayanıklılığın ve montaj esnekliğinin ekipman performansını doğrudan etkilediği endüstriyel otomasyonda önemli bir rol oynar. HONPINE, HAT, HAM ve HAS harmonik döner aktüatörleri ile HPG düşük boşluklu planet aktüatörlerini içeren dört ana hassas döner aktüatör serisi sunar. Ürün yelpazesinde 4–1.494 Nm tork değerlerine sahip bu çözümler; yarı iletken üretimi, 3C otomasyonu, lazer işleme ve CNC tezgâhlarındaki uygulamalar için tasarlanmıştır. Çalışma koşullarına, hassasiyet gereksinimlerine ve mekanik entegrasyon ihtiyaçlarına göre doğru döner aktüatörü nasıl belirleyeceğinizi öğrenin.
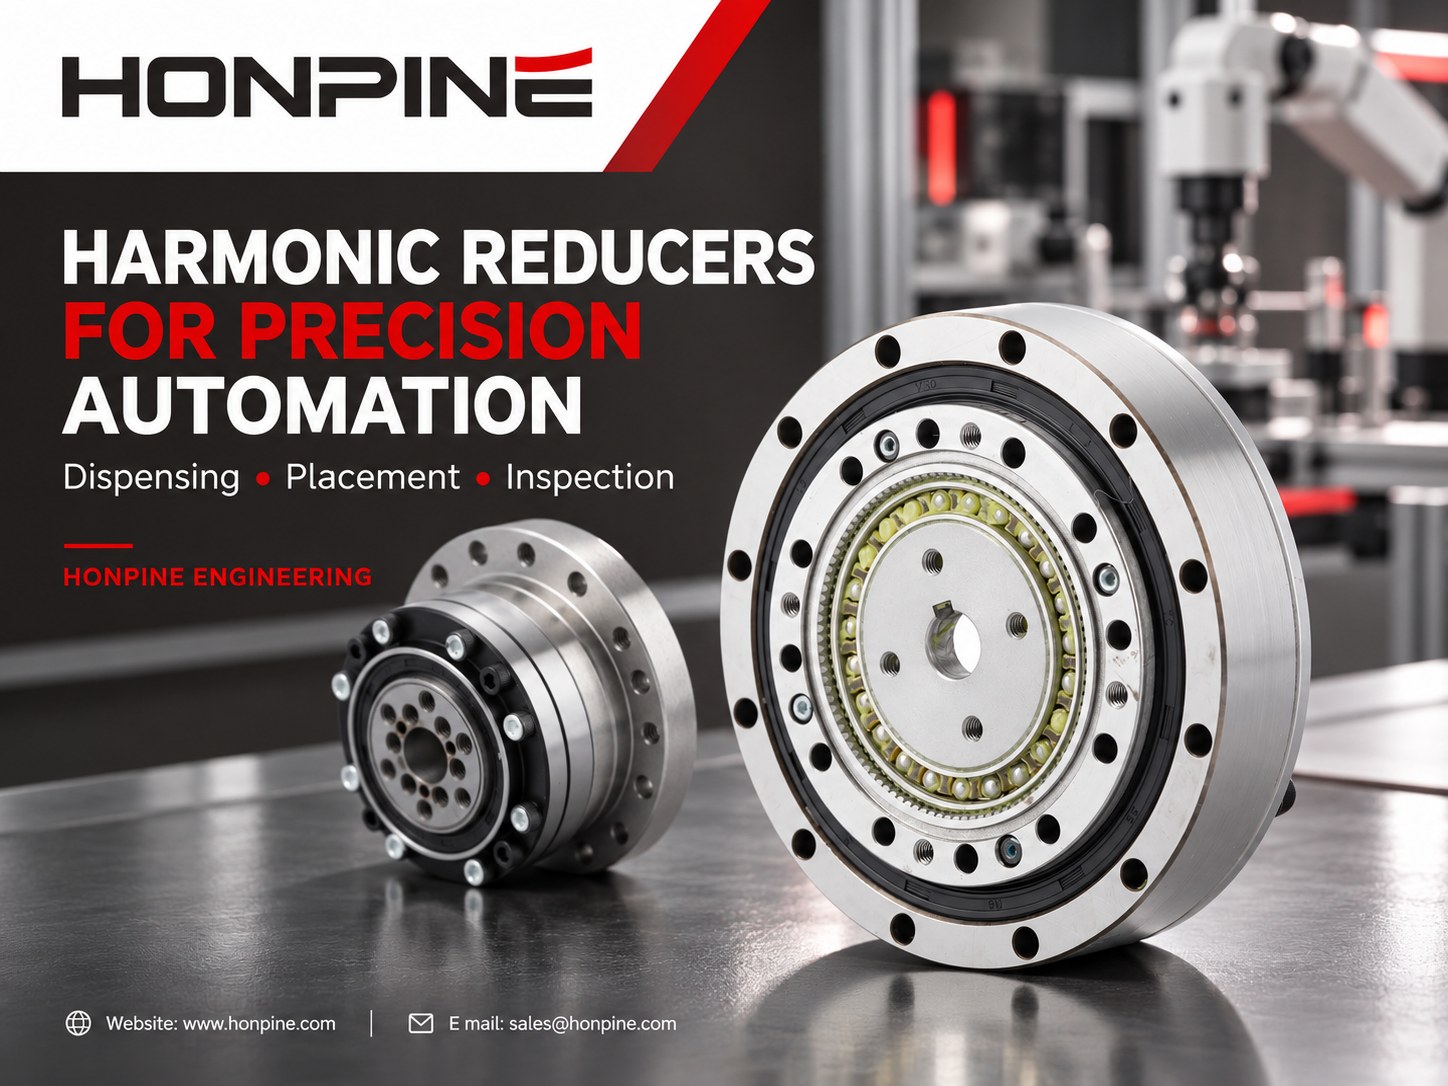
 Harmonik Redüktörler Yüksek Hassasiyetli Otomasyon Ekipmanları İçin Neden Uygundur?Hassas otomasyon ekipmanları; kararlı dönme hareketine, güvenilir konumlandırmaya ve kompakt bir aktarım tasarımına bağlıdır. Dozajlama kafasının yönlendirilmesinden bileşenlerin açısal hizalanmasına ve otomatik muayene indekslemesine kadar, harmonik redüktörler sınırlı montaj alanında düşük boşluk ve yüksek redüksiyon oranı gerektiren uygulamalar için pratik bir çözüm sunar. Bu makalede harmonik redüktörlerin tekrarlanabilir hareketi nasıl desteklediği açıklanmakta, temel tasarım konfigürasyonları karşılaştırılmakta ve yük, hız, hassasiyet ve makine çevrim süresi gereksinimlerine göre uygun redüksiyon oranı ile redüktör yapısının nasıl seçileceği özetlenmektedir.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Lityum Pil Robotik Kolları için Harmonik ve RV Redüktörler: Eksen Eksen Seçim RehberiLityum pil üretim tesislerinde robotik kol için redüktör seçimi, tek bir “en iyi” redüktörü bulmakla değil, işi eksenlere göre paylaştırmakla ilgilidir. Rijitlik, darbe dayanımı ve uzun kullanım ömrünün en önemli olduğu omuz ve dirsek eksenlerinde (J1–J3) RV redüktörler; sıfıra yakın boşluk, yüksek tork yoğunluğu ve düşük ağırlığın konumlandırma hassasiyetini belirlediği bilek eksenlerinde (J4–J6) ise harmonik redüktörler kullanılır. Planet redüktörler, uzun stroklu Kartezyen transfer uygulamalarında daha düşük maliyet sunar. Lityum pil üretiminde ayrıca üç daha katı kriter bulunur: son derece yüksek tekrarlanabilirlik (±0.02–0.05 mm), 7/24 yüksek görev döngüsü ve metal parçacık kirliliğine karşı sıfır tolerans. Bu rehber, eksen eksen seçim mantığını açıklar, üç redüktör tipini karşılaştırır ve her istasyon için tipik konfigürasyonları gösterir.
 Endüstriyel Otomasyon için Yüksek Hassasiyetli Döner Aktüatörler Nasıl Seçilir?Yüksek hassasiyetli döner aktüatörler, konumlandırma hassasiyetinin, tekrarlanabilirliğin, dayanıklılığın ve montaj esnekliğinin ekipman performansını doğrudan etkilediği endüstriyel otomasyonda önemli bir rol oynar. HONPINE, HAT, HAM ve HAS harmonik döner aktüatörleri ile HPG düşük boşluklu planet aktüatörlerini içeren dört ana hassas döner aktüatör serisi sunar. Ürün yelpazesinde 4–1.494 Nm tork değerlerine sahip bu çözümler; yarı iletken üretimi, 3C otomasyonu, lazer işleme ve CNC tezgâhlarındaki uygulamalar için tasarlanmıştır. Çalışma koşullarına, hassasiyet gereksinimlerine ve mekanik entegrasyon ihtiyaçlarına göre doğru döner aktüatörü nasıl belirleyeceğinizi öğrenin.
 Harmonik Redüktörler Yüksek Hassasiyetli Otomasyon Ekipmanları İçin Neden Uygundur?Hassas otomasyon ekipmanları; kararlı dönme hareketine, güvenilir konumlandırmaya ve kompakt bir aktarım tasarımına bağlıdır. Dozajlama kafasının yönlendirilmesinden bileşenlerin açısal hizalanmasına ve otomatik muayene indekslemesine kadar, harmonik redüktörler sınırlı montaj alanında düşük boşluk ve yüksek redüksiyon oranı gerektiren uygulamalar için pratik bir çözüm sunar. Bu makalede harmonik redüktörlerin tekrarlanabilir hareketi nasıl desteklediği açıklanmakta, temel tasarım konfigürasyonları karşılaştırılmakta ve yük, hız, hassasiyet ve makine çevrim süresi gereksinimlerine göre uygun redüksiyon oranı ile redüktör yapısının nasıl seçileceği özetlenmektedir.
 Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.
 Robotik Eklem Modülleri Nasıl Seçilir ve Kullanılır?Robotik eklem modüllerini seçim aşamasından kontrollü harekete nasıl geçirirsiniz? HONPINE HPJM harmonik eklem modülünü örnek alan Teknik Direktör Theodore Li, mekanik montaj, elektrik kablolaması, CAN ve EtherCAT yapılandırması ve kontrol devreye alma süreçlerindeki temel adımları açıklıyor. Entegrasyon öncesinde nelerin doğrulanması gerektiğini ve her eklemin kontrol cihazınıza doğru şekilde yanıt vermesini sağlayacak kurulum yaklaşımını öğrenin.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.