İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?
Bir robot eklemi teknik özellik sayfasına bakarken genellikle ilk olarak tork, hız, boyutlar ve ağırlığa odaklanırız. Yapısal bir ayrıntı gibi görünen ancak eklem bir robota entegre edildiğinde ne kadar iyi performans göstereceği üzerinde önemli bir etkiye sahip olabilen başka bir parametre daha vardır.
Bu parametre, içi boş kablo yönlendirme yapısıdır.
Bir robot ekleminin içindeki alan zaten sınırlıdır. Motor, redüktör, sürücü, enkoder ve rulmanların her biri mevcut alanın bir kısmını kaplamalıdır. Peki neden merkezden geçen bir geçiş bırakılır?
Yanıt, eklem izole bir aktüatör olarak değil, robotun tamamının bir parçası olarak ele alındığında daha net hâle gelir.
Robot Eklemlerinin Neden İçi Boş Bir Tasarıma İhtiyacı Vardır?
Robot yalnızca mekanik bir sistem değildir. Aynı zamanda güç, sinyaller ve diğer yardımcı hatlar için hareketli bir sistemdir.
Robotik bir kol alma ve yerleştirme işlemi gerçekleştirdiğinde, eklemler sistemin yalnızca bir parçasıdır. Kolun ucundaki elektrikli bir tutucu güç ve kontrol sinyallerine ihtiyaç duyar. Bir kamera güç ve iletişim bağlantılarına ihtiyaç duyar. Pnömatik bir tutucu veya vakum sistemi hava hortumları gerektirebilir. Bu bağlantıların tümü, hareketli kol boyunca robot gövdesinden uç efektöre uzanmalıdır.
Robotik kol sabitken bu kablo ve hortumların düzenlenmesi nispeten kolaydır. Ancak eklemler dönmeye başladığında durum değişir.
Önceden gevşek olan bir kablo demeti gerilebilir. Fazla kablo dışarı doğru şişkinlik oluşturabilir. Bir eklemin etrafından yönlendirilen kablolar ayrıca tekrarlanan bükülme ve burulmaya maruz kalabilir.
Bir kablo hasar görürse, gerilirse veya aralıklı bağlantı sorunu oluşursa, sorun artık yalnızca görünümle ilgili değildir. Tüm robotik sistemin güvenilirliğini etkileyebilir.
Bu nedenle, robot eklemi kablo yönlendirmesi mekanik yapı ve eklemin hareket aralığıyla birlikte değerlendirilmelidir. Kablo güzergâhı ancak eklemler ve bağlantı elemanları kesinleştirildikten sonra tasarlanırsa, ek braketler, koruyucu kılıflar veya yönlendirme yapıları gerekebilir ve orijinal mekanik yerleşimin değiştirilmesi gerekebilir.
İçi boş bir robot eklemi; kablolar, hortumlar ve diğer iç bağlantılar için eklemin içinden geçen özel bir geçiş sağlar.
Bu geçiş, robot bağlantı elemanlarının iç alanı ve uç efektör arayüzüyle hizalandığında, kablolar ve hortumlar kolun dışında açıkta kalmak yerine robot yapısı içinden yönlendirilebilir. Bu, dış kablo döngülerini azaltabilir ve daha kompakt bir genel tasarıma katkıda bulunabilir.
İçi Boş ve İçi Dolu Eklemler: Kablo Yönlendirmesi Nasıl Farklılaşır?
Harici ve içi boş kablo yönlendirmesi arasındaki farklar, çeşitli mühendislik boyutlarında ele alınabilir.
Harici kablo yönlendirmenin zayıf noktası, yalnızca bir kablonun sonunda arızalanıp arızalanmayacağı değil, ne zaman arızalanacağıdır.
Kablo bükülme ömrü istatistiksel bir spesifikasyondur. Tanımlanmış test koşulları altında bir milyon bükülme çevrimi için derecelendirilen bir kablo, bükülme, burulma, gerilme, sıcaklık ve montaj koşullarını içeren gerçek birleşik gerilmeler altında önemli ölçüde farklı bir hizmet ömrüne sahip olabilir.
Kablo arızası aynı zamanda aralıklı bir arıza olabilir. Bir kablo dışarıdan sağlam görünebilirken, içindeki tek tek iletkenler zaten hasar görmüş olabilir. Bunun sonucunda uç efektörde aralıklı iletişim kaybı veya beklenmedik güç kesintisi meydana gelebilir; bu da arıza tespitini zorlaştırır ve bakım maliyetlerini artırır.
Bununla birlikte, içi boş kablo yönlendirmesi kendi mühendislik zorluklarını da beraberinde getirir.
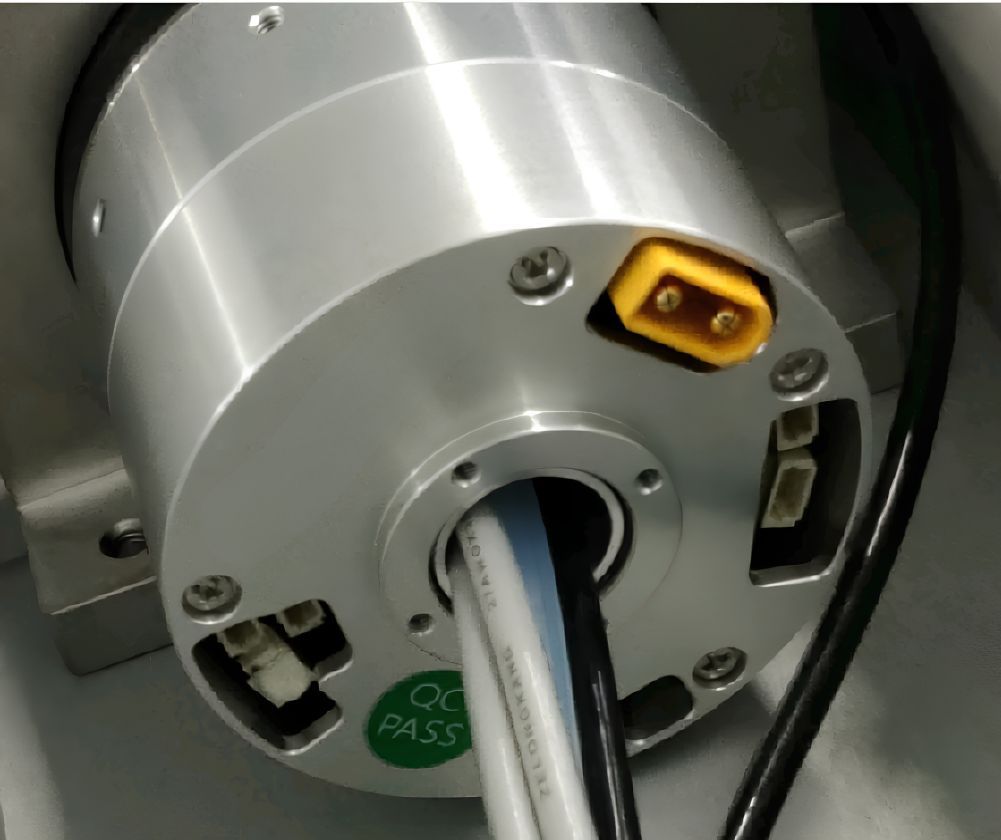
İç geçişin alanı sınırlıdır. Kablolar bu geçişten geçerken uygun şekilde sabitlenmeli, aşınmaya karşı korunmalı ve yeterli montaj boşluğu sağlanmalıdır.
Geçiş ayrıca motor ve aktarma bileşenlerine yakın konumlanabilir; bunlar eklemin daha sıcak bölgeleri arasında olabilir. Bu nedenle içi boş bölümden yönlendirilen kablolar, yalnızca ortam çalışma sıcaklığına göre değil, geçiş içindeki gerçek sıcaklık koşullarına göre seçilmelidir.
Kablo yönlendirme aynı zamanda montaj sürecinin bir parçasıdır. Kullanılabilir içi boş delik dar olduğunda, boşluktaki küçük bir azalma bile üretim sırasında bir kablonun takılması için gereken süreyi artırabilir.
Göz ardı edilmemesi gereken başka bir nokta vardır.
Bir robot ekleminin iki tarafı birbirine göre döner. Kablo demeti, eklemin her iki tarafında farklı hareketli bileşenlere sabitlenmişse, eklem döndükçe kablo yine burulmaya maruz kalabilir. İçi boş geçişin giriş ve çıkışında yerel bükülme veya sürtünme de oluşabilir.
Bu nedenle, içi boş bir eklem kablo esnekliği, burulma direnci, sabitleme, koruma ve hareket payının dikkate alınması gerekliliğini ortadan kaldırmaz.
Bir kabloyu fiziksel olarak içi boş delikten geçirebilmek yalnızca ilk adımdır. Kablonun ayrıca eklemin tüm çalışma aralığı boyunca kontrol edilmesi ve aşırı bükülme, burulma, gerilme veya aşınmaya maruz kalmadığından emin olunması gerekir.
İçi Boş Delik Ne Kadar Büyük Olmalıdır?
İç kablo yönlendirmesi seçildikten sonra, bir sonraki soru açıktır:
İçi boş deliğin ne kadar büyük olması gerekir?
En belirgin yaklaşım, eklemden geçmesi gereken kablo ve pnömatik hortumların sayısına bakmaktır. Ancak gerçek mekanik tasarımda, bunların kesit alanlarını basitçe toplamak yeterli değildir.
İlk olarak, montaj sırasında delikten neyin geçmesi gerektiği dikkate alınmalıdır.
Kablonun kendisi nispeten küçük olabilirken, ucundaki konektör çok daha büyük olabilir. Önceden monte edilmiş bir kablo demeti kullanılıyorsa, konektör boyutları demetin içi boş delikten geçip geçemeyeceğini belirleyebilir.
Kablo önce yönlendirilip daha sonra bağlanıyorsa, tasarımda bunun yerine kullanılabilir iç çalışma alanı ve gelecekteki bakımın verimli bir şekilde yapılıp yapılamayacağı dikkate alınmalıdır.
İkinci husus, deliğin ne kadarının gerçekten kullanılabilir olduğudur.
Koruyucu kılıflar, burçlar, astarlar ve diğer koruma yapıları kullanılabilir çapın bir kısmını kaplayabilir. Birden fazla kablo da mükemmel şekilde sıkıştırılmış bir kesit oluşturmak yerine, ayrı hatlar arasında boşluk gerektirir.
Geçişin çıkışında, kabloların çok küçük bir bükülme yarıçapına zorlanmadan yön değiştirebilmesi için ek alan gerekebilir.
Bu nedenlerle, yalnızca "her şeyi sığdıracak kadar büyük" bir içi boş delik seçmek uygun bir mühendislik kriteri değildir.
Yönlendirme tasarımı ayrıca montaj, hareket ve bakım için yeterli pay sağlamalıdır.
Daha Büyük Bir İçi Boş Delik Her Zaman Daha mı İyidir?
Her zaman değil.
Toplam eklem çapı ve uzunluğu kısıtlandığında, içi boş deliğin büyütülmesi; motor, redüktör, rulmanlar ve yapısal destek bileşenleri için çevresinde kullanılabilir alanı azaltır.
Gerekli çıkış kapasitesini ve yapısal rijitliği korumak için iç mimarinin yeniden tasarlanması veya eklemin genel boyutlarının artırılması gerekebilir.
Bu nedenle uygun içi boş delik, gerçek uygulamaya göre belirlenmelidir.
Önemli faktörler şunlardır:
Uç efektöre hangi cihazların bağlanacağı
Kablo ve pnömatik hortumların teknik özellikleri ve miktarı
Konektörlerin nasıl monte edileceği
Gerekli eklem dönüş aralığı
Gerekli kablo bükülme yarıçapı
Montaj gereksinimleri
Gelecekteki bakım veya kablo değiştirme gereksinimleri
Bu gereksinimler netleştikten sonra, gerekli delik boyutu daha doğru şekilde değerlendirilebilir.
Bir robot eklemi için içi boş delik boyutsal bir parametredir.
Ancak robotun tamamı için bu, mekanik, elektriksel, montaj, hareket ve bakım tasarımına dâhil olması gereken bir geçiştir.
İçi Boş Tasarım, Eklem Tasarımının Başlangıcında Değerlendirilmelidir
İçi boş bir robot ekleminin değeri, yalnızca aktüatörün merkezinden geçen bir geçiş sağlaması değildir.
Asıl değeri, eklemi robotun tamamının kablo yönlendirme gereksinimleriyle bütünleştirmesinde yatar.
İç yönlendirme güzergâhı mekanik tasarım sürecinin başından itibaren dikkate alındığında, robot; eklem yeterli hareket kabiliyetine sahip olurken kablolar ve pnömatik hatlar uygun şekilde korunacak ve kontrol edilecek biçimde tasarlanabilir.
Bu nedenle iyi tasarlanmış içi boş bir eklem aktüatörünün; içi boş delik boyutunu, yapısal rijitliği, motor ve aktarma yerleşimini, termal koşulları, kablo gereksinimlerini, montajı ve bakımı dengelemesi gerekir.
Amaç yalnızca deliği mümkün olduğunca büyük yapmak değildir.
Amaç, robotun mekanik mimarisiyle birlikte çalışan bir yönlendirme güzergâhı oluşturmaktır; böylece eklem gerektiği gibi hareket edebilirken kablolar ve hortumlar robotun hizmet ömrü boyunca güvenilir biçimde çalışmak için yeterli alana sahip olur.
Sonuç: Robot Sisteminin Tamamı İçin İçi Boş Robot Eklemi Tasarlamak
İçi boş bir robot eklemi yalnızca merkezi açıklığının çapına göre değerlendirilmemelidir.
İçi boş delik, robotun mekanik ve elektriksel mimarisinin bir parçasıdır. Boyutları; kablo yönlendirmesini, konektör montajını, kablo korumasını, termal koşulları, yapısal yerleşimi ve bakımı etkiler.
Bu nedenle robot üreticileri ve sistem entegratörleri için doğru soru, yalnızca bir eklemin içi boş deliğe sahip olup olmadığı değil, içi boş eklem aktüatörünün robotun eksiksiz tasarımına uygun bir yönlendirme güzergâhı sağlayıp sağlamadığıdır.
Kablo yönlendirmesi başlangıçtan itibaren dikkate alındığında, robot eklemi uç efektörün, hareket aralığının, kablo yapılandırmasının, yapısal rijitliğin ve hizmet ömrünün gerçek gereksinimleri etrafında tasarlanabilir.
İyi entegre edilmiş içi boş bir tasarım, eklemin gerekli hareketi sağlamasına ve kablo ile hortumlara robot yapısı içinde kontrollü bir güzergâh sunmasına olanak tanır. Bu da içi boş deliği yapısal bir özellikten daha fazlası hâline getirir; genel robot eklemi mimarisinin önemli bir parçası olur.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.
 Küçük Boyutlu Harmonik Tahrik Redüktörü: Avantajlar, Uygulamalar ve Seçim RehberiKompakt hassas hareket sistemleri için küçük boyutlu harmonik tahrik redüktörü; yüksek redüksiyon oranı, sıfıra yakın boşluk, düşük ağırlık ve hassas güç iletimi sunar.