Daha Fazla Şirket Neden Entegre Robot Eklem Modüllerini Tercih Ediyor?
Geleneksel, harici tahrikli bir eklem sisteminde geliştiricilerin motor, redüktör, kaplin, servo sürücü ve enkoderler dâhil olmak üzere birden fazla bileşen seçip entegre etmesi gerekir. Ayrıca mekanik hizalama, kablo güzergâhı, servo parametrelerinin ayarlanması ve sistem düzeyinde devreye alma işlemlerini de yürütmeleri gerekir.
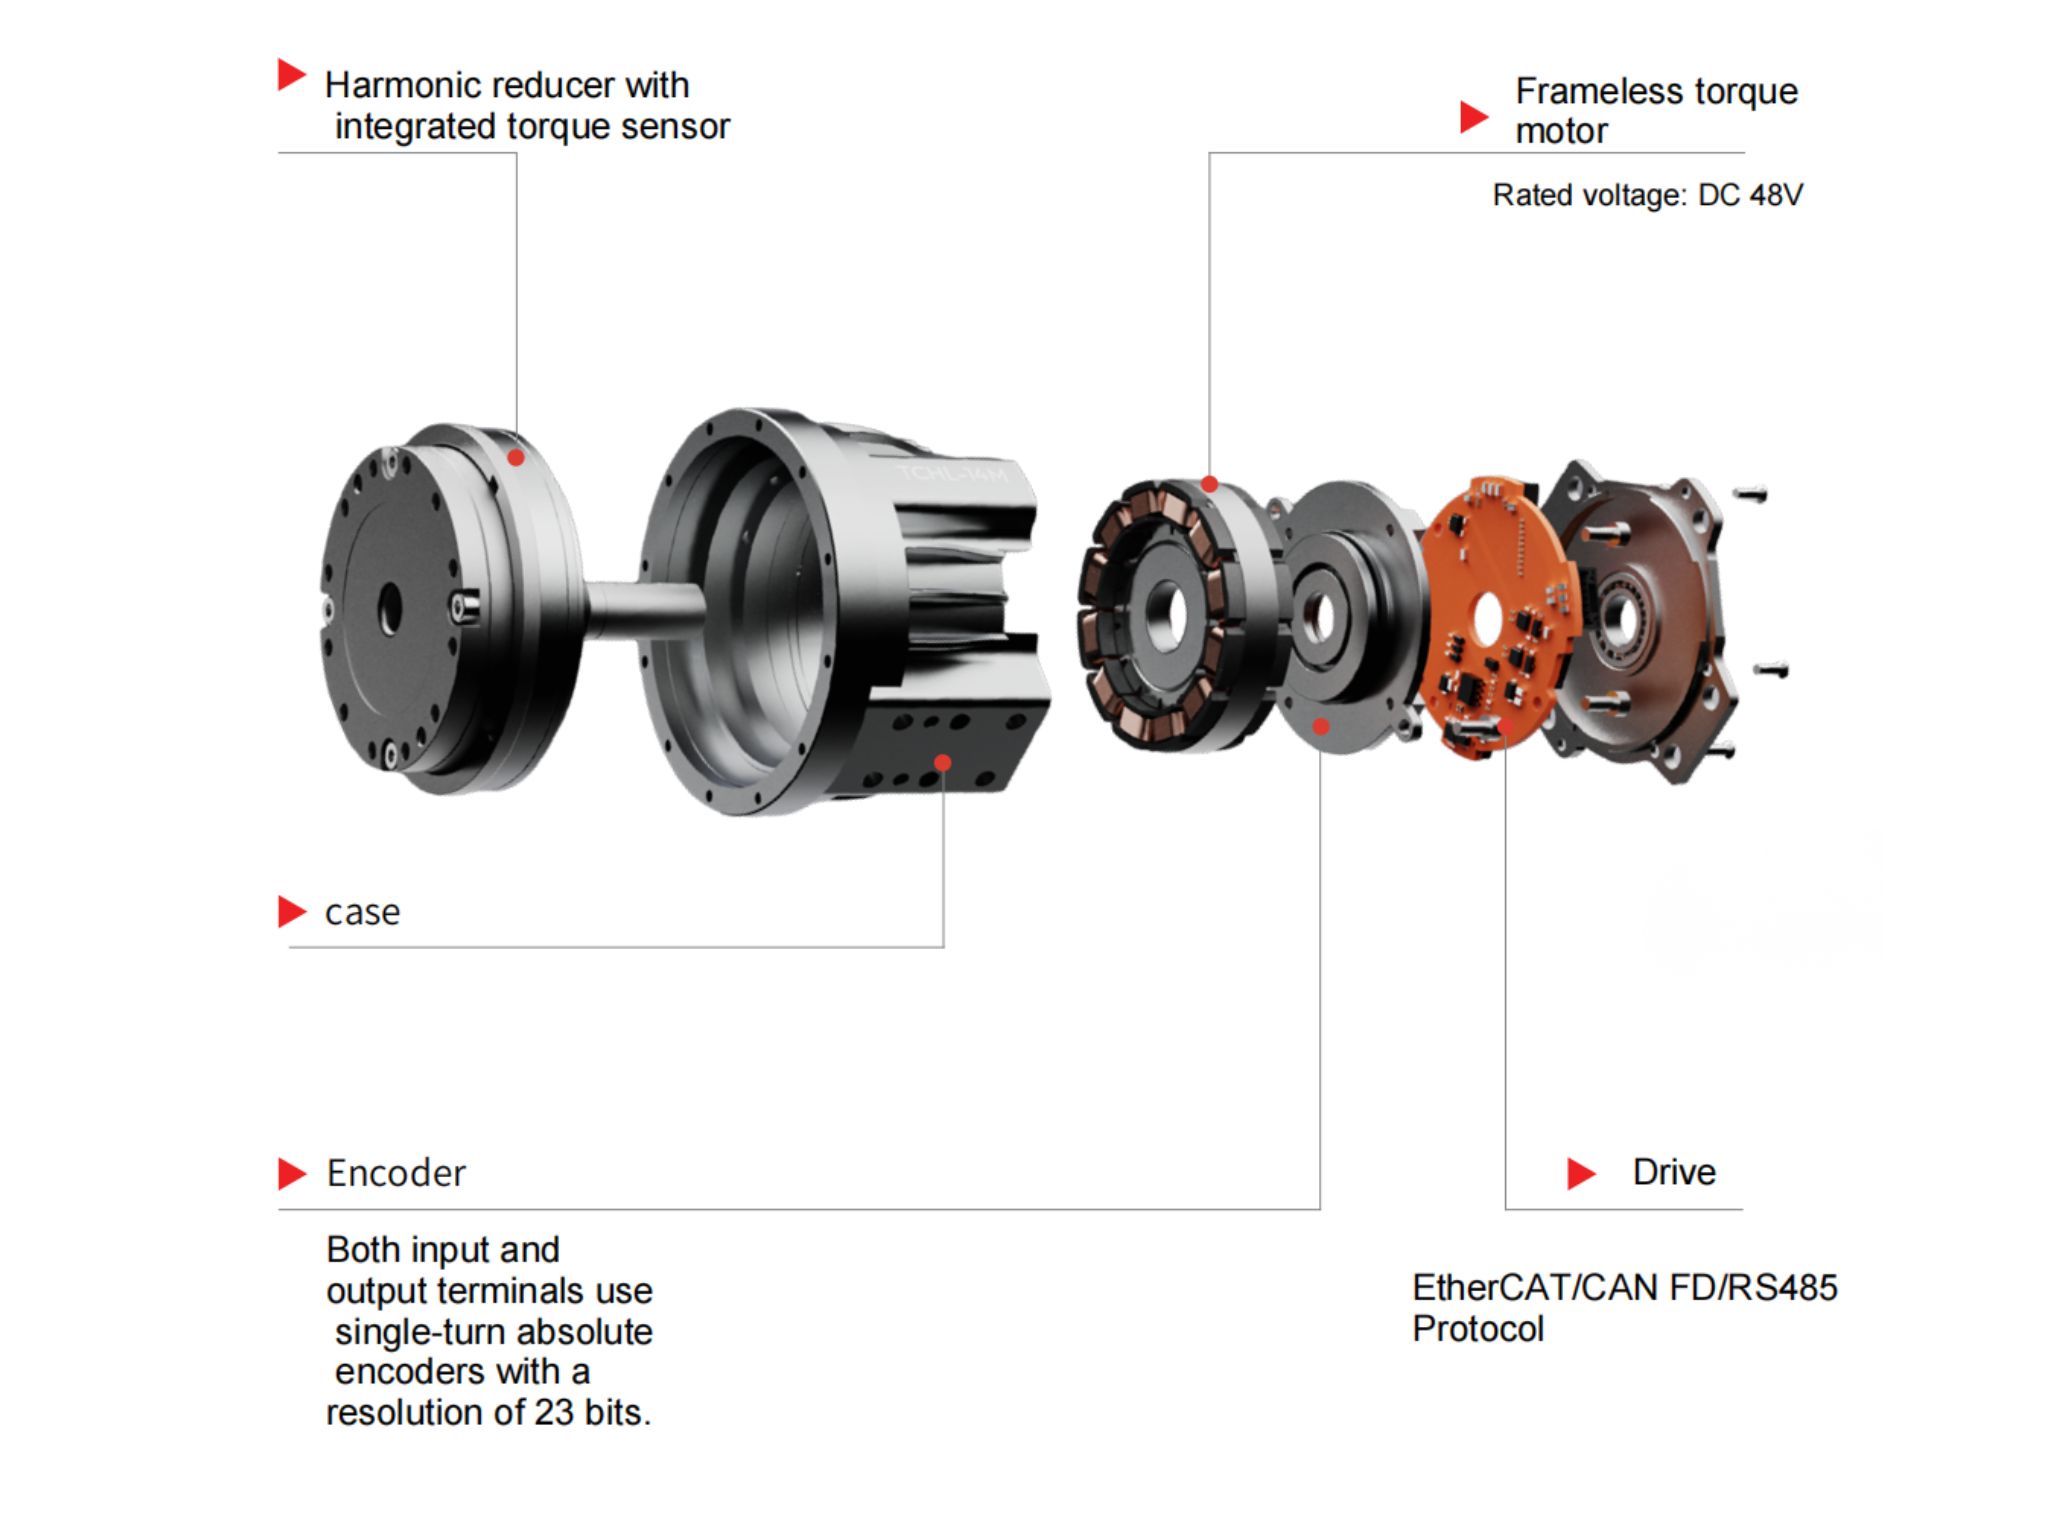
Birentegre harmonik robot eklem modülü, çerçevesiz tork motoru, harmonik redüktör, çapraz makaralı çıkış rulmanı, FOC servo sürücü kartı, mutlak enkoderler (tekli veya çiftli) ve isteğe bağlı bir fren dâhil olmak üzere temel bileşenleri tek bir gövdede bir araya getirir.
Bu entegre mimari, mekanik tasarımı basitleştirebilir, montaj karmaşıklığını azaltabilir, sistem entegrasyonunu iyileştirebilir ve robot geliştirme döngülerini kısaltabilir.
Bu makalede entegre robot eklem modülleri ile geleneksel dağıtık tahrik çözümleri altı açıdan karşılaştırılmaktadır: tork yoğunluğu ve boyut, montaj güvenilirliği, hareket kontrolü ve güvenlik, mühendislik geliştirme verimliliği, pratik uygulamalar ve olası sınırlamalar.
1. Daha Yüksek Tork Yoğunluğu ve Kompakt Tasarım: İnsansı Robotlar ve Dış İskeletler İçin Temel Avantajlar
Daha Az Ara Mekanik Bileşen
Geleneksel bir dağıtık eklem sistemi; kaplinler, motor montaj braketleri, redüktör adaptör plakaları, harici servo sürücü muhafazaları ve sürücü montaj braketleri dâhil olmak üzere birden fazla ek bileşen gerektirebilir.
Bu bileşenler ek eksenel ve radyal alan kaplarken robotun toplam ağırlığını da artırır.
Örneğin, HONPINEHPJM-RI80-110-PRO-2 entegre robot eklem modülü, 110 mm dış gövde çapıyla 133 Nm nominal tork sağlar.
Benzer bir tork gereksinimi için tasarlanmış dağıtık bir çözümle karşılaştırıldığında entegre modül, birbirinden ayrı birçok montaj ve aktarım bileşenini ortadan kaldırabilir. Motor, redüktör, sürücü ve yapısal tasarıma bağlı olarak sistemde montaj alanı ve bileşen sayısı önemli ölçüde azaltılabilir.
Daha Kompakt Robot Tasarımı İçin İçi Boş Mil Entegrasyonu
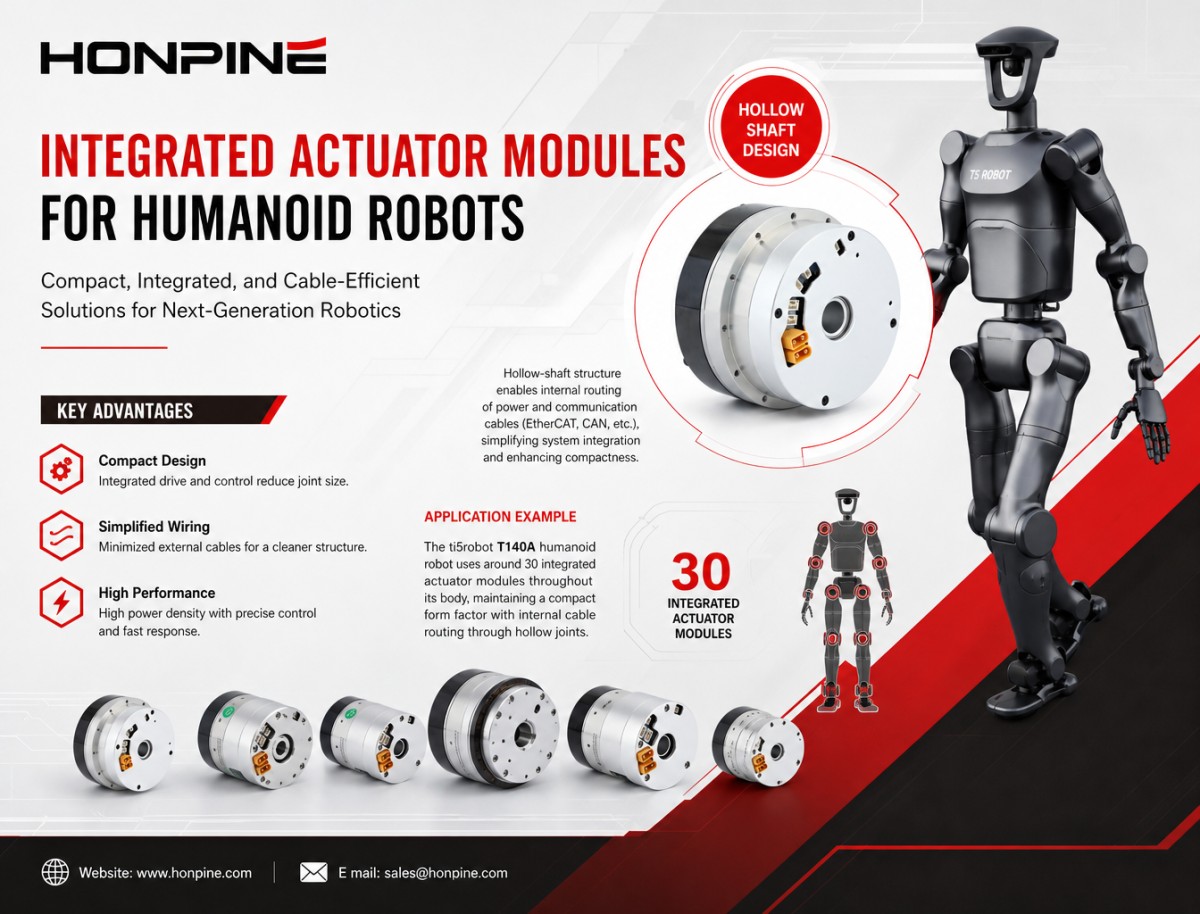
Entegre eklem modüllerigenellikle içi boş mil yapısına sahiptir. Bu yapı, güç kablolarının ve EtherCAT ile CAN gibi iletişim kablolarının eklemin merkezindeki açıklıktan geçirilmesine olanak tanır.
Böylece tüm kabloların eklemin çevresinden harici olarak geçirilmesi gerekmez ve daha düzenli bir iç yerleşim elde edilmesine yardımcı olur.
Uygulama örneği: ti5robot T140A İnsansı Robotu
ti5robot T140A insansı robotunun gövdesinde yaklaşık 30 entegre eklem modülü kullanılır. Kol ve bacak kabloları içi boş eklem yapılarından geçirilebilir; bu da dış görünümün kompakt kalmasına yardımcı olur.
Dağıtık tahrik mimarisinde robotun uzuvları boyunca ayrı servo sürücüler ve ilave kablolar için yer ayrılması gerekir. Bu durum muhafaza boyutlarını artırabilir, kablo yönetimini zorlaştırabilir ve hareketli yapıların ağırlığını artırabilir.
Azalan Hareketli Kütle ve İyileşen Dinamik Performans
Robotik sistemlerde hareketli bileşenlerin ağırlığı, atalet ve dinamik performansı doğrudan etkiler.
Dağıtık bir eklem tasarımında ilave motor braketleri, adaptör plakaları ve diğer montaj yapıları hareketli bağlantıların kütlesini artırabilir. Bu bileşenler eklemin dönme ekseninden uzakta konumlandırıldığında toplam atalet momentini de artırabilir.
Entegre eklem modülü, tahrik bileşenlerini eklem gövdesinde bir araya getirerek robot bağlantılarında ihtiyaç duyulan ilave yapıların sayısını azaltabilir.
Genel mekanik tasarıma bağlı olarak bu, hareketli kütlenin azaltılmasına ve ivmelenmenin, tepki hızının ve enerji verimliliğinin iyileştirilmesine yardımcı olabilir.
Uygulama örneği: Alt Ekstremite Rehabilitasyon Dış İskeletleri
Alt ekstremite rehabilitasyon dış iskeletlerinde cihazın ağırlığı, kullanıcı üzerindeki fiziksel yükü doğrudan etkiler.
HONPINEHPJM-RI60-80-PRO-2 entegre eklem modülü, 53 Nm nominal tork sağlar. Entegre tasarımı, ilave motor montaj ve aktarım bileşenlerine duyulan ihtiyacı azaltmaya yardımcı olarak daha kompakt ve hafif dış iskeletlerin geliştirilmesini destekleyebilir.
Dağıtık tahrik çözümünde harici servo sürücüler ve montaj yapıları daha büyük uzuv muhafazaları gerektirebilir; bu da kullanıcıların yürüyüş ve rehabilitasyon egzersizleri sırasında taşıması gereken ağırlığı artırır.
2. Daha Yüksek Montaj Hassasiyeti ve Güvenilirlik: Entegrasyon Sırasında Oluşan Hataların Azaltılması
Fabrika Entegrasyonu ve Kalibrasyonla Montaj Risklerinin Azaltılması
Dağıtık eklem sistemlerinin başlıca zorluklarından biri, mekanik montaj sırasında gereken hassasiyettir.
Geliştiricilerin motor ile harmonik redüktörün doğru hizalandığından ve enkoderin düzgün takıldığından emin olması, ayrıca gerekli mekanik toleransları karşılaması gerekir. Yanlış hizalama veya montaj; titreşime, anormal gürültüye, redüktör aşınmasının hızlanmasına ve hatalı enkoder okumalarına yol açabilir.
Entegre harmonik eklem modülünde temel montaj ve kalibrasyon işlemleri, teslimattan önce üretim tesisinde tamamlanabilir.
Üreticinin kalite kontrol süreçlerine bağlı olarak bu işlemler şunları içerebilir:
Motor ve harmonik redüktörün eş eksenli hizalanması.
Redüktör montajı ve ön yükle ilgili ayarlamalar.
Enkoder montajı ve kalibrasyonu.
Titreşim ve gürültü kontrolü.
Sevkiyat öncesi işlev testi.
Böylece hassas montaj işlerinin önemli bir bölümü müşterinin üretim hattından modül üreticisine aktarılır.
Örneğin, kendi montajını yaptığı eklem sisteminde montaj flanşının düzlemselliği veya konumlandırma özellikleri gerekli toleransları karşılamadığında bazı müşteriler anormal gürültü ya da titreşimle karşılaşabilir.
Tasarımda belirtildiği durumlarda H7/h7 geçmesi gibi standartlaştırılmış bir çıkış konumlandırma özelliğine sahip entegre eklem modülü, mekanik montajı kolaylaştırabilir. Müşterinin esas olarak eşleşen bir yük flanşı üretmesi yeterlidir; iç redüktör bileşenlerini monte edip hizalaması gerekmez.
Entegre Çapraz Makaralı Rulmanlar Ek Destek Yapılarına Duyulan İhtiyacı Azaltır
Birçokentegre harmonik eklem modülüçıkış ucunda çapraz makaralı rulmanlar barındırır.
Bu rulmanlar birleşik radyal ve eksenel yükleri desteklemek üzere tasarlanmıştır. Böylece harici yük, belirtilen yük sınırları dâhilinde doğrudan eklem modülünün rulman yapısı tarafından taşınabilir.
Dağıtık tasarımda geliştiricilerin radyal kuvvetleri ve devrilme momentlerini karşılamak için harici destek rulmanları eklemesi gerekebilir.
Ancak uygun tasarlanmamış bir harici rulman düzeni; aşırı kısıtlamaya, montaj hatalarına, titreşime ve anormal gürültüye neden olabilir.
Öte yandan, yeterli çıkış desteği sağlanmazsa aşırı harici yükler bunları taşımak üzere tasarlanmamış bileşenlere aktarılabilir ve bu durum kaplin ömrünü ve redüktör performansını etkileyebilir.
Modülün izin verilen radyal yükü, eksenel yükü ve moment kapasitesi uygulamaya uygunsa entegre çıkış rulmanı yapısı mekanik tasarımı basitleştirebilir.
Elektrik Bağlantılarının ve Kablo Yönetiminin Basitleştirilmesi
Entegre eklem modülleri güç, iletişim ve geri bildirim arayüzlerini daha kompakt bir arka kapakta veya konnektör grubunda birleştirebilir.
Konfigürasyona bağlı olarak mevcut arayüzler CAN, EtherCAT ve güç bağlantılarını içerebilir. Bazı EtherCAT sürümleri, birden fazla eklem arasında zincirleme iletişim için IN-OUT bağlantılarını da destekler.
Dağıtık mimaride her motor için ayrı güç kabloları, motor enkoder kabloları, çıkış enkoder kabloları ve harici servo sürücü bağlantıları gerekebilir.
Eklem sayısı arttıkça kablo demeti karmaşıklaşır; konnektörlerin ve olası elektrik arıza noktalarının sayısı artar.
Onlarca ekleme sahip insansı robotlarda kabloların güzergâhı, konnektör montajı ve bakım önemli mühendislik zorluklarına dönüşebilir.
Entegre modüller kablolama karmaşıklığını azaltmaya ve çok eksenli sistem entegrasyonunu kolaylaştırmaya yardımcı olabilir.
Uygulama örneği: Beş Parmaklı Maharetli Robotik Eller
HONPINEHPJM-RI30-40-PRO-2 kompakt entegre eklem modülü, beş parmaklı maharetli robotik ellerde parmak hareketinin sağlanması gibi uygulamalar için tasarlanmıştır.
Robotik parmağın iç alanı son derece sınırlıdır. Ayrı bir motor, kaplin ve harmonik redüktörden oluşan geleneksel bir kombinasyonu parmak yapısına sığdırmak zor olabilir.
Tahrik bileşenlerini kompakt bir gövdede birleştiren entegre eklem modülü, küçük ve çok eklemli robotik eller tasarlamak için pratik bir çözüm sunar.
3. Gelişmiş Hareket Kontrolü ve Güvenlik Özellikleri: Entegre Sürücüler ve Enkoder Geri Bildirimi
Daha Kapsamlı Kapalı Çevrim Kontrolü İçin Çift Enkoder Geri Bildirimi
Bazı entegre harmonik eklem modülleri, biri motor tarafında, diğeri çıkış tarafında olmak üzere çift enkoderli konfigürasyonları destekler.
Örneğin, HONPINE HPJM-2E-EC çift enkoderli sürümünde şunlar kullanılır:
Motor tarafı enkoderi: Motor konumunu ve hızını ölçer.
Çıkış tarafı enkoderi: Çıkış flanşının gerçek açısal konumunu ölçer.
İki geri bildirim sinyali, kontrol sisteminin hem motor tarafındaki hem de çıkış tarafındaki hareketi izlemesini sağlar.
Bu özellik, yük altında elastik deformasyonun motor tarafı konumu ile gerçek çıkış konumu arasında fark oluşturabildiği harmonik tahrik sistemlerinde özellikle kullanışlıdır.
Çıkış flanşını doğrudan ölçen çift enkoderli konfigürasyon, çıkış konumuna ilişkin geri bildirimi iyileştirebilir ve aktarımdan kaynaklanan konum sapmalarını telafi etmeye yardımcı olabilir.
Dağıtık bir sistemde benzer işlevselliğe ulaşmak için ayrı motor ve çıkış enkoderleri, ek kablolama, uyumlu sürücü donanımı ve ilgili geri bildirim ve kontrol mantığının geliştirilmesi gerekir.
Entegre çift enkoderli modül, daha standart bir donanım ve geri bildirim mimarisi sunarak bu süreci basitleştirebilir.
Arıza Korumasıyla Entegre Konum, Hız ve Akım Kontrolü
Entegre servo sürücü üç temel kontrol döngüsünü destekleyebilir:
Konum Döngüsü: Eklemin hedef açısal konumunu kontrol eder.
Hız Döngüsü: Dönme hızını düzenler.
Akım Döngüsü: Motor akımını kontrol eder ve tork düzenlemesine katkıda bulunur.
Sürücü konfigürasyonuna bağlı olarak entegre koruma işlevleri şunları içerebilir:
Takip hatası algılama.
Aşırı gerilim ve düşük gerilim koruması.
Aşırı akım koruması.
Sıcaklık izleme ve koruması.
Çift enkoder tutarlılık kontrolleri.
EtherCAT sürümlerinde arıza bilgileri, 0x603F hata kodu nesnesi dâhil olmak üzere ilgili CiA 402 nesne sözlüğü üzerinden alınabilir. CAN tabanlı sürümler arıza durumunu desteklenen iletişim nesneleri üzerinden bildirebilir.
Bu entegre işlevler, müşterinin geliştirmesi gereken temel sürücü ve arıza yönetimi işlevlerinin kapsamını azaltır.
Dağıtık bir sistemde geliştiricilerin harici servo sürücüyü yapılandırması, kontrol döngülerini ayarlaması ve gerekli arıza yönetimi mantığını uygulaması gerekir.
Örneğin, bir robot eklemi mekanik olarak sıkışırsa uygun şekilde yapılandırılmış bir takip hatası koruma işlevi anormal hareketi algılamaya ve koruyucu bir tepki başlatmaya yardımcı olabilir. Uygun izleme ve koruma olmazsa motor çıkışının sürmesi harmonik redüktöre veya diğer mekanik bileşenlere zarar verebilir.
Rejeneratif Frenleme ve Enerji Yönetimi
Robot yavaşlarken, sürücü mimarisine bağlı olarak motor jeneratör gibi çalışabilir ve enerjiyi DC barasına geri besleyebilir.
Entegre servo sürücüler, genel güç sisteminin bir parçası olarak rejeneratif enerji yönetimini destekleyebilir.
Ancak birden fazla eklem aynı anda yavaşladığında DC bara gerilimi yükselebilir. Bu nedenle sistemin uygun enerji soğurma, geri kazanım veya dağıtım kapasitesine sahip olması gerekir.
Dağıtık çok eksenli bir sistemde geliştiricilerin ayrıca her sürücünün geri kazanılan enerjiyi nasıl yönettiğini ve ortak güç kaynağının DC bara gerilimini nasıl kontrol ettiğini değerlendirmesi gerekir.
Entegre eklem modülü, sürücü düzeyindeki entegrasyonu basitleştirebilir; ancak rejeneratif frenleme yine de uygun sistem düzeyinde güç yönetimi ve uyumlu donanım gerektirir.
4. Daha Kısa Mühendislik Geliştirme Döngüleri ve Daha Az Entegrasyon Karmaşıklığı
Modüler Entegrasyonla Daha Hızlı Robot Geliştirme
Entegre robot eklem modülleristandartlaştırılmış mekanik arayüzler ve iletişim protokolleri sunarak geliştirme sürecini kısaltabilir.
Ürün konfigürasyonuna bağlı olarak desteklenen iletişim arayüzleri CANopen ve EtherCAT'i içerebilir.
Geliştiriciler tüm tahrik bileşenlerini sıfırdan oluşturmak yerine yük taşıyan yapıların tasarımına, eklem düzenine, kablo güzergâhına ve robot hareket kontrolüne daha fazla odaklanabilir.
Tipik bir dağıtık eklem geliştirme süreci şunları içerebilir:
Motor seçimi.
Harmonik redüktör seçimi.
Kaplin seçimi ve doğrulaması.
Motor montajı ve adaptör flanşının tasarımı.
Mekanik montaj ve hizalama.
Enkoder montajı ve kalibrasyonu.
Servo sürücü konfigürasyonu ve parametre ayarı.
Çok eksenli iletişim ve sistem devreye alma.
Her aşama mühendislik kaynakları gerektirir; mekanik montaj ve sistem hata ayıklama da kayda değer zaman alabilir.
Birstandartlaştırılmış entegre eklem modülükullanıldığında bu işlerin çoğu ürün müşteriye ulaşmadan önce tamamlanır.
Uygulama örneği: İnsansı Robot Araştırma ve Geliştirme
İnsansı robot geliştiren üniversite araştırma ekipleri ve robotik girişimleri için entegre eklem modülleri prototip geliştirmeyi hızlandırmaya yardımcı olabilir.
Standartlaştırılmış entegre eklemler kullanan bir proje, robotun karmaşıklığına ve geliştirme kaynaklarına bağlı olarak ilk mekanik ve elektrik entegrasyonunu iki ila üç ay içinde tamamlayabilir.
Tamamen dağıtık tahrik mimarisi kullanan benzer bir projede bileşen seçimi, mekanik tasarım, montaj, kalibrasyon ve çok eksenli devreye alma işlemleri için önemli ölçüde daha fazla zaman gerekebilir.
Bu süreler garanti edilen zaman çizelgeleri değil, örnek niteliğindedir; gerçek geliştirme döngüleri proje kapsamına, ekibin deneyimine ve sistemin karmaşıklığına bağlıdır.
Daha Az BOM Bileşeni ve Basitleştirilmiş Tedarik Zinciri
Birentegre eklem modülübirden fazla tahrik bileşenini tek bir ürün biriminde birleştirebilir.
Dağıtık bir çözümde malzeme listesi şunları içerebilir:
Servo motor.
Kaplin.
Çıkış enkoderi.
Harici servo sürücü.
Motor montaj braketi.
Adaptör flanşı.
Sürücü muhafazası.
Birden fazla kablo grubu ve konnektör.
Bu durum satın alınması, incelenmesi, depolanması ve yönetilmesi gereken ayrı kalemlerin sayısını artırır.
Üreticiler bu bileşenleri standartlaştırılmış bir eklem modülünde birleştirerek tedarik, envanter yönetimi ve giriş kalite kontrolünü basitleştirebilir.
Standartlaştırılmış Testler ve Daha İyi Ürün Tutarlılığı
Entegre eklem modülleri sevkiyat öncesinde standartlaştırılmış testlerden geçirilebilir.
Üreticinin test programına ve ürün özelliklerine bağlı olarak kontrol prosedürleri şunları içerebilir:
Tork-hız performans testi.
Gürültü kontrolü.
Titreşim testi.
Enkoder kalibrasyonu ve doğrulaması.
Elektrik güvenliği ve ESD testi.
Yüksek ve düşük sıcaklık testi.
İşlevsel çalışma testi.
Dağıtık bir sistemde monte edilmiş her eklemin performansı bileşen toleranslarından, montaj hassasiyetinden, kalibrasyon prosedürlerinden ve operatör deneyiminden etkilenebilir.
Standartlaştırılmış fabrika montajı ve testleri bu farklılıkları azaltmaya ve modüller arasındaki tutarlılığı iyileştirmeye yardımcı olur. Bu, özellikle çok sayıda ekleme sahip robotların veya ekipmanların seri üretiminde önemlidir.
5. Entegre Robot Eklem Modülleri Nerelerde Kullanılır?
Entegre harmonik eklem modüllerinin avantajları, onları çok çeşitli robotik uygulamalar için uygun kılar.
Tipik uygulamalar şunlardır:
İnsansı Robotlar: Kompakt tasarım, yüksek tork yoğunluğu, içi boş milden kablo geçirme ve çift enkoder geri bildirimi, çok eklemli robotik yapıların geliştirilmesini destekler.
Rehabilitasyon Dış İskeletleri: Entegre tahrik bileşenleri, eklem montajının karmaşıklığını azaltmaya ve daha kompakt giyilebilir tasarımları desteklemeye yardımcı olabilir.
İş Birlikçi Robotlar: Entegre hareket kontrolü ve isteğe bağlı fren konfigürasyonları, kompakt robotik kollarda eklem entegrasyonunu basitleştirebilir.
Endüstriyel Robot Kolları: Standartlaştırılmış eklem modülleri mekanik ve elektrik entegrasyonu iş yükünü azaltmaya yardımcı olur.
Maharetli Robotik Eller: Kompakt entegre modüller, alanın kısıtlı olduğu parmak eklemleri için hareket sağlama çözümleri sunabilir.
Mobil Manipülatörler: Entegre eklem modülleri, mobil platformlara monte edilen robotik kolların mekanik ve elektrik tasarımını basitleştirebilir.
Uygun modül; gerekli tork, hız, boyut, ağırlık, içi boş mil çapı, geri bildirim konfigürasyonu, iletişim protokolü ve çalışma koşullarına bağlıdır.
6. Entegre Robot Eklem Modülleri Dağıtık Tahrik Sistemlerinden Her Zaman Daha mı İyidir?
Entegre eklem modülleri önemli avantajlar sunsa da her robot tasarımı için mutlaka en iyi seçenek değildir.
Bazı uygulamalarda dağıtık mimari yine de tercih edilebilir.
Örneğin:
Esnek bileşen seçimi: Dağıtık tasarım, geliştiricilerin motorları, redüktörleri ve sürücüleri özel gereksinimlere göre birbirinden bağımsız seçmesine olanak tanır.
Özelleştirilmiş termal yönetim: Sürücü elektroniğinin motordan ayrılması, bazı yüksek güçlü veya sürekli çalışan uygulamalarda ısının yönetilmesini kolaylaştırabilir.
Bakım ve değiştirme stratejileri: Tasarıma bağlı olarak dağıtık bir sistemdeki münferit bileşenler, tüm eklem grubu değiştirilmeden yenilenebilir.
Mevcut sistemlerle uyumluluk: Bazı yerleşik robot platformlarında standartlaştırılmış harici servo sürücüler zaten kullanılır ve mimarinin bütünüyle değiştirilmesi yeterli fayda sağlamayabilir.
Özel çalışma gereksinimleri: Bazı uygulamalar standart entegre modüllerde bulunmayan özel mekanik yapılar, güç elektroniği veya kontrol konfigürasyonları gerektirir.
Bu nedenle karar; tork yoğunluğu, montaj alanı, termal performans, bakım gereksinimleri, kontrol mimarisi ve toplam sistem maliyeti dâhil olmak üzere robotun genel tasarım hedeflerine göre verilmelidir.
Sonuç: Neden Daha Fazla Şirket Entegre Robot Eklem Modüllerini Tercih Ediyor?
Entegre robot eklem modülleriningiderek daha yaygın kullanılması, robotikteki daha genel bir eğilimi yansıtır: tek tek bileşenlerin entegrasyonundan standartlaştırılmış, modüler ve yüksek düzeyde entegre hareket sistemlerine geçiş.
Çerçevesiz tork motorunu, harmonik redüktörü, çıkış rulmanını, servo sürücüyü, enkoder geri bildirimini ve isteğe bağlı freni kompakt bir ünitede birleştiren entegre eklem modülleri üreticilere şu konularda yardımcı olabilir:
Mekanik bileşen sayısını ve montaj alanını azaltmak.
Eklem entegrasyonunu iyileştirmek ve kablo güzergâhını basitleştirmek.
Montajla ilgili hizalama ve kalibrasyon işlerini azaltmak.
Daha kapsamlı kapalı çevrim hareket kontrolünü desteklemek.
Çok eksenli iletişimi ve sistem entegrasyonunu basitleştirmek.
Robot geliştirme döngülerini kısaltmak ve tedarik zinciri yönetimini kolaylaştırmak.
İnsansı robotlar, dış iskeletler, iş birlikçi robotlar ve diğer çok eklemli robotik sistemlerde bu avantajlar, entegre eklem modüllerini geleneksel dağıtık tahrik mimarilerine cazip bir alternatif hâline getirebilir.
Seçim, yalnızca entegre modül ile ayrı bileşenler arasında değildir. Önemli olan, robotun performans gereksinimlerine, geliştirme kaynaklarına ve uzun vadeli üretim hedeflerine en uygun eklem mimarisini seçmektir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Fazla Şirket Neden Entegre Robot Eklem Modüllerini Tercih Ediyor?Entegre robot eklem modülleri; motorları, harmonik redüktörleri, servo sürücüleri, enkoderleri ve çıkış yataklarını kompakt ünitelerde bir araya getirir. Bu makalede entegre ve dağıtık tahrik mimarileri karşılaştırılarak tork yoğunluğu, mekanik güvenilirlik, hareket kontrolü, geliştirme verimliliği ve pratik robotik uygulamalar açısından aralarındaki farklar inceleniyor.
 Daha Fazla Robot Neden Geleneksel Tahrik Sistemlerinden Entegre Hub Servo Motorlara Geçiyor?Mobil robotlar otonom navigasyona, esnek çalışmaya ve giderek daha karmaşık çalışma ortamlarına doğru geliştikçe, geleneksel dağıtık tahrik sistemleri yeni zorluklarla karşılaşıyor. Ayrı motorlar, redüktörler, kaplinler ve aktarma bileşenleri şasi karmaşıklığını artırabilir ve kullanılabilir montaj alanını kısıtlayabilir. Bu nedenle daha fazla robot üreticisi entegre hub servo motorlara yöneliyor. Temel tahrik bileşenlerini kompakt bir tekerlek ucu ünitesinde bir araya getiren hub motorlar; tahrik entegrasyonunu, hareket kontrolünü ve şasi tasarımını iyileştirmek için yeni olanaklar sunuyor. Bu makalede mobil robotların temel performans gereksinimlerini ele alıyor, entegre hub motorların avantajlarını açıklıyor ve HONPINE’ın Tahrik Tekerlekleri, Direksiyonlu Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerleklerinin farklı AGV ve AMR uygulamalarını nasıl desteklediğini inceliyoruz.
 Hassas redüktörler, harmonik döner aktüatörler ve doğrudan tahrikli motorlar hassas indeksleme tablolarını nasıl geliştirebilir?Üreticiler hassas indeksleme tablolarının doğruluğunu, dinamik tepkisini ve entegrasyonunu nasıl iyileştirebilir? Esnek üretim gelişmeye devam ederken, geleneksel transmisyon sistemleri boşluk, uzun yerleşme süreleri ve karmaşık mekanik entegrasyon gibi zorluklarla karşılaşabilir. Bu makale, harmonik redüktörlerin, harmonik döner aktüatörlerin, doğrudan tahrikli (DD) tork motorlarının ve planet dişli kutularının farklı çalışma koşulları için nasıl pratik yükseltme çözümleri sunduğunu inceliyor. Üreticiler, transmisyon mimarisini konumlandırma doğruluğuna, indeksleme çevrim süresine, yük ataletine ve montaj kısıtlamalarına göre eşleştirerek daha verimli ve güvenilir hassas indeksleme sistemleri geliştirebilir.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Fazla Şirket Neden Entegre Robot Eklem Modüllerini Tercih Ediyor?Entegre robot eklem modülleri; motorları, harmonik redüktörleri, servo sürücüleri, enkoderleri ve çıkış yataklarını kompakt ünitelerde bir araya getirir. Bu makalede entegre ve dağıtık tahrik mimarileri karşılaştırılarak tork yoğunluğu, mekanik güvenilirlik, hareket kontrolü, geliştirme verimliliği ve pratik robotik uygulamalar açısından aralarındaki farklar inceleniyor.
 Daha Fazla Robot Neden Geleneksel Tahrik Sistemlerinden Entegre Hub Servo Motorlara Geçiyor?Mobil robotlar otonom navigasyona, esnek çalışmaya ve giderek daha karmaşık çalışma ortamlarına doğru geliştikçe, geleneksel dağıtık tahrik sistemleri yeni zorluklarla karşılaşıyor. Ayrı motorlar, redüktörler, kaplinler ve aktarma bileşenleri şasi karmaşıklığını artırabilir ve kullanılabilir montaj alanını kısıtlayabilir. Bu nedenle daha fazla robot üreticisi entegre hub servo motorlara yöneliyor. Temel tahrik bileşenlerini kompakt bir tekerlek ucu ünitesinde bir araya getiren hub motorlar; tahrik entegrasyonunu, hareket kontrolünü ve şasi tasarımını iyileştirmek için yeni olanaklar sunuyor. Bu makalede mobil robotların temel performans gereksinimlerini ele alıyor, entegre hub motorların avantajlarını açıklıyor ve HONPINE’ın Tahrik Tekerlekleri, Direksiyonlu Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerleklerinin farklı AGV ve AMR uygulamalarını nasıl desteklediğini inceliyoruz.
 Harmonik ve RV Redüktörlerdeki Flanşlar Neden Sadece Mekanik Montaj Bileşenlerinden İbaret Değildir?Harmonik veya RV redüktördeki flanş, montaj arayüzünden çok daha fazlasıdır. Hizalama hassasiyeti, yük aktarımı, yapısal rijitlik ve sızdırmazlık performansında kritik bir rol oynar. Flanş tasarımındaki veya montajındaki küçük hatalar bile dişli kavramasını, rulman ömrünü ve hassas bir hareket sisteminin genel güvenilirliğini etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, redüktör flanşlarının temel mühendislik işlevlerini ve hassas transmisyon sistemlerinin tasarım ve montajında neden dikkatle değerlendirilmesi gerektiğini açıklıyor.
 Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?Bir robotik sistem yükseltmesi planlayan mühendisler için doğru eklem modülü, tek bir teknik özellikten fazlasına bağlıdır. Uygulamanın gereksinimlerini karşılamak için EtherCAT senkronizasyonu, çıkış tarafı konum geri bildirimi, gerçek zamanlı tork ölçümü, sürekli tork kapasitesi ve entegre güvenlik işlevleri birlikte çalışmalıdır. Üreticiler bu faktörleri eksiksiz bir elektromekanik sistem olarak değerlendirerek eklem modülü seçimi, entegrasyonu ve uzun vadeli performans hakkında daha bilinçli kararlar verebilir.
 Yüksek Hassasiyetli Otomasyon Ekipmanlarında Planet Redüktörler Hızı Nasıl Düşürür ve Torku Nasıl Artırır?Planet redüktör, yüksek hassasiyetli otomasyon ekipmanlarında torku artırırken hızı nasıl düşürür? Güneş dişlisi, birden fazla planet dişli ve içten dişli çemberi bir araya getiren planet redüktör, kontrollü hareket ve güvenilir tork çıkışı gerektiren uygulamalar için kompakt ve verimli bir güç aktarımı sağlar. Endüstriyel robotlardan CNC tezgâhlarına ve otomatik montaj sistemlerine kadar doğru redüktörü seçmek, yalnızca bir redüksiyon oranı belirlemekten daha fazlasını gerektirir. Bu kılavuzda, mühendislerin uygun bir aktarım çözümü belirlemesine yardımcı olmak için planet redüktörlerin çalışma prensipleri, başlıca avantajları, yaygın uygulamaları ve seçimde dikkate alınması gereken pratik noktalar açıklanmaktadır.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.