Daha Fazla Robot Neden Geleneksel Tahrik Sistemlerinden Entegre Hub Servo Motorlara Geçiyor?
Mobil robotlar geleneksel sabit güzergâhlı malzeme taşıma sistemlerinden otonom navigasyona, esnek çalışmaya ve karmaşık ortamlarda hareket kabiliyetine doğru evrilirken tahrik sistemleri de önemli bir dönüşüm geçiriyor.
AGV'ler, AMR'ler, mobil manipülatörler, insansı robotlar ve özel mobil ekipmanlar; alan kullanımı, hareket hassasiyeti ve kontrol esnekliği açısından giderek daha yüksek gereksinimler ortaya koyuyor. Bu bağlamda tekerlek içi servo motorlar, modern robot tahrik sistemlerinin önemli bir gelişim yönü hâline geliyor.
Tahrikin temel bileşenlerini tekerlek grubuna entegre eden tekerlek içi servo motorlar, güç aktarımı ve hareket kontrolü için daha kompakt bir yaklaşım sunar. Mekanik yerleşimin sadeleştirilmesine, harici aktarma bileşenlerinin azaltılmasına ve mobil robot şasisi tasarımında daha fazla esneklik sağlanmasına yardımcı olur.
Robotlar için tekerlek içi servo motor nedir?
Tekerlek içi servo motor, motoru ve tekerlek yapısını birbirine yakın biçimde entegre eden bir tahrik ünitesidir. Tasarıma bağlı olarak servo motor, redüksiyon mekanizması, enkoder, fren ve tahrik kontrol ünitesi içerebilir; böylece güç doğrudan tekerleğe veya dahili bir redüksiyon mekanizması üzerinden aktarılabilir.
Geleneksel dağıtık tahrik sistemleriyle karşılaştırıldığında entegre tekerlek içi motor, harici aktarma bileşenlerinin sayısını azaltır ve robot şasisi içinde daha kompakt bir güç aktarım düzeni oluşturur.
Birbiriyle ilişkili çeşitli ürün türlerini birbirinden ayırmak önemlidir:
Tekerlek içi doğrudan tahrikli motor: Motor, harici bir redüktöre ihtiyaç duymadan tekerleği doğrudan tahrik eder.
Tekerlek içi redüktörlü motor: Motor ve redüksiyon mekanizması tekerlek grubu içinde entegredir.
Entegre servo tahrik tekerleği: Motor ve mekanik tahrik bileşenlerine ek olarak bu ünite türünde enkoder, servo sürücü ve fren sistemi de entegre edilebilir.
Entegre robot tekerlek içi motorlarının kullanılması, mobil robotların ayrı motor, redüktör, kaplin ve tahrik tekerleklerini birleştiren geleneksel tahrik düzenlerinden uzaklaşmasına yardımcı oluyor.
Üreticiler bu bileşenleri daha kompakt bir ünitede birleştirerek mekanik aktarma bağlantılarını azaltabilir, yapısal entegrasyonu iyileştirebilir, tekerlek hareketinin kontrolünü geliştirebilir ve şasi montajı ile elektrik bağlantılarını sadeleştirebilir.
Mobil robotların temel performans gereksinimlerine göre tekerlek içi motorlar neden tercih edilir?
Bir mobil robot için tahrik sistemi seçerken yalnızca motor gücünü dikkate almak yeterli değildir. Taşıma kapasitesi, seyir hızı, konumlandırma hassasiyeti, tırmanma kabiliyeti, manevra kabiliyeti ve enerji verimliliğinin tümü robotun genel performansını etkiler.
Tekerlek içi servo motorlar, bu gereksinimlerin karşılanmasında çeşitli potansiyel avantajlar sunar.
1. Taşıma kapasitesi
Mobil robotların farklı yük koşullarında dengeli sürüş performansını koruması gerekir.
AGV ve AMR'ler hafif hizmet tipi malzeme taşımacılığından orta ve ağır hizmet tipi endüstriyel taşımacılığa doğru geliştikçe, tahrik sistemlerinin yalnızca daha yüksek yükleri desteklemesi değil, tam yüklü kalkışlarda, dönüşlerde ve yokuş çıkışlarında da güvenilir biçimde çalışması gerekir.
Geleneksel dağıtık tahrik sistemlerinde motor, redüktör ve aktarma bileşenleri ayrı ayrı monte edilir. Entegre tekerlek içi motor, tahrik grubunu tekerleğe daha yakın bir konumda toplar ve daha kompakt bir güç aktarım düzeni sağlar.
Tekerlek içi motorlar neden tercih edilir?
Optimize edilmiş tahrik yerleşimi: Harici aktarma bileşenlerinin azaltılması, şasi yapısı ve akü yerleşimi için daha fazla tasarım alanı oluşturur.
Bağımsız çok tekerlekli tahrikin desteklenmesi: Robotun ağırlık dağılımına ve şasi tasarımına göre farklı sayıda tahrik tekerleği yapılandırılabilir.
Farklı yük sınıflarına esnek uyum: Hafif, orta ve ağır hizmet tipi mobil robotlar geliştirmek için farklı tekerlek tahrik modülü özellikleri seçilebilir.
Tekerlek içi motorun robotun taşıma kapasitesini kendiliğinden artırmadığını belirtmek önemlidir. Gerçek yük taşıma kabiliyeti; tekerleğe, rulmanlara, göbek yapısına, şasi tasarımına, tekerlek ucundaki torka ve yük dağılımına bağlıdır.
2. Seyir hızı
Mobil robotların dengeli çalışmayı, yumuşak hızlanmayı ve kontrollü yavaşlamayı korurken taşıma verimliliğini artırması gerekir.
Depo AMR'leri ve üretim hattı AGV'leri için seyir hızı, yalnızca tekil taşıma görevlerinin süresini değil, malzeme taşıma sisteminin genel verimini de etkiler.
Tekerlek içi servo motorlar neden tercih edilir?
Bağımsız hız kontrolü: Her tahrik tekerleğinin hızı, robotun hareket komutlarına göre ayarlanabilir.
Daha az harici aktarma bileşeni: Mekanik bağlantıların azaltılması, bazı boşluk ve montaj hatası kaynaklarının en aza indirilmesine yardımcı olabilir.
Geliştirilmiş dinamik tepki: Enkoder geri bildirimiyle birlikte servo kontrolü, kalkış, hızlanma ve yavaşlamanın daha hassas biçimde yönetilmesini sağlar.
Koordineli çok tekerlekli çalışma: Birden fazla tahrik tekerleği, koordineli hızları korumak için hareket kontrol algoritmalarıyla birlikte çalışabilir.
Temel fayda yalnızca daha yüksek bir azami hıza ulaşmak değildir. Robotun farklı çalışma hız aralıklarında dengeli ve kontrol edilebilir hareketini sürdürmesini sağlamaktır.
3. Konumlandırma hassasiyeti
Mobil robotların hedef konumlara hassas biçimde ulaşması ve üretim hatlarına, robot kollarına, konveyör sistemlerine ve otomatik iş istasyonlarına yanaşması gerekir.
Örneğin, bir AMR otomatik yükleme ve boşaltma için malzemeleri bir CNC makinesine teslim ederken yalnızca belirlenen durma konumuna ulaşmakla kalmamalı, aynı zamanda şasi yönelimini de dengeli biçimde korumalıdır.
Tekerlek içi servo motorlar neden tercih edilir?
Tekerlek ucunda kapalı çevrim geri bildirimi: Enkoderler, hareket kontrolü için tekerlek hızı veya konum geri bildirimi sağlar.
Mekanik aktarma hatalarının azaltılması: Entegre yapı, bazı harici mekanik bağlantıları ve bunlarla ilişkili boşlukları ortadan kaldırabilir.
Geliştirilmiş düşük hız kontrolü: Servo kontrolü, hedef konuma yaklaşırken daha yumuşak hareket elde edilmesine yardımcı olur.
Çok tekerlekli senkronizasyon: Koordineli tekerlek kontrolü, sol ve sağ tekerlek hızlarındaki tutarsızlıktan kaynaklanan hareket sapmalarını azaltmaya yardımcı olur.
Tekerlek ucundaki enkoder geri bildiriminin, robotun tamamı için mutlak konumlandırma hassasiyetini doğrudan garanti etmediğini anlamak önemlidir. Tekerlek kayması, ** koşulları, navigasyon sistemleri ve şasi rijitliği de nihai konumlandırma performansını etkiler.
4. Tırmanma kabiliyeti
Mobil robotların rampalardan, ** birleşimlerinden ve farklı yüksekliklerdeki çalışma alanlarından geçmesi gerekebilir.
Tam yüklü bir robot yokuş çıkarken tahrik tekerlekleri, eğim boyunca etki eden yerçekimi kuvvetinin yanı sıra yuvarlanma direncini ve hızlanma direncini de yenmelidir.
Tekerlek içi motorlar neden tercih edilir?
Tekerlek ucunda güç eşleştirmesi: Motorlar ve redüksiyon mekanizmaları; tekerlek çapına, hedef hıza ve gerekli tırmanma eğimine göre seçilebilir.
Bağımsız tahrik kontrolü: Birden fazla tahrik tekerleği, çekiş sağlamak üzere tork çıkışlarını koordine edebilir.
Geliştirilmiş kalkış kontrolü: Servo kapalı çevrim kontrolü, eğimli yüzeylerde daha yumuşak kalkışlara yardımcı olur.
Entegre fren seçenekleri: Bazı tekerlek içi tahrik modüllerine, yokuşlarda belirli park etme ve tutma gereksinimlerini desteklemek için yay baskılı, elektrikle serbest bırakılan frenler entegre edilebilir.
Özellikle ağır hizmet tipi AGV'lerde bir tahrik sistemini yalnızca tepe torkuna göre seçmek yeterli değildir. Sürekli çıkış torku, redüktörün yük kapasitesi ve termal yönetim de değerlendirilmelidir.
5. Manevra kabiliyeti
Mobil robotların dar koridorlara, karmaşık güzergâhlara ve farklı yönlerde hareket gereksinimlerine uyum sağlaması gerekir.
Bu, tekerlek içi tahrik sistemlerinin en önemli uygulama avantajlarından biridir.
Farklı tekerlek içi tahrik konfigürasyonları, farklı robot hareketlerini destekler:
Tekerlek içi motorlar neden tercih edilir?
Harici aktarma mekanizmalarını azaltır ve şasi yerleşimini optimize eder.
Bağımsız tahrik konfigürasyonlarıyla tekerlek kontrolü esnekliğini artırır.
Direksiyon tahrik tekerleği tasarımlarıyla birlikte kullanıldığında aktif yönlendirme sağlar.
Robotun hareket kabiliyeti gereksinimlerine göre farklı tahrik konfigürasyonlarını destekler.
Tahrik konfigürasyonu, yalnızca entegrasyon düzeyine göre değil; gereken hareket özelliklerine, şasi geometrisine ve kontrol stratejisine göre seçilmelidir.
6. Akü ömrü ve enerji verimliliği
Mobil robotların, sınırlı akü kapasitesiyle daha fazla taşıma görevini tamamlaması ve şarj sıklığı ile operasyonel duruş süresini azaltması gerekir.
Tekerlek içi motorlar neden tercih edilir?
Mekanik aktarma kayıplarının azaltılması: İyi tasarlanmış entegre bir tahrik sistemi, bazı harici aktarma bileşenlerinden kaynaklanan kayıpları azaltabilir.
Optimize edilmiş güç eşleştirmesi: Motorlar ve redüksiyon oranları, robotun taşıma kapasitesine, seyir hızına ve çalışma koşullarına göre seçilebilir.
Bağımsız tahrik kontrolü: Tekerlek çıkışı, gerçek hareket gereksinimlerine göre dağıtılabilir.
Geliştirilmiş enerji yönetimi: Servo sürücüler ve robotun genel kontrol sistemiyle birlikte kullanıldığında tekerlek içi motorlar, daha etkili hızlanma, yavaşlama ve rejeneratif frenleme stratejilerini destekleyebilir.
Bununla birlikte, tekerlek içi motorlar her geleneksel tahrik sisteminden mutlaka daha enerji verimli değildir. Genel enerji tüketimi; motor verimine, redüktör verimine, tahrik kontrol ünitesinin performansına, lastiklerin yuvarlanma direncine ve hareket kontrol stratejilerine bağlıdır.
HONPINE'ın üç tekerlek içi motor serisi, mobil robotların hareket biçimini nasıl değiştiriyor?
HONPINE üç ana tekerlek tahrik ürün serisi sunar: Tahrik Tekerlekleri, Direksiyon Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerlekleri.
Her seri farklı tahrik ve hareket kabiliyeti gereksinimlerine yanıt verir. Bu ürünler yalnızca farklı motor türleri sunmakla kalmaz; mobil robot üreticilerine şasi tahrik konfigürasyonu, direksiyon kontrolü ve hareket esnekliği için farklı yaklaşımlar sağlar.
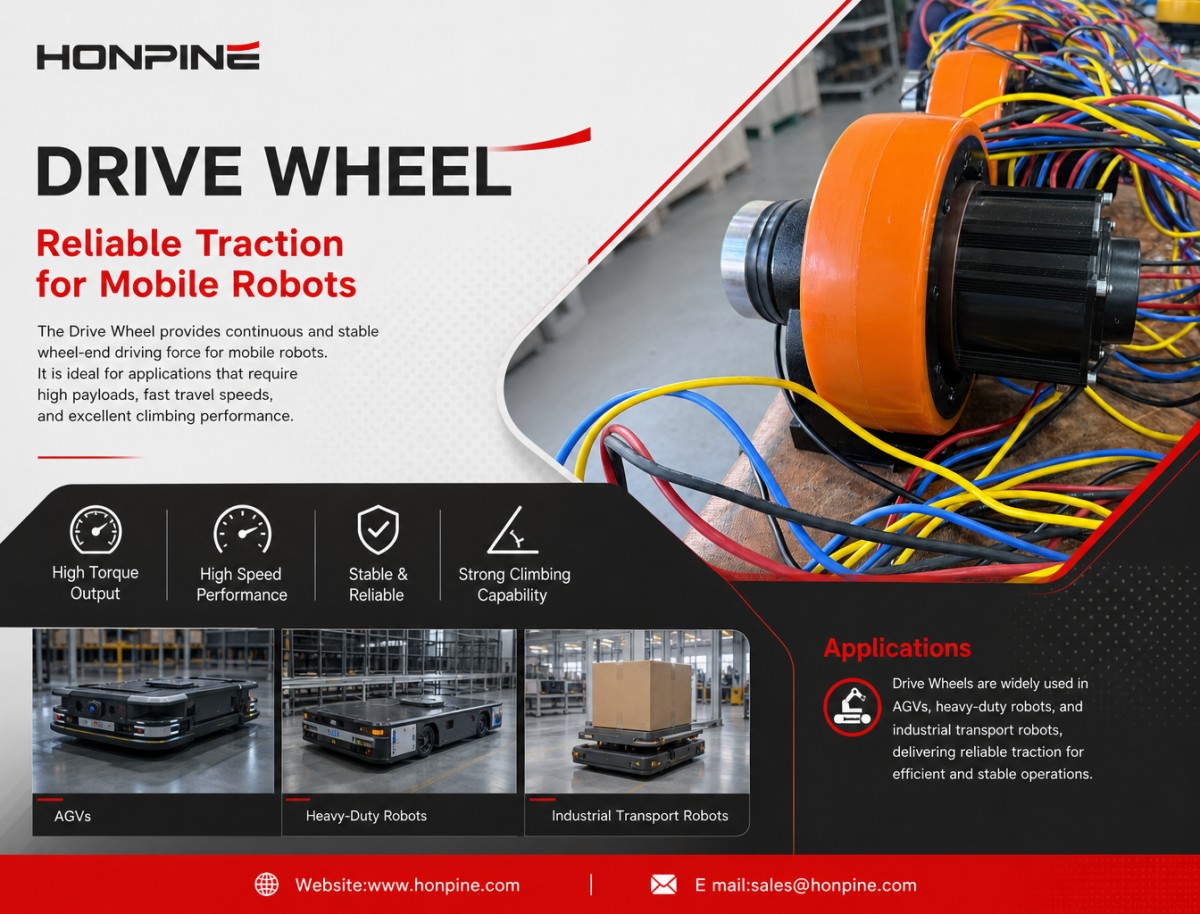
1. Tahrik tekerleği: Mobil robotlar için güvenilir çekiş
Bir Tahrik Tekerleğinin temel işlevi, mobil robotlara sürekli ve dengeli tekerlek ucu tahrik kuvveti sağlamaktır.
Genellikle sabit bir yönde monte edilir ve aracı ileri veya geri hareket ettirir. Yönlendirme; diğer tekerlekler, ayrı bir direksiyon mekanizması veya genel şasi yapısı tarafından sağlanır.
Mobil robotlarda daha yüksek taşıma kapasitesi, daha yüksek seyir hızı ve yokuşta çalışma; tekerlek ucundaki tork, dönüş hızı ve sürekli çalışma kapasitesine yönelik gereksinimleri artırır.
Üreticiler bir Tahrik Tekerleği seçerken robotun toplam ağırlığını, tekerlek yükü dağılımını, tekerlek çapını, ** sürtünme katsayısını, seyir hızını ve gerekli tırmanma eğimini dikkate almalıdır.
Uygulamalar ve işlevler:
Standart AGV'ler: Sabit güzergâhlı taşımacılık veya görece basit malzeme taşıma görevlerinde Tahrik Tekerlekleri güvenilir çekiş sağlar. Sabit tahrik tekerlekleri, pasif tekerlekler veya ayrı bir direksiyon mekanizmasıyla birleştirilerek görece basit bir şasi tasarımı elde edilebilir.
Ağır hizmet tipi AGV'ler: Kalıp, endüstriyel ekipman, palet veya büyük malzemeler taşınırken tahrik tekerlekleri, karşılık gelen yükleri ve darbe kuvvetlerini taşırken tekerlek ucunda yeterli tork sağlamalıdır. Şasi yerleşimine göre çekişi dağıtmak için birden fazla tahrik tekerleği yapılandırılabilir.
Endüstriyel taşıma robotları: Fabrikalarda uzun mesafeli ve tekrarlayan malzeme taşımacılığında Tahrik Tekerlekleri standart tahrik üniteleri olarak kullanılabilir ve ekipman üreticilerinin şasi tahrik sistemi tasarımını sadeleştirmesine yardımcı olur.
Tahrik Tekerleğinin temel değeri, özellikle güzergâhların görece belirli olduğu ve yönlendirmenin başka mekanizmalar tarafından sağlandığı uygulamalarda, mobil robotlara güvenilir temel çekiş sağlamaktır.
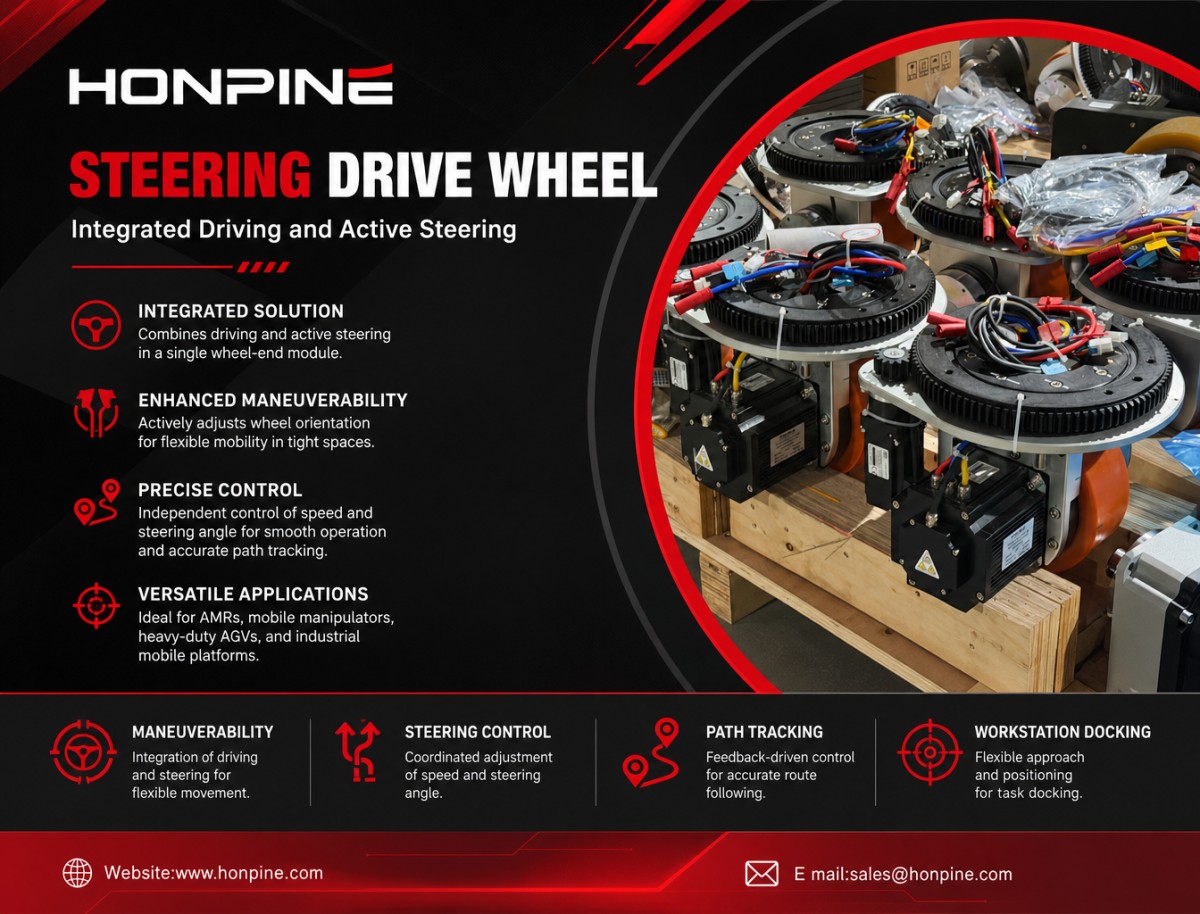
2. Direksiyon tahrik tekerleği: Entegre tahrik ve aktif yönlendirme
Bir Direksiyon Tahrik Tekerleği, tahrik ve aktif yönlendirme işlevlerini tek bir tekerlek ucu modülünde birleştirir.
Sabit yönlü bir Tahrik Tekerleğinin aksine, yalnızca tekerlek dönüş hızını kontrol etmekle kalmaz, tekerleğin yönünü de aktif olarak ayarlayabilir.
Bu sayede mobil robotlar, tamamen geleneksel mekanik direksiyon bağlantılarına bağlı kalmadan planlanan güzergâha göre tekerlek yönlerini değiştirebilir.
Yönünü sık sık değiştiren, dar alanlarda çalışan veya belirli iş istasyonlarına yanaşması gereken ekipmanlarda direksiyon tahrik tekerleği konfigürasyonları, şasi tasarımı ve hareket kontrolü açısından daha fazla esneklik sunar.
Uygulamalar ve işlevler:
AMR'ler: Depolarda, lojistik merkezlerinde ve üretim tesislerinde AMR'lerin sık sık engellerden kaçınması, yön değiştirmesi ve farklı çalışma alanlarına girmesi gerekir. Direksiyon Tahrik Tekerlekleri tekerlek yönünü aktif olarak ayarlayarak güzergâhın izlenmesi ve direksiyon kontrolü için daha fazla esneklik sağlar.
Mobil manipülatörler: Robot kolu taşıyan ve yükleme, boşaltma, denetim veya montaj için iş istasyonları arasında hareket etmesi gereken mobil robotlarda Direksiyon Tahrik Tekerlekleri, şasinin hareket yönü ve yaklaşma açısının ayarlanmasına yardımcı olarak iş istasyonlarına erişim esnekliğini artırır.
Ağır hizmet tipi AGV'ler: Büyük kalıplar, endüstriyel ekipman veya ağır malzemeler taşıyan araçlarda, özellikle dönüş alanının sınırlı olduğu ortamlarda farklı direksiyon hareketlerini desteklemek için şasi yapısına göre birden fazla direksiyon tahrik tekerleği yapılandırılabilir.
Büyük endüstriyel mobil platformlar: Ekipmanın dar koridorlarda manevra yapması, şasi yönelimini ayarlaması veya çok yönlü hareketler gerçekleştirmesi gerektiğinde aktif yönlendirme, şasi hareket tasarımına ek esneklik kazandırır.
Hangi performans parametrelerini iyileştirebilirler?
Manevra kabiliyeti: Entegre tahrik ve yönlendirme, tekerlek yönünün şasi kontrol komutlarına göre değiştirilmesine ve farklı hareket güzergâhlarının desteklenmesine olanak tanır.
Direksiyon kontrolü: Tahrik hızı ve direksiyon açısı ayrı ayrı kontrol edilebilir; böylece araç hızı ve yönlendirme hareketleri koordineli biçimde ayarlanabilir.
Güzergâh takibi: Tahrik hızı kontrolüyle birleştirilen direksiyon açısı geri bildirimi, şasinin planlanan güzergâhları daha etkili biçimde izlemesine yardımcı olur.
İş istasyonuna yanaşma: Yaklaşma yönünün ayarlanmasını gerektiren uygulamalarda direksiyon tahrik tekerleği konfigürasyonları, şasinin konumlandırılmasında daha fazla esneklik sağlar.
Direksiyon Tahrik Tekerleğinin temel değeri, tahrik ve aktif yönlendirmeyi tek bir ünitede birleştirerek esnek yönlendirme, güzergâh ayarlama ve iş istasyonuna yanaşma gerektiren mobil robotlar için bir tahrik çözümü sunmasıdır.
3. Diferansiyel tahrik tekerleği: Bağımsız tekerlek hızı kontrolüyle esnek hareket
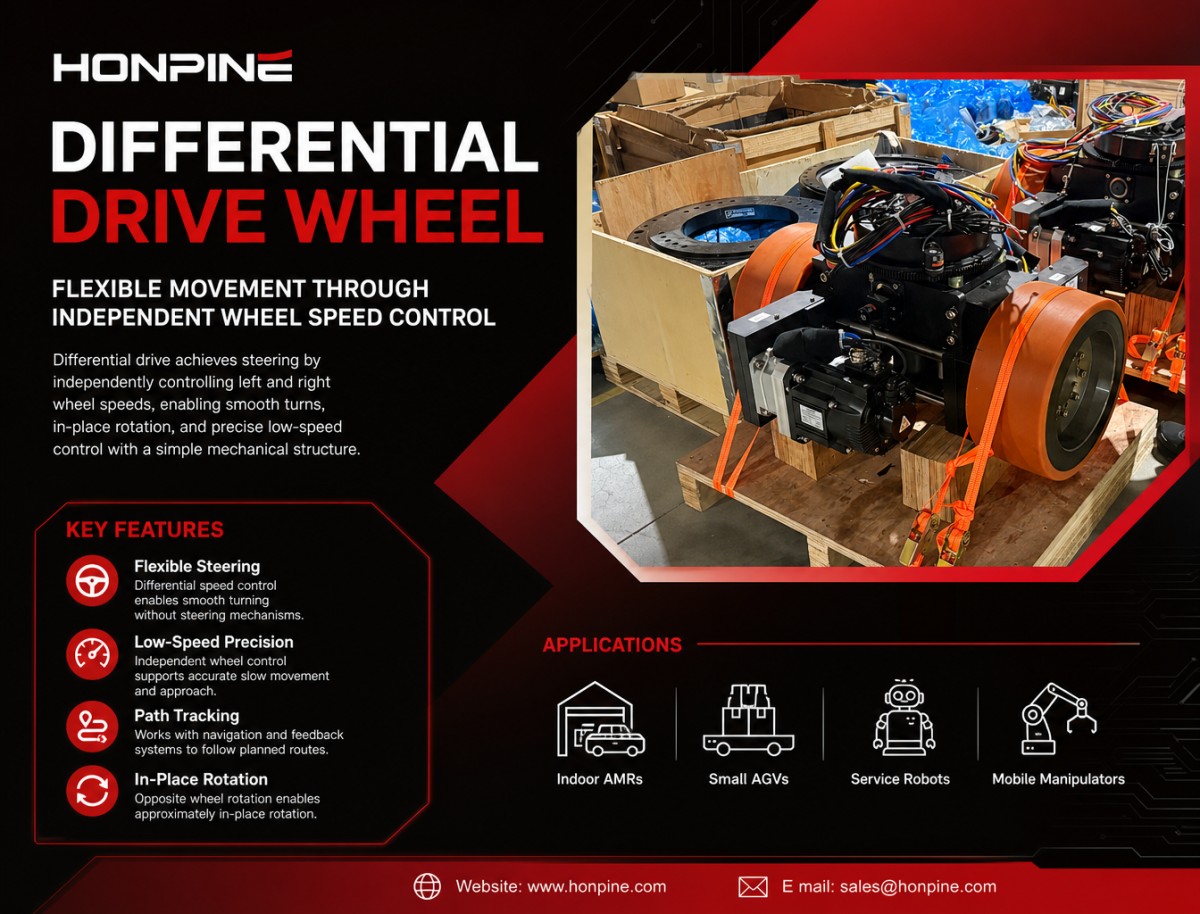
Diferansiyel Tahrik Tekerlekleri, öncelikle diferansiyel tahrikli şasi konfigürasyonlarında kullanılır.
Temel çalışma prensibi, sol ve sağ tahrik tekerleklerinin hızlarını bağımsız biçimde kontrol ederek robotun farklı hareket yörüngeleri oluşturmasını sağlamaktır.
Her iki tekerlek aynı hızda ileri döndüğünde robot genellikle düz ilerler. Tekerlek hızları farklı olduğunda robot, daha yavaş hareket eden tekerleğe doğru döner. Tekerlekler ters yönlerde döndüğünde uygun bir şasi konfigürasyonu robotun yaklaşık olarak kendi merkezi etrafında dönmesini sağlayabilir.
Tekerleğin fiziksel yönünü değiştiren Direksiyon Tahrik Tekerleğinin aksine diferansiyel tahrikte yönlendirme öncelikle tekerlek hızları arasındaki farkla sağlanır. Bu, mekanik şasi yapısının görece basit olmasını sağlar.
Uygulamalar ve işlevler:
İç mekân AMR'leri: Depo operasyonlarında, fabrika lojistiğinde ve malzeme teslimatında iki tekerlekli diferansiyel tahrik şasisi, sol ve sağ tekerlek hızlarını bağımsız olarak kontrol ederek ileri hareket edebilir, dönebilir ve yerinde dönüş yapabilir. Bu yapı, dar koridorların ve sık yön değişikliklerinin bulunduğu iç mekânlara uygundur.
Küçük AGV'ler: Hareket güzergâhları görece basit ve yönlendirme gereksinimleri açıkça tanımlanmış taşıma ekipmanlarında diferansiyel tahrik, karmaşık mekanik direksiyon yapısı ihtiyacını azaltabilir ve şasi tasarımını sadeleştirebilir.
Hizmet robotları: Hastanelerde, laboratuvarlarda ve ofis ortamlarında robotların çoğu zaman düşük hızda seyretmesi, engellerden kaçınması ve dar dönüşler yapması gerekir. Diferansiyel tahrik, bu uygulamalar için esnek bir hareket kontrol yöntemi sağlar.
Mobil manipülatörler: Diferansiyel tahrikli şasi kullanan mobil manipülasyon platformlarında sol ve sağ tekerleklerin bağımsız kontrolü, düşük hızda yaklaşma hareketleri, yön ayarlamaları ve güzergâh takibi sağlar. Nihai yanaşma hassasiyeti yine navigasyona, sensörlere ve robotun genel kontrol sistemine bağlıdır.
Hangi performans parametrelerini iyileştirebilirler?
Manevra kabiliyeti: Sol ve sağ tekerleklerin farklı hızlarda çalışması, ek bir aktif direksiyon mekanizmasına gerek kalmadan dönüş yapılmasını sağlar.
Düşük hız kontrolü: İki tekerleğin hızının hassas biçimde ayarlanması; yavaş ilerlemeyi, kademeli dönüşü ve kontrollü yaklaşma hareketlerini destekler.
Güzergâh takibi: Tekerlek hızı geri bildirimi, navigasyon sistemleri ve hareket kontrol algoritmalarıyla birlikte diferansiyel tahrik, robotların planlanan güzergâhları izlemesine yardımcı olur.
Yerinde dönüş: Tipik iki tekerlekli diferansiyel tahrik şasisinde sol ve sağ tekerlekleri ters yönlerde döndürmek, robotun yaklaşık olarak kendi merkezi etrafında dönmesini sağlar.
Bununla birlikte diferansiyel tahrikin bazı sınırlamaları da vardır. Tekerlek kayması, ** sürtünmesindeki değişiklikler ve sol ile sağ tekerlek hızları arasındaki farklar, güzergâh takip performansını etkileyebilir. Ayrıca geleneksel iki tekerlekli diferansiyel tahrik sistemi doğrudan gerçek yanal hareket sağlayamaz.
Diferansiyel Tahrik Tekerleklerinin temel değeri, bağımsız tekerlek hızı kontrolü ve görece basit bir mekanik yapı sayesinde esnek yönlendirme ve düşük hızda hareket kontrolü sağlamasıdır. Özellikle iç mekân AMR'leri ve küçük ile orta boy mobil robotlar için uygundur.
HONPINE robot tekerlek içi motorları neden tercih edilir?
HONPINE kendi tahrik sistemlerini geliştirir ve üç ana tekerlek içi motor ürün serisi sunar: Tahrik Tekerlekleri, Diferansiyel Tahrik Tekerlekleri ve Direksiyon Tahrik Tekerlekleri.
Bu ürünler farklı mobil robot tahrik ve yönlendirme gereksinimlerini karşılamak üzere tasarlanmıştır ve aşağıdakiler dâhil olmak üzere çeşitli ekipman ve endüstriyel uygulamalarda kullanılmaktadır:
Otonom Mobil Robotlar (AMR'ler)
Ağır hizmet tipi AGV'ler
Sürücüsüz forkliftler
Denetim robotları
Tıbbi ekipmanlar
Ağır hizmet tipi endüstriyel taşıma ekipmanları
Geniş ürün yelpazesi ve çeşitli model konfigürasyonlarıyla HONPINE; farklı şasi yapılarına, taşıma kapasitesi gereksinimlerine, tahrik konfigürasyonlarına ve çalışma koşullarına uygun özelleştirilmiş çözümler sunar.
İster kompakt bir iç mekân AMR'si, ister endüstriyel bir AGV, otonom bir forklift veya ağır hizmet tipi bir mobil taşıma platformu geliştiriyor olun, güvenilir hareket kabiliyeti ve verimli sistem entegrasyonu elde etmek için uygun tahrik tekerleği konfigürasyonunu seçmek çok önemlidir.
Mobil robot tahrik gereksinimlerinizi görüşmek ve uygulamanıza uygun bir tekerlek içi motor çözümü bulmak için HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
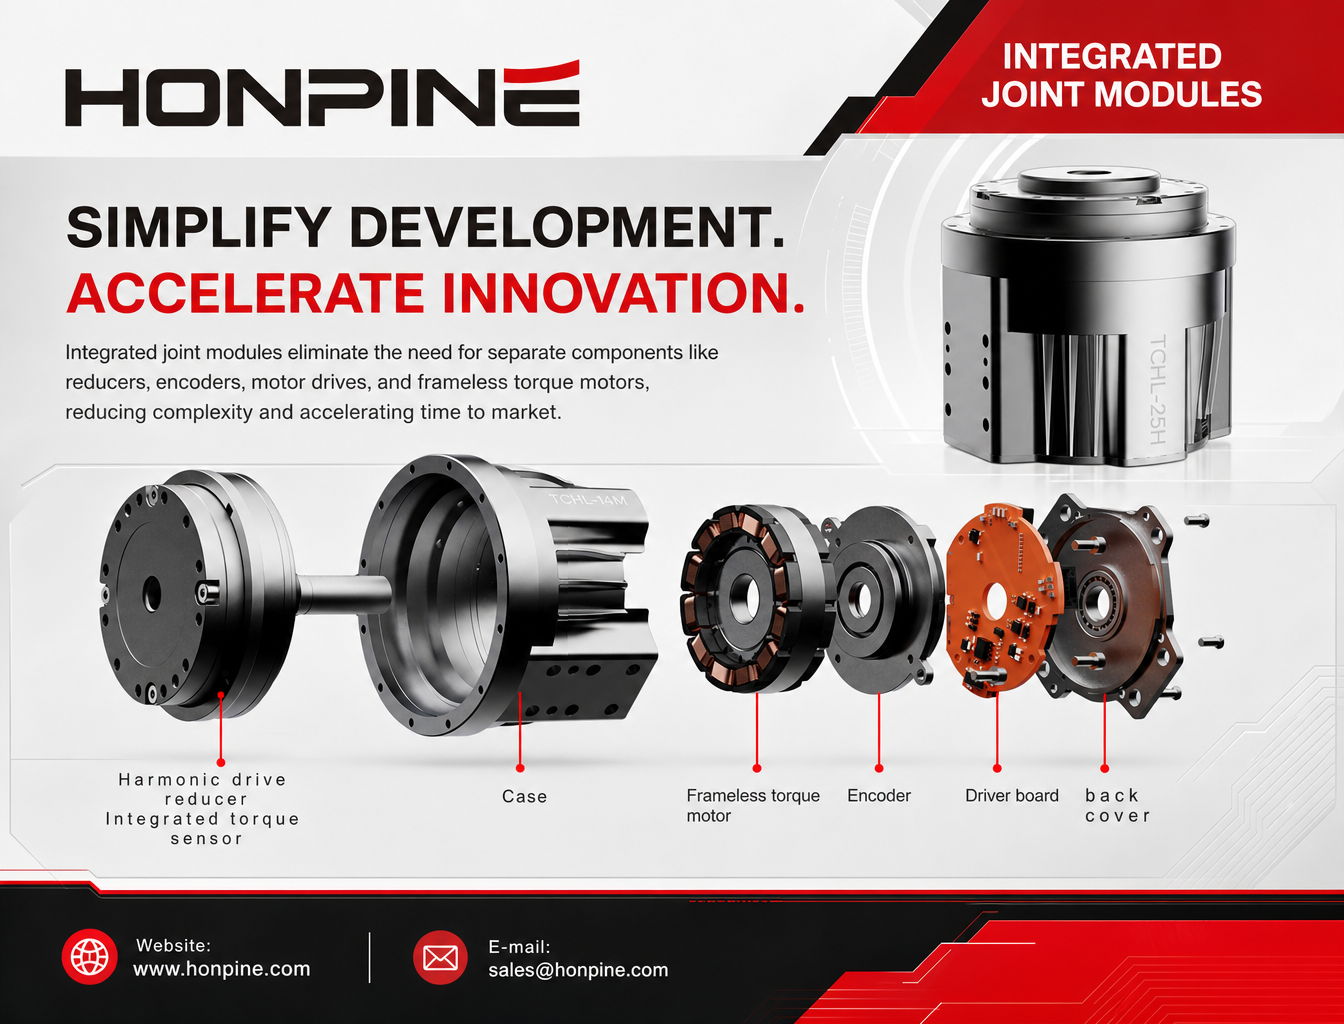
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Fazla Robot Neden Geleneksel Tahrik Sistemlerinden Entegre Hub Servo Motorlara Geçiyor?Mobil robotlar otonom navigasyona, esnek çalışmaya ve giderek daha karmaşık çalışma ortamlarına doğru geliştikçe, geleneksel dağıtık tahrik sistemleri yeni zorluklarla karşılaşıyor. Ayrı motorlar, redüktörler, kaplinler ve aktarma bileşenleri şasi karmaşıklığını artırabilir ve kullanılabilir montaj alanını kısıtlayabilir. Bu nedenle daha fazla robot üreticisi entegre hub servo motorlara yöneliyor. Temel tahrik bileşenlerini kompakt bir tekerlek ucu ünitesinde bir araya getiren hub motorlar; tahrik entegrasyonunu, hareket kontrolünü ve şasi tasarımını iyileştirmek için yeni olanaklar sunuyor. Bu makalede mobil robotların temel performans gereksinimlerini ele alıyor, entegre hub motorların avantajlarını açıklıyor ve HONPINE’ın Tahrik Tekerlekleri, Direksiyonlu Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerleklerinin farklı AGV ve AMR uygulamalarını nasıl desteklediğini inceliyoruz.
 Hassas redüktörler, harmonik döner aktüatörler ve doğrudan tahrikli motorlar hassas indeksleme tablolarını nasıl geliştirebilir?Üreticiler hassas indeksleme tablolarının doğruluğunu, dinamik tepkisini ve entegrasyonunu nasıl iyileştirebilir? Esnek üretim gelişmeye devam ederken, geleneksel transmisyon sistemleri boşluk, uzun yerleşme süreleri ve karmaşık mekanik entegrasyon gibi zorluklarla karşılaşabilir. Bu makale, harmonik redüktörlerin, harmonik döner aktüatörlerin, doğrudan tahrikli (DD) tork motorlarının ve planet dişli kutularının farklı çalışma koşulları için nasıl pratik yükseltme çözümleri sunduğunu inceliyor. Üreticiler, transmisyon mimarisini konumlandırma doğruluğuna, indeksleme çevrim süresine, yük ataletine ve montaj kısıtlamalarına göre eşleştirerek daha verimli ve güvenilir hassas indeksleme sistemleri geliştirebilir.
 Robot üreticileri kendi eklem modüllerini mi geliştirmeli, yoksa entegre eklem modülleri mi satın almalı?Robot üreticileri eklem modüllerini kendi bünyelerinde mi geliştirmeli, yoksa entegre eklem modülleri mi satın almalı? Bu makale; geliştirme maliyetleri, teknik sahiplik, tedarik zinciri istikrarı, üretim verimliliği ve uzun vadeli ölçeklenebilirlik dâhil olmak üzere her iki yaklaşımın avantaj ve dezavantajlarını karşılaştırıyor. Şirket içi geliştirmeyi dış tedarikle birleştiren hibrit tedarik stratejisinin insansı robotlar, robotik kollar ve fiziksel yapay zekâ sistemleri için neden uygulanabilir bir seçenek hâline geldiğini öğrenin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Fazla Robot Neden Geleneksel Tahrik Sistemlerinden Entegre Hub Servo Motorlara Geçiyor?Mobil robotlar otonom navigasyona, esnek çalışmaya ve giderek daha karmaşık çalışma ortamlarına doğru geliştikçe, geleneksel dağıtık tahrik sistemleri yeni zorluklarla karşılaşıyor. Ayrı motorlar, redüktörler, kaplinler ve aktarma bileşenleri şasi karmaşıklığını artırabilir ve kullanılabilir montaj alanını kısıtlayabilir. Bu nedenle daha fazla robot üreticisi entegre hub servo motorlara yöneliyor. Temel tahrik bileşenlerini kompakt bir tekerlek ucu ünitesinde bir araya getiren hub motorlar; tahrik entegrasyonunu, hareket kontrolünü ve şasi tasarımını iyileştirmek için yeni olanaklar sunuyor. Bu makalede mobil robotların temel performans gereksinimlerini ele alıyor, entegre hub motorların avantajlarını açıklıyor ve HONPINE’ın Tahrik Tekerlekleri, Direksiyonlu Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerleklerinin farklı AGV ve AMR uygulamalarını nasıl desteklediğini inceliyoruz.
 Harmonik ve RV Redüktörlerdeki Flanşlar Neden Sadece Mekanik Montaj Bileşenlerinden İbaret Değildir?Harmonik veya RV redüktördeki flanş, montaj arayüzünden çok daha fazlasıdır. Hizalama hassasiyeti, yük aktarımı, yapısal rijitlik ve sızdırmazlık performansında kritik bir rol oynar. Flanş tasarımındaki veya montajındaki küçük hatalar bile dişli kavramasını, rulman ömrünü ve hassas bir hareket sisteminin genel güvenilirliğini etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, redüktör flanşlarının temel mühendislik işlevlerini ve hassas transmisyon sistemlerinin tasarım ve montajında neden dikkatle değerlendirilmesi gerektiğini açıklıyor.
 Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?Bir robotik sistem yükseltmesi planlayan mühendisler için doğru eklem modülü, tek bir teknik özellikten fazlasına bağlıdır. Uygulamanın gereksinimlerini karşılamak için EtherCAT senkronizasyonu, çıkış tarafı konum geri bildirimi, gerçek zamanlı tork ölçümü, sürekli tork kapasitesi ve entegre güvenlik işlevleri birlikte çalışmalıdır. Üreticiler bu faktörleri eksiksiz bir elektromekanik sistem olarak değerlendirerek eklem modülü seçimi, entegrasyonu ve uzun vadeli performans hakkında daha bilinçli kararlar verebilir.
 Yüksek Hassasiyetli Otomasyon Ekipmanlarında Planet Redüktörler Hızı Nasıl Düşürür ve Torku Nasıl Artırır?Planet redüktör, yüksek hassasiyetli otomasyon ekipmanlarında torku artırırken hızı nasıl düşürür? Güneş dişlisi, birden fazla planet dişli ve içten dişli çemberi bir araya getiren planet redüktör, kontrollü hareket ve güvenilir tork çıkışı gerektiren uygulamalar için kompakt ve verimli bir güç aktarımı sağlar. Endüstriyel robotlardan CNC tezgâhlarına ve otomatik montaj sistemlerine kadar doğru redüktörü seçmek, yalnızca bir redüksiyon oranı belirlemekten daha fazlasını gerektirir. Bu kılavuzda, mühendislerin uygun bir aktarım çözümü belirlemesine yardımcı olmak için planet redüktörlerin çalışma prensipleri, başlıca avantajları, yaygın uygulamaları ve seçimde dikkate alınması gereken pratik noktalar açıklanmaktadır.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.