Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?
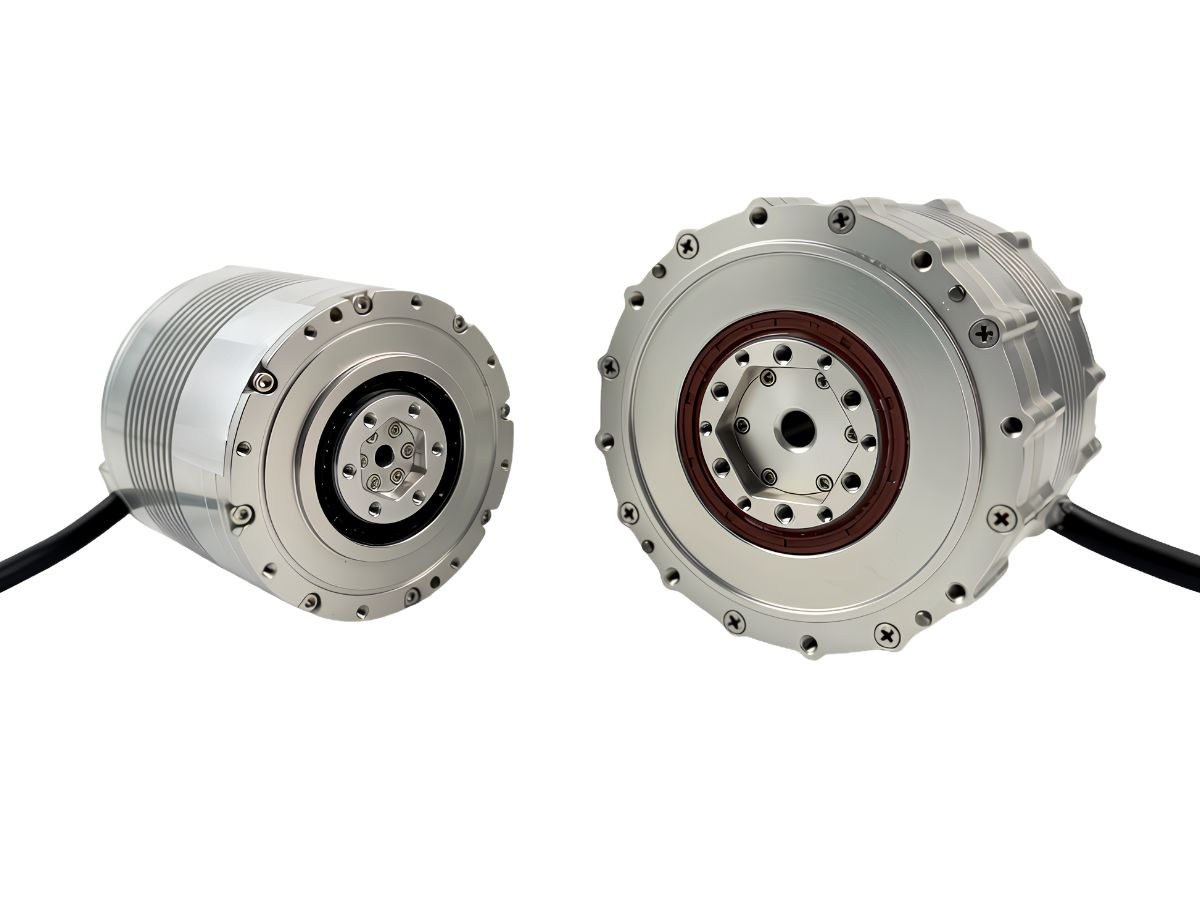
Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder, sensörler ve diğer temel bileşenleri tek bir kompakt ünitede yüksek düzeyde entegre ederek robotların kablolama ve kontrol mimarisini köklü biçimde yeniden şekillendirir.
Entegre Robot Eklem Modülleri Robot Kablolamasını Nasıl Basitleştirir?
Kablo Sayısında Önemli Azalma
Geleneksel robotlar genellikle dağıtık bir mimari kullanır; bu mimaride her eklem için motor güç kabloları, enkoder sinyal kabloları ve sürücü kontrol kabloları ayrı ayrı döşenmelidir. Bu durum çok sayıda kabloya, karmaşık arayüzlere ve artan kablolama karmaşıklığına yol açar.
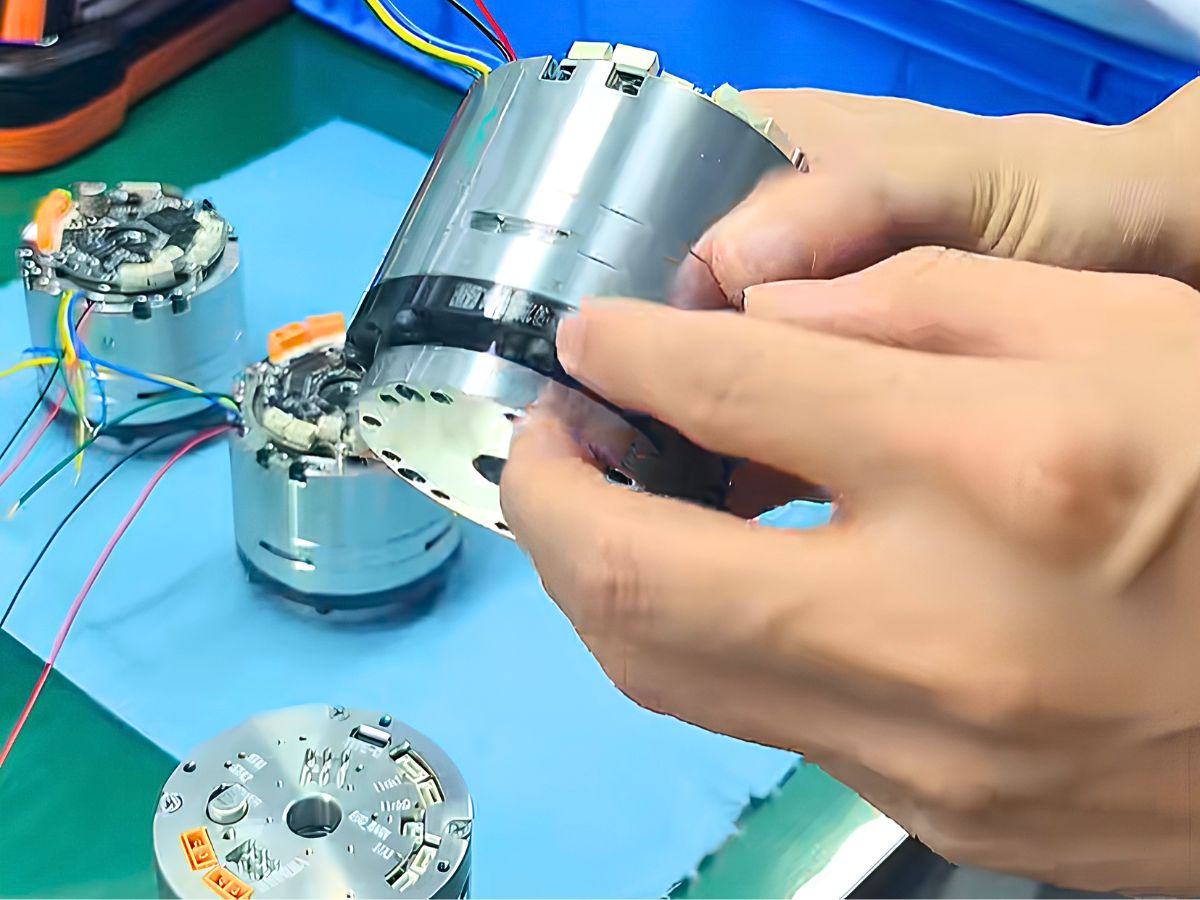
Entegre robot eklem modülleri, sürücü, kontrol ve iletişim elektroniğini doğrudan eklemin içine yerleştirir. Dışarıya yalnızca standartlaştırılmış güç ve iletişim arayüzleri sunulur; bu da daha düzenli, daha az kablolu bir mimari sağlar ve robotun iç kablolamasını büyük ölçüde basitleştirir.
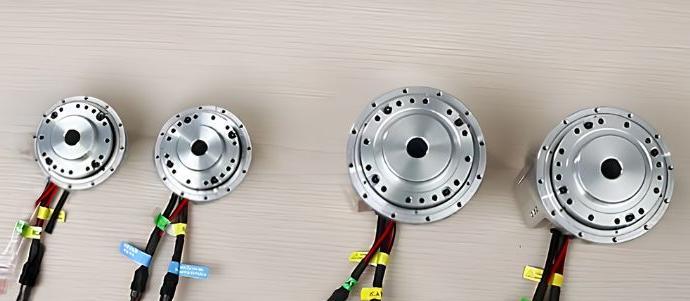
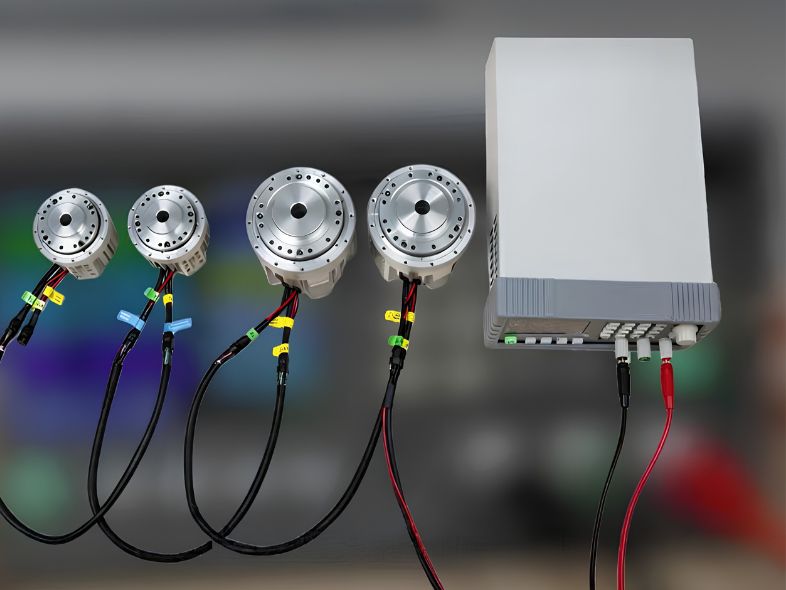
HONPINE TCHL Harmonik Tahrikli Robot Eklem Modülü ile Seri Bağlantı Örneği
Birden fazla HONPINE TCHL harmonik tahrikli robot eklem modülü bağlanırken, yumuşak başlatma fonksiyonuna sahip bir DC güç kaynağı kullanılması ve enerjilendirme sırasında voltajın düzgün şekilde yükselmesi önerilir.
İlk eklem modülünün çıkış portu, seri bağlantı kablosu kullanılarak ikinci modülün giriş portuna bağlanabilir. Tüm modüller bağlandıktan sonra, 48 V güç kaynağının pozitif ve negatif terminalleri arasında anormal bir kısa devre olup olmadığını kontrol etmek için bir multimetre kullanılabilir.
Entegre Eklem Modülleri ile Kapalı Çevrim Hareket Kontrolü
Robot eklem modülü, yüksek düzeyde entegre bir hareket ünitesidir. Birden fazla eklem modülü birlikte çalıştığında, hareket kontrol süreci şu şekilde anlaşılabilir:
Kontrolör hedef komutu gönderir → Sürücü gerekli akımı hesaplar → Motor elektromanyetik tork üretir → Redüktör torku artırır → Vida veya mekanik yapı yükü taşır → Enkoder konum geri bildirimi sağlar → Tork sensörü kuvvet geri bildirimi sağlar → Kontrolör hareketi sürekli düzeltir ve bir sonraki komutu gönderir.
Bu kapalı çevrim mimarisi, robot eklem modülünün tahrik, transmisyon, algılama ve kontrol işlevlerini kompakt bir hareket ünitesinde birleştirmesini sağlar.
Robot Eklem Modülleri İnsansı Robotların Gelişimini Nasıl Yönlendiriyor?
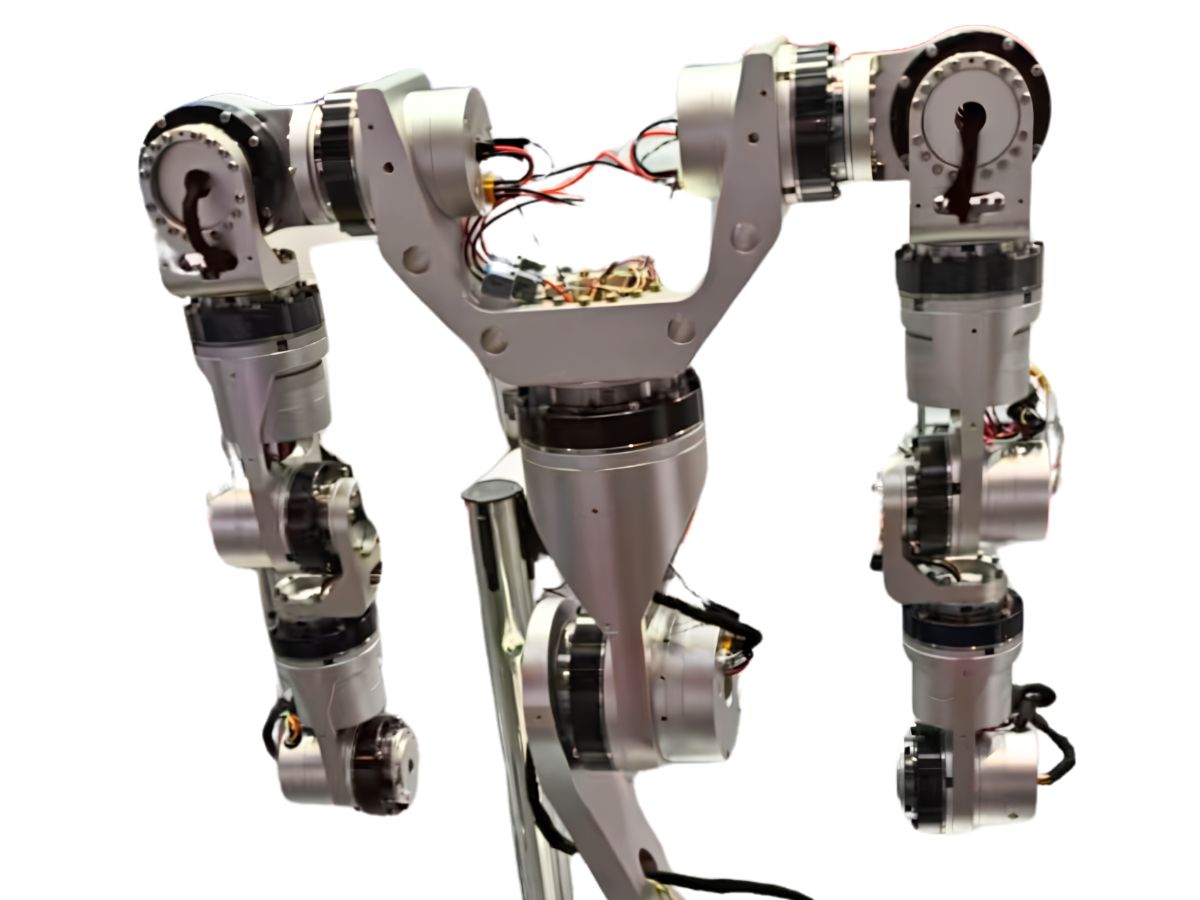
Robot eklem modülü; sürücü, transmisyon, algılama ve kontrolü entegre eden temel bir aktüatördür. İnsansı bir robotta, robotun eklemleri, kasları ve duyusal sinir sisteminin karşılığı olarak düşünülebilir.
AI ile Robot Arasındaki Fiziksel Arayüz Olarak Robot Eklem Modülleri
İnsansı bir robot tam bir insan vücuduyla karşılaştırılırsa, AI modeli beyin, görüntü kameraları gözler, batarya kan iken robot eklem modülleri vücut genelindeki kaslar, iskelet ve duyusal sistem işlevini görür.
Robotun AI tabanlı sanal zekâsı ile fiziksel dünya arasında kritik bir köprü oluşturur ve fiziksel hareket için nihai uygulama arayüzü olarak hizmet ederler.
Eklem Modülü Performansı Robotun Hareket Kabiliyetlerini Belirler
Yürüme, kavrama, yük taşıma, dengeyi koruma ve insanlarla veya çevreyle etkileşim kurma; sonuçta robotun eklem modüllerinin performansına bağlıdır.
Hız, Yük Kapasitesi, Hassasiyet ve Tepki
İnsansı bir robotun ne kadar hızlı hareket edebildiği, ne kadar yük taşıyabildiği, kendini ne kadar hassas konumlandırabildiği, ne kadar hızlı tepki verebildiği ve zaman içinde ne kadar güvenilir çalışabildiği dâhil fiziksel kabiliyetleri, eklem modüllerinin performans sınırlarıyla yakından ilişkilidir.
Entegre Robot Eklem Modülleri Hakkında Daha Fazla Bilgi Edinin
Entegre robot eklem modülleri, harmonik tahrikli robot eklem modülleri ve entegre hareket çözümleri hakkında daha fazla bilgi için, daha fazla ürün bilgisi ve teknik dokümantasyon talep etmek üzere HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Lityum Pil Merdane Pres Ekipmanı için Harmonik Döner AktüatörLityum pil üretim ekipmanları, üretim süreçleri gelişmeye devam ettikçe daha yüksek hassasiyet, stabilite ve entegrasyon verimliliği gerektirir. Rulo pres ekipmanlarında, elektrot kalitesi ve tutarlılığının sağlanması için hassas rulo konumlandırması, basınç kontrolü ve dinamik tepki kritik öneme sahiptir.
HONPINE harmonik döner aktüatörler, lityum pil rulo pres ekipmanları için yüksek hassasiyet, yüksek rijitlik, hızlı tepki ve kompakt entegrasyon sağlar. Sıfıra yakın boşluk, yüksek tork yoğunluğu ve güvenilir hareket kontrol performansı sayesinde ekipman hassasiyetinin ve üretim stabilitesinin artırılmasına yardımcı olurlar. Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
 Kuvvet Kontrollü Harmonik Eklem Modülleri: Robotların Ticarileşmesi İçin Temel Bir ÇözümRobotlar hassas konumlandırmadan fiziksel etkileşime geçtikçe, eklem seviyesindeki tork geri bildirimi giderek daha önemli hâle gelmektedir. Kuvvet kontrollü bir robot eklem modülü, robotun çıkış torkundaki değişimleri algılamasını ve harici yüklere daha uygun şekilde yanıt vermesini sağlayarak uyumlu hareketi, temas algılamayı ve kuvvet kontrollü uygulamaları destekler. HONPINE HAG ve HAU harmonik eklem modülleri, tork algılamayı doğrudan ekleme entegre ederek tork kapalı çevrim kontrolü, 360° sürekli çıkış dönüşü, %1'den düşük tork kontrol hassasiyeti ve 50 Hz tork bant genişliği sağlar. Bu entegre tasarım ayrıca kuvvet kontrollü ve kuvvet kontrollü olmayan konfigürasyonlar arasında tutarlı boyutları koruyarak robot üreticilerine esnek bir eklem platformu sunar.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
 Kuvvet Kontrollü Harmonik Eklem Modülleri: Robotların Ticarileşmesi İçin Temel Bir ÇözümRobotlar hassas konumlandırmadan fiziksel etkileşime geçtikçe, eklem seviyesindeki tork geri bildirimi giderek daha önemli hâle gelmektedir. Kuvvet kontrollü bir robot eklem modülü, robotun çıkış torkundaki değişimleri algılamasını ve harici yüklere daha uygun şekilde yanıt vermesini sağlayarak uyumlu hareketi, temas algılamayı ve kuvvet kontrollü uygulamaları destekler. HONPINE HAG ve HAU harmonik eklem modülleri, tork algılamayı doğrudan ekleme entegre ederek tork kapalı çevrim kontrolü, 360° sürekli çıkış dönüşü, %1'den düşük tork kontrol hassasiyeti ve 50 Hz tork bant genişliği sağlar. Bu entegre tasarım ayrıca kuvvet kontrollü ve kuvvet kontrollü olmayan konfigürasyonlar arasında tutarlı boyutları koruyarak robot üreticilerine esnek bir eklem platformu sunar.
 HONPINE JRM Planet Dişli Eklem Modülünün 6 Temel AvantajıYüksek performanslı dört ayaklı robotlar; hızlı tepki verebilen, hassas konumlandırmayı koruyabilen, tekrarlanan darbelere dayanabilen ve zorlu çalışma koşullarında kararlı tork sağlayabilen eklem modüllerine ihtiyaç duyar. HONPINE JRM planet dişli eklem modülü; yüksek konumlandırma hassasiyeti, düşük boşluk, hızlı üç çevrimli tepki, yüksek statik rijitlik, güçlü aşırı yük kapasitesi ve geniş çalışma sıcaklığı aralığını bir araya getirir. Sürekli ve aşırı yük çalışma sınırları açıkça tanımlanan JRM, dinamik performansı uzun vadeli güvenilirlikle dengelemek üzere tasarlanmıştır. Bu makale, HONPINE JRM planet dişli eklem modülünün altı temel avantajını tanıtmakta ve endüstriyel denetim dört ayaklıları, özel denetim robotları, patlamaya dayanıklı dört ayaklı robotlar ve diğer yüksek performanslı robotik platformlar için neden uygun olduğunu açıklamaktadır.
 İnsansı Robot Kolları ve Bacakları için Robot Eklem Modülü Çözümleriİnsansı robotlar; omuz, dirsek, bilek, kalça, diz ve ayak bileği eklemlerinde farklı eklem özellikleri gerektirir. Daha küçük eklemlerde düşük ağırlık ve hızlı tepki öncelikliyken, daha büyük eklemler daha yüksek tork yoğunluğu, yük kapasitesi ve güvenilirlik gerektirir. Bu nedenle uygun bir robot eklem modülü, her eklemin özel tork, ağırlık, hareket aralığı ve kontrol gereksinimleriyle eşleştirilmelidir. Bu makalede HONPINE, HPJM harmonik eklem modülü serisini örnek alarak, küçük bilek ve parmak eklemlerinden yüksek yüklü kalça eklemlerine kadar tork gereksinimlerini kapsayan insansı robot üst ve alt uzuvları için bir eklem yapılandırma çözümü sunmaktadır.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzuİçi boş döner platform; döner konumlandırma, kompakt entegrasyon ve dönüş ekseni üzerinden kablo yönlendirmesinin gerekli olduğu hassas otomasyon uygulamalarında yaygın olarak kullanılır. Ancak doğru platformu seçmek, anma torkunu veya maksimum hızı karşılaştırmaktan daha fazlasını gerektirir. Yük, eksantriklik, devrilme momenti, atalet, konumlandırma hassasiyeti, içi boş delik, ivmelenme, çalışma çevrimi ve montaj koşulları; döner sistemin gerçek performansını etkiler. Bu kılavuz, mühendislerin CNC indeksleme, wafer taşıma, görsel inceleme, lazer işleme, dozajlama ve diğer hassas döner uygulamalar için içi boş döner platform seçerken dikkate alması gereken temel parametreleri açıklar.