7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?
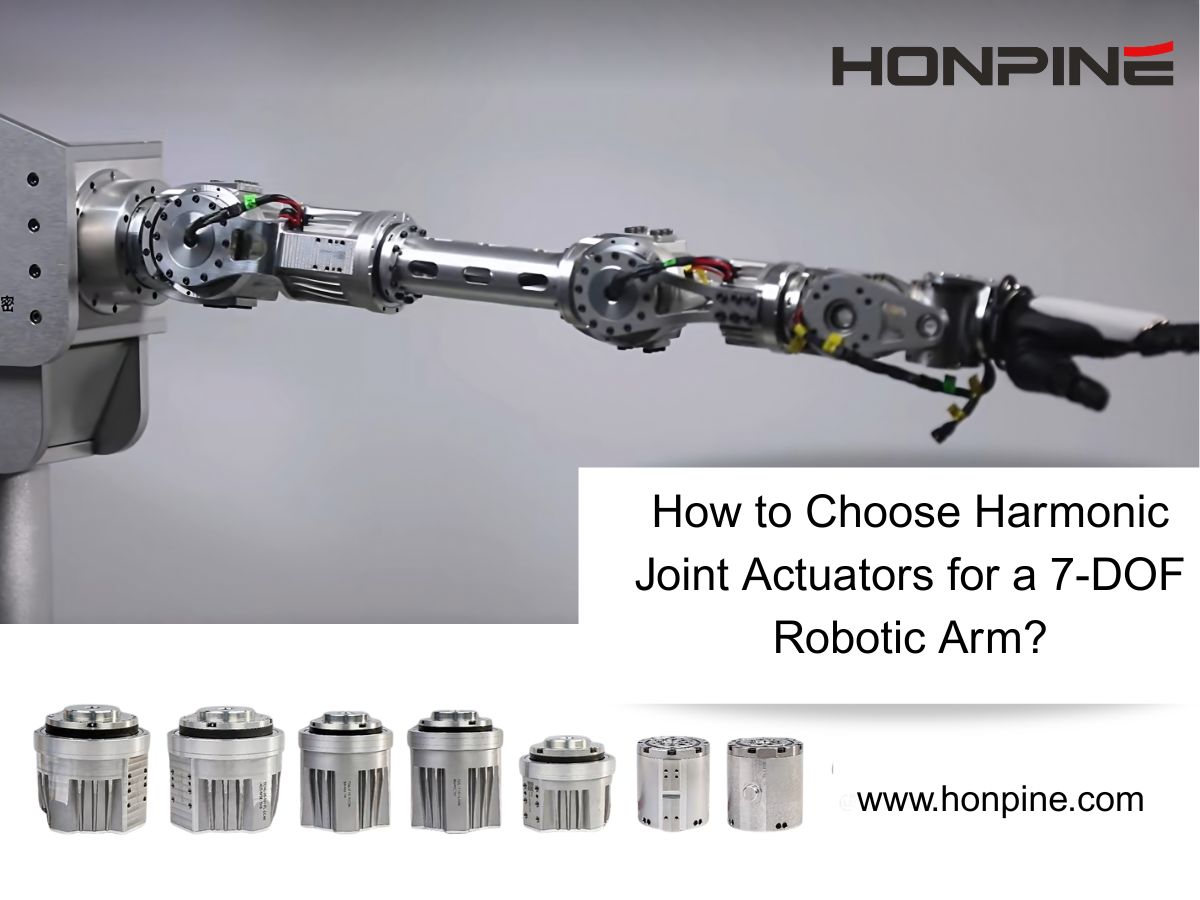
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bu makalede, yedi serbestlik dereceli bir robot kol için harmonik eklem aktüatörlerinin nasıl seçileceğini açıklayacağım.
Yedi serbestlik dereceli veya 7-DOF robot kolu, bir uç efektörün üç boyutlu uzaydaki konumunu ve yönelimini kontrol etmek için genel olarak gereken altı serbestlik derecesine ek olarak bir serbestlik derecesine daha sahiptir. Bu ek serbestlik derecesi kinematik fazlalık olarak bilinir.
Uygun mekanik tasarım ve kontrol algoritmalarıyla bu fazlalık daha fazla hareket esnekliği sağlar, engelden kaçınmayı ve tekillikten kaçınmayı destekler ve insan kolunun hareketlerine benzeyen uyumlu hareketleri mümkün kılar.
Bu özellikler, 7-DOF robot kollarını tıbbi robotik, hassas montaj, esnek işleme ve zorlu ortamlardaki operasyonlara yönelik araştırma ve geliştirme çalışmaları için değerli kılar.
Peki, 7-DOF bir robot kolu için eklem modülleri nasıl seçilmelidir?
7-DOF Robot Kolu için Harmonik Eklem Aktüatörleri Nasıl Seçilir?
Her Aktüatörü Eklemin Yük Gereksinimleriyle Eşleştirin
Aynı aktüatör serisinde, daha büyük bir gövde boyutu genellikle daha yüksek çıkış torku sunar ve daha yüksek eklem yüklerini destekleyebilir. Ancak aktüatör, yalnızca model numarasına göre değil, her bir eklemin gereksinimlerine göre seçilmelidir.
Birçok robot kolu konfigürasyonunda, uç efektörden daha uzakta bulunan eklemler, yükü kolun kendilerinden sonraki daha fazla bileşeniyle birlikte desteklemelidir. Bunun sonucunda, bu eklemler genellikle daha yüksek çıkış torku gerektirir.
Omuz eklemi tipik bir örnektir. Kolun büyük bir kısmını desteklediği ve uç efektör yüküne önemli bir mesafede çalıştığı için, bu konumda genellikle daha büyük bir harmonik eklem aktüatörü seçilir.
Buna karşılık bilek eklemleri; bileğin bükülmesi ve dönmesi, takım yükleri ve distal düzeneğin toplam kütlesinin dikkatle değerlendirilmesini gerektirir. Gerekli tork ve hareket özelliklerini karşılayabildiklerinde, daha küçük ve hafif eklem modülleri genellikle uygundur.
Seçim ilkesi, kolun tamamında aynı modülü kullanmak değil, her eklemin yük gereksinimlerini hesaplamak ve aktüatörü buna uygun şekilde eşleştirmektir.
Örnek: HONPINE TCHL Harmonik Robotik Aktüatörleri
Bu yaklaşımı açıklamak için, HONPINE TCHL Serisi harmonik robotik aktüatörleri kullanan 7-DOF bir robot kolu konfigürasyonunu ele alalım.
Bu örnekte omuzda TCHL 20 eklem modülü, bilekte ise TCHL 14 eklem modülü kullanılır.
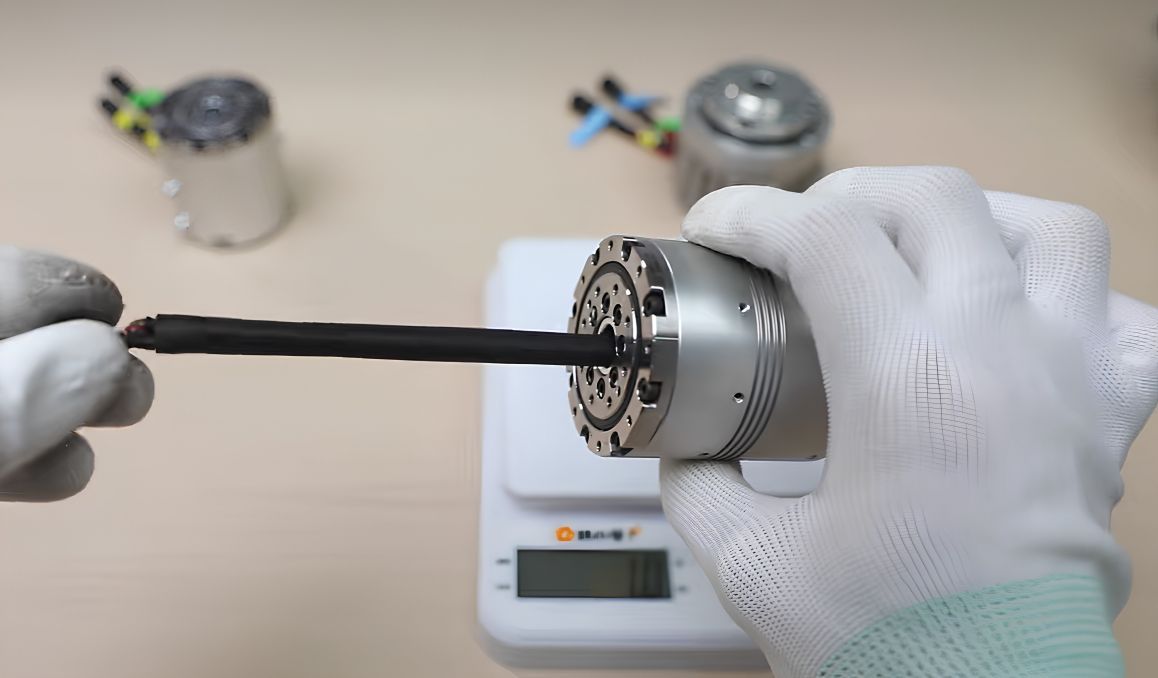
TCHL 14, içi boş yapıya ve kablo yönlendirme geçişine sahip kompakt ve hafif bir tasarıma sahiptir. Bu özellikler, distal kütlenin azaltılmasının önemli bir tasarım hedefi olduğu alanı kısıtlı bilek ve robotik boyun düzenekleri için onu bir aday hâline getirir.
Bu konfigürasyon seçim yaklaşımını göstermektedir; her 7-DOF robot kolu için evrensel bir öneri değildir.
7-DOF Cerrahi Robot Kolları Neden Daha Gelişmiş Harmonik Eklem Modüllerine İhtiyaç Duyar?
Uygun hareket planlama ve engelden kaçınma teknikleriyle birleştirilen yedi serbestlik dereceli fazlalıklı tasarım, cerrahi robot koluna sınırlı bir çalışma alanı içinde manevra yapmak için daha fazla serbestlik sağlar.
Bu esneklik, sistemin karmaşık cerrahi prosedürlerin konumlandırma ve erişim gereksinimlerini karşılamasına yardımcı olur.
Burada ele alınan robot kolu özellikleri ayrıca elle yönlendirmeli hareketi, motor tahrikli çalışmayı, API tabanlı uzaktan kontrolü ve otomatik yük tanımlama ile telafiyi içerir.
Bu işlevlerin desteklenmesi, eklem algılama, kontrol tepkisi ve sistem entegrasyonu açısından yüksek gereksinimler doğurur.
Tork Algılama ve Duyarlı Kuvvet Kontrolü
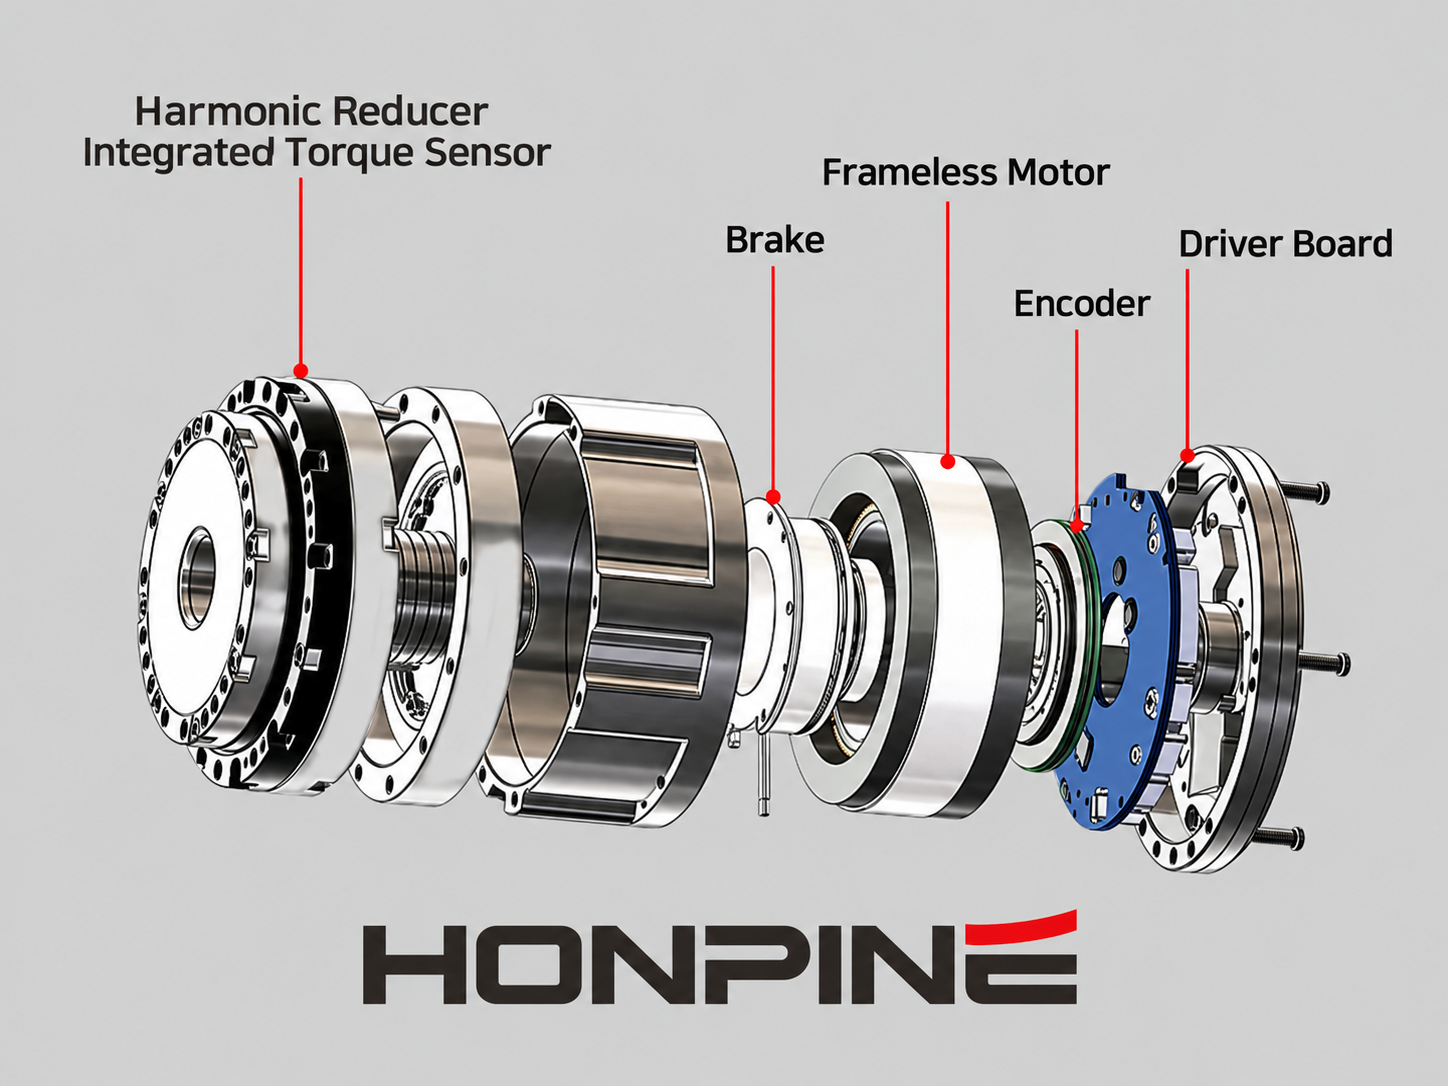
Burada ele alınan kuvvet kontrollü cerrahi kol konfigürasyonu için, entegre yüksek hassasiyetli tork sensörleri eklem modülü tasarımının önemli bir parçasıdır.
Bu sensörler, kuvvete duyarlı kontrol ve çarpışma algılama için geri bildirim sağlar. Bu uygulama için açıklanan performans değerleri, 0.5 N kuvvet kontrol hassasiyeti ve 1,000 Hz üzerindeki kontrol güncelleme hızını içerir.
Amaçlanan yetenek, temas kuvvetlerine milisaniye ölçeğinde yanıt verilmesi ve yerleştirme ile kontrollü vida sıkma gibi hassas görevlerin desteklenmesidir.
Bu değerlerin tanımlı bir konfigürasyon ve test yöntemiyle ilişkilendirilmesi gerekir. Bunlar, her eklem modülü veya her komple robot kolunun ortak özellikleri olarak değerlendirilmemelidir.
Yüksek Bant Genişlikli Tork Kontrolü ve Uyumlu Hareket
Yüksek bant genişlikli kuvvet kontrolü şu şekilde özetlenebilir:
Yüksek bant genişlikli kapalı çevrim tork kontrolü + uyumlu kontrol algoritmaları
Amaç, sistemin tork veya kuvvet tepkisini hedeflenen görev için yeterince hızlı ve hassas hâle getirmektir.
Entegre yüksek çözünürlüklü tork sensörü, bu kontrol yaklaşımı için gereken geri bildirimi sağlar. Tam tepki ayrıca algılama, tahrik ve kontrol algoritmalarının nasıl entegre edildiğine bağlıdır.
Fazlalık Tabanlı Hareket Planlama ve Engelden Kaçınma
Fazlalık tabanlı engelden kaçınma, üç temel unsurla açıklanabilir:
Kinematik fazlalık + null-uzay projeksiyonu + hiyerarşik görev önceliği optimizasyonu
Ek serbestlik derecesi, gerekli uç efektör görevini korurken kolun konfigürasyonunu ayarlamak için daha fazla seçenek sunar.
Hareket planlama, farklı önceliklere sahip çeşitli hedefleri koordine edebilir; örneğin:
1. Güvenli çalışmayı desteklemek için eklem sınırlarına uyulması.
2. Enerji verimliliğini bir optimizasyon hedefi olarak ele alarak, gereksiz eklem hareketlerinin ve eklem hızlarının en aza indirilmesi.
3. Uygun bir kol konfigürasyonunun korunması ve tekilliklere yakınlığın yönetilmesi.
Yeterli fazlalıklı hareket mevcut olduğunda, kontrolör engelden kaçınma gibi ikincil görevleri karşılamak için daha fazla serbestliğe sahiptir. Tüm hedeflerin karşılanıp karşılanamayacağı yine mevcut çalışma alanına, eklem sınırlarına ve görev kısıtlarına bağlıdır.
HONPINE HAG Serisi Harmonik Eklem Modülleri
Zorlu hareket kontrolü uygulamaları için HONPINE, HAG Serisi harmonik eklem modüllerini sunar.
HAG Serisi, hassas hareket kontrolü ve gelişmiş kuvvet algılama özellikleri gerektiren uygulamalar için tasarlanmıştır. Seçilen modele ve konfigürasyona bağlı olarak Safe Torque Off (STO) isteğe bağlı bir özellik olarak sunulmaktadır.
Bu seçenek, komple robotik sistemin güvenlik tasarımının bir parçası olarak değerlendirilebilir. Tek başına, bir eklem modülünün veya robot kolunun belirli bir tıbbi uygulama için onaylandığına dair bir teyit olarak yorumlanmamalıdır.
Bir HAG harmonik eklem modülünü değerlendirirken, belirli konfigürasyon için gerekli algılama performansını, kontrol arayüzlerini ve mevcut güvenlik işlevlerini doğrulayın.
7-DOF Robot Kolları için Harmonik Aktüatörler Hakkında Daha Fazla Bilgi Edinin
Bir harmonik eklem aktüatörü seçmek, her eklemin ne yapması gerektiğini anlamakla başlar. Omuz, dirsek ve bilek eklemlerinin tork, ağırlık, montaj alanı, algılama ve kontrol açısından farklı gereksinimleri olabilir.
7-DOF robot kolları için harmonik döner aktüatörler ve eklem modülleri hakkında daha fazla bilgi almak üzere HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
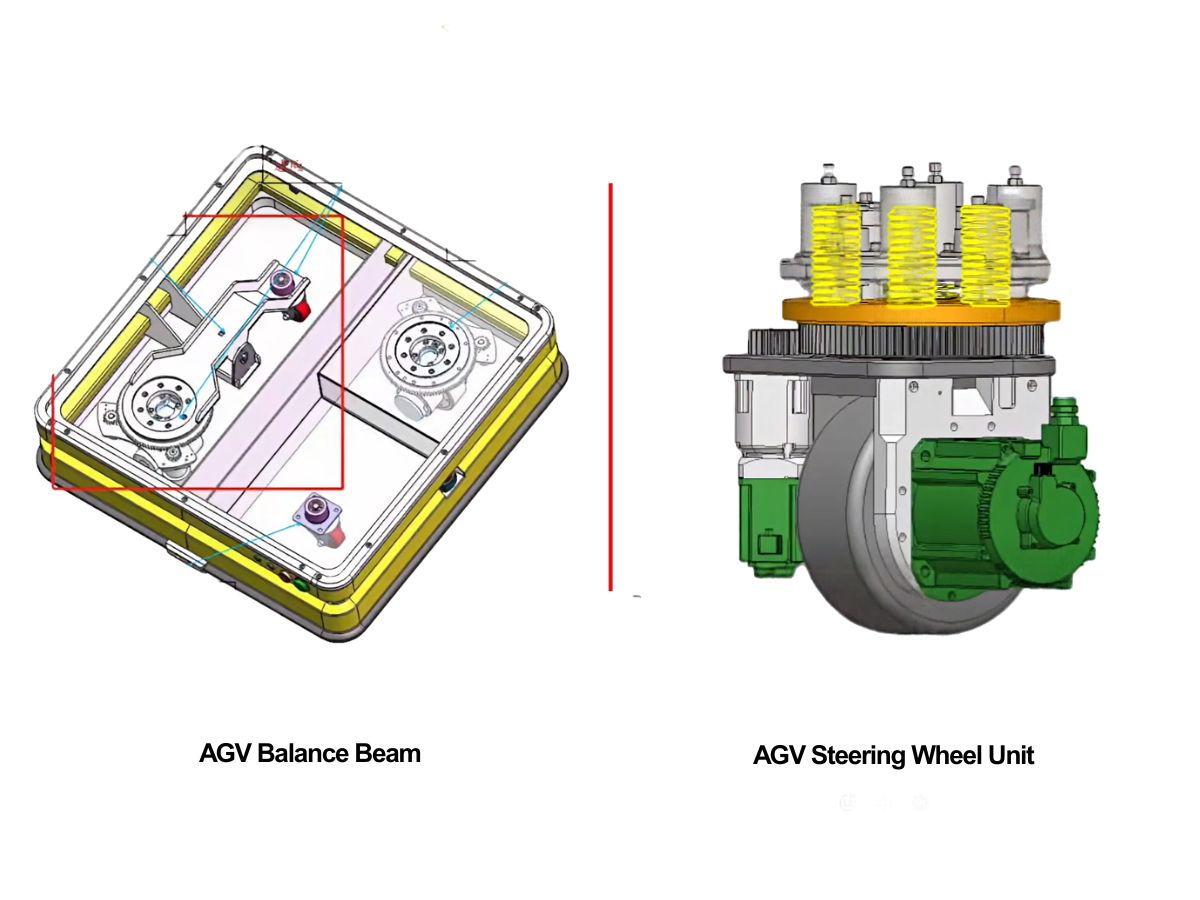
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.
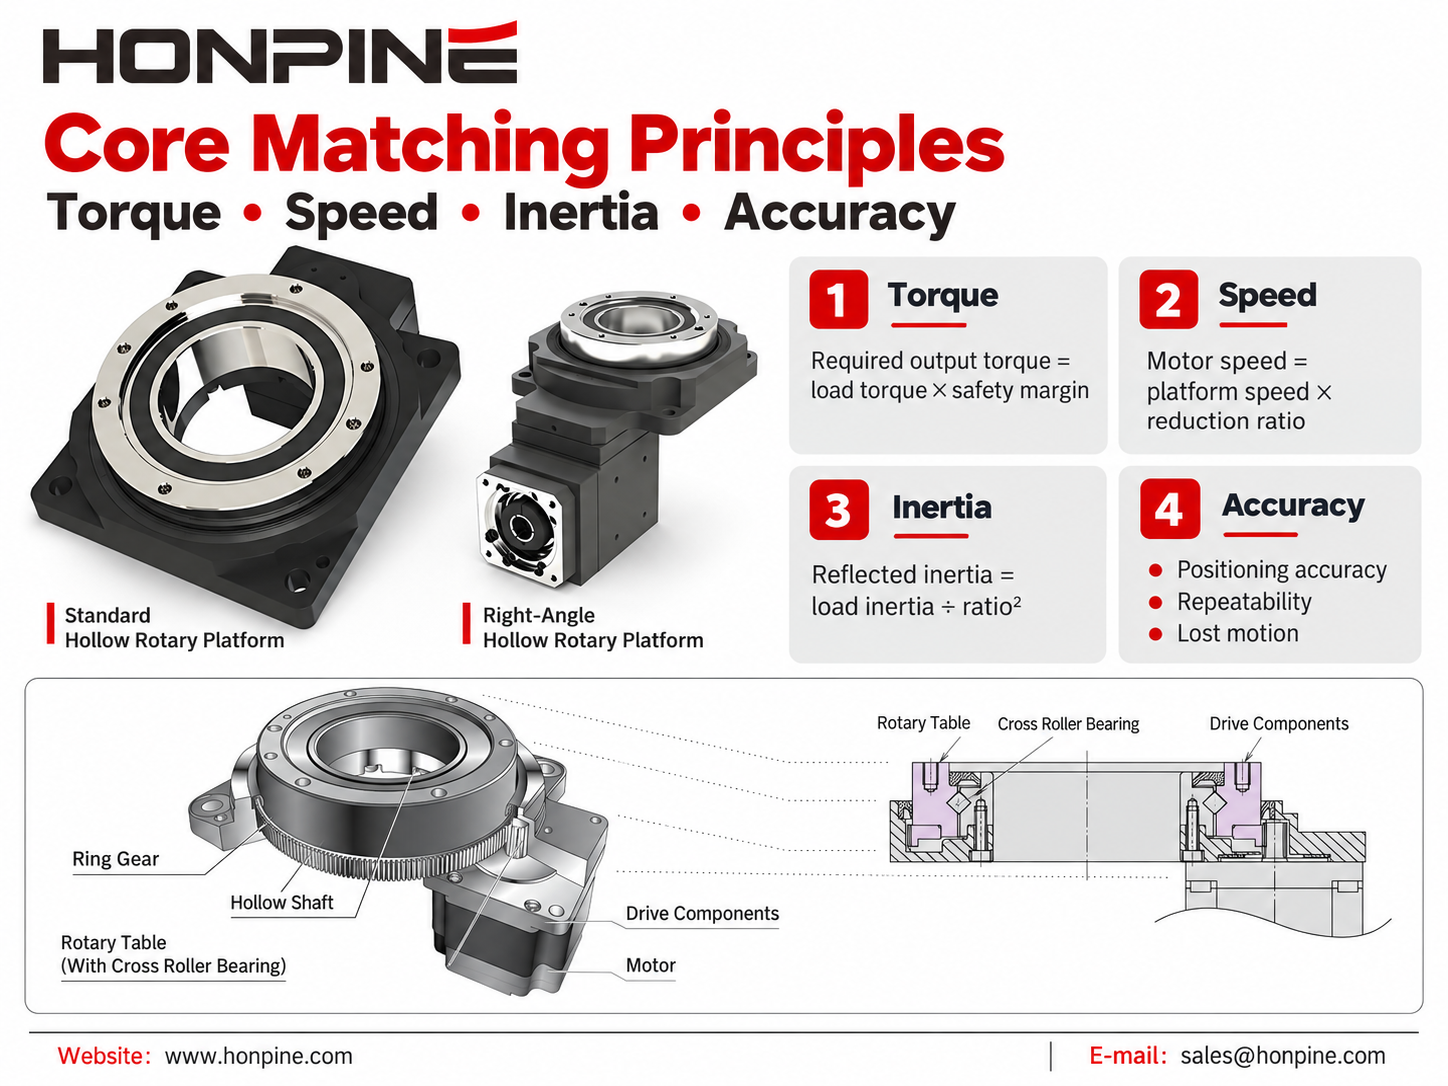
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.
 Robotlar Dokunmayı Hissedebilir mi? HONPINE HAG Kuvvet Kontrollü Harmonik Robot Eklem MotorlarıRobotlar nazik bir dokunuşa tepki verebilir mi? Tork sensörlü HONPINE HAG robot eklem motoru; harmonik redüktörü, entegre tork algılama özelliğini ve kapalı çevrim kontrolünü birleştirerek dış kuvvetleri algılar ve akıcı, uyumlu hareketi destekler. Bu makalede HONPINE kurucusu Allen Li, modülün hafif temasa ve elle yönlendirilmiş harekete verdiği tepkiyi gösteriyor, temel kuvvet kontrol teknolojilerini açıklıyor ve pratik endüstriyel robotik için tasarlanan eklem modüllerinin arkasındaki vizyonu paylaşıyor.
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.
 CNC Makineleri ve Ağır Hizmet Tipi Döner Eksenler için Yüksek Hassasiyetli İçi Boş Harmonik Döner AktüatörHONPINE 58 Serisi İçi Boş Harmonik Döner Aktüatör, CNC döner tablaları, hassas döner eksenler, lazer işleme ekipmanları ve ağır hizmet tipi döner konumlandırma uygulamaları için tasarlanmıştır. 50 mm içi boş deliği, 2,722 N·m'ye kadar tepe torku, entegre çapraz makaralı rulmanı, çok turlu mutlak enkoder seçenekleri, 30 yay saniyesinin altında konumlandırma doğruluğu ve 5 yay saniyesinin altında tekrarlı konumlandırma doğruluğu ile yüksek tork kapasitesini hassas döner hareket ve esnek mekanik entegrasyonla birleştirir.