Harmonik Eklem Modüllerinde Tekrarlanabilirlik ve Mutlak Konumlandırma Doğruluğu: Farklar ve Endüstriyel Uygulamalar
Harmonik mafsal modülleriendüstriyel robotlar, hassas otomasyon ekipmanları, optik denetim cihazları, yarı iletken ekipmanları ve gelişmiş tıbbi cihazlar dâhil olmak üzere üst düzey imalat sektörlerinde yaygın olarak kullanılır. Kompakt tasarımları, yüksek redüksiyon oranları, sıfır transmisyon boşluğu ve yüksek tork yoğunluğu, onları zorlu hareket kontrolü uygulamaları için ideal bir seçenek hâline getirir.
Harmonik mafsal modüllerinin temel performans parametreleri arasında tekrarlanabilirlik ve mutlak konumlandırma doğruluğu, konumlandırma performansını değerlendirmek için kullanılan iki temel göstergedir. Her ikisi de konumlandırma hassasiyetiyle ilgili olsa da tanımları, hata kaynakları ve uygun çalışma koşulları bakımından önemli ölçüde farklılık gösterir. Bu farklılıkları anlamak; ekipman seçimi, hassas kalibrasyon ve uygulamayla eşleştirme açısından önemlidir.
Uygulamada, harmonik mafsal modülleri genellikle mükemmel tekrarlanabilirlik, ancak görece daha düşük mutlak konumlandırma doğruluğu sunar. Ayrıca çoğu üretici, ürün kataloglarında öncelikle tekrarlanabilirlik değerini belirtir; bu da ekipman seçimi sırasında yanlış anlamalara yol açabilir. Bunun sonucunda konumlandırma performansı ile uygulama gereksinimleri uyuşmayabilir ve uygun olmayan aktüatör konfigürasyonları seçilebilir.
Bu makalede tekrarlanabilirlik ile mutlak konumlandırma doğruluğu arasındaki temel farklar açıklanmakta, bunların hata kaynakları ve telafi özellikleri incelenmekte ve farklı endüstriyel uygulamalar için uygun harmonik mafsal modüllerinin nasıl seçileceği ele alınmaktadır.
1. Tekrarlanabilirlik ve Mutlak Konumlandırma Doğruluğu Arasındaki Temel Tanımlar ve Farklar
1.1 Tekrarlanabilirlik: Hareket Tutarlılığının ve Konumlandırma Kararlılığının Ölçülmesi
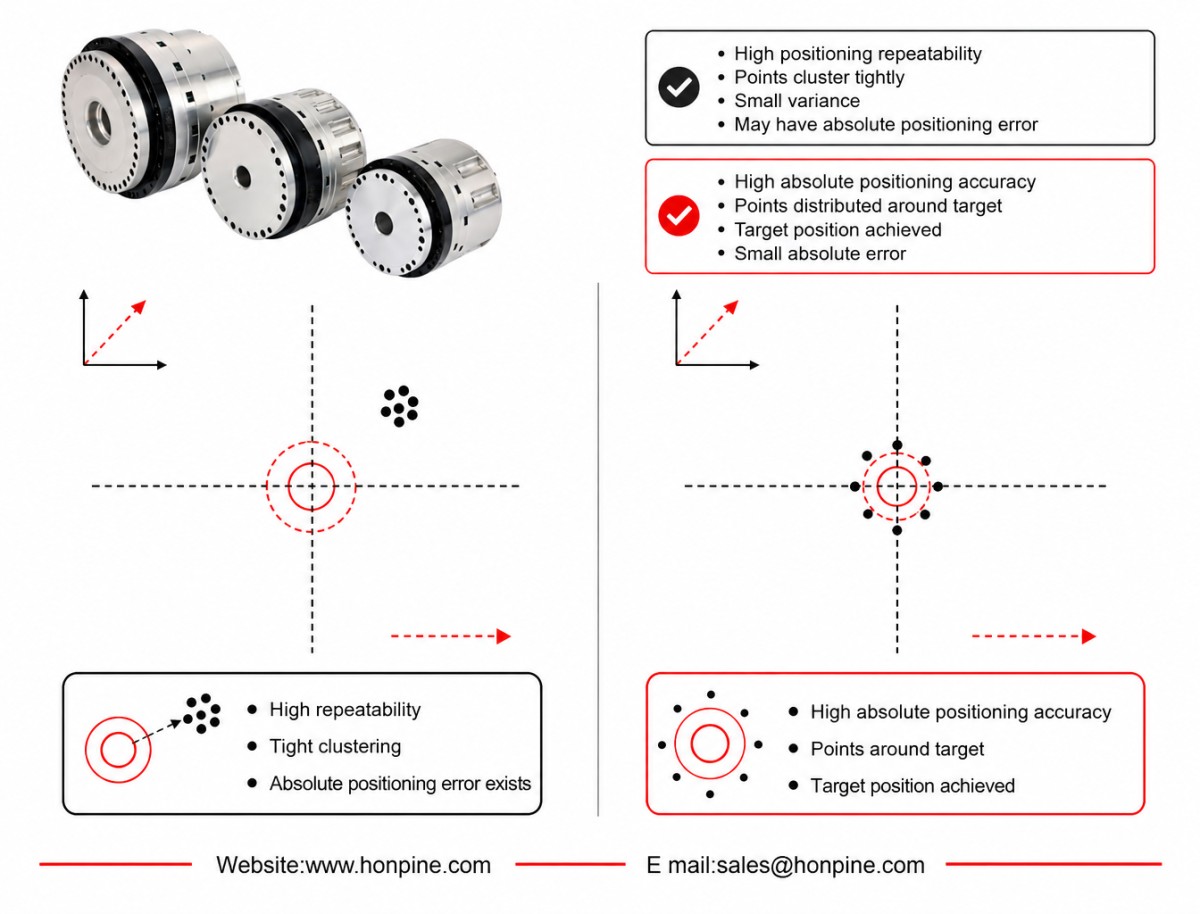
Tekrarlanabilirlik, bir harmonik mafsal modülünün aynı hedef konuma aynı yönden tekrar tekrar yaklaşması ve aynı konumlandırma komutunu uygulaması sırasında gözlemlenen sapma aralığını ifade eder.
Bu parametre, tekrarlanan konumlandırma hareketlerinin tutarlılığını ve kararlılığını ölçer. Basitçe ifade etmek gerekirse, bir cihazın birden fazla çalışma döngüsü boyunca komut edilen aynı konuma güvenilir biçimde dönüp dönemediğini gösterir.
Tekrarlanabilirlik, tüm sistemin sabit sistematik ofsetinden ziyade tekrarlanan konumlandırma sonuçları arasındaki değişkenliğe odaklanır.
Bir modülde sabit bir konum ofseti olsa bile, bu ofset her konumlandırma işleminde neredeyse aynı kaldığı sürece modül mükemmel tekrarlanabilirlik sunabilir.
Boşluksuz esnek transmisyon mimarileri sayesinde harmonik mafsal modülleri doğal olarak mükemmel tekrarlanabilirlik sunar. Tipik endüstriyel modellerde tekrarlanabilirlik ±2 ile ±10 yay saniyesi arasında olabilir.
1.2 Mutlak Konumlandırma Doğruluğu: Gerçek Konumlandırma Doğruluğunun Ölçülmesi
Mutlak konumlandırma doğruluğu, modülün fiziksel çıkış konumu ile teorik olarak komut edilen konumu arasındaki farkı tüm çalışma aralığı boyunca ifade eder.
Gerçek mekanik konumun programlanmış koordinatla ne ölçüde örtüştüğünü ölçer.
Basitçe ifade etmek gerekirse, kontrolör modüle belirli bir koordinata gitme komutu verdiğinde, mutlak konumlandırma doğruluğu modülün gerçek fiziksel konuma ne kadar yaklaştığını gösterir.
Tekrarlanabilirliğin aksine mutlak konumlandırma doğruluğu; sabit sistematik hatalar, periyodik transmisyon hataları ve kurulum ya da montaj sapmaları dâhil olmak üzere tüm hareket aralığındaki konumlandırma hatalarını dikkate alır.
Esnek dişlinin elastik deformasyonu, montaj eksantrikliği ve diş profili imalat hataları gibi faktörler nedeniyle yalnızca motor tarafında enkoder bulunan geleneksel harmonik mafsal modüllerinin mutlak konumlandırma doğruluğu genellikle görece sınırlıdır.
Tipik endüstriyel teknik özellikler ±10 ile ±60 yay saniyesi arasında değişir; bu değerler, mükemmel tekrarlanabilirlik performansından önemli ölçüde farklı olabilir.
2. Hata Kaynakları ve Telafi Özellikleri
2.1 Tekrarlanabilirliği Etkileyen Başlıca Hata Kaynakları
Tekrarlanabilirlik hataları öncelikle ekipmanın çalışması sırasındaki rastgele değişimlerle ve belirsizliklerle ilişkilidir.
Tipik kaynaklar şunlardır:
Transmisyon sürtünmesindeki küçük dalgalanmalar.
Enkoder sinyalindeki küçük gürültüler.
Hafif çevresel titreşimler.
Hareket yönü değiştirilirken görülen küçük histerezis.
Çalışma koşullarındaki değişimler.
Bu hatalar görece rastgeledir ve her zaman tutarlı bir örüntü izlemez. Bu nedenle yazılım kalibrasyonu veya algoritmik telafi yoluyla tamamen ortadan kaldırılmaları zordur.
Bunun yerine tekrarlanabilirlik; mekanik montaj süreçlerinin optimize edilmesi, çalışma ortamının iyileştirilmesi ve tutarlı çalışma koşullarının korunmasıyla artırılabilir.
Hareket yönü değiştirilirken ortaya çıkan histerezis, harmonik transmisyon sistemlerinde belirli bir sınırlamadır. Bu durum çift yönlü tekrarlanabilirliği doğrudan etkileyebilir.
Ancak bir modül konumlandırma hareketlerini sürekli olarak tek bir yönden gerçekleştirdiğinde, yön değiştirmeyle ilişkili histerezisin etkisi önemli ölçüde azalır. Bu nedenle tek yönlü tekrarlanabilirlik genellikle daha kararlıdır.
2.2 Mutlak Konumlandırma Doğruluğunu Etkileyen Başlıca Hata Kaynakları
Mutlak konumlandırma hataları çoğunlukla sistematik hatalardan ve periyodik transmisyon hatalarından oluşur. Bu hatalar genellikle tanımlanabilir örüntüler izlediğinden ölçülebilir ve telafi edilebilir.
Yaygın kaynaklar şunlardır:
Diş profili imalat hataları.
Yük altında esnek dişlinin burulma deformasyonu.
Mil hizasızlığı ve montaj eksantrikliği.
Mekanik sıfır konumu kalibrasyon hataları.
Sıcaklığa bağlı konumlandırma sapması.
Motor enkoderi ile redüktör çıkış mili arasındaki konum sapmaları.
Bu hatalar görece öngörülebilir olduğundan aşağıdakiler dâhil çeşitli teknik yaklaşımlarla düzeltilebilir:
Tüm aralık boyunca konumlandırma hatası kalibrasyonu.
İleri besleme telafi algoritmasının optimize edilmesi.
Çıkış tarafındaki optik enkoder veya optik cetvel kullanılarak kapalı çevrim kontrol.
Çok noktalı hata eşlemesi ve telafisi.
Bu yöntemler mutlak konumlandırma doğruluğunu önemli ölçüde artırabilir.
Geleneksel tek enkoderli harmonik mafsal modüllerinin önemli bir sınırlaması, motor tarafındaki enkoderin yalnızca motor milinin dönme konumunu ölçmesidir.
Esnek dişli deformasyonundan ve transmisyon hatalarından kaynaklanan çıkış tarafındaki gerçek konum sapmalarını doğrudan algılayamaz.
Geleneksel tek enkoderli harmonik mafsal modüllerinin mutlak konumlandırma doğruluğunun genellikle daha düşük olmasının başlıca nedenlerinden biri budur.
Bu nedenle, çıkış tarafında optik enkoder geri bildirimi bulunan çift enkoderli bir konfigürasyon, harmonik mafsal modüllerinde mutlak konumlandırma doğruluğunu artırmanın en etkili yollarından biridir.
3. Endüstriyel Uygulama Senaryoları: Doğru Konumlandırma Doğruluğu Nasıl Seçilir?
Endüstriyel uygulamalar için harmonik mafsal modülü seçerken izlenecek açık bir ilke vardır:
Sabit konumlar arasında tekrarlanan hareketler içeren uygulamalarda öncelikli olarak tekrarlanabilirlik dikkate alınmalıdır.
Çalışma aralığının tamamında rastgele koordinatlarda hassas konumlandırma gerektiren uygulamalarda mutlak konumlandırma doğruluğu dikkatle değerlendirilmelidir.
Konumlandırma performansını gerçek çalışma gereksinimleriyle eşleştirerek mühendisler, yetersiz doğruluktan kaynaklanan ürün kusurlarını önlerken gereğinden yüksek performansın yol açtığı gereksiz maliyetlerden de kaçınabilir.
3.1 Yüksek Tekrarlanabilirliğe Öncelik Veren Uygulamalar
Bu uygulamalar genellikle öğret-tekrarla programlama, sabit çalışma konumları ve sık tekrarlanan hareketlerle karakterize edilir.
Ekipmanın yalnızca her çalışma döngüsünde tutarlı biçimde aynı konuma ulaşması gerekir.
Sabit sistematik konumlandırma ofsetleri genellikle ilk öğretme ve kalibrasyon sırasında telafi edilebilir. Bu nedenle mutlak koordinat doğruluğunun son derece yüksek olması her zaman gerekli değildir.
Bu uygulamaların çoğunda geleneksel tek enkoderli harmonik mafsal modülleri konumlandırma gereksinimlerini karşılayabilir.
Tipik uygulamalar şunlardır:
3C elektronik ve otomasyon ekipmanları:
Sabit konumda dozajlama.
Otomatik vida sıkma.
Elektronik bileşen montajı.
Otomatik malzeme yükleme ve boşaltma.
Genel endüstriyel robotik ve otomasyon:
İşbirlikçi robot mafsalları.
İnsansı robot mafsalları.
Üretim hattı transfer mekanizmaları.
Küçük ölçekli taşlama ve parlatma ekipmanları.
Geleneksel indekslemeli döner tablalar.
Bu uygulamaların ortak özellikleri şunlardır: hareket yörüngeleri genellikle sabittir, çalışma döngüleri sık sık tekrarlanır ve ekipmanın rastgele konumlandırma komutlarına sürekli yanıt vermesi gerekmez.
Bu tür durumlarda çalışma tutarlılığı ve tekrarlanabilirlik, mutlak koordinat doğruluğundan genellikle daha önemlidir.
3.2 Yüksek Mutlak Konumlandırma Doğruluğuna Öncelik Veren Uygulamalar
Bu uygulamalar genellikle çevrimdışı programlamaya, makine görüşüne veya rastgele koordinatlarda konumlandırma teknolojilerine dayanır.
Ekipmanın tüm çalışma aralığındaki rastgele noktalarda hassas konumlandırma yapması ve gerçek mekanik koordinatların programlanmış koordinatlarla yakından örtüşmesi gerekir.
Komut edilen konumlar sabit olmadığından, sistematik konumlandırma hataları yalnızca başlangıçtaki öğret-tekrarla kalibrasyonuyla giderilemez.
Bu nedenle bu uygulamaların mutlak konumlandırma doğruluğu gereksinimleri daha yüksektir.
Genellikle tüm aralık boyunca konumlandırma hatası kalibrasyonu ve telafisiyle birlikte çift enkoderli kapalı çevrim sistemi önerilir.
Tipik uygulamalar şunlardır:
Yarı iletken üretim ve denetim ekipmanları:
Gofret taşıma modülleri.
Yarı iletken prob istasyonları.
Litografi makinesi tablaları.
Hassas işleme ve optik ekipmanlar:
Üst düzey lazer işleme ekipmanları.
Beş eksenli CNC döner tablalar.
Hassas optik denetim cihazları.
Tıbbi uygulamalar ve gelişmiş robotik:
Cerrahi robotlar.
CT tarayıcıları ve tıbbi görüntüleme döner gantrileri.
Optoelektronik ve gözlem sistemleri:
Elektro-optik kapsüller.
Radar gözlem döner platformları.
Görüş kılavuzlu akıllı montaj ekipmanları.
Bu uygulamalar genellikle sabit hareket yörüngelerine dayanmaz. Bunun yerine dinamik olarak oluşturulan konumlandırma komutlarına yanıt vermeleri gerekir.
Koordinat eşleşmesinin doğruluğu; işleme hassasiyetini, denetim güvenilirliğini, cerrahi işlem güvenliğini ve gözlem ekipmanlarının konumlandırma doğruluğunu doğrudan etkiler.
3.3 Hem Yüksek Tekrarlanabilirlik Hem de Yüksek Mutlak Konumlandırma Doğruluğu Gerektiren Uygulamalar
Bazı üst düzey hassas ekipmanlar, hem konumlandırma tutarlılığı hem de mutlak konumlandırma doğruluğu açısından olağanüstü performans gerektirir.
Bu uygulamalar, yüksek performanslı harmonik mafsal modülleri için önemli bir pazar oluşturur.
Tipik örnekler şunlardır:
Gelişmiş yarı iletken denetim ekipmanları.
Hassas metroloji cihazları.
Havacılık ve uzay duruş ayarlama sistemleri.
Minimal invaziv cerrahi robotları.
Bu zorlu konumlandırma gereksinimleri tek bir optimizasyon yöntemiyle karşılanamaz.
Bunun yerine aşağıdakiler dâhil olmak üzere birden fazla teknolojinin birlikte çalışması gerekir:
Yüksek hassasiyetli mekanik imalat ve hassas montaj.
Tüm aralıkta çok noktalı konumlandırma hatası kalibrasyonu.
Çalışma sıcaklığı kaynaklı sapmanın gerçek zamanlı telafisi.
Çift döngülü kapalı çevrim konumlandırma kontrolü.
Bu yaklaşımları bir araya getirerek mühendisler hem tekrarlanabilirliği hem de mutlak konumlandırma doğruluğunu artırabilir ve zorlu çalışma koşullarında kararlı, hassas hareket performansı sağlayabilir.
4. Sonuç: Seçim Sırasında Tekrarlanabilirlik ve Mutlak Doğruluk Birlikte Değerlendirilmelidir
Tekrarlanabilirlik ve mutlak konumlandırma doğruluğu, harmonik mafsal modülü performansının iki farklı yönünü tanımlar.
Tekrarlanabilirlik, modülün aynı konuma ne kadar tutarlı biçimde döndüğünü; mutlak konumlandırma doğruluğu ise gerçek konumunun komut edilen koordinatla ne ölçüde örtüştüğünü belirler.
Sabit noktalı tekrarlanan işlemler için yüksek tekrarlanabilirlik yeterli olabilir. Rastgele koordinatlarda konumlandırma, görsel kılavuzluk veya çevrimdışı programlama içeren uygulamalarda mutlak konumlandırma doğruluğu özellikle önem kazanır.
Her iki özelliği de gerektiren gelişmiş hassas ekipmanlar için mühendisler çift enkoder geri bildirimini, tüm aralık boyunca hata kalibrasyonunu, sıcaklık telafisini ve yüksek hassasiyetli mekanik montajı değerlendirmelidir.
Bu farklılıkları anlamak, mühendislerin harmonik mafsal modüllerini daha isabetli seçmesine ve aktüatör performansını gerçek uygulama gereksinimleriyle eşleştirmesine yardımcı olur.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Harmonik Eklem Modüllerinde Tekrarlanabilirlik ve Mutlak Konumlandırma Doğruluğu: Farklar ve Endüstriyel UygulamalarBir harmonik eklem modülünün konumlandırma performansı değerlendirilirken tekrarlanabilirlik ve mutlak konumlandırma doğruluğu, önemli ancak sıklıkla yanlış anlaşılan iki özelliktir. Bir modül, komut edilen konumdan belirgin şekilde sapmasına rağmen aynı konuma yüksek tutarlılıkla tekrar tekrar ulaşabilir. Robotik, yarı iletken ekipmanları, hassas işleme ve tıbbi cihazlar için hareket bileşenleri seçerken bu farkı anlamak çok önemlidir. Bu makalede iki özelliğin farkları, bunları etkileyen faktörler ve farklı endüstriyel uygulamalarda hangi konumlandırma performansına öncelik verilmesi gerektiği açıklanmaktadır.
 En İyi 10 İnsansı Robot Eklem Motoru Üreticisiİnsansı robotik alanındaki hızlı gelişim, yüksek performanslı eklem motorlarına ve entegre aktüatör modüllerine olan talebi artırıyor. Harmonik ve planet dişli eklem modüllerinden çerçevesiz tork motorlarına ve akıllı sürücü sistemlerine kadar üreticiler, insansı robot eklemlerinin gereksinimlerini karşılamak için farklı çözümler geliştiriyor. Peki hangi tedarikçiyi seçmelisiniz? Bu makalede, Çin ve Japonya'dan 10 insansı robot eklem motoru üreticisini tanıtıyor; robotik geliştiricilerinin ve üreticilerinin daha bilinçli tedarik kararları almasına yardımcı olmak için ürün portföylerini, teknik özelliklerini, tork kapasitelerini ve uygulama alanlarını karşılaştırıyoruz.
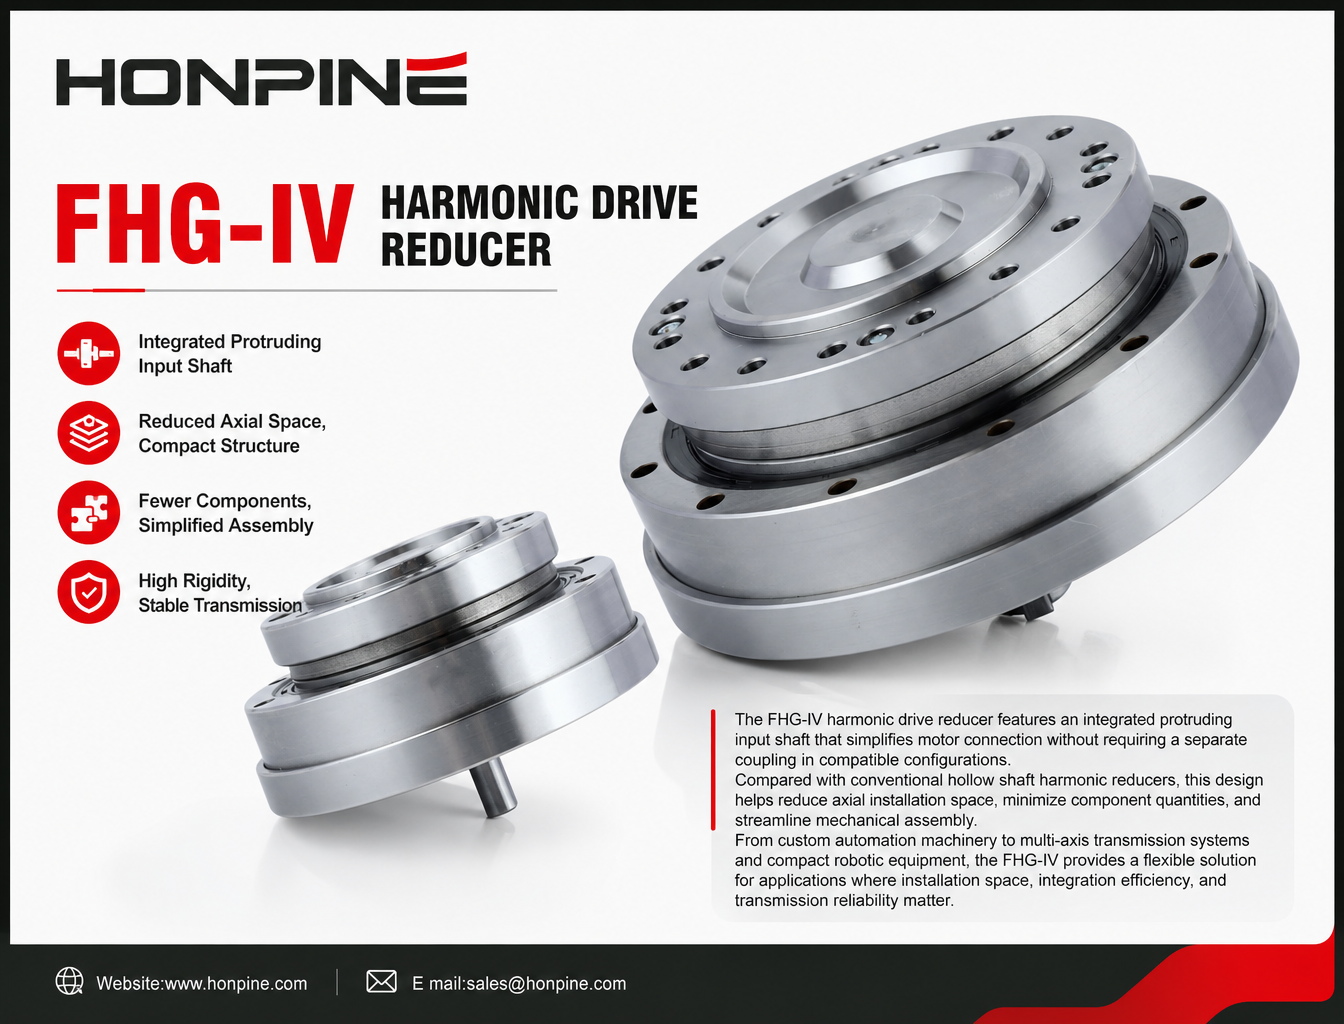
 FHG-IV Harmonik Tahrik Redüktörü: Daha Kompakt Bir Tasarım için Kaplini Ortadan KaldırınFHG-IV harmonik tahrik redüktörü, uyumlu yapılandırmalarda ayrı bir kaplin gerektirmeden motor bağlantısını kolaylaştıran entegre çıkıntılı bir giriş miline sahiptir. Geleneksel içi boş milli harmonik redüktörlerle karşılaştırıldığında bu tasarım, eksenel montaj alanını azaltmaya, bileşen sayısını düşürmeye ve mekanik montajı kolaylaştırmaya yardımcı olur. Özel otomasyon makinelerinden çok eksenli aktarma sistemlerine ve kompakt robotik ekipmanlara kadar FHG-IV; montaj alanının, entegrasyon verimliliğinin ve aktarım güvenilirliğinin önemli olduğu uygulamalar için esnek bir çözüm sunar.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Harmonik Eklem Modüllerinde Tekrarlanabilirlik ve Mutlak Konumlandırma Doğruluğu: Farklar ve Endüstriyel UygulamalarBir harmonik eklem modülünün konumlandırma performansı değerlendirilirken tekrarlanabilirlik ve mutlak konumlandırma doğruluğu, önemli ancak sıklıkla yanlış anlaşılan iki özelliktir. Bir modül, komut edilen konumdan belirgin şekilde sapmasına rağmen aynı konuma yüksek tutarlılıkla tekrar tekrar ulaşabilir. Robotik, yarı iletken ekipmanları, hassas işleme ve tıbbi cihazlar için hareket bileşenleri seçerken bu farkı anlamak çok önemlidir. Bu makalede iki özelliğin farkları, bunları etkileyen faktörler ve farklı endüstriyel uygulamalarda hangi konumlandırma performansına öncelik verilmesi gerektiği açıklanmaktadır.
 En İyi 10 İnsansı Robot Eklem Motoru Üreticisiİnsansı robotik alanındaki hızlı gelişim, yüksek performanslı eklem motorlarına ve entegre aktüatör modüllerine olan talebi artırıyor. Harmonik ve planet dişli eklem modüllerinden çerçevesiz tork motorlarına ve akıllı sürücü sistemlerine kadar üreticiler, insansı robot eklemlerinin gereksinimlerini karşılamak için farklı çözümler geliştiriyor. Peki hangi tedarikçiyi seçmelisiniz? Bu makalede, Çin ve Japonya'dan 10 insansı robot eklem motoru üreticisini tanıtıyor; robotik geliştiricilerinin ve üreticilerinin daha bilinçli tedarik kararları almasına yardımcı olmak için ürün portföylerini, teknik özelliklerini, tork kapasitelerini ve uygulama alanlarını karşılaştırıyoruz.
 FHG-IV Harmonik Tahrik Redüktörü: Daha Kompakt Bir Tasarım için Kaplini Ortadan KaldırınFHG-IV harmonik tahrik redüktörü, uyumlu yapılandırmalarda ayrı bir kaplin gerektirmeden motor bağlantısını kolaylaştıran entegre çıkıntılı bir giriş miline sahiptir. Geleneksel içi boş milli harmonik redüktörlerle karşılaştırıldığında bu tasarım, eksenel montaj alanını azaltmaya, bileşen sayısını düşürmeye ve mekanik montajı kolaylaştırmaya yardımcı olur. Özel otomasyon makinelerinden çok eksenli aktarma sistemlerine ve kompakt robotik ekipmanlara kadar FHG-IV; montaj alanının, entegrasyon verimliliğinin ve aktarım güvenilirliğinin önemli olduğu uygulamalar için esnek bir çözüm sunar.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Dört Ayaklı Robotlar İçin Planet Redüktörlü Eklem Motorları Nasıl Seçilir?Doğru planet redüktörlü eklem motorlarını seçmek, dört ayaklı robotların performansı, yük kapasitesi ve hareket kabiliyeti açısından büyük önem taşır. Bu kılavuzda geleneksel bacaklı robotlar, tekerlek-bacaklı robotlar, hafif ve çevik robotlar ile ağır hizmet tipi veya patlamaya dayanıklı dört ayaklı robotlar için motor seçimi ele alınmaktadır. Anma torku, tepe torku, dönme hızı, gerilim ve ağırlık gereksinimlerine göre HONPINE JRM planet redüktörlü eklem modüllerini farklı eklem konumlarına nasıl uygun şekilde seçeceğinizi öğrenin.
 3C otomasyonunda uç iş elemanları neden pnömatik gripper'lardan elektrikli gripper'lara geçiyor?3C üretimi daha ince bileşenlere, daha yüksek montaj hassasiyetine ve daha esnek üretim hatlarına doğru ilerlerken, geleneksel pnömatik gripper'lar giderek daha fazla sınırlamayla karşılaşıyor. Değişken kavrama kuvveti, karmaşık pnömatik borulama, yüksek enerji tüketimi ve sınırlı iletişim özellikleri, bu gripper'ları modern hassas montaj uygulamaları için daha az uygun hâle getiriyor. Elektrikli gripper'lar programlanabilir kuvvet kontrolü, esnek hareket ve endüstriyel iletişim özellikleri sunarak giderek daha cazip bir alternatif hâline geliyor. Bu makalede, pnömatik gripper'ların beş temel sınırlamasını ele alıyor ve HONPINE elektrikli uç iş elemanlarının 3C sektöründe hassas montajı, esnek otomasyonu ve dijital üretimi nasıl desteklediğini açıklıyoruz.