Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?
Altı eksenli bir robot için redüktör seçerken müşteriler genellikle basit gibi görünen şu soruyu sorar:
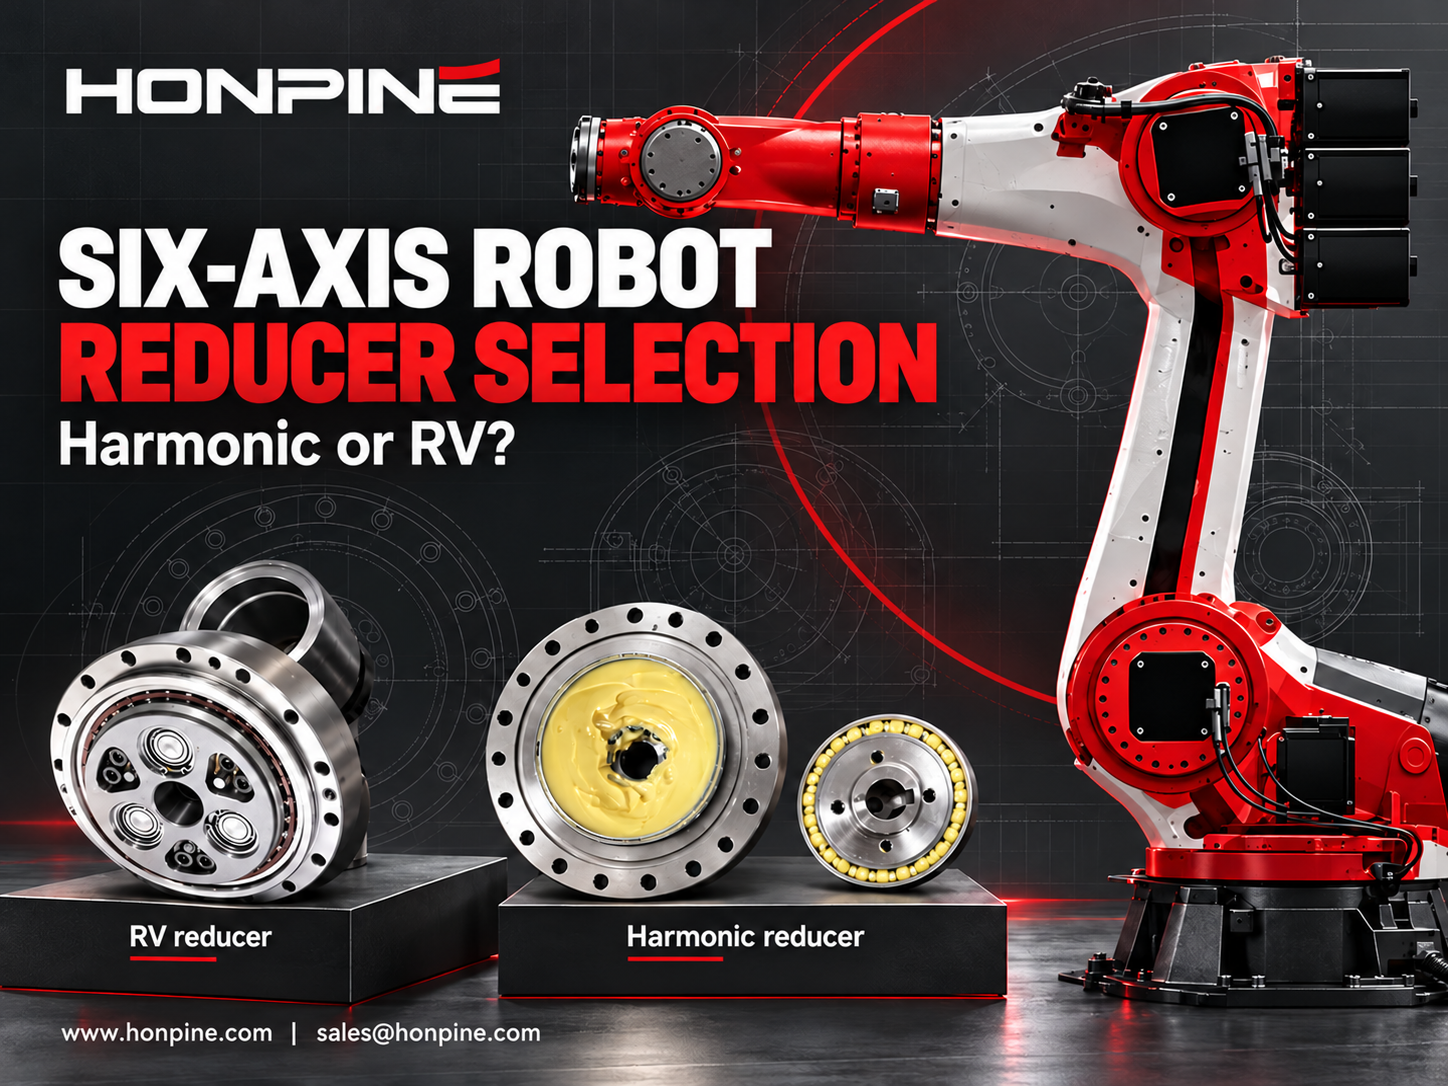
“İlk üç eksendeRV redüktörler, son üç eksende iseharmonik redüktörler mi kullanılmalı?”
Uygulamada bu kural, her robota uygulanamayacak kadar katıdır.
Daha yararlı bir yaklaşım, şu soruları sormaktır:
- Her eksen, çalışma çevrimi boyunca hangi eşdeğer torka dayanmalıdır?
- Hızlanma, yavaşlama, acil duruş ve prosesten kaynaklanan darbe yükleri ne kadar şiddetlidir?
- Mafsala hangi devrilme momentleri etki eder ve uygulama boşluğa ve burulma rijitliğine ne kadar duyarlıdır?
- RV redüktör için yeterli montaj alanı var mı?
Bu faktörleri her eksen için ayrı ayrı değerlendirmek, yalnızca J1–J6 tanımına göre redüktör seçmekten daha güvenilirdir.
1. RV ve Harmonik Redüktörler Arasındaki Seçim Sınırlarını Anlayın
RV Redüktörler: Yüksek Rijitlik, Yük Taşıma Kapasitesi ve Darbe Dayanımı
Hassas planet sikloidal redüktörler olarak da bilinen RV redüktörler; genellikle yüksek rijitlikleri, yüksek yük taşıma kapasiteleri, darbe dayanımları, entegre ana yatakları ve kararlı boşluk performansları nedeniyle tercih edilir.
Alıntılanan Nabtesco RV-N katalog verileri örnek alındığında, 10N–500N gövde boyutları yaklaşık olarak şu aralıkları kapsar:
- Nominal tork: 80–5,000 N·m
- Redüksiyon oranı: 31–171
- Lost motion: ≤1 arcmin
- Nominal çalışma noktasındaki verim: genellikle ≥85% olarak belirtilir
Gerçek verim; çalışma hızı, sıcaklık ve yağlama koşullarına bağlı olarak değişir.
Her bir gövde boyutu için belirtilen izin verilen çıkış hızları aşağıda gösterilmiştir.
RV-E ve RV-C serileri açısal temaslı ana yataklar içerir ve lost motion değerini ≤1 arcmin olarak belirtir. Seçilen model için geçerli olduğunda, darbe yükü kontrolleri katalogdaki nominal torkun yaklaşık beş katı sınırlarına göre yapılabilir.
Harmonik Redüktörler: Kompakt Boyut, Düşük Ağırlık ve Yüksek Redüksiyon Oranları
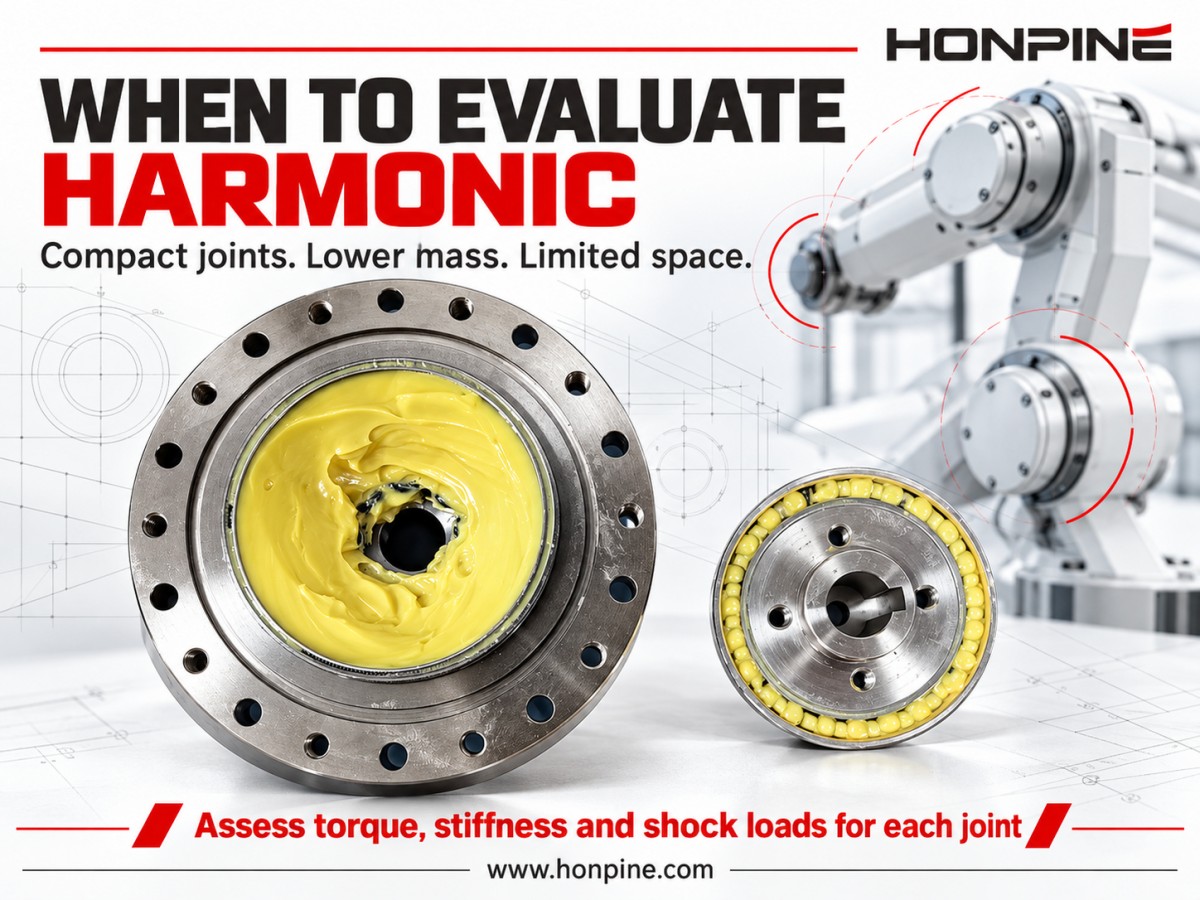
Harmonik redüktörler genellikle kompakt boyutları, yüksek redüksiyon oranları, düşük ağırlıkları ve düşük boşlukları nedeniyle tercih edilir.
Bununla birlikte, flexspline yük kapasitesi ile radyal yükleri ve devrilme momentlerini karşılama kabiliyetleri RV redüktörlere kıyasla daha sınırlı olabilir.
Bu makalede referans verilen hassasiyet sınıfları aşağıda özetlenmiştir.
Genel uygulamalarda harmonik redüktörler çoğunlukla hafif bilek mafsallarında ve işbirlikçi robotların uç mafsallarında kullanılır. RV redüktörler ise omuz mafsallarında ve ağır yük taşıyan diğer eksenlerde daha yaygındır.
Mekanizmanın uzun bir çıkıntısı varsa veya önemli darbe yüklerine maruz kalıyorsa, yalnızca harmonik redüktör kullanacak bir çözüm dikkatle değerlendirilmelidir.
Çalışma Koşullarına Göre Seçim Yapın
Seçim ilkesi, “ağır yükler RV redüktör, hafif yükler ise harmonik redüktör gerektirir” ifadesinden daha ayrıntılıdır.
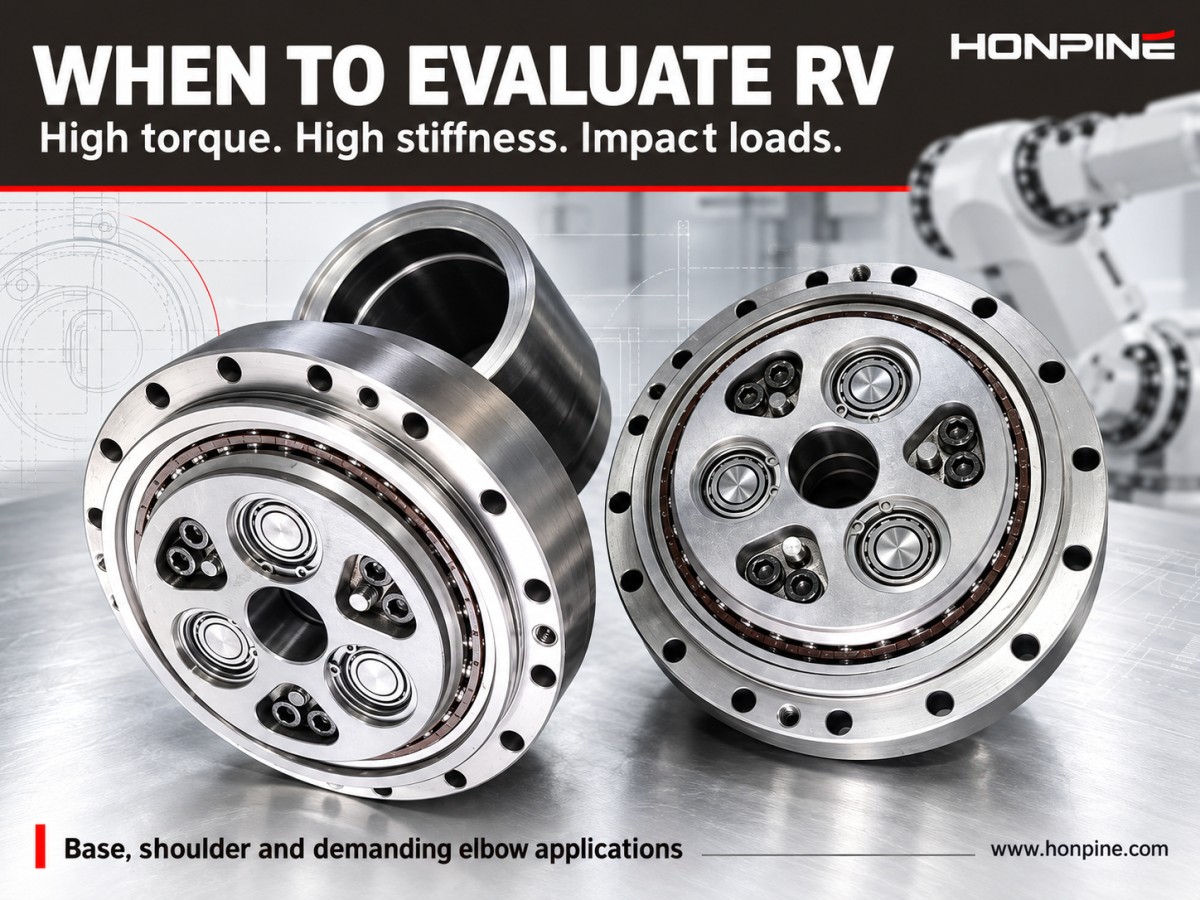
Aşağıdaki durumlarda genellikle RV redüktörlere öncelik verilmelidir:
- Eşdeğer tork yüksektir.
- Hızlanma, yavaşlama, acil duruş veya proses darbeleri önemli yükler oluşturur.
- Mafsal uzun bir çıkıntıyı veya büyük bir devrilme momentini destekler.
- Uygulama burulma deformasyonuna duyarlıdır.
Aşağıdaki durumlarda genellikle harmonik redüktörlere öncelik verilmelidir:
- Montaj alanı son derece kısıtlıdır.
- Gerekli tork nispeten düşüktür.
- Mafsalın düşük ağırlıklı olması önemlidir.
- İçi boş milden kablo geçişi gereklidir.
Punta kaynak tabancaları, taşlama takımları veya taşıma sırasında çarpışmalara maruz kalan ekipmanlar taşıyan bilek mafsalları, kompakt RV redüktörlerden yararlanabilir. Mafsal bilekte bulunuyor diye otomatik olarak harmonik redüktör seçilmemelidir.
2. J1 Taban Dönüşü: Değerlendirmeye RV Redüktörle Başlayın
J1, tabanın üzerindeki robot yapısının ataletini hızlandırıp yavaşlatmalıdır.
Otomotiv kaynağı ve paletleme gibi uygulamalarda kesintisiz üç vardiya çalışma, kullanım ömrü ve uzun vadeli konumlandırma tutarlılığı açısından da yüksek gereksinimler doğurur.
J1 redüktörü seçerken özellikle üç faktör önemlidir:
1. Robot tamamen açılmış veya maksimum erişim mesafesindeyken eşdeğer tork ve tepe hızlanma torku.
2. Kol ağırlığından ve eksantrik yükten kaynaklanan taban devrilme momenti ve radyal yükler.
3. Boşluğun ve lost motion'ın robotun genel tekrarlanabilirliği üzerindeki etkisi.
Entegre ana yataklara sahip bir RV redüktör; radyal, eksenel ve moment yüklerinin bir bölümünü karşılayarak harici yatak düzenini basitleştirebilir.
Seçimde aşağıdakiler ayrı ayrı kontrol edilmelidir:
- Nominal tork
- İzin verilen hızlanma ve yavaşlama torku
- Maksimum anlık tork
- İzin verilen eğilme veya devrilme momenti
- İzin verilen radyal ve eksenel yükler
RV redüktör boyutlandırma kılavuzlarında genellikle çalışma koşullarının süreleriyle ağırlıklandırılmış eşdeğer tork hesaplanır ve ardından yaklaşık 1.5–2.0 güvenlik katsayısı uygulanır. Çıkış yatağı yükleri ayrıca kontrol edilmelidir.
J1 eşdeğer torku düşük ve montaj alanı son derece kısıtlı olan küçük, hafif altı eksenli bir robot için yüksek oranlı hassas planet redüktör veya harmonik redüktör de değerlendirilebilir.
Yaklaşık 50 kg veya daha fazla taşıma kapasitesine sahip genel amaçlı endüstriyel robotlarda RV redüktörler genellikle tercih edilen başlangıç noktası olmaya devam eder.
3. J2 Omuz Ekseni: Rijitliğe ve Kol Sarkmasına Karşı Dirence Öncelik Verin
Üst kol yatay olarak uzandığında J2 en yüksek yerçekimi torkuna maruz kalır. Hızlanma torku da bu yüke eklenerek omuz eksenini uç efektör sarkmasının ve yörünge rijitliğinin başlıca belirleyicilerinden biri hâline getirir.
Üst kolu 650 mm ve ön kolu 600 mm olan, 6 kg taşıma kapasiteli örnek bir ark kaynak robotunu ele alalım:
- Maksimum J2 yerçekimi torku: yaklaşık 595 N·m
- Hızlanma dâhil tepe J2 torku: yaklaşık 1,249 N·m
Bu yapılandırmaya ilişkin sektör örneklerinde genellikle yaklaşık 100 redüksiyon oranına sahip bir RV-80E redüktör değerlendirilir.
Daha küçük bir RV-40E de incelenebilir. Üçüncü taraf özetlerinde yaklaşık olarak şu değerler belirtilir:
- Nominal tork: 412 N·m
- İzin verilen hızlanma ve yavaşlama torku: 1,000 N·m
- Maksimum anlık tork: 1,960 N·m
Daha küçük redüktör çalışma gereksinimlerine göre değerlendirilebilse de mevcut marj sınırlı olabilir. Nihai seçim, sabit bir gövde boyutu önerisine bağlı kalmak yerine start-stop sıklığını, yük ataletini ve darbe koşullarını dikkate almalıdır.
J2 için RV Redüktör Seçiminde Önemli Kontroller
Nominal tork ve çalışma marjı
Ön seçim yaklaşımı olarak nominal tork, boyutlandırma yöntemine bağlı şekilde hesaplanan RMS veya eşdeğer torkun yaklaşık 1.2–1.5 katı olarak değerlendirilebilir.
Otomotiv punta kaynağı gibi önemli darbe yüklerine maruz kalan uygulamalarda daha büyük bir marj gerekebilir.
Burulma rijitliği
Burulma rijitliği, yük altındaki açısal deformasyonu belirler ve küçük açılı konum düzeltmelerini etkiler.
Yüksek kazançlı kontrol kullanan ağır işleme, punta kaynağı ve taşlama uygulamaları, mafsal esnekliğine karşı özellikle duyarlıdır.
Lost motion ve boşluk
Kabul kontrolleri; nominal yük koşullarını, çalışma sıcaklığını ve çalışma aralığının tamamındaki çift yönlü hareketi kapsamalıdır.
Yalnızca yüksüz durumdaki nominal boşluk değeri yeterli değildir.
Verim ve termal davranış
Ön tahminlerde katalogdaki nominal çalışma noktasında ≥85% verim kullanılabilir. İletim kayıpları ısı oluşturur.
Yüksek çevrim hızlarında kesintisiz çalışma; gövde sıcaklığının, yağlama koşullarının ve gerekli olabilecek kapasite düşürme uygulamalarının değerlendirilmesini gerektirir.
Düşük taşıma kapasiteli, düşük çevrim hızlarına sahip ve ağırlık veya maliyet kısıtları katı olan işbirlikçi robotlarda J2 için harmonik redüktör veya entegre harmonik mafsal modülü kullanılabilir.
Yaklaşık 30–50 kg üzeri taşıma kapasitesine, uzun erişim mesafesine veya önemli atalet darbe yüklerine sahip endüstriyel robotlarda genellikle RV redüktörler tercih edilir.
4. J3 Dirsek Ekseni: Ön Kol Yüküne ve Çevrim Hızına Göre Seçim Yapın
J3 için otomatik olarak RV redüktör gerekmez.
Karar; ön kol, bilek grubu ve uç yükün oluşturduğu toplam yerçekimi torkuna ve maksimum açısal ivmeyle ilişkili atalet torkuna göre verilmelidir.
Bu gereksinimler, benzer boyuttaki bir harmonik redüktörün pratik yük aralığını aştığında, özellikle sık yön değiştirme ve zorlu kalkış koşullarında RV redüktör genellikle uygundur.
Ön kol ve uç yük hafifse ve robot ağırlıklı olarak montaj, dozajlama veya hafif kaynak yapıyorsa harmonik redüktör uygun olabilir.
Aynı 6 kg taşıma kapasiteli örnek ark kaynak robotunu kullanalım:
- Maksimum J3 yerçekimi torku: yaklaşık 198 N·m
- Hızlanma dâhil tepe J3 torku: yaklaşık 342 N·m
Sektör örneklerinde bu eksen için genellikle yaklaşık 80 redüksiyon oranına sahip bir RV-20E değerlendirilir.
Kısa erişim mesafeli ve düşük hızlı montaj görevleri yapan 3–10 kg sınıfındaki daha küçük robotlarda, ağırlığı ve montaj alanı gereksinimini azaltmak amacıyla J3 için orta veya büyük boy harmonik redüktörler sıkça değerlendirilir.
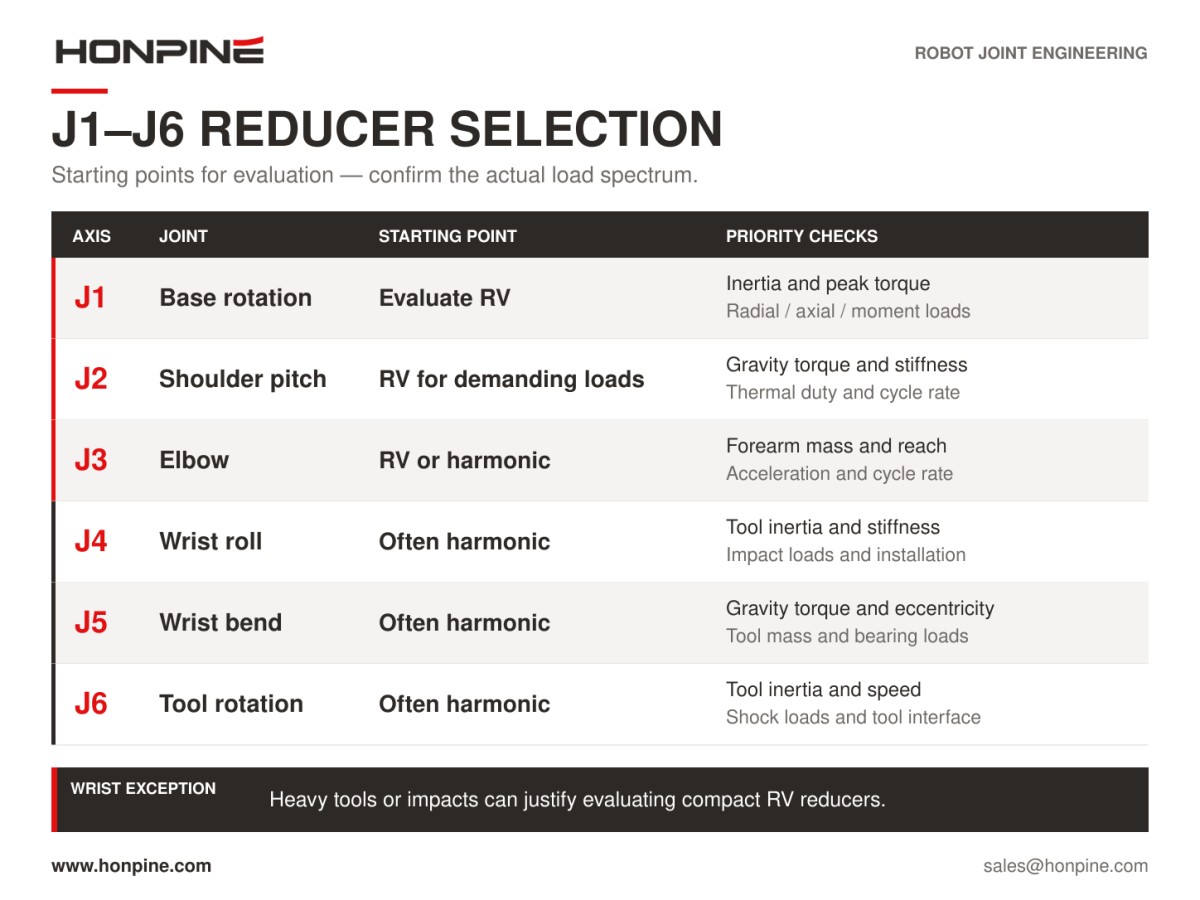
Ağır hizmet tipi bir robot taban, omuz ve dirsekte RV redüktör; hafif bilekte ise harmonik redüktör kullanabilir. Ağır punta kaynak robotlarında, darbe koşullarına bağlı olarak J4–J6 eksenlerinde de kompakt RV redüktörler gerekebilir.
Dolayısıyla J3 seçim sınırı, eksen numarasından ziyade yük spektrumuna göre belirlenir.
Dirsek Yatak Yüklerini Ayrı Olarak Kontrol Edin
J3 için RV redüktör seçerken izin verilen eğilme momentlerine ve radyal yüklere özellikle dikkat edilmelidir.
Ön kol uzadıkça yük eksantrikliği artar. Bu nedenle redüktörü yalnızca çıkış torkuna göre seçmek, önemli yatak yüklerinin gözden kaçmasına yol açabilir.
İlgili GB/T 37718 ve GB/T 37165 gerekliliklerine göre tezgâh kabul testleri yapılırken eğilme momentleri, ağırlık merkezi mesafesi ve hızlanma ile yavaşlama sırasındaki eksantrik atalet kuvvetlerinin tümü hesaba katılmalıdır.
5. J4–J6 Bilek Eksenleri: Harmonik Redüktörler Yaygındır, Ancak Üç Durum RV Değerlendirmesini Gerektirir
Hafif ve orta hizmet tipi altı eksenli robotların bilek eksenlerinde alan genellikle kısıtlıdır, tork gereksinimleri görece düşüktür ve düşük ağırlık ile düşük boşluk önem taşır.
Harmonik redüktörler; yüksek redüksiyon oranları, ince profilleri ve içi boş milden kablo geçişi seçenekleri nedeniyle yaygın olarak kullanılır.
Ancak aşağıdaki üç durumda daha dikkatli bir değerlendirme gerekir.
Durum 1: Punta Kaynak Tabancası Bilek Grupları
Elektrot sıkıştırma kuvvetleri, kaynak tabancasının ataleti ve sık başlatma-durdurma hareketleri bir araya gelerek önemli darbe ve yorulma yükleri oluşturabilir.
Bu koşullar, flexspline yorulmasının ve darbe dayanımının değerlendirilmesini daha önemli hâle getirir.
Ağır hizmet tipi punta kaynak robotlarında J4–J6 için kompakt RV redüktörler değerlendirilebilir.
Karar; kaynak tabancasının kütlesi ve ataletiyle birlikte J4 dönüş, J5 bükülme ve J6 takım dönüş eksenlerinin tork spektrumlarına göre verilmelidir.
Durum 2: Ağır Bilek Grupları veya Yüksek Ataletli Uç Efektörler
Örnekler:
- Büyük görüş sistemi muhafazaları
- Ağır taşlama kafaları
- Büyük çaplı takımlar
Bu ekipmanlar J5 üzerinde yüksek yerçekimi torku, J4 üzerinde ise sürekli eksantrik yük oluşturabilir.
Kompakt bir RV redüktör ile yüksek rijitlikli bir harmonik redüktör arasında seçim yapmadan önce eşdeğer tork ve devrilme momentleri değerlendirilmelidir.
Durum 3: Yüksek Rijitlik Gerektiren Küçük Açılı Hareket
Yarı iletken denetimi ve hassas montaj uygulamaları histerezise karşı özellikle duyarlı olabilir.
Tork son derece düşük olduğunda harmonik redüktörler tercih edilmeye devam edebilir.
Küçük açılı hareket radyal ön yükle birleştiğinde, kompakt bir RV redüktör veya özel bir yüksek rijitlikli harmonik redüktör değerlendirmeye değer olabilir.
Bilek Redüktörleri için Ek Kontroller
Yaklaşık 80–400 N·m aralığında nominal tork değerleri belirtilen RV-10N, RV-20N ve RV-40N gibi küçük gövdeli RV redüktörlerde temel kontroller şunlardır:
- İzin verilen çıkış hızı
- Burulma rijitliği
- Boşluk
- Çalışma sıcaklığındaki performans
Harmonik redüktörlerin kabulü, GB/T 30819-2024 standardındaki ilgili sınıflara uygun olmalıdır.
Üreticinin “≤10 arcsec” gibi kurum içi bir spesifikasyonu, ulusal standartta tanımlanan evrensel bir değer olarak değerlendirilmemelidir.
6. Robot Taşıma Kapasitesine Göre Örnek Redüktör Seçim Matrisi
Aşağıdaki matris, müşterilerle redüktör yapılandırmalarını görüşmeye yönelik deneyime dayalı bir başlangıç noktası sunar.
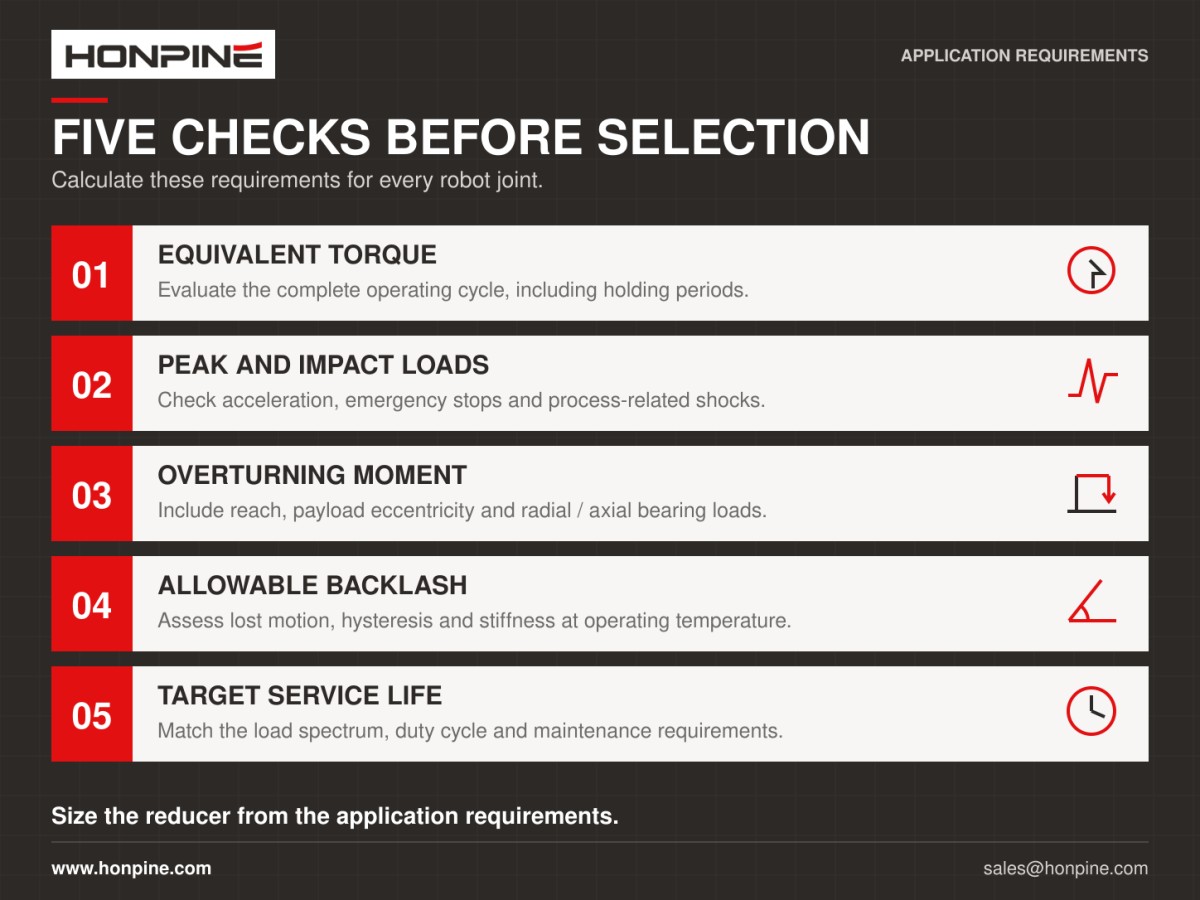
Bu matris örnek amaçlıdır. Gerçek seçim, her eksen için hesaplanan şu beş gereksinime göre yapılmalıdır:
1. Eşdeğer tork
2. Tepe ve darbe yükleri
3. Devrilme momenti
4. İzin verilen boşluk
5. Hedef kullanım ömrü
7. Redüksiyon Oranı ve Boşluk Dışında Nelere Dikkat Edilmelidir?
1. Eşdeğer Çıkış Torku
Her çalışma koşulunun süresini hesaba katarak tüm çalışma çevrimi boyunca torku değerlendirin.
Yalnızca maksimum anlık değer, redüktörün uzun vadeli yükünü açıklamaz.
2. İzin Verilen Hızlanma Torku ve Maksimum Anlık Tork
Hızlanma ve yavaşlama sırasındaki izin verilen torku, maksimum anlık torktan ayrı olarak kontrol edin.
Punta kaynak ve taşlama uygulamalarında prosesten kaynaklanan darbelere karşı yeterli marj gerekir.
3. Lost Motion, Boşluk, Histerezis ve İletim Hatası
Bu parametreler iletim performansının farklı yönlerini tanımlar.
Şu koşullara ilişkin verileri isteyin:
- Yüksüz koşullar
- Nominal yük koşulları
- Çalışma sıcaklığı koşulları
Tek bir oda sıcaklığı veya yüksüz çalışma spesifikasyonu, performansı tam olarak ortaya koymaz.
4. Burulma Rijitliği ve Moment Kapasitesi
Burulma rijitliği, ilgili yük aralıklarında değerlendirilmelidir.
Robot mafsallarında ayrıca eğilme ve devrilme rijitliği ile izin verilen moment yükü de kontrol edilmelidir.
5. İzin Verilen Radyal ve Eksenel Yükler
Çıkış torku kabul edilebilir görünse bile uzun bir kol veya eksantrik yük, yataklara önemli yükler bindirebilir.
Bu nedenle radyal ve eksenel yük sınırları ayrı ayrı kontrol edilmelidir.
6. Verim ve Sıcaklık Artışı
Nominal çalışma noktasındaki katalog verimi olan ≥85%, iletim kaybı için ön tahminlerde kullanılabilir.
Üç vardiya boyunca kesintisiz çalışma, gövde sıcaklığının ve buna bağlı termal çalışma koşullarının kontrol edilmesini gerektirir.
7. Kullanım Ömrü ve Bakım Gereksinimleri
İlgili GB/T 35089, GB/T 37718, GB/T 37165 veya CR sertifikasyon gereklilikleri kapsamında boşluk, rijitlik, iletim hatası, moment kapasitesi ve nominal kullanım ömrünü içeren tezgâh test raporlarını isteyin.
Katalog kullanım ömrü değerleri genellikle tanımlanmış hız ve yük koşullarına dayanır. Örneğin bazı seriler, belirli referans koşullarında 6,000 saat nominal kullanım ömrü belirtir.
Gerçek uygulamadaki beklenen kullanım ömrü, çalışma çevrimi ve yük spektrumu kullanılarak değerlendirilmelidir.
Redüktörün performansını süresiz koruduğunu belirtmekten kaçının. Daha anlamlı bir spesifikasyon; tanımlı çalışma koşullarında katalog kullanım ömrü hedefini ve planlı bir denetim programını belirtir.
8. Belirli Bir Robot Projesi için Harmonik ve RV Redüktörler Nasıl Seçilir?
Altı eksenli bir robotun ilk üç ekseninde RV redüktör, son üç ekseninde ise harmonik redüktör kullanılması gerektiğini belirleyen evrensel bir kural yoktur.
Taban ve omuz eksenlerinde genellikle RV tabanlı bir çözüm başlangıç noktası olarak alınır.
Dirsek ekseninde karar; ön kolun kütlesine, yük dağılımına ve çevrim hızına bağlıdır.
Bilekte harmonik redüktörler yaygın bir başlangıç noktasıdır; punta kaynak tabancaları, ağır fikstürler ve şiddetli darbe yükleri ise kompakt RV redüktörlerin değerlendirilmesini gerektirir.
Müşteri teklifi hazırlanırken her eksen için aşağıdaki beş değer grubunu hesaplayın:
- Çalışma çevrimi boyunca eşdeğer tork
- Tepe torku ve darbe yükleri
- Devrilme momenti
- İzin verilen boşluk
- Hedef kullanım ömrü
Uygun RV veya harmonik redüktör gövde boyutunu belirlemek için bu sonuçları kullanın.
Bu yaklaşım, yalnızca “J1–J3 için RV redüktör kullanın” demekten daha açık bir mühendislik temeli sunar. Ayrıca önerilen yapılandırmanın robotun gerçek çalışma gereksinimlerine göre gerekçelendirilmesini kolaylaştırır.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.



Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Altı Eksenli Bir Robotun Her Ekseni İçin Harmonik ve RV Redüktörler Nasıl Seçilir?Altı eksenli bir robot eklemi için harmonik redüktör mü yoksa RV redüktör mü gerektiğini ne belirler? Yanıt; tork, atalet, darbe yükleri, rulman yükleri ve montaj alanına bağlıdır. Bu kılavuzda taban, omuz, dirsek ve bilek eksenleri için harmonik ve RV redüktörlerin değerlendirilmesi; rijitlik, boşluk ve hizmet ömrüne yönelik pratik kontrollerle açıklanmaktadır. Uygun bir redüktör konfigürasyonu seçmek için her eksenin gereksinimlerini kullanın.
 Bir Çevirme Mekanizmasında Harmonik Döner Aktüatör Torku Nasıl Hesaplanır?10 kg'lık bir yükü 180 derece döndürmek için harmonik döner aktüatör ne kadar torka ihtiyaç duyar? Yanıt, ağırlıktan daha fazlasına bağlıdır. Ağırlık merkezinin kaçıklığı, yük ataleti, ivme ve çalışma frekansı aktüatör seçimini etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, yatay eksende bir çevirme örneği üzerinden hesaplama sürecini açıklar ve tepe torku, sürekli çalışma, çıkış hızı ve rulman yükleri için yapılması gereken kontrolleri ele alır.
 Tek ve Çift Enkoderli Robot Eklem Modülleri Arasındaki Fark Nedir?Robotunuzun çift enkoderli bir eklem modülüne mi ihtiyacı var, yoksa tek enkoder yeterli mi? Yanıt; konumlandırma gereksinimlerine, aktarım davranışına, kuvvet kontrolü stratejisine ve bütçeye bağlıdır. Bu kılavuz, motor tarafı ve çıkış tarafı geri bildirimini karşılaştırır, çift enkoderlerin kontrolü hangi durumlarda iyileştirebileceğini açıklar ve maliyetlerini ve sınırlamalarını inceler. Tek enkoderin ihtiyaçlarınızı ne zaman karşılayabileceğini ve ek çıkış geri bildiriminin ne zaman değerlendirmeye değer olduğunu öğrenin.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.