RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?
Bir hassas redüktörün performansı, robotun konumlandırma hassasiyetini, rijitliğini ve hizmet ömrünü belirlemede kritik rol oynar.
Servo motorun yüksek hızlı, düşük torklu çıkışını robot mafsallarının ihtiyaç duyduğu düşük hızlı, yüksek torklu harekete dönüştüren hassas redüktörler, endüstriyel robotların kontrollü ve tekrarlanabilir hareketler gerçekleştirmesini sağlar.
Günümüzde mevcut çeşitli hassas aktarma çözümleri arasında RV redüktörler ve harmonik redüktörler, endüstriyel robotikte yaygın olarak kullanılan iki teknolojidir.
Her ikisi de yüksek tahvil oranları ve hassas hareket aktarımı sağlamak üzere tasarlanmış olsa da mekanik yapıları, burulma rijitlikleri, yük kapasiteleri, ağırlıkları ve uygulama uygunlukları bakımından önemli ölçüde farklılık gösterir.
Robot tabanları, omuz mafsalları, dirsek mafsalları ve bilek eksenleri için redüktör seçerken bu farklılıkları anlamak önemlidir.
Bu makalede RV redüktörleri ve harmonik redüktörleri teknik açıdan karşılaştıracak ve mühendislerin farklı robot mafsalları için uygun çözümü nasıl seçebileceğini açıklayacağız.
1. RV Redüktör ve Harmonik Redüktör: Yapıları Nasıl Farklılaşır?
RV redüktörler ile harmonik redüktörler arasındaki temel farklar mekanik yapılarından kaynaklanır.
RV redüktörler genellikle rijit bir sikloidal aktarım mekanizması kullanırken harmonik redüktörler hassas hız düşürme sağlamak için kontrollü elastik deformasyondan yararlanır.
Bu farklı çalışma ilkeleri, mekanik performanslarını ve uygulama özelliklerini doğrudan etkiler.
RV Redüktör Nasıl Çalışır?
RV redüktörler genellikle iki kademeli bir redüksiyon mekanizması kullanır.
İlk kademe involüt planet dişli aktarımından, ikinci kademe ise sikloidal pimli çark mekanizmasından oluşur.
Çalışma sırasında giriş dişlisi planet dişlileri tahrik eder; planet dişliler de dönme hareketini krank millerine aktarır.
Krank millerinin eksantrik hareketi sikloidal diskleri tahrik ederek bunların çevredeki pimlerle kavraşmasını sağlar.
Bu mekanizma, önemli miktarda çıkış torku aktarırken yüksek bir tahvil oranı sağlar.
RV redüktörlerin temel özelliklerinden biri rijit mekanik yapılarıdır.
Sikloidal aktarım sistemindeki çok sayıda temas noktası yüklerin dağıtılmasına yardımcı olur ve yüksek tork altında deformasyona karşı direnci artırır.
Bununla birlikte, RV redüktörler hassas üretim ve montaj da gerektirir.
Performansları; sikloidal diş profillerinin, krank millerinin, rulmanların, pimlerin ve diğer aktarım bileşenlerinin hassasiyetine bağlıdır.
Ağır hizmet tipi endüstriyel robot uygulamalarında bu özellikler, yüksek rijitlik ve önemli yük kapasitesi gerektiren mafsallar için RV redüktörleri yaygın bir tercih hâline getirir.
Harmonik Redüktör Nasıl Çalışır?
Harmonik redüktör; harmonik tahrik veya gerinim dalgası dişlisi olarak da bilinir ve farklı bir aktarım ilkesine dayanır.
Tipik bir harmonik redüktör üç ana bileşenden oluşur:
Dalga Jeneratörü
Esnek Dişli (Flexspline)
Dairesel Dişli (Circular Spline)
Dalga jeneratörü genellikle eliptik bir kam ve esnek bir rulman grubundan oluşur.
Dalga jeneratörü döndüğünde ince cidarlı esnek dişlinin elastik olarak deforme olmasını sağlar.
Esnek dişli, elipsin büyük ekseni yakınında dairesel dişliyle kavraşır; küçük ekseni yakınında ise kavraşmadan çıkar.
Esnek dişli ile dairesel dişlinin diş sayıları birbirinden biraz farklı olduğundan, aralarındaki göreli hareket yüksek bir tahvil oranı oluşturur.
Dairesel dişlinin sabit olduğu yaygın bir konfigürasyonda esnek dişli, dalga jeneratörünün dönüş yönünün tersine ve düşük hızda döner.
Bu çalışma ilkesi, harmonik redüktörlerin kompakt ve hafif bir yapıda yüksek tahvil oranlarına ulaşmasını sağlar.
Bir diğer önemli avantajları, hassas robotik hareket uygulamalarında tercih edilmelerini sağlayan çok düşük boşluktur.
Ancak esnek dişli çalışma sırasında tekrarlanan elastik deformasyona maruz kalır.
Bu nedenle yorulma dayanımı, malzeme özellikleri, yağlama koşulları, çalışma sıcaklığı ve uygulanan tork redüktörün hizmet ömrünü etkiler.
Rijit sikloidal aktarım sistemlerinden farklı olarak, harmonik redüktörlerde yük altındaki konumlandırma performansı değerlendirilirken elastik burulma deformasyonu da hesaba katılmalıdır.
2. RV Redüktör ve Harmonik Redüktör: Performanstaki Beş Temel Fark
Mühendisler robot mafsalları için hassas redüktör seçerken tahvil oranından ve nominal torktan fazlasını karşılaştırmalıdır.
Özellikle dikkate alınması gereken beş önemli faktör vardır:
Konumlandırma hassasiyeti ve hassasiyetin korunması
Burulma rijitliği
Tork kapasitesi
Hizmet ömrü
Aktarım verimliliği
Konumlandırma Hassasiyeti ve Uzun Vadeli Hassasiyetin Korunması
Harmonik redüktörler, düşük boşluklu aktarım özellikleriyle yaygın olarak bilinir.
Ürün serisine, üretim hassasiyetine ve ölçüm koşullarına bağlı olarak bazı harmonik redüktörler çok yüksek aktarım hassasiyetine ulaşabilir.
Kompakt tasarımları ve düşük kayıp hareketleri, onları hassas konumlandırma uygulamaları için özellikle uygun kılar.
Ancak düşük boşluk, konumlandırma hatasının sıfır olduğu anlamına gelmez.
Burulma deformasyonu, aktarım hatası, histerezis ve harici yükler gerçek çıkış konumunu etkileyebilir.
Zaman içinde yorulma, aşınma ve aktarım özelliklerindeki değişiklikler de performansı etkileyebilir.
RV redüktörler de yüksek konumlandırma hassasiyeti ve düşük boşluk sunar.
Rijit sikloidal aktarım yapıları, önemli yükler altında istikrarlı performansın korunmasında avantaj sağlayabilir.
Bununla birlikte, uzun vadeli hassasiyetin korunması redüktörün özel tasarımına, yağlamaya, yükleme koşullarına, üretim kalitesine ve bakımına bağlıdır.
Bu nedenle her RV redüktörün ilk hassasiyetini süresiz koruyacağını veya her harmonik redüktörün hassasiyetinin hızla düşeceğini varsaymak doğru olmaz.
Endüstriyel robot uygulamalarında mühendisler, üreticinin temsili çalışma koşullarında ölçtüğü aktarım hassasiyeti, kayıp hareket, histerezis ve hizmet ömrü verilerini karşılaştırmalıdır.
Burulma Rijitliği
Burulma rijitliği, bir aktarım sisteminin tork uygulandığında açısal deformasyona karşı gösterdiği direnci ifade eder.
Harici kuvvetlere karşı koyarken konumlandırma hassasiyetini koruması gereken robot mafsalları için özellikle önemlidir.
RV redüktörler, rijit mekanik bileşenleri ve sikloidal kavrama yapıları torku birden fazla temas bölgesine dağıtabildiğinden genellikle yüksek burulma rijitliği sağlar.
Bu özellik onları robot tabanları, omuz mafsalları ve yoğun yüke maruz kalan diğer mafsallar için cazip kılar.
Harmonik redüktörler esnek bir aktarım elemanı kullanır.
Dolayısıyla elastik deformasyon, çalışma ilkelerinin doğal bir parçasıdır.
Önemli miktarda harici tork altında bu deformasyon, çıkışta açısal yer değiştirmeye yol açabilir.
Ancak her iki redüktör türünün gerçek burulma rijitliği de ürün boyutuna, tasarımına, çalışma torkuna ve üretici spesifikasyonlarına bağlıdır.
Bu nedenle mühendisler, tüm RV ve harmonik redüktörlere evrensel bir rijitlik oranı uygulamak yerine yayımlanmış tork-sehim eğrilerini karşılaştırmalıdır.
Tork Kapasitesi ve Yük Taşıma Performansı
Robot mafsalı redüktörü seçiminde tork kapasitesi de önemli bir husustur.
RV redüktörler, önemli çıkış torku gerektiren orta ve ağır hizmet tipi robot uygulamalarında yaygın olarak kullanılır.
Mekanik yapıları, yüksek yüklü mafsallar ve önemli harici kuvvetlerin söz konusu olduğu uygulamalar için onları özellikle uygun kılar.
Harmonik redüktörler çoğunlukla alan verimliliğinin önemli olduğu kompakt ve hafif mafsallar için tercih edilir.
Birçok harmonik redüktör nispeten düşük ve orta torklu uygulamalarda kullanılsa da büyük modeller de önemli tork değerleri sağlayabilir.
Bu nedenle, her iki teknolojinin sınırlarını tanımlamak için sabit bir tork aralığı kullanılmamalıdır.
Bir redüktörü değerlendirirken mühendisler şu değerleri birbirinden ayırmalıdır:
Nominal tork
Tekrarlanan tepe torku
Maksimum anlık tork
İzin verilen moment yükü
Radyal ve eksenel yük kapasitesi
Bu parametreler redüktör performansının farklı yönlerini tanımlar ve ayrı ayrı kontrol edilmelidir.
Hizmet Ömrü ve Dayanıklılık
Hizmet ömrü, redüktörün aktarım ilkesinden daha fazlasına bağlıdır.
RV redüktörlerde önemli faktörler arasında dişli ve rulman yorulması, yağlama koşulları, temas gerilmeleri, darbe yükleri ve çalışma sıcaklığı yer alır.
Harmonik redüktörlerde ise esnek bileşen çalışma sırasında tekrarlanan deformasyona maruz kaldığından esnek dişlinin yorulması ayrıca kritik bir husustur.
Her iki redüktör türü de doğru seçilip belirtilen sınırlar içinde çalıştırıldığında uzun hizmet ömrü sunabilir.
Ancak hizmet ömrü değerleri üreticinin test koşullarına göre değerlendirilmelidir.
Yük spektrumu, hız, çalışma çevrimi, yağlama ve çevre koşulları gerçek performansı önemli ölçüde etkileyebilir.
Bu nedenle mühendisler, bir redüktör türünün her zaman diğerinden daha uzun ömürlü olduğunu varsaymamalıdır.
Aktarım Verimliliği
Hem RV redüktörler hem de harmonik redüktörler verimli hassas hareket aktarımı sağlayabilir.
Ancak verimlilik; redüktör boyutuna, dişli oranına, çıkış torkuna, hıza, yağlamaya ve sıcaklığa göre değişir.
RV redüktörlerde birden fazla dişli kavraşmasından, rulmanlardan ve keçelerden kaynaklanan kayıplar oluşur.
Harmonik redüktörlerde ise diş kavraşması, esnek rulmanın çalışması, elastik deformasyon ve diğer iç mekanizmalardan kaynaklanan kayıplar görülür.
Dolayısıyla iki teknolojinin göreli verimliliği çalışma noktasına göre değişebilir.
Enerji tüketimi veya ısıl performans önemli olduğunda en güvenilir yaklaşım, beklenen hız ve yük koşullarında üreticinin verimlilik eğrilerini incelemektir.
3. Endüstriyel Robot Mafsalları için RV ve Harmonik Redüktör Seçimi
Robot mafsalı redüktörü seçiminin temel ilkesi basittir:
Yalnızca teknolojinin itibarına göre seçim yapmak yerine redüktörü mafsalın gerçek mekanik gereksinimlerine göre seçin.
Uygun bir seçim süreci tork gereksinimleriyle başlamalı; ardından rijitlik, hassasiyet, yük kapasitesi, montaj alanı ve hizmet ömrü doğrulanmalıdır.
Adım 1: Gerekli Mafsal Torkunu Hesaplayın
İlk adım, robot mafsalının aktarması gereken torku belirlemektir.
Çalışma sırasında bir robot mafsalı üç temel tork bileşenine maruz kalabilir.
1. Statik Tork
Statik tork öncelikle robot kollarına, uç efektörlere ve yüklere etki eden yer çekiminden kaynaklanır.
Kütle dağılımına, mafsalın yönelimine ve ağırlık merkezi ile dönme ekseni arasındaki mesafeye bağlıdır.
2. Dinamik Tork
Dönen bileşenleri hızlandırmak veya yavaşlatmak için dinamik tork gerekir.
Basitleştirilmiş tek eksenli bir model için:
T_a = J × α
Burada:
T_a = İvmelenme torku
J = Eşdeğer atalet momenti
α = Açısal ivme
3. Harici Yük Torku
Harici tork; kaynak, işleme, taşıma veya montaj gibi üretim süreçlerinden kaynaklanabilir.
Bu kuvvetler mafsala ek yük bindirebilir.
Basitleştirilmiş bir döner sistem için gerekli tork şu şekilde ifade edilebilir:
T_required = T_gravity + T_acceleration + T_external + T_friction
Tork bileşenleri mafsal açısına, hareket yönüne ve çalışma koşullarına göre değiştiğinden mühendisler, birbiriyle ilgisiz çalışma noktalarındaki maksimum değerleri basitçe toplamak yerine tüm tork profilini hesaplamalıdır.
Ardından eşdeğer çalışma torku, redüktörün nominal torku ve izin verilen çalışma çevrimiyle karşılaştırılmalıdır.
Tepe torku da üreticinin belirttiği sınırlar içinde kalmalıdır.
Uygun tasarım payları; yük belirsizliği, çalışma koşulları, darbe yükleri ve ilgili üretici önerilerine göre belirlenmelidir.
Adım 2: Redüktör Türünü Robot Mafsalının Konumuna Göre Eşleştirin
Geleneksel altı eksenli bir endüstriyel robotta altı döner mafsal bulunur.
Bu mafsallar farklı mekanik yüklere maruz kalır; boyut, ağırlık ve rijitlik gereksinimleri de farklıdır.
Geleneksel mafsallı endüstriyel robotların çoğunda yaygın bir konfigürasyon şöyledir:
Mafsallar 1–3: RV Redüktörler
İlk üç mafsal genellikle şunlardan oluşur:
J1: Taban dönüşü
J2: Omuz mafsalı
J3: Dirsek mafsalı
Bu mafsallar genellikle robotun yapısının ve taşıdığı yükün önemli bir bölümünü destekler.
Önemli çıkış torku ve yüksek mekanik rijitlik gerektirebilirler.
Bu nedenle bu konumlarda sıklıkla RV redüktörler kullanılır.
Mafsallar 4–6: Harmonik Redüktörler
Bilek mafsalları genellikle şunlardan oluşur:
J4: Bilek dönüşü
J5: Bilek bükülmesi
J6: Takım dönüşü
Bu mafsallar genellikle ağırlığa ve montaj alanına karşı daha hassastır.
Kompakt bir harmonik redüktör kullanılması, robot bileğinin kütlesini azaltmaya ve mekanik entegrasyonu iyileştirmeye yardımcı olabilir.
Bilek kütlesinin azalması, üst kademedeki mafsallara aktarılan yükü de düşürebilir.
Ancak bu konfigürasyon her durumda geçerli değildir.
Bazı endüstriyel robotlarda taşıma kapasitesi, robot boyutu, hassasiyet gereksinimleri ve üretici tasarımına bağlı olarak farklı aktarım düzenleri kullanılır.
Daha büyük bilek eksenlerinde RV veya başka redüktör teknolojileri kullanılabilirken kompakt robotlarda tabana daha yakın mafsallarda harmonik redüktörler kullanılabilir.
Örnek: 20 kg Taşıma Kapasiteli Endüstriyel Robot için Redüktör Seçimi
20 kg taşıma yükü için tasarlanmış altı eksenli bir endüstriyel robotu ele alalım.
İlk üç mafsal yalnızca taşınan yükü değil, robotun kendi kollarını ve alt kademedeki mafsal gruplarını da desteklemelidir.
Bu nedenle tork gereksinimleri bilek mafsallarınınkinden önemli ölçüde yüksek olabilir.
Bu yüksek yüklü mafsallarda RV redüktörler, çıkış torku kapasitesi ve yapısal rijitlik açısından avantaj sağlayabilir.
Buna karşılık, altıncı mafsal öncelikle uç efektörün dönme yönelimini kontrol eder.
Takıma, yükün ataletine, çalışma hızına ve harici proses kuvvetlerine bağlı olarak kompakt bir harmonik redüktör uygun olabilir.
Ancak redüktör gereksinimleri yalnızca 20 kg taşıma yüküne bakılarak belirlenemez.
Robotun kol boyutları, ağırlık merkezi konumları, ivmelenme profilleri ve çalışma çevrimi de dikkate alınmalıdır.
Bu örnek, robot mafsalı redüktörü seçiminin tek bir genel taşıma kapasitesi değerine değil, her mafsala özgü yüklere dayanması gerektiğini gösterir.
Adım 3: Harmonik Redüktörün Yorulma Ömrünü Doğrulayın
Uzun süreli çalışmada harmonik redüktörler için esnek dişlinin yorulması önemli bir husustur.
Dalga jeneratörü döndükçe esnek dişli tekrar tekrar deforme olur.
Çok sayıda çalışma çevrimi boyunca bu deformasyon esnek bileşende çevrimsel gerilmeler oluşturur.
Redüktörün hizmet ömrünü etkileyen faktörler şunlardır:
Uygulanan tork ve tork dalgalanmaları
Dönme hızı
Çalışma çevrimi sayısı
Yağlama kalitesi
Sıcaklık
Darbe yükleri
Esnek dişlinin tasarımı ve malzeme özellikleri
Bazı mekanik yorulma ve rulman ömrü modellerinde yük ile beklenen ömür arasındaki ilişkiyi ifade etmek için kuvvet yasası bağıntıları kullanılır.
Ancak her harmonik redüktörün hizmet ömrünü doğru biçimde tahmin edebilecek evrensel bir tork-ömür denklemi yoktur.
Gerçek ilişki, üreticinin ürün tasarımına, test yöntemine ve arıza kriterlerine bağlıdır.
Bu nedenle mühendisler, mevcut olduğunda redüktör üreticisinin yayımladığı ömür hesaplama yöntemini kullanmalıdır.
Adım 4: Çalışma Sıcaklığını ve Yağlamayı Değerlendirin
Çalışma sıcaklığı hem RV hem de harmonik redüktörlerin performansını etkileyebilir.
Harmonik redüktörlerde yüksek sıcaklıklar yağlama davranışını, malzeme özelliklerini ve yorulma performansını etkileyebilir.
RV redüktörlerde sıcaklık; rulmanların çalışmasını, yağlayıcı viskozitesini ve aktarım mekanizmasındaki temas koşullarını etkileyebilir.
Kaynak, döküm ve yüksek sıcaklıklı üretim gibi zorlu ortamlarda mühendisler aşağıdakileri doğrulamalıdır:
İzin verilen çalışma sıcaklığı
Önerilen yağlayıcı
Isıl genleşmeyle ilgili hususlar
Sızdırmazlık ve çevresel koruma
Bakım gereksinimleri
Bazı uygulamalarda ek soğutma, koruyucu kalkan veya başka ısıl yönetim önlemleri gerekebilir.
4. RV Redüktör mü, Harmonik Redüktör mü: Robotunuz için Hangisi Daha Uygun?
RV redüktörler ile harmonik redüktörler arasında her koşulda geçerli tek bir üstün seçenek yoktur.
Her teknoloji farklı mekanik ve çalışma koşullarında avantaj sağlar.
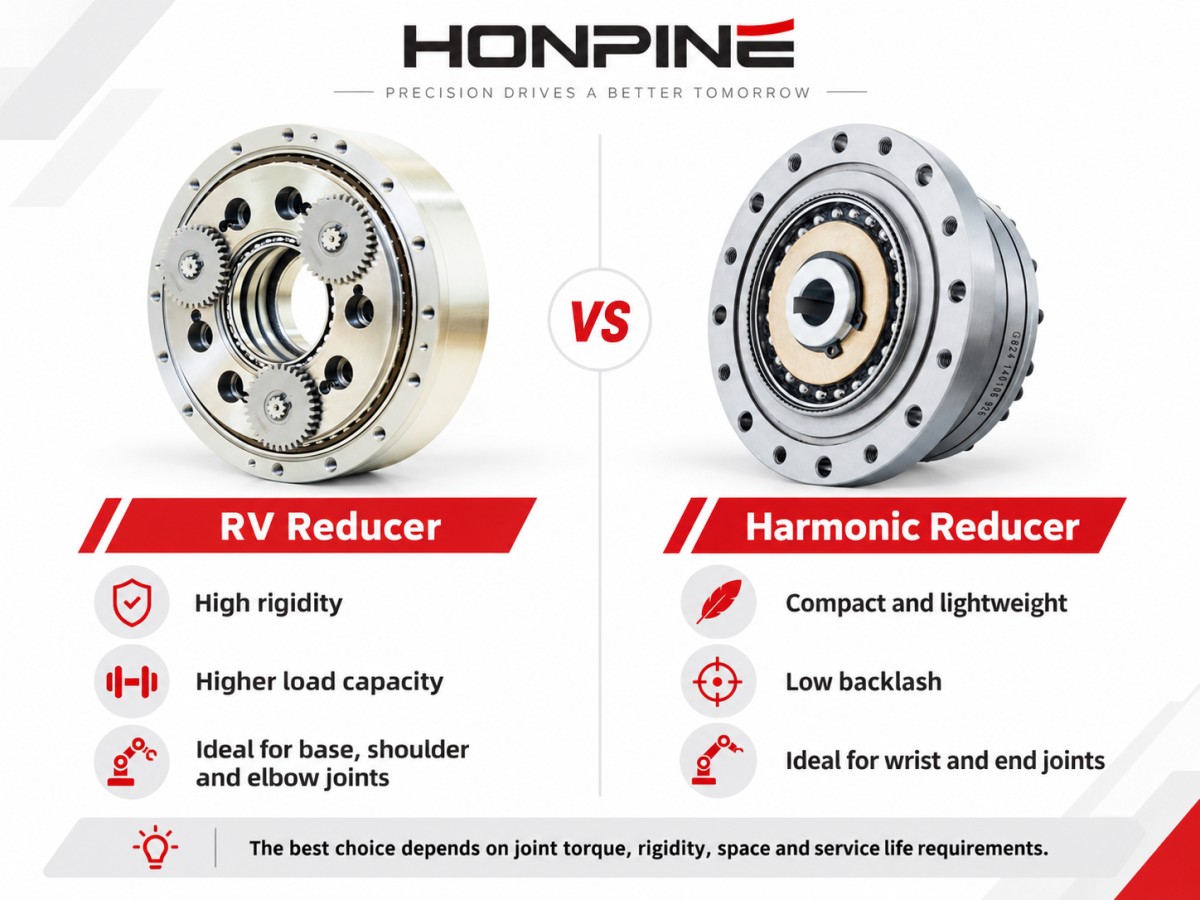
Yüksek tork kapasitesi, mekanik rijitlik ve önemli harici yüklere dayanıklılık tasarım öncelikleri olduğunda genellikle RV redüktörler tercih edilir.
Kompakt boyutlar, hafif yapı, yüksek tahvil oranları ve düşük boşluk önemli olduğunda harmonik redüktörler özellikle caziptir.
Endüstriyel robot üreticileri için uygun seçim her mafsalın özelliklerine bağlıdır.
Robot tabanı ile bilek mafsalının gereksinimleri nadiren aynıdır.
Benzer şekilde ağır hizmet tipi bir kaynak robotu ile kompakt bir hassas montaj robotu çok farklı aktarım çözümleri gerektirebilir.
En uygun mühendislik yaklaşımı; mafsalın tüm yük profilini, hareket gereksinimlerini, hassasiyet hedeflerini, montaj kısıtlarını ve beklenen hizmet ömrünü değerlendirmektir.
5. Sonuç: Robot Mafsalı Tasarımı için Doğru Hassas Redüktörün Seçilmesi
RV redüktörler ve harmonik redüktörler yalnızca birbiriyle rekabet eden teknolojiler olarak görülmemelidir.
Birçok robotik sistemde birbirini tamamlayan işlevler görürler.
RV redüktörler yüksek yüklü aktarım ve yapısal rijitlik açısından avantaj sağlar.
Harmonik redüktörler ise yüksek tahvil oranları ve düşük boşlukla kompakt, hafif ve hassas aktarım sunar.
Robot üreticileri için temel seçim sorusu, hangi redüktör teknolojisinin doğası gereği üstün olduğu değildir.
Asıl soru şudur:
Robot mafsalının gereksinimi nedir ve bu gereksinimleri hangi redüktör en etkili şekilde karşılayabilir?
Mühendisler torku, rijitliği, konumlandırma hassasiyetini, çalışma çevrimini, çevre koşullarını ve hizmet ömrü gereksinimlerini analiz ederek performans, güvenilirlik ve ekipman tasarımı kısıtlarını dengeleyen bir hassas aktarım çözümü seçebilir.
Robotik için HONPINE Harmonik Redüktör Çözümlerini Keşfedin
HONPINE, robot mafsalları, hassas otomasyon ekipmanları ve diğer hareket kontrolü uygulamaları için harmonik tahrik çözümleri sunar.
Endüstriyel robotlar, işbirlikçi robotlar veya kompakt robot mafsal grupları geliştiren üreticiler için uygun harmonik redüktörün seçilmesi, güvenilir hareket performansı elde etmenin önemli bir adımıdır.
Robotik uygulamanız için harmonik redüktörleri değerlendiriyorsanız ek teknik bilgi, ürün spesifikasyonları ve seçim desteği için HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 RV ve Harmonik Redüktör: Robot Mafsalları İçin Doğru Redüktör Nasıl Seçilir?RV redüktör ile harmonik redüktör arasında seçim yaparken robot mafsalınız için hangisinin uygun olduğu; tork, rijitlik, hassasiyet, montaj alanı ve çalışma koşullarına bağlıdır. Bu kılavuzda çalışma prensipleri ve beş temel performans faktörü karşılaştırılıyor, ardından mafsal yüklerinin, redüktör ömrünün, sıcaklığın ve yağlamanın nasıl değerlendirileceği açıklanıyor. Robot tabanı, omzu, dirseği veya bileğini tasarlıyor olun, her mafsalın gereksinimlerine uygun redüktörü seçmek için bu ölçütleri kullanın.
 Güvenilir Bir Robotik Eklem Aktüatörü Tedarikçisi Nasıl Bulunur?Doğru robotik eklem aktüatörü tedarikçisini seçmek; güvenilir performans, sorunsuz entegrasyon ve uzun vadeli proje başarısı için kritik öneme sahiptir. Ürün spesifikasyonlarının ötesinde, tedarikçinin teknik uzmanlığını, üretim kapasitesini ve satış sonrası desteğini anlamanız gerekir. Bu kılavuzda HONPINE Kurucusu Allen Li, robotik ve endüstriyel otomasyon için harmonik ve planet dişlili eklem aktüatörleri tedarik ederken bu üç faktörün nasıl değerlendirileceğini açıklıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.