










HONPINE Robot Eklem Motoru Tedarikçisi
 İnsansı Robot Servo Motoru Nasıl Seçilir?2026-05-19Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
- Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?2026-05-11Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
- Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem Modülü2026-05-11HONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
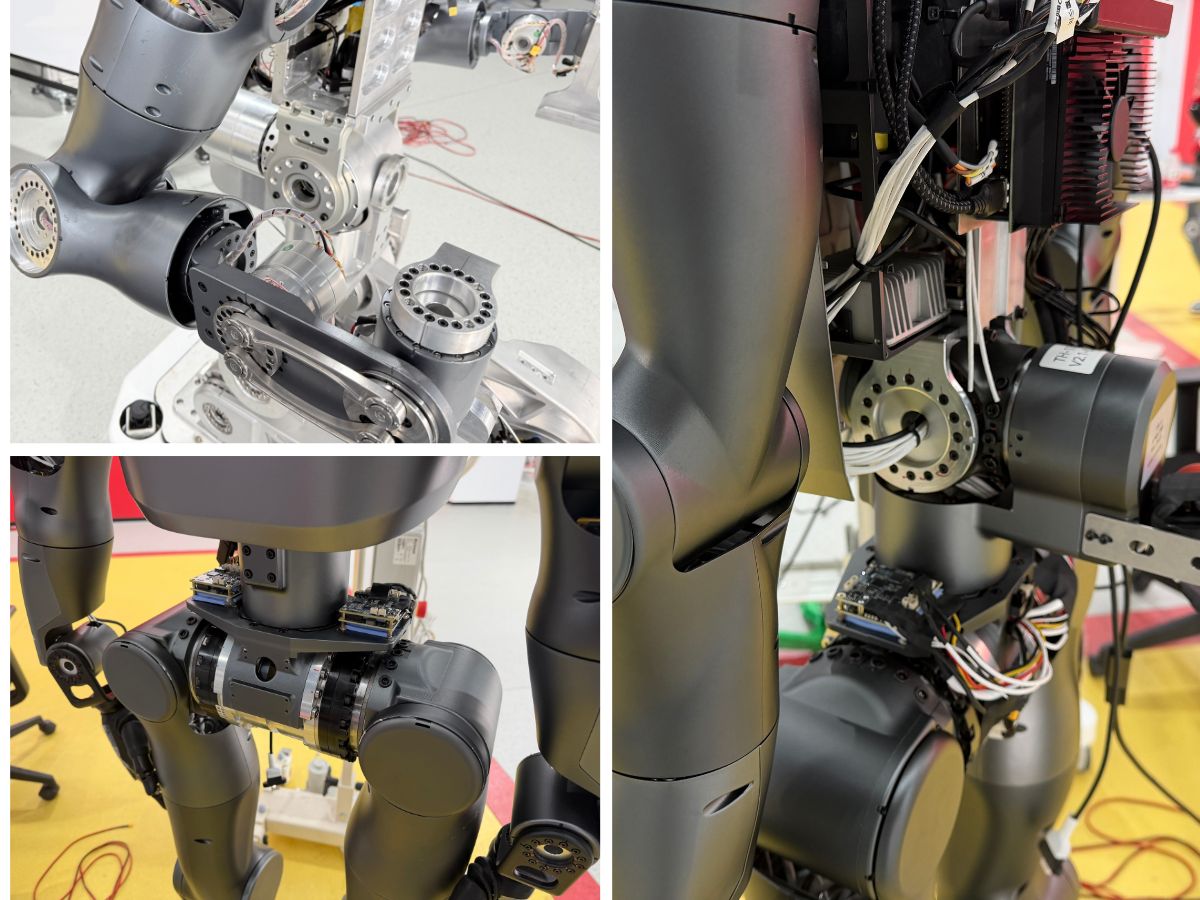
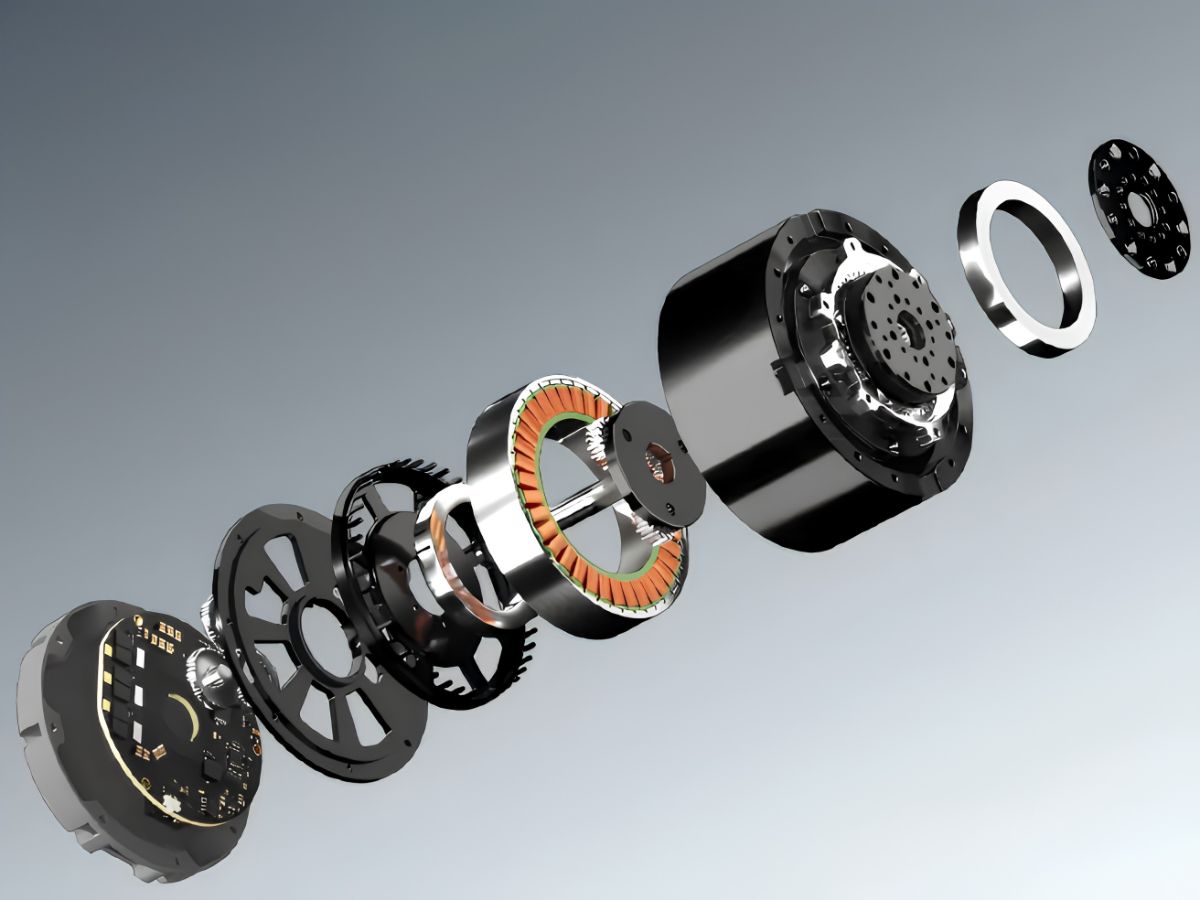
 Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?2026-09-29Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
- İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzu2026-09-21İnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.
- Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde Optimizasyona2026-09-21Bir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
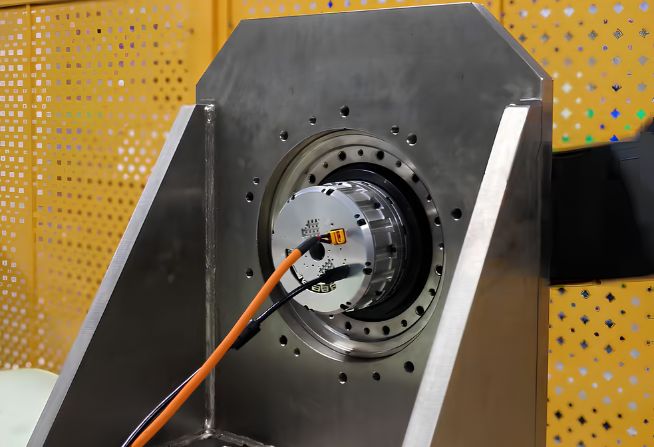
 HONPINE HAG Robot Eklem Modülü Sevkiyat Öncesi Denetimden Geçiyor2026-09-20HONPINE HAG Robot Eklem Modülü, teslimattan önce şu anda sevkiyat öncesi denetimden geçmektedir.
 İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?2026-09-11İnsansı robotlar ve diğer gelişmiş robotik sistemler geliştirilirken güvenilir bir robot eklem motoru üreticisi seçmek kritik bir adımdır. Bir robotik eklem, kompakt bir yapı içinde tork, hız, hassasiyet, tork yoğunluğu, termal performans, geri bildirim, mekanik rijitlik ve uzun vadeli güvenilirlik arasında denge sağlamalıdır. Bu nedenle B2B robotik şirketleri için tedarikçi değerlendirmesi, ürün veri sayfasının ötesine geçmeli ve mühendislik kabiliyeti, üretim kapasitesi, eklem entegrasyonu, test ve üretim ölçeklenebilirliğini dikkate almalıdır. Bu makalede HONPINE Kurucusu Allen Li, bir robot eklem motoru üreticisi seçerken dikkate alınması gereken temel faktörleri ve entegre harmonik robot eklem teknolojisinin insansı robot geliştirmeyi nasıl destekleyebileceğini açıklamaktadır.



{item.title}
{item.edit_time}
{item.description}
Search
Categories




