










HONPINE Robot Eklem Motoru Tedarikçisi
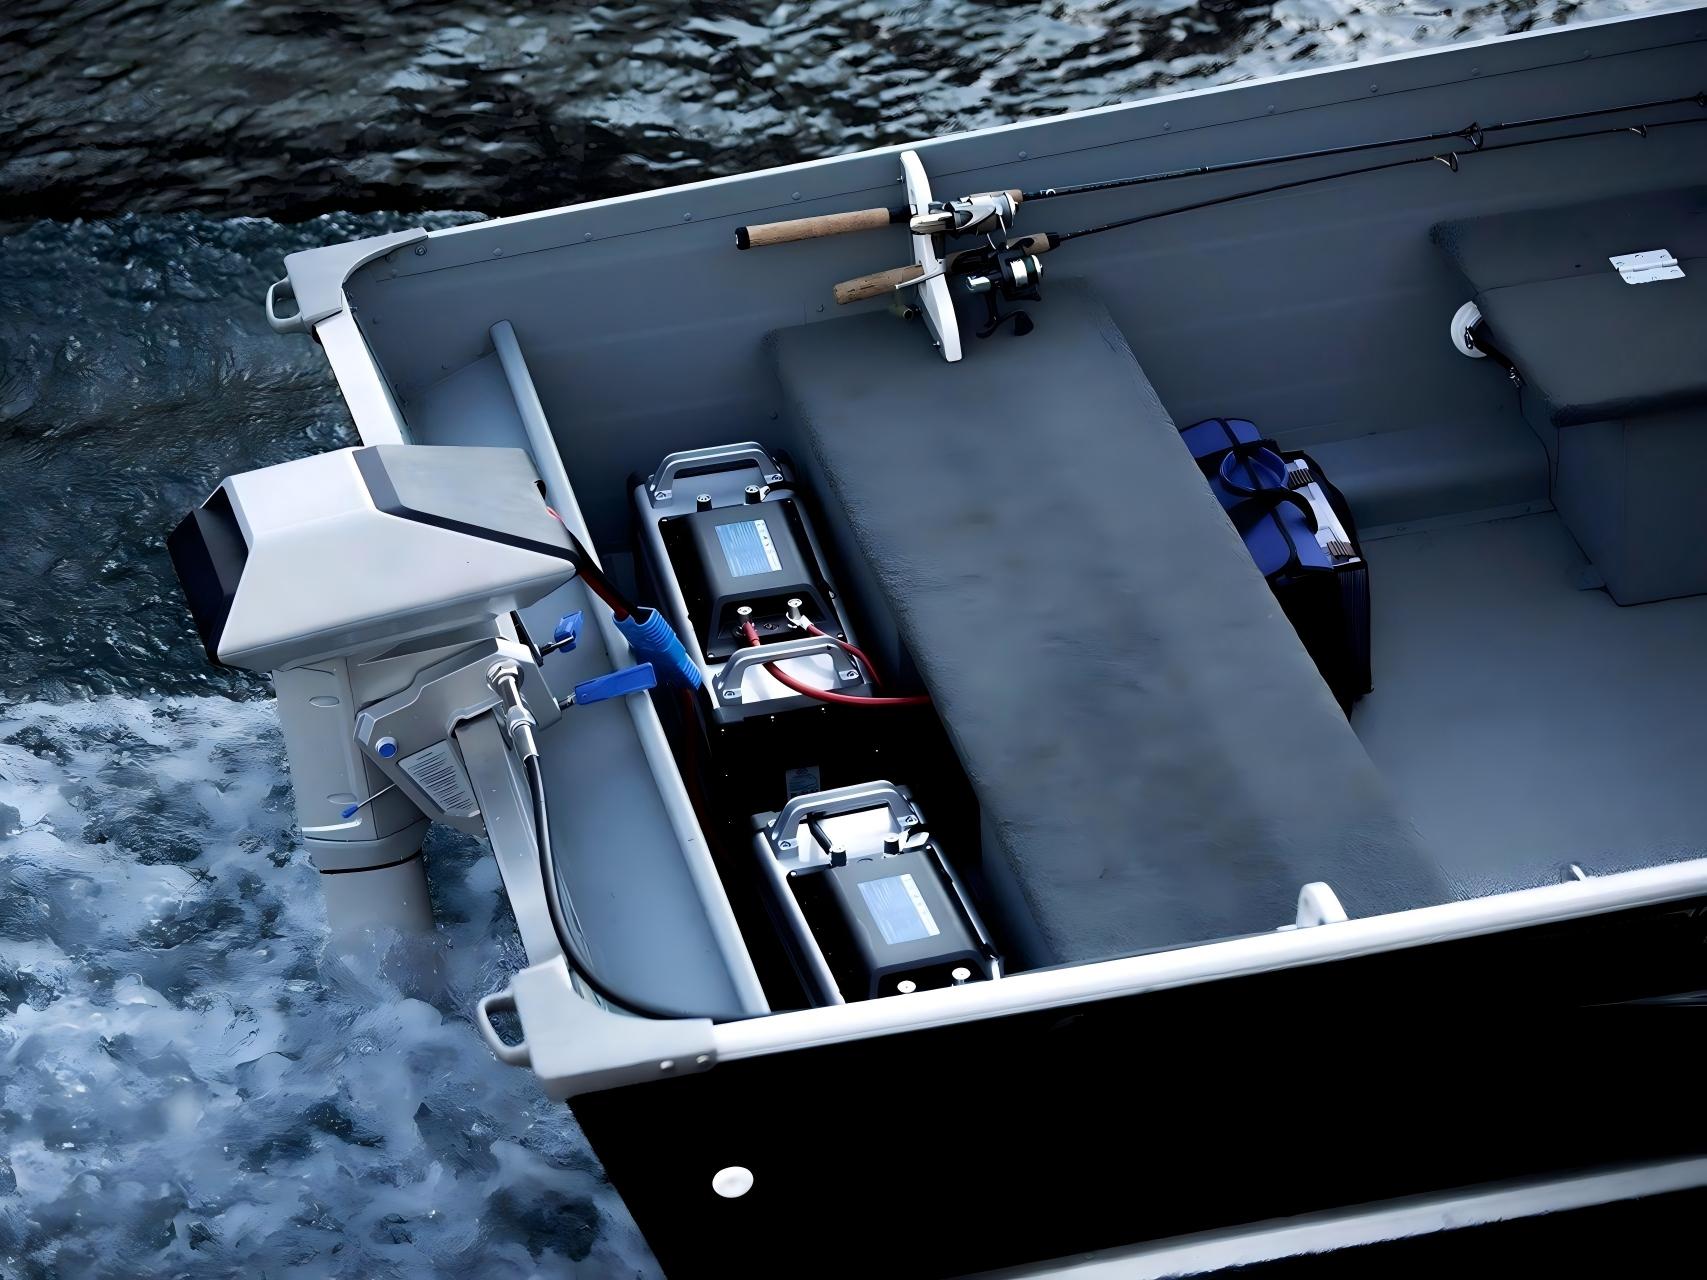
 Dıştan Takma Motor Yönlendirmesi Ne Zaman Harmonik Döner Aktüatör Gerektirir?2026-09-04Elektrikli dıştan takma motor yönlendirmesi, basit bir mekanik işlevden hassas bir hareket kontrolü uygulamasına dönüşmektedir. Bu makale, bir Harmonik Döner Aktüatörün ne zaman uygun bir çözüm hâline geldiğini açıklamakta ve hassas transmisyonun, düşük boşluğun, yüksek tork yoğunluğunun, enkoder geri bildiriminin ve kompakt mekanik entegrasyonun rolünü incelemektedir. Ayrıca elektrikli tekneler, otonom su üstü araçları, insansız tekneler, deniz robotikleri ve elektrikli deniz tahrik sistemlerindeki uygulamaları ele alarak mühendislerin yönlendirme torku, hızı, konumlandırma hassasiyeti, çalışma koşulları ve montaj gereksinimlerine göre doğru döner aktüatörü seçmelerine yardımcı olur.
 Daha İyi Uç Efektör Performansı için Robot Eklem Motoru Nasıl Seçilir?2026-09-01
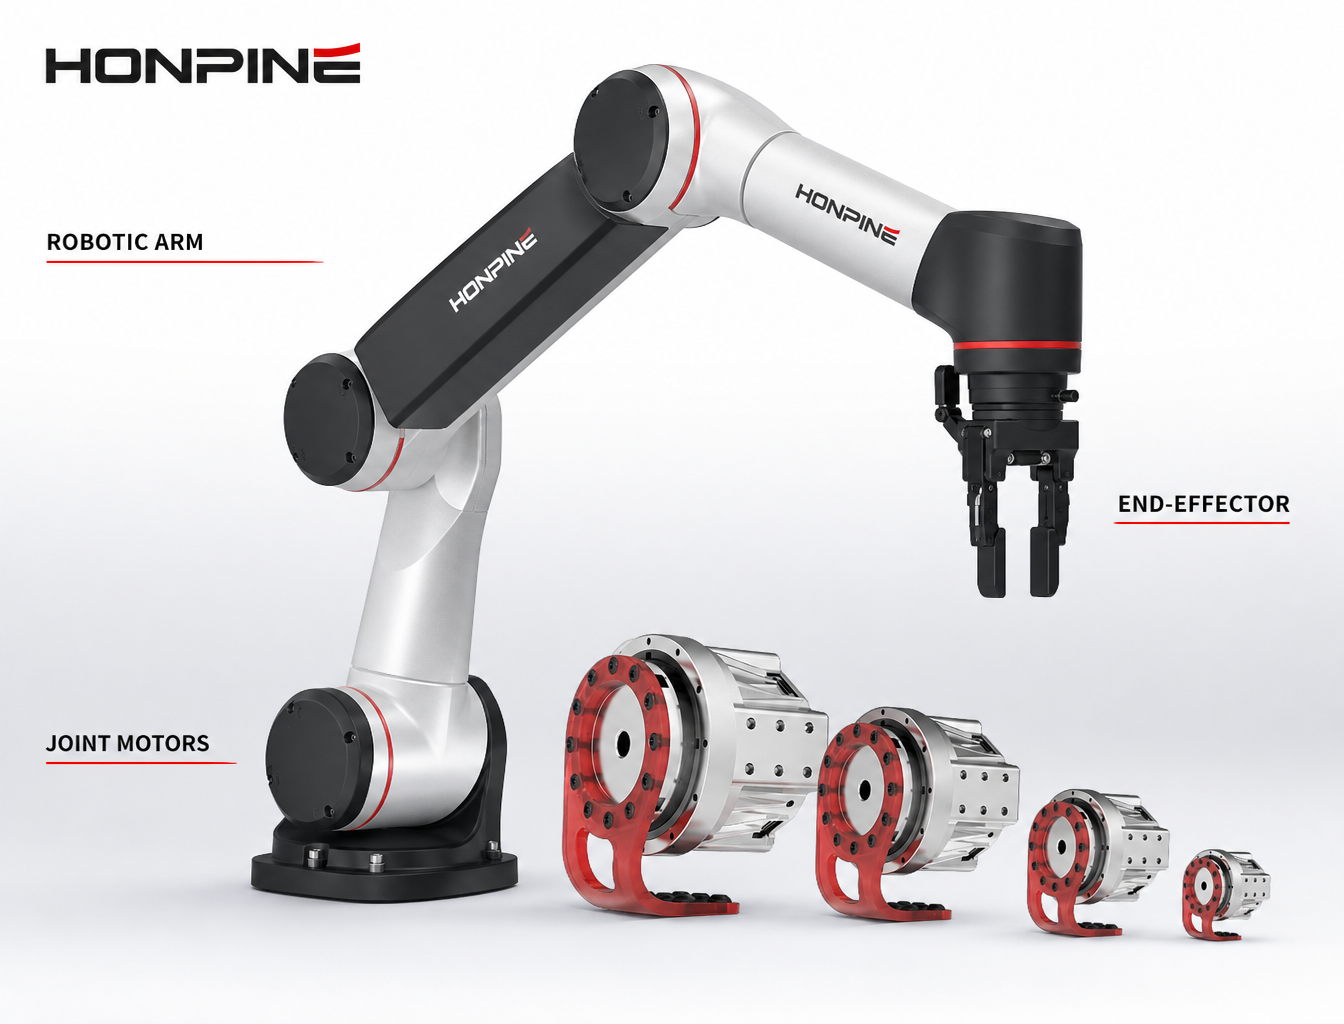
Bir robot eklem motoru seçmek yalnızca en yüksek torku veya en küçük eklemi seçmekle ilgili değildir. Robotik bir kolun performansı, nihayetinde uç efektörde gerçekleşenlerle belirlenir. Takım kütlesi, yük kapasitesi, ağırlık merkezi, dönme ataleti, hareket hızı, ivmelenme ve yerleşme performansı; her bir robot ekleminin gereksinimlerini etkileyebilir. Uygulamaya bağlı olarak, harmonik redüktörlü bir eklem motoru veya planet redüktörlü bir eklem motoru; tork, hız, kompaktlık ve sistem dinamikleri arasında farklı bir denge sağlayabilir. Bu makale, uç efektör gereksinimlerinden başlayarak ve robotik kolun tamamını bir hareket sistemi olarak değerlendirerek robot eklem motorunun nasıl seçileceğini açıklamaktadır.- Çift Enkoderli Robot Eklem Motoru: Harmonik Redüktör Boşluğunu Nasıl Azaltır ve Konum Hassasiyetini Nasıl İyileştirir2026-08-31Yüksek performanslı bir robot eklem motoru, harmonik redüktörle birleştirilmiş bir motordan daha fazlasıdır. Gerçek robot eklem konum hassasiyeti; transmisyon özellikleri, mekanik rijitlik, enkoder geri bildirimi, yük değişimi ve kontrol performansı dahil olmak üzere tüm hareket zincirine bağlıdır. Bir harmonik redüktör son derece düşük boşluk sağlayabilse de düşük boşluk, mükemmel çıkış hassasiyetini otomatik olarak garanti etmez. Çift enkoderli bir robot eklem motoru, motor tarafı konum ölçümüne doğrudan çıkış tarafı geri bildirimi ekleyerek kontrol sisteminin gerçek eklem hareketini daha iyi anlamasını ve transmisyon hatası ile yüke bağlı deformasyonun etkilerini azaltmasını sağlar. Bu makale, çift enkoderlerin yüksek hassasiyetli ve yüksek dinamikli uygulamalarda robot eklem konum hassasiyetini nasıl iyileştirebileceğini açıklamaktadır.
- Daha Fazla Sektör İnsansı Robotik Alanına Girerken İnsansı Robot Eklem Aktüatörleri Neden Kritik Hale Geliyor?2026-08-31İnsansı robotik artık yalnızca geleneksel robot üreticileri tarafından yönlendirilmiyor. Otomotiv şirketleri, yapay zeka şirketleri, lojistik sağlayıcıları, tüketici elektroniği üreticileri ve ileri teknoloji kuruluşları insansı robot pazarına giderek daha fazla giriyor. Ancak yapay zeka, dijital zekâ güvenilir fiziksel harekete dönüştürülebildiğinde gerçek değer yaratabilir. Bu durum, insansı robot eklem aktüatörünü yapay zeka, hareket kontrolü ve fiziksel robot gövdesi arasında kritik bir arayüz haline getirir. Bu makale, insansı robotik prototip geliştirmeden büyük ölçekli ticarileşmeye doğru ilerlerken harmonik tahrik aktüatörlerinin, yüksek tork yoğunluğunun, düşük boşluğun, entegre geri bildirimin ve ölçeklenebilir eklem mimarilerinin neden giderek daha önemli hale geldiğini incelemektedir.
- Robotlar için Döner Mafsallar: Hangi Mafsal Mimarisi Robot Tasarımınıza Uygun?2026-08-31Robotlar için modern döner mafsallar artık yalnızca iki robot bağlantısı arasındaki mekanik bağlantılar değildir. Bir robot mafsalı, kompakt ve güvenilir bir yapı içinde tork üretimi, hareket iletimi, konum geri bildirimi, iletişim, algılama, frenleme ve kontrol entegrasyonunu giderek daha fazla bir araya getirmelidir. İnsansı robotlar, iş birlikçi robotlar, endüstriyel robot kolları, medikal robotlar ve özel robotik sistemler gelişmeye devam ettikçe, doğru robot mafsal modülünü ve mafsal mimarisini seçmek sistem düzeyinde bir mühendislik kararı hâline gelmiştir. Bu makale, entegre harmonik mafsal modülleri ile planet mafsal modüllerinin nasıl farklı çözümler sunduğunu ve robot üreticilerinin her robot ekseni için doğru mimariyi nasıl seçebileceğini incelemektedir.
- Özel robotik uygulamalar için doğru robot eklem aktüatörü nasıl seçilir?2026-08-31Doğru robot eklem aktüatörünü seçmek artık yalnızca tork özelliklerini karşılaştırmak veya bir motor ile dişli kutusunu ayrı ayrı seçmek meselesi değildir. İnsansı robotlar, iş birlikçi robotlar, endüstriyel robotik kollar, tıbbi robotlar, mobil manipülatörler ve özel robotik sistemler çeşitlendikçe, robot üreticileri aynı anda tork, hız, hassasiyet, rijitlik, ağırlık, montaj alanı, geri bildirim, iletişim ve güvenlik arasında denge kurmalıdır. Bu makale, mühendislerin gerçek uygulama probleminden yola çıkarak ve komple robotun mekanik yapısı ile kontrol gereksinimlerine uygun eklem düzeyinde bir çözüm geliştirerek doğru harmonik eklem aktüatörünü veya robot eklem motorunu nasıl seçebileceğini açıklamaktadır.
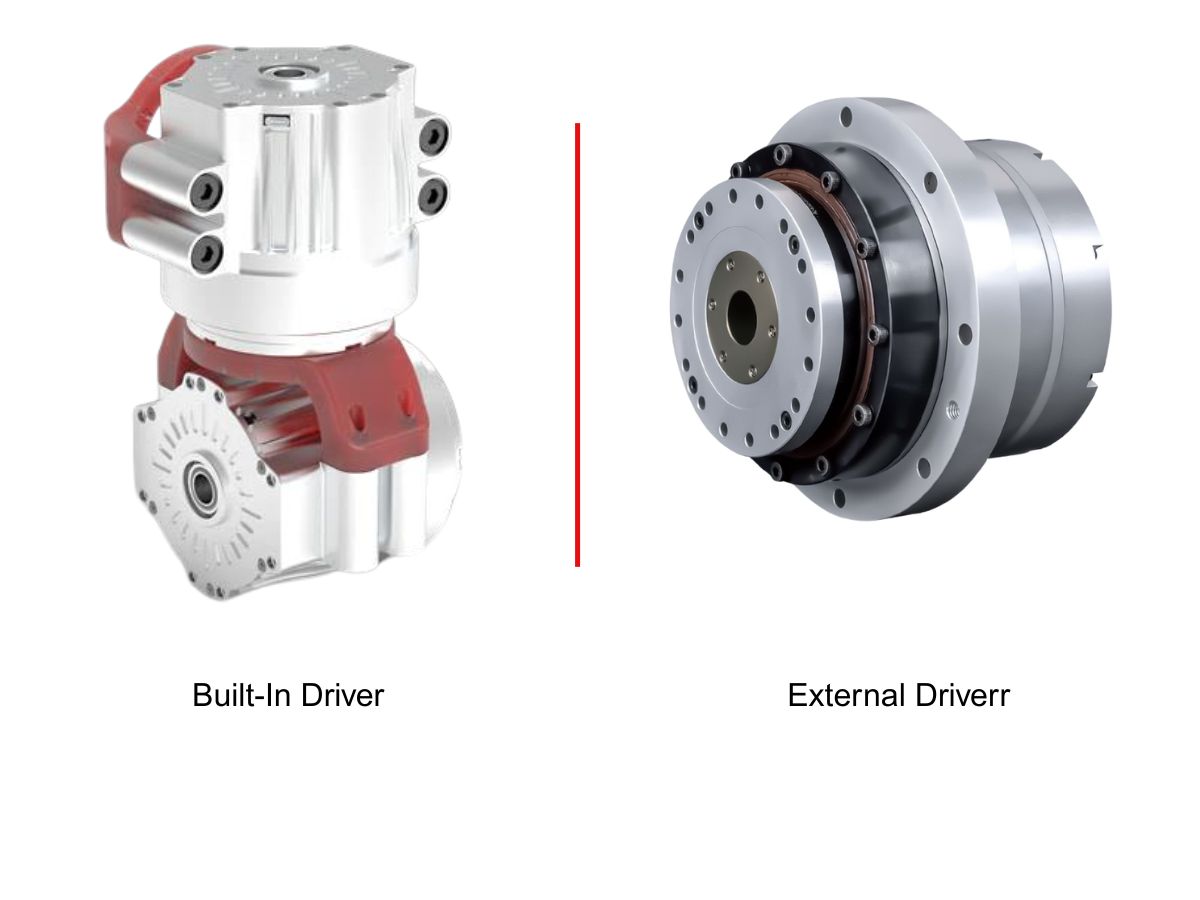
- Harmonik Döner Aktüatör: Dahili Sürücü mü, Harici Sürücü mü — Uygulamanız için Hangisi Doğru?2026-08-22Hassas hareket sistemlerinde doğru Harmonik Döner Aktüatörü seçmek; tork, hız veya redüksiyon oranını karşılaştırmaktan daha fazlasını gerektirir. Aktüatörün sürücü yapılandırması; mekanik entegrasyon, kablolama, termal yönetim, kontrol mimarisi ve bakım üzerinde de önemli bir etkiye sahip olabilir. HONPINE, farklı sistem gereksinimlerini karşılamak üzere hem dahili hem de harici sürücülü Harmonik Döner Aktüatörler sunar. Dahili sürücü, robot mafsalları ve alanın kısıtlı olduğu ekipmanlar için kompakt ve yüksek düzeyde entegre bir çözüm sağlayabilirken, harici sürücü merkezi kontrol, termal yönetim ve çok eksenli otomasyon için daha fazla esneklik sunabilir. Bu makalede iki yapılandırma karşılaştırılmakta ve uygulamaya göre doğru Harmonik Döner Aktüatörün nasıl seçileceği açıklanmaktadır.
- Elektrikli Robot Eklem Aktüatörleri İnsansı Robotlarda Neden Hidrolik Sistemlerin Yerini Alıyor?2026-08-14Elektrikli robot eklem aktüatörleri; daha yüksek verimlilik, kompakt entegrasyon, hassas kontrol ve ölçeklenebilir hareket çözümleri sunarak insansı robotlarda hidrolik sistemlerin yerini alıyor.


{item.title}
{item.edit_time}
{item.description}
Search
Categories




