Harmonik Aktüatörde Nominal, Aralıklı ve Tepe Tork Nedir?
Bir robot eklemi için harmonik aktüatör seçerken mühendisler genellikle maksimum çıkış torkuna odaklanır. Ancak tek bir tork değeri, aktüatörün çalışma kapasitesini tam olarak tanımlayamaz. Bir robot ekleminin yükü sürekli taşıması, periyodik hareketler sırasında daha yüksek tork üretmesi veya kısa süreli dış darbelere dayanması gerekebilir. Bu farklı çalışma koşulları farklı tork değerleri gerektirir.
Nominal tork, aralıklı tork ve tepe torku, bir harmonik aktüatörün performansının üç farklı yönünü ifade eder. Sürekli yük kapasitesini, dinamik hareket kabiliyetini ve mekanik sınırları değerlendirmek için aralarındaki farkları anlamak önemlidir. İnsansı robotlarda, dört ayaklı robotlarda ve robotik kollarda aktüatörü yalnızca tepe torkuna göre seçmek aşırı ısınmaya, bileşenlerin daha hızlı aşınmasına ve hizmet ömrünün kısalmasına yol açabilir.
1. Nominal Tork: Sürekli Çalışmanın Temeli
Nominal tork, bir harmonik aktüatörün üretici tarafından belirtilen çalışma koşulları altında sürekli olarak sağlayabildiği çıkış torkudur. Bu koşullar; izin verilen çalışma hızı aralığını, ortam sıcaklığını, soğutma koşullarını ve ilgili diğer teknik özellikleri içerebilir.
Aktüatörün sürekli çalışma kapasitesini ifade eder ve ısıl tasarımıyla yakından ilişkilidir.
Çalışma sırasında çerçevesiz tork motoru, harmonik redüktör, rulmanlar, enkoder ve diğer dahili bileşenler ısı üretir. Bileşen sıcaklıklarının izin verilen sınırlar içinde kalması için aktüatörün bu ısıyı etkili biçimde dağıtması gerekir.
Nominal çalışma koşulları içinde çalışırken aktüatör, uzun süre boyunca kararlı performans sunacak şekilde tasarlanmıştır. Bu, motorun, redüktörün, rulmanların ve diğer bileşenlerin aşırı ısıl gerilime maruz kalmasını önlemeye yardımcı olarak uzun vadeli güvenilirliği ve tutarlı aktarım performansını destekler.
Uzun Vadeli Güvenilirlik Açısından Nominal Tork Neden Önemlidir?
Bir harmonik aktüatör sürekli olarak nominal torkunun üzerinde çalışırsa oluşan ısı, ısı dağıtma kapasitesini aşabilir. Sıcaklık yükseldikçe motor sargısı yalıtımı, redüktör yağlaması, rulmanlar ve elektronik bileşenler ek ısıl gerilime maruz kalabilir.
Aşırı yük altında uzun süre çalışmak bileşenlerin eskimesini hızlandırabilir, mekanik aşınmayı artırabilir ve zaman içinde konumlandırma performansını etkileyebilir.
Bu nedenle sürekli olarak korunması gereken yükleri değerlendirirken nominal tork temel referans olarak alınmalıdır.
Nominal Tork Yalnızca Belirli Bir Hızda mı Geçerlidir?
Şart değil. Nominal tork, yalnızca tek bir sabit nominal hızda kullanılabilen bir çıkış değeri olarak yorumlanmamalıdır.
HONPINE HPJM serisi gibi bir harmonik aktüatörün sürekli tork kapasitesi, belirtilen çalışma hızı aralığının tamamında değerlendirilmelidir. Bununla birlikte, fiilen izin verilen sürekli tork; dönüş hızına, ortam sıcaklığına, soğutma koşullarına, motor akım sınırlarına ve redüktörün yük kapasitesine göre değişebilir.
Bu nedenle mühendisler, her hızda aynı sürekli torkun mevcut olduğunu varsaymak yerine üreticinin tork-hız karakteristiklerine ve çalışma teknik özelliklerine başvurmalıdır.
Nominal Torkun Tipik Uygulamaları
Nominal tork, yüklerin görece kararlı olduğu ve uzun süre çalışma gerektiren uygulamalarda özellikle önemlidir.
Örneğin insansı robotların ayakta duruş pozisyonlarını koruyabilmesi için eklemlerde yeterli sürekli torka ihtiyacı vardır. Konveyör sistemleri ve otomatik makineler, görece sabit yükler altında kararlı çıkışı sürdürmek zorunda olabilir. Tıbbi rehabilitasyon ekipmanları da belirtilen yük koşulları içinde sürekli çalışmayı gerektirebilir.
Bu uygulamalarda sürekli çalışma yükü, belirtilen koşullar altında genellikle aktüatörün nominal tork sınırları içinde kalmalıdır.
2. Aralıklı Tork: Periyodik Yüksek Yüklü Hareketlerin Karşılanması
Aralıklı tork, bir harmonik aktüatörün belirtilen çalışma çevrimi koşulları altında sınırlı sürelerle sağlayabildiği daha yüksek çıkış torkunu ifade eder.
Nominal torkun aksine aralıklı tork, sürekli olarak tam yükte çalışma için tasarlanmamıştır. Eklemin periyodik olarak daha yüksek yüklere maruz kaldığı ve ardından daha düşük yüklerin veya dinlenme aralıklarının geldiği uygulamalara yöneliktir.
Bu özellik, eklem torkunun her hareket döngüsü boyunca değiştiği dinamik robotik sistemlerde özellikle önem taşır.
Örneğin bir ürün veri sayfasında, %10 veya %25 gibi tanımlı bir çalışma çevrimiyle S3 aralıklı çalışma çevrimi altında bir aralıklı tork değeri belirtilebilir.
Çalışma çevrimi, aktüatörün tanımlı yük koşulunda çalıştığı belirli çalışma döngüsünün oranını gösterir. İzin verilen gerçek çalışma süresi ve dinlenme süresi üreticinin teknik özelliklerine uygun olmalıdır.
Aralıklı tork değeri daima çalışma çevrimi, döngü süresi ve çalışma koşullarıyla birlikte yorumlanmalıdır.
Aralıklı Tork Neden Sürekli Çalışmada Kullanılamaz?
Daha yüksek çıkış torku genellikle daha fazla motor akımı gerektirir ve bunun sonucunda daha fazla ısı oluşur.
Aralıklı çalışmada düşük yük dönemleri veya dinlenme aralıkları, aktüatörün ısıyı dağıtmasına olanak tanır. Bu, ortalama ısıl yükün belirtilen çalışma sınırları içinde tutulmasına yardımcı olur.
Ancak aktüatör aralıklı tork seviyesinde sürekli çalışırsa ısı, dağıtılabileceğinden daha hızlı birikebilir. Bu durum aşırı sıcaklık artışına yol açabilir ve motor yalıtımının, redüktör bileşenlerinin ve rulmanların eskimesini hızlandırabilir.
Belirtilen çalışma çevriminin üzerinde tekrarlanan çalışma, mekanik gerilimi de artırabilir ve uzun vadeli konumlandırma kararlılığını etkileyebilir.
Bu nedenle aralıklı tork, nominal torkun alternatifi olarak değerlendirilmemelidir. Kullanımı, belirtilen çalışma çevrimine ve ısıl sınırlamalara uygun olmalıdır.
İnsansı Robotlar İçin Aralıklı Tork Neden Önemlidir?
İnsansı robot eklemleri yürüme, koşma, çömelme, ayağa kalkma ve diğer dinamik hareketler sırasında önemli ölçüde değişen yüklere maruz kalır.
Yürüme döngüsü sırasında bacak eklemlerini ele alalım. Hareketin farklı evreleri farklı tork gereksinimleri doğurur:
Destek evresi: Bacak eklemleri vücut ağırlığını taşır ve dengeyi korur.
İtiş evresi: Eklemler, vücudu ileri doğru hareket ettirmek için daha yüksek tork üretir.
Salınım evresi: Bacak, farklı bir yük ve tork profiliyle ileri doğru hareket eder.
Yere basma ve darbeyi sönümleme: Eklemler değişen dış kuvvetlere ve dinamik yüklere tepki verir.
İtiş ve diğer yüksek yük evrelerinde sürekli çalışma seviyesinin üzerinde tork gerekebilir. Aktüatörün bu tekrarlanan hareketleri karşılayıp karşılayamayacağı; aralıklı tork kapasitesine, çalışma çevrimine, ısıl performansına ve gerçek hareket profiline bağlıdır.
Benzer gereksinimler, dört ayaklı robotlarda tırmanma, hızlanma ve zıplama sırasında; robotik kollarda ise iş parçalarının tekrar tekrar kaldırılıp yeniden konumlandırılmasında ortaya çıkar.
Bu uygulamalarda aralıklı tork, dinamik eklem performansını değerlendirmek için önemli bir parametredir.
3. Tepe Torku: Kısa Süreli Çalışma Sınırı
Tepe torku, bir harmonik aktüatörün belirtilen koşullar altında kısa süreyle üretmek veya karşılamak üzere tasarlandığı maksimum torktur.
Motorun, harmonik redüktörün, çıkış yapısının, rulmanların ve diğer mekanik ve elektrikli bileşenlerin toplam kapasitesiyle belirlenen geçici bir çalışma sınırını ifade eder.
Tepe torku kapasitesini etkileyen çeşitli faktörler şunlardır:
Harmonik redüktördeki esnek dişlinin dayanımı ve izin verilen deformasyonu.
Çıkış flanşının ve milin mekanik dayanımı.
Motor akım sınırları ve elektromanyetik özellikler.
Rulmanların yük kapasitesi.
Aktüatör grubunun yapısal gerilme sınırları.
Nominal torkun aksine tepe torku, sürekli çalışmaya yönelik bir ısıl değer değildir. Genellikle kısa süreli geçici olaylarla ilişkilidir ve izin verilen süresi ile sıklığı üreticinin teknik özelliklerine uygun olmalıdır.
Tepe Torku Aşılırsa Ne Olur?
Uygulanan tork, aktüatörün belirtilen tepe torku sınırını aşarsa aşırı mekanik veya elektromanyetik gerilim dahili bileşenlere zarar verebilir.
Aşırı yükün büyüklüğüne ve süresine bağlı olarak olası sonuçlar arasında harmonik redüktörün esnek dişlisinde kalıcı deformasyon veya hasar, çıkış flanşında aşırı gerilim, rulman hasarı ve motor performansında bozulma bulunur.
Ağır aşırı yük koşulları ayrıca boşluğun artmasına ve konumlandırma hassasiyetinin kalıcı olarak kaybolmasına yol açabilir.
Aktüatör hemen arızalanmasa bile tekrarlanan aşırı yük olayları birikimli mekanik hasara neden olabilir ve hizmet ömrünü kısaltabilir.
Bu nedenle tepe torku, normal tasarım hedefi olarak değil, kısa süreli bir çalışma sınırı olarak değerlendirilmelidir.
Mühendisler Tepe Torkunu Ne Zaman Dikkate Almalıdır?
Tepe torku; ani dış etkiler, kısa süreli darbe yükleri, acil yavaşlama veya beklenmedik temas gibi kısa süreli geçici koşullar değerlendirilirken önemlidir.
İnsansı robotlarda mühendislerin çalışma sırasında beklenmedik temas veya darbelerden kaynaklanan geçici yükleri dikkate alması gerekebilir.
Ancak yürüme, koşma, zıplama ve çömelme gibi planlı hareketler, normal çalışma kapasitesi olarak tepe torkuna dayanmamalıdır. Bu hareketler, gerçek yük profiliyle birlikte uygun nominal ve aralıklı tork teknik özellikleri kullanılarak değerlendirilmelidir.
4. Nominal Tork, Aralıklı Tork ve Tepe Torku: Farkları Anlamak
Bu üç parametrenin tümü bir harmonik aktüatörün tork kapasitesini tanımlasa da farklı çalışma koşullarına karşılık gelir.
Temel fark basittir:
Nominal tork, aktüatörün sürekli çıkış kapasitesini tanımlar.
Aralıklı tork, belirtilen çalışma çevrimi koşullarında kullanılabilen daha yüksek torku tanımlar.
Tepe torku, belirtilen geçici koşullar altındaki kısa süreli tork sınırını tanımlar.
Tepe torku yüksek olan bir harmonik aktüatörün nominal torku da mutlaka yüksek değildir. Benzer şekilde, aralıklı tork değerinin yüksek olması aktüatörün bu çıkışı sürekli koruyabileceği anlamına gelmez.
Farklı aktüatörleri karşılaştırırken mühendisler her üç değeri de incelemeli ve her bir değerin hangi koşullar altında belirtildiğini anlamalıdır.
5. Mühendisler Tork Gereksinimlerine Göre Harmonik Aktüatörü Nasıl Seçmelidir?
Harmonik aktüatör seçimi, maksimum tork değerlerini karşılaştırmaktan fazlasını gerektirir. Mühendisler, robot ekleminin çalışma döngüsü boyunca karşılaştığı gerçek yük profilini değerlendirmelidir.
Uygulamada değerlendirme üç temel noktayı içerir.
Sürekli Yükü Değerlendirin
Öncelikle uzun süreli çalışma sırasında gereken torku hesaplayın.
Örneğin bir insansı robotun uzun süre ayakta duruş pozisyonunu koruması gerekebilir. Bacak eklemleri vücudu sürekli taşımalı ve dengeyi korumalıdır.
Eklemın belirtilen ısıl ve mekanik sınırlar içinde çalışmasını sağlamak için hesaplanan sürekli yük, aktüatörün nominal torkuyla karşılaştırılmalıdır.
Periyodik Yüksek Yüklü Hareketleri Değerlendirin
Ardından daha yüksek tork gerektiren hareket evrelerini belirleyin.
İnsansı robotlarda bunlar itiş, çömelme ve ayağa kalkma hareketlerini içerebilir. Robotik kollarda ise iş parçalarının kaldırılması ve taşınması olabilir.
Mühendisler gereken torku, çalışma süresini, döngü sıklığını ve çalışma çevrimini değerlendirmeli, ardından bu koşulları aktüatörün aralıklı tork teknik özellikleriyle karşılaştırmalıdır.
Geçici Yükleri Kontrol Edin
Son olarak darbeler, ani dış kuvvetler veya acil yavaşlamadan kaynaklanan kısa süreli aşırı yükleri değerlendirin.
Maksimum geçici tork, uygun bir mühendislik güvenlik payı bırakılarak aktüatörün belirtilen tepe torku sınırı içinde kalmalıdır.
Sürekli veya tekrarlı olarak yüksek torkta çalışması gereken bir eklemin boyutlandırılmasında tepe torku temel alınmamalıdır.
Çalışma Profilinin Tamamını Dikkate Alın
Tork, harmonik aktüatör seçiminin yalnızca bir unsurudur. Mühendisler çalışma hızını, ivmeyi, hareket profilini, ortam sıcaklığını, soğutma koşullarını, radyal ve eksenel yükleri, devrilme momentlerini, burulma rijitliğini, konumlandırma hassasiyetini ve redüktörün hizmet ömrünü de dikkate almalıdır.
Dinamik robotik uygulamalarda ısıl performans ve mekanik yük kapasitesi birlikte değerlendirilmelidir.
Uygun bir harmonik aktüatör yalnızca eklemin maksimum tork gereksinimini karşılamakla kalmamalı, tüm çalışma döngüsü boyunca güvenilir performansını da korumalıdır.
Sonuç
Nominal tork, aralıklı tork ve tepe torku, bir harmonik aktüatörün çalışma kapasitesinin üç farklı yönünü tanımlar. Nominal tork sürekli yük kapasitesini belirler, aralıklı tork periyodik yüksek yüklü hareketleri karşılar ve tepe torku kısa süreli geçici sınırı tanımlar.
İnsansı robotlar ve diğer dinamik robotik sistemler için bu farkları anlamak, mühendislerin aktüatörü yanlış boyutlandırmasını ve aşırı çalışma yüklerinden kaçınmasını sağlar. Mühendisler harmonik aktüatörü yalnızca maksimum torkuna göre seçmek yerine eklemin tüm hareket profilini, çalışma çevrimini, ısıl koşullarını ve mekanik gereksinimlerini değerlendirmelidir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
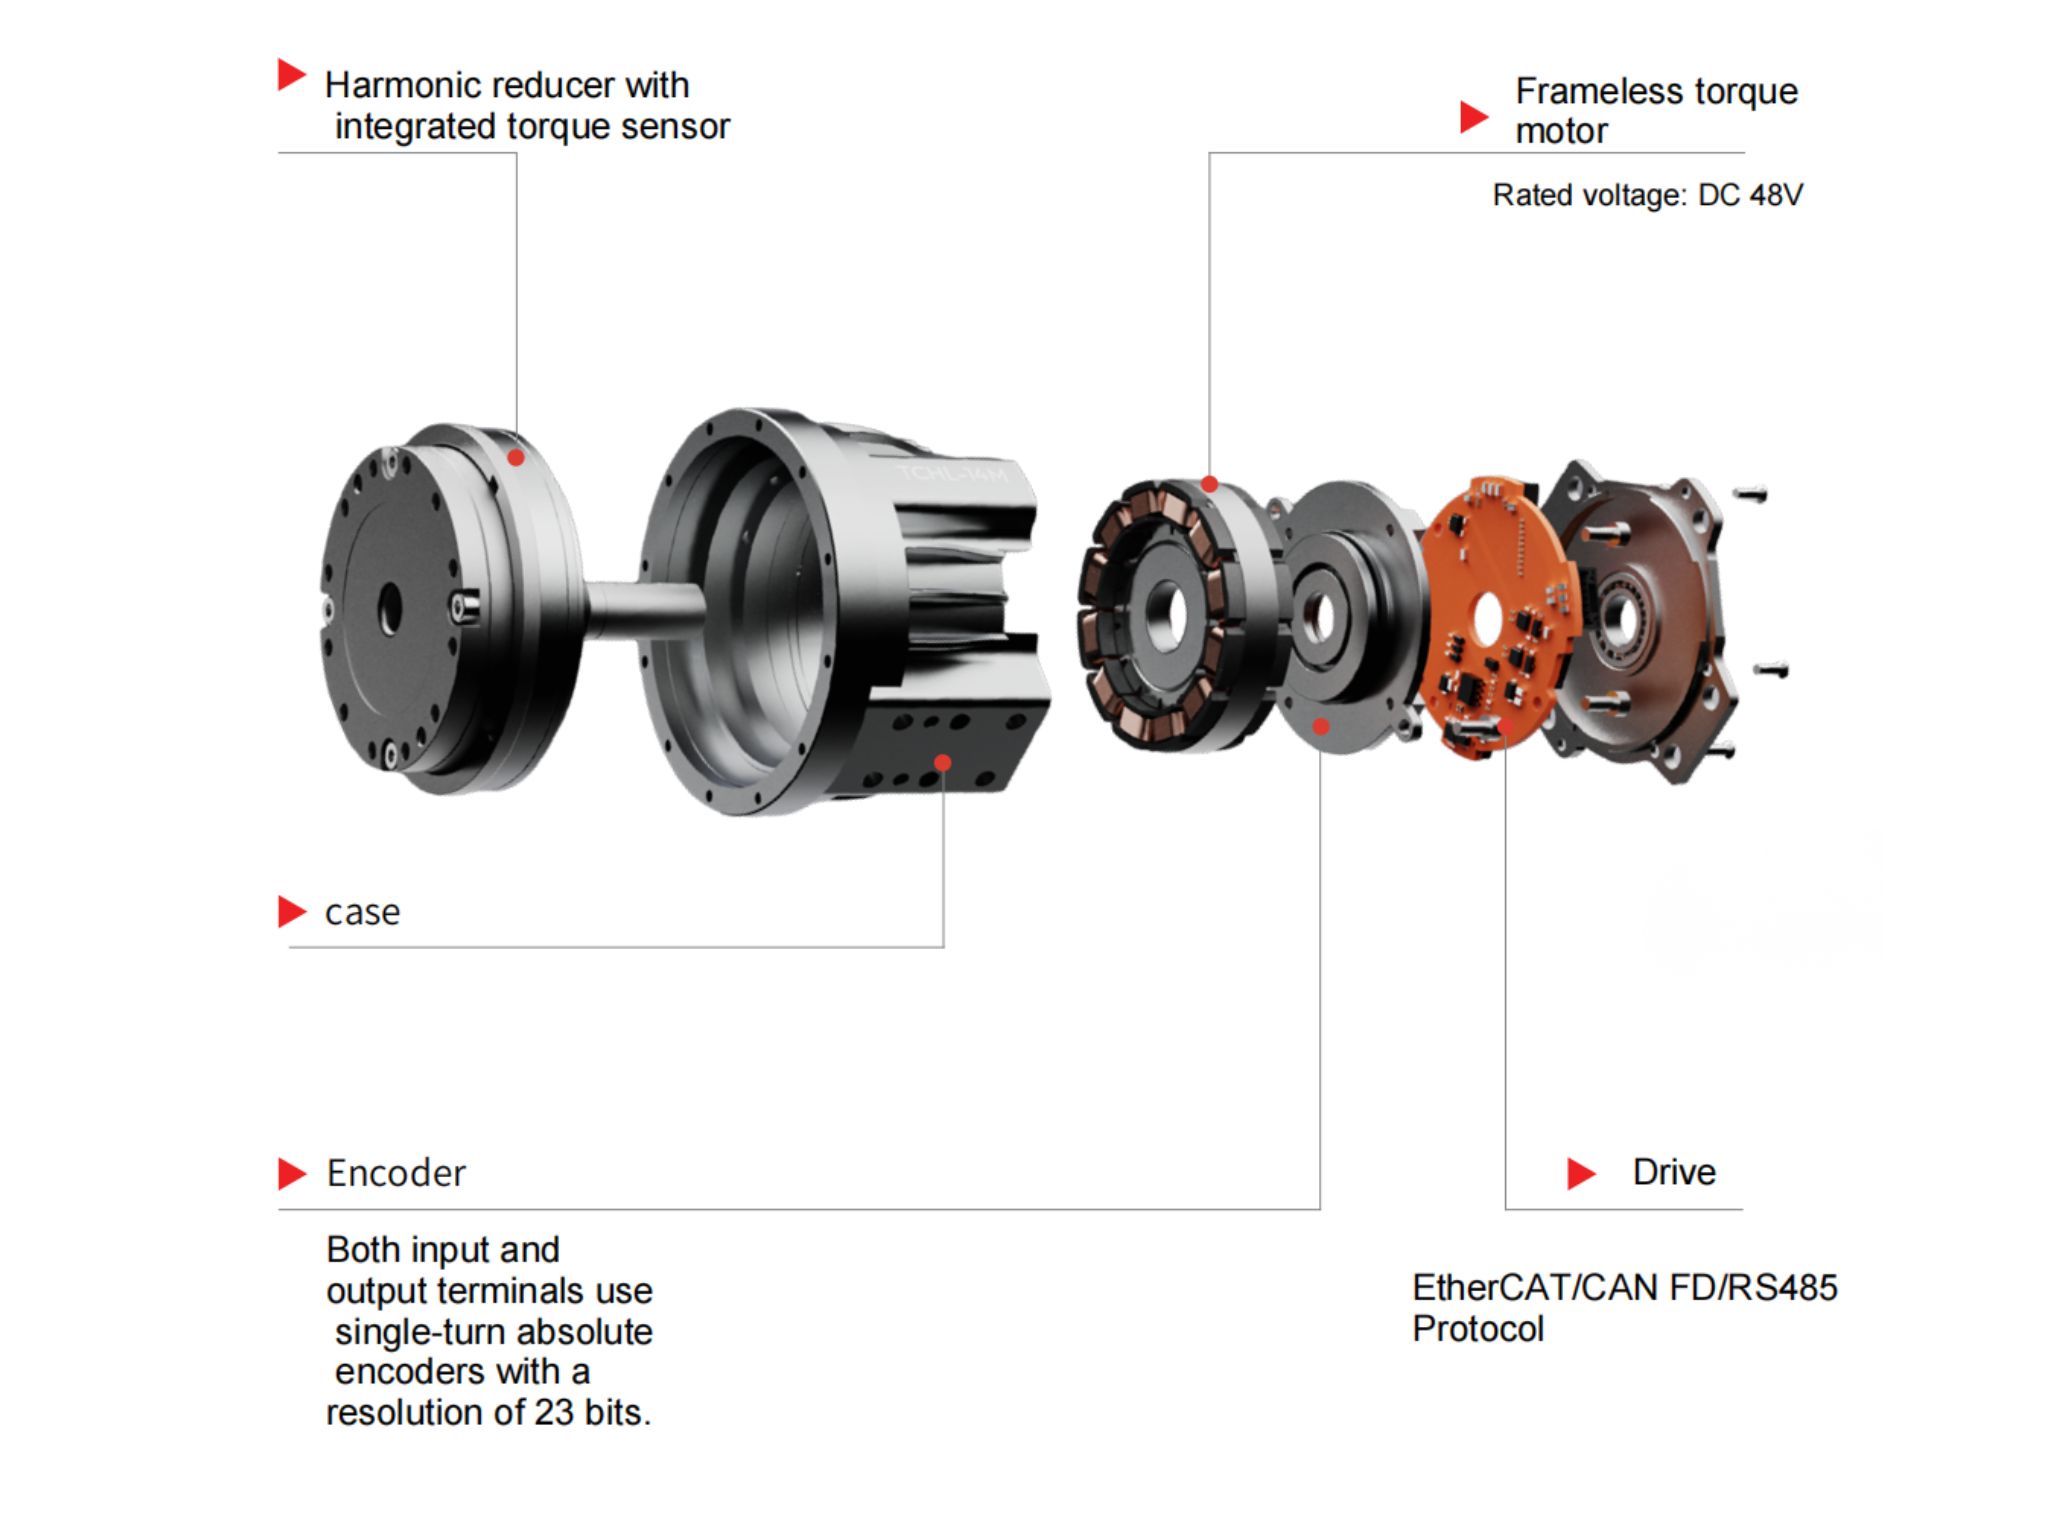
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?Bir servo motor için doğru planet redüktörü seçmek, motor gücü ve redüksiyon oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı sağlamak için mühendislerin çıkış torku, yük ataleti, boşluk, burulma rijitliği ve montaj uyumluluğunu da dikkate alması gerekir. Inovance, Estun, Panasonic, Mitsubishi, Yaskawa ve MOONS' dahil olmak üzere farklı servo motor markalarının mil ölçüleri ve montaj arayüzleri farklı olabilir. Peki mühendisler her servo motor için doğru planet redüktörü nasıl belirleyebilir? Bu kılavuz, bilinçli bir seçim yapmanıza yardımcı olmak için temel eşleştirme ilkelerini, gerekli hesaplamaları ve pratik seçim hususlarını ele alıyor.
 Harmonik Aktüatörde Nominal, Aralıklı ve Tepe Tork Nedir?Bir robot eklemi için harmonik aktüatör seçerken mühendisler genellikle maksimum çıkış torkuna odaklanır. Ancak tek bir tork değeri, aktüatörün çalışma kapasitesini tam olarak tanımlayamaz. Bir robot ekleminin bir yükü sürekli taşıması, periyodik hareketler sırasında daha yüksek tork üretmesi veya kısa süreli dış darbelere dayanması gerekebilir. Nominal tork, aralıklı tork ve tepe tork, her biri kendi sınırlarına sahip üç farklı çalışma koşulunu temsil eder. İnsansı robotlar, dört ayaklı robotlar ve robot kolları için bu farkları anlamak; aktüatör performansını değerlendirmek, aşırı yüklenmeyi önlemek ve uzun vadeli güvenilirliği sağlamak açısından önemlidir.
 Tıbbi Ekipmanlar için Harmonik Döner Aktüatör: ≤10 Ark Saniyesi Tekrarlanabilirlik ve Yüksek Devrilme RijitliğiTıbbi ekipmanlar, hareket iletim sistemlerinden olağanüstü hassasiyet, yapısal kararlılık ve operasyonel güvenlik bekler. Cerrahi robotlardan BT görüntüleme sistemlerine ve rehabilitasyon ekipmanlarına kadar aktüatörlerin, karmaşık mekanik yükleri desteklerken tutarlı konumlandırma doğruluğu sağlaması gerekir. Üreticiler tıbbi uygulamalarda hem yüksek tekrarlanabilirliği hem de yapısal rijitliği nasıl sağlayabilir? HONPINE harmonik döner aktüatörler, ≤10 ark saniyesine varan tekrarlanabilirlik, sıfır boşluklu aktarım, yüksek devrilme rijitliği ve içi boş mil konfigürasyonları sunarak yeni nesil tıbbi ekipmanlar için güvenilir hareket kontrolü çözümleri sağlar.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Planet redüktörler 6 büyük markanın servo motorlarıyla nasıl eşleştirilir?Bir servo motor için doğru planet redüktörü seçmek, motor gücü ve redüksiyon oranını eşleştirmekten daha fazlasını gerektirir. Güvenilir aktarım performansı sağlamak için mühendislerin çıkış torku, yük ataleti, boşluk, burulma rijitliği ve montaj uyumluluğunu da dikkate alması gerekir. Inovance, Estun, Panasonic, Mitsubishi, Yaskawa ve MOONS' dahil olmak üzere farklı servo motor markalarının mil ölçüleri ve montaj arayüzleri farklı olabilir. Peki mühendisler her servo motor için doğru planet redüktörü nasıl belirleyebilir? Bu kılavuz, bilinçli bir seçim yapmanıza yardımcı olmak için temel eşleştirme ilkelerini, gerekli hesaplamaları ve pratik seçim hususlarını ele alıyor.
 Harmonik Aktüatörde Nominal, Aralıklı ve Tepe Tork Nedir?Bir robot eklemi için harmonik aktüatör seçerken mühendisler genellikle maksimum çıkış torkuna odaklanır. Ancak tek bir tork değeri, aktüatörün çalışma kapasitesini tam olarak tanımlayamaz. Bir robot ekleminin bir yükü sürekli taşıması, periyodik hareketler sırasında daha yüksek tork üretmesi veya kısa süreli dış darbelere dayanması gerekebilir. Nominal tork, aralıklı tork ve tepe tork, her biri kendi sınırlarına sahip üç farklı çalışma koşulunu temsil eder. İnsansı robotlar, dört ayaklı robotlar ve robot kolları için bu farkları anlamak; aktüatör performansını değerlendirmek, aşırı yüklenmeyi önlemek ve uzun vadeli güvenilirliği sağlamak açısından önemlidir.
 Beş eksenli CNC döner tablalar A ekseni ve C ekseni için neden farklı redüktörler kullanır?Beş eksenli CNC döner tablalar, A ekseni ve C ekseni için farklı aktarım özellikleri gerektirir. A ekseninin beşik düzeneğini ve iş parçasını desteklemek için genellikle yüksek burulma rijitliğine ve yük taşıma kapasitesine ihtiyacı vardır. C ekseninde ise düşük boşluk, açısal konumlandırma hassasiyeti ve dinamik tepki daha fazla önem taşır. Bu makalede, A ekseni uygulamalarında neden sıklıkla RV redüktörlerin, C ekseni uygulamalarında ise harmonik redüktörlerin tercih edildiği; çalışma prensipleri, mekanik avantajları, çıkış tarafındaki geri bildirim ve CNC takım tezgâhı üreticileri için temel seçim kriterleri ele alınmaktadır.
 HONPINE HPJM Entegre Robot Eklem Modülü Kompakt Bir Alanda Nasıl Yüksek Tork Sağlar?Robot eklemlerinde yüksek tork yoğunluğu elde ederken montaj alanını nasıl optimize edebileceğinizi öğrenin. Bu makalede, HONPINE HPJM entegre robot eklem modülünün insansı robotlarda ve robotik kollarda gereksiz alan kullanımını azaltmak için entegre bileşenlerden, içi boş mil üzerinden kablo yönlendirmesinden, kompakt elektrik konnektörlerinden ve optimize edilmiş mekanik montaj yapılarından nasıl yararlandığı ele alınıyor.
 Harmonik Dişli Motor ile Harmonik Aktüatör Arasındaki Farklar Nelerdir?Bu makale, harmonik dişli motorlar ile harmonik aktüatörler arasındaki farkları ürün tasarımı, sistem entegrasyonu, geri bildirim ve kontrol işlevleri, kurulum ve uygulama gereksinimleri açısından açıklamaktadır. Üreticiler bu ürün adlarını farklı şekillerde kullanabildiğinden, gerçek konfigürasyonların nasıl değerlendirileceğini ve robotik ile endüstriyel otomasyon için doğru hassas hareket çözümünün nasıl seçileceğini de ele almaktadır.
 HONPINE JM Dördüncü Nesil Çerçevesiz Tork Motoru: %30 Daha Yüksek Tork Yoğunluğu ve %10 Daha Düşük Çalışma SıcaklığıRobotik teknolojisi ilerledikçe çerçevesiz tork motorlarından tork yoğunluğu, hareket kararlılığı ve termal yönetim açısından giderek daha yüksek performans bekleniyor. HONPINE JM dördüncü nesil çerçevesiz tork motoru, elektromanyetik tasarım, çekirdek malzemeleri ve sargı teknolojisindeki iyileştirmeler sayesinde %30 daha yüksek tork yoğunluğu ve %10 daha düşük çalışma sıcaklığı sunuyor. Tork dalgalanması %1'in altında tutulduğundan, düşük hızlarda daha akıcı çalışma ve gelişmiş hareket tutarlılığı sağlıyor. Bu özellikleriyle cerrahi robotlar, insansı robotlar ve hassas otomasyon ekipmanları gibi zorlu uygulamalar için uygun. HONPINE bu performans iyileştirmelerini nasıl sağlıyor? Daha yakından inceleyelim.