










HONPINE Robot Eklem Motoru Tedarikçisi
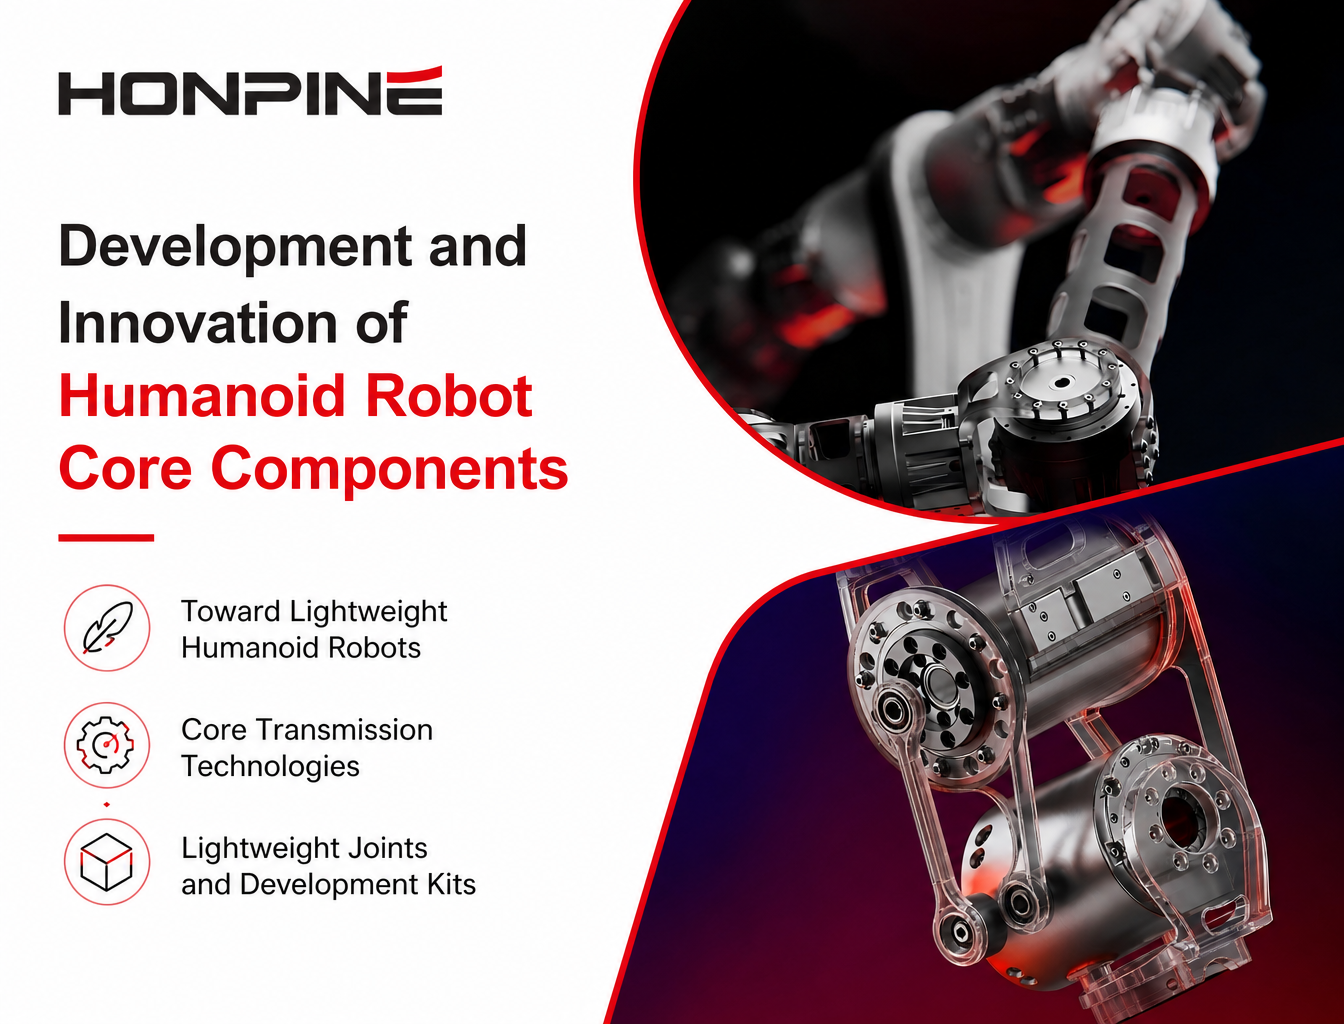
 Hafif İnsansı Robotlar Hassas Aktarma ile Başlar2026-09-11İnsansı robotlar deneysel prototiplerden pratik uygulamalara doğru ilerledikçe hafif tasarım, enerji verimliliği, hareket performansı ve uzun vadeli güvenilirlik giderek daha önemli hâle geliyor. Bu zorlukların merkezinde hassas aktarma yer alır. Harmonik redüktörlerden hafif robot eklemlerine ve entegre geliştirme kitlerine kadar, her bir temel bileşenin tasarımı bir insansı robotun genel performansını doğrudan etkiler. Bu makalede, HONPINE Kurucusu Allen Li, hassas aktarma teknolojisinin hafif insansı robotların gelişimini nasıl destekleyebileceğine ve HONPINE'in uzmanlığını harmonik redüktörlerden hafif robot eklemlerine ve entegre robotik çözümlerine doğru nasıl genişlettiğine dair görüşlerini paylaşıyor.
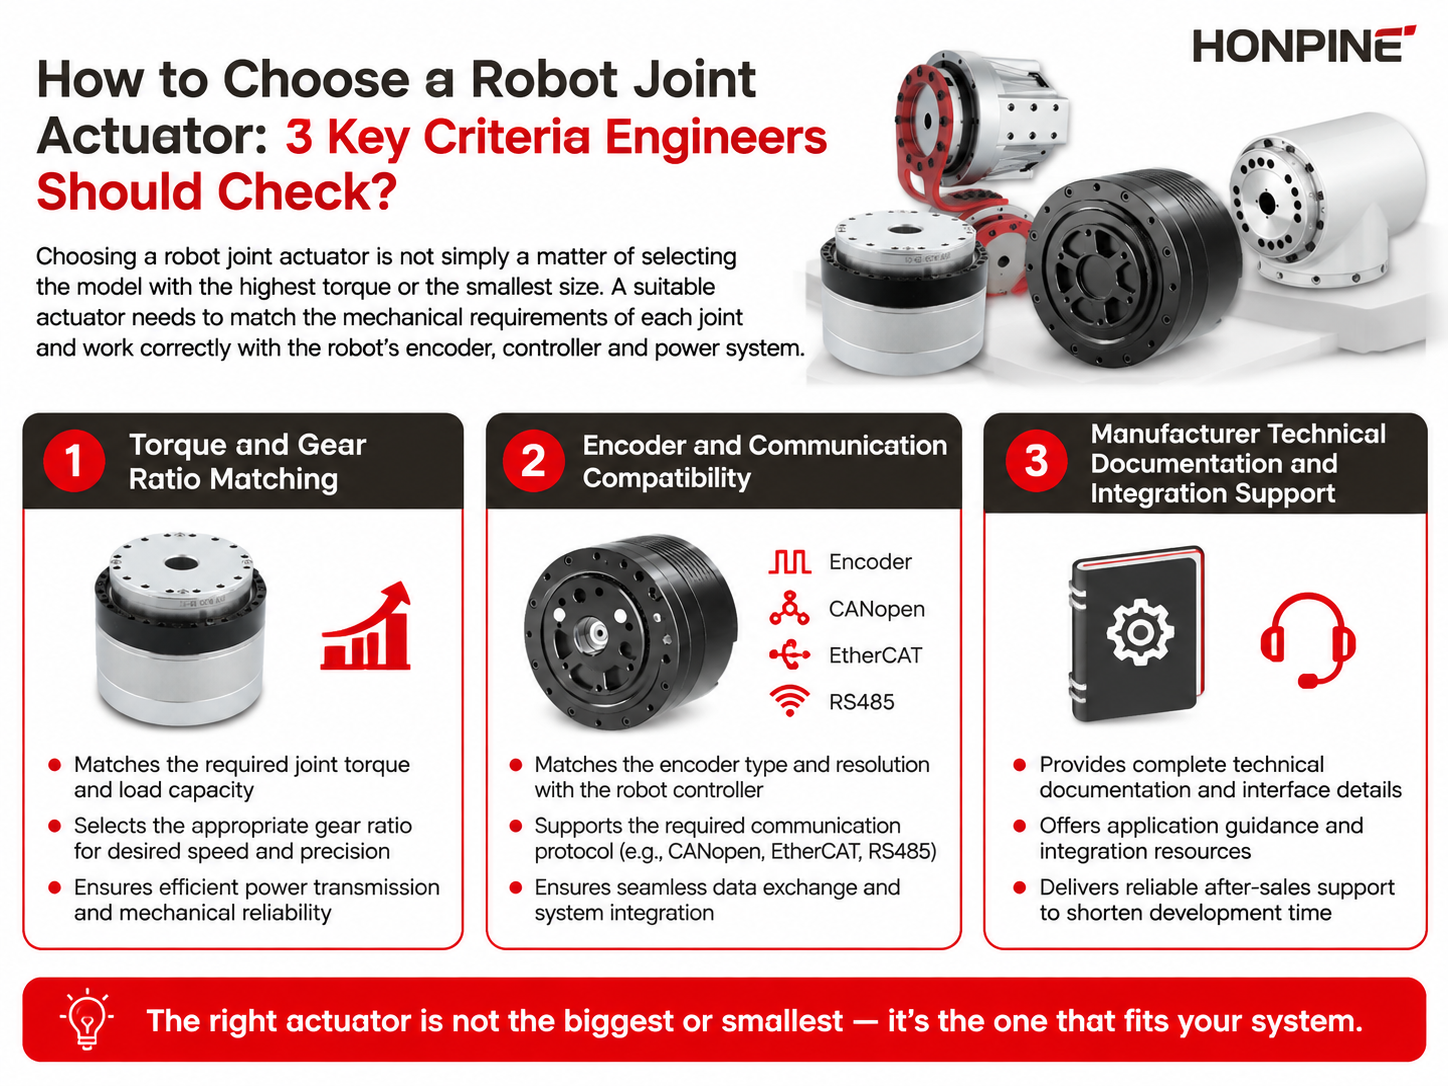
 Robot Eklem Aktüatörü Nasıl Seçilir: Mühendislerin Kontrol Etmesi Gereken 3 Temel Kriter?2026-09-10Bir robot eklem aktüatörü seçmek, yalnızca tork ve hareket performansını değil, aynı zamanda kontrol kararlılığını, mekanik entegrasyonu ve geliştirme süresini de etkileyen bir mühendislik kararıdır. Endüstriyel robotlar, işbirlikçi robotlar, insansı robotlar ve diğer robotik sistemler için doğru aktüatör, robotun motoru, enkoderi, kontrolörü, iletişim ağı ve güç mimarisiyle uyumlu kalırken her eklemin gerçek gereksinimlerine uygun olmalıdır. Bu makalede, mühendislerin bir robot eklem aktüatörü seçerken değerlendirmesi gereken üç temel kriteri açıklayacağım: tork ve dişli oranı eşleştirmesi, enkoder ve iletişim uyumluluğu ile üreticinin teknik dokümantasyonu ve mühendislik desteği.
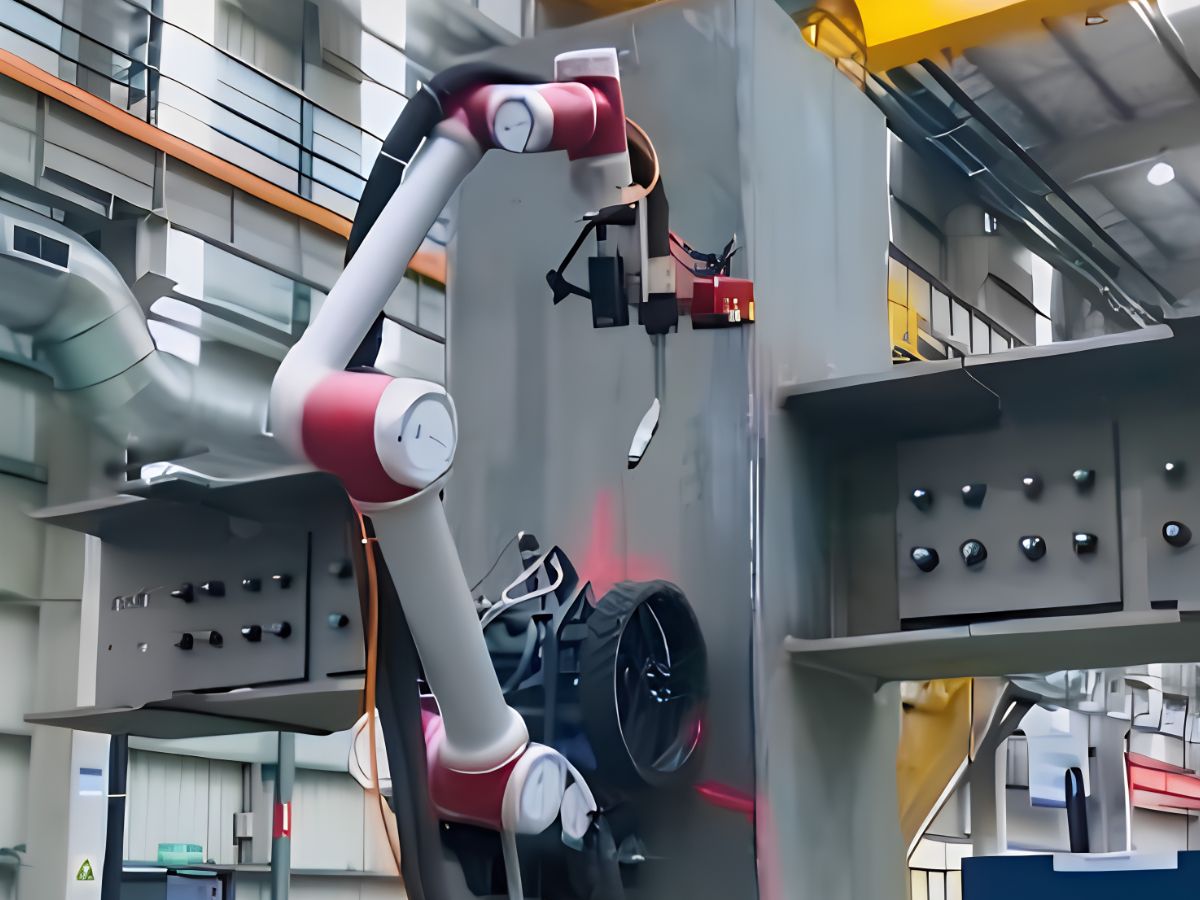
- Dış Mekân Robot Mafsal Çözümü: Dahili Tork Sensörlü Harmonik Mafsal Modülü2026-09-10Herkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Robotlar kontrollü fabrika ortamlarının ötesine geçtikçe, dış mekân robotik uygulamaları robot mafsalı tasarımı için yeni gereksinimler ortaya çıkarıyor. Yağmur, toz, nem, sıcaklık dalgalanmaları, düşük sıcaklık koşulları ve öngörülemeyen dış yüklerin tümü, bir robot mafsalının sahadaki performansını etkileyebilir. Bu ortamlarda bir mafsalın hassas dönüşten daha fazlasını sunması gerekir. Ayrıca güvenilir tork geri bildirimi, uygun çevresel koruma, değişen sıcaklıklarda kararlı çalışma ve pratik mekanik entegrasyon sağlamalıdır. Bu makalede, güneş paneli kurulumu, inşaat ve temizlik robotları gibi dış mekân robotik uygulamalarındaki deneyimlerimize dayanarak harmonik mafsal modülü, dahili tork sensörü, IP65 koruması, düşük sıcaklık yağlaması, kablo çıkışı koruması ve mekanik entegrasyon dâhil olmak üzere dış mekân robot mafsal çözümümüzün temel mühendislik unsurlarını açıklayacağım.
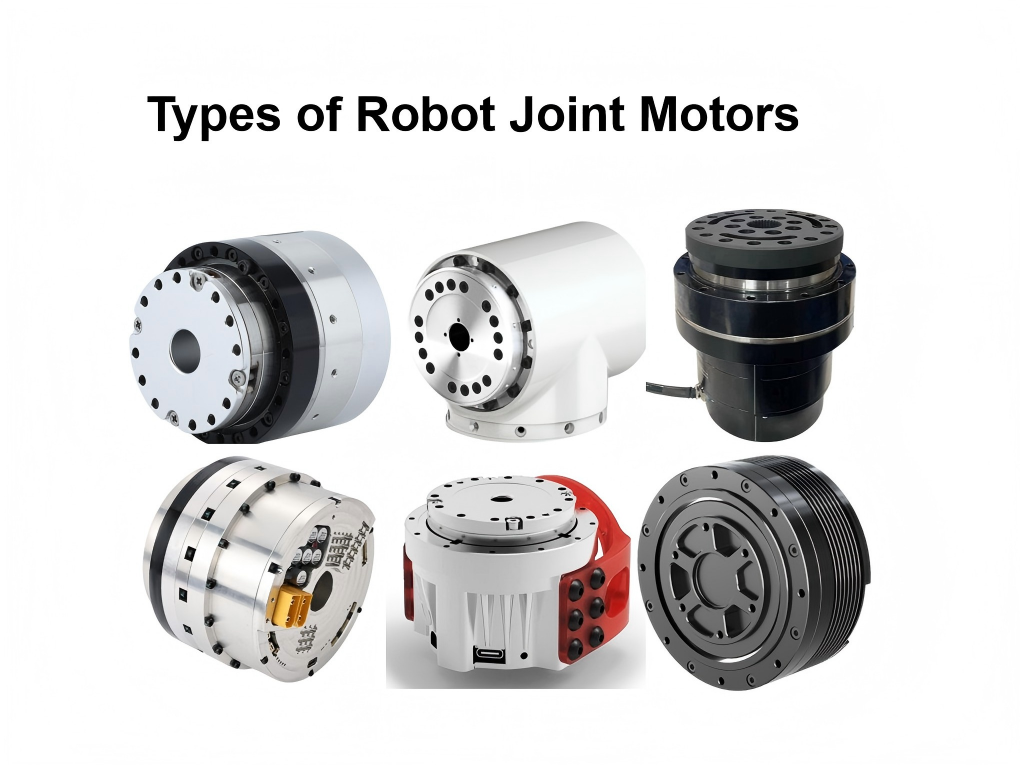
- Robot Eklem Motoru Türleri: Model Seçimi, Avantajlar ve Dezavantajlar2026-09-08Robot eklem motorları, bir robotun performansını, hassasiyetini, verimliliğini ve yük kapasitesini belirleyen temel bileşenlerden biridir. Uygulamaya bağlı olarak robot eklemlerinde elektrikli, hidrolik, pnömatik veya diğer tahrik teknolojileri kullanılabilir. Bunlar arasında elektrikli tahrik çözümleri, özellikle insansı robotlar, endüstriyel robotlar, işbirlikçi robotlar ve mobil robotlar için modern robotlarda ana akım tercih hâline gelmiştir. Elektrikli robot eklem motorları, aktarım yöntemlerine göre harmonik tahrik, planet redüktör, sikloidal redüktör, bilyalı vida ve doğrudan tahrik çözümleri dâhil olmak üzere daha fazla sınıflandırılabilir. Her türün hassasiyet, tork yoğunluğu, verimlilik, darbe dayanımı, boyut, maliyet ve geri tahrik edilebilirlik açısından kendine özgü avantajları ve dezavantajları vardır. Bu farklılıkların anlaşılması, belirli bir uygulama için doğru robot eklem motorunun seçilmesi açısından önemlidir.
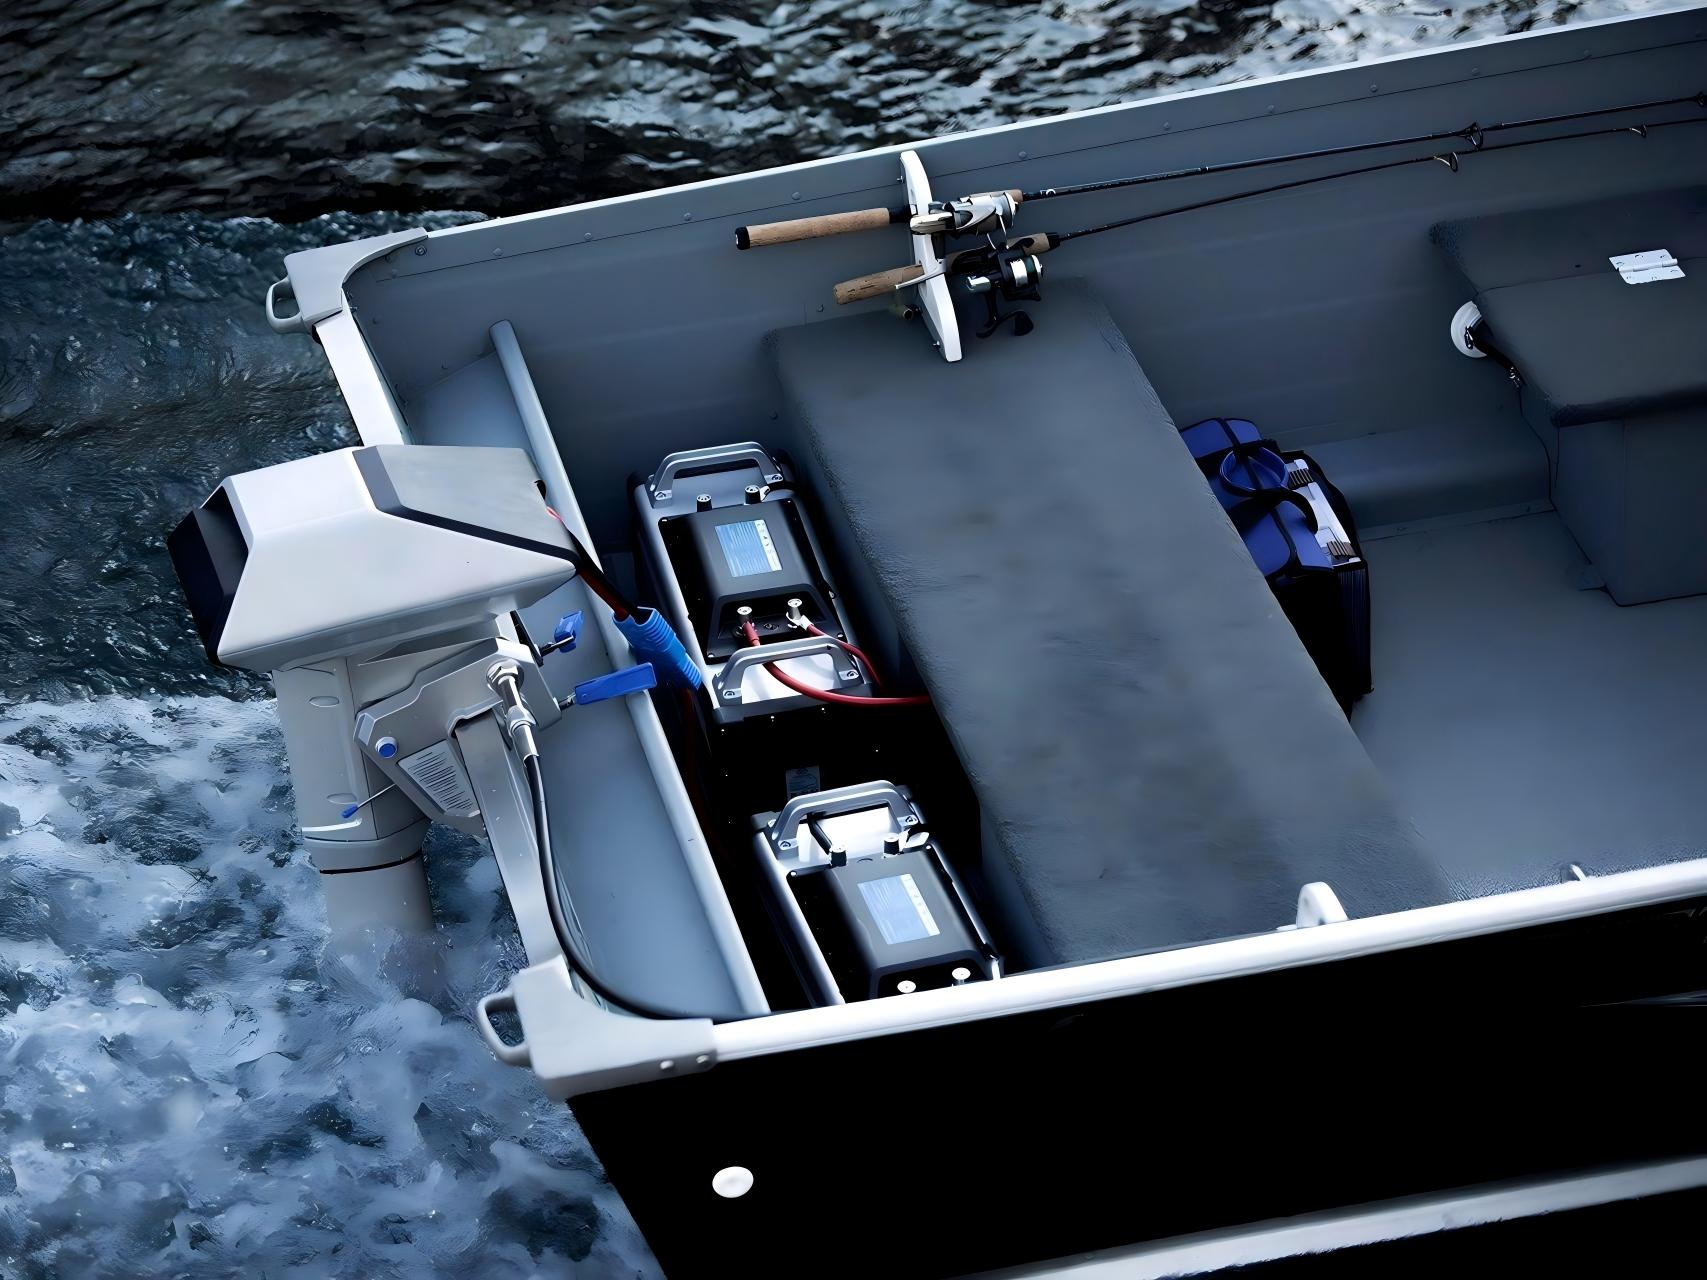
- Dıştan Takma Motor Yönlendirmesi Ne Zaman Harmonik Döner Aktüatör Gerektirir?2026-09-04Elektrikli dıştan takma motor yönlendirmesi, basit bir mekanik işlevden hassas bir hareket kontrolü uygulamasına dönüşmektedir. Bu makale, bir Harmonik Döner Aktüatörün ne zaman uygun bir çözüm hâline geldiğini açıklamakta ve hassas transmisyonun, düşük boşluğun, yüksek tork yoğunluğunun, enkoder geri bildiriminin ve kompakt mekanik entegrasyonun rolünü incelemektedir. Ayrıca elektrikli tekneler, otonom su üstü araçları, insansız tekneler, deniz robotikleri ve elektrikli deniz tahrik sistemlerindeki uygulamaları ele alarak mühendislerin yönlendirme torku, hızı, konumlandırma hassasiyeti, çalışma koşulları ve montaj gereksinimlerine göre doğru döner aktüatörü seçmelerine yardımcı olur.
- Daha İyi Uç Efektör Performansı için Robot Eklem Motoru Nasıl Seçilir?2026-09-01
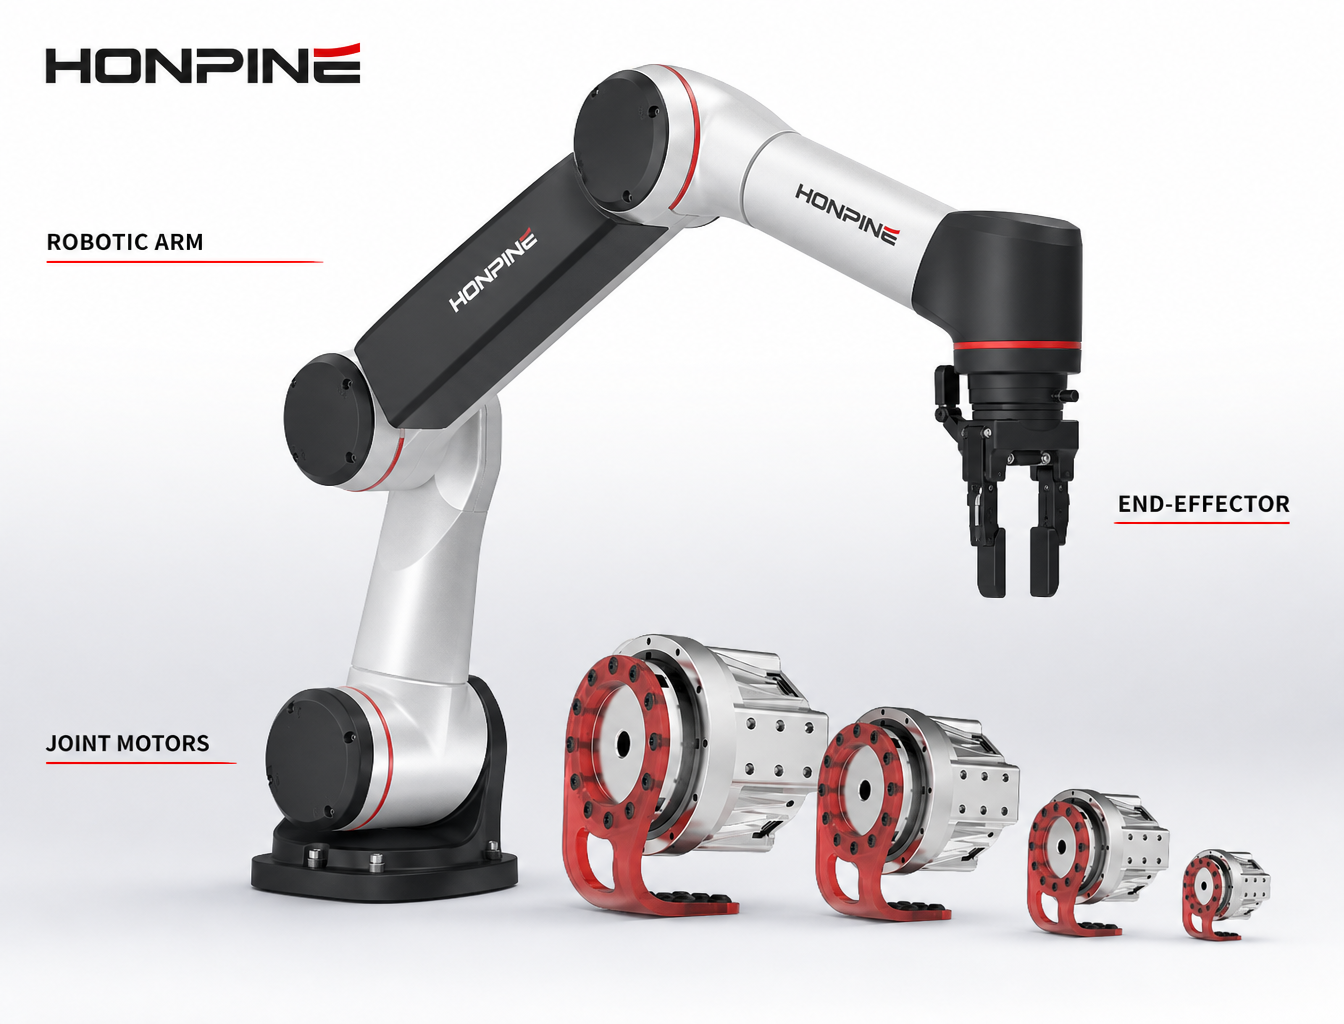
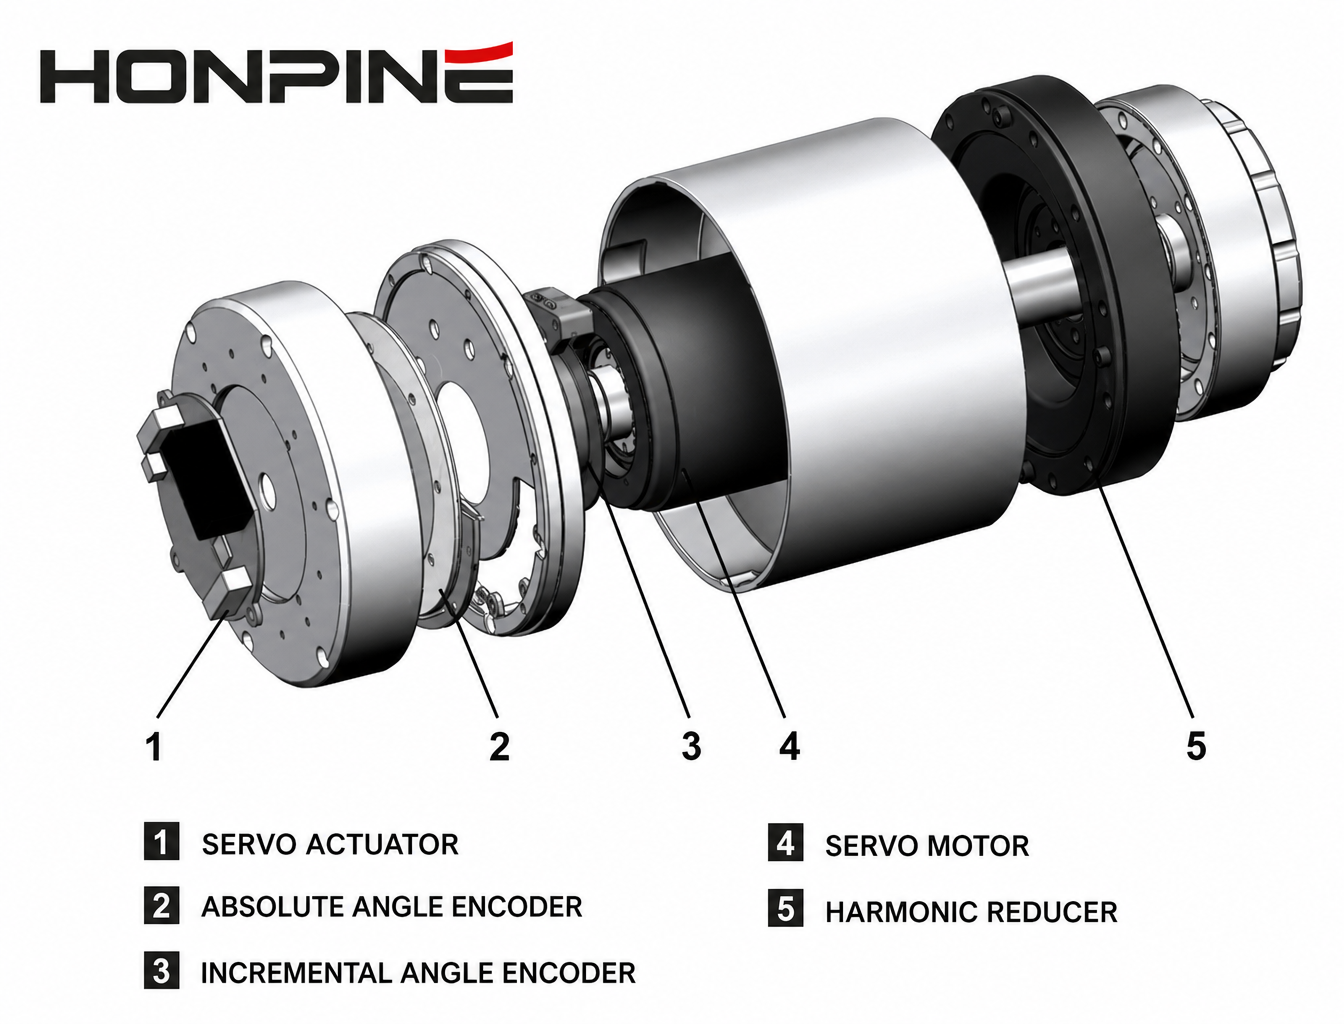
Bir robot eklem motoru seçmek yalnızca en yüksek torku veya en küçük eklemi seçmekle ilgili değildir. Robotik bir kolun performansı, nihayetinde uç efektörde gerçekleşenlerle belirlenir. Takım kütlesi, yük kapasitesi, ağırlık merkezi, dönme ataleti, hareket hızı, ivmelenme ve yerleşme performansı; her bir robot ekleminin gereksinimlerini etkileyebilir. Uygulamaya bağlı olarak, harmonik redüktörlü bir eklem motoru veya planet redüktörlü bir eklem motoru; tork, hız, kompaktlık ve sistem dinamikleri arasında farklı bir denge sağlayabilir. Bu makale, uç efektör gereksinimlerinden başlayarak ve robotik kolun tamamını bir hareket sistemi olarak değerlendirerek robot eklem motorunun nasıl seçileceğini açıklamaktadır. - Çift Enkoderli Robot Eklem Motoru: Harmonik Redüktör Boşluğunu Nasıl Azaltır ve Konum Hassasiyetini Nasıl İyileştirir2026-08-31Yüksek performanslı bir robot eklem motoru, harmonik redüktörle birleştirilmiş bir motordan daha fazlasıdır. Gerçek robot eklem konum hassasiyeti; transmisyon özellikleri, mekanik rijitlik, enkoder geri bildirimi, yük değişimi ve kontrol performansı dahil olmak üzere tüm hareket zincirine bağlıdır. Bir harmonik redüktör son derece düşük boşluk sağlayabilse de düşük boşluk, mükemmel çıkış hassasiyetini otomatik olarak garanti etmez. Çift enkoderli bir robot eklem motoru, motor tarafı konum ölçümüne doğrudan çıkış tarafı geri bildirimi ekleyerek kontrol sisteminin gerçek eklem hareketini daha iyi anlamasını ve transmisyon hatası ile yüke bağlı deformasyonun etkilerini azaltmasını sağlar. Bu makale, çift enkoderlerin yüksek hassasiyetli ve yüksek dinamikli uygulamalarda robot eklem konum hassasiyetini nasıl iyileştirebileceğini açıklamaktadır.
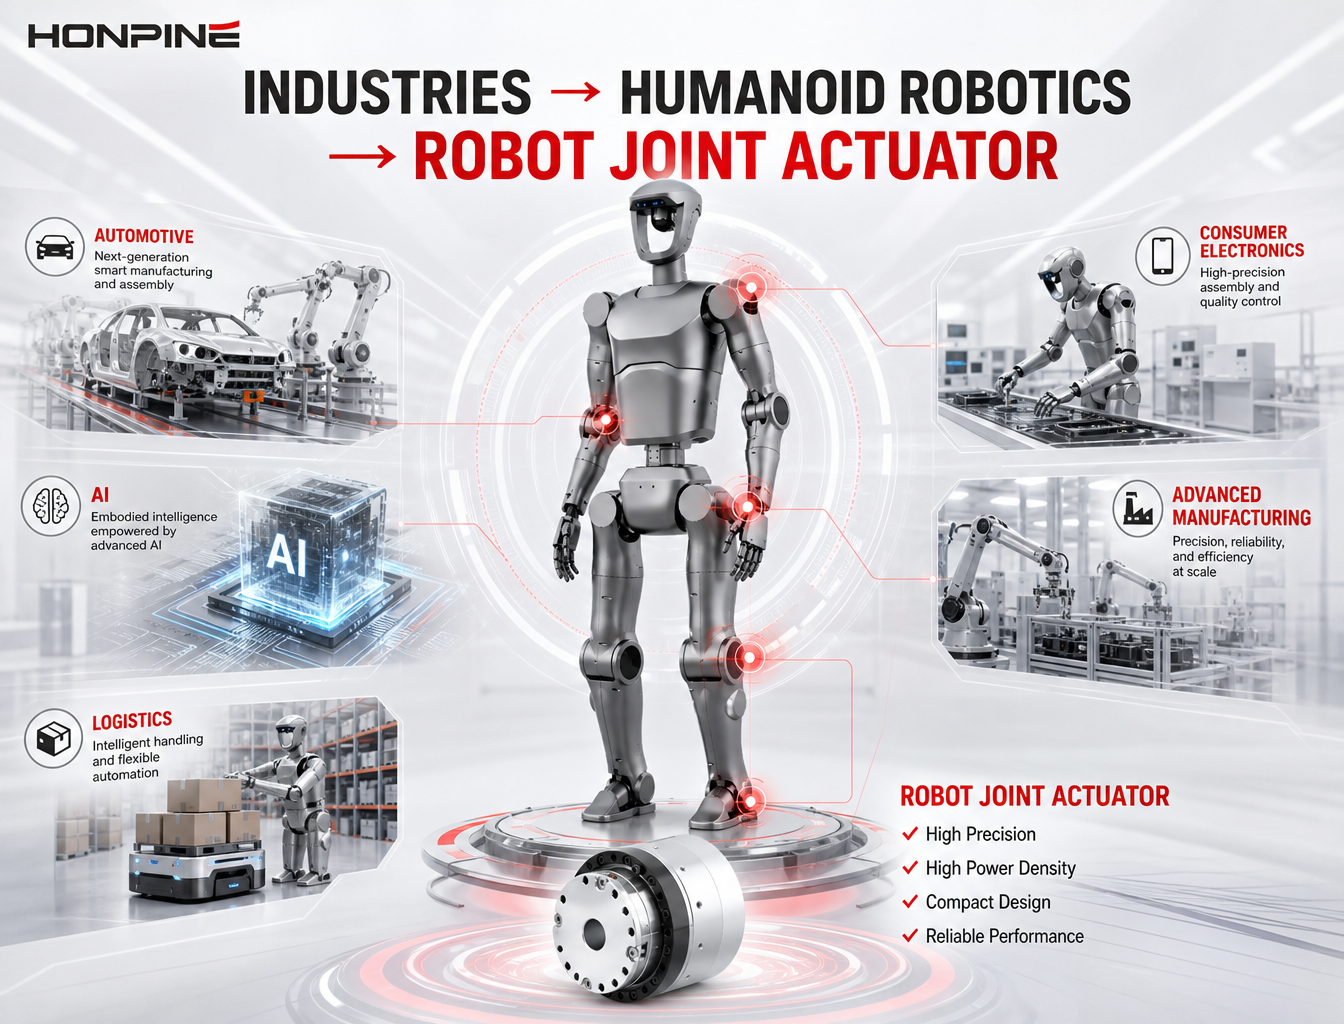
- Daha Fazla Sektör İnsansı Robotik Alanına Girerken İnsansı Robot Eklem Aktüatörleri Neden Kritik Hale Geliyor?2026-08-31İnsansı robotik artık yalnızca geleneksel robot üreticileri tarafından yönlendirilmiyor. Otomotiv şirketleri, yapay zeka şirketleri, lojistik sağlayıcıları, tüketici elektroniği üreticileri ve ileri teknoloji kuruluşları insansı robot pazarına giderek daha fazla giriyor. Ancak yapay zeka, dijital zekâ güvenilir fiziksel harekete dönüştürülebildiğinde gerçek değer yaratabilir. Bu durum, insansı robot eklem aktüatörünü yapay zeka, hareket kontrolü ve fiziksel robot gövdesi arasında kritik bir arayüz haline getirir. Bu makale, insansı robotik prototip geliştirmeden büyük ölçekli ticarileşmeye doğru ilerlerken harmonik tahrik aktüatörlerinin, yüksek tork yoğunluğunun, düşük boşluğun, entegre geri bildirimin ve ölçeklenebilir eklem mimarilerinin neden giderek daha önemli hale geldiğini incelemektedir.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




