Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzu
Entegre robot eklem modülleri, işbirlikçi robotlar, insansı robotlar, endüstriyel robot kolları ve diğer akıllı robot sistemlerinde temel hareket birimleridir. Genellikle motor, redüktör, enkoder, servo sürücü, tork sensörü ve elektromanyetik fren gibi temel bileşenleri kompakt bir hareket biriminde bir araya getirirler.
Doğru robot eklem modülününseçilmesi yalnızca çıkış torkunu, dönme hızını ve konumlandırma hassasiyetini değil; robotun dinamik tepkisini, kuvvet kontrolü performansını, yapısal tasarımını, çalışma kararlılığını ve toplam üretim maliyetini de doğrudan etkiler.
Tek başına bir motor veya redüktör seçmekten farklı olarak, robot eklem modülü seçimi dinamik performansın, aktarım yapısının, konum geri bildiriminin, tork ölçümünün, mekanik montajın, elektrik arayüzlerinin, termal yönetimin ve uzun vadeli güvenilirliğin kapsamlı biçimde değerlendirilmesini gerektirir. Farklı eklemlerin yük koşullarının, hareket frekanslarının, kontrol gereksinimlerinin ve güvenlik hususlarının önemli ölçüde değiştiği işbirlikçi ve insansı robotlarda bu özellikle önemlidir.
HONPINE'ın hafif ve yüksek hassasiyetli TCHL serisi robot eklem modülleriile ilgili uygulama deneyimlerinden yararlanan bu kılavuz, robotik mühendislerinin eklem tasarımı ve entegrasyonu için sistematik bir yaklaşım geliştirmelerine yardımcı olmak üzere robot eklem modülü seçiminin altı temel yönünü inceler.
1. Dinamik Performans: Tork, Hız ve Atalet Gereksinimleri Nasıl Belirlenir?
Dinamik performans, robot eklem modülü seçiminin temelidir. Bir eklemin taşıma kapasitesi, dönme hızı, ivmelenme ve dinamik tepki için gerçek gereksinimleri karşılayıp karşılayamayacağını belirler.
Değerlendirilmesi gereken en önemli parametreler sürekli nominal tork, tepe torku, çıkış hızı ve atalet eşleştirmesidir.
1.1 Sürekli Nominal Tork ile Tepe Torku Arasındaki Fark Nasıl Belirlenir?
Robot eklem modülü seçiminde tork, en önemli parametrelerden biridir. Ancak mühendisler, bir modülü yalnızca maksimum tork değerine göre değerlendirmek yerine sürekli nominal tork ile tepe torku birbirinden ayırmalıdır.
Sürekli Nominal Tork, bir eklem modülünün belirtilen çalışma koşulları ve termal sınırlar altında sürekli olarak sağlayabileceği torktur. Sürekli malzeme taşıma, konumunu koruma, taşlama ve uzun süreli diğer işlemler gibi uygulamalar için özellikle önemlidir.
Gerekli eklem torku hesaplanırken mühendisler şunları dikkate almalıdır:
Eklem ağırlığını ve bunun oluşturduğu yerçekimi torkunu.
Uç efektörün ve harici yükün oluşturduğu yerçekimi torkunu.
Eklem hareketi sırasındaki ivmelenme ve yavaşlama torkunu.
Mekanik sürtünmeyi ve diğer aktarım dirençlerini.
Birden fazla eklem arasındaki dinamik bağlantı etkilerini.
Ön seçim sırasında yük değişimleri, hareket frekansı, montaj yönü ve çalışma koşullarına bağlı olarak uygun bir güvenlik payı da bırakılmalıdır. Örneğin %25–%35'lik bir pay başlangıç tasarımı için referans olabilir; ancak bu değer evrensel bir gereklilik olarak değerlendirilmemelidir. Nihai boyutlandırma, gerçek eklem yük profiline ve termal denge koşullarına göre doğrulanmalıdır.
Tepe Torku, öncelikle robotun hızlı ivmelenmesi, pozisyon geçişleri, geçici yük değişimleri ve kısa süreli darbe olayları gibi kısa süreli dinamik işlemlerde kullanılır.
Tepe torkunun, eklem modülünün bu çıkışı uzun süre koruyabileceği anlamına gelmediğini unutmamak önemlidir. Mühendisler izin verilen tepe torku süresini, tekrarlanma sıklığını ve bunlarla ilişkili termal sınırları doğrulamalıdır.
Motorun, redüktörün ve mekanik gövdenin tork kapasitesi de ayrı ayrı kontrol edilmelidir. İzin verilen torku en düşük olan bileşen, komple eklem grubunun pratik tork sınırını belirler.
Bu ayrım, insansı robot bacakları, dört ayaklı robot kalçaları ve ağır hizmet tipi robot kollarındaki yüksek dinamikli eklemler için özellikle önemlidir.
1.2 Çıkış Hızı ve Dişli Oranı Nasıl Eşleştirilir?
Bir robot eklem modülününçıkış hızı temel olarak motor hızı ve redüksiyon oranına bağlıdır:
Çıkış Hızı ≈ Motor Hızı ÷ Redüksiyon Oranı
Redüksiyon oranının artırılması genellikle çıkış torkunu artırırken çıkış hızını düşürür. Ayrıca geri sürülebilirliği, dinamik tepkiyi ve aktarım sisteminin eşdeğer ataletini etkileyebilir.
Motor hızı, güç kaynağından bağımsız olarak değerlendirilemez. 24V veya 48V DC ile çalışan eklem modüllerinde dönme hızı arttıkça motorun ters elektromotor kuvveti de artar. Kullanılabilir DC bara gerilimi yetersizse yüksek hız çalışma aralığında kullanılabilir akım ve çıkış torku düşebilir.
Bu nedenle mühendisler yüksüz maksimum hızın ötesindeki parametreleri de değerlendirmelidir. Önemli parametreler şunlardır:
Nominal hızdaki sürekli çıkış torku.
Maksimum çalışma hızında kullanılabilir tork.
Farklı besleme gerilimlerinde performans değişimleri.
Redüksiyon oranının dinamik tepki ve geri sürülebilirlik üzerindeki etkisi.
Hızlı salınım, sık ivmelenme ve tekrarlı duruş gerektiren insansı robot eklemlerinde çıkış hızı ile torkun eşleştirilmesi özellikle önemlidir.
1.3 Atalet Eşleştirmesi Eklem Kontrol Kararlılığını Neden Etkiler?
Atalet eşleştirmesi, robot eklem modülü seçimindeönemli olmakla birlikte bazen gözden kaçan bir etkendir.
Harici yük ataleti ile tahrik sisteminin ataleti arasındaki uygunsuz ilişki, kontrolü zorlaştırabilir; düşük hızda titreşime, hareket sırasında aşmaya, mekanik salınıma veya dinamik izleme performansının düşmesine yol açabilir.
Hassas hareket takibi ve uyumlu kontrol gerektiren işbirlikçi robotlar, insansı robotlar ve robot kollar için mühendisler; motor rotor ataletini, redüktör oranını, yük ataletini ve gerçek hareket yörüngelerini dinamik analizle değerlendirmelidir.
Redüktörün, motor tarafına indirgenmiş yükün eşdeğer ataletini değiştirdiğini de unutmamak gerekir. Bu nedenle sistem uyumluluğu yalnızca yük ataleti ile motor rotor ataletinin karşılaştırılmasıyla belirlenmemelidir. Aktarım oranı, kontrol bant genişliği ve gerçek çalışma koşulları da dikkate alınmalıdır.
2. Aktarım Yapısı ve Konumlandırma Hassasiyeti: Harmonik ve Planet Dişli Robot Eklem Modülleri
Redüktör, robot eklem modülünün temel aktarım bileşenlerinden biridir. Tasarımı çıkış torkunu, aktarım hassasiyetini, burulma rijitliğini, darbe dayanımını ve hizmet ömrünü doğrudan etkiler.
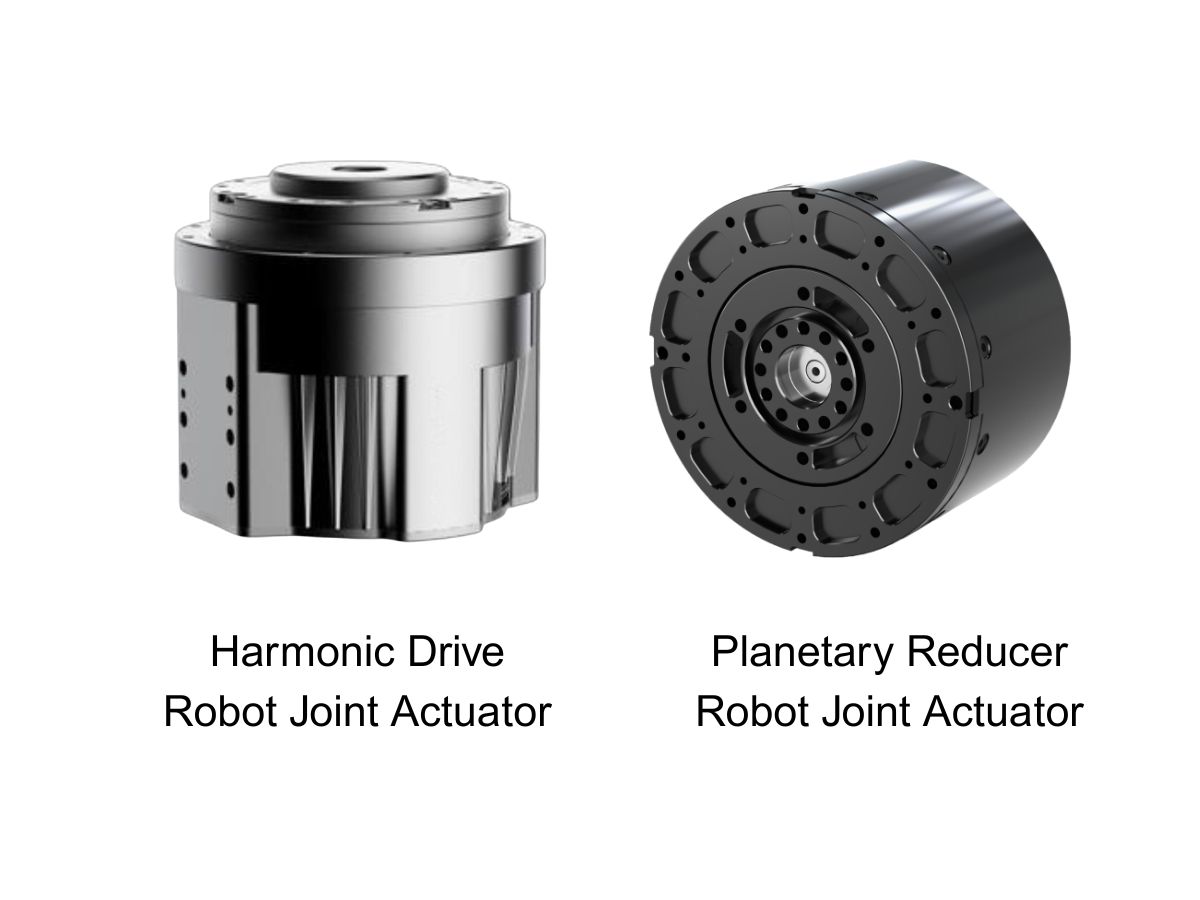
Harmonik redüktörler ve planet dişli redüktörler, robot eklem modüllerinde yaygın olarak kullanılan iki aktarım çözümüdür. Hiçbiri her koşulda üstün değildir; uygun seçim robotun hareket gereksinimlerine ve çalışma koşullarına bağlıdır.
2.1 Harmonik Tahrikli Eklem Modüllerinin Özellikleri ve Uygulamaları
Harmonik redüktörler kompakt yapıları, yüksek redüksiyon oranları ve düşük aktarım boşluğuyla öne çıkar. Bu özellikler, montaj alanının sınırlı olduğu ve yüksek konumlandırma hassasiyeti gereken robot eklemleri için uygun olmalarını sağlar.
Harmonik aktarım, işbirlikçi robotlarda, insansı robotlarda ve hassas robot kollarında yaygın olarak kullanılır.
Temel özellikleri şunlardır:
Alanı sınırlı eklem tasarımları için kompakt yapı.
Daha hassas konumlandırma için düşük aktarım boşluğu.
Yüksek tork çıkışı sağlayan geniş redüksiyon oranı aralığı.
Hassas konumlandırma ve belirli kuvvet kontrollü uygulamalar için uygunluk.
Ancak harmonik redüktörler esnek kamalı çarkın elastik deformasyonuna dayanır. Bu nedenle burulma rijitlikleri, darbe yükü kapasiteleri ve yorulma ömürleri ilgili model ve çalışma koşullarına göre değerlendirilmelidir.
Sık darbe, ağır ve ileri-geri hareket eden yükler veya önemli dinamik yük değişimleri içeren uygulamalarda uzun vadeli güvenilirlik dikkatle doğrulanmalıdır.
2.2 Planet Dişli Eklem Modüllerinin Özellikleri ve Uygulamaları
Planet dişli redüktörler, güneş dişlisi, planet dişliler ve iç çember dişlisinden oluşan bir sistemle güç aktarır. Genellikle yüksek yük taşıma kapasitesi, iyi yapısal rijitlik ve yüksek aktarım verimliliği sunarlar.
Planet dişli aktarımı; ağır hizmet tipi endüstriyel robotlarda, dört ayaklı robotlarda ve önemli dış darbelere maruz kalan eklemlerde avantaj sağlayabilir.
Temel özellikleri şunlardır:
Aktarılan yüklerin dağıtılmasına yardımcı olan birden fazla dişli kavrama noktası.
İyi yük kapasitesi ve darbe dayanımı.
Görece yüksek yük ve dinamik çalışma koşullarına uygunluk.
Doğru tasarım ve yağlamayla iyi dayanıklılık.
Bununla birlikte, geleneksel planet dişli redüktörlerde genellikle bir miktar aktarım boşluğu bulunur. Bu boşluğun büyüklüğü dişli üretim hassasiyetine, montaj yöntemlerine, ön yükleme yapılarına ve üretim süreçlerine bağlıdır.
Yüksek konumlandırma hassasiyeti ve uyumlu kuvvet kontrolü gerektiren uygulamalarda mühendisler komple eklem modülünün gerçek boşluğunu ve genel aktarım performansını doğrulamalıdır.
2.3 Farklı Robot Uygulamaları İçin Uygun Aktarım Yapısı Nasıl Seçilir?
Seçim yalnızca aktarım türüne göre yapılmamalıdır. Mühendisler eklem yükünü, hareket frekansını, darbe şiddetini ve kontrol gereksinimlerini de dikkate almalıdır.
Örneğin:
İşbirlikçi robotlar: Aktarım boşluğuna, geri sürülebilirliğe ve kuvvet kontrolü performansına odaklanın.
İnsansı robotlar: Tork yoğunluğunu, ağırlığı, dinamik tepkiyi ve darbe dayanımını dikkate alın.
Dört ayaklı robotlar: Dinamik yüklemeye, darbe kapasitesine ve yorulma ömrüne öncelik verin.
Ağır hizmet tipi endüstriyel robot kolları: Sürekli torku, rijitliği ve uzun süreli çalışma güvenilirliğini değerlendirin.
Düşük boşluk, yüksek burulma rijitliği ve güçlü yük taşıma kapasitesinin bir arada gerektiği uygulamalarda ön yüklemeli ve boşluk giderme tasarımlı yüksek hassasiyetli planet dişli aktarım çözümleri de değerlendirilebilir.
Mühendislerin seçimlerini geleneksel aktarım yapılarıyla sınırlamaları gerekmez.
2.4 Robot Eklem Modülünde Hangi Hassasiyet Parametreleri Değerlendirilmelidir?
Robot ekleminin gerçek konumlandırma hassasiyeti, tek başına redüktörün nominal hassasiyetine eşit değildir.
Eklem modülünün genel hassasiyeti; motor enkoderlerinden, çıkış enkoderlerinden, redüktör boşluğundan, burulma deformasyonundan, yatak desteğinden, flanş işleme hassasiyetinden ve montaj toleranslarından da etkilenir.
Seçim sırasında mühendisler özellikle şunlara dikkat etmelidir:
Çıkış tarafındaki aktarım boşluğu.
Çıkış tarafındaki tekrarlanabilirlik.
Burulma rijitliği ve yük kaynaklı deformasyon.
Çıkış flanşının alın yüzeyindeki salgı.
Montaj yüzeylerinin düzlemsellik ve boyutsal hassasiyeti.
Bu parametreler arasında gerçek çıkış geri bildirim hassasiyeti ve yük altındaki açısal yer değiştirme özellikle önemlidir.
Hassas montaj, medikal robotik ve hassas üretim ekipmanları için mühendisler yalnızca münferit bileşen özelliklerine güvenmek yerine gerçek test verilerini ve açıkça tanımlanmış test koşullarını talep etmelidir.
3. Enkoderler ve Tork Sensörleri: Robot Eklemlerinde Yüksek Hassasiyetli Kuvvet Kontrolü Nasıl Sağlanır?
Redüktör eklemin aktarım performansını belirliyorsa enkoderler ve tork sensörleri kontrol sisteminin kullanabileceği geri bildirim bilgilerini belirler.
Geleneksel noktadan noktaya hareket için konum geri bildirimi yeterli olabilir. Ancak işbirlikçi robotlar, insansı robotlar ve çevreleriyle etkileşim kuran sistemler, çoğu zaman yalnızca motor tarafındaki konum ve akım ölçümlerinin sağlayabileceğinden daha gelişmiş geri bildirime ihtiyaç duyar.
3.1 Tek Enkoderli ve Çift Enkoderli Eklem Modülleri Arasındaki Fark Nedir?
Robot eklem modüllerinde genellikle tek enkoderli yarı kapalı çevrim mimarisi veya çift enkoderli tam kapalı çevrim mimarisi kullanılır.
Tek Enkoderli Mimari
Tek enkoderli tasarımda enkoder genellikle motor tarafına takılır; rotor konumunu algılar ve eklemin teorik çıkış konumunu hesaplar.
Bu mimari görece basit ve uygun maliyetlidir; geleneksel noktadan noktaya konumlandırma ve çıkış tarafı geri bildirim gereksinimleri daha düşük olan uygulamalar için uygundur.
Ancak enkoder redüktörden önce yerleştirildiği için gerçek çıkış konumunu doğrudan ölçemez. Bu nedenle redüktör boşluğunu, burulma deformasyonunu ve bazı aktarım hatalarını doğrudan telafi edemez.
Çift Enkoderli Mimari
Çift enkoderli tasarımda iki enkoder kullanılır: biri motor tarafında, diğeri çıkış tarafında.
Motor tarafındaki enkoder motor komütasyonunu ve hız kontrolünü desteklerken çıkış tarafındaki enkoder eklemin gerçek çıkış açısını ölçer.
Kontrol sistemi, giriş ve çıkış tarafı konumlarını karşılaştırarak aktarım sisteminin gerçek hareketini daha doğru biçimde anlayabilir.
Çift enkoderli mimari özellikle şunlar için uygundur:
Yüksek hassasiyetli konum kontrolü.
Kararlı düşük hızlı çalışma.
Yüksek dinamikli hareket takibi.
Aktarım deformasyonu telafisi gereken robot eklemleri.
Konum geri bildirimi gereksinimleri yüksek olan esnek kontrol sistemleri.
Yüksek hassasiyetli robot eklemlerinde çıkış tarafı mutlak konum geri bildirimi bulunan bir mimariye genellikle öncelik verilmesi değerlendirilmelidir.
3.2 Gelişmiş Robot Eklemlerinde Çıkış Tarafı Tork Sensörlerine Neden İhtiyaç Duyulur?
Tork geri bildirimi, yüksek hassasiyetli kuvvet kontrolünün önemli bir temelidir.
Eklem torku bilgisini elde etmek için yaygın olarak iki yöntem kullanılır: motor akımından tork tahmini ve bağımsız bir tork sensörüyle doğrudan ölçüm.
Motor akımına dayalı tahminde, motor tork sabiti ve ölçülen akım kullanılarak elektromanyetik tork hesaplanır. Bu yaklaşım ek bir tork sensörü gerektirmez ve görece uygun maliyetlidir.
Ancak motorun elektromanyetik torku, eklemin gerçek çıkış torkuna mutlaka eşit değildir.
Redüktör sürtünmesi, aktarım kayıpları, atalet torku ve sıcaklık değişimleri gibi etkenler nihai çıkış torkunu etkileyebilir. Bu nedenle akım tabanlı tahmin, yüksek hassasiyetli kuvvet geri bildirimi gerektiren uygulamalarda sınırlıdır.
Buna karşılık, redüktör çıkışı ile eklem flanşı arasına takılan bir tork sensörü, aktarım sisteminden geçen torku doğrudan ölçebilir. Böylece robot ile dış ortamı arasındaki gerçek etkileşimi daha iyi temsil eden bir ölçüm elde edilir.
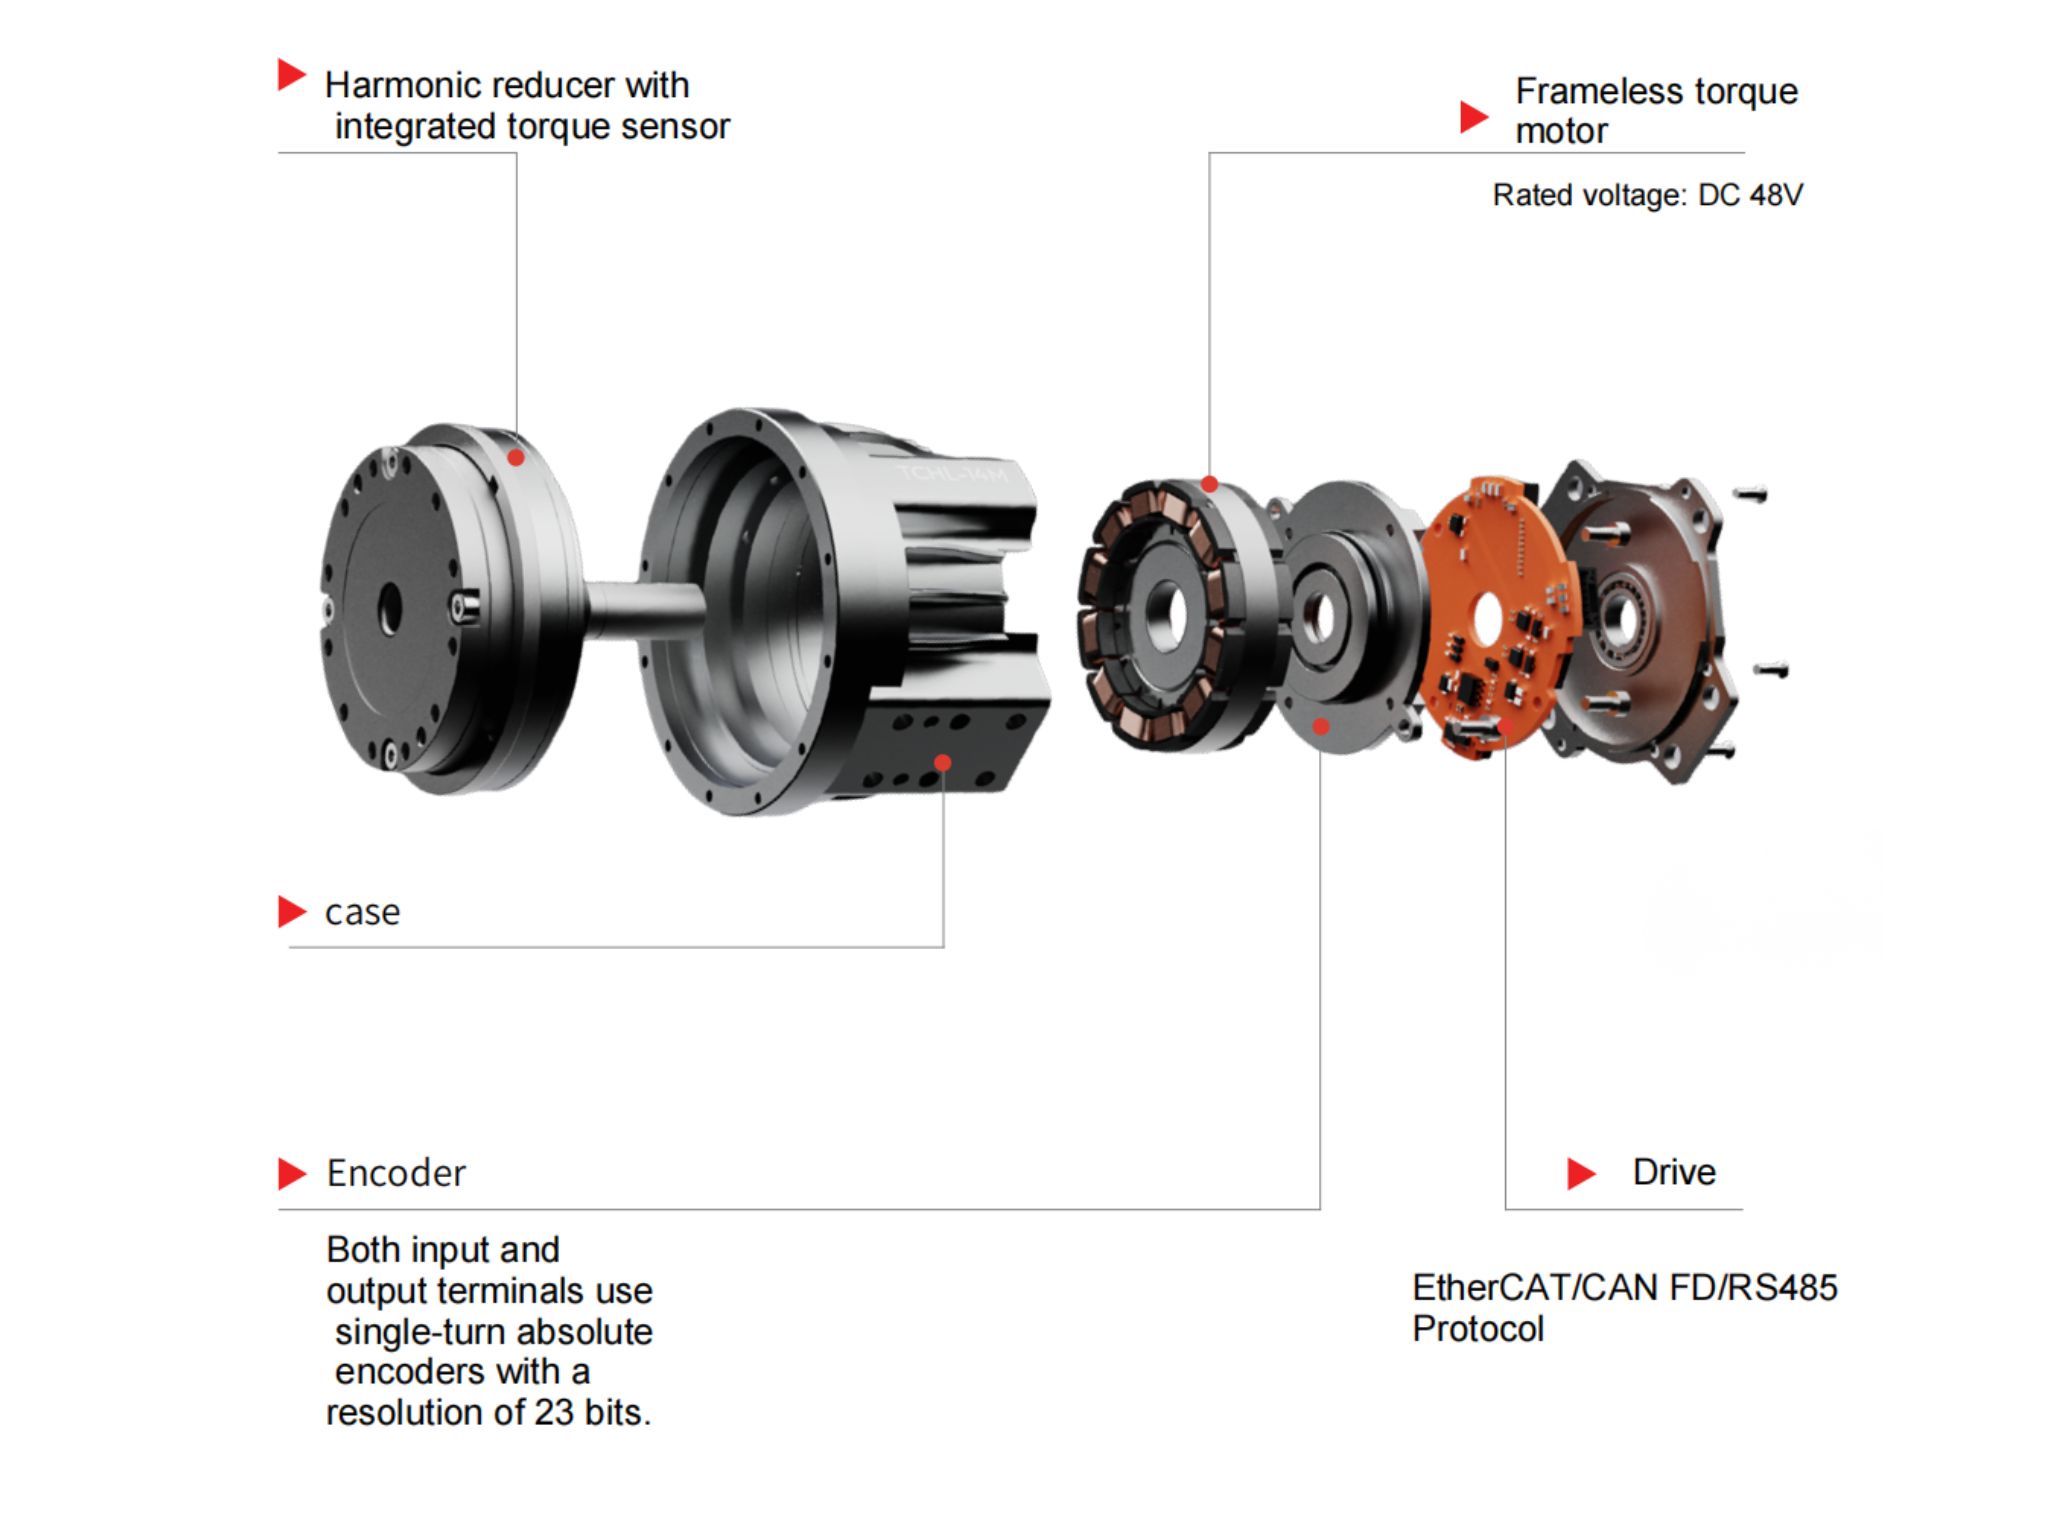
Örneğin HONPINE'ın TCHL serisi robot eklem modülleri, çıkış tarafı tork algılama mimarisi kullanır. Bu yapı, eklem yükündeki değişimlerin gerçek zamanlı olarak algılanmasını gerektiren robotik sistemler için tasarlanmıştır.
Tipik uygulamalar şunlardır:
İşbirlikçi robotlar ve insan-robot etkileşimi.
Hassas montaj ve geçme işlemleri.
Yüzey taşlama ve sabit kuvvet kontrolü.
İnsansı robotlarda uyarlanabilir duruş kontrolü.
Dış iskelet robotları ve uyumlu destek cihazları.
Çıkış tarafı tork algılamanın aktarım sisteminin tüm etkilerini ortadan kaldırmadığını unutmamak gerekir. Sensör hassasiyeti, mekanik montaj, kalibrasyon ve kontrol algoritmaları da nihai ölçüm sonuçlarını etkiler.
3.3 Tork Sensörü Seçerken Hangi Teknik Özellikler Önemlidir?
Tork sensörü seçerken mühendisler nominal ölçüm aralığının ötesindeki özellikleri de değerlendirmelidir. Dinamik tepki ve uzun vadeli kararlılık da aynı ölçüde önemlidir.
Temel parametreler şunlardır:
Ölçüm Aralığı: Sensör, aşırı yük sınırlarına çok yaklaşmadan ve gereksiz ölçüde geniş bir aralık kullanılmadan normal çalışma torkunu ve beklenen dinamik yükleri kapsamalıdır.
Ölçüm Hassasiyeti: Tek bir hassasiyet değerine güvenmek yerine doğrusallık, tekrarlanabilirlik, histerezis ve toplam ölçüm hatası değerlendirilmelidir.
Sıfır Kararlılığı ve Sıcaklık Kayması: Uzun süreli çalışmadaki sıcaklık değişimleri sıfır noktası sapmasına neden olarak sürekli kuvvet kontrolünü ve düşük tork ölçümünü etkileyebilir.
Örnekleme Frekansı ve Bant Genişliği: Yüksek dinamikli etkileşim ve çarpışma algılama, geri bildirim gecikmelerini önlemek için yeterli sensör örnekleme kapasitesi ve sistem kontrol bant genişliği gerektirir.
Gürültü Seviyesi: Aşırı ölçüm gürültüsü, kuvvet kontrol komutlarında dalgalanmalara neden olabilir ve hareket akıcılığını azaltabilir.
Malzeme taşıma, sabit konumlu hareket ve hassas kuvvet etkileşimi gerektirmeyen diğer uygulamalar için bağımsız tork sensörü olmayan bir eklem modülü yeterli olabilir. Bu, donanım maliyetini ve sistem karmaşıklığını azaltmaya yardımcı olur.
4. Mekanik Yapı ve Montaj Uyumluluğu: Eklem Modülleri Robot Tasarımlarıyla Nasıl Eşleştirilir?
Robot eklem modülü yalnızca bir güç aktarım birimi değil, aynı zamanda robotun mekanik yapısının ayrılmaz bir parçasıdır.
Boyutları, montaj arayüzleri, içi boş mil tasarımı ve ağırlık dağılımı robotun genel tasarımını etkiler.
4.1 İçi Boş Mil Tasarımı ve Modül Ağırlığı Nasıl Değerlendirilmelidir?
İnsansı robotlar, çok eklemli robot kolları ve karmaşık robot sistemleri için içi boş milli eklem modülleri önemli kablolama avantajları sunar.
Güç kabloları, iletişim kabloları, sensör kabloları ve diğer bağlantılar içi boş merkezden geçirilebilir; böylece dış kabloların dolaşması ve hareketi engelleme olasılığı azalır.
Sürekli dönme gerektiren uygulamalarda sistem tasarımına bağlı olarak döner kontaklar da değerlendirilebilir. Mühendisler iç çapın, kablo güzergâhının ve dönme aralığının uyumlu olduğunu doğrulamalıdır.
Modül ağırlığı da dikkate alınması gereken önemli bir husustur.
Çok eklemli robotlarda uç efektöre yakın eklemlerin kütlesi, üst akıştaki eklemlerin maruz kaldığı yükü ve ataleti artırır. Bu nedenle yeterli tork ve rijitliği korurken uç kısımdaki eklemlerin ağırlığını azaltmak, üst akıştaki eklemlerin tahrik gereksinimlerini düşürmeye, genel dinamik tepkiyi ve enerji verimliliğini iyileştirmeye yardımcı olabilir.
Seçim sırasında mühendisler yalnızca en yüksek tork değerini seçmek yerine modül ağırlığını, nominal torku, tepe torkunu ve tork yoğunluğunu karşılaştırmalıdır.
4.2 Robot Eklem Modüllerinde Elektromanyetik Fren Gerekli midir?
Elektromanyetik fren öncelikle güç kaynağı kesildiğinde veya tahrik sistemi durduğunda eklemi konumunda tutmak için kullanılır. Yerçekiminin neden olduğu istenmeyen hareketleri önlemeye yardımcı olur.
İnsansı robotların diz ve kalça eklemleri, dikey robot kolları ve yerçekimi yükü taşıyan diğer eklemler için fren yapılandırması dikkatle değerlendirilmelidir.
Yaygın bir çözüm, yayla uygulanan ve elektrikle serbest bırakılan elektromanyetik frendir. Enerji kesildiğinde devreye girer, enerji verildiğinde serbest kalır.
Fren seçerken mühendisler şunları doğrulamalıdır:
Nominal tutma torku.
Fren bırakma gerilimi ve güç tüketimi.
Devreye girme ve bırakma tepki süreleri.
Fren hizmet ömrü.
Eklem montaj alanıyla uyumluluk.
Frenin temel işlevinin statik tutma olduğunu anlamak önemlidir. Servo sürücünün sağladığı dinamik frenleme kontrolünün yerini almaz ve her türlü acil dinamik darbeyi karşılayabileceği varsayılmamalıdır.
Hafif yüklü yatay eklemlerde fren gereksinimi uygulamaya ve güvenlik gereksinimlerine göre değerlendirilebilir.
4.3 Hangi Montaj Ölçüleri Doğrulanmalıdır?
Robot eklem modülünün mekanik montaj uyumluluğu, aktarım hassasiyetini ve çalışma güvenilirliğini doğrudan etkiler.
Seçim aşamasında mühendisler şunları doğrulamalıdır:
Montaj flanşının çapı ve delik düzeni.
Konumlandırma pilotu ölçüleri.
Montaj vidası özellikleri ve etkin kavrama derinliği.
Ön, arka veya yan montaj yapılandırmaları.
Eşleşen yüzeylerin düzlemsellik, paralellik ve dairesellik gereksinimleri.
Önerilen vida sıkma torku ve montaj sırası.
İzin verilen maksimum çıkış dönüşü ve sınır yapılandırmaları.
Montaj yüzeylerinin hassasiyetine, konumlandırma pilotunun uyumuna, vidaların eşit sıkılmasına ve olası yapısal çakışmalara özellikle dikkat edilmelidir.
Hatalı montaj eklem direncine, konumlandırma sapmalarına ve hatta mekanik hasara neden olabilir.
Mühendisler aşırı hareketi, çarpışmaları ve kablo hasarını önlemek için mekanik sınırlar, yazılım sınırları ve kablo dönme aralıkları arasındaki ilişkiyi de doğrulamalıdır.
5. Elektrik ve Kontrol Sistemleri: Sürücü Mimarisi, Besleme Gerilimi ve İletişim Protokolleri Nasıl Seçilir?
Robot eklem modülünün elektrik özellikleri ve iletişim protokolleri, robotun ana kontrol sistemiyle uyumluluğunu belirler. Ayrıca çok eksenli senkronizasyonu, gerçek zamanlı performansı ve devreye alma verimliliğini doğrudan etkiler.
5.1 24V ve 48V Robot Eklem Modülleri Arasında Nasıl Seçim Yapılır?
Robot eklem modüllerinde en yaygın besleme gerilimleri 24V ve 48V DC'dir.
Aynı elektrik gücü düzeyinde besleme geriliminin artırılması gereken akımı azaltır. Bu, kablo ve konnektörlerdeki direnç kayıplarını ve gerilim düşümlerini azaltmaya yardımcı olur.
Sonuç olarak 48V güç sistemleri çok eklemli robotlar, yüksek güçlü tahrikler ve pille çalışan mobil robot platformları için avantaj sağlayabilir.
Ancak 48V eklem modülü her uygulama için mutlaka daha iyi değildir.
Gerçek seçimde şunlar dikkate alınmalıdır:
Robotun DC bara gerilimi.
Modülün izin verilen çalışma gerilimi aralığı.
Maksimum ve sürekli akım gereksinimleri.
Sürücü gerilim değerleri.
Akünün deşarj kapasitesi.
Kablo uzunluğu ve gerilim düşümü.
İnsansı robotlar ve mobil platformlar için mühendisler bekleme gücü tüketimini, tepe akım gereksinimini ve akü çalışma süresini de değerlendirmelidir.
5.2 Entegre ve Harici Servo Sürücüler Arasındaki Fark Nedir?
Robot eklem modülleri, servo sürücünün montaj biçimine göre genellikle entegre sürücülü ve harici sürücülü olarak iki mimariye ayrılır.
Entegre Sürücülü Eklem Modülleri
Entegre sürücülü tasarımda servo sürücü eklem modülünün içine yerleştirilir. Böylece kompakt bir grup oluşur; dış kablolama görece basit olur ve sistem entegrasyonunun karmaşıklığı azalır.
Temel avantajları şunlardır:
Yüksek entegrasyon ve montaj alanının verimli kullanımı.
Daha az harici bağlantı.
Daha kolay modüler tasarım ve sistem entegrasyonu.
Hafif ve montaj alanı kısıtlı robotlara uygunluk.
Ancak entegre sürücüler dahili termal yönetim, sızdırmazlık ve elektromanyetik uyumluluk açısından daha yüksek gereksinimler getirir.
Harici Sürücülü Eklem Modülleri
Harici sürücülü tasarımda servo sürücü, motor ve aktarım grubundan ayrı olarak monte edilir.
Bu yapı, sürücü montajında ve termal yönetimde daha fazla esneklik sağlar. Ayrıca mühendislerin farklı uygulama gereksinimlerine göre sürücü birimlerini seçmesine veya değiştirmesine olanak tanır.
Temel avantajları şunlardır:
Sürücü için bağımsız termal yönetim.
Daha kolay bakım ve değiştirme.
Belirli yüksek güçlü veya özel kontrol uygulamalarına uygunluk.
Elektrik yerleşimi ve sistem mimarisinde daha fazla esneklik.
Bununla birlikte harici sürücü yapılandırmaları güç kabloları, enkoder kabloları ve iletişim kabloları için ek planlama gerektirir ve entegrasyon işini artırır.
Bu nedenle entegre sürücülü tasarımlar harici sürücü çözümlerinden mutlaka üstün değildir.
Entegre sürücüler kompakt boyut, hafif yapı ve basit kablolama gerektiren robotlar için caziptir. Esnek sürücü yapılandırması, bağımsız soğutma veya özel kontrol arayüzleri gerektiğinde harici sürücüler daha uygun olabilir.
5.3 EtherCAT, CAN FD ve RS485 Arasında Nasıl Seçim Yapılır?
İletişim protokolleri, eklem modüllerinin robotun ana kontrolörüyle komut ve geri bildirim verilerini nasıl alışveriş ettiğini belirler.
Yaygın seçenekler EtherCAT, CAN FD ve RS485'tir.
EtherCAT: Yüksek gerçek zamanlı performans ve senkronizasyon kabiliyeti sunar. Çok eksenli koordinasyon, yüksek hızlı hareket ve hassas konumlandırma için uygundur; bu nedenle endüstriyel robotlarda ve yüksek performanslı çok eklemli sistemlerde yaygın olarak tercih edilir.
CAN FD: Veri aktarım kapasitesi artırılmış, geleneksel CAN'ın geliştirilmiş bir sürümüdür. Dağıtık eklem kontrolü ve daha yüksek iletişim verimliliği gerektiren mobil veya insansı robot sistemleri için uygundur.
RS485: Görece basit kablolama ve iyi gürültü bağışıklığı sunar. Endüstriyel kontrol ve durum iletişiminde yaygın kullanılır. Gerçek zamanlı performansı iletişim protokolüne, ağ topolojisine ve kontrolör uygulamasına bağlıdır.
Seçim sırasında mühendisler yalnızca hangi iletişim protokollerinin desteklendiğini değil, modülün hedef ana kontrolörle uyumlu olup olmadığını da doğrulamalıdır.
Eksiksiz iletişim belgeleri, nesne sözlükleri, kontrol komutları ve durum geri bildirimi tanımları da mevcut olmalıdır.
5.4 Robot Eklem Modülü Hangi Kontrol Modlarını Desteklemelidir?
Farklı robot uygulamaları farklı kontrol modları gerektirir.
Yaygın seçenekler şunlardır:
Konum Kontrolü: Noktadan noktaya konumlandırma, yörünge takibi ve tekrarlanan hareketler için.
Hız Kontrolü: Sabit hızlı dönme ve sürekli hareket için.
Tork Kontrolü: Çıkış torkunun düzenlenmesi ve kuvvet kontrollü uygulamalar için.
Çevrimsel Senkron Konum Modu: Birden fazla eklemde senkronize yörünge kontrolü için.
Çevrimsel Senkron Tork Modu: Gerçek zamanlı tork komutları gerektiren yüksek dinamikli kontrol sistemleri için.
İşbirlikçi ve insansı robotlarda mühendisler, eklem modülünün konum, hız ve tork kontrolü de dâhil olmak üzere birden fazla kontrol modunu destekleyip desteklemediğine özellikle dikkat etmelidir.
Kontrol modları arasında yumuşak geçişler de önemlidir.
Ayrıca mühendisler konum, hız ve akım kontrol çevrimi mimarisini; izleme hatası denetimi, aşırı akım koruması ve iletişim arızası yönetimi gibi işlevlerle birlikte doğrulamalıdır.
6. Termal Yönetim ve Uzun Vadeli Güvenilirlik: Eklem Modülünün Kararlı Çalışması Nasıl Sağlanır?
Uzun süreli çalışmada robot eklem modülleri motor ısınmasından, redüktör sürtünmesinden, ortam sıcaklığından ve çalışma yüklerindeki değişimlerden etkilenir.
Bu nedenle mühendisler başlangıç performans özelliklerine ek olarak termal dengeyi, hizmet ömrünü ve çevresel uyumu da değerlendirmelidir.
6.1 Sıcaklık Artışı ve Termal Denge Neden Önemlidir?
Motorlar ve servo sürücüler çalışma sırasında ısı üretirken redüktör içindeki sürtünme de termal kayıplara katkıda bulunur.
Eklem, yeterli ısı dağıtımı olmadan uzun süre yüksek yük veya yüksek hareket frekansında çalışırsa aşırı sıcaklık artışı meydana gelebilir. Bunun sonucunda çıkış torku düşebilir, sürücü güç azaltımına gidebilir veya termal koruma nedeniyle kapanabilir.
Seçim sırasında mühendisler şunları doğrulamalıdır:
Modülün doğal soğutma mı yoksa destekli soğutma mı kullandığı.
Motor ve sürücü için sıcaklık izleme bulunup bulunmadığı.
Sürekli yük altında sıcaklık artış eğrileri.
Termal dengeye ulaşmak için gereken süre.
Sıcaklık sınırlarına yaklaşırken güç azaltma davranışı.
Yüksek ortam sıcaklıklarında gerçek çıkış kapasitesi.
İnsansı robot dizlerinde, dört ayaklı robot kalçalarında ve endüstriyel robot kollarındaki yüksek frekanslı eklemler için uzun süreli sıcaklık verileri özellikle önemlidir.
Kısa süreli performans testleri tek başına sürekli çalışma kapasitesini belirlemek için yeterli değildir.
6.2 Redüktör Hizmet Ömrü ve Yağlama Nasıl Değerlendirilir?
Redüktör, robot eklem modülünün uzun vadeli güvenilirliğini etkileyen en önemli bileşenlerden biridir.
Mühendisler nominal hizmet ömrünü, yağlama yöntemini, bakım gereksinimlerini ve gerçek çalışma koşullarını değerlendirmelidir.
Harmonik redüktörlerde esnek kamalı çarkın yorulma ömrü, yağlama koşulları ve darbe yüklerinin etkileri dikkate alınmalıdır.
Planet dişli redüktörlerde dişli kavraması, yatak yükleri, diş yüzeyi aşınması ve yağlama koşullarına dikkat edilmelidir.
Tedarikçi L10 ömrü verisi sağlıyorsa mühendisler buna karşılık gelen yük, dönme hızı, yağlama ve çalışma sıcaklığı koşullarını doğrulamalıdır.
Redüktörün nominal veya teorik hizmet ömrünün komple eklem modülünün gerçek hizmet ömrüyle aynı olmayabileceğini de anlamak önemlidir. Motor yatakları, enkoderler, frenler, sensörler ve servo sürücüler de sistemin genel güvenilirliğini etkiler.
6.3 IP Koruma Sınıfı Nasıl Seçilmelidir?
Farklı robot çalışma ortamları farklı koruma düzeyleri gerektirir.
Örneğin:
Kapalı alan laboratuvarları: Toz ve sıvı maruziyetine göre uygun bir koruma sınıfı seçin.
Endüstriyel atölyeler: Tozu, yağ kirliliğini ve ara sıra sıvı sıçramasını dikkate alın.
Açık alan robotları: Yağmur, nem ve sıcaklık değişimlerini değerlendirin.
Özel temizlik ortamları: Temizlik yöntemine ve sıvı maruziyet koşullarına göre koruma gereksinimlerini doğrulayın.
IP54, bazı endüstriyel ortamlar için başlangıç referansı olabilir. Ancak uygunluğu gerçek toz ve su maruziyetine bağlıdır.
Açık hava, nemli veya yıkamalı uygulamalarda daha yüksek bir koruma sınıfı gerekebilir.
Mühendisler yalnızca muhafazanın IP sınıfına güvenmek yerine konnektörlerin, kablo arayüzlerinin ve montaj konumlarının uygun koruma sağlayıp sağlamadığını da doğrulamalıdır.
7. Robot Eklem Modülü Seçim Süreci: Uygulama Gereksinimlerinden Nihai Model Doğrulamasına
Temel teknik parametreleri anladıktan sonra mühendisler, tek bir özelliğe dayanarak ürün seçmek yerine sistematik bir seçim süreci oluşturmalıdır.
Aşağıdaki adımlar pratik bir referans sunar.
Adım 1: Robot Uygulamasını Tanımlayın.
Robot türünü, eklemin konumunu, hareket aralığını, taşıma kapasitesini, çalışma frekansını ve çalışma ortamını belirleyin.
Adım 2: Eklem İçin Dinamik Gereksinimleri Hesaplayın.
Robotun mekanik yapısına ve hareket yörüngelerine göre sürekli torku, tepe torkunu, çıkış hızını, ivmelenmeyi ve yük ataletini hesaplayın.
Adım 3: Aktarım Yapısını ve Hassasiyet Gereksinimlerini Belirleyin.
Yük, rijitlik, boşluk, geri sürülebilirlik ve dinamik performans gereksinimlerine göre uygun bir harmonik veya planet dişli aktarım çözümü seçin.
Adım 4: Geri Bildirim ve Kuvvet Kontrolü Yapılandırmasını Belirleyin.
Konumlandırma hassasiyeti gereksinimlerine göre tek veya çift enkoderli mimariyi seçin ve çıkış tarafı tork sensörünün gerekli olup olmadığını belirleyin.
Adım 5: Mekanik Uyumluluk Kontrollerini Tamamlayın.
Modül çapını, uzunluğunu, içi boş mil ölçülerini, flanş arayüzlerini, montaj yapılandırmasını, ağırlığını ve fren gereksinimlerini doğrulayın.
Adım 6: Elektrik ve İletişim Uyumluluğunu Doğrulayın.
Robotun ana kontrol sistemiyle uyumluluğu sağlamak için besleme gerilimini, sürücü mimarisini, iletişim protokolünü ve kontrol modlarını eşleştirin.
Adım 7: Termal Performansı ve Uzun Vadeli Güvenilirliği Doğrulayın.
Seçilen modülün hedef çalışma koşullarını karşıladığını doğrulamak için gerçek yük testleri, sıcaklık artışı testleri, dinamik hareket testleri ve gerekli dayanıklılık değerlendirmelerini gerçekleştirin.
İşbirlikçi robotlar, insansı robotlar ve yüksek dinamikli robot kollar için eklem modülünün modelini kesinleştirmeden önce dinamik simülasyon, kontrol parametrelerinin ayarlanması ve prototip doğrulaması önerilir.
8. Robot Eklem Modülü Seçimi Hakkında Sık Sorulan Sorular
S1: Robot Eklem Modülü Seçerken Daha Yüksek Nominal Tork Her Zaman Daha mı İyidir?
Şart değildir. Gereğinden büyük bir eklem modülü robotun ağırlığını, ataletini, enerji tüketimini ve toplam üretim maliyetini artırabilir.
Uygun seçim, mevcut en yüksek çıkış torkunu seçmek yerine gerçek yük profiline, sürekli torka, tepe torkuna ve gerekli güvenlik payına dayanmalıdır.
S2: İnsansı Robot Eklemlerinde Harmonik mi, Planet Dişli Redüktör mü Kullanılmalıdır?
Seçim, her eklemin konumuna ve çalışma gereksinimlerine bağlıdır.
Kompakt yapı ve düşük aktarım boşluğu gereken eklemlerde harmonik aktarım düşünülebilir. Önemli dinamik darbelere maruz kalan ve güçlü yük taşıma kapasitesi gerektiren eklemler için yüksek performanslı planet dişli aktarımı uygun olabilir.
Nihai kararda tork yoğunluğu, ağırlık, burulma rijitliği ve kontrol performansı da dikkate alınmalıdır.
S3: Tüm Robot Eklem Modüllerinde Tork Sensörü Gerekli midir?
Hayır. Geleneksel noktadan noktaya konumlandırma, sabit yörüngeli malzeme taşıma ve hassas kuvvet etkileşimi gerektirmeyen uygulamalarda motor akımına dayalı tork tahmini yeterli olabilir.
Hassas montaj, çarpışma algılama, insan-robot işbirliği ve uyumlu kuvvet kontrolünde çıkış tarafı tork sensörü daha doğrudan yük geri bildirimi sağlayabilir.
S4: Çift Enkoderli Eklem Modülü Her Zaman Tek Enkoderli Modülden Daha mı Hassastır?
Çift enkoderli mimari çıkış tarafı konumunu doğrudan algılayabilir ve aktarım hatası telafisi için geri bildirim sağlayabilir.
Ancak gerçek konumlandırma hassasiyeti enkoder çözünürlüğüne, montaj hassasiyetine, redüktör performansına, mekanik rijitliğe ve kontrol algoritmalarına da bağlıdır.
Enkoder sayısı tek başına robotun nihai konumlandırma hassasiyetini belirlemez.
S5: Entegre Sürücülü Eklem Modülleri İnsansı Robotlar İçin Daha mı Uygundur?
Entegre sürücülü yapılandırmalar yüksek entegrasyon, basit kablolama ve kompakt yapı sunar; bu da onları montaj alanının kısıtlı olduğu insansı robot tasarımları için cazip kılar.
Ancak mühendisler termal yönetimi, elektromanyetik uyumluluğu ve bakım gereksinimlerini de dikkate almalıdır.
Bazı yüksek güçlü eklemler için harici sürücülü yapılandırmalar da değerlendirilmelidir.
Sonuç: Etkili Robot Eklem Modülü Seçimi Performans, Yapı ve Kontrol Arasında Denge Gerektirir
Robot eklem modülü seçimi, yalnızca nominal torku, redüksiyon oranını ve dış ölçüleri karşılaştırmaktan ibaret değildir. Robotun genel hareket gereksinimlerine göre dinamik performansın, aktarım hassasiyetinin, geri bildirim mimarisinin, kuvvet kontrolü kapasitesinin, mekanik montajın, elektrik arayüzlerinin ve uzun vadeli güvenilirliğin kapsamlı biçimde değerlendirilmesini gerektirir.
İşbirlikçi ve insansı robotlarda çift enkoderler, çıkış tarafı tork sensörleri ve yüksek entegrasyonlu eklem modülleri; yüksek hassasiyetli konum kontrolü ve uyumlu kuvvet kontrolü için daha eksiksiz bir donanım temeli sağlayabilir.
Ağır hizmet tipi ve yüksek dinamikli robotlarda tork yoğunluğuna, burulma rijitliğine, darbe dayanımına ve termal dengeye daha fazla dikkat edilmelidir.
HONPINE'ın TCHL serisi robot eklem modülleri , hafif robotik sistemler, yüksek hassasiyetli hareket kontrolü ve kuvvet etkileşimi uygulamaları için tasarlanmıştır. Entegre aktarım, konum geri bildirimi ve tork algılama yapılandırmalarıyla bu seri farklı robot gereksinimleri için esnek eklem çözümleri sunar.
Robotik mühendislik ekipleri her eklemin yük, dönme hızı, hassasiyet ve kontrol gereksinimlerini değerlendirerek robot tasarımını, sistem entegrasyonunu ve güvenilir hareket kontrolünü destekleyecek uygun modül yapılandırmalarını seçebilir.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
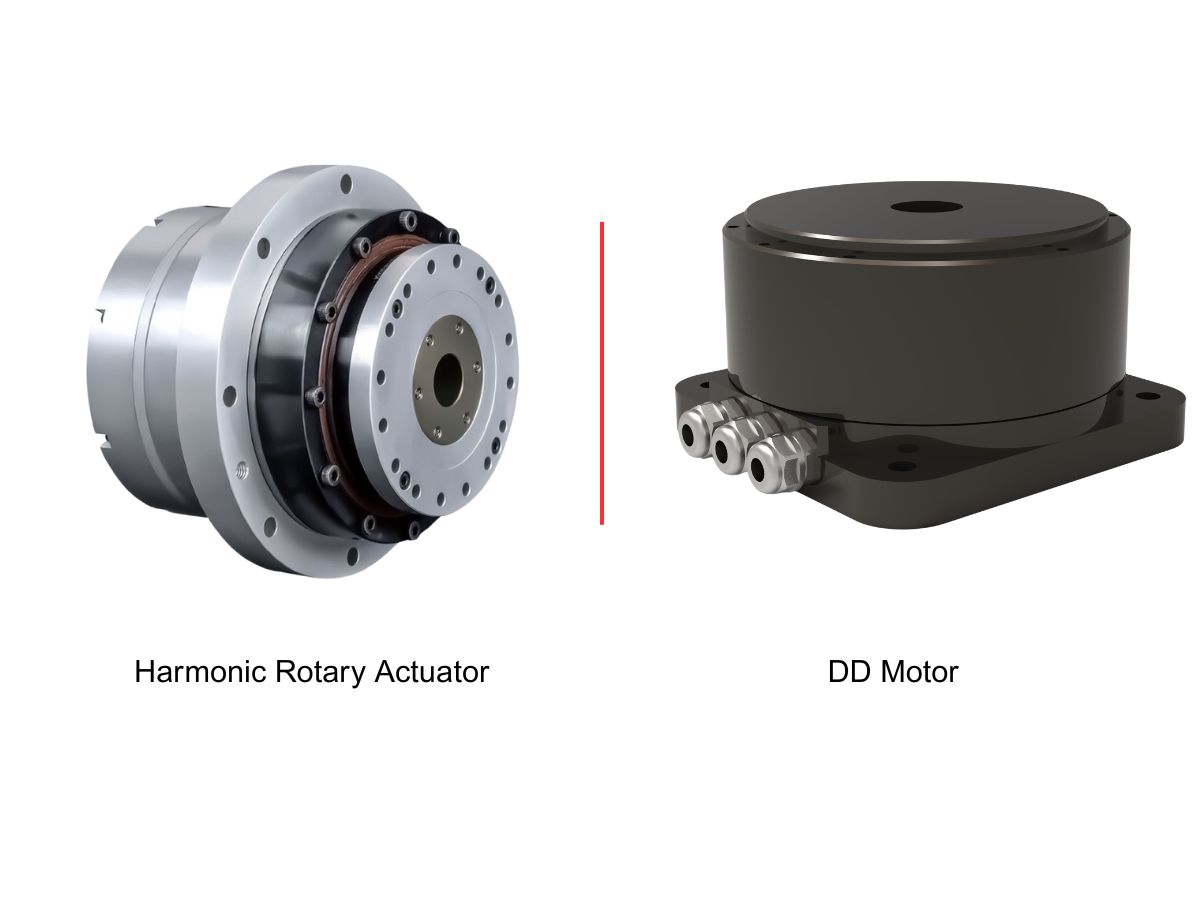
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzuİşbirlikçi ve insansı robotlar için tork, hız, redüktörler, enkoderler, tork sensörleri, tahrik sistemleri ve termal yönetimini kapsayan Robot Mafsal Modülü Seçim Kılavuzu.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 EtherCAT, Robot Eklem Modülleri için Neden Ana Akım İletişim Veri Yolu Haline Geliyor?EtherCAT, akıllı robot eklem modülleri için neden ana akım iletişim çözümü haline geliyor? Bu makale; mikrosaniye düzeyinde gerçek zamanlı iletişim, Dağıtılmış Saat senkronizasyonu, CiA 402 standardizasyonu, yüksek bant genişliğine sahip PDO iletimi, çok eksenli ağ oluşturma, arıza teşhisi ve olgun bir geliştirme ekosistemi dâhil olmak üzere yedi temel avantajı inceliyor. EtherCAT’in insansı robotların, işbirlikçi robotların ve yüksek hassasiyetli otomasyon ekipmanlarının gelişmiş kontrol gereksinimlerini nasıl desteklediğini öğrenin.
 Yük, hassasiyet, kuvvet kontrolü ve hareket gereksinimlerine göre doğru robot eklem modülünü seçme kılavuzuİşbirlikçi ve insansı robotlar için tork, hız, redüktörler, enkoderler, tork sensörleri, tahrik sistemleri ve termal yönetimini kapsayan Robot Mafsal Modülü Seçim Kılavuzu.
 Endüstriyel uygulamalar için yüksek hassasiyetli bir döner aktüatör nasıl seçilir?Doğru hassas döner aktüatörü seçmek, nominal torku kontrol etmekten daha fazlasını gerektirir. Bu kılavuzda yük torkunun nasıl hesaplanacağını, uygun dişli oranının nasıl seçileceğini ve yapısal konfigürasyonların, montaj flanşlarının, elektromanyetik frenlerin, enkoder çözünürlüğünün ve kablo çıkış yönlerinin nasıl değerlendirileceğini açıklıyoruz. HONPINE HAS, HAT, HAM ve HPG döner aktüatör serilerinin farklı endüstriyel hareket kontrolü ve hassas konumlandırma gereksinimlerini nasıl karşıladığını keşfedin.
 Yüksek hassasiyetli insansı robot kontrolü için hangi robot eklem modülünü seçmelisiniz?İnsansı robotlar temel yürüme ve gösteri görevlerinin ötesine geçerek karmaşık gerçek dünya uygulamalarına yöneldikçe, eklem modüllerinin yüksek torktan daha fazlasını sunması gerekir. Hassas konumlandırma, doğru tork kontrolü, yapısal rijitlik ve dinamik tepki, hassas işlemlerin gerçekleştirilmesinde önemli rol oynar. Peki, yüksek hassasiyetli görevleri yerine getirmek üzere tasarlanmış bir insansı robot için nasıl bir eklem modülü seçmelisiniz? Bu yazıda HONPINE Teknik Direktörü Theodore Li, HAG Harmonic Joint Module’ü tanıtıyor ve bu modülü zorlu insansı robot uygulamaları için uygun kılan beş temel özelliği açıklıyor.
 HONPINE HPJM Harmonik Eklem Motoru: Konum Modu ve Hız Modu – Doğru Kontrol Modu Nasıl Seçilir?Konum modu ve hız modu, robotik sistemlerde farklı hareket kontrolü gereksinimlerini karşılar. Bu makalede, örnek olarak HONPINE HPJM harmonik eklem motoru ele alınarak bu modların kontrol mimarileri, çalışma prensipleri, temel farkları ve uygulama senaryoları açıklanmaktadır. İnsansı robot eklemlerinden rehabilitasyon dış iskeletlerine, mobil robot tahrik tekerleklerinden sürekli dönüş test sistemlerine kadar; hareket hedeflerine, mekanik yüklere ve sistem güvenliği gereksinimlerine göre uygun kontrol modunu nasıl seçeceğinizi keşfedin.
 Yarı İletken Ekipmanları için En İyi 3 Harmonik RedüktörYarı iletken üretim ekipmanları; yüksek hassasiyetli hareket kontrolü, kompakt mekanik yapılar ve güvenilir aktarım performansı gerektirir. Gofret taşıma robotlarından OHT sistemlerine, litografi ve metroloji ekipmanlarına kadar farklı uygulamalar, harmonik redüktörlerden farklı beklentiler doğurur. Bu makalede HONPINE Teknik Direktörü Theodore Li, üç harmonik redüktör çözümünü tanıtıyor: FHG içi boş milli seri, FHD ultra ince seri ve FSD ultra düz seri. Ayrıca yarı iletken ekipmanları için harmonik redüktör seçerken mühendislerin dikkate alması gereken nominal tork, boşluk, burulma rijitliği, içi boş mil çapı ve izin verilen moment yükü dahil 10 temel teknik parametreyi inceleyeceğiz.