İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuz
Biriçi boş döner platformiçin doğru motoru seçmek, yük, hız ve konumlandırma gereksinimlerinizi anlamakla başlar. Bu kılavuz servo, step motor ve fırçasız DC motorları karşılaştırır; tork, hız, atalet ve doğruluk eşleştirmesini açıklar ve yerden tasarruf sağlayan montaj seçeneklerini inceler. Otomasyon projeniz için uygun bir motor ve platform kombinasyonunu belirlemek üzere kullanın.
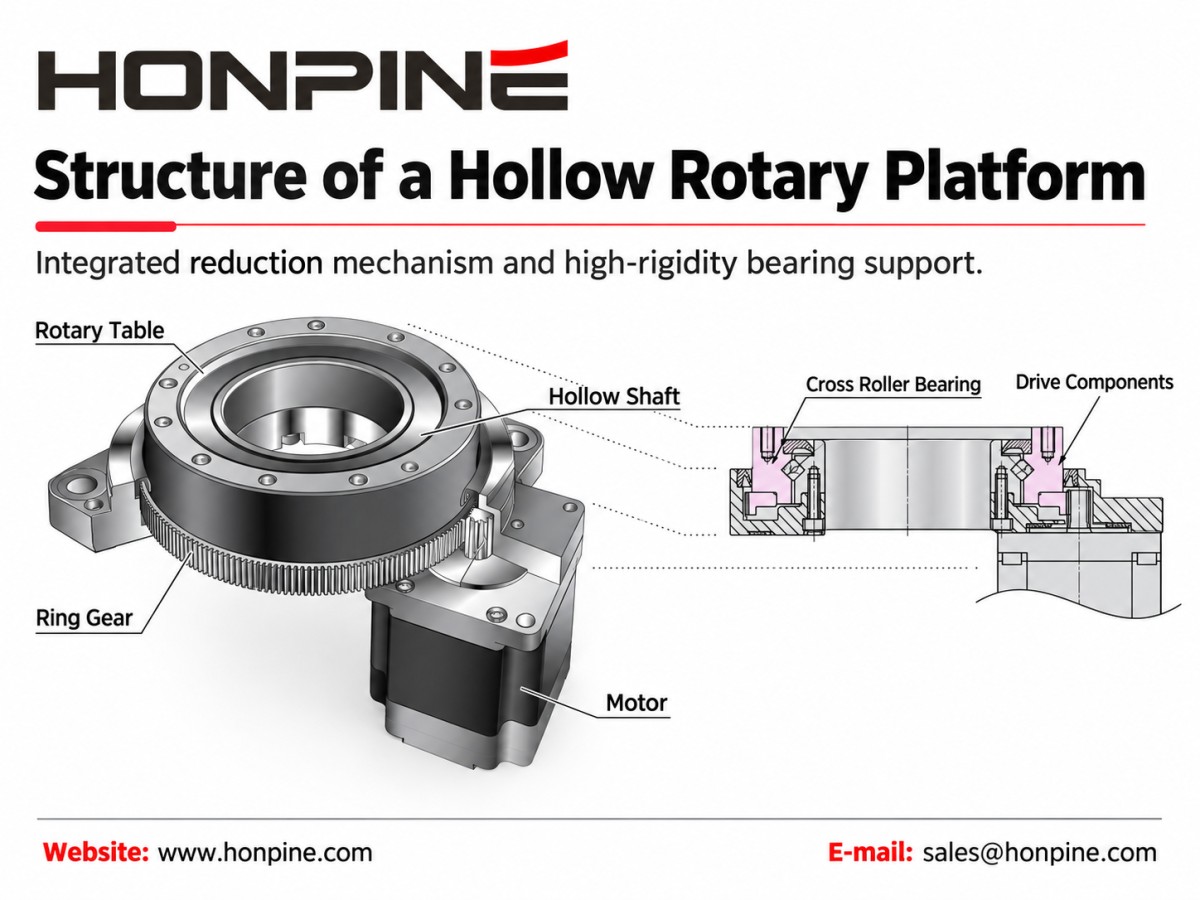
Biriçi boş döner platform,merkezi geçiş deliğine sahip hassas bir döner konumlandırma cihazıdır. Tipik bir redüktörlü tasarım, bir azaltma mekanizmasını rijit ve rulman destekli bir çıkış tablasıyla birleştirir. Bazı tasarımlar yüksek rijitlikte döner hareketi desteklemek için çapraz makaralı rulmanlar kullanırken, içi boş merkez kablolar, pnömatik hortumlar veya diğer bileşenler için alan sağlar.
Platformun güç kaynağı olarak motor; tepki hızı, hızlanma kapasitesi ve konumlandırma davranışı dâhil olmak üzere hareket performansını doğrudan etkiler. Ancak uygun bir motor seçmek, güç değerlerini karşılaştırmaktan daha fazlasını gerektirir. Motor, sürücü, transmisyon ve yük eksiksiz bir sistem olarak değerlendirilmelidir.
1. Motor Tipleri ve Seçim Kılavuzları
İçi boş döner platformlar, uygulamanın hareket gereksinimlerine ve platformun mekanik uyumluluğuna bağlı olarak farklı motor tipleriyle eşleştirilebilir. Servo motorlar, step motorlar ve fırçasız DC motorların her biri farklı avantajlar sunar.
1.1 Yüksek Hassasiyetli ve Yüksek Dinamikli Uygulamalar için Servo Motorlar
Performans Özellikleri
Servo sistemler, komut verilen hareketi gerçek motor hareketiyle karşılaştırmak ve çıkışı buna göre ayarlamak için geri besleme kullanır. Bu özellik, onları konum, hız ve torkun hızlı tepki veren kontrolünü gerektiren uygulamalar için uygun hâle getirir.
Gerçek performans; seçilen motora, enkodere, sürücü ayarlarına, transmisyona ve mekanik yapıya bağlıdır. Yüksek çözünürlüklü bir enkoder tek başına platform çıkışında yüksek konumlandırma doğruluğunu garanti etmez.
Uygun Uygulamalar
Servo motorlar; hassas montaj, yarı iletken taşıma, görsel denetim ve zorlu konumlandırma gereksinimleri veya sık hızlanma ve yavaşlama içeren diğer uygulamalar için güçlü bir seçenektir.
Motor ve sürücüyü seçerken gerekli çevrim süresini, hızlanmayı ve kararlılığa ulaşma performansını tanımlayın. Her servo sistemin aynı doğruluğu veya tepki hızını sağlayacağını varsaymayın.
1.2 Uygun Maliyetli Konumlandırma ve İndeksleme için Step Motorlar
Performans Özellikleri
Geleneksel step motorlar komut darbelerini artımlı açısal harekete dönüştürür ve konum geri beslemesi olmadan çalışabilir. Konumlandırma için nispeten basit ve ekonomik bir yaklaşım sunarlar.
Ancak yetersiz tork veya uygun olmayan hızlanma ayarları adım kaybına neden olabilir. Mikro adımlama hareketin düzgünlüğünü iyileştirebilir, ancak gerçek konumlandırma doğruluğu yine de motora, sürücüye, yüke ve çalışma koşullarına bağlıdır.
Geri besleme gerektiren uygulamalar için kapalı çevrim step sistemleri de mevcuttur.
Uygun Uygulamalar
Step motorlar, gerekli hız ve hareket profili motorla uyumlu olduğunda geleneksel montaj istasyonları, döner indeksleme, malzeme taşıma ve paketleme ekipmanları için değerlendirilebilir.
Seçim sırasında yalnızca motorun tutma torkuna güvenmek yerine, hedef çalışma hızında mevcut torku kontrol edin.
1.3 Değişken Hızlı Döner Hareket için Fırçasız DC Motorlar
Performans Özellikleri
Fırçasız DC motor ve sürücü sistemleri, çeşitli hızlarda kontrollü döner hareket için kullanışlıdır. Kullanılabilir işlevleri farklılık gösterir: bazıları hız düzenlemeye odaklanırken, diğerleri konumlandırma ve tork sınırlamayı da destekler.
Motor verimliliği, hız aralığı ve kontrol yetenekleri, seçilen motor ve sürücü kombinasyonunun teknik özellikleri kullanılarak değerlendirilmelidir.
Uygun Uygulamalar
Uygulamada kararlı dönme hızı veya ayarlanabilir hızda çalışma öncelikliyse fırçasız DC motoru değerlendirin.
Yüksek hızlı bir motor, komple platformu otomatik olarak yüksek hızlı çalışma için uygun hâle getirmez. Platformun izin verilen giriş hızı, çıkış hızı, yağlama gereksinimleri ve sürekli çalışma kapasitesi de kontrol edilmelidir.
2. Motorların İçi Boş Döner Platformlarla Eşleştirilmesine Yönelik Temel İlkeler
2.1 Tork Eşleştirmesi
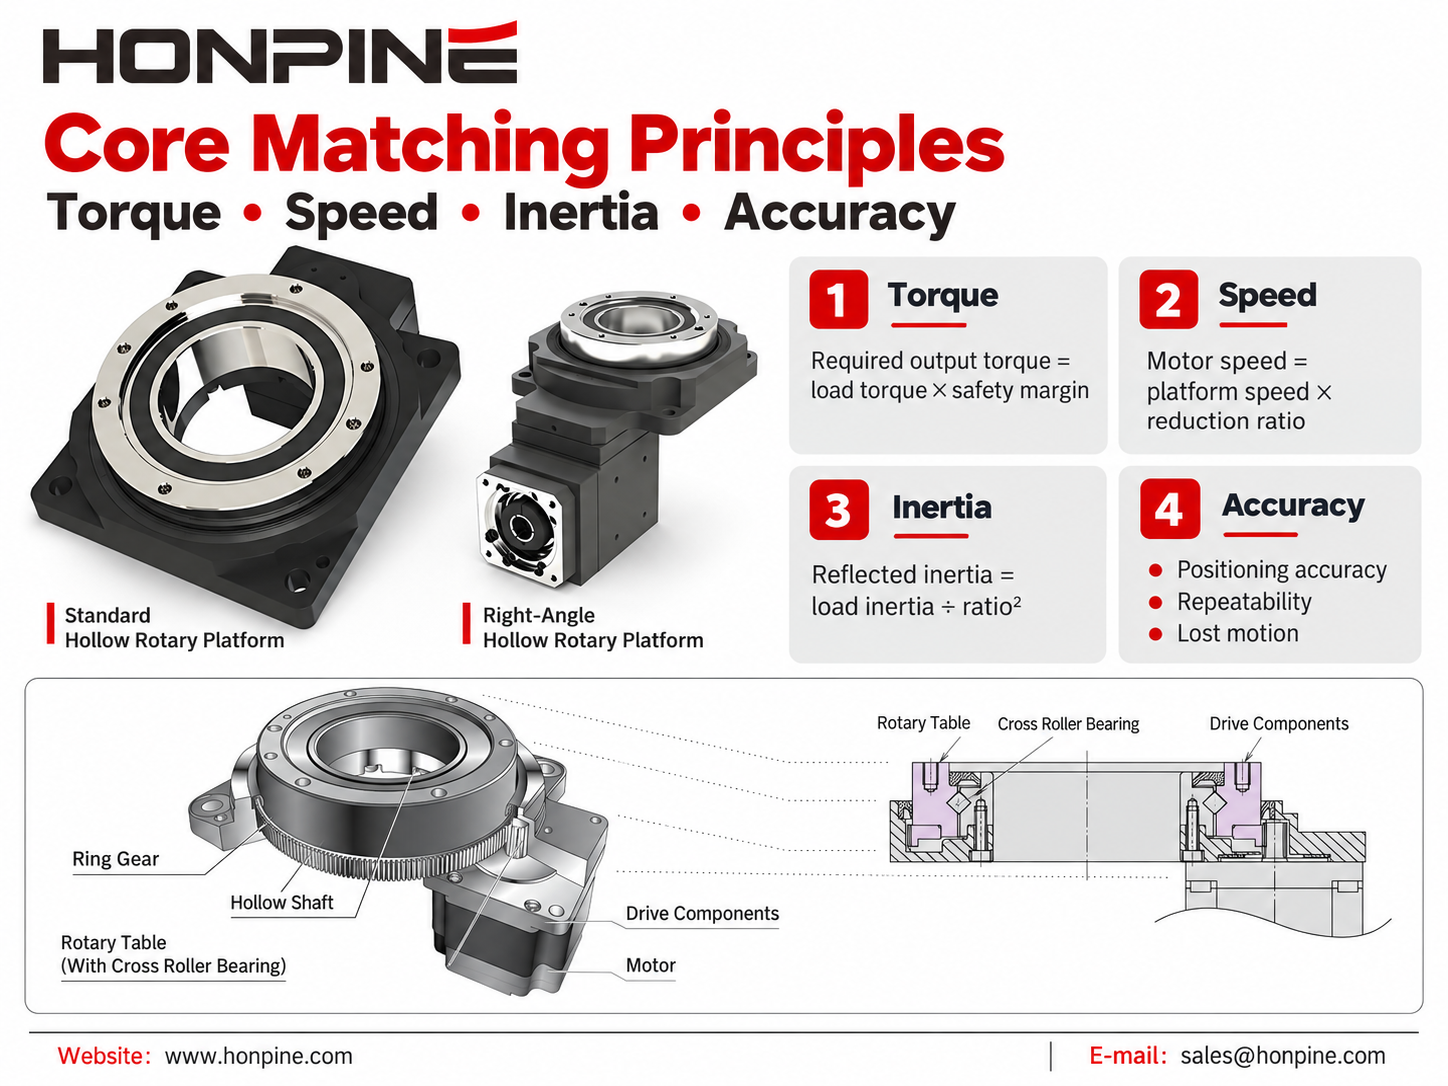
Motor, yükün üstesinden gelmek ve dönen grubu hızlandırmak veya yavaşlatmak için yeterli tork sağlamalıdır.
Hem sabit yük torkunu hem de hızlanma torkunu hesaplayın. Sürtünme, yük değişimi, çalışma koşulları ve uygulamanın çalışma çevrimindeki belirsizliğe dayalı olarak uygun bir güvenlik payı ekleyin.
Ön transmisyon kontrolü için:
İletilen çıkış torku ≈ Motor giriş torku × Redüksiyon oranı × Transmisyon verimliliği
Bu ilişki, hızlanma gereksiniminin, iç ataleti ve çalışma çevriminin eksiksiz hesaplamasının yerini tutmaz. Elde edilen çıkış torku ayrıca platformun izin verilen tork sınırları içinde kalmalıdır.
Servo sistemlerde gerekli tepe torkunun izin verilen aralıklı çalışma aralığında kaldığını doğrulayın. Çevrimin ortalama karesi veya RMS torku, ilgili çalışma koşullarında motorun sürekli çalışma kapasitesi içinde kalmalıdır.
Tepe torkunun izin verilen süresi de kontrol edilmelidir.
2.2 Hız Eşleştirmesi
Gerekli platform çıkış hızı ve redüksiyon oranıyla başlayın:
Gerekli motor hızı = Gerekli platform çıkış hızı × Redüksiyon oranı
Örneğin, 10:1 redüksiyon oranıyla 100 rpm platform çıkış hızı, 1.000 rpm motor hızı gerektirir.
Platformun izin verilen giriş ve çıkış hızlarıyla birlikte, motorun bu hızdaki mevcut torkunu kontrol edin.
İndeksleme uygulamalarında ortalama dönüş hızı motor seçimi için yeterli değildir. Gerçek hareket profili, özellikle mevcut hızlanma ve yavaşlama süresi kısa olduğunda, her hareket sırasında çok daha yüksek bir maksimum hız gerektirebilir.
Motor ve platformu yalnızca motorun nominal gücüne göre değil, eksiksiz hareket çevrimini kullanarak seçin.
2.3 Atalet Eşleştirmesi
Atalet eşleştirmesi, motor miline yansıtılan yük ataletini motorun rotor ataletiyle karşılaştırır.
İdeal bir redüksiyon kademesi için:
Yansıtılan çıkış tarafı yük ataleti = Çıkış tarafı yük ataleti ÷ Redüksiyon oranı²
Ardından hesaplayın:
Atalet oranı = Toplam yansıtılan yük ataleti ÷ Motor rotor ataleti
Nihai hesaplamaya ilgili platform, kaplin ve transmisyon ataletini dâhil edin.
Örneğin, 10:1 redüksiyon oranı; diğer ilgili sistem ataletleri eklenmeden önce motor miline yansıtılan çıkış tarafı yük ataletini özgün değerinin 1/100'üne düşürür.
1:1 ila 10:1 gibi bir yük-motor atalet oranı, bazı servo uygulamaları için başlangıç tasarım referansı olarak kullanılabilir; ancak evrensel bir gereklilik veya sınır değildir.
Kabul edilebilir oran; mekanik rijitliğe, hızlanma gereksinimlerine, sürücü ayarına ve seçilen motor-sürücü sistemine bağlıdır.
2.4 Doğruluk Eşleştirmesi
Motorun geri besleme çözünürlüğünü, komple platformun konumlandırma gereksinimleriyle birlikte değerlendirin.
Daha yüksek enkoder çözünürlüğü daha hassas geri besleme bilgisi sağlar, ancak çıkış konumlandırma doğruluğu ayrıca transmisyon doğruluğuna, boşluğa, mekanik rijitliğe, yük koşullarına ve kontrol performansına bağlıdır.
Aşağıdakiler için ayrı teknik özellikler talep edin:
Konumlandırma doğruluğu: Gerçek çıkış konumunun komut verilen konumla ne kadar yakından eşleştiği.
Tekrarlanabilirlik: Platformun belirtilen koşullar altında aynı konuma ne kadar tutarlı şekilde döndüğü.
Boşluk hareketi: Özellikle yön değiştiğinde, çıkışa hemen aktarılmayan hareket.
Zorlu uygulamalarda, performansı amaçlanan yük, hareket yönü ve kararlılığa ulaşma süresiyle doğrulayın.
Döner konumlandırma gereksinimlerini derece veya yay saniyesi gibi açısal birimlerle belirtin. Doğrusal konumlandırma toleransı yalnızca tanımlanmış bir çalışma yarıçapıyla belirtilmelidir.
2.5 Mekanik Montaj ve Arayüz Uyumluluğu
Sipariş vermeden önce motor-platform arayüzünün tamamını kontrol edin.
Motor mili çapını ve uzunluğunu, flanş boyutlarını, montaj deliği düzenini, konumlandırma özelliklerini ve kaplin düzenini platformun montaj çizimiyle karşılaştırın.
Uygun tork değerine sahip bir motor, mutlaka mekanik olarak uyumlu değildir.
Doğru mil hizalaması ve uygun kaplin düzeni, güvenilir güç aktarımı için önemlidir. Montaj hataları ek gerilime, titreşime ve erken aşınmaya neden olabilir.
Ayrıca çevresel koruma gereksinimlerini, kablo çıkış yönünü, konnektör boşluğunu ve montaj ile bakım için erişimi göz önünde bulundurun.
3. Tipik Motor ve Platform Kombinasyonları
3.1 Hassas Montaj ve Denetim: Servo Motor + İçi Boş Döner Platform
Hassas montaj veya denetim projeleri için, servo tahrikli biriçi boş döner platformu gerekli konumlandırma doğruluğu, yük ataleti ve çevrim süresine göre değerlendirmeye başlayın.
Bu kombinasyon, hızlı tepki veren hareket kontrolü, sık başlatma ve durdurma ile kontrollü hızlanma ve yavaşlama gerektiren uygulamalar için uygundur.
Ancak servo motor mekanik boşluğu veya transmisyon hatalarını otomatik olarak ortadan kaldırmaz. Yalnızca motorun güç değerine veya enkoder teknik özelliklerine güvenmek yerine, komple sistemin performansına öncelik verin.
Motoru, sürücüyü, kaplini ve platformu amaçlanan çalışma koşullarında birlikte doğrulayın.
3.2 Geleneksel Montaj ve İndeksleme: Step Motor + İçi Boş Döner Platform
Rutin indeksleme ve montaj işlemleri için, step motor tahrikli bir platformun gerekli hız, hızlanma ve konumlandırma performansını karşılayıp karşılayamayacağını değerlendirin.
Hareket gereksinimleri orta düzeyde olduğunda ve çalışma aralığının tamamında yeterli tork bulunduğunda bu kombinasyon ekonomik bir çözüm sağlayabilir.
Step motor tabanlı hareket kontrolünü korurken geri beslemenin istendiği durumlarda kapalı çevrim step motor yapılandırması başka bir seçenektir.
Güvenilir çalışma için mevcut çalışma torkunu doğrulayın ve yüke uygun bir hızlanma profili kullanın.
3.3 Hız Kontrollü Dönüş: Fırçasız DC Motor + Uyumlu İçi Boş Döner Platform
Kontrollü dönüş hızına odaklanan bir uygulama için, fırçasız DC motor ve sürücü paketini uyumlu bir içi boş döner platformla birlikte değerlendirin.
Gerekli hız aralığını, sürekli çalışma çevrimini, mevcut torku ve kontrol işlevlerini doğrulayın.
Doğru durma konumlarının da gerekli olduğu yerlerde, seçilen sürücünün gerekli konumlandırma işlemini desteklediğini doğrulayın.
Platform, amaçlanan dönüş hızı ve çalışma süresi için uygun değerde olmalıdır. Motorun hız kapasitesi, komple döner grubun çalışma sınırı olarak asla değerlendirilmemelidir.
4. İçi Boş Döner Platform Montaj Alanı Nasıl Azaltılır?
4.1 Kablo ve Hortum Yönlendirmesi için İçi Boş Merkezi Kullanın
Merkezi açıklık, döner gruptan geçmesi gereken kablolama, pnömatik borular veya diğer hatları barındırabilir.
Bu, her bağlantının platformun dışından geçirilmesine kıyasla yönlendirmeyi basitleştirebilir.
Yerleşim planlaması sırasında kullanılabilir delik çapını kontrol edin ve gerçek kablo ve hortum demeti için yeterli alan bırakın.
Yönlendirmeyi gerekli dönüş aralığıyla birlikte planlayın. İçi boş açıklık bir yönlendirme yolu sağlar, ancak kabloların veya hortumların bükülmesini otomatik olarak önlemez.
4.2 Yatay veya Dik Açılı Motor Montajını Değerlendirin
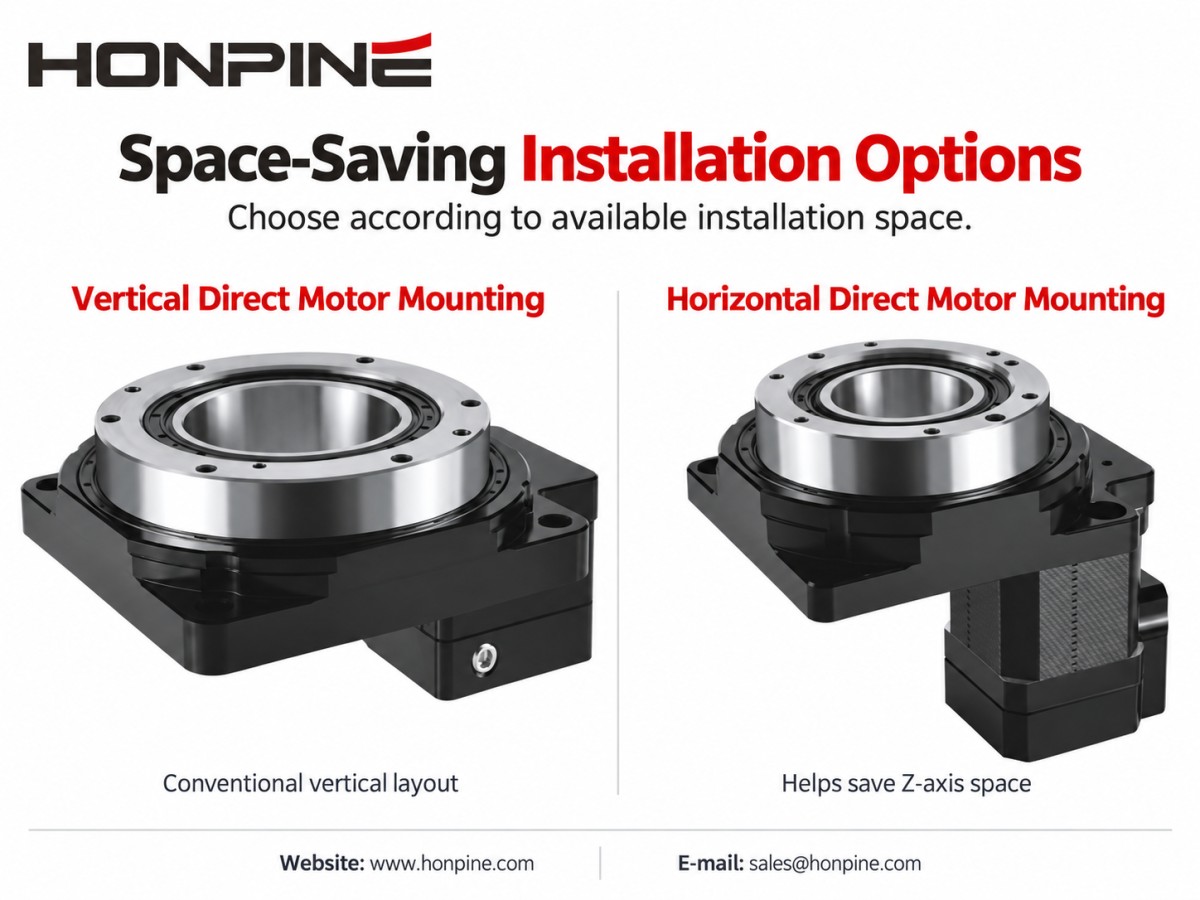
Dikey açıklık sınırlı olduğunda, yatay monte edilmiş veya dik açılı motor yapılandırmalarını geleneksel dikey düzenlemeyle karşılaştırın.
Uygun yatay veya dik açılı yapılandırma, Z ekseni boyunca gereken alanı azaltabilir ve bu da onu sınırlı montaj yüksekliğine sahip ekipmanlar için kullanışlı kılar.
Ancak dikey yüksekliğin azaltılması yatay kaplama alanını artırabilir.
Platform, motor, konnektörler, kablo bükülme yarıçapı ve bakım boşlukları dâhil olmak üzere komple monte edilmiş boyutları karşılaştırın.
Yalnızca platform gövdesini değerlendirmek yerine, ekipman yerleşimine bir bütün olarak uyan düzenlemeyi seçin.
4.3 Kablo Yönetimini Dönüş Modeline Göre Seçin
90° ileri geri indeksleme gibi sınırlı açılı hareketlerde, uygun esnek kablo veya hortum düzenlemesi kayar halka ihtiyacını ortadan kaldırabilir.
Yönlendirme yine de aşırı bükülme, burulma, gerilme veya yakındaki bileşenlerle girişim olmaksızın hareketi karşılamalıdır.
Elektrik gücünün veya sinyallerin sabit ve dönen bileşenler arasında geçmesi gereken sürekli dönüş için elektrikli kayar halka yaygın bir çözümdür.
Basınçlı havanın da döner arayüzden geçmesi gerekiyorsa, pnömatik döner bağlantı veya birleşik pnömatik-elektrik düzeneği gerekebilir.
Tek bir 360° hareket ve ardından geri dönüş, tek yönde sürekli dönüşle aynı değildir.
Kablo yönetimi düzenlemesini yalnızca dönüş açısına göre değil; gerçek hareket modeline, çalışma sıklığına ve döner arayüzden geçmesi gereken hatlara göre seçin.
5. Nihai Seçim Kontrol Listesi
Bir motor veiçi boş döner platformseçmeden önce yük kütlesini ve boyutlarını, çıkış hızını, indeksleme açısını, hızlanma süresini, çalışma çevrimini, konumlandırma gereksinimlerini ve mevcut montaj alanını tanımlayın.
Aday kombinasyonları karşılaştırmak için bu gereksinimleri kullanın. Tepe ve sürekli torku, motor hızını, yansıtılan yük ataletini, mekanik arayüzleri ve kablo yönlendirmesini kontrol edin.
Zorlu uygulamalarda, seçimi kesinleştirmeden önce komple grubu amaçlanan hareket profiline göre doğrulayın.
Doğru kombinasyon, mutlaka en yüksek güce sahip motor veya en büyük boyuttaki platform değildir. Mevcut alan ve çalışma koşullarına uyarken uygulamanın performans gereksinimlerini karşılayan kombinasyondur.
Bir döner otomasyon projesi mi planlıyorsunuz? Uygun bir içi boş döner platform ve motor kombinasyonunu görüşmek için yük ayrıntılarınız, gerekli çıkış hızı, hareket çevrimi ve montaj boyutlarınızla HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.
 Robotlar Dokunmayı Hissedebilir mi? HONPINE HAG Kuvvet Kontrollü Harmonik Robot Eklem MotorlarıRobotlar nazik bir dokunuşa tepki verebilir mi? Tork sensörlü HONPINE HAG robot eklem motoru; harmonik redüktörü, entegre tork algılama özelliğini ve kapalı çevrim kontrolünü birleştirerek dış kuvvetleri algılar ve akıcı, uyumlu hareketi destekler. Bu makalede HONPINE kurucusu Allen Li, modülün hafif temasa ve elle yönlendirilmiş harekete verdiği tepkiyi gösteriyor, temel kuvvet kontrol teknolojilerini açıklıyor ve pratik endüstriyel robotik için tasarlanan eklem modüllerinin arkasındaki vizyonu paylaşıyor.
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.
 Robotlar Dokunmayı Hissedebilir mi? HONPINE HAG Kuvvet Kontrollü Harmonik Robot Eklem MotorlarıRobotlar nazik bir dokunuşa tepki verebilir mi? Tork sensörlü HONPINE HAG robot eklem motoru; harmonik redüktörü, entegre tork algılama özelliğini ve kapalı çevrim kontrolünü birleştirerek dış kuvvetleri algılar ve akıcı, uyumlu hareketi destekler. Bu makalede HONPINE kurucusu Allen Li, modülün hafif temasa ve elle yönlendirilmiş harekete verdiği tepkiyi gösteriyor, temel kuvvet kontrol teknolojilerini açıklıyor ve pratik endüstriyel robotik için tasarlanan eklem modüllerinin arkasındaki vizyonu paylaşıyor.
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.
 CNC Makineleri ve Ağır Hizmet Tipi Döner Eksenler için Yüksek Hassasiyetli İçi Boş Harmonik Döner AktüatörHONPINE 58 Serisi İçi Boş Harmonik Döner Aktüatör, CNC döner tablaları, hassas döner eksenler, lazer işleme ekipmanları ve ağır hizmet tipi döner konumlandırma uygulamaları için tasarlanmıştır. 50 mm içi boş deliği, 2,722 N·m'ye kadar tepe torku, entegre çapraz makaralı rulmanı, çok turlu mutlak enkoder seçenekleri, 30 yay saniyesinin altında konumlandırma doğruluğu ve 5 yay saniyesinin altında tekrarlı konumlandırma doğruluğu ile yüksek tork kapasitesini hassas döner hareket ve esnek mekanik entegrasyonla birleştirir.
 HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?HONPINE JRM planet dişli robot eklem modülleri, uzun süreli ve yüksek yüklü robotik çalışma için tasarlanmıştır. Bu makale, motor elektromanyetik optimizasyonunun, yüksek verimli planet dişli aktarımının, GaN tabanlı sürücü teknolojisinin ve sistem düzeyinde düşük kayıplı tasarımın sıcaklık artışını kontrol etmeye nasıl yardımcı olduğunu incelemektedir. HONPINE, C6345 planet dişli robot eklem modülünü test örneği olarak kullanarak, sürekli çalışma altında tam yük termal doğrulamasını da sunmaktadır; buna %92'ye kadar motor verimliliği, %97'ye kadar planet dişli kutusu verimliliği ve 25°C ortam sıcaklığında 61.42°C nihai denge sıcaklığı dahildir.
 Doğrudan Tahrikli Motor Boyutlandırma: Tork Hesaplama ve Seçime Yönelik Kapsamlı KılavuzHassas bir döner sistem için doğrudan tahrikli motor seçimi, motor torkunu ekipman ağırlığıyla eşleştirmekten daha fazlasını gerektirir. Mühendislerin yerçekimi torkunu, atalet torkunu, rüzgâr torkunu, sürtünmeyi, dönme ataletini, hızı, ivmeyi, çalışma çevrimini ve konumlandırma gereksinimlerini değerlendirmesi gerekir. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, mühendislik örneği olarak azimut ve yükseklik döner tablasını kullanarak doğrudan tahrikli motor boyutlandırma ve tork hesaplamasına yönelik pratik bir yaklaşımı açıklamaktadır. Makale; sürekli ve tepe tork hesaplamasını, motor seçim kriterlerini ve entegre döner sistemlerde çerçevesiz doğrudan tahrikli motorların uygulamasını kapsamaktadır.