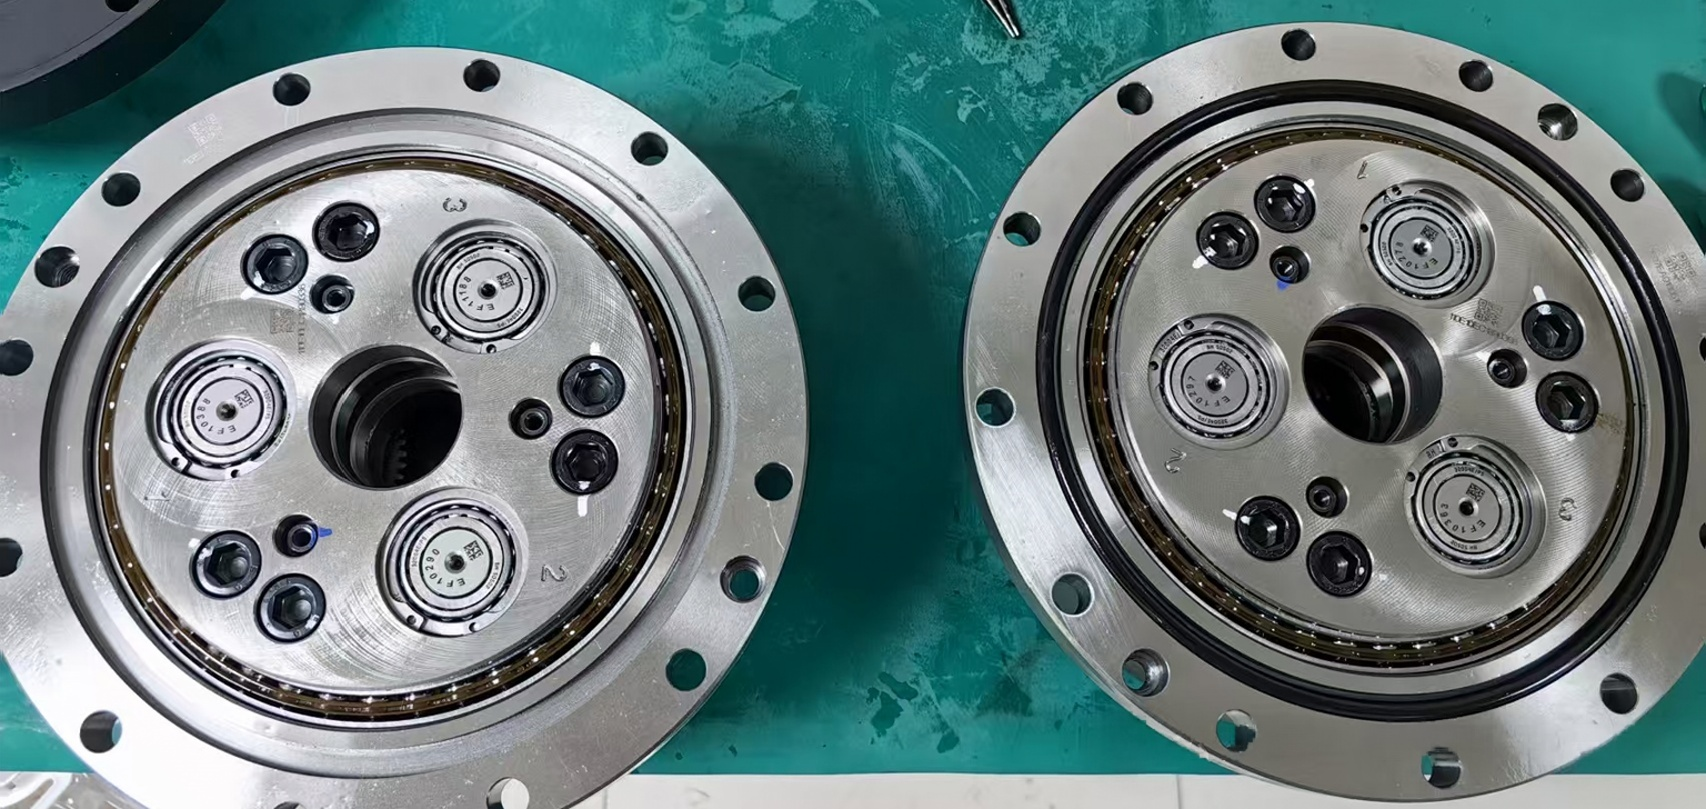
HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?
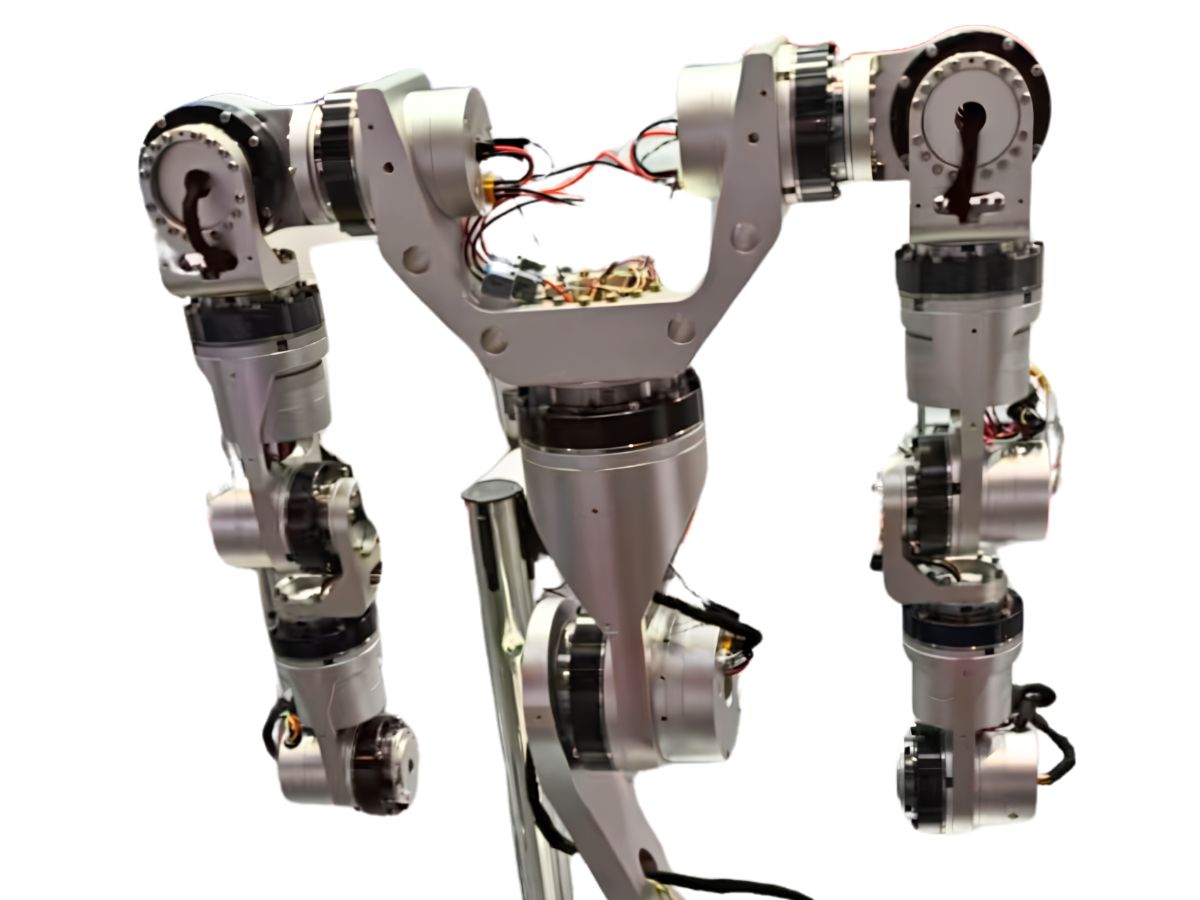
Robotlar akıllı fabrikalarda, otomatik lojistikte, insansız denetimde ve özel operasyonlarda giderek daha fazla kullanıldıkça, 7/24 kesintisiz çalışma yaygın bir gereksinim hâline gelmektedir. Robotlardan beklentiler de yalnızca temel hareketleri tamamlamaktan, uzun çalışma süreleri boyunca istikrarlı ve güvenilir performansı korumaya doğru gelişmektedir.
Temel bir hareket bileşeni olarak, bir robot eklem modülünün termal performansı tüm robotik sistemin çalışma kararlılığını doğrudan etkiler. Uzun süreli ve yüksek yüklü çalışmaya yönelik artan talepler, bu nedenle eklem sıcaklık kontrolüne yönelik daha yüksek gereksinimler ortaya koymaktadır.
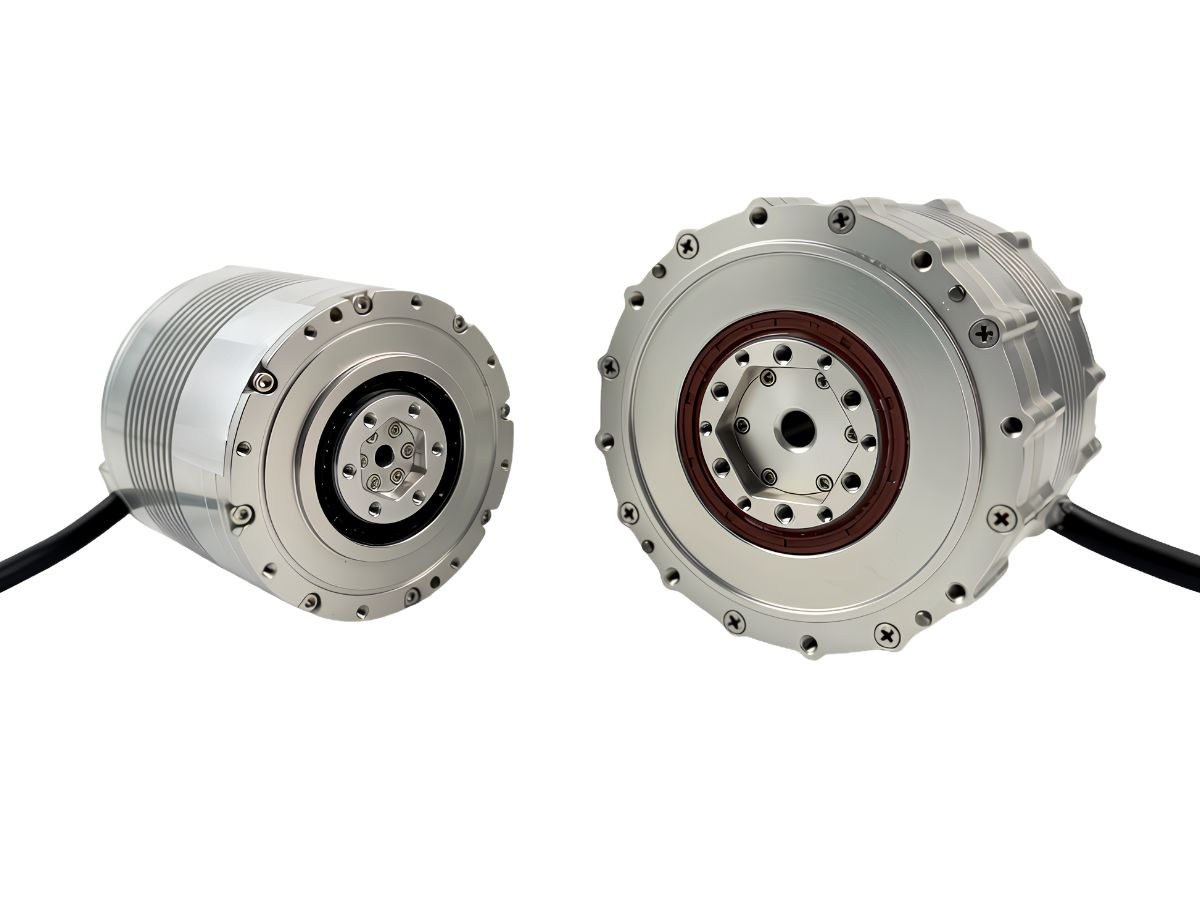
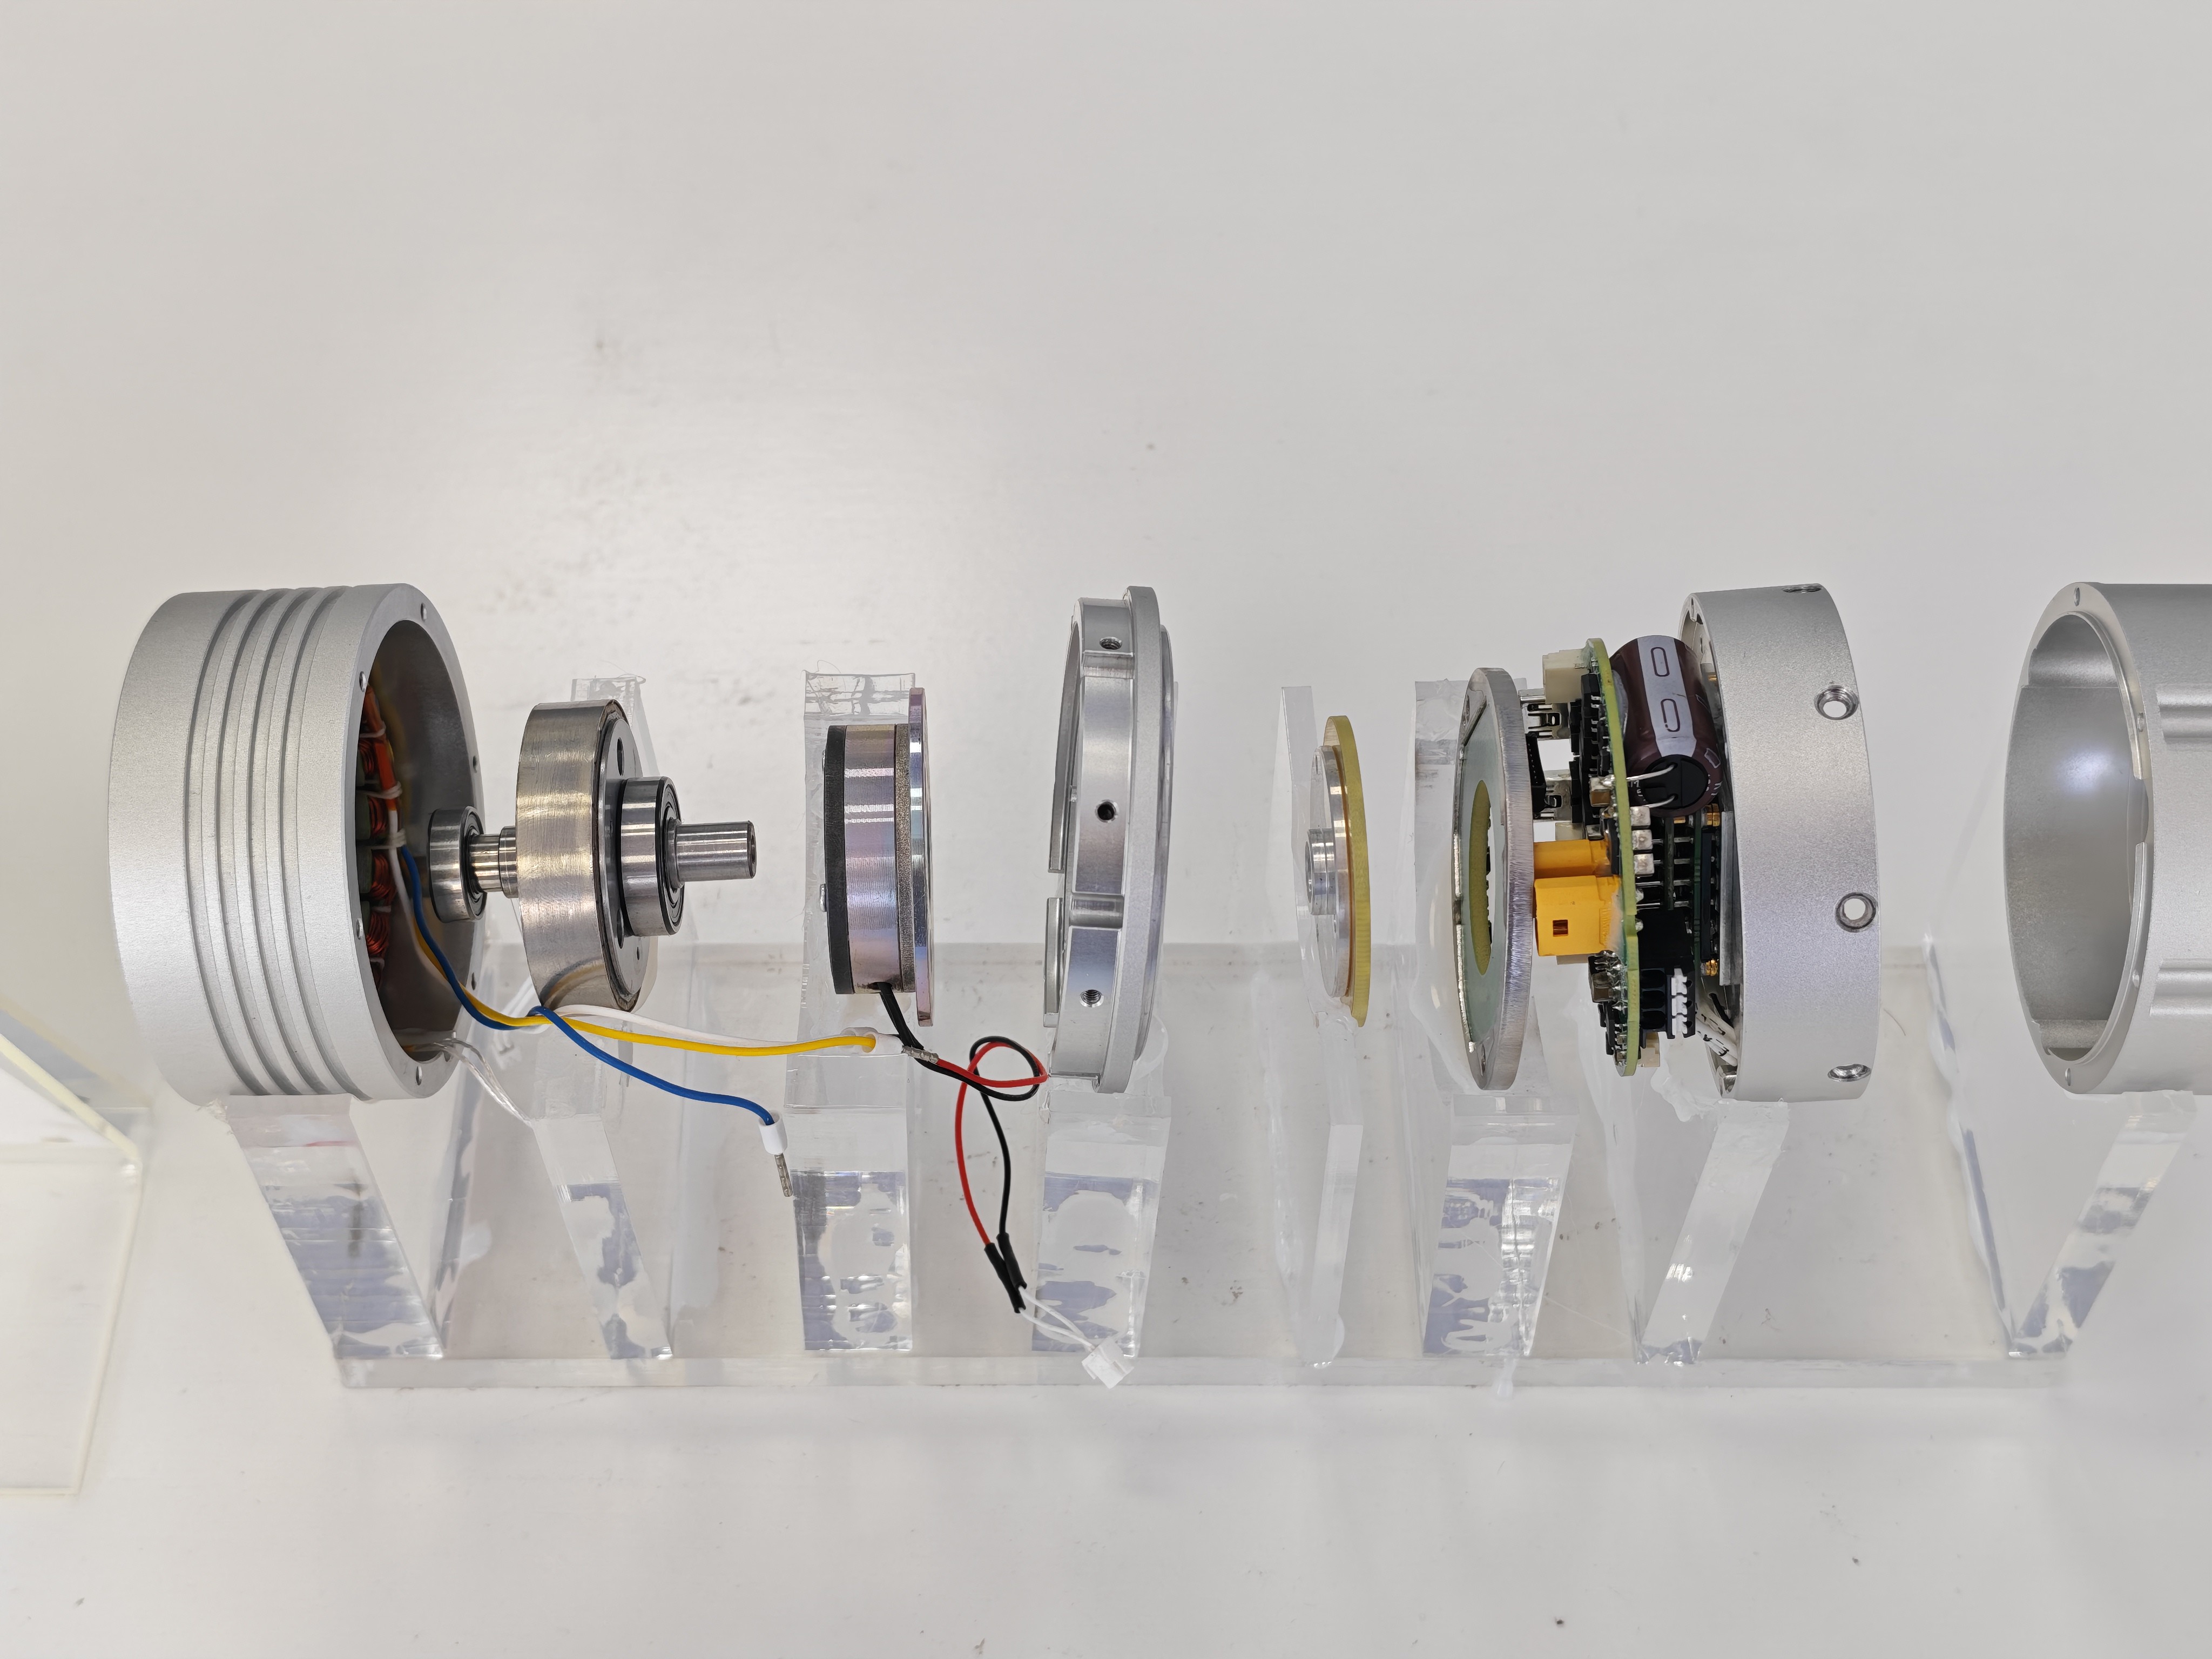
Robot eklemlerindeki yaygın sıcaklık artışı sorununu ele almak için HONPINE, düzeltici bir önlem olarak öncelikle harici soğutmaya güvenmek yerine eklem modülünün temel tasarımına odaklanmaktadır. Yüksek enerji dönüşüm verimliliği ve düşük kayıplı çalışma temel tasarım hedefleri olarak belirlenerek, HONPINE düşük sıcaklık artışı, yüksek güvenilirlik ve ölçeklenebilir üretim için tasarlanmış entegre robot eklem modülleri (JRM Planet Dişli Eklem Modülü) geliştirir ve zorlu koşullarda çalışan robotik sistemler için temel hareket bileşenleri sunar.
Uzun süreli, yüksek yüklü çalışma sırasında motor, transmisyon ve sürücü ünitesindeki kayıplar, robot eklemi içinde ısı birikiminin başlıca kaynaklarıdır. Bir eklem modülünün kompakt yapısı ayrıca kullanılabilir ısı dağıtım alanını sınırlar ve bu durum kesintisiz çalışma sırasında termal yönetimi özellikle zorlaştırır.
Bu zorluğun üstesinden gelmek için HONPINE, eklem modülü genelindeki kayıpların azaltılmasına ve ısı oluşumunun kaynaklarında kontrol edilmesine dayanan, kendi geliştirdiği bir termal yönetim yaklaşımı oluşturmuştur. Modülün temel tasarımından başlayan bu yaklaşım, ısı oluşumunu azaltmayı ve kesintisiz çalışma sırasında termal kararlılığı iyileştirmeyi amaçlar.
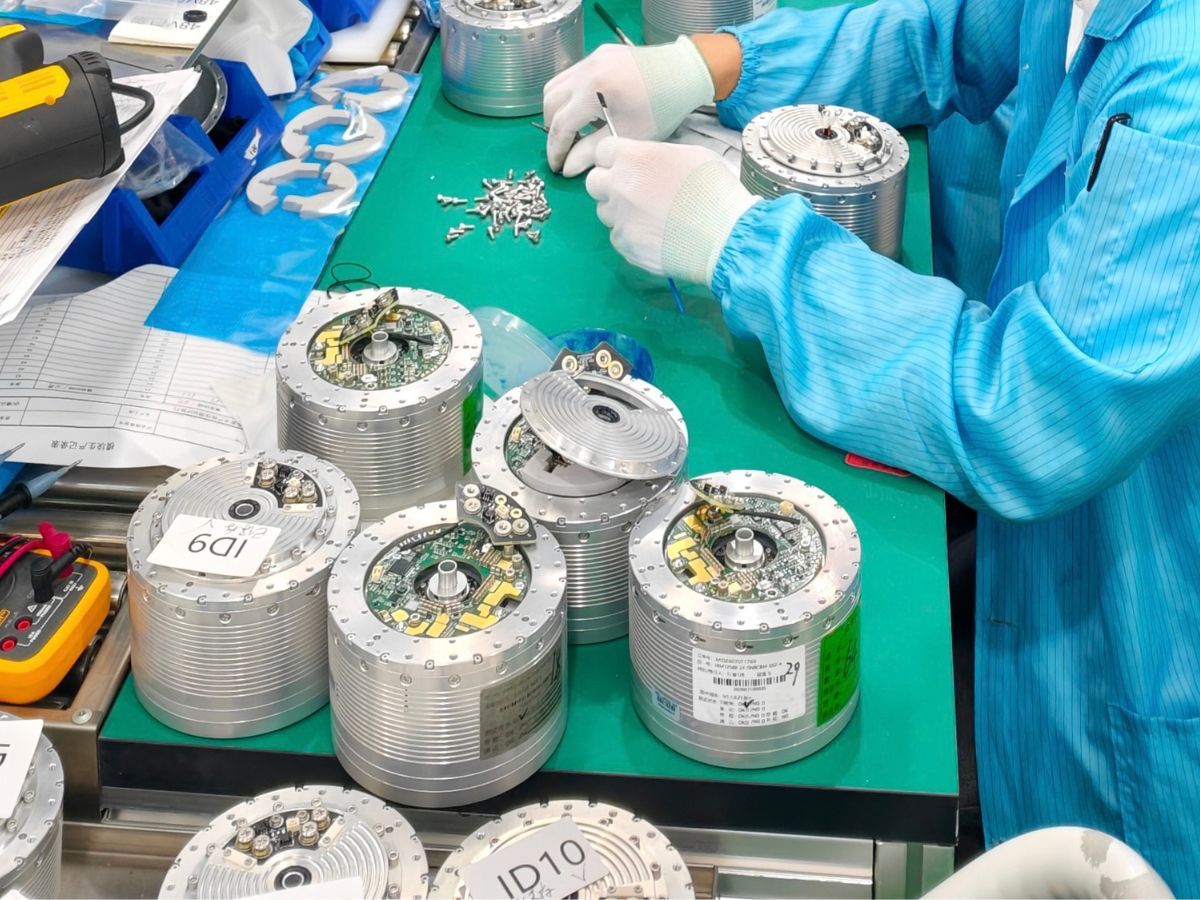
1. Tasarım Stratejisi: Sıcaklık Artışını Kaynağında Kontrol Etmek
HONPINE, yalnızca sonraki aşamadaki soğutma önlemlerine güvenmek yerine robot eklem modülünün başlıca ısı üreten bileşenlerini optimize etmeye odaklanır.
HONPINE motor, planet dişli kutusu ve sürücü ünitesindeki verimlilik iyileştirmeleri yoluyla çalışma sırasındaki elektromanyetik kayıpları, mekanik sürtünme kayıplarını ve güç cihazı anahtarlama kayıplarını azaltır. Isı oluşumunu kaynağında azaltarak eklem modülü, kompakt entegre yapısı içinde daha düşük ısı birikimini koruyabilir.
Bu sistem düzeyindeki düşük kayıplı tasarım, uzun süreli kesintisiz çalışma altında istikrarlı termal performansı desteklemeyi amaçlar.
2. Motor Optimizasyonu: Çok Boyutlu Elektromanyetik Tasarım
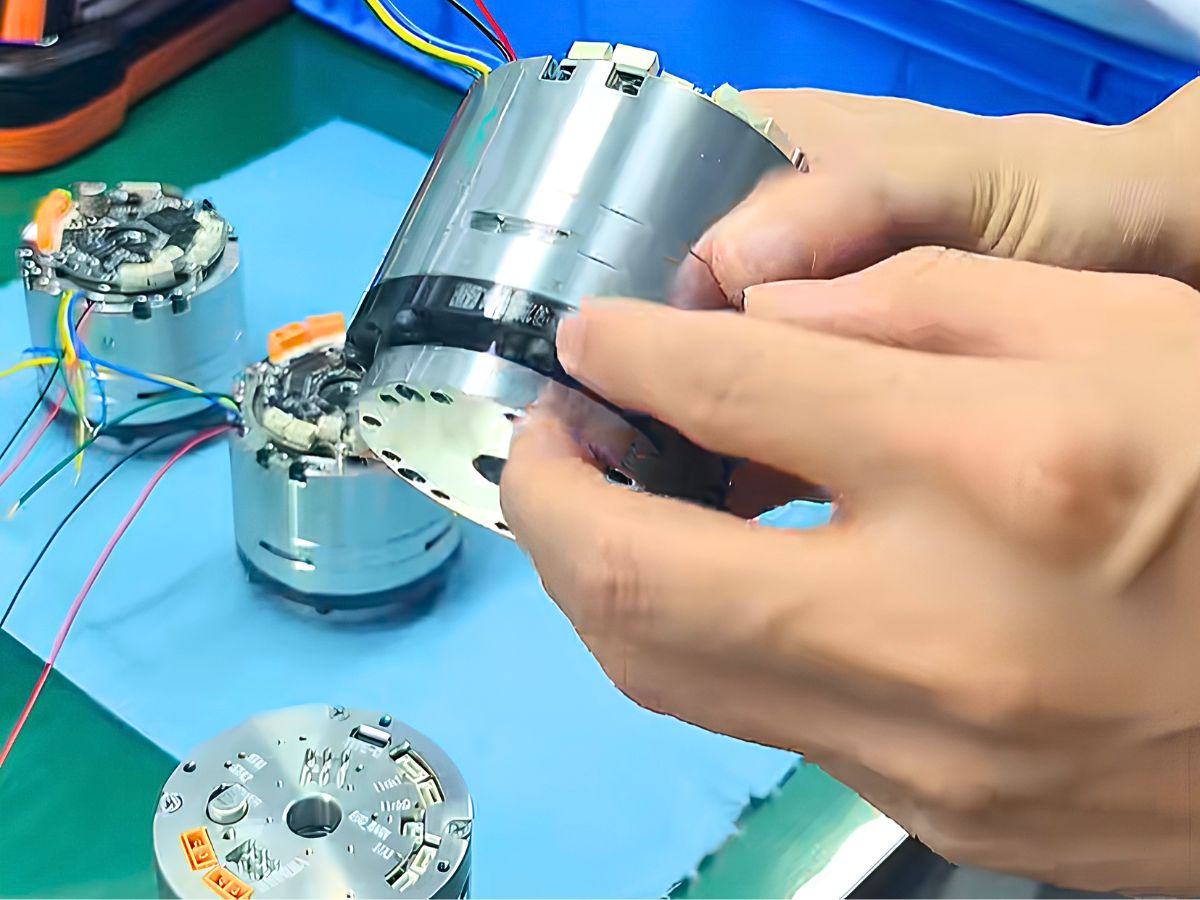
Motor, bir robot eklem modülündeki başlıca ısı üreten bileşenlerden biridir. Bakır kaybı ve demir kaybı, modülün temel sıcaklık artışı özellikleri üzerinde doğrudan etkiye sahiptir. Bu nedenle HONPINE, elektromanyetik enerji dönüşüm verimliliğini iyileştirmek için motoru manyetik devre tasarımı, malzeme seçimi ve sargı süreçleri dâhil olmak üzere birçok açıdan optimize eder.
Elektromanyetik Tasarım
HONPINE, manyetik devreyi ve hava aralığı yapısını iyileştirirken sargı faktörünü geliştirmek için kutup-oluk kombinasyonunu optimize eder.
Düşük hızlı çalışma için oluklanma torku, nominal torkun %1'i içinde kontrol edilir; bu da düzgün hareketin ve istikrarlı düşük hızlı çalışmanın korunmasına yardımcı olur.
Yüksek hızlı çalışma için geri EMK harmonik bozulma oranı %1 içinde kontrol edilir; bu da demir kayıplarını azaltmaya ve yüksek hızlı çalışma sırasında verimliliği artırmaya yardımcı olur.
Yüksek Performanslı Malzemeler
Stator ve rotor, girdap akımı kayıplarını azaltmaya ve manyetik doygunluk özelliklerini iyileştirmeye yardımcı olan 0.2 mm yüksek kaliteli yönlendirilmemiş elektrik çeliği kullanır.
Motor ayrıca, yüksek artık akı yoğunluğu ve yüksek koersivite sağlayarak yüksek yük koşullarında demanyetizasyon riskini azaltan UH serisi yüksek kaliteli, yüksek sıcaklığa dayanıklı kalıcı mıknatıslar kullanır.
Elektromanyetik tel, yalıtım bileşenleri ve yapıştırıcı dâhil olmak üzere temel malzemeler yüksek sıcaklık spesifikasyonlarında seçilir. Ana bileşenler 180°C'ye kadar sıcaklıklara dayanabilir ve uzun süreli kesintisiz çalışmayı destekler.
Sargı Süreci
Motor, oluk doluluk faktörünü %80'e çıkaran otomatik çok oluklu sürekli sargı sürecini kullanır.
Aynı tork çıkışı koşullarında, daha yüksek bir oluk doluluk faktörü akımla ilişkili ısı oluşumunu azaltmaya yardımcı olabilir. Sargı süreci aynı zamanda lehim bağlantılarının sayısını azaltarak genel çalışma güvenilirliğini artırır.
Bu birleşik optimizasyonlarla motor, eklem modülü içindeki başlıca ısı kaynaklarından birindeki ısı oluşumunu azaltmaya yardımcı olan %92'ye varan genel verimliliğe ulaşır.
3. Transmisyon ve Sürücü Verimliliği: Aktarma Organları Genelinde Kayıpların Azaltılması
Motor kayıplarına ek olarak, planet dişli kutusundaki mekanik sürtünme ve sürücü ünitesindeki anahtarlama kayıpları da kesintisiz çalışma sırasında bir robot eklem modülünün termal performansını etkileyebilir.
Planet Transmisyon Verimliliği
Transmisyon tarafında HONPINE, planet dişli kutusunun yapısını ve eşleşme hassasiyetini optimize eder.
Tek kademeli planet dişli kutusunun verimliliği %97'ye kadar ulaşabilirken, iki kademeli planet dişli kutusunun verimliliği belirtilen çalışma koşullarında yaklaşık %95 seviyesinde kalır.
Daha yüksek transmisyon verimliliği, mekanik kayıpların ve dişli kavraması ile sürtünmeden kaynaklanan ilişkili ısının azaltılmasına yardımcı olur.
Sürücü Verimliliği
Sürücü tarafında eklem modülü, üçüncü nesil galyum nitrür (GaN) güç cihazlarını kullanır.
Geleneksel güç cihazlarıyla karşılaştırıldığında, GaN cihazları iletim ve anahtarlama kayıplarını önemli ölçüde azaltabilir. Sürücü ünitesi %95'in üzerinde genel çalışma verimliliğine ulaşarak yüksek frekanslı elektrik anahtarlamasıyla ilişkili ısı oluşumunu azaltmaya yardımcı olur.
Transmisyon ve sürücü sistemlerinin koordineli optimizasyonu sayesinde eklem modülü, tüm aktarma organları genelinde verimli çalışma sağlayacak şekilde tasarlanmıştır.
4. Tam Yük Doğrulaması: 30 Dakika Sonra 1 K'nin Altında Sıcaklık Artışı
Teorik tasarımla elde edilen düşük kayıp ve düşük sıcaklık artışı özellikleri, nihayetinde gerçek yük koşulları altında doğrulanmalıdır.
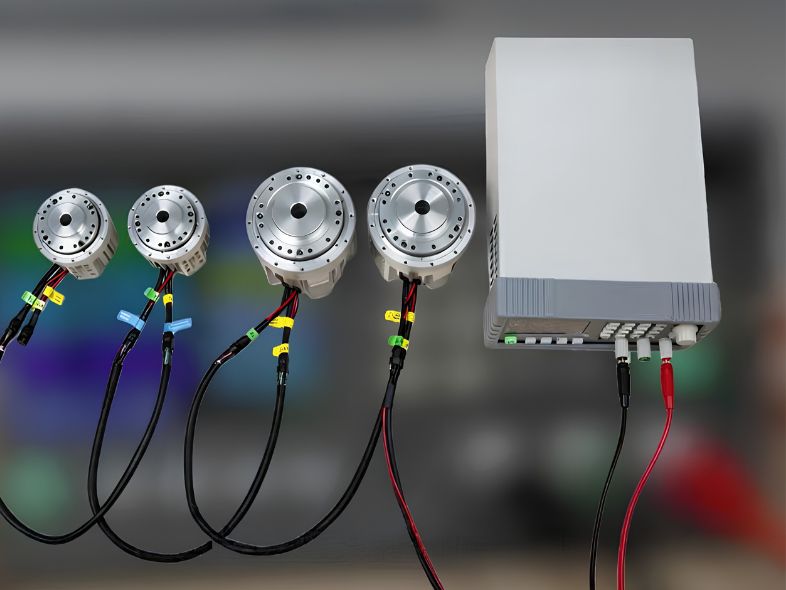
Zorlu yükler altında çalışan robotların kesintisiz çalışma koşullarını simüle etmek için HONPINE, C6345 planet robot eklem modülü üzerinde tam yükte sırt sırta test gerçekleştirdi.
C6345 modülü 12 N·m nominal torka ve 120 rpm nominal hıza sahiptir. Kesintisiz yüklü çalışmayı yeniden oluşturmak için servo sırt sırta test düzeneği kullanılmıştır.
90 dakika boyunca kesintisiz tam yükte çalışmanın ardından eklem modülü istikrarlı bir termal dengeye ulaştı.
25°C ortam sıcaklığında, 30 dakika sonraki sıcaklık artışı farkı 1 K'nin altındayken nihai denge sıcaklığı 61.42°C'de sabitlendi.
Tam yük çalışma koşullarında bile eklem modülü istikrarlı bir termal dengeyi koruyarak uzun süreli çalışma sırasında sürekli sıcaklık yükselmesini önlemeye yardımcı oldu.
5. Uzun Süreli Kesintisiz Robot Çalışması için Temel Performans
Çok boyutlu motor optimizasyonundan elektromanyetik kayıpların kaynak düzeyinde azaltılmasına, transmisyon ve sürücü sistemlerindeki verimlilik iyileştirmelerine kadar HONPINE, termal yönetime eklem modülü genelindeki ısı oluşumunu azaltarak yaklaşır.
C6345 planet robot eklem modülünün tam yük testi, kesintisiz çalışma koşulları altındaki termal davranışını daha da göstermektedir.
Yüksek motor verimliliğini, verimli planet transmisyonu, yüksek verimli GaN sürücü teknolojisini ve sistem düzeyinde düşük kayıplı tasarımı birleştirerek HONPINE, robotik sistem entegratörleri için termal yönetim zorluklarını azaltmak üzere tasarlanmış planet robot eklem modülleri geliştirir.
Bu yaklaşım, güvenilir robotik hareket için istikrarlı bir termal temel sağlarken, uzun süreli, yüksek yüklü ve kesintisiz görev koşullarında çalışan robotları desteklemeyi amaçlar.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?HONPINE JRM planet dişli robot eklem modülleri, uzun süreli ve yüksek yüklü robotik çalışma için tasarlanmıştır. Bu makale, motor elektromanyetik optimizasyonunun, yüksek verimli planet dişli aktarımının, GaN tabanlı sürücü teknolojisinin ve sistem düzeyinde düşük kayıplı tasarımın sıcaklık artışını kontrol etmeye nasıl yardımcı olduğunu incelemektedir. HONPINE, C6345 planet dişli robot eklem modülünü test örneği olarak kullanarak, sürekli çalışma altında tam yük termal doğrulamasını da sunmaktadır; buna %92'ye kadar motor verimliliği, %97'ye kadar planet dişli kutusu verimliliği ve 25°C ortam sıcaklığında 61.42°C nihai denge sıcaklığı dahildir.
 Lityum Pil Merdane Pres Ekipmanı için Harmonik Döner AktüatörLityum pil üretim ekipmanları, üretim süreçleri gelişmeye devam ettikçe daha yüksek hassasiyet, stabilite ve entegrasyon verimliliği gerektirir. Rulo pres ekipmanlarında, elektrot kalitesi ve tutarlılığının sağlanması için hassas rulo konumlandırması, basınç kontrolü ve dinamik tepki kritik öneme sahiptir.
HONPINE harmonik döner aktüatörler, lityum pil rulo pres ekipmanları için yüksek hassasiyet, yüksek rijitlik, hızlı tepki ve kompakt entegrasyon sağlar. Sıfıra yakın boşluk, yüksek tork yoğunluğu ve güvenilir hareket kontrol performansı sayesinde ekipman hassasiyetinin ve üretim stabilitesinin artırılmasına yardımcı olurlar. Boru Hattı Robotları ve Diğer Özel Amaçlı Ekipmanlar için Harmonik Robot Eklem AktüatörleriBoru hattı robotları, sınırlı kurulum alanı, yüksek yük gereksinimleri, kablo yönlendirmesi ve hassas hareket kontrolünün kritik zorluklar olduğu dar ve karmaşık ortamlarda çalışır. Güvenilir bir eklem aktüatörü, zorlu çalışma koşullarına uyum sağlarken yüksek tork çıkışı, kompakt boyutlar ve kararlı performans sunmalıdır. Harmonik robot eklem aktüatörleri, hassas transmisyonu, motor tahrikini ve algılama özelliklerini kompakt bir hareket ünitesinde birleştirerek boru hattı robotları ve diğer özel amaçlı robotik sistemler için uygun hâle gelir. Bu makale, boru hattı robotlarının temel tasarım gereksinimlerini incelemekte ve HONPINE HPJM harmonik robot eklem modüllerinin kompakt, yüksek performanslı ve güvenilir robotik çözümlerin elde edilmesine nasıl yardımcı olduğunu açıklamaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?HONPINE JRM planet dişli robot eklem modülleri, uzun süreli ve yüksek yüklü robotik çalışma için tasarlanmıştır. Bu makale, motor elektromanyetik optimizasyonunun, yüksek verimli planet dişli aktarımının, GaN tabanlı sürücü teknolojisinin ve sistem düzeyinde düşük kayıplı tasarımın sıcaklık artışını kontrol etmeye nasıl yardımcı olduğunu incelemektedir. HONPINE, C6345 planet dişli robot eklem modülünü test örneği olarak kullanarak, sürekli çalışma altında tam yük termal doğrulamasını da sunmaktadır; buna %92'ye kadar motor verimliliği, %97'ye kadar planet dişli kutusu verimliliği ve 25°C ortam sıcaklığında 61.42°C nihai denge sıcaklığı dahildir.
 Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
 Kuvvet Kontrollü Harmonik Eklem Modülleri: Robotların Ticarileşmesi İçin Temel Bir ÇözümRobotlar hassas konumlandırmadan fiziksel etkileşime geçtikçe, eklem seviyesindeki tork geri bildirimi giderek daha önemli hâle gelmektedir. Kuvvet kontrollü bir robot eklem modülü, robotun çıkış torkundaki değişimleri algılamasını ve harici yüklere daha uygun şekilde yanıt vermesini sağlayarak uyumlu hareketi, temas algılamayı ve kuvvet kontrollü uygulamaları destekler. HONPINE HAG ve HAU harmonik eklem modülleri, tork algılamayı doğrudan ekleme entegre ederek tork kapalı çevrim kontrolü, 360° sürekli çıkış dönüşü, %1'den düşük tork kontrol hassasiyeti ve 50 Hz tork bant genişliği sağlar. Bu entegre tasarım ayrıca kuvvet kontrollü ve kuvvet kontrollü olmayan konfigürasyonlar arasında tutarlı boyutları koruyarak robot üreticilerine esnek bir eklem platformu sunar.
 HONPINE JRM Planet Dişli Eklem Modülünün 6 Temel AvantajıYüksek performanslı dört ayaklı robotlar; hızlı tepki verebilen, hassas konumlandırmayı koruyabilen, tekrarlanan darbelere dayanabilen ve zorlu çalışma koşullarında kararlı tork sağlayabilen eklem modüllerine ihtiyaç duyar. HONPINE JRM planet dişli eklem modülü; yüksek konumlandırma hassasiyeti, düşük boşluk, hızlı üç çevrimli tepki, yüksek statik rijitlik, güçlü aşırı yük kapasitesi ve geniş çalışma sıcaklığı aralığını bir araya getirir. Sürekli ve aşırı yük çalışma sınırları açıkça tanımlanan JRM, dinamik performansı uzun vadeli güvenilirlikle dengelemek üzere tasarlanmıştır. Bu makale, HONPINE JRM planet dişli eklem modülünün altı temel avantajını tanıtmakta ve endüstriyel denetim dört ayaklıları, özel denetim robotları, patlamaya dayanıklı dört ayaklı robotlar ve diğer yüksek performanslı robotik platformlar için neden uygun olduğunu açıklamaktadır.
 İnsansı Robot Kolları ve Bacakları için Robot Eklem Modülü Çözümleriİnsansı robotlar; omuz, dirsek, bilek, kalça, diz ve ayak bileği eklemlerinde farklı eklem özellikleri gerektirir. Daha küçük eklemlerde düşük ağırlık ve hızlı tepki öncelikliyken, daha büyük eklemler daha yüksek tork yoğunluğu, yük kapasitesi ve güvenilirlik gerektirir. Bu nedenle uygun bir robot eklem modülü, her eklemin özel tork, ağırlık, hareket aralığı ve kontrol gereksinimleriyle eşleştirilmelidir. Bu makalede HONPINE, HPJM harmonik eklem modülü serisini örnek alarak, küçük bilek ve parmak eklemlerinden yüksek yüklü kalça eklemlerine kadar tork gereksinimlerini kapsayan insansı robot üst ve alt uzuvları için bir eklem yapılandırma çözümü sunmaktadır.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.