Doğrudan Tahrikli Motor Boyutlandırma: Tork Hesaplama ve Seçime Yönelik Kapsamlı Kılavuz
Hassas bir döner sistem için doğrudan tahrikli motor seçimi, motor torkunu ekipman ağırlığıyla eşleştirmekten daha fazlasını gerektirir. Motor; yerçekimi torku, atalet torku, rüzgâr torku, sürtünme torku, dönüş hızı, ivmelenme, çalışma çevrimi ve konumlandırma gereksinimleri dâhil olmak üzere eksiksiz yük profiline göre boyutlandırılmalıdır.
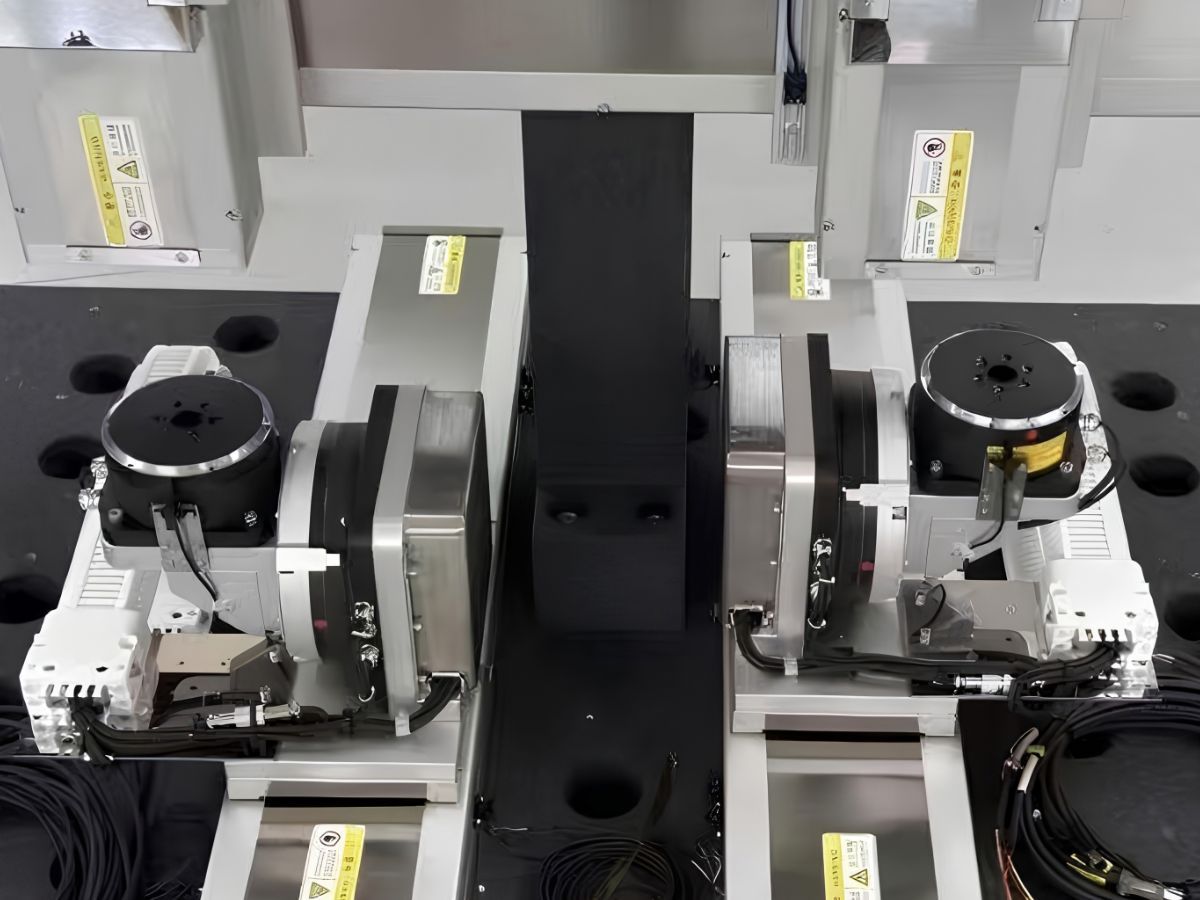
Ben HONPINE Teknik Direktörü Theodore Li. Bu makalede, doğrudan tahrikli motor torkunun nasıl hesaplanacağını ve bu hesaplamaların motor seçimine nasıl yön verebileceğini açıklamak için bir azimut ve elevasyon döner tablası uygulamasını mühendislik örneği olarak kullanacağım.
Örnek, yük analizinden sürekli ve pik tork hesaplamasına kadar eksiksiz süreci kapsar. Ayrıca entegre bir döner mekanizma için çerçevesiz doğrudan tahrikli motorun ne zaman uygun olabileceğini açıklar.
1. Doğrudan Tahrikli Motor Boyutlandırması Nedir?
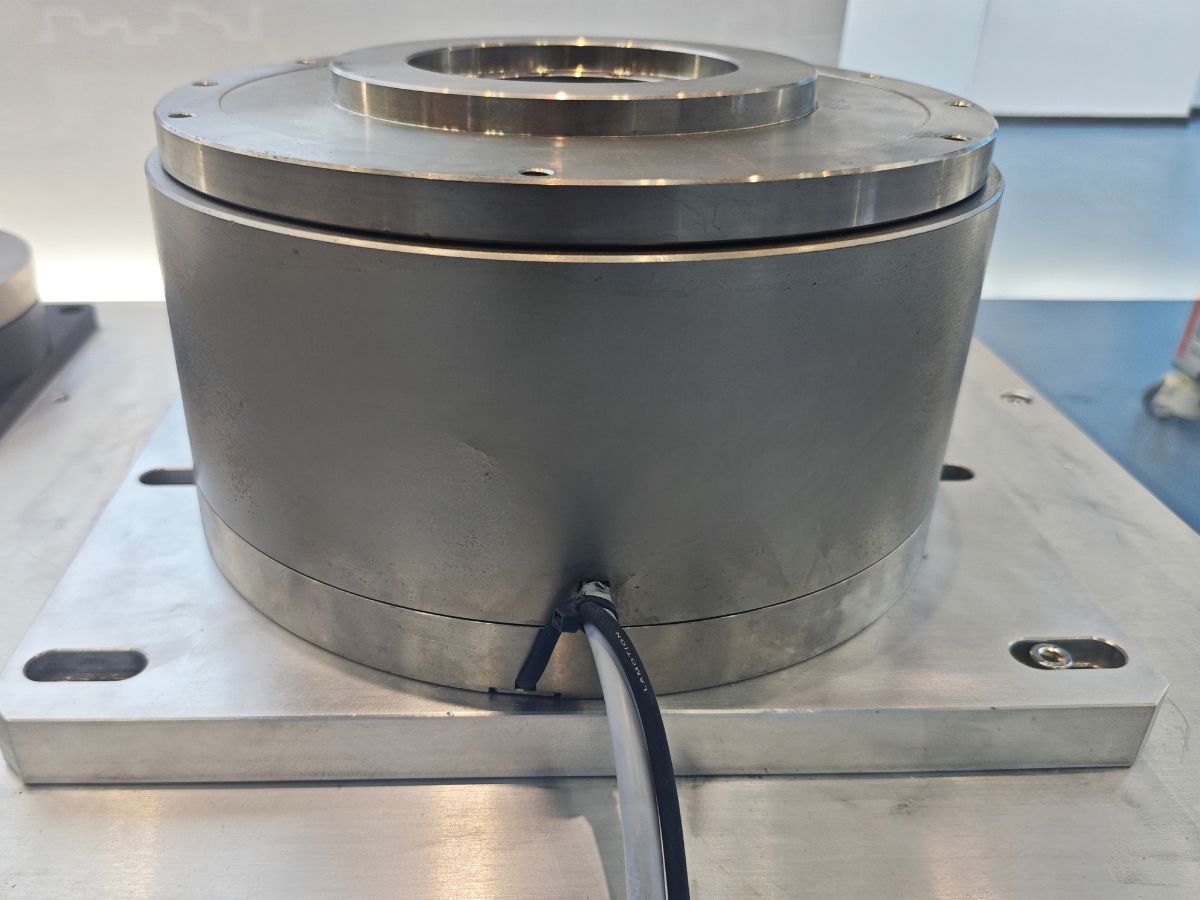
Doğrudan tahrikli motor, motor ile yük arasında mekanik bir dişli kutusu olmadan tahrik edilen döner mekanizmaya doğrudan bağlanır.
Bu mimari, motor hızını çıkış torkuna dönüştürmek için bir redüksiyon oranına olan ihtiyacı ortadan kaldırır. Sonuç olarak motor, yük tarafında gerekli olan torku doğrudan üretir.
Bu yapı; azaltılmış mekanik transmisyon bileşenleri, dişli kutusu boşluğunun olmaması, doğrudan tork aktarımı ve hızlı dinamik tepki dâhil olmak üzere hassas döner uygulamalar için avantajlar sağlayabilir.
Ancak doğrudan kuplaj, motorun yük ataletini doğrudan hızlandırması gerektiği anlamına da gelir.
Bu nedenle, doğrudan tahrikli motor boyutlandırmasına anma gücüne veya ekipman ağırlığına göre motor seçmek yerine gerçek mekanik yük ile başlanmalıdır.
Bir döner eksen için gerekli tork genel olarak birkaç bileşene ayrılabilir:
Yerçekimi torku
Atalet torku
Rüzgâr torku
Sürtünme torku
Sürekli tork gereksinimi şu şekilde tahmin edilebilir:
Sürekli Tork = Yerçekimi Torku + Rüzgâr Torku + Sürtünme Torku
İvmelenme sırasındaki pik tork gereksinimi şu şekilde tahmin edilebilir:
Pik Tork = Yerçekimi Torku + Rüzgâr Torku + Sürtünme Torku + Atalet Torku
Bu hesaplamalar, daha sonra doğrudan tahrikli motorun sürekli torku, pik torku, hızı, termal kapasitesi ve diğer teknik özellikleriyle karşılaştırılabilecek mekanik yük gereksinimlerini sağlar.
2. Doğrudan Tahrikli Motor Seçmeden Önce Hangi Parametreler Kontrol Edilmelidir?
Doğrudan tahrikli motor seçmeden önce mühendisler, döner sistemin ana çalışma ve mekanik parametrelerini belirlemelidir.
Bu makalede ele alınan döner tabla uygulaması için ilgili parametreler şunlardır:
Nihai motor seçimi ayrıca maksimum dönüş hızını, çalışma çevrimini, gerekli konumlandırma hassasiyetini, enkoder çözünürlüğünü, montaj boyutlarını, rulman yükünü, ortam sıcaklığını ve soğutma koşullarını içermelidir.
Bu parametreler ne kadar doğru tanımlanırsa, doğrudan tahrikli motor boyutlandırma sonucu o kadar güvenilir olur.
3. Doğrudan Tahrikli Motor için Yerçekimi Torku Nasıl Hesaplanır?
Dönen düzeneğin ağırlık merkezi dönme ekseniyle çakışmadığında yerçekimi torku önem kazanır.
Bu durum özellikle yükün eksenden uzağa monte edildiği elevasyon mekanizmaları, anten platformları, optik sistemler ve diğer döner yapılar için önemlidir.
Temel hesaplama şöyledir:
Yerçekimi Torku = Kütle × Yerçekimi İvmesi × Eksantrik Mesafe
Örneğin, dönen kütle 40 kg ise ve ağırlık merkezi elevasyon ekseninden 0.05 m uzaktaysa:
Yerçekimi Torku = 40 × 9.8 × 0.05 = 19.6 N·m
Bu nedenle elevasyon motorunun, ilgili elverişsiz yönelim altında yaklaşık 19.6 N·m yerçekimi torkunun üstesinden gelmesi gerekir.
Bu hesaplama, yalnızca yük kütlesinin doğrudan tahrikli motor seçimi için neden yeterli olmadığını gösterir. Aynı kütleye sahip iki sistem, ağırlık merkezleri dönme ekseninden farklı mesafelerde bulunuyorsa çok farklı motor torklarına ihtiyaç duyabilir.
Bir elevasyon ekseni için etkin yerçekimi torku açısal konuma göre de değişir. Bu nedenle nihai tasarım, tek bir nominal konuma dayanmak yerine tüm çalışma aralığını değerlendirmelidir.
4. Atalet Torku Nasıl Hesaplanır?
Atalet torku, dönen bir kütleyi hızlandırmak veya yavaşlatmak için gereken torktur.
Temel ilişki şöyledir:
Atalet Torku = Dönme Ataleti × Açısal İvme
Bu örnekteki elevasyon ekseni için:
Dönme Ataleti = 1.6 kg·m²
Açısal İvme = 20 rad/s²
Bu nedenle:
Atalet Torku = 1.6 × 20 = 32 N·m
Elevasyon ekseni, ivmelenme sırasında yaklaşık 32 N·m atalet torku gerektirir.
Azimut ekseni için dönme ataleti yaklaşık 3.8–3.9 kg·m²'dir.
Temsili değer olarak 3.9 kg·m² kullanıldığında:
Atalet Torku = 3.9 × 20 = 78 N·m
Bu, azimut ekseninin atalet torkunun elevasyon ekseninin yerçekimi torkundan önemli ölçüde daha yüksek olabileceğini gösterir.
Bu, doğrudan tahrikli motor boyutlandırmasındaki en önemli hususlardan biridir.
Motor yüke doğrudan bağlandığından, mekanik hareketi dönüştürmek için bir dişli kutusuna güvenmeden yük tarafındaki ataleti hızlandırmalıdır.
5. Doğrudan Tahrik Uygulamalarında Dönme Ataleti Neden Bu Kadar Önemlidir?
Motor seçiminde yaygın bir hata, öncelikle ekipmanın statik ağırlığına odaklanmaktır.
Ancak bir döner sistemde kütle dağılımı çoğu zaman toplam kütle kadar önemlidir.
Dönme ataleti, kütlenin dönme ekseninden ne kadar uzağa dağıtıldığına bağlıdır. Bu nedenle geniş yarıçaplı nispeten hafif bir yapı bile önemli ivmelenme torku gerektirebilir.
İvmelenme torku da açısal ivmeyle doğrudan artar.
Örneğin, aynı 3.9 kg·m² azimut düzeneği 20 rad/s² ile hızlandırılırsa, atalet torku yaklaşık 78 N·m olur. Gerekli açısal ivme artarsa, atalet torku orantılı olarak artar.
Bu ilişki, ivmelenmeyi yüksek dinamikli döner uygulamalar için doğrudan tahrikli motor seçerken en önemli parametrelerden biri hâline getirir.
Bu nedenle mühendisler şunları dikkate almalıdır:
Toplam dönme ataleti
Kütle dağılımı
Açısal ivme
İvmelenme süresi
Gerekli hız
Motor rotor ataleti
Pik tork süresi
Eksiksiz hareket profili, yalnızca ekipmanın statik ağırlığından daha fazla bilgi sağlar.
6. Doğrudan Tahrikli Motor için Rüzgâr Torku Nasıl Hesaplanır?
Dış mekân döner ekipmanlarında rüzgâr, motorun üstesinden gelmesi gereken harici bir tork oluşturabilir.
Bu durum özellikle anten sistemleri, takip platformları, elektro-optik ekipmanlar, radarla ilgili mekanizmalar ve diğer açıkta bulunan döner yapılar için önemlidir.
Temel hesaplama şu şekilde ifade edilebilir:
Rüzgâr Kuvveti = Dinamik Basınç × Aerodinamik Katsayı × İzdüşüm Alanı
Buna karşılık gelen tork şöyledir:
Rüzgâr Torku = Rüzgâr Kuvveti × Etkin Moment Kolu
Bu nedenle:
Rüzgâr Torku = Dinamik Basınç × Aerodinamik Katsayı × İzdüşüm Alanı × Etkin Moment Kolu
Ön döner tabla verileri aşağıdaki temsili değerleri sağlar:
*Sağlanan değerler yaklaşık 12 m/s rüzgâr hızı hesaplamasıyla tutarlıdır. Nihai tasarım rüzgâr hızı olarak 17.1 m/s doğrulanırsa, rüzgâr torku buna göre yeniden hesaplanmalıdır.
Rüzgâr basıncı, rüzgâr hızının karesiyle orantılıdır:
Dinamik Basınç = 0.5 × Hava Yoğunluğu × Rüzgâr Hızı²
Bu nedenle:
Rüzgâr Torku ∝ Rüzgâr Hızı²
Bu, tasarım rüzgâr hızındaki bir artışın gerekli motor torku üzerinde önemli bir etkisi olabileceği anlamına gelir.
Nihai doğrudan tahrikli motor seçimi için tasarım rüzgâr hızı, hava yoğunluğu, izdüşüm alanı, aerodinamik katsayı ve etkin moment kolunun tümü doğrulanmalıdır.
7. Ne Kadar Sürtünme Torku Dâhil Edilmelidir?
Rulman ve conta sürtünmesi de toplam tork gereksinimine katkıda bulunur.
Ön hesaplama için rulman sürtünme torku şu şekilde tahmin edilebilir:
Rulman Sürtünme Torku = Sürtünme Katsayısı × Rulman Yükü × Rulman Merkez Çapı ÷ 2
0.0015 sürtünme katsayısı kullanılarak ve eksen başına yaklaşık 0.1 N·m olarak tahmin edilen conta sürtünme torku dâhil edilerek elde edilen ön sonuçlar şöyledir:
Bu uygulamadaki atalet torkuyla karşılaştırıldığında, sürtünme torku nispeten küçüktür.
Ancak sürtünme yine de sürekli tork hesaplamasına dâhil edilmelidir.
Hassas döner hareket için sürtünme; düşük hız düzgünlüğünü, servo ayarını, takip performansını ve konumlandırma kararlılığını da etkileyebilir. Bu nedenle sürtünme hem mekanik bir yük parametresi hem de hareket kontrolüyle ilgili bir husustur.
8. Sürekli Tork Nasıl Hesaplanır?
Sürekli tork, sürekli çalışma koşulları altında gerekli hareketi sürdürmek için gereken torku ifade eder.
Döner tabla örneği için:
Sürekli Tork = Yerçekimi Torku + Rüzgâr Torku + Sürtünme Torku
Elevasyon ekseni için:
Sürekli Tork = 19.60 + 0.56 + 0.27 = 20.43 N·m
Sağlanan ön değerlere göre azimut ekseni için:
Sürekli Tork = 0 + 2.23 + 0.62 = 2.85 N·m
Ortaya çıkan değerler şöyledir:
İki eksen arasındaki fark önemlidir.
Elevasyon ekseni öncelikle eksantrik yerçekimi yükünden etkilenirken, azimut ekseninin sağlanan koşullar altında sürekli harici tork gereksinimi nispeten düşüktür.
9. Pik Tork Nasıl Hesaplanır?
Pik tork, özellikle ivmelenme ve yavaşlama sırasında önem kazanır.
Temel hesaplama şöyledir:
Pik Tork = Yerçekimi Torku + Rüzgâr Torku + Sürtünme Torku + Atalet Torku
Elevasyon ekseni için:
Pik Tork = 19.60 + 0.56 + 0.27 + 32.00
Pik Tork = 52.43 N·m
Yaklaşık 79.60 N·m olan sağlanan temsili atalet torku kullanılarak azimut ekseni için:
Pik Tork = 2.23 + 0.62 + 79.60
Pik Tork ≈ 82.45 N·m
Dolayısıyla ön sonuçlar şöyledir:
Bu hesaplama uygulamanın önemli bir özelliğini ortaya koyar:
Elevasyon ekseni sürekli çalışma sırasında öncelikle yerçekimi torkuyla sınırlanırken, azimut ekseni ivmelenme sırasında öncelikle atalet torkundan etkilenir.
Bu nedenle iki eksenin mutlaka aynı doğrudan tahrikli motor boyutlandırma stratejisini kullanması gerekmez.
10. Sürekli Tork ile Pik Tork Arasındaki Fark Nedir?
Sürekli tork ve pik tork, farklı çalışma gereksinimlerini tanımlar.
Sürekli tork, motorun izin verilen termal çalışma koşulunu aşmadan sürekli çalışma için sağlaması gereken torktur.
Pik tork, sınırlı bir süre için gereken daha yüksek torktur; tipik olarak ivmelenme, yavaşlama, hızlı konumlandırma veya geçici harici yük değişimleri sırasında ortaya çıkar.
Bu nedenle doğrudan tahrikli motor her iki değere göre de değerlendirilmelidir.
Örneğin, bir motor yüksek ataletli bir yükü hızlandırmak için yeterli pik tork sağlayabilir ancak sürekli torku veya termal kapasitesi sürekli çalışma için yetersizse yine de uygun olmayabilir.
Tersine, yalnızca sürekli torka göre motor seçmek yetersiz ivmelenme performansına yol açabilir.
Bu nedenle motorun sürekli torku, pik torku, pik tork süresi, hızı, akımı ve termal davranışı gerçek hareket profiliyle birlikte değerlendirilmelidir.
11. Tork Hesaplandıktan Sonra Doğrudan Tahrikli Motor Nasıl Seçilir?
Hesaplanan yük torku motor seçimi için başlangıç noktasını sağlar, ancak eksiksiz motor spesifikasyonunu tanımlamaz.
Örnek döner tabla için ön mekanik gereksinimler şöyledir:
Elevasyon Ekseni
Sürekli yük torku: 20.43 N·m
Pik yük torku: 52.43 N·m
Azimut Ekseni
Sürekli yük torku: 2.85 N·m
Pik yük torku: yaklaşık 82.45 N·m
Bu değerler, nihai motor anma değerinden ziyade hesaplanan yük gereksinimlerini temsil eder.
Seçilen doğrudan tahrikli motor, uygulamaya göre yeterli mühendislik emniyet payı sağlamalıdır.
Seçimde ayrıca şunlar dikkate alınmalıdır:
Bu nedenle nihai motor yalnızca torka göre değil, eksiksiz yük ve hareket profiline göre seçilmelidir.
12. Doğrudan Tahrikli Motor Boyutlandırma Kontrol Listesi
Doğrudan tahrikli motor talep etmeden veya seçmeden önce mühendisler aşağıdaki bilgileri hazırlayabilir:
Bu parametrelerin motor seçimi sürecinin başında sağlanması, tekrarlanan hesaplamaları önemli ölçüde azaltabilir ve standart bir doğrudan tahrikli motorun mu yoksa özelleştirilmiş mekanik entegrasyonun mu uygun olduğunu belirlemeye yardımcı olabilir.
Doğrudan Tahrikli Motor ve Redüktörlü Motor
Doğrudan tahrikli motorlar ve redüktörlü motor sistemleri temelde farklı transmisyon mimarileri kullanır.
Redüktörlü motor, mekanik redüksiyon aracılığıyla önemli çıkış torku sağlayabilir ve bu birçok uygulama için yararlı olabilir.
Buna karşılık, uygulamanın doğrudan tork aktarımına, düşük mekanik boşluğa, hızlı dinamik tepkiye, düzgün düşük hızlı harekete veya basitleştirilmiş döner transmisyona yüksek değer verdiği durumlarda doğrudan tahrikli motor avantajlı olabilir.
Uygun mimari, eksiksiz uygulama gereksinimlerine göre belirlenmelidir.
Çerçevesiz Doğrudan Tahrikli Motoru Ne Zaman Değerlendirmelisiniz?
Daha derin mekanik entegrasyon gerektiren uygulamalar için çerçevesiz doğrudan tahrikli motor, geleneksel gövdeli motora alternatif olabilir.
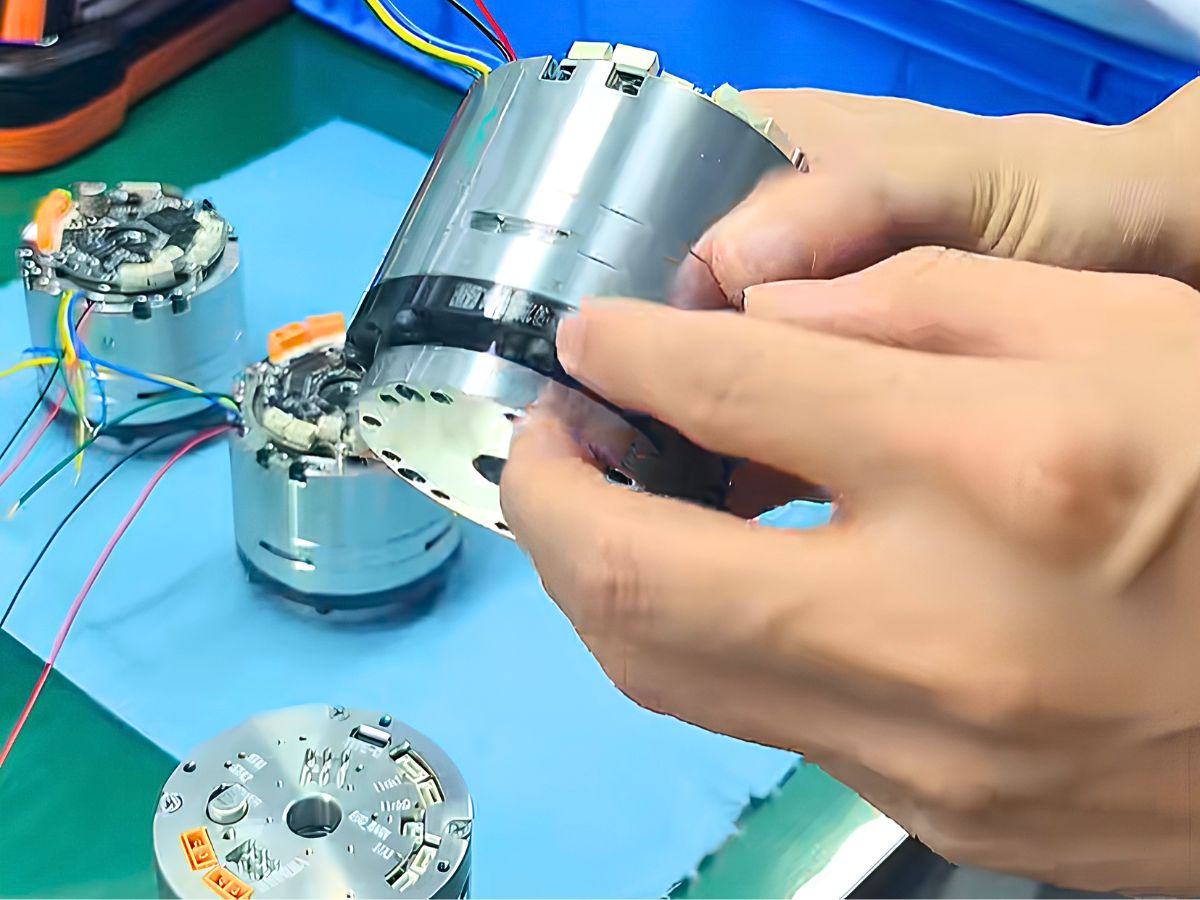
Tipik bir çerçevesiz doğrudan tahrikli motor esas olarak bir stator ve rotordan oluşur.
Müşteri veya sistem entegratörü motoru aşağıdakilerle entegre edebilir:
Rulmanlar
Mekanik gövde
Enkoder
Mil veya döner yapı
Soğutma sistemi
Kablo yönlendirme
Gerektiğinde fren
Bu yaklaşım, motorun ayrı bir motor paketi olarak işlev görmek yerine makinenin döner mekanizmasının bir parçası olmasını sağlar.
Azimut ve elevasyon mekanizmaları, takip platformları, robotik eklemler, döner tablalar ve diğer hassas döner sistemlerde çerçevesiz doğrudan tahrikli motor, mekanik yerleşimde daha fazla esneklik sağlayabilir.
Ancak çerçevesiz motor seçimi, sistem düzeyinde değerlendirme gerektirir.
Motor; rulman yapısı, rotor desteği, enkoder montajı, mekanik rijitlik, termal dağılım ve mevcut montaj alanıyla birlikte değerlendirilmelidir.
Doğrudan Tahrikli Motor Nasıl Doğrulanmalıdır?
Tork hesaplaması önemli bir ilk adımdır, ancak nihai motor seçimi eksiksiz çalışma koşuluna göre doğrulanmalıdır.
Pratik bir doğrulama süreci şunları içerebilir:
1. Yük hesaplaması
Gerçek kütleyi, ağırlık merkezini, dönme ataletini, sürtünmeyi, rüzgâr yükünü ve diğer harici yükleri doğrulayın.
2. Hareket profili
Maksimum hızı, ivmelenmeyi, yavaşlamayı, konumlandırma frekansını ve çalışma çevrimini doğrulayın.
3. Motor seçimi
Sürekli torku, pik torku, hızı, akımı, rotor ataletini, enkoderi, termal kapasiteyi ve mekanik boyutları kontrol edin.
4. Servo simülasyonu veya hesaplaması
Motorun gerekli ivmelenme ve konumlandırma tepkisini gerçekleştirip gerçekleştiremeyeceğini değerlendirin.
5. Prototip testi
Uygun olduğu durumlarda motoru temsili yük ve çalışma koşulları altında test edin.
6. Termal doğrulama
Gerçek çalışma çevrimi altında motor sıcaklığını ve sürekli tork kapasitesini doğrulayın.
7. Nihai sistem doğrulaması
Konumlandırma hassasiyetini, takip performansını, ivmelenme tepkisini, kararlılığı ve çevresel performansı doğrulayın.
Bu süreç, doğrudan tahrikli motorun motor, rulman, enkoder ve mekanik yapının tek bir sistem olarak çalıştığı hassas bir döner mekanizmada kullanıldığı durumlarda özellikle önemlidir.
Doğrudan Tahrikli Motor Boyutlandırması için Temel Çıkarımlar
Döner tabla örneği birkaç önemli ilkeyi göstermektedir.
Motor boyutlandırması için statik yük yeterli değildir.
Doğrudan tahrikli motorun yerçekimi, atalet, rüzgâr ve sürtünmenin üstesinden gelmesi gerekir.
Dönme ataleti pik torku belirleyebilir.
Örnek azimut ekseni için yaklaşık 3.9 kg·m² dönme ataleti ve 20 rad/s² açısal ivme, yaklaşık 78 N·m atalet torku üretir.
Eksantriklik sürekli torku belirleyebilir.
0.05 m eksantrik mesafeye sahip 40 kg dönen kütle, yaklaşık 19.6 N·m yerçekimi torku üretir.
Sürekli ve pik tork ayrı ayrı değerlendirilmelidir.
Yeterli pik torka sahip bir motor, sürekli torku veya termal kapasitesi yetersizse yine de uygun olmayabilir.
Tork, doğrudan tahrikli motor seçiminin yalnızca bir parçasıdır.
Hız, atalet, enkoder geri bildirimi, termal performans, rulman kapasitesi, montaj boyutları, kontrol gereksinimleri ve çalışma çevrimi de dikkate alınmalıdır.
Sonuç
Azimut ve elevasyon döner tablası için doğrudan tahrikli motor boyutlandırması, hem tork hem de hareket gereksinimlerini içeren sistem düzeyinde bir mühendislik problemidir.
Bu makalede ele alınan ön döner tabla örneği için hesaplanan yük gereksinimleri şöyledir:
Bu değerler, doğrudan tahrikli motor seçimi için bir başlangıç noktası sağlar.
Motor spesifikasyonu kesinleştirilmeden önce gerçek mekanik yapı, kütle dağılımı, dönme ataleti, tasarım rüzgâr hızı, maksimum hız, ivmelenme profili, çalışma çevrimi, termal koşullar ve gerekli konumlandırma performansı doğrulanmalıdır.
Doğrudan tork aktarımı ve hassas döner hareket gerektiren uygulamalar için HONPINE; yük torku, dönme ataleti, hız, ivmelenme, enkoder gereksinimleri, montaj kısıtları ve çalışma koşullarına göre doğrudan tahrikli motor gereksinimlerini değerlendirebilir.
Bir anten döner tablası, azimut/elevasyon mekanizması, döner platform, takip sistemi, robotik eklem veya diğer hassas döner uygulamalar için doğrudan tahrikli motor seçiyorsanız; yük kütlesi, dönme ataleti, eksantrik mesafe, hız, ivmelenme ve çalışma çevrimi bilgilerinin sağlanması, gerekli sürekli ve pik torkun belirlenmesi için pratik bir başlangıç noktasıdır.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.
 CNC Makineleri ve Ağır Hizmet Tipi Döner Eksenler için Yüksek Hassasiyetli İçi Boş Harmonik Döner AktüatörHONPINE 58 Serisi İçi Boş Harmonik Döner Aktüatör, CNC döner tablaları, hassas döner eksenler, lazer işleme ekipmanları ve ağır hizmet tipi döner konumlandırma uygulamaları için tasarlanmıştır. 50 mm içi boş deliği, 2,722 N·m'ye kadar tepe torku, entegre çapraz makaralı rulmanı, çok turlu mutlak enkoder seçenekleri, 30 yay saniyesinin altında konumlandırma doğruluğu ve 5 yay saniyesinin altında tekrarlı konumlandırma doğruluğu ile yüksek tork kapasitesini hassas döner hareket ve esnek mekanik entegrasyonla birleştirir.
 HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?HONPINE JRM planet dişli robot eklem modülleri, uzun süreli ve yüksek yüklü robotik çalışma için tasarlanmıştır. Bu makale, motor elektromanyetik optimizasyonunun, yüksek verimli planet dişli aktarımının, GaN tabanlı sürücü teknolojisinin ve sistem düzeyinde düşük kayıplı tasarımın sıcaklık artışını kontrol etmeye nasıl yardımcı olduğunu incelemektedir. HONPINE, C6345 planet dişli robot eklem modülünü test örneği olarak kullanarak, sürekli çalışma altında tam yük termal doğrulamasını da sunmaktadır; buna %92'ye kadar motor verimliliği, %97'ye kadar planet dişli kutusu verimliliği ve 25°C ortam sıcaklığında 61.42°C nihai denge sıcaklığı dahildir.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.
 CNC Makineleri ve Ağır Hizmet Tipi Döner Eksenler için Yüksek Hassasiyetli İçi Boş Harmonik Döner AktüatörHONPINE 58 Serisi İçi Boş Harmonik Döner Aktüatör, CNC döner tablaları, hassas döner eksenler, lazer işleme ekipmanları ve ağır hizmet tipi döner konumlandırma uygulamaları için tasarlanmıştır. 50 mm içi boş deliği, 2,722 N·m'ye kadar tepe torku, entegre çapraz makaralı rulmanı, çok turlu mutlak enkoder seçenekleri, 30 yay saniyesinin altında konumlandırma doğruluğu ve 5 yay saniyesinin altında tekrarlı konumlandırma doğruluğu ile yüksek tork kapasitesini hassas döner hareket ve esnek mekanik entegrasyonla birleştirir.
 HONPINE JRM Planet Dişli Robot Eklem Modülü, Sürekli Çalışmada Sıcaklık Artışını Nasıl Kontrol Eder?HONPINE JRM planet dişli robot eklem modülleri, uzun süreli ve yüksek yüklü robotik çalışma için tasarlanmıştır. Bu makale, motor elektromanyetik optimizasyonunun, yüksek verimli planet dişli aktarımının, GaN tabanlı sürücü teknolojisinin ve sistem düzeyinde düşük kayıplı tasarımın sıcaklık artışını kontrol etmeye nasıl yardımcı olduğunu incelemektedir. HONPINE, C6345 planet dişli robot eklem modülünü test örneği olarak kullanarak, sürekli çalışma altında tam yük termal doğrulamasını da sunmaktadır; buna %92'ye kadar motor verimliliği, %97'ye kadar planet dişli kutusu verimliliği ve 25°C ortam sıcaklığında 61.42°C nihai denge sıcaklığı dahildir.
 Doğrudan Tahrikli Motor Boyutlandırma: Tork Hesaplama ve Seçime Yönelik Kapsamlı KılavuzHassas bir döner sistem için doğrudan tahrikli motor seçimi, motor torkunu ekipman ağırlığıyla eşleştirmekten daha fazlasını gerektirir. Mühendislerin yerçekimi torkunu, atalet torkunu, rüzgâr torkunu, sürtünmeyi, dönme ataletini, hızı, ivmeyi, çalışma çevrimini ve konumlandırma gereksinimlerini değerlendirmesi gerekir. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, mühendislik örneği olarak azimut ve yükseklik döner tablasını kullanarak doğrudan tahrikli motor boyutlandırma ve tork hesaplamasına yönelik pratik bir yaklaşımı açıklamaktadır. Makale; sürekli ve tepe tork hesaplamasını, motor seçim kriterlerini ve entegre döner sistemlerde çerçevesiz doğrudan tahrikli motorların uygulamasını kapsamaktadır.
 Entegre Robot Eklem Modülleri Robot Kablolamasını ve Kontrol Mimarisi Nasıl Yeniden Şekillendiriyor?Entegre robot eklem modülleri; motor, redüktör, sürücü, enkoder ve algılama bileşenlerini kompakt bir hareket ünitesinde birleştirerek robotların tasarımını değiştiriyor. Geleneksel dağıtık mimarilerle karşılaştırıldığında, bu entegre yaklaşım kablo karmaşıklığını azaltabilir, güç ve iletişim bağlantılarını basitleştirebilir ve daha kompakt robot yapılarının geliştirilmesini destekleyebilir. İnsansı robotlar daha yüksek hareket koordinasyonu, tepki hızı, hassasiyet ve entegrasyon seviyeleri gerektirdikçe, robot eklem modülleri akıllı kontrol sistemleri ile fiziksel hareket arasında giderek daha önemli bir arayüz hâline gelmektedir. Bu makale, HONPINE TCHL harmonik tahrikli robot eklem modülünü örnek olarak kullanarak entegre robot eklem modüllerinin robot kablolamasını ve kontrol mimarisini nasıl yeniden şekillendirdiğini açıklamaktadır.
 Kuvvet Kontrollü Harmonik Eklem Modülleri: Robotların Ticarileşmesi İçin Temel Bir ÇözümRobotlar hassas konumlandırmadan fiziksel etkileşime geçtikçe, eklem seviyesindeki tork geri bildirimi giderek daha önemli hâle gelmektedir. Kuvvet kontrollü bir robot eklem modülü, robotun çıkış torkundaki değişimleri algılamasını ve harici yüklere daha uygun şekilde yanıt vermesini sağlayarak uyumlu hareketi, temas algılamayı ve kuvvet kontrollü uygulamaları destekler. HONPINE HAG ve HAU harmonik eklem modülleri, tork algılamayı doğrudan ekleme entegre ederek tork kapalı çevrim kontrolü, 360° sürekli çıkış dönüşü, %1'den düşük tork kontrol hassasiyeti ve 50 Hz tork bant genişliği sağlar. Bu entegre tasarım ayrıca kuvvet kontrollü ve kuvvet kontrollü olmayan konfigürasyonlar arasında tutarlı boyutları koruyarak robot üreticilerine esnek bir eklem platformu sunar.