Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?
İnsansı robotlar, işbirlikçi robotlar ve kuvvet kontrollü robotik sistemler geliştiren mühendisler için entegre bir robot eklemi seçmek; nominal tork, hız ve boyutları karşılaştırmaktan daha fazlasını gerektirir. Kritik noktalardan biri, eklemin torku motor akımından tahmin edip etmediği veya redüktör çıkışında gerçek torku doğrudan ölçüp ölçmediğidir.
Kuvvet kontrolünü desteklediği belirtilen birçok servo eklem, temel olarak motor akımına dayalı tork tahmini kullanır. Ancak harmonik redüktördeki sürtünme ve aktarım özellikleri, motor tarafındaki tork ile harici mekanizmaya iletilen tork arasındaki ilişkiyi etkileyebilir. Bu durum çarpışma algılama, kuvvet tahmini ve uyumlu hareket kontrolünü zorlaştırabilir.
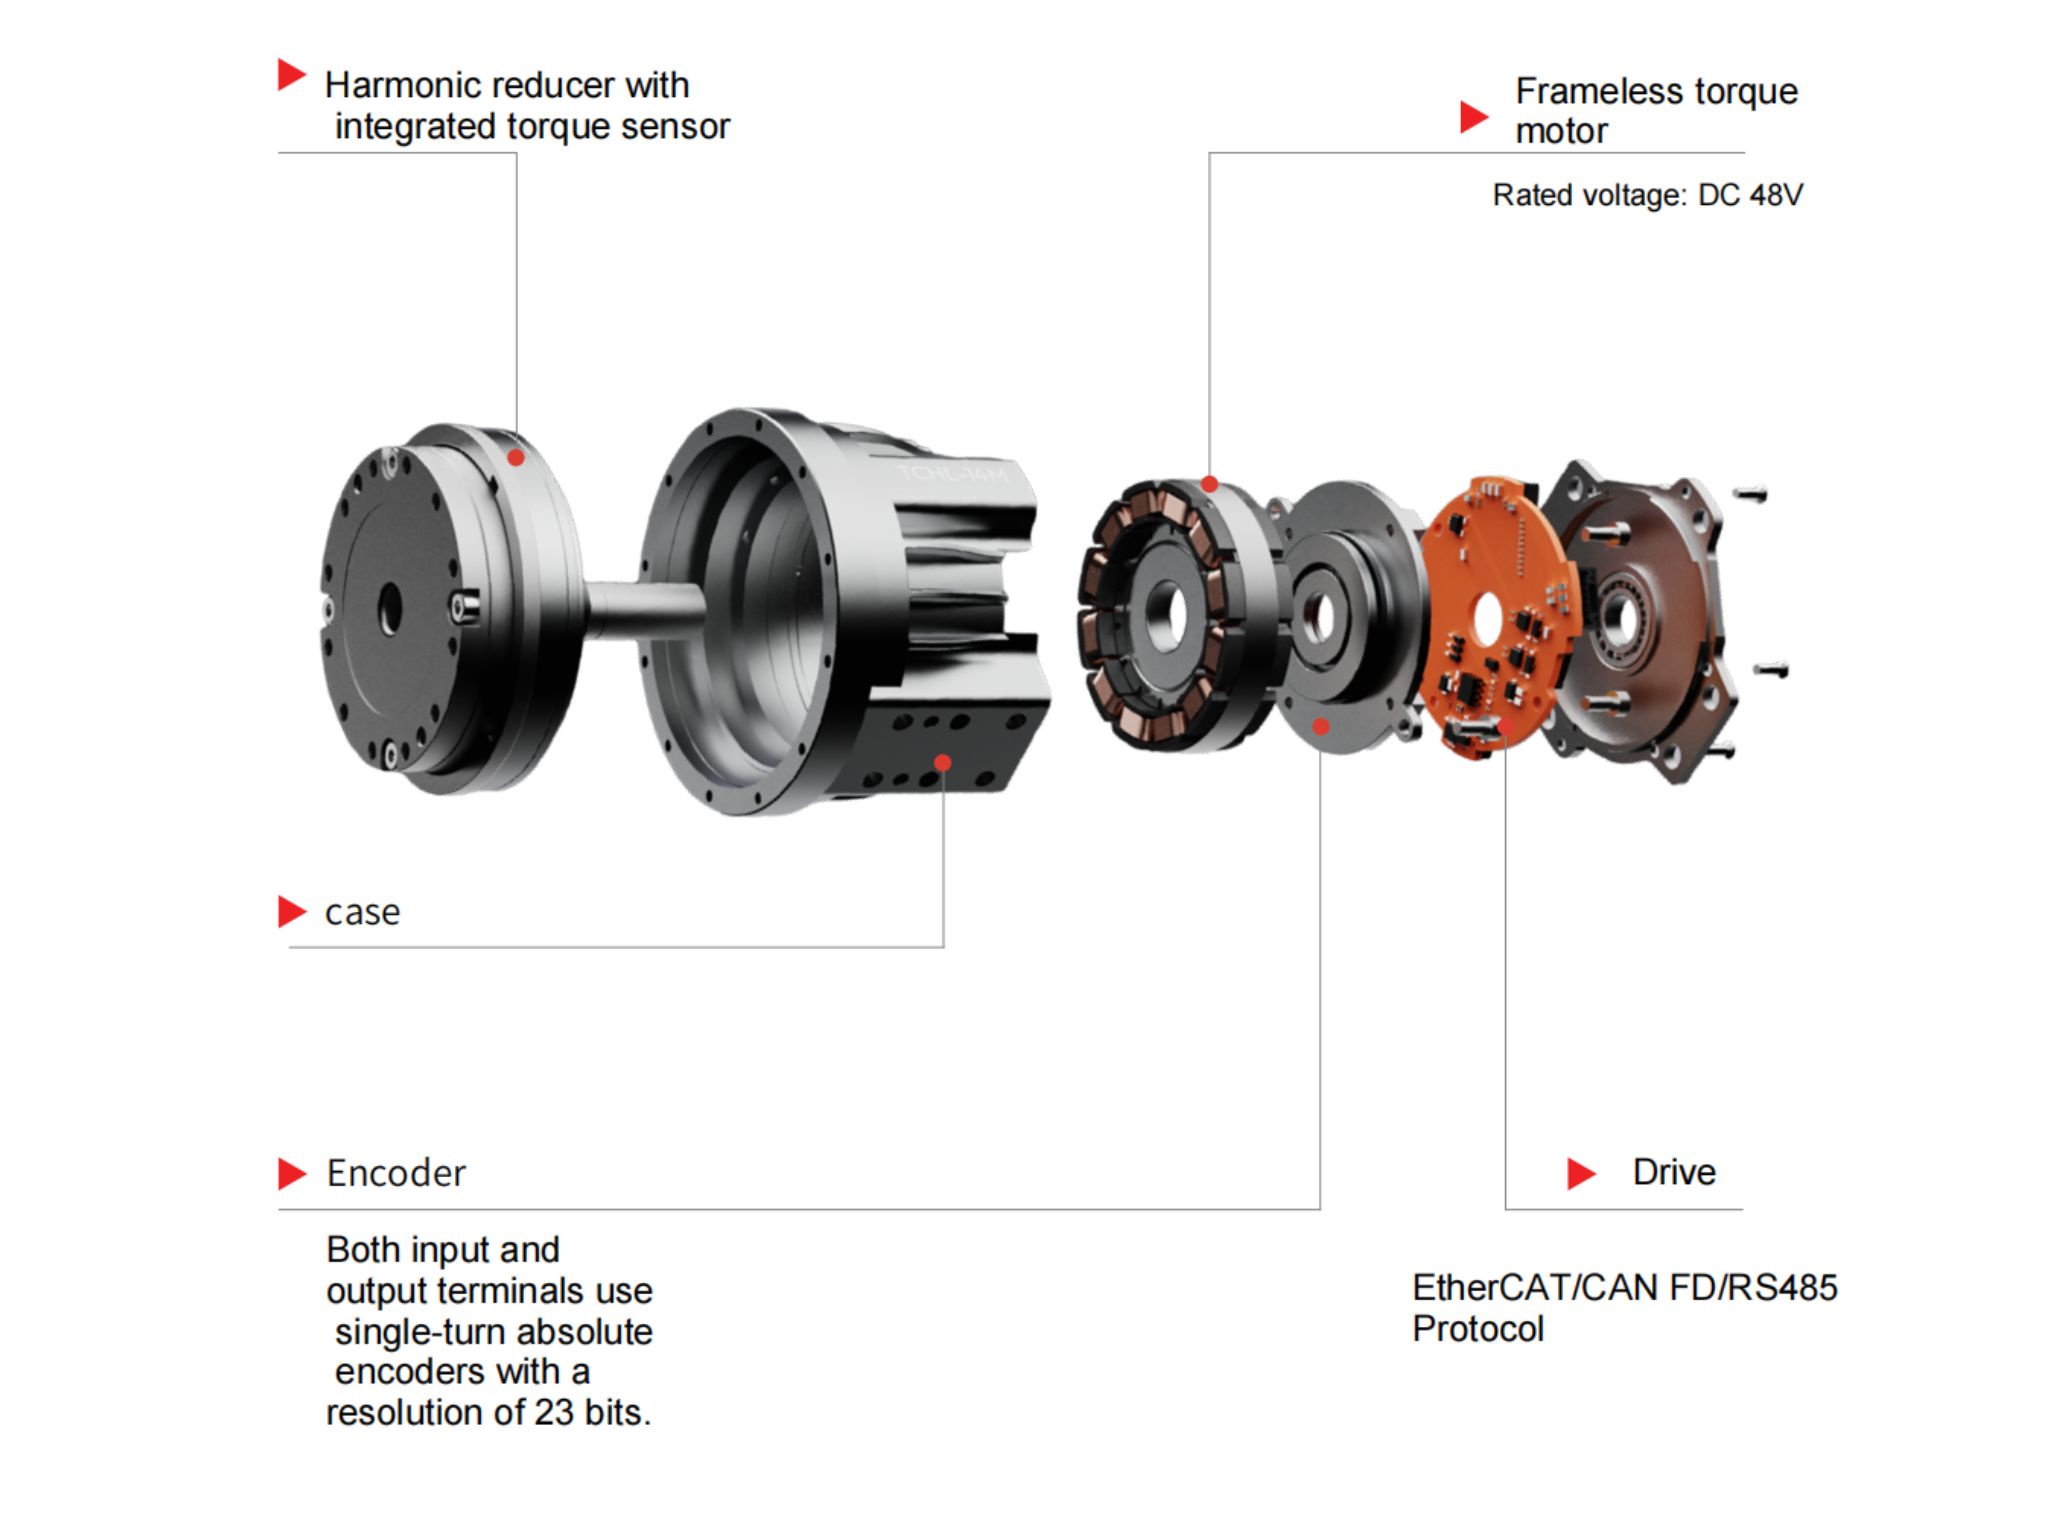
HONPINETCHL harmonik eklem aktüatörü, harmonik redüktörün çıkış flanşına bir tork sensörü entegre ederek çıkış torkunun doğrudan ölçülmesini sağlar. Eklemin çıkış tarafından geri bildirim sunarak çarpışma algılama, sürükleyerek öğretme, uyumlu montaj, rehabilitasyon robotları ve kuvvet geri bildirimli uzaktan kumanda dâhil olmak üzere kuvvete duyarlı uygulamalarda robot denetleyicilerine daha doğrudan bir sinyal sağlar.
Bu makalede tahmini tork ile ölçülen tork arasındaki fark açıklanmakta ve HONPINETCHL tork sensörlü harmonik eklem modülününpratik uygulamaları ele alınmaktadır.
Motor Akımına Dayalı Tork Tahmini ile Gerçek Çıkış Torku Ölçümü Arasındaki Fark
Motor Akımı Neden Çıkış Torkuna Eşit Değildir?
Birçok geleneksel servo eklemde tork, motor akımından tahmin edilir. Bu yaklaşım hareket kontrolünde yararlı olabilir; ancak motor akımı öncelikle motorun ürettiği elektromanyetik torku gösterir. Harici yüke iletilen torku doğrudan ölçmez.
Harmonik redüktörden geçtikten sonra motor tarafındaki tork ile çıkış torku arasındaki ilişki; aktarım sürtünmesinden, histerezisten, boşlukla ilişkili davranışlardan ve çalışma koşullarından etkilenebilir.
Bunun sonucunda çeşitli pratik sorunlar ortaya çıkabilir:
Yüksüz hareket sırasında tork okumaları: Redüktör içindeki sürtünme, eklem önemli bir harici yük taşımadığında bile direnç torku oluşturabilir.
Ters yönlerde farklı okumalar: Aktarım sürtünmesi ve histerezis, benzer harici yükler altında ileri ve geri hareket sırasında farklı tahmini tork değerlerine yol açabilir.
Çarpışma algılamadaki ödünleşimler: Çok yüksek ayarlanmış bir eşik çarpışma algılamasını geciktirebilirken, çok düşük ayarlanmış bir eşik normal hareket sırasında yanlış alarmları tetikleyebilir.
Bu nedenle, hassas kuvvet algılama gerektiren uygulamalarda yalnızca motor akımı tahminine dayanmak yetersiz kalabilir.
HONPINE TCHL Çıkış Torku Sensörü Nasıl Çalışır?
Tork sensörlü HONPINE TCHL-TM / TH versiyonlarında, harmonik redüktörün çıkış flanşına bir tork sensörü yerleştirilmiştir. Eklemin torku yalnızca motor akımından çıkarsaması yerine, çıkış tarafındaki tork doğrudan ölçülür.
Sağlanan ürün teknik özelliklerine göre tork geri bildirimi, birim olarak 0.01 N·m kullanılarak nesne sözlüğündeki 0x303A kaydından okunabilir.
Belirtilen çıkış torku sensörü performansı şunları içerir:
Tork sensörü çözünürlüğü: 0.5% F.S.
Çıkış torku ölçüm doğruluğu: 1% F.S.
Redüktörün çıkış tarafından tork geri bildirimi.
Burada F.S., tam ölçeği ifade eder. Yüzdeler, sensörün tanımlanmış tam ölçek aralığına ve üreticinin ölçüm koşullarına göre yorumlanmalıdır.
Çıkış torkunun doğrudan ölçülmesi, harici mekanizmaya iletilen torku daha temsil edici bir sinyal sağlar. Motor akımından çıkış torku tahmin edilmesine ilişkin belirsizliğin etkisini azaltabilir; ancak sensörün kendisinde de ölçüm gürültüsü, kalibrasyon sınırları ve dinamik tepki kısıtları bulunur.
HONPINE TCHL Harmonik Eklem Aktüatörünün Gerçek Dünya Uygulamaları
Aşağıdaki uygulamalar, çıkış torku geri bildiriminin insansı robotlarda, işbirlikçi robotlarda ve kuvvete duyarlı diğer robotik sistemlerde nasıl kullanılabileceğini gösterir. Uygun kontrol modu ve güvenlik mimarisi; robot tasarımına, denetleyicinin yeteneklerine ve uygulama gereksinimlerine bağlıdır.
1. İnsansı Robotlar için Tüm Vücut Kuvvet Algılama
Tipik kontrol yaklaşımı: Çıkış torku geri bildirimiyle CSP (Çevrimsel Senkron Konum) modu.
İnsansı bir robotta birden fazla eklemden alınan kuvvet bilgisi; koordineli hareket kontrolünü, temas algılamayı ve çevreyle etkileşimi destekleyebilir.
Uyarlanabilir yürüme ve yürüyüş kontrolü
Kalça, diz ve ayak bileği eklemleri, denetleyicinin temas koşullarını tahmin etmesine ve yürüme sırasında eklem komutlarını ayarlamasına yardımcı olmak için çıkış torku geri bildirimi sağlayabilir. Bu bilgi; eğimlere, engebeli araziye ve yer teması değişikliklerine uyum sağlamayı destekleyerek yürüyüş kararlılığının artırılmasına yardımcı olabilir.
Tüm vücutta çarpışma algılama
Birden fazla eklemden tork geri bildirimi alındığında denetleyici, yalnızca uç efektördeki kuvvet sensörüne dayanmak yerine kollarda, gövdede ve bacaklarda beklenmeyen harici etkileşimleri izleyebilir. Algılama algoritmalarının yer çekimini, eylemsizliği, ivmeyi ve normal temas kuvvetlerini hesaba katması koşuluyla bu yaklaşım daha geniş bir çarpışma algılama kapsamı sağlayabilir.
Sürükleyerek öğretme ve yörünge kaydı
Bir operatör, denetleyici harici kuvvetleri belirlemeye yardımcı olmak için tork geri bildirimini kullanırken seçilen robot eklemlerini elle yönlendirebilir. Sistem, ortaya çıkan hareket yörüngesini daha sonra oynatmak üzere kaydedebilir. Bu yöntem, bazı öğretme uygulamalarında ek bir harici kuvvet sensörüne duyulan ihtiyacı azaltabilir.
Eklem durumunun izlenmesi
Yürüme ve diğer hareketler sırasında toplanan tork dalga biçimleri; sürtünme değişikliklerini, anormal direnci, takılmayı veya beklenen eklem davranışından diğer sapmaları belirlemeye yardımcı olabilir. Bu sinyaller durum izleme ve bakım planlamasına katkıda bulunabilir; ancak tek başına bir harmonik redüktörün aşındığını veya hasar gördüğünü kanıtlamaz.
2. Rehabilitasyon ve Yardımcı Dış İskelet Robotları
Tipik kontrol yaklaşımı: CSP konum kontrolü; desteklendiği ve uygun olduğu durumlarda kapalı çevrim tork kontrolü.
Rehabilitasyon ve yardımcı dış iskeletler, robot tarafından üretilen torku insan hareketiyle koordine etmelidir. Çıkış torku geri bildirimi, denetleyicinin kullanıcının çabasına ve harici yük değişikliklerine yanıt vermesine yardımcı olabilir.
Alt ekstremite rehabilitasyon dış iskeletleri
Eklem torku geri bildirimi, kullanıcının hareket niyetinin tahmin edilmesine ve ayakta durma, yürüme ve rehabilitasyon egzersizleri sırasında desteğin koordine edilmesine katkıda bulunabilir. Denetleyici, seçilen rehabilitasyon stratejisine ve ölçülen eklem davranışına göre desteği ayarlayabilir.
Üst ekstremite yardımcı dış iskeletleri
Çıkış torku geri bildirimi, kullanıcılar yük kaldırırken veya yükleri hareket ettirirken kuvvet desteği sağlanmasına yardımcı olabilir. Denetleyici desteği düzenleyebilir ve önceden belirlenmiş kuvvet veya yük sınırlarına yaklaşıldığında komut verilen torku azaltabilir.
Önemli güvenlik hususu: Rehabilitasyon ekipmanları insan vücuduyla doğrudan etkileşim kurar. Uygulamada TCHL'nin 0xFF kapalı çevrim tork kontrol modu kullanılıyorsa, sağlanan kontrol belgelerinde 3401h olarak belirtilen ilgili hız sınırı parametresi üreticinin talimatlarına göre yapılandırılmalı ve doğrulanmalıdır. Parametrenin kesin tanımı ve birimleri, ilgili donanım yazılımına ve nesne sözlüğüne göre teyit edilmelidir. Ayrıca uygun mekanik sınırlar, acil durdurma işlevleri, arıza yönetimi ve bağımsız güvenlik önlemleri gereklidir.
3. İşbirlikçi Robot Kollarının Esnek Çalışması
Tipik kontrol yaklaşımı: Eklem torku geri bildirimiyle CSP modu.
İşbirlikçi robotların kontrollü temas, uyumluluk veya kuvvete duyarlı hareket gerektiren görevleri yerine getirirken sıklıkla insanların yakınında çalışması gerekir.
Çarpışma algılama ve uyumlu tepki
Birden fazla eklemden alınan tork geri bildirimi, robotun yapısının farklı noktalarındaki beklenmeyen temasları algılamasına yardımcı olabilir. Güvenlik mimarisine bağlı olarak robot hızını azaltabilir, temasa uyum sağlayabilir veya durabilir.
Bununla birlikte, entegre bir tork sensörü tek başına işbirlikçi çalışma güvenliğini sağlamaz. Robotun tamamını kapsayan uygulama risk değerlendirmesinden geçirilmeli ve geçerli güvenlik gerekliliklerine göre doğrulanmalıdır.
Hassas montaj
Vida sıkma, geçmeli montaj ve bileşen yerleştirme sırasında eklem torku geri bildirimi, denetleyicinin artan direnci veya beklenmeyen teması belirlemesine yardımcı olabilir. Sıkışma veya anormal yük algılandığında robot, hassas plastik parçaların ve elektronik bileşenlerin hasar görme riskini azaltmak için durabilir veya hareketini ayarlayabilir.
Uç efektör kuvvet sensörünün hâlâ önerildiği durumlar
Takım ucunda çok küçük yanal kuvvetlerin söz konusu olduğu hassas taşlama veya parlatma uygulamalarında, uç efektörün yakınındaki altı eksenli bir kuvvet/tork sensörü yine de daha uygun bir seçenek olabilir. Eklem torku algılama, özellikle eklem seviyesindeki yükleri izlemek ve uyumlu hareketi desteklemek için yararlıyken, takıma monte edilen bir sensör kuvvetleri ve momentleri gerçek çalışma noktasına daha yakın bir konumda ölçer.
4. Pres Geçme ve Sıkıştırma Uygulamaları
Pres geçme, sıkıştırma ve test fikstürü uygulamalarında TCHL çıkış torku sinyali, kontrollü teması ve kuvvetle ilişkili süreç izlemeyi destekleyebilir.
Denetleyici, iş parçasının fikstüre temas ettiğini algılamak, direnç artışını belirlemek ve küçük konum sapmalarını telafi etmek üzere hareketi ayarlamak için tork geri bildirimini kullanabilir. Uygun bir mekanik model ve kalibre edilmiş takımla eklem torku, presleme sürecinin düzenlenmesine yardımcı olabilir.
Eklem torku ile gerçek doğrusal presleme kuvvetini birbirinden ayırmak önemlidir. Çıkış torkunu temas kuvvetine dönüştürürken mekanizmanın geometrisi, kaldıraç etkisi, sürtünme ve yük yolunun diğer özellikleri dikkate alınmalıdır.
5. Sarma ve Çözme için Gerginlik Kontrolü
Tel, film ve rulodan ruloya aktarım sistemlerinde malzemenin kopmasını, esnemesini veya deforme olmasını önlemek için genellikle kararlı gerginlik gerekir.
Tork sensörlü bir eklem, sarma veya çözme torkunu düzenleyen bir denetleyiciye çıkış torku geri bildirimi sağlayabilir. Mekanik düzenin elverdiği durumlarda bu geri bildirim, gerginlik düzenlemesini destekleyebilir ve sistemin değişen malzeme yüklerine yanıt vermesine yardımcı olabilir.
Azami dönme hızı ve ivme de malzemeye, makara çapına, eylemsizliğe ve ekipman tasarımına göre sınırlandırılmalıdır. Çıkış torku, ağ gerginliğinin doğrudan ölçümü değildir; aralarındaki ilişki sarım yarıçapına ve aktarım mekanizmasına bağlıdır.
6. Taşlama ve Çapak Alma
Taşlama ve çapak alma sırasında robot, küçük konum hatalarına ve yüzey geometrisindeki değişikliklere rağmen iş parçasıyla uygun teması korumalıdır.
Çıkış torku geri bildirimi, denetleyicinin eklem yükünü izlemesine ve daha uyumlu bir etkileşim sağlamak için hareketi ayarlamasına yardımcı olabilir. Bu, döküm ve işlenmiş parçalardaki çapakların alınmasını desteklerken aşırı temas yüklerini azaltabilir.
Takım ucundaki temas kuvvetinin hassas biçimde düzenlenmesini gerektiren uygulamalarda kontrol sistemi ayrıca bir uç efektör kuvvet sensörüne, kalibre edilmiş bir kuvvet modeline veya ek süreç geri bildirimine ihtiyaç duyabilir.
7. Ana-Bağımlı Kuvvet Geri Bildirimli Uzaktan Kumanda
Tipik kontrol yaklaşımı: Denetleyici ve donanım yazılımı desteğine bağlı olarak 0xFF kapalı çevrim tork kontrol modu.
Kuvvet geri bildirimli uzaktan kumanda, operatörün uzaktaki robotu kullanırken uzak konumda karşılaşılan kuvvetler hakkında bilgi almasını sağlar.
Ana taraf: Operatör tarafındaki eklemlerde bulunan tork sensörleri, operatör ile ana cihaz arasındaki etkileşimi ölçer.
Bağımlı taraf: Uzaktaki robot, yapılandırılmış sınırlar dâhilinde komut verilen torku veya etkileşim davranışını yeniden üretmek için desteklenen kapalı çevrim tork kontrol modunu kullanır.
Uygun bir çift yönlü kontrol mimarisiyle sistem, uzaktaki temas kuvveti bilgilerini operatöre ileterek uzaktan müdahale sırasında çevresel direnci algılamasına yardımcı olabilir.
Olası uygulamalar arasında tehlikeli ortamların incelenmesi, özel acil müdahale operasyonları ve insanların erişmesinin zor veya tehlikeli olduğu alanlarda uzaktan çalışma yer alır.
Ana ve bağımlı sinyaller uygun şekilde ölçeklenmeli ve kararlı hâle getirilmelidir. Kararsız veya güvensiz kuvvet geri bildirimini önlemek için iletişim gecikmesi, beklenmeyen temas ve bağlantı kaybı ele alınmalıdır.
8. Laboratuvar Araştırmaları ve Test Fikstürleri
TCHL harmonik eklem aktüatörü, robotik araştırmalarında ve mekanik testlerde aktüatör ve ölçüm bileşeni olarak da kullanılabilir.
Eklem dayanıklılık ve tork yükleme testleri
Bir test fikstüründe, desteklenen kapalı çevrim tork kontrol modunda çalışan bir eklem, bir bileşene veya test düzeneğine kontrollü tork profilleri uygulayabilir. Entegre çıkış torku sensörü, uygulanan torkun izlenmesi ve komut verilen değerlerle ölçülen değerlerin karşılaştırılması için geri bildirim sağlayabilir.
Test doğruluğu; fikstürün rijitliğine, hizalamaya, kalibrasyona, kontrol bant genişliğine ve ölçüm belirsizliğine bağlıdır.
Üniversite ve araştırma platformları
İnsansı robotik ve kuvvet kontrolü araştırmalarında çıkış torku geri bildirimi şunları destekleyebilir:
CSP konum kontrolü ve tork geri bildirimiyle empedans kontrolü algoritmalarının geliştirilmesi.
Elle yönlendirme ve sürükleyerek öğretme deneyleri.
Eklem seviyesinde temas algılama ve uyumlu hareket araştırmaları.
Desteklenen 0xFF modunu kullanan kapalı çevrim tork kontrolü deneyleri.
Deney gereksinimlerine bağlı olarak bu özellikler, araştırmacıların her ekleme ayrı bir tork sensörü eklemeleri gerekmeksizin farklı kuvvet kontrolü stratejilerini incelemelerine olanak tanır.
HONPINE TCHL Harmonik Eklem Aktüatörü — Teknik Özellikler
Aşağıdaki tabloda TCHL serisi için sağlanan tork algılama ve tork çıkışı özellikleri özetlenmektedir.
Yukarıdaki tork değerleri, sağlanan teknik özelliklerden alınmıştır. Yayınlamadan önce N·m olduğu varsayılan tork birimini doğrulayın.
“2000 rpm” değerinin motor hızını mı yoksa çıkış hızını mı ifade ettiğini ve listelenen tüm sürekli tork değerlerinin aynı çalışma koşulları için geçerli olup olmadığını teyit edin.
Kısa çizgi, TCHL-11 için ilgili özelliğin sağlanmadığını gösterir; işlevin kullanılamadığı anlamına gelmesi gerekmez.
Belirtilen ±3% F.S. gürültü tabanının tanımını ve ölçüm koşullarını, ayrıca sensör çözünürlüğü ve doğruluğunu belirlemek için kullanılan yöntemi doğrulayın.
Tork Sensörlü Robot Eklemi Nasıl Seçilir?
İnsansı veya işbirlikçi robotlar için entegre eklem değerlendiren mühendisler, ürünün kuvvet kontrolünü desteklediğinin belirtilip belirtilmediğinden daha fazlasını incelemelidir.
Öncelikle tork sinyalinin kaynağını belirleyin. Motor akımına dayalı tahmin ile doğrudan çıkış torku ölçümü, farklı sınırlamaları olan iki ayrı yaklaşımdır.
Ardından sensörün ölçüm aralığını, çözünürlüğünü, doğruluğunu, gürültüsünü, tepki özelliklerini ve kalibrasyon koşullarını kontrol edin. Bu özellikler, geri bildirimin çarpışma algılama, uyumlu hareket ve tork düzenlemesinde ne kadar etkili kullanılabileceğini belirler.
Kontrol arayüzü ve çalışma modları da aynı derecede önemlidir. Gerekli iletişim protokolü, nesne sözlüğü kayıtları, geri bildirim birimleri, CSP çalışması ve kapalı çevrim tork kontrolü işlevleri için desteği teyit edin. Ayrıca hız sınırlarının, aşırı yük yönetiminin, iletişim arızalarının ve acil durdurma mantığının nasıl çalıştığını doğrulayın.
Son olarak eklemin sürekli ve tepe torkunu, hızını, boyutunu, kütlesini ve termal özelliklerini uygulamayla eşleştirin. Sensörlü bir eklem, kuvvet kontrolü sisteminin yalnızca bir parçasıdır; robot dinamikleri, kontrol algoritmaları, mekanik tasarım ve sistem düzeyinde güvenlik doğrulaması da vazgeçilmezdir.
Sonuç — HONPINE TCHL ile Daha İyi Kuvvet Algılayan Robotlar Geliştirin
İnsansı robotik ve işbirlikçi robotlar geliştikçe uyumlu hareket, temas algılama, montaj, rehabilitasyon ve uzaktan müdahale için güvenilir kuvvet geri bildirimi giderek daha önemli hâle geliyor.
HONPINE TCHL harmonik eklem aktüatörü, tork algılama özelliğiniredüktörün çıkış tarafına entegre ederek yalnızca motor akımına dayalı tahmine güvenmek yerine doğrudan çıkış torku geri bildirimi sağlar. Uygun kontrol algoritmaları ve doğrulanmış sistem düzeyinde koruyucu önlemlerle birleştirildiğinde bu geri bildirim, kuvvete duyarlı çok çeşitli robotik uygulamaları destekleyebilir.
Entegre bir robot eklemi seçen mühendisler için temel soru, eklemin kuvvet kontrolünü destekleyip desteklemediğinden ibaret değildir; torkun nasıl ölçüldüğü, geri bildirimin nasıl kullanıldığı ve sistemin tamamının beklenmeyen temasa ve arızalara nasıl yanıt verdiği de önemlidir.
İnsansı robotlar, işbirlikçi robot kolları, dış iskeletler ve araştırma platformları içinTCHL tork sensörlü harmonik eklem aktüatörleri, teknik belgeler ve entegrasyon seçenekleri hakkında daha fazla bilgi edinmek için HONPINE ile iletişime geçin.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.
 Harmonik Tahrik Aktüatörü Hassasiyeti: Neden Dört Düzeyde Değerlendirilmelidir?Harmonik tahrik aktüatörünün hassasiyeti, enkoder çözünürlüğünden daha fazlasını kapsar. Mühendisler bunu neden dört düzeyde değerlendirmelidir? Çözünürlük, tekrarlanabilirlik, tek yönlü konumlandırma hassasiyeti ve çift yönlü konumlandırma hassasiyeti, hareket performansının farklı yönlerini tanımlar. Bu farkları anlamak, mühendislerin teorik enkoder artışlarını gerçek konumlandırma performansıyla karıştırmadan yarı iletken ekipmanları, EFEM sistemleri ve 3C otomasyonu için harmonik döner aktüatörleri seçmesine yardımcı olur.
 Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor?Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor? Kompakt robot mafsallarında bu küçük boyut farkı, kullanılabilir alanda şaşırtıcı derecede büyük bir artış sağlayabilir. Dairesel bir deliğin kesit alanı, çapının karesiyle arttığından, fazladan 2 mm; dahili kablo yönlendirmesini önemli ölçüde iyileştirebilir ve sistem entegrasyonunu kolaylaştırabilir. Bu makalede içi boş mil çapının etkisi inceleniyor, belirli HONPINE HPJM modelleri benzer harmonik mafsal modülleriyle karşılaştırılıyor ve delik boyutunun insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyonda neden önemli olduğu açıklanıyor.
Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.
 Harmonik Tahrik Aktüatörü Hassasiyeti: Neden Dört Düzeyde Değerlendirilmelidir?Harmonik tahrik aktüatörünün hassasiyeti, enkoder çözünürlüğünden daha fazlasını kapsar. Mühendisler bunu neden dört düzeyde değerlendirmelidir? Çözünürlük, tekrarlanabilirlik, tek yönlü konumlandırma hassasiyeti ve çift yönlü konumlandırma hassasiyeti, hareket performansının farklı yönlerini tanımlar. Bu farkları anlamak, mühendislerin teorik enkoder artışlarını gerçek konumlandırma performansıyla karıştırmadan yarı iletken ekipmanları, EFEM sistemleri ve 3C otomasyonu için harmonik döner aktüatörleri seçmesine yardımcı olur.
 Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor?Birçok müşteri, yalnızca 2 mm daha büyük içi boş mil çapı için HONPINE HPJM harmonik mafsal modüllerini neden tercih ediyor? Kompakt robot mafsallarında bu küçük boyut farkı, kullanılabilir alanda şaşırtıcı derecede büyük bir artış sağlayabilir. Dairesel bir deliğin kesit alanı, çapının karesiyle arttığından, fazladan 2 mm; dahili kablo yönlendirmesini önemli ölçüde iyileştirebilir ve sistem entegrasyonunu kolaylaştırabilir. Bu makalede içi boş mil çapının etkisi inceleniyor, belirli HONPINE HPJM modelleri benzer harmonik mafsal modülleriyle karşılaştırılıyor ve delik boyutunun insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyonda neden önemli olduğu açıklanıyor.
: Teknik Özellikler Size Gerçekte Ne Söylüyor?") Harmonik Tahrik Boşluğu (Ark Dakikası): Teknik Özellikler Size Gerçekte Ne Söylüyor?Doğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
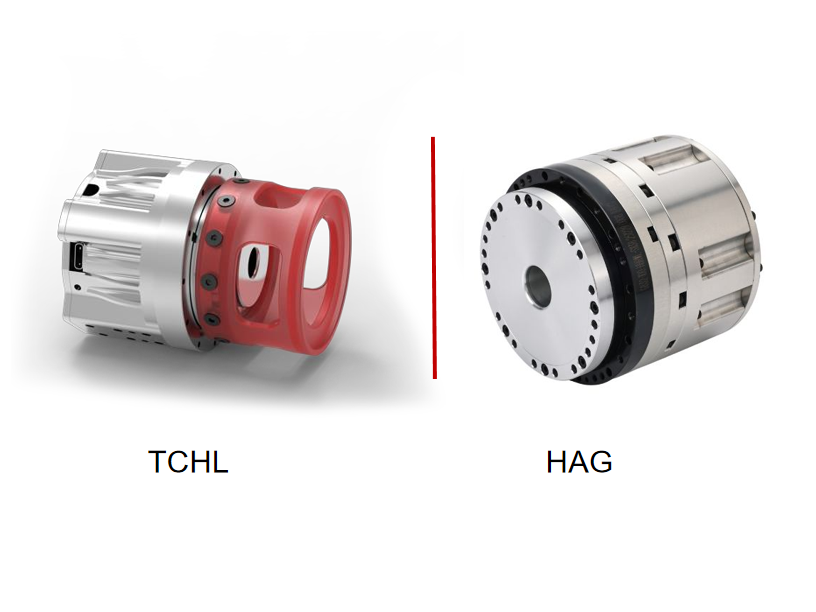
 Kuvvet kontrollü harmonik mafsal aktüatörü nasıl seçilir? HONPINE TCHL ve HAG'ın ayrıntılı karşılaştırmasıDoğru kuvvet kontrollü harmonik mafsal aktüatörünü seçmek, tork ve boyutları karşılaştırmaktan fazlasını gerektirir. Tork sensörü özellikleri, enkoder geri bildirimi, iletişim protokolleri, işlevsel güvenlik ve içi boş mil boyutu; sistem entegrasyonunu ve kontrol performansını etkileyebilir. Bu kılavuzda HONPINE Teknik Direktörü, TCHL ve HAG harmonik mafsal aktüatörü serilerini karşılaştırıyor, temel farklarını açıklıyor ve insansı robotlar, işbirlikçi manipülatörler, hassas montaj, parlatma ve kuvvet kontrollü diğer uygulamalar için pratik bir seçim çerçevesi sunuyor.
 HONPINE TCHL Harmonik Eklem Modülleri: Robotik Kuvvet Kontrolü ve Gerçek Dünya UygulamalarıHerkese merhaba, ben Theodore Li, HONPINE Teknik Direktörü.
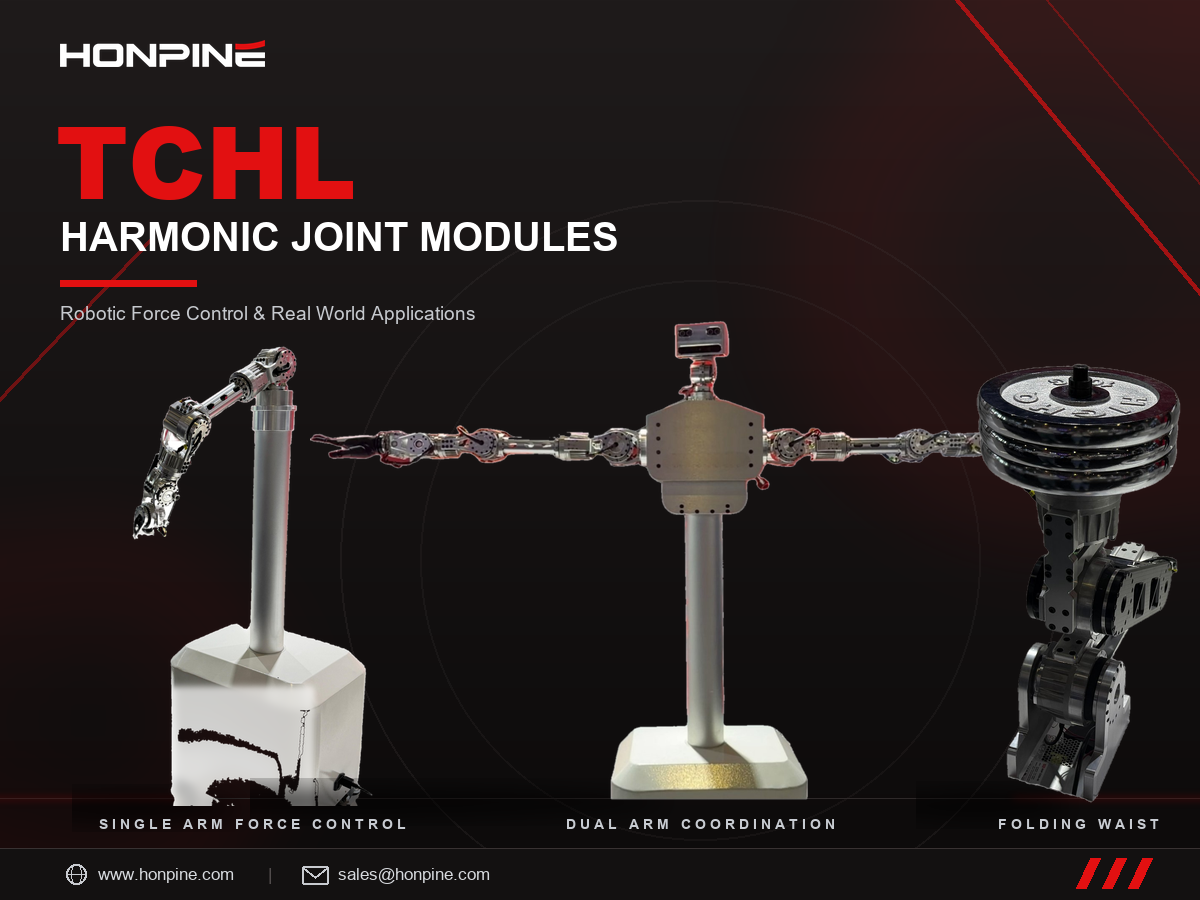
HONPINE TCHL harmonik mafsal modülleri; çift kollu insansı robotlar, tek kollu uyumlu kuvvet kontrolü ve tekerlekli insansı robotlar için katlanır bel mekanizmaları dâhil olmak üzere çeşitli robotik hareket kontrolü uygulamalarında kullanılmaktadır. Entegre hareket bileşenleri olarak robotik, akıllı üretim ve endüstriyel otomasyonda geniş bir uygulama yelpazesini desteklerler.
HONPINE, temel bileşenlerden entegre hareket ünitelerine kadar uzanan ürün portföyü ve uygulamalı hareket gösterimleriyle hassas güç aktarım teknolojisinin farklı robotik uygulamalardaki olanaklarını ortaya koyuyor.