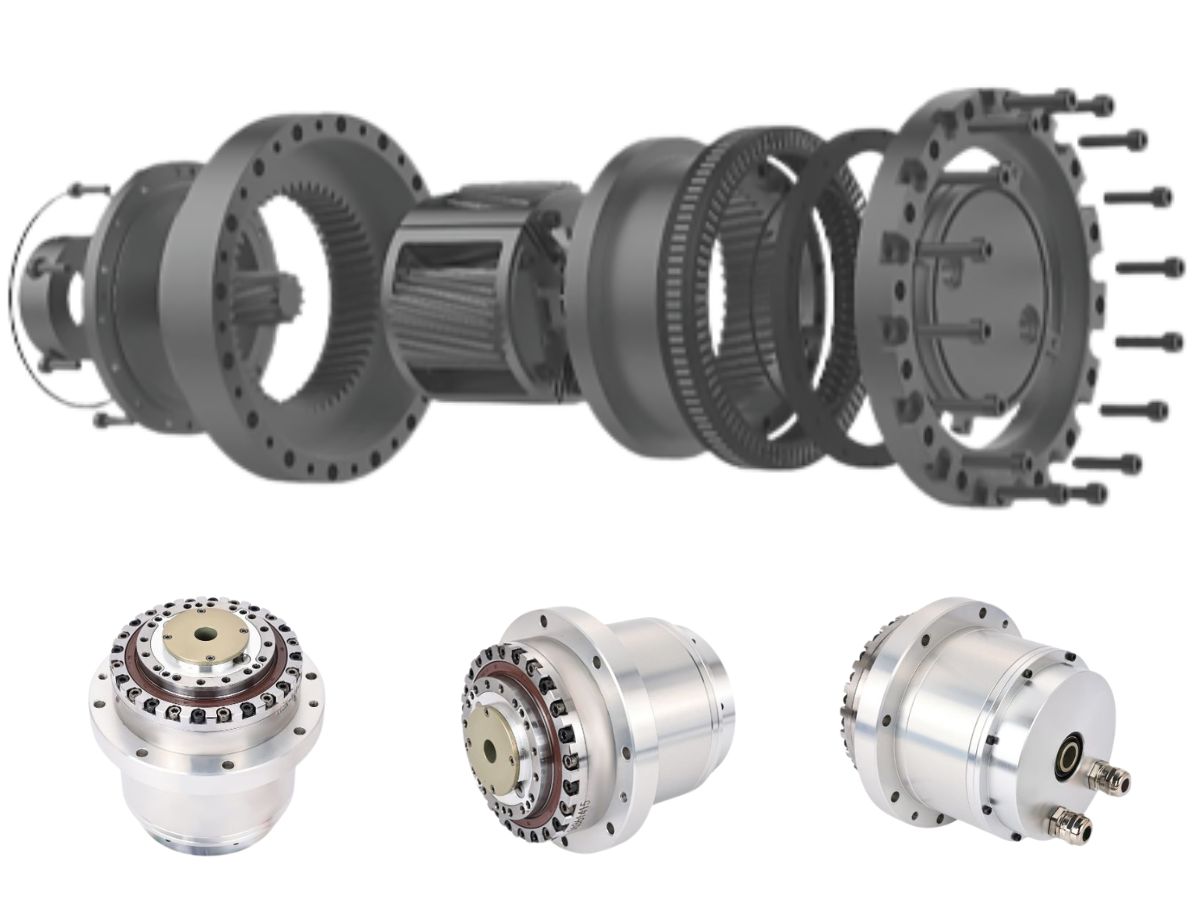
İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzu
Bel eklemi, insansı bir robotta en zorlu hareket eklemlerinden biridir. Geleneksel robot kolu eklemlerinden farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi desteklemelidir. Aynı zamanda eklem, kompakt bir yapı içinde kablolar, sensörler ve yapısal bileşenler için yeterli iç alan sağlamalıdır.
Yük kapasitesi, kompakt entegrasyon, hassas hareket ve iç yönlendirme gereksinimlerinin bu birleşimi, büyük çaplı harmonik eklem aktüatörünü insansı robot bel eklemleri için önemli bir çözüm haline getirir. Mühendisler, eklemi yalnızca nominal tork veya redüksiyon oranına göre seçmek yerine; içi boş delik, harmonik transmisyon, motor, enkoder, mekanik rijitlik, dinamik yük kapasitesi ve kullanım ömrü dahil olmak üzere aktüatörün tüm mimarisini dikkate almalıdır.
Bu makale, büyük çaplı içi boş tasarımlara ve gerçek çalışma koşullarına odaklanarak, insansı robot bel eklemi için harmonik eklem aktüatörü seçiminin temel hususlarını açıklamaktadır.
İnsansı Robot Bel Eklemi Neden Büyük Çaplı Harmonik Eklem Aktüatörü Gerektirir?
Bel eklemi, insansı robotların kol ve bacaklarında kullanılan birçok hafif eklemden farklı bir mekanik role sahiptir.
Üst gövdeyi destekler ve ayakta durma, eğilme, burulma, dönme ve duruş ayarlama gibi hareketlere katılır. Sonuç olarak aktüatör, robotun gövdesine sığacak kadar kompakt kalırken yeterli çıkış torku ve mekanik rijitlik sağlamalıdır.
Aynı zamanda bel bölgesi genellikle yüksek derecede entegre edilmiş bir alandır. Güç kabloları, iletişim kabloları, enkoder kabloları, sensör bağlantıları ve diğer iç bileşenlerin eklemin içinden veya çevresinden geçmesi gerekebilir.
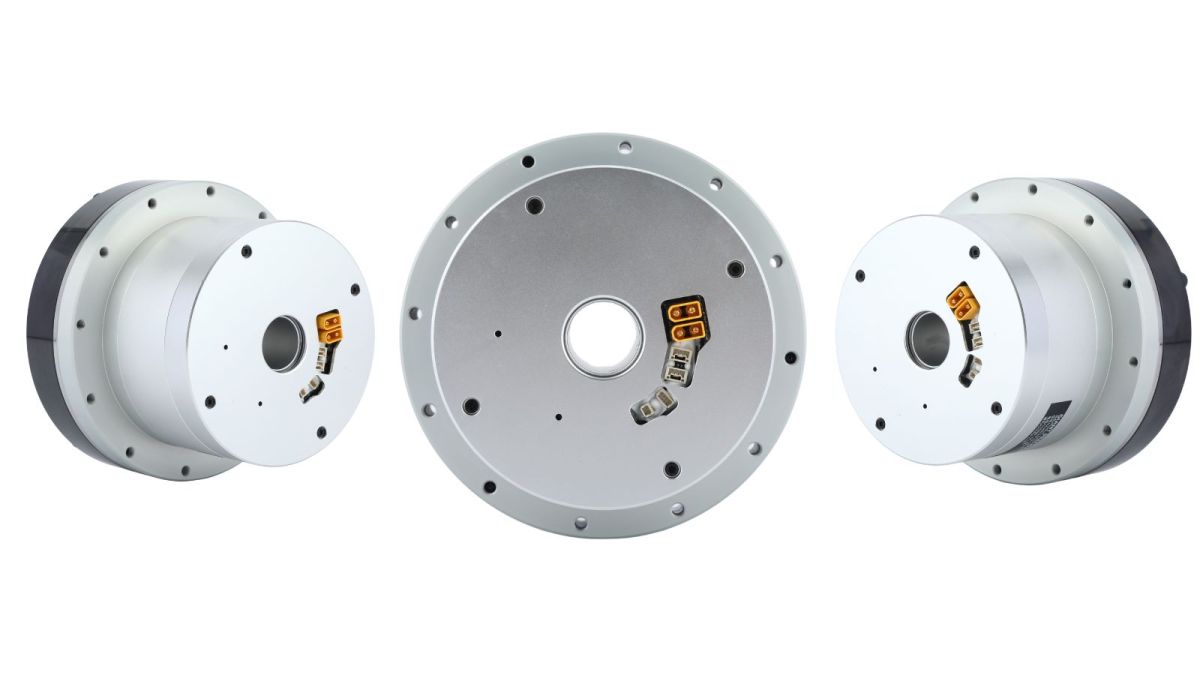
Büyük çaplı içi boş harmonik eklem aktüatörü, büyük merkezi geçiş deliğini kompakt aktüatör mimarisi ve yüksek hassasiyetli harmonik transmisyonla birleştirerek bu gereksinimleri karşılayabilir.
İçi boş yapı, dahili kablo ve sensör yönlendirmesi için ek alan sağlarken entegre aktüatör tasarımı, bel mekanizması içinde kurulması gereken ayrı bileşenlerin sayısını azaltabilir.
İnsansı robot uygulamalarında düşük boşluk ve yüksek tekrarlanabilirlik de önemlidir. Dönme, eğilme ve burulma sırasında aşırı transmisyon boşluğu konumlandırma hatalarına yol açabilir ve robot duruşunun tutarlılığını etkileyebilir.
Eklem aktüatörü içinde kullanılan harmonik transmisyon, kompakt bir pakette yüksek redüksiyon sağlar ve hassas, kontrollü dönel hareketin gerektiği yerlerde yaygın olarak kullanılır.
Bel Eklemi Harmonik Aktüatörü Seçiminde Temel Parametreler
İnsansı robot bel eklemi için harmonik eklem aktüatörü seçimi yalnızca nominal tork ve redüksiyon oranına dayanmamalıdır.
Gerçek seçimde robotun kütle dağılımı, ağırlık merkezi, hareket profili, faydalı yük, ivmelenme, dış yükler, mevcut montaj alanı, kablo yönlendirme gereksinimleri ve beklenen çalışma çevrimi dikkate alınmalıdır.
Büyük çaplı harmonik eklem aktüatörü için üç parametre özellikle dikkat gerektirir: içi boş delik boyutu, dinamik tork kapasitesi ve redüksiyon oranı.
1. Yapısal Entegrasyon için İçi Boş Delik Boyutuna Öncelik Verin
İlk adım, gerekli içi boş delik çapını belirlemektir.
Merkezi açıklık, aktüatörün çevresinde yeterli yapısal malzemeyi korurken güç kabloları, iletişim kabloları, sensör kabloları ve diğer dahili yönlendirme gereksinimleri için yeterli alan sağlamalıdır.
İçi boş delik çok küçükse kablo yönlendirmesi zorlaşabilir. Dar bükülme yarıçapları montaj karmaşıklığını artırabilir ve kablolar ile konektörler üzerinde ek mekanik gerilim oluşturabilir.
Ancak mümkün olan en büyük deliği seçmek de mutlaka en iyi çözüm değildir.
İçi boş açıklığın etrafındaki mevcut yapısal kesit, aktüatörün mekanik özelliklerini etkiler. Delik çapının artırılması gövde rijitliğini, yatak düzenini, yapısal dayanımı ve genel boyutları etkileyebilir.
Bu nedenle doğru yaklaşım, önce gerçek yönlendirme gereksinimlerini belirlemek ve ardından iç alan ile mekanik performansı dengeleyen uygun büyük çaplı harmonik eklem aktüatörünü seçmektir.
İnsansı robot bel eklemi için içi boş delik, yalnızca boyutsal bir spesifikasyon olarak değil, genel mekanik mimarinin bir parçası olarak değerlendirilmelidir.
2. Dinamik Yükler için Yeterli Tork Payı Sağlayın
Bel eklemi, insansı robotun başlıca yük taşıyan eklemlerinden biridir.
Robot ayakta durduğunda, eğildiğinde, burulduğunda, yürüdüğünde veya duruş değiştirdiğinde, bel aktüatörü sürekli değişen torka maruz kalabilir. İvmelenme, yavaşlama, ani duruş değişimleri, dış etkiler veya çevreyle temas sırasında dinamik yükler de artabilir.
Bu nedenle aktüatörü yalnızca statik torka göre seçmek, gerçek çalışma sırasında yetersiz kapasiteye yol açabilir.
Gerekli tork, aşağıdakiler dahil olmak üzere tüm hareket profilinden değerlendirilmelidir:
Robot kütlesi ve ağırlık merkezi
Üst gövde kütle dağılımı
Faydalı yük
Bel eklemi moment kolu
Maksimum ivmelenme ve yavaşlama
Çıkış hızı
Dış kuvvetler
Tekrarlanan çift yönlü hareket
Dinamik ve geçici yükler
Gerekli kullanım ömrü
Sabit bir emniyet katsayısı, her insansı robot için evrensel bir kural olarak ele alınmamalıdır.
Örneğin basit bir statik yük hesabı, dinamik hareket sırasındaki gerçek tork gereksinimini önemli ölçüde düşük tahmin edebilir. Bu nedenle uygun tork payı, gerçek yük spektrumundan belirlenmeli ve ardından aktüatörün nominal torku, tepe torku, izin verilen yükleri, yorulma performansı ve beklenen kullanım ömrüne göre doğrulanmalıdır.
3. Redüksiyon Oranını Gerekli Harekete Uydurun
Bel eklemi genellikle bazı diğer robotik mekanizmalarda bulunan son derece yüksek çıkış hızını gerektirmez. Bunun yerine düzgün düşük hızlı hareket, yeterli çıkış torku, kontrol edilebilirlik ve konumlandırma performansı çoğu zaman daha önemlidir.
Uygun bir redüksiyon oranı, gerekli çıkış torkunu sağlarken ve çıkış hızını azaltırken motorun uygun bir hızda çalışmasını sağlar.
Ancak daha yüksek bir redüksiyon oranı otomatik olarak daha iyi değildir.
Redüksiyon oranı; motor hızı, motor torku, çıkış torku, atalet, verimlilik, kontrol bant genişliği ve gerekli bel eklemi hareket aralığıyla birlikte değerlendirilmelidir.
Örneğin aşırı redüksiyon yansıtılmış ataleti artırabilir ve aktüatörün dinamik tepkisini etkileyebilir; yetersiz oran ise gerekli çıkış torkuna ulaşmak için daha büyük bir motor gerektirebilir.
Bu nedenle nihai seçim, motoru, harmonik transmisyonu, enkoderi, kontrolörü ve mekanik yükü tek bir entegre sistem olarak değerlendirmelidir.
Kaçınılması Gereken İki Yaygın Seçim Hatası
Birçok bel eklemi tasarımı, mühendislerin erken tasarım aşamasında tek bir parametreye aşırı odaklanması nedeniyle sorunlarla karşılaşır.
İki yaygın hata, aşırı ağırlık azaltma uğruna mekanik performanstan ödün vermek ve aktüatörü yalnızca statik spesifikasyonlara göre seçmektir.
1. Ağırlığı Azaltmak için Rijitlikten Ödün Vermeyin
Hafif tasarım, insansı robotikte önemli bir hedeftir. Ancak ağırlığı en aza indirmek için aktüatör boyutunu basitçe küçültmek, ortaya çıkan yapı yeterli rijitlik sağlamıyorsa mekanik sorunlar yaratabilir.
Bel eklemi önemli bir yapısal destek noktasıdır. Yetersiz burulma veya yapısal rijitlik, dinamik hareket sırasında artan sapmaya, titreşime ve konumlandırma hatalarına neden olabilir.
Robot eğilme, burulma ve duruş geçişlerini tekrarladığında sorun daha belirgin hale gelebilir.
Amaçlanan çalışma aralığının ötesindeki yükler altında uzun süreli çalışma, mekanik aşınmayı hızlandırabilir ve transmisyon performansını etkileyebilir.
Bu nedenle hedef yalnızca en küçük ve en hafif aktüatörü seçmek olmamalıdır.
Mühendisler aktüatör kütlesi, dış çap, eksenel uzunluk, içi boş delik çapı, nominal ve tepe tork, burulma rijitliği, yatak kapasitesi, transmisyon doğruluğu ve kullanım ömrü arasında denge kurmalıdır.
Büyük çaplı harmonik eklem aktüatörü, nihayetinde yalnızca ağırlığa göre değil, belin tüm mekanik gereksinimlerine göre seçilmelidir.
2. Yalnızca Statik Spesifikasyonlara Değil, Sürekli Dinamik Çalışmaya Göre Seçin
İnsansı robot bel eklemi tipik olarak tekrarlanan çift yönlü harekete ve sürekli değişen yüklere maruz kalır.
Yürüme, eğilme, burulma ve duruş geçişleri sırasında aktüatör; değişken tork, ivmelenme, yavaşlama, radyal yükler, eksenel yükler ve geçici darbeler yaşayabilir.
Bu nedenle statik veya idealize edilmiş koşullarda elde edilen katalog değerleri, nihai aktüatör seçimi için yeterli değildir.
Mühendisler gerçek çalışma çevrimini ve yük spektrumunu değerlendirmeli, ardından aktüatörün nominal torkunu, tepe torkunu, izin verilen yüklerini, termal koşullarını, burulma rijitliğini, yorulma performansını ve beklenen kullanım ömrünü doğrulamalıdır.
Bu, özellikle aynı aktüatörün çok sayıda hareket çevrimi boyunca sürekli çalışması beklendiğinde önemlidir.
Yüksek yüklü robotik uygulamalar için tasarlanan bir harmonik eklem aktüatörü, başlangıçta geleneksel bir robot kolu için tasarlanmış daha küçük bir aktüatörü basitçe uyarlamaktan daha uygun bir başlangıç noktası sağlayabilir.
Büyük Çaplı Harmonik Eklem Modülünü İnsansı Robotlar için Uygun Kılan Nedir?
İnsansı robot bel eklemi, yalnızca transmisyonla birleştirilmiş bir motor değildir.
Komple eklemin mekanik transmisyonu, motor performansını, algılamayı, kontrolü, yapısal desteği ve kablo yönlendirmesini koordine etmesi gerekir.
Bir harmonik eklem modülü, bu işlevlerin birkaçını kompakt bir mekanik ünite içinde entegre edebilir.
Entegre Transmisyon ve Hareket Bileşenleri
Aktüatör mimarisine bağlı olarak modül; motor, harmonik transmisyon, enkoder, fren, sürücü ve diğer isteğe bağlı bileşenleri entegre edebilir.
Bu, robota tasarlanıp monte edilmesi gereken ayrı bileşenlerin sayısını azaltır.
Dahili Yönlendirme için İçi Boş Mimari
Büyük çaplı bir bel eklemi için içi boş yapı, kablolar ve sensör bağlantıları için merkezi bir yönlendirme yolu oluşturarak başka bir önemli entegrasyon avantajı sağlar.
Bu, insansı robotun iç yerleşimini basitleştirebilir ve ek harici kablo yönlendirme mekanizmalarına duyulan ihtiyacı potansiyel olarak azaltabilir.
Sonuç yalnızca daha küçük bir transmisyon sistemi değil, daha entegre bir eklem mimarisidir.
İnsansı Robot Bel Entegrasyonu için Büyük Çaplı İçi Boş Tasarım
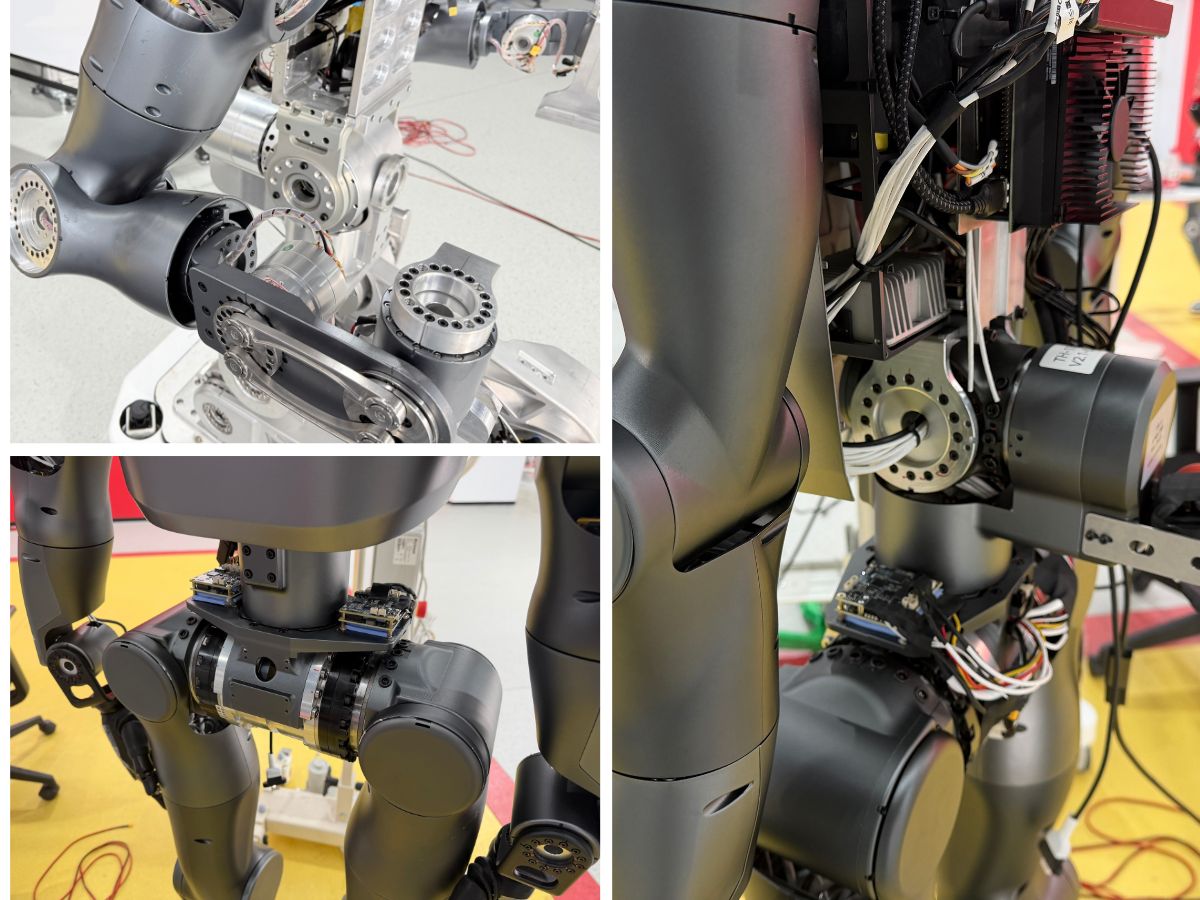
Bel, genellikle insansı robotun gövdesinin merkezine yakın konumlanır ve bu da onu dahili mekanik ve elektriksel entegrasyon için önemli bir alan haline getirir.
Büyük çaplı içi boş harmonik eklem aktüatörü, kabloların ve sensör kablolarının transmisyonun dışından dolaştırılması yerine eklemin merkezinden geçmesine olanak sağlayabilir.
Merkezi Kablo Yönlendirme
Merkezi açıklık, robotun üst ve alt bölümleri arasındaki güç ve iletişim kablolarının yönlendirilmesini basitleştirebilir.
Azaltılmış Harici Kablo Açıklığı
Kabloların aktüatörün merkezinden geçirilmesi, dönel hareket sırasında harici kablo açıklığını azaltmaya ve bel mekanizmasının genel entegrasyonunu iyileştirmeye yardımcı olabilir.
Sensör Entegrasyonu için Daha Fazla Esneklik
Merkezi yönlendirme yolu, sensörler ve diğer iç bileşenler düzenlenirken ek esneklik de sağlayabilir.
İnsansı bir robot için bu avantajlar, daha fazla sensör, aktüatör ve kontrol elektroniği sınırlı bir gövde hacmine entegre edildikçe giderek daha önemli hale gelir.
Bu nedenle gerekli içi boş delik, sonradan düşünülmüş bir unsur olarak ele alınmak yerine mekanik tasarım sürecinin erken aşamasında belirlenmelidir.
Harmonik Transmisyondan Entegre Eklem Aktüatörüne
Transmisyonun kendisi, insansı robot ekleminin yalnızca bir parçasıdır.
Komple bir eklem aktüatörünün harmonik transmisyonu motor, enkoder, fren, sürücü ve kontrol sistemiyle koordine etmesi gerekir.
Bu, özellikle aktüatörün hassas konum kontrolünü korurken değişen yüklere tepki vermesi gerekebileceğinden bel için önemlidir.
Motor ve Harmonik Transmisyon Entegrasyonu
Motor ve harmonik transmisyon, gerekli tork, hız, verimlilik ve dinamik tepkiyi elde etmek için eşleştirilmiş bir sistem olarak seçilmelidir.
Enkoder ve Konum Geri Bildirimi
Konum geri bildirimi, insansı robot bel eklemi için bir diğer önemli husustur. Enkoder yapılandırması, gerekli konumlandırma doğruluğu, tekrarlanabilirlik, kontrol mimarisi ve güvenlik gereksinimlerine göre seçilmelidir.
Fren ve Kontrol Arayüzü
Robot mimarisine bağlı olarak eklem; mekanik fren, entegre sürücü veya EtherCAT ya da CANopen gibi bir iletişim arayüzü gerektirebilir.
Bu gereksinimler, aktüatör seçim aşamasında mekanik spesifikasyonlarla birlikte tanımlanmalıdır.
Pratik Seçim Özeti
İnsansı robot bel eklemi için büyük çaplı harmonik eklem aktüatörü seçimi, temel olarak sistem düzeyinde bir mühendislik görevidir.
İçi boş delik, yapısal performanstan ödün vermeden dahili kablo ve sensör yönlendirmesi için yeterli alan sağlamalıdır. Tork kapasitesi yalnızca statik torka göre değil, tüm dinamik yük spektrumundan değerlendirilmelidir. Redüksiyon oranı motor, hareket profili, kontrol gereksinimleri ve gerekli çıkış performansıyla eşleştirilmelidir.
Mekanik rijitlik ve kullanım ömrü de eşit derecede önemlidir. Gerçek dinamik yük profiline dayanamayacak hafif bir aktüatör, yeterli mekanik kapasiteye sahip biraz daha ağır bir aktüatörden daha büyük sistem düzeyinde sorunlar yaratabilir.
Bu nedenle temel seçim mantığı şu şekilde özetlenebilir:
Önce yapısal entegrasyon, sonra dinamik tork doğrulaması ve tüm seçim süreci boyunca rijitlik ile kullanım ömrü.
İnsansı robotlar için doğru harmonik eklem aktüatörü yalnızca bir tork spesifikasyonunu karşılamamalıdır. İçi boş yönlendirme alanı, kompakt boyutlar, harmonik transmisyon doğruluğu, çıkış torku, mekanik rijitlik, algılama ve uzun vadeli güvenilirliğin uygun bir kombinasyonunu sağlamalıdır.
İnsansı Robot Bel Eklemleri için HONPINE Büyük Çaplı Harmonik Eklem Aktüatörü
HONPINE, kompakt entegrasyonun, hassas hareketin ve yüksek tork yoğunluğunun gerekli olduğu robotik uygulamalar için harmonik eklem modülleri ve aktüatörleri geliştirir.
İnsansı robot bel eklemleri için büyük çaplı harmonik eklem aktüatörü; içi boş yönlendirme alanı, çıkış torku, redüksiyon oranı, enkoder yapılandırması, fren gereksinimleri ve iletişim arayüzü dahil olmak üzere robotun mekanik ve elektriksel gereksinimlerine göre yapılandırılabilir.
Doğru HONPINE Harmonik Eklem Modülünü Seçme
Nihai aktüatör seçimi; toplam kütle, üst gövde kütle dağılımı, ağırlık merkezi, bel eklemi hareket aralığı, maksimum ivmelenme, faydalı yük, çalışma çevrimi, gerekli içi boş delik, motor çalışma koşulları ve beklenen tork profili dahil olmak üzere robotun gerçek parametrelerine dayanmalıdır.
Bu parametreler tanımlandığında mühendisler uygun aktüatör boyutunu ve yapılandırmasını daha doğru belirleyebilir ve seçilen harmonik eklem modülünün amaçlanan insansı robot uygulaması için yeterli tork kapasitesi, rijitlik, kontrol performansı ve kullanım ömrü sağlayıp sağlamadığını değerlendirebilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Boşluksuz Planet Aktüatörler Neden Öne ÇıkıyorNabtesco RV, Harmonic Drive ve WITTENSTEIN; robotik, takım tezgâhları, otomasyon ve hassas hareket kontrolü için kendini kanıtlamış güç aktarım çözümleri sunmaktadır. Ancak hem yay saniyesi düzeyinde konumlandırma hem de yüksek mekanik rijitlik gerektiren uygulamalar; boşluk, burulma rijitliği, yük kapasitesi ve aktarım hassasiyeti arasında farklı ödünleşimleri ortaya çıkarabilir. Bu durum, planet aktarımın rijitliğini ve tork yoğunluğunu gelişmiş boşluk telafisiyle birleştiren boşluksuz bir planet aktüatöre yönelik ilgiyi artırmıştır. Bu makalede Nabtesco RV, Harmonic Drive ve WITTENSTEIN hassas planet redüktörlerinin özelliklerini karşılaştırıyor ve boşluksuz bir planet aktüatörün nerelerde alternatif bir çözüm sunabileceğini inceliyoruz.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.