İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, ortak çalışma robotu kolları için iki harmonik mafsal modülü çözümünü tanıtacağım: TCHL düz tip mafsal modülü ve HTS T tipi mafsal modülü.
Entegre harmonik mafsal modülleri, ortak çalışma robotlarının (cobot) temel tahrik üniteleridir. Harmonik redüktörü, tork motorunu, mutlak enkoderleri, sürücü elektroniğini ve isteğe bağlı tutma frenini kompakt bir düzende bir araya getirerek mekanik entegrasyonu kolaylaştırır ve kapalı çevrim servo kontrolü sağlar.
Ancak doğru harmonik mafsal modülünü seçmek, yalnızca tork değerlerini veya konumlandırma hassasiyetini karşılaştırmaktan ibaret değildir. Modülün yapısal düzeni; montaj alanını, kol geometrisini, iç kablo güzergâhını, mekanik rijitliği ve hareketli bağlantı parçalarının birbirine çarpma riskini doğrudan etkiler.
Bu kılavuzda, mühendislerin ortak çalışma robotu tasarımları için doğru çözümü seçmelerine yardımcı olmak üzere TCHL düz tip ve HTS T tipi harmonik mafsal modüllerinin yapısal özelliklerini, avantajlarını, sınırlamalarını ve tipik uygulamalarını açıklayacağım.
1. Ortak Çalışma Robotu Mafsal Modülleri için Genel Seçim İlkeleri
Ortak çalışma robotu kolu için mafsal modülü seçerken beş faktör kapsamlı biçimde değerlendirilmelidir: tork ve redüksiyon oranı, enkoder performansı, iletişim protokolü, çevre koşulları ve mekanik yapılandırma.
1.1 Tork ve Redüksiyon Oranını Çalışma Koşullarına Göre Belirleyin
İlk adım, her mafsalda gereken sürekli torku ve tepe torkunu belirlemektir. Seçilen modül; hızlanma, yavaşlama, dış kuvvetler ve kısa süreli dinamik yükler dâhil gerçek yük profilini karşılayabilmelidir.
Bu kılavuzda ele alınan mafsal modülü serisi, 70, 80, 90, 110, 142 ve 170 mm dış çaplara sahip çeşitli gövde boyutlarını kapsar. Modele bağlı olarak 51:1, 81:1, 101:1 ve 121:1 redüksiyon oranları mevcuttur.
Genel olarak daha yüksek bir redüksiyon oranı tork çarpanını artırırken, belirli bir motor devrinde çıkış hızını düşürür. Daha düşük bir redüksiyon oranı ise daha yüksek çıkış hızına olanak tanır, ancak tork çarpanını azaltır.
Nihai seçim; aktüatörün tork-hız karakteristiklerine, robotun hareket profiline ve gereken çalışma çevrimine göre yapılmalıdır.
Önemli: Özellikle uzun süreler boyunca mafsal modülünü izin verilen tork sınırlarının üzerinde çalıştırmaktan kaçının. Aşırı yük, redüktörün ve diğer bileşenlerin aşınmasını hızlandırabilir veya hasara yol açabilir; bu da mafsal kontrolünü ve güvenilirliğini olumsuz etkileyebilir.
Yerçekimine karşı yük tutması gereken dikey monte edilmiş mafsallar için frenli bir yapılandırmayı değerlendirin. Uygun bir tutma freni, güç kesildiğinde milin istenmeden dönmesini önlemeye yardımcı olabilir. Yerçekimi yükü sınırlı olan yatay mafsallarda, uygulamanın güvenlik gereksinimlerine bağlı olarak frensiz bir yapılandırma uygun olabilir.
1.2 Enkoder Yapılandırmasını ve Konumlandırma Hassasiyetini Değerlendirin
Özgün teknik özelliklerde açıklanan mafsal modülleri, 17 bit tek turlu ve 16 bit çok turlu manyetik mutlak enkoder yapılandırması kullanır. Pil yedeği, güç kesildiğinde çok turlu konum bilgisini korur. Böylece enkoder yedekleme sistemi doğru şekilde bakımlı olduğu sürece, her güç döngüsünden sonra referanslama işlemi gerekmeksizin sistemin konum verilerini muhafaza etmesi sağlanır.
Çıkış tarafındaki açısal çözünürlük, enkoder yapılandırmasından ve redüksiyon oranından etkilenir. Daha yüksek bir redüksiyon oranı, aynı motor tarafı enkoder çözünürlüğünde teorik olarak daha küçük çıkış açısı artışları sağlayabilir. Bununla birlikte gerçek konumlandırma hassasiyeti; redüktörün aktarım hatalarına, mekanik deformasyona, boşluk özelliklerine, montaj hassasiyetine ve kontrol performansına da bağlıdır.
Mühendisler bir modül seçerken aşağıdaki mekanik hassasiyet parametrelerini de kontrol etmelidir:
Çıkış flanşı yüzey salgısı
Çıkış milinin radyal salgısı
Eşeksenlilik
Paralellik
Bu toleranslar, monte edilmiş robot kolunun hizalamasını ve tekrarlanabilirliğini etkiler. Tasarım ve doğrulama sürecinde HONPINE’ın her modele ait ölçülmüş mekanik hassasiyet verileri kontrol edilmelidir.
1.3 Uygun İletişim Protokolünü Seçin
Birden fazla mafsal modülünü ortak çalışma robotu koluna entegre ederken iletişim protokolü de dikkate alınması gereken önemli bir unsurdur.
Burada açıklanan ürün yapılandırmalarında model son eki, iletişim seçeneğini belirtir: C, CANopen; E ise EtherCAT anlamına gelir. Sipariş vermeden önce seçilen TCHL veya HTS modelinin tam son ekini ve mevcut protokolünü doğrulayın.
EtherCAT (E)
EtherCAT, birden fazla eksende yüksek hızlı ve deterministik iletişim ile eşzamanlı kontrol sağlar. Özellikle koordineli hareketin ve gerçek zamanlı kontrolün önemli olduğu, altı veya daha fazla mafsallı ortak çalışma robotları için uygundur.
Beckhoff tabanlı sistemler dâhil, uyumlu EtherCAT ana kontrolörleriyle entegre edilebilir.
CANopen (C)
CANopen, görece basit ağ mimarisine ve uygun maliyetli entegrasyona öncelik veren sistemler için pratik bir çözüm sağlayabilir. Daha az eksenli veya eşzamanlama gereksinimleri daha düşük robotlar için uygun olabilir.
Cihaz profillerine ve kontrolör desteğine bağlı olarak uyumlu CANopen ana kontrolörleri ve PLC’ler kullanılabilir.
Uygun protokol; tüm kontrol mimarisine, iletişim çevrimi gereksinimlerine, eşzamanlama performansına ve kontrolör uyumluluğuna bağlıdır.
1.4 Çevre Koşullarını ve Mekanik Kısıtlamaları Dikkate Alın
Bir mafsal modülü seçmeden önce çalışma ortamının ürün teknik özelliklerini karşıladığını doğrulayın.
Seri için belirtilen çevre koşulları şunlardır:
Çalışma sıcaklığı: 0–40°C
Depolama sıcaklığı: −20–60°C
Bağıl nem: %20–80 RH, yoğuşmasız
Koruma sınıfı: IP54
Önerilen çalışma rakımı: 1.000 m’nin altında
Bu değerler, ilgili tam model ve yapılandırmanın veri sayfasıyla karşılaştırılarak doğrulanmalıdır.
Kontrol panolarında, iç sıcaklığın izin verilen çalışma aralığını aşmasını önlemek için yeterli ısı dağılımı da sağlanmalıdır.
Mekanik açıdan mühendisler; içi boş delik çapını, flanş montaj deliği düzenini, kol bağlantı parçası uzunluğunu ve robotun tüm hareket aralığı boyunca olası çarpışmaları kontrol etmelidir.
TCHL düz tip ve HTS T tipi modüller arasındaki yapısal farklılıklar bu noktada özellikle önem kazanır.
1.5 TCHL ve HTS Arasındaki Yapısal Farkı Anlayın
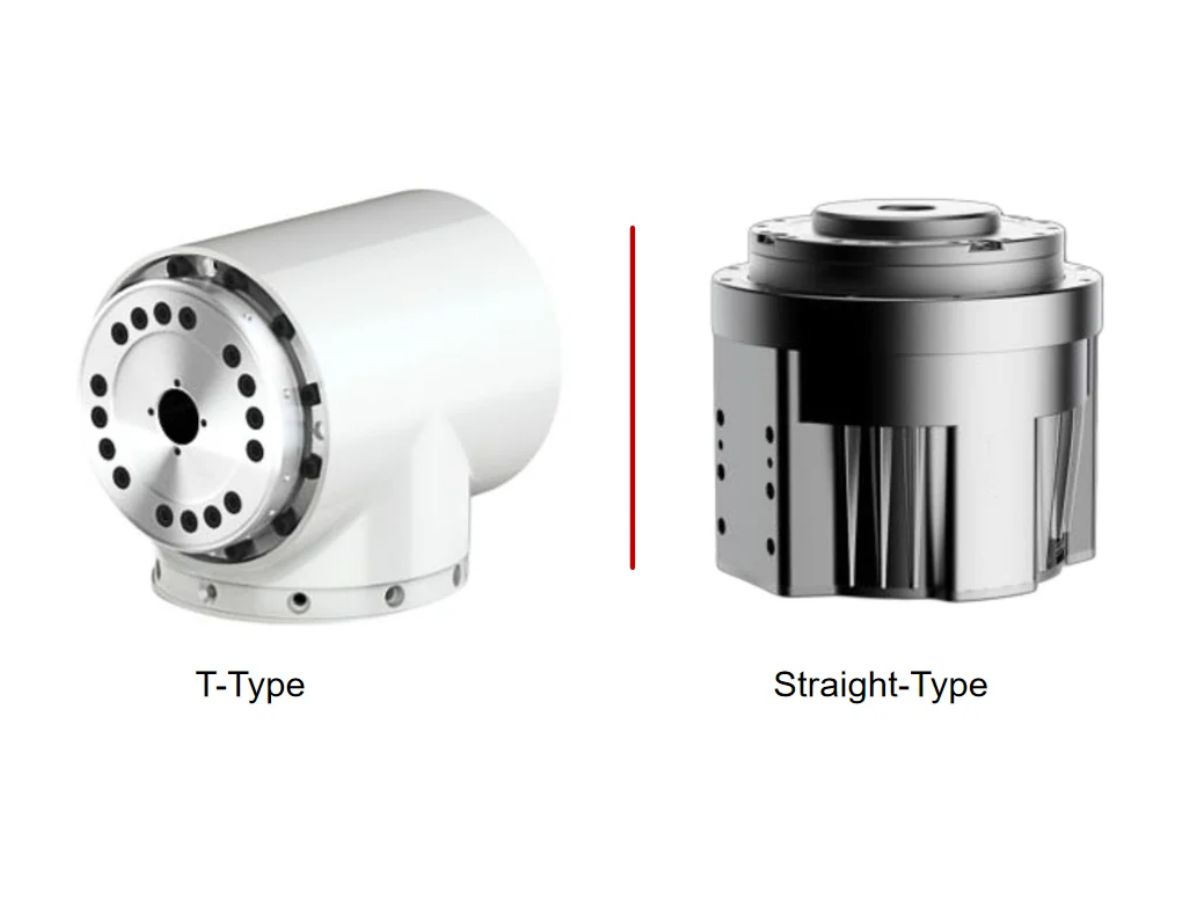
TCHL düz tip mafsal modülü ile HTS T tipi mafsal modülü temel olarak çıkış flanşlarının geometrisi ve montaj düzeni bakımından farklılık gösterir.
TCHL düz tip, modül gövdesiyle eşmerkezli konumlandırılmış çıkış flanşına sahip düz silindirik bir yapıdır.
HTS T tipi, bağlantılı mekanik yapının silindirik modül gövdesine göre farklı bir konumda yerleştirilmesine olanak tanıyan ofset çıkış flanşı düzeni kullanır.
Bu farklılıklar, robot kolunun toplam boyutlarını, montaj düzenini ve yerleşimini etkiler.
Karşılık gelen modelleri karşılaştırırken, tüm iç bileşenlerin veya elektriksel özelliklerin aynı olduğunu varsaymak yerine her yapılandırmanın teknik özelliklerini doğrulayın.
2. TCHL Düz Tip Harmonik Mafsal Modülünün Avantajları
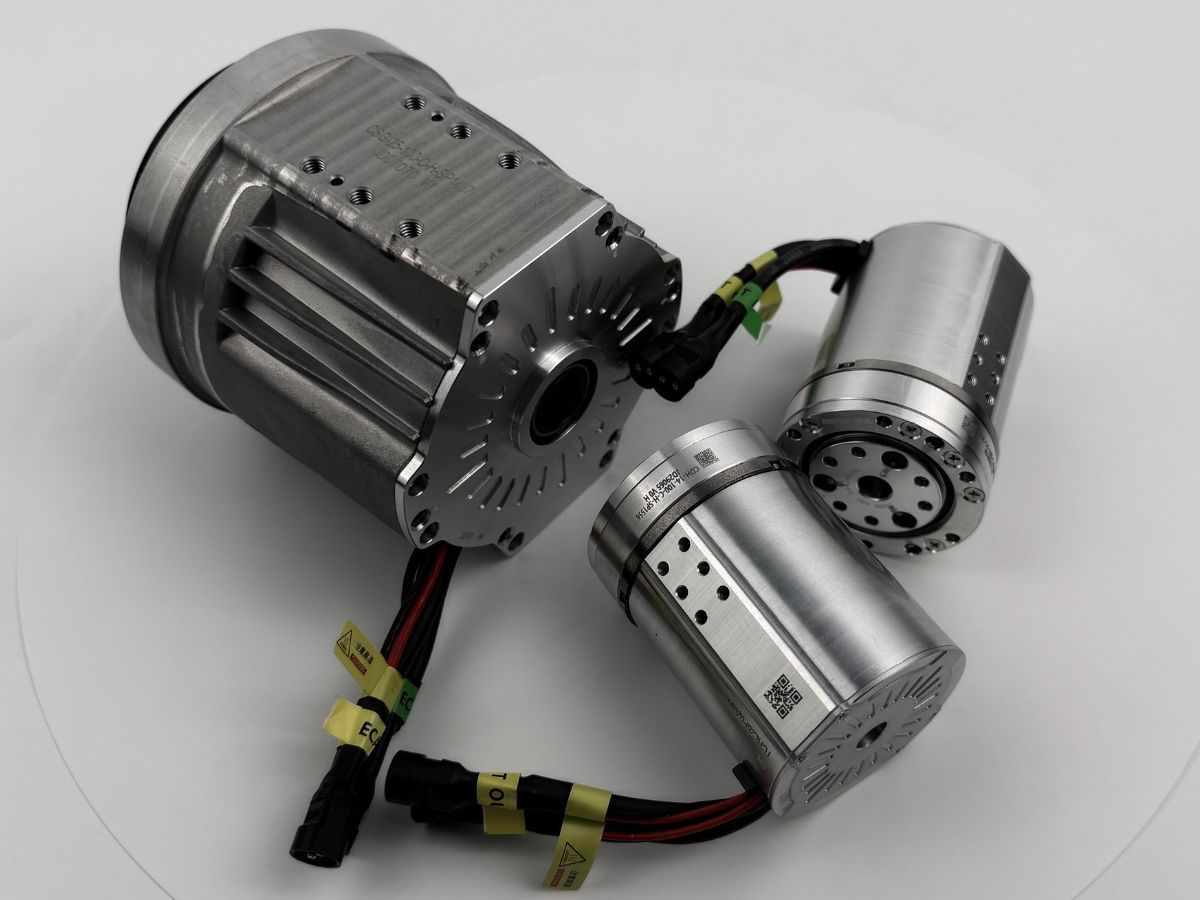
TCHL düz tip mafsal modülü, eşmerkezli çıkış flanşına sahip silindirik bir gövdeyle tasarlanmıştır. Çıkış flanşı modülün merkez ekseni çevresinde konumlandırılarak düz ve kompakt bir form oluşturur.
Modele bağlı olarak ürün çizimlerinde TCHL-14-70 ve TCHL-17-80 gibi yapılandırmalar yer alabilir. Kesin model tanımını güncel HONPINE ürün kataloğundan doğrulayın.
2.1 Alanın Kısıtlı Olduğu Tasarımlar için Kompakt Radyal Boyutlar
Modül gövdesi ile çıkış flanşı aynı ekseni paylaştığından, düz tip yapılandırmada ek bir yanal flanş çıkıntısı bulunmaz.
Bu özellik, modülün silindirik bir kol bağlantısının içine veya iç içe geçmiş mekanik bir düzene sığması gereken robot mafsallarında radyal alan gereksinimini azaltmaya yardımcı olabilir.
İçi boş merkez; mevcut delik çapı ve montaj gereksinimleri elverdiği ölçüde iç kablolar, pnömatik borular ve diğer servis hatları için bir güzergâh sunar.
Radyal boşluğun sınırlı olduğu ortak çalışma robotu tasarımlarında TCHL düz tip yapılandırma, yerleşimi kolaylaştırabilir ve kompakt bir dış profilin korunmasına yardımcı olabilir.
2.2 Yük Aktarımı için Eşmerkezli Flanş Tasarımı
Eşmerkezli çıkış flanşı, merkezî deliğin çevresinde dairesel bir montaj arayüzü sunar. Montaj cıvataları, belirtilen delik düzenine göre flanş çevresine dağıtılarak yüklerin redüktör çıkış yapısına aktarılmasına yardımcı olabilir.
Modül doğru boyutlandırılıp monte edildiği sürece bu düzen, eğilme momentlerine ve devrilme yüklerine maruz kalan mafsallar için avantaj sağlayabilir.
Gerçek yük kapasitesi ve rijitlik; redüktöre, çıkış yatağı düzenine, flanş geometrisine, cıvata özelliklerine, montaj arayüzüne ve dış yük koşullarına bağlıdır.
Önemli eğilme momentleri taşıyan taban ve omuz mafsalları için mühendisler, modülün izin verilen radyal, eksenel ve moment yüklerini robotun oluşturduğu gerçek yüklerle karşılaştırmalıdır.
Her model için doğru cıvata ölçülerini ve sıkma torklarını ürün kılavuzundan doğrulayın.
2.3 Basitleştirilmiş Mekanik Tasarım ve Üretim
Düz silindirik profil, robot kolu muhafazalarının ve bağlantı yapılarının tasarımını kolaylaştırabilir.
Birçok uygulamada kol bağlantısı, her iki ucunda montaj arayüzleri bulunan silindirik veya eşmerkezli bir yapının etrafında tasarlanabilir. Bu, özel ofset braketlere veya karmaşık dış hatlara duyulan ihtiyacı azaltabilir.
Daha basit bir muhafaza, genel mekanik tasarıma bağlı olarak işleme, montaj ve bakımı da kolaylaştırabilir.
Birden fazla ortak çalışma robotu modeli geliştiren üreticiler için standartlaştırılmış düz tip mafsal arayüzü, mekanik bileşenlerin yeniden kullanımını kolaylaştırabilir.
2.4 Geleneksel Robot Kolu Mimarileriyle Geniş Uyumluluk
Düz tip mafsal modülleri, bitişik bağlantı parçalarının eşmerkezli montaj arayüzleriyle birleştirildiği robot mimarilerine uygundur.
Düz silindirik yapının avantaj sağladığı taban, omuz ve dirsek mafsallarında; ayrıca döner konumlandırma mekanizmalarında ve diğer uygulamalarda değerlendirilebilir.
TCHL modülü bir kontrol sistemine entegre edilirken iletişim protokolü, devreye alma araçları ve yazılım yapılandırması seçilen ürün sürümüyle uyumlu olmalıdır. Modül yapılandırmaları arasındaki yapısal farklılıkların tek başına farklı bir kontrol stratejisi gerektirdiği varsayılmamalıdır.
2.5 TCHL Düz Tip Yapılandırmanın Sınırlamaları
Düz tip yapılandırmanın başlıca sınırlaması, robot kolunda bitişik bağlantı parçaları arasında kompakt bir 90 derecelik bağlantı gerektiğinde ortaya çıkar.
Çıkış flanşı modül gövdesiyle eşmerkezli konumlandırıldığından, iki bağlantı parçası dik açıyla birleştirildiğinde tüm montaj daha fazla eksenel alan gerektirebilir.
Bu durum mafsal montajının kalınlığını artırabilir ve bitişik bağlantı yapıları arasındaki mesafeyi uzatabilir. Kompakt bir bilek mekanizmasında bu ek alan, kullanılabilir hareket zarfını daraltabilir ve parçaların birbirine çarpma riskini artırabilir.
Mekanik yerleşime bağlı olarak ek bir adaptör braketi gerekebilir.
2.6 TCHL Düz Tip Mafsal Modüllerinin Tipik Uygulamaları
TCHL düz tip yapılandırma şu uygulamalar için değerlendirilebilir:
Ortak çalışma robotu kollarındaki taban ve omuz mafsalları
Eşmerkezli montaj düzenine sahip dirsek mafsalları
Döner konumlandırma tablaları ve mekanizmaları
Kompakt radyal profil gerektiren uygulamalar
Silindirik kol bağlantıları temel alınarak tasarlanmış robot yapıları
Önemli eğilme momentlerine maruz kalan ve uygun bir eşmerkezli montaj arayüzü gerektiren mafsallar
Nihai seçim yine de modülün nominal yüklerine, boyutlarına ve montaj gereksinimlerine göre doğrulanmalıdır.
3. HTS T Tipi Harmonik Mafsal Modülünün Avantajları
HTS T tipi mafsal modülü, ofset çıkış flanşı düzenine sahiptir. Flanş, silindirik modül gövdesine göre yanal olarak konumlandırılmıştır; bu yapı bitişik robot bağlantı parçaları arasında dik açılı bağlantıların kurulmasına olanak sağlayabilir.
Bu geometri, birkaç dönme ekseninin sınırlı bir montaj alanına sığması gereken kompakt ortak çalışma robotu bileklerinde özellikle kullanışlı olabilir.
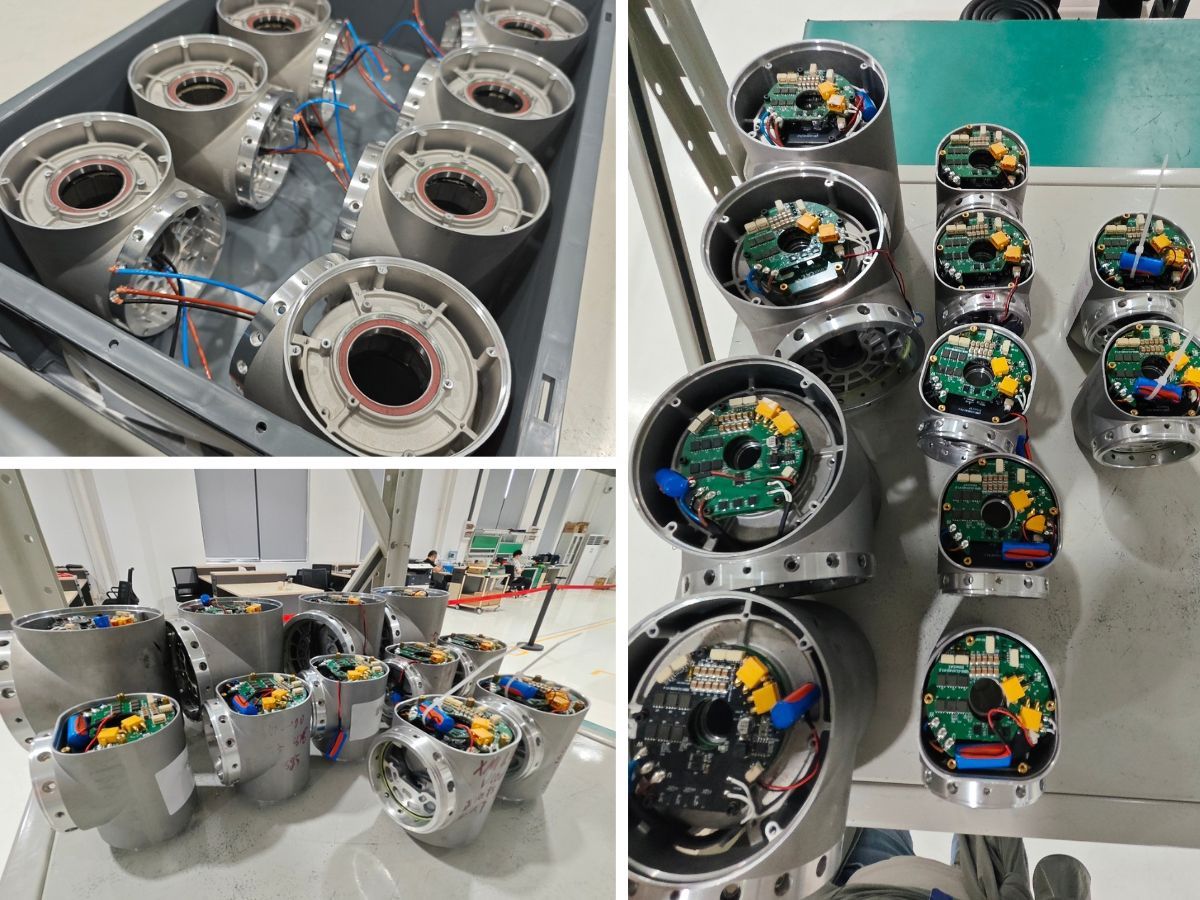
3.1 Daha Az Eksenel Alan Gerektiren Dik Açılı Montaj
Ofset çıkış flanşı, bağlantılı kol yapısının eşmerkezli düz tip modüle kıyasla farklı bir konumda yerleştirilmesine olanak tanır.
Uygun mekanik yerleşimlerde bu yapı, bitişik kol bağlantıları arasında 90 derecelik bağlantıyı kolaylaştırabilir ve monte edilmiş mafsal yapısının eksenel kalınlığını azaltabilir.
Bu avantaj, yaygın olarak 4, 5 ve 6. eksenler olarak adlandırılan ortak çalışma robotu bilek eksenleri için özellikle önemlidir.
Uç efektörüne yakın bir noktada birden fazla dönme ekseninin yer alması gerektiğinden bu mafsallar çoğunlukla dar bir alana sığacak şekilde tasarlanır.
Mafsal bağlantısı için gereken alanı azaltarak HTS T tipi yapılandırma, daha kompakt bir bilek oluşturmaya yardımcı olabilir ve robotun dar çalışma alanlarına eriştiği sırada çarpışma riskini düşürebilir.
Sağlanan gerçek iyileşme; bağlantı geometrisine, çıkış flanşı boyutlarına, montaj düzenine ve tüm hareket zarfına bağlıdır.
3.2 Daha Az Adaptör Bileşeniyle Basitleştirilmiş Çok Eksenli Bilek Tasarımı
Bitişik bağlantı parçaları arasında dik açılı bağlantı sağlamak için geleneksel bir düz tip modüle ek olarak L biçimli adaptör braketi gerekebilir.
Tasarıma bağlı olarak bu braket ağırlık ekleyebilir, bileşen sayısını artırabilir ve hassas şekilde üretilip monte edilmesi gereken ek montaj arayüzleri oluşturabilir.
HTS T tipi yapılandırmada ofset, modülün yapısal düzenine entegre edilmiştir; böylece ayrı adaptör bileşenlerine duyulan ihtiyaç azaltılabilir.
Bu, kompakt çok eksenli bilek montajlarının mekanik tasarımını basitleştirmeye yardımcı olabilir.
Gereksiz braket ve arayüzlerin azaltılması, ortaya çıkan yapı gereken rijitlik ve dayanım ölçütlerini karşıladığı takdirde uç efektör montajının kütlesini düşürebilir ve robotun taşıma kapasitesinin kendi ağırlığına oranını iyileştirebilir.
3.3 İç Kablolar için İçi Boş Merkezden Güzergâh Sağlama
T tipi yapılandırma, ilgili modelin delik boyutları ve mekanik düzeni elverdiği ölçüde modülün içi boş merkezinden kablo yönlendirilmesini de destekleyebilir.
Kablolar ve servis hatları, montaj tasarımına uygun şekilde modül gövdesinden geçirilerek ofset çıkış yapısına bağlanabilir.
İçten yönlendirme, kabloları dışarıdan takılma, aşınma ve çevredeki ekipmanlarla çarpışma risklerine karşı korumaya yardımcı olur.
Kompakt kablo yönetimi gereken ortak çalışma robotlarında bu özellik, dış kablo döngülerinin yakındaki nesnelere takılabildiği veya kullanılabilir hareket aralığını sınırlayabildiği bilek bölgesinde özellikle yararlı olabilir.
Mühendisler kablo bükülme yarıçapını, konektör boyutlarını, izin verilen kablo burulmasını ve mafsalın tüm hareketi boyunca yeterli boşluk olup olmadığını doğrulamalıdır.
3.4 HTS T Tipi Yapılandırmanın Sınırlamaları
Yerleşim avantajlarına rağmen T tipi tasarım her mafsal için en iyi seçenek değildir.
Daha geniş yanal alan gereksinimi
Ofset çıkış flanşı, merkezî silindirik profilin dışına taşar. Bu, robotun toplam genişliğini veya radyal alan gereksinimini artırabilir.
Robotun dar bir dış profile ihtiyaç duyabileceği taban ve omuz mafsallarında bu ek yanal çıkıntı dezavantaj oluşturabilir.
Eksantrik yükle ilgili hususlar
Çıkış flanşı modül gövdesine göre ofsetli olduğundan, mekanik tasarımda oluşan yük yolu ve dış yapının meydana getirebileceği ek eğilme momentleri hesaba katılmalıdır.
Ağır yükler veya büyük eğilme momentleri söz konusu olduğunda mühendisler, modülün izin verilen yüklerini doğrulamalı ve gövde ile montaj arayüzlerinin yeterli dayanım ve rijitliğe sahip olduğundan emin olmalıdır.
Daha karmaşık gövde geometrisi
Ofset şekil, basit silindirik bir muhafaza yerine özel tasarlanmış bir kol bağlantısı gövdesi gerektirebilir.
Robotun mimarisine ve üretim sürecine bağlı olarak bu durum işleme ve mekanik tasarım karmaşıklığını artırabilir.
Bu nedenle HTS T tipi yapılandırma, paketleme avantajlarının ek tasarım gereksinimlerini haklı çıkardığı durumlarda seçilmelidir.
3.5 HTS T Tipi Mafsal Modüllerinin Tipik Uygulamaları
HTS T tipi yapılandırma şu uygulamalar için değerlendirilebilir:
Ortak çalışma robotu kollarında kompakt bilek montajları
Bitişik robot bağlantı parçaları arasında dik açılı bağlantılar
Eksenel alanı sınırlı çok eksenli bilek mekanizmaları
Dar çalışma alanlarına erişmesi gereken robot kolları
Adaptör braketlerini ve distal mafsal kütlesini azaltmanın öncelik olduğu tasarımlar
Kompakt bir mafsal yapısından iç kablo yönlendirmesinin avantaj sağladığı uygulamalar
Seçilen model yine de gereken tork, hız, rijitlik ve izin verilen yük özelliklerini karşılamalıdır.
4. TCHL Düz Tip ve HTS T Tipi: Nasıl Seçim Yapılır?
Bu iki yapılandırma arasındaki en önemli fark yalnızca tork değeri değil, mekanik yerleşimleridir.
4.1 TCHL Düz Tip Modülü Ne Zaman Seçmelisiniz?
Robotun mekanik mimarisinde eşmerkezli silindirik bir modülden yararlanılabiliyorsa başlangıç seçeneği olarak TCHL düz tip yapılandırmayı tercih edin.
Özellikle taban ve omuz mafsallarında, döner konumlandırma uygulamalarında ve radyal boşluğun sınırlı olduğu kol bağlantılarında değerlendirilmesi uygundur.
Kol yapısında silindirik bileşenler ve geleneksel eşmerkezli montaj arayüzleri kullanılıyorsa düz tip tasarım, gövde tasarımını da basitleştirebilir.
4.2 HTS T Tipi Modülü Ne Zaman Seçmelisiniz?
Robot kolunda kompakt dik açılı bir bağlantı gerektiğinde veya çok eksenli bir bilek montajının eksenel kalınlığının en aza indirilmesi gerektiğinde başlangıç seçeneği olarak HTS T tipi yapılandırmayı tercih edin.
Ofset çıkış flanşı, mekanik yerleşimi kolaylaştırabilir ve ayrı adaptör braketlerine duyulan ihtiyacı azaltabilir.
Ancak mühendisler artan yanal alan gereksinimini, yük yolunu, gövde tasarımını ve robotun hareket aralığı boyunca mevcut boşluğu da değerlendirmelidir.
4.3 Aynı Ortak Çalışma Robotunda Her İki Yapılandırma da Kullanılabilir mi?
Evet. Mekanik mimarinin gerektirdiği durumlarda bir ortak çalışma robotunda farklı konumlarda farklı mafsal modülü yapılandırmaları kullanılabilir.
Örneğin robotta, eşmerkezli montajın avantaj sağladığı taban ve omuz bölümlerinde TCHL düz tip modüller; dik açılı yerleşimin paketleme alanını azaltmaya yardımcı olduğu kompakt bir bilek montajında ise HTS T tipi modüller kullanılabilir.
Seçilen modüller gereken tork, hız, iletişim ve montaj özelliklerini karşıladığı sürece bu karma yapılandırma, mekanik tasarımda daha fazla esneklik sağlayabilir.
5. Ortak Çalışma Robotu Mafsal Modülü Seçimi için Son Öneriler
TCHL düz tip harmonik mafsal modülü ile HTS T tipi harmonik mafsal modülü arasında seçim yaparken robot kolunun mekanik yapısı temel alınmalıdır.
Eşmerkezli silindirik tasarımın, kompakt radyal profilin ve basit montaj düzeninin öncelikli olduğu durumlarda TCHL düz tip yapılandırma genellikle değerlendirilmeye değerdir.
Dik açılı bağlantıların, kompakt bilek yerleşiminin ve azaltılmış eksenel alanın önemli olduğu durumlarda HTS T tipi yapılandırma özellikle değerlendirilmeye değerdir.
Yapılandırmalardan hiçbiri her koşulda üstün değildir. Uygun seçim; mafsalın konumuna, kullanılabilir montaj alanına, dış yüklere, gereken hareket aralığına ve genel robot mimarisine bağlıdır.
Tasarımı kesinleştirmeden önce mühendisler; tam model ölçülerini, tork-hız performansını, enkoder özelliklerini, iletişim protokolünü, izin verilen yükleri ve fren seçeneklerini ilgili ürün belgelerine göre doğrulamalıdır.
6. Ortak Çalışma Robotu Mafsal Modülü Çözümleri için HONPINE ile İletişime Geçin
HONPINE olarak ortak çalışma robotu tasarımcılarının kompakt bir aktüatörden daha fazlasına ihtiyaç duyduğunu biliyoruz. Mekanik mimariye uyan, gereken hareket performansını destekleyen ve sistem entegrasyonunu kolaylaştıran bir mafsal modülü yapılandırmasına ihtiyaçları var.
TCHL düz tip ve HTS T tipi harmonik mafsal modülleri, ortak çalışma robotu mafsalı tasarımına yönelik iki farklı yapısal yaklaşım sunar.
İster altı eksenli bir ortak çalışma robotu kolu, ister kompakt bir robot bileği, ister özel bir otomasyon sistemi geliştiriyor olun, tasarım sürecinin başlarında uygun yapılandırmayı seçmek mekanik karmaşıklığı azaltmaya ve alan kullanımını iyileştirmeye yardımcı olabilir.
Ortak çalışma robotu mafsal modülü gereksinimlerinizi görüşmek ve uygulamanıza uygun bir yapılandırma belirlemek için HONPINE ile iletişime geçin.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
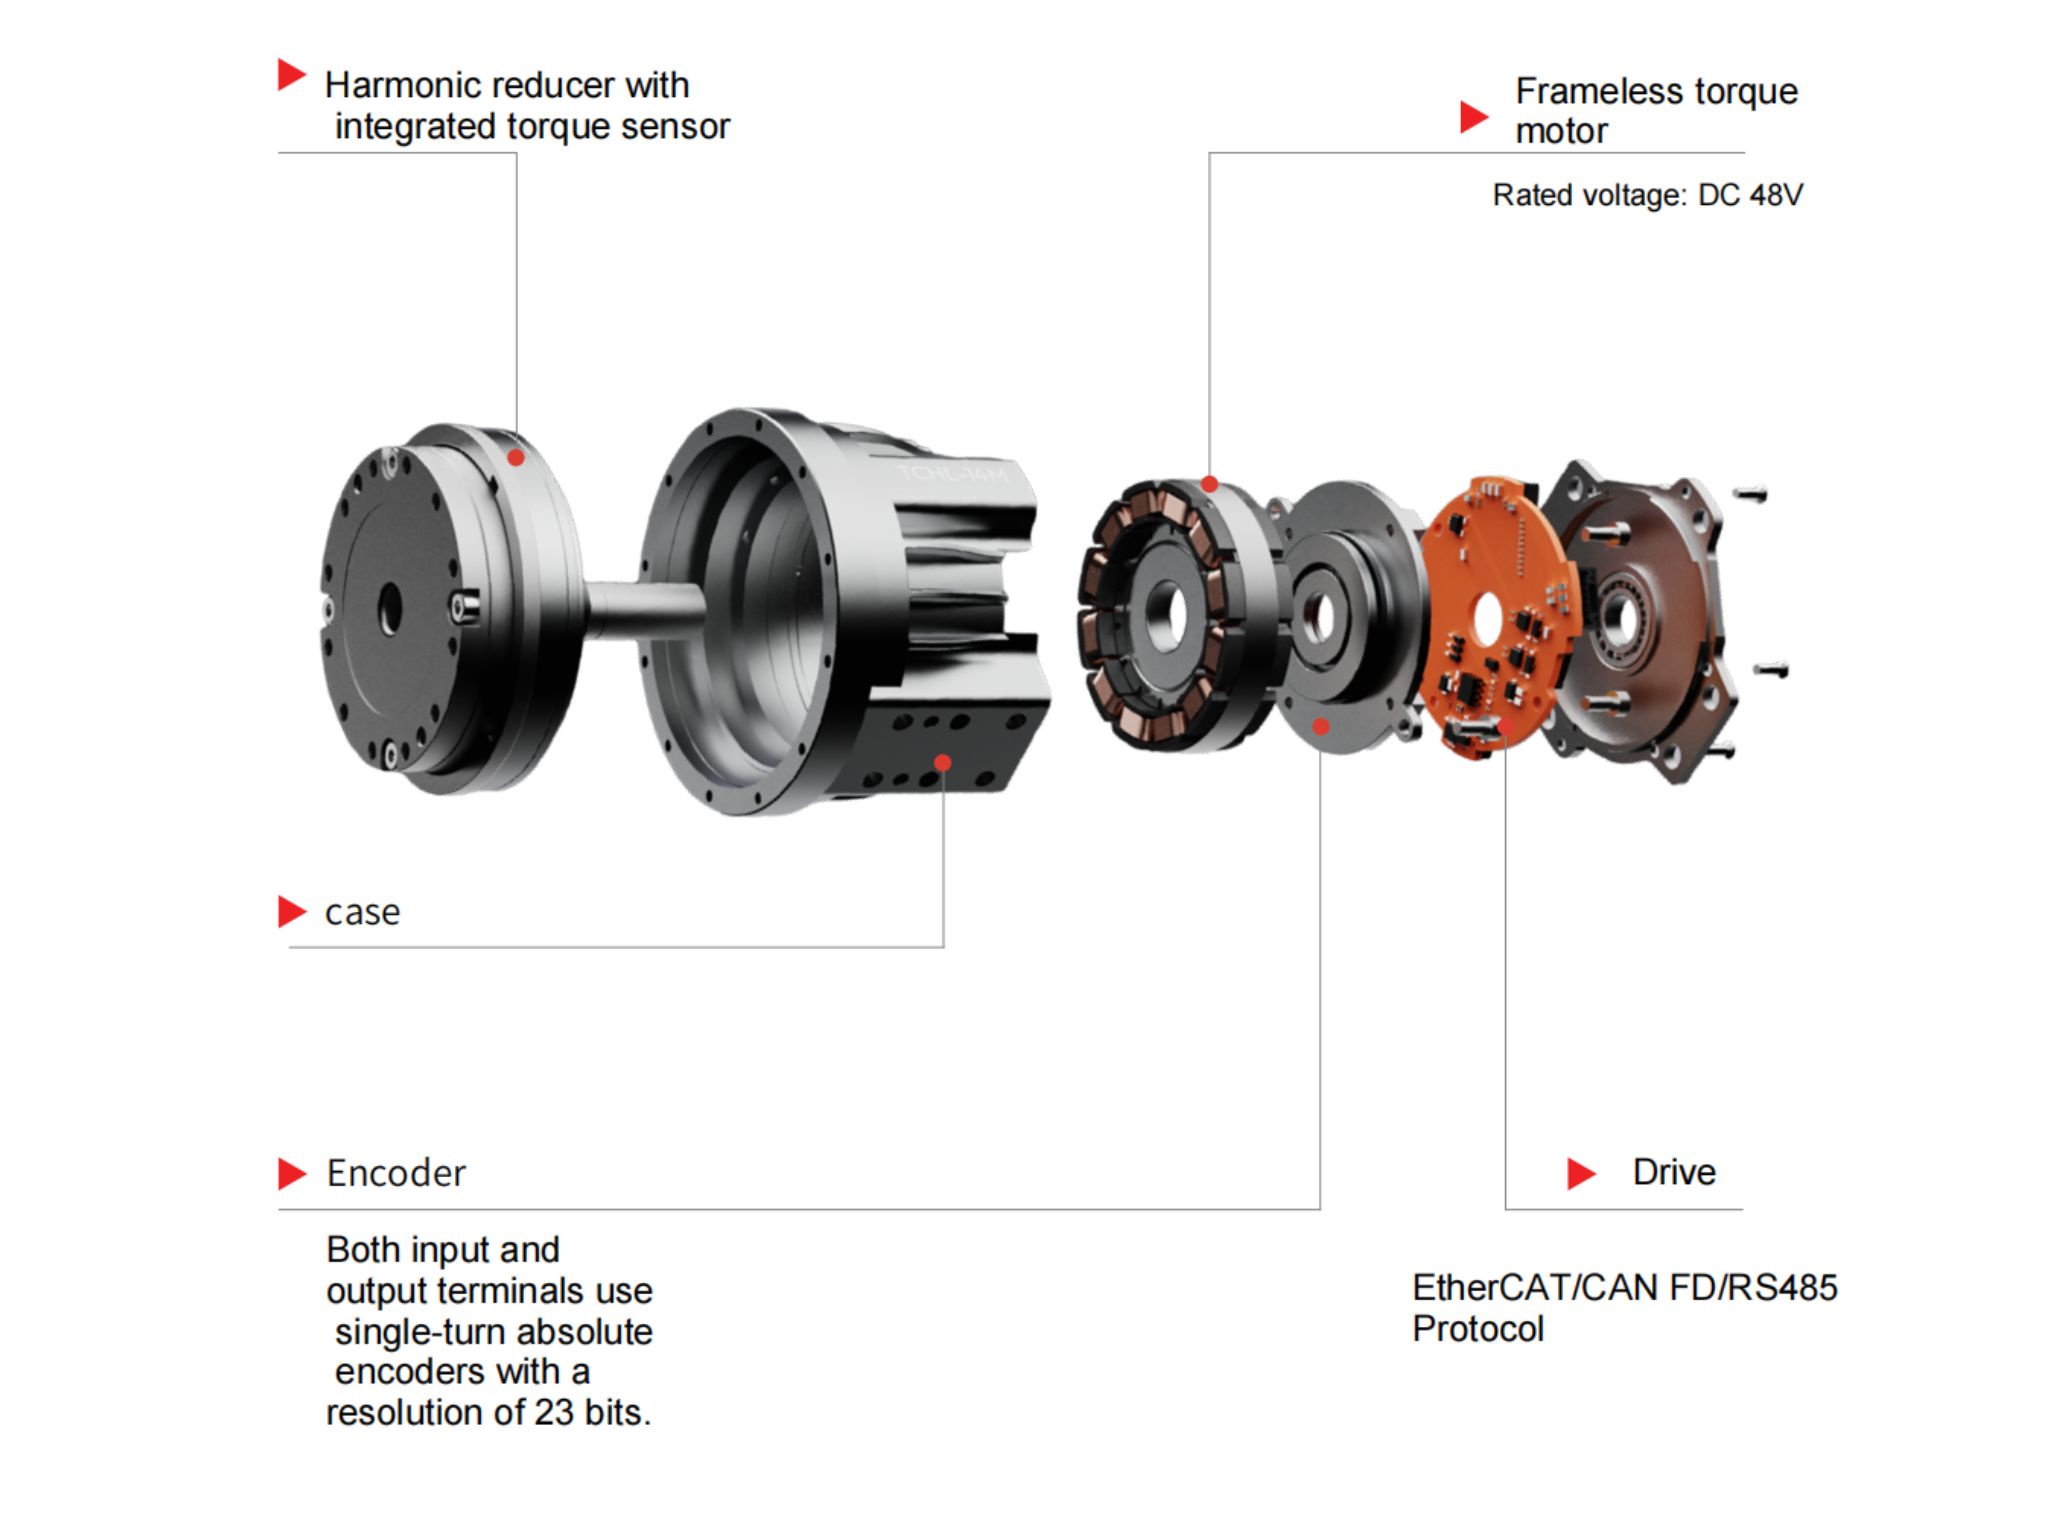
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 STO mu, Robot Eklem Modüllerindeki Tutma Freni mi: Robotlarda Güvenli Kontrol Açısından Farkları Nelerdir?STO (Safe Torque Off) ve tutma frenleri, robot eklemlerinin güvenliğinde farklı roller üstlenir. STO, motorun tahrik torku üretmesini önlerken tutma freni, eklemin hareketine mekanik olarak karşı koyar ve motor devre dışı bırakıldığında yüklerin tutulmasına yardımcı olur. Bu farkı anlamak; insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyon için robot eklem modülü seçerken önemlidir. Bu yazıda HONPINE Teknik Direktörü Theodore Li, bu işlevlerin nasıl çalıştığını, sınırlamalarını ve HONPINE HAG serisi gibi harmonik entegre eklem aktüatörlerinde her ikisinin hangi durumlarda değerlendirilmesi gerektiğini açıklıyor.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.