İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberi
İnsansı robotlar; taşıma kapasitesi, hareket hızı, konumlandırma doğruluğu, dinamik tepki ve toplam ağırlık arasında denge kurmak için dikkatle koordine edilmiş bir eklem tahrik sistemi gerektirir. Her eklem için doğruharmonik eklem aktüatörününseçilmesi; dengeli yürüme, hassas manipülasyon ve uzun süreli güvenilir çalışma elde etmek açısından çok önemlidir.
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Önceki makalelerimde omuz, bel, kol ve bacaklar dâhil olmak üzere insansı robotların ayrı eklemleri içinharmonik eklem aktüatörü çözümleriniele aldım. Bu makalelerin ardından LinkedIn'deki bazı okuyucular, insansı robotun tamamını kapsayan daha bütüncül bir çözüm talep etti.
Bu kılavuzda, gerçekHONPINE HPJM harmonik eklem aktüatörü serisimodellerini kullanarak eksiksiz bir insansı robot eklem tahrik sisteminin nasıl yapılandırılacağını açıklayacağım. Öneriler; mühendislerin tüm vücut eklemlerinin seçimi için uygulanabilir bir başlangıç noktası oluşturmasına yardımcı olmak üzere eklem konumlandırma, tork gereksinimleri, redüksiyon oranları, dinamik performans ve fren yapılandırmalarını kapsar.
Nihai yapılandırma daima robotun ağırlığına, taşıma kapasitesine, eklem geometrisine, gerekli hareket profillerine, termal sınırlara ve güvenlik gereksinimlerine göre doğrulanmalıdır.
1. İnsansı Robot Harmonik Eklem Aktüatörü Sistemi için Temel Seçim İlkeleri
Mühendisler, tek tek HPJM modellerini seçmeden önce robotun tamamının performansını etkileyen dört temel ilkeyi anlamalıdır.
1.1 Distal Eklemlerde Hafif, Proksimal Eklemlerde Yüksek Tork
El bileği ve ayak bileği, robotun ana yapısal desteğinden nispeten uzakta bulunur. Bu eklemlerin kütlesi ve dönme ataleti, dinamik tepkiyi ve kontrol performansını önemli ölçüde etkileyebilir. Bu nedenle, tork kapasitelerinin yeterli olduğu durumlarda hafif ve kompakt harmonik eklem aktüatörleri tercih edilir.
Buna karşılık omuz, kalça ve diz; bağlı yapıların ağırlığı, taşıma yükleri ve hareket sırasında oluşan dinamik yükler dâhil olmak üzere önemli yükleri karşılamalıdır. Bu eklemler genellikle daha yüksek tork kapasitesi ve yeterli aşırı yük payı gerektirir.
Amaç, her ekleme mümkün olan en büyük aktüatörü takmak değildir. Amaç, gereksiz kütle ve ataleti en aza indirirken her aktüatörü mekanik yüküne uygun şekilde seçmektir.
1.2 Üst Gövdede Hassasiyet, Alt Gövdede Dinamik Performans Önceliği
Üst gövde eklemleri; kavrama, montaj, uzaktan kumandalı çalışma ve insan-robot etkileşimini destekler. Bu uygulamalarda genellikle hassas konumlandırma, akıcı hareket ve düşük hızlarda kontrol edilebilirlik önceliklidir.
Alt gövde eklemleri; yürüme, çömelme, dengeyi yeniden sağlama ve yere çarpma etkilerini yönetme işlevlerini yerine getirmelidir. Bu eklemlerde genellikle tork kapasitesi, çıkış hızı, ivmelenme ve dinamik tepki daha fazla önem taşır.
Bu ayrım, HPJM harmonik eklem motoru modellerini ve redüksiyon oranlarını seçmek için yararlı bir başlangıç noktası sunar; ancak tek tek eklemlerin gereksinimleri farklı olabilir.
1.3 Redüksiyon Oranını Çalışma Koşullarına Göre Seçin
Redüksiyon oranı; çıkış torkunu, hızı, yansıtılmış ataleti ve harmonik eklem aktüatörünün genel kontrol özelliklerini etkiler.
Bu kılavuzda ele alınan HPJM yapılandırmaları için 51:1 ve 101:1 iki önemli seçenektir.
51:1 redüksiyon oranı: Motor hız ve tork sınırları dâhilinde kalmak koşuluyla, daha yüksek çıkış hızı ve dinamik tepki gerektiren eklemler için değerlendirilebilecek bir seçenektir.
101:1 redüksiyon oranı: Görece düşük hızlarda daha yüksek tork çarpanını ve hassas konumlandırmayı önceliklendiren eklemler için değerlendirilebilecek bir seçenektir.
Daha yüksek bir redüksiyon oranı, tek başına daha yüksek konumlandırma doğruluğu veya daha iyi kuvvet kontrolü sağlamaz. Gerçek performans ayrıca enkoder çözünürlüğüne, redüktör özelliklerine, motor kontrolüne, sürtünmeye, esnekliğe ve kontrol mimarisine bağlıdır.
Doğru oran, yalnızca redüksiyon oranına göre değil, eklemin ihtiyaç duyduğu hız-tork çalışma aralığına göre seçilmelidir.
1.4 Fren Yapılandırması, Sistem Güvenliği Tasarımının Bir Parçasıdır
HPJM serisi, modele bağlı olarak entegre tutma frenli ve frensiz yapılandırmalar sunar.
Fren, özellikle asılı kolları destekleyen veya robotun ağırlığını taşıyan eklemlerde, güç kesildiğinde eklem konumunun korunmasına yardımcı olabilir. Bununla birlikte fren, sistem düzeyinde kapsamlı bir güvenlik mühendisliğinin yerini tutmaz.
Fren seçimi; tutma torkunu, devreye girme ve bırakma zamanlamasını, acil durdurma davranışını, fren aşınmasını ve güç kesintisinin mekanik sonuçlarını dikkate almalıdır.
İnsansı robotlarda fren gereksinimleri her eklem ve çalışma koşulu için ayrı ayrı değerlendirilmelidir.
2. Üst Gövde Eklemlerinin Tamamının Seçimi: Hassasiyet, Ağırlık ve Tork Dengesi
Üst gövde; el bileği, dirsek, omuz ve beli kapsar. Bu eklemler farklı işlevlere sahip olduğundan aktüatör özellikleri, her eklemin kendi mekanik gereksinimlerine göre seçilmelidir.
Hassasiyetin öncelikli olduğu uygulamalarda, gerekli çıkış hızı ve dinamik tepki aktüatörün çalışma sınırları içinde kaldığı sürece 101:1 gibi daha yüksek redüksiyon oranları uygun olabilir.
2.1 El Bileği Eklemi: HPJM30-40-PRO-101
El bileği, kolun ucuna yakın bir konumdadır ve elin veya becerikli tutucunun yönelimini kontrol eder. Hassas konumlandırma, küçük parçaların taşınması, hassas montaj ve dikkat gerektiren etkileşimler için önemlidir.
HPJM30-40-PRO-101, kompakt boyutların ve düşük aktüatör kütlesinin önemli olduğu el bileği uygulamaları için değerlendirilebilir.
Kompakt yapısı, dirsek ve omuz üzerindeki ek ataleti sınırlamaya yardımcı olabilir. Bu özellik, özellikle robotun elini tekrarlı olarak hızlandırması, yavaşlatması veya yeniden yönlendirmesi gerektiğinde değerlidir.
101:1 redüksiyon yapılandırması, kontrollü ve düşük hızlı hareketler için önemli bir tork çarpanı sağlayabilir. Gerçek konumlandırma performansı ve kontrol edilebilen asgari çıkış torku, amaçlanan yük koşullarında doğrulanmalıdır.
Olası uygulamalar:
Hassas hizalama ve küçük parça montajı
Becerikli robotik eller için el bileği yönelimi
Uzaktan kumandalı robotik sistemlerde hassas manipülasyon
Hafif nesnelerle kontrollü etkileşim
Seçim değerlendirmesi: Aktüatör boyutunun artırılması ek tork kapasitesi sağlayabilir; ancak distal kütleyi ve ataleti de artırabilir. Mühendisler daha büyük bir modele geçmeden önce ek kapasitenin gerçekten gerekli olup olmadığını doğrulamalıdır.
2.2 Dirsek Eklemi: HPJM40-52-PRO-101
Dirsek; ön kolu, el bileğini ve uç efektörü destekler. Çalışma alanının tamamında kolun uzatılması, kaldırılması, tutulması ve kontrollü hareket ettirilmesi için yeterli tork sağlamalıdır.
HPJM40-52-PRO-101, aktüatör boyutu ile çıkış torku arasında denge gerektiren uygulamalar için değerlendirilebilir.
Belirtilen tork değerleri şöyledir:
Nominal tork: 8.9 N·m
Tepe tork: 25 N·m
Nominal ve tepe değerleri farklı amaçlara hizmet eder. Nominal tork, sürekli çalışma yüklerine ve termal sınırlara göre değerlendirilmelidir; tepe tork ise izin verilen süre ve görev döngüsü dikkate alınarak incelenmelidir.
101:1 yapılandırması, gerekli hız ve tork aktüatörün teknik özellikleri dâhilindeyse kontrollü konumlandırma, yörünge takibi ve görece düşük hızlı manipülasyon için uygun olabilir.
Olası uygulamalar:
İnsansı robot dirsek eklemleri
Uzaktan kumandalı kol konumlandırma
Görüntü kılavuzluğunda manipülasyon
Uygun taşıma yüklerinin kontrollü biçimde kaldırılması ve tutulması
Dirsek torku hesaplanırken mühendisler ön kolun, el bileğinin, tutucunun ve taşıma yükünün kütlesini ve ağırlık merkezini hesaba katmalıdır. Kol gövdeden uzaklaştıkça gerekli tork önemli ölçüde değişebilir.
2.3 Omuz Eklemi: HPJM60-70-PRO-101
Omuz, tüm kol düzeneğini destekler ve hareket ettirir. Robotun mimarisine bağlı olarak önemli yerçekimi torkunu, ivmelenme yüklerini ve taşıma yüklerinin oluşturduğu momentleri karşılaması gerekebilir.
HPJM60-70-PRO-101, distal eklemlere göre daha yüksek tork kapasitesi gerektiren ve aynı zamanda görece kompakt, entegre bir tasarımın korunmasının istendiği omuz uygulamaları için değerlendirilebilir.
101:1 redüksiyon seçeneği, gerekli çıkış hızının aktüatörün kapasitesiyle uyumlu olduğu kontrollü kaldırma, kol konumlandırma ve hassas manipülasyon uygulamalarına uygun olabilir.
Mühendisler, aktüatörü yalnızca kolun kütlesine göre seçmek yerine omzun en olumsuz mekanik konfigürasyonunu değerlendirmelidir. Tamamen uzatılmış bir kol, gövdeye yakın tutulan aynı kola kıyasla çok daha büyük bir yerçekimi momenti oluşturabilir.
Zorlu uygulamalarda sürekli torku, tepe tork süresini, termal performansı, ivmelenme gereksinimlerini ve aktüatör montajının rijitliğini doğrulayın.
2.4 Bel Eklemi: HPJM50-60-PRO-101
Bel, üst gövdeyi alt gövde yapısına bağlar ve robot tasarımına bağlı olarak dönme, eğilme veya diğer gövde hareketlerini sağlayabilir.
HPJM50-60-PRO-101; kompakt entegrasyonu, kontrollü hareketi ve gövdenin hassas konumlandırılmasını önceliklendiren bel eksenleri için değerlendirilebilir.
Gerekli hız ve ivmelenme aktüatörün çalışma aralığındaysa, daha yavaş gövde dönüşü ve duruş ayarı için 101:1 redüksiyon oranı uygun olabilir.
Bel seçimi, yalnızca üst gövdenin kütlesini dikkate almakla sınırlı kalmamalıdır. Ağırlık merkezi, gövde ataleti, kol hareketleri ve üst-alt gövde arasındaki dinamik etkileşim de gerekli torku etkileyebilir.
Çok eksenli bel tasarımlarında yük yönü ve dinamik gereksinimler farklı olabileceğinden her eksen ayrı ayrı değerlendirilmelidir.
2.5 Üst Gövde Yapılandırmasının Özeti
HPJM30, HPJM40, HPJM50 ve HPJM60 boyut sınıfları, aktüatör kapasitesini üst gövde genelinde dağıtmak için bir başlangıç noktası sunar.
Ön yapılandırmada el bileğinde HPJM30-40-PRO-101, dirsekte HPJM40-52-PRO-101, omuzda HPJM60-70-PRO-101 ve bir bel ekseninde HPJM50-60-PRO-101 kullanılabilir.
Bunlar evrensel teknik özellikler değil, mühendislik açısından başlangıç noktalarıdır. Nihai seçimde her modelin gerçek tork-hız eğrileri, mekanik arayüzleri, enkoder seçenekleri, termal sınırları ve görev döngüleri dikkate alınmalıdır.
3. Alt Gövde Eklemlerinin Tamamının Seçimi: Tork Kapasitesi ve Dinamik Tepki
Alt gövde, dengeyi kontrol ederken ve değişen ** koşullarına tepki verirken robotun ağırlığını taşımalıdır. Bu nedenle kalça, diz ve ayak bileği eklemlerinin sürekli tork, tepe tork, çıkış hızı, ivmelenme ve darbe yükleri bakımından dikkatle değerlendirilmesi gerekir.
Alt gövde aktüatörleri yalnızca en büyük gövde boyutunu veya en düşük redüksiyon oranını seçerek belirlenmemelidir. Tork-hız çalışma aralığının tamamı ve robotun hareket kontrol stratejisi göz önünde bulundurulmalıdır.
3.1 Diz Eklemi: HPJM100-120-PRO-51
Diz; yürüme, çömelme, ayağa kalkma ve denge bozulmalarından sonra toparlanma sırasında yük taşıyan başlıca eklemlerden biridir.
Robotun geometrisine ve yürüyüş biçimine bağlı olarak tek ayak üzerinde destek, derin çömelme, hızlı ivmelenme veya yere iniş sırasında diz torku önemli ölçüde artabilir. Aktüatör hem sürekli yükleri hem de kısa süreli dinamik tepe yüklerini karşılamalıdır.
HPJM100-120-PRO-51, yüksek tork kapasitesi ve dinamik tepki gerektiren diz uygulamaları için değerlendirilebilir.
Benzer bir tahrik sistemi kullanıldığında 51:1 redüksiyon yapılandırması, daha yüksek bir redüksiyon oranına kıyasla tork çarpanı ile çıkış hızı arasında yararlı bir denge sağlayabilir. Bununla birlikte gerçek hız ve tepe tork, ilgili modelin performans verileri kullanılarak doğrulanmalıdır.
Temel mühendislik kontrolleri:
Ayakta durma ve yürüme sırasında sürekli diz torku
Çömelme, ayağa kalkma ve toparlanma hareketleri sırasındaki tepe tork
Amaçlanan yürüyüş sırasında çıkış hızı ve ivmelenme
Tekrarlı yükleme altında termal performans
Mekanik rijitlik ve izin verilen darbe yükü
Yavaşlama sırasında rejeneratif frenleme ve DC bara davranışı
Seçim değerlendirmesi: 101:1 oranı her diz eklemi için doğası gereği uygunsuz değildir. Doğru oran; gerekli hıza, torka, motor özelliklerine ve kontrol bant genişliğine bağlıdır. Yüksek dinamik performanslı bir tasarımda 51:1 seçeneği tercih edilebilir; ancak bu, tork-hız ve hareket profili analizleriyle doğrulanmalıdır.
3.2 Kalça Eklemi: HPJM70-80-PRO-51 veya HPJM70-80-PRO-101
Kalça, insansı robotun mekanik açıdan en fazla zorlanan bölgelerinden biridir. Mimarinin özelliklerine bağlı olarak eğim, yana açılma ve dönme eksenlerini içerebilir.
Bu eksenler genel olarak aynı anatomik bölgede yer alsa da çalışma koşulları önemli ölçüde farklı olabilir.
Kalça eğim ve yana açılma eksenleri
Eğim ve yana açılma eksenleri genellikle bacağın salınımına, gövdenin desteklenmesine, yanal dengeye ve dengesizliklerden toparlanmaya doğrudan katkı sağlar. Bu eksenler yüksek tork ve hızlı dinamik tepki gerektirebilir.
HPJM70-80-PRO-51, gerekli çıkış hızı ve ivmelenmenin daha düşük redüksiyon oranını haklı çıkardığı bu eksenler için değerlendirilebilir.
Kalça dönme ekseni
Dönme ekseni, dikey eksen çevresindeki dönüşü kontrol eder. Robotun yürüyüşüne ve dönüş stratejisine bağlı olarak bu eksende mümkün olan en yüksek çıkış hızından ziyade kontrollü yönelim ve konumlandırma öncelikli olabilir.
Tork-hız özellikleri dönme ekseninin gereksinimlerini karşılıyorsa ve daha yüksek redüksiyon oranı amaçlanan kontrol stratejisine katkı sağlıyorsa HPJM70-80-PRO-101 değerlendirilebilir.
Her insansı robot aynı üç eksenli kalça yapılandırmasını gerektirmez. Bazı mimariler kütleyi azaltmak, kontrolü basitleştirmek veya yerleşimi iyileştirmek için farklı aktüatör boyutları ya da mekanik düzenlemeler kullanır.
3.3 Ayak Bileği Eklemi: HPJM60-70-PRO-51
Ayak bileği, ayağın yönelimini kontrol eder; dengeye, ** temasına ve duruş ile salınım evreleri arasındaki geçişe katkıda bulunur.
Yürüme sırasında ayak bileği, yer tepki kuvvetlerindeki değişikliklere yanıt vermeli ve robotun ağırlık merkezinin düzenlenmesine yardımcı olmalıdır. Tork ve hız gereksinimleri; ayak geometrisine, yürüme hızına, **e ve kontrol stratejisine bağlıdır.
HPJM60-70-PRO-51, tork kapasitesi ile dinamik tepkinin bir arada gerektiği ayak bileği uygulamaları için değerlendirilebilir.
Motor ve tahrik sistemi gerekli hızı ve torku sağlayabiliyorsa daha düşük bir redüksiyon oranı, daha hızlı çıkış hareketini destekleyebilir.
Robot ayak kuvveti veya temas sensörleri kullanıyorsa ayak bileği aktüatörü, kontrollü ayak yerleşimi ve ** teması için koordineli bir kontrol sisteminin parçası olabilir. Bununla birlikte darbe sönümleme ve kararlı temas; mekanik esnekliğe, sensör bant genişliğine, kontrol gecikmesine ve bacağın genel yapısına da bağlıdır.
Temel seçim değerlendirmeleri:
İtiş ve dengeyi yeniden sağlama sırasında tepe ayak bileği torku
Yürüme ve ayağı yeniden konumlandırma sırasında çıkış hızı
Ayak geometrisi ve yer tepki kuvvetleri
Darbe yükleri ve izin verilen şok seviyeleri
Diz ve kalça kontrol döngüleriyle koordinasyon
Sürekli yürüme sırasındaki termal sınırlar
3.4 Alt Gövde Yapılandırmasının Özeti
HPJM60, HPJM70 ve HPJM100 boyut sınıfları; ayak bileği, kalça ve diz eklemlerinin yapılandırılması için bir ön çerçeve sunar.
Olası bir başlangıç yapılandırmasında ayak bileği için HPJM60-70-PRO-51, uygun kalça eksenleri için HPJM70-80-PRO-51 veya HPJM70-80-PRO-101 ve yüksek yüklü bir diz uygulaması için HPJM100-120-PRO-51 kullanılabilir.
Nihai yapılandırma; robotun toplam kütlesine, bacak uzunluğuna, taşıma yüküne, yürüyüş biçimine, ** temas koşullarına ve gerekli dinamik performansa göre doğrulanmalıdır.
4. İnsansı Robot Eklem Aktüatörleri için Tutma Freni Seçimi
Tutma frenleri, tahrik sistemi devre dışı bırakıldığında veya elektrik kesildiğinde eklem konumunun korunmasına yardımcı olabilir. Yerçekimi yükü taşıyan yapıları destekleyen veya bekleme sırasında belirli bir konumda kalması gereken eklemler için özellikle önemlidir.
HPJM serisi, ürün modelinde belirtildiği durumlarda frenli yapılandırmalar sunar. İlgili model tanımında -B son eki kullanılıyorsa bu ek, frenli sürümü belirtir.
Sipariş vermeden önce tam model kodunu, frenin bulunup bulunmadığını, tutma torkunu, elektrik gereksinimlerini ve mekanik arayüzü doğrulayın.
4.1 Üst Gövde Eklemleri: Asılı Yükler için Fren Seçimi
Robotun asılı bir yükü tutması veya sürekli motor torku olmadan duruşunu koruması gerektiğinde el bileği, dirsek, omuz ve bel eklemlerinde fren gerekebilir.
Örneğin, uzatılmış bir kolu destekleyen omuz, tahrik sistemi devre dışı kaldığında önemli bir yerçekimi momentine maruz kalabilir. Uygun bir tutma freni, belirtilen yük koşullarında kontrolsüz hareketi önlemeye yardımcı olabilir.
Bu nedenle frenli HPJM30, HPJM40, HPJM50 ve HPJM60 yapılandırmaları, ilgili üst gövde eksenleri için değerlendirilebilir.
Bununla birlikte her üst gövde eklemi fren gerektirmez. Karar verilirken eklemin yönelimi, yerçekimi yükü, arıza davranışı ve kontrolsüz bir hareketin tehlike oluşturup oluşturmayacağı dikkate alınmalıdır.
Ağırlıklı olarak kısa süreli ve sürekli enerjili dinamik döngülerde çalışan eklemlerde, genel güvenlik tasarımı yeterli olduğu sürece frensiz yapılandırma kütleyi azaltabilir ve sistemi basitleştirebilir.
4.2 Alt Gövde Eklemleri: Frenler ve Yerçekimi Yükünün Yönetimi
Kalça, diz ve ayak bileği eklemleri robotun ağırlığının önemli bir bölümünü taşıyabilir. Robot hareketsiz kaldığında veya güç kaybettiğinde, eklemlerin kontrolsüz hareketi duruşun bozulmasına veya düşmeye yol açabilir.
Güç kapalıyken eklemin tutulması güvenlik stratejisinin bir parçasıysa, frenli HPJM70 ve HPJM100 yapılandırmaları alt gövde eksenleri için uygun olabilir.
Bununla birlikte tek başına tutma freni, güç kesintisinden sonra robotun tamamının dik kalacağını garanti etmez. Sonuç; robotun ağırlık merkezine, eklem geometrisine, fren torkuna, yapısal yüklere ve ek destek ya da kontrollü alçaltma stratejisi sağlanıp sağlanmadığına bağlıdır.
Ticari insansı robotlarda fren boyutlandırma ve arıza analizi, basit bir model seçimi kararı olarak değil, genel risk değerlendirmesinin bir parçası olarak ele alınmalıdır.
4.3 Entegre Tutma Freninin Dört Önemli Faydası
Güç kesildiğinde tutma
Uygun boyutlandırılmış bir fren, elektrik gücü kesildiğinde istenmeyen eklem hareketini önlemeye yardımcı olarak asılı bir kolun veya yükün beklenmedik şekilde hareket etmesi riskini azaltabilir.
Tutma için daha düşük güç tüketimi
Uygun bir tutma freni devreye girdikten sonra, motorun sürekli tutma torku üretmesine gerek kalmadan konumu koruyabilir. Bu, hareketsiz durumdaki güç tüketimini ve ısı oluşumunu azaltabilir.
Daha güvenli bakım ve devreye alma
Fren kontrolü; bakım, kurulum ve eklem konumlandırma için tanımlı prosedürleri destekleyebilir. Varsa manuel bırakma işlemi, üreticinin talimatlarına ve geçerli güvenlik prosedürlerine uygun şekilde yapılmalıdır.
Servo kontrolüyle koordinasyon
Frenin bırakılma ve devreye girme sırası; motor torkunun oluşturulması, servo etkinleştirme sinyalleri ve arıza yönetimiyle koordine edilmelidir. Yanlış zamanlama ani harekete, mekanik darbeye veya duruşun kaybedilmesine neden olabilir.
Dikey veya yerçekimi yüklü eklemlerde mühendisler, acil durdurmalar, tahrik arızaları ve güç kesintileri sırasında frenin nominal tutma kapasitesini ve sistemin tamamının davranışını doğrulamalıdır.
5. HPJM Harmonik Eklem Aktüatörü Yapılandırması Nasıl Doğrulanır?
Eksiksiz bir insansı robot eklem çözümü, her anatomik konuma bir model atamaktan fazlasını gerektirir. Mühendisler, robotun gerçek çalışma koşullarında her aktüatörün mekanik ve elektriksel performansını doğrulamalıdır.
5.1 Gerekli Eklem Torkunu Hesaplayın
Bağlı uzuvların ve taşıma yükünün oluşturduğu yerçekimi momentiyle başlayın. Basitleştirilmiş bir statik durumda yerçekimi torku, eklem ekseni ile yükün ağırlık merkezi arasındaki dik uzaklık kullanılarak tahmin edilebilir.
Dinamik tork hesabında ayrıca ivmelenme, dönme ataleti, sürtünme, dış temas kuvvetleri ve robotun hareketi de dikkate alınmalıdır.
Bacaklı robotlarda mümkün olduğunda yürüyüş simülasyonu veya ters dinamik kullanın. Tepe eklem torku, hareket döngüsü boyunca önemli ölçüde değişebilir.
5.2 Tork-Hız Çalışma Aralığını Kontrol Edin
Nominal ve tepe tork değerleri, aktüatörün belirli bir hareketi gerçekleştirip gerçekleştiremeyeceğini belirlemek için yeterli değildir.
İvmelenme ve yavaşlama aşamaları dâhil olmak üzere gerekli çıkış hızındaki gerekli çıkış torkunu kontrol edin. Tepe torkun gerekli süre ve tekrarlanma sıklığı boyunca kullanılmasına izin verildiğini doğrulayın.
Bir yapılandırma tepe tork gereksinimlerini karşılasa bile sürekli termal kapasitesi veya yüksek hızdaki torku yetersizse uygun olmayabilir.
5.3 Redüksiyon Oranını ve Kontrol Gereksinimlerini Değerlendirin
51:1 veya 101:1 yapılandırması; gerekli eklem hızı, tork çarpanı, yansıtılmış atalet, sürtünme ve kontrol performansına göre değerlendirilmelidir.
Uyumlu etkileşim veya kuvvet kontrolü içeren uygulamalarda tork algılama, enkoder geri bildirimi, kontrol döngüsü frekansı, iletişim gecikmesi ve eksiksiz eklem düzeneğinin mekanik esnekliği de dikkate alınmalıdır.
Kuvvet kontrolünün kalitesinin veya darbeleri sönümleme kabiliyetinin yalnızca redüksiyon oranıyla belirlendiğini varsaymayın.
5.4 Mekanik Entegrasyonu ve Elektriksel Uyumluluğu Doğrulayın
Bir modeli kesinleştirmeden önce aşağıdakileri doğrulayın:
Montaj ölçüleri ve kullanılabilir kurulum alanı
İçi boş mil gereksinimleri ve kablo güzergâhı
Nominal gerilim ve akım gereksinimleri
Enkoder yapılandırması ve geri bildirim uyumluluğu
İletişim protokolü ve kontrolcü desteği
Fren gerilimi, tutma torku ve kontrol sıralaması
Termal yönetim ve çevresel gereksinimler
Tek bir insansı robotta birden fazla aktüatör boyutu kullanıldığında mekanik uyumluluk ve kontrolcü entegrasyonu özellikle önem taşır.
5.5 Güvenliği ve Güvenilirliği Doğrulayın
Uygun olduğu durumlarda ayakta durma, yürüme, çömelme, kaldırma, dönme, acil durdurma ve güç kaybı senaryoları dâhil olmak üzere amaçlanan çalışma koşullarını temsil eden simülasyonlar ve fiziksel testler yapın.
Sürekli yükü, tepe yükü, sıcaklık artışını, fren davranışını, mekanik yorulmayı ve tek bir eklem arızasının sonuçlarını değerlendirin.
Nihai seçim; yalnızca gövde boyutuna veya redüksiyon oranına değil, doğrulanmış ürün teknik özelliklerine ve sistem düzeyindeki testlere dayanmalıdır.
6. HONPINE HPJM Harmonik Eklem Aktüatörü Serisi Neden Değerlendirilmeli?
HPJM serisi, aktüatör kapasitesini birden fazla ekleme dağıtması gereken insansı robot geliştiricileri içinentegre bir eklem tahrik platformu sunar.
Farklı gövde boyutları ve redüksiyon oranları; kurulum alanı, tork gereksinimleri ve hareket özelliklerinin farklı kombinasyonlarını destekleyebilir. Bu sayede mühendisler, robotun tamamında tek bir aktüatör spesifikasyonu kullanmak yerine koordineli bir eklem mimarisi geliştirebilir.
HPJM serisini değerlendirirken mühendisler; nominal ve tepe tork, çıkış hızı, kütle, boyutlar, enkoder yapılandırması, fren seçenekleri ve iletişim arayüzleri dâhil olmak üzere ilgili modelin tam teknik özelliklerini karşılaştırmalıdır.
En uygun yapılandırma; gereksiz kütleyi ve karmaşıklığı en aza indirirken uygulamanın mekanik, kontrol, termal ve güvenlik gereksinimlerini karşılayandır.
7. HONPINE'dan İnsansı Robot Eklem Aktüatörü Çözümü Alın
İnsansı robot tasarımı, üst gövde manipülasyon sistemi ile alt gövde hareket sisteminin koordinasyonunu gerektirir. El bileği ve dirsek eklemlerinde kompakt entegrasyon ve kontrollü konumlandırma öncelikli olabilirken kalça, diz ve ayak bileği eklemleri yürüme ve denge kontrolünün tork ve dinamik gereksinimlerini karşılamalıdır.
HONPINE HPJM harmonik eklem aktüatörüserisi, ekleme özgü bu yapılandırmaları geliştirmek için bir başlangıç noktası sunar.
Bir insansı robot, robotik kol, dört ayaklı robot veya başka bir gelişmiş robotik platform geliştiriyorsanız eklem gereksinimlerinizi ve aktüatör seçimini görüşmek üzere HONPINE ile iletişime geçin.
Ekibimiz, uygulamanıza göre uygun HPJM modellerini, redüksiyon oranlarını, fren yapılandırmalarını ve entegrasyon gereksinimlerini değerlendirmenize yardımcı olabilir.
İnsansı robotlarda harmonik eklem aktüatörü seçimi ve özelleştirilmiş eklem tahrik çözümleri için HONPINE ile iletişime geçin.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
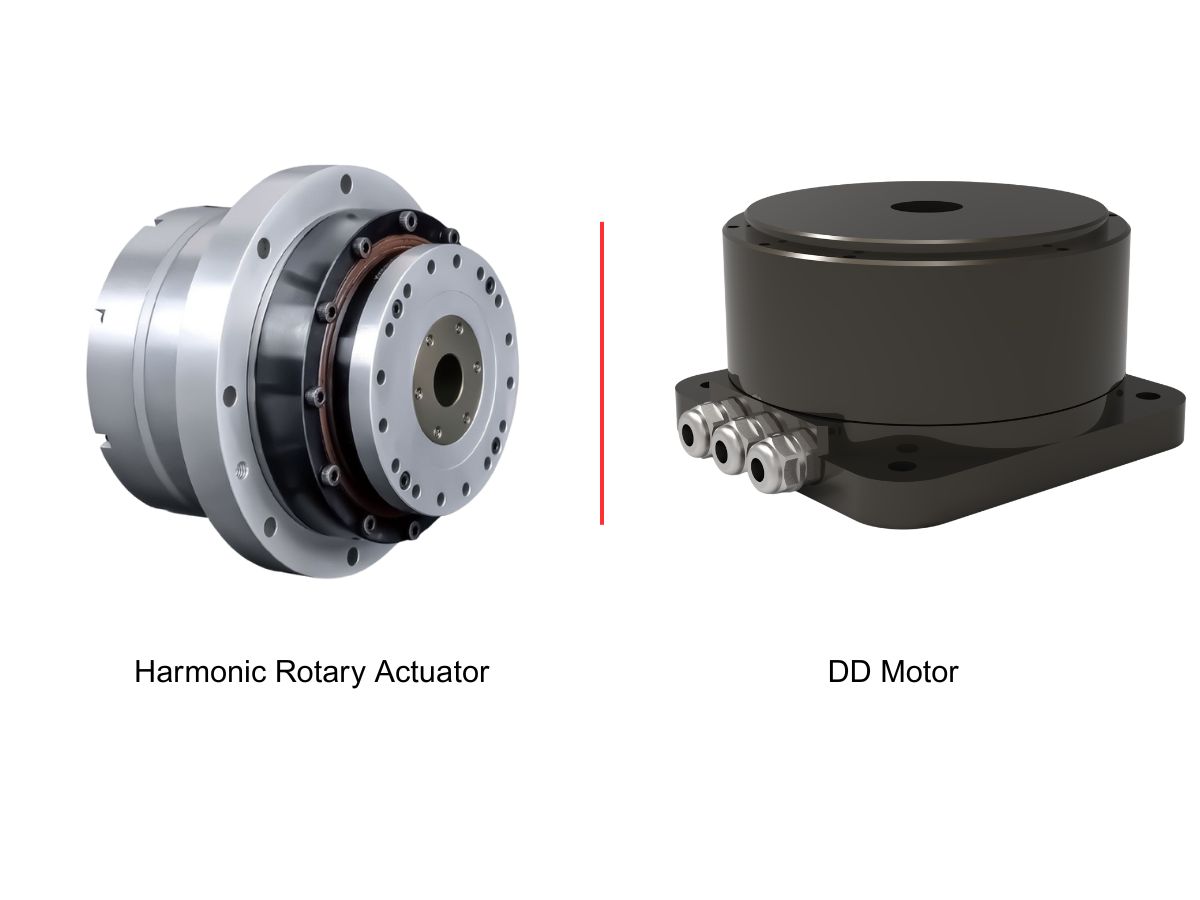
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
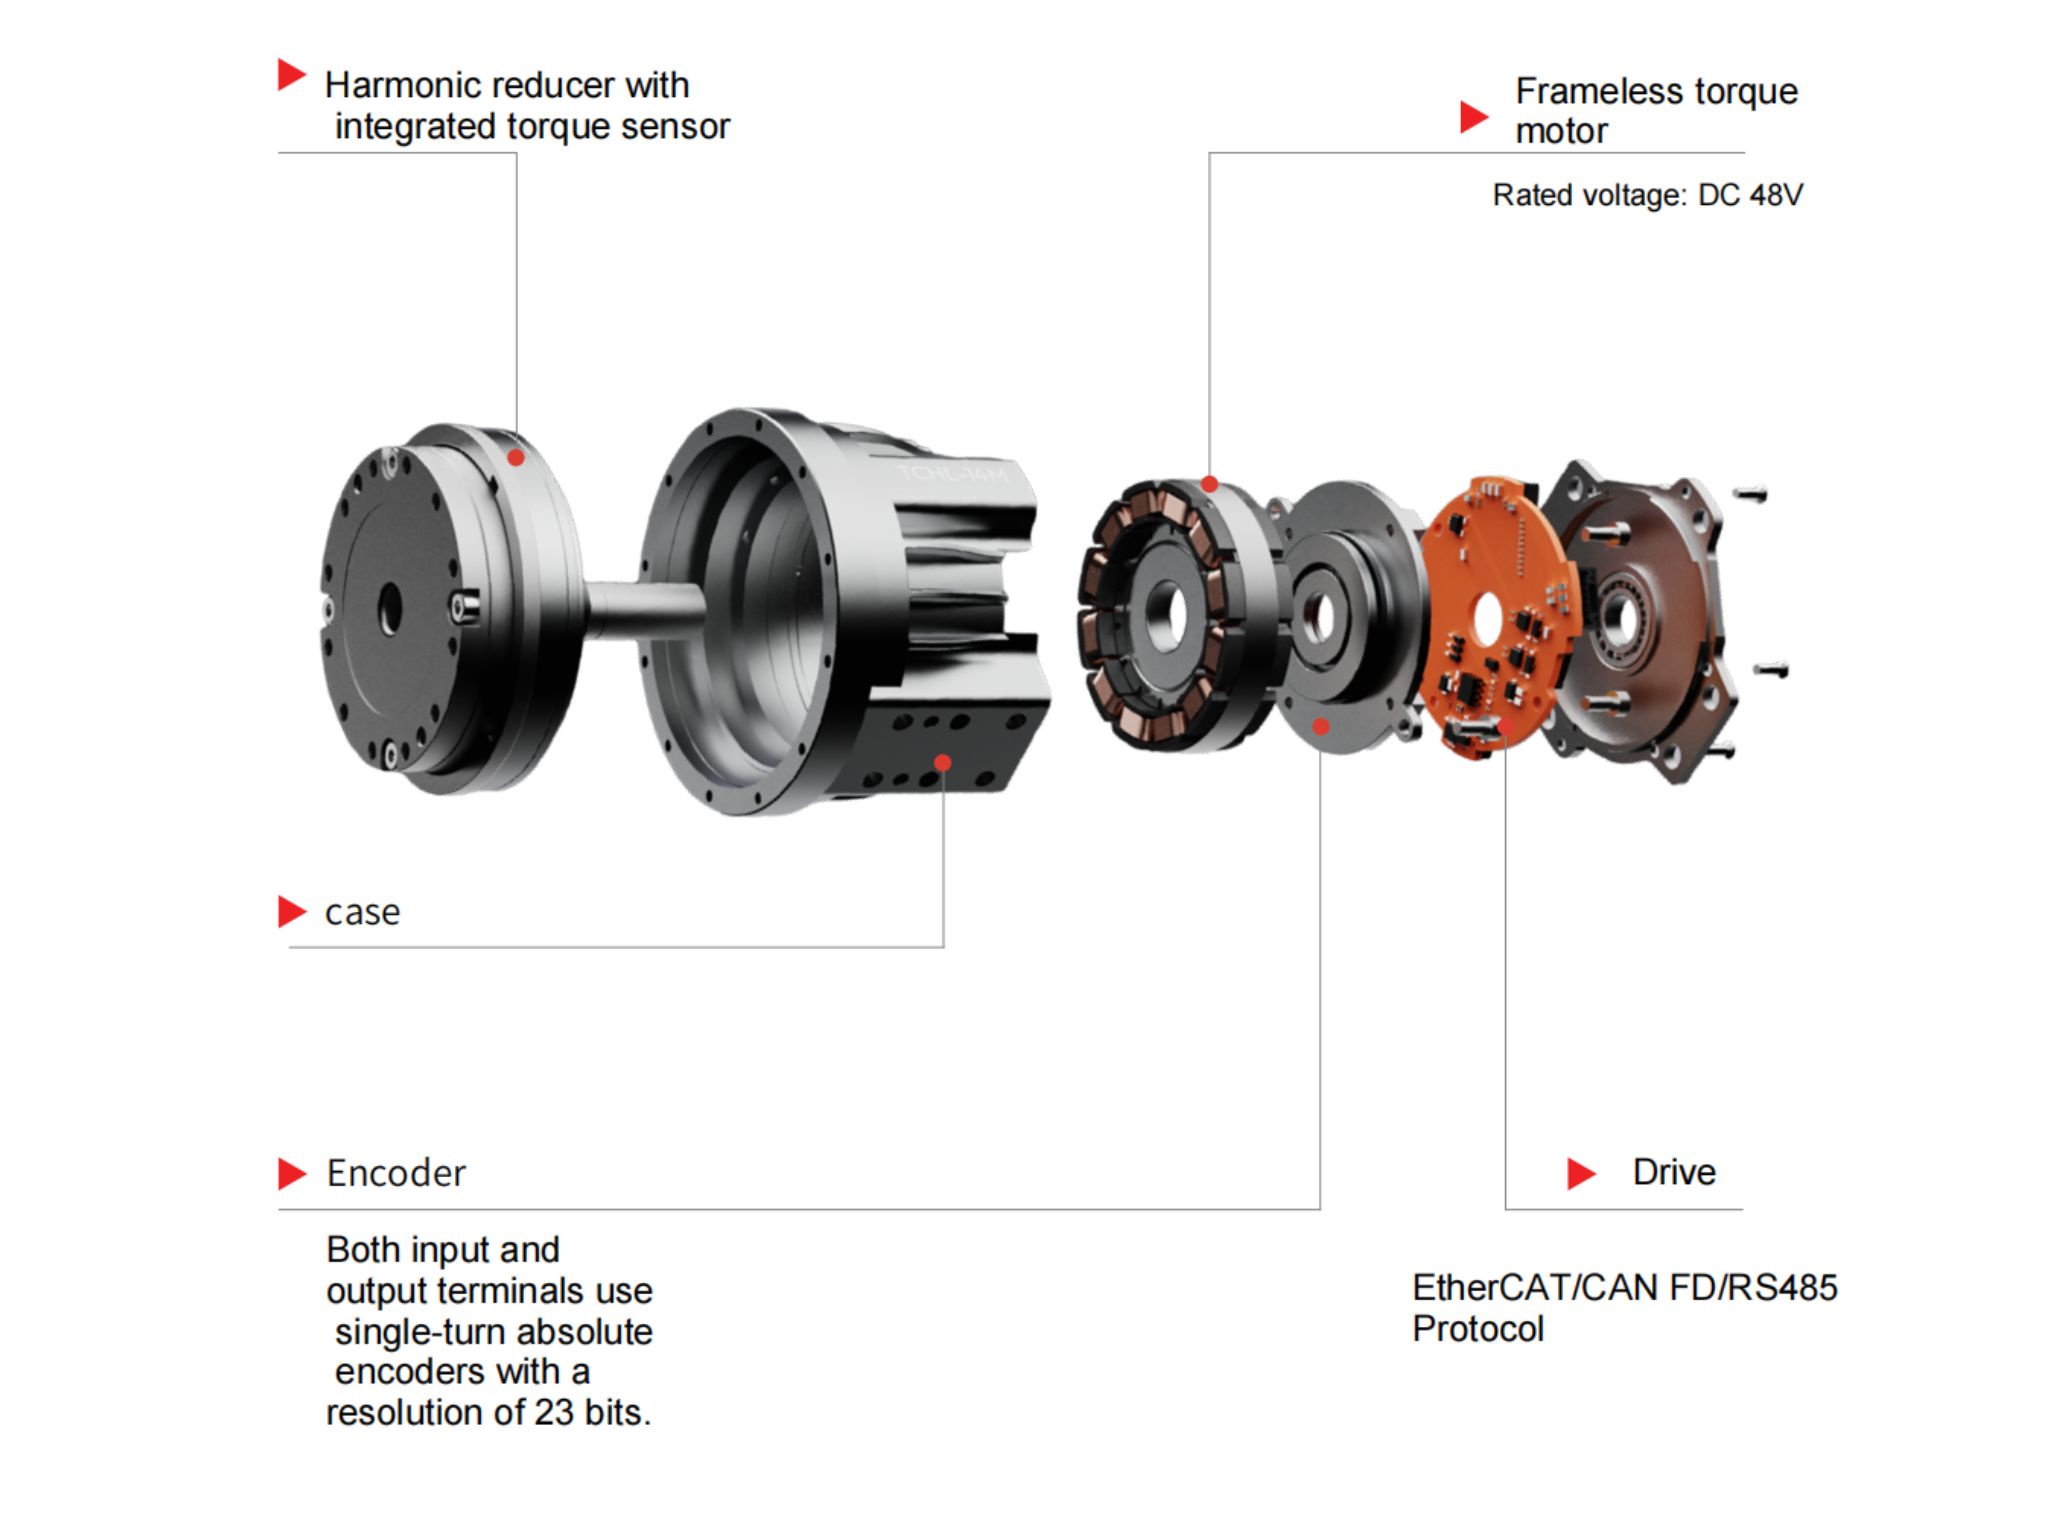
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.
 6 mm İçi Boş Milli Ultra Kompakt Harmonik Mafsal Modülüİnsansı robotlar ve kompakt robotik sistemler geliştikçe, mafsal modüllerinin giderek kısıtlanan montaj alanlarında yüksek tork yoğunluğu, hassas hareket kontrolü ve esnek kablo yönlendirmesi sağlaması gerekir. HONPINE HPJM-RE30-40-PRO harmonik mafsal modülü; kompakt tasarımı, 6 mm içi boş mili, çift enkoder geri bildirimi ve entegre motoru ile FOC sürücüsü sayesinde bu zorlukların üstesinden gelir. Bu makalede, temel tasarım özelliklerini inceliyor ve içi boş mil yapısının, EtherCAT bağlantısının ve esnek montaj seçeneklerinin insansı robotların, dronların, optik platformların ve hassas otomasyon ekipmanlarının geliştirilmesini nasıl desteklediğini açıklıyoruz.
 HONPINE HPG Boşluksuz Planet Redüktörlü Döner Aktüatör, CNC Hassasiyeti ve Rijitliğini Nasıl Dengeler?CNC döner tablaları için HONPINE HPG hassas boşluksuz planet döner aktüatörü keşfedin. Konumlandırma hassasiyetini, burulma rijitliğini, düşük boşluğu ve tahrik seçimini inceleyin.