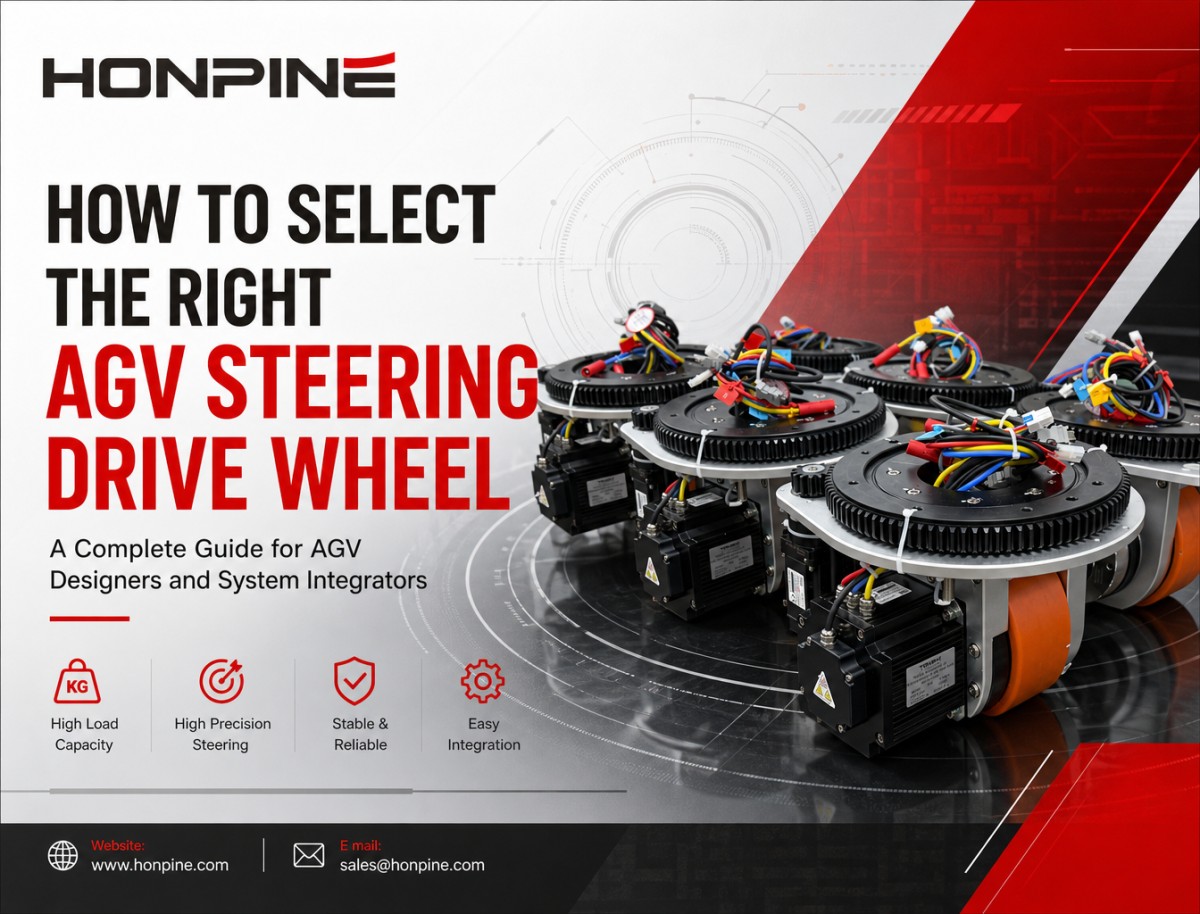
AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir Kılavuz
Akıllı üretim gelişmeye ve esnek intralojistik giderek daha önemli hâle gelmeye devam ederken, Otomatik Yönlendirmeli Araçlar (AGV'ler) ve Otonom Mobil Robotlar (AMR'ler), otomatik malzeme taşıma için vazgeçilmez hâle gelmiştir. AGV yönlendirme tahrik tekerleği, mobil robot şasisinin temel bileşenlerinden biridir ve çekiş ile yönlendirme işlevlerini tek bir tahrik ünitesinde birleştirir. Otonom forkliftlerde, ağır hizmet tipi mobil robotlarda ve diğer endüstriyel malzeme taşıma ekipmanlarında önemli bir rol oynar.
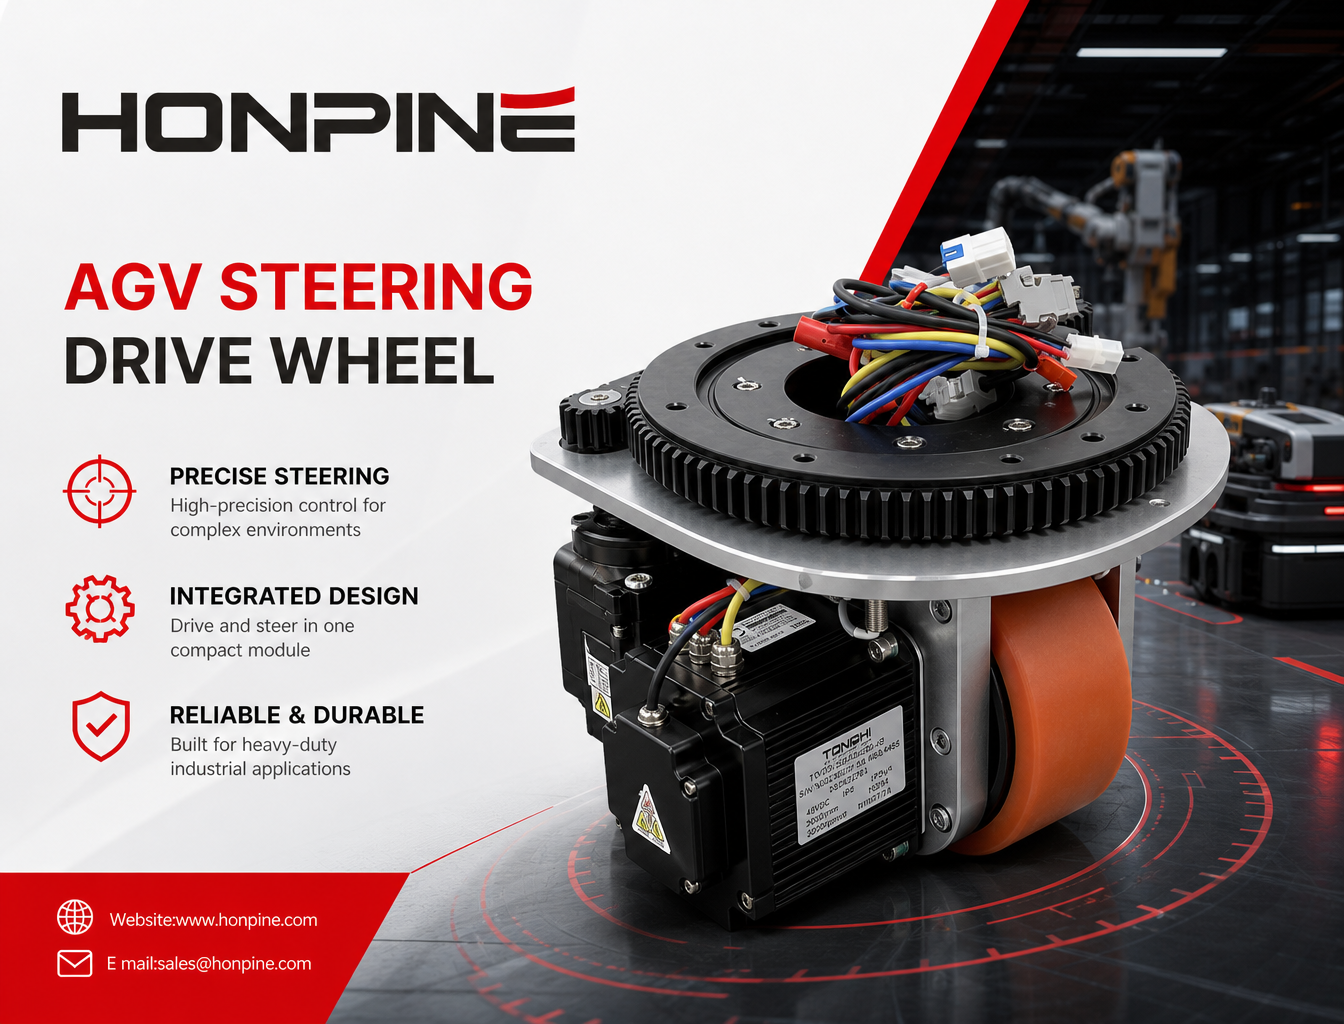
Tahrik ve aktif yönlendirmeyi tek bir entegre modülde birleştiren AGV yönlendirme tahrik tekerleği, robotun akıllı ayakları ve otomatik yönlendirme sistemi gibi çalışarak karmaşık endüstriyel ortamlarda esnek hareket ve hassas navigasyon sağlar.
AGV Yönlendirme Tahrik Tekerleği Nedir?
Bir AGV yönlendirme tahrik tekerleği, tahrikli bir tekerleği ve aktif yönlendirme mekanizmasını birleştiren entegre bir tahrik modülüdür. Geleneksel diferansiyel tahrikli tekerleklerden veya pasif döner tekerleklerden farklı olarak hem tekerlek dönüşünü hem de yönlendirme açısını bağımsız olarak kontrol edebilir.
Bu tasarım, AGV'nin ileri ve geri hareket etmesine, yönünü hassas biçimde değiştirmesine ve şasinin uygun bir tekerlek düzeni ile hareket kontrol sistemiyle donatılması hâlinde yanal olarak ilerlemesine, çapraz hareket etmesine ve kendi ekseni etrafında dönmesine olanak tanır.
Yüksek düzeyde entegre, modüler tasarımı sayesinde yönlendirme tahrik tekerleği, ekipman üreticilerinin ayrı motorları, dişli kutularını, rulmanları ve diğer tahrik bileşenlerini seçip monte etme gereksinimini ortadan kaldırır. Bu, şasi tasarımını, mekanik montajı ve devreye almayı basitleştirerek endüstriyel mobil robotlar, ağır hizmet tipi AGV'ler ve otonom forkliftler için yaygın olarak kullanılan bir tahrik çözümü olmasını sağlar.
AGV Yönlendirme Tahrik Tekerleğinin Ana Bileşenleri Nelerdir?
1. Çekiş Servo Sistemi
Çekiş sistemi genellikle özel bir çekiş servo motoru ve planet dişli kutusundan oluşur. İleri ve geri hareket için gereken tahrik kuvvetini üretir; malzeme taşıma sırasında kararlı çekiş ve kontrollü hız sağlar.
Motor ve dişli kutusu; aracın yüküne, hızlanma gereksinimlerine, çalışma hızına ve ** koşullarına uygun seçilmelidir.
2. Yönlendirme Servo Sistemi
Yönlendirme sistemi, bağımsız bir yönlendirme servo motoru ve hassas bir redüksiyon mekanizmasından oluşur. Tekerlek grubunun yönlendirme açısını kontrol ederek AGV'nin yönünü hassas biçimde değiştirmesini ve hareket komutlarına hızlı yanıt vermesini sağlar.
Hassas yönlendirme kontrolü, aracın planlanan rotayı izlemesine ve dar koridorlarda, iş istasyonlarında ve diğer kısıtlı alanlarda manevra yapmasına yardımcı olur.
3. Döner Tabla Rulmanı
Döner tabla rulmanı, dönen tekerlek grubunu destekler ve yönlendirme dönüşünü mümkün kılar. Mekanik tasarıma bağlı olarak aracın çalışması sırasında oluşan radyal ve eksenel yükler ile devrilme momentleri dâhil olmak üzere birleşik yüklere dayanmalıdır.
Doğru seçilmiş bir döner tabla rulmanı; düzgün yönlendirmeye, güvenilir yük desteğine ve sık çalışma döngülerinde uzun süreli dayanıklılığa katkıda bulunur.
4. Sensörler ve Fren Bileşenleri
Yönlendirme tahrik tekerleğinde çekiş ve yönlendirme için ayrı enkoderler bulunabilir. Bu sensörler tekerlek hızına veya motor konumuna ve yönlendirme açısına ilişkin geri bildirim sağlar; uygun servo kontrolörüyle entegre edildiğinde kapalı çevrim kontrolüne olanak tanır.
Fren tasarımına ve sistem yapılandırmasına bağlı olarak, güç kesildiğinde tekerleği sabit tutmak veya istenmeyen hareketi önlemek için elektromanyetik fren de kullanılabilir.
Ağır hizmet tipi uygulamalarda fren sistemi; aracın yüküne, eğime, durma mesafesine ve güvenlik gereksinimlerine göre seçilmeli ve doğrulanmalıdır. Her çalışma koşulunda aracın kayma riskini tamamen ortadan kaldırdığı varsayılmamalıdır.
5. Tekerlek ve Montaj Tabanı
Tekerlekte genellikle uygun endüstriyel **lerde aşınma direnci, çekiş ve gürültü azaltma arasında denge sağlayabilen poliüretan bir sırt veya kaplama kullanılır.
Entegre montaj flanşı veya tabanı, AGV şasisine montajı kolaylaştırır ve mekanik arayüzlerin standartlaştırılmasına yardımcı olur. Tekerlek malzemesi, çapı, sertliği ve sırt tasarımı; ** koşullarına, yük kapasitesine, temizlik gereksinimlerine ve beklenen kullanım ömrüne uygun olmalıdır.
Endüstriyel Mobil Robotlarda Neden AGV Yönlendirme Tahrik Tekerlekleri Tercih Edilir?
1. Kısıtlı Alanlarda Esnek Hareket
Aktif bir yönlendirme tahrik modülü, aracın hareket yönünü tekerlek hızından bağımsız olarak kontrol etmesini sağlar. Yönlendirme tahrik tekerleklerinin sayısına ve düzenine bağlı olarak AGV; dar dönüşleri, çapraz hareketi, yanal ilerlemeyi veya kendi ekseni etrafında dönüşü destekleyebilir.
Bu özellikler özellikle dar fabrika koridorlarında, yoğun yerleşimli iş istasyonlarında ve alanın kısıtlı olduğu depolarda kullanışlıdır.
2. Farklı Yük Gereksinimlerine Yönelik Çözümler
AGV yönlendirme tahrik tekerlekleri, hafif hizmet tipi malzeme taşımadan ağır hizmet tipi palet, takım ve kalıp taşımaya kadar farklı uygulamaları destekleyen çeşitli boyut ve yük kapasitelerinde sunulur.
Uygun modül seçilirken aracın toplam kütlesi, yük dağılımı, tekerlek başına düşen yük, hızlanma, ** koşulları ve görev döngüsü dikkate alınmalıdır.
3. Daha Kolay Sistem Entegrasyonu için Entegre Tasarım
Modüler bir yönlendirme tahrik tekerleği, temel mekanik ve elektromekanik bileşenleri kompakt bir ünitede birleştirir. Böylece ayrı kaynaklardan temin edilen motorlar, dişli kutuları, rulmanlar ve yönlendirme mekanizmaları arasındaki arayüzleri tasarlama gereksinimi azalır.
AGV üreticileri için uygun bir entegre modül; mekanik tasarımı basitleştirebilir, montaj ve devreye alma süresini kısaltabilir ve geliştirme çalışmalarını azaltabilir.
4. Kararlı Hareket için Kapalı Çevrim Servo Kontrolü
Uygun servo sürücüler ve geri bildirim cihazlarıyla çekiş ve yönlendirme sistemleri, tekerlek hızını ve yönlendirme konumunu kapalı çevrimde düzenleyebilir.
Bu, kontrollü hızlanma ve yavaşlamayı, hassas yönlendirmeyi ve tekrarlanabilir hareketi destekler. Gerçek konumlandırma performansı ve çalışma kararlılığı; kontrol sistemine, sensör çözünürlüğüne, mekanik toleranslara, ** koşullarına ve araç yapılandırmasına bağlıdır.
AGV Yönlendirme Tahrik Tekerlekleri Nerelerde Kullanılır?
AGV yönlendirme tahrik tekerlekleri; kontrollü hareketin, esnek navigasyonun ve güvenilir malzeme taşımanın önemli olduğu endüstriyel otomasyon ve intralojistik uygulamalarında kullanılır.
1. Yeni Enerji Üretimi
Lityum pil, fotovoltaik ve enerji depolama üretim tesislerinde AGV'ler; üretim istasyonları arasında malzeme, palet, fikstür ve üretim aşamasındaki ürünleri taşır.
Yönlendirme tahrik tekerlekleri, araçların üretim hatlarında manevra yapmasına ve değişen malzeme akışı gereksinimlerine uyum sağlamasına yardımcı olur.
2. Otomotiv ve Otomotiv Parçaları Üretimi
Otomotiv fabrikalarında AGV'ler, montaj istasyonları ve üretim alanları arasında bileşenleri, takımları, kalıpları ve iş parçalarını taşımak için kullanılır.
Yönlendirme tahrik modülü, araç rotalarının ve iş istasyonu yerleşimlerinin değişebildiği üretim ortamlarında esnek güzergâhları ve manevra kabiliyetini destekler.
3. Akıllı Depolama ve İntralojistik
Yönlendirme tahrik tekerlekleri; otonom forkliftlerde, yük altından geçen AGV'lerde, depo taşıma robotlarında ve diğer otomatik malzeme taşıma araçlarında kullanılabilir.
Araç tasarımına bağlı olarak palet taşımayı, raf elleçlemeyi, ürün aktarımını ve dar depo koridorlarında hareketi destekler.
4. Elektronik, İlaç ve Gıda Üretimi
Elektronik üretiminde ve belirli ilaç veya gıda işleme ortamlarında AGV'ler bileşenleri, kapları ve üretim malzemelerini taşımak için kullanılabilir.
Tekerlek malzemesi, yüzey temizliği, gürültü seviyesi ve temizlik maddelerine dayanım, gerçek çalışma ortamına göre seçilmelidir. Temiz oda veya hijyenik çalışma gerektiren uygulamalarda özel tekerlek malzemeleri ve sızdırmazlık düzenlemeleri gerekebilir.
5. Mekanik İşleme ve Ağır Hizmet Tipi Malzeme Taşıma
Üretim tesislerinde ağır hizmet tipi AGV'ler; kalıpları, metal iş parçalarını, makine bileşenlerini ve diğer ağır yükleri taşır.
Bu uygulamalarda yönlendirme tahrik tekerleği, gerekli yönlendirme hassasiyeti, fren performansı ve çalışma görev döngüsünü karşılarken yeterli yük kapasitesi ve çekiş sağlamalıdır.
Doğru AGV Yönlendirme Tahrik Tekerleği Nasıl Seçilir?
AGV yönlendirme tahrik tekerleği seçilirken modül; aracın mekanik tasarımına, yüküne, hareket profiline ve çalışma ortamına uygun olmalıdır.
1. Anma Yük Kapasitesi
Önce aracın toplam kütlesini ve yükünü belirleyin, ardından gerçekçi çalışma koşullarında her tekerleğin taşıdığı yükü hesaplayın. Toplam yükü doğrulamadan tekerleklere eşit olarak dağıtmak yerine; dengesiz yük dağılımını, hızlanmayı, frenlemeyi, ** derzlerini ve diğer dinamik etkileri dikkate alın.
2. Çekiş Torku
Çekiş torku; aracı hızlandırmak, yuvarlanma direncini yenmek ve gerekli eğimleri çıkmak için yeterli olmalıdır. Hesaplamada tekerlek yarıçapı, toplam kütle, hedef hızlanma, ** koşulları ve gerekli görev döngüsü dikkate alınmalıdır.
3. Yönlendirme Torku
Yönlendirme torku; tekerlek yüküne, lastik-** sürtünmesine, yönlendirme ekseni geometrisine ve yönlendirme sırasında karşılaşılan dirence bağlıdır. Seçilen modül, tekerlek grubunu beklenen çalışma koşullarında güvenilir biçimde döndürmeye yetecek torku sağlamalıdır.
4. Tekerlek Çapı ve Montaj Ölçüleri
Tekerlek çapı; yerden yüksekliği, engel aşma kabiliyetini, yuvarlanma direncini ve tekerlek hızı ile araç hızı arasındaki ilişkiyi etkiler. Montaj arayüzü, toplam yükseklik, flanş ölçüleri ve mevcut montaj alanı da şasiyle uyumlu olmalıdır.
5. Azami Seyir Hızı ve Yönlendirme Hızı
Hem azami seyir hızını hem de yönlendirme tepki gereksinimlerini kontrol edin. Modül; izin verilen çalışma sınırlarını aşmadan AGV'nin planlanan hızını, hızlanmasını, dönüş manevralarını ve konumlandırma hassasiyetini desteklemelidir.
6. Çalışma Gerilimi ve Kontrol Arayüzü
Modülün anma geriliminin aracın güç sistemiyle uyumlu olduğunu doğrulayın. Ayrıca servo sürücüyü, enkoder tipini, iletişim protokolünü, kablolamayı, fren kontrolünü ve araç kontrolörünün entegrasyon gereksinimlerini kontrol edin.
7. Yönlendirme Aralığı ve Hareket Yapılandırması
Uygulamanın sınırlı bir yönlendirme açısı mı yoksa kesintisiz dönüş mü gerektirdiğini belirleyin. Ayrıca AGV şasisinin tamamının yanal hareket, çapraz ilerleme veya kendi ekseni etrafında dönüş yapabildiğini doğrulayın. Bu özellikler yalnızca yönlendirme tahrik tekerleğine değil, genel tekerlek düzenine ve hareket kontrol stratejisine bağlıdır.
8. Çalışma Ortamı ve Görev Döngüsü
Zemin malzemesini, tozu, nemi, sıcaklığı, temizlik prosedürlerini, çalışma saatlerini ve bakım erişimini dikkate alın. Sürekli endüstriyel çalışma için termal performansı, fren gereksinimlerini, rulman ömrünü, tekerlek aşınmasını ve servis kolaylığını değerlendirin.
Sonuç
AGV yönlendirme tahrik tekerlekleri, çekiş ve aktif yönlendirmeyi entegre bir modülde birleştirerek modern mobil robot platformlarında önemli bileşenler hâline gelir. Esneklikleri, modüler yapıları ve kapalı çevrim servo kontrolüyle uyumlulukları; fabrika içi intralojistik ve otonom forkliftlerden ağır hizmet tipi malzeme taşımaya kadar geniş bir uygulama yelpazesi için uygun olmalarını sağlar.
Doğru seçim yalnızca taşıma kapasitesine bağlı değildir. Çekiş torku, yönlendirme torku, tekerlek çapı, hız, yönlendirme aralığı, elektriksel uyumluluk ve çalışma koşullarının tümü araç performansını ve güvenilirliğini etkiler.
Akıllı üretim ve esnek lojistik gelişmeye devam ederken, doğru şekilde eşleştirilmiş AGV yönlendirme tahrik tekerlekleri mobil robot üreticilerinin entegrasyonu basitleştirmesine, manevra kabiliyetini artırmasına ve daha uyarlanabilir otomatik malzeme taşıma sistemleri kurmasına yardımcı olabilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
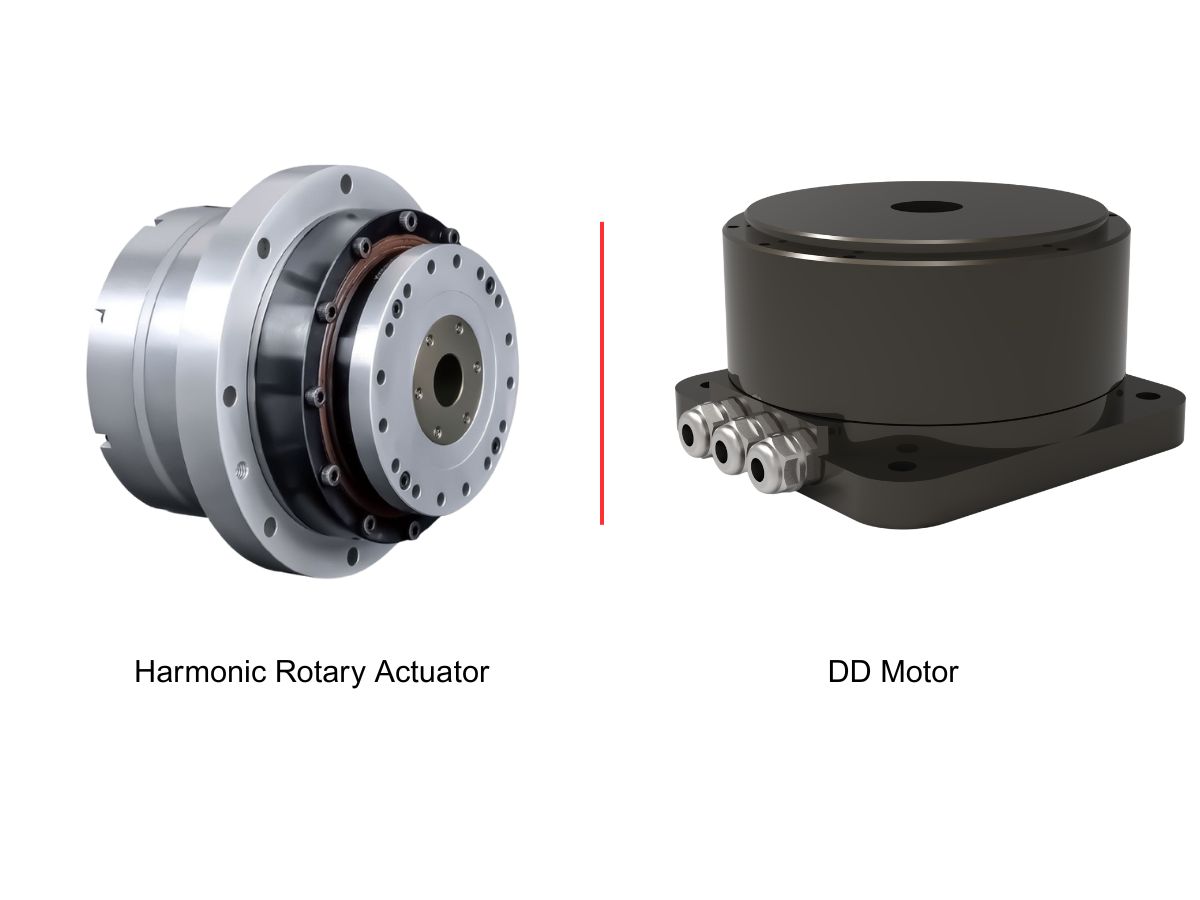
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
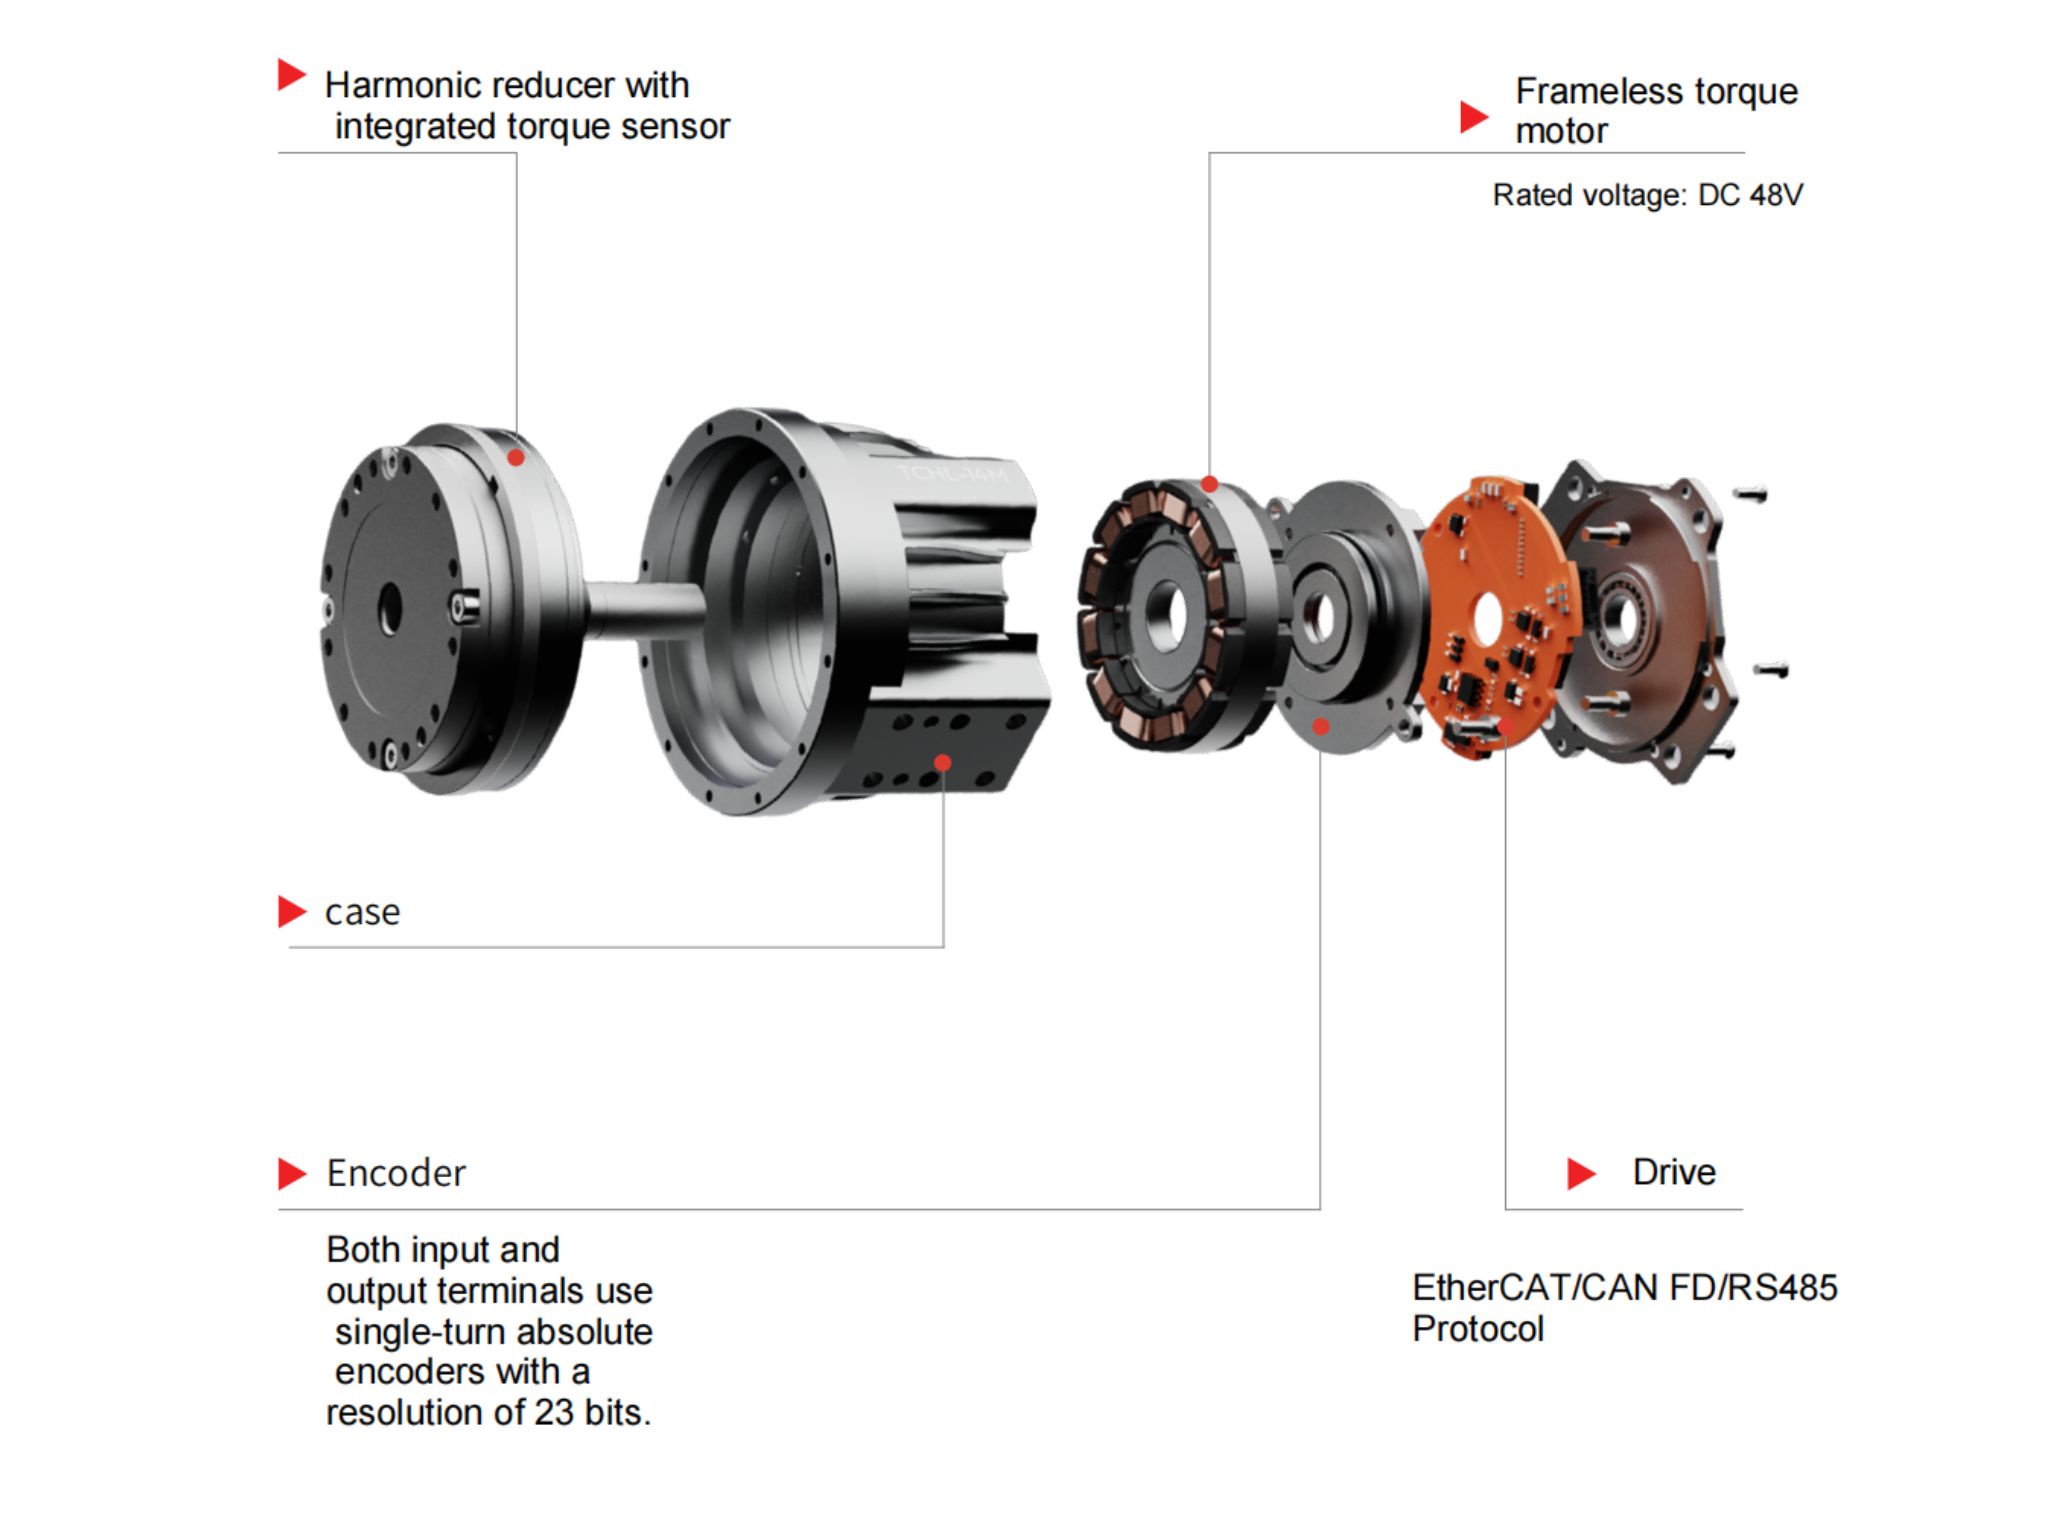
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
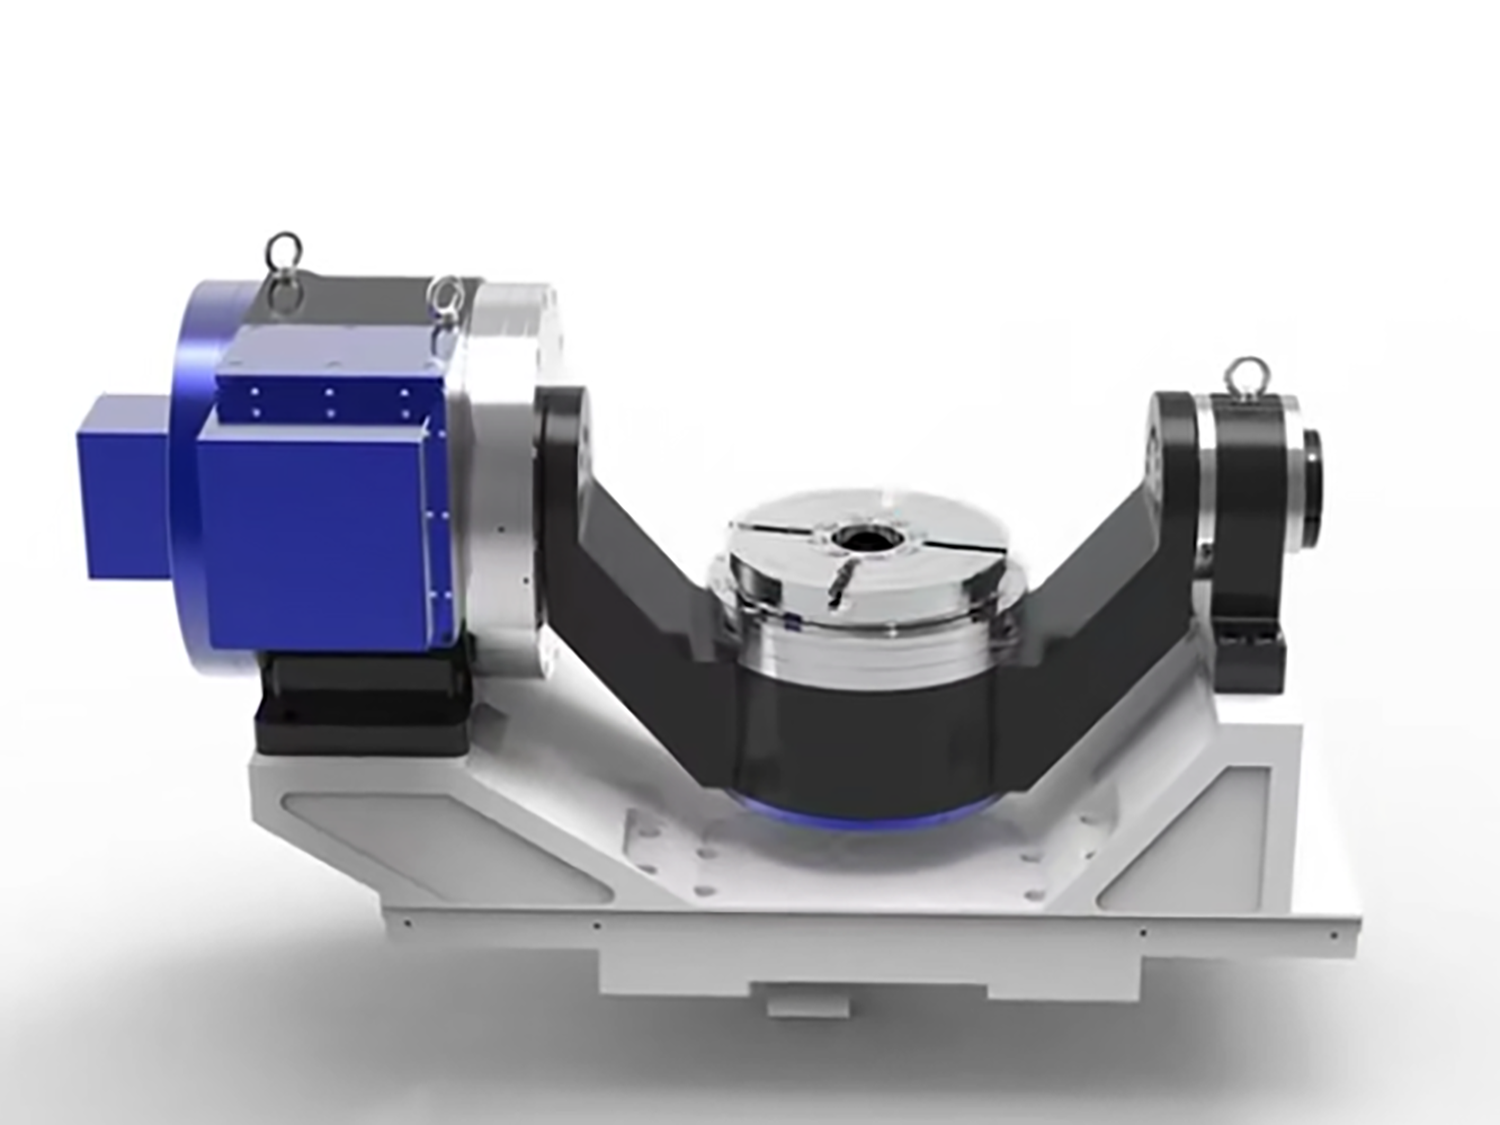
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.

Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.
 Tork Sensörlü Harmonik Eklem Aktüatörü Robotlarda Kuvvet Kontrolünü Nasıl İyileştirir?HONPINE TCHL harmonik eklem aktüatörünün entegre çıkış tork sensörünü kullanarak kuvvet geri bildirimi, çarpışma algılama, uyumlu montaj, rehabilitasyon robotları ve teleoperasyonu nasıl desteklediğini öğrenin.
 6 mm İçi Boş Milli Ultra Kompakt Harmonik Mafsal Modülüİnsansı robotlar ve kompakt robotik sistemler geliştikçe, mafsal modüllerinin giderek kısıtlanan montaj alanlarında yüksek tork yoğunluğu, hassas hareket kontrolü ve esnek kablo yönlendirmesi sağlaması gerekir. HONPINE HPJM-RE30-40-PRO harmonik mafsal modülü; kompakt tasarımı, 6 mm içi boş mili, çift enkoder geri bildirimi ve entegre motoru ile FOC sürücüsü sayesinde bu zorlukların üstesinden gelir. Bu makalede, temel tasarım özelliklerini inceliyor ve içi boş mil yapısının, EtherCAT bağlantısının ve esnek montaj seçeneklerinin insansı robotların, dronların, optik platformların ve hassas otomasyon ekipmanlarının geliştirilmesini nasıl desteklediğini açıklıyoruz.
 HONPINE HPG Boşluksuz Planet Redüktörlü Döner Aktüatör, CNC Hassasiyeti ve Rijitliğini Nasıl Dengeler?CNC döner tablaları için HONPINE HPG hassas boşluksuz planet döner aktüatörü keşfedin. Konumlandırma hassasiyetini, burulma rijitliğini, düşük boşluğu ve tahrik seçimini inceleyin.
 DD Tork Motorları Üst Segment Beş Eksenli Döner Tablalar İçin Neden İdealdir?Beş eksenli bir döner tablanın performansı için doğru tahrik mekanizmasını seçmek kritik önem taşır. Sonsuz dişliler, kam makaralı tahrikler, harmonik redüktörler, RV sikloid redüktörler ve DD tork motorları; konumlandırma hassasiyeti, burulma rijitliği, hız ve maliyet açısından farklı avantajlar sunar. Üst segment CNC işleme uygulamalarında zorluk yalnızca düşük boşluk elde etmek değil, aynı zamanda kesme yükleri altında ve sürekli çok eksenli hareket sırasında hassasiyeti korumaktır. Bu makale, yaygın beş tahrik teknolojisini karşılaştırıyor ve yüksek dinamik tepki, daha az aktarım hatası ve tutarlı işleme performansı gerektiren uygulamalarda doğrudan tahrikli tork motorlarının neden cazip bir seçenek olduğunu açıklıyor.