Kontrol Bant Genişliği Robot Eklem Motorunun Performansını Nasıl Etkiler?
giriiş
Robot eklem motorunu değerlendirirken, mühendisler genellikle öncelikle nominal tork, hız, güç ve enkoder çözünürlüğüne odaklanırlar. Ancak, bu parametreler tek başına bir robot ekleminin hareket komutlarına ne kadar hızlı ve doğru yanıt verebileceğini tam olarak belirlemez.
İşbirlikçi robotlar, insansı robotlar, hassas robot kolları ve diğer dinamik robotik sistemler için kontrol bant genişliği, eklemin dinamik tepki kabiliyetinin önemli bir göstergesidir.
Modern robot eklemleri artık sadece bir motor ve bir dişli kutusunun birleşimi değil. Tam bir robot eklem modülü, servo motoru, hassas redüktörü, enkoderi, servo sürücüsünü, rulmanları, gövdeyi ve iletişim arayüzlerini tek bir kompakt aktüatöre entegre edebilir. Sonuç olarak, elde edilebilir kontrol bant genişliği, yalnızca motor tarafından değil, tüm eklem sisteminin etkileşimi tarafından belirlenir.
Yüksek performanslı bir servo motor mükemmel elektriksel tepki verebilir, ancak iletimde aşırı esneklik varsa, mekanik yapının rijitliği düşükse veya geri besleme sistemi önemli bir gecikmeye neden oluyorsa, konum kontrol bant genişliği süresiz olarak artırılamaz.
Bu nedenle, harmonik mafsal modülü veya planet mafsal modülü değerlendirilirken şu soruyu sormak daha faydalı olacaktır:
Robotun tüm eklemi, gerçek yük ve çalışma koşulları altında ne kadar etkili kontrol bant genişliğine ulaşabilir?
Bu makale, kontrol bant genişliğinin robot eklem motorunun performansını nasıl etkilediğini açıklamakta ve motorun, redüktörün, enkoderin, sürücünün, mekanik yapının ve kontrol sisteminin entegre bir robot ekleminin dinamik performansını belirlemek için nasıl birlikte çalıştığını incelemektedir.
Robot ekleminde kontrol bant genişliği nedir?
Kontrol bant genişliği, kontrol mühendisliğindeki frekans tepki analizinden kaynaklanır. Bir robot eklemi için, kapalı döngü kontrol sisteminin istikrarlı ve öngörülebilir performansı korurken değişen hareket komutlarını etkili bir şekilde takip edebildiği frekans aralığı olarak anlaşılabilir.
Tipik bir kapalı devre sistemde, kontrol bant genişliği genellikle frekans tepkisinin -3 dB noktası kullanılarak değerlendirilir.
Örneğin, bir robot ekleminin pozisyon kontrol bant genişliği 30 Hz ise, bu robotun yalnızca 30 Hz hızında hareket edebileceği anlamına gelmez. Bunun yerine, pozisyon komutunun frekans bileşenleri arttıkça, komut bu frekans aralığına yaklaştıkça eklemin izleme yeteneğinin önemli ölçüde bozulmaya başladığı anlamına gelir.
Bu nedenle kontrol bant genişliği, bir robot ekleminin değişen komutlara ne kadar hızlı yanıt verebileceğinin bir göstergesini sağlar.
Robot yörüngeleri, ivme değişiklikleri, hızlı geri dönüşler, temas olayları ve kuvvet kontrolü eylemleri, farklı frekans bileşenleri içerir. Daha düşük bant genişliği genellikle sistemin hızla değişen komutları takip etmek için daha fazla zamana ihtiyaç duyduğu anlamına gelir. Daha yüksek bant genişliği ise hareket değişikliklerine ve dış etkenlere daha hızlı yanıt vermeyi sağlayabilir.
Ancak, daha yüksek kontrol bant genişliği her zaman daha iyi anlamına gelmez.
Kontrol bant genişliği mekanik yapının rezonans frekanslarına yaklaştığında, kontrol kazancının artırılması titreşimi artırabilir, stabilite sınırlarını azaltabilir ve hatta kararsızlığa neden olabilir.
Dolayısıyla amaç, yalnızca bant genişliğini en üst düzeye çıkarmak değil, aynı zamanda tepki hızı, mekanik sağlamlık, gürültü, kararlılık ve uygulama gereksinimleri arasında uygun bir denge sağlamaktır.
Kontrol bant genişliği yalnızca robot eklem motoru tarafından belirlenmez.
Bu, robot eklemlerinin performansını değerlendirirken en önemli noktalardan biridir.
Ürün özelliklerinde genellikle motor hızı, nominal tork, güç ve enkoder çözünürlüğü gibi bilgiler yer alır. Ancak bu özellikler, robot ekleminin tamamının kontrol bant genişliği olarak doğrudan yorumlanmamalıdır.
Tipik bir entegre robot eklemi, şu bileşenlerden oluşan bir sistem olarak düşünülebilir:
Motor → Servo Sürücü → Redüktör → Enkoder → Rulmanlar ve Mekanik Yapı → Robot Kontrol Cihazı
Her aşama, elde edilebilecek kontrol bant genişliğini etkileyebilir.
Motor, temel sürüş kabiliyetini ve elektriksel tepkiyi belirler. Servo sürücü, akım, hız ve konum kontrol döngülerinin performansını belirler. Redüktör, motor hızı, çıkış torku ve yansıyan atalet arasındaki ilişkiyi değiştirir. Enkoder, konum geri beslemesinin kalitesini ve gecikmesini belirler. Yataklar, gövde ve mekanik yapılar, sertliği, ataleti ve mekanik rezonansı belirler.
Dolayısıyla, yüksek hızlı bir motor otomatik olarak yüksek bant genişliğine sahip bir robot eklemi oluşturmaz.
Örneğin, bir servo motor çok hızlı tepki verebilir, ancak düşük rijitliğe sahip bir mekanik yapıya bağlıysa, konum döngüsü kazancının artırılması mekanik rezonansa neden olabilir.
Bu durumda asıl sınırlama motorun kendisinden ziyade komple mekanik sistemden kaynaklanmaktadır.
Bu, entegre robot eklem modüllerinin giderek daha önemli hale gelmesinin nedenlerinden biridir.
Motor, redüktör, enkoder ve sürücü, komple bir birleşik sistem olarak tasarlanıp eşleştirildiğinde, mühendisler bağımsız bileşenleri daha sonraki bir aşamada entegre etmek yerine, atalet eşleşmesini, geri besleme konumunu, kontrol parametrelerini, mekanik sertliği ve iletişim gecikmesini birlikte optimize edebilirler.
Kademeli Kontrol Mimarisi Robot Eklem Bant Genişliğini Nasıl Etkiler?
Robot eklem motorları genellikle, tek bir konum kontrolcüsünün motoru doğrudan kontrol etmesine izin vermek yerine, kademeli bir kontrol mimarisi kullanır.
Tipik bir mimari, akım döngüsü, hız döngüsü ve konum döngüsünü içerir.
Akım döngüsü motora en yakın konumdadır ve bu nedenle en hızlı tepkiye ihtiyaç duyar. Motor akımını ve elektromanyetik torku kontrol eder ve normalde en yüksek kontrol frekansında çalışır.
Hız döngüsü, akım döngüsü ve konum döngüsü arasında yer alır ve motor hızını kontrol eder. Bant genişliği normalde akım döngüsünün bant genişliğinden daha düşüktür.
Pozisyon döngüsü en dıştaki döngüdür ve robot ekleminin pozisyon izleme performansını doğrudan belirler. Mekanik atalet, yapısal sertlik, redüktör esnekliği ve mekanik rezonanstan büyük ölçüde etkilenir.
Bu şu anlama gelir:
Yüksek hızlı bir akım döngüsü, robot ekleminin yüksek konum kontrol bant genişliğine sahip olduğu anlamına otomatik olarak gelmez.
Servo sürücü son derece hızlı akım kontrolüne sahip olabilir, ancak robot ekleminin önemli mekanik esnekliği varsa, pozisyon döngüsü bant genişliği yine de sonsuza kadar artırılamaz.
Bu nedenle, bir robot eklem motorunu veya entegre aktüatörü değerlendirirken, mühendisler sürücünün kontrol frekansına veya motorun elektriksel tepkisine bakmanın ötesine geçmeli ve eklem çıkışındaki gerçek konum döngüsü, hız döngüsü ve tork döngüsü performansını incelemelidir.
Redüktör, robot eklem kontrol bant genişliğini neden etkiler?
Mekanik redüktör kullanan robot eklemlerinde, redüktör dinamik performansı etkileyen temel bileşenlerden biridir.
Redüktörün temel işlevi, dönme hızını düşürmek ve çıkış torkunu artırmaktır; bu sayede nispeten kompakt bir motor, daha büyük bir robotik yükü çalıştırabilir.
Kontrol açısından bakıldığında ise redüktör, tüm sistemin mekanik özelliklerini de değiştirir.
İndirgeme oranı, motor tarafı ve yük tarafı ataletleri arasındaki ilişkiyi etkiler. İletim sürtünmesi, burulma sertliği, mekanik uyumluluk ve boşluk da bağlantının frekans tepkisini etkileyebilir.
Mekanik sistemde önemli elastik modlar varsa, kontrolör kazancının artırılması belirli frekanslarda rezonansa yol açabilir.
Dolayısıyla, daha yüksek bir indirgeme oranı otomatik olarak daha iyi anlamına gelmez.
Robot eklem tasarımı, çıkış torku, çıkış hızı, atalet uyumu, sertlik, sürtünme ve kontrol bant genişliği arasında bir denge gerektirir.
Bu nedenle farklı robot eksenleri farklı indirgeme oranları veya hatta farklı tipte mafsal modülleri kullanabilir.
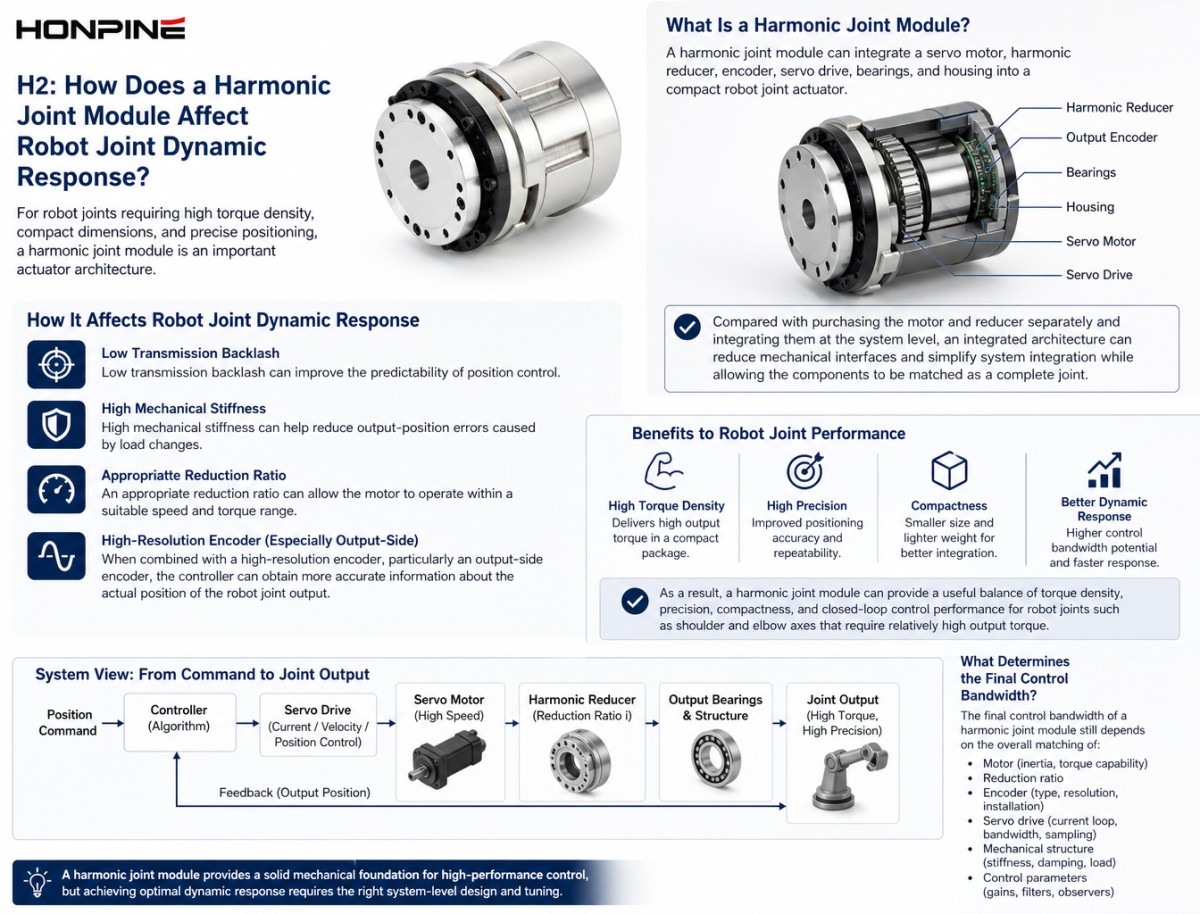
Harmonik eklem modülü robot ekleminin dinamik tepkisini nasıl etkiler?
Yüksek tork yoğunluğu, kompakt boyutlar ve hassas konumlandırma gerektiren robot eklemleri için harmonik eklem modülü önemli bir aktüatör mimarisidir.
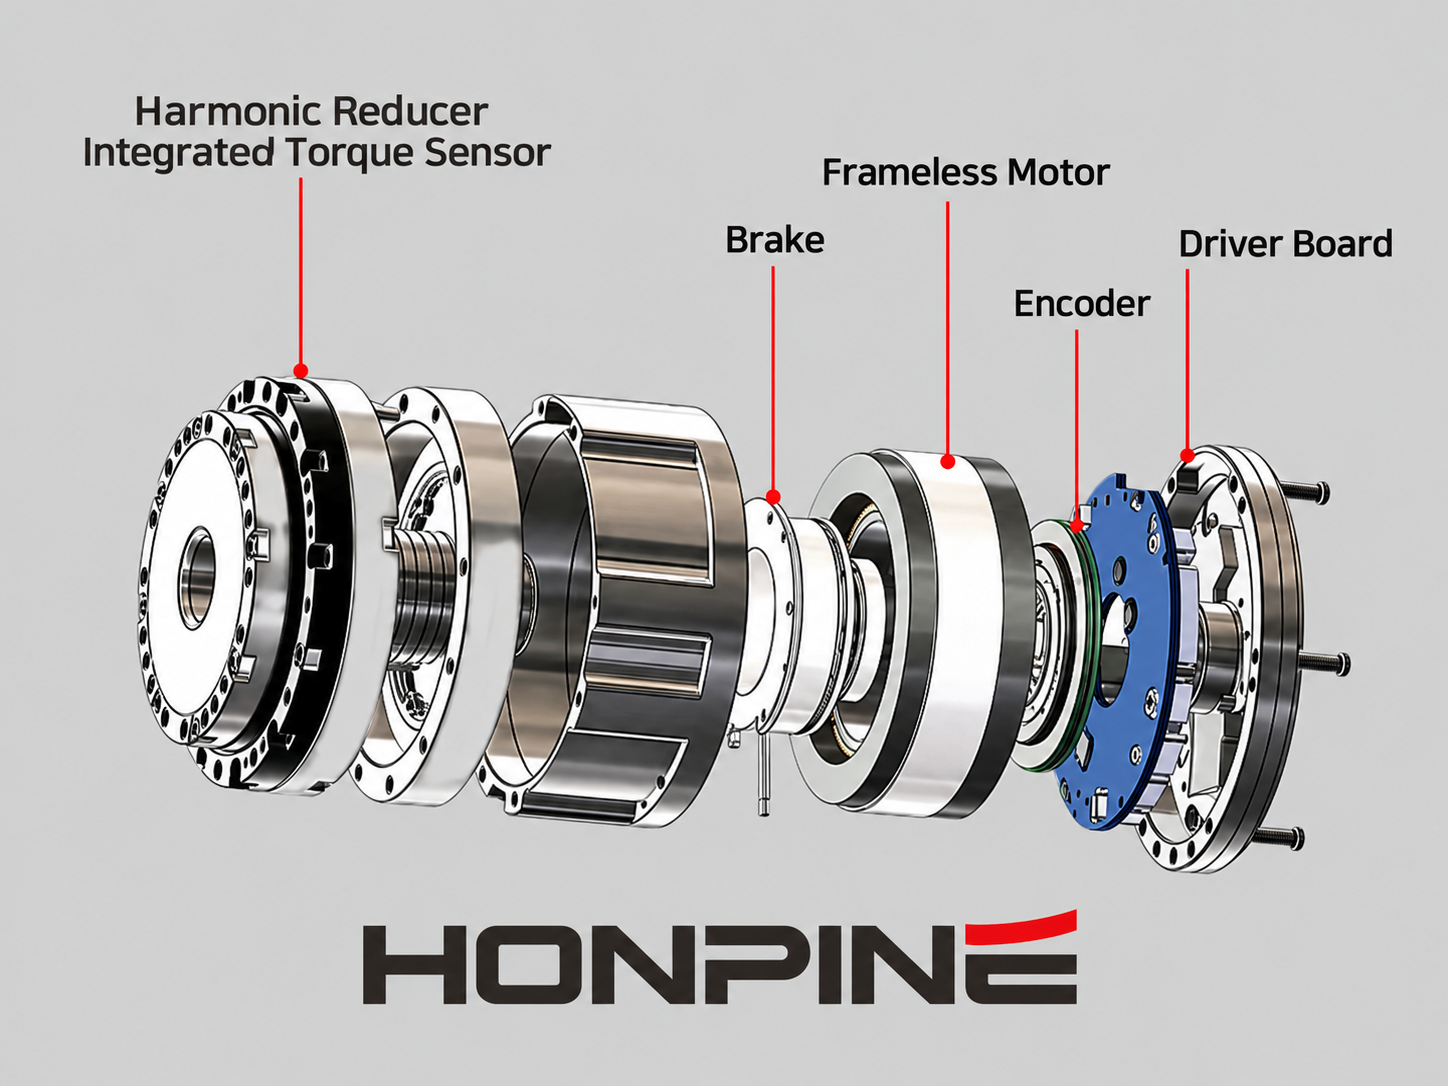
Harmonik mafsal modülü, servo motoru, harmonik redüktörü, enkoderi, servo sürücüsünü, rulmanları ve gövdeyi kompakt bir robot mafsal aktüatörüne entegre edebilir. Motor ve redüktörü ayrı ayrı satın alıp sistem düzeyinde entegre etmeye kıyasla, entegre bir mimari, mekanik arayüzleri azaltabilir ve sistem entegrasyonunu basitleştirirken bileşenlerin eksiksiz bir mafsal olarak eşleştirilmesine olanak tanır.
Kontrol bant genişliği açısından bakıldığında, önemli soru sadece harmonik azaltıcının belirli bir bant genişliğine sahip olup olmadığı değil, harmonik iletimin kapalı döngü kontrolü için ne tür bir mekanik temel sağladığıdır.
Düşük iletim boşluğu, konum kontrolünün öngörülebilirliğini artırabilir. Yüksek mekanik rijitlik, yük değişikliklerinden kaynaklanan çıkış konum hatalarını azaltmaya yardımcı olabilir. Uygun bir redüksiyon oranı da motorun uygun bir hız ve tork aralığında çalışmasına olanak tanır.
Yüksek çözünürlüklü bir kodlayıcı, özellikle de çıkış tarafı kodlayıcı ile birleştirildiğinde, kontrol ünitesi robot eklem çıkışının gerçek konumu hakkında daha doğru bilgi elde edebilir.
Sonuç olarak, harmonik bir eklem modülü, omuz ve dirsek eksenleri gibi nispeten yüksek çıkış torku gerektiren robot eklemleri için tork yoğunluğu, hassasiyet, kompaktlık ve kapalı döngü kontrol performansı arasında faydalı bir denge sağlayabilir.
Ancak, harmonik eklem modülünün nihai kontrol bant genişliği, motorun, redüksiyon oranının, enkoderin, servo sürücünün, mekanik yapının ve kontrol parametrelerinin genel uyumuna bağlıdır.
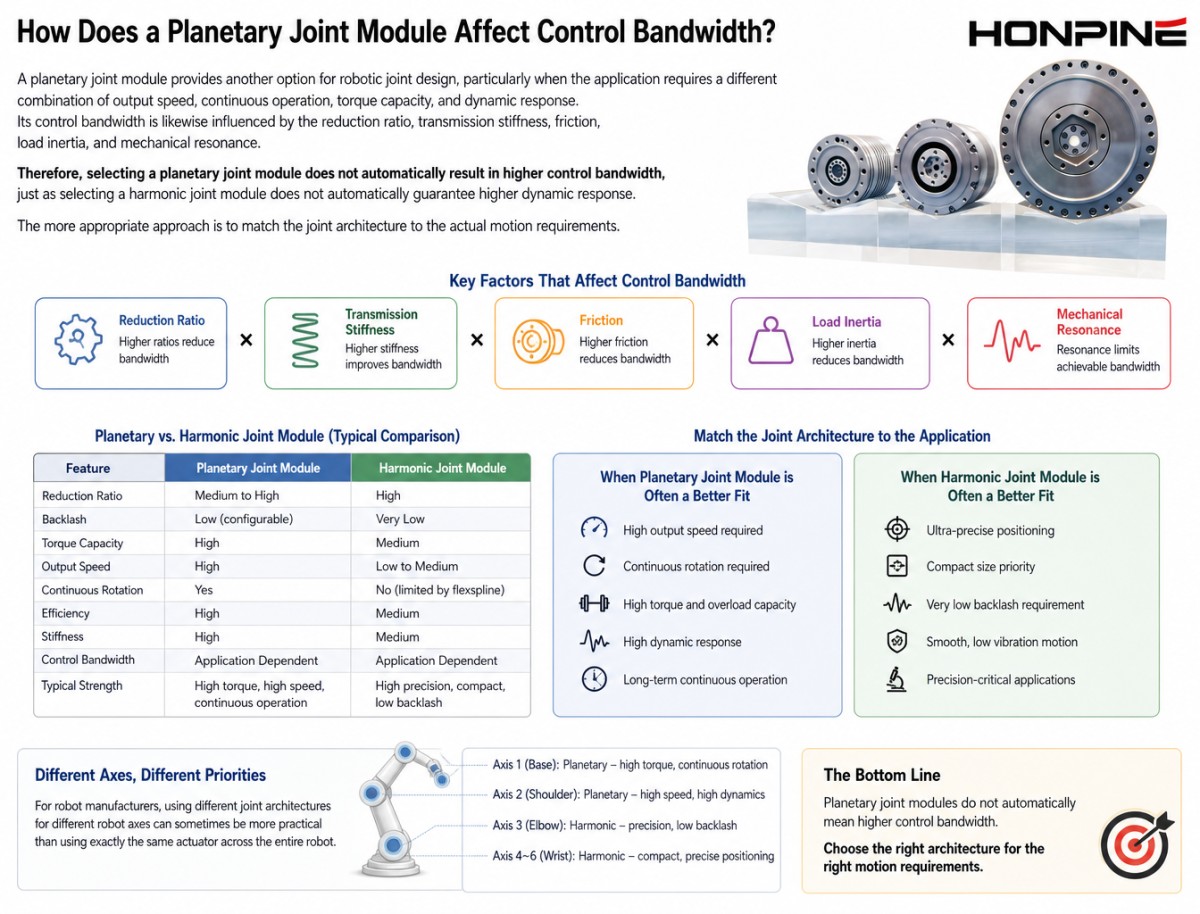
Planet dişli modülü kontrol bant genişliğini nasıl etkiler?
Planet dişli modülü, özellikle uygulama farklı bir çıkış hızı, sürekli çalışma, tork kapasitesi ve dinamik tepki kombinasyonu gerektirdiğinde, robotik eklem tasarımı için başka bir seçenek sunar.
Kontrol bant genişliği de aynı şekilde indirgeme oranı, iletim sertliği, sürtünme, yük ataleti ve mekanik rezonanstan etkilenir.
Bu nedenle, bir planet mafsal modülü seçmek otomatik olarak daha yüksek kontrol bant genişliği sağlamaz; tıpkı bir harmonik mafsal modülü seçmenin otomatik olarak daha yüksek dinamik tepkiyi garanti etmemesi gibi.
Daha uygun yaklaşım, eklem mimarisini gerçek hareket gereksinimlerine uyacak şekilde tasarlamaktır.
Örneğin, bazı robotik eklemler yüksek tork, kompakt boyutlar, düşük boşluk ve hassas konumlandırmaya öncelik verir. Diğer eklemler ise çıkış hızı, sürekli dönüş ve dinamik tepkiye daha fazla önem verebilir. Bu tür uygulamalarda, planet dişli modülü alternatif bir iletim mimarisi sağlayabilir.
Robot üreticileri için, farklı robot eksenleri için farklı eklem mimarileri kullanmak, bazen tüm robotta tamamen aynı aktüatörü kullanmaktan daha pratik olabilir.
Azaltma Oranı ile Kontrol Bant Genişliği Arasındaki İlişki Nedir?
Robot eklem tasarımında en sık yanlış anlaşılan parametrelerden biri indirgeme oranıdır.
İndirgeme oranının artırılması, çıkış torkunu önemli ölçüde artırabilir, ancak bu, robot ekleminin kontrol bant genişliğinin orantılı olarak artacağı anlamına gelmez.
Sistem dinamikleri açısından bakıldığında, redüktör motor ile yük arasındaki atalet ilişkisini değiştirir. Uygun bir redüksiyon oranı, motor-yük eşleşmesini iyileştirebilir ve motorun daha uygun bir hız ve tork aralığında çalışmasına olanak tanır. Bununla birlikte, aşırı yüksek bir redüksiyon oranı, daha düşük çıkış hızına ve farklı sürtünme, uyumluluk ve dinamik özelliklere de yol açabilir.
Bu nedenle robot eklem tasarımında şu unsurlar arasında bir denge kurulması gerekmektedir:
Tork Yoğunluğu, Çıkış Hızı, Mekanik Rijitlik, Atalet Eşleşmesi ve Kontrol Bant Genişliği.
Bu durum, özellikle insansı robotlar ve işbirlikçi robotlar için önemlidir çünkü bu robotlar yalnızca yüksek tork değil, aynı zamanda sık yön değiştirme ve farklı duruşlar ve yükler altında istikrarlı dinamik performans sergileme ihtiyacı da duyarlar.
Kodlayıcı Konfigürasyonu Robot Eklem Kontrol Bant Genişliğini Neden Etkiler?
Kodlayıcı, kapalı devre robot ekleminde kritik bir geri bildirim bileşenidir.
Kontrol ünitesi, robot ekleminin gerçek konumunu doğrudan bilmez. Sistem durumunu belirlemek için kodlayıcı geri bildirimine güvenir. Bu nedenle, kodlayıcı çözünürlüğü, örnekleme hızı ve sinyal gecikmesi, elde edilebilir kontrol performansını etkileyebilir.
Geleneksel motor kontrolünde, motor tarafındaki enkoder esas olarak komütasyon, alan yönlendirmeli kontrol, hız geri beslemesi ve konum geri beslemesi için kullanılır.
Ancak bir robot eklemi için motor pozisyonu, çıkış pozisyonuyla mutlaka aynı olmak zorunda değildir.
Motor ile robot eklem çıkışı arasında bir redüktör, rulmanlar ve mekanik yapılar bulunabilir.
Yüksek performanslı robot eklemleri için, çift kodlayıcı mimarisi bu nedenle ek geri bildirim bilgisi sağlayabilir.
Motor tarafındaki enkoder yüksek hızlı motor kontrolü için kullanılabilirken, çıkış tarafındaki enkoder doğrudan eklem çıkış pozisyonunu ölçer. Bu, kontrol cihazının hem motor tarafındaki hem de çıkış tarafındaki hareketi anlamasına olanak tanır.
İletim esnekliğine sahip veya değişen yüklere maruz kalan robotik eklemler için bu geri bildirim mimarisi özellikle değerli olabilir.
Çıkış tarafındaki tork sensörüyle birleştirildiğinde, sistem empedans kontrolü, uyumlu hareket ve insan-robot etkileşimi için daha doğrudan bir tork kontrol döngüsü oluşturabilir.
Kontrol bant genişliği açısından bakıldığında, kodlayıcı bu nedenle sadece bir çözünürlük belirtimi olarak görülmemelidir. Tüm geri besleme döngüsü dinamik performansının bir parçasıdır.
İletişim Döngüsü Süresi Robot Eklem Kontrol Bant Genişliğini Sınırlayabilir mi?
Evet.
Bir robot ekleminde yüksek çözünürlüklü bir enkoder ve yüksek performanslı bir servo sürücü olsa bile, geri bildirim verileri kontrol cihazına yeterince hızlı ulaşamazsa kapalı döngü performansı yine de sınırlı kalabilir.
Tipik bir robot kontrol sistemi sürekli olarak şu işlemleri gerçekleştirir:
Sensör Alımı → Veri İletimi → Kontrol Hesaplaması → Komut İletimi → Aktüatör Tepkisi
Her aşama bir miktar gecikmeye neden olur.
Kontrol frekansı arttıkça, küçük iletişim ve hesaplama gecikmeleri bile önemli faz gecikmesine yol açabilir ve kararlılık marjını azaltabilir.
Bu nedenle, EtherCAT ve CAN gibi iletişim teknolojileri yalnızca maksimum iletişim hızıyla değerlendirilmemelidir. Kontrol döngüsü süresi, veri hacmi, senkronizasyon, gecikme ve genel robot kontrol mimarisi de dikkate alınmalıdır.
Entegre robot eklem modülleri için, servo sürücünün ekleme entegre edilmesi, sistem mimarisini daha da basitleştirebilir ve motor ile kontrol elektroniği arasındaki harici kablolama ve entegrasyon karmaşıklığını azaltabilir.
Yük Değişimi, Robot Eklemlerinin Etkin Kontrol Bant Genişliğini Nasıl Etkiler?
Robot eklem kontrol bant genişliği, gerçek yükten bağımsız olarak değerlendirilemez.
Bir eklem, yüksüz koşullar altında mükemmel frekans tepkisi gösterebilir, ancak robot bir yük, uç eleman veya alet taşıdığında, etkin ataleti ve mekanik yükü değişir.
Örneğin, bağlantı kolları tamamen uzatılmış bir robot kolu, aynı kolun katlanmış pozisyondaki haline kıyasla bir eklem üzerinde çok farklı yükler oluşturabilir.
Sonuç olarak, aynı bağlantı modülü farklı çalışma koşulları altında farklı dinamik tepkiler gösterebilir.
Bu nedenle robot eklem bant genişliği testleri yalnızca yüksüz ölçümlere dayanmamalıdır.
Daha anlamlı bir değerlendirme, yüksüz, nominal yük ve temsili çalışma ataletini dikkate alır ve her koşul altında sistem kararlılığını ve rezonansını inceler.
Robot üreticileri için en faydalı özellik, laboratuvar koşullarında ölçülen en yüksek bant genişliği değil, aynı zamanda şunlar olmalıdır:
Robot eklemi, gerçek çalışma yükü altında ne kadar etkili kontrol bant genişliğini koruyabilir?
Robot eklem kontrolünün bant genişliği nasıl test edilir?
Sinüs tarama testi, bir robot ekleminin frekans tepkisini ölçmek için yaygın olarak kullanılan bir mühendislik yöntemidir.
Eklem, giderek artan frekanslarda sinüzoidal konum, hız veya tork sinyalleriyle kontrol edilir. Ardından gerçek çıkış genliği ve faz tepkisi kaydedilir.
Giriş frekansı arttıkça, çıkışta tipik olarak genlik zayıflaması ve artan faz gecikmesi görülmeye başlar. Belirtilen genlik zayıflamasına karşılık gelen frekans, kontrol bant genişliği için referans olarak kullanılabilir.
Bode diyagramı, sistem kazancı, faz tepkisi ve rezonans tepe noktaları hakkında ek bilgiler sağlayabilir.
Ancak, yalnızca "XX Hz" gibi bir değer bildirmek, bir robot eklem modülünü doğru şekilde değerlendirmek için yeterli değildir.
Test koşullarında ayrıca yük, çıkış ataleti, hareket genliği, kontrol modu, örnekleme frekansı, mekanik kurulum ve diğer ilgili parametreler de belirtilmelidir.
Aksi takdirde, farklı robot eklem motorlarından veya aktüatör modüllerinden elde edilen bant genişliği değerleri doğrudan karşılaştırılabilir olmayabilir.
Robot eklem kontrol bant genişliğini artırmak, yalnızca motor gücünü artırmakla ilgili değildir.
Bir robot eklemi yeterince hızlı tepki vermediğinde, motoru daha yüksek güçlü bir motorla değiştirmek sorunu mutlaka çözmez.
Kontrol bant genişliği, tüm sistem tarafından sınırlandırılmıştır.
Mekanik yapının düşük frekanslı rezonansı varsa, motor gücünü artırmak titreşimi daha belirgin hale getirebilir. Kodlayıcı geri beslemesinde önemli bir gecikme varsa, kontrol kazancını artırmak gecikmeyi ortadan kaldırmayacaktır. İletişim döngüsü çok yavaşsa, yüksek performanslı bir motor bile tam dinamik potansiyelini ortaya koyamaz.
Dolayısıyla robot eklem kontrol bant genişliğinin artırılması, sistem düzeyinde optimizasyon gerektirir.
Motorun yeterli elektriksel tepki kapasitesine sahip olması gerekir. Redüktör, motor ve yüke uygun şekilde eşleştirilmelidir. Mekanik yapı yeterli rijitlik sağlamalıdır. Enkoder yüksek kaliteli geri bildirim sağlamalıdır. Servo sürücü uygun bir kontrol döngüsünü desteklemelidir. Kontrol algoritması, tepki hızı ile kararlılık arasında denge kurmalıdır.
Bu, entegre robot eklem modülünün bir diğer önemli avantajıdır.
Motor, redüktör, enkoder ve servo sürücüyü ayrı ayrı seçmek yerine, tüm eklem sistemi etrafında entegre bir aktüatör tasarlanabilir. Bu, ürün geliştirme sırasında temel bileşenlerin eşleştirilmesine olanak tanır ve sistem entegrasyonu sırasında parametre eşleştirme sorunlarını azaltabilir.
Harmonik ve planet dişli modülleri, bant genişliğini kontrol etmek için nasıl eşleştirilmelidir?
Robot üreticileri için kilit soru, sadece hangi aktüatörün en yüksek kontrol bant genişliğine sahip olduğu değildir. Daha faydalı yaklaşım, her robot ekseninin hareket gereksinimlerine göre uygun eklem mimarisini seçmektir.
Omuz, kalça, dirsek ve eklem boyutunu ve ağırlığını kontrol altında tutarken nispeten yüksek çıkış torku gerektiren diğer eksenler için harmonik eklem modülü güçlü bir seçenek olabilir. Yüksek redüksiyon oranı, düşük boşluk ve kompakt yapısı, sınırlı bir mekanik çerçeve içinde yüksek çıkış torku ve konumlandırma performansı elde etmeye yardımcı olabilir.
Çıkış hızına, sürekli çalışmaya veya yük kapasitesi ile dinamik tepkinin farklı bir kombinasyonuna daha fazla önem veren robot eksenleri için, planet dişli modülü alternatif bir çözüm sağlayabilir.
İnsan benzeri robotlarda robot eklemleri arasındaki farklılıklar daha da belirgin hale gelir.
Kalça ve diz eklemleri yüksek yükleri ve dinamik darbeleri kaldırabilir. Omuz eklemleri, yük taşıma kapasitesi ile hareket açıklığını dengelemelidir. Bilek ve el eklemleri ise genellikle boyut, ağırlık, hız ve el becerisine daha fazla önem verir.
Bu nedenle, kontrol bant genişliği, robot eklem mimarisi seçiminde tek kriter olarak kullanılmamalıdır. Bu, komple aktüatör sisteminin bir parçası olarak değerlendirilmelidir.
Bir robot eklem modülünü kontrol bant genişliği açısından nasıl değerlendirmelisiniz?
Bir robot eklem modülünü değerlendirirken, yalnızca motor gücünü veya redüksiyon oranını sormak yeterli değildir.
Daha anlamlı değerlendirme, aktüatörün tamamının gerçekçi çalışma koşulları altındaki dinamik davranışına odaklanır.
Mühendisler motor tepkisini, redüktör özelliklerini, çıkış sertliğini, enkoder konfigürasyonunu, servo sürücü çevrim süresini, iletişim gecikmesini, yük ataletini ve mekanik rezonansı dikkate almalıdır.
Eğer bir bağlantı modülü yüksek çözünürlüklü bir kodlayıcı kullanıyor ancak yeterli mekanik rijitliğe sahip değilse, kodlayıcı çözünürlüğü gerçek konumlandırma performansına tam olarak dönüştürülemez.
Yüksek bir indirgeme oranı kullanıldığında bile elde edilen çıkış hızı robotun hareket gereksinimleri için yetersiz kalıyorsa, aktüatör yine de optimal bir çözüm değildir.
Benzer şekilde, motor ve servo sürücü hızlı tepki veriyorsa ancak bağlantı noktasında önemli mekanik rezonans varsa, yalnızca kontrolör kazancını artırmak sorunu çözemez.
Bu nedenle, yüksek performanslı bir robot eklem modülü, şanzıman, servo motor, sensörler, sürücü elektroniği ve mekanik yapı arasında sistem düzeyinde bir uyumun sonucudur.
Entegre Robot Eklem Modülleri Neden Giderek Daha Önemli Hale Geliyor?
İşbirlikçi robotlar, insansı robotlar ve yeni nesil robotik sistemler daha hafif, daha kompakt ve daha dinamik tasarımlara doğru ilerlerken, ayrı motorların, redüktörlerin ve servo sürücülerin geleneksel kombinasyonları giderek artan sistem entegrasyonu zorluklarıyla karşı karşıya kalıyor.
Entegre bir robot eklem modülü, birden fazla kritik bileşeni tek bir aktüatörde birleştirerek robot üreticilerinin motor, redüktör, enkoder ve sürücüyü eşleştirmek için gereken mühendislik çabasını azaltmasına olanak tanır.
Daha da önemlisi, entegrasyon, ürün geliştirme sürecinin başından itibaren tüm bağlantının kontrol sistemi etrafında optimize edilmesine olanak tanır.
Yüksek tork yoğunluğu ve hassasiyet gerektiren robotlar için, harmonik mafsal modülü kompakt bir aktarım çözümü sağlayabilir. Farklı hız, yük ve dinamik gereksinimlere sahip eksenler için ise planet mafsal modülü başka bir seçenek sunabilir.
Dolayısıyla robot eklemlerinin performansının geleceği, yalnızca tek bir motor veya redüktörün özelliklerini karşılaştırmakla belirlenmeyecektir. Giderek artan bir şekilde, komple aktüatörün dinamik performansı, algılama yeteneği, kontrol yeteneği ve entegrasyon seviyesine bağlı olacaktır.
Sonuç: Kontrol bant genişliği, sistem düzeyinde bir robot eklemi performans ölçütü olarak değerlendirilmelidir.
Kontrol bant genişliği, tek başına bir motor özelliği değildir. Robot ekleminin genel dinamik performansının önemli bir yansımasıdır.
Motor temel tahrik yeteneğini sağlar. Redüktör tork ve hız arasındaki ilişkiyi belirler. Enkoder geri besleme sağlar. Servo sürücü kontrol döngülerini yürütür. Mekanik yapı sertlik ve rezonans özelliklerini belirlerken, kontrolör ve iletişim sistemi bu bileşenlerin ne kadar etkili bir şekilde birlikte çalışabileceğini belirler.
Bu nedenle, robot eklem motorunun performansını değerlendirirken, nominal tork, motor hızı veya kontrol frekansının ötesine bakmak ve gerçek çalışma koşulları altında robot eklem modülünün tamamının kapalı döngü dinamik tepkisini değerlendirmek daha anlamlıdır.
Yüksek torklu ve kompakt robotik eklemler için, harmonik eklem modülü yüksek redüksiyon oranı, düşük boşluk, yüksek tork yoğunluğu ve hassas konumlandırma sağlayabilir. Farklı hız, yük ve dinamik gereksinimlere sahip robot eksenleri için ise planet eklem modülü alternatif bir iletim mimarisi sunabilir.
Robot eklem üreticileri, motoru, redüktörü, enkoderi, servo sürücüyü ve mekanik yapıyı entegre ederek sistem düzeyinde dinamik tepkiyi ve kontrol performansını optimize edebilirler.
Dolayısıyla robot üreticileri için en önemli soru şu değil:
“Hangi robot eklem motorunun kontrol bant genişliği en yüksektir?”
Daha faydalı bir mühendislik sorusu şudur:
“Robotun gerçek yük, hız, atalet ve kontrol gereksinimleri altında hızlı, istikrarlı ve tekrarlanabilir dinamik tepki sağlayabilen komple robot eklem çözümü hangisidir?”
Bu sistem düzeyindeki bakış açısı, işbirlikçi robotlar, insansı robotlar, endüstriyel robotlar ve diğer yüksek performanslı robotik uygulamalar için harmonik eklem modüllerini, planet eklem modüllerini ve entegre robot eklem motorlarını değerlendirmek için daha anlamlı bir yol sunmaktadır.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
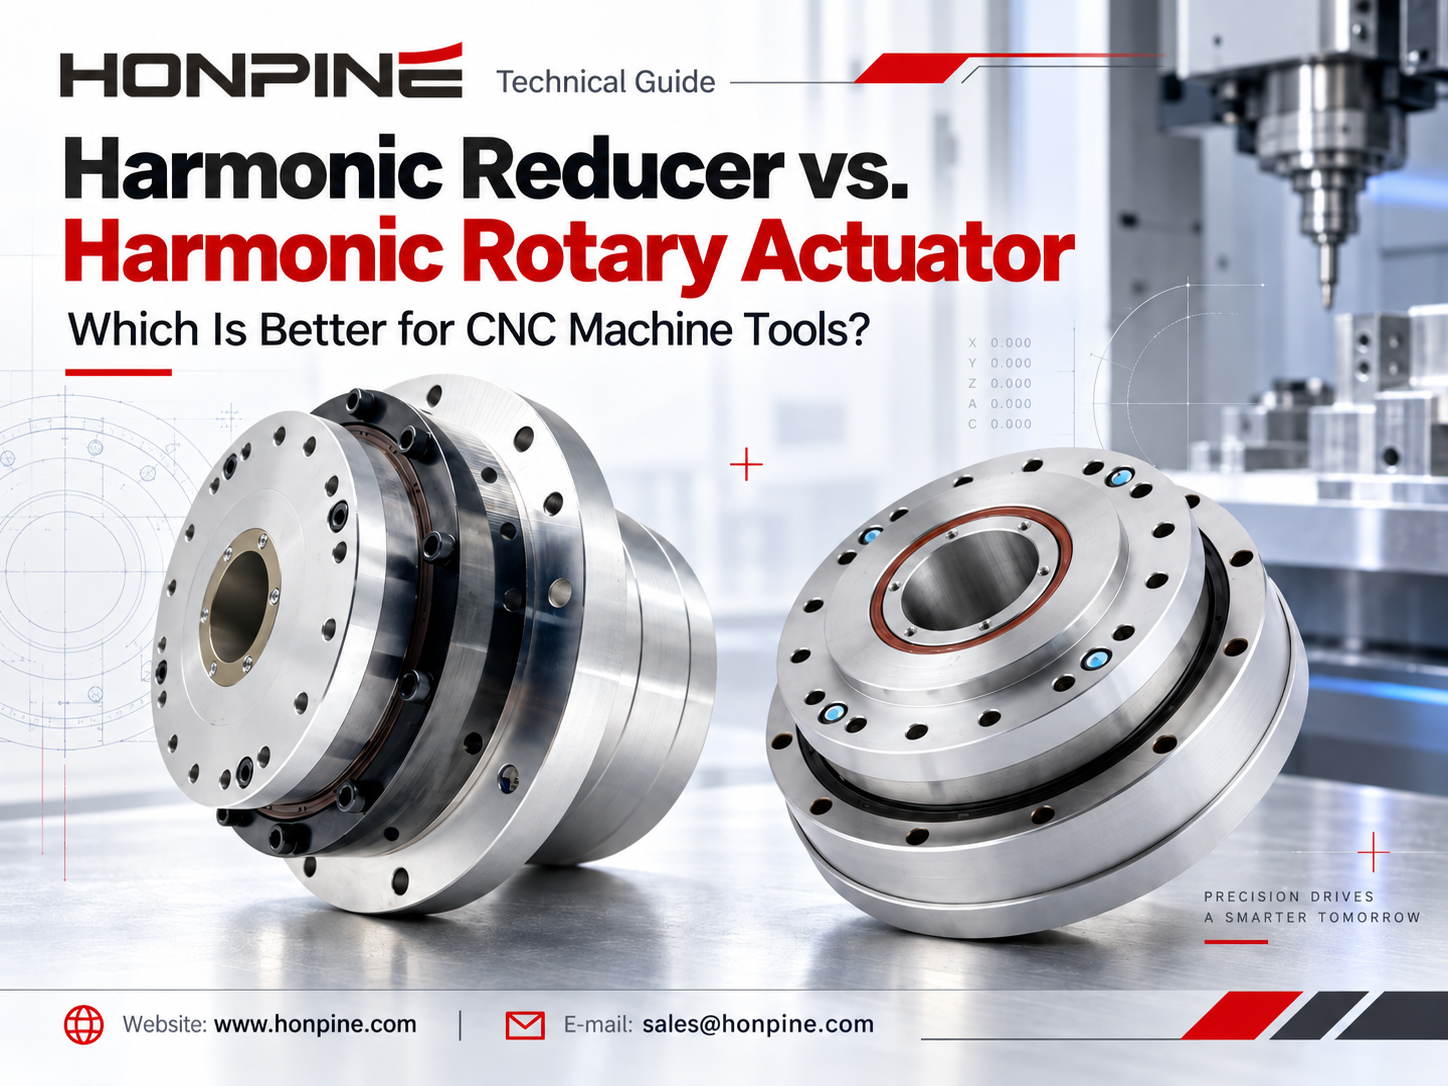
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.
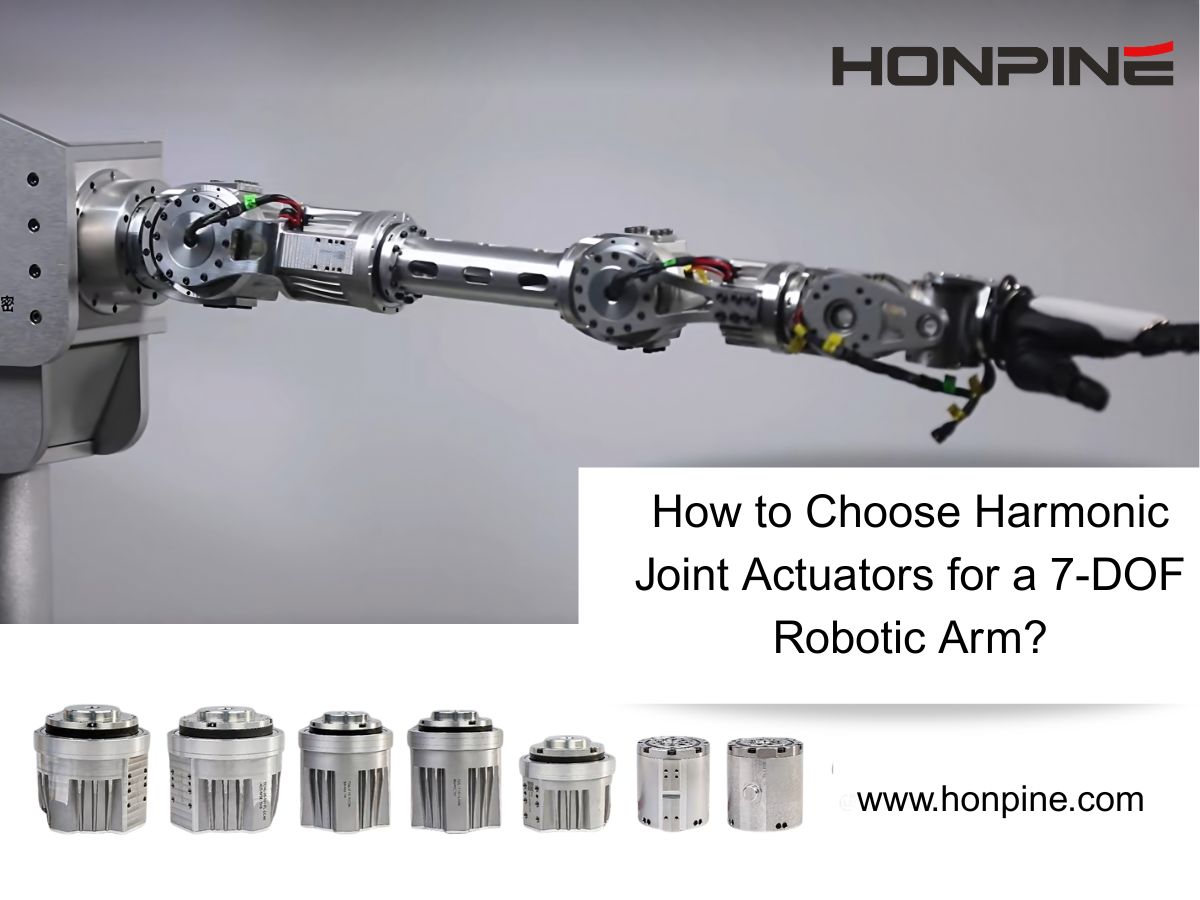
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
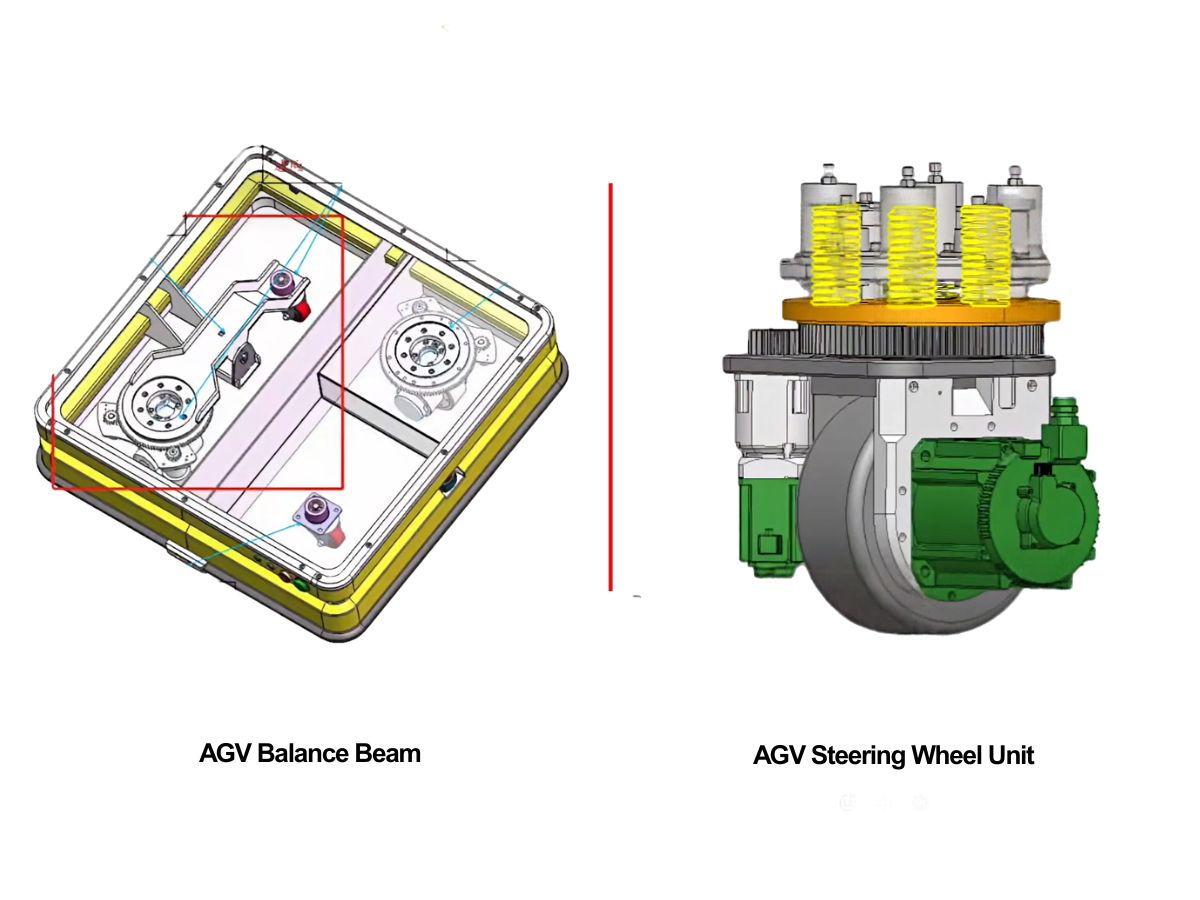
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Harmonik Redüktör ve Harmonik Döner Aktüatör: CNC Takım Tezgâhları İçin Hangisi Daha İyi?Harmonik redüktör ile harmonik döner aktüatör arasında seçim yapmak, CNC takım tezgâhı tasarımında önemli bir karardır. Her iki çözüm de yüksek hassasiyetli hareket kontrolü sunar, ancak entegrasyon, montaj gereksinimleri, rijitlik ve sistem esnekliği açısından farklılık gösterir. CNC dördüncü eksen döner tablaları ve kompakt beş eksenli işleme sistemleri için doğru harmonik tahrikin seçilmesi, makine performansını önemli ölçüde etkileyebilir. Bu makalede HONPINE Teknik Direktörü Theodore Li, mühendislerin CNC uygulamaları için en uygun çözümü belirlemelerine yardımcı olmak üzere harmonik redüktörleri ve harmonik döner aktüatörleri karşılaştırmaktadır.
 7-DOF Robot Kol için Harmonik Eklem Aktüatörleri Nasıl Seçilir?Ben HONPINE Teknik Direktörü Theodore Li. 7-DOF bir robot kol için harmonik eklem aktüatörlerinin seçimi, her eklemin tork, ağırlık ve montaj gereksinimleriyle başlar. Bu kılavuz, örnek olarak TCHL 20 omuz ve TCHL 14 bilek yapılandırmasını kullanır; ardından zorlu robotik uygulamalar için tork algılama, uyumlu kontrol ve HAG Serisi hususlarını ele alır.
 AGV Süspansiyonu: Denge Kirişi mi, Yay Yüklü Direksiyon Tahrik Ünitesi mi Seçmelisiniz?Bir AGV süspansiyon sistemi seçimi, aracın yük aralığı ve ** koşullarıyla başlar. Denge kirişleri ve yay yüklü direksiyon tahrik üniteleri, tekerlek temasını korumak ve tekerlek yüklerini yönetmek için farklı yaklaşımlar sunar. Bu HONPINE rehberi, her iki seçeneği karşılaştırır ve bir konfigürasyon seçmeden önce çekiş, süspansiyon stroku, montaj alanı ve bakımın nasıl değerlendirileceğini açıklar.
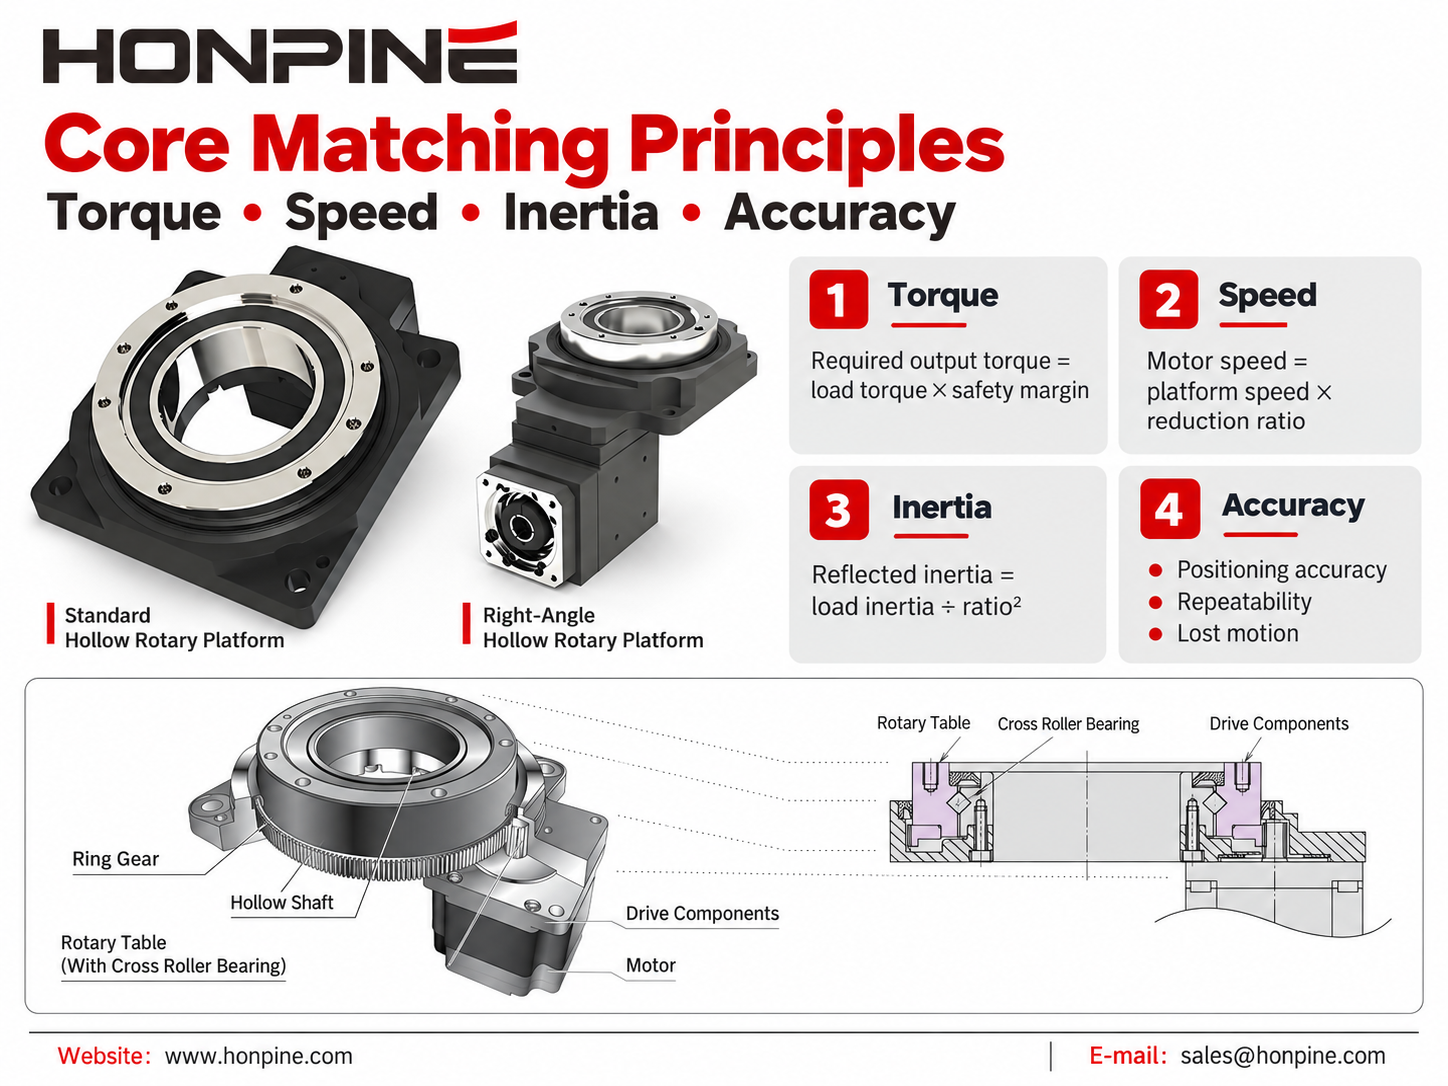
 İçi Boş Döner Platform Motor Eşleştirme: Kapsamlı Bir Kılavuzİçi boş döner platform için doğru motorun seçilmesi, hassas konumlandırma, kararlı çalışma ve verimli otomasyon elde etmek açısından önemlidir. Bu kılavuz, tork, hız, atalet, hassasiyet ve montaj gereksinimlerine göre servo motorların, step motorların ve fırçasız DC motorların içi boş döner platformlarla nasıl eşleştirileceğini açıklar. Otomasyon projeniz için doğru yapılandırmayı bulmak üzere pratik motor seçim yönergelerini, tipik uygulama kombinasyonlarını ve yerden tasarruf sağlayan montaj çözümlerini inceleyin.
 Robotlar Dokunmayı Hissedebilir mi? HONPINE HAG Kuvvet Kontrollü Harmonik Robot Eklem MotorlarıRobotlar nazik bir dokunuşa tepki verebilir mi? Tork sensörlü HONPINE HAG robot eklem motoru; harmonik redüktörü, entegre tork algılama özelliğini ve kapalı çevrim kontrolünü birleştirerek dış kuvvetleri algılar ve akıcı, uyumlu hareketi destekler. Bu makalede HONPINE kurucusu Allen Li, modülün hafif temasa ve elle yönlendirilmiş harekete verdiği tepkiyi gösteriyor, temel kuvvet kontrol teknolojilerini açıklıyor ve pratik endüstriyel robotik için tasarlanan eklem modüllerinin arkasındaki vizyonu paylaşıyor.
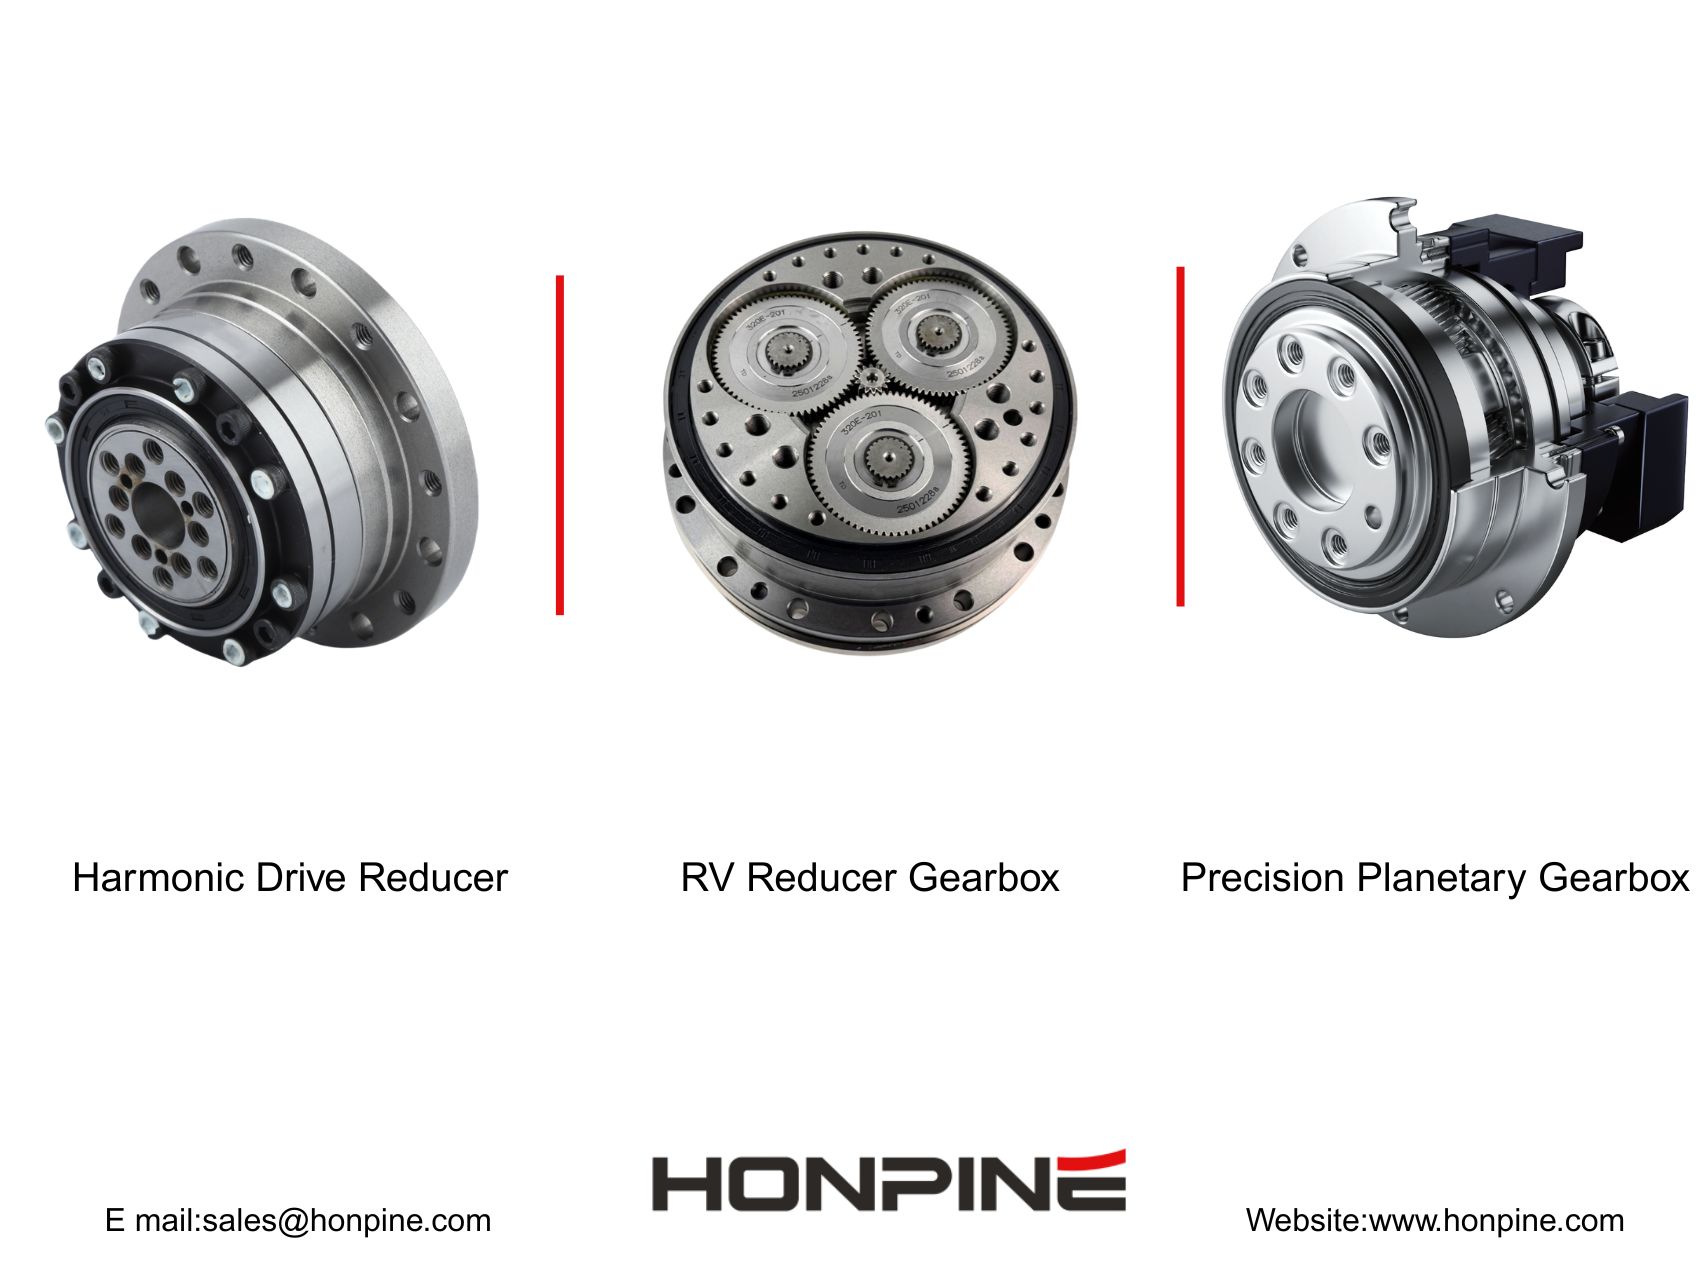
 Daha Yüksek Redüktör Oranı Daha Fazla Tork Anlamına mı Gelir? Planet Redüktörler, Harmonik Redüktörler ve RV Redüktörler AçıklanıyorDaha yüksek bir redüktör oranı daha fazla tork anlamına mı gelir? Bu mühendislik rehberi, redüktör oranı, çıkış torku ve çıkış hızı arasındaki ilişkiyi açıklar ve planet redüktörleri, harmonik redüktörleri ve RV redüktörleri karşılaştırır. Redüksiyon oranının tek başına redüktör tork kapasitesini, verimliliğini, dinamik tepkisini, hassasiyetini veya hizmet ömrünü neden belirleyemeyeceğini ve mühendislerin robotik, CNC makineleri, servo sistemleri ve endüstriyel hareket kontrolü için redüktör seçerken neleri dikkate alması gerektiğini öğrenin.
- harmonic reducer
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- planetary joint module
- robot joint actuator
- precision reducer
- robot joint
- joint motors
- harmonic joint module
- harmonic
- small
- planetary
- robotic joint
- servo
- actuator
- robot joint motors
- joint actuator
- robotic arm