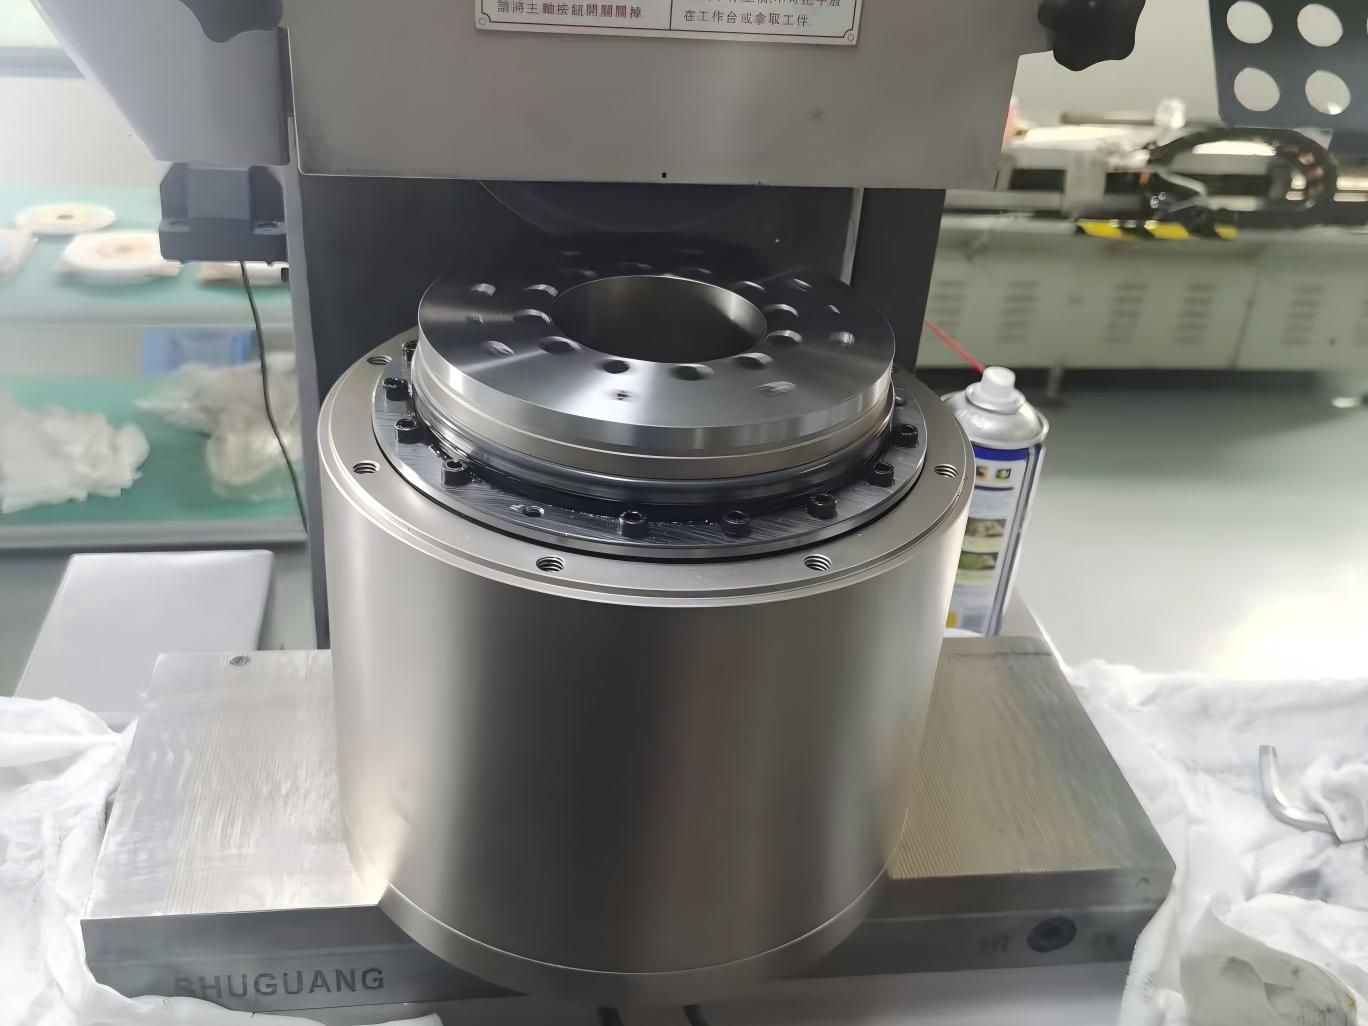
Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?
Robot eklemlerinde, hassas döner tablalarda ve ağır hizmet tipi hassas iletim sistemlerinde, bir RV redüktörünün doğruluğu yalnızca işleme hassasiyetiyle belirlenmez. Sikloit dişli profili modifikasyonu, pim geçmesi, krank mili eksantrikliği, rulman boşluğu, montaj hassasiyeti, yük kaynaklı deformasyon ve termal deformasyonun tümü, çıkışta ölçülen boşluğa ve iletim hatasına katkıda bulunur.
Bu nedenle, bir RV redüktöründe profil modifikasyonu, basitçe "dişleri biraz küçültmek" meselesi değildir ve daha büyük bir boşluk oluşturmayı da amaçlamaz. Daha doğrusu, profil modifikasyonu, teorik konjugat diş profiline kontrollü miktarda boşluk ekleyerek, RV redüktörünün imalat toleransları, montaj hataları, yük deformasyonu ve termal deformasyonun bir arada bulunduğu gerçek çalışma koşulları altında kararlı bir şekilde çalışmasını sağlar.
Yüksek hassasiyetli bir RV redüktörü için amaç bu nedenle basitçe "sıfır boşluk" peşinde koşmak değil, minimum kullanılabilir boşluk, çok dişli yük paylaşımı, düşük boşluk, düşük iletim hatası ve uzun vadeli güvenilirlik arasında pratik bir denge kurmaktır.
Teorik Sıfır Boşluklu Bir Sikloit Profil Neden Doğrudan Kullanılamaz?
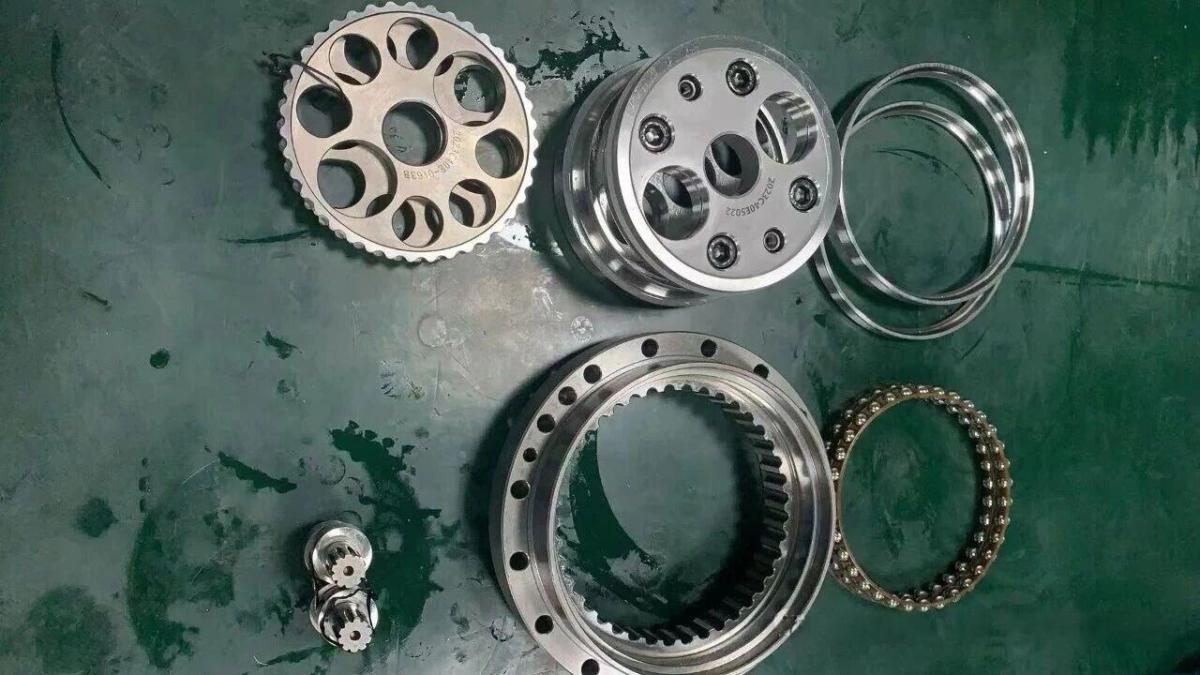
Bir RV redüktörünün ikinci kademe iletimi sikloit diskler ve pimler kullanır. İdeal geometrik koşullar altında, teorik konjugat profile göre oluşturulan bir sikloit profil son derece yakın bir geçme elde edebilir.
Ancak, gerçek bir RV redüktörü ideal bir geometrik sistem değildir.
Sikloit disk profili, pim deliği konumu, pim yarıçapı, krank eksantrikliği, rulman boşluğu ve bireysel bileşenler arasındaki montaj ilişkilerinin tümü imalat toleransları içerir. Tasarım, tamamen teorik diş profiline dayanarak sıfıra yakın boşluk elde etmeye çalışırsa, ortaya çıkan yüksek teorik hassasiyet, gerçek montaj ve çalışma sırasında daha ciddi sorunlar yaratabilir.
İmalat ve Montaj Hataları Gerçek Geçme Durumunu Değiştirir
Bir RV redüktörü çok sayıda hassas bileşen içerir. Sikloit diskler, pim yuvası, krank mili, planet mekanizma, ana rulmanlar ve krank rulmanları karmaşık bir boyutsal ve konumsal zincir oluşturur.
Örneğin, sikloit diskte profil sapmaları, pim deliklerinde konumsal toleranslar, pim yarıçapında boyutsal sapmalar, krankta eksantriklik hataları, rulmanlarda boşluk ve imalat toleransları, iki sikloit disk arasında faz hataları ve gövde ile çıkış yapısında geometrik sapmalar olabilir.
Bu hatalar biriktikten sonra, her bir bileşen belirtilen toleransını karşılasa bile monte edilmiş sistemin gerçek merkez konumu teorik konumdan sapabilir.
Uygun profil modifikasyonu ve boşluk tasarımı olmadan, bu nedenle yerel sıkışma veya aşırı temas basıncı meydana gelebilir.
Yük Kaynaklı Elastik Deformasyon Teorik Diş Profilini Değiştirir
Bir RV redüktörü nominal tork altında çalışırken, sikloit diskler, pimler, krank mili, rulmanlar ve gövde belirli bir derecede elastik deformasyona uğrar.
Bu, pim-sikloit disk temasındaki deformasyonu, sikloit diskin bükülmesini, krank milinin burulma deformasyonunu, rulmanların elastik deformasyonunu ve çıkış flanşı ile gövdenin deformasyonunu içerir.
Sonuç olarak, soğuk, yüksüz çalışma sırasında gözlemlenen ideal geçme durumu, nominal yük altındaki geçme durumuyla mutlaka aynı değildir.
Profil modifikasyonu yalnızca geometrik hataları dikkate alıp yük kaynaklı deformasyonu göz ardı ederse, gerçek temas bölgesi çalışma sırasında kayabilir ve iletim hatasının torka göre değişmesine neden olabilir.
Bu nedenle, yüksek hassasiyetli RV redüktörlerinin tasarımının giderek basit geometrik profil modifikasyonundan yüke bağlı deformasyon kompanzasyonuna doğru ilerlemesi gerekmektedir.
Termal Deformasyon da RV Redüktör Boşluğunu Değiştirir
Bir RV redüktörü sürekli çalıştıktan sonra, yağlayıcının sıcaklığı artar ve sikloit diskler, pimler, pim yuvası ve diğer bileşenler termal genleşmeye uğrar.
Oda sıcaklığında uygun olan bir boşluk, bu nedenle redüktör termal dengeye ulaştığında küçülebilir.
Başlangıç boşluğu çok küçükse, termal genleşme yerel sıkışmaya, artan sürtünmeye ve aşırı sıcaklık artışına neden olabilir.
Bu nedenle, RV redüktörü profil modifikasyonunun, yalnızca soğuk durum için tasarlanmak yerine, beklenen sıcaklık aralığı boyunca uygun bir çalışma boşluğu sağlaması gerekir.
Yağlama da Uygun Geçme Boşluğu Gerektirir
Bir RV redüktörü, eşzamanlı geçmede birden fazla diş kullanır. Temas alanları aşırı sıkıysa, yağlayıcının gerçek temas bölgesine akışı etkilenebilirken, sürtünme ve ısı üretimi artabilir.
Profil modifikasyonunun amacı bu nedenle basitçe boşluğu artırmak değildir. Amaç, yağlama, termal genleşme, imalat toleransları ve montaj hataları için yeterli alan bırakırken etkili diş geçmesini sürdürmektir.
Bu, yüksek hassasiyetli RV redüktörlerinin neden basitçe teorik sıfır boşluk peşinde koşmadığının bir başka nedenidir.
RV Redüktörleri İçin Yaygın Profil Modifikasyon Yöntemleri Nelerdir?
Sikloit disk profil modifikasyonunun temel prensibi, teorik diş geometrisine dayalı olarak gerçek çalışma profilinde küçük bir ayarlama yapmaktır.
Modifikasyonun yönü ve yöntemine bağlı olarak, yaygın yaklaşımlar arasında eşit mesafeli modifikasyon, deplasman modifikasyonu, açısal modifikasyon ve birleşik modifikasyon bulunur.
Eşit Mesafeli Profil Modifikasyonu
Eşit mesafeli modifikasyon, teorik sikloit profili, diş profilinin normal yönü boyunca küçük bir miktar ayarlar. Bu, gerçek geçme boşluğunu değiştiren, teorik profilin kontrollü bir ofseti olarak anlaşılabilir.
Bu yöntem, hesaplama ve imalat açısından nispeten basittir ve bu da onu sikloit disk tasarımı için pratik bir yaklaşım haline getirir.
Bununla birlikte, tamamen eşit mesafeli bir modifikasyonun da sınırlamaları vardır. Aynı modifikasyon miktarı tüm profile uygulanırsa, çalışma bölgesi geçmesi, diş ucu boşluğu, diş kökü boşluğu ve yük kaynaklı deformasyon için telafi gereksinimlerini aynı anda karşılamak zor olabilir.
Deplasman Modifikasyonu
Deplasman modifikasyonu, merkez mesafesiyle ilgili geometrik parametreleri değiştirerek geçme durumunu ayarlar.
Bu yöntem, bir RV redüktörünün gerçek geçme durumu üzerinde önemli bir etkiye sahip olabilir. Bu nedenle, genellikle tek profil modifikasyon stratejisi olarak kullanılmak yerine diğer modifikasyon yöntemleriyle birleştirilir.
Uygun şekilde seçilmiş bir deplasman, çalışma bölgesi temas koşulunun iyileştirilmesine ve yerel sıkışma olasılığının azaltılmasına yardımcı olabilir.
Açısal Profil Modifikasyonu
Açısal modifikasyon, sikloit diskin genel açısal konumunu ayarlar ve karşılık gelen profili yeniden oluşturur.
Teoride, bu yaklaşım çalışma bölgesini ideal bir konjugat ilişkisine yaklaştırırken, çalışma dışı bölgelerde gerekli boşluğu oluşturabilir.
Bununla birlikte, profil oluşturma, işleme ve denetim için daha yüksek gereksinimler getirir, bu nedenle üretim maliyeti ve proses tutarlılığı dikkate alınmalıdır.
Birleşik Eşit Mesafeli ve Deplasman Modifikasyonu
Pratik RV redüktörü tasarımında, birleşik modifikasyon, tek bir modifikasyon yöntemine güvenmekten daha fazla esneklik sağlar.
Mühendisler, eşit mesafeli ve deplasman modifikasyonunu birleştirerek, çalışma bölgesi geçmesini, çalışma dışı bölge boşluğunu, eşzamanlı olarak geçen diş sayısını, temas dağılımını, boşluğu ve temas gerilimini ayarlayabilir.
Yüksek hassasiyetli bir RV redüktörü için en önemli soru bu nedenle hangi modifikasyon yönteminin kullanıldığı değil, nihai profilin ne tür bir çalışma boşluğu ve yük dağılımı ürettiğidir.
Daha Küçük Bir Modifikasyon Miktarı Her Zaman Daha Yüksek RV Redüktör Doğruluğu Anlamına mı Gelir?
Bu, RV redüktörü tasarımında yaygın bir yanlış anlamadır.
Geometrik bir perspektiften bakıldığında, modifikasyon miktarını artırmak genellikle ortaya çıkan boşluğu artırır ve bu da geometrik boşluğu artırabilir.
Bununla birlikte, bu, modifikasyon miktarını sürekli olarak azaltmanın daha doğru bir RV redüktörü üreteceği anlamına gelmez.
Profil modifikasyonu yetersizse, redüktör yerel sıkışma, yoğunlaşmış temas gerilimi, artan sürtünme, daha yüksek sıcaklık, daha kötü yağlama koşulları, artan gürültü, azalan termal kararlılık ve hızlanmış uzun vadeli aşınma yaşayabilir.
RV redüktörü profil modifikasyonunun gerçek amacı bu nedenle teorik sıfır boşluk değil, minimum kullanılabilir boşluktur.
Aynı zamanda, yeterli etkili diş geçmesi ve uygun bir yük dağılımı korunmalıdır.
RV Redüktör Boşluğu Neden Yalnızca Profil Modifikasyonuyla Kontrol Edilemez?
Boşluk, RV redüktörü hassasiyetinin önemli bir göstergesidir, ancak yalnızca sikloit diş profili tarafından belirlenmez.
Gerçek boşluk, sikloit disk profili ve modifikasyon hataları, pim dağıtım hataları, krank eksantrikliği, rulman boşluğu, iki sikloit disk arasındaki faz hatası, birinci kademe planet iletim hatası, çıkış flanşı ve gövde deformasyonu, montaj hataları ve termal deformasyon dahil olmak üzere birden çok hata kaynağının birleşik sonucudur.
Bu nedenle, sikloit profili optimize edildikten sonra bir RV redüktörü hala aşırı boşluğa sahipse, modifikasyon miktarını daha da azaltmak genellikle en etkili çözüm değildir.
Daha etkili bir yaklaşım, eksiksiz bir boşluk hata bütçesi oluşturmak ve her bir kaynağın nihai çıkış hatasına ne kadar katkıda bulunduğunu belirlemektir.
RV Redüktör Boşluğu ve İletim Hatası Arasındaki Fark Nedir?
Boşluk ve iletim hatası genellikle birlikte tartışılır, ancak redüktör performansının farklı yönlerini tanımlarlar.
Boşluk öncelikle dönüş yönü tersine çevrildiğinde ortaya çıkan boş hareketi veya boşluğu yansıtır.
İletim hatası ise, gerçek çıkış hareketi ile teorik olarak beklenen çıkış hareketi arasındaki sapmayı tanımlar.
Robot eklemleri için her ikisi de nihai konumlandırma performansını etkileyebilir.
Yüksek hassasiyetli robotlarda, hassas döner tablalarda ve yüksek tepkili servo sistemlerde, bir redüktör nispeten küçük bir statik boşluğa sahipken yine de fark edilir periyodik iletim hatası sergileyebilir. Bu gibi durumlarda, çıkış yine de konumlandırma dalgalanmaları yaşayabilir.
Bu nedenle, yüksek hassasiyetli bir RV redüktörü, yalnızca çok küçük bir boşluk değeri peşinde koşarak değerlendirilmemelidir.
Gerçek hedef, boşluk, periyodik iletim hatası, yüke bağlı hata ve termal duruma bağlı hatanın birleşik kontrolü olarak daha iyi anlaşılır.
Bir RV Redüktörü Yüklendikten Sonra İletim Hatası Neden Değişebilir?
Bu, yüksek hassasiyetli RV redüktörlerinin tasarımında önemli bir konudur.
Yüksüz koşullar altında, sikloit disk ile pimler arasındaki gerçek temas konumu öncelikle geometrik hatalar tarafından belirlenir.
Bununla birlikte, tork uygulandığında temas bölgesi değişir.
Yük arttıkça, pim teması elastik deformasyona uğrar, sikloit disk hafifçe bükülür, krank mili burulma deformasyonu yaşar, rulmanlar elastik yer değiştirmeye uğrar ve çıkış yapısı deforme olur. Sonuç olarak, gerçek geçme bölgesi yeniden dağıtılır.
Bu nedenle, yüksüz koşullar altında optimize edilmiş bir sikloit profil, nominal tork altında aynı iletim hatasını koruyamayabilir.
Bu, yüksek hassasiyetli RV redüktörü geliştirmenin geometrik profil modifikasyonundan yüke bağlı profil kompanzasyonuna doğru ilerlemesinin nedenlerinden biridir.
Elastik Kompanzasyon RV Redüktör İletim Hatasını Nasıl Daha da Azaltabilir?
Amaç, yüklü koşullar altında iletim hatasını azaltmak olduğunda, mühendisler RV redüktörünün yapısal bir deformasyon modelini oluşturabilir.
Temel süreç, teorik profille başlamak, geometrik modifikasyon uygulamak, gerçek çalışma yükünü eklemek, ortaya çıkan temas deformasyonunu hesaplamak, ortaya çıkan geçme yer değiştirmesini belirlemek ve ardından öngörülen deformasyonu telafi etmek için profili ters yönde değiştirmektir.
Bu yaklaşım genellikle yüke bağlı profil modifikasyonu veya elastik deformasyon kompanzasyonu olarak anlaşılır.
Amaç basitçe boşluğu artırmak değildir. Bunun yerine, modifikasyon miktarı, gerçek çalışma yükü altında oluşturulan deformasyonun yönüne ve büyüklüğüne karşılık gelecek şekilde tasarlanır.
İletim hatasının özellikle önemli olduğu robot eklemleri ve hassas döner tablalar gibi uygulamalar için bu yaklaşım, yüklü doğruluğu iyileştirmeye yönelik daha sistematik bir yol sağlayabilir.
RV Redüktör İletim Hatasını Etkileyen Diğer Faktörler Nelerdir?
Sikloit profili zaten optimize edilmiş ancak iletim hatası hala aşırıysa, RV redüktörü içindeki diğer hata kaynaklarının incelenmesi gerekir.
Krank Mili ve Krank Rulmanı
Krank mili, bir RV redüktöründe hareketi ve yükü iletmek için kritik bir bileşendir.
Krank eksantrikliği, rulman boşluğu ve rulman sertliğinin tümü nihai çıkış hareketini etkiler.
Bu faktörler hata bütçesine dahil edilmezse, sikloit profilini optimize etmek tek başına kararlı düşük iletim hatası sağlamayabilir.
İki Sikloit Disk Arasındaki Faz İlişkisi
Çift sikloit diskli bir RV redüktörü, iki diskin belirtilen faz ilişkisini korumasını gerektirir.
Montaj aşırı faz sapmasına neden olursa, yük dağılımı ve çıkış hareketi hatası etkilenebilir.
Bu nedenle, yüksek hassasiyetli RV redüktörleri, montaj sırasında faz ilişkisinin güvenilir bir şekilde kontrol edilmesini gerektirir.
Pim Yuvası ve Pim Deliği Konum Doğruluğu
Pim deliklerinin konumsal doğruluğu, pimlerin gerçek dağılımını doğrudan belirler.
Pim dağılımı önemli konumsal hatalar içeriyorsa, son derece doğru bir teorik sikloit profil bile istenen geçme durumunu üretemez.
Pim yuvasının işleme doğruluğu ve montaj referansı, bu nedenle RV iletim hatasını kontrol etmede önemli faktörlerdir.
Birinci Kademe Planet İletim
Bir RV redüktörü yalnızca ikinci kademe sikloit iletimden oluşmaz.
Birinci kademe güneş dişlisi, planet dişliler ve taşıyıcı da hareket hatasına katkıda bulunur.
Bazı hataların etkisi iletim oranıyla azaltılsa veya dönüştürülse de, birinci kademe planet mekanizmasının yine de yüksek hassasiyetli bir RV redüktörünün genel hata analizine dahil edilmesi gerekir.
Çıkış Flanşı ve Ana Rulman Sertliği
Yetersiz çıkış sertliği, dış yük değiştiğinde çıkış flanşının küçük yer değiştirmelere uğramasına neden olabilir.
Robot eklemleri ve hassas döner tablalar için bu yer değiştirmeler sonuçta çıkış konumlandırma hataları olarak ortaya çıkabilir.
Bu nedenle, düşük boşluklu bir RV redüktörü yalnızca optimize edilmiş bir sikloit profil değil, aynı zamanda çıkış yapısı boyunca yeterli sertlik gerektirir.
Bir RV Redüktör Boşluk Hata Bütçesi Nasıl Oluşturulabilir?
Amaç, tutarlı bir şekilde düşük boşluklu bir RV redüktörü üretmekse, tüm hassasiyet gereksinimleri sikloit diske yüklenmemelidir.
Daha pratik bir yaklaşım, sikloit profil modifikasyon hatası, pim dağıtım hatası, krank eksantrikliği, rulman boşluğu, faz hatası, birinci kademe iletim hatası, montaj hatası ve çıkış yapısal deformasyonu dahil olmak üzere ana boşluk kaynaklarını ayırmaktır.
Daha sonra, her bir kaynak için, nihai çıkış hatasına olan duyarlılığına ve katkısına göre izin verilen bir aralık belirlenebilir.
Bu yaklaşımın iki büyük avantajı vardır. İlk olarak, hangi hata kaynaklarının nihai boşluğa gerçekten hakim olduğunu belirlemeye yardımcı olur. İkinci olarak, mühendislerin sistemdeki başka yerlerdeki hataları telafi etmek için bir bileşenin işleme doğruluğunu tekrar tekrar artırmasını engeller.
Örneğin, boşluğun baskın kaynağı krank eksantrikliği ise, sikloit profil hatasını daha da azaltmak çok az iyileşme sağlayabilir.
Bu nedenle, yüksek hassasiyetli RV redüktörlerinin geliştirilmesinde hata bütçelemesi ve duyarlılık analizi esastır.
RV Redüktör Profil Modifikasyonu, İmalat Toleranslarıyla Nasıl Birlikte Çalışmalıdır?
Profil modifikasyonu ve imalat toleransları farklı sorunları çözer ve birbirlerinin yerine kullanılmamalıdır.
Profil modifikasyonu öncelikle sistemin çalışma koşulları altındaki ortalama geçme davranışını kontrol etmek için kullanılırken, imalat toleransları bireysel bileşenler arasındaki varyasyonu kontrol eder.
İlişkiyi anlamanın basit bir yolu şudur:
Profil modifikasyonu sistem davranışını telafi ederken, toleranslar imalat varyasyonunu kontrol eder.
Bileşenlerin işleme doğruluğu yetersizse, her hatayı telafi etmek için sikloit profil modifikasyonunu artırmak sonuçta aşırı boşluğa ve daha kötü boşluk performansına yol açacaktır.
Öte yandan, son derece sıkı bileşen toleransları, tasarımda bu etkiler dikkate alınmamışsa, yük kaynaklı veya termal deformasyonu telafi edemez.
Daha sistematik bir yaklaşım, profil modifikasyonu, tolerans tasarımı, montaj kontrolü, yapısal sertlik ve termal deformasyon analizini birleştirir.
Profil Modifikasyonundan Sonra Bir RV Redüktörü Nasıl Test Edilmelidir?
Profil modifikasyonu tamamlandıktan sonra, tasarım yalnızca tek bir statik boşluk değeriyle değerlendirilmemelidir.
Daha eksiksiz bir doğrulama süreci, redüktörü farklı çalışma koşulları altında değerlendirmelidir.
Adım 1 — Yüksüz Test
İlk aşama, yüksüz koşullar altında kontrollü düşük hızda çıkış hareketi hatasını ve boşluğu ölçmektir.
Değerlendirme, maksimum boşluğa, periyodik hataya, hata dalga biçimine, açısal konum bağımlılığına ve ileri ve geri hareket arasındaki farklara odaklanmalıdır.
Hata eğrisinde net bir periyodik desen belirirse, bunun eksantriklik, pim dağılımı, faz ilişkisi veya diğer geometrik hatalarla ilişkili olup olmadığını belirlemek için daha fazla analiz yapılmalıdır.
Adım 2 — Farklı Yükler Altında Test
Redüktör daha sonra hafif ve nominal yükler altında test edilmelidir.
İletim hatası yüksüzken nispeten küçükse ancak yük arttıkça önemli ölçüde artıyorsa, yapısal elastik deformasyon ve temas koşulundaki değişiklikler baskın faktörler olabilir.
Yüke bağlı deformasyon modeli ve profil kompanzasyonu daha sonra gözden geçirilmelidir.
Adım 3 — Termal Kararlılık Testi
Sürekli çalışan RV redüktörleri için termal kararlılığın da değerlendirilmesi gerekir.
Redüktör termal dengeye yaklaşırken yağlayıcı sıcaklığı, boşluk, iletim hatası, gürültü ve sıcaklık artışındaki değişiklikler izlenmelidir.
Soğuk ve termal olarak stabilize edilmiş koşullar arasında önemli bir fark varsa, termal genleşmenin neden olduğu boşluk değişiklikleri yeniden değerlendirilmelidir.
Adım 4 — Alıştırma Testi
Alıştırmanın amacı, diş yüzeylerini kabul edilebilir bir duruma getirmek için aşırı yük kullanmak yerine, temas alanını kademeli olarak stabilize etmek olmalıdır.
Kontrollü bir alıştırma süreci, kademeli olarak normal çalışma koşullarına geçmeden önce orta düzeyde yük ve hız altında başlamalıdır.
Bir redüktör, belirgin sıkışmayı ortadan kaldırmak için uzun süreli yüksek yük alıştırması gerektiriyorsa, altta yatan sorun normalde agresif alıştırma yoluyla gizlenmek yerine profil modifikasyonu, işleme doğruluğu veya montaj kontrolü yoluyla ele alınmalıdır.
Yüksek Hassasiyetli Bir RV Redüktörü Gerçekten Neyi Kontrol Etmelidir?
Bir RV redüktörünün doğruluğu tek bir bileşen tarafından belirlenmez.
Nihai performansı, diş profili, profil modifikasyonu, geçme, rulmanlar, krank mili, pim yuvası, montaj, yük deformasyonu, termal deformasyon ve çıkış yapısını içeren entegre bir sistemin sonucudur.
Bu nedenle, boşluğu ve iletim hatasını daha da azaltmaya çalışırken, anahtar soru basitçe şu değildir:
“Sikloit profil ne kadar değiştirilmelidir?”
Daha kullanışlı bir mühendislik sorusu şudur:
“Gerçek çalışma yükü ve sıcaklık koşulları altında, komple iletim sisteminin ne kadar kullanılabilir boşluğa ihtiyacı vardır ve bireysel hata kaynakları nasıl tahsis edilmelidir?”
Bu, geleneksel geometrik tasarımdan yüksek performanslı RV redüktörleri için sistem düzeyinde hassasiyet mühendisliğine doğru önemli bir geçişi temsil etmektedir.
HONPINE RV Hassas Dişli Redüktörü Tasarım Odağı
Robot eklemleri, ağır hizmet tipi robot kolları, endüstriyel döner tablalar, hassas döner mekanizmalar ve CNC ekipmanları için bir RV redüktörü, uzun süreli çalışma boyunca kararlı boşluk, sertlik ve iletim doğruluğunu korurken genellikle önemli miktarda çıkış torkunu idare etmelidir.
Bu nedenle, bir RV redüktörünün performansı tek bir boşluk spesifikasyonuyla değerlendirilmemelidir.
Daha eksiksiz bir mühendislik değerlendirmesi, boşluk, iletim hatası, burulma sertliği, yük kapasitesi, verimlilik, termal kararlılık, rulman ömrü ve imalat tutarlılığını entegre bir performans gereksinimleri seti olarak dikkate almalıdır.
HONPINE için, RV Hassas Dişli Redüktörlerinin geliştirilmesi de bireysel bileşenlerin boyutsal doğruluğunun ötesine, komple iletim sisteminin performansına doğru uzanmalıdır. Sikloit profil modifikasyonu bu sürecin yalnızca bir parçasıdır. Uzun vadeli performans, diş profili tasarımı, hassas işleme, bileşen toleransları, rulman eşleştirme, montaj süreçleri, yük özellikleri ve doğrulama testi arasındaki etkileşime bağlıdır.
Sonuç — RV Redüktör Profil Modifikasyonunun Amacı Sıfır Boşluk Değildir
RV redüktörü profil modifikasyonunun gerçek amacı, sikloit diski teorik diş profiline giderek yaklaştırmak veya basitçe sıfır boşluk peşinde koşmak değildir.
Daha uygun bir hedef, imalat hataları, montaj hataları, yük deformasyonu, termal deformasyon ve yağlama koşullarının tümünün aynı anda mevcut olduğu gerçek çalışma koşulları altında minimum kullanılabilir boşluk, kararlı çok dişli geçme, uygun yük dağılımı ve kontrollü iletim hatası elde etmektir.
Yüksek hassasiyetli bir RV redüktörü için optimizasyon süreci bu nedenle eksiksiz bir mühendislik döngüsü oluşturmalıdır:
Teorik profil → Sikloit profil modifikasyonu → Hata bütçelemesi → Yük deformasyon analizi → Tolerans tasarımı → Hassas işleme → Montaj kontrolü → Yüksüz ve yüklü test → Termal kararlılık doğrulaması → Profil modifikasyon iterasyonu
Yalnızca bu aşamaları koordine ederek bir RV redüktörü, hassasiyet peşinde koşmak için tek bir diş profili parametresine güvenmek yerine, gerçekten düşük boşluk ve kontrollü iletim hatası elde edebilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.