Harmonik Mafsal Aktüatörleri Modern Robot Tasarımının Zorluklarını Nasıl Çözer?
Giriş: Robot Eklem Tasarımının Evrimi
Robot teknolojilerinin hızla gelişmesi, hareket sistemlerine yönelik gereksinimleri değiştiriyor. Endüstriyel robotlar daha hassas hale gelirken, iş birliğine dayalı robotlar daha kompakt bir yapıya kavuşuyor ve insansı robotlar daha karmaşık ve insan benzeri hareketlere yöneliyor. Bu gelişmelerin arkasında robot eklem teknolojisi, genel robot performansını belirleyen en kritik faktörlerden biri haline gelmiştir.
Robot üreticileri için yüksek performanslı bir eklem tasarlamak artık yalnızca bir motor ve redüktör seçmekten ibaret değildir. Modern bir robotik eklem aynı anda yüksek tork çıkışı, kompakt boyut, hassas konumlandırma, akıcı hareket, güvenilir çalışma ve kolay entegrasyon gibi birden fazla hedefi karşılamalıdır.
Geleneksel robot eklem tasarımları genellikle servo motorlar, redüktörler, enkoderler, frenler ve kontrol sistemleri dahil olmak üzere birden fazla bağımsız bileşeni bir araya getirir. Bu yaklaşım esneklik sağlasa da mekanik tasarım, elektrik entegrasyonu, kalibrasyon ve üretim süreçlerinde zorluklar oluşturur.
Robot yapıları daha kompakt ve akıllı hale geldikçe birçok üretici Harmonic Joint Actuator gibi entegre çözümlere yönelmektedir. Bu aktüatörler, hassas aktarım teknolojisini motor ve geri bildirim sistemleriyle birleştirerek yeni nesil robotik eklemlerin geliştirilmesi için daha verimli bir yaklaşım sunar.
Modern Robot Eklem Geliştirme Sürecinde Artan Zorluklar
Kompakt Robot Eklemelerinde Sınırlı Alan
Robot tasarımcılarının karşılaştığı en büyük zorluklardan biri, her bir eklemin içindeki sınırlı montaj alanıdır.
Bu sorun özellikle insansı robotlarda ve iş birliğine dayalı robotlarda belirgindir. Tek bir eklemin aşağıdaki bileşenleri barındırması gerekebilir:
yüksek performanslı motor
enkoder sistemi
fren mekanizması
kablolama ve iletişim bileşenleri
Aynı zamanda robot hafif ve enerji açısından verimli kalmalıdır.
Geleneksel çözümler genellikle mühendislerin bağımsız bileşenleri birbirine bağlamak için ek mekanik yapılar tasarlamasını gerektirir. Bu durum eklemin boyutunu ve ağırlığını artırırken genel sistemi daha karmaşık hale getirir.
Harmonic Joint Actuator, temel hareket bileşenlerini tek bir kompakt ünitede birleştirerek entegre bir yaklaşım sunar. Bu sayede robot üreticileri eklem içinde kaplanan alanı azaltabilir ve daha yalın mekanik tasarımlar oluşturabilir.
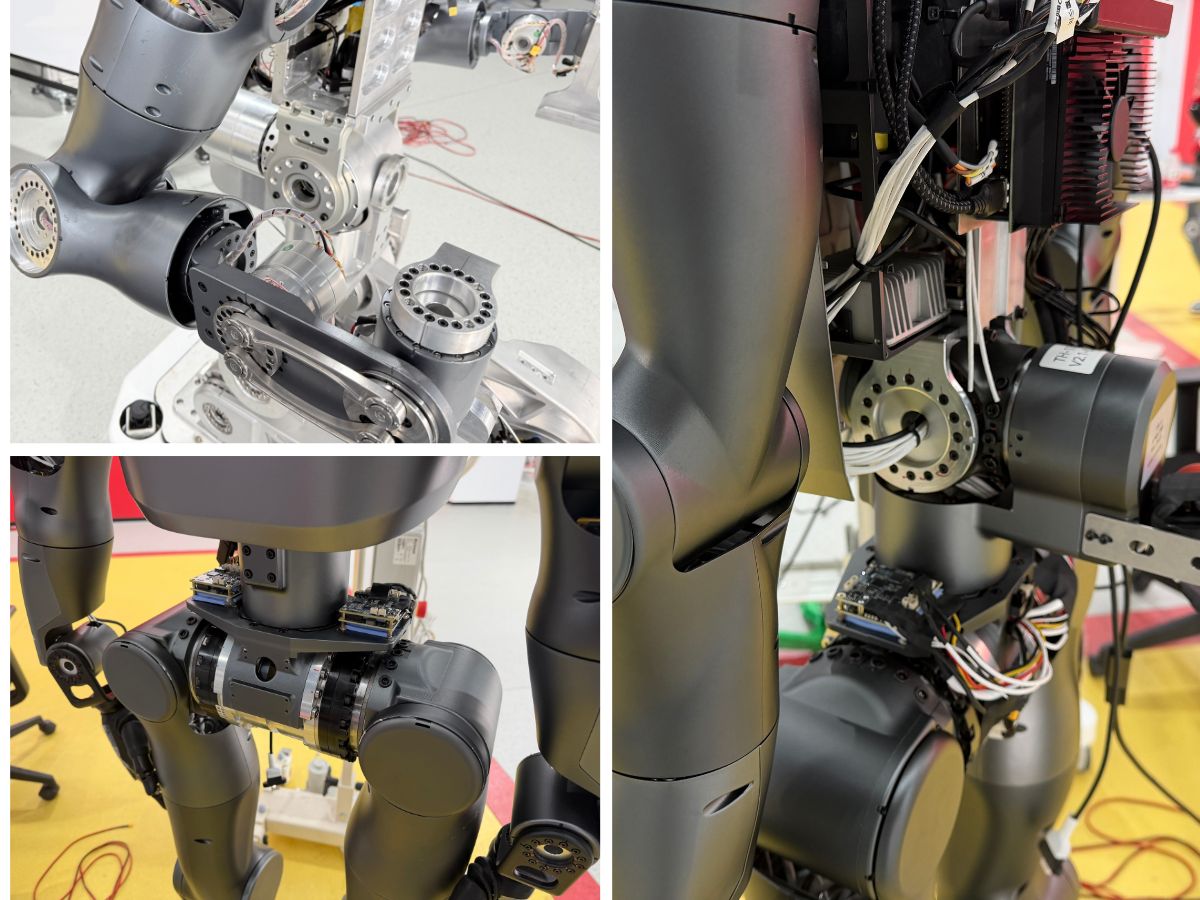
Her eklemin sınırlı bir hacim içinde yüksek tork üretmesi gereken insansı robotlarda kompakt aktüatör tasarımı, yürüme performansını, denge kontrolünü ve enerji verimliliğini iyileştirmede önemli bir faktör haline gelmiştir.
Entegre Hareket Çözümleriyle Robot Geliştirme Süresinin Kısaltılması
Birçok robot şirketi için en büyük zorluk, bağımsız bileşenleri seçmek değil, bunları güvenilir bir sisteme entegre etmektir.
Geleneksel bir robot eklemi geliştirme süreci birkaç aşamayı içerebilir:
Motor seçimi
Redüktör eşleştirme
Mekanik arayüz tasarımı
Enkoder yapılandırması
Kontrol parametrelerinin ayarlanması
Performans testleri
Her adım mühendislik kaynakları ve tekrarlanan doğrulama çalışmaları gerektirir.
Bileşenler farklı tedarikçilerden geldiğinde mekanik yapılar, elektrik sistemleri ve kontrol algoritmaları arasında uyumluluk sorunları ortaya çıkabilir. Bu sorunlar ürün geliştirme döngülerini önemli ölçüde uzatabilir.
Entegre Harmonic Joint Actuator, temel bileşenleri önceden tasarlanmış bir hareket modülünde birleştirerek bu süreci kolaylaştırır.
Mühendisler her parçayı ayrı ayrı geliştirmek yerine robot mimarisine, yazılım algoritmalarına ve uygulama optimizasyonuna daha fazla odaklanabilir.
Robotik pazarına giren girişimler ve OEM üreticileri için geliştirme süresini kısaltmak önemli bir rekabet avantajı sağlayabilir. Daha hızlı geliştirme, şirketlerin prototipleri daha erken test etmesine, tasarımları daha hızlı iyileştirmesine ve ürünleri pazara daha kısa sürede sunmasına olanak tanır.
Hassas Aktarım Yoluyla Robot Hareket Performansının İyileştirilmesi
Robot hareketlerinin kalitesi, büyük ölçüde her eklemin içindeki aktarım sisteminin performansına bağlıdır.
Modern robotlar basit dönme hareketlerinden fazlasını gerektirir. Şunlara ihtiyaç duyarlar:
Hassas konumlandırma
Akıcı hızlanma ve yavaşlama
Kararlı kuvvet kontrolü
Tekrarlanabilir hareket
Düşük titreşim
Bu gereksinimler özellikle insansı robotlar, iş birliğine dayalı robotlar, medikal robotlar ve hassas otomasyon ekipmanları gibi uygulamalar için önemlidir.
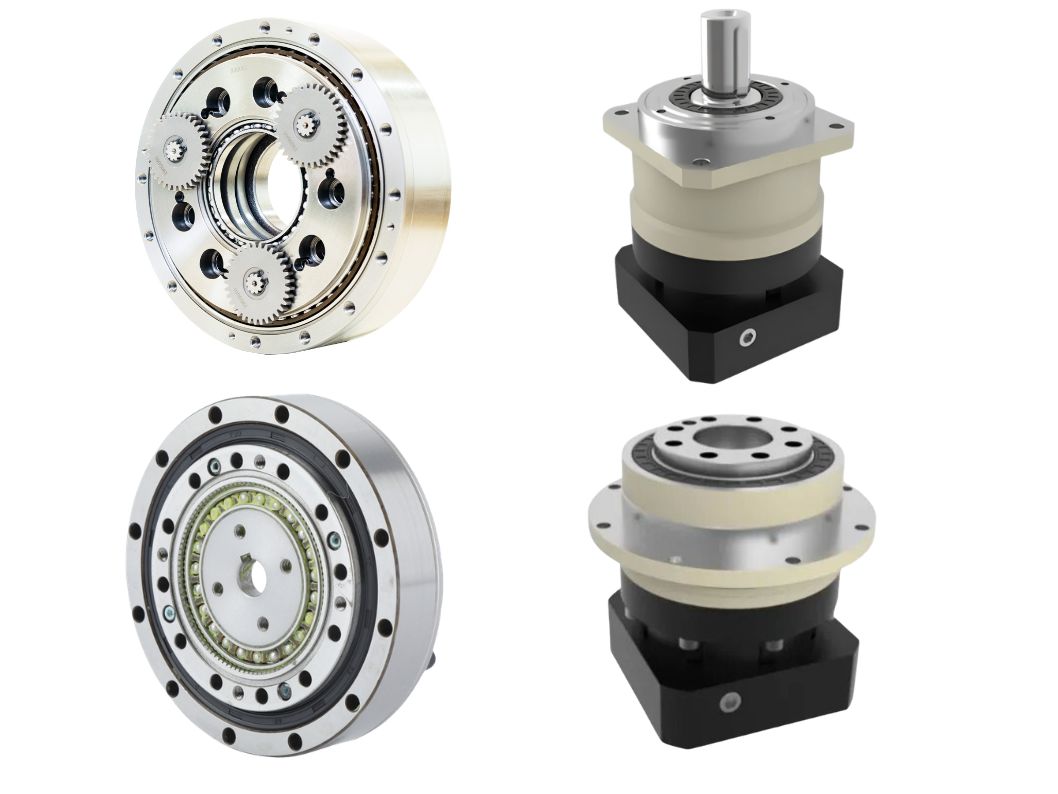
Harmonic Joint Actuator ürünleri, yüksek redüksiyon oranları, mükemmel konumlandırma hassasiyeti ve çok düşük boşluk sağlayan harmonik redüktör teknolojisini kullanır.
Düşük boşluk, robot eklemleri için özellikle önemlidir; çünkü robotlar sıklıkla ileri ve geri dönüş içeren hareketler gerçekleştirir. Her türlü mekanik boşluk yörünge hassasiyetini etkileyebilir ve hareket tutarlılığını azaltabilir.
Harmonik redüktörü yüksek performanslı bir servo motor ve enkoder sistemiyle entegre eden Harmonic Joint Actuator, daha hassas ve hızlı tepki veren robotik hareket sağlar.
İnsansı Robotların ve Akıllı Makinelerin Gelişimini Destekleme
İnsansı robotların ve fiziksel yapay zekânın gelişimi, robot eklem teknolojisi için yeni gereksinimler ortaya çıkarmıştır.
Geleneksel endüstriyel robotların aksine insansı robotların karmaşık insan hareketlerini taklit etmesi gerekir. Eklemleri şunları sağlamalıdır:
Yüksek tork yoğunluğu
Hafif yapı
Hızlı dinamik tepki
Hassas konum kontrolü
Güvenilir sürekli çalışma
Örneğin yürüme, kalça, diz ve ayak bileği eklemlerinin sürekli olarak ayarlanmasını gerektirir. El ve kol hareketleri ise manipülasyon görevleri için daha küçük eklemlerin hassas biçimde kontrol edilmesini gerektirir.
Bu gereksinimler, kompakt entegre aktüatörleri insansı robot geliştirme sürecinde önemli bir teknoloji haline getirmektedir.
Harmonic Joint Actuator ürünleri, gelişmiş robotik uygulamalar için gereken boyut, hassasiyet ve performans bileşimini sunar.
Robot üreticilerinin akıllı hareket için gereken çıkış kapasitesini korurken daha küçük ve daha hafif eklemler oluşturmasına olanak tanır.
Robotikte Harmonic Joint Actuator Uygulamaları
İnsansı Robotlar
İnsansı robotlar hafif ve yüksek düzeyde entegre edilmiş eklem sistemlerine ihtiyaç duyar. Harmonic Joint Actuator ürünleri, yürüme, denge ve manipülasyon için hassas hareket kontrolü sağlarken kompakt eklem tasarımlarının gerçekleştirilmesine yardımcı olur.
İş Birliğine Dayalı Robotlar
İş birliğine dayalı robotlar insanlarla yakın şekilde çalışır ve akıcı, hassas ve güvenilir hareket gerektirir. Harmonik aktüatör sistemlerinin düşük boşluğu ve yüksek konumlandırma hassasiyeti daha güvenli ve esnek çalışmayı destekler.
Endüstriyel Robot Kolları
Montaj, denetim ve hassas üretimde kullanılan endüstriyel robotlar tutarlı tekrarlanabilirlik gerektirir. Harmonic Joint Actuator ürünleri, yüksek hassasiyetli robotik uygulamalar için kararlı hareket performansı sunar.
AGV ve AMR Sistemleri
Mobil robotlar kompakt ve verimli tahrik çözümlerine ihtiyaç duyar. Entegre aktüatör tasarımları sistem entegrasyonunu kolaylaştırır ve üreticilerin mekanik karmaşıklığı azaltmasına yardımcı olur.
Robot OEM'leri Entegre Harmonic Joint Actuator Ürünlerini Neden Tercih Ediyor?
Robot üreticileri için entegre harmonik aktüatörün değeri yalnızca mekanik performansından kaynaklanmaz. Daha da önemlisi, eksiksiz bir geliştirme çözümü sunmasıdır.
Geleneksel bileşen tabanlı eklem geliştirme süreciyle karşılaştırıldığında entegre aktüatörler şunları sağlar:
Basitleştirilmiş mekanik tasarım
Azaltılmış entegrasyon iş yükü
Daha kısa geliştirme döngüleri
İyileştirilmiş sistem güvenilirliği
Daha kolay üretim ölçeklendirme
Robotik daha yüksek zekâya ve yaygın kullanıma doğru ilerlerken üreticiler, performansı korurken inovasyonu hızlandırabilecek hareket çözümlerine ihtiyaç duyar.
Entegre Harmonic Joint Actuator ürünleri, hassas aktarımı, kompakt tasarımı ve basitleştirilmiş entegrasyonu bir araya getirerek robot eklemi geliştirme sürecine yeni bir yaklaşım sunar.
HONPINE Harmonic Joint Actuator Çözümleri
HONPINE, gelişmiş robotik ve endüstriyel otomasyon uygulamaları için yüksek performanslı harmonik hareket çözümleri geliştirir.
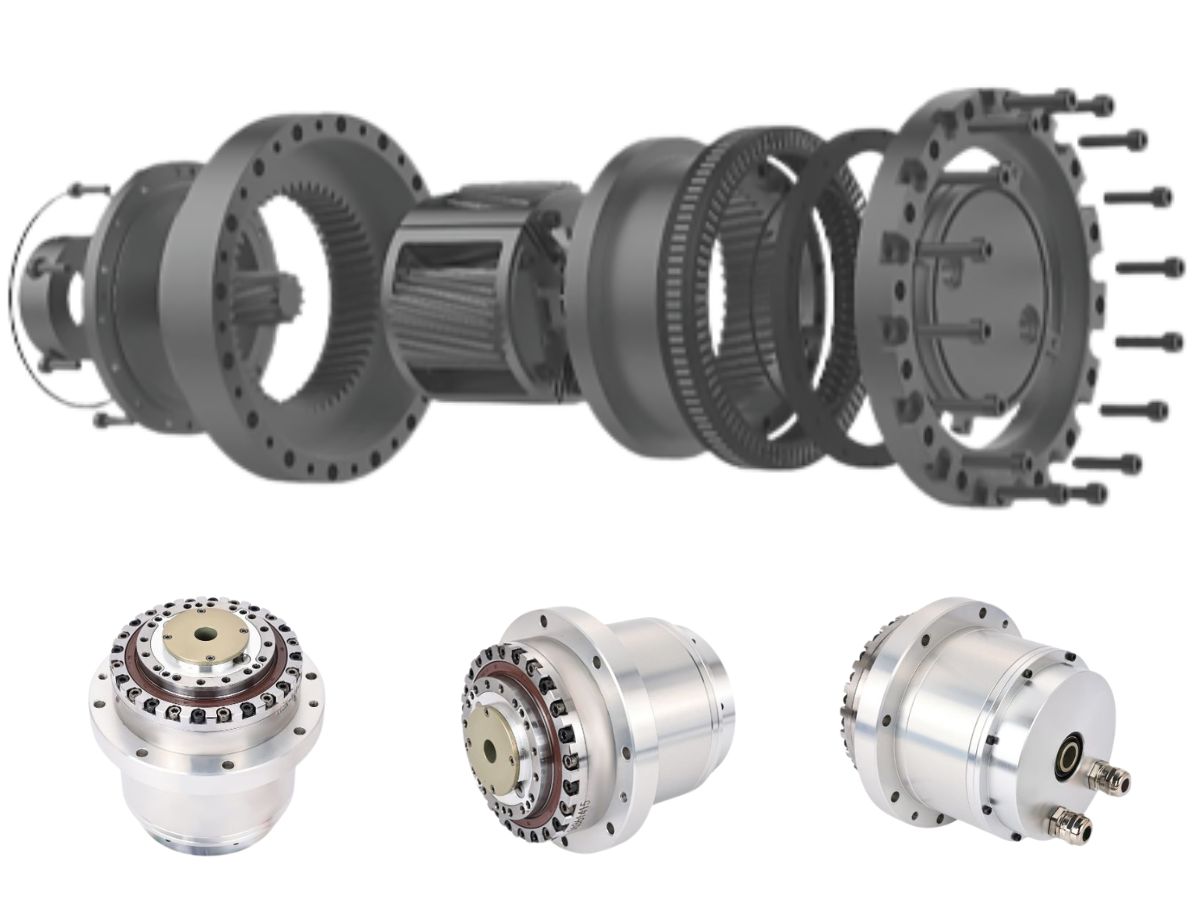
HONPINE Harmonic Joint Actuator, hassas bir harmonik redüktörü, servo motoru, enkoderi, freni ve diğer temel bileşenleri kompakt bir robotik eklem çözümünde birleştirir.
Yüksek hassasiyet, yüksek tork yoğunluğu ve güvenilir hareket performansı gerektiren uygulamalar için tasarlanan HONPINE aktüatör çözümleri şunları destekler:
İnsansı robotlar
İş birliğine dayalı robotlar
Endüstriyel robot kolları
AGV ve AMR sistemleri
Hassas otomasyon ekipmanları
Harmonik aktarım teknolojisi ve entegre eklem geliştirme konusundaki kapsamlı deneyimiyle HONPINE, robot üreticilerinin ürün geliştirme sürecini hızlandırmasına ve daha yüksek sistem performansı elde etmesine yardımcı olmak için özelleştirilmiş hareket çözümleri sunar.
HONPINE — Akıllı Otomasyonun Geleceği için Hassas Hareket Çözümleri.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzuİçi boş döner platform; döner konumlandırma, kompakt entegrasyon ve dönüş ekseni üzerinden kablo yönlendirmesinin gerekli olduğu hassas otomasyon uygulamalarında yaygın olarak kullanılır. Ancak doğru platformu seçmek, anma torkunu veya maksimum hızı karşılaştırmaktan daha fazlasını gerektirir. Yük, eksantriklik, devrilme momenti, atalet, konumlandırma hassasiyeti, içi boş delik, ivmelenme, çalışma çevrimi ve montaj koşulları; döner sistemin gerçek performansını etkiler. Bu kılavuz, mühendislerin CNC indeksleme, wafer taşıma, görsel inceleme, lazer işleme, dozajlama ve diğer hassas döner uygulamalar için içi boş döner platform seçerken dikkate alması gereken temel parametreleri açıklar.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzuİçi boş döner platform; döner konumlandırma, kompakt entegrasyon ve dönüş ekseni üzerinden kablo yönlendirmesinin gerekli olduğu hassas otomasyon uygulamalarında yaygın olarak kullanılır. Ancak doğru platformu seçmek, anma torkunu veya maksimum hızı karşılaştırmaktan daha fazlasını gerektirir. Yük, eksantriklik, devrilme momenti, atalet, konumlandırma hassasiyeti, içi boş delik, ivmelenme, çalışma çevrimi ve montaj koşulları; döner sistemin gerçek performansını etkiler. Bu kılavuz, mühendislerin CNC indeksleme, wafer taşıma, görsel inceleme, lazer işleme, dozajlama ve diğer hassas döner uygulamalar için içi boş döner platform seçerken dikkate alması gereken temel parametreleri açıklar.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Endüstriyel Robotlar için Hassas Redüktörler: Geleneksel Aktarımdan Kendinden Boşluk Telafili TeknolojiyeHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, endüstriyel robotlara yönelik hassas redüktörleri ve uzun süreli çalışma boyunca aktarım hassasiyetinin korunmasındaki zorlukları ele almak istiyorum. Harmonik, RV, sikloidal ve planet dişli aktarımlar; hassasiyet, rijitlik, tork yoğunluğu ve kompaktlık açısından farklı kombinasyonlar sunar ve bu nedenle redüktör seçimi büyük ölçüde robot mimarisine ve eklem gereksinimlerine bağlıdır. Ancak başlangıç boşluğu sorunun yalnızca bir parçasıdır. Aktarım bileşenleri aşındıkça, mekanik boşluktaki değişimler konumlandırma performansını kademeli olarak etkileyebilir. Bu makale, endüstriyel robotlarda kullanılan başlıca hassas aktarım teknolojilerini incelemekte ve bir aktarımın çalışma ömrü boyunca hassasiyetin korunmasını sağlamak üzere tasarlanmış HONPINE'ın kendinden boşluk telafili teknolojisini tanıtmaktadır.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Boşluksuz Planet Aktüatörler Neden Öne ÇıkıyorNabtesco RV, Harmonic Drive ve WITTENSTEIN; robotik, takım tezgâhları, otomasyon ve hassas hareket kontrolü için kendini kanıtlamış güç aktarım çözümleri sunmaktadır. Ancak hem yay saniyesi düzeyinde konumlandırma hem de yüksek mekanik rijitlik gerektiren uygulamalar; boşluk, burulma rijitliği, yük kapasitesi ve aktarım hassasiyeti arasında farklı ödünleşimleri ortaya çıkarabilir. Bu durum, planet aktarımın rijitliğini ve tork yoğunluğunu gelişmiş boşluk telafisiyle birleştiren boşluksuz bir planet aktüatöre yönelik ilgiyi artırmıştır. Bu makalede Nabtesco RV, Harmonic Drive ve WITTENSTEIN hassas planet redüktörlerinin özelliklerini karşılaştırıyor ve boşluksuz bir planet aktüatörün nerelerde alternatif bir çözüm sunabileceğini inceliyoruz.