Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?
2026 yılında robotik kollar, bedensel yapay zekâ robotları ve üst düzey otomasyon ekipmanları üreten daha fazla üretici, mevcut sistemlerini yükseltmek içinentegre harmonik mafsal modüllerine yöneliyor. Geçmişte seçim kararları öncelikle redüktör hassasiyetine, yük kapasitesine ve tekrarlı konumlandırma hassasiyetine odaklanıyordu. Günümüzde gereksinimler; kuvvet kontrolü, dinamik tepki, sistem entegrasyonu, geliştirme verimliliği ve güvenliği de kapsayacak şekilde genişledi.
Genel robot performansını iyileştirmek isteyen üreticiler için bir entegre harmonik mafsal modülünü yükseltmek artık yalnızca bir redüktörü değiştirmekten ibaret değil. Bu, tüm elektromekanik sistemin yeteneklerini geliştirmek anlamına geliyor.
1. EtherCAT Harmonik Entegre Mafsal Modülüne Geçiş
EtherCAT, çok eksenli senkronize kontrolü desteklediğinden çok sayıda mafsala sahip robotik kollar, insansı robotlar ve yüksek dinamikli hareket sistemleri için uygundur.
Robotik kol üreticileri için EtherCAT, çok eksenli kontroldeki iletişim gecikmelerini ve senkronizasyon hatalarını azaltmaya yardımcı olurken denetleyici ile münferit mafsallar arasındaki iletişim mimarisini de basitleştirebilir.
Bununla birlikte gerçek performans; iletişim çevrim süresine, sürücü uygulamasına, ana denetleyiciye ve genel sistem yapılandırmasına bağlıdır. Yalnızca bir EtherCAT arayüzü eklemek, yüksek hızlı senkronizasyonu veya daha iyi hareket performansını kendiliğinden garanti etmez.
2. Dahili Tork Sensörlü Harmonik Entegre Mafsal Modülüne Geçiş
Geleneksel robot mafsalları öncelikle iki soruya yanıt verir: Mafsal hangi konuma hareket etmeli ve hedef konuma ne kadar hassas ulaşabilir?
Ancak insan-robot iş birliği, esnek nesne elleçleme, hassas yerleştirme, taşlama ve parlatma uygulamalarında robotların uyguladıkları kuvvet veya tork miktarını da bilmeleri gerekir.
Dahili tork sensörü, mafsal çıkış torkunu gerçek zamanlı olarak ölçer ve empedans kontrolü, uyumlu hareket kontrolü ve hibrit kuvvet-konum kontrolü için geri bildirim sağlar.
Bu sayede robotlar yalnızca konum komutlarını yürütmekle kalmaz. Temas kuvvetlerine göre hareketlerini ayarlayarak nesnelerle ve çevreleriyle daha uyarlanabilir bir etkileşim kurabilirler.
Bedensel yapay zekâ, becerikli manipülasyon ve iş birlikçi robotik uygulamalarında tork algılama, daha akıllı ve duyarlı mafsal kontrolüne doğru atılan önemli bir adımdır.
3. Tek Enkoderden Çift Enkoder Yapılandırmasına Geçiş
Geleneksel mafsal modülleri çoğunlukla motor tarafındaki enkodere dayanır. Geliştirilmiş çift enkoder yapılandırması, hem motor tarafından hem de redüktör çıkış tarafından konum geri bildirimi sağlar.
Bu düzenleme; aktarım hatalarının, elastik deformasyonun ve belirli anormal çalışma koşullarının tespit edilmesine yardımcı olur. Ayrıca daha hassas çıkış konumu kontrolü için gereken geri bildirimi sağlar.
Üreticiler, çift enkoderli bir harmonik mafsal modülü seçerken enkoder sayısının ötesine bakmalı ve aşağıdakiler de dahil olmak üzere birkaç önemli özelliği doğrulamalıdır:
Enkoderlerin mutlak mı yoksa artımlı mı olduğu.
Enkoder çözünürlüğü ve ölçüm hassasiyeti.
Güç verildikten sonra konumu belirlemek için kullanılan yöntem.
Çok turlu konum verilerinin pil veya başka bir yedekleme mekanizması gerektirip gerektirmediği.
Çift enkoder yapılandırması, aktarım sisteminin gözlemlenebilirliğini artırabilir; ancak gerçek konumlandırma performansı yine de enkoder özelliklerine, mekanik aktarım karakteristiklerine ve kontrol algoritmasına bağlıdır.
4. İçi Boş Milli Harmonik Entegre Mafsal Modülünü Tercih Etme
İçi boş mil tasarımı, robotik kol ve insansı robot geliştirme çalışmalarında önemli bir husustur.
Kullanılabilir delik çapı, dahili kablo güzergâhı alanı, flanş ölçüleri ve eksenel uzunluk robotun mekanik yapısını doğrudan etkiler.
Daha ileri iyileştirmeler; daha geniş kullanılabilir içi boş delik, daha kompakt eksenel yapı, uygun rulman desteği ve kabloların, pnömatik hatların ve sensör kablolarının daha iyi entegrasyonunu içerebilir.
Birden fazla mekanik ve elektrik bağlantısının sınırlı bir alana sığması gereken insansı robotların omuz, bilek ve bel mafsalları için bu etkenler özellikle önemlidir.
İyi tasarlanmış bir içi boş milli harmonik mafsal modülü, dahili kablo güzergâhını basitleştirebilir, yapısal karmaşıklığı azaltabilir ve robotik sistem entegrasyonunda daha fazla esneklik sağlayabilir.
5. Isıl Yönetimi İyileştirme: Kısa Süreli Tepe Tork Yerine Sürekli Torka Odaklanma
Uzun süre aynı pozisyonu koruyan veya sık sık hızlanıp yavaşlayan robotik kollarda sıcaklık artışı, kısa süreli tepe torktan daha önemli olabilir.
Üreticiler; motor sargı sıcaklığı izlemeyi, redüktör sıcaklık artışını, sürücünün termal korumasını, tork düşürme eğrilerini ve termal dengeye ulaşıldıktan sonraki sürekli tork değerini değerlendirmelidir.
Tek başına tepe tork, bir mafsal modülünün çalışma kapasitesini eksiksiz biçimde ortaya koymaz.
Bir tedarikçi, sürekli tork değerlerini ve ilgili test koşullarını sunmadan tepe tork belirtiyorsa modülün uygulama gereksinimlerini güvenilir biçimde karşılayıp karşılayamayacağını değerlendirmek zorlaşır.
Bu nedenle bir harmonik entegre mafsal modülünü yükseltirken ısıl performans; görev çevrimi, ortam sıcaklığı, soğutma koşulları ve hareket profili dahil gerçekçi çalışma koşullarında değerlendirilmelidir.
6. Fren ve Güvenli Tork Kapatma (STO) ile Güvenliği Artırma
İş birlikçi robotik kollar, insansı robotlar ve yüksek yüklü mafsallar için güvenlik değerlendirmeleri mekanik frenin ötesine geçer.
Üreticiler ayrıca Güvenli Tork Kapatma'yı (STO), aşırı akım korumasını, aşırı sıcaklık korumasını, iletişim arızalarının ele alınmasını ve arıza kurtarma mekanizmalarını değerlendirmelidir.
Önemli bir ayrım yapılmalıdır: STO genellikle sürücünün aktif olarak motor torku üretmesini önler. Mekanik bir fren değildir ve dikey bir eksenin veya asılı bir yükün sabit kalacağını garanti etmez.
Bir uygulama, güç kesildiğinde yükün güvenli biçimde tutulmasını gerektiriyorsa fren düzeni ve genel güvenlik mimarisi ayrı ayrı değerlendirilmelidir.
İnsan-robot iş birliği için güvenlik gereksinimleri, yalnızca tek bir mafsal modülünün güvenlik özelliklerine dayanılarak değil, robot sisteminin tamamı düzeyinde de değerlendirilip doğrulanmalıdır.
7. Daha Yüksek Tork Yoğunluğu ve Daha İyi Dinamik Tepki için Motoru Yükseltme
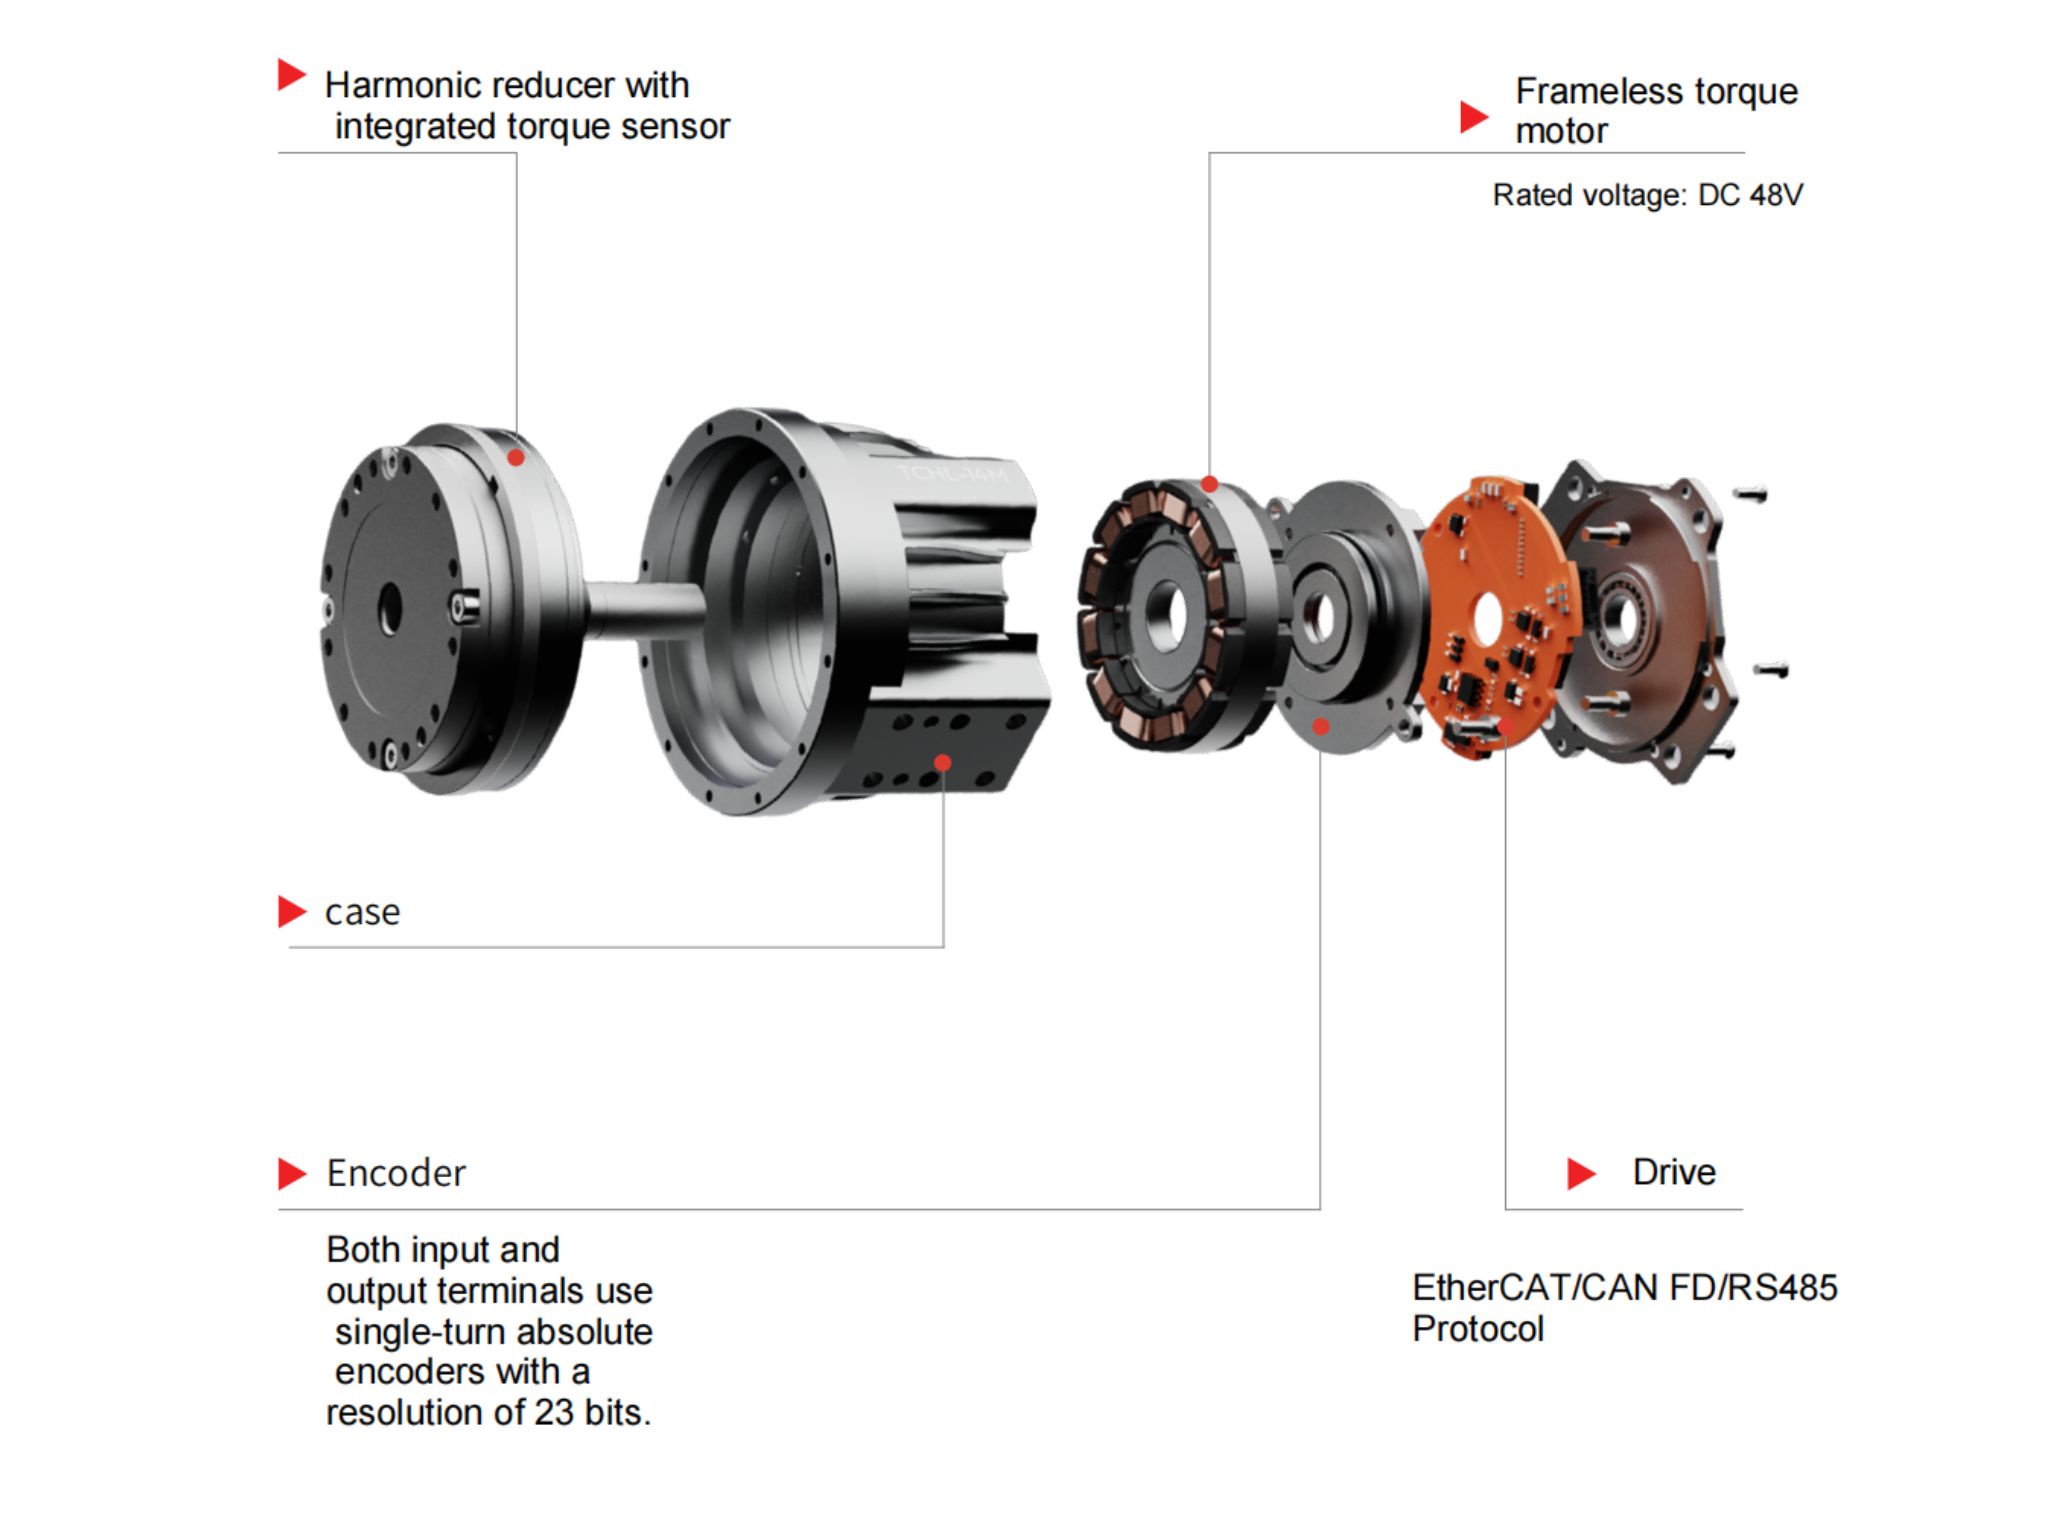
Üreticiler, harmonik entegre mafsal modülündeki çerçevesiz tork motorunu değerlendirirken tork yoğunluğunu, rotor ataletini, sargı sıcaklık artışını, tepe akımı ve düşük hızlardaki düzgün çalışmayı dikkate almalıdır.
Alan kısıtlaması olan robotik kollarda amaç yalnızca daha büyük bir motor takmak değildir. Amaç, mevcut hacim ve ağırlık sınırları içinde daha iyi sürekli çıkış kapasitesi ve dinamik performans elde etmektir.
Rotor ataleti daha düşük bir motor, hızlanma ve yavaşlama tepkisini iyileştirmeye yardımcı olabilir; uygun elektromanyetik tasarım ve ısıl yönetim ise daha zorlu çalışma döngülerini destekleyebilir.
Nihai performans; motorun, harmonik redüktörün, rulmanların, enkoder geri bildiriminin ve kontrol sisteminin birleşik özelliklerine bağlıdır.
Bu nedenle motor seçimi, tek bir tork veya güç değerine değil, mafsal modülünün tamamının çalışma gereksinimlerine dayanmalıdır.
8. Sürücüyü Temel Servo Kontrolden Gelişmiş Kuvvet Kontrolüne Yükseltme
EtherCAT iletişim arayüzüne ek olarak üreticiler; akım, hız ve konum kontrol döngülerinin performansının yanı sıra sürücünün tork kontrolü, empedans kontrolü, ileri besleme kompanzasyonu, filtreleme ve parametre ayarlama araçlarını destekleyip desteklemediğini değerlendirmelidir.
Anlamlı bir yükseltme, yalnızca başka bir iletişim arayüzü eklemek yerine sürücü, tork sensörü ve enkoderlerin koordineli bir kapalı çevrim sistemi olarak birlikte çalıştığı yükseltmedir.
Sensör verisi yenileme hızları, kontrol çevrim süreleri ve gerçek kuvvet kontrolü bant genişliği, kullanım amaçlanan çalışma koşullarında doğrulanmalıdır.
Bedensel yapay zekâ robotları ve iş birlikçi robotik sistemlerde bu yetenekler, bir mafsalın dış kuvvetlere ne kadar etkili yanıt verdiğini, teması ne kadar kararlı koruduğunu ve hassas etkileşim görevlerini nasıl gerçekleştirdiğini etkileyebilir.
Sonuç olarak, entegre bir harmonik mafsal modülünün değeri içerdiği özelliklerin sayısında değil, bu özelliklerin nihai uygulamada ne kadar etkili biçimde birlikte çalıştığındadır.
Sonuç: Yalnızca Bileşenleri Değil, Mafsal Sisteminin Tamamını Yükseltin
İş birlikçi robot üreticileri, bedensel yapay zekâ geliştiricileri ve üst düzey otomasyon ekipmanı tedarikçileri arasındaki rekabet artık tek bir teknik özellik tarafından belirlenmiyor.
Önemli olan, sistemin gerçek uygulamalardaki performansı, ne kadar verimli entegre edilip geliştirilebildiği, ne kadar güvenilir teslim edilebildiği ve toplam maliyetinin rekabetçi olup olmadığıdır.
Harmonik entegre mafsal modülleri üreticisi HONPINE olarak odağımızı tek tek bileşenlerin performansından tüm elektromekanik sistemin yeteneklerine yöneltiyoruz.
EtherCAT iletişiminden ve dahili tork algılamadan çift enkoder geri bildirimine, içi boş mil entegrasyonuna, ısıl yönetime, güvenlik işlevlerine, motor optimizasyonuna ve gelişmiş sürücü kontrolüne kadar her yükseltme, belirli bir mühendislik gereksinimini karşılamalıdır.
Harmonik entegre mafsal modüllerimiz hakkında daha fazla bilgi edinmek ve robotik kollar, insansı robotlar, bedensel yapay zekâ ve üst düzey otomasyon ekipmanları için uygun çözümleri değerlendirmek üzere HONPINE ile iletişime geçin.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
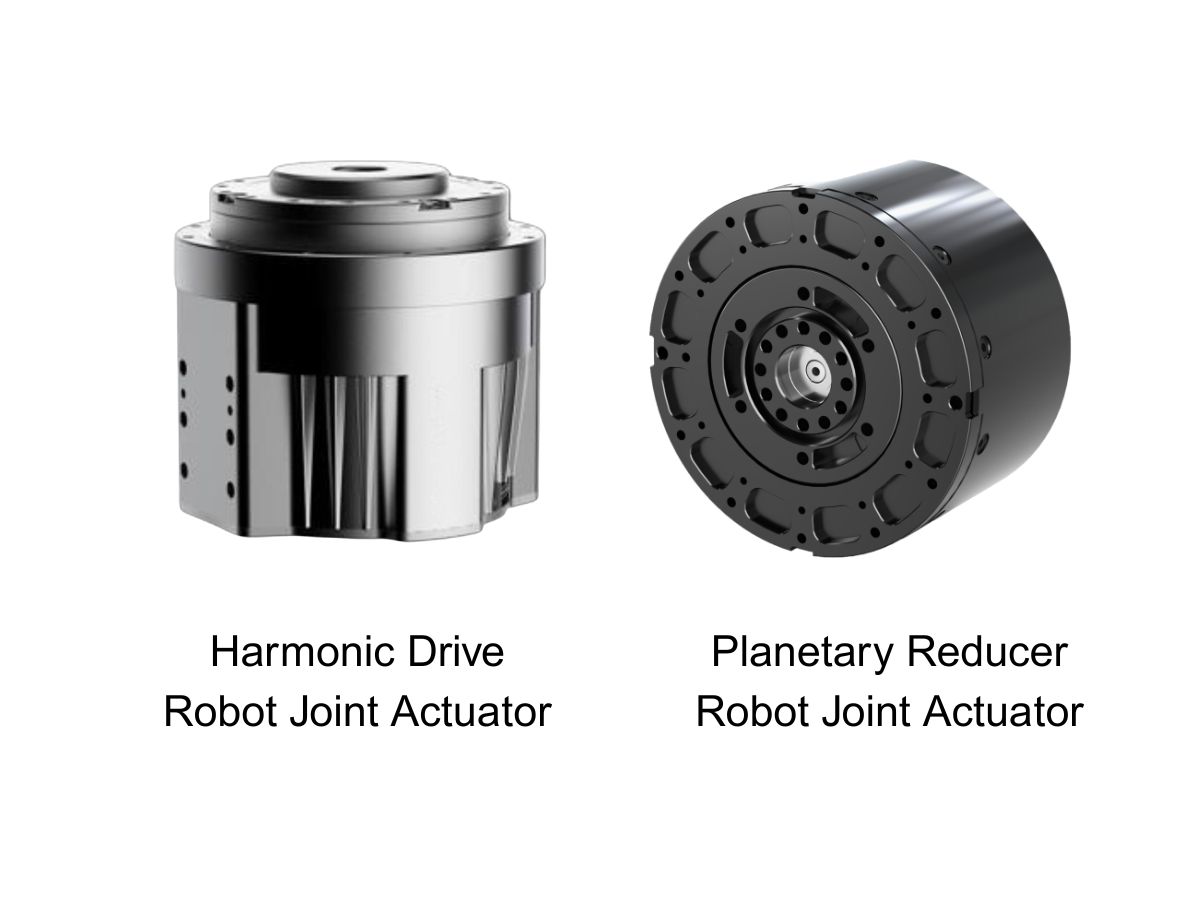
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
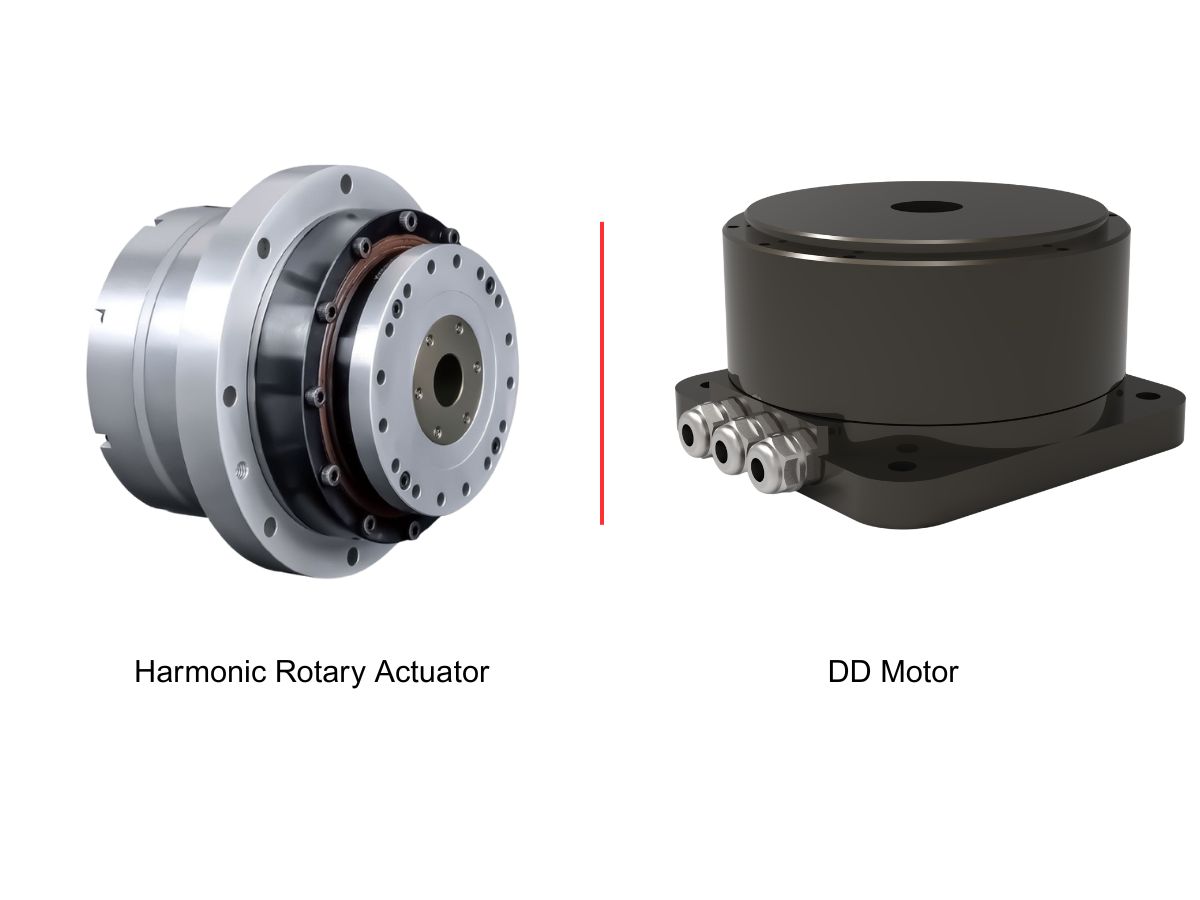
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?Bir robotik sistem yükseltmesi planlayan mühendisler için doğru eklem modülü, tek bir teknik özellikten fazlasına bağlıdır. Uygulamanın gereksinimlerini karşılamak için EtherCAT senkronizasyonu, çıkış tarafı konum geri bildirimi, gerçek zamanlı tork ölçümü, sürekli tork kapasitesi ve entegre güvenlik işlevleri birlikte çalışmalıdır. Üreticiler bu faktörleri eksiksiz bir elektromekanik sistem olarak değerlendirerek eklem modülü seçimi, entegrasyonu ve uzun vadeli performans hakkında daha bilinçli kararlar verebilir.
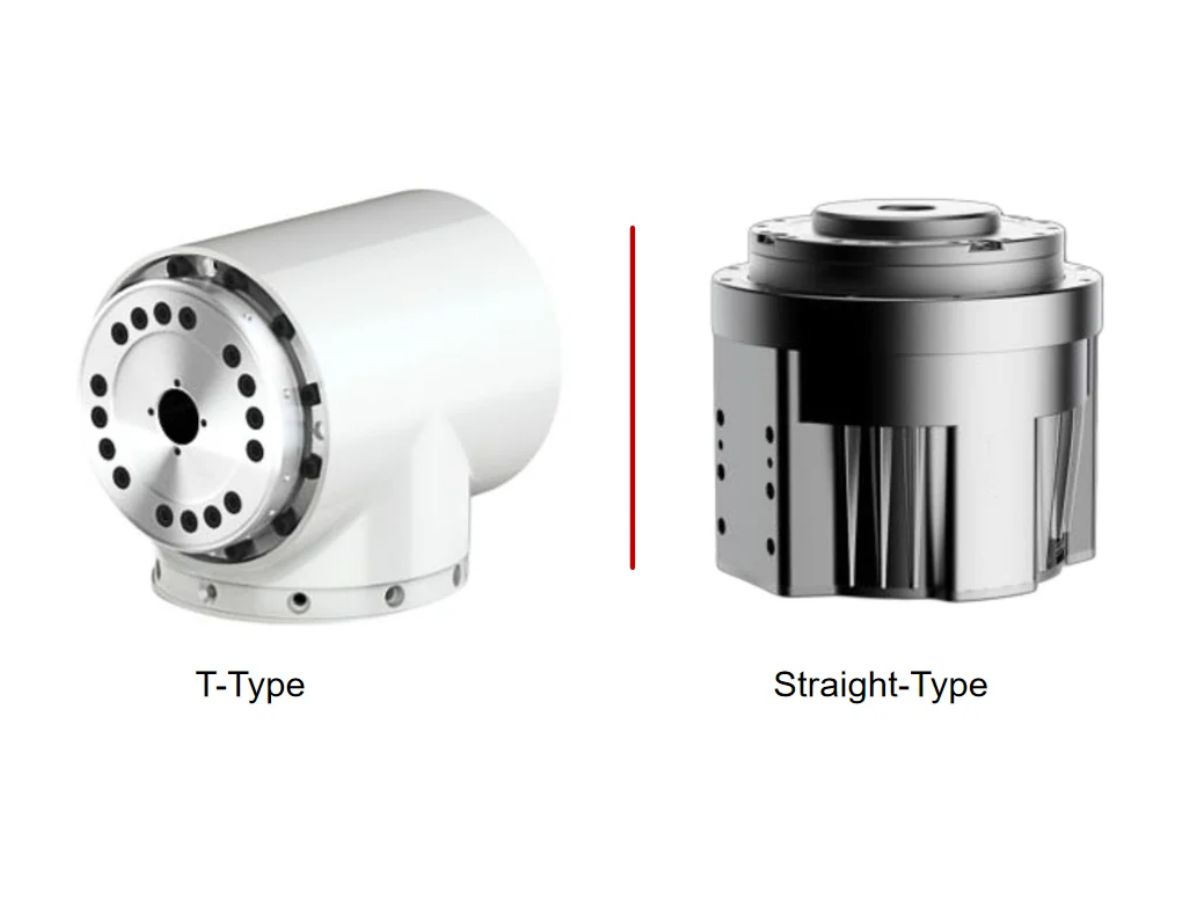
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.

Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?Bir robotik sistem yükseltmesi planlayan mühendisler için doğru eklem modülü, tek bir teknik özellikten fazlasına bağlıdır. Uygulamanın gereksinimlerini karşılamak için EtherCAT senkronizasyonu, çıkış tarafı konum geri bildirimi, gerçek zamanlı tork ölçümü, sürekli tork kapasitesi ve entegre güvenlik işlevleri birlikte çalışmalıdır. Üreticiler bu faktörleri eksiksiz bir elektromekanik sistem olarak değerlendirerek eklem modülü seçimi, entegrasyonu ve uzun vadeli performans hakkında daha bilinçli kararlar verebilir.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 Robot Eklem Modülleri için Tek Turlu ve Çok Turlu Mutlak Enkoderler: Nasıl Seçim Yapılır?Bu kılavuz, robot eklem modüllerinde kullanılan tek turlu ve çok turlu mutlak enkoderleri karşılaştırarak konum geri bildirimi, güç kesildiğinde konumun korunması ve bakım gereksinimleri açısından aralarındaki farkları açıklar. Örnek olarak HONPINE HPJM Harmonic Joint Actuator PRO Serisi'ni kullanarak insansı robotlar, işbirlikçi robot kolları ve dış iskeletler için doğru enkoder yapılandırmasının nasıl seçileceğini öğrenin.
 STO mu, Robot Eklem Modüllerindeki Tutma Freni mi: Robotlarda Güvenli Kontrol Açısından Farkları Nelerdir?STO (Safe Torque Off) ve tutma frenleri, robot eklemlerinin güvenliğinde farklı roller üstlenir. STO, motorun tahrik torku üretmesini önlerken tutma freni, eklemin hareketine mekanik olarak karşı koyar ve motor devre dışı bırakıldığında yüklerin tutulmasına yardımcı olur. Bu farkı anlamak; insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyon için robot eklem modülü seçerken önemlidir. Bu yazıda HONPINE Teknik Direktörü Theodore Li, bu işlevlerin nasıl çalıştığını, sınırlamalarını ve HONPINE HAG serisi gibi harmonik entegre eklem aktüatörlerinde her ikisinin hangi durumlarda değerlendirilmesi gerektiğini açıklıyor.