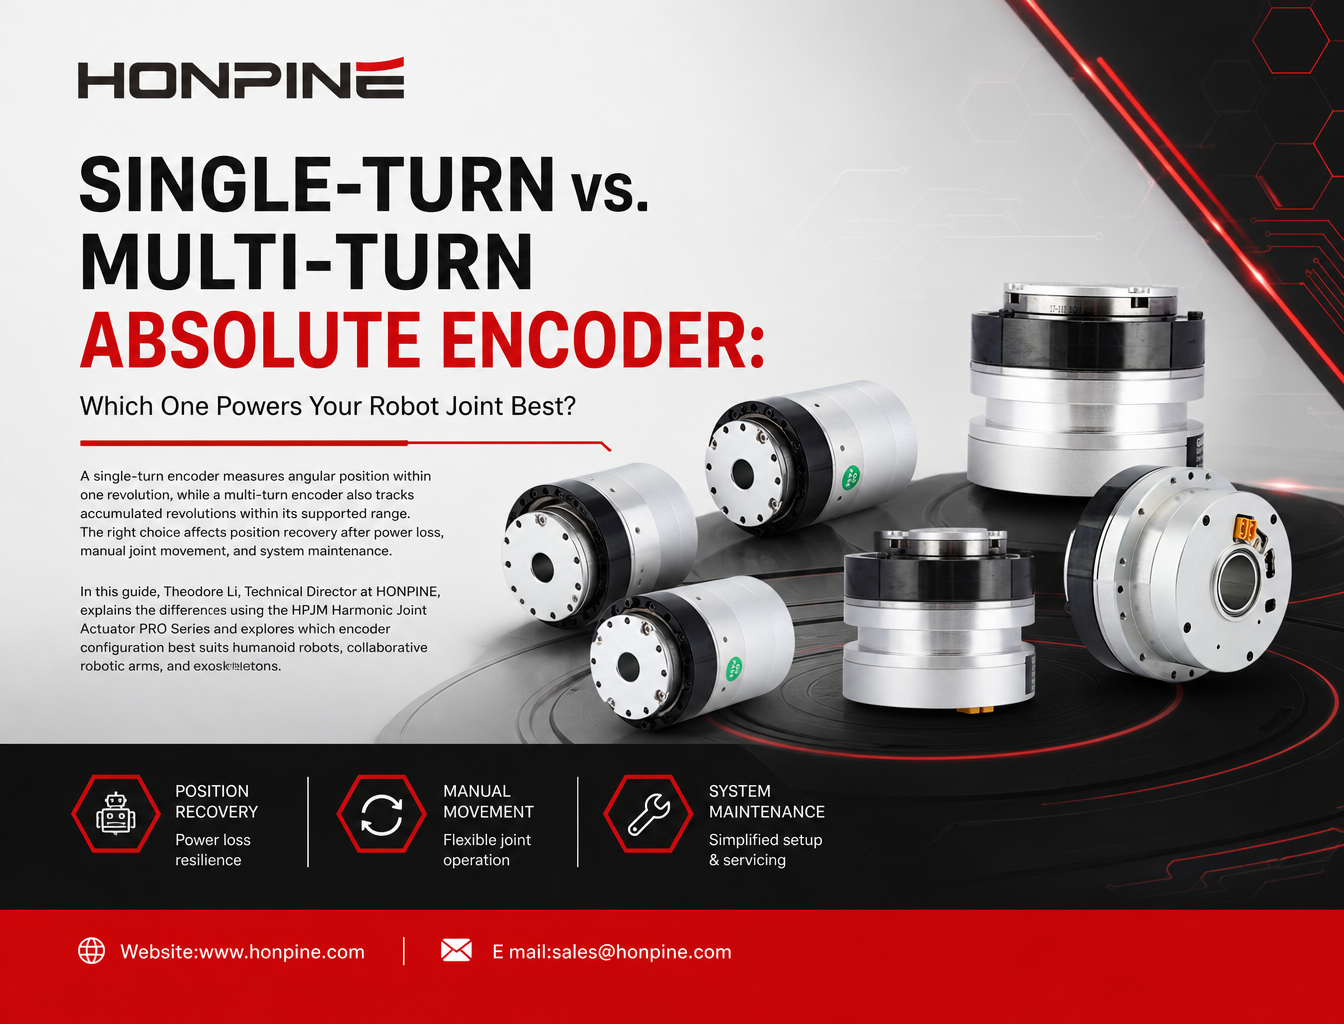
Robot Eklem Modülleri için Tek Turlu ve Çok Turlu Mutlak Enkoderler: Nasıl Seçim Yapılır?
İnsansı robotlar, işbirlikçi robot kolları ve dış iskeletler geliştiren mühendisler, hassas eklem konumu geri bildiriminin vazgeçilmez olduğunu bilir. Mutlak enkoderler, enkoder ve kontrol sistemi doğru yapılandırıldığı takdirde, geleneksel bir referanslama işlemi gerektirmeden güç verildikten hemen sonra konum bilgisi sağlayabildikleri için robot eklem modüllerinde yaygın olarak kullanılır.
Peki tek turlu mutlak enkoder mi, yoksa çok turlu mutlak enkoder mi seçmelisiniz?
Merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bu makalede, bu iki enkoder yapılandırması arasındaki temel farkları, gerçek dünya uygulamalarında nasıl çalıştıklarını ve robot ekleminiz için doğru seçeneği nasıl belirleyeceğinizi açıklamak üzere HONPINEHPJM Harmonic Joint Actuator PRO Serisi'ni kullanacağım.
Yanlış enkoder yapılandırmasının seçilmesi; güç kesintisinin ardından konum belirsizliğine, robotun hatalı duruşuna, dengesiz ayakta durmaya, tekrarlanan referanslama işlemlerine ve manuel hareket ettirme sonrasında beklenmeyen eklem konumu hatalarına yol açabilir.
Önemli olan temel bir farkı anlamaktır: tek turlu mutlak enkoder, bir devir içindeki açısal konumu ölçerken çok turlu mutlak enkoder de devir sayısını izler. Ancak güç kesintisinin ardından çok tur bilgisinin korunup korunmaması, enkoderin kullandığı bellek teknolojisine ve yedek güç düzenine bağlıdır.
Tek Turlu ve Çok Turlu Mutlak Enkoderler Arasındaki Fark Nedir?
Tek turlu mutlak enkoder, genellikle 0° ile 360° arasındaki bir tam devir içindeki açısal konumu belirler. Milin kaç tam devir yaptığını bağımsız olarak belirlemez.
Çok turlu mutlak enkoder, hem bir devir içindeki açısal konumu hem de biriken devir sayısını sağlar. Böylece sistem, desteklenen ölçüm aralığı boyunca birden fazla devirdeki mutlak konumu belirleyebilir.
Tek Turlu Mutlak Enkoder: 360° İçindeki Konum
Tek turlu mutlak enkoder, milin bir devir içindeki açısal konumunu bildirir. Örneğin mil farklı sayıda tam devir yaptıktan sonra aynı açısal değeri gösterebilir.
Bir robot ekleminin mekanik hareketi sınırlı bir açısal aralıkla kısıtlanmışsa ve kontrol sistemi eklemin bu aralıktaki konumunu güvenilir biçimde belirleyebiliyorsa tek turlu enkoder yeterli olabilir.
Diz, kalça, omuz ve gövde eğim eklemleri gibi birçok insansı robot ekleminde mekanik hareket sınırları, tek turlu geri bildirimi uygulanabilir bir seçenek hâline getirir.
Çok Turlu Mutlak Enkoder: Açısal Konum ve Devir Sayısı
Çok turlu mutlak enkoder, bir devir içindeki açısal konumun yanı sıra desteklenen aralıktaki devir sayısını da izler.
Bu ek bilgi, birden fazla devir yapabilen veya tahrik sistemi kapalıyken manuel olarak hareket ettirilebilen eklemler için özellikle değerlidir.
Ancak tüm çok turlu enkoderler devir sayısı bilgisini aynı şekilde korumaz. Bazıları kalıcı bellek veya enerji hasadı teknolojileri kullanırken bazıları elektronik çok turlu sayımı sürdürmek için yedek pile dayanır.
Pille yedeklenen enkoderlerde devir sayısının korunması, yedek güç kaynağının belirtilen çalışma koşullarında kalmasına bağlıdır. Yedek güç kesilirse enkoder tasarımına bağlı olarak kayıtlı devir sayısı kullanılamaz hâle gelebilir.
HONPINE HPJM PRO Serisi: İki Mutlak Enkoder Yapılandırması
HONPINEHPJM Harmonic Joint Actuator PRO Serisi, robotik uygulamaların konum geri bildirimi gereksinimlerini karşılamak için farklı enkoder yapılandırmaları sunar. Karşılaştırmaya değer iki yapılandırma, çift enkoderli tek turlu sürüm ve pille yedeklenen çok turlu sürümdür.
Önemli fark yalnızca enkoder sayısı değildir. Asıl fark, ana güç kaynağının bağlantısı kesildiğinde yapılandırmanın eklemin biriken devir sayısını koruyup koruyamadığıdır.
HPJM Tek Turlu Mutlak Enkoderli Eklem Modülü — Çift Enkoderli Sürüm
Donanım yapılandırması: Belirtilen yapılandırmaya göre, tek turlu mutlak konum ölçümü sağlayan çift enkoderli geri bildirim ve enkoder yedek pili arayüzü bulunmaz.
Çalışma Prensibi?
Tek turlu enkoder, bir devir içindeki açısal konumu sağlar. Güç kesintisinin ardından biriken çok turlu devir sayısını korumaz.
Robot yeniden başlatıldığında enkoder mevcut tek turlu açıyı bildirebilir. Eklemin bilinen bir mekanik hareket aralığında kalması ve kontrolörün bu okumadan eklemin konumunu kesin olarak belirleyebilmesi hâlinde sistem, geleneksel bir referanslama işlemi olmadan çalışma konumunu geri kazanabilir.
Ancak eklem tam bir devir boyunca manuel olarak döndürülürse veya tek turlu okumanın belirsiz olduğu bir konuma getirilirse kontrolör, yalnızca tek turlu ölçüme dayanarak gerçek mekanik konumu belirleyemeyebilir.
Uygulamadaki Mühendislik Avantajları
1. Açısal hareketi sınırlı eklemler için uygundur
±180° veya ±120° gibi tanımlı bir mekanik aralıkta çalışan eklemler için, mekanik sınırlar ve kontrol mantığı konum belirsizliğini önlediği takdirde tek turlu geri bildirim yeterli konum bilgisi sağlayabilir.
2. Yedek güç gereksinimleri daha basittir
Enkoder pil arayüzü bulunmayan bir yapılandırmada, çok turlu sayım için enkoder yedek pili gerekmez. Böylece pille yedeklenen devir sayısı saklama işleviyle ilişkili pil eskimesi ve pil bakımı sorunları ortadan kalkar.
3. Üretim odaklı robot eklemleri için elverişlidir
Eklemin mekanik hareket aralığı kısıtlıysa ve konumu tek turlu geri bildirimden güvenilir biçimde yeniden belirlenebiliyorsa tek turlu yapılandırma, sistem mimarisini basitleştirebilir ve bakım gereksinimlerini azaltabilir.
Tek Turlu Mutlak Enkoderlerin Sınırlamaları
Başlıca sınırlama, bağımsız olarak korunan çok turlu devir sayısının bulunmamasıdır.
Eklemin gücü kapalıyken manuel olarak hareket ettirilmesi ve bu hareketin aynı tek turlu okumanın birden fazla olası mekanik konuma karşılık gelmesine neden olması hâlinde kontrolör, eklemin gerçek konumunu bilemeyebilir.
Örneğin eklemin izin verilen hareket aralığına ve referans tanımına bağlı olarak 30° okuması 30°, 390° veya bunlara eşdeğer başka bir açıya karşılık gelebilir.
Bu, her güç döngüsünde konum hatası oluşacağı anlamına gelmez. Risk, mekanik konumun mevcut tek turlu geri bildirim ve diğer referans bilgileriyle çözülemeyecek şekilde değişebilmesi durumunda ortaya çıkar.
Önerilen Uygulamalar
HPJM tek turlu yapılandırması şu uygulamalar için değerlendirilebilir:
İnsansı robot diz eklemleri
Tanımlı mekanik hareket sınırlarına sahip kalça eklemleri
Dönüşü kısıtlı omuz eklemleri
Gövde eğim eklemleri
Açısal hareketi sınırlı işbirlikçi robot eklemleri
Önceden tanımlanmış bir hareket aralığında çalışan dış iskelet eklemleri
Bu uygulamalarda, mekanik tasarım, kontrol stratejisi ve çalışma prosedürü konumun güvenilir biçimde geri kazanılmasını sağlıyorsa tek turlu geri bildirim pratik bir seçenek olabilir.
HPJM Çok Turlu Mutlak Enkoderli Eklem Modülü — Pille Yedeklenen Sürüm
Donanım yapılandırması: Belirtilen yapılandırmaya göre, özel bir enkoder yedek pili arayüzüne sahip çok turlu mutlak konum geri bildirimi.
Çalışma Prensibi?
Pille yedeklenen çok turlu yapılandırma, ana güç kaynağının bağlantısı kesildiğinde elektronik çok turlu sayımı sürdürmek için yedek güç kullanır.
Doğru şekilde yapılandırılıp enkoderin belirtilen yedek güç koşulları içinde çalıştırıldığında enkoder, biriken devir sayısını koruyabilir ve yeniden başlatmanın ardından hem mevcut tek turlu açıyı hem de çok turlu konumu bildirebilir.
Bu, güç döngülerinden sonra referanslama veya konumu manuel olarak yeniden belirleme gereksinimini azaltabilir ve geliştirme iş akışlarını daha kullanışlı hâle getirebilir.
Güç kapalıyken eklemi hareket ettirme ve mutlak konumunu kaybetmeme olanağı; enkoderin gerçek çok turlu saklama kapasitesine, yedek pilin durumuna ve izin verilen ölçüm aralığına bağlıdır.
Uygulamadaki Mühendislik Avantajları
1. Güç kesintisinin ardından konumu geri kazanmak daha kolaydır
Çok turlu bilgi doğru şekilde korunduğunda kontrolör, yalnızca tek turlu açıya dayanmadan yeniden başlatmanın ardından eklemin mutlak konumunu geri kazanabilir.
2. Prototip geliştirme daha kullanışlıdır
Robot geliştirme sırasında mühendisler eklem konumlarını sık sık ayarlar, mekanizmaları elle yönlendirir ve hareket testlerini tekrarlar. Ana güç kapalıyken eklemlerin birden fazla devir boyunca hareket ettirilebildiği durumlarda çok turlu konum saklama, bu iş akışlarını basitleştirebilir.
3. Birden fazla devir yapan eklemler için daha uygundur
Bir tam devirden fazla hareket etmesi gereken eklemlerde çok turlu geri bildirim, tek turlu enkoderin tek başına sağlayamayacağı konum bilgisini sunar.
Bu özellik, sürekli veya birden fazla devirli hareket için tasarlanan bilek eklemleri ya da diğer döner mekanizmalar açısından özellikle önemlidir.
Pille Yedeklenen Çok Turlu Enkoderlerin Sınırlamaları
Başlıca dikkate alınması gereken unsur, yedek pilin bakımıdır.
Pil eskir, tükenir veya belirtilen çevresel koşullarda yeterli güç sağlayamazsa enkoder biriken devir sayısını kaybedebilir. Kesin davranış, enkoder tasarımına ve hata yönetimi mantığına bağlıdır.
Çok turlu sayımın kaybolmasının otomatik olarak güvenli veya kesintisiz bir tek turlu çalışma moduna geçiş sağlayacağı varsayılmamalıdır. Kontrolör, enkoderin durumunu veya konum geçerliliği hatasını üreticinin belgelerine uygun şekilde algılamalı ve yönetmelidir.
Bu nedenle mühendisler; pil ömrünü, değiştirme aralıklarını, düşük pil tanılamasını, çalışma sıcaklığı sınırlarını ve çok turlu verilerin geçersiz hâle gelmesi durumundaki kurtarma prosedürünü doğrulamalıdır.
Önerilen Uygulamalar
HPJM pille yedeklenen çok turlu yapılandırması şu uygulamalar için değerlendirilebilir:
Birden fazla devir yapan robot eklemleri
Mekanik sınırları içinde sürekli veya kısıtlamasız dönüş için tasarlanmış bilek eklemleri
Geliştirme sırasında sık sık elle hareket ettirilen robot prototipleri
Tekrarlanan manuel konumlandırma gerektiren öğretim ve tanıtım sistemleri
Güç kapalıyken hareket ettirildikten sonra eklem konumunun korunmasının önemli bir çalışma gereksinimi olduğu uygulamalar
Sürekli dönebilen tüm eklemlerde, enkoderin desteklediği devir sayısı aralığının ve komple mekanik tasarımın uygulama gereksinimlerini karşıladığını doğrulayın.
Robot Ekleminiz için Doğru Mutlak Enkoderi Nasıl Seçersiniz?
Tek turlu ve çok turlu mutlak enkoderler arasındaki seçim; eklemin mekanik hareket aralığına, güç kapalıyken beklenen hareketine, konumu geri kazanma gereksinimlerine ve bakım stratejisine dayanmalıdır.
Şu Durumlarda Tek Turlu Mutlak Enkoder Seçin...
Eklemin net biçimde tanımlanmış bir mekanik hareket aralığı varsa.
Kontrol sistemi, mevcut tek turlu geri bildirimden eklemin gerçek konumunu belirleyebiliyorsa.
Sistemin gücü kapalıyken eklemin belirsiz bir konuma hareket etmesi beklenmiyorsa.
Pile bağlı çok turlu sayımdan kaçınmak istiyorsanız.
Uygulamada daha basit bir bakım düzeni öncelikliyse.
Şu Durumlarda Pille Yedeklenen Çok Turlu Mutlak Enkoder Seçin...
Eklem birden fazla tam devir yapabiliyorsa.
Ana güç kaynağının bağlantısı kesildiğinde eklem manuel olarak hareket ettirilebiliyorsa.
Uygulama, yeniden başlatmanın ardından çok turlu konum bilgisi gerektiriyorsa.
Prototip testleri sık manuel hareket ve tekrarlanan güç döngüleri içeriyorsa.
Uygun pil izleme ve bakım prosedürlerini uygulayabiliyorsanız.
Enkoder Seçmeden Önce Sorulması Gereken Sorular
Entegre robot eklem aktüatörü için enkoder yapılandırmasına karar vermeden önce mühendisler şunları doğrulamalıdır:
Eklemin maksimum mekanik dönüş aralığı nedir?
Ana güç kapalıyken eklem manuel olarak hareket ettirilebilir mi?
Enkoder, harici yedek güç olmadan çok turlu bilgiyi koruyor mu?
Enkoder pili tükenirse ne olur?
Kontrolör hareketi etkinleştirmeden önce mutlak konumu doğruluyor mu?
Enkoder arızası veya konum bilgisinin kaybolması sonrasında referanslama işlemi gerekiyor mu?
Bu sorular, konum belirsizliğini önlemeye ve başlatma ile kurtarma prosedürlerinin güvenilirliğini artırmaya yardımcı olur.
Sonuç: Enkoderi Eklemin Mekanik Tasarımına Göre Seçin
Tek turlu ve çok turlu mutlak enkoderler farklı mühendislik gereksinimlerini karşılar.
Mekanik tasarım ve kontrol sistemi eklemin konumunu güvenilir biçimde belirleyebildiği sürece tek turlu mutlak enkoder, açısal hareketi sınırlı robot eklemleri için pratik bir seçenek olabilir. Pille yedeklenen çok turlu enkoder ise biriken dönüş miktarının güç kesintileri boyunca korunması gerektiğinde, özellikle birden fazla devir yapan eklemler ve sık manuel hareket içeren uygulamalar için daha uygundur.
HONPINEHPJM Harmonic Joint Actuator PRO Serisi için doğru yapılandırma; eklemin dönüş aralığına, konumun korunması gereksinimlerine ve bakım stratejisine bağlıdır.
HONPINE olarak insansı robotlar, işbirlikçi robot kolları, dış iskeletler ve diğer hassas hareket kontrolü uygulamaları için harmonik eklem aktüatörleri sunuyoruz.
HPJM PRO Serisi hakkında daha fazla bilgi edinmek ve robot eklem tasarımınıza uygun enkoder yapılandırmasını seçmek için HONPINE ile iletişime geçin.
Yazar Hakkında
Theodore Li, HONPINE'da Teknik Direktör olarak görev yapmakta olup, replikasyon ürünleri için Ar-Ge stratejisini denetlemekte, ekip seçimine rehberlik etmekte ve hem satış öncesi hem de satış sonrası operasyonları yönetmektedir.

Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
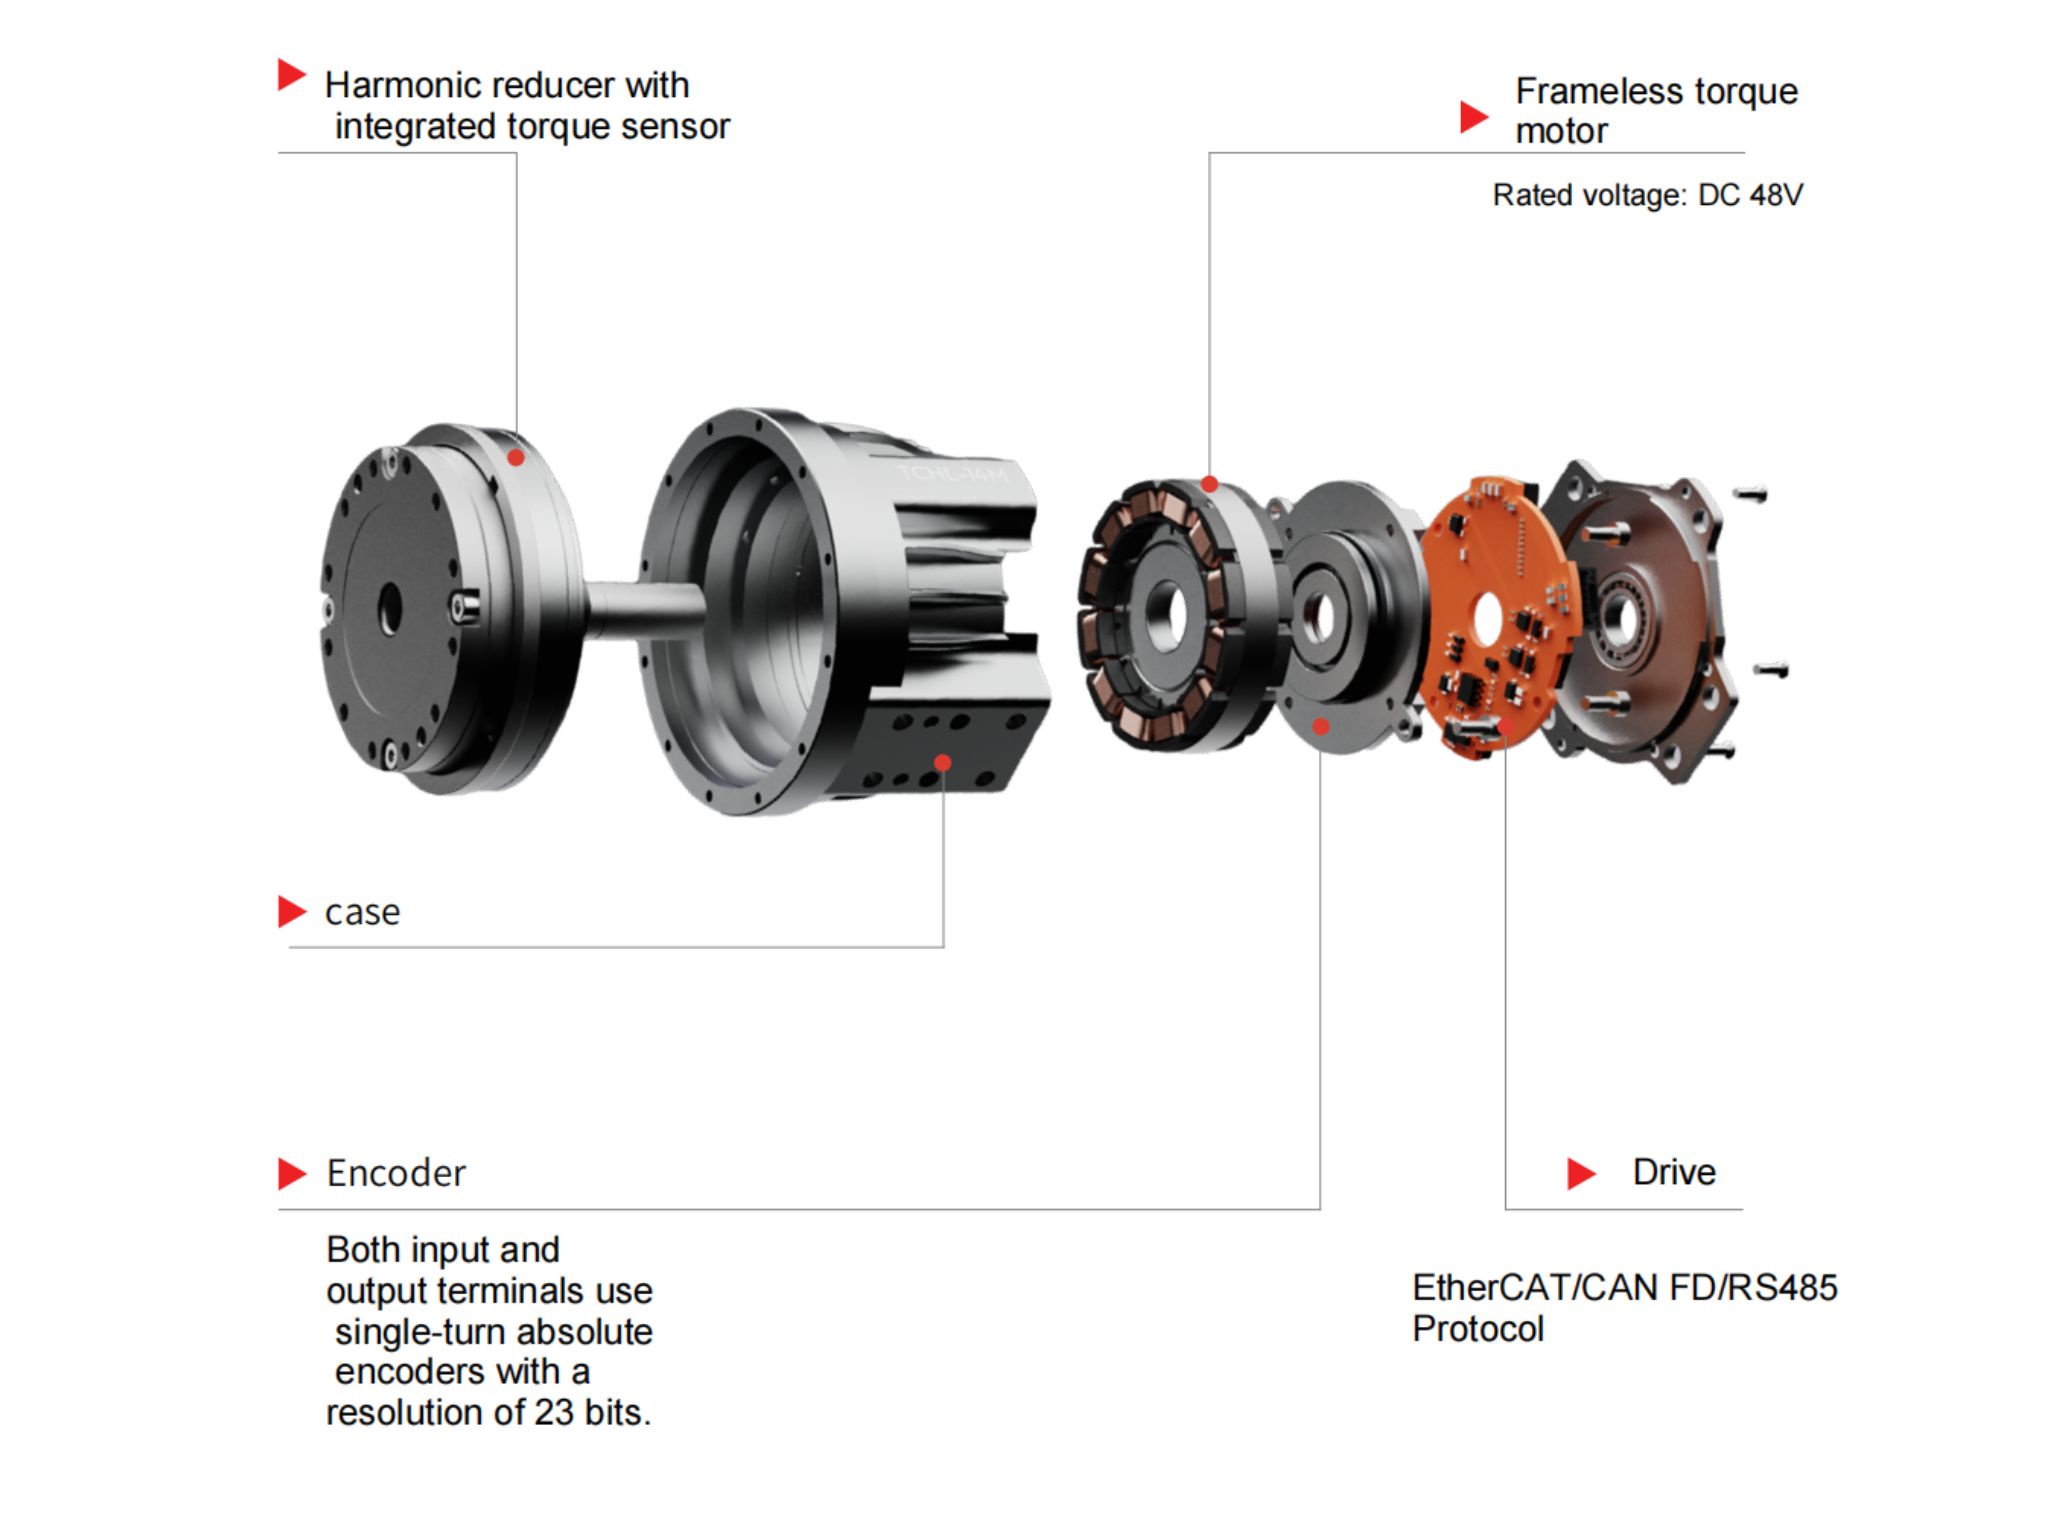
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İşbirlikçi Robotunuz için T Tipi mi, Düz Tip Harmonik Mafsal Modülü mü Seçmelisiniz?Kompakt ve yüksek performanslı bir işbirlikçi robot tasarlarken doğru harmonik mafsal modülünü seçmek çok önemlidir. TCHL düz tip mi yoksa HTS T tipi harmonik mafsal modülü mü kullanmalısınız? Her iki yapılandırma da hassas robot hareketlerini destekleyebilse de çıkış flanşlarının farklı geometrileri montaj alanını, bağlantıların birleştirilmesini, kablo yönlendirmesini ve mekanik entegrasyonu etkiler. Bu kılavuzda HONPINE Teknik Direktörü Theodore Li, iki tasarım arasındaki temel farkları, avantajlarını ve sınırlamalarını ve işbirlikçi robot kolunuz için en uygun yapılandırmayı nasıl seçeceğinizi açıklıyor.
 İnsansı Robotlar için Eksiksiz Harmonik Eklem Aktüatörü Çözümü: HPJM Serisi Seçim Rehberiİnsansı robotlar için harmonik eklem aktüatörleri seçmeye yönelik eksiksiz bir rehber. Tork kapasitesi, redüksiyon oranları, dinamik tepki ve tutma freni konfigürasyonlarına ilişkin pratik bilgilerle bilek, dirsek, omuz, bel, kalça, diz ve ayak bileği eklemlerine yönelik HONPINE HPJM modellerini inceleyin.
 Harmonik tahrikli aktüatörler, alanın kısıtlı olduğu endüstriyel otomasyon ekipmanları için neden idealdir?Modern endüstriyel otomasyonda sınırlı montaj alanı, mekanik tasarımı çoğu zaman daha zorlu hâle getirir. Harmonik tahrikli aktüatörler, temel tahrik bileşenlerini tek bir ünitede birleştirerek kompakt bir hareket kontrol çözümü sunar. Yüksek redüksiyon oranları, sadeleştirilmiş mekanik yapıları ve esnek montaj seçenekleri; ekipman üreticilerinin alan gereksinimlerini azaltmasına, montajı kolaylaştırmasına ve iç yerleşimi optimize etmesine yardımcı olabilir. Bu makalede, entegre harmonik tahrikli aktüatörlerin endüstriyel otomasyon ekipmanlarında yerden tasarruf sağlayan tasarımları desteklediği dört yöntem ele alınmaktadır.
 Robot Eklem Modülleri için Tek Turlu ve Çok Turlu Mutlak Enkoderler: Nasıl Seçim Yapılır?Bu kılavuz, robot eklem modüllerinde kullanılan tek turlu ve çok turlu mutlak enkoderleri karşılaştırarak konum geri bildirimi, güç kesildiğinde konumun korunması ve bakım gereksinimleri açısından aralarındaki farkları açıklar. Örnek olarak HONPINE HPJM Harmonic Joint Actuator PRO Serisi'ni kullanarak insansı robotlar, işbirlikçi robot kolları ve dış iskeletler için doğru enkoder yapılandırmasının nasıl seçileceğini öğrenin.
 STO mu, Robot Eklem Modüllerindeki Tutma Freni mi: Robotlarda Güvenli Kontrol Açısından Farkları Nelerdir?STO (Safe Torque Off) ve tutma frenleri, robot eklemlerinin güvenliğinde farklı roller üstlenir. STO, motorun tahrik torku üretmesini önlerken tutma freni, eklemin hareketine mekanik olarak karşı koyar ve motor devre dışı bırakıldığında yüklerin tutulmasına yardımcı olur. Bu farkı anlamak; insansı robotlar, işbirlikçi robotlar ve endüstriyel otomasyon için robot eklem modülü seçerken önemlidir. Bu yazıda HONPINE Teknik Direktörü Theodore Li, bu işlevlerin nasıl çalıştığını, sınırlamalarını ve HONPINE HAG serisi gibi harmonik entegre eklem aktüatörlerinde her ikisinin hangi durumlarda değerlendirilmesi gerektiğini açıklıyor.
 AGV Robot Yönlendirme Tahrik Tekerleği: Bileşenler, Uygulamalar ve Seçim İçin Kapsamlı Bir KılavuzAGV yönlendirme tahrik tekerleği, endüstriyel mobil robotlarda esnek hareketi desteklemek için çekiş ve aktif yönlendirme işlevlerini bir araya getirir. Bu kılavuzda temel bileşenleri, çalışma prensipleri, endüstriyel uygulamaları ve yük kapasitesi, çekiş torku, yönlendirme torku, tekerlek çapı, hız ve kontrol arayüzleri dâhil olmak üzere başlıca seçim kriterleri açıklanmaktadır. AGV’ler, AMR’ler, otonom forkliftler ve ağır hizmet tipi malzeme taşıma sistemleri için uygun bir yönlendirme tahrik modülünün nasıl seçileceğini keşfedin.