










İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?
İnsansı robotlar araştırma laboratuvarlarından ticari kullanıma doğru ilerlerken, robot üreticileri uygun bir motor veya redüktör seçmenin çok ötesine geçen bir zorlukla karşı karşıya kalmaktadır. Her robotik eklemin performansı, robotun tork çıkışını, hareket hassasiyetini, dinamik tepkisini, enerji tüketimini ve genel güvenilirliğini doğrudan etkiler.
Bu nedenle robot geliştiricileri için birrobot eklem motoru üreticisiseçmek, yalnızca tork spesifikasyonlarını karşılaştırma meselesi değildir. Güvenilir bir tedarikçinin tutarlı eklem performansı, mühendislik desteği, üretim kapasitesi, özelleştirme kabiliyeti ve uzun vadeli üretim ölçeklenebilirliği sunması gerekir.
Bir proje OEM, ODM veya JDM iş birliği gerektirdiğinde bu durum daha da önem kazanır; çünkü eklem tedarikçisi, robot üreticisinin ürün geliştirme ve tedarik zincirinin önemli bir parçası hâline gelebilir.
HONPINE, insansı robotlar, robotik kollar, iş birlikçi robotlar ve diğer gelişmiş robotik sistemler için hareket çözümleri sunarak entegre robotik eklem modüllerinin geliştirilmesi ve üretimine odaklanmaktadır.
Güvenilir Bir Robot Eklem Motoru Üreticisini Ne Belirler?
Bir robot eklem motoru, yüksek derecede entegre edilmiş bir hareket bileşenidir. Ürün mimarisine bağlı olarak motoru, hassas redüksiyon mekanizmasını, enkoderi, sürücü elektroniğini, iletişim arayüzünü, freni, tork algılamayı ve diğer kontrol veya güvenlik işlevlerini bir araya getirebilir.
Bu, tedarikçinin yetkinliklerinin yalnızca nominal tork gibi tek bir parametreye bakılarak değerlendirilemeyeceği anlamına gelir.
Bir B2B robotik projesi için daha kapsamlı bir değerlendirme beş alanı içermelidir: mühendislik kabiliyeti, ürün performansı, üretim kabiliyeti, özelleştirme kabiliyeti ve ticari ölçeklenebilirlik.
Bu beş alanın tamamında güçlü kabiliyetlere sahip bir tedarikçi, yalnızca standart motorlar sağlayan bir üreticiden çok daha fazla değer sunabilir.
İnsansı Robotlar İçin Entegre Robot Eklem Motoru Tasarımı
İnsansı robotlar, nispeten küçük bir gövde yapısına entegre edilmek üzere birden fazla kompakt eklem gerektirir. Omuz, dirsek, bilek, kalça, diz ve ayak bileği eklemlerinin tümü farklı mekanik gereksinimlere sahiptir.
Entegre bir robot eklem motoru; motoru, hassas transmisyonu, enkoderi ve kontrol bileşenlerini tek bir kompakt düzende birleştirebilir. Bu, mekanik entegrasyonu basitleştirebilir ve robot üreticisinin ihtiyaç duyduğu harici bileşen sayısını azaltabilir.
Örneğin, bir insansı robot ekleminin sınırlı bir dış çapı korurken yüksek tork sağlaması gerekebilir. Aynı zamanda eklem, doğru konum geri bildirimi sağlamalı ve robot kontrolöründen gelen komutlara hızlı yanıt vermelidir.
Bu işlevlerin entegrasyonu, özellikle robot üreticisi mekanik geliştirme süresini azaltmak ve genel eklem mimarisini basitleştirmek istediğinde büyük değer taşır.
Ancak entegrasyon, esneklikten ödün vermek anlamına gelmemelidir. Farklı robot eklemleri farklı tork aralıkları, redüksiyon oranları, enkoder yapılandırmaları, iletişim protokolleri, fren sistemleri veya güvenlik işlevleri gerektirebilir.
Bu nedenle yetkin bir robot eklem motoru üreticisi, tek bir sabit ürün yerine birden çok eklem yapılandırması sunabilmelidir.
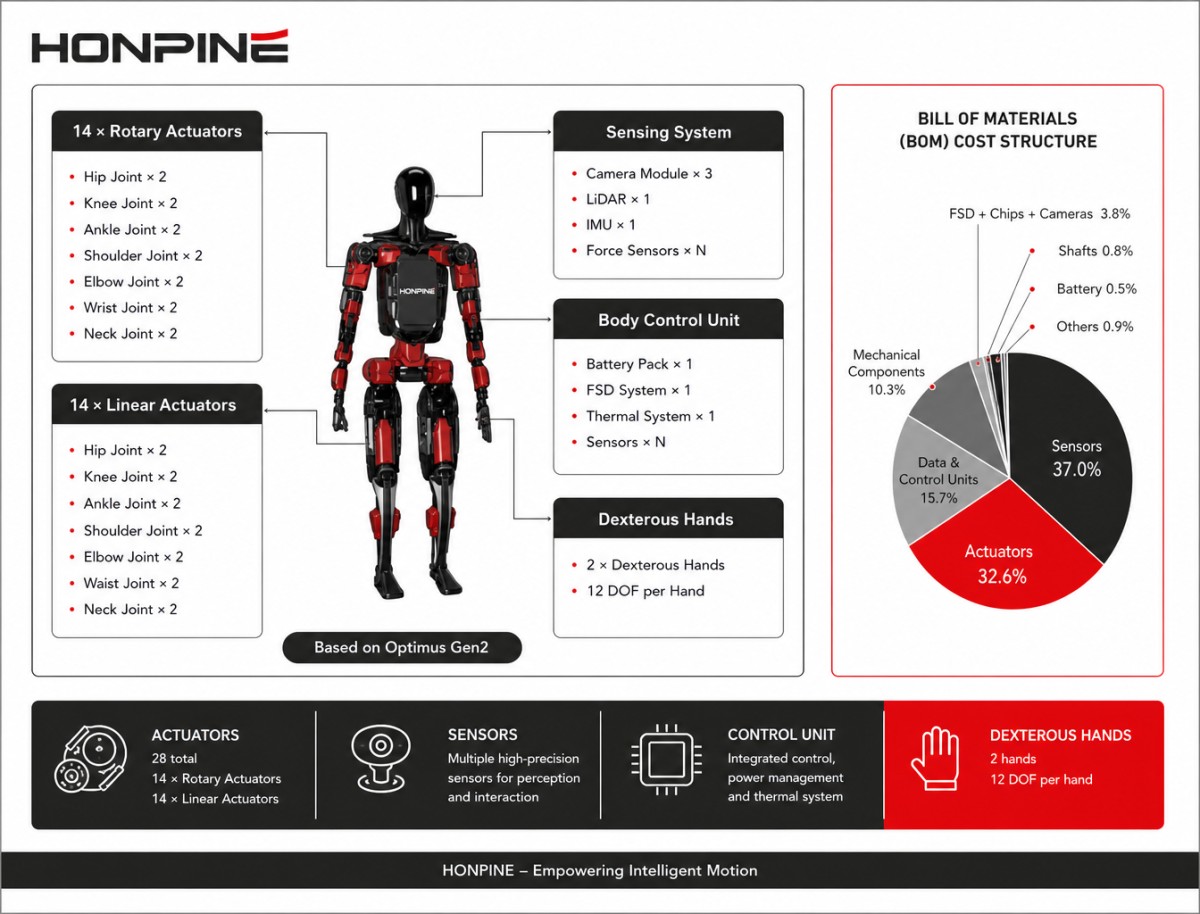
Harmonik Transmisyon Robot Eklem Motorları İçin Neden Önemlidir?
Birçok kompakt robotik eklem için harmonik transmisyon; yüksek redüksiyon oranı, düşük boşluk, kompakt boyutlar ve yüksek tork yoğunluğundan oluşan cazip bir kombinasyon sunar.
Bu özellikler özellikle robotik kollarda, insansı robotlarda, iş birlikçi robotlarda ve hassas otomasyon sistemlerinde faydalıdır.
Bir robotik eklemde boşluk, motor hareketi ile çıkış hareketi arasındaki ilişkiyi doğrudan etkileyebilir. Robot yön değiştirdiğinde, aşırı mekanik boşluk konumlandırma hassasiyetini azaltabilir ve hassas hareket kontrolünü daha zor hâle getirebilir.
Harmonik dişlili bir robotik eklem motoru, kompakt bir yapı içinde yüksek bir redüksiyon oranı sağlarken bu mekanik boşluğu azaltabilir.
Eklem boyutu ve ağırlığının kritik olduğu uygulamalarda bu özellikle değerli olabilir; çünkü aktüatör, robotik yapının kütlesini gereksiz yere artırmadan yeterli tork sağlamalıdır.
Robot Eklem Motoru Performansı Sistem Seviyesinde Değerlendirilmelidir
Profesyonel bir robot eklem motoru spesifikasyonu yalnızca torka göre değerlendirilmemelidir.
Örneğin, bir eklem yeterli tepe torka sahip olabilir ancak sürekli çalışma sırasında termal performansı yetersizse robotun gereksinimlerini yine de karşılayamayabilir.
Benzer şekilde, transmisyon boşluğu, burulma deformasyonu, mekanik rijitlik veya kontrol tepkisi doğru şekilde yönetilmezse yüksek çözünürlüklü bir enkoder otomatik olarak yüksek konumlandırma hassasiyetini garanti etmez.
Bu nedenle robot üreticileri şunları değerlendirmelidir:
Nominal tork, tepe tork, hız, redüksiyon oranı, boşluk, burulma rijitliği, enkoder çözünürlüğü, termal performans, mekanik dayanım, iletişim arayüzü ve kontrol tepkisi.
Bu parametreler arasındaki ilişki, eklemin robot içinde gerçekte nasıl performans göstereceğini belirler.
Enkoder Yapılandırması Robotik Eklem Kontrolü İçin Kritik Öneme Sahiptir
Enkoder sistemi, robot eklem motoru üreticisi seçerken bir diğer önemli faktördür.
Motor tarafındaki bir enkoder, motor kontrolü ve alan yönlendirmeli kontrol için yüksek hızlı geri bildirim sağlayabilirken, çıkış tarafındaki bir enkoder eklem çıkışının konumunu doğrudan izleyebilir.
Yüksek performanslı robotik eklemler için çift enkoder mimarisi, kontrolörün hem motor tarafındaki hem de çıkış tarafındaki hareketi izlemesini sağladığından daha kapsamlı geri bildirim sunabilir.
Bu, hassas konumlandırma, hareket telafisi, geri sürülebilirlik değerlendirmesi veya gelişmiş eklem kontrolü gerektiren uygulamalar için değerli olabilir.
Robot mimarisine bağlı olarak üreticiler ayrıca mutlak enkoderler, çok turlu konum geri bildirimi veya özelleştirilmiş enkoder yapılandırmaları talep edebilir.
Bu nedenle bir robot eklem motoru tedarikçisini değerlendirirken yalnızca "enkoder kaç bittir?" diye sormak değil, aynı zamanda enkoderin nereye monte edildiğini ve kontrol sisteminde hangi rolü üstlendiğini sormak da önemlidir.
İnsansı Robot Eklem Motorlarında Tork Yoğunluğu Önemlidir
İnsansı robotlar aktüatör ağırlığına karşı son derece hassastır.
Omuza veya bacağa monte edilen bir aktüatör yalnızca kendi ağırlığını eklemez. Kütlesi aynı zamanda alt taraftaki eklemlerin hareket ettirmesi gereken yükün bir parçası hâline gelir.
Bu, robotun tamamında kademeli bir etki yaratır.
Örneğin, bir omuz aktüatörünün kütlesini artırmak dirsek ve bilek üzerindeki yükü artırabilir. Bir bacak ekleminin kütlesini artırmak, altındaki eklemlerin dinamik gereksinimlerini etkileyebilir.
Bu nedenle tork yoğunluğu, insansı robot eklem motorları için önemli bir tasarım parametresidir.
Yüksek tork yoğunluklu bir aktüatör, robotun nispeten kompakt ve hafif bir mekanik yapıyı korumasına yardımcı olurken gerekli eklem torkunu sağlayabilir.
Bu nedenle insansı robot geliştiricilerine hizmet veren robot eklem motoru üreticilerinin yalnızca çıkış torkunu değil, aynı zamanda aktüatör çapını, uzunluğunu, kütlesini, termal kapasitesini ve mekanik entegrasyonunu da dikkate alması gerekir.
Farklı Robot Eklemleri Farklı Aktüatör Tasarımları Gerektirir
Bir insansı robot, her eksende aynı eklem motoru spesifikasyonuna ihtiyaç duymaz.
Bilekte genellikle kompaktlık, düşük boşluk, düşük atalet ve hassas konum kontrolü önceliklidir.
Dirsek, nispeten kompakt bir yapıyı korurken daha yüksek tork gerektirir.
Omuz, daha büyük aşağı akış ataletini karşılamalı ve önemli ölçüde daha yüksek tork ve rijitlik gerektirebilir.
Kalça ve diz daha da zorludur; çünkü gövde desteğine, yürümeye, hızlanmaya, yavaşlamaya ve dinamik dengeye katkıda bulunurlar.
Bu nedenle profesyonel bir robot eklem motoru üreticisi, farklı tork ve boyutsal gereksinimleri kapsayan bir eklem aktüatörü ailesi sunabilmelidir.
Bu yaklaşım, robot üreticisinin tüm robot için aşırı büyük bir aktüatör seçmek yerine her eklemi optimize etmesini sağlar.
Robot Eklem Modülünden Komple İnsansı Robota
B2B robotik müşterileri için bir diğer önemli husus, tedarikçinin mühendislik kapsamıdır.
Bir tedarikçi yalnızca tekil motorlar sağlayabilir.
Başka bir tedarikçi, motorları hassas redüktörlerle birlikte sağlayabilir.
Daha yetkin bir robotik üreticisi, entegre eklem modülleri sağlayabilir ve bunların robotik kollara veya komple insansı robotlara entegrasyonunu destekleyebilir.
Bu fark proje geliştirmeyi önemli ölçüde etkileyebilir.
İnsansı robot geliştiren bir şirket, aşağıdakiler dâhil olmak üzere birden çok düzeyde desteğe ihtiyaç duyabilir:
Eklem aktüatörü tasarımı
Mekanik entegrasyon
Motor ve transmisyon seçimi
Enkoder yapılandırması
Sürücü ve iletişim arayüzleri
Eklem kontrolü
Robotik kol entegrasyonu
İnsansı robot donanımı
Prototip üretimi
Seri üretim
Bu yetkinlikler aynı mühendislik organizasyonu içinde mevcut olduğunda, mekanik, elektrik ve kontrol ekipleri arasındaki iletişim daha verimli hâle gelebilir.
Robot Eklem Motorları İçin OEM, ODM ve JDM İş Birliği
Büyük robotik projeleri, çoğu zaman standart ürünlerin satın alınmasından daha fazlasını gerektirir.
Bir robot üreticisi kendi mekanik mimarisine sahip olabilir ve özelleştirilmiş bir eklem motoruna ihtiyaç duyabilir.
Bir OEM projesinde tedarikçi, ürünleri müşterinin spesifikasyonlarına, markalamasına ve üretim gereksinimlerine göre üretebilir.
Bir ODM projesinde tedarikçi, müşterinin işlevsel gereksinimlerini karşılayan bir ürün geliştirmek için daha fazla tasarım ve mühendislik kabiliyeti sunabilir.
Bir JDM projesinde her iki şirket de ürün geliştirmeye katılabilir; müşterinin uygulama bilgisini tedarikçinin donanım mühendisliği ve üretim kabiliyetleriyle birleştirebilir.
İnsansı robotik için JDM özellikle değerli olabilir; çünkü eklem aktüatörleri robotun mekanik mimarisiyle yakından bağlantılıdır.
Eklem çapı, çıkış mili, montaj arayüzü, enkoder, kablo yönlendirmesi, tork aralığı, termal yönetim ve iletişim sisteminin tümünün robotun genel tasarımıyla koordine edilmesi gerekebilir.
Bu nedenle özelleştirme ve mühendislik kabiliyetlerine sahip bir robot eklem motoru üreticisi, yalnızca bir bileşen tedarikçisi olmaktan ziyade bir geliştirme ortağı hâline gelebilir.
Robot Eklem Motoru Tedarikçileri İçin Üretim Kabiliyeti Önemlidir
Mühendislik performansı, tedarikçi değerlendirmesinin yalnızca bir parçasıdır.
Bir robotik eklem ticari üretime geçtiğinde, üretim tutarlılığı da eşit derecede önemli hâle gelir.
Bir tedarikçi; kritik üretim süreçleri, montaj, test, kalite kontrol ve üretim kapasitesi üzerinde yeterli kontrole sahip olmalıdır.
B2B müşteriler için çeşitli sorular özellikle önemlidir:
Üretici gerekli hacmi üretebilir mi?
Prototip üretimi seri üretime sorunsuz şekilde geçebilir mi?
Ürün tutarlılığı birden fazla üretim partisi boyunca korunabilir mi?
Tedarikçinin kendi üretim tesisleri var mı?
Eklem modülleri için özel test ekipmanına sahip mi?
Robot projesi ticarileşme aşamasına girdiğinde üretim kapasitesi genişletilebilir mi?
Bu sorular insansı robotlar için özellikle önemlidir; çünkü bir robot platformu prototip geliştirmeden ticari kullanıma geçtiğinde üretim talebi hızla artabilir.
HONPINE'ın Üretim ve Ar-Ge Kabiliyeti
HONPINE'ın, yaklaşık 50 donanım Ar-Ge mühendisi ve 90 yazılım geliştirme mühendisi dâhil olmak üzere yaklaşık 400 çalışanı bulunmaktadır.
Şirket, yaklaşık 150 üretim çalışanı tarafından desteklenen, 10,000 metrekareden fazla üretim alanına sahip kendi üretim tesislerini işletmektedir.
Donanım mühendisliği, yazılım geliştirme ve şirket içi üretimin bu birleşimi, HONPINE'ın robotik eklem geliştirmesine izole bir motor bileşeni olarak değil, eksiksiz bir hareket kontrol sistemi olarak yaklaşmasını sağlar.
HONPINE, son üç yılda 1,200'den fazla insansı robot seti ve toplamda 3,000'den fazla robot seti olmak üzere 300,000'den fazla eklem modülü üretmiştir.
Bu üretim kabiliyetleri, hem robotik eklem modülleri hem de komple robotik sistemler genelinde deneyim sağlar.
Prototip Doğrulamasından Seri Üretime
Bir bileşen tedarikçisi ile stratejik robotik ortağı arasındaki en önemli farklardan biri, ürünün eksiksiz yaşam döngüsünü destekleme yeteneğidir.
Tipik bir robotik projesi birkaç aşamadan ilerleyebilir:
Konsept tasarımı → Eklem seçimi → Prototip geliştirme → Mühendislik doğrulaması → Robot entegrasyonu → Pilot üretim → Seri üretim
Her aşamada gereksinimler değişebilir.
Prototip aşamasında esneklik ve mühendislik yanıtı daha önemli olabilir.
Doğrulama sırasında güvenilirlik, termal performans, kontrol uyumluluğu ve mekanik dayanıklılık kritik hâle gelir.
Seri üretim sırasında üretim tutarlılığı, kalite kontrol, teslimat kabiliyeti ve maliyet optimizasyonu giderek daha önemli hâle gelir.
Tüm bu aşamaları destekleyebilen bir robot eklem motoru üreticisi, robot geliştiricisi için tedarik zinciri ve mühendislik risklerini önemli ölçüde azaltabilir.
Uluslararası Robotik Müşterilerini Destekleme
Küresel robotik projeleri aynı zamanda etkili uluslararası iletişim gerektirir.
HONPINE, uluslararası müşterilerle İngilizce iletişim kurabilen mühendislik ve satış ekipleriyle yurt dışı müşterilerine hizmet verme deneyimine sahiptir.
Mevcut müşteri tabanı; China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup ve Samsung dâhil olmak üzere Çin ve yurt dışı pazarlarındaki önde gelen şirketleri ve kuruluşları içermektedir.
Uluslararası robotik geliştiricileri için bu deneyim; teknik iletişimi, ürün spesifikasyonlarının doğrulanmasını, mühendislik koordinasyonunu ve ticari proje yönetimini basitleştirebilir.
Uzun Vadeli Bir Robot Eklem Motoru Tedarik Zinciri Oluşturma
İnsansı robotlar, tedarik zinciri istikrarının giderek daha önemli hâle geleceği bir aşamaya ilerlemektedir.
Bir robot üreticisi başlangıçta geliştirme ve test için yalnızca onlarca veya yüzlerce eklem modülüne ihtiyaç duyabilir. Platform ticari kullanıma girdiğinde talep önemli ölçüde artabilir.
Bu, tedarikçi seçiminde yalnızca mevcut prototip gereksinimlerinin değil, gelecekteki üretim ölçeklenebilirliğinin de dikkate alınması gerektiği anlamına gelir.
Güvenilir bir robot eklem motoru üreticisi şunları destekleyebilmelidir:
Prototip miktarları → Küçük parti üretim → Pilot üretim → Seri üretim → Kapasite genişletme
Tedarikçi ayrıca robot platformu geliştikçe ürün optimizasyonunu sürdürme kabiliyetine de sahip olmalıdır.
Örneğin, ikinci nesil eklem daha düşük ağırlık, daha yüksek tork yoğunluğu, iyileştirilmiş termal performans, daha iyi geri bildirim veya yeni bir iletişim mimarisi gerektirebilir.
Uzun vadeli bir mühendislik ilişkisi, robot üreticisini her ürün nesli için tedarik zincirini yeniden başlatmaya zorlamak yerine bu iyileştirmelerin birlikte geliştirilmesini sağlar.
Donanımın Ötesinde: İş Birlikçi Bir Donanım-Yazılım Modeli
İnsansı robotik, donanım ve yazılım arasında yakın koordinasyon gerektirir.
Eklem modülü hareketin fiziksel olarak gerçekleştirilmesinden sorumluyken, üst düzey yazılım robotun çevresini nasıl anladığını, karar verdiğini, görevleri planladığını ve kullanıcılarla etkileşim kurduğunu belirler.
Bu nedenle etkili bir iş birliği modeli, tek bir tedarikçinin robot teknoloji yığınının her katmanını sağlamasını mutlaka gerektirmez.
Donanıma odaklanan bir üretici, eksiksiz robotik donanım platformunu ve temel eklem kontrol yazılımını sağlayabilirken; robot geliştiricisi üst düzey AI, algılama, navigasyon, görev planlama ve uygulamaya özgü algoritmalardaki uzmanlığını sunar.
Bu tamamlayıcı model, her iki tarafın da en güçlü teknik kabiliyetlerine odaklanmasını sağlayabilir.
Bir Robot Eklem Motoru Üreticisine Neler Sormalısınız?
Bir tedarikçi seçmeden önce robot üreticileri, bir ürün veri sayfasından daha fazlasını değerlendirmelidir.
Önemli sorular şunlardır:
Tedarikçinin kendi Ar-Ge ekibi var mı?
Eklem motorunu robotun mekanik mimarisine göre özelleştirebilir mi?
Kendi üretim tesisleri var mı?
Mevcut üretim hacmi nedir?
Prototip geliştirmeyi ve seri üretimi destekleyebilir mi?
Hangi enkoder ve iletişim seçenekleri mevcuttur?
OEM, ODM veya JDM iş birliği sunabilir mi?
Komple robotik sistemler konusunda deneyimi var mı?
Mühendislik ekibi uluslararası müşterilerle etkili şekilde iletişim kurabilir mi?
Bu sorular, bir tedarikçinin uzun vadeli bir robotik projesini destekleyip destekleyemeyeceğine dair çok daha kapsamlı bir tablo sunar.
Robot Eklem Motoru Üreticisi Olarak Neden HONPINE'ı Seçmelisiniz?
HONPINE'ın temel uzmanlığı; hassas transmisyon, motor sistemleri, enkoder geri bildirimi, sürücü teknolojisi, kontrol yazılımı ve robotik donanım entegrasyonu kabiliyetleriyle desteklenen entegre robotik eklem modülleri üzerinde yoğunlaşmaktadır.
HONPINE yalnızca standart bir motor tedarik etmeye odaklanmak yerine, farklı robotik mimarilere uyarlanabilen hareket çözümleri sunmaya çalışır.
Ürün kabiliyetleri tekil eklem modüllerinden hünerli ellere, 7-DOF robotik kollara ve komple insansı robotlara kadar uzanır.
Bu daha geniş ürün deneyimi, HONPINE'ın eklem aktüatörü ile komple robotik sistem arasındaki ilişkiyi anlamasına yardımcı olur.
İnsansı robotlar, iş birlikçi robotlar, endüstriyel robotik kollar veya diğer gelişmiş robotik platformlar geliştiren müşteriler için HONPINE, özelleştirilmiş eklem geliştirmeden OEM, ODM ve JDM üretim iş birliğine kadar uzanan projeleri destekleyebilir.
Sonuç
Bir robot eklem motoru üreticisiseçmek, yeni bir robot platformu geliştiren her robotik şirketi için stratejik bir karardır.
Doğru tedarikçi, yüksek tork veya kompakt bir motordan daha fazlasını sunmalıdır. Robot eklem mühendisliğini, hassas transmisyonu, enkoder ve kontrol teknolojisini, üretim kabiliyetini, özelleştirmeyi, kalite yönetimini ve üretim ölçeklenebilirliğini birleştirmelidir.
Özellikle insansı robotlarda farklı eklem yapılandırmaları geliştirme, tork yoğunluğunu optimize etme, geri bildirim ve kontrol sistemlerini entegre etme ve üretimi ölçeklendirme yeteneği, nihai robotun rekabet gücü üzerinde doğrudan etkiye sahip olabilir.
HONPINE, şirket içi Ar-Ge ve üretim kabiliyetleriyleentegre eklem modülügeliştirmeyi birleştirerek müşterilerini eklem düzeyindeki mühendislikten robotik sistem geliştirme ve seri üretime kadar desteklemektedir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?İnsansı robotlar ve diğer gelişmiş robotik sistemler geliştirilirken güvenilir bir robot eklem motoru üreticisi seçmek kritik bir adımdır. Bir robotik eklem, kompakt bir yapı içinde tork, hız, hassasiyet, tork yoğunluğu, termal performans, geri bildirim, mekanik rijitlik ve uzun vadeli güvenilirlik arasında denge sağlamalıdır. Bu nedenle B2B robotik şirketleri için tedarikçi değerlendirmesi, ürün veri sayfasının ötesine geçmeli ve mühendislik kabiliyeti, üretim kapasitesi, eklem entegrasyonu, test ve üretim ölçeklenebilirliğini dikkate almalıdır. Bu makalede HONPINE Kurucusu Allen Li, bir robot eklem motoru üreticisi seçerken dikkate alınması gereken temel faktörleri ve entegre harmonik robot eklem teknolojisinin insansı robot geliştirmeyi nasıl destekleyebileceğini açıklamaktadır.
 Hafif İnsansı Robotlar Hassas Aktarma ile Başlarİnsansı robotlar deneysel prototiplerden pratik uygulamalara doğru ilerledikçe hafif tasarım, enerji verimliliği, hareket performansı ve uzun vadeli güvenilirlik giderek daha önemli hâle geliyor. Bu zorlukların merkezinde hassas aktarma yer alır. Harmonik redüktörlerden hafif robot eklemlerine ve entegre geliştirme kitlerine kadar, her bir temel bileşenin tasarımı bir insansı robotun genel performansını doğrudan etkiler. Bu makalede, HONPINE Kurucusu Allen Li, hassas aktarma teknolojisinin hafif insansı robotların gelişimini nasıl destekleyebileceğine ve HONPINE'in uzmanlığını harmonik redüktörlerden hafif robot eklemlerine ve entegre robotik çözümlerine doğru nasıl genişlettiğine dair görüşlerini paylaşıyor.
 Yarı İletken Ekipmanları için Harmonik Döner Aktüatörler: Hassas Hareket, İçi Boş Mil Tasarımı ve FOC KontrolüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Yarı iletken üretim ekipmanlarında dönme hareketi, yalnızca bir mekanizmayı döndürmekten ibaret değildir. Sınırlı montaj alanı, kablo ve boru yönlendirmesi, düşük hız kararlılığı, hassas konumlandırma ve sürekli ayarlanabilir hareket profillerinin tümü makinenin performansını etkileyebilir. Bu nedenle harmonik döner aktüatörler, yarı iletken ekipmanları için önemli bir hareket çözümü hâline gelmektedir. Bu makalede, ekipman geliştirme, tavan üstü taşıma, wafer elleçleme, temizleme ve kristal büyütme uygulamalarındaki deneyimlerimize dayanarak; harmonik transmisyonun, FOC tabanlı motor kontrolünün, enkoder geri bildiriminin, büyük içi boş mil tasarımının ve esnek mekanik arayüzlerin pratik yarı iletken hareket gereksinimlerini karşılamak üzere nasıl birlikte çalıştığını ele alacağım.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?İnsansı robotlar ve diğer gelişmiş robotik sistemler geliştirilirken güvenilir bir robot eklem motoru üreticisi seçmek kritik bir adımdır. Bir robotik eklem, kompakt bir yapı içinde tork, hız, hassasiyet, tork yoğunluğu, termal performans, geri bildirim, mekanik rijitlik ve uzun vadeli güvenilirlik arasında denge sağlamalıdır. Bu nedenle B2B robotik şirketleri için tedarikçi değerlendirmesi, ürün veri sayfasının ötesine geçmeli ve mühendislik kabiliyeti, üretim kapasitesi, eklem entegrasyonu, test ve üretim ölçeklenebilirliğini dikkate almalıdır. Bu makalede HONPINE Kurucusu Allen Li, bir robot eklem motoru üreticisi seçerken dikkate alınması gereken temel faktörleri ve entegre harmonik robot eklem teknolojisinin insansı robot geliştirmeyi nasıl destekleyebileceğini açıklamaktadır.
 Hafif İnsansı Robotlar Hassas Aktarma ile Başlarİnsansı robotlar deneysel prototiplerden pratik uygulamalara doğru ilerledikçe hafif tasarım, enerji verimliliği, hareket performansı ve uzun vadeli güvenilirlik giderek daha önemli hâle geliyor. Bu zorlukların merkezinde hassas aktarma yer alır. Harmonik redüktörlerden hafif robot eklemlerine ve entegre geliştirme kitlerine kadar, her bir temel bileşenin tasarımı bir insansı robotun genel performansını doğrudan etkiler. Bu makalede, HONPINE Kurucusu Allen Li, hassas aktarma teknolojisinin hafif insansı robotların gelişimini nasıl destekleyebileceğine ve HONPINE'in uzmanlığını harmonik redüktörlerden hafif robot eklemlerine ve entegre robotik çözümlerine doğru nasıl genişlettiğine dair görüşlerini paylaşıyor.
 Robot Eklem Aktüatörü Nasıl Seçilir: Mühendislerin Kontrol Etmesi Gereken 3 Temel Kriter?Bir robot eklem aktüatörü seçmek, yalnızca tork ve hareket performansını değil, aynı zamanda kontrol kararlılığını, mekanik entegrasyonu ve geliştirme süresini de etkileyen bir mühendislik kararıdır. Endüstriyel robotlar, işbirlikçi robotlar, insansı robotlar ve diğer robotik sistemler için doğru aktüatör, robotun motoru, enkoderi, kontrolörü, iletişim ağı ve güç mimarisiyle uyumlu kalırken her eklemin gerçek gereksinimlerine uygun olmalıdır. Bu makalede, mühendislerin bir robot eklem aktüatörü seçerken değerlendirmesi gereken üç temel kriteri açıklayacağım: tork ve dişli oranı eşleştirmesi, enkoder ve iletişim uyumluluğu ile üreticinin teknik dokümantasyonu ve mühendislik desteği.
 Dış Mekân Robot Mafsal Çözümü: Dahili Tork Sensörlü Harmonik Mafsal ModülüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Robotlar kontrollü fabrika ortamlarının ötesine geçtikçe, dış mekân robotik uygulamaları robot mafsalı tasarımı için yeni gereksinimler ortaya çıkarıyor. Yağmur, toz, nem, sıcaklık dalgalanmaları, düşük sıcaklık koşulları ve öngörülemeyen dış yüklerin tümü, bir robot mafsalının sahadaki performansını etkileyebilir. Bu ortamlarda bir mafsalın hassas dönüşten daha fazlasını sunması gerekir. Ayrıca güvenilir tork geri bildirimi, uygun çevresel koruma, değişen sıcaklıklarda kararlı çalışma ve pratik mekanik entegrasyon sağlamalıdır. Bu makalede, güneş paneli kurulumu, inşaat ve temizlik robotları gibi dış mekân robotik uygulamalarındaki deneyimlerimize dayanarak harmonik mafsal modülü, dahili tork sensörü, IP65 koruması, düşük sıcaklık yağlaması, kablo çıkışı koruması ve mekanik entegrasyon dâhil olmak üzere dış mekân robot mafsal çözümümüzün temel mühendislik unsurlarını açıklayacağım.
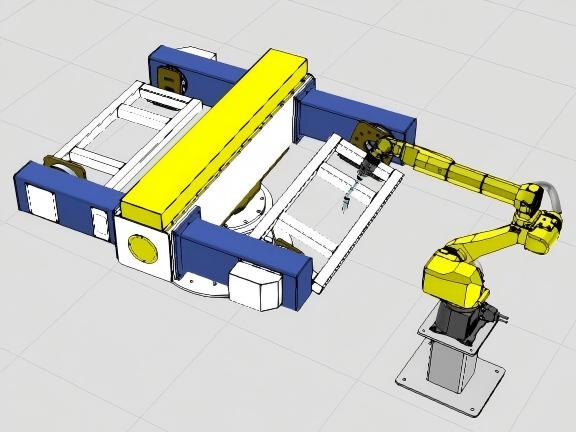
 Kaynak Pozisyonerleri için RV Redüktörü: Ağır Hizmet Kaynak Uygulamaları için Seçim ve Tork HesaplamasıBir kaynak pozisyoneri için doğru RV redüktörünü seçmek, yalnızca redüktörü iş parçası ağırlığıyla eşleştirmekten daha fazlasını gerektirir. Ağır hizmet tipi bir kaynak pozisyoneri; yeterli çıkış torku, yüksek burulma rijitliği, kararlı düşük hızlı dönüş, hassas konumlandırma ve hızlanma, yavaşlama ve yön değiştirme sırasında güvenilir performans sağlamalıdır. Bu makalede, çıkış hızı, redüksiyon oranı, iş parçası ataleti, yerçekimi yük torku, hızlanma torku, motor torku ve tepe torkunu hesaplayarak bir kaynak pozisyoneri için RV redüktörü ve servo motorun nasıl seçileceğini açıklıyoruz. Bu parametrelerin RV redüktörü seçimini nasıl etkilediğini göstermek için 500 kg'lık pratik bir kaynak pozisyoneri örneği de kullanılmıştır.
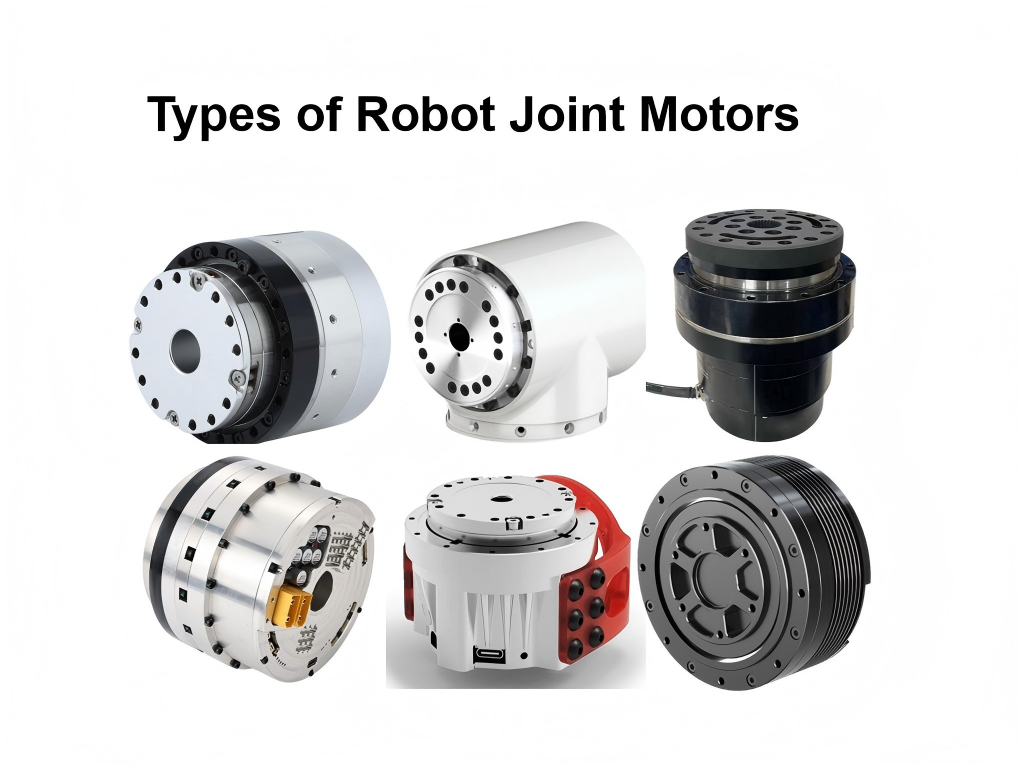
 Robot Eklem Motoru Türleri: Model Seçimi, Avantajlar ve DezavantajlarRobot eklem motorları, bir robotun performansını, hassasiyetini, verimliliğini ve yük kapasitesini belirleyen temel bileşenlerden biridir. Uygulamaya bağlı olarak robot eklemlerinde elektrikli, hidrolik, pnömatik veya diğer tahrik teknolojileri kullanılabilir. Bunlar arasında elektrikli tahrik çözümleri, özellikle insansı robotlar, endüstriyel robotlar, işbirlikçi robotlar ve mobil robotlar için modern robotlarda ana akım tercih hâline gelmiştir. Elektrikli robot eklem motorları, aktarım yöntemlerine göre harmonik tahrik, planet redüktör, sikloidal redüktör, bilyalı vida ve doğrudan tahrik çözümleri dâhil olmak üzere daha fazla sınıflandırılabilir. Her türün hassasiyet, tork yoğunluğu, verimlilik, darbe dayanımı, boyut, maliyet ve geri tahrik edilebilirlik açısından kendine özgü avantajları ve dezavantajları vardır. Bu farklılıkların anlaşılması, belirli bir uygulama için doğru robot eklem motorunun seçilmesi açısından önemlidir.

- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robot joint motor manufacturer
- integrated joint module
- robotic arm
- robotik eklem motoru




