










AGV Tekerlek Göbeği Motorları için Planet Redüktörlü Tahrik Aktüatörü: Tork, Dönüş Yarıçapı ve Tahrik Entegrasyonu Zorluklarının Çözümü
Herkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, planet tahrik aktüatörlerinin AGV tekerlek göbek motoru sistemlerinde nasıl kullanılabileceğini ve daha da önemlisi hangi pratik mühendislik sorunlarını çözebileceklerini anlatmak istiyorum.
AGV'ler ve AMR'ler akıllı fabrikalarda, depolarda, lojistik merkezlerinde ve otomatik üretim hatlarında giderek daha fazla kullanıldıkça, tekerlek tahrik sistemlerine yönelik gereksinimler de daha zorlayıcı hâle gelmektedir. Bir AGV'nin ağır yükle hareket etmeye başlaması, rampaları tırmanması, sorunsuz hızlanması ve sık durma ile geri dönüşlerde güvenilir şekilde çalışması için yeterli tekerlek torkuna ihtiyacı vardır. Aynı zamanda, AGV şasisi içindeki kullanılabilir alan genellikle çok sınırlı olduğundan, komple tahrik sistemi kompakt kalmalıdır.
Hassas güç aktarımı ve hareket kontrolü alanındaki deneyimlerime göre, en önemli zorluklardan biri elektrik motorunun çalışma özellikleri ile AGV tekerleğinin gerçek gereksinimleri arasındaki uyumsuzluktur. Motor nispeten yüksek bir hızda verimli çalışabilirken, tekerlek çok daha düşük bir hız ve önemli ölçüde daha yüksek tork gerektirir.
Bir planet tahrik aktüatörünün özellikle faydalı olduğu yer burasıdır. Aktüatör, bir motoru planet redüksiyon mekanizmasıyla ve sistem mimarisine bağlı olarak geri bildirim, frenleme ve diğer tahrik bileşenleriyle birleştirerek yüksek hızlı motor çıkışını tekerlekte gerekli olan düşük hızlı, yüksek torklu harekete dönüştürebilir.
Bu makalede, tekerlek torku, dişli oranı, tırmanma kabiliyeti, dönüş yarıçapı, doğrudan tahrik sistemleri ve harmonik tahrik aktüatörleri dâhil olmak üzere planet tahrik aktüatörü ile AGV tekerlek göbek motoru arasındaki mühendislik ilişkisini açıklayacağım.
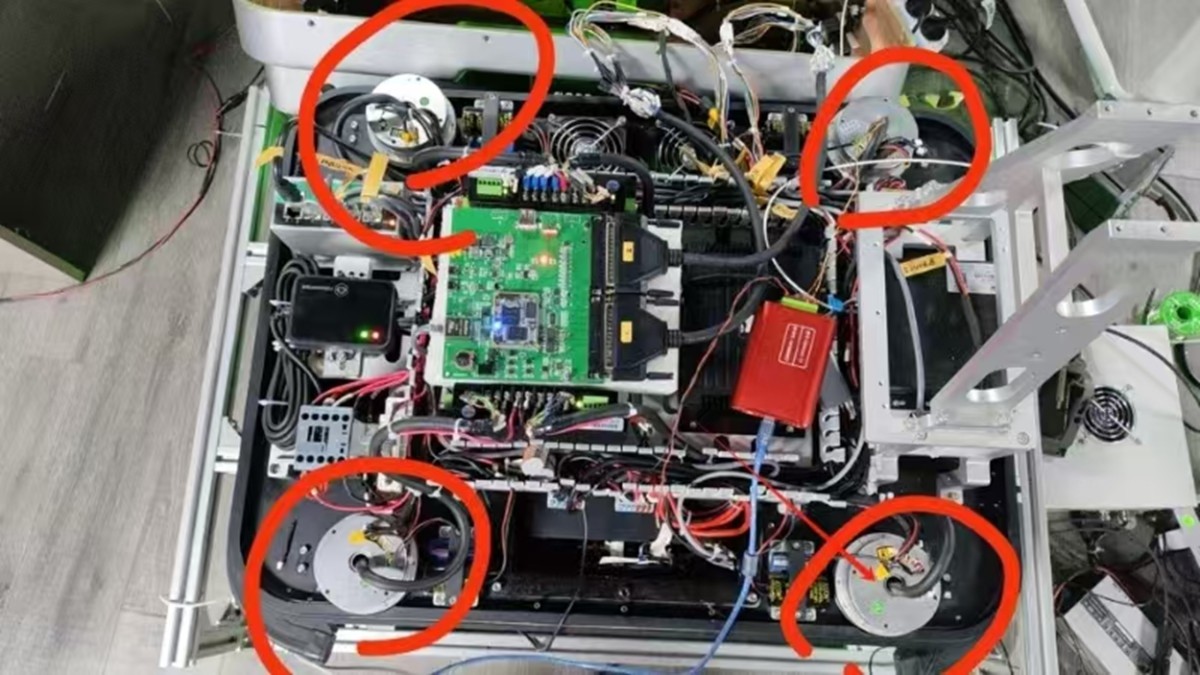
AGV Tekerlek Göbek Motoru Nedir?
AGV tekerlek göbek motoru, motorun tahrik tekerleğine yakın konumlandırıldığı ve aracı hareket ettirmek için gereken mekanik gücü sağladığı bir tahrik sistemidir. Araç mimarisine bağlı olarak motor doğrudan tekerleğin içine monte edilebilir veya bir redüksiyon dişli kutusu aracılığıyla tekerleğe bağlanabilir.
İlk bakışta prensip basit görünür. Ancak gerçek bir AGV tahrik sistemi tasarladığımızda, birçok gereksinimin eşzamanlı olarak dikkate alınması gerekir. Motor; AGV'yi hızlandırmak, yuvarlanma direncini aşmak, eğimleri tırmanmak ve gerekli yükü taşımak için yeterli tork üretmelidir. Aynı zamanda araç şasisi içine sığabilecek kadar kompakt kalırken geniş bir hız aralığında verimli çalışması gerekir.
Bu, temel bir mühendislik problemi oluşturur: motorun optimum çalışma hızı genellikle AGV tekerleğinin gerekli hızından çok daha yüksektir.
Örneğin, bir elektrik motoru dakikada birkaç bin devirde verimli çalışabilirken AGV tekerleği yalnızca dakikada birkaç yüz devire ihtiyaç duyabilir. Motoru doğrudan tekerleğe bağlarsak, motorun düşük hızda nispeten yüksek tork üretmesi gerekir. Bu durum çoğu durumda daha büyük bir motor, daha yüksek akım gereksinimi, daha fazla termal yük ve artan montaj alanı ihtiyacıyla sonuçlanır.
Planet tahrik aktüatörü, motor ile tekerlek arasına bir redüksiyon transmisyonu yerleştirerek farklı bir yaklaşım sunar.
AGV Tekerlek Göbek Motorunun Neden Planet Tahrik Aktüatörüne İhtiyacı Vardır?
Motor Hızının Tekerlek Hızıyla Eşleştirilmesi
Çözmemiz gereken ilk sorun, motor hızı ile tekerlek hızı arasındaki farktır.
Bu ilişki şu şekilde ifade edilebilir:
n_w = n_m / i
Burada n_w tekerlek hızıdır, n_m motor hızıdır ve i planet dişli kutusu redüksiyon oranıdır.
Uygun bir redüksiyon oranı seçtiğimizde, motor verimli hız aralığına daha yakın çalışabilirken tekerlek AGV'nin gerektirdiği daha düşük hızda döner.
Bu, özellikle AGV çekiş sistemleri için önemlidir; çünkü araç normalde nispeten düşük tekerlek hızı ancak yüksek tekerlek torku gerektirir. Motordan gerekli tekerlek torkunun tamamını doğrudan üretmesini istemek yerine, yüksek hızlı ve düşük torklu motor çıkışını düşük hızlı ve yüksek torklu tekerlek çıkışına dönüştürmek için planet transmisyonu kullanabiliriz.
Mühendislik açısından bu, motor seçerken bize daha fazla serbestlik sağlar. Motorun kendisini her tekerlek ucu gereksinimini karşılamaya zorlamak yerine, motoru ve dişli kutusunu eksiksiz bir güç aktarım sistemi olarak optimize edebiliriz.
Motor Boyutunu Basitçe Artırmadan Tekerlek Ucu Torkunu Artırma
Tekerlek torku, AGV tahrik sistemindeki en önemli parametrelerden biridir.
Basitleştirilmiş ilişki şöyledir:
T_w = T_m × i × η
Burada T_w tekerlek torku, T_m motor torku, i redüksiyon oranı ve η transmisyon verimliliğidir.
Dolayısıyla planet dişli kutusu mekanik tork çarpımı sağlar. Bu, nispeten kompakt bir motorun tekerlekte önemli ölçüde daha yüksek tork üretmesine olanak tanır.
Bir AGV'nin ağır yük taşıması gerektiğinde avantaj daha belirgin hâle gelir. Kalkış, hızlanma, tırmanma veya yuvarlanma direncindeki geçici artışların aşılması sırasında, tekerlek motorun tek başına verimli şekilde sağlayabileceğinden çok daha fazla tork gerektirebilir.
Bu durumda planet tahrik aktüatörü, motor çapını ve ağırlığını basitçe artırmadan gerekli tekerlek ucu torkuna ulaşmamıza yardımcı olabilir.
Tekerlek Çapı AGV Tahrik Torkunu Nasıl Etkiler?
Mühendislerle AGV tekerlek tahrik sistemlerini konuştuğumda, tekerlek çapı da dikkatle ele alınmayı hak eden başka bir parametredir.
Zeminde oluşan çekiş kuvveti yaklaşık olarak şu şekilde hesaplanabilir:
F_t = T_w / r
Burada F_t kullanılabilir çekiş kuvveti, T_w tekerlek torku ve r etkin tekerlek yarıçapıdır.
Bu, daha büyük bir tekerleğin daha iyi yerden yükseklik ve küçük ** düzensizliklerinden daha iyi geçiş kabiliyeti dâhil olmak üzere çeşitli avantajlara sahip olduğu anlamına gelir. Ancak daha büyük bir tekerlek, aynı çekiş kuvvetini üretmek için daha fazla tekerlek torku gerektirir.
Örneğin, bir AGV belirli bir çekiş kuvveti gerektiriyorsa, tekerlek yarıçapının artırılması gerekli tekerlek torkunu orantılı olarak artırır.
Bu nedenle tekerlek motorunu bağımsız olarak seçmek yerine tekerlek çapını, yükü, eğimi, hızlanmayı, motor özelliklerini ve dişli kutusu oranını birlikte değerlendirmeyi öneriyorum.
Doğru seçilmiş bir planet tahrik aktüatörü, motor özelliklerini gerçek tekerlek çapı ve araç çalışma gereksinimleriyle eşleştirmemizi sağlar.
Ağır Yükle Kalkış Sorunlarının Çözülmesi
Kalkış, çoğu zaman sabit hızda sürüşten daha zorludur.
Bir AGV duruştan harekete geçtiğinde, tahrik sisteminin yuvarlanma direncini ve hızlanma kuvvetini aşması gerekir. Araç eğimde çalışıyorsa, araca karşı etki eden yerçekimi bileşenini de aşmalıdır.
Gerekli çekiş kuvveti şu şekilde tahmin edilebilir:
F_required = mg sinθ + C_rr mg cosθ + ma
Burada m yük dâhil toplam AGV kütlesi, g yerçekimi ivmesi, θ eğim açısı, C_rr yuvarlanma direnci katsayısı ve a ivmedir.
Buna karşılık gelen tekerlek torku şöyledir:
T_w,required = F_required × r
Bu hesaplama, pratik AGV uygulamalarında sık gördüğümüz bir durumu açıklar. Bir tahrik sistemi araç boşken iyi performans gösterebilir, ancak AGV maksimum yükünü taşırken kalkış performansı önemli ölçüde değişebilir.
Planet tahrik aktüatörü tekerlekte tork çarpımı sağlayarak aşırı büyük bir motor kullanmadan gerekli kalkış torkuna ulaşmayı kolaylaştırır.
Bu nedenle, bir AGV tekerlek tahrik sistemini değerlendirirken yalnızca motorun nominal gücüne bakılmasını önermem. Tepe tekerlek torku, kalkış torku, hızlanma gereksinimleri ve gerçek yük koşulları da aynı derecede önemlidir.
AGV Tırmanma Kabiliyetinin İyileştirilmesi
Fabrikalarda ve lojistik tesislerinde çalışan AGV'ler rampalarla, yükleme platformlarıyla, eşiklerle veya düzensiz **lerle karşılaşabilir. Araç bir eğimi tırmanırken, tahrik kuvvetinin bir kısmı yerçekimini aşmalıdır.
Eğim ne kadar dik ve araç ne kadar ağırsa, gerekli tekerlek torku da o kadar yüksek olur.
Planet tahrik aktüatörü, nispeten kompakt bir motor paketi korurken kullanılabilir tekerlek ucu torkunu artırarak yardımcı olur. Bu, mimariyi özellikle hem yüksek yük kapasitesi hem de sınırlı şasi alanı gerektiren AGV'ler için çekici kılar.
Ancak mümkün olan en yüksek redüksiyon oranını seçmeyi önermem.
Aşırı yüksek bir redüksiyon oranı maksimum tekerlek hızını azaltabilir ve aracın dinamik tepkisini de etkileyebilir. Bu nedenle redüksiyon oranı; motor hızı, tekerlek çapı, maksimum araç hızı, sürekli tork, tepe torku, ivmelenme ve çalışma çevrimine göre seçilmelidir.
Amaç, tekerlek torku ile tekerlek hızı arasında doğru dengeyi bulmaktır.
Planet Tahrik Aktüatörü ile AGV Dönüş Yarıçapı Arasındaki İlişki
Dönüş performansı, AGV tasarımında önemli olan başka bir husustur.
Diferansiyel tahrikli bir AGV'de araç, sol ve sağ tahrik tekerleklerinin hızlarını bağımsız olarak kontrol ederek yön değiştirir. Dönüş yarıçapı için basitleştirilmiş ilişki şöyledir:
R = L × (v_L + v_R) / [2(v_R − v_L)]
Burada R dönüş yarıçapı, L sol ve sağ tekerlek temas yolları arasındaki mesafe, v_L ve v_R ise ilgili tekerlek hızlarıdır.
İki tekerlek farklı hızlarda döndüğünde, AGV eğrisel bir yol izler. Sol ve sağ tekerlekler zıt yönlerde eşit hızlarda dönerse teorik dönüş yarıçapı sıfıra yaklaşabilir.
Burada bazen yanlış anlaşılan önemli bir nokta vardır: planet tahrik aktüatörünün kendisi AGV'nin dönüş yarıçapını belirlemez.
Gerçek dönüş yarıçapı esas olarak AGV'nin mekanik mimarisi, tekerlek düzeni, dingil mesafesi veya iz genişliği, direksiyon açısı ve kontrol stratejisi tarafından belirlenir. Planet tahrik aktüatörü, tekerleğin kullanılabilir torkunu ve hızını etkiler; bunlar da tahrik sisteminin gerekli tekerlek hızı farkını doğru ve güvenilir biçimde sağlayıp sağlayamayacağını belirler.
Küçük dönüş yarıçapı, sıfır yarıçaplı dönüş veya sık ileri-geri çalışma gerektiren AGV'lerde tahrik aktüatörünün tekrarlanan tork terslenmelerine ve dinamik yük değişimlerine de dayanması gerekir.
Bu nedenle bir AGV'nin dönüş yarıçapını tartışırken yalnızca dişli kutusuna bakmak yerine komple tahrik sistemini dikkate almalıyız.
Planet Tahrik Aktüatörü ve Doğrudan Tahrikli Tekerlek Motoru Karşılaştırması
Doğrudan tahrikli tekerlek motoru mekanik redüksiyon aşamasını ortadan kaldırır. Motor tekerleği doğrudan tahrik eder; dolayısıyla dişli kutusu boşluğu ve ek bir mekanik transmisyon aşaması yoktur.
Bu mimarinin belirgin avantajları vardır. Mekanik yapı nispeten basit olabilir ve dişli kutusunun olmaması dişli aşınmasını ve transmisyon boşluğunu ortadan kaldırır.
Ancak motorun gerekli tekerlek torkunu doğrudan üretmesi gerekir.
AGV tekerlekleri genellikle düşük hızda nispeten yüksek tork gerektirdiğinden, doğrudan tahrik sistemi daha yüksek sürekli tork kapasitesine sahip daha büyük bir motor gerektirebilir. Motor ayrıca daha büyük bir elektromanyetik yapıya ve daha yüksek termal kapasiteye ihtiyaç duyabilir.
Bu, motor boyutu ile mevcut şasi alanı arasında yaygın bir tasarım çelişkisi oluşturur.
Planet tahrik aktüatörü farklı bir yaklaşım benimser. Motorun gerekli tekerlek torkunun tamamını üretmesini istemek yerine, planet dişli kutusu çıkış torkunu artırırken motor hızını uygun tekerlek hızına düşürür.
AGV çekiş uygulamaları için planet mimariyi genel olarak tork yoğunluğu, verimlilik, mekanik boyut, dayanıklılık ve sistem maliyeti arasında pratik bir denge olarak görüyorum.
Çok yüksek verimlilik, basit mekanik yapı veya belirli düşük hızlı motor özellikleri ana öncelikler olduğunda doğrudan tahrik yine de mükemmel bir çözüm olabilir. Doğru seçim gerçek AGV tasarımına bağlıdır.
Planet Tahrik Aktüatörü ve Harmonik Tahrik Aktüatörü Karşılaştırması
Planet ve harmonik transmisyonlar farklı mekanik özelliklere sahiptir; bu nedenle aktüatörün işlevine göre aralarında seçim yapmalıyız.
Harmonik tahrik aktüatörü çok düşük boşluk, yüksek redüksiyon oranları, kompakt yapı ve yüksek konumlandırma doğruluğuyla bilinir. Bu özellikler harmonik transmisyonu robot eklemleri, hassas döner eksenler, kamera platformları ve açısal konumlandırma doğruluğunun temel gereksinim olduğu diğer uygulamalar için oldukça çekici kılar.
Bir AGV çekiş tekerleği farklı koşullar altında çalışır.
Tekerlek tahriki tekrarlanan hızlanma ve yavaşlama, tekerlek yükünde ani değişimler, ** darbeleri, tekerlek kayması ve sık tork terslenmeleri yaşayabilir. Bu nedenle transmisyonun, çok sayıda tekrarlanan çevrim boyunca kararlı çalışmayı korurken yüksek tork kapasitesi sağlaması gerekir.
Bu tür çekiş uygulamaları için planet dişli kutusu; yüksek tork yoğunluğu, verimli aktarım, çoklu planet dişliler aracılığıyla yük dağılımı ve kompakt bir pakette yüksek çıkış torkunu yönetebilme kabiliyeti nedeniyle çoğu zaman daha pratik bir seçimdir.
Bu, planet transmisyonun harmonik transmisyondan her durumda daha iyi olduğu anlamına gelmez. Farklı sorunları çözmek üzere tasarlanmışlardır.
Bir AGV'de çekiş ekseni için normalde planet transmisyonu değerlendiririm; direksiyon mekanizmasının çok düşük boşluk ve hassas açısal konumlandırma gerektirmesi durumunda ise hassas direksiyon ekseni için harmonik transmisyon değerlendirilebilir.
Planet Transmisyon AGV Çekişinde Neden İyi Çalışır?
Yüksek Tork Yoğunluğu
Planet dişli yapısı, iletilen yükü birden fazla planet dişlisi üzerinden dağıtır. Bu, nispeten kompakt bir dişli kutusunun önemli torkları taşımasını sağlar.
Montaj alanının sınırlı ancak tekerlek torku gereksinimlerinin yüksek olabildiği AGV tekerlek tahriklerinde bu, planet transmisyonun başlıca avantajlarından biridir.
Mekanik tasarım açısından, kompakt bir paketten yüksek çıkış torku elde edebilme kabiliyeti, özellikle dişli kutusunun tekerleğe yakın monte edilmesi gerektiğinde çok değerlidir.
Kompakt Montaj
Bir AGV şasisi, tahrik sistemine ek olarak sıklıkla bataryalar, kontrolörler, sensörler, güvenlik ekipmanları, iletişim sistemleri ve mekanik yapılar içerir.
Bu, her milimetrelik montaj alanının önemli hâle gelebileceği anlamına gelir.
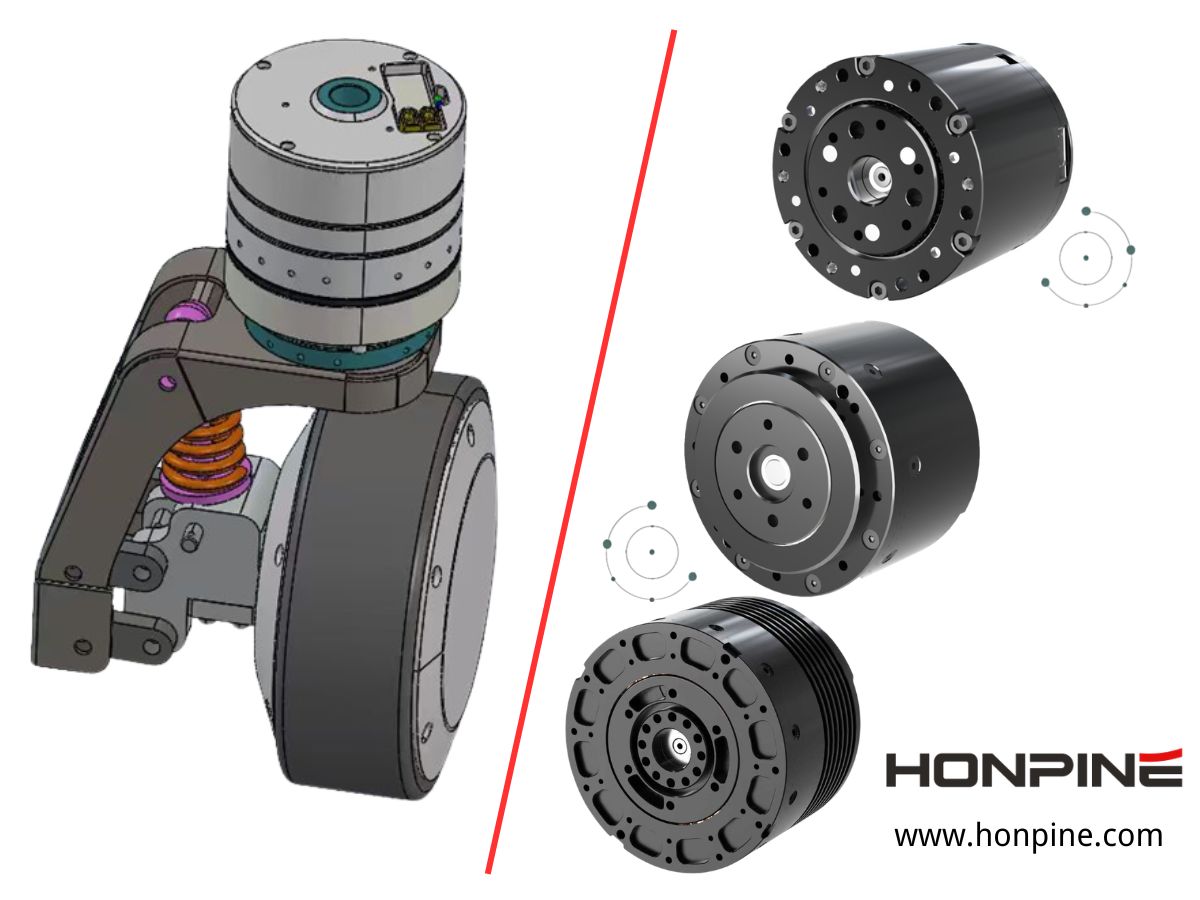
Entegre bir planet tahrik aktüatörü, motor, dişli kutusu, enkoder, fren ve montaj yapılarının tamamen bağımsız birimler olarak tasarlanmasını gerektirmek yerine çeşitli tahrik bileşenlerini daha kompakt bir montajda bir araya getirebilir.
Bu, AGV üreticilerine şasi ve tekerlek grubunu tasarlarken daha fazla serbestlik sağlayabilir.
Yüksek Transmisyon Verimliliği
Planet dişli kutuları, doğru tasarlandıklarında ve motor ile çalışma koşullarıyla eşleştirildiklerinde yüksek transmisyon verimliliği sağlayabilir.
Uzun süre çalışan AGV'lerde transmisyon verimliliği enerji tüketimini ve batarya kullanımını doğrudan etkiler.
Yüksek verimli bir tahrik sistemi gereksiz enerji kayıplarını azaltabilir ve aracın mevcut batarya kapasitesini daha iyi kullanmasına yardımcı olabilir.
Tekrarlanan Yük Değişimlerinin Yönetilmesi
AGV tahrik tekerlekleri sık sık hızlanır, yavaşlar, durur, geri döner ve yön değiştirir.
Bu nedenle transmisyonun yalnızca sabit yükü değil, tekrarlanan tork değişimlerini de yönetmesi gerekir.
Planet mimari, sürekli tork kapasitesi ile kısa süreli tepe torkunun birleşimini gerektiren uygulamalar için uygundur.
Entegre Planet Tahrik Aktüatörü Neden Ayrı Bir Dişli Kutusundan Daha İyi Olabilir?
Geleneksel bir AGV tahrik sistemi motor, ayrı planet dişli kutusu, enkoder, fren, montaj braketi ve diğer bileşenleri kullanabilir.
Bu yaklaşım esneklik sağlar, ancak aynı zamanda birden çok mekanik ve elektriksel arayüz oluşturur.
Entegre bir planet tahrik aktüatörü bu bileşenlerin birkaçını mühendisliği yapılmış tek bir hareket grubunda bir araya getirebilir. Bu, mekanik entegrasyonu basitleştirebilir ve araç geliştirme sırasında gereken tekil bileşen eşleştirme miktarını azaltabilir.
Entegrasyonun değeri, özellikle bir AGV üreticisi kompakt bir tekerlek tahrik platformu geliştirirken ve genel boyutları, montaj arayüzünü, kablo yönlendirmesini, enkoder konumunu, fren yapılandırmasını ve tekerlek bağlantısını koordine etmesi gerektiğinde belirginleşir.
Motor ve dişli kutusunu ayrı ürünler olarak ele almak yerine, aktüatör aracın genel hareket mimarisinin parçası hâline gelir.
Bu yaklaşım, ortak bir tahrik mimarisi etrafında farklı AGV platformları geliştirmeyi de kolaylaştırabilir.
Bir AGV için Planet Tahrik Aktüatörü Nasıl Seçilir?
Bir AGV uygulaması için planet tahrik aktüatörü seçerken yalnızca dişli kutusu oranıyla başlamayı önermem.
İlk adım, AGV'nin kendisi ve maksimum yük dâhil olmak üzere toplam hareketli kütleyi belirlemektir. Daha sonra gerekli maksimum hızı, ivmelenmeyi, eğim açısını, tekerlek çapını, tahrikli tekerlek sayısını, yuvarlanma direncini ve çalışma çevrimini dikkate almamız gerekir.
Tekerlek torku gereksinimi, dişli kutusunu yalnızca nominal motor gücüne göre seçmek yerine gerçek çekiş kuvvetinden hesaplanmalıdır.
Ana parametreler arasındaki ilişki şu şekilde özetlenebilir:
Bu parametreler her zaman birlikte değerlendirilmelidir.
Yüksek redüksiyon oranına sahip bir dişli kutusu mükemmel çıkış torku sağlayabilir, ancak maksimum tekerlek hızını sınırlayabilir. Daha büyük bir tekerlek yerden yüksekliği iyileştirebilir, ancak gerekli tekerlek torkunu artırır. Daha büyük bir motor daha fazla tork sağlayabilir, ancak değerli montaj alanını tüketir.
Bu nedenle planet tahrik aktüatörü, yalıtılmış bir dişli kutusu olarak değil, komple AGV tekerlek tahrik sisteminin parçası olarak seçilmelidir.
Örnek: Bir AGV için Tekerlek Torkunun Tahmin Edilmesi
Basitleştirilmiş bir örnek ele alalım.
Bir AGV'nin yük dâhil toplam kütlesinin 1,000 kg olduğunu varsayalım. Araç, her biri 0.1 m etkin tekerlek yarıçapına sahip dört tahrikli tekerlek kullanmaktadır. AGV'nin hızlanırken %5 eğimi tırmanması gerektiğini varsayalım.
Gerekli çekiş kuvveti, yerçekimi direnci, yuvarlanma direnci ve ivmelenme kuvveti dikkate alınarak tahmin edilebilir:
F_required = mg sinθ + C_rr mg cosθ + ma
Örneğin, yuvarlanma direnci katsayısının 0.015 ve ivmelenmenin 0.3 m/s² olduğunu varsayarsak, bu basitleştirilmiş koşullar altında toplam çekiş kuvveti yaklaşık 935 N olur.
Eşit yüklenen dört tahrikli tekerlekle, tekerlek başına ortalama çekiş gereksinimi yaklaşık olarak şöyle olur:
935 / 4 ≈ 234 N
Buna karşılık gelen tekerlek torku şöyle olur:
T_w = 234 × 0.1 ≈ 23.4 N·m
Bu, mühendislik güvenlik katsayısı uygulanmadan veya dinamik yük transferi, lastik sürtünmesi, aktarma organı kayıpları ve diğer gerçek çalışma koşulları dikkate alınmadan önceki tekerlek torkudur.
Planet dişli kutusunun 20:1 redüksiyon oranına ve varsayılan %90 transmisyon verimliliğine sahip olması durumunda, bu tekerlek torkunu üretmek için gereken karşılık gelen motor torku yaklaşık olarak şöyledir:
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Bu basit örnek, planet tahrik aktüatörü kullanmanın temel nedenini gösterir. Motorun düşük hızda doğrudan 23 N·m'den fazla üretmesini gerektirmek yerine, planet redüksiyon çok daha küçük bir motor torkunun gerekli tekerlek torkuna dönüştürülmesini sağlar.
Gerçek bir AGV tasarımında ayrıca güvenlik katsayılarını, lastik-yol sürtünmesini, tekerlek yük dağılımını, batarya voltajını, motor termal sınırlarını, dişli kutusu tepe torkunu, ivmelenme profilini ve geçici darbe yüklerini dikkate almamız gerekir.
Planet Çekiş ve Harmonik Direksiyon: Pratik Bir AGV Mimarisi
Bazı gelişmiş AGV'ler ve AMR'ler için her eksende tek bir transmisyon teknolojisi seçmemiz gerektiğini düşünmüyorum.
Daha pratik bir mimari, çekiş tekerleği için planet tahrik aktüatörü ve direksiyon mekanizması için harmonik tahrik aktüatörü kullanmak olabilir.
Planet aktüatör; hızlanma, tırmanma ve sürekli çekiş dâhil olmak üzere yüksek torklu tekerlek tahrik işlevini yönetir. Hassas açısal konumlandırma ve düşük boşluk gerektiğinde harmonik aktüatör direksiyon ekseninde kullanılabilir.
Bu, her transmisyon teknolojisinin mekanik olarak uygun olduğu işlevi yerine getirmesini sağlar.
Örneğin, dört tekerlekten direksiyonlu bir AGV'de çekiş ekseni yüksek tork ve verimli sürekli çalışma gerektirirken direksiyon ekseninin tekerlek yönelimini hassas biçimde kontrol etmesi gerekebilir.
Böyle bir sistemde planet çekiş aktüatörü ve harmonik direksiyon aktüatörü birbirleriyle rekabet etmek yerine birbirini tamamlayabilir.
AGV ve AMR Uygulamaları için Planet Tahrik Aktüatörü
Aynı mühendislik ilkeleri AMR'ler için de geçerlidir.
Bir AMR tahrik tekerleği; hızlanma, yük taşıma, rampa tırmanma ve sık yön değişimleri için yeterli tork sağlamalıdır. Aynı zamanda tahrik sisteminin kompakt bir mobil platformun içine sığması gerekir.
Bu, planet tahrik aktüatörlerini diferansiyel tahrikli AMR'ler, otonom forkliftler, depo taşıma robotları, mobil platformlar ve diğer otomatik malzeme taşıma ekipmanları dâhil olmak üzere çeşitli mobil robot mimarileri için uygun kılar.
Belirli aktüatör tasarımı, aracın diferansiyel tahrik, direksiyon tahriki, çok yönlü tahrik, Mecanum tekerlekleri veya başka bir tekerlek yapılandırması kullanıp kullanmadığına bağlıdır.
Her mimari için motor, planet redüksiyon oranı, tekerlek çapı, çıkış torku, tekerlek hızı ve kontrol stratejisi tek bir sistem olarak değerlendirilmelidir.
Planet Tahrik Aktüatörü Gerçekte Hangi Sorunları Çözer?
Planet tahrik aktüatörüne AGV mühendisliği perspektifinden baktığımda, değeri yalnızca tekerlek motoruna bir dişli kutusu eklemesinden ibaret değildir.
Daha önemli olan nokta, aynı anda çeşitli sistem düzeyindeki sorunları çözmesidir.
Yüksek motor hızı ile düşük tekerlek hızı arasındaki uyumsuzluğu giderir. AGV'nin ağır yükle harekete başlaması veya eğim tırmanması gerektiğinde tekerlek ucu torkunu artırır. Motor boyutu ile sınırlı şasi alanı arasındaki çelişkinin çözülmesine yardımcı olur. Tekrarlanan hızlanma, yavaşlama, geri dönüş ve değişken tekerlek yüklerini yönetebilen bir transmisyon mimarisi sağlar. Ayrıca motoru, planet transmisyonu, geri bildirimi, freni ve mekanik arayüzleri kompakt bir tahrik grubunda entegre etmeye yardımcı olabilir.
Başka bir deyişle, planet tahrik aktüatörü yalnızca bir transmisyon bileşeni değildir. Doğru tasarlandığında AGV'nin genel hareket sisteminin önemli bir parçası hâline gelir.
HONPINE'ın Planet Tahrik Aktüatörü Geliştirme Yaklaşımı
HONPINE olarak, endüstriyel otomasyon ve mobil robot uygulamaları için hassas transmisyon ve hareket çözümlerine odaklanıyoruz.
Bir AGV veya AMR için planet tahrik aktüatörü geliştirirken en önemli noktanın önce dişli kutusunu seçmek yerine gerçek araç gereksinimleriyle başlamak olduğuna inanıyorum.
Motor özellikleri, redüksiyon oranı, çıkış torku, tekerlek hızı, tekerlek çapı, enkoder yapılandırması, fren gereksinimleri, montaj boyutları ve mekanik arayüzün tümü birlikte değerlendirilmelidir.
Amacımız yalnızca dişli kutusu torkunu artırmak değildir. Daha önemli hedef, komple tahrik sisteminin verimli ve güvenilir şekilde çalışması için motoru, planet transmisyonu, geri bildirim sistemini ve tekerlek ucu gereksinimlerini eşleştirmektir.
Kompakt montaj alanında yüksek tekerlek torkuna ihtiyaç duyan AGV üreticileri için planet tahrik aktüatörü, geleneksel ayrı motor ve dişli kutusu mimarisi ile daha büyük doğrudan tahrik motoru arasında pratik bir çözüm sunabilir.
Sonuç
Bir hareket sistemi mühendisi olarak benim perspektifime göre, AGV tekerlek tahrik sistemi tasarlamak yalnızca yeterli güce sahip bir motor seçme meselesi değildir.
Tekerlek torku, tekerlek çapı, araç hızı, ivmelenme, yük, tırmanma kabiliyeti, dönüş yarıçapı, montaj alanı, termal performans ve çalışma çevrimi birbirine yakından bağlıdır.
Doğrudan tahrikli tekerlek motoru basit bir mekanik mimari sağlayabilir ve dişli kutusu boşluğunu ortadan kaldırabilir, ancak düşük tekerlek hızında yüksek tork gerektiğinde daha büyük bir motor gerektirebilir.
Harmonik tahrik aktüatörü mükemmel konumlandırma doğruluğu ve çok düşük boşluk sağlayarak hassas direksiyon ve robot eklemi uygulamaları için çekici hâle gelir. Ancak tekrarlanan darbe ve yüksek tork terslenmeleri yaşayan bir çekiş tekerleği için mutlaka ilk tercih olmayabilir.
Planet tahrik aktüatörü birçok AGV ve AMR çekiş uygulaması için dengeli bir çözüm sunar. Yüksek motor hızını daha düşük tekerlek hızıyla eşleştirerek ve motor torkunu tekerlekte çarparak yüksek tork yoğunluğu, kompakt montaj, verimli transmisyon ve güvenilir kalkış ile tırmanma performansına ulaşılmasına yardımcı olabilir.
Bu nedenle AGV üreticileri için temel soru yalnızca planet dişli kutusu kullanılıp kullanılmayacağı değildir. Daha önemli soru, motorun, planet transmisyonun, enkoderin, frenin, tekerlek arayüzünün ve kontrol gereksinimlerinin tek bir eksiksiz tahrik sistemi olarak tasarlanıp tasarlanmadığıdır.
AGV'nin yükü, tekerlek çapı, hızı, torku ve çalışma çevrimiyle doğru biçimde eşleştirildiğinde planet tahrik aktüatörü, kompakt, verimli ve güvenilir bir AGV tekerlek tahrik mimarisinin önemli bir parçası olabilir.
Okuduğunuz için teşekkür ederim. Bu teknik değerlendirmenin, planet tahrik aktüatörlerinin AGV ve AMR tekerlek tahrik uygulamaları için neden giderek daha fazla değerlendirildiğini daha net anlamanızı sağladığını umuyorum.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 AGV Tekerlek Göbeği Motorları için Planet Redüktörlü Tahrik Aktüatörü: Tork, Dönüş Yarıçapı ve Tahrik Entegrasyonu Zorluklarının ÇözümüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, bir planet redüktörlü tahrik aktüatörünün AGV tekerlek göbeği motor sistemlerindeki pratik zorlukları nasıl çözebileceğini ele almak istiyorum. AGV'ler ve AMR'ler, ağır yükle kalkış, hızlanma, eğim tırmanma ve sık yön değiştirme için yeterli tekerlek torkuna ihtiyaç duyarken, tahrik sisteminin sınırlı şasi alanına sığacak kadar kompakt kalması gerekir. Planet redüktörlü tahrik aktüatörü, yüksek hızlı motor çıkışını tekerlekte gerekli olan daha düşük hızlı ve daha yüksek torklu harekete dönüştürmek için bir motoru planet redüksiyon mekanizmasıyla birleştirir. Bu makalede, tork, dişli oranı, tekerlek çapı, tırmanma kabiliyeti, dönüş yarıçapı, doğrudan tahrik sistemleri ve harmonik tahrik aktüatörleri dâhil olmak üzere planet redüktörlü tahrik aktüatörleri ile AGV tekerlek göbeği motorları arasındaki ilişkiyi inceleyeceğim.
 İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?İnsansı robotlar ve diğer gelişmiş robotik sistemler geliştirilirken güvenilir bir robot eklem motoru üreticisi seçmek kritik bir adımdır. Bir robotik eklem, kompakt bir yapı içinde tork, hız, hassasiyet, tork yoğunluğu, termal performans, geri bildirim, mekanik rijitlik ve uzun vadeli güvenilirlik arasında denge sağlamalıdır. Bu nedenle B2B robotik şirketleri için tedarikçi değerlendirmesi, ürün veri sayfasının ötesine geçmeli ve mühendislik kabiliyeti, üretim kapasitesi, eklem entegrasyonu, test ve üretim ölçeklenebilirliğini dikkate almalıdır. Bu makalede HONPINE Kurucusu Allen Li, bir robot eklem motoru üreticisi seçerken dikkate alınması gereken temel faktörleri ve entegre harmonik robot eklem teknolojisinin insansı robot geliştirmeyi nasıl destekleyebileceğini açıklamaktadır.
 Hafif İnsansı Robotlar Hassas Aktarma ile Başlarİnsansı robotlar deneysel prototiplerden pratik uygulamalara doğru ilerledikçe hafif tasarım, enerji verimliliği, hareket performansı ve uzun vadeli güvenilirlik giderek daha önemli hâle geliyor. Bu zorlukların merkezinde hassas aktarma yer alır. Harmonik redüktörlerden hafif robot eklemlerine ve entegre geliştirme kitlerine kadar, her bir temel bileşenin tasarımı bir insansı robotun genel performansını doğrudan etkiler. Bu makalede, HONPINE Kurucusu Allen Li, hassas aktarma teknolojisinin hafif insansı robotların gelişimini nasıl destekleyebileceğine ve HONPINE'in uzmanlığını harmonik redüktörlerden hafif robot eklemlerine ve entegre robotik çözümlerine doğru nasıl genişlettiğine dair görüşlerini paylaşıyor.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 AGV Tekerlek Göbeği Motorları için Planet Redüktörlü Tahrik Aktüatörü: Tork, Dönüş Yarıçapı ve Tahrik Entegrasyonu Zorluklarının ÇözümüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, bir planet redüktörlü tahrik aktüatörünün AGV tekerlek göbeği motor sistemlerindeki pratik zorlukları nasıl çözebileceğini ele almak istiyorum. AGV'ler ve AMR'ler, ağır yükle kalkış, hızlanma, eğim tırmanma ve sık yön değiştirme için yeterli tekerlek torkuna ihtiyaç duyarken, tahrik sisteminin sınırlı şasi alanına sığacak kadar kompakt kalması gerekir. Planet redüktörlü tahrik aktüatörü, yüksek hızlı motor çıkışını tekerlekte gerekli olan daha düşük hızlı ve daha yüksek torklu harekete dönüştürmek için bir motoru planet redüksiyon mekanizmasıyla birleştirir. Bu makalede, tork, dişli oranı, tekerlek çapı, tırmanma kabiliyeti, dönüş yarıçapı, doğrudan tahrik sistemleri ve harmonik tahrik aktüatörleri dâhil olmak üzere planet redüktörlü tahrik aktüatörleri ile AGV tekerlek göbeği motorları arasındaki ilişkiyi inceleyeceğim.
 İnsansı Robotlar İçin Güvenilir Bir Robot Eklem Motoru Üreticisi Nasıl Seçilir?İnsansı robotlar ve diğer gelişmiş robotik sistemler geliştirilirken güvenilir bir robot eklem motoru üreticisi seçmek kritik bir adımdır. Bir robotik eklem, kompakt bir yapı içinde tork, hız, hassasiyet, tork yoğunluğu, termal performans, geri bildirim, mekanik rijitlik ve uzun vadeli güvenilirlik arasında denge sağlamalıdır. Bu nedenle B2B robotik şirketleri için tedarikçi değerlendirmesi, ürün veri sayfasının ötesine geçmeli ve mühendislik kabiliyeti, üretim kapasitesi, eklem entegrasyonu, test ve üretim ölçeklenebilirliğini dikkate almalıdır. Bu makalede HONPINE Kurucusu Allen Li, bir robot eklem motoru üreticisi seçerken dikkate alınması gereken temel faktörleri ve entegre harmonik robot eklem teknolojisinin insansı robot geliştirmeyi nasıl destekleyebileceğini açıklamaktadır.
 Hafif İnsansı Robotlar Hassas Aktarma ile Başlarİnsansı robotlar deneysel prototiplerden pratik uygulamalara doğru ilerledikçe hafif tasarım, enerji verimliliği, hareket performansı ve uzun vadeli güvenilirlik giderek daha önemli hâle geliyor. Bu zorlukların merkezinde hassas aktarma yer alır. Harmonik redüktörlerden hafif robot eklemlerine ve entegre geliştirme kitlerine kadar, her bir temel bileşenin tasarımı bir insansı robotun genel performansını doğrudan etkiler. Bu makalede, HONPINE Kurucusu Allen Li, hassas aktarma teknolojisinin hafif insansı robotların gelişimini nasıl destekleyebileceğine ve HONPINE'in uzmanlığını harmonik redüktörlerden hafif robot eklemlerine ve entegre robotik çözümlerine doğru nasıl genişlettiğine dair görüşlerini paylaşıyor.
 Ağır Hizmet Tipi Hassas Konumlandırma ve Endüstriyel Otomasyon için İçi Boş Milli Doğrudan Tahrikli MotorAğır hizmet tipi otomasyonda hassas konumlandırma yalnızca motora değil, aynı zamanda motor ile yük arasındaki mekanik aktarıma da bağlıdır. İçi boş milli doğrudan tahrikli motor, kablolar, pnömatik hatlar ve diğer bileşenler için merkezi bir geçiş sağlarken torku doğrudan yüke iletir. Bu özelliğiyle CNC işleme, fotovoltaik, lityum pil, optik muayene ve yarı iletken ekipmanları için pratik bir çözümdür.
 Robot Eklem Aktüatörü Nasıl Seçilir: Mühendislerin Kontrol Etmesi Gereken 3 Temel Kriter?Bir robot eklem aktüatörü seçmek, yalnızca tork ve hareket performansını değil, aynı zamanda kontrol kararlılığını, mekanik entegrasyonu ve geliştirme süresini de etkileyen bir mühendislik kararıdır. Endüstriyel robotlar, işbirlikçi robotlar, insansı robotlar ve diğer robotik sistemler için doğru aktüatör, robotun motoru, enkoderi, kontrolörü, iletişim ağı ve güç mimarisiyle uyumlu kalırken her eklemin gerçek gereksinimlerine uygun olmalıdır. Bu makalede, mühendislerin bir robot eklem aktüatörü seçerken değerlendirmesi gereken üç temel kriteri açıklayacağım: tork ve dişli oranı eşleştirmesi, enkoder ve iletişim uyumluluğu ile üreticinin teknik dokümantasyonu ve mühendislik desteği.
 Dış Mekân Robot Mafsal Çözümü: Dahili Tork Sensörlü Harmonik Mafsal ModülüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Robotlar kontrollü fabrika ortamlarının ötesine geçtikçe, dış mekân robotik uygulamaları robot mafsalı tasarımı için yeni gereksinimler ortaya çıkarıyor. Yağmur, toz, nem, sıcaklık dalgalanmaları, düşük sıcaklık koşulları ve öngörülemeyen dış yüklerin tümü, bir robot mafsalının sahadaki performansını etkileyebilir. Bu ortamlarda bir mafsalın hassas dönüşten daha fazlasını sunması gerekir. Ayrıca güvenilir tork geri bildirimi, uygun çevresel koruma, değişen sıcaklıklarda kararlı çalışma ve pratik mekanik entegrasyon sağlamalıdır. Bu makalede, güneş paneli kurulumu, inşaat ve temizlik robotları gibi dış mekân robotik uygulamalarındaki deneyimlerimize dayanarak harmonik mafsal modülü, dahili tork sensörü, IP65 koruması, düşük sıcaklık yağlaması, kablo çıkışı koruması ve mekanik entegrasyon dâhil olmak üzere dış mekân robot mafsal çözümümüzün temel mühendislik unsurlarını açıklayacağım.

- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- planetary actuator
- hub motor
- planet dişli tahrik aktüatörü




