Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde Optimizasyona
Inrobot eklem aktüatörü seçiminde, atalet eşleştirmesi önemli bir mühendislik değerlendirmesidir, ancak tüm seçim stratejisi olarak ele alınmamalıdır. Bir robot eklem aktüatörü, yalnızca redüktörle birleştirilmiş bir motor değildir. Gerçek performansı; motor, redüksiyon mekanizması, rulmanlar, enkoder, sürücü sistemi, mekanik yapı, termal yol, kontrol bant genişliği, yük profili ve beklenen kullanım ömrü arasındaki etkileşim tarafından belirlenir.
Bir tasarım; yeterli tepe torku, uygun redüksiyon oranı, yeterli motor gücü ve görünürde makul bir atalet oranı ile kâğıt üzerinde mükemmel görünebilir. Ancak prototip gerçek çalışmaya geçtiğinde beklenmedik sorunlar ortaya çıkabilir. Yüksek frekanslı titreşimin bastırılması zorlaşabilir, sürekli sıcaklık artışı termal sınırı aşabilir, çıkış aşırı esnek hissedilebilir, yük altında konumlandırma tekrarlanabilirliği bozulabilir veya kullanım ömrü hedefin altında kalabilir.
Bu sorunlar nadiren tek bir parametreden kaynaklanır. Bu nedenle daha yararlı soru, motor ataletinin yükle iyi eşleşip eşleşmediği değil; komple robot eklem aktüatörünün gerçek çalışma çevrimi boyunca kontrol edilebilir, termal olarak kararlı, mekanik olarak rijit ve güvenilir kalıp kalmadığıdır.
Bu makale, atalet eşleştirmesi ve redüksiyon oranından termal davranışa, mekanik rijitliğe, transmisyon doğrusal olmama durumuna, kontrol bant genişliğine ve kullanım ömrüne kadar robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını incelemektedir.
Atalet Eşleştirmesi Neden Sıklıkla Abartılır?
Atalet eşleştirmesi, gerçek bir dinamik sorunu ele aldığı için servo sistem tasarımında yaygın olarak kullanılır. Yük ataleti motor ataletine göre yüksek olduğunda, motor nispeten büyük bir yükü hızlandırmalı ve yavaşlatmalıdır. Bu durum, hızlı ve kararlı dinamik yanıt elde etmek için gereken kontrol çabasını artırabilir. Diğer uçta ise çok düşük yük-motor atalet oranı da otomatik olarak daha iyi performansı garanti etmez. Mekanik olarak esnek veya zayıf sönümlenmiş bir sistemle birleştirilen yüksek tepkili bir motor, yine de aşım, titreşim veya mekanik darbe yaşayabilir.
Motor Tarafındaki Yük Ataletinin Hesaplanması
Redüktörlü bir robot eklem aktüatöründe, motor tarafına yansıtılan yük ataleti basit biçimde şu şekilde ifade edilebilir:
J_load,motor = J_load / i²
burada J_load çıkış tarafındaki yük ataletini, i ise redüksiyon oranını ifade eder.
Bu ilişki, redüksiyon oranının görünen yük ataleti üzerinde neden bu kadar güçlü bir etkiye sahip olduğunu açıklar. Örneğin, redüksiyon oranını 5:1’den 10:1’e çıkarmak, motora yansıtılan yük ataletini dört kat azaltır.
Ancak redüktörün kendisi de atalet ve dinamik etkiler oluşturur. Eşdeğer ataleti, evrensel bir redüktör atalet değeri eklenerek her zaman temsil edilemez. Doğru model; redüktör mimarisine, referans tarafına, üretici verilerine ve kullanılan dinamik modele bağlıdır.
Bu ayrım, bir robot eklem motoru ve redüktör kombinasyonunu değerlendirirken önemlidir. Atalet oranı yararlıdır; çünkü yükün motor tarafından hızlandırılmasının ne kadar zor olduğunu açıklar. Ancak aktüatörün ne kadar ısı üreteceğini, çıkış yapısının ne kadar rijit olacağını, ne kadar transmisyon hatası bulunduğunu, aktüatörün yön değiştirme sırasında nasıl davranacağını, çıkışın ne kadar kolay geri tahrik edilebileceğini, mekanik rezonansın nerede oluşacağını, ne kadar kontrol bant genişliği bulunduğunu veya aktüatörün gerçek yük spektrumu altında ne kadar süre dayanacağını göstermez.
Başka bir deyişle, atalet eşleştirmesi nihai optimizasyon hedefinden ziyade bir başlangıç noktasıdır.
Redüksiyon Oranı Yalnızca Torku Değil, Tüm Sistemi Değiştirir
İdealleştirilmiş redüktörlü bir aktüatör için temel tork ve hız ilişkileri şu şekilde yazılabilir:
T_out = η × i × T_motor
ω_out = ω_motor / i
burada T_out çıkış torkudur
T_motor motor torku, i redüksiyon oranı, η transmisyon verimliliği, ω_out çıkış hızı ve ω_motor motor hızıdır.
Bu denklemler basittir, ancak mühendislik etkileri önemlidir. Redüksiyon oranının artırılması, nispeten küçük bir motorun yüksek çıkış torku üretmesini kolaylaştırabilir. Aynı zamanda çıkış hızı azalır ve transmisyon sistemin dinamik davranışının giderek daha önemli bir parçası hâline gelir.
Motor rotor ataleti çıkış tarafına indirgenirse, eşdeğer değeri şu şekilde ifade edilebilir:
J_motor,out = J_motor × i²
Bu, daha yüksek bir redüksiyon oranının doğası gereği daha kötü olduğu anlamına gelmez. Bunun yerine, redüksiyon oranının değiştirilmesinin motor ataleti, yük ataleti, transmisyon esnekliği, sürtünme ve kontrol dinamikleri arasındaki etkileşimi değiştirdiğini gösterir.
Bu nedenle redüksiyon oranı serbest bir tork çarpanı değildir. Gereksinimleri motor, transmisyon, yapı, termal sistem ve kontrolör arasında yeniden dağıtır. Bu durum özellikle bacaklı robotlar, işbirlikçi robotlar, dış iskeletler ve yüksek hızlı robotik mekanizmalar gibi dinamik uygulamalar için robot eklem aktüatörü seçerken önem kazanır.
Ürün Veri Sayfasıyla Değil, Yük Spektrumu ile Başlayın
Robot eklem modülü seçimindeki en yaygın hatalardan biri tek bir soruyla başlamaktır: Kaç newton-metreye ihtiyacımız var? Tork önemlidir, ancak tek bir tork değeri gerçek bir eklemin çalışma koşulunu tanımlayamaz.
Daha yararlı yaklaşım, aktüatörü seçmeden önce komple yük spektrumunu tanımlamaktır. Mühendislik gereksinimi; tepe çıkış torkunu, sürekli çıkış torkunu, çalışma çevrimi boyunca RMS torkunu, maksimum ve tipik çıkış hızını, hızlanma ve yavaşlama gereksinimlerini, yük ataletini, harici radyal ve eksenel yükleri, eksantrikliği, devrilme momentini, görev çevrimini, ortam sıcaklığını, soğutma koşullarını, konumlandırma doğruluğunu, izin verilen boşluğu veya kayıp hareketi, gereken burulma rijitliğini, geri tahrik edilebilirlik gereksinimlerini ve beklenen kullanım ömrünü içermelidir.
Bu yaklaşım, aktüatör seçimini katalog değerlerinin karşılaştırılmasından bir sistem mühendisliği problemine dönüştürür.
Kararlı Yük ve Dinamik Yük Farklı Problemlerdir
İki robot eklem aktüatörü uygulamasını ele alalım. Birincisi, eklemin büyük bir yükü düşük hızda uzun süre desteklemesini gerektirir. Bir kaldırma veya duruş koruma mekanizması, yalnızca ara sıra hareket ederken yüksek tork seviyesine yakın çalışabilir. İkincisi ise tekrarlanan hızlanma ve yavaşlama gerektirir. Robotik kol, bacaklı robot veya yüksek hızlı montaj mekanizması hızla değişen tork ve hız değerleri yaşayabilir.
Tepe tork değerleri benzer olsa bile bu iki uygulama çok farklı aktüatör tasarımları gerektirebilir.
Uzun süreli statik veya düşük hızlı çalışma için termal performans baskın kısıt hâline gelebilir. Yüksek dinamikli hareket için tepe tork sorunun yalnızca bir parçasıdır. RMS tork, tepe akım kapasitesi, bara gerilimi, motor hızı, mekanik rijitlik, transmisyon kayıpları ve kontrol bant genişliği eşit derecede önemli olabilir.
Bu nedenle robot eklem aktüatörü, tek bir tepe değere göre değil, tüm çalışma çevrimine göre değerlendirilmelidir.
Sürekli Tork Çoğu Zaman Tepe Torktan Daha Yararlıdır
Tepe tork, kolay iletilebilen bir spesifikasyon olduğu için çekicidir. Ancak yalnızca tepe tork, aktüatörün sürekli çalışmadaki davranışı hakkında sınırlı bilgi sağlar.
Daha yararlı bir değerlendirme; sürekli torku, tepe torku, tepe süresini, izin verilen görev çevrimini, termal azaltmayı, tepe olayları arasındaki toparlanma süresini, ortam sıcaklığını ve soğutma koşullarını dikkate almalıdır.
Gerçek bir uygulamada, görev çevrimi boyunca RMS tork sürekli termal yüklemeyi değerlendirmek için özellikle yararlıdır. Temel ilişki şu şekilde yazılabilir:
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
Kesin termal ilişki daha karmaşıktır; çünkü kayıplar yalnızca tork tarafından belirlenmez. Motor bakır kaybı, demir kaybı, inverter kaybı, mekanik sürtünme, rulman kayıpları, redüktör kayıpları, yağlama ve çalışma hızı katkıda bulunur.
Bununla birlikte RMS tork, yalnızca tepe torka kıyasla çok daha yararlı bir başlangıç noktası sağlar. Pratik bir seçim süreci önce RMS torkun sürekli çalışma bölgesiyle uyumlu olduğunu doğrulamalı, ardından tepe torkun hızlanma, yavaşlama, darbe ve anormal yük koşullarını karşıladığını onaylamalı, son olarak da tekrarlanan tepe olaylarının termal olarak kabul edilebilir kaldığını doğrulamalıdır.
Gerekli tepe torku birkaç saniye boyunca üretebilen bir eklem, birkaç saat boyunca güvenilir şekilde çalışabilecek bir eklem olmak zorunda değildir.
Termal Tasarım Robot Eklem Aktüatörü Seçiminin Bir Parçası Olmalıdır
Termal davranış, mekanik seçimden sonra bir doğrulama adımı olarak ele alınır. Entegre bir robot eklem modülü için bu sıra, geliştirme sürecinin geç aşamalarında sorunlara yol açabilir.
Bir aktüatörün termal davranışı, toplu termal model kullanılarak yaklaşık olarak ifade edilebilir:
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
Kararlı durumda:
ΔT_ss = R_th × P_loss
Burada C_th termal kapasitansı, R_th etkin termal direnci, P_loss toplam güç kaybını ve ΔT sıcaklık artışını ifade eder.
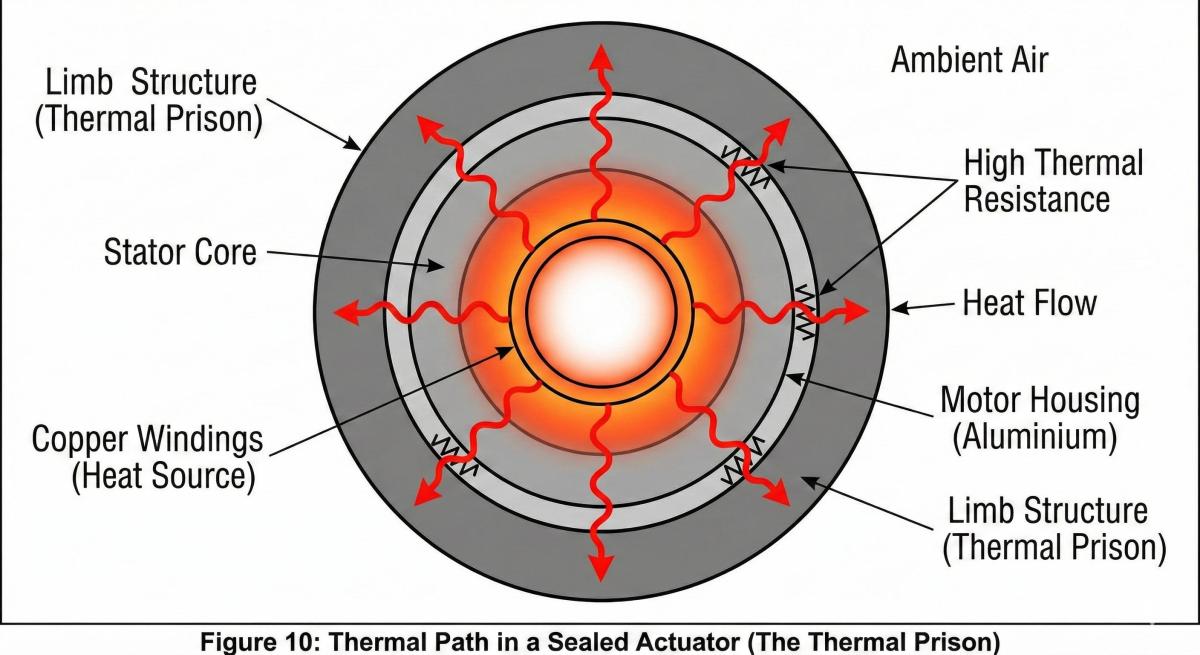
Bu basitleştirilmiş model iki önemli ilkeyi vurgular. Birincisi, kısa süreli tepe performansı uzun vadeli termal kararlılığı kanıtlamaz. İkincisi, termal performans ısının nerede üretildiğine ve çevreye ne kadar etkili aktarıldığına bağlıdır.
Bir robot eklem modülünde ısı; motor bakır kaybı, motor demir kaybı, inverter anahtarlama ve iletim kaybı, rulman sürtünmesi, redüktör transmisyon kaybı, contalar, yağlama ve elektronik bileşenlerden kaynaklanabilir. Ardından gövde, montaj flanşı, çevredeki robot yapısı ve ortam, bu ısının aktüatörden ne kadar etkili uzaklaşabileceğini belirler.
Bu nedenle benzer tork değerlerine sahip iki robot eklem aktüatörü, sürekli çalışmada çok farklı davranabilir.
Redüksiyon Oranı, Tork Yoğunluğu, Geri Tahrik Edilebilirlik ve Dinamik Performans Arasında Bir Denge Unsurudur
Redüksiyon oranı, yalıtılmış bir spesifikasyon yerine sistem düzeyinde bir tasarım değişkeni olarak değerlendirilmelidir.
Nispeten düşük bir redüksiyon oranı, transmisyon mimarisine bağlı olarak daha iyi potansiyel geri tahrik edilebilirlik ve motor tarafı ile çıkış tarafı hareketi arasında daha düşük transmisyon oranı sağlayabilir. Bu durum, kuvvet kontrolü, empedans kontrolü veya çevreyle doğrudan etkileşim gerektiren uygulamalarda faydalı olabilir. Bunun karşılığında motorun aynı çıkış torku için genellikle daha fazla tork sağlaması gerekir; bu da motor boyutunu, akım talebini ve termal gereksinimleri artırabilir.
Daha yüksek bir redüksiyon oranı, nispeten kompakt bir motordan yüksek çıkış torku elde etmeyi kolaylaştırabilir ve motora yansıtılan yük ataletini azaltabilir. Bu, düşük hızlı ve yüksek torklu çalışma ile kompakt paketleme için yararlı olabilir. Ancak transmisyon oranı arttıkça transmisyon verimliliği, sürtünme, histerezis, kayıp hareket, burulma esnekliği, transmisyon hatası ve geri tahrik edilebilirliğin sistem davranışı üzerindeki etkisi giderek daha önemli hâle gelir.
Bu nedenle doğru soru, redüksiyon oranının mümkün olduğunca yüksek olup olmaması değildir. Daha yararlı mühendislik sorusu, mevcut paket içinde gerekli torku, hızı, termal performansı, mekanik rijitliği ve kontrol özelliklerini hangi redüksiyon oranının sağlayabileceğidir.
Mekanik Rijitlik ve Transmisyon Doğrusal Olmama Durumu Çoğu Zaman Nominal Orandan Daha Önemlidir
Aynı nominal redüksiyon oranına sahip iki aktüatörün kontrol performansı çok farklı olabilir. Bu fark; burulma rijitliği, boşluk, kayıp hareket, sürtünme, histerezis, transmisyon hatası, rulman rijitliği, ön yük, yük dağılımı, üretim toleransları ve yağlama koşullarından kaynaklanabilir.
Bu durum özellikle yüksek hassasiyetli robotik eklemlerde önemlidir. Çok düşük nominal boşluğa sahip bir transmisyon, yük altında yine de ölçülebilir elastik deformasyon ve histerezis gösterebilir. Tersine, mekanik olarak rijit bir transmisyon, kütle, sürtünme, üretim karmaşıklığı veya maliyet gibi başka dengeler getirirken daha iyi konumlandırma kararlılığı sağlayabilir.
Kuvvet kontrolünde kullanılan bir robot eklem aktüatörü için motor akımı ile gerçek çıkış torku arasındaki ilişki de doğrusal olmayabilir. Motor akımı, motor elektromanyetik torku için yararlı bir tahmin sağlar; ancak transmisyon sürtünmesi, elastik deformasyon, verim değişimi ve diğer mekanik etkiler nedeniyle çıkış torku farklı olabilir.
Bu nedenle bir eklem aktüatörünün yüksek kaliteli kuvvet veya empedans kontrolü gerçekleştirmesi beklendiğinde mühendisler, sistemin motor tarafı enkoder geri beslemesine, çıkış tarafı enkoder geri beslemesine, çift enkoder mimarisine, tork algılamaya, model tabanlı sürtünme telafisine veya elastik deformasyon telafisine ihtiyaç duyup duymadığını değerlendirmelidir.
Uygulama ne kadar zorluysa, aktüatörü yalnızca motor torkuna göre değerlendirmek o kadar az yararlıdır.
Kontrol Bant Genişliği, Kontrolörün Yanı Sıra Mekanik Dinamiklerle de Sınırlıdır
Bir robot eklem aktüatörü yüksek hızlı servo sürücüye, hızlı iletişim veriyoluna ve yüksek çözünürlüklü enkodere sahip olabilir; ancak bu özellikler otomatik olarak yüksek kapalı çevrim bant genişliği oluşturmaz. Mekanik yapı kendi sınırlarını getirir.
Redüktörlü bir aktüatör; motor tarafı ataleti, yük tarafı ataleti, transmisyon rijitliği ve transmisyon sönümlemesinden oluşan iki ataletli bir sistem olarak yaklaşık modellenebilir.
Basitleştirilmiş elastik transmisyon ilişkisi şu şekilde yazılabilir:
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
burada K_s eşdeğer burulma rijitliği, B_s eşdeğer sönümleme, θ_m motor konumu, q çıkış konumu ve i redüksiyon oranıdır.
Önemli nokta formülün kendisi değildir. Önemli olan, sonlu transmisyon rijitliğinin rezonans ve anti-rezonans davranışı dâhil olmak üzere mekanik modlar oluşturmasıdır.
İstenen kontrol bant genişliği önemli bir mekanik rezonansa yaklaşıyorsa, kontrolör kazançlarını artırmak sistemi daha duyarlı hâle getirmek yerine daha az kararlı yapabilir.
Bu nedenle robot eklem modülü değerlendirmesi; enkoder konumunu, transmisyon rijitliğini, mekanik rezonans frekansını, sönümlemeyi, kontrol çevrimi bant genişliğini, örnekleme frekansını, akım çevrimi bant genişliğini ve konum ile hız çevrimlerinin yapısını dikkate almalıdır.
Bir kontrolör, kullanılabilir bant genişliği fiziksel dinamikler tarafından zaten sınırlandırılmış mekanik bir yapıyı tamamen telafi edemez.
Enkoder Mimarisi Robot Eklem Modülünde Önemlidir
Robot eklem modülleri karşılaştırılırken enkoder yapılandırması sıklıkla göz ardı edilir.
Motor tarafı enkoderi, yüksek çözünürlüklü rotor konumu ve hız bilgisi sağlayabilir. Ancak transmisyon deformasyonu, boşluk, histerezis ve diğer mekanik etkilerden sonraki nihai çıkış konumunu doğrudan ölçmez.
Çıkış tarafı enkoderi, gerçek eklem konumu hakkında doğrudan bilgi sağlar. Bu nedenle çift enkoder yapılandırması, yalnızca motor enkoderine dayalı yapıdan farklı bir kontrol mimarisi sağlayabilir ve motor tarafı hareketini çıkış tarafı hareketinden ayırmaya yardımcı olabilir.
Yüksek konumlandırma doğruluğu, düşük çıkış hatası veya gelişmiş telafi gerektiren uygulamalarda mühendisler basit bir soru sormalıdır: Konum gerçekte nerede ölçülüyor?
Bu, sistemin kaç enkoder biti sunduğunu sormaktan daha önemli olabilir. Yüksek enkoder çözünürlüğü, yalnızca mekanik sistem ve kontrol mimarisi bu çözünürlüğü pratik olarak kullanabildiğinde yararlıdır.
Rulman ve Dişli Ömrü Başlangıçtan İtibaren Tasarım Kısıtları Olmalıdır
Mekanik ömür yalnızca nihai prototip doğrulama kalemi olarak ele alınmamalıdır. Bir robot eklem aktüatöründe çıkış rulmanları radyal yük, eksenel yük, devrilme momenti, eksantrik yükleme, darbe yüklemesi ve ön yük etkilerine maruz kalabilir.
Bu nedenle yalnızca nominal çıkış torkunun kontrol edilmesi gerçek rulman yükünü olduğundan düşük gösterebilir.
Rulman Ömrü Hesaplaması
Yuvarlanmalı rulmanlar için klasik temel nominal ömür ilişkisi yaygın olarak şu şekilde ifade edilir:
L10 = (C/P)^p × 10⁶ devir
burada C temel dinamik yük değerini, P eşdeğer dinamik rulman yükünü ifade eder; p bilyalı rulmanlar için 3, makaralı rulmanlar için 10/3’tür.
Bu, saha ömrünün tam tahmini değil, temel bir nominal ömür hesaplamasıdır. Gerçek rulman ömrü; yağlama, kontaminasyon, güvenilirlik gereksinimleri, çalışma sıcaklığı, hizasızlık, iç yük dağılımı ve diğer çalışma koşullarından da etkilenebilir.
Kompakt bir robot eklem modülü için bu ayrım önemlidir; çünkü motor yeterli torka sahip olabilirken çıkış rulmanı, gerçek yük koşulunu önemli ölçüde değiştiren harici bir devrilme momentine maruz kalabilir.
Dişli ve Transmisyon Ömrü
Silindirik düz ve helisel dişliler için ISO 6336, yük kapasitesinin hesaplanması ve diş yüzeyi temas gerilimi ile diş dibi eğilme dayanımı dâhil çeşitli dişli arıza modlarının değerlendirilmesi için bir çerçeve sunar.
Ancak ISO 6336, her robot transmisyonu için evrensel bir hesaplama yöntemi olarak ele alınmamalıdır. Kapsamı silindirik düz ve helisel dişlilerle ilişkilidir; harmonik, sikloidal/RV ve planet transmisyonlar ise kendi özgül mimarilerine ve tasarım yöntemlerine uygun analiz gerektirir.
Genel mühendislik ilkesi aynı kalır: Transmisyon ömrü tek bir nominal tork değerine göre değil, gerçek yük spektrumuna göre değerlendirilmelidir. Sık yön değiştirmeler, darbe yükleri, termal koşullar, yağlama, yük dağılımı ve üretim doğruluğu kullanım ömrünü etkileyebilir.
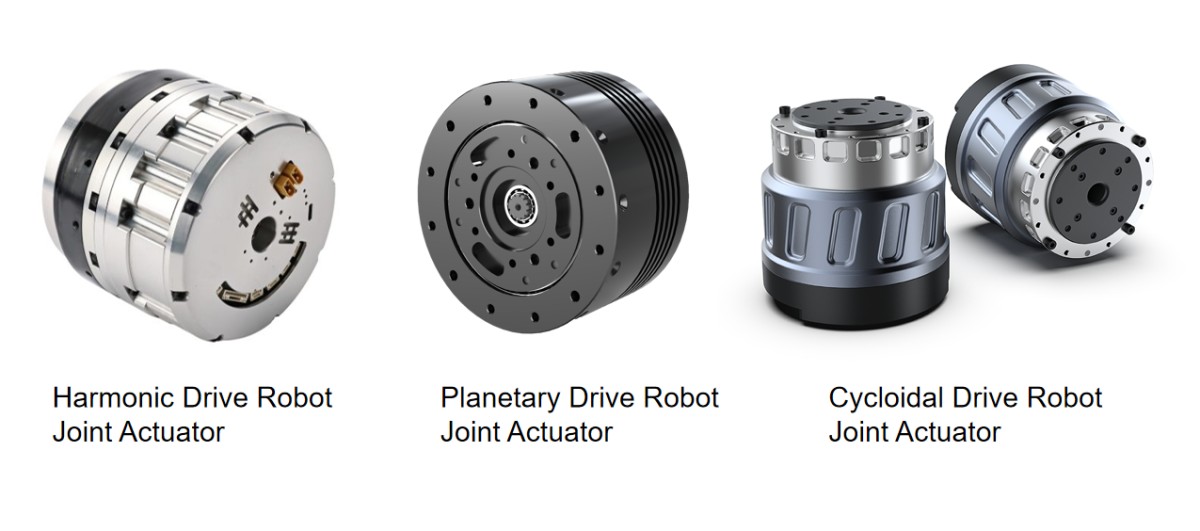
Harmonik, Planet ve RV Transmisyonlar Farklı Sistem Gereksinimlerine Hizmet Eder
Hangi transmisyon teknolojisinin daha iyi olduğunu sormak cazip gelebilir. Mühendislik seçimi için daha yararlı soru, uygulamanın mekanik, termal, dinamik ve paketleme kısıtlarını en iyi hangi transmisyon mimarisinin karşıladığıdır.
Harmonik Transmisyon
Harmonik transmisyon sistemleri, kompakt paketleme, yüksek redüksiyon oranları, düşük transmisyon boşluğu ve hafif entegrasyonun önemli olduğu robot eklem aktüatörleri için caziptir. Robotik kollar, işbirlikçi robotlar, insansı robot eklemleri, kompakt döner aktüatörler ve hassas konumlandırma mekanizmalarında yaygın olarak değerlendirilirler.
Ancak mühendisler, harmonik transmisyonu yalnızca redüksiyon oranına veya nominal boşluğa göre seçmek yerine burulma rijitliğini, histerezisi, transmisyon verimliliğini, termal davranışı, darbe yüklemesini ve kullanım ömrü gereksinimlerini değerlendirmelidir.
Planet Transmisyon
Planet transmisyonlar; verimlilik, tork yoğunluğu, hız kapasitesi, ölçeklenebilir redüksiyon oranları, üretim esnekliği ve maliyet kontrolü kombinasyonu sunabilir. Bu nedenle dinamik yanıt, tork kapasitesi, verimlilik ve kullanım ömrü arasında denge gerektiren robot eklem aktüatörlerinde yararlı olabilirler.
Gerçek performans, planet mimarisine, kademe sayısına, rulman düzenine, yük paylaşımına, dişli kalitesine, yağlamaya ve üretim doğruluğuna güçlü biçimde bağlıdır.
RV ve Sikloidal Tip Transmisyon
RV ve ilgili sikloidal transmisyon mimarileri, yüksek rijitlik, yüksek yük kapasitesi ve harici yüklere direnç gereken durumlarda sıklıkla değerlendirilir. Ağır endüstriyel robotlar, büyük robotik kollar, konumlandırma sistemleri ve yüksek yüklü döner mekanizmalar için uygun olabilirler.
Bu çözümlerin dengeleri arasında daha fazla mekanik karmaşıklık, boyut, kütle, üretim gereksinimi ve maliyet yer alabilir.
Önemli nokta, transmisyon teknolojisinin bir mimarinin evrensel olarak üstün olduğu varsayımına göre değil, gerçek uygulama sınırlarına göre seçilmesidir.
Doğru Robot Eklem Aktüatörü Seçim Sırası
Ürün kataloğuyla başlayıp geriye doğru çalışmak yerine, daha sağlam bir süreç uygulama gereksinimleriyle başlar.
Adım 1 — Çalışma Sınırlarını Tanımlayın
Çalışma sınırları; tepe torku, sürekli torku, RMS torku, maksimum hızı, tipik hızı, hızlanma ve yavaşlamayı, yük ataletini, eksantrikliği, harici radyal ve eksenel yükleri, devrilme momentini, görev çevrimini, ortam sıcaklığını, soğutma koşullarını, konumlandırma doğruluğunu, tekrarlanabilirliği, rijitliği, geri tahrik edilebilirliği ve beklenen kullanım ömrünü içermelidir.
Bu parametreler, robot eklem aktüatörü için gerçek mühendislik gereksinimini oluşturur.
Adım 2 — Redüksiyon Oranı Aralığını Tanımlayın
Tek bir redüksiyon oranını hemen seçmek yerine makul bir aralık tanımlayın ve her adayı motor hızı, motor torku, yansıtılmış yük ataleti, çıkış hızı, transmisyon verimliliği, termal kayıplar, geri tahrik edilebilirlik, mekanik rijitlik ve rezonans davranışına göre değerlendirin.
Amaç, en iyi tekil spesifikasyona sahip oranı bulmak değildir. Amaç, tüm sistemin uygulanabilir kaldığı aralığı bulmaktır.
Adım 3 — Motoru, Transmisyonu, Sürücüyü ve Termal Yolu Eşleştirin
Komple robot eklem modülü entegre bir sistem olarak değerlendirilmelidir.
Motor seçiminde tork sabiti, rotor ataleti, sargı direnci, maksimum hız, sürekli akım, tepe akım, bara gerilimi, termal direnç ve soğutma koşulları dikkate alınmalıdır. Transmisyon; redüksiyon oranı, verimlilik, rijitlik, kayıp hareket, histerezis, yük kapasitesi, ömür, yağlama ve sıcaklık sınırları açısından değerlendirilmelidir. Sürücü ise akım kapasitesi, bara gerilimi, kontrol bant genişliği, iletişim arayüzü, enkoder uyumluluğu, termal sınırlar ve gerekli olduğunda güvenlik fonksiyonları bakımından değerlendirilmelidir.
Mekanik gövde ve montaj arayüzü de termal tasarımın bir parçası olarak düşünülmelidir; çünkü ısının aktüatörden ne kadar verimli aktarıldığını belirleyebilirler.
Termal yolu dikkate almadan motor ve redüktörü eşleştirmek, geç aşama yeniden tasarımın yaygın nedenidir.
Adım 4 — Maliyeti Karşılaştırmadan Önce Zayıf Sistem Mimarilerini Eleyin
Temel gereksinimler tanımlandıktan sonra aday robot eklem aktüatörleri önce katı mühendislik kısıtlarına göre incelenmelidir.
Sürekli çalışma termal kapasitesini aşıyorsa, mekanik rezonans amaçlanan kontrol bant genişliğine çok yakınsa, gerçek harici yük altında rulman ömrü yetersizse, transmisyon ömrü beklenen görev çevrimini karşılamıyorsa, çıkış rijitliği yetersizse, kayıp hareket konumlandırma gereksinimiyle uyumsuzsa, geri tahrik edilebilirlik amaçlanan kontrol modu için uygun değilse, motor hızı mevcut sürücü veya bara gerilimi kapasitesini aşıyorsa veya aktüatör robot yapısı içinde ısıyı etkili biçimde dağıtamıyorsa aday yeniden değerlendirilmelidir.
Ancak bu kısıtlar karşılandıktan sonra boyutları, ağırlığı, maliyeti, tedarik zincirini, üretim karmaşıklığını ve entegrasyon süresini karşılaştırmak anlamlıdır.
“Çalışıyor” Olması Sistemin Optimize Edildiği Anlamına Gelmez
Birçok robot eklem modülü, prototip testleri sırasında başarıyla hareket edebilir. Bu, temel fonksiyonun çalıştığını kanıtlar; ancak aktüatörün üretim için optimize edildiğini kanıtlamaz.
Sorunlar genellikle daha sonra ortaya çıkar. Bir prototip başarıyla çalışırken üretim varyasyonunun kontrol edilmesi zorlaşabilir. Yüksüz bir eklem iyi performans gösterirken yük altında sıcaklık aşırı artabilir. Tek bir eklem doğru çalışırken birden çok eklem güç ve termal etkileşimler oluşturabilir. Düşük hızlı konumlandırma kararlı kalırken yüksek hızlı yön değiştirme titreşimi tetikleyebilir. Başlangıçtaki konumlandırma doğruluğu iyi olabilirken, kayıp hareket veya tekrarlanabilirlik uzun süreli çalışmadan sonra bozulabilir.
Bunlar sistem düzeyindeki sorunlardır. Her zaman daha yüksek tepe tork değerine sahip bir motor seçilerek çözülemezler.
Robot Eklem Motorundan Robot Eklem Aktüatörüne: Sistem Düzeyinde Düşünün
Robot eklem motoru ile komple robot eklem aktüatörü arasındaki ayrım önemlidir.
Robot eklem motoru öncelikle elektromanyetik tork üreten motor elemanını tanımlar. Buna karşılık robot eklem aktüatörü; motoru, redüksiyon mekanizmasını, enkoder sistemini, rulmanları, sürücü elektroniğini, freni, gövdeyi, termal yolu ve kontrol arayüzünü entegre edebilir.
Robot eklem modülü ise birden fazla işlevsel elemanı mekanik olarak monte edilebilir bir eklem düzeneğinde paketleyerek bu entegrasyon kavramını daha ileri taşır.
Robot üreticileri için bu ayrım önemlidir; çünkü sistem performansı yalnızca motor spesifikasyonuna değil, bu bileşenlerin entegrasyonuna bağlıdır.
Yüksek torklu bir motor, yetersiz transmisyon rijitliğini telafi edemez. Yüksek çözünürlüklü bir enkoder mekanik histerezisi ortadan kaldıramaz. Büyük bir tepe tork değeri yetersiz termal dağılımı çözemez. Hızlı bir servo sürücü, transmisyon ve yapı tarafından temel olarak belirlenen mekanik rezonansı ortadan kaldıramaz.
Bu nedenle robotik eklem aktüatörü seçimi, tek bir bileşen spesifikasyonu yerine istenen sistem davranışıyla başlamalıdır.
Pratik Robot Eklem Modülü Seçim Kontrol Listesi
Proje Tanımlama Aşaması
Bir ürün seçmeden önce gerçek görev çevriminin tanımlandığını ve tepe, RMS ve sürekli tork gereksinimlerinin ayrıldığını doğrulayın. Yük ataleti uç efektörü ve takımlamayı içermeli; eksantrik yükler ve harici momentler de dâhil edilmelidir. Belirli aktüatör modellerini karşılaştırmadan önce ortam sıcaklığı, soğutma koşulları, mekanik rijitlik, konumlandırma doğruluğu, tekrarlanabilirlik, geri tahrik edilebilirlik ve beklenen kullanım ömrü belirlenmelidir.
Konsept Seçim Aşaması
Konsept seçimi sırasında redüksiyon oranının motor hızıyla uyumlu olup olmadığını ve yansıtılmış yük ataletinin değerlendirilip değerlendirilmediğini kontrol edin. Motor akımı ve bara gerilimi marjları yeterli olmalı, sürekli tork ise yalıtılmış bir katalog koşulunda değil gerçek görev çevrimi altında değerlendirilmelidir. Transmisyon rijitliği, boşluk veya kayıp hareket, verimlilik, rulman ömrü ve transmisyon ömrü gerçek çalışma yüküne göre dikkate alınmalıdır.
Prototip Doğrulama Aşaması
Prototip doğrulaması; uzun süreli termal testleri, RMS tork doğrulamasını, tekrarlanan tepe yük testlerini, pozitif ve negatif yön değiştirme testlerini, çıkış rijitliği testini, yük altında konumlandırma ve tekrarlanabilirlik testini, titreşim ve rezonans testini, uygun olduğunda geri tahrik edilebilirlik testini, gerektiğinde darbe veya şok testini ve uzun çevrimli ömür testini içermelidir.
Bu testler, bir ürün veri sayfasının tam olarak sağlayamayacağı bilgiler sunar.
Sonuç — Robot Eklem Aktüatörü Seçimi Nihayetinde Sistem Davranışıyla İlgilidir
Atalet eşleştirmesi robot eklem aktüatörü tasarımının önemli bir parçası olmaya devam eder, ancak daha büyük bir sistem modeli içindeki bir mühendislik kısıtı olarak ele alınmalıdır.
Redüksiyon oranı tork çarpımından daha fazlasını belirler. Motor, eklemin dönüp dönemeyeceğinden daha fazlasını belirler. Transmisyon, nominal boşluktan daha fazlasını belirler. Enkoder, çözünürlükten daha fazlasını belirler.
Komple aktüatör; yük spektrumunu, torku, hızı, termal sınırları, mekanik rijitliği, transmisyon doğrusal olmama durumunu, kontrol bant genişliğini, rulman kapasitesini, transmisyon ömrünü, paketleme ve entegrasyon gereksinimlerini eşzamanlı olarak karşılamalıdır.
Bu kısıtlar birlikte değerlendirildiğinde, atalet oranı genellikle genel tasarımın sonucu olarak makul bir aralığa girer. Sistem yalnızca atalet oranına göre tasarlandığında, gerçek makinede zayıf performans gösteren matematiksel olarak çekici bir sonuç elde etmek mümkündür.
Robot eklem aktüatörü seçen mühendisler için gerçek amaç, en etkileyici tekil spesifikasyona sahip bileşeni bulmak değildir. Amaç, mekanik, elektriksel, termal ve kontrol özellikleri komple çalışma sınırları boyunca dengeli kalan bir eklem sistemi oluşturmaktır.
Amaç yalnızca eklemi hareket ettirmek değildir. Amaç, eklemin robotun tasarlandığı koşullar altında öngörülebilir, tekrarlanabilir ve güvenilir biçimde davranmasını sağlamaktır.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.
 Robotik Dirsekler için Yüksek Hassasiyetli Harmonik Tahrikli Robot Mafsal Aktüatör ÇözümüRobotik dirsek eklemi, kolun bükülmesi, duruş ayarı ve uç efektörün konumlandırılmasında kritik bir rol oynar. İnsansı robotlar, işbirlikçi robotlar ve robotik kollar daha yetenekli hâle geldikçe, dirsek aktüatörlerinin giderek daha sınırlı montaj alanlarında yüksek tork ve hassas hareket sağlaması gerekir. Yüksek hassasiyetli harmonik tahrikli robot mafsal aktüatörü; harmonik redüktör, motor, enkoder, fren ve tahrik sistemini kompakt bir ünitede birleştirerek düşük boşluk, yüksek rijitlik, yüksek tork yoğunluğu ve hassas hareket kontrolü sağlar. Bu makalede HONPINE, boyut, tork, hız, hassasiyet ve entegrasyon açısından farklı gereksinimleri kapsayan, robotik dirsek uygulamalarına uygun üç mafsal aktüatör serisini tanıtmaktadır.
 Kimyasal Denetim Dört Ayaklı Robotları için Patlamaya Dayanıklı Robot Eklem Çözümü: 500 N·m'ye Kadar Tepe Torklu Planet Dişli Eklem AktüatörüPetrokimya, madencilik, enerji ve diğer tehlikeli ortamlarda denetim robotları, basit izleme görevlerinin ötesine geçerek alet kullanımı, ekipman denetimi ve acil durum müdahalesi gibi pratik operasyonlara yönelmektedir. Bu değişim, özellikle patlamaya karşı koruma, tork çıkışı, termal yönetim, çevresel dayanıklılık ve hareket kabiliyeti açısından robot eklem aktüatörlerine daha yüksek gereksinimler getirmektedir. HONPINE'ın patlamaya dayanıklı robot eklem aktüatörü, dört ayaklı denetim robotları ve diğer tehlikeli ortam robotik platformları için tasarlanmıştır; yüksek yüklü planet dişli aktarımını patlamaya dayanıklı tasarım ve güvenilir hareket performansıyla bir araya getirir. Eklem başına 500 N·m'ye kadar tepe tork, isteğe bağlı IP67 koruması ve Ex db IIB T4 Gb sertifikasıyla bu çözüm, yüksek riskli endüstriyel ortamlardaki zorlu robotik uygulamaları desteklemek üzere tasarlanmıştır.