Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel Zorluklar
Ağır hizmet tipi bir AGV için Tekerlek Motoru seçimi, yalnızca aracın toplam ağırlığına göre yeterince yüksek tork değerine sahip bir motor seçmekten ibaret değildir. AGV taşıma kapasiteleri birkaç tondan onlarca, hatta yüz tonun üzerine çıktıkça, tahrik tekerleği sistemi aynı anda dikey yükler, kalkış torku, hızlanma ve frenleme kuvvetleri, dönüş yükleri, lastik-** sürtünmesi, darbe yükleri ve uzun dönemli yorulma ile başa çıkmalıdır. Bu nedenle,Ağır Hizmet Tipi AGV Tekerlek Motoru seçimi, gerçek dinamik çalışma koşulları altında tahrik kabiliyeti, tekerlek yük kapasitesi, çekiş, direksiyon yöntemi, süspansiyon sistemi ve şasi yapısının eşleştirilmesi sürecidir.
Büyük endüstriyel AGV'lerde bu eşleştirme süreci, genel şasi tasarımını ve uzun vadeli çalışma güvenilirliğini doğrudan etkileyebilir.
Ağır Hizmet Tipi AGV'lerde Tekerlek Motoru Seçimi Neden Daha Zordur?
Geleneksel bir AGV için tahrik tekerleği seçimi genellikle toplam AGV ağırlığı, maksimum taşıma kapasitesi, hareket hızı, ivmelenme, eğim tırmanma kabiliyeti, tahrik tekerleği sayısı, tekerlek çapı, motor gücü ve dişli oranı dâhil olmak üzere çeşitli temel parametrelere dayanır. Ancak ağır hizmet tipi bir AGV için bu parametreler tek başına yeterli değildir; çünkü tahrik tekerleği üzerindeki gerçek yük, yalnızca statik araç ağırlığına eşit değildir.
Kalkış, hızlanma, yavaşlama, acil frenleme, dönüş veya engebeli yüzeylerde çalışma sırasında tahrik tekerleği sisteminin taşıdığı gerçek yük sürekli değişir. Yüksek yük koşullarında kısa süreli dinamik kuvvet, aracın nominal taşıma kapasitesinden hesaplanan statik yükten önemli ölçüde daha yüksek olabilir.
Örneğin, 1 tonluk bir AGV, tahrik tekerleğinin her zaman 1 tonluk yüke maruz kaldığı varsayılarak basitçe değerlendirilemez. Hızlı ivmelenme, acil frenleme veya engebeli yol koşullarında çalışma sırasında dinamik yük; araç kütlesi dağılımı, hızlanma ve yavaşlama, frenleme yöntemi, tekerlek yerleşimi ve uygulanabilir darbe faktörü gibi etkenlere bağlıdır. Bu nedenle gerçek tepe değeri, belirli araç tasarımı ve çalışma koşullarına göre hesaplanmalı ve doğrulanmalıdır.
Bu durum, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki ilk temel soruyu ortaya çıkarır: Tahrik tekerleği sistemi gerçekte hangi dinamik yüke dayanmalıdır?
Yük ile Tahrik Kabiliyeti Arasındaki Dinamik Eşleşme
Ağır hizmet tipi bir AGV'de tahrik tekerleğinin iki temel sorumluluğu vardır. Araç ve yük tarafından oluşturulan dikey yükü desteklemeli, aynı zamanda gerekli tahrik kuvvetini ve tekerlek ucu torkunu sürekli olarak sağlamalıdır. Bu, bir Tekerlek Motoru sistemi içindeki dişlilerin, rulmanların, tekerlek göbeğinin, aksın, gövdenin ve tekerlek malzemesinin tek tip yük altında çalışmadığı anlamına gelir. Gerçek çalışma sırasında bunlar aynı anda radyal yük, tahrik torku, darbe yükü ve yanal yüke maruz kalabilir.
Ağır Hizmet Tipi Bir AGV için Tekerlek Ucu Torku Nasıl Hesaplanır
Ön boyutlandırma sırasında önce gerekli çekiş kuvveti, ardından tekerlek yarıçapına göre gerekli tekerlek ucu torku hesaplanabilir:
T = F × r
Burada T gerekli tekerlek ucu torkunu, F tahrik tekerleğinin üretmesi gereken çekiş kuvvetini ve r tekerlek yarıçapını ifade eder.
Bu yalnızca temel bir hesaplamadır. Eksiksiz bir Ağır Hizmet Tipi AGV Tekerlek Motoru seçim sürecinde ayrıca toplam AGV kütlesi, maksimum taşıma kapasitesi, ivmelenme, maksimum hareket hızı, eğim, yuvarlanma direnci, ** sürtünme katsayısı, tahrik tekerleği sayısı, tahrik tekerlekleri arasındaki yük dağılımı, transmisyon verimliliği ve dinamik darbe faktörü de dikkate alınmalıdır.
Bu nedenle, bir Tekerlek Motorunun nominal torku, AGV'nin ihtiyaç duyduğu gerçek tepe torkla aynı değer olarak ele alınamaz. Ağır hizmet tipi bir AGV için daha önemli olan, Tekerlek Motorunun tepe çalışma koşullarında gerekli torku sürekli sağlayıp sağlayamadığını ve aynı zamanda redüktör, rulmanlar, aks, tekerlek ve gövdenin izin verilen mekanik yük sınırları içinde kalıp kalmadığını doğrulamaktır.
Tahrik Tekerleğini Yalnızca Toplam AGV Ağırlığına Göre Seçmeyin
Bu, ağır hizmet tipi AGV tasarımındaki başka bir yaygın hatadır. Bir AGV'nin toplam ağırlığı 120 ton ise, bu her bir Tekerlek Motorundaki gerçek yükün yalnızca 120 tonun tahrik tekerleği sayısına bölünmesiyle hesaplanabileceği anlamına gelmez.
Gerçek tekerlek yükü dağılımı; yükün ağırlık merkezi, akü konumu, tahrik tekerleği konumu, destek tekerleği konumu, tekerlek modülü sayısı, süspansiyon yapısı, ** düzlüğü, hızlanma ve frenleme koşulları, dönüş koşulları ve tekerlek sisteminin farklı tekerlek grupları arasındaki yükleri dengeleme kabiliyeti dâhil olmak üzere birçok faktörden etkilenir.
Bu nedenle, ağır hizmet tipi AGV Tekerlek Motoru seçiminde ortalama tekerlek yükü yerine maksimum dinamik tekerlek yüküne odaklanılmalıdır. Bu aynı zamanda ağır hizmet tipi bir AGV'nin tahrik tekerleği sisteminin, bağımsız standart bir bileşen olarak ele alınmak yerine çoğu zaman süspansiyon, yüzer mekanizma ve şasi yapısıyla birlikte tasarlanması gerektiğinin nedenidir.
120 Tonluk Bir AGV, Tekerlek Motoru Sisteminden Ne Bekler?
Bir AGV'nin toplam ağırlığı 120 ton sınıfına ulaştığında, Tekerlek Motoru artık yalnızca bir tekerleği döndürmek için kullanılan bir cihaz değildir. Güç sistemi, şasi, tekerlekler, süspansiyon ve ** arasında kritik bir mekanik bağlantı haline gelir.
Bu araç ağırlığı seviyesinde tahrik tekerleği sistemi, en az beş önemli mühendislik perspektifinden değerlendirilmelidir.
Tek Tahrik Tekerleğinin Yük Kapasitesi Şasi Yerleşim Esnekliğini Belirler
120 tonluk bir AGV, tahrik tekerleği gruplarının sayısını sınırsız biçimde sürekli artıramaz. Bir tahrik tekerleği grubu yalnızca yaklaşık 10 veya 15 ton taşıyabiliyorsa, aracın toplam yük gereksinimini karşılamak için sekiz veya daha fazla tahrik ünitesine ihtiyacı olabilir. Tahrik ünitesi sayısı arttıkça şasi daha karmaşık hale gelir, tahrik kontrolü zorlaşır, tekerlek grupları arasındaki yük dağılımını yönetmek güçleşir ve genel sistem maliyeti ile bakım gereksinimleri artar.
Bu nedenle, tek bir tahrik tekerleği grubunun yük kapasitesi, ultra ağır hizmet tipi bir AGV'nin şasi tasarımında önemli bir parametre haline gelir. Daha yüksek tek ünite yük kapasitesi, mühendislere tahrik tekerleği düzeni, şasi yapısı ve kullanılabilir montaj alanını tasarlarken daha fazla esneklik sağlayabilir.
Yüksek Dikey Yükler Altında Kararlı Tork Çıkışı
Ağır hizmet tipi bir AGV için en doğrudan zorluklardan biri, tahrik tekerleğinin taşıdığı yük ağırlaştıkça çekiş ve tork gereksinimlerinin daha da zorlayıcı hale gelmesidir. Tam yükte kalkış, tırmanma veya düşük hızda ağır yükle çalışma sırasında Tekerlek Motoru, araçtan gelen çok büyük dikey yükü aynı anda desteklerken yeterli tekerlek ucu torkunu sağlamalıdır.
Bu nedenle ağır hizmet tipi AGV uygulamaları için tasarlanan bir Tekerlek Motoru, redüktör, rulman, tekerlek, aks ve gövdeden oluşan entegre bir mekanik sistem olarak değerlendirilmelidir. Bu bileşenlerin radyal yük ve tahrik torkunun birleşik etkilerine dayanabilmesi gerekir.
Yüksek yüklü uygulamalarda yalnızca motor nominal gücüne veya redüktör nominal torkuna bakmak yeterli değildir. Mühendislerin ayrıca maksimum tekerlek yükünü, tepe tekerlek ucu torkunu, rulman ömrünü, dişli ömrünü, aks mukavemetini, tekerlek mukavemetini, tekerlek malzemesi dayanıklılığını ve mekanik darbe direncini doğrulaması gerekir. Bu, ağır hizmet tipi AGV tahrik tekerleği ile geleneksel endüstriyel döner tekerlek veya hafif hizmet tipi AGV tekerleği arasındaki temel farklardan biridir.
Ağır Hizmet Tipi Bir AGV Direksiyonlu Tahrik Tekerleği mi, Diferansiyel Tahrik Tekerleği mi Kullanmalıdır?
Bu, AGV tahrik sistemi tasarımında en yaygın sorulardan biridir. Direksiyonlu Tahrik Tekerlekleri ve Diferansiyel Tahrik Tekerlekleri, basitçe daha iyi veya daha kötü olarak sıralanabilecek iki ürün değildir. Farklı araç hareket kontrol prensipleri kullanırlar ve bu nedenle farklı AGV mimarilerine uygundurlar.
Direksiyonlu tahrik tekerleği, tahriki bağımsız bir direksiyon mekanizmasıyla birleştirerek sistemin hem tekerlek yönünü hem de sürüş hızını doğrudan kontrol etmesini sağlar. Diferansiyel tahrik sistemi ise aracın dönüş hareketini kontrol etmek için sol ve sağ tahrik tekerlekleri arasındaki hız farkını kullanır.
Ağır hizmet tipi bir AGV için uygun çözüm; toplam araç ağırlığına, tahrik tekerleği sayısına, araç boyutlarına, minimum dönüş yarıçapına, koridor genişliğine, yerinde dönüş gereksinimine, yanal hareket gereksinimlerine, konumlandırma doğruluğuna, ** koşullarına, şasi yüksekliğine ve genel sistem maliyetine bağlıdır.
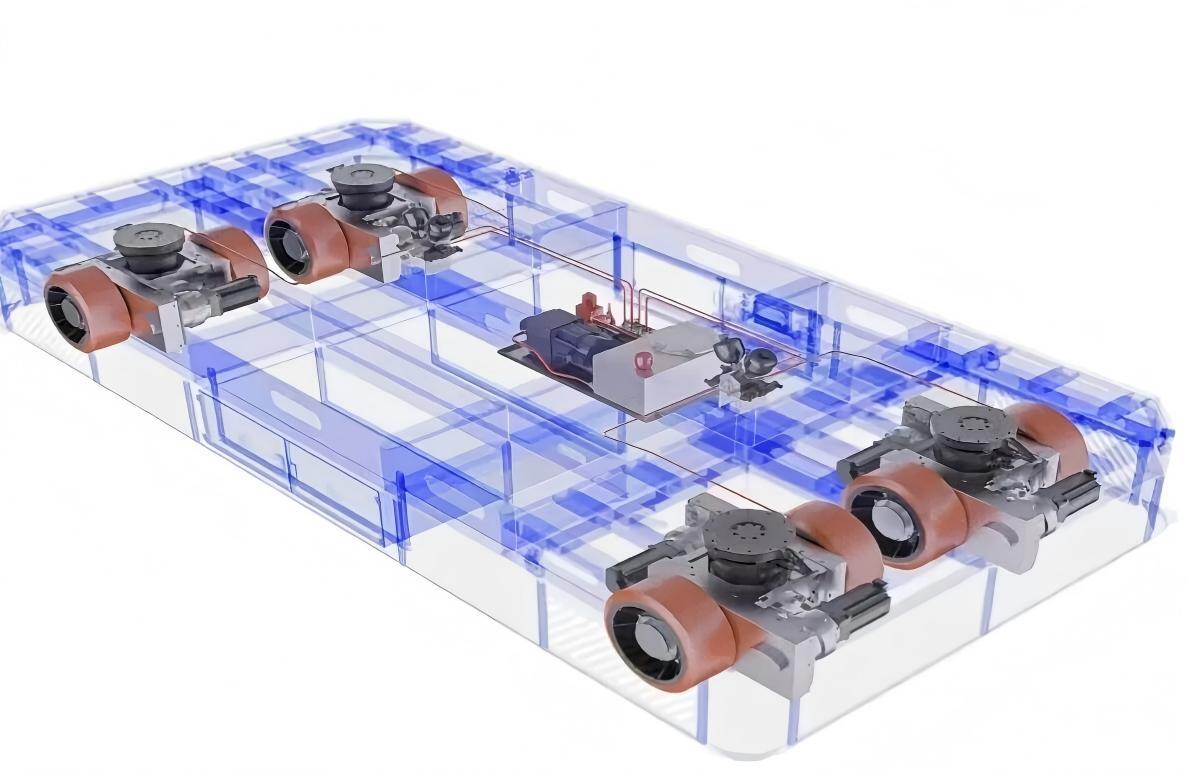
Direksiyonlu Tahrik Tekerleği Ne Zaman Değerlendirilmelidir
Karmaşık rotalar, hassas konumlandırma, dar koridorlar ve esnek araç hareketi gerektiren uygulamalarda direksiyonlu tahrik tekerleği, direksiyon açısı ve sürüş hızı üzerinde doğrudan kontrol sağlayabilir. Bu tür bir yapılandırma; ağır hizmet tipi AGV'ler, otomatik forkliftler, büyük malzeme taşıma araçları, otomotiv üretim lojistiği, rüzgâr enerjisi ekipmanı taşımacılığı ve havacılık üretim lojistiği için değerlendirilebilir.
Diferansiyel Tahrik Tekerleği Ne Zaman Değerlendirilmelidir
Diferansiyel tahrik sistemleri, araç yönünü sol ve sağ tahrik tekerlekleri arasındaki hız farkı aracılığıyla kontrol eder ve nispeten doğrudan bir mekanik mimari sağlayabilir. Nispeten basit rotalara sahip AGV'ler, daha düşük şasi yüksekliği gereksinimleri olan uygulamalar veya bağımsız bir direksiyon mekanizmasının gerekli olmadığı uygulamalar için uygun olabilirler.
Ancak diferansiyel tahrik sistemi çok ağır bir AGV üzerinde kullanıldığında, mühendislerin dönüş sırasında lastik-** arasındaki yanal sürtünmeye ve farklı tahrik tekerleği grupları arasındaki yük dağılımı ile hız senkronizasyonuna özellikle dikkat etmesi gerekir.
Bu nedenle Direksiyonlu Tahrik Tekerleği ile Diferansiyel Tahrik Tekerleği arasındaki seçim, daha ağır bir AGV'nin mutlaka direksiyonlu tekerlek kullanması gerektiği şeklindeki basit varsayıma indirgenmemelidir. Karar, aracın gerçek hareket gereksinimlerine ve şasi mimarisine dayanmalıdır.
Ultra Ağır AGV'lerde Diferansiyel Direksiyon Neden Daha Zorludur?
Ultra ağır bir AGV için diferansiyel direksiyondaki temel soru, yalnızca aracın dönüp dönemeyeceği değildir. Daha önemli soru, tekerlek gruplarının son derece yüksek dikey yükler altında kararlı, senkronize ve kontrol edilebilir hareketi sürdürüp sürdüremeyeceğidir.
Dört tekerlek gruplu veya çok tekerlek gruplu diferansiyel tahrik yerleşimi, her tekerlek grubu için bağımsız bir direksiyon mekanizmasına ihtiyaç duymadan araç yönünü kontrol etmek üzere sol ve sağ taraflar arasındaki hız farkını kullanabilir. Bu, mekanik mimarinin bir kısmını basitleştirebilir; ancak yük dengeleme, tahrik senkronizasyonu, lastik-** sürtünmesi, yanal rijitlik ve hareket kontrol doğruluğu açısından daha yüksek gereksinimler getirir.
Tahrik tekerleği yükleri veya tekerlek hızları arasında önemli farklılıklar oluşursa, lastikler ağır yük altında dönüş koşullarında ilave kayma ve aşınmaya maruz kalabilir; tahrik sistemi üzerindeki mekanik yük de artabilir.
Bu nedenle büyük bir diferansiyel tahrikli AGV'nin tasarımı, yalnızca motorun yeterli tork sağlayıp sağlamadığına odaklanmamalıdır. Tüm tahrik sisteminin senkronizasyonu ve tekerlek modüllerinin mekanik rijitliği de değerlendirilmelidir.
Ağır Hizmet Tipi AGV Tekerlek Motorları için Dikey Ayarlama Neden Dikkate Alınmalıdır?
Bir AGV onlarca tona, hatta 120 tona ulaştığında, ** düzensizlikleri, yükün ağırlık merkezindeki değişiklikler ve eşit olmayan tekerlek yüklemesi giderek daha önemli mühendislik sorunları haline gelir.
Örneğin, tam yüklü ve yüksüz koşullar arasında veya AGV belirli bir araç yüksekliğinin korunması gereken bir yanaşma istasyonuna girdiğinde tekerlek yüklemesi ve araç yüksekliği gereksinimleri önemli ölçüde değişebilir.
Bu nedenle bazı ağır hizmet tipi AGV'ler, çalışma koşullarına göre tekerlek konumunun veya araç yüksekliğinin ayarlanmasına olanak tanımak için tahrik tekerleği sistemine dikey ayarlama veya hidrolik kaldırma işlevleri entegre eder.
Tekerlek Motoru bu işlevi entegre etmiyorsa, şasi ile tahrik tekerleği arasına ek bir süspansiyon, yüzer mekanizma veya hidrolik yükseklik ayar sistemi takılması gerekebilir. Bu, gerekli montaj alanını artırır ve şasi yüksekliğini, mekanik karmaşıklığı ve genel sistem entegrasyonunu etkileyebilir.
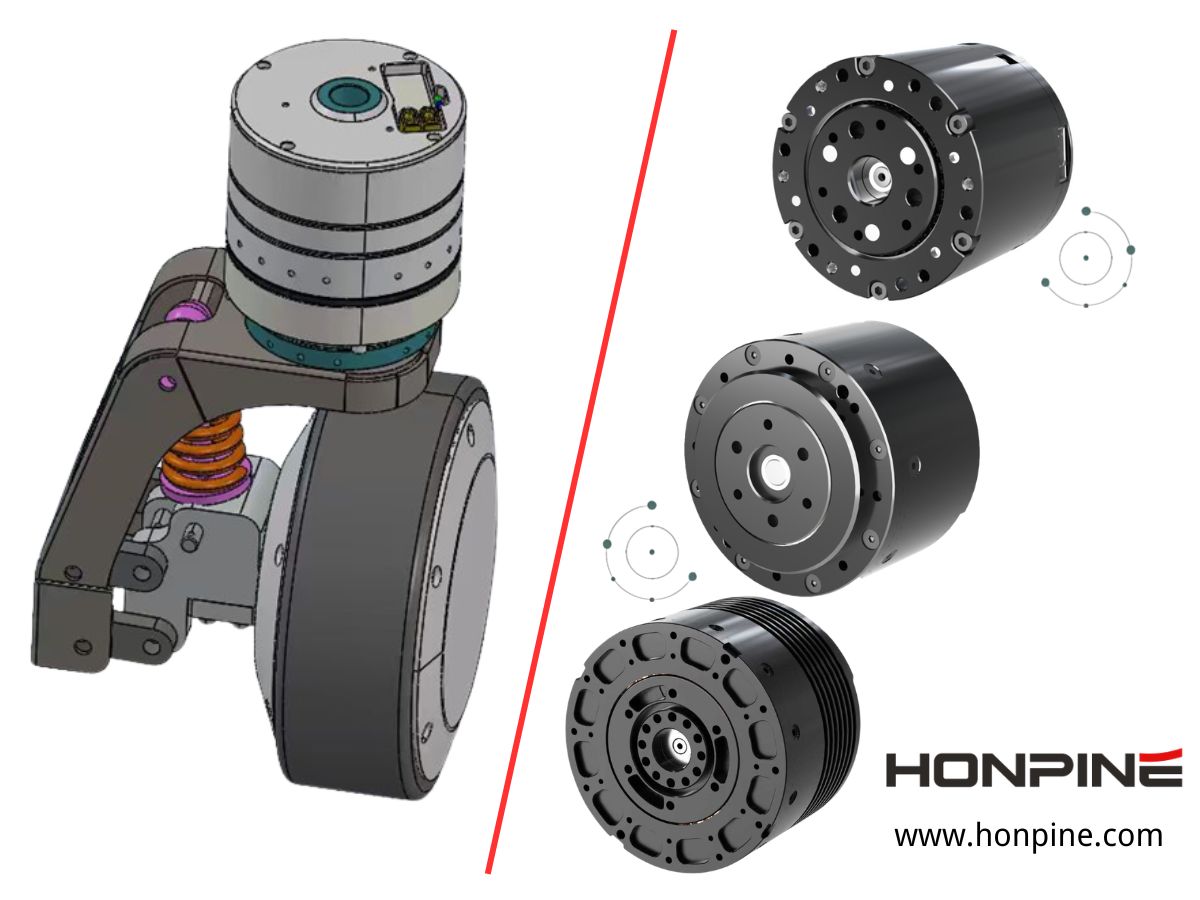
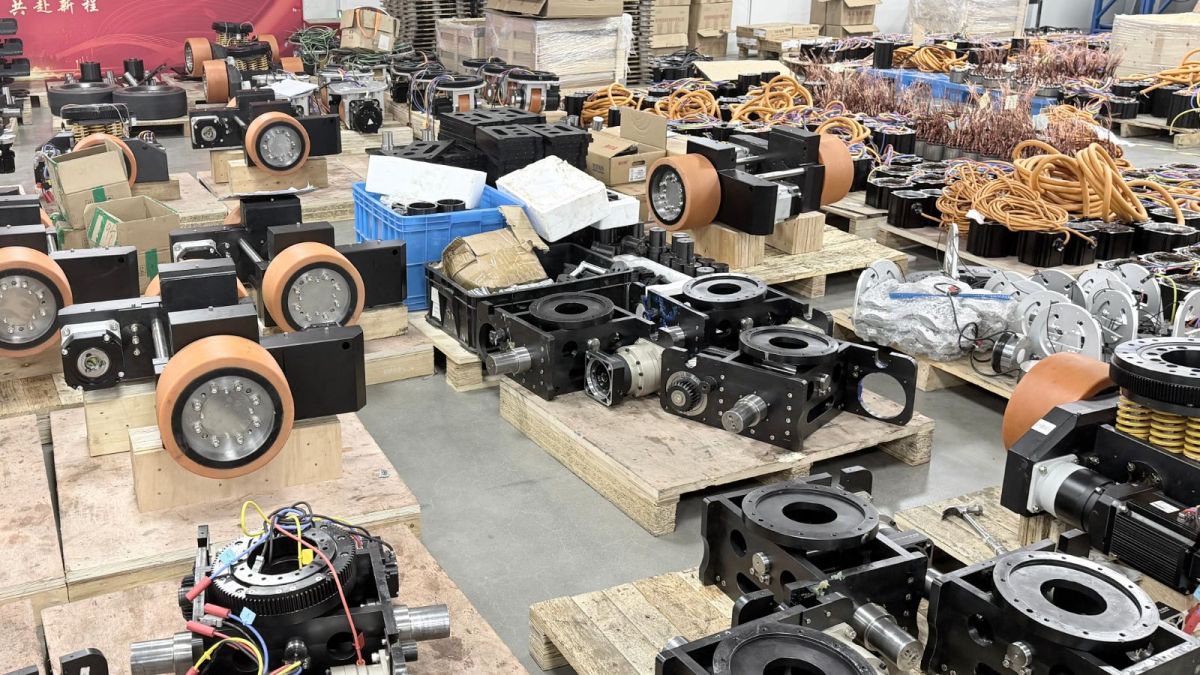
Bu nedenle ultra ağır hizmet tipi AGV'lerde bir Tekerlek Motoru, yalnızca motor, redüktör ve tekerlek kombinasyonu olarak görülmemelidir. Onu eksiksiz bir Ağır Hizmet Tipi Tahrik Tekerleği Modülü olarak değerlendirmek daha uygundur.
Uzun Vadeli Güvenilirlik Neden Yalnızca Tepe Torktan Daha Önemlidir?
Ağır hizmet tipi bir AGV'nin diğer belirleyici özelliği, duruş süresinin yüksek maliyetidir. Geleneksel bir AGV tahrik tekerleği arızalandığında, bir tekerlek modülünün değiştirilmesi nispeten yönetilebilir bir bakım işi olabilir. Ancak AGV 100 ton veya daha fazla yük taşıdığında, kritik bir tahrik ünitesinin arızası malzeme taşımacılığını durdurabilir ve yukarı akış ile aşağı akış üretim süreçlerini etkileyebilir. Büyük tekerlek modülleri ayrıca özel bakım ekipmanı gerektirebilir ve değiştirilmesi için önemli ölçüde daha fazla zaman gerekebilir.
Bu nedenle bir Ağır Hizmet Tipi AGV Tekerlek Motorunun güvenilirliği yalnızca tek bir tepe tork testiyle değerlendirilemez. Uzun vadeli güvenilirlik; redüktör, rulmanlar, tekerlek, gövde, enkoder, fren, sızdırmazlık sistemi ve genel mekanik yapının birleşik performansına bağlıdır.
Tekerlek Motoru Güvenilirliğini Etkileyen Temel Bileşenler
Redüktör; dişli malzemesi, diş dayanımı, redüksiyon oranı, yağlama ve sızdırmazlık açısından değerlendirilmelidir. Rulman sistemi, gerekli hizmet ömrünü sağlarken radyal, eksenel ve darbe yüklerine dayanabilmelidir. Tekerleğin kendisi; tekerlek çapı, malzeme, sırt yapısı, sertlik ve aşınma direncine göre seçilmelidir. Gövde yeterli rijitlik ve darbe direnci sağlamalı, enkoder ise uzun süreli çalışma sırasında kararlı hız ve konum geri bildirimi sağlamalıdır. Frenleme ve tutma gerektiğinde, fren sistemi tam yükte durma, eğimde park etme ve güç kaybı koşullarında da değerlendirilmelidir.
Başka bir ifadeyle, ağır hizmet tipi bir AGV tahrik tekerleğinin güvenilirliği; mekanik yapısının, tahrik sisteminin ve kontrol sisteminin birleşik performansının sonucudur.
Ağır Hizmet Tipi AGV Tekerlek Motoru Nasıl Seçilmelidir?
Gerçek bir AGV projesinde seçim süreci, AGV'nin kendi ağırlığı ve maksimum taşıma kapasitesi dâhil olmak üzere toplam araç kütlesiyle başlamalıdır. Bir sonraki adım, yalnızca ortalama tekerlek yüklemesine güvenmek yerine maksimum dinamik tekerlek yükünü belirlemektir. Hesaplama; yükün ağırlık merkezi, süspansiyon sistemi, ivmelenme, frenleme ve olası darbe koşullarını dikkate almalıdır.
Ardından gerekli çekiş kuvveti; yuvarlanma direnci, eğim, ivmelenme, ** sürtünmesi ve çalışma hızına göre belirlenebilir. Gerekli çekiş kuvveti ve tekerlek çapına göre gerekli tekerlek ucu torku hesaplanabilir; bundan sonra motor, redüktör ve redüksiyon oranı tekerlek hızı ve tork gereksinimlerine göre seçilebilir.
Daha sonra tekerlek yükü, redüktör torku, rulman yükü, aks mukavemeti, tekerlek mukavemeti ve gövde rijitliği dâhil olmak üzere Tekerlek Motoru sistemi için mekanik yük doğrulaması yapılmalıdır. Son olarak uygun direksiyon mimarisi, aracın rotası, manevra kabiliyeti, şasi yapısı ve konumlandırma gereksinimlerine göre seçilmelidir.
Tekerlek Motorunu Gerçek Çalışma Koşullarında Doğrulayın
Nihai doğrulama normal düz hat çalışmasıyla sınırlı olmamalıdır. Ağır hizmet tipi bir AGV Tekerlek Motoru; tahrik tekerleği sisteminin dinamik koşullarda kararlı ve kontrol edilebilir kaldığını doğrulamak için tam yükte kalkış, acil frenleme, maksimum eğim, düşük çekişli yüzeyler, dönüş, engebeli **ler ve uzun süreli kesintisiz çalışma altında da değerlendirilmelidir.
“Motor”dan “Tahrik Tekerleği Modülü”ne: Ağır Hizmet Tipi AGV Tasarımına Farklı Bir Bakış
Geleneksel bir AGV için mühendisler motor gücü, dişli oranı ve tekerlek çapıyla başlayabilir. Ağır hizmet tipi bir AGV için daha eksiksiz bir tasarım yaklaşımı; araç ağırlığı, dinamik tekerlek yükü, çekiş, tekerlek ucu torku, redüktör, motor, direksiyon, süspansiyon ve kontrol ile başlar.
Bu nedenle ağır hizmet tipi AGV Tekerlek Motoru geliştirmesi yalnızca motor gücüne odaklanamaz. Tahrik tekerleğinin uzun vadede güvenilir şekilde çalışıp çalışamayacağını belirleyen unsur, eksiksiz mekanik ve kontrol sistemi arasındaki etkileşimdir.
Bir AGV 50, 80, 100 ve hatta 120 tona ulaştığında zorluklar özellikle belirgin hale gelir. Bu noktada Tekerlek Motoru, yalnızca bir tahrik kaynağı olmaktan ziyade araç şasisinin önemli bir yük taşıyan bileşeni haline gelir.
Sonuç: Ağır Hizmet Tipi Bir AGV'nin Tahrik Tekerleği Önce Yük Taşıyan, Sonra Güç Sağlayan Bir Bileşendir
Ağır hizmet tipi AGV Tekerlek Motoru seçimi, mekanik yük kapasitesi, güç iletimi, araç hareketi ve uzun vadeli güvenilirliği içeren bir sistem mühendisliği problemidir.
Hafif hizmet tipi bir AGV için motor gücü ve tekerlek ucu torku temel seçim parametreleri olabilir. AGV ağır hizmet tipi ve ultra ağır hizmet tipi aralığa girdiğinde mühendislerin tek ünite yük kapasitesi, dinamik tekerlek yükü, tepe tork, çekiş, direksiyon yöntemi, lastik-** yanal kuvvetleri, dikey ayarlama ve uzun vadeli güvenilirliği dikkate alması gerekir.
120 tonluk bir AGV'nin zorlukları bunu özellikle açık biçimde ortaya koyar. Tahrik tekerleği sistemi yalnızca aracı hareket ettirmekle kalmamalı, aynı zamanda devasa dikey yüklere, tahrik torkuna, darbe yüklerine ve yanal kuvvetlere sürekli olarak dayanmalıdır.
Bu nedenle Ağır Hizmet Tipi AGV Tekerlek Motoru seçilirken temel soru, yalnızca motorun yeterli güce sahip olup olmadığı veya redüktörün yeterli nominal torka sahip olup olmadığı değildir. Daha önemli soru, eksiksiz Tahrik Tekerleği Modülünün AGV'nin ağırlığına, hareket özelliklerine, şasi yapısına ve gerçek çalışma ortamına uygun şekilde eşleştirilip eşleştirilmediğidir.
Ağır hizmet tipi AGV tahrik tekerleği seçiminin özü budur.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.


Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.
 Robotik Dirsekler için Yüksek Hassasiyetli Harmonik Tahrikli Robot Mafsal Aktüatör ÇözümüRobotik dirsek eklemi, kolun bükülmesi, duruş ayarı ve uç efektörün konumlandırılmasında kritik bir rol oynar. İnsansı robotlar, işbirlikçi robotlar ve robotik kollar daha yetenekli hâle geldikçe, dirsek aktüatörlerinin giderek daha sınırlı montaj alanlarında yüksek tork ve hassas hareket sağlaması gerekir. Yüksek hassasiyetli harmonik tahrikli robot mafsal aktüatörü; harmonik redüktör, motor, enkoder, fren ve tahrik sistemini kompakt bir ünitede birleştirerek düşük boşluk, yüksek rijitlik, yüksek tork yoğunluğu ve hassas hareket kontrolü sağlar. Bu makalede HONPINE, boyut, tork, hız, hassasiyet ve entegrasyon açısından farklı gereksinimleri kapsayan, robotik dirsek uygulamalarına uygun üç mafsal aktüatör serisini tanıtmaktadır.
 Kimyasal Denetim Dört Ayaklı Robotları için Patlamaya Dayanıklı Robot Eklem Çözümü: 500 N·m'ye Kadar Tepe Torklu Planet Dişli Eklem AktüatörüPetrokimya, madencilik, enerji ve diğer tehlikeli ortamlarda denetim robotları, basit izleme görevlerinin ötesine geçerek alet kullanımı, ekipman denetimi ve acil durum müdahalesi gibi pratik operasyonlara yönelmektedir. Bu değişim, özellikle patlamaya karşı koruma, tork çıkışı, termal yönetim, çevresel dayanıklılık ve hareket kabiliyeti açısından robot eklem aktüatörlerine daha yüksek gereksinimler getirmektedir. HONPINE'ın patlamaya dayanıklı robot eklem aktüatörü, dört ayaklı denetim robotları ve diğer tehlikeli ortam robotik platformları için tasarlanmıştır; yüksek yüklü planet dişli aktarımını patlamaya dayanıklı tasarım ve güvenilir hareket performansıyla bir araya getirir. Eklem başına 500 N·m'ye kadar tepe tork, isteğe bağlı IP67 koruması ve Ex db IIB T4 Gb sertifikasıyla bu çözüm, yüksek riskli endüstriyel ortamlardaki zorlu robotik uygulamaları desteklemek üzere tasarlanmıştır.
 AGV Tekerlek Göbeği Motorları için Planet Redüktörlü Tahrik Aktüatörü: Tork, Dönüş Yarıçapı ve Tahrik Entegrasyonu Zorluklarının ÇözümüHerkese merhaba, ben HONPINE Teknik Direktörü Theodore Li. Bugün, bir planet redüktörlü tahrik aktüatörünün AGV tekerlek göbeği motor sistemlerindeki pratik zorlukları nasıl çözebileceğini ele almak istiyorum. AGV'ler ve AMR'ler, ağır yükle kalkış, hızlanma, eğim tırmanma ve sık yön değiştirme için yeterli tekerlek torkuna ihtiyaç duyarken, tahrik sisteminin sınırlı şasi alanına sığacak kadar kompakt kalması gerekir. Planet redüktörlü tahrik aktüatörü, yüksek hızlı motor çıkışını tekerlekte gerekli olan daha düşük hızlı ve daha yüksek torklu harekete dönüştürmek için bir motoru planet redüksiyon mekanizmasıyla birleştirir. Bu makalede, tork, dişli oranı, tekerlek çapı, tırmanma kabiliyeti, dönüş yarıçapı, doğrudan tahrik sistemleri ve harmonik tahrik aktüatörleri dâhil olmak üzere planet redüktörlü tahrik aktüatörleri ile AGV tekerlek göbeği motorları arasındaki ilişkiyi inceleyeceğim.