İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzu
Aİçi Boş Döner Platform, otomatik konumlandırma, indeksleme, inceleme, lazer işleme, dozajlama ve diğer hareket kontrolü uygulamalarında yaygın olarak kullanılan hassas bir döner bileşendir. Geleneksel döner mekanizmalarla karşılaştırıldığında, içi boş merkezi; kabloların, hava hatlarının, optik fiberlerin ve diğer tesisatların doğrudan dönüş ekseninden geçirilmesine olanak tanır ve daha kompakt, entegre bir makine tasarımının elde edilmesini kolaylaştırır.
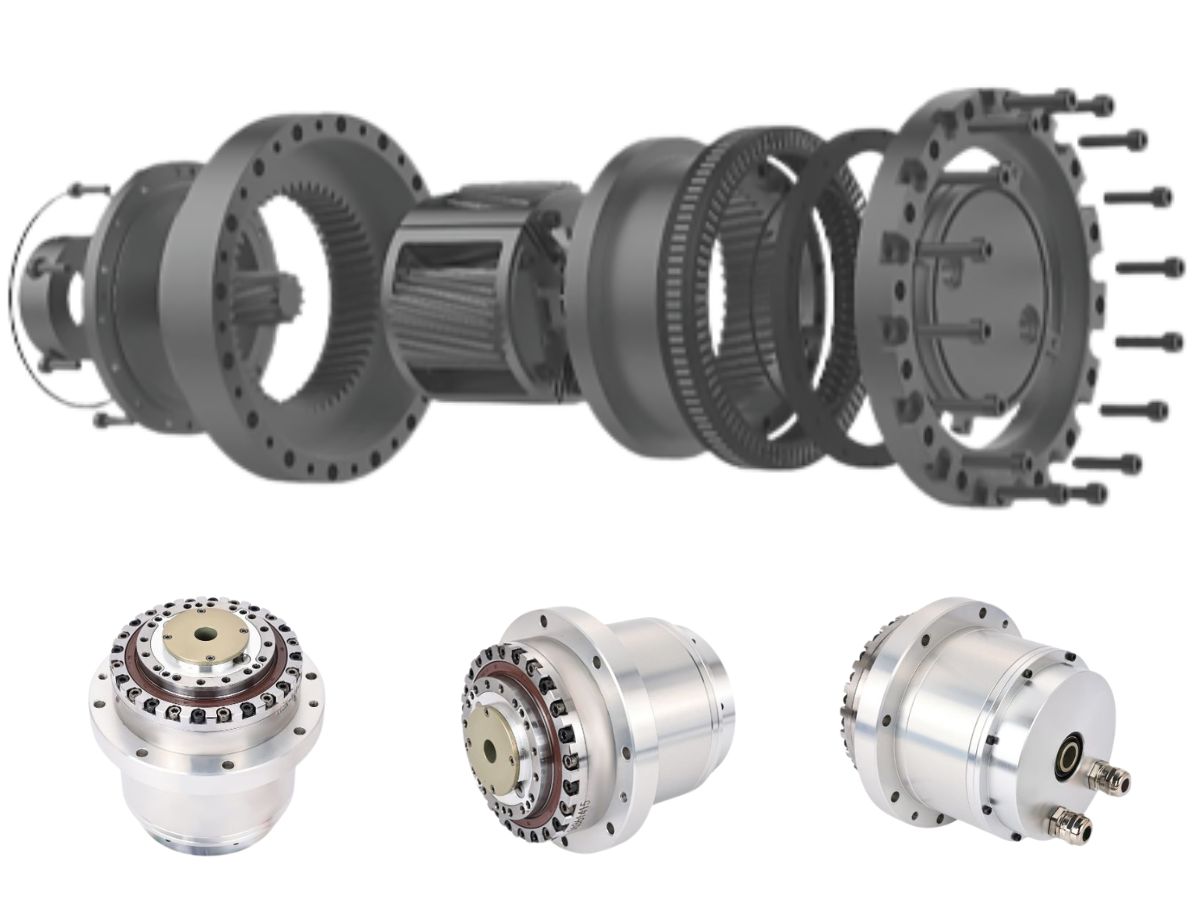
Aktarım yapısına ve uygulama gereksinimlerine bağlı olarak, içi boş döner mekanizma İçi Boş Döner Tabla veya İçi Boş Döner Aktüatör olarak da adlandırılabilir. Bu ürünler dışarıdan benzer görünse de yük kapasiteleri, konumlandırma hassasiyetleri, iç delikleri, hızları, rijitlikleri ve motor konfigürasyonları önemli ölçüde farklılık gösterebilir.
Bu nedenle, içi boş döner platform seçimi yalnızca nominal tork veya maksimum hız gibi tek bir parametreye dayanmamalıdır. Doğru bir seçim için gerçek yük, eksantriklik, atalet, hassasiyet gereksinimleri, iç delik, ivmelenme, çalışma çevrimi, montaj yönü ve çalışma ortamı dikkate alınmalıdır.
İçi Boş Döner Platform Seçerken Nelere Dikkat Etmelisiniz?
Pratik uygulamalarda faydalı bir seçim sıralaması şöyledir:
Yük ve devrilme momenti → Yük ataleti → Konumlandırma ve dönme hassasiyeti → İç delik → Hız ve ivmelenme → Motor eşleştirmesi → Montaj ve ortam → Güvenlik payı
Bu sıralama, makinenin gerçek çalışma koşullarını göz ardı ederek nominal özelliklere göre döner platform seçme şeklindeki yaygın sorunun önlenmesine yardımcı olur.
1. Gerçek Çalışma Koşullarıyla Başlayın
Farklı İçi Boş Döner Tabla modellerini karşılaştırmadan önce, döner mekanizmanın gerçekte nasıl çalışacağını tanımlayın.
Temel parametreler şunları içermelidir:
Toplam faydalı yük, fikstür ve iş parçası ağırlığı
Ağırlık merkezi ile dönüş ekseni arasındaki mesafe
Gerekli çıkış torku
Eksenel ve radyal yükler
Maksimum dönüş hızı
İvmelenme ve yavaşlama
Başlatma-durdurma çevrimlerinin sayısı
Gerekli konumlandırma hassasiyeti
Gerekli tekrarlanabilirlik
Gerekli iç delik çapı
Montaj yönü
Çalışma ortamı
Örneğin, ağırlık merkezi dönüş eksenine yakın olan 10 kg'lık bir iş parçasını taşıyan döner tabla, eksenden 100 mm uzağa monte edilmiş 10 kg'lık bir iş parçasından tamamen farklı mekanik gereksinimlere sahip olabilir.
Ağırlık aynıdır, ancak devrilme momenti farklıdır.
2. Nominal Torku ve Tepe Torkunu Kontrol Edin
Tork, mühendislerin bir İçi Boş Döner Platform seçerken normalde ilk kontrol ettikleri parametrelerden biridir; ancak nominal tork ve tepe torku ayrı ayrı anlaşılmalıdır.
Nominal tork genel olarak, döner mekanizmanın belirtilen çalışma koşulları altında sürekli olarak karşılayabileceği torkla ilgilidir.
Tepe torku ise kısa süreli ivmelenme, yavaşlama, başlatma veya darbe yükleri için daha önemlidir.
Sürekli direnç yükleri için gerekli tork nominal tork aralığında kalmalıdır. İvmelenme veya ani hareket değişimleri sırasında anlık tork, tepe tork kapasitesine yaklaşabilir.
Ancak yalnızca tork yeterli değildir.
Mekanik yük ayrıca eksenel kuvvet, radyal kuvvet ve devrilme momenti oluşturabilir. Bu nedenle, yalnızca nominal çıkış torkuna göre model seçmek yerine komple İçi Boş Döner Aktüatörün yük kapasitesi kontrol edilmelidir.
3. Eksantrik Yüke ve Devrilme Momentine Dikkat Edin
Eksantrik yükleme, döner platform seçiminde en sık göz ardı edilen faktörlerden biridir.
İş parçasının veya fikstürün ağırlık merkezi dönüş ekseninden kaydığında, bir devrilme momenti oluşturur.
Temel hesaplama şöyledir:
M = F × L
Burada:
M = devrilme momenti
F = yük kuvveti
L = yük merkezinden dönüş eksenine olan mesafe
Örneğin, 10 kg'lık bir yük dönüş ekseninden 100 mm uzağa yerleştirilirse:
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
Bu nedenle aynı faydalı yük ağırlığına sahip iki uygulama tamamen farklı döner platformlar gerektirebilir.
Büyük eksantrik yükler, hızlı ivmelenme veya harici darbe içeren uygulamalarda, mühendisler teorik sınırına yakın bir platform seçmek yerine uygun bir mekanik güvenlik payı bırakmalıdır.
4. Yalnızca Yük Ağırlığını Değil, Yük Ataletini de Hesaplayın
Yük ağırlığı temel mekanik yükü belirler; ancak dönme ataleti, yükü ivmelendirmenin ve yavaşlatmanın ne kadar zor olduğunu belirler.
Basitleştirilmiş disk şekilli bir yük için:
J = 1/2 × m × r²
Burada:
J = atalet momenti
m = kütle
r = dönüş yarıçapı
Gerçek atalet hesabında iş parçası, fikstür, döner platform ve diğer dönen bileşenlerin geometrisi dikkate alınmalıdır.
Redüksiyon tipinde bir döner mekanizmada yük ataleti, redüksiyon oranına göre motor tarafına da dönüştürülebilir. Basitleştirilmiş biçimde:
J_motor-side = J_load / i²
Burada i redüksiyon oranıdır.
Elde edilen motor tarafı yük ataleti daha sonra motor rotor ataletiyle karşılaştırılmalıdır.
Atalet Eşleştirmesi Neden Önemlidir?
Yük ataleti motor ataletine göre aşırı yüksekse sistemde şunlar görülebilir:
Daha uzun ivmelenme ve yavaşlama süresi
Artan konumlandırma sapması
Başlatma veya durma sırasında titreşim
Servo takip hataları
Motor aşırı yükü
Gerekli çevrim süresine ulaşmada zorluk
Yük ataleti / motor rotor ataleti < 5 gibi bir atalet oranı bazı servo uygulamalarında mühendislik referansı olarak kullanılabilir; ancak evrensel bir standart olarak kabul edilmemelidir.
Kabul edilebilir atalet oranı; motora, sürücüye, kontrol algoritmasına, redüksiyon mekanizmasına, ivmelenme profiline ve gerçek çalışma çevrimine bağlıdır.
Yüksek hızlı, sık ivmelenen bir servo sisteminde kullanılan İçi Boş Döner Aktüatör için atalet eşleştirmesi, düşük hızlı indeksleme uygulamasına göre genellikle daha fazla dikkat gerektirir.
5. Tekrarlı Konumlandırma ve Dönme Hassasiyeti Arasındaki Farkı Anlayın
Hassasiyet başka bir önemli seçim faktörüdür, ancak birkaç farklı parametre sıklıkla birbirine karıştırılır.
Tekrarlı Konumlandırma Hassasiyeti
Tekrarlı konumlandırma hassasiyeti, döner platformun aynı konuma ne kadar tutarlı şekilde dönebildiğini açıklar.
Bu özellikle aşağıdakiler için önemlidir:
Görüntü inceleme
Otomatik montaj
Dozajlama
Lazer işleme
İndeksleme uygulamaları
Hassas konumlandırma
Boşluk
Boşluk, dönüş yönü değiştiğinde oluşabilen mekanik açıklığı veya kayıp hareketi ifade eder.
Düşük boşluk, sık çift yönlü konumlandırma içeren uygulamalar için özellikle önemlidir.
Platformun ağırlıklı olarak tek yönde döndüğü uygulamalarda boşluk, sistem performansı üzerinde farklı bir etkiye sahip olabilir.
Radyal ve Eksenel Salgı
Hassas fikstürler, inceleme sistemleri ve optik uygulamalar için yüzey salgısı ve radyal salgı, konumlandırma tekrarlanabilirliği kadar önemli olabilir.
Bu nedenle, farklı İçi Boş Döner Tablaları karşılaştırırken yalnızca tek bir hassasiyet özelliğine bakmayın. Uygulamanın komple mekanik hassasiyet gereksinimleri dikkate alınmalıdır.
6. İçi Boş Deliği Gerçek Kablolama Gereksinimlerine Göre Seçin
İçi boş yapı, İçi Boş Döner Platformun başlıca avantajlarından biridir.
Merkez delik aşağıdakiler için bir kablolama yolu sağlayabilir:
Motor kabloları
Enkoder kabloları
Pnömatik hortumlar
Vakum hatları
Optik fiberler
Sensör kabloları
Soğutma hatları
Ancak mümkün olan en büyük iç deliğin seçilmesi her zaman en iyi çözüm değildir.
Daha büyük bir delik, döner mekanizmanın dış boyutlarını, yapısal boyutunu, ağırlığını ve maliyetini artırabilir.
Delik çapını seçerken yalnızca mevcut kablo demetini değil, aşağıdakileri de dikkate alın:
Konnektör boyutları
Kablo bükülme yarıçapı
Pnömatik bağlantı elemanı boyutu
Gelecekteki kablolama gereksinimleri
Bakım alanı
Montaj boşluğu
Amaç, tüm döner grubun boyutunu gereksiz yere artırmadan yeterli iç kablolama alanı sağlamaktır.
7. Hızı, İvmelenmeyi ve Yavaşlamayı Kontrol Edin
Maksimum hız başka bir önemli parametredir, ancak her zaman ivmelenme ve çalışma çevrimiyle birlikte değerlendirilmelidir.
Bir döner platform teknik olarak belirli bir maksimum hıza ulaşabilir; ancak bu, ağır yük altında sürekli olarak bu hızda çalışması gerektiği anlamına gelmez.
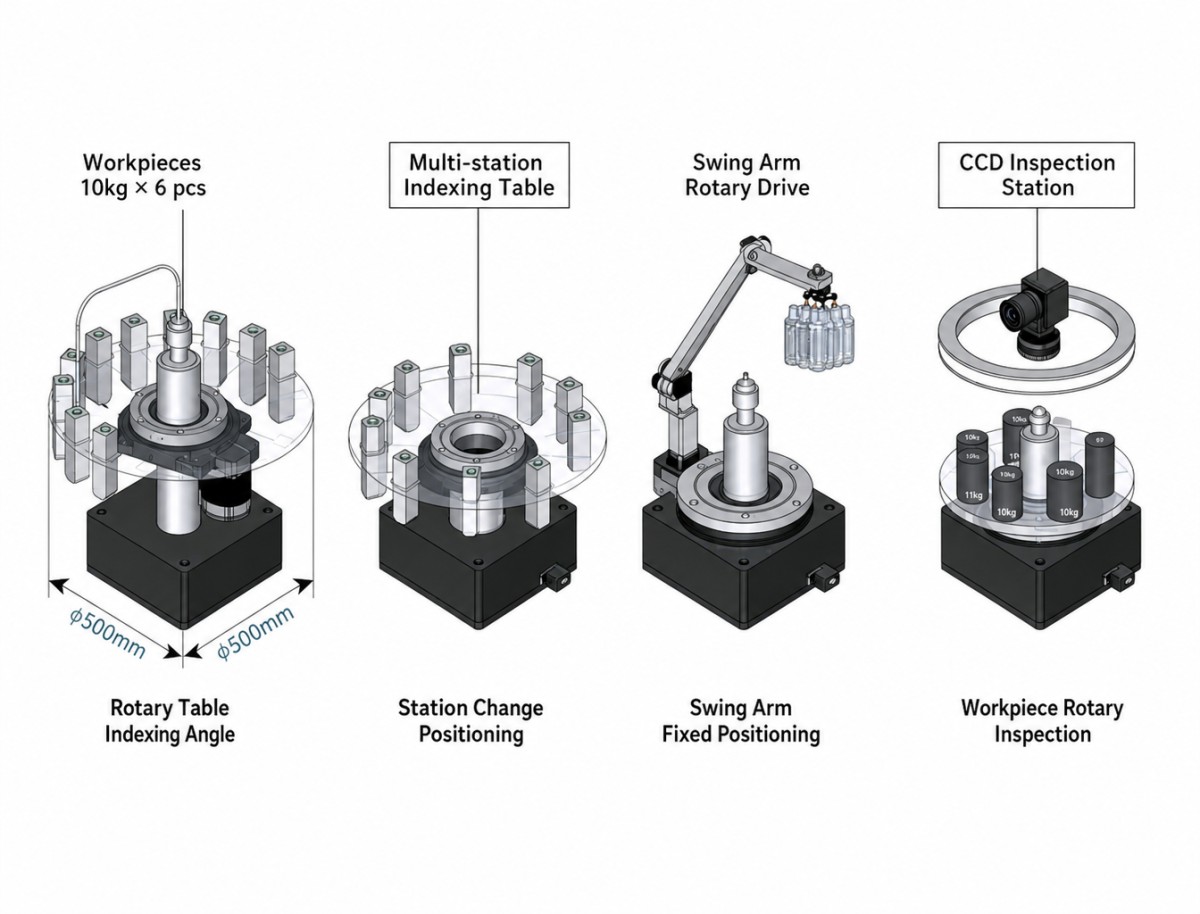
İndeksleme uygulamaları için temel parametreler şunlar olabilir:
Dönüş açısı
İndeksleme süresi
İvmelenme süresi
Yavaşlama süresi
Bekleme süresi
Dakika başına çevrim sayısı
Sürekli dönüş için termal performans ve tork azaltımı da dikkate alınmalıdır.
İvmelenme ve yavaşlama çok agresif olduğunda sistemde titreşim, mekanik darbe, anormal gürültü veya azalan konumlandırma kararlılığı görülebilir.
İvmelenme ve yavaşlama süresinin artırılması, bazen döner platformun kendisi değiştirilmeden genel hareket performansını iyileştirebilir.
8. Kesintili ve Sürekli Çalışmayı Ayırt Edin
Birçok İçi Boş Döner Platform, özellikle kesintili indeksleme ve konumlandırma için uygundur.
Tipik uygulamalar şunlardır:
CNC indeksleme
Montaj istasyonları
Görüntü inceleme
Lazer markalama
Dozajlama
Çok istasyonlu otomasyon
Bu uygulamalar genellikle hızlı konumlandırmayı ve ardından sabit bir bekleme süresini gerektirir.
Sürekli dönüş farklıdır.
Platformun uzun süreler boyunca sürekli dönmesi gerekiyorsa mühendisler şunları değerlendirmelidir:
Sürekli tork
Rulman hızı
Motor ısınması
Şanzıman verimliliği
Yağlama
Isı dağıtımı
Çalışma çevrimi
Aynı döner platform, kesintili veya sürekli çalışmasına bağlı olarak farklı izin verilebilir performans değerlerine sahip olabilir.
9. İçi Boş Döner Platformu Motorla Eşleştirin
Motor tahrikli bir döner mekanizmada motor ve aktarım, tek bir hareket sistemi olarak değerlendirilmelidir.
Temel eşleştirme parametreleri şunları içerir:
Gerekli motor torku
Gerekli motor hızı
Motor rotor ataleti
Redüksiyon oranı
Çıkış torku
İvmelenme gereksinimleri
Motor flanşı
Mil veya kaplin arayüzü
Enkoder konfigürasyonu
Montaj yönü
Gerekli motor torku, yalnızca platformun çıkış torkuna göre motor seçmek yerine gerçek yükten ve redüksiyon oranından hesaplanmalıdır.
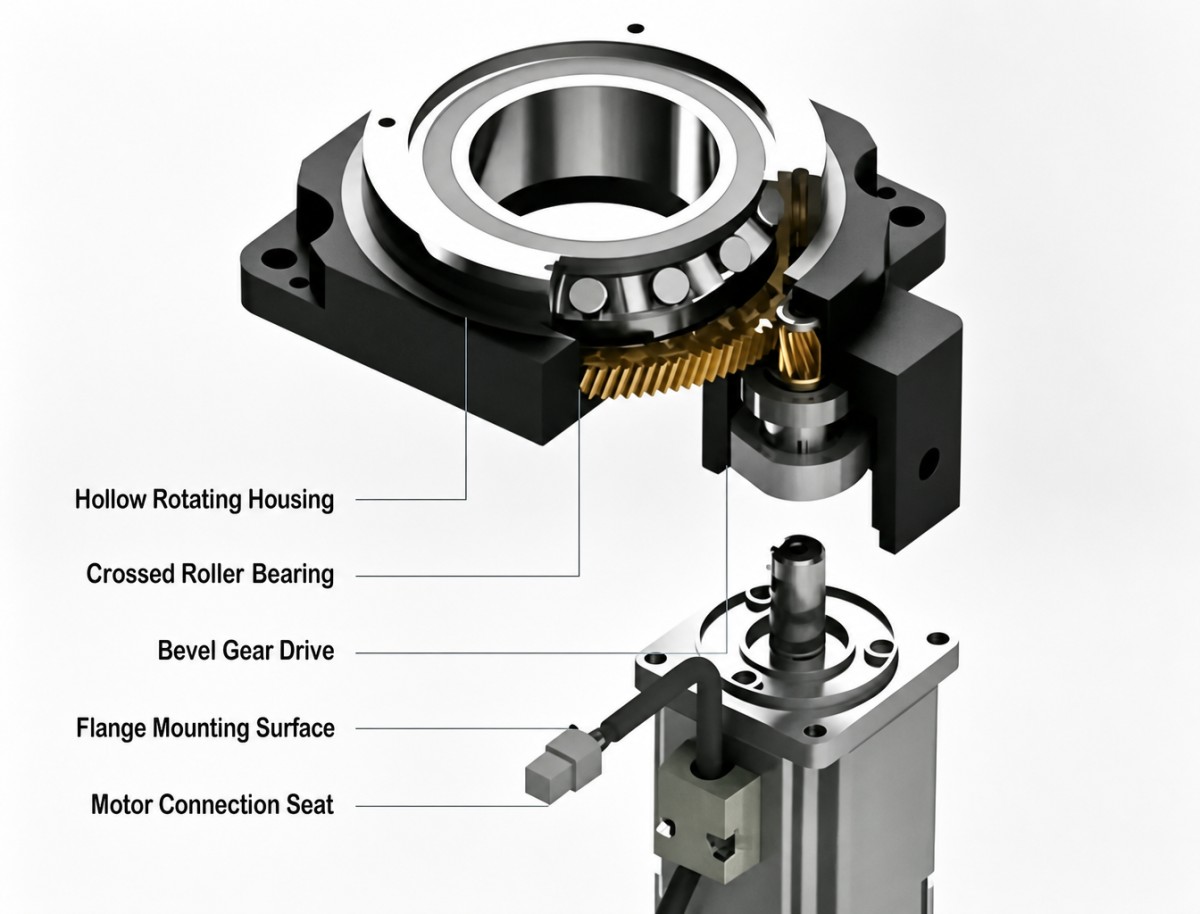
Kompakt entegrasyon gerektiren uygulamalarda, entegre motor, enkoder ve aktarıma sahip bir İçi Boş Döner Aktüatör, harici mekanik bileşen sayısını azaltabilir ve sistem entegrasyonunu basitleştirebilir.
10. Montaj Yönünü Dikkate Alın
Montaj yönü, döner mekanizma üzerindeki gerçek yükü etkileyebilir.
Yatay montaj döner tablalar için yaygındır, ancak dikey montaj ek eksenel yük getirebilir veya yerçekimi yükünün yönünü değiştirebilir.
Bir model seçmeden önce şunları doğrulayın:
Yatay veya dikey montaj
Yerçekimi yükünün yönü
Eksenel yük
Radyal yük
Harici devrilme momenti
Fikstür montaj yapısı
Çıkış flanşı rijitliği
Dikey uygulamalarda, tahrik sistemi enerjisiz kaldığında bile mekanik yapı yükü güvenle destekleyebilmelidir.
11. Çalışma Ortamını Dikkate Alın
Çalışma ortamı, döner platformun hizmet ömrünü ve güvenilirliğini doğrudan etkileyebilir.
Toz, talaş, soğutma sıvısı veya diğer kirleticileri içeren uygulamalarda gerekli koruma seviyesini ve sızdırmazlık yapısını kontrol edin.
Tipik çevresel faktörler şunları içerir:
Toz ve kalıntılar
Kesme sıvısı
Nem
Sıcaklık
Aşındırıcı maddeler
Titreşim
Sık başlatma-durdurma çalışması
Nemli veya korozif ortamlar için yüzey işlemi ve korozyon koruması da dikkate alınmalıdır.
Uygulama, özellikle dakikada 20 çevrimden fazla olmak üzere sık başlatma-durdurma çevrimleri içeriyorsa yalnızca nominal hizmet ömrüne güvenmek yerine rulman ömrü ve termal koşullar değerlendirilmelidir.
12. Rulman Rijitliğini ve Hizmet Ömrünü Kontrol Edin
Bir İçi Boş Döner Tablaların performansını belirleyen tek faktör aktarım sistemi değildir.
Rulman yapısı ayrıca şunları etkiler:
Radyal rijitlik
Eksenel rijitlik
Eğilme rijitliği
Salgı
Yük kapasitesi
Hizmet ömrü
Büyük eksantrik yükler veya yüksek hassasiyet gereksinimleri olan uygulamalarda rulman rijitliği özellikle önem kazanır.
Yeterli torka ancak yetersiz mekanik rijitliğe sahip bir platform, yük altında yine de sehim veya konumlandırma hataları yaşayabilir.
Bu nedenle yalnızca dişli oranını veya motor torkunu karşılaştırmak yerine komple mekanik yapı değerlendirilmelidir.
13. Uygun Bir Güvenlik Payı Bırakın
Hesaplanan yük sınırında tam olarak bir döner platform seçilmesi genellikle tavsiye edilmez.
Gerekli güvenlik payı, gerçek uygulamaya bağlıdır.
Nispeten kararlı kesintili yükler için yaklaşık 1.2–1.5× mühendislik payı ön referans olarak kullanılabilir.
Darbe yükleri, büyük eksantriklik veya sık ivmelenme ve yavaşlama içeren uygulamalar için 1.5–2× gibi daha büyük bir pay uygun olabilir.
Bu değerler evrensel standartlar yerine mühendislik referansları olarak ele alınmalıdır. Nihai seçim, üreticinin yük, tork, rulman, hız ve çalışma çevrimi spesifikasyonlarına göre doğrulanmalıdır.
14. İçi Boş Döner Platform Seçim Kontrol Listesi
Bir model seçmeden önce aşağıdaki bilgileri hazırlamak faydalıdır:
Bu parametreler mevcut olduğunda, farklı İçi Boş Döner Platform ve İçi Boş Döner Aktüatör konfigürasyonlarını karşılaştırmak çok daha kolay hale gelir.
15. Farklı Uygulamalar Farklı Seçim Öncelikleri Gerektirir
Bir döner platformun her uygulama için uygun olup olmadığını belirleyen tek bir spesifikasyon yoktur.
Yüksek hassasiyetli uygulamalar için, motor, aktarım, enkoder ve çıkış mekanizmasının komple bir hareket sistemi olarak birlikte çalışması gerektiğinde İçi Boş Döner Aktüatör daha entegre bir çözüm sağlayabilir.
16. İçi Boş Döner Platform Seçiminde Sık Yapılan Hatalar
Yalnızca Nominal Torka Bakmak
Bir platform yeterli nominal torka sahip olabilir, ancak aşırı eksantrik yük, atalet veya eksenel/radyal yükleme nedeniyle yine de uygun olmayabilir.
Yalnızca Faydalı Yük Ağırlığına Göre Seçim Yapmak
Aynı kütleye sahip iki yük, dönüş eksenine olan uzaklıklarına bağlı olarak çok farklı devrilme momentleri oluşturabilir.
Atalet Oranını Sabit Bir Sayı Olarak Kabul Etmek
5'lik atalet oranı bazen mühendislik referansı olarak kullanılır; ancak uygun değer motor, servo sürücü, ivmelenme ve kontrol sistemine bağlıdır.
Yalnızca Konumlandırma Hassasiyetine Bakmak
Tekrarlı konumlandırma hassasiyeti, boşluk, salgı, rijitlik ve titreşim farklı performans göstergeleridir.
En Büyük İçi Boş Deliği Seçmek
Daha büyük bir delik daha fazla kablolama alanı sağlar, ancak komple döner mekanizmanın boyutunu ve maliyetini de artırabilir.
Çalışma Çevrimini Göz Ardı Etmek
Ara sıra indeksleme için kullanılan bir döner platform, yüksek hızda sürekli çalışan bir platformdan farklı termal ve rulman gereksinimlerine sahiptir.
Montaj Yönünü Göz Ardı Etmek
Dikey montaj, yatay montaja kıyasla farklı eksenel ve yerçekimsel yükler getirebilir.
Doğru İçi Boş Döner Platform Nasıl Seçilir?
İçi Boş Döner Platform seçimi tek bir katalog parametresi yerine gerçek mekanik koşullarla başlamalıdır.
Önce toplam yükü ve eksantrikliği belirleyin, ardından devrilme momentini ve dönme ataletini hesaplayın. Bundan sonra konumlandırma hassasiyetini, tekrarlanabilirliği, boşluğu, salgıyı, iç deliği, hızı, ivmelenmeyi ve çalışma çevrimini değerlendirin.
Daha entegre bir hareket çözümü gerektiren sistemlerde İçi Boş Döner Aktüatör, aktarım mekanizmasını, motoru, enkoderi ve çıkış yapısını kompakt bir döner ünitede birleştirebilir. Bu, otomatik döner hareket için daha temiz bir çözüm sağlarken mekanik entegrasyonu basitleştirebilir.
CNC indeksleme, wafer taşıma, görüntü inceleme, lazer işleme, dozajlama, panel taşıma ve hassas konumlandırma gibi uygulamalarda uygun çözüm, nihayetinde makinenin komple yük, hassasiyet, hız, yapısal ve çevresel gereksinimlerine göre seçilmelidir.
Bu nedenle pratik bir seçim sıralaması şöyledir:
Devrilme momenti → Yük torku → Yük ataleti → Hassasiyet → İç delik → Hız ve ivmelenme → Motor eşleştirmesi → Montaj ve ortam → Güvenlik payı
Bu yaklaşım, uygulama için uygun İçi Boş Döner Platform, İçi Boş Döner Tabla veya İçi Boş Döner Aktüatörün seçilmesi için daha güvenilir bir temel sağlar.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzuİçi boş döner platform; döner konumlandırma, kompakt entegrasyon ve dönüş ekseni üzerinden kablo yönlendirmesinin gerekli olduğu hassas otomasyon uygulamalarında yaygın olarak kullanılır. Ancak doğru platformu seçmek, anma torkunu veya maksimum hızı karşılaştırmaktan daha fazlasını gerektirir. Yük, eksantriklik, devrilme momenti, atalet, konumlandırma hassasiyeti, içi boş delik, ivmelenme, çalışma çevrimi ve montaj koşulları; döner sistemin gerçek performansını etkiler. Bu kılavuz, mühendislerin CNC indeksleme, wafer taşıma, görsel inceleme, lazer işleme, dozajlama ve diğer hassas döner uygulamalar için içi boş döner platform seçerken dikkate alması gereken temel parametreleri açıklar.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Döner Platform Nasıl Seçilir: Kapsamlı Bir Seçim Kılavuzuİçi boş döner platform; döner konumlandırma, kompakt entegrasyon ve dönüş ekseni üzerinden kablo yönlendirmesinin gerekli olduğu hassas otomasyon uygulamalarında yaygın olarak kullanılır. Ancak doğru platformu seçmek, anma torkunu veya maksimum hızı karşılaştırmaktan daha fazlasını gerektirir. Yük, eksantriklik, devrilme momenti, atalet, konumlandırma hassasiyeti, içi boş delik, ivmelenme, çalışma çevrimi ve montaj koşulları; döner sistemin gerçek performansını etkiler. Bu kılavuz, mühendislerin CNC indeksleme, wafer taşıma, görsel inceleme, lazer işleme, dozajlama ve diğer hassas döner uygulamalar için içi boş döner platform seçerken dikkate alması gereken temel parametreleri açıklar.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Boşluksuz Planet Aktüatörler Neden Öne ÇıkıyorNabtesco RV, Harmonic Drive ve WITTENSTEIN; robotik, takım tezgâhları, otomasyon ve hassas hareket kontrolü için kendini kanıtlamış güç aktarım çözümleri sunmaktadır. Ancak hem yay saniyesi düzeyinde konumlandırma hem de yüksek mekanik rijitlik gerektiren uygulamalar; boşluk, burulma rijitliği, yük kapasitesi ve aktarım hassasiyeti arasında farklı ödünleşimleri ortaya çıkarabilir. Bu durum, planet aktarımın rijitliğini ve tork yoğunluğunu gelişmiş boşluk telafisiyle birleştiren boşluksuz bir planet aktüatöre yönelik ilgiyi artırmıştır. Bu makalede Nabtesco RV, Harmonic Drive ve WITTENSTEIN hassas planet redüktörlerinin özelliklerini karşılaştırıyor ve boşluksuz bir planet aktüatörün nerelerde alternatif bir çözüm sunabileceğini inceliyoruz.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.