










Küçük Boyutlu Harmonik Tahrik Redüktörü: Avantajlar, Uygulamalar ve Seçim Rehberi
Küçük boyutlu harmonik tahrik redüktörleri, montaj alanı, ağırlık, redüksiyon oranı, boşluk ve konumlandırma hassasiyetinin aynı anda dikkate alınması gereken hassas hareket sistemleri için tasarlanmıştır.
Ağır hizmet robot eklemlerinde ve endüstriyel makinelerde kullanılan daha büyük harmonik tahrik redüktörleriyle karşılaştırıldığında, küçük boyutlu harmonik tahrik redüktörleri sınırlı bir mekanik hacim içinde yüksek aktarım performansı elde etmeye daha fazla odaklanır. Özellikle kompakt robot eklemleri, hassas döner mekanizmalar, yarı iletken ekipmanları, tıbbi cihazlar, optik sistemler ve hafif otomasyon ekipmanları için uygundur.
Ancak küçük bir harmonik tahrik redüktörü seçmek, yalnızca mevcut en küçük modeli seçmek değildir. Şanzıman küçüldükçe tork kapasitesi, burulma rijitliği, termal performans, izin verilen hız, yorulma ömrü ve yük koşulları giderek daha önemli hâle gelir.
Bu makale, küçük boyutlu harmonik tahrik redüktörlerinin pratik özelliklerine, avantajlarına, sınırlamalarına, uygulamalarına ve seçim hususlarına odaklanmaktadır.
Küçük Boyutlu Harmonik Tahrik Redüktörlerinin Temel Performans Özellikleri
Küçük boyutlu bir harmonik tahrik redüktörünün performansı; dış çapına, redüksiyon oranına, nominal torkuna, giriş hızına, yağlamasına, yük profiline ve çalışma koşullarına bağlıdır. Bu nedenle aşağıdaki değerler evrensel teknik özellikler yerine genel mühendislik referansları olarak değerlendirilmelidir.
Küçük Bir Pakette Yüksek Redüksiyon Oranı
Küçük bir harmonik tahrik redüktörünün başlıca avantajlarından biri, büyük bir aktarım yapısı gerektirmeden yüksek redüksiyon oranı sağlayabilmesidir.
Küçük harmonik tahrik modelleri yaygın olarak yaklaşık 50:1 ila 320:1 arasında redüksiyon oranları sunar; bazı ürün aileleri ise yaklaşık 30:1 seviyesinden başlar.
Bu, kompakt bir motor ve şanzıman kombinasyonunun çok sayıda geleneksel dişli kademesi eklemeden nispeten düşük çıkış hızı ve yüksek çıkış torku elde etmesini sağlar.
Kompakt robot eklemleri ve döner aktüatörler için bu durum, toplam aktüatör uzunluğunun ve çapının azaltılmasına yardımcı olabilir.
Kompakt Hassas Sistemlerde Sıfıra Yakın Boşluk
Küçük boyutlu harmonik tahrik redüktörleri, flexspline ile dairesel spline arasındaki ön yüklü diş kavraması sayesinde sıfıra yakın boşluk sağlayabilir.
Bu, küçük miktardaki mekanik boşluğun bile konumlandırma hassasiyetini, tekrarlanabilirliği veya hareket kararlılığını etkileyebileceği uygulamalarda önemlidir.
Ancak komple hareket sisteminin boşluğu yalnızca harmonik redüktör tarafından belirlenmez.
Rulmanlar, montaj arayüzleri, kaplinler, çıkış yapıları ve diğer mekanik bileşenler de toplam sistem boşluğunu etkileyebilir.
Bu nedenle mühendisler, kompakt hassas aktarım sistemini değerlendirirken boşluk, aktarım hatası ve elastik deformasyon arasında ayrım yapmalıdır.
Yüksek Aktarım Hassasiyeti
Küçük harmonik tahrik redüktörleri, ürün tasarımına ve hassasiyet sınıfına bağlı olarak ark saniyesi düzeyinde aktarım hassasiyeti sağlayabilir.
Standart aktarım hatası yaklaşık 60 ark saniyesi olabilirken, yüksek hassasiyetli konfigürasyonlar tasarıma ve ölçüm koşullarına bağlı olarak yaklaşık 30 ark saniyesine, hatta 10 ark saniyesi düzeyinde performansa ulaşabilir.
Kompakt döner mekanizmalar için küçük boyut, yüksek redüksiyon oranı ve hassas aktarımın bu birleşimi, ek mekanik düzeltme mekanizmalarına olan ihtiyacı azaltabilir.
Kompakt ve Hafif Yapı
Boyut ve ağırlık, küçük bir harmonik tahrik redüktörü seçmenin çoğu zaman başlıca nedenleridir.
Kompakt bir harmonik tahrik, nispeten küçük bir çap ve eksenel hacim içinde yüksek redüksiyon oranı sağlayabilir. Bu, özellikle şanzımanın bir robot eklemine, döner aktüatöre, uç efektöre, optik mekanizmaya veya alan kısıtlamalı başka bir ekipmana entegre edilmesi gerektiğinde değerlidir.
İçi boş konfigürasyonlar, kablolar, miller, pnömatik hatlar veya diğer dahili bileşenler için ek alan sağlayabilir.
Mobil ve hafif robotlarda şanzıman kütlesinin azaltılması, üstteki eklemlerin taşıması gereken ataleti de azaltabilir.
Tork ve Hız Aralığı
Küçük harmonik tahrik redüktörleri, dış çapa ve redüksiyon oranına bağlı olarak genel olarak birkaç N·m'den onlarca N·m'ye kadar tork aralıklarını kapsar.
Bazı minyatür modeller nispeten yüksek giriş hızlarını destekleyerek potansiyel olarak yaklaşık 8,000 RPM değerine ulaşabilir; ancak sürekli çalışma hızı normalde yük, sıcaklık, yağlama ve redüksiyon oranına göre düşürülmelidir.
Bu nedenle küçük bir şanzıman yalnızca maksimum hıza göre seçilmemelidir.
Gerçek sürekli tork, tepe torku, ortalama hız ve görev çevrimi birlikte dikkate alınmalıdır.
Verimlilik
Harmonik tahrik verimliliği; redüksiyon oranına, yüke, giriş hızına, yağlamaya ve çalışma sıcaklığına göre değişir.
Uygun nominal çalışma koşullarında verimlilik tipik olarak %80–90 aralığında olabilir.
Hafif yüklerde, çok yüksek redüksiyon oranlarında veya yüksek giriş hızlarında verimlilik düşebilir.
Sınırlı termal kapasiteye sahip küçük aktüatörlerde, daha küçük gövde ısı dağıtımı için daha az yüzey alanı sağladığından ısı oluşumu önemli bir tasarım faktörü hâline gelebilir.
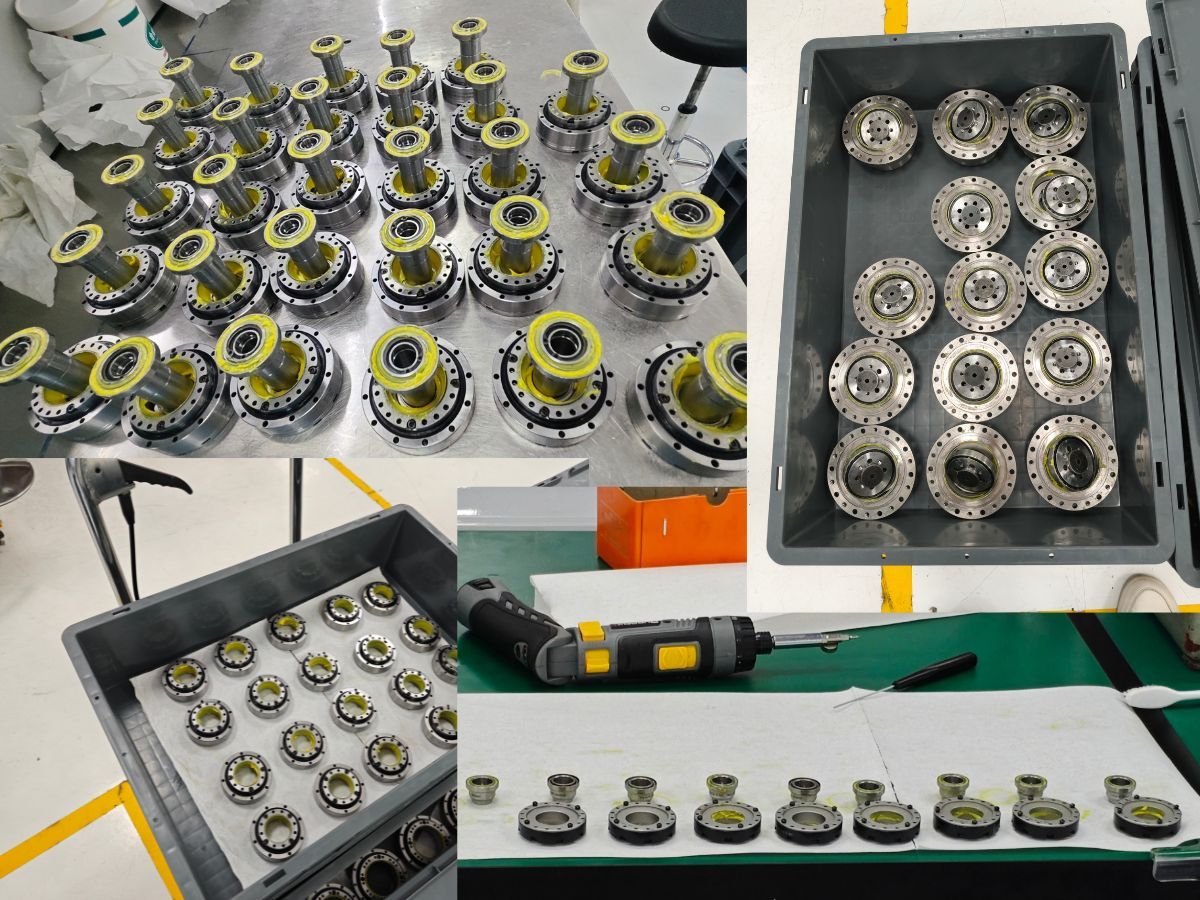
Küçük Boyutlu Harmonik Tahrik Redüktörlerinin Avantajları
Birden Fazla Dişli Kademesi Olmadan Yüksek Redüksiyon Oranı
Küçük bir harmonik tahrik, tek bir aktarım kademesinde yüksek redüksiyon oranı sağlayabilir.
Bu, motor ve aktarım sisteminin yeterli çıkış torku sunarken sınırlı bir alana sığması gerektiğinde kullanışlıdır.
Çok kademeli planet düzenlemeyle karşılaştırıldığında, tek kademeli harmonik tahrik aktarım mimarisini basitleştirebilir ve dişli kademelerinin sayısını azaltabilir.
Kompakt Hassas Hareket için Düşük Boşluk
Sıfıra yakın boşluk, küçük hassas mekanizmalarda özellikle değerlidir.
Örneğin kompakt bir robot ekleminde, şanzıman çıkışındaki mekanik boşluk eklem konumlandırmasını ve tekrarlanabilirliği doğrudan etkileyebilir.
Bu nedenle küçük bir harmonik tahrik, hassas döner hareket için kompakt boyutlar ile düşük boşluklu aktarımın pratik bir kombinasyonunu sunar.
Düşük Kütle ve Yüksek Tork Yoğunluğu
Hafif robot eklemleri ve kompakt döner aktüatörler gibi uygulamalarda şanzıman ağırlığı, genel sistem üzerinde doğrudan etkiye sahip olabilir.
Daha küçük bir harmonik tahrik, nispeten yüksek redüksiyon oranını ve kullanışlı çıkış torkunu korurken aktüatör kütlesini azaltabilir.
Bu durum, kompakt harmonik aktarımı robot bilekleri, dirsekleri, uç efektörleri, inceleme mekanizmaları ve her gramın önemli olduğu diğer hareketli yapılar için cazip kılar.
Sistem Entegrasyonu için İçi Boş Mimari
İçi boş bir harmonik tahrik, kablolar, miller veya diğer bileşenler için dahili bir geçiş sağlayarak mekanik entegrasyonu basitleştirebilir.
Bu, elektrik tesisatı ve sinyal kablolarının sıklıkla eklemin merkezinden geçmesi gereken robotik eklemlerde ve döner aktüatörlerde özellikle kullanışlıdır.
İçi boş yapı ayrıca harici kablo yönlendirmesini azaltmaya ve mekanizmanın genel kompaktlığını iyileştirmeye yardımcı olabilir.
Sınırlı Montaj Alanında Yüksek Hassasiyet
Birçok kompakt otomasyon sisteminde kullanılabilir alan, çevredeki mekanik yapı tarafından sabitlenir.
Bu nedenle şanzıman boyutunu artırmak her zaman bir seçenek değildir.
Küçük boyutlu harmonik tahrik, montaj hacmini önemli ölçüde artırmadan yüksek redüksiyon oranını ve hassasiyeti korumanın bir yolunu sunar.
Küçük Boyutlu Harmonik Tahrik Redüktörlerinin Sınırlamaları
Küçük boyutlar, tasarım aşamasında değerlendirilmesi gereken çeşitli mühendislik sınırlamaları da oluşturur.
Sınırlı Tork ve Burulma Rijitliği
Daha küçük bir harmonik tahrik, doğal olarak daha büyük bir modele göre daha düşük tork kapasitesine sahiptir.
Burulma rijitliği de daha ağır yükler için tasarlanmış bazı RV redüktörlerinin veya yüksek rijitlikli planet şanzımanlarınkinden daha düşük olabilir.
Bu, kompakt bir şanzımanın büyük harici kuvvetlere, yüksek devrilme momentlerine veya uzun konsol yüklerine maruz kaldığı durumlarda özellikle önemlidir.
Ağır hizmet uygulamalarında şanzıman boyutunu artırmak veya RV ya da planet aktarım kullanmak gerekebilir.
Termal Yönetim Daha Zor Olabilir
Minyatür bir harmonik tahrikin daha küçük gövdesi, ısı dağıtımı için daha az yüzey alanı sağlar.
Bu nedenle sürekli yüksek hızlı veya yüksek yüklü çalışma sırasında ısı oluşumu sınırlayıcı bir faktör hâline gelebilir.
Mühendisler termal performansı değerlendirirken motor hızı, şanzıman verimliliği, sürekli tork, ortam sıcaklığı, yağlama ve montaj koşullarını dikkate almalıdır.
Flexspline Yorulması
Flexspline, çalışma sırasında tekrarlanan elastik deformasyona maruz kalır.
Bu durum, özellikle şanzıman sürekli çalıştığında veya sık tork terslenmeleri yaşadığında, küçük harmonik tahrik redüktörleri için yorulma ömrünü önemli bir husus hâline getirir.
Hizmet ömrü, nominal motor torkunu şanzıman nominal torkuyla yalnızca karşılaştırmak yerine gerçek yük profili kullanılarak değerlendirilmelidir.
Darbelere ve Aşırı Yüke Duyarlılık
Küçük harmonik tahrikler, şiddetli darbe ve tekrarlanan aşırı yük için sınırlı kapasiteye sahiptir.
Sık mekanik darbeler, ani yük terslenmeleri veya yüksek tepe torku içeren uygulamalar dikkatli doğrulama gerektirir.
Darbe dayanımı temel bir gereksinimse, uygulamaya bağlı olarak bir RV redüktörü veya başka bir aktarım mimarisi daha uygun olabilir.
Montaj Hassasiyeti Hâlâ Önemlidir
Kompakt bir şanzıman, doğru mekanik montaj ihtiyacını ortadan kaldırmaz.
Montaj eşmerkezliliği, rulman desteği, çıkış yüklemesi, gövde rijitliği ve kaplin hizalaması, aktarımın gerçek performansını etkileyebilir.
Bu, mekanik hataların toplam sistem hatasının önemli bir bölümünü oluşturabileceği küçük hassas mekanizmalarda özellikle önemlidir.
Küçük Boyutlu Harmonik Tahrik Redüktörlerinin Uygulamaları
Küçük harmonik tahrik redüktörlerinin kompakt form faktörü, onları alanın ve ağırlığın sınırlı olduğu hassas uygulamalar için özellikle uygun kılar.
Kompakt Robot Eklemleri ve İş Birlikçi Robotlar
Küçük harmonik tahrik redüktörleri, özellikle düşük boşluk, düşük ağırlık ve yüksek redüksiyon oranı gereken uygulamalarda kompakt robot eklemleri için yaygın olarak değerlendirilir.
Tipik uygulamalar arasında robot bilekleri, dirsekleri, hafif kollar, uç efektörler ve kompakt iş birlikçi robot eklemleri bulunur.
Şanzıman ayrıca kompakt bir robot eklemi aktüatörü oluşturmak üzere çerçevesiz tork motoru, enkoder, fren ve sürücüyle entegre edilebilir.
Yüksek tork ve yüksek harici yüklere sahip daha büyük robot eksenlerinde RV redüktörleri veya daha büyük planet aktarım sistemleri daha uygun olabilir.
İnsansı Robot Eklemleri
Hafif insansı robotlara yönelik artan talep, kompakt aktarım sistemleri için yeni gereksinimler oluşturmuştur.
Küçük harmonik tahrik redüktörleri, mekanik hacmin sınırlı olduğu ve hassas döner hareketin gerekli olduğu eklemler için değerlendirilebilir.
Olası uygulamalar şunlardır:
Robotik dirsekler
Bilekler
Omuz mekanizmaları
El ve parmak eklemleri
Kompakt yardımcı eklemler
Her insansı robot eklemi aynı aktarım mimarisini gerektirmez.
Örneğin kalça ve diz eklemleri önemli ölçüde daha yüksek tork, rijitlik ve darbe dayanımı gerektirebilir; bu nedenle planet, RV, lineer veya hibrit aktarım sistemleri kullanabilir.
Yarı İletken ve Wafer Taşıma Ekipmanları
Küçük harmonik tahrik redüktörleri, yarı iletken üretim ekipmanlarındaki kompakt döner mekanizmalarda kullanılabilir.
Olası uygulamalar arasında wafer taşıma robot kolları, EFEM mekanizmaları, OHSV sistemleri, inceleme eksenleri, hizalama mekanizmaları, kalıp bağlama ekipmanları ve hafif indeksleme mekanizmaları bulunur.
Yarı iletken ortamlarında redüktör; yağlama, parçacık oluşumu, temiz oda uyumluluğu ve çalışma sıcaklığı açısından da değerlendirilmelidir.
Yüksek hassasiyetli yarı iletken tablalarında geleneksel dişli redüktörleri yerine özel lineer motorlar, hava yatakları ve diğer hassas hareket teknolojileri kullanılabilir.
Tıbbi ve Cerrahi Ekipmanlar
Kompakt harmonik tahrik redüktörleri, mevcut montaj alanının sınırlı ancak hassas hareketin gerekli olduğu tıbbi mekanizmalarda kullanılabilir.
Olası uygulamalar arasında cerrahi robot eklemleri, cihaz konumlandırma mekanizmaları, endoskop yönlendirme sistemleri, rehabilitasyon ekipmanları ve kompakt tıbbi döner mekanizmalar bulunur.
Aktarımın küçük bir hareketli mekanizmaya entegre edilmesi gerektiğinde düşük boşluk ve kompakt boyutlar özellikle faydalı olabilir.
Optik ve Hassas Konumlandırma Sistemleri
Optik ekipmanlar genellikle sınırlı bir mekanik hacim içinde hassas açısal konumlandırma gerektirir.
Küçük harmonik tahrik redüktörleri; optik ayarlama mekanizmalarında, elektro-optik konumlandırma sistemlerinde, lazer hizalama mekanizmalarında, teleskop yardımcı eksenlerinde ve kompakt döner tablalarda kullanılabilir.
Seçimde yalnızca açısal hassasiyet değil, aynı zamanda çıkış rijitliği, tekrarlanabilirlik, yük ataleti ve çevresel gereksinimler de dikkate alınmalıdır.
Hafif CNC Döner Eksenleri ve İndeksleme Sistemleri
Kompakt harmonik tahrik redüktörleri; hafif CNC döner tablaları, kompakt indeksleme mekanizmaları, laboratuvar konumlandırma sistemleri ve yardımcı döner eksenler için değerlendirilebilir.
İşleme veya konumlandırma yükünün orta düzeyde olduğu durumlarda daha uygundurlar.
Büyük kesme kuvvetleri ve devrilme momentleri içeren ağır hizmet işleme uygulamaları, daha büyük bir RV redüktörü veya başka bir yüksek rijitlikli aktarım çözümü gerektirebilir.
İnceleme, Ölçüm ve Otomasyon Ekipmanları
Kompakt inceleme sistemleri, ölçüm ekipmanları, AOI mekanizmaları, lazer konumlandırma sistemleri ve özel otomasyon sistemleri genellikle sıkı alan sınırlamalarına sahiptir.
Küçük bir harmonik tahrik redüktörü, makine yapısının büyük bir bölümünü kaplamadan gerekli redüksiyon oranını ve açısal konumlandırma performansını sağlayabilir.
Küçük Boyutlu Harmonik Tahrik Redüktöründen Ne Zaman Kaçınılmalıdır?
Bir uygulamanın sınırlı montaj alanına sahip olması, küçük bir harmonik tahrikin otomatik olarak uygun olduğu anlamına gelmez.
Gerekli Tork Çok Yüksekse
Gerekli sürekli veya tepe tork, kompakt harmonik tahrik modellerinin kapasitesini aşıyorsa daha büyük bir aktarım veya başka bir şanzıman mimarisi düşünülmelidir.
Uygulamada Yüksek Darbe Yükleri Varsa
Sık darbe ve aşırı yük, flexspline yorulma ömrünü azaltabilir.
Bu nedenle şiddetli mekanik şoka sahip uygulamalar, minyatür bir harmonik tahrik seçilmeden önce dikkatlice değerlendirilmelidir.
Büyük Devrilme Momentleri Varsa
Küçük bir harmonik tahrikin büyük harici momentleri bağımsız olarak desteklemesi beklenmemelidir.
Uygulamada uzun bir konsol, büyük radyal yük veya büyük devrilme momenti bulunduğunda, rulman ve destek yapısı ayrı olarak tasarlanmalı ya da daha uygun bir aktarım mimarisi seçilmelidir.
Sürekli Yüksek Hızlı Çalışma Gerekiyorsa
Küçük şanzıman gövdeleri sınırlı ısı dağıtma kapasitesine sahip olabilir.
Uygulama sürekli yüksek hızlı çalışma gerektiriyorsa, nihai seçimden önce verimlilik, ısı oluşumu, yağlama ve soğutma koşulları doğrulanmalıdır.
Çok Uzun Hizmet Ömrü Gerekiyorsa
Bir makinenin bakım yapılmadan çok uzun süre sürekli çalışması gerekiyorsa, harmonik tahrik gerçek bir hizmet ömrü hesabı kullanılarak değerlendirilmelidir.
Beklenen ömrü belirlemek için yalnızca nominal tork yeterli değildir.
Küçük Boyutlu Harmonik Tahrik Redüktörü Nasıl Seçilir?
Kompakt bir harmonik tahrik seçimi, mevcut en küçük şanzıman boyutundan ziyade gerçek çalışma koşullarıyla başlamalıdır.
Komple Yük Profilini Değerlendirin
İlk adım gerçek yük profilini belirlemektir.
Mühendisler şunları değerlendirmelidir:
Nominal çıkış torku
Ortalama çıkış torku
Tepe torku
Çıkış hızı
Giriş hızı
Yük terslenme frekansı
Darbe yükleri
Görev çevrimi
Harici radyal ve eksenel yükler
Devrilme momenti
Bu bilgiler, motorun nominal torkunu şanzıman nominal torkuyla yalnızca karşılaştırmaktan daha faydalıdır.
Redüksiyon Oranını Motor Hızıyla Eşleştirin
Gerekli redüksiyon oranı, motorun çalışma hızı ve gerekli çıkış hızından hesaplanmalıdır.
Yüksek redüksiyon oranı aktüatörü kompakt hâle getirebilir, ancak aşırı yüksek oranlar verimliliği azaltabilir ve termal yükü artırabilir.
Bu nedenle seçilen oran; çıkış hızı, tork, verimlilik ve çalışma sıcaklığı arasında denge sağlamalıdır.
Boşluğu, Aktarım Hatasını ve Tekrarlanabilirliği Kontrol Edin
Küçük hassas bir şanzıman seçerken mühendisler, eksiksiz bir hassasiyet spesifikasyonunun yerine "sıfır boşluk" ifadesini kullanmamalıdır.
Boşluk, aktarım hatası, konumlandırma hassasiyeti, tekrarlanabilirlik ve elastik deformasyon; sistem performansının farklı yönlerini tanımlar.
Şanzıman; motor, enkoder, rulmanlar, kaplin, montaj yapısı ve kontrolör ile birlikte değerlendirilmelidir.
Montaj Boyutlarını Kontrol Edin
Kompakt ekipmanlarda mekanik boyutlar tork kadar önemli olabilir.
Önemli parametreler şunları içerir:
Dış çap
Toplam uzunluk
İçi boş çap
Montaj arayüzü
Giriş mili boyutları
Çıkış flanşı boyutları
Rulman düzeni
Kablo yönlendirme alanı
Çıkış rulmanı kapasitesi veya mekanik arayüz uygulama gereksinimlerini karşılayamıyorsa, daha küçük bir dış çap her zaman en iyi çözüm değildir.
Hizmet Ömrünü Doğrulayın
Hizmet ömrü doğrulaması; ortalama torku, hızı, sıcaklığı, yağlamayı, çalışma süresini ve yük terslenmesini içermelidir.
Sık hızlanma ve yavaşlama içeren uygulamalarda, nominal torkta sürekli çalışma varsaymak yerine gerçek görev çevrimi kullanılmalıdır.
Rijitliğin ve yük kapasitesinin minimum boyut ve ağırlıktan daha önemli olduğu durumlarda, RV redüktörünün daha büyük ve ağır yapısı haklı görülebilir.
Sonuç
Küçük boyutlu bir harmonik tahrik redüktörü, montaj alanı ve ağırlığın sınırlı olduğu ancak yüksek redüksiyon oranı, sıfıra yakın boşluk ve hassas döner hareketin yine de gerektiği uygulamalar için pratik bir aktarım çözümü sağlar.
Kompakt mimarisi, onu özellikle hafif robot eklemleri, insansı robot bilekleri ve dirsekleri, yarı iletken taşıma mekanizmaları, tıbbi ekipmanlar, optik sistemler, inceleme ekipmanları ve hassas döner mekanizmalar için uygun kılar.
Ancak kompakt boyutlar aynı zamanda mühendislik sınırlamalarını da beraberinde getirir.
Tork kapasitesi, burulma rijitliği, termal performans, flexspline yorulması, darbe yüklemesi, harici momentler, çalışma hızı ve hizmet ömrü; küçük bir harmonik tahrik seçilmeden önce değerlendirilmelidir.
Kompakt boyut, düşük ağırlık, yüksek redüksiyon oranı ve hassasiyetin temel gereksinimler olduğu uygulamalarda küçük bir harmonik tahrik etkili bir aktarım mimarisi olabilir.
Ağır yüklerin, yüksek rijitliğin, şiddetli darbenin veya çok yüksek torkun baskın olduğu uygulamalarda daha büyük RV veya planet aktarım çözümleri daha uygun olabilir.
Nihai seçim, her zaman yalnızca şanzıman boyutuna veya nominal torka değil, makinenin komple çalışma profiline dayanmalıdır.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.





Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.
 Ağır Hizmet Tipi AGV için Tekerlek Motoru Nasıl Seçilir? Dinamik Yüklerden 120 Tonluk AGV Tahrik Tekerleği Sistemlerine Kadar Temel ZorluklarAğır Hizmet Tipi AGV Tekerlek Motoru seçimi, motor gücünü veya nominal torku aracın taşıma kapasitesiyle eşleştirmenin ötesindedir. AGV'ler geleneksel malzeme taşımadan çok tonlu ve hatta 120 ton sınıfı uygulamalara geçtikçe, tahrik tekerleği sistemi dinamik yükleri, hızlanmayı, frenlemeyi, dönüş kuvvetlerini, çekişi ve uzun vadeli mekanik gerilimi karşılamalıdır. Asıl zorluk, gerçek çalışma koşullarında tekerlek yük kapasitesini, tekerlek ucu torkunu, redüktör performansını, direksiyon mimarisini, süspansiyonu ve şasi tasarımını eşleştirmekte yatmaktadır. Bu makale, Ağır Hizmet Tipi AGV Tekerlek Motoru seçimindeki temel zorlukları incelemekte ve Direksiyonlu Tahrik Tekerlekleri ile Diferansiyel Tahrik Tekerleklerinin farklı ağır hizmet tipi AGV uygulamaları için nasıl değerlendirilebileceğini açıklamaktadır.
 DD Motor Servo Sistemi: Mekanik Rezonans Nasıl Anlaşılır ve Makine Titreşimi Nasıl Giderilir?Bu makale, doğrudan tahrikli hareket sistemlerinde DD motor servo ayarı, mekanik rezonans ve servo bant genişliği arasındaki ilişkiyi açıklamaktadır. Tekrarlanan servo parametresi ayarlamalarından sonra bile titreşim ve kararsızlığın neden oluşabileceğini inceler ve mekanik rijitlik, hareketli kütle, rulman koşulları, yük dağılımı ve yapısal geometrinin rezonans frekansını nasıl etkilediğini açıklar. Makale ayrıca yüksek ve düşük frekanslı rezonansa yönelik yaklaşımları karşılaştırır, dijital çentik filtrelemenin ne zaman etkili olabileceğini açıklar ve DD motorlar, doğrudan tahrikli tork motorları ve lineer motorlarla çalışan mühendisler için pratik bir ayar stratejisi sunar.
 Küçük Boyutlu Harmonik Tahrik Redüktörü: Avantajlar, Uygulamalar ve Seçim RehberiKompakt hassas hareket sistemleri için küçük boyutlu harmonik tahrik redüktörü; yüksek redüksiyon oranı, sıfıra yakın boşluk, düşük ağırlık ve hassas güç iletimi sunar.

- harmonic reducer
- harmonik tahrik redüktörü
- harmonic drive
- miniature harmonic drive
- küçük harmonik redüktör
- içi boş harmonik tahrik
- harmonic transmission
- planetary gearboxes
- frameless torque motor
- RV reducer
- precision transmission
- robot joint actuator
- harmonic drive reducers
- robot joint
- harmonic drives
- precision gearbox
- rotary actuator
- harmonic
- small
- planetary
- 90
- torque motor
- humanoid robot
- actuator
- humanoid joint
- joint actuator
- collaborative robot
- Harmonik Tahrik Verimliliği




