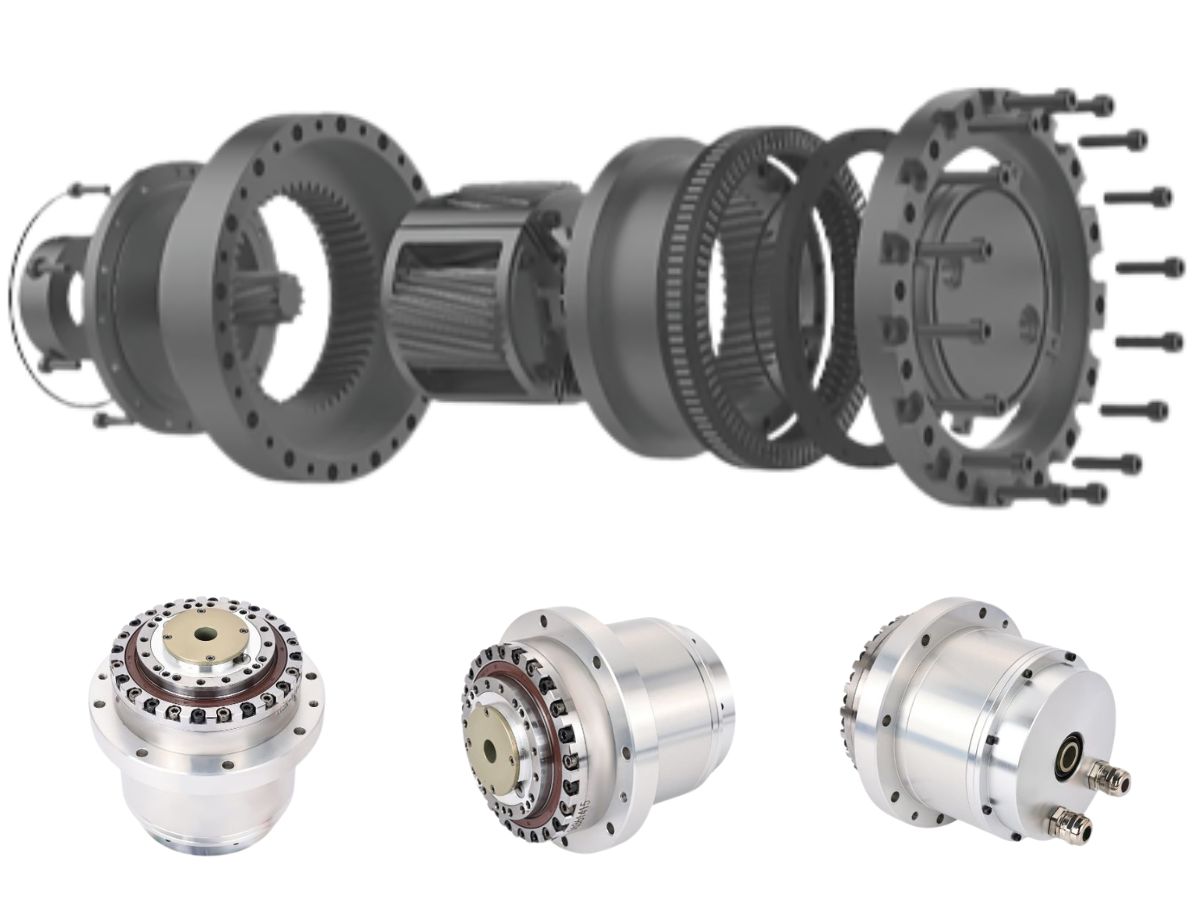
Robot Eklem Modülleri Neden Çift Enkoder Kullanır?
Çift enkoderli robot eklemleri, yüksek performanslı robotikte giderek daha önemli hâle gelmektedir. Ancak ikinci bir enkoder eklemek, yalnızca başka bir sensör takmak anlamına gelmez.
Asıl amaç, iki farklı soruyu yanıtlamaktır:
Motor ne kadar hareket etti?
ve
Robot eklemi gerçekte ne kadar hareket etti?
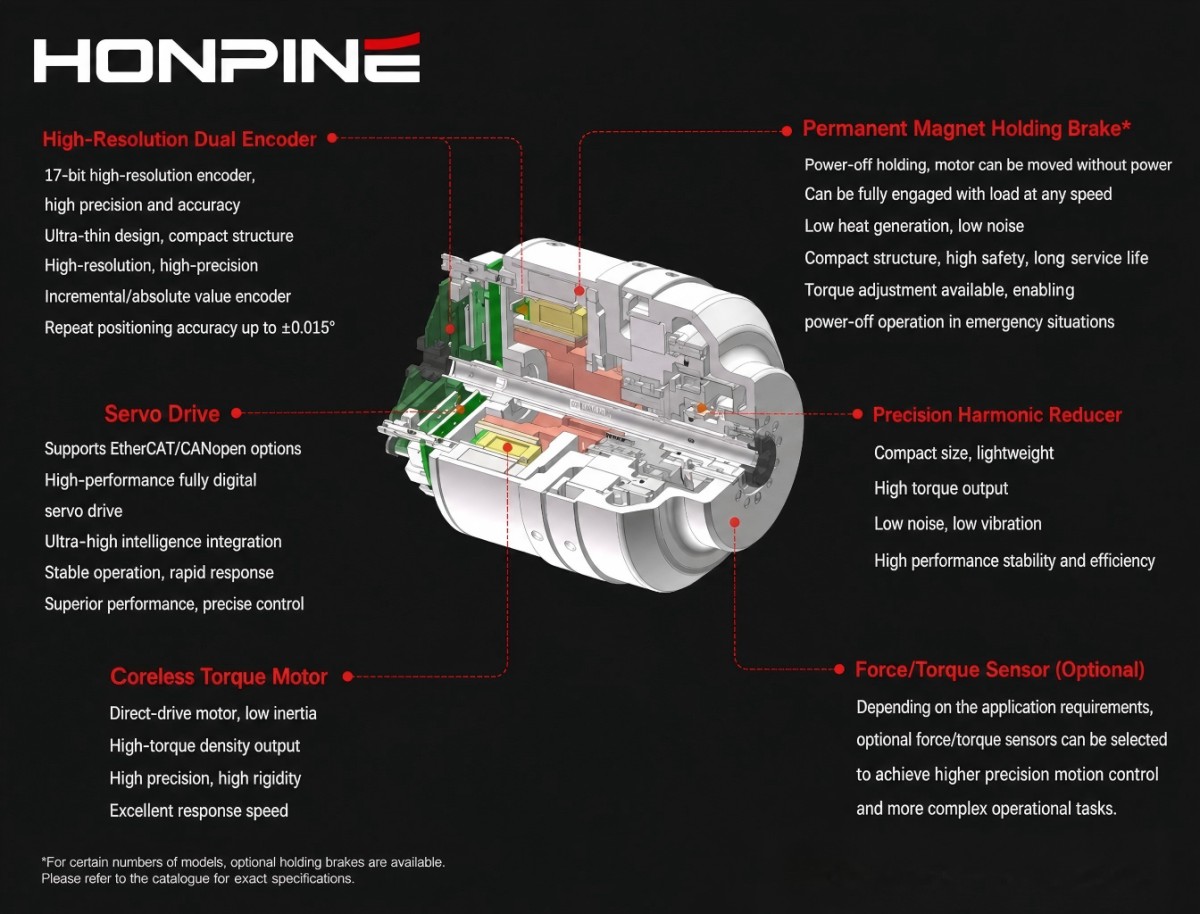
Çerçevesiz tork motoru, hassas redüktör, enkoder ve çıkış flanşından oluşan bir robot eklem modülünde, motor tarafı enkoderi motor konumunu ve hızını doğru şekilde ölçebilir. Bununla birlikte, gerçek eklem çıkışı; iletim hatası, burulma deformasyonu, sürtünme, termal kayma, montaj toleransları ve harici yükteki değişimlerden etkilenebilir.
Bu nedenle çift enkoderli robot eklemi daha eksiksiz bir geri besleme mimarisi sunabilir. Bir enkoder motor tarafını izlerken, diğeri eklem çıkış tarafını ölçer. Birlikte, kontrolörün hem motor dinamiklerini hem de gerçek eklem konumunu gözlemlemesine olanak tanırlar.
Çift Enkoderli Robot Eklemi Nedir?
Tipik bir robot eklemi çift enkoder mimarisi şu şekilde basitleştirilebilir:
Motor → Motor Tarafı Enkoderi → Hassas Redüktör → Çıkış Tarafı Enkoderi → Eklem Çıkışı
Motor tarafı enkoderi, motor rotoru veya giriş milinin yakınına monte edilir. Esas olarak motor komütasyonu, alan yönlendirmeli kontrol (FOC), hız kontrolü ve motor durumu tahmini için yüksek hızlı geri besleme sağlar.
Eklem tarafı enkoderi olarak da bilinen çıkış tarafı enkoderi, redüktörden sonra monte edilir ve robot ekleminin gerçek açısal konumunu ölçer.
Bu mimari yaygın olarak şu şekilde tanımlanır:
Çift enkoder
Çift geri besleme
Çift çevrimli kontrol
Motor tarafı ve eklem tarafı geri beslemesi
İki enkoderin aynı teknolojiyi kullanması zorunlu değildir. Uygulamaya bağlı olarak, bir robot eklemi artımlı enkoderler, tek turlu mutlak enkoderler veya çok turlu mutlak enkoderler kullanabilir.

Motor Tarafı Enkoderi Neden Yeterli Değildir?
Geleneksel tek enkoderli bir robot ekleminde enkoder genellikle motor tarafına monte edilir.
Kontrolör motor konumunu bilir ve teorik çıkış konumunu redüksiyon oranına göre hesaplar:
θout ≈ θmotor / N
Burada N, redüksiyon oranıdır.
Bu yaklaşım, iletim sistemi yeterince rijit ve öngörülebilir kabul edilebildiğinde iyi çalışır.
Ancak gerçek bir robot eklemi ideal rijit bir iletim sistemi değildir.
Redüktör iletim hatası oluşturabilirken, esnek bileşenler yük altında deformasyona uğrayabilir. Rulmanlar, kaplinler ve çıkış flanşları da küçük mekanik sapmalara neden olabilir. Sıcaklık değişimleri hem mekanik yapıyı hem de enkoder ölçümlerini daha da etkileyebilir.
Sonuç olarak:
Hesaplanan Eklem Konumu ≠ Gerçek Eklem Konumu
Bu fark, yüksek performanslı robot eklemlerinde çıkış tarafı enkoderlerinin kullanılmasının başlıca nedenlerinden biridir.
İkincil bir enkoder, özellikle esneklik, boşluk, sürtünme ve diğer mekanik bozulmalardan etkilenen robot eklemlerinde iletim hatalarını belirlemek ve telafi etmek için ek geri besleme sağlayabilir.
Çift Enkoderlerin Temel Avantajı: Redüktörden Sonra Olanı Ölçmek
Çift enkoderli aktüatörün arkasındaki en önemli kavram basittir:
Motor tarafı enkoderi, iletimin giriş tarafını ölçer.
Çıkış tarafı enkoderi, gerçek eklem çıkışını ölçer.
Kontrolör daha sonra iki geri besleme sinyalini karşılaştırabilir ve motor hareketi ile eklem hareketi arasındaki farkları belirleyebilir.
Örneğin, motor komut verilen konuma dönebilirken çıkış flanşı, burulma deformasyonu, iletim hatası veya yüke bağlı mekanik davranış nedeniyle hâlâ hafifçe yer değiştirmiş olabilir.
Tek enkoderli bir sistem şunu varsayabilir:
Motor komut verilen konuma ulaştıysa eklem de komut verilen konuma ulaşmıştır.
Çift enkoderli bir sistem ise şunu belirleyebilir:
Motor komut verilen konuma ulaştı, ancak eklem çıkışında hâlâ bir konum hatası var.
Bu, robot eklem modüllerinde çift çevrimli geri beslemenin temel avantajlarından biridir.
1. Robot Eklem Konum Kontrolünü İyileştirme
Çift enkoder mimarisinin temel avantajlarından biri, konum çevriminin gerçek eklem çıkışından gelen geri beslemeyi kullanabilmesidir.
Geleneksel motor tarafı geri besleme sisteminde, konum kontrolörü öncelikle motor konumunu gözlemler.
Çift geri beslemeyle kontrol mimarisi iki işlevi ayırabilir:
Motor Enkoderi → Motor Kontrolü
Çıkış Enkoderi → Eklem Konumu Geri Beslemesi
Bu, kontrolörün yalnızca motoru değil, redüktörden sonraki gerçek çıkış konumunu da düzenlemesine olanak tanır.
Bu mimari özellikle şu uygulamalar için kullanışlıdır:
Yüksek hassasiyetli robot eklemleri
İşbirlikçi robotlar
İnsansı robot aktüatörleri
Hassas hareket sistemleri
CNC döner eksenleri
Yüksek performanslı servo mekanizmalar
Hassas yörünge takibi gerektiren uygulamalarda, çıkış tarafı konum geri beslemesi iletim kaynaklı hataların nihai eklem konumu üzerindeki etkisini azaltmaya yardımcı olabilir.
2. Redüktör İletim Hatasını Ölçme ve Telafi Etme
Yaygın bir yanlış anlama, çift enkoderin basitçe “boşluğu ortadan kaldırabileceği” yönündedir.
Bu, teknik olarak doğru değildir.
Çift enkoderli robot eklemi boşluğu mekanik olarak ortadan kaldırmaz. Bunun yerine ikinci enkoder, kontrol sisteminin motor tarafı ve çıkış tarafı hareketi arasındaki farkı ölçmesine ve kontrol algoritmaları yoluyla iletim hatasının bir kısmını telafi etmesine olanak tanır.
Redüktöre ve mekanik tasarıma bağlı olarak ilgili hata kaynakları şunları içerebilir:
İletim hatası
Burulma deformasyonu
Histerezis
Sürtünme
Elastik deformasyon
Montaj hatası
Termal kayma
Kontrolör, motor tarafı ve eklem tarafı konum geri beslemelerini karşılaştırarak bir hata modeli oluşturabilir ve eklem konumu, yön, hız, yük ve diğer çalışma koşullarına göre telafi uygulayabilir.
Bu nedenle daha doğru açıklama şudur:
Çift enkoderler, iletim hatasının ölçülmesini ve telafi edilmesini sağlar.
Şu ifade yerine:
Çift enkoderler boşluğu ortadan kaldırır.
Bu ayrım, harmonik tahrikli robot eklemi veya diğer hassas redüktör tabanlı aktüatörlerin gerçek performansını değerlendirirken önemlidir.
3. Gerçek Eklem Konumu Geri Beslemesini İyileştirme
Yüksek enkoder çözünürlüğü, otomatik olarak yüksek robot konumlandırma doğruluğu anlamına gelmez.
Üç teknik kavram açıkça ayırt edilmelidir:
Çözünürlük
Çözünürlük, bir enkoderin ayırt edebileceği en küçük konum artışını tanımlar.
Örneğin, 23 bitlik tek turlu bir enkoder şunları sağlar:
2²³ = devir başına 8,388,608 sayım
Teorik açısal artış yaklaşık olarak şudur:
Sayım başına 0.154 ark saniye
Ancak bu, enkoder çözünürlüğüdür; robot ekleminin genel konumlandırma doğruluğu değildir.
Doğruluk
Doğruluk, ölçülen konumun gerçek fiziksel konuma ne kadar yakın karşılık geldiğini tanımlar.
Tekrarlanabilirlik
Tekrarlanabilirlik, aynı hareket tekrarlandığında sistemin aynı konuma ne kadar tutarlı döndüğünü tanımlar.
Dolayısıyla:
Yüksek Enkoder Çözünürlüğü ≠ Yüksek Sistem Doğruluğu
Bir robot ekleminin nihai performansı; enkoder doğruluğu, redüktör iletim hatası, rulman salınımı, mekanik rijitlik, termal etkiler, kalibrasyon ve kontrol algoritmaları dâhil olmak üzere eksiksiz sisteme bağlıdır.
Bu nedenle çift enkoder geri beslemesi yalnızca enkoder bit sayısına göre değil, eksiksiz hareket kontrol mimarisinin bir parçası olarak değerlendirilmelidir.
4. Motor Hareketini Gerçek Eklem Hareketinden Ayırma
Bu, robot eklemi çift enkoder mimarisinin bir diğer önemli avantajıdır.
100:1 redüksiyon oranı kullanan bir robot eklemini düşünün.
Motor nispeten büyük bir açıyla dönebilirken, çıkış eklemi bu açının yalnızca küçük bir bölümü kadar döner.
Aynı zamanda redüktör ve mekanik yapı, harici yük değiştikçe hafifçe deforme olabilir.
Bu nedenle kontrolör motor enkoderinden teorik bir eklem konumu hesaplayabilir, ancak bu her zaman gerçek çıkış konumunu temsil etmez.
Çıkış enkoderi eklem tarafından doğrudan geri besleme sağlar.
Bu nedenle kontrol sistemi iki farklı durumu gözlemleyebilir:
Motor Dinamikleri
ve
Eklem Dinamikleri
Bu ayrım, yüksek hızlı robot hareketlerinde, dinamik yük değişimlerinde ve yüksek hassasiyetli yörünge kontrolünde giderek daha önemli hâle gelir.
Çift Enkoderler Güç Kesildikten Sonra Konum Kaybını Önleyebilir mi?
Yanıt şudur:
Yardımcı olabilirler, ancak çift enkoderler tek başına referanslama işlemini otomatik olarak ortadan kaldırmaz.
Bir robot ekleminin güç kaybından sonra konumunu koruyup koruyamayacağı, esas olarak enkoder tipine ve çok turlu konum koruma mekanizmasına bağlıdır.
Artımlı Enkoder
Artımlı enkoder genellikle güç kaybından sonra mutlak konum bilgisini korumaz ve bir referans veya referanslama işlemi gerektirebilir.
Tek Turlu Mutlak Enkoder
Tek turlu mutlak enkoder, bir devir içindeki açısal konumu belirleyebilir; ancak tek başına sınırsız çok turlu konum bilgisi sağlamaz.
Çok Turlu Mutlak Enkoder
Çok turlu mutlak enkoder, hem tek turlu konumu hem de birden fazla devirde biriken dönüş konumunu sağlayabilir.
Çok turlu konum koruma; batarya destekli sistemler, mekanik sayma mekanizmaları ve bataryasız konum koruma teknolojileri dâhil farklı teknolojiler kullanılarak uygulanabilir.
Örneğin Oriental Motor'un ABZO enkoderi, güç kesildikten sonra konum bilgisini koruyabilen bataryasız mekanik mutlak konum sistemi kullanır.
Bu nedenle mühendislik ilişkisi daha doğru şekilde şu şekilde tanımlanır:
Çift Enkoder + Uygun Çok Turlu Mutlak Geri Besleme → Geleneksel Referanslama İhtiyacının Potansiyel Olarak Azalması veya Ortadan Kalkması
şu ifade yerine:
Çift Enkoder → Referanslamayı Otomatik Olarak Ortadan Kaldırır
Çift Enkoderler Robot Fonksiyonel Güvenliğini Artırabilir mi?
Evet, ancak önemli bir ayrım yapılmalıdır:
İki enkoder, otomatik olarak fonksiyonel güvenlik yedekliliği anlamına gelmez.
İki enkoder uygun tanılama, arıza algılama ve güvenlik mimarisi olmadan yalnızca geleneksel bir kontrolöre bağlanırsa, sistem otomatik olarak PL d, PL e, SIL 2 veya SIL 3 iddiasında bulunamaz.
Güvenlikle ilgili uygulamalarda çift geri beslemenin değeri, kontrolörün iki farklı konum ölçümünü karşılaştırabilmesidir.
Örneğin:
Motor Enkoderi Konumu ≠ Eklem Enkoderi Konumu
şunlara işaret edebilir:
Enkoder arızası
Mekanik iletim arızası
Redüktör hasarı
Mil veya kaplin sorunları
Beklenmeyen mekanik yer değiştirme
İletişim veya sinyal hataları
Kontrol sistemi daha sonra anormal durumu algılayabilir ve uygun bir arıza yanıtı uygulayabilir.
IEC 61800-5-3 güvenlikle ilgili enkoderleri ele alırken, IEC 61800-5-2 güç tahrik sistemleri için güvenlikle ilgili işlevleri kapsar.
Bu nedenle teknik olarak doğru ifade şudur:
Çift enkoderler fonksiyonel güvenlik mimarisini destekleyebilir, ancak nihai PL veya SIL kapasitesi; eksiksiz güvenlikle ilgili sisteme, tanılamaya, mimariye ve doğrulamaya bağlıdır.

Çift Enkoderler Fonksiyonel Güvenlik Standartlarıyla Nasıl İlişkilidir?
Bir robot eklemindeki fonksiyonel güvenlik, tek bir enkoder tarafından belirlenmez.
Eksiksiz güvenlikle ilgili kontrol sistemine dayanır.
İlgili standartlar şunları içerebilir:
IEC 61508
Fonksiyonel güvenlik ve Güvenlik Bütünlük Seviyeleri (SIL) için genel çerçeveyi sağlar.
IEC 61800-5-2
Güvenli Tork Kapatma (STO) ve diğer tahrikle ilgili güvenlik işlevleri dâhil olmak üzere güç tahrik sistemlerine yönelik güvenlikle ilgili işlevleri tanımlar.
IEC 61800-5-3
Fonksiyonel güvenlik uygulamalarında kullanılan güvenlikle ilgili enkoderlere yönelik gereksinimleri sağlar.
EN ISO 13849-1
Kontrol sistemlerinin güvenlikle ilgili parçalarını ele alır ve Performans Seviyelerini (PL) tanımlar.
ISO 10218-1:2025
Endüstriyel robot sistemleri için güvenlik gereksinimlerini belirtir.
ISO 10218-2:2025
Endüstriyel robot uygulamaları ve robot hücreleri için güvenlik gereksinimlerini ele alır.
Temel nokta, çift enkoderin güvenlikle ilgili bir geri besleme mimarisinin parçası olabilmesi, ancak yalnızca enkoder sayısının nihai güvenlik seviyesini belirlememesidir.
Sistem mimarisi, tanılama kapsamı, arıza yanıtı, ortak nedenli arıza koruması ve doğrulamanın tümü dikkate alınmalıdır.
Çift Enkoderli ve Tek Enkoderli Robot Eklemleri
Tek enkoder ile çift enkoder arasındaki seçim uygulamaya bağlıdır.
Özellik Tek Enkoder Çift Enkoder
Motor konumu geri beslemesi Evet Evet
Doğrudan çıkış konumu geri beslemesi Genellikle hayır Evet
İletim hatası izleme Sınırlı İyileştirilmiş
Çift çevrimli kontrol Sınırlı Evet
Redüktör hatası telafisi Sınırlı İyileştirilmiş
Çok turlu mutlak konum Enkodere bağlı Enkodere bağlı
Arıza çapraz kontrolü Sınırlı İyileştirilmiş
Sistem karmaşıklığı Daha düşük Daha yüksek
Maliyet Daha düşük Daha yüksek
Yüksek performanslı eklemler için uygunluk Uygulamaya bağlı Güçlü avantaj
Maliyete duyarlı robot eklemleri veya iletim doğruluğunun hâlihazırda yeterli olduğu sistemler için tek enkoder yeterli olabilir.
Uygulama yüksek konumlandırma performansı, iletim hatası telafisi, gelişmiş hareket kontrolü veya ek konum tanılaması gerektirdiğinde çift enkoder mimarisi daha cazip hâle gelir.
Çift Enkoderler Neden Her Robot Ekleminde Kullanılmaz?
Çift enkoderler ek geri besleme sağlıyorsa, neden her yerde kullanılmıyorlar?
Yanıt sistem karmaşıklığıdır.
Çıkış enkoderi eklemek şunları artırır:
BOM maliyeti
Mekanik entegrasyon karmaşıklığı
Kablolama gereksinimleri
EMC tasarım gereksinimleri
Kalibrasyon gereksinimleri
Kontrolör karmaşıklığı
Tanılama gereksinimleri
Montaj gereksinimleri
Çıkış tarafı enkoderi ayrıca mekanik montaj hatalarına karşı hassas olabilir.
Enkoder eksantrikliği, mil salınımı, flanş deformasyonu ve kaplin hatalarının tümü ölçülen çıkış konumunu etkileyebilir.
Bu nedenle amaç mümkün olduğunca çok sensör takmak değildir.
Amaç, gereken robot eklemi performansı için doğru geri besleme mimarisini kullanmaktır.
Tipik Çift Enkoderli Robot Eklemi Mimarisi
Yüksek performanslı bir robot eklemi, üç ana geri besleme katmanı olarak anlaşılabilir.
Motor Tarafı Geri Beslemesi
Motor tarafı enkoderi öncelikle şunları destekler:
Komütasyon
Alan Yönlendirmeli Kontrol (FOC)
Akım ve hız kontrolü
Motor konumu geri beslemesi
Geri beslemenin, dinamik motor kontrolü için yeterince hızlı ve kararlı olması gerekir.
Eklem Tarafı Geri Beslemesi
Eklem tarafı enkoderi öncelikle şunları sağlar:
Gerçek eklem konumu
Çıkış konumu geri beslemesi
İletim hatası izleme
Mekanik durum izleme
Redüktörden sonra monte edildiği için, motor tarafı enkoderinden doğrudan elde edilemeyen bilgileri sağlar.
Kontrolör
Kontrolör her iki geri besleme kaynağını birleştirir:
Motor Konumu → Motor Durumu
Çıkış Konumu → Eklem Durumu
Konum Farkı → İletim ve Mekanik Hata Bilgisi
Bu, robot eklemi için daha eksiksiz bir geri besleme çevrimi oluşturur.
Çift Enkoderler Yalnızca Daha Yüksek Doğruluktan İbaret Değildir
İki enkoder kullanmanın en önemli nedeni yalnızca enkoder çözünürlüğünü artırmak değildir.
Ölçüm hedefini daha eksiksiz hâle getirmektir.
Tek enkoder öncelikle şunu ölçer:
Motor
Çift enkoderli sistem ise şunu ölçer:
Motor + Eklem
Bu, kontrol sisteminin motor hareketi ile gerçek eklem hareketini ayırt etmesine olanak tanır.
Bu ayrım, robot eklemi harmonik tahrik veya RV redüktörü gibi yüksek oranlı hassas redüktör içerdiğinde özellikle değerlidir.
Çift Enkoderli Robot Eklemi Ne Zaman Kullanılmalıdır?
Robot eklemi aşağıdakilerden birini veya birkaçını gerektiriyorsa çift enkoder mimarisinin değerlendirilmesi faydalıdır:
Yüksek hassasiyetli eklem konumlandırması
Nihai çıkış konumu hesaplanan motor konumundan daha önemli olduğunda.
İletim hatası telafisi
Redüktör ve mekanik iletim hatalarının ölçülmesi ve telafi edilmesi gerektiğinde.
Gelişmiş hareket kontrolü
Kontrol sisteminin hem motor hem de eklem taraflarından doğru geri beslemeye ihtiyaç duyduğunda.
Mutlak çok turlu konumlandırma
Robotun güç kaybından sonra eklem konumu bilgisini koruması gerektiğinde.
Konum tabanlı tanılama
Anormal mekanik davranışı algılamak için motor tarafı ve eklem tarafı konumlarının sürekli karşılaştırılması gerektiğinde.
Fonksiyonel güvenlik mimarisi
Eksiksiz güvenlikle ilgili kontrol sisteminin parçası olarak yedekli veya çapraz kontrol edilmiş konum geri beslemesi gerektiğinde.
Çift Enkoder Geri Beslemesi Yeni Nesil Robot Aktüatörleri İçin Neden Önemlidir?
İşbirlikçi robotlar, insansı robotlar ve yüksek performanslı endüstriyel robotlar daha yüksek hassasiyet, daha hızlı yanıt ve daha iyi tanılama özellikleri talep etmeye devam ettikçe, robot eklemi mimarileri daha gelişmiş hâle gelmektedir.
Geleneksel yapı:
Motor + Redüktör + Enkoder
giderek şu yapıya dönüşmektedir:
Motor + Motor Enkoderi + Hassas Redüktör + Eklem Enkoderi + Kontrolör
Temel değişim yalnızca başka bir sensörün eklenmesi değildir.
Motor hareketinden eklem konumunu tahmin etmekten, gerçek eklem durumunu doğrudan ölçmeye geçiştir.
Harmonik redüktör kullanan robot eklemleri için bu ayrım özellikle önemli olabilir. Hassas redüktörler yüksek redüksiyon oranları, yüksek tork yoğunluğu ve kompakt mekanik yapılar sunar; ancak nihai eklem performansı yine de iletim hatası, burulma rijitliği, termal etkiler, mekanik toleranslar ve harici yüklerden etkilenir.
Çift enkoder mimarisi, kontrolöre iletim zincirinin her iki tarafına erişim sağlar.
Bu, aşağıdakiler için daha güçlü bir temel sağlar:
Yüksek hassasiyetli konum kontrolü
İletim hatası telafisi
Eklem durumu izleme
Çift çevrimli hareket kontrolü
Gelişmiş robot hareket kontrolü
Seçilmiş fonksiyonel güvenlik mimarileri
Başka bir deyişle, çift enkoder yalnızca “bir sensör daha” değildir.
Robot eklemi içinde daha eksiksiz bir giriş–iletim–çıkış geri besleme zinciri oluşturur.
Yeni nesil robot aktüatörleri için, eklem konumunu tahmin etmekten eklem davranışını doğrudan ölçmeye yönelik bu değişim, yalnızca enkoder çözünürlüğünü artırmaktan daha değerli olabilir.
Daha Fazla Oku
HONPINE'ın hikayesi ve hassas güç aktarımı ile ilgili sektör trendleri hakkında daha fazla bilgi edinin.
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 Üst düzey 5 eksenli CNC makineleri neden servo motorlar yerine DD motorları tercih eder?DD motorları, yüksek hassasiyetleri, hızlı dinamik tepkileri, düşük bakım gereksinimleri ve uzun hizmet ömürleri nedeniyle 5 eksenli CNC makineleri gibi üst düzey ekipmanlarda yaygın olarak kullanılmaktadır.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 Neden Beş Eksenli Döner Tabla için Tahrik Sistemi Olarak Harmonik Servo Döner Aktüatör Seçilmeli?Beş eksenli bir döner tablanın temel gereksinimi, karmaşık uzamsal yüzeylerin sürekli ve pürüzsüz kesimini gerçekleştirmektir. Bu, döner tablanın yalnızca kesme kuvvetlerine dayanmasını değil, aynı zamanda son derece yüksek rijitlik ve mutlak sıfır boşluk sergilemesini de gerektirir. Harmonik Servo Döner Aktüatör, sonsuz dişli sistemlerine özgü boşluk, aşınma ve elastik deformasyon gibi sorunları temelden ortadan kaldırarak, onu üst düzey beş eksenli döner tablalar için en uygun seçenek haline getirir.
 Yürüyen Robotlar İçin Mükemmel Şekilde Eşleştirilmiş Yüksek Hassasiyetli RV RedüktörlerBir robotun yürüme ekseni, güç iletimi ve destek için temel bir bileşendir. RV redüktörler, kompakt boyutu ve olağanüstü güvenilirliği korurken son derece yüksek rijitlik, hassasiyet ve tork sağlar; bu da onları yük taşıma kapasitesi, darbe direnci ve hassasiyet açısından yürüyen robot eklemlerinin zorlu gereksinimleri için ideal bir eşleşme haline getirir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.




Çift Tıklayın
Harmonik redüktör redüktörü,planet redüktör,robot eklem motoru,robot döner aktüatörleri,RV dişli redüktörü,robot uç efektörü,becerikli robot eli sağlıyoruz
 DD Motor nedir? DD Motor nasıl seçilir?DD motor, tam adı Direct Drive motor, dişliler, kayışlar veya bilyalı vidalar gibi redüksiyon cihazları kullanmadan yükü doğrudan tahrik eden bir motordur. Çalışma prensibi yüksek tork çıkışına dayanır, bu da doğrudan hareketli ekipmana bağlanmasını sağlar, böylece bağlantı elemanları, dişli kutuları ve kayışlar gibi ara bağlantı parçalarına olan ihtiyacı ortadan kaldırır.
 İnsansı Robot Servo Motoru Nasıl Seçilir?Bir insansı robot servo motoru seçerken, tepki verme hızı, yapısal tasarım, maliyet-performans oranı ve ısı dağılımı gibi faktörler dikkate alınmalıdır.
 Robot eklem aktüatörü nedir?En İyi Robot Döner Eklem Aktüatörü Nasıl Seçilir?Temel robot eklem transmisyon çözümlerinde, planet ve harmonik döner aktüatörlerin her birinin kendine özgü avantajları vardır. Uygulama gereksinimlerine göre doğru tipi seçmek, performans ve maliyet arasında en uygun dengeyi sağlamak için çok önemlidir.
 DD Motorları VS Harmonik Döner AktüatörlerBu makale, Doğrudan Tahrik (DD) motorları ile harmonik döner aktüatörler arasında, iletim prensiplerini, avantaj ve dezavantajlarını ve tipik uygulama alanlarını kapsayan derinlemesine bir karşılaştırma sunar.
 Dahili Tork Sensörlü OMG Ultra Kompakt Harmonik Tahrik Eklem ModülüHONPINE TCHL serisi harmonik tahrik eklem modülü, hafif tasarım, entegrasyon seviyesi ve bağlantı kolaylığı gibi birçok açıdan çığır açan iyileştirmeler sağlayan oyunun kurallarını değiştiren bir üründür. Bu makale, devrim niteliğindeki geliştirmelerini sizinle birlikte analiz edecektir.
 HONPINE Boşluksuz Planet Redüktör: Ultra-Yüksek Eğilme Rijitliği ile CNC Takım Tezgahı Sınırlarını Yeniden TanımlıyorRedüktör performans metrikleri arasında, eğilme rijitliği (genellikle hassasiyet ve burulma rijitliği ile karşılaştırıldığında göz ardı edilir) CNC takım tezgahı işleme sınırlarını doğrudan belirler. HONPINE'ın boşluksuz planet redüktörü, ultra-yüksek parametreleriyle bu sınırları yeniden tanımlıyor.
 Bir RV Redüktörde Neden Profil Modifikasyonu Gereklidir? Boşluk ve İletim Hatası Nasıl Daha da Azaltılır?Bir RV Redüktör, robotik eklemler, endüstriyel döner tablalar ve hassas makineler gibi zorlu uygulamalar için yüksek tork, yüksek rijitlik ve hassas hareket sağlamak üzere tasarlanmıştır. Ancak düşük boşluk ve kararlı iletim hassasiyeti elde etmek, yüksek hassasiyetli işleme yöntemlerinden daha fazlasını gerektirir. Sikloidal profil modifikasyonu ayrıca üretim toleranslarını, montaj hatalarını, yük kaynaklı deformasyonu, termal genleşmeyi ve yağlama koşullarını da dikkate almalıdır. Bu makalede, RV redüktörlerin neden profil modifikasyonuna ihtiyaç duyduğunu, farklı modifikasyon yöntemlerinin kavramayı nasıl etkilediğini ve mühendislerin profil tasarımı, hata bütçelemesi, yapısal analiz, hassas üretim ve doğrulama testleri yoluyla boşluğu ve iletim hatasını nasıl daha fazla kontrol edebileceğini inceliyoruz.
 İçi Boş Robot Eklem Modülü: Robotik Eklemlerde Kablo Yönlendirme Neden Önemlidir?İçi boş bir robot eklem modülü; güç kabloları, sinyal hatları, pnömatik borular ve diğer uç efektör bağlantıları için dahili bir geçiş sağlar. Harici kablo yönlendirmesiyle karşılaştırıldığında, içi boş bir eklem modülü kabloların açıkta kalmasını azaltmaya, sistem entegrasyonunu iyileştirmeye ve robot kolları için daha düzenli bir hareket yolu oluşturmaya yardımcı olabilir. Bu makale, robotik eklemlerde dahili kablo yönlendirmesinin neden önemli olduğunu ve robotik uygulamalar için içi boş bir eklem modülü seçerken nelere dikkat edilmesi gerektiğini açıklar.
 İnsansı Robot Bel Mafsalları için Geniş İç Çaplı Harmonik Mafsal Aktüatörü: Pratik Seçim Kılavuzuİnsansı robot bel mafsalı, insansı bir robottaki en zorlu hareket mafsallarından biridir. Geleneksel robot kolu mafsallarından farklı olarak, eğilme, burulma, duruş geçişleri ve sürekli değişen dinamik yükleri yönetirken üst gövdeyi destekler. Aynı zamanda, sınırlı iç alanın güç kablolarını, sinyal hatlarını, sensörleri ve yapısal bileşenleri barındırması gerekir. Bu gereksinimler, geniş iç çaplı bir harmonik mafsal aktüatörünü insansı robot bel mafsalları için önemli bir seçenek hâline getirir. Bu makalede, içi boş delik çapı, dinamik tork, redüksiyon oranı, mekanik rijitlik, entegrasyon ve hizmet ömrü dikkate alınarak uygun bir harmonik mafsal aktüatörünün nasıl seçileceği açıklanmaktadır.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Boşluksuz Planet Aktüatörler Neden Öne ÇıkıyorNabtesco RV, Harmonic Drive ve WITTENSTEIN; robotik, takım tezgâhları, otomasyon ve hassas hareket kontrolü için kendini kanıtlamış güç aktarım çözümleri sunmaktadır. Ancak hem yay saniyesi düzeyinde konumlandırma hem de yüksek mekanik rijitlik gerektiren uygulamalar; boşluk, burulma rijitliği, yük kapasitesi ve aktarım hassasiyeti arasında farklı ödünleşimleri ortaya çıkarabilir. Bu durum, planet aktarımın rijitliğini ve tork yoğunluğunu gelişmiş boşluk telafisiyle birleştiren boşluksuz bir planet aktüatöre yönelik ilgiyi artırmıştır. Bu makalede Nabtesco RV, Harmonic Drive ve WITTENSTEIN hassas planet redüktörlerinin özelliklerini karşılaştırıyor ve boşluksuz bir planet aktüatörün nerelerde alternatif bir çözüm sunabileceğini inceliyoruz.
 Robot Eklem Aktüatörü Seçimi: Atalet Eşleştirmesinden Sistem Düzeyinde OptimizasyonaBir robot eklem aktüatörünün seçimi, yalnızca motor torkunu eşleştirmek veya uygun bir atalet oranına ulaşmak meselesi değildir. Gerçek bir robotik sistemde redüksiyon oranı, yük spektrumu, termal performans, mekanik rijitlik, transmisyon doğrusal olmama durumu, enkoder mimarisi, kontrol bant genişliği ve kullanım ömrü; nihai sonucu belirlemek üzere birbiriyle etkileşir. Bir eklem, tepe tork gereksinimini karşılayabilir ancak gerçek çalışma koşullarında yine de titreşim, aşırı ısınma, konumlandırma hataları veya erken aşınma yaşayabilir. Bu makale, robot eklem aktüatörü seçiminin arkasındaki mühendislik mantığını inceler ve tek parametreli eşleştirmeden sistem düzeyinde optimizasyona geçmenin neden daha güvenilir ve öngörülebilir robotik eklem performansı sağlayabileceğini açıklar.
 Küçük Harmonik Aktüatör Nasıl Seçilir?HONPINE Seri 11 küçük harmonik aktüatörler, hassas otomasyon uygulamaları için kompakt ve yüksek performanslı bir döner hareket çözümü sunar. İçi boş veya dolu miller, 48V veya 220V seçenekleri, isteğe bağlı frenler, mutlak enkoderler ve farklı redüksiyon oranlarıyla sunulan Seri 11; kompakt boyutlar, kontrollü tork ve hassas konumlandırma gerektiren uygulamalar için tasarlanmıştır.